对于接受股动脉交叉旁路移植术的患者,通过多学科围手术期管理,可安全地进行机器人辅助根治性前列腺切除术。
本文内容
摘要
摘要
机器人辅助根治性前列腺切除术(RARP)已成为临床局限性显著前列腺癌的标准外科治疗方式,但对于存在既往盆腔血管移植物(如髂股动脉移植物)的患者,在腹腔入路及盆腔解剖过程中存在较高的医源性损伤风险。本报告介绍了一名69岁男性患者,其患有D’Amico中危前列腺癌,并因外周动脉疾病接受了右侧髂股聚四氟乙烯(PTFE)对侧旁路移植术。主要合并症包括肥胖(BMI 32 kg/m2)、ASA III级状态、既往心肌梗死并冠状动脉支架植入史、胰岛素依赖型2型糖尿病、服用阿哌沙班的房颤,以及正在接受持续阿司匹林抗血小板治疗的外周动脉疾病。术前磁共振血管成像实现了移植物走行的三维重建;血管外科医生直接在腹壁标记出移植物的路径,以指导安全的穿刺套管放置。围手术期继续使用阿司匹林。采用经腹腔前入路进行RARP,并实施扩大盆腔淋巴结清扫(共28枚淋巴结,pN0)。术中在腹膜内清晰辨认并避开了移植物;解剖过程中使用冷剪刀以尽量减少热损伤。手术时间为150分钟,估计失血量为300 mL。最终病理结果显示为pT3a pN0 R0病变,肿瘤体积为4.8 cm3。拔除导尿管后即实现即时控尿。术后第1天及出院前通过多普勒超声证实移植物通畅。术后8周及之后的前列腺特异性抗原(PSA)水平均不可检测(< 0.01 ng/mL)。该病例表明,通过细致的多学科协作规划,可在高风险患者中安全实施RARP。
引言
机器人辅助根治性前列腺切除术(RARP)是治疗局限性前列腺癌的标准疗法,与开放手术相比,RARP可提供更佳的视野、减少出血、缩短恢复时间,并获得相当的肿瘤学疗效1。微创手术方式相较于开放手术,出血更少、输血需求更低、导尿时间更短、住院时间更短、并发症更少,同时在控尿功能和性功能恢复等肿瘤学和功能学结局方面具有相似的效果2。
在择期腹部和盆腔手术中,血管损伤很少发生。然而,一旦发生,可能危及生命3。患有外周动脉疾病和髂股动脉旁路移植术的患者在穿刺器插入、腹膜切开或盆腔淋巴结清扫术期间,由于解剖结构扭曲以及邻近主要血管,移植血管损伤的风险更高4。前列腺癌与血管疾病共存的情况日益增多,需要制定个体化的外科手术方案。然而,关于这一主题的文献报道仍然有限5,6。
在此类手术中,机器人技术具有明显优势,包括用于移植物识别的高清放大、消除震颤的精确操作以及能量限制性分离。研究显示,在RARP期间持续使用低剂量阿司匹林是安全的,不会增加出血并发症的风险7。
该病例适用于泌尿系统肿瘤科医生、血管外科医生以及管理伴有严重心血管合并症的复杂患者的多学科团队,体现了围手术期多学科协作管理的重要性。
病例报告:
一名69岁男性因经活检确诊的前列腺腺癌转诊:PSA 18 ng/mL,经直肠超声测得前列腺体积为60 mL,Gleason评分3+4=7,D’Amico中危组分类8,转移分期阴性。既往病史包括冠状动脉疾病(曾行旁路移植术及冠状动脉支架植入)、服用阿哌沙班5 mg每日两次的房颤、胰岛素依赖型2型糖尿病、肥胖(BMI 32 kg/m2)、ASA III级状态,以及>40包年吸烟史。泌尿系统梗阻症状较轻(国际前列腺症状评分(IPSS)为7分,生活质量(QoL)评分为3分)。因外周动脉疾病曾行右侧髂股聚四氟乙烯(PTFE)交叉旁路移植术 。长期服用阿司匹林治疗持续中。
诊断、评估与治疗计划:诊断为局限性中危前列腺癌(cT2期,PSA 18 ng/mL,Gleason评分 3 + 4 = 7)。评估确认常规分期检查中无转移证据。既往存在的交叉血管移植术构成在建立穿刺通道及分离过程中医源性损伤的高风险;合并症增加了围手术期出血、感染及心血管事件的风险。
该病例在我们术前多学科肿瘤会诊会议上进行了讨论。尽管放疗联合雄激素剥夺治疗(ADT)是中危前列腺癌的 established 治疗方案,但该患者合并多种高危基础疾病,ADT 可能带来显著的心血管风险9。此外,患者国际前列腺症状评分(IPSS)较轻(7分),但实际排尿功能障碍更为明显,而放疗可能加重其泌尿系统症状10。在详细告知患者所有治疗选择后,最终决定接受手术治疗
方案
本研究遵循机构和国家研究委员会的伦理标准进行。患者已对治疗计划的所有方面,包括每一项外科手术干预,签署书面知情同意书。本研究符合《赫尔辛基宣言》中规定的伦理标准,并已获得威斯特法伦-利珀医学协会和明斯特大学伦理委员会的批准(编号:2023–500-f-S),用于回顾性管理本部门内处理的患者数据。
1. 术前规划与影像学检查
- 多学科评估
- 由于患者既往存在股动脉交叉旁路移植术史及多种心血管合并症,因此在多学科会诊中进行了评估,参与科室包括泌尿科、血管外科、心内科和麻醉科。
- 鉴于患者有冠状动脉疾病、心房颤动及胰岛素依赖型糖尿病病史,对其进行了心血管风险分层评估。
- 对患者的抗凝和抗血小板治疗方案进行了审查。围手术期继续使用阿司匹林,而阿哌沙班则根据机构的围手术期管理规范进行调整。
- 术前血管定位
- 通过腹部和盆腔磁共振血管成像(MRA)评估髂股动脉交叉处聚四氟乙烯(PTFE)移植物的精确解剖走行(图1)。
- 对血管结构进行三维重建,以可视化移植物相对于腹壁及盆腔血管的走行轨迹。
- 血管外科团队在术前使用无菌皮肤标记笔将移植物路径直接标记于腹壁表面,以指导穿刺套管的安全放置。
2. 患者体位与手术准备
- 患者体位
- 将患者置于仰卧截石位,双腿置于可调节的脚蹬上进行支撑。
- 在建立气腹后采用头低脚高位(特伦德伦堡位)。
- 以无菌方式对腹部和会阴部进行消毒铺巾。
- 气腹建立
- 采用维里氏针(Veress needle)技术在脐上部位建立气腹。
- 腹腔内压力维持在 8 mmHg。
- 探查性腹腔镜显示移植物位于腹膜下方,膀胱及耻骨联合上方的走行路径(图2)。
3. 穿刺器放置与机器人对接
- 穿刺器放置策略
- 采用机器人手术系统进行经腹膜前入路。
- 穿刺器的放置经过周密规划,以确保距离预先标记的移植物通路至少5 cm。
- 操作通道包括四个8 mm机器人穿刺器(位于脐上水平线),一个12 mm辅助穿刺器置于右下腹象限,以及一个5 mm辅助穿刺器置于右上腹象限。
- 机器人对接
- 机器人推车置于患者双腿之间。
- 在直视下依次对接机器人手臂。根据本机构标准,通常置于左侧腹部外侧并用于抓持的第三臂,此次相对更偏向内侧和尾侧放置,以在根治性前列腺切除术和淋巴结清扫术期间避免对移植物造成意外损伤。
- 所用器械包括单极剪刀、双极抓钳、机器人抓钳和持针器。
4. 血管移植物的术中识别与保护
- 切开膀胱上方的腹膜以进入耻骨后间隙。
- 游离膀胱以暴露前列腺前侧。
- 在腹壁下方、耻骨上方确定交叉旁路移植物的走行路径。
- 分离过程中优先使用冷剪刀,以尽量减少热损伤。
5. 机器人辅助根治性前列腺切除术
- 采用前入路法进行前列腺切除,切开盆内筋膜并控制背静脉复合体。
- 分离膀胱颈时,确认导尿管位置以完成操作。
- 解剖并游离输精管及精囊。
- 使用结扎夹和双极电凝控制前列腺血管蒂。
- 在肿瘤学条件允许的情况下,尝试保留神经。
6. 扩大盆腔淋巴结清扫术
- 行双侧扩大盆腔淋巴结清扫术。
- 清扫范围包括髂外静脉、闭孔神经、髂内血管及髂总动脉分叉处。
- 淋巴组织整块切除。
- 共获取28枚淋巴结。
7. 膀胱尿道吻合术
- 使用双臂可吸收缝线进行连续的膀胱尿道吻合术。
- 吻合在经尿道 Foley 导尿管上完成。
- 手术完成前确认移植物的完整性(图 3)。
8. 术后导管管理
- 术后第3天进行的膀胱造影未显示外渗,遂拔除导尿管(图4)
结果
手术时间:150 分钟;估计失血量:300 mL。手术顺利完成,无任何并发症。扩大淋巴结清扫共获取 28 枚阴性淋巴结。最终病理结果:前列腺重量 48 g,Gleason 评分 3 + 4 = 7,pT3a pN0 R0,肿瘤体积 4.8 cm3。术后血红蛋白 11.2 g/dL,无需输血。术后第 3 天膀胱造影证实吻合口完整,无渗漏(图 4)。即刻恢复控尿(出院时无需使用尿垫)。患者术后第 1 天即可下床活动,顺利出院。术后第 1 天及出院前经多普勒超声证实移植物通畅。术后 8 周随访时 PSA 不可检测(< 0.01 ng/mL)。主要围手术期及术后结局总结于表 1中。
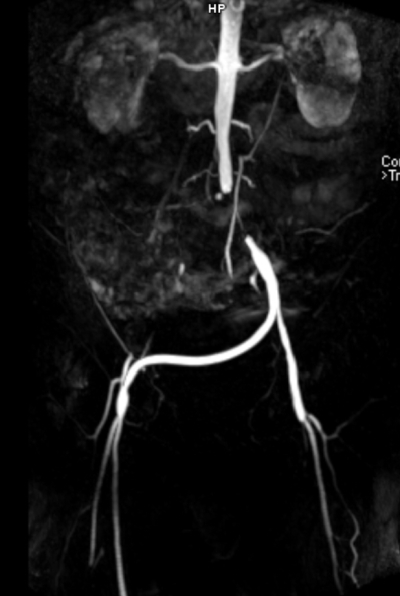
图1:冠状位增强磁共振血管成像(MRA)显示左侧至右侧髂股动脉旁路移植血管通畅,移植血管显影完全,并恢复了对侧下肢的动脉血流灌注。还可观察到从腹主动脉至左侧髂动脉、位于移植血管近端的一个支架。请点击此处查看该图的放大版本。
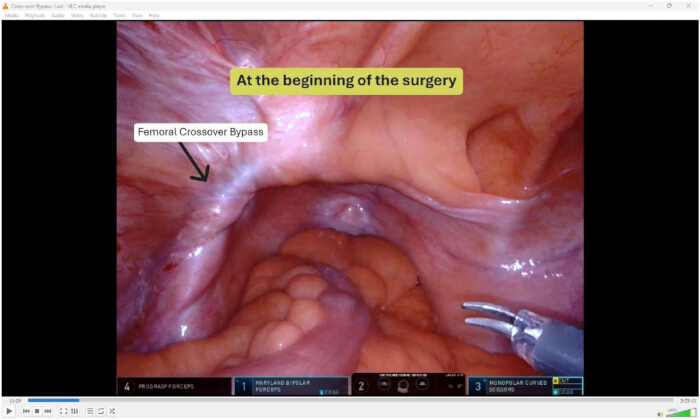
图 2:术中机器人视野。手术开始后,在建立气腹并进行探查性腹腔镜检查时的图像。右侧髂股动脉交叉旁路移植物清晰可见,走行于腹膜下方,经膀胱顶部向头侧延伸至耻骨联合。该移植物呈线性、无搏动的合成管状结构,表面光滑,周围有轻度移植物周围粘连,但无扭曲、受压或既往损伤的迹象。覆盖的腹膜完整,邻近区域未见异常血管分支。请点击此处查看此图的放大版本。
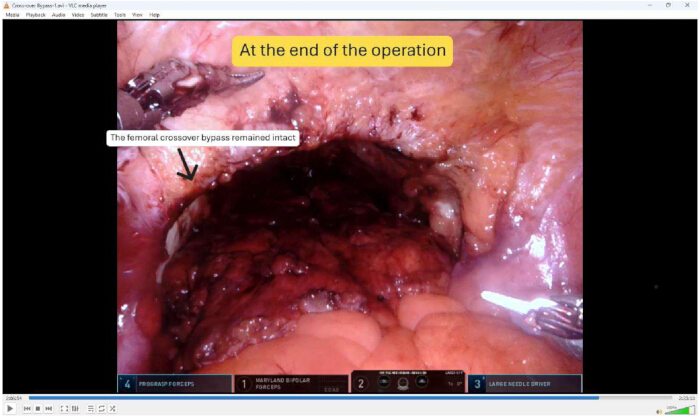
图3:术中机器人视野。手术结束时,已完成机器人辅助根治性前列腺切除术、盆腔淋巴结清扫术以及膀胱尿道吻合术。右侧髂股交叉聚四氟乙烯(PTFE)移植物保持完整,无医源性损伤、热损伤、压迫或断裂的迹象。移植物保持其原有的解剖走行和结构完整性。邻近手术层面愈合良好,无出血或血肿。盆腔解剖操作成功完成,且在移植物表面1 cm范围内未进行直接操作或应用热能。请点击此处查看该图的放大版本。
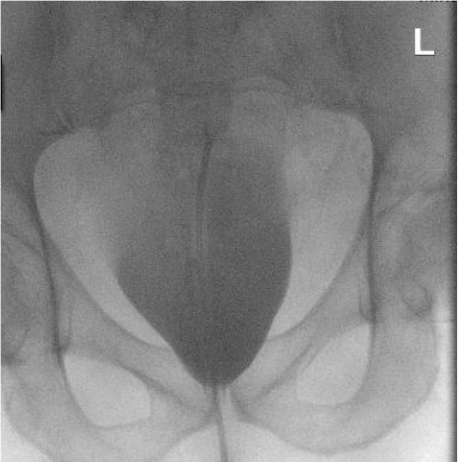
图4:术后膀胱造影。 于术后第3天获取。导尿管气囊位于膀胱腔内可见。膀胱尿道吻合口完整,未见造影剂外渗至膀胱周围间隙、骨盆或腹膜后区域。膀胱轮廓光滑且对称,显示充盈容量良好,无充盈缺损。该结果证实吻合口完整性,可安全拔除经尿道导管。 请点击此处查看该图的放大版本。
| 类别 | 结局指标 | 结果 |
| 手术结局 | 手术时间 | 150 min |
| 估计失血量 | 300 mL | |
| 术中并发症 | 无 | |
| 血红蛋白(术后) | 11.2 g/dL | |
| 是否需要输血 | 否 | |
| 住院时间 | 术后第5天顺利出院 | |
| 病理结局 | 前列腺重量 | 48 g |
| Gleason评分 | 3 +4 = 7 | |
| 病理分期 | pT3a | |
| 手术切缘 | R0 | |
| 肿瘤体积 | 4.8 cm3 | |
| 获取的淋巴结数目 | 28(全部阴性) | |
| 功能结局 | 控尿功能(即刻) | 拔除导尿管/出院时无需使用尿垫 |
| 膀胱造影结果 | 无外渗 | |
| 导尿管拔除时间 | 术后第3天(膀胱造影阴性后) | |
| 血管结局 | 移植物损伤 | 无 |
| 移植物通畅性(多普勒超声) | 术后第1天及出院前均确认通畅 | |
| 抗凝管理 | 围手术期持续使用阿司匹林+B1:C19;阿哌沙班按方案管理 |
表1:手术、病理、功能及血管结局。
| 情景 | 推荐操作 | 关键考虑因素 |
| 移植物位于计划穿刺点5 cm范围内 | 考虑更换穿刺端口布局;采用光学进入或开放式哈森(Hasson)技术 | 与标记的移植物走行保持至少5 cm的距离 |
| 移植物与腹膜或膀胱粘连 | 谨慎使用冷剪刀;避免在移植物1 cm范围内使用单极电能 | 热传导可损伤应用部位周围达5 mm的聚四氟乙烯(PTFE)移植物 |
| 移植物遮挡手术视野或限制操作通路 | 若移植物覆盖髂外血管,可考虑省略同侧淋巴结清扫 | 需权衡肿瘤学必要性与移植物相关风险 |
| 术中发现意外移植物损伤 | 立即请血管外科会诊;局部加压;避免盲目钳夹 | 聚四氟乙烯(PTFE)移植物不具备自封闭性;通常需行直接修复或间置移植物重建 |
| 长时间分离后怀疑移植物通畅性受损 | 如有条件,行术中多普勒超声或移植物血管造影 | 关腹前须记录血流情况 |
| 术后血红蛋白下降但无肉眼可见出血 | 紧急行CT血管造影以排除移植物出血或栓塞 | 应积极邀请血管外科参与诊治 |
表2:针对既往存在盆腔血管移植物患者的机器人辅助根治性前列腺切除术(RARP)问题排查方法。
讨论
对于存在既往血管移植物的患者,机器人辅助根治性前列腺切除术是一种技术上具有挑战性的情况,因为在穿刺套管插入、盆腔解剖或淋巴结清扫过程中存在损伤移植物的风险。本病例表明,通过细致的术前规划、多学科协作以及谨慎的术中操作,可以安全地完成机器人前列腺切除术。
在这一复杂的手术环境中,机器人手术平台具有诸多优势。高清三维可视化技术有助于更清晰地识别移植物及周围结构,而震颤过滤功能和可活动的手术器械则能够在盆腔空间内实现精细的解剖分离。与开放性根治性前列腺切除术相比,机器人辅助手术可减少术中失血量、输血率、住院时间以及术后疼痛11。最近一项涵盖80项研究的荟萃分析显示,机器人辅助根治性前列腺切除术(RARP)的阳性切缘率显著更低(相对风险比 RR 0.893),生化复发率也更低(相对于开放手术 RR 0.713,相对于腹腔镜手术 RR 0.672)11。这些肿瘤学方面的优势在再次手术或解剖结构紊乱的区域尤为突出,例如涉及血管移植物的手术区域。
在此病例中,围手术期继续使用低剂量阿司匹林是安全的,并未导致过度出血。这一发现与一项针对1,481名接受机器人辅助腹腔镜前列腺根治术(RARP)患者的系统性综述和荟萃分析结果一致,该分析显示,阿司匹林使用者与非使用者在总体并发症(10.7% vs. 15.7%,RR 0.83;p=0.45)、重大并发症(1% vs. 3%,RR 0.98;p=0.98)、估计失血量(278 mL vs. 307 mL)或住院时间12方面均无显著差异。尽管阿司匹林组的输血率略高(2.6% vs. 1.6%,p=0.04),但差异较小,且在临床上可接受12。值得注意的是,新兴证据表明,阿司匹林可能对RARP术后生化复发-free生存期具有有益影响,尤其是在高风险患者中,这为在临床指征明确时继续使用阿司匹林提供了额外依据13。
尽管开放性根治性前列腺切除术可提供触觉反馈和直接的血管控制,但需要较大的切口,而该切口必须穿过髂股动脉旁路移植物的走行路径。腹腔镜根治性前列腺切除术避免了大切口,但缺乏机器人系统所具备的可转腕器械和三维可视化功能,使得在血管移植物附近进行精细分离更具挑战性。机器人手术平台的可活动器械和放大视野在临近移植物区域操作时具有显著优势。
尽管如此,术前使用MRA 血管成像进行三维血管定位对于观察移植物的走行路径及其与腹壁和盆腔血管的关系至关重要。通过在皮肤上直接标记移植物路径,可将影像学发现转化为实际术中指导,用于套管针的放置。根据我们的经验并结合文献回顾,我们提出以下针对存在既往盆腔血管移植物患者的RARP手术问题处理策略(表2):
尽管仅限于单个病例,本报告证明了在具有显著血管合并症的患者中进行复杂机器人肿瘤手术的可行性。所述方案可为处理类似病例的外科医生提供参考。未来还需要更大样本量的研究,以建立机器人辅助腹腔镜前列腺根治术(RARP)期间移植物管理的标准化指南,包括最佳穿刺套管配置、能量分离操作方案以及术后移植物监测的时间间隔。
披露
人工智能使用声明: 作者仅使用语言模型(Gemini)进行语言润色和语法优化。所有科学内容均由作者控制、核实并批准,作者对最终稿件承担全部责任。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 带倒刺缝线(4-0) | Ethicon | 用于缝合背侧血管复合体的可吸收带倒刺缝线 | |
| 双针带倒刺缝线(3-0) | Ethicon | 用于行膀胱尿道吻合的可吸收带倒刺缝线 | |
| Monocryl(3-0) | Ethicon | 单股缝线 | |
| 吲哚菁绿(ICG)染料 | Diagnostic Green GmbH | 25 mg 瓶装 | |
| 达芬奇X机器人手术系统 | Intuitive Surgical | 机器人手术系统 | |
| 经尿道弗利导尿管 18 查理氏 | B. Braun Melsungen AG | 18 Fr,双腔 |