本方案旨在证明采用混合机器人辅助胸腔和经颈入路切除巨大胸骨后甲状腺肿的可行性和安全性,强调该方法可能避免胸骨切开术,降低手术并发症,并有效游离纵隔病变,同时保护重要结构。
本文内容
摘要
摘要
既往,甲状腺肿块显著延伸至纵隔时,胸骨后甲状腺切除术通常需要采用高发病率的胸骨切开术或开胸手术切口。本研究来自一家三级学术医疗中心的初步经验,介绍了一种结合微创机器人辅助胸腔手术(RATS)与经颈入路的胸骨后甲状腺切除术方法。对于甲状腺肿明显延伸至前纵隔和后纵隔、以及存在胸骨切开术后伤口愈合并发症风险的患者,可考虑采用该微创方法。相对排除标准包括既往有胸腔手术史,或影像学显示甲状腺外侵犯至纵隔结构。使用Intuitive Surgical公司的da Vinci Xi系统,首先通过右侧RATS游离纵隔部分,随后立即行经颈切除术。机器人手术可精确识别和分离关键的神经血管及气道消化道结构,从而安全完成经颈取出标本。已有两例患者成功接受该术式,均无手术并发症发生。由于避免了胸骨切开术,两名患者均在术后仅住院2天即康复出院。机器人辅助胸腔手术作为传统开放手术的一种有前景的替代方案,在胸骨后甲状腺切除术中初步显示出良好的安全性和可行性,并具有降低手术创伤、加快术后恢复的潜力。
引言
尽管大多数延伸至纵隔的胸骨后甲状腺肿块可通过颈部切口切除,但仍有高达5%的病例需要联合胸腔入路1,2,3,4。传统的切口如胸骨切开术或开胸术会破坏胸廓结构,导致显著的术后并发症,尤其在肥胖患者中更为明显5。胸骨正中切开术常伴有术后疼痛及住院时间延长,伤口并发症的发生率估计为1%–8%6,7,8。这些潜在的并发症为开发微创手术方法提供了强有力的依据,以安全避免在巨大胸骨后甲状腺肿患者中实施胸骨切开术。
为此,已有文献报道采用视频辅助胸腔镜手术(VATS)联合经颈部入路的方法8,9。然而,后纵隔延伸病变及再次手术病例仍存在显著挑战。机器人辅助胸腔手术(RATS)作为VATS的现代发展,可提供更优的三维视野、器械操作精确性以及更短的恢复时间10,11,12,13,14,15,16。本文所述的杂交入路在这些复杂情况下展现出良好前景。迄今为止,关于胸腔镜和机器人辅助手术的公开发表文献仍较少,仅限于少数个案报告13,14,15,16。这些研究证实了胸腔镜和机器人辅助技术的可行性,并提示其相较于胸骨正中切开术可能具备一定优势。然而,目前尚无专门设计的前瞻性系列研究、对照研究或系统性综述,对这些替代术式与传统胸骨正中切开术进行客观比较分析。此外,由于手术费用较高、手术时间较长、需要专用设备和专门培训,以及严格的患者选择标准,上述技术的广泛应用仍受到限制。
本文介绍了一种联合单侧机器人辅助胸腔镜手术(RATS)和经颈入路技术,用于治疗巨大胸骨后甲状腺肿,以避免胸骨切开术。该术式的主要目标是降低胸骨后甲状腺切除术中与胸骨切开相关的并发症发生率,尤其适用于存在高风险因素的患者,包括肥胖、乳房较大以及糖尿病患者。本研究旨在评估采用该术式时的安全性、可行性、住院时间及并发症发生率。本技术报告通过展示该技术在后纵隔延伸病例及再次手术情境中的可行性,进一步拓展了该术式既往所描述的应用范围。
方案
本报告遵循本机构人类研究伦理委员会的标准和指南,并已由西奈山医疗系统机构审查委员会(IRB)认定为豁免(未分配方案豁免编号)。已获得书面知情同意书,用于数据和图像的发表。
1. 评估患者适用性。
- 进行常规诊断检查,包括在适当情况下对甲状腺结节进行超声引导下细针穿刺、甲状腺功能检测以及血清钙水平测定。
- 获取颈部和胸部的增强计算机断层扫描(CT)图像(层厚1.5 mm,采用标准的对比剂注射时序方案)。
- 评估纳入标准。
- 确定预计需通过胸骨切开术切除的巨大胸骨后甲状腺肿患者。
- 评估甲状腺肿块的大小及其头尾方向的延伸范围。明确甲状腺肿相对于关键解剖标志(包括主动脉弓、隆突、气管和食管)的纵隔内延伸情况。
- 评估是否存在后纵隔延伸、达到隆突水平的延伸,或位于主动脉弓下方的前纵隔延伸。
- 评估是否存在增加胸骨切开术并发症风险的合并症,如肥胖、乳房过大、糖尿病以及影响伤口愈合的疾病。这些纳入标准支持采用杂交手术方法。
- 评估排除标准。
- 评估既往是否有胸部手术史,因胸腔或纵隔内瘢痕可能限制微创手术的可行性。
- 评估是否存在Graves病或Hashimoto病等炎症性疾病,这些疾病常伴有新生血管形成,可能影响视频辅助下的视野清晰度。
- 评估是否存在恶性病变的甲状腺外侵犯,此类情况可能需要更广泛的手术入路以降低手术风险。
2. 麻醉与气道管理
- 采用标准方案诱导全身麻醉。避免使用长效肌肉松弛剂。做好困难气道的标准应对准备。
- 插入肌电图型气管导管,以实现对喉返神经的监测。
- 使用视频辅助喉镜确保神经监测导管的正确位置。
- 建立肺隔离。
- 进行支气管镜检查以确认气道解剖结构。
- 放置支气管阻塞器,实现手术侧单肺通气。通常使用 7 Fr 支气管阻塞器,成人较大者可使用 9 Fr 阻塞器。
- 采用肺保护性通气策略,例如潮气量为预测体重的 4–6 mL/kg,呼气末正压(PEEP)为 5 cm H₂O,并调整呼吸频率以维持正常二氧化碳水平。
- 调整吸入氧浓度(FiO₂),以维持动脉血氧饱和度 >92%。
3. 患者体位
- 胸段手术体位。
- 将患者置于侧卧位。
- 根据纵隔最大延伸侧选择手术侧别。
- 将下方手臂置于带软垫的臂板上,肩关节外展小于90°,上方手臂置于带软垫的臂托上并轻度屈曲。
- 使用减重固定带和粘性胶带固定躯干,防止机器人对接过程中患者移动。
- 适度调整手术床呈屈曲位以增大肋间隙,必要时轻微后倾并采用反向特伦德伦堡体位,以优化上纵隔的显露。
4. 胸部入路与机器人系统设置
- 建立胸腔通路。
- 以标准方式准备并铺巾。
- 在腋中线第8肋间隙插入光学套管针。
- 以8–12 mmHg的压力开始二氧化碳气腹,以促进同侧肺萎陷,增强纵隔的视野显露。
- 在12 mmHg时,监测静脉回流改变、心输出量减少、高碳酸血症及气道压力升高。
- 在此位置放置一个8 mm的机器人摄像头端口。
- 在胸腔镜直视下,于前腋线第6肋间和后腋线稍偏后方的第9肋间分别置入额外的8 mm机器人操作端口。
- 在摄像头端口与前方操作端口之间放置一个12 mm的辅助端口,通常位于第7肋间,以方便吸引、取出标本以及引入夹子或缝线。
- 机器人系统设置
- 从患者后方分离机器人手术平台,以优化对上纵隔的入路。
- 放置 30° 通过中央摄像通道插入机器人内窥镜,并将其朝向胸廓入口上方定位。
- 将马里兰双极抓钳安装至前侧机器人手臂。根据外科医生的偏好,将单极弯剪或向上翘的带孔抓钳安装至后侧机器人手臂。将第四臂安装卡迪尔抓钳。 (图1)。
- 使用外科医生控制台设置,包括具有10倍放大的高清三维可视化功能× 放大和震颤过滤功能已启用。
5. 纵隔解剖与游离
- 确定甲状腺肿块。
- 识别甲状腺的纵隔部分;观察胸廓入口和上纵隔孔是否存在隆起。
注意:由于胸廓入口处静脉淤血,甲状腺包膜可能呈现充血或颜色较深的表现。 - 识别甲状腺向胸骨和锁骨后方的延伸部分。
- 识别甲状腺的纵隔部分;观察胸廓入口和上纵隔孔是否存在隆起。
- 定位邻近的解剖结构,包括主要血管和气道结构。利用术前影像学检查预测这些结构的位置。
- 进行真正的包膜下分离。
- 紧贴包膜的平面,使用钝性和锐性技术进行分离。
注意:这不是包膜外分离;这是位于甲状腺包膜表面的无血管平面。- 使用马里兰双极钳提供牵引,以实现精确的组织操作和分离。在包膜平面使用单极弯剪进行锐性分离。
- 使用Cadiere钳进行动态的肺或纵隔牵拉,以在整个分离过程中维持术野暴露。
- 将肿块从邻近的血管结构(包括奇静脉和无名血管)中游离出来。
- 根据需要使用双极能量设备和氧化纤维素止血材料实现止血。
- 紧贴包膜的平面,使用钝性和锐性技术进行分离。
- 保护重要结构。
- 识别并保护气管和食管。
- 识别并游离神经结构,包括迷走神经和膈神经。
- 通过在颈内静脉与锁骨下静脉汇合区域(左侧)或上腔静脉交界处(右侧)进行轻柔的钝性分离来识别迷走神经。
- 在纵隔脂肪分离过程中,注意保护位于侧心包边缘的膈神经。
- 在血管后间隙保护喉返神经,特别是当无名静脉覆盖于肿块之上时。
- 随时准备转为开胸正中切开术或开胸术以应对紧急情况。
- 及时识别需要转为开胸正中切开术的严重血管损伤并发症,包括因严重出血无法直接处理血管损伤、间接出血导致无法安全观察术野、机器人器械无法控制出血,或出现血流动力学不稳定等情况。
- 保持与麻醉科的沟通,并遵循紧急复苏措施。识别通气肺的肺损伤。
- 一旦直接观察到或通过神经监测信号变化间接怀疑发生神经损伤(喉返神经、迷走神经、膈神经),应立即暂停手术。若确认发生神经损伤,仅当切除的益处大于风险时方可继续手术。可考虑转为开胸正中切开术以保护对侧神经的完整性。
- 完成纵隔游离。
- 继续分离,直至腺体下部完全游离。
- 确认肿块已完全脱离纵隔附着。在肿块周围放置可吸收止血海绵,以帮助确认游离是否充分,并有助于在颈部手术阶段进行识别。
- 结束胸腔阶段操作。
- 移除机器人器械并解除系统对接。
- 将一根28 Fr胸腔引流管插入胸腔,通常置于腋中线第六或第七肋间隙,使用2-0丝线固定。
- 关闭所有穿刺孔。
- 通过肋间肌和筋膜放置8字形可吸收2-0编织缝线。
- 使用埋藏式间断3-0单股缝线重新对合真皮层。
- 应用粘性皮肤闭合条或皮肤胶。
6. 经宫颈甲状腺切除术阶段
- 重新定位并准备。
- 将患者置于仰卧位。
- 以无菌方式准备并铺巾颈部区域。
- 进行颈部暴露。
- 沿自然皮肤皱褶做一横向切口。切口长度根据术者习惯选择;通常切口宽度不超过双侧胸锁乳突肌内侧缘之间的距离。
- 掀起胸骨舌骨肌下皮瓣,暴露甲状腺腺体。
- 在胸骨舌骨肌下皮瓣内放置自持式拉钩。
- 辨认带状肌的正中缝,纵向切开带状肌,直至显露甲状腺包膜。
- 沿甲状腺包膜进行钝性分离,将覆盖其上的带状肌推开。将拉钩置于肌肉下方,向两侧牵开肌肉,远离腺体。
- 在翻修手术中,由于存在纤维化和瘢痕,预计操作难度会增加。
- 辨认关键结构。
- 在腺体外侧进行钝性分离,以辨认颈动脉鞘。
- 辨认并保护喉返神经。采用术者惯用的方法,在甲状腺-胸腺韧带附近的气管食管沟内下方定位神经,并轻柔地向上分离,使腺体与神经分开。
- 通过维持正确的甲状腺真包膜分离平面,保护甲状旁腺及其血供。
- 完成甲状腺切除。
- 游离甲状腺上极。结扎甲状腺上动静脉。
- 继续向下方钝性分离至胸廓入口。确保保护喉返神经。
- 将纵隔部分组织移入颈部术野。用手指扫动分离残余附着组织,同时对标本施加适当牵引以便取出。如需额外牵引,可考虑使用Babcock器械抓持肿块。
- 整块切除甲状腺腺体 en bloc。
- 完成手术。
- 使用术中神经监测确认神经完整性。
- 在颈部放置外科引流管:将一根10 mm扁平式杰克逊-普拉特(JP)引流管经独立小切口引出,并用3-0丝线固定。
注:术者常同时使用颈部和胸部引流管,以便独立监测。 - 逐层关闭切口。
- 缝合带状肌上部,下部留出空隙。
- 使用可吸收的3-0编织缝线缝合颈阔肌,使用可吸收的4-0单股缝线缝合皮下层。应用粘性皮肤闭合条或皮肤胶。
7. 术后管理
- 术后即刻护理
- 监测气道通畅性和声带功能。若出现声音嘶哑或喘鸣,应进行床旁喉镜检查。
- 频繁评估颈部是否出现肿胀、皮下捻发音、水肿或呼吸功能受损。
- 心脏监护有助于识别纵隔炎的早期征象(如心动过速)。
- 每 8 小时监测一次血清钙水平。术后至少在手术结束 30 分钟后检测一次甲状旁腺激素水平。
- 引流管管理
- 监测胸腔和颈部引流管的引流量。
- 当 24 小时引流量少于 30 mL 时,可拔除引流管。
- 恢复与出院
- 根据耐受情况逐步恢复饮食。如未进行食管分离,可立即恢复正常饮食。
- 按照机构规范给予镇痛药物。通常以对乙酰氨基酚为一线用药,必要时加用羟考酮或吗啡控制突破性疼痛。
- 患者临床情况稳定后即可出院。
8. 结果评估
- 确定手术成功标准。追踪完全切除率、重要神经血管结构损伤率以及避免胸骨切开术的情况。
结果
采用混合机器人辅助胸腔与经颈入路,两名巨大胸骨后甲状腺肿患者成功接受了手术 整块 无需开胸或转为开胸手术。两种情况下,机器人纵隔松解术均实现了胸骨后甲状腺及周围神经血管结构的全方位可视化,有助于后续经颈入路的标本取出,同时避免了过度的颈部牵引。估计失血量分别为50 mL和100 mL,手术时间分别为210分钟和298分钟。术中及术后均未发生并发症。两名患者术后立即恢复普通饮食,未报告基线发声功能改变或急性呼吸困难。甲状旁腺激素(PTH)水平和钙水平均正常。第二例患者术后前24小时需通过2 L/min鼻导管吸氧。未记录具体的疼痛评分和镇痛药物使用情况。胸腔引流管于术后第1天拔除,颈部引流管于术后第2天拔除。两名患者均于术后第2天出院。随访12个月和18个月时,两名患者均无症状且无疾病复发。
病例1展示了该技术在处理延伸至隆突水平的大型后纵隔甲状腺肿时的应用价值。图2中的术前计算机断层扫描显示了后纵隔延伸的程度、气管和食管受压情况,以及与奇静脉的密切关系,这解释了为何传统的经颈入路将需要大量盲区内的下部游离操作,或需考虑采用胸骨切开术。
在手术的机器人操作阶段,首先处理纵隔部分。 图3 沿甲状腺被膜正确展示真正的被膜解剖平面,分离自奇静脉。维持这一无血管平面可逐步进行胸骨后部分的环周游离,同时尽量减少对邻近纵隔血管的牵拉操作。继续解剖暴露气管、主要血管、食管及右迷走神经。 图4 展示了在完全从甲状腺被膜分离后迷走神经的保留情况,证实了在经颈部娩出前已充分显露纵隔内关键的神经血管结构。完成环周游离后,通过经颈部切口松解残余的颈部附着组织,从而允许 整块 无需开胸的提取 图5 显示完整标本,其最终病理结果显示为215 g的多结节性甲状腺肿。
病例2展示了该技术在一次技术难度较高的再次手术中的应用,该病例存在严重的颈部瘢痕以及延伸至主动脉弓下方的胸骨后扩展。图6 显示了术前CT影像,可见明显的气道受压、向前纵隔延伸以及无名静脉受压。机器人辅助分离技术实现了对无名血管和右膈神经的直视下辨认与保护,并在进行颈部解剖之前,成功松解了纵隔部分与前胸壁及内乳血管的粘连。在完成纵隔充分游离后,尽管存在显著的气管前纤维化,仍通过既往的颈部切口顺利取出残余甲状腺组织。最终病理结果显示为355 g的多结节性甲状腺肿,内含一个偶然发现的0.6 cm乳头状甲状腺微小癌,未见不良病理特征。未因此调整手术范围或辅助治疗方案。
这些代表性病例展示了混合入路的若干技术优势。机器人胸腔解剖可增强纵隔解剖结构的可视化,从而安全地识别并保护主要血管结构和重要神经,并在颈部松解前建立环周性的包膜外解剖平面。完全的纵隔松解减少了经胸廓入口盲性牵引的需要,并使得 整块 无需开胸经宫颈取出标本,两位患者均成功实施该术式。尽管在这些复杂病例中取得了成功,但该技术仍依赖于谨慎的患者选择、多学科协作以及机器人纵隔手术的经验。对于存在广泛血管包绕、侵袭性恶性肿瘤或无法建立安全的包膜分离平面的患者,应考虑中转开胸手术。
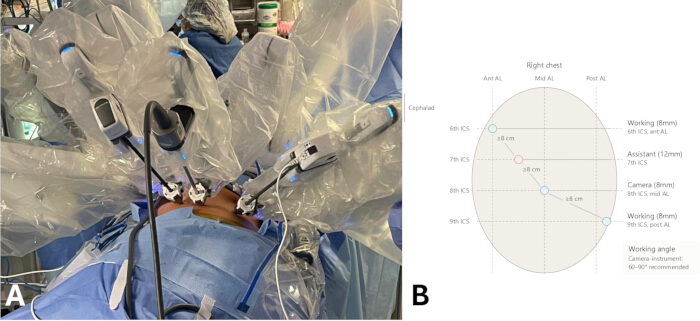
图1: 术中达芬奇Xi机器人的端口定位与对接. (A) 患者取左侧卧位,摄像头置于第8肋间th 肋间操作孔位置,以及相邻放置的相应穿刺孔。注意此处第7肋间使用了一个操作孔th 肋间位置,通常指定为助手操作孔。 (B) 右侧胸廓侧位轮廓示意图,显示典型放置位置、解剖标志、角度及间距,以避免与外部机械臂发生碰撞。 请点击此处查看此图的放大版本。
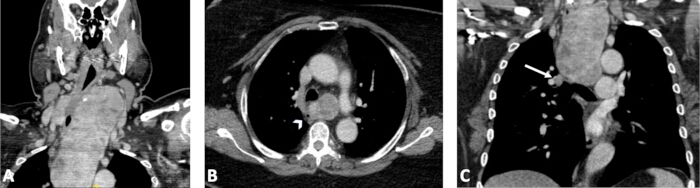
图2:CT成像显示病变的头尾侧延伸范围。 (A) 喉气管结构受到占位效应影响。(B) 向后延伸至紧邻食管的气管部位(箭头所示)。(C) 下方延伸至紧邻奇静脉的隆突水平(箭头所示)。缩写:CT = 计算机断层扫描。请点击此处查看该图的放大版本。
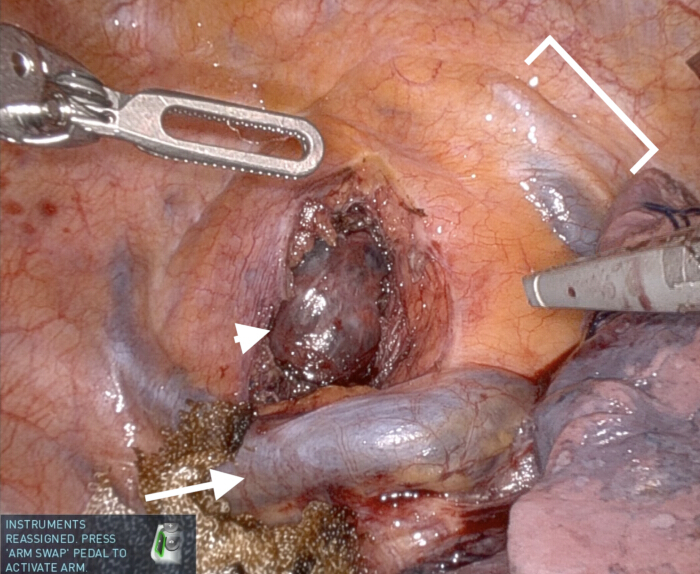
图3:纵隔解剖的机器人视野。 图像显示了肿块(箭头)与奇静脉(箭头)、锁骨下血管(方括号)以及前方未解剖的气管之间的解剖关系。右肺上叶被轻柔牵拉(右下角)。 请点击此处查看该图的放大版本。
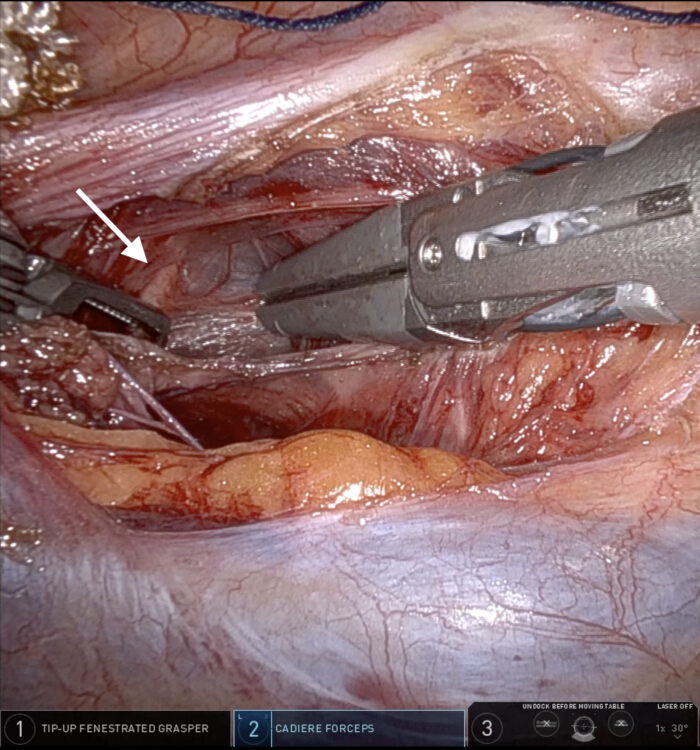
图4:迷走神经的保护。 在对肿块进行后外侧分离时,机器人内镜放大视野显示将病灶(由右手持器械牵拉)从迷走神经(箭头所示)上分离的过程。请点击此处查看该图的放大版本。
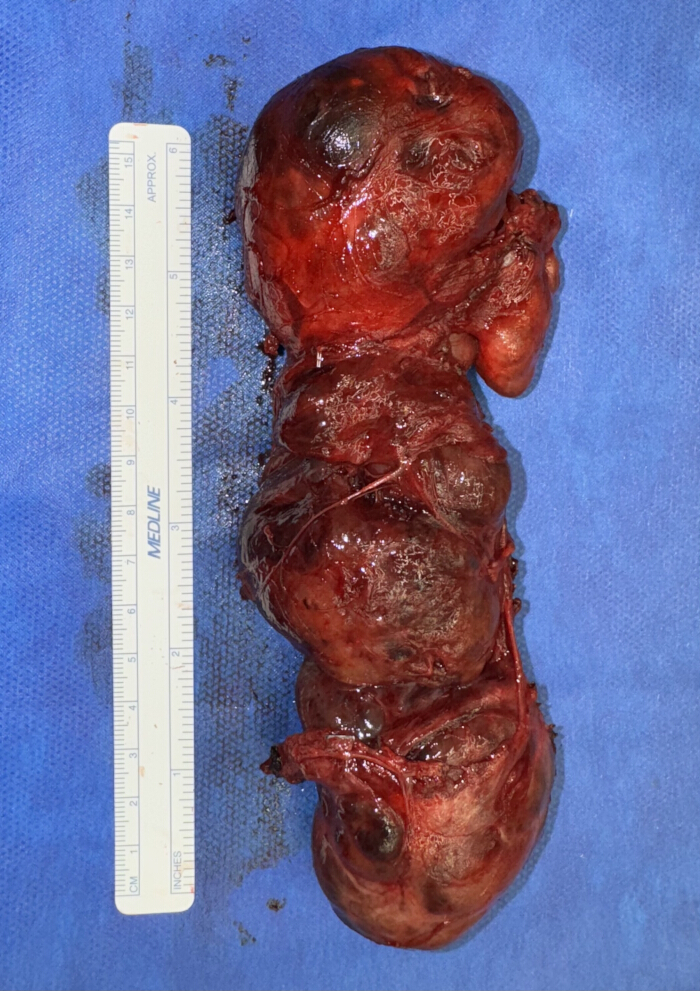
图5切除的半甲状腺切除标本。 半甲状腺切除术切除病变组织 整块 测量大小约为16 cm(头尾径)和215 g。 请点击此处以查看此图的放大版本。
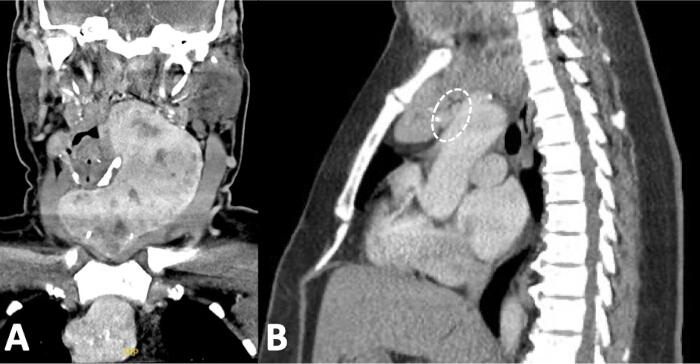
图6:伴有前纵隔延伸的CT影像。(A) 多叶状肿块向上延伸至咽后间隙,向下延伸至前纵隔。(B) 矢状位图像突出显示在主动脉弓水平的下部延伸,压迫无名静脉(虚线圆圈)。缩写:CT = 计算机断层扫描。请点击此处查看该图的放大版本。
讨论
本文所述的混合机器人辅助胸腔镜联合经颈入路方法,将微创手术的应用范围扩展至部分原本需考虑胸骨切开术的巨大胸骨后甲状腺肿患者。该术式中胸腔机器人操作的主要目的并非甲状腺切除本身,而是在经颈部取出之前,通过直接可视化对纵隔内甲状腺延伸部分进行可控的环周游离。该策略有助于识别并保护重要纵隔结构——包括无名血管、奇静脉、气管、食管、迷走神经、膈神经和喉返神经,同时最大限度减少经胸廓入口的盲性牵拉。尽管大多数胸骨后甲状腺肿可通过经颈部切口切除,但某些因素提示可能需要采用胸骨或胸腔入路,包括影像学显示甲状腺延伸至主动脉弓下方或气管后方、再次手术以及不利的颈部解剖特征,如颈短、活动受限或较高的体重指数(BMI)3,20,21。本报告证实了该减少并发症的技术在上述情况下的可行性,并可扩展应用于前纵隔和后纵隔空间。
成功实施该方法需掌握若干关键技术原则。术前应仔细评估横断面影像,以制定手术方案,包括评估甲状腺与主要纵隔血管、气道及食管之间的解剖关系。在机器人解剖过程中,维持真实的甲状腺被膜无血管平面有助于逐步完成环周游离,同时减少出血并保护邻近的神经血管结构。早期识别迷走神经和膈神经,并在整个解剖过程中细致保护,可提供额外的解剖定位参考,降低神经损伤风险。同样重要的是,在纵隔充分游离完成前应避免过度颈部牵引,因为盲目向下的牵拉可能增加血管或喉返神经损伤的风险。若无法安全建立被膜间隙、视野显露不足,或怀疑存在血管侵犯或无法控制的出血,应立即转为胸骨正中切开术或开胸手术,而不应继续尝试微创解剖。
该技术的可重复性取决于恰当的患者选择和多学科的专业知识。候选患者应接受高分辨率增强CT检查,以明确纵隔受累范围,并识别提示侵袭性病变的影像学特征。既往有颈部或胸部手术史、严重的纵隔纤维化、炎症性甲状腺疾病或广泛血管包绕等情况,可能会显著增加操作难度,应视为相对禁忌证。同样,该技术的成功实施需要熟悉机器人纵隔解剖、单肺通气以及处理重大胸腔血管并发症的外科医生之间的协同合作。对于尚未具备成熟机器人胸外科经验的医疗机构,在采用该技术时应谨慎行事。
本报告拓展了现有文献中关于在胸骨后甲状腺切除术中联合应用视频辅助与机器人辅助胸腔镜手术的描述9,12,13,14,15,16,17,18,19。本技术报告展示了该技术在后纵隔延伸及再次甲状腺手术中的成功应用,这两种情况传统上被认为手术复杂性较高。与既往报道的混合视频辅助方法不同,高清三维可视化以及通过可关节化器械腕部实现的卓越机械控制,有助于在狭小的纵隔神经血管结构周围进行精确解剖。然而,本研究受限于患者数量较少,且缺乏比较性结局数据。尽管两名患者均避免了胸骨切开术,并实现了无并发症的恢复,但仍需开展更大规模的前瞻性研究,以明确与传统经颈入路手术和开放经胸入路手术相比,该技术在患者选择标准、围手术期结局、成本效益、学习曲线以及长期功能结果等方面的优劣。
未来的调查应在更大规模的多中心队列中评估这种混合技术,并对手术时间、失血量、中转率、并发症、术后疼痛、住院时间以及患者报告的生活质量结局进行标准化报告5,20,22。与传统正中胸骨切开术和视频辅助胸腔镜技术相比,此类对照研究在确定该技术是否能转化为可衡量的临床获益方面将尤为有价值。本报告存在若干其他局限性,包括样本量较小、单中心经验以及回顾性研究设计。尽管机器人手术需要专门的设备和培训,但美国对该技术的专业能力正在迅速扩展23。此外,机器人技术在甲状腺手术中已有应用但尚存争议,包括经口、经腋窝和经耳后入路。现有对机器人平台的熟悉程度应有助于推动该扩展应用的普及。随着机器人胸外科手术的不断发展,这种混合方法可能为经过严格筛选的复杂胸骨后甲状腺疾病患者提供一种可重复的微创替代方案,同时避免与胸廓骨骼切开相关的并发症。
披露
作者声明无任何利益冲突。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 28 Fr 胸腔引流管 | Teleflex / Pleur-evac | DSTC-28S | 28-Fr 直形软性胸腔导管 |
| Teleflex / Pleur-evac | DRAC-28S | 28-Fr 直角软性胸腔导管 | |
| Teleflex / Pleur-evac | DTRC-28S | 28-Fr 套管式胸腔导管 | |
| 支气管阻断器 | Cook Medical | C-AEBS-9.0-65-SPH-AS | Arndt 支气管内阻断器,9.0 Fr,65 cm,球形气囊 |
| 卡迪尔钳 | Intuitive Surgical | 471049 | 8-mm EndoWrist 卡迪尔钳 |
| 达芬奇 Xi 平台 | Intuitive Surgical | Model IS4000 | 多通道机器人手术平台;Xi |
| Jackson-Pratt 平面引流管 | Cardinal Health / Jackson-Pratt | SU130-1309 | 10-mm × 20-cm 平面硅胶引流管,¾ 孔段,无套管针 |
| 马里兰双极钳 | Intuitive Surgical | 471172 | 8-mm EndoWrist 马里兰双极钳 |
| 单极弯剪(热剪) | Intuitive Surgical | 470179 | 8-mm EndoWrist 单极弯剪 |
| NIM 监测平台 | Medtronic Xomed | NIM4CM01 | NIM Vital 4.0 控制台 |
| NIM EMG 气管插管 | Medtronic Xomed | 8229706 | 6.0-mm 内径,加强型 NIM EMG 气管插管 |
| 光学/无刀片穿刺器 | Intuitive Surgical | 470359 | 8-mm 无刀片光学穿刺器 |
| 机器人摄像头 | Intuitive Surgical | 470057 | 8-mm Endoscope Plus,30° |
| 机器人穿刺套管,12 mm | Intuitive Surgical | 470375 | 12-mm/吻合器套管,100 mm |
| 机器人穿刺套管,8 mm | Intuitive Surgical | 470002 | 标准 8-mm da Vinci Xi 套管 |
| SURGICEL 原装止血剂 | Ethicon / Johnson & Johnson MedTech | 1953 | 2" × 3" 氧化再生纤维素 |
| 上翘式带窗抓钳 | Intuitive Surgical | 470347 | 8-mm EndoWrist 上翘式带窗抓钳 |
| 8229707 | 7.0-mm 内径,加强型 NIM EMG 气管插管 | ||
| 8229708 | 8.0-mm 内径,加强型 NIM EMG 气管插管 | ||
| NIM4CPB1 | NIM Vital 4.0 患者接口 | ||
| C-AEBS-9.0-78-SPH-AS | Arndt 支气管内阻断器,9.0 Fr,78 cm,球形气囊 | ||
| 470056 | 8-mm Endoscope Plus,0° |
参考文献
- Casella C, Pata G, Cappelli C, Salerni B. Preoperative predictors of sternotomy need in mediastinal goiter management. Head Neck. 2010;32(9):1131-5.
- Sanders LE, Rossi RL, Shahian DM, Williamson WA. Mediastinal goiters: the need for an aggressive approach. Arch Surg. 1992;127(5):609-13.
- Mercante G et al. CT cross-sectional imaging classification system for substernal goiter based on risk factors for an extracervical surgical approach. Head Neck. 2011;33(6):792-9.
- Raffaelli M et al. Substernal goiters: incidence, surgical approach, and complications in a tertiary care referral center. Head Neck. 2011;33(10):1420-5.
- Pieracci FM, Fahey TJ. Substernal thyroidectomy is associated with increased morbidity and mortality as compared with conventional cervical thyroidectomy. J Am Coll Surg. 2007;205(1):1-7.
- Losanoff JE, Richman BW, Jones JW. Disruption and infection of median sternotomy: a comprehensive review. Eur J Cardiothorac Surg. 2002;21(5):831-9.
- Kaul P. Sternal reconstruction after post-sternotomy mediastinitis. J Cardiothorac Surg. 2017;12(1):94.
- Singh K, Anderson E, Harper JG. Overview and management of sternal wound infection. Semin Plast Surg. 2011;25(1):25-33.
- Gupta P et al. Video assisted thoracoscopic thyroidectomy for retrosternal goitre. Ann R Coll Surg Engl. 2014;96(8):606-8.
- Wang R et al. Modified subxiphoid approach for surgical resection of a retrosternal goiter. Front Surg. 2022;9:923389.
- Catelli C et al. Robot-assisted (RATS) versus video-assisted (VATS) lobectomy: a monocentric prospective randomized trial. Eur J Surg Oncol. 2023;49(12):107256.
- Piccioni G et al. Combined cervicotomy and robot-assisted surgical approach for intrathoracic thyroid goiter: a case series. Innovations (Phila). 2024;19(3):311-4.
- Chen KA, Perrotti G, Evans NR, Willis AI. A minimally-invasive approach to substernal goiter and posterior mediastinal mass. ACS Case Reviews in Surgery. 2019;2(4):1-5.
- Bodner J et al. Robotic resection of an ectopic goiter in the mediastinum. Surg Laparosc Endosc Percutan Tech. 2005;15(4):249-51.
- Wadhavkar N, Kontopidis I, Bollig C. Transcervical and robotic-assisted thoracoscopic resection of a substernal goiter. BMJ Case Rep. 2022;15(10):e250953.
- Al-Mufarrej F et al. Novel thoracoscopic approach to posterior mediastinal goiters: report of two cases. J Cardiothorac Surg. 2008;3:55.
- Amore D et al. Antero mediastinal retrosternal goiter: surgical excision by combined cervical and hybrid robot-assisted approach. J Thorac Dis. 2018;10(3):E199-202.
- Chihara RK, Liu J, Patel SG, Sancheti M. Robotic-assisted retrosternal thyroidectomy [video]. CTSNet; 2019 [cited 2025 Apr 18]. doi:10.25373/ctsnet.7877909.v1.
- Jett GK, Nguyen AB, McNamara WF, Cignoni CB. Hybrid total thyroidectomy and robotic-assisted excision of a substernal multinodular goiter [video]. CTSNet; 2023 [cited 2025 Apr 18]. doi:10.25373/ctsnet.24514264.v1.
- Cohen JP. Substernal goiters and sternotomy. Laryngoscope. 2009;119(4):683-8.
- Grainger J et al. The surgical approach to retrosternal goiters: the role of computerized tomography. Otolaryngol Head Neck Surg. 2005;132(6):849-51.
- Song Y et al. Review on risk factors, classification, and treatment of sternal wound infection. J Cardiothorac Surg. 2023;18(1):184.
- Sheetz KH, Claflin J, Dimick JB. Trends in the adoption of robotic surgery for common surgical procedures. JAMA Netw Open. 2020;3(1):e1918911.