利用低成本材料、3D打印齿轮、智能手机加速度计和Python免费软件,开发出一种可及性强且成本低廉的人体肌肉力-速度-功率关系测量装置。通过与金标准测功仪进行对比验证,该装置能够提供具有生理学意义的测量结果,同时为本科生课堂教学创造了公平且动手实践的学习机会。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
肌肉力量、收缩速度与功率之间的关系是生理学中一个近百年历史的经典范式,也是我们理解肌肉骨骼功能的核心基础。然而,由于所需设备成本高昂,这一范式在生理学和生物力学课堂中很少被直接研究。本研究旨在设计并验证一种低成本装置,该装置采用3D打印的滑轮系统,结合棘轮-棘爪齿轮结构,可方便地组装和配置,通过智能手机的加速度计(使用免费的Phyphox应用程序)采集人手指肌肉的力-速度-功率数据。一个定制的Python脚本将原始加速度计测量值转换为速度和功率输出,随后在个体基础上与使用金标准双模式杠杆系统获得的测量结果进行比较。对五个汇总变量(最大力量 Fmax;最大速度 Vmax;最大功率 Pmax;最佳速度 Vopt;以及力-速度曲线曲率 a/Fmax)进行成对比较,结果显示两种装置采集的力-速度-功率数据之间无统计学显著差异(配对t检验,p > 0.05)。因此,在不显著降低数据质量的前提下,这种低成本装置为教学和研究生物力学与生理学原理提供了可及、安全且经济有效的手段。该装置有望推动肌肉生理学和生物力学教育的普及化,尤其适用于全球范围内资金不足和资源有限的教育环境。
引言
横纹肌是人类和其他动物产生骨骼运动的动力来源。由于跨尺度因素影响着力的产生和做功过程,理解其独特的分级结构变得十分复杂1,2。或许正因如此复杂性,肌肉功能在解剖学与生理学课程中常被忽视,教育工作者缺乏必要的工具来充分展示肌肉功能中最基本且最引人入胜的核心内容3,4,5,6。
肌肉功能历来通过若干持久的范式进行描述,其中最广为人知的是由阿奇博尔德·维维安·希尔(Archibald Vivian Hill)近一个世纪前首次提出的力-速度权衡关系1,2,3,4,5,6。这一基本的生理学关系描述了肌肉收缩速度与力量之间的权衡:等长收缩或极缓慢缩短收缩通常产生最大的力量,即峰值肌肉力量(Fmax);而接近峰值肌肉速度(Vmax)的最快等张收缩则通常力量最弱1。1938年,希尔在描述力-速度-功率(FVP)关系时,提出了一个至今仍以其名字命名的函数。希尔方程(公式1)将肌肉在等长收缩(肌腱固定)期间产生的峰值力量与无外加载荷时所能达到的峰值速度关联起来。
公式 1: (v + b) (F + a) = b (Fmax + a)
在……的地方 v 是缩短速度, F 是肌肉力量, F最大 是最大等长收缩力,以及 a 和 b 是 描述肌肉缩短过程中力-速度关系及能量特性的常数1.
嵌入在这一基本关系中的,是代表肌肉功能的若干关键概念,这些概念由五个定量参数定义,即力-速度-功率(FVP)关系。瞬时肌肉力量与速度的乘积为功率,该值通常达到一个最大值(P最大) 大约位于 V 的三分之一处最大值7. 速度在 P最大 发生的速率称为最适速度(Vopt),以及其在缩短速度范围内的位置(从V0 至 V最大) 是力-速度关系和功率-速度关系的重要特征。例如,更高的 Vopt 导致峰值功率在更高的缩短速度下产生。在力-速度关系内部,峰值力(F最大)和峰值速度(V最大) 通过中间的力-速度关系以曲线方式相连(图 5A)。采用本方法获得的典型力-速度和功率-速度关系如图所示 图1. 该曲线的斜率被称为力-速度曲率,用于描述随着速度增加力下降的速率。曲率定义为 a/F最大值8,其中 a 是 Hill方程中用于量化无负荷缩短肌肉摩擦生热的热力学常数1. 曲率影响 V 的位置opt 在力-速度曲线上的曲率,决定了肌肉在特定缩短速度下能够产生多大的力。曲率 也已使用肌肉力量比(公式 2)进行描述9.
公式 2: 
其中 P最大值 是肌肉的最大功率输出,以及 V最大值 和 F最大值 分别为最大缩短速度和最大等长收缩力。
力-速度和功率-速度关系的直观特性为在生命科学课堂中讲授肌肉功能提供了有效的切入点。研究表明,实践学习有助于提高知识记忆效果10,这凸显了为学生提供动手实践机会以更全面理解FVP关系的重要性。此外,实验性学习有助于夯实评估肌肉功能的基础,无论是在基础科学背景下,还是在为医疗保健相关职业(包括损伤预防、康复和体能训练)做准备时,均具有重要意义。
用于测试肌肉生理特性的传统仪器,例如双模式伺服电机杠杆系统,虽然具有很高的精确度和准确性,但成本高昂,因此在大多数课堂教学环境中难以普及7。为克服这些限制并拓展实践学习的机会,研究人员开发了一种低成本的替代方案。该装置以一个3D打印的滑轮为核心,滑轮包含棘轮-棘爪齿轮结构,并结合市售的带槽铝制导轨、硬质金属丝以及安装在收纳盒上的智能手机,运行一款免费的数据采集应用程序(图2)。选择智能手机而非专用的加速度测量设备,是因为智能手机普及率高,且通常配备精度高、性能稳定的加速度计11。智能手机作为科学测量工具的有效性此前已有验证,例如,商用智能手机中的加速度计已被集成至“机智号”火星直升机的惯性测量单元中12。
尽管目前已有一些低成本的肌肉生理学教学工具,但它们针对的是不同的概念:Judge 等人6开发了 基于廉价SpikerBox的活动,用于记录肌肉电活动;Medeiros 等人10则创建了一种低成本的二维肌节模型,用于演示与肌联蛋白(titin)相关的力学机制。然而,目前尚无任何低成本工具能够让学生直接测量人体肌肉收缩时的力-速度-功率(FVP)关系,并生成具有可比性、可量化的科研数据。本装置旨在填补这一空白,以低于300美元的成本提供经金标准验证的FVP测量功能。
本研究报道了一种低成本快速力量-速度曲线(FVP)装置的构建,并通过与行业金标准设备进行交叉验证。验证分析基于在同一受试者上使用两种装置测量的五个公认FVP摘要变量的成对比较,检验两种装置是否产生等效的力-速度和功率-速度曲线的假设。若交叉验证成功,则该低成本装置可通过降低设备采购的经济门槛,同时保持实验准确性和科学严谨性,从而推动肌肉生理学和肌肉骨骼生物力学的课堂教学普及化。预计该低成本装置将激励并赋能全球范围内已开展肌肉解剖学教学的生理学与生物力学课堂中的学生和教育工作者,使其能够实际探索肌肉最基本的力学关系之一。通过引入生成生理学测量数据的动手实验活动,课堂可实现多模态理解并提高知识留存率。
访问受限。请登录或开始试用以查看此内容。
方案
本出版物所依据的所有实验均经马萨诸塞大学洛威尔分校机构审查委员会批准(方案编号:21-163-KON-XPD)。
注意:该装置使用一部智能手机,通过外部负载悬挂在3D打印的滑轮系统上。利用基于智能手机的数据采集应用程序以100 Hz的频率收集加速度数据。力通过智能手机与外部负载的总质量乘以加速度计算得到。速度通过对加速度积分获得,功率则通过力与速度的乘积计算(补充编码文件1)。
1. 仪器组装
- 使用铝制框架紧固件将两根短铝梁固定在一根长铝梁的下侧。将短梁置于长梁两端各约 8 cm 处,以形成一个稳定且无弹性的基座。
注意:此组件在下文中称为“框架”。 - 构建滑轮支架
- 将一块较大的蜂窝状聚氯乙烯块竖直放置,使其 7 英寸边垂直,6.75 英寸边水平。
- 从左下角沿左侧边缘测量 2.75 英寸,并标记位置。
- 从左上角沿上边缘测量 2.75 英寸,并标记位置。
- 画一条直线连接两个标记点。
- 沿标记线切割,并移除形成的三角形部分。
- 在右上角向下 1.25 英寸处钻一个 7/16 英寸的孔。
- 对第二块大蜂窝状聚氯乙烯块重复步骤 1.2.1–1.2.6。
- 将小蜂窝状聚氯乙烯块置于框架后方。
- 将两块大块固定在小块上,使它们相距 8 英寸。将斜切面置于小块上方,并使钻孔位于小块边缘之外。
- 将滑轮支架牢固地夹紧在桌子或操作台的角落。
注意:应将支架放置成滑轮部分伸出桌面边缘,以防止在收缩过程中悬挂的重物和智能手机接触桌腿。 - 制作并安装臂托
- 将 14 英寸蜂窝状聚氯乙烯臂托块切割成三段:两段 1.5 英寸和一段 3.5 英寸。
- 在每段较短部分的上表面切出一个 2 英寸 × 1/8 英寸的凹槽,凹槽位置距前缘 1 英寸。
- 将较短的两段固定在较长段的下侧两端,使凹槽对齐。
- 用钩环扣带覆盖较长段的上表面。
- 将前臂绑带穿过两个凹槽。
- 使用螺栓和嵌入式 T 型螺母将臂托固定在框架上。将臂托置于距滑轮支架 14 英寸处,前臂绑带朝远离滑轮的方向。
- 将滚珠轴承插入内齿轮和外齿轮组件的凹槽中(补充文件 1)。
- 将 40 cm 的同步带穿过内齿轮组件的侧槽。形成一个 2 cm 重叠的环,并将重叠部分固定在槽内。
- 将金属轴依次穿过左侧滑轮支架、一个止动块、内齿轮组件、受力组件、外齿轮组件、第二个止动块,以及右侧滑轮支架。
注意:将内齿轮组件的侧槽朝向框架。将两个止动块分别置于滑轮组件两侧各 1 mm 处。 - 在轴上再安装两个额外的止动块,每个止动块距滑轮支架 1 mm,以防止横向移动。
- 将 40 cm 的多股钢丝穿过指夹,并用压接管固定。将另一端穿过快挂扣 A,并用第二个压接管固定。
注意:快挂扣 A 和 B 完全相同,仅在装配过程中用于标识。 - 使用附带的同步带将内齿轮组件连接至快挂扣 A。用钥匙 A 固定重叠部分。
注意:钥匙 A、B 和 C 完全相同。可额外打印更多钥匙,因其设计为牺牲性部件,会在设备其他部分损坏前先行失效。 - 将 10 cm 的多股钢丝绕过快挂扣 A 并用压接管固定。将另一端绕过一个铝制框架紧固件,压接钢丝,并将紧固件固定在框架上。
注意:此组件在下文中称为“安全螺栓”。 - 使用 40 cm 的同步带形成一个 2 cm 重叠的环,将环插入钥匙 B 中。将另一端绕过快挂扣 B,并使用钥匙 C 固定重叠部分。
- 将钥匙 B 插入外齿轮组件的最大一级台阶中。
- 使用臂带环或耳机线穿孔将智能手机臂带支架连接至快挂扣 B。
- 使用带环并压接的钢丝将所需初始重量悬挂在快挂扣 B 上。
2. 数据采集设置
- 在配备加速度计的智能手机上安装数据采集应用程序。
- 打开 加速度(不含 g) 模块
- 将智能手机放入固定在B号卡环上的臂带支架中。
- 根据第3节收集数据。
- 将记录的数据导出为 .xls 文件。为每个参与者分配一个唯一的文件名。
- 将 .xls 文件传输至具有互联网连接的计算机。
- 使用以下方法处理数据 补充编码文件 1
注意:该脚本通过测量得到的垂直加速度进行前向欧拉积分来计算速度(公式3)。位置则通过匀加速运动学公式计算(公式4)。计算过程中使用原始加速度值,未进行平滑或滤波处理。
公式 3: vi = vi-1 + ai ∆t
公式 4: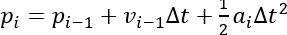
- 安装 补充编码文件 1.
- 在用于数据处理的计算机上安装 Python。
- 打开终端窗口并执行: pip install streamlit pandas matplotlib scipy openpyxl xlrd
- 转至包含补充代码文件1的文件夹并执行: streamlit run muscle_velocity_gui.py
注意:使用 Windows PowerShell 时,执行命令:python -m streamlit run muscle_velocity_gui.py。如果提示输入电子邮件地址,将该字段留空并按 Enter 键。 - 点击 上传 并选择导出的 .xls 文件。
- 点击 处理数据 加载并分析数据集。
- 查看首次试验生成的加速度、速度和位置曲线图。
- 使用每个峰旁边的复选框,选择对应于有效肌肉收缩的检测峰。
注意:有效峰通常出现在加速度迹线变为负值之前,并与正值的速度和位置相关联。自动峰检测算法可能会错误识别峰,因此需要人工验证。 - 调整峰检测参数
注意:如果软件未能正确识别峰,则展开 高级可调参数 > 峰检测参数 并调整检测设置。- 调节 零阈值 用于定义被视为静止状态的加速度范围。
注意:当加速度曲线中存在过多噪声时,增加此数值。阈值将在加速度图上以红色参考线显示。默认值 = 0.30。建议范围 = 0.10–5.00。 - 调节 峰最小速度 定义可接受的最小峰值速度。
注意:如果有效峰被排除,请降低此值。该阈值在速度图上显示为下方的绿色参考线。默认值 = 0.30。建议范围 = 0.10–10.00。 - 调节 零视野 用于定义识别静止时段所需的连续接近零加速度采样点的最小数量。
注意:如果速度和位置轨迹无法重置,请降低此值。默认值 = 10。建议范围 = 3–25。 - 调节 峰值最大速度 定义最大可接受速度峰值。
注意:如果有效峰超过阈值,请增加此值。阈值在速度图中显示为上方的绿色参考线。默认值 = 10.00。建议范围 = 10.00–30.00。 - 调节 最小峰间距 定义在检测到的峰之间所需的最少样本数。
注:默认值 = 2。建议范围 = 1–10。通常无需修改。 - 调节 最小峰显著度 定义峰检测所需的显著性阈值。
注意:较低的数值会提高灵敏度,可能检测到更多峰。默认值 = 0.10。建议范围 = 0.01–0.90。通常无需调整。
- 调节 零阈值 用于定义被视为静止状态的加速度范围。
- 在确定当前试验的所有有效峰后,单击 下一步 进入下一次试验。
- 重复步骤 2.7.7–2.7.10,直至所有试验均处理完毕。
注意:完成首次试验处理后,不得修改峰检测参数。若必须更改参数,需使用更新后的设置重新分析所有此前已处理的试验。 - 将选定的速度和加速度数据复制到电子表格中,用于后续的力-速度-功率分析。
3. 实验方案
- 使用前臂绑带将受试者的前臂固定在臂托上。绑带应收紧至足以防止前臂向前移动。
- 将手指夹板固定在受试者拇指上,并牢固地收紧夹板。
- 通过棘轮机构旋转滑轮,消除滑轮系统中的松弛,直至同步带绷紧。
注意:棘轮机构在切换位置时会发出可听见的“咔哒”声。 - 将安全销向滑轮方向滑动,直至连接安全销与快挂扣A的钢丝绷紧。
- 选择两个质量相近的砝码,每个约重1.25 kg。
- 固定的测试顺序
- 使用一个砝码和智能手机依次测试最大档位、中间档位和最小档位。
- 使用两个砝码和智能手机依次测试最小档位、中间档位和最大档位。
- 仅使用智能手机测试最大档位和最小档位。
注意:所有受试者均应采用相同的测试顺序,以尽量减少因疲劳引起的偏差。
- 在数据采集应用程序中点击 开始记录。
- 指导受试者尽可能快速且用力地收缩拇指。
注意:受试者的主观动机可能显著影响测试表现。在整个测试过程中应提供一致的口头鼓励,以促进其达到最大努力程度。 - 每次试验结束后暂停数据记录。根据第3.6步设定的顺序调整滑轮档位和加载条件。
- 恢复数据记录,并重复步骤3.8–3.9,直至完成全部八个滑轮档位与加载组合的测试。
- 在整个测试过程中监测受试者状态,若出现明显手臂移动或用力不充分的情况,应重复相应试验。
- 每次试验后检查加速度曲线。
注意:若试验中出现初始加速度峰值异常偏低、振荡过大或两次收缩之间智能手机持续移动等情况,应重复该试验,因为这些情况可能影响数据质量。 - 记录每次试验的备注信息,包括重复或排除的试验,以便后续数据分析。
4. 金标准功率计的使用
- 建立金标准功率计
- 打开计算机并启动数据采集软件。打开双模式杠杆系统程序文件。
- 将杠杆控制单元的力偏移量设为10,长度偏移量设为9。
- 打开双模式杠杆系统和数据采集单元的电源。
- 通过轻轻旋转操纵杆并确认存在阻力,验证电机运行是否正常。
- 将多股钢丝穿过杠杆底部第二个孔,形成约40厘米的环,用压接套管固定钢丝。
- 将金属丝的另一端穿过手指支具,并使用压接件固定金属丝。
- 将双模式杠杆系统安装至扶手前方的框架3上。
- 将受试者前臂固定于扶臂上,并将其拇指置于指夹内。
- 将受试者的手臂向前滑动,直至拇指达到最大屈曲位置,且拉绳处于轻微张力状态。
- 充分收紧前臂绑带,以防止手臂向前方或侧向移动。
- 配置数据采集设置
- 开放 扫描控制设备 Dev6.
- 设置 样本数量 至 60,000.
- 设置 样本平均 到 1.
- 设置 样本周期 到 0.0001.
- 设置 转换周期 到 0.
- 设置 触发后样本 至 0.
- 设置 参考触发源 到 /Dev6/PFI1.
- 设置 2x 型 至 数字.
- 设置 2x 杠杆1 至 0.
- 设置 2x Lever2 至 0.
- 设置 模式 至 一次性使用.
- 设置 立即返回 至 关闭.
- 设置 启动触发器 到 关闭.
- 设置 触发源 至 /Dev6/PFI0.
- 设置 样本时钟 至 关闭.
- 设置 时钟源 至 /Dev6/PFI7.
- 设置 转换时钟 到 关闭.
- 设置 转换时钟源 至 /Dev6/PFI2.
- 选择 通道1 + 通道2 下 选择要扫描的通道.
- 点击 开始 在 扫描控制装置 并指导参与者尽可能快速有力地收缩拇指。
注意:受试者的动机可能显著影响其表现。在整个测试过程中应提供持续的口头鼓励,以促进其发挥最大努力。 - 点击 获取波形 使用参与者标识符和当前力偏移值保存生成的数据。
注意:第一次收缩时,力偏移量为 10。 - 以1.0为增量逐步减小力偏移量。
注:示例流程: 10.0 > 9.0 > 8.0. - 重复步骤 4.6–4.8,直至电机对拇指运动不再产生明显阻力。
- 使用所述分析流程从每次试验中提取峰值力和峰值速度值 补充编码文件 2.
访问受限。请登录或开始试用以查看此内容。
结果
使用金标准测功仪和低成本装置,对一组本科生样本(N = 15)采集力-速度和功率-速度数据,以在相同实验方案下评估各系统的功能输出。个体受试者的数据见图1,各装置的汇总数据见图3。
采用汇总变量的成对比较(表1)、等效性双单侧检验(TOST)(表2)以及两种装置所产生的力-速度和功率-速度关系的统计参数映射(SPM)分析(图4),对低成本装置作为金标准测功计潜在课堂替代方案的可行性进行了评估。使用配对t检验评估不同装置之间的统计学差异,而TOST分析则用于判断两个系统在预设的等效性边界内测量结果是否具有统计学等效性。 研究假设两种装置在五个力-速度-功率汇总变量上的测量结果无显著差异(p > 0.05),从而支持将低成本装置用作教学与数据采集工具。所有五个汇总变量均以箱线图形式展示于
访问受限。请登录或开始试用以查看此内容。
讨论
已验证一种低成本装置可作为金标准测力计的替代方案,用于在课堂环境中测量人体肌肉的力-速度和功率-速度关系。
验证结果表明,一种低成本(因而具有更高经济和技术可及性)的设备能够生成在统计学上与使用金标准功率计所获得结果无显著差异的测量数据。该低成本设备能够生成高质量的力-速度和功率-速度关系曲线,说明其可有效作为课堂教学工具。然而,验证结果显示,在五项性能变量中仅有一项满足双向等效性检验(TOST)的两项标准,提示该低成本设备可能尚不适合作为金标准功率计的科研级替代设备。
低成本设备的主要优势在于其经济实惠,总成本不到300美元,而黄金标准的测功计成本约为30,000美元。另外两个需求是能够使用3D打印机和智能手机。然而,这些技术正变得越来越普及,在许多教育环境中可能不会构成显著的实施障碍。
除了节省成本外,经济实惠的设备还创造了独特的教学机会。学生可以直接探究负荷变化如何影响拇指功能,从而实时观察希尔力-速度权衡关系的动力学过程,并将希尔方程、功率-速度关系等抽象概念与实...
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何披露事项。
致谢
作者感谢注册生物学肌肉课程(UML BIOL4890,2023–2025)的学生以及马萨诸塞州劳伦斯高中(Lawrence, MA)的学生参与了本荣誉学位论文(GC)所依据的结业项目。同时感谢Aurora Scientific公司的Matthew Borokowski提供的长期支持,以及Victoria Flint和Samuel DeLap在为UML课程开发 和部署手指屈肌模块方面所做出的初期努力。作者还感谢Daniel Bartlett和Darrell La在分析方法方面提供的协助。本研究由马萨诸塞大学洛威尔分校荣誉学院奖学金(资助给GC)、美国国家科学基金会(资助号2217246)以及马萨诸塞大学洛威尔分校的启动资金(资助给NK)提供资助。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 1.25 千克砝码 | NEXO Fitness | ASIN: B09JHQ6QB8 | 可用约 1–2 千克的通用砝码替代 所需数量:2 |
| 3D 打印机同步带 | 3D 打印机同步带 10 米 | ASIN: B08974S1CC | 可用通用 3D 打印机同步带替代:节距 2 毫米,宽度 6 毫米,材质为橡胶和玻璃纤维 所需数量:1 |
| 3DPart1 - 内齿轮 | N/A | N/A | 参见补充 STL 文件 — 使用 ABS 材料打印 所需数量:1 |
| 3DPart2 - 外齿轮 | N/A | N/A | 参见补充 STL 文件 — 使用 ABS 材料打印 所需数量:1 |
| 3DPart3 - 键 | N/A | N/A | 参见补充 STL 文件 — 使用 ABS 材料打印 3–5 个 所需数量:1 |
| 3DPart4 - 力传递件 | N/A | N/A | 参见补充 STL 文件 — 使用 PLA 材料打印 所需数量:1 |
| 长铝合金梁 | 80/20 inc | 1020 | 1 英寸 × 2 英寸 × 32 英寸 所需数量:1 |
| 短铝合金梁 | 80/20 inc | 1010 | 1 英寸 × 1 英寸 × 12 英寸 所需数量:2 |
| 铝合金框架紧固件 / 安全螺栓 | 80/20 inc | 4108 | 所需数量:3 |
| 臂部固定支具 | FEATOL | ASIN: B0CGX8QZ3C | 可用通用臂部固定支具替代 所需数量:1 |
| 臂托用微孔聚氯乙烯板 | Azek board | 8/4 X 厚度 仅传统型 | 14 英寸 × 6.5 英寸 × 0.75 英寸 所需数量:14 |
| 登山扣 | Rewoalzx | ASIN: B0FB3VYV3N | 所需数量:2 |
| 铬合金钢球轴承 | uxcell | UXCELL 6900 2RS - ASIN: B07FVX92MJ | 尺寸:内径 10 毫米,外径 22 毫米,宽度 6 毫米。 所需数量:1 |
| Excel/电子表格软件 | Microsoft | Excel | 可用任意电子表格软件替代 所需数量:1 |
| 手指固定支具 | Sopito | ASIN: B0B5C6RWR4 | 可用通用手指固定支具替代 所需数量:1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | 与 Aurora Scientific 仪器配合使用,用于 a/Fmax 计算。 所需数量:1 |
| 大尺寸微孔聚氯乙烯板 | Azek board | 8/4 X 厚度 仅传统型 | 6.75 英寸 × 7 英寸 × 0.75 英寸 所需数量:2 |
| 金属轴 | 通用 | ASIN: B0CC8T8X77 | 钢制圆杆,直径 9.97 毫米,长度 45 厘米。 所需数量:1 |
| 多股钢丝 | Catch All Tackle | ASIN: B00JTWDSQS | 直径 1.4 毫米,承重等级 #400 磅 所需数量:2 |
| 手机支架 | Tribe | ASIN: B00SXRXUFE | 所需数量:1 |
| Phyphox 应用程序 | Phyphox.org | N/A | 可从 Apple App Store 或 Google Play 商店下载 所需数量:1 |
| Python 脚本 | N/A | N/A | 可下载:补充文档 1 muscle_velocity_gui.py 所需数量:1 |
| 小尺寸微孔聚氯乙烯板 | Azek board | 8/4 X 厚度 仅传统型 | 1 英寸 × 3.25 英寸 × 0.75 英寸 所需数量:1 |
| 智能手机 | Apple | IPhone 11 | 可用任何带加速度计的智能手机替代 所需数量:1 |
| 钢丝压接管 | Catch All Tackle | ASIN: B00JTWDSQS | 承重等级 #400 磅 所需数量:6 |
| 止动环 | Befenybay | ASIN: B0B1C6BPKQ | 内径 10 毫米,外径 20 毫米,宽度 20 毫米 所需数量:2 |
参考文献
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
访问受限。请登录或开始试用以查看此内容。
重印与许可
