本研究通过眼动追踪和混合现实模拟,探讨了视障老年成人在复杂交通枢纽中面临的空间导航挑战。研究结果表明,与年龄相关的神经认知功能下降需要基于证据的通用设计干预措施,包括增强视觉对比度和简化建筑几何结构,以维持独立移动能力。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
随着全球人口结构逐渐向老龄化社会转变,保持独立行动能力与空间导航能力已成为一项重要的公共卫生议题。本研究通过真实环境中的寻路任务结合集成眼动追踪技术,探究视障老年个体在复杂机场航站楼中的空间探索行为。通过对视障老年组与年轻视力正常对照组的比较分析,该研究量化了导航过程中的认知努力程度 通过 注视角速度(AV)、寻路时长以及注视分布热图。实验结果表明,视觉障碍的老年成人在所有导航阶段均表现出显著更高的注视角速度,这一现象在此被描述为对视觉空间功能下降的一种代偿性行为反应。然而,这种代偿机制表现出一定的局限性 "饱和点" 在结构复杂的交叉路口(例如连接角度呈锐角的路口),老年参与者无法进一步调整其探索性行为。进一步分析表明,动态交通参与者(特别是行人)会产生一种影响 "注意锁定" 对老年导航者外周感知能力产生不成比例抑制的影响。通过将这些行为标志物与临床指标(包括平均缺损值(MD)、模式标准差(PSD)和有用视野(UFOV))进行相关性分析,本文构建了基于证据的包容性设计逻辑框架。建议聚焦于交通节点的几何简化、多感官冗余设计,以及整合自适应辅助技术,以减轻该影响 "环境压力" 在衰老的大脑上。
引言
全球社会正逐步步入老龄化,这一转变对城市基础设施、公共卫生以及建筑工程领域构成了深远的跨学科挑战1。根据世界卫生组织(WHO)的数据,预计到2050年,全球65岁及以上人口将达到16亿2。伴随着这一人口结构变化,与年龄相关的感官和认知功能障碍也显著增加3。《柳叶刀-全球健康》委员会指出,2020年全球约有11亿人存在未治疗的视力损害,这一数字预计到2050年将上升至18亿4。事实上,流行病学统计表明,全球每5秒就有一人陷入功能性失明5。尽管存在这些显著的人口趋势,视障老年人群体在社会结构中仍长期处于边缘地位。必须认识到,"视障老年人"并非一个同质化的群体;相反,他们是一个高度多样化的群体,其特征由多种交叉因素决定,包括感官功能衰退程度的差异、基础认知储备的不同、伴随的身体活动能力限制以及各异的社会经济支持体系6。
为了系统分析老年导航者与复杂建成环境之间的相互作用,必须以 M. Powell Lawton 于 1968 年首次提出的开创性理论——"环境顺应假说"作为理论基础7。这一老龄化生态模型认为,个体的个人能力(包括生物学健康、感官功能和认知能力)与环境压力(周围环境对个体提出的要求)之间存在动态交互作用8。其基本公理是:随着个体内部能力的下降,其物理环境的特征将更大程度地决定其行为结果9。在机场等复杂的空间枢纽中,现有的寻路系统施加了极高的"导航负担",几乎使独立移动成为不可能,并直接导致"环境排斥"10,11。
空间导航是一种由海马-内嗅皮层回路协调的复杂认知功能,常被称为大脑内部的全球定位系统(GPS)12。发表在《自然》和《科学》上的标志性研究发现了一些特化神经元,例如网格细胞和位置细胞,这些神经元能够构建内部认知地图13。然而,随着大脑老化,这些神经表征会变得越来越不稳定14。高分辨率功能磁共振成像(fMRI)研究表明,老年人在提取空间信息时表现出较低的神经活动模式相似性15,16。对于视力受损的老年乘客而言,其中大多数人在不熟悉的航站楼中依赖静态标识,不完善的寻路系统成为其独立行动和社会参与的重要障碍。从长远来看,这种空间与环境的排斥直接导致严重的现实行动能力后果,包括长期的社会孤立、被迫转向久坐不动的生活方式,以及随之而来的身体虚弱和认知衰退的加速。
此外,老年人表现出神经活动模式的"去分化"现象,即他们对不同空间环境的神经表征变得不那么清晰,导致在空间距离辨别和以环境为中心的空间定向(allocentric orientation,指独立于个体自身物理位置,对空间中物体之间关系进行认知映射和理解的能力)方面出现显著困难17,18。
传统的寻路评估主要依赖于任务后的问卷调查或观察性协议,这些方法往往无法捕捉用户在实时认知负荷和瞬时注意力转移方面的变化19。此外,传统研究通常孤立地评估老龄化和视觉障碍的影响,所采用的标准临床测试未能反映大型交通枢纽中动态、多感官的实际需求。为弥补这一方法学上的不足,本研究提出一种整合性方法,将真实环境中的眼动追踪与混合现实(MR)视觉障碍模拟相结合。本研究的主要目标是定量分离并评估视觉障碍老年成人在复杂机场航站楼环境中所面临的特定导航负担。通过实施这一双模态方法,我们旨在揭示导致寻路失败的关键视觉与建筑变量,从而将行为缺陷转化为基于证据的、包容性设计的明确要求。
访问受限。请登录或开始试用以查看此内容。
方案
所有涉及人类受试者的实验程序均按照《赫尔辛基宣言》的规定进行。本研究方案已通过清华大学科学技术伦理委员会(医学)审查批准(项目编号:THU01-20250087)。在受试者参与研究之前,均已签署知情同意书。实验所用耗材与仪器列于材料表中。
双模态实验框架
该方法采用双模态验证系统,以捕捉现实环境与视觉功能受损之间的交集。在第一阶段,参与者佩戴采样频率为50 Hz的可穿戴眼动追踪系统。该设备记录了高分辨率的注视动态数据,包括扫视频率和注视持续时间,同时参与者独立完成从航站楼入口到登机口的实际路径导航。在第二阶段,使用头戴式混合现实(MR)头显模拟病理性视力丧失。系统通过实时OpenGL着色器,将视野缺损叠加到参与者对航站楼环境的视觉输入上,从而复现年龄相关性黄斑变性(中心暗点)、青光眼(周边视野丧失)、糖尿病视网膜病变(斑块状视力)和视网膜色素变性(管状视野)的视觉特征。为识别导致导航失败的关键变量,采用了标准L9正交阵列设计。该统计设计系统性地评估了四个自变量,每个变量设置三个离散水平:信息密度(低、中、高)、编码形式(仅文字、仅图标、混合)、环境干扰(低、中、重度)以及时间压力(无、中等、高)。这些参数生成了九种对称的实验组合。此外,另设一个未加权的基线对照情景,共形成10种实验条件。为减少顺序学习效应和残留偏差,采用拉丁方策略对每位参与者呈现这10种情景的顺序进行严格随机化(补充表1)。
导航任务与视觉障碍模拟
本研究采用双阶段方法学设计。第一阶段,参与者在正常运营的大型机场航站楼内完成一系列标准化的真实场景寻路任务(入口 → 安检 → 登机口,沿预设路线行进,全程约450米)。参与者被要求以自然步行速度行进,且不得寻求外部协助。所有实验均在标准化的昼间环境光照条件下进行(照度约为300–500勒克斯)。每次实验持续约30分钟,包含一段强制性的5分钟适应期,以便参与者在数据记录开始前适应头戴设备的重量及视觉显示。眼动数据以50 Hz的采样频率连续记录。数据预处理与操作分析通过专用的眼动追踪分析软件完成。在此阶段,参与者佩戴前述眼动追踪眼镜。在寻路任务开始前,系统采用标准单点校准程序对每位参与者进行个体化校准。 通过 其配套的控制器应用程序。只有在软件生成成功校准确认后,实验试验才开始,以确保达到空间映射精度阈值 <0.5 视角度。原始注视向量经过平滑处理 通过 使用中值滤波器(窗口大小 = 3 个样本)以分离高频信号噪声。注视点通过速度阈值识别(I-VT)算法进行操作性定义,速度阈值设定为 30 deg/s,最小注视持续时间为 60 ms。眼动过滤参数排除了因眨眼或硬件伪影导致的信号丢失超过 100 ms 的时段。在第二阶段,为严格区分视觉缺陷的行为影响与普遍的年龄相关认知衰退,仅由较年轻的有视力对照组使用 MR 头戴设备,以模拟特定类型的病理性视力丧失。通过执行在标准跨平台游戏引擎内开发的自定义编程实时 OpenGL 着色器,MR 系统将视觉滤镜叠加于真实环境中。在每次模拟区块开始前,研究团队系统性地对照标准化物理校准网格,验证着色器激活状态及视觉视野遮挡的准确性,作为必要的中间检查点。为确保可重复性,模拟参数基于已建立的临床眼科学模型。20:模拟了黄斑变性 通过 一个遮挡中心视野的中心性绝对暗点 10° 视野;通过不同程度的周边遮挡(管状视野限制在 20° 和 10° 中央孔径(分别);糖尿病性视网膜病变则通过随机分布的斑片状暗点并伴随对比敏感度均匀降低40%来模拟。
方法学故障排除与质量控制
为确保双模态方案的可靠性,实施了严格的质量控制措施。眼动追踪保真度的关键步骤是保持空间映射精度阈值在 <0.5度;在长时间、真实环境下的行走任务中,校准漂移是一个常见挑战,为此每10分钟安排一次强制性重新校准检查点以应对该问题。对于混合现实模拟,尽管受试者头部移动,仍需保持稳定的视野遮挡,这构成了重大的技术挑战。通过利用混合现实头戴设备的空间锚定功能,将着色器 rigidly 锁定至用户的瞳孔间距(IPD),并在每次试验前系统性地对照物理校准网格验证遮挡对齐情况,从而缓解了这一问题。
计算平均角速度
提取的核心定量指标是注视的平均角速度(AV),作为反映空间扫描强度的操作性指标,可能同时体现了补偿性探索努力和潜在的导航不确定性。AV 被计算为在离散采样时间间隔内注视矢量角位移速率的大小(Δt = 20 ms,数学上对应于 50 Hz 的硬件采样率)。瞬时角速度记为 ω(t),通过投影视觉平面上经滤波处理的二维注视坐标(x, y)计算得出:
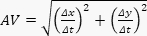 (3)
访问受限。请登录或开始试用以查看此内容。
结果
对眼动追踪数据的定量分析揭示了主要队列之间在效率上存在显著差异,凸显了当前终端设计在适应神经认知老化方面可能存在的不足。定量分析显示,两个队列在导航效率方面存在显著差异。与年轻视力正常对照组相比,视障老年组完成从安检到登机口流程所需时间明显更长(1092.9 秒 ± 134.5 秒)。 与. 467.3 秒 ± 42.1 秒;t(60) = 24.62, p < 0.001)。此外,错误率(定义为进入错误通道并需要进行物理路径纠正)在中国台湾老年视觉障碍队列中显著升高(22.8% ± 5.4%) 与5.2% ± 2.1%;t(60) = 16.85, p < 0.001)。各组详细的基线人口学特征及导航指标及其统计学比较结果总结如下 表1.
眼动数据与轨迹分析
眼动追踪系统记录的原始注视动态数据,揭示了老年人群的视觉搜索动态、调节后的认知负荷以及内部定向障碍情况。
访问受限。请登录或开始试用以查看此内容。
讨论
从原始经验数据转变为可操作的建筑智能,需要严格的演绎推理。为了保持科学透明性,以下讨论明确区分了在眼动追踪和混合现实范式中直接测量到的行为观察结果,以及基于已建立的神经认知文献的理论推断。本研究的主要理论发现是“"补偿上限"”效应的行为表现。为理解老年组中较高的AV分数,本研究应用了Reuter-Lorenz提出的神经回路补偿性利用假说(CRUNCH)。CRUNCH模型认为,衰老的大脑会通过在较低任务负荷下过度调用皮层资源,以抵消神经效率的下降。在机场寻路过程中,这种机制可能表现为增强的眼动活动;视力受损的老年受试者表现出更高的空间采样率(从而推高AV),这可能反映了在试图从退化的感官环境中构建连贯空间地图时,主动的补偿性扫描与视觉不确定性增加的共同作用。然而,这种补偿机制会达到一个严格的功能平台期。在具有锐角交叉的走廊中,年轻组能够提升其探索行为以应对结构复杂性,而老年组则未能做到这一点。这种适应能力的下降意味着认知功能的崩溃;当环境复杂性超过大脑剩余的“"储备能力"”时,便会发生空间定向障碍21。
...
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要披露。
致谢
作者谨向为本研究提供支持的各方致以诚挚感谢。本研究由中华人民共和国教育部2025年产学合作协同育人项目第七批资助,具体为金蝶-CES人因与工效学项目(项目编号:20251109)。同时感谢福州大学厦门美术学院与中国台湾厦门瑞科医学科技有限公司为开展神经认知与空间导航模拟研究所提供的协作环境。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 机场航站楼导视场景 | 自主开发的实验装置 | 不适用(自主开发) | 用于行为评估的标准导航任务设计 |
| Microsoft HoloLens | Microsoft, USA | www.microsoft.com/hololens | 在混合现实条件下模拟病理性视觉障碍 |
| OpenGL 着色器 | 自定义编程 | www.opengl.org | 实时渲染模拟的视野缺损 |
| Tobii Pro Glasses 3 | Tobii Pro, Sweden | www.tobii.com/products/eye-trackers/wearables/tobii-pro-glasses-3 | 在导视任务期间采集真实环境下的眼动数据 |
| Tobii Pro Lab | Tobii Pro, Sweden | www.tobii.com/products/software/applications-and-tools/tobii-pro-lab | 记录与分析注视、扫视及视线轨迹数据 |
参考文献
- Beard JR, et al. The World report on ageing and health: a policy framework for healthy ageing. Lancet. 2016;387(10033):2145–2154.
- Vollset SE, et al. Fertility, mortality, migration, and population scenarios for 195 countries and territories from 2017 to 2100: a forecasting analysis for the Global Burden of Disease Study. Lancet. 2020;396(10258):1285–1306.
- Swenor BK, Lee MJ, Tian J, Varadaraj V, Bandeen-Roche K. Visual impairment and frailty in older adults. JAMA Ophthalmol. 2020;138(1):11–19.
- Burton MJ, et al. The Lancet Global Health Commission on Global Eye Health: vision beyond 2020. Lancet Glob Health. 2021;9(4):e489–e551.
- Bourne RRA, et al. Causes of blindness and vision impairment in 2020 and trends over 30 years, and prevalence of avoidable blindness in relation to VISION 2020: the Right to Sight: an analysis for the Global Burden of Disease Study. Lancet Glob Health. 2021;9(2):e144–e160.
- Flaxman SR, et al. Global causes of blindness and distance vision impairment 1990-2020: a systematic review and meta-analysis. Lancet Glob Health. 2017;5(12):e1221–e1234.
- Wahl HW, Gerstorf D. Person-environment-behavior research: where we have been, where we are, and where we could be heading. Gerontologist. 2020;60(1):108–112.
- Chaudhury H, Oswald F. Advancing understanding of person-environment interaction in later life: a commentary. J Aging Stud. 2019;51:100808.
- Iwarsson S, Horstmann V, Carlsson G, Oswald F, Wahl HW. Importance of the home environment for healthy aging: a conceptual framework. Gerontologist. 2023;63(3):442–452.
- Jia G, Guo C, Han X, Zhu W, Ji M. Wayfinding behaviors of elderly passengers in airport terminals: an empirical study based on eye-tracking technology. Appl Ergon. 2022;106:103901.
- Chang YC, Chen CF. Meeting the needs of disabled air passengers: factors that facilitate help from airlines and airports. Tour Manage. 2017;63:161–171.
- Lester AW, Moffat SD, Wiener JM, Barnes CA, Wolbers T. The aging navigational system. Neuron. 2017;95(5):1019–1035.
- Rowland DC, Roudi Y, Moser MB, Moser EI. Ten years of grid cells. Annu Rev Neurosci. 2016;39:19–40.
- Stangl M, et al. Compromised grid-cell-like representations in old age as a key mechanism to explain age-related navigational deficits. Curr Biol. 2018;28(7):1108–1115.
- Zheng L, Gao Z, McAvan AS, Isham EA, Ekstrom AD. Hippocampal contributions to novel spatial learning are both age-related and age-invariant. Proc Natl Acad Sci U S A. 2024;121(3):e2307884120.
- Berron D, et al. Age-related functional changes in domain-specific pathways of the hippocampus. Proc Natl Acad Sci U S A. 2018;115(11):E2595–E2604.
- Koen JD, Rugg MD. Neural dedifferentiation in the aging brain. Trends Cogn Sci. 2019;23(7):547–559.
- Colombo D, et al. Egocentric and allocentric spatial reference frames in aging: a systematic review. Neurosci Biobehav Rev. 2017;80:605–621.
- Wang L, Wang X. Design mechanisms of airport visual guidance systems on passenger wayfinding performance: evidence from causal machine learning and a moderated mediation approach. J Air Transp Manage. 2024;115:102521.
- Churchill A, Dada E, de Barros AG, Wirasinghe SC. Quantifying and validating measures of airport terminal wayfinding. Journal of Air Transport Management. 2008;14(3):151–158.
- Jones PR, Somoskeöy T, Chow-Wing-Bom H, Crabb DP. Seeing other perspectives: evaluating the use of virtual and augmented reality to simulate visual impairments (OpenVisSim). npj Digital Medicine. 2020;3(1):32.
- Cabeza R, et al. Maintenance, reserve and compensation: the cognitive neuroscience of healthy ageing. Nat Rev Neurosci. 2018;19(11):701–710.
- Ringer RV, Throneburg Z, Johnson AP, Kramer AF, Loschky LC. Impairing the useful field of view in natural scenes: tunnel vision versus general interference. J Vis. 2016;16(2):1167.
- Legge GE, Chung STL. Low vision and reading: what makes a letter legible? Vision Res. 2016;129:117–130.
- Theeuwes J. Goal-driven, stimulus-driven, and history-driven selection. Curr Opin Psychol. 2019;29:97–101.
- Cowan N. The many faces of working memory and short-term storage. Psychon Bull Rev. 2017;24(4):1158–1170.
- Spiers HJ, Gilbert SJ. Solving the detour problem in navigation: a model of prefrontal and hippocampal interactions. Front Hum Neurosci. 2015;9:125.
- Rehman U, Cao S. Augmented-reality-based indoor navigation: a comparative analysis of handheld devices versus Google Glass. IEEE Trans Hum-Mach Syst. 2017;47(1):140–151.
访问受限。请登录或开始试用以查看此内容。