本文研究了在室内基线场中利用角锥棱镜倍增基线距离来校准激光跟踪仪的方法。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
本文提出了一种在有限室内空间内实现激光跟踪仪校准的系统性光学量程扩展方法。该方法基于采用角锥棱镜的光路折叠技术,旨在定量减小阿贝误差。两种方案均可在受限的室内基线空间内实现激光跟踪仪的双量程测量。实验结果表明,在80米距离上使用双角锥棱镜进行校准测试时,激光跟踪仪的最大示值误差为-36.0 µm;而采用单个角锥棱镜的配置,其最大示值误差仅为-2.7 µm。当两种测量系统共用一个角锥棱镜时,缩短的阿贝臂可有效降低阿贝误差。此外,入射光束与出射光束之间的光学对称性进一步抑制了此类误差,从而显著减小了测量示值误差。相关实验数据证实,采用单个角锥棱镜的光路布局具有更优的测量精度。实验数据表明,使用单个角锥棱镜的光路实验具有更高的测量准确度。希望相关结果可为激光跟踪仪的多级量程扩展测量提供参考。
引言
随着数字测量技术的不断发展,测量技术已逐渐从简单的测量方式转变为多元化测量。在线测量是数字测量的直接体现,对整个产业链的发展至关重要1,2,3。激光跟踪仪在大尺度空间精密测量中具有广泛应用。它最初应用于军事领域,如飞机零部件尺寸和工装尺寸的检测,现已广泛应用于汽车制造领域,如车身和模型的在线测量、零部件尺寸测量以及装配位置的校准4,5。在高端制造业中也有大量应用,例如自动化生产设备的校准;工业机器人和机械手的速度、轨迹、位移和角度等动态参数的校准;各类试验台的线位移精度、角位移精度、水平度和垂直度的校准。在机床行业中也得到广泛应用,例如机床形位精度、直线度、平面度和圆柱度的校准,以及机械加工与装配过程中的定位与校准6,7,8,9。在技术快速发展的时代,工件制造与装配的精度不断提高,相应地对激光跟踪仪的测量精度也提出了更高的要求10,11,12。
激光跟踪仪的全量程校准是确保其测量结果准确性和可靠性的关键手段。作为一种重要的大尺寸标准装置,激光跟踪仪已引起广泛研究。例如:Muralikrishnan 等人13将激光跟踪仪与反射镜结合,用于测量角位置误差,精度达到0.16角秒,优于传统的直接测量方法。Tian 等人14提出了一种基于跟踪仪构建分布式测量系统的方法,解决了此类系统在测量距离增加时精度下降的问题。Lao 等人15开发了一种适用于激光跟踪仪的轻量化检测装置,具有高精度和高效操作的特点。Zhou 等人16以激光跟踪仪为主要测量仪器,对工程材料衍射仪的中子光学系统进行调试,获得了理想的测量结果。Yao 等人17提出了一种基于单站跟踪仪的回转轴误差识别方法,该方法高效、准确且可靠,并可进一步扩展至多轴场景。Feng 等人18,19提出了一种基于两级压缩结构的近零光束漂移跟踪技术方案。通过仿真验证,激光跟踪系统的坐标测量精度有效提升至6.85百万分之一(ppm)。Wang 等人20阐述了激光跟踪仪的干涉测距原理,并提出基于位置敏感探测器(PSD)的光学跟踪与多传感器融合相结合,可有效提高激光跟踪仪的定位精度。Maciej 等人21采用大尺寸坐标测量机,在15米范围内评估了激光跟踪仪的干涉测量方案,验证了该方法具有实现简便的优点。
激光跟踪仪的典型测量范围为 0–80 m。目前,激光跟踪仪的全量程校准主要依赖超长导轨结合激光干涉仪的方法。然而,传统的室内基线场校准方法存在三个关键局限性。第一,受限的室内空间难以安装与激光跟踪仪全量程相匹配的导轨;第二,制造超长导轨工艺难度高,且易引入显著的几何误差,进一步降低校准精度;第三,测量光路之间的偏移容易引入较大的阿贝误差,而传统布局难以有效抑制该误差。此外,环境因素也会影响校准性能。因此,亟需发展一种结构紧凑、高精度的校准方法,能够在有限的室内条件下同时实现量程扩展并减小阿贝误差。
本研究提出了一种完整、可重复且具有理论支持的校准方法,可同时实现量程扩展并减小阿贝误差。该方法包括光学设计、误差建模、逐步操作及实验验证,为受限室内环境下全量程激光跟踪仪的校准提供了切实可行的解决方案。
访问受限。请登录或开始试用以查看此内容。
方案
本研究不涉及人类受试者、动物实验或相关伦理问题,无需伦理审批。所有研究内容和实验操作均符合相关学术规范和科研标准。
实验方案
材料表列出了本研究中使用的仪器和设备。图1为采用双棱锥棱镜的激光跟踪仪测程扩展示意图。激光干涉仪和激光跟踪仪分别使用独立的棱锥棱镜实现测程扩展,所提出的方法需要调整激光干涉仪和激光跟踪仪的光路。
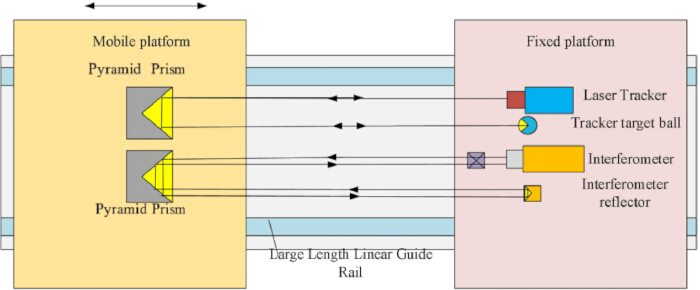
图1:采用双棱锥棱镜扩展激光跟踪仪的测量范围示意图。 请点击此处查看此图的放大版本。
图2 是采用单个角锥棱镜实现激光跟踪仪测程扩展的示意图,其中激光干涉仪与激光跟踪仪共用一个角锥棱镜以实现测程扩展。该方法需要分别将激光干涉仪和激光跟踪仪的光路调整至同一个角锥棱镜中。
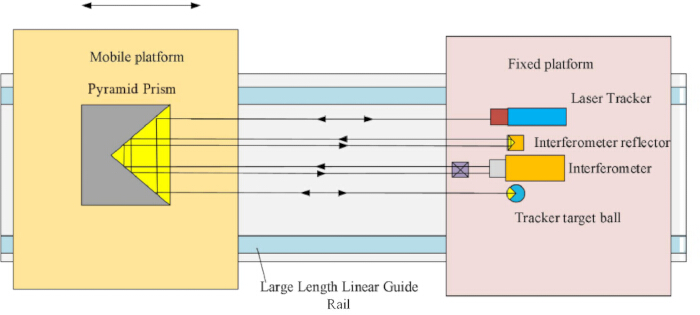
图2:使用单个角锥棱镜实现激光跟踪仪的测程扩展示意图。 请点击此处查看此图的放大版本。
传统的激光跟踪仪通常具有 0–80 m 的测量范围,图1 和 图2 中所示的光路分别用于对该激光跟踪仪进行全范围测量。
测量步骤
本文重点阐述了采用单个棱锥棱镜的测量系统,双棱锥棱镜的测量系统可在此基础上进行简化。
图3 是单金字塔棱镜激光跟踪仪校准系统的实验示意图,主要由以下部分组成:1-直线导轨,2-固定平台,3-移动平台,4-激光干涉仪,5-激光跟踪仪,6-干涉仪干涉装置,7-干涉仪反射镜,8-目标球,9-金字塔棱镜。
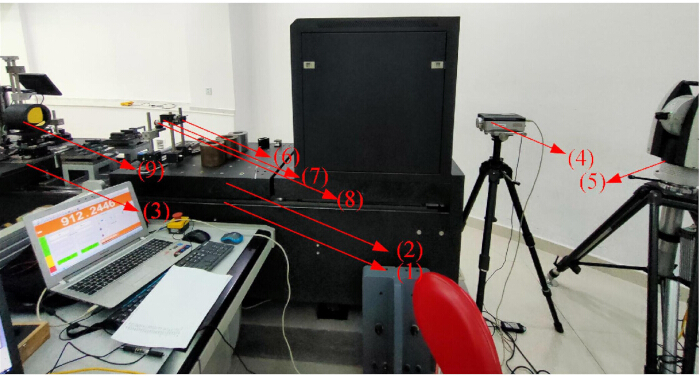
图3:采用单个角锥棱镜的激光跟踪仪校准系统实验示意图。1:直线导轨,2:固定平台,3:移动平台,4:激光干涉仪,5:激光跟踪仪,6:导轨系统、干涉仪干涉装置,7:干涉仪反射镜,8:靶标球,9:角锥棱镜。请点击此处查看该图的放大版本。
图4 是构建激光跟踪仪校准系统的流程图,该流程分为四个主要步骤。
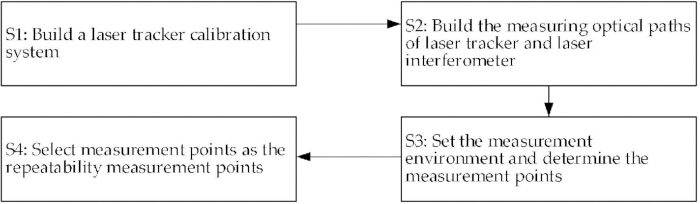
图 4:使用激光跟踪仪建立校准系统的流程图。 请点击此处查看此图的放大版本。
构建激光跟踪仪校准系统
用于激光跟踪仪的校准系统如图3所示。在校准系统中,室内基线场的导轨系统由一条直线导轨组成,其上设有一个固定平台。固定平台上安装有干涉仪、干涉镜、干涉仪反射镜和靶球。直线导轨上还设有一个移动平台,棱锥棱镜安装在该平台上。激光干涉仪和激光跟踪仪可通过相应的支架安装在固定平台上或固定平台周围的地面上。激光干涉仪和激光跟踪仪的位置均可调节。干涉镜、干涉仪反射镜和靶球在固定平台上的位置可调,棱锥棱镜在移动平台上的位置也可调节。
构建测量光路
两台仪器的光路布置方式为:将跟踪仪的光束通过角锥棱镜导向目标球,同时将干涉仪的光束通过同一棱镜引导至其对应的反射镜,从而确保两台设备均能获得正常且可靠的读数。本文所使用的数据测量与分析软件为空间分析仪。在构建激光跟踪仪的光路之前,必须通过软件将设备设置为激光锁定模式。在此模式下,激光跟踪仪不会自动搜索角锥棱镜的中心。
直线导轨在其长度方向的不同位置表现出不同的直线度误差。跟踪仪和干涉仪发出的光由同一个角锥棱镜接收并反射,从而减小了二者光路之间的距离。两条光路被设计为近乎共线,可有效最小化测量结果中的阿贝误差;此外,当激光跟踪仪的出射光路与干涉仪的出射光路接近时,在移动平台带动角锥棱镜沿直线导轨运动过程中,可避免导轨在不同位置的直线度误差对测量结果的影响。当激光跟踪仪的出射光路与激光干涉仪的出射光路无限接近时,直线导轨的直线度误差对激光跟踪仪和激光干涉仪的测量结果具有相同的影响;与分别采用不同角锥棱镜接收并反射跟踪仪和干涉仪出射光的测量方法相比,采用同一角锥棱镜的测量方法能够减小和降低测量误差,提高测量精度。在角锥棱镜移动过程中,两台设备的读数趋于一致,有助于确保激光跟踪仪校准结果的可靠性,并减少误判。
使用钢尺测量光束间距,同时采用激光自准直仪测量倾斜角。该设备可测量导轨的水平回转角和垂直俯仰角:导轨的水平回转量为234 µm,相当于约48角秒;当阿贝臂长度为200 mm时,偏差距离为46.54 mm,当阿贝臂长度为5 mm时,偏差距离为1.163 mm。因此,可对倾斜角进行测量并获得结果。此外,通过导轨的直线度来测量光路的平行度。在示值误差测量中,每次测量均进行单次读数,随后进行两组独立测量,不进行平均处理。在重复性测量中,每次采集10次读数。所有测量点均保持在稳定点测量模式下2秒。光路调整的验收标准基于激光跟踪仪和KLA激光干涉仪的可读数值。需要注意的是,棱镜本身并不能减小阿贝误差;而是通过使入射光与出射光的中心线无限接近,从而在搭建光路系统时使用单个棱镜减小阿贝臂长度,以最小化阿贝误差。
规划两种设备的光路
激光干涉仪所采用的光路方案(图2)如下:干涉仪发射的光通过干涉镜组进入角锥棱镜,经棱镜反射至干涉仪反射镜,再由反射镜反射回棱镜。返回至角锥棱镜的光束再次被棱镜反射,随后与干涉镜组发生干涉,最后返回激光干涉仪。跟踪仪所发射激光的光路如下:激光进入角锥棱镜后,被反射至目标球,再由目标球反射回棱镜。返回至角锥棱镜的光束再次经棱镜反射后返回跟踪仪。
激光干涉仪与跟踪仪的光路被紧密地平行对准,使其各自的出射光束能够进入同一个角锥棱镜,从而最大限度地减小阿贝误差对测量结果的影响。激光干涉仪与激光跟踪仪的光路可位于同一水平面或垂直面内。在标定过程中,优选使两条光路位于同一垂直平面内。当激光干涉仪的光路与跟踪仪的光路处于同一垂直平面时,两台设备应以交错方式布置(在垂直方向上,激光干涉仪位于激光跟踪仪的上方或下方;在水平方向上,激光干涉仪位于激光跟踪仪的前方或后方)。沿直线导轨的长度方向,优选将干涉仪布置在激光跟踪仪的前方。此种布局有助于提高标定的精度与准确性。
调整两个设备的位置,使其与光路和角锥棱镜的规划位置相匹配,从而使干涉仪发射的光束和跟踪仪发射的光束进入同一个角锥棱镜。角锥棱镜位于干涉仪和跟踪仪前方。在调整位置时,首先调整激光干涉仪和干涉望远镜的位置,使激光干涉仪发射的光束先通过干涉望远镜,再进入角锥棱镜;然后调整跟踪仪的位置,使激光跟踪仪发射的光束进入角锥棱镜。前后移动角锥棱镜,调节激光干涉仪的俯仰角和扭转角,通过软件取消激光跟踪仪的自动接收模式,并手动调节跟踪仪激光头的俯仰角和扭转角,使激光干涉仪的光路与跟踪仪的光路均与角锥棱镜的运动轨迹平行。
根据干涉仪和靶球是否具有读数来确定干涉仪反射镜和靶球的位置,并判断两个设备是否均有读数。若其中任一设备无读数,则需重复上述步骤,以确定具有读数的激光干涉仪的干涉仪反射镜位置以及具有读数的激光跟踪仪的靶球位置。干涉仪反射镜与靶球可采用交错排列方式(从左到右、从上到下)。干涉仪反射镜的上下位置、左右位置及设置角度均可调节,靶球的上下位置、左右位置及设置角度也可调节。当两个设备水平排列,且干涉仪反射镜与靶球也水平排列时,干涉镜组应置于干涉仪前方,干涉仪反射镜位于激光干涉仪与跟踪仪之间,靶球则位于激光干涉仪远离干涉仪反射镜的一侧。当两个设备采用交错排列时,激光干涉仪置于激光跟踪仪下方,干涉镜组位于干涉仪前方,干涉仪反射镜位于激光干涉仪上方且在跟踪仪下方,靶球位于激光干涉仪下方(参见图3),以此减轻移动平台运动过程中直线导轨引入的余弦误差和直线度偏差的影响。
设置测量环境并确定测量点
由于测量时间有限,干涉仪和跟踪仪的环境参数设置为:温度 20 °C、大气压强 1013.3 hPa、相对湿度 50% RH。在采集数据前,需在软件中将激光跟踪仪设置为干涉测量模式。依次将角锥棱镜移至各个测量点,以获取跟踪仪和激光干涉仪的测量结果。
沿直线导轨的长度方向,每隔 1 m 设置一个测量点;在测量过程中,通过移动平台依次将棱锥棱镜移至各测量点,获取两种设备在各测量点的测量结果,直至干涉仪或跟踪仪无数据输出为止。将所有测量点上测得的数据作为第一组测量数据,其中干涉仪在各测量点的测量值为名义值,跟踪仪在各测量点的测量值为实际值;随后将移动平台移回至第一个测量点,重复采集两种设备在该点的数据,然后依次将棱锥棱镜移至各测量点,重复采集第二组激光干涉仪与激光跟踪仪的数据。
选择测量点作为重复性测量点
选择多个测量点作为重复性测量点,将角锥棱镜依次移动至各个测量点,以获取跟踪仪的测量结果。重复性测量点的位置随机选取,优先位于后端区域。共选择三个重复性测量点进行数据采集。
减小阿贝误差
在激光跟踪仪校准系统中,所使用的反射器为棱镜。其三个反射面中有两个相互垂直,可使入射光被偏转180°后原路返回。照射到角锥棱镜上的光束在所有表面均发生外反射。与实心角锥棱镜相比,这种结构能有效避免光束从空气入射至玻璃时引起的波长色散和光路变化;角锥棱镜在±10°范围内的角度误差为0.2″,因此可产生更精确的平行光,减小阿贝误差;端面直径为100 mm,单次反射率高达0.92,可确保干涉仪发出的光束经角锥棱镜反射后能被激光干涉仪的接收器接收,同时确保跟踪仪发出的光束经同一角锥棱镜反射后能被激光跟踪仪的接收器接收;激光干涉仪由发射器和接收器组成,发射器用于发射光束,接收器用于接收从角锥棱镜反射回激光干涉仪的光束;同样,跟踪仪也由发射器和接收器组成,发射器用于发射光束,接收器用于接收从角锥棱镜反射回跟踪仪的光束。
以下通过一个测量实验示例来说明跟踪仪的测量误差。跟踪仪发射的光和干涉仪发射的光可分别由同一个金字塔棱镜或不同的金字塔棱镜接收。如图1所示,光路为:激光干涉仪发射的光经干涉镜进入金字塔棱镜,由金字塔棱镜反射后进入干涉仪反射镜;激光跟踪仪发射的光进入另一个金字塔棱镜,经金字塔棱镜反射后进入靶球。当干涉仪的激光与跟踪仪的对应光束不在同一直线上时,会产生阿贝误差。移动平台的任何倾斜(俯仰或扭转)都可能在两个激光测量系统中引入阿贝误差。此类移动平台的倾斜测量主要由若干参数表征,例如直线导轨的直线度和平面度,其量化具有挑战性。
图5 示意了阿贝误差的原理,其中干涉仪发出的激光束作为参考路径,而激光跟踪仪发出的激光束作为测量路径。两条激光束之间存在一定的偏移距离 L(阿贝臂)。由于移动平台在空间中发生倾斜,产生一个偏转角 α,从而导致阿贝误差值 T。其几何关系表达如下:
tan α ≈ T / L. (1)
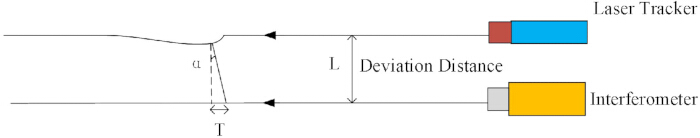
图5:使用激光跟踪仪测量阿贝误差的示意图。 请点击此处查看此图的放大版本。
表1展示了通过钢尺测量获得的角度与偏移距离所引起的阿贝误差值。这些结果表明,光束与两个仪器之间的距离对最终的阿贝误差具有主导性影响。此外,表1的结果显示,200 mm阿贝臂的阿贝误差灵敏度是5 mm阿贝臂的40倍(0.96 mm/角秒 vs. 0.024 mm/角秒),这验证了缩短阿贝臂可显著降低角倾斜误差的放大效应,从而实现显著的阿贝误差减小。当使用双棱锥棱镜时,光束之间的偏移距离约为200 mm。然而,在本研究中使用单个棱锥棱镜时,两个仪器共享同一个棱锥棱镜,可将光束间的偏移距离调节至5 mm以内,使阿贝误差的影响降低四十倍。同时,在采用棱锥棱镜的情况下,移动平台倾斜所造成的影响也大大减小。
| 角度 α (″) | 偏移距离 (mm) | |||
| 5(单金字塔棱镜) | 200(双金字塔棱镜) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
表1:由角度和偏差距离引起的阿贝误差值(µm)。
图6A展示了金字塔棱镜的实物图像,图6B则说明了光线进入和离开金字塔棱镜的路径。如图6B所示,跟踪仪的入射光为入射光1,其出射光束称为出射光1;激光干涉仪的入射光标记为入射光2,其出射光束称为出射光2。空间中入射光1与出射光1的中心连线为合成光路3,入射光2与出射光2在空间中形成的中心连线为合成光路4。合成光路3与合成光路4在空间上彼此接近,且均靠近金字塔棱镜的中心,这是进一步减小阿贝误差的关键因素。
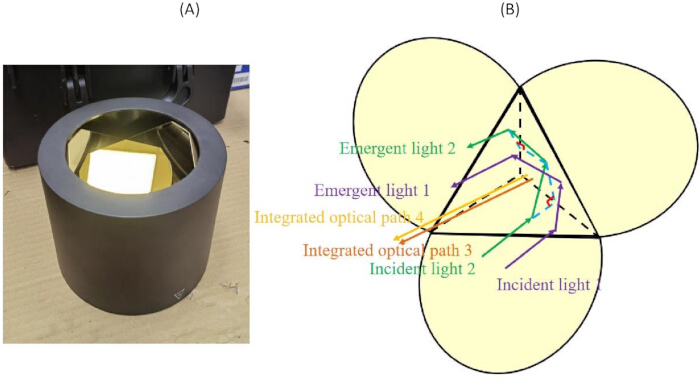
图6:金字塔棱镜的示意图。(A)金字塔棱镜的实物图像。(B)金字塔棱镜的光路图。请点击此处查看此图的放大版本。
此外,应注意的是,阿贝误差的产生机制与传统测量工具(如游标卡尺)一致,均源于阿贝臂的长度。运动平台的各种扭转变形和俯仰运动导致激光跟踪仪的测量值与激光干涉仪的理论值之间出现偏差,且阿贝臂越长,二者之间的差异越大。因此,本研究仍采用缩短阿贝臂长度作为主要的补偿方法。由于实验中无法使用实时倾斜传感器进行校正,故无法实现对比测量。此外,不确定度分析表明,棱镜角度误差对测量结果的影响几乎可以忽略不计。
单金字塔棱镜系统的不确定度分析从以下五个方面进行:激光干涉仪误差、环境补偿误差、棱镜角度误差、导轨直线度误差以及光束准直误差。激光干涉仪的示值误差为 (0.03 + 0.5L) µm,其标准测量不确定度为 2 × 10⁻⁸ × L,因此由激光干涉仪引入的标准不确定度为 u1 = 1 × 10⁻⁸ × L。环境补偿主要涉及三个因素:温度、湿度和大气压。相应引入的不确定度约为 u2 = 5.8 × 10⁻⁸ × L,具体而言,激光干涉仪对光路平均温度的测量误差为 0.1 °C,按均匀分布处理,导致 93.0 × 10⁻8 L × 0.1/sqrt(3) = 5.4 × 10⁻8 L;标准干涉仪对光路气体压力的测量误差为 11 Pa,按均匀分布处理,得到 0.2683 × 10⁻8 L × 11/sqrt(3) = 1.7 × 10⁻8 L;光路中空气水蒸气分压的测量误差为 40 Pa,按均匀分布处理,得出 0.0371 × 10⁻8 L × 40/sqrt(3) = 0.9 × 10⁻8 L。金字塔棱镜的角度误差达到 0.2”,由于光束在棱镜内部经历三次反射,综合角度误差被放大 3 倍;代入全量程长度 80 m 后,u3 约为 0,该值通过公式 u3 = 80000/cos(3 × 0.2'') mm - 80000 mm 计算得出。导轨的全量程直线度误差 S 约为 0.4 mm,相应引入的测量不确定度由 u4 = sqrt(800002 + S2) mm - 80000 mm 给出,代入数据后该值也近似为 0。光束准直误差影响测量重复性;对于单金字塔棱镜测量,重复性取为 0.4 µm,因此 u5 ≈ 0.4 µm。综合上述五项分量,单金字塔棱镜测量系统的扩展不确定度为 U = 2 × sqrt(u12 + u22 + u32 + u42 + u52),代入数据拟合后得 U ≈ 0.2 µm + 0.1 × 10⁻⁶ × L (k = 2),其中 k 为对应约 95% 置信水平的覆盖因子。
访问受限。请登录或开始试用以查看此内容。
结果
实验数据分为四个部分:双程测距扩展测量实验、使用双角锥棱镜的激光跟踪仪重复性实验、双程测距测量实验,以及使用单角锥棱镜的激光跟踪仪重复性实验。
使用如图1所示的校准系统时,两台设备的出射光束分别由两个棱锥棱镜接收。表2展示了两台设备在各测量点的测量结果,这些数据代表了在第一组测试中,激光跟踪仪结合两个棱锥棱镜进行双量程测量的结果。对表2的分析表明,在使用双棱锥棱镜的情况下,激光跟踪仪在整个测量范围内的最大示值误差达到-36.0µm,出现在37 m位置处,此时导轨的对应位置为18 m。
| 导轨位置 (m) | 激光跟踪仪测量值 (mm) |
访问受限。请登录或开始试用以查看此内容。
讨论
本文研究了激光跟踪仪的校准与测量系统,并详细阐述了在使用角锥棱镜时,激光干涉仪和激光跟踪仪的光路调节方法。本研究中,激光跟踪仪的光路通过角锥棱镜实现折叠。无论使用一个或两个角锥棱镜,当角锥棱镜移动一个单位距离时,干涉仪和激光跟踪仪的读数均变化两个单位距离。这是本文提出的两种测量方法的共同特征,两种方法均可满足激光跟踪仪的校准要求。研究发现,两种方法的区别在于:当使用两个角锥棱镜时,跟踪仪的示值误差相对较大,最大示值误差可达-36.0µm;而使用单个角锥棱镜时,阿贝误差得以减小。这些结果明确表明,激光跟踪仪的示值误差保持在较小水平,最大值仅为-2.7µm,此时最大示值误差降低了十倍以上。在重复性测量实验中,我们在不同位置对激光跟踪仪进行了十次测量,发现使用两个角锥棱镜时,跟踪仪的重复性为0.21µm;使用一个角锥棱镜时,重复性为0.64µm。当采用单个棱镜时,示值误差显著减小,而重复性略有下降。这表明激光跟踪仪的测量结果整体上更接近激光干涉仪的名义值。重复性的轻微下降仅反映了在跟踪仪读数接近干涉仪名义值时,系统稳定性尚有不足。这种稳定性不足可能源于移动后,运动平台在使用单个角锥棱镜时对振动、温度及其他影响因素的敏感性更高;而本实验中示值测...
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要披露。
致谢
本研究由国家自然科学基金(51775433)资助。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 导轨 | / | / | 线性导轨(总长度 54 m) |
| 激光干涉仪 | Renishaw plc | XL-80 | 提供比对数据(证书编号:202603107819) |
| 激光跟踪仪 | Hexagon Group | AT930 | 提供测量数据 |
| 棱镜 | Custom-made | Custom-made | 直径 100 mm(证书编号:CDjd2024-00977) |
参考文献
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.
访问受限。请登录或开始试用以查看此内容。