这项随机试验评估了一款智能手机测量应用程序作为经皮椎体成形术前辅助定位工具的有效性。该方法缩短了定位和校正时间,并减少了定位过程中获取的透视图像数量,而在初始定位准确性以及术后3个月的疼痛和功能障碍结果方面,与传统方法相比无统计学显著差异。
本文内容
摘要
摘要
经皮椎体成形术(PVP)术前准确的椎体节段定位通常需要透视确认,反复成像可能延长定位流程。本单中心随机对照试验评估了一种智能手机测量应用程序在将影像获取的距离数据传递至患者背部时的临床有效性。研究使用配备后置LiDAR传感器的智能手机作为测量工具。LiDAR的主要功能是获取地形、物体表面及周围环境的高精度三维点云数据,从而实现对物体轮廓与结构的准确定位、距离测量以及地物动态变化的检测。2025年10月至2026年3月期间,43例急性胸腰段骨质疏松性椎体压缩骨折患者通过随机数字表法分配至智能手机测量应用程序组(n = 21)或传统解剖标志定位联合C型臂透视验证组(n = 22)。观察指标包括定位时间(T0)、T0期间获取的透视图像数量、初始定位准确性、纠正定位偏差所需的额外时间(T1),以及术前和术后3个月的视觉模拟评分(VAS)和奥斯威斯特里功能障碍指数(ODI)评分。主要研究结果:与传统定位方法相比,智能手机测量应用程序组的T0更短、T0期间获取的透视图像更少、T1更短(均P < 0.05)。智能手机测量应用程序组的初始定位准确性数值上更高,但组间差异无统计学意义(P > 0.05)。两组患者的VAS和ODI评分均较术前改善,术后3个月组间差异无统计学意义(P > 0.05)。采用智能手机测量应用程序可提高定位效率,且未发现初始准确性或短期临床疗效的显著差异。由于未直接量化辐射剂量,透视图像数量减少不应被解读为可等比降低辐射剂量的证据。
引言
骨质疏松性椎体压缩性骨折(OVCFs)在老年人群中较为常见,可引起疼痛、活动能力下降、生活质量降低、脊柱畸形,严重时还可导致神经功能损害1,2。经皮椎体成形术(PVP)已广泛应用于伴有疼痛症状的OVCF患者,因其可在组织损伤较小的情况下实现快速缓解疼痛的效果3,4。在穿刺针置入前,准确确定骨折椎体的节段至关重要,尤其是在胸腰段区域,皮肤标记不准确可能导致反复进行透视检查、干扰手术流程,甚至发生节段错误的操作5,6。
传统的定位方法结合了对解剖标志的触诊、手动距离估算以及C形臂X线透视确认7。标准外科尺具结构简单、成本低廉,可作为可重复使用的可灭菌器械或一次性无菌器械使用,且不依赖软件、电池供电和环境光照。然而,可重复使用的尺具每次使用后均需清洁和灭菌,由此产生再处理成本。尺具上的刻度也可能随时间磨损,且专用的不锈钢外科尺具未必在每个手术室中都常规配备。基于尺具的测量还需要在解剖标志之间进行手动对齐,并在曲面体表上进行测量。C形臂X线透视可提供直接的椎体确认,但会带来电离辐射暴露风险,并需要反复调整设备位置及由经验丰富的操作人员完成8。先进的三维导航和术中计算机断层扫描(CT)可提供更精确的空间引导,但需要专用设备、额外的准备时间以及较高的成本9。
智能手机广泛普及且便于携带,使用智能手机测量应用程序可能无需准备专用测量仪器,即可将基于成像的距离传递到体表10。持续的屏幕距离显示和设备方向反馈可减少对主观距离估计的依赖,有助于标准化该距离传递过程11。因此,其预期优势在于操作便捷性和工作流程的标准化,而非在性能上明确优于无菌直尺或高级导航系统。然而,这种潜在优势依赖于具体设备,因为配备激光雷达(LiDAR)的智能手机以及采用基于摄像头的光学估测或其他深度感知技术的设备依赖不同的硬件和算法12,13。设备型号、软件版本、校准情况、操作者培训、患者体型、光照条件和设备方向等因素均可能影响测量的可重复性。
本研究评估了一种通过术前影像测量髂后上棘至骨折椎体水平棘突的垂直距离,并利用智能手机测量应用程序将该距离转移至患者背部的定位方案。该方法与传统的解剖学定位结合C型臂透视确认的方法进行了比较。研究假设,使用智能手机测量应用程序可缩短定位和校正时间,减少定位过程中获取的透视图像数量,同时不降低初始定位的准确性或短期临床疗效。
方案
本研究经兰州大学第二医院伦理委员会批准(批准号:2025A-1064),并按照涉及人类受试者的研究机构要求进行。所有参与者或其法定授权代表均签署了书面知情同意书,同意参与研究、随访数据收集以及去标识化临床图像的发表。本方案所用工具列于材料表中。
1. 研究设计、研究环境与研究对象
本单中心随机对照试验纳入了2025年10月至2026年3月期间在兰州大学第二医院接受治疗的患者。符合条件的患者被随机分配至智能手机测量应用程序组(n = 21)或传统定位组(n = 22)。两组中的所有操作均由同一名高年资脊柱外科医生完成,以减少操作者间的操作差异。
如果患者存在经临床检查、X线摄影和术前影像学检查证实的急性胸腰段骨质疏松性椎体压缩性骨折(累及T10–L2),症状持续时间<3个月,腰背部疼痛与骨折节段相符,视觉模拟评分(VAS)>4分,对保守治疗反应不佳,通过双能X线吸收测定法(DXA)测得的骨密度T值≤−2.5(符合骨质疏松症诊断标准),具有经皮椎体成形术(PVP)的绝对或相对适应证,并且患者本人或其合法授权代表已签署书面知情同意书,则符合纳入标准。
如果患者存在由恶性肿瘤、多发性骨髓瘤、感染或其他明确病因导致的病理性骨折;后侧椎体壁破裂;椎弓根骨折;骨折块突入椎管并导致脊髓或神经根受压;爆裂性骨折;椎体塌陷等情况,则被排除。 > 75%;严重的心肺、神经、肝、肾或凝血功能障碍;同一或相邻节段既往接受过脊柱手术;严重的认知或精神障碍,无法完成围手术期评估或随访;对术中使用的造影剂过敏;或妊娠或哺乳期。
2. 随机化与分组
由未参与本研究的其他科室临床医生根据随机数字表生成一个随机序列。符合条件的患者按1:1的比例被分配至智能手机测量应用程序组或传统定位组。采用密封、不透明且连续编号的信封进行分配隐藏。每个信封内含有分组信息,在获得书面知情同意后,仅由手术室巡回护士打开。由于两种定位操作方法明显不同,手术医生无法对分组情况设盲。
3. 智能手机测量应用程序的校准与操作人员培训
在智能手机测量应用程序组中,每位患者均使用一部具备深度感知功能的智能手机和一个操作系统版本。在每次临床测量前,需对智能手机测量应用程序进行校准。
校准程序按以下步骤进行。首先,使用标准的20 cm物理尺作为参考距离。其次,在室内稳定光照和室温条件下进行校准,以减少环境变化的影响。第三,由一名经过良好培训的操作员将智能手机置于尺子的零点位置,并将其移动至20 cm刻度处,记录测量应用程序报告的数值。每次临床测量前至少重复该过程两次,以确保可重复性。
仅当应用程序读数与物理尺子之间的差异满足以下条件时,测量结果才被接受: < 5 mm。代表性重复校准测量结果如图所示。 图1.
在所有校准和临床操作过程中,保持屏幕亮度和自动对焦设置不变,以尽量减少环境光照引起的变异。标准化培训内容包括应用程序的使用、扫描平面的选择、设备方向的保持、距离传递以及终点标记。
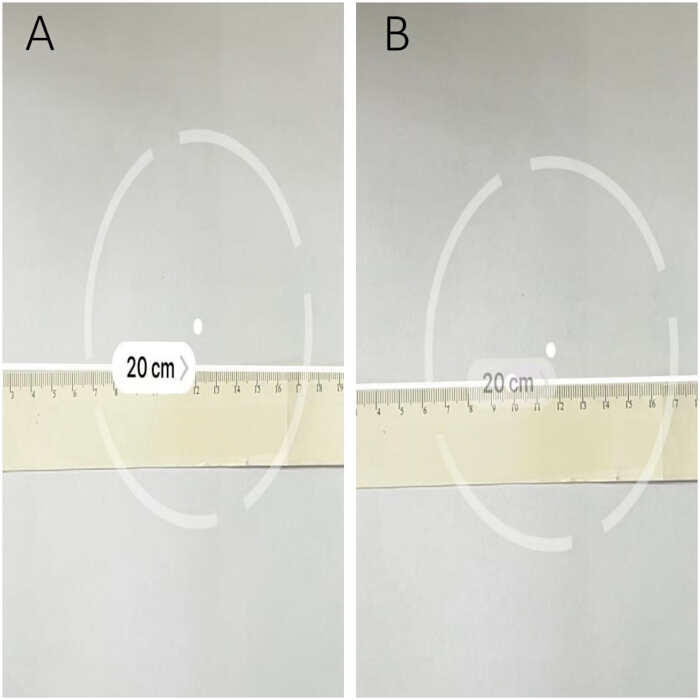
图1术前对智能手机测量应用程序进行校准 (A,B在室内稳定条件下对一把20 cm的物理尺进行了两次重复测量,两次显示的测量值均为20 cm。临床使用要求差异不得超过 < 5 mm 请点击此处以查看此图的放大版本。
4. 术前影像学测量
使用医学影像存档与通信系统回顾术前矢状位计算机断层扫描(CT)重建图像。首先确定显示骶骨全长的正中矢状位图像。然后逐步向侧方移动图像序列,直至骶骨变窄且后髂骨显现(图2)。
通过识别后髂骨与骶骨相交或分离处,确定后上髂嵴的位置。随后测量后上髂嵴至骨折椎体水平棘突的垂直距离。在图3所示的代表性病例中,显示的距离为190.43 mm。
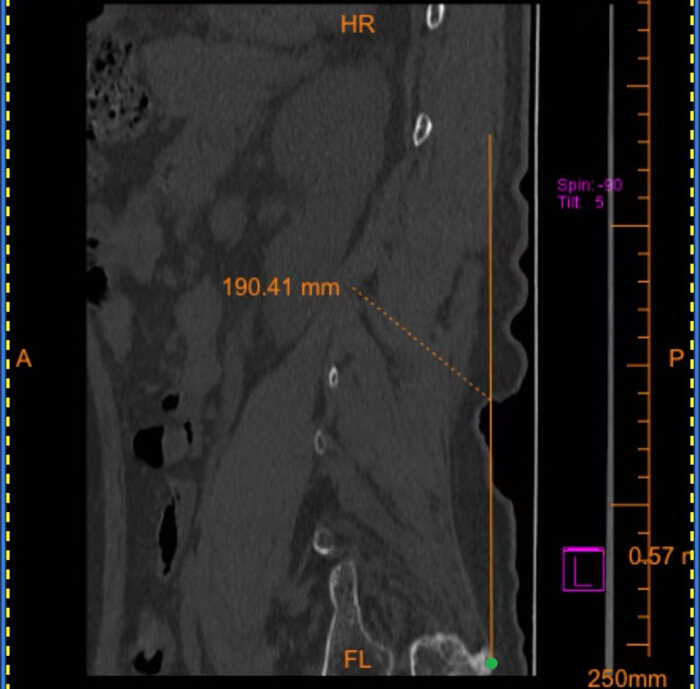
图2:术前矢状位计算机断层扫描重建图像,用于确定胸腰段骨折椎体的节段并定义测量平面。 绿色圆点标记的是后上髂嵴。患者身份信息及机构元数据已被去除。请点击此处查看该图的放大版本。
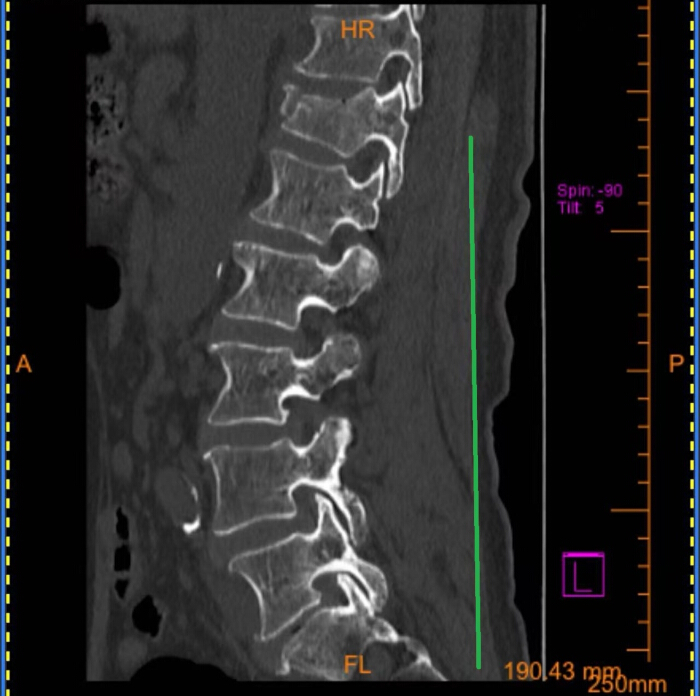
图3:术前矢状位CT重建图像,显示从后上髂嵴参考平面到骨折椎体水平的垂直距离测量。 所示距离为190.43 mm。绿色线段表示在术前影像归档与通信系统(PACS)图像中,从后上髂嵴至骨折节段棘突之间的测量距离。患者身份信息及机构元数据已被移除。请点击此处查看此图的放大版本。
5. 用于体表定位的智能手机测量应用程序
在定位之前,使用酒精棉片清洁智能手机外壳和摄像头镜头。将患者俯卧于脊柱手术台上,保持中立位。触诊并标记靠近术者的后上髂嵴(图4)。
将智能手机屏幕朝向外科医生放置,测量原点置于标记的髂后上棘处,手机长轴保持与患者背部平行。在冠状面内缓慢将智能手机向头部方向移动,同时避免大幅度的水平波动(图5)。
当显示的距离与术前影像学测量结果一致时,在皮肤上标记该终点。以该终点作为解剖标志,确定骨折水平对应的预期棘突位置。将注射器针头置于棘突旁作为放射显影标记(图6).
随后进行侧位透视以在经皮椎体成形术(PVP)前确认椎体水平(图7)。智能手机仅作为辅助定位工具使用,并未取代透视确认。
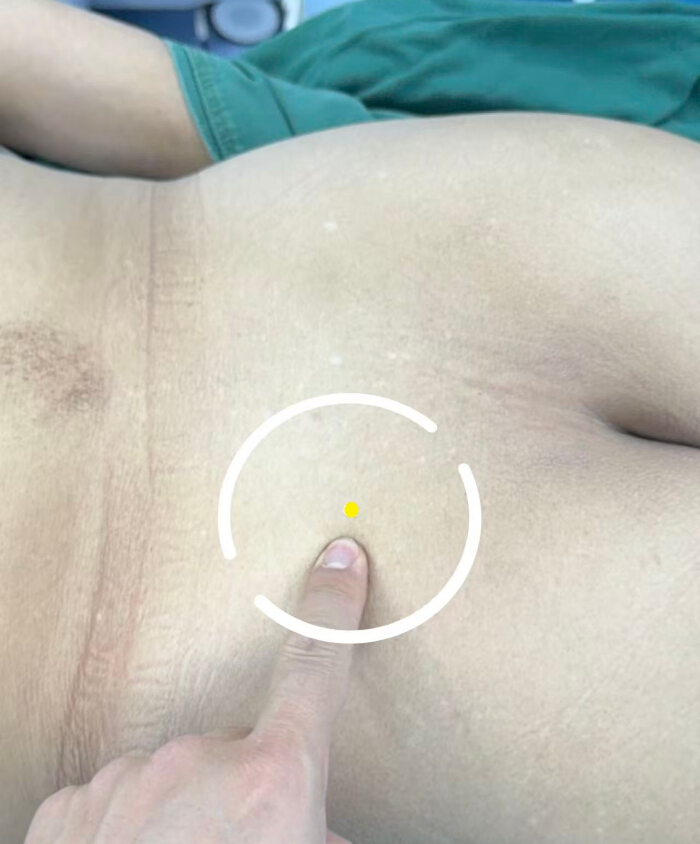
图4:术中对后上髂嵴的标记。 黄色标记指示触诊确定的解剖标志。图像左侧朝向患者头部,右侧朝向患者足部。 请点击此处查看该图的放大版本。
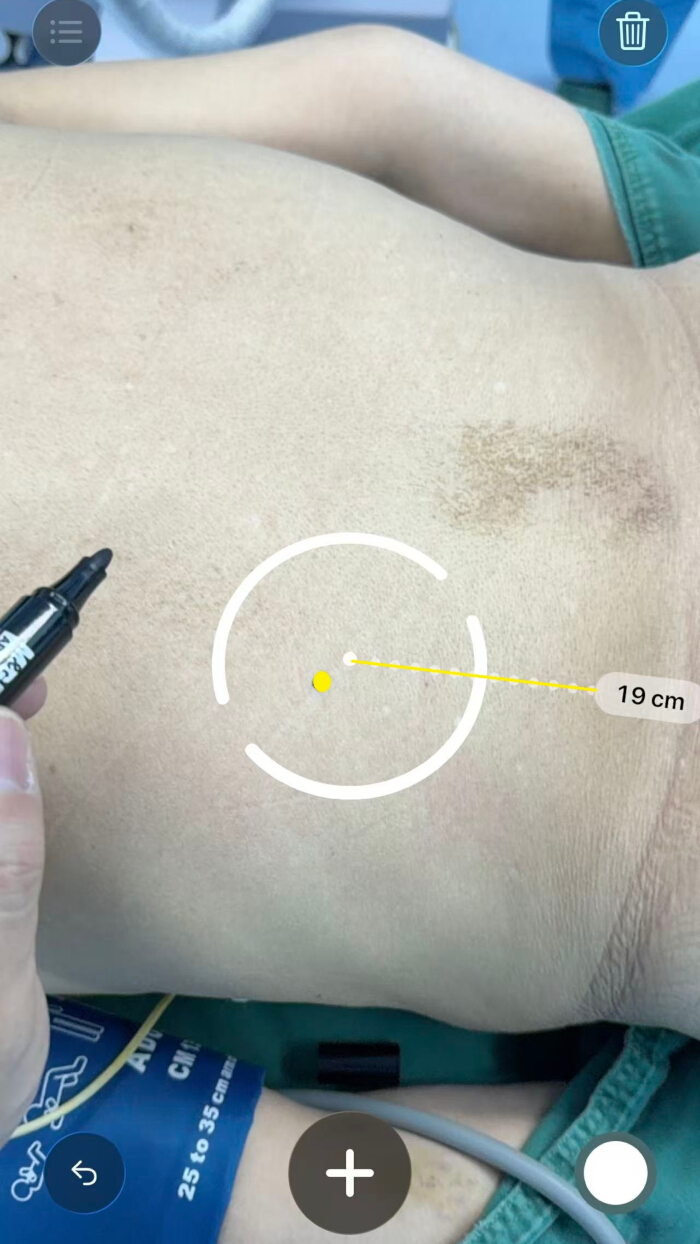
图5:使用智能手机测量应用程序将术前距离标记至患者背部。 该应用程序显示的标记距离为19 cm,黄色圆点表示标记的终点位置。图像左侧朝向患者头部,右侧朝向患者足部。 请点击此处查看此图的放大版本。
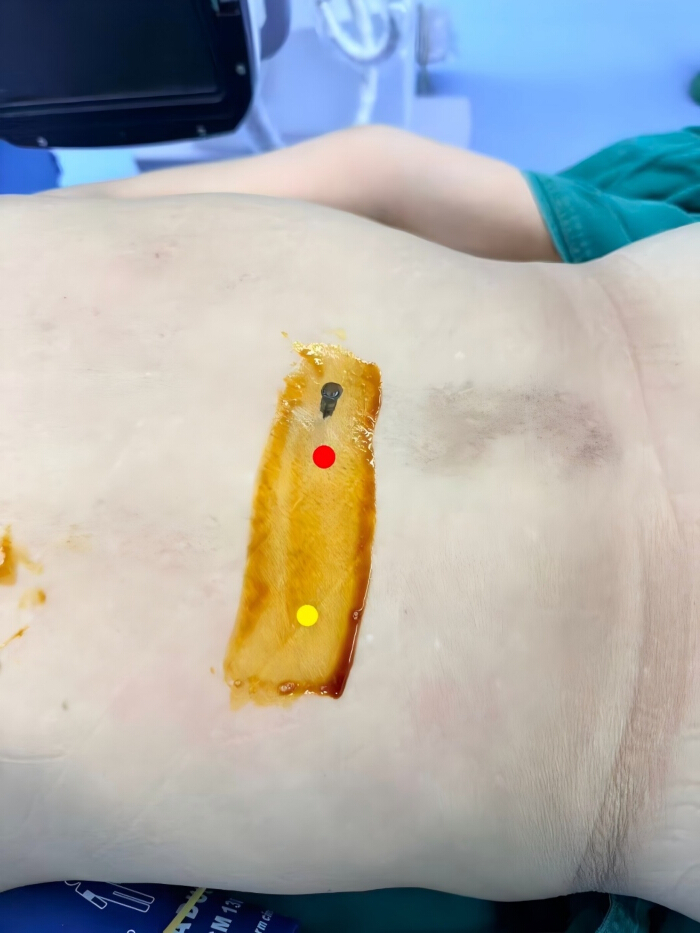
图6:将放射显影标记物放置在疑似T12棘突旁。 红色标记表示疑似骨折节段,黄色标记表示与转移终点相对应的参考点。在骨折节段旁放置一支10 mL注射器针头,用于透视确认。 请点击此处查看该图的放大版本。
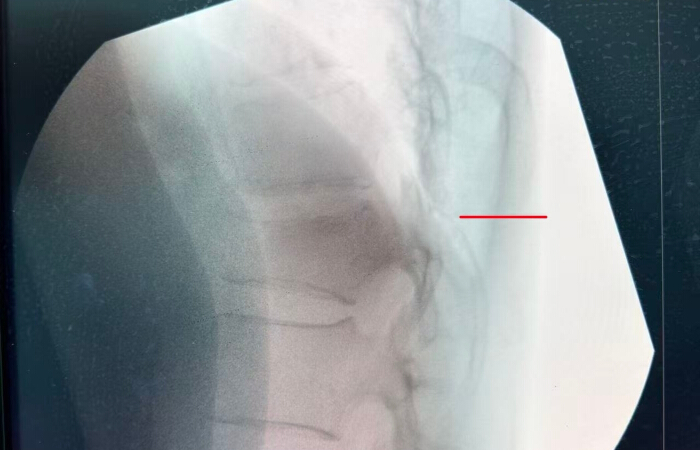
图7:标记的T12水平的匿名化侧位C臂透视确认。 红线表示由10 mL注射器针头代表的不透射线标记物的位置。机构名称、患者标识符、日期及操作元数据均已删除。 请点击此处以查看此图的放大版本。
6. 传统定位
在传统定位组中,同一名外科医生通过触诊后上髂嵴、可触及的棘突、棘突间隙,并结合临床经验来估计目标椎体水平。在皮肤上标记估计的位置,并通过侧位透视进行确认。
当标记与预期的椎体水平不一致时,需调整标记并重复进行透视检查,直至确认正确水平为止。
7. 结果与时间记录
T0(定义为定位时间)从术中定位开始时测量,即外科医生开始标记皮肤时起,直至正侧位透视完成并确认骨折椎体水平为止。
在智能手机测量应用程序组中,T0 包括触诊后上髂嵴并启动智能手机测量应用程序。在传统定位组中,T0 从基于解剖标志的手工标记开始。
T1 定义为校正时间,表示当初始皮肤标记未覆盖骨折椎体时,重新标记及重复荧光透视验证所需的额外时间。若初始定位准确,则 T1 记录为 0。
由未参与手术操作的巡回手术室护士前瞻性地记录T0、T1时间点及透视图像数量。使用标准秒表和数据采集表进行记录。
临床结局包括术前及术后3个月获得的视觉模拟评分(VAS)和Oswestry功能障碍指数(ODI)评分。仅在定位阶段记录透视图像的数量;仅记录用于确定骨折椎体水平的透视图像数量,未收集透视时间及实际辐射剂量。
8. 统计学分析
采用统计分析软件进行统计分析。近似服从正态分布的连续变量以均值 ± 标准差表示,非正态分布的变量以中位数和四分位间距表示。
根据数据情况,组间连续变量采用独立样本t检验或Mann-Whitney U检验进行比较。分类变量以n(%)表示,当期望频数较小时,采用卡方检验或Fisher精确检验进行比较。所有检验均为双侧检验,P < 0.05被认为具有统计学显著性。
结果
参与者特征
共纳入43例患者,其中21例被分配至智能手机测量应用程序组,22例被分配至传统定位组。在智能手机测量应用程序组和传统定位组中,平均年龄分别为72.24 ± 5.12岁(智能手机组n = 21)和73.00 ± 5.35岁(传统组n = 22),性别分布(男:女)分别为10:11和11:11,体重指数(BMI)分别为23.41 ± 2.33 kg/m2(智能手机组n = 21)和23.54 ± 2.14 kg/m2(传统组n = 22),骨密度T值分别为−2.80 ± 0.16(智能手机组n = 21)和−2.77 ± 0.14(传统组n = 22)。上述基线变量在两组间均无显著差异(所有P > 0.05;表1)。
| 特征 | 智能手机测量应用程序 组 (n = 21) | 常规组 (n = 22) | 统计量 | P 值 |
| 年龄(年) | 72.24 ± 5.12 | 73.00 ± 5.35 | t = −0.48 | 0.64 |
| 性别,男性/女性,n (%) | 10 (47.62%)/11 (52.38%) | 11 (50.00%)/11 (50.00%) | χ² = 0.02 | 0.88 |
| BMI (kg/m²) | 23.41 ± 2.33 | 23.54 ± 2.14 | t = −0.18 | 0.86 |
| 骨密度 T 值 | −2.80 ± 0.16 | −2.77 ± 0.14 | Z=0.41 | 0.68 |
| 数据以均值 ± 标准差(SD)表示符合正态分布的连续变量,以中位数(四分位距)表示非正态分布的连续变量,性别以 n (%) 表示。所有分析均包括智能手机测量应用程序组的 21 名参与者和常规定位组的 22 名参与者;无缺失数据。采用 Shapiro–Wilk 检验评估分布的正态性。年龄和 BMI 采用双侧独立样本 t 检验;骨密度 T 值采用 Mann–Whitney U 检验;性别采用 Pearson 卡方检验。BMI,体重指数;P,双侧概率值。 | ||||
表1:智能手机测量应用程序组与传统定位组的基线特征。 数据以均值 ± 标准差(SD)表示符合正态分布的连续变量,以中位数(四分位间距)表示不符合正态分布的连续变量,性别以例数(百分比)表示。所有分析均包括智能手机测量应用程序组的21名参与者和传统定位组的22名参与者;无缺失数据。采用Shapiro–Wilk检验评估分布的正态性。年龄和BMI采用双侧独立样本t检验;骨密度T值采用Mann–Whitney U检验;性别采用Pearson卡方检验。BMI,体重指数;P,双侧概率值。
术中观察指标
与传统定位组相比,智能手机测量应用组的T0时间更短(1.52 ± 0.60(智能手机组,n = 21)min 与 3.77 ± 1.11 分钟(常规组 n = 22),P < 0.001;在T0期间获取的荧光图像更少(2.33 ± 0.58(智能手机组,n = 21) 与 3.18 ± 1.05(常规组 n = 22),P < 0.001;以及更短的 T1(0.14 ± 0.36 分钟(智能手机组,n = 21) 与 0.77 ± 0.97 分钟(传统组,n = 22),P = 0.02。智能手机测量应用程序组(n = 21)的初始定位准确率为 20/21(95.24%),传统定位组(n = 22)为 18/22(81.82%),P = 0.34。T0、透视图像数量和 T1 在组间差异显著,但初始定位准确率的组间差异无统计学意义。表 2这些结果表明,使用智能手机测量应用程序具有更高的定位效率,但并未证明其初始准确性更优或辐射剂量有量化程度的降低。
| 结果 | 智能手机测量应用程序 组 (n = 21) | 常规组 (n = 22) | 统计量 | P 值 |
| T0 (min) | 1.52 ± 0.60 | 3.77 ± 1.11 | Z = −5.14 | < 0.001 |
| T0 期间获取的透视图像数量 (n) | 2.33 ± 0.58 | 3.18 ± 1.05 | Z = −2.55 | < 0.001 |
| 初始定位准确性,n/N (%) | 20/21 (95.24%) | 18/22 (81.82%) | Fisher OR=4.44 | 0.34 |
| T1 (min) | 0.14 ± 0.36 | 0.77 ± 0.97 | Z = −1.97 | 0.02 |
| 数据以中位数(四分位距)表示非正态分布的连续变量,以 n/N (%) 表示初始定位准确性。所有分析均包括智能手机测量应用程序组的 21 名参与者和常规定位组的 22 名参与者;无缺失数据。T0 是从皮肤标记开始至透视确认骨折椎体水平完成的时间。透视图像数量是指在 T0 期间获取的图像数量。T1 是在初始标记不准确后重新标记和重复透视验证所需的额外时间;当初始定位准确时,记录为 0。使用 Shapiro–Wilk 检验评估分布的正态性。T0、透视图像数量和 T1 采用双侧 Mann–Whitney U 检验进行分析。由于预期单元格计数 <5,初始定位准确性采用双侧 Fisher 精确检验进行比较。P 为双侧概率值。 | ||||
表2:智能手机测量应用程序组与传统定位组术中观察指标。 数据以中位数(四分位距)形式表示非正态分布的连续变量,以 n/N(%)形式表示初始定位准确率。所有分析均包括智能手机测量应用程序组的21名受试者和传统定位组的22名受试者;无缺失数据。T0 是从皮肤标记开始至X线透视确认骨折椎体水平完成所用的时间。X线图像数量是指在 T0 期间获取的图像总数。T1 是因初始标记不准确而需重新标记及重复X线透视验证所额外耗费的时间;若初始定位准确,则记为0。数据分布的正态性通过Shapiro–Wilk检验进行评估。T0、X线图像数量和T1采用双侧Mann–Whitney U检验进行比较。由于预期单元格计数<5,初始定位准确率采用双侧Fisher精确检验进行比较。P为双侧概率值。
疼痛与功能障碍结局
在智能手机测量应用程序组(n = 21)中,Oswestry功能障碍指数(ODI)评分从术前的46.10 ± 3.02下降至术后3个月的19.05 ± 2.96。在传统定位组(n = 22)中,ODI评分从45.27 ± 3.12下降至18.23 ± 3.04。视觉模拟量表(VAS)评分在智能手机测量应用程序组(n = 21)中从6.62 ± 0.86下降至2.62 ± 0.67,在传统定位组(n = 22)中从6.41 ± 0.85下降至2.68 ± 0.72。 表3 显示,两个时间点的组间差异均无统计学意义(术前ODI,P=0.38;术后3个月ODI,P=0.37;术前VAS,P=0.43;术后3个月VAS,P=0.77)。
| 结局指标与时间点 | 智能手机测量应用程序组 (n = 21) | 传统组 (n = 22) | 统计量 | P 值 |
| ODI,术前 | 46.10 ± 3.02 | 45.27 ± 3.12 | t = 0.88 | 0.38 |
| ODI,术后3个月 | 19.05 ± 2.96 | 18.23 ± 3.04 | t= 0.90 | 0.37 |
| VAS,术前 | 6.62 ± 0.86 | 6.41 ± 0.85 | t= 0.80 | 0.43 |
| VAS,术后3个月 | 2.62 ± 0.67 | 2.68 ± 0.72 | t= -0.30 | 0.77 |
| 数据以均值 ± 标准差(SD)表示。所有分析均包括智能手机测量应用程序组的21名参与者和传统定位组的22名参与者;无缺失数据。术前评分记录于经皮椎体成形术前,随访评分记录于术后3个月。P值来自双侧独立样本t检验,用于比较各时间点的组间差异;本表未报告正式的组内配对比较。ODI,Oswestry功能障碍指数;VAS,视觉模拟评分;P,双侧概率值。 | ||||
表3:术前及术后3个月视觉模拟评分和Oswestry功能障碍指数的组间比较。 数据以均值±标准差(SD)表示。所有分析均包括21名使用智能手机测量应用程序组的受试者和22名采用传统定位方法组的受试者;无缺失数据。术前评分记录于经皮椎体成形术前,随访评分记录于术后3个月。P值来自双侧独立样本t检验,用于比较各时间点的组间差异;本表未报告正式的组内配对比较结果。ODI,Oswestry功能障碍指数;VAS,视觉模拟评分;P,双侧概率值。
数据可用性:
支持表1–3的去标识化参与者水平数据集已公开发布在Zenodo上:https://doi.org/10.5281/zenodo.21827327。该记录包含每位参与者的单独一行数据,排除了直接标识符、出生日期、病历号、联系方式以及可识别的影像资料。
讨论
本项随机研究评估了一种基于智能手机的测量应用程序,用于在经皮椎体成形术(PVP)前将术前测量的椎体水平距离转移至体表。使用智能手机测量应用程序可缩短定位时间,减少定位过程中获取的透视图像数量,并减少校正定位偏差所需的额外时间。智能手机测量应用程序组的初始定位准确性在数值上较高,但组间差异无统计学意义。术后3个月时,两组在视觉模拟评分(VAS)和奥斯威斯特里残疾指数(ODI)结果方面也相似。因此,本研究的主要发现是定位工作流程的效率提升,而非在准确性或临床疗效方面表现出显著优势。
传统的定位方法依赖于可触及的解剖标志、空间判断以及透视验证14。在实际操作中,C型臂的定位和重复影像采集可能会中断手术流程,并使患者和医护人员暴露于额外的电离辐射中15。智能手机测量应用程序可将图像空间中测量的距离转换为体表参考,并在转移过程中提供连续的距离显示。该方法可能减少主观距离估计以及重复校正的需求。然而,该方法仍依赖于准确的解剖标志识别,并在进针前需要透视确认。
本研究未直接比较使用智能手机测量应用程序与使用标准无菌手术尺进行定位的效果。标准无菌手术尺具有操作简便、成本低、无菌性高,且不依赖软件、电池供电和环境光照等优势。智能手机测量应用程序可能具备的技术优势包括实时数字测量与自动距离计算、减少对手动对齐的依赖,以及降低视觉估测误差的可能性。重复使用的尺子每次使用后均需清洁和消毒,可能增加再处理负担;其刻度可能随时间磨损,且专用的不锈钢手术尺并非在每个手术室均可获得。因此,智能手机测量应用程序可能减少为每个病例准备、清洁或消毒专用测量器械的需求。然而,目前的研究结果尚不能证明其在技术或临床上优于标准手术尺。有必要开展智能手机辅助测量与传统解剖定位之间的直接比较研究。
在定位过程中获取的透视图像数量较少,这与工作流程效率相关,并且与合理可行尽量低(ALARA)原则的方向一致14。然而,透视图像数量仅是辐射暴露的一个替代指标。每次暴露的剂量会根据患者体型、射线束几何结构、设备设置、准直、放大倍数以及采集模式的不同而变化15。由于未报告直接的剂量测定终点,因此应将研究结果描述为定位过程中透视图像数量减少,而非辐射剂量的量化降低。未来的研究应记录定位阶段及整个操作过程中(在可行的情况下)的透视时间、剂量面积乘积、参考空气比释动能以及工作人员的剂量数据。
通用性受设备特性、操作者技术以及环境条件的影响。后置式激光雷达传感器已选择性地实现商业化,而其他智能手机则依赖基于摄像头的增强现实算法、飞行时间传感器、结构光系统或其他深度传感技术来估算距离。因此,传感硬件与软件算法的差异可能影响测量精度,并限制跨设备的适用性。
操作者的一致性是另一个重要的考虑因素。采用单设备、单操作者的操作流程可减少操作过程中的异质性。然而,测量结果仍可能受设备方向、扫描速度以及骨性标志识别一致性的影响。当不同操作者执行该操作时,这些因素可能引入变异性。环境光照和患者体位也可能影响测量性能。因此,为确保可重复性,必须报告所用设备的确切型号和软件版本,实施标准化的校准程序,并确保操作者接受充分的培训。大型多中心试验应预先规定所使用的设备和操作者,并建立标准化的校准方案。
患者体型可能进一步影响体表解剖标志的可触及性以及测量距离在体表的传递。16,17Atik 和 Gul 采用腰肌测量评估骨质疏松性椎体压缩性骨折患者的肌肉减少症,揭示了该人群中存在的人体成分异质性18本研究未测量腰大肌面积或诊断肌肉减少症,因此无法根据肌肉减少症状态进行直接比较。未来的研究应评估体重指数、软组织厚度、腰大肌面积、脊柱畸形或肌肉减少症是否会影响定位误差或智能手机测量应用的效益。
需要注意多项操作事项。设备应保持稳定的冠状位方向,在继续测量前应纠正较大的侧向偏移。应尽量减少环境眩光和光照条件的突然变化,并保持一致的对焦和显示设置。必须准确定位后上髂嵴和目标棘突水平,因为应用程序无法补偿错误的解剖参考点。对于肥胖、皮肤皱褶或体表标志不清晰的患者,应结合触诊与影像学信息进行综合判断。关键解剖标志应先临时标记,并在透视前重新确认,以减少因患者移动导致的误差19。定位操作流程不得破坏无菌技术。智能手机仅作为辅助性的预定位工具,除非按照医疗机构感染控制规程进行覆盖和操作,否则不得进入无菌区域。对于多节段或解剖结构复杂的骨折,每个目标节段均需通过透视确认20。
本研究存在若干局限性。第一,单中心设计和样本量较小限制了结果的精确性和普适性,尤其对于存在严重畸形或其他解剖变异的患者。第二,该方法依赖可触及的骨性标志,可能受到肥胖、软组织厚度、皮肤皱褶以及影像测量与手术体位之间移动的影响。第三,未与无菌直尺、三维导航或术中计算机断层扫描导航进行直接比较。第四,仅由一名经验丰富的外科医生使用一部智能手机的工作流程完成操作,未评估不同操作者之间的可重复性、学习曲线以及不同设备型号间的性能差异。第五,样本量不足以对单节段与多节段骨质疏松性椎体压缩骨折(OVCF)进行有力的分析。第六,辐射暴露评估仅限于定位过程中获取的透视图像数量,未收集透视时间及实际辐射剂量。未来应开展更大规模的多中心试验,纳入多种设备和操作者、直接剂量测定、标准化校准、预先设定的与形态学相关的亚组分析,以及适当的基于直尺的对照方法。
结论
智能手机测量应用程序缩短了定位和校正时间,并减少了经皮椎体成形术(PVP)定位阶段所获取的透视图像数量,而在初始定位准确性或3个月时的疼痛与功能障碍结局方面无统计学显著差异。在保留设备专用校准、解剖学评估、无菌预防措施及透视确认的前提下,该方法可作为一种低成本的工作流程辅助手段。这些发现并未证明该方法优于先进的导航技术,也未直接证明其可降低辐射剂量。未来有必要开展使用多种设备和操作者的多中心大样本研究,结合直接剂量测定及适当的对照方法。
披露
作者声明无利益冲突。
作者 贡献:
Jing Wang 参与了研究设计,校准了智能手机测量应用程序,进行了临床测量,参与了患者入组和手术操作,整理并分析了临床数据,对结果进行了可视化,并起草了手稿。本研究由 Jin Zhang 提出构想并负责监督,其验证了影像学测量和手术操作,并在手稿修改过程中提供了重要的学术贡献。
致谢
本研究得到甘肃省中医药科研项目(GZKZ-2025-49)和兰州大学第二医院&临床医学院萃英科技创新计划(CY2025-LC-A02)的支持。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 酒精 | Lanzhou Meierkang Biotechnology Co., Ltd. | 2024-0006 | 与纱布配合用于清洁 |
| 深度感知智能手机 | Apple Inc., Cupertino, CA, USA | A2412 | iPhone 12 Pro Max |
| 透视成像系统 | 上海西门子医疗器械有限公司 | Cios Select S3 | C型臂透视成像系统 |
| 纱布 | 河南宏然医疗器械有限公司 | 20190025 | 与酒精配合用于清洁 |
| 医学影像存档与通信系统 | 北京思创贯宇科技发展有限公司 | 不适用 | 图像存档与通信系统,版本 3.1 |
| 物理标尺 | 深圳普门科技股份有限公司 | 9350B | 标准 20 cm 标尺,Lifowave 9350B |
| 放射显影标记物 | 上海康德莱企业发展集团有限公司 | 0.7 × 32 TWLB | 10 mL 注射器针头 |
| 智能手机测量应用程序 | Apple Inc., Cupertino, CA, USA | 不适用 | 内置距离测量应用程序 |
| 智能手机操作系统 | Apple Inc., Cupertino, CA, USA | 不适用 | iOS 18.1 |
| 统计分析软件 | IBM Corp., Armonk, NY, USA | 5725-A54 | IBM SPSS Statistics for Windows,版本 25.0 |
| 计时装置 | Apple Inc., Cupertino, CA, USA | 不适用 | 智能手机内置秒表应用程序 |
参考文献
- Liang JW et al. Enhancing precision in percutaneous vertebroplasty: a study on patient-specific 3D-printed guides for osteoporotic vertebral compression fractures. Front Surg. 2026;13:1800908. doi:10.3389/fsurg.2026.1800908.
- Li G et al. Clinical outcomes of percutaneous vertebroplasty using robot-assisted cross-puncture technique for osteoporotic vertebral compression fractures. J Robot Surg. 2026;20(1):674. doi:10.1007/s11701-026-03587-z.
- Ma C, Chen Z, Fang Q, Shu Y. Comparative efficacy of percutaneous vertebroplasty combined with minimally invasive pedicle screw fixation versus percutaneous vertebroplasty alone in the treatment of elderly osteoporotic vertebral compression fractures. Libyan J Med. 2026;21(1):2670006.
- Song Z et al. Percutaneous vertebroplasty and percutaneous kyphoplasty for osteoporotic vertebral compression fractures: medium- and long-term evaluation of clinical outcomes and affecting factors. BMC Musculoskelet Disord. 2026. doi:10.1186/s12891-026-10050-5.
- Yusufu A, Yasin P, Haibier A, Ma Y. The impact of bone cement distribution in unilateral PVP on therapeutic outcomes of vertebral compression fracture repair. Orthop Res Rev. 2026;18:567335.
- Zhou T et al. Efficacy of acupuncture in the treatment of residual pain after osteoporotic vertebral compression fractures percutaneous vertebroplasty among older adults: a study protocol for a randomized controlled clinical trial. J Pain Res. 2026;19:598264.
- Warimezgane O et al. Occupational radiation exposure in spine surgery: organ-specific OSL phantom dosimetry and workload-based risk assessment. J Radiol Prot. 2026;46(3). doi:10.1088/1361-6498/ae8551.
- Kim DH, Hur JW, Hong JT. Radiation exposure in minimally invasive cervical spine surgery: a systematic review. Medicina (Kaunas). 2026;62(5):977.
- Kitahara T et al. Real-time phase-dependent occupational radiation exposure analysis in full-endoscopic spine surgery. Sci Rep. 2026. doi:10.1038/s41598-026-58052-6.
- Nakaso S, Ueda H, Ono S, Ogawa R. Volumetric assessment of a soft-tissue tumor using smartphone light detection and ranging and neural radiance fields: a single case. Plast Reconstr Surg Glob Open. 2026;14(5):e7712.
- Moj K, Arseniy I, Żak K, Malicki D, Oszkinis G. 3D measurement of chronic wounds in routine care: a review with practical guidance for smartphone photogrammetry. Ann Biomed Eng. 2026. doi:10.1007/s10439-026-04172-z.
- Song B et al. Smartphone-based LiDAR application for easy and accurate wound size measurement. J Clin Med. 2023;12(18):6042.
- Papadakis K, Mileva-Popova RD, Yanev KK, Peychinov D, Bogdanov TG. Rapid low-cost production of a patient-specific thumb orthosis using smartphone light detection and ranging scanning and three-dimensional printing. Cureus. 2026;18(4):e106955.
- Cool J et al. Radiation reduction in computer-assisted spinal deformity surgery using 3D and 2D pediatric-specific low-dose fluoroscopy protocols. N Am Spine Soc J. 2026;26:100889.
- Türkmen A et al. The effect of a mobile application-based music intervention on pain levels and analgesic consumption following surgery: a randomized controlled trial. Rev Assoc Med Bras (1992). 2026;72(4):e20251930.
- Xu X et al. Spatial posture perception method combined with ball-tip technique improves pedicle screw placement in adult degenerative scoliosis: a dual-center retrospective cohort study. BMC Surg. 2026;26(1):491.
- Lamé G et al. A qualitative human factors investigation of the impact of intraoperative CT-based navigation on interprofessional work in the operating room. Surg Open Sci. 2026;33:37–43.
- Atik I, Gul E. Evaluation of sarcopenia by psoas muscle measurements in osteoporotic patients with vertebral compression fracture. J Coll Physicians Surg Pak. 2024;34(6):713–716.
- Maizels M et al. Utilization of an ultrasonography-computed tomography fusion system in the lumbar spine. Int J Spine Surg. 2026;20(3):420–425.
- Garg S, Aranha RSM, Sam F. Localization of the motor entry point of the adductor pollicis muscle using surface landmarks for safe and effective botulinum toxin injection administration. Ann Anat. 2026;267:152881.
重印与许可
本文已发表
视频即将推出