本方案通过系统性免疫炎症指数、中性粒细胞与淋巴细胞比值及血小板与淋巴细胞比值的检测,评估机器人辅助与腹腔镜近端胃切除术治疗上部胃癌患者术后全身免疫炎症反应及围手术期恢复情况。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
肿瘤切除术是临床实践中常用的治疗方法。随着肿瘤手术的日益精细化,机器人辅助手术在临床操作中的应用不断拓展。然而,用于评估手术疗效和术后预后的有效指标仍然有限。本研究引入全身免疫炎症指数(SII),以评估机器人手术与传统腹腔镜手术围手术期的炎症反应及术后恢复情况。共纳入81例接受机器人辅助胃肠肿瘤切除术的患者和81例接受传统腹腔镜胃肠肿瘤切除术的患者。SII的计算公式为:血小板计数 ×(中性粒细胞计数 / 淋巴细胞计数)。术后SII、中性粒细胞与淋巴细胞比值(NLR)以及血小板与淋巴细胞比值(PLR)均升高,在术后第3天达到峰值,并于术后第7天逐渐恢复至基线水平。从术后第3天起,机器人手术组的SII和NLR值显著低于腹腔镜手术组(P < 0.05),且该差异在术后第5天和第7天仍具有统计学意义(P < 0.05)。PLR值仅在术后第3天时机器人手术组显著较低(P < 0.05),而在术后第5天和第7天则未观察到显著差异(P > 0.05)。机器人手术组患者的术后恢复指标也更优,表现为更早下床活动、更早排气和进食、平均引流量更少以及术后住院时间更短。这些结果提示,SII可能作为评估微创胃癌手术后炎症状态及围手术期恢复情况的有用指标。
引言
胃癌仍然是全球癌症相关死亡的主要原因之一,在中国代表着重大的公共卫生负担1。胃癌的发生与发展与多种因素相关,包括饮食习惯、环境暴露以及生活方式相关的风险因素2,3,4。目前胃癌的治疗策略通常采用多模式综合治疗,根据肿瘤分期和患者状况,包括新辅助治疗、手术切除和辅助化疗5,6。对于可切除的胃癌,手术切除仍是主要的根治性治疗手段。随着微创技术的不断发展,腹腔镜和机器人辅助手术在胃癌外科治疗中的应用日益广泛7,8,9。这些技术可能提高手术精确度,减轻手术创伤,并改善围手术期恢复。
全身免疫炎症指数(Systemic Immune-Inflammatory Index,SII)是一种用于评估全身性炎症和免疫状态的综合性生物标志物10。既往研究表明,术后炎症反应与胃癌患者的临床恢复及预后密切相关11。传统的炎症指标,如中性粒细胞与淋巴细胞比值(Neutrophil-to-Lymphocyte Ratio,NLR)和血小板与淋巴细胞比值(Platelet-to-Lymphocyte Ratio,PLR),也已被用于评估术后炎症状态12,13。然而,这些指标可能无法充分反映患者术后综合的免疫和炎症反应。SII整合了血小板、中性粒细胞和淋巴细胞计数,因此可能对术后炎症状态提供更为全面的评估14。
本研究通过分析全身免疫炎症指数(SII)的围手术期变化来评估术后免疫炎症反应,SII 的计算方法如下15:
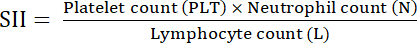 (1)
此处,PLT 为血小板计数,N 为中性粒细胞计数,L 为淋巴细胞计数。
比较了接受机器人辅助手术与传统腹腔镜手术治疗上部胃癌患者在SII、NLR、PLR及术后恢复指标方面的差异。本研究旨在评估SII在微创胃癌手术后评估术后炎症反应及围手术期恢复中的潜在临床价值。
访问受限。请登录或开始试用以查看此内容。
方案
所有经病理学确诊为胃腺癌患者的检测数据均来自南京医科大学附属淮安市第一人民医院2024年至2025年期间收集的实验室数据库。上部胃癌定义为位于胃上三分之一或食管胃结合部的肿瘤。我们对收集的数据进行了回顾性分析。所有样本在使用前均已去标识化,并按照南京医科大学附属淮安市第一人民医院伦理委员会批准的机构规程(批准号:KY-2024-250-01)进行处理。所有患者在入组前均签署了书面知情同意书。纳入标准包括:经手术及病理检查确诊为胃腺癌、术前未接受放疗或化疗、且术前常规血液学检查结果在正常范围内的患者。排除标准包括不符合纳入标准的情况,如临床或实验室数据不完整者。肿瘤分期依据AJCC/UICC TNM分期系统第8版进行。根据手术方式,患者被分为腹腔镜手术组或机器人辅助手术组。
传统腹腔镜手术组与机器人辅助手术组在手术步骤及手术细节上的比较
本研究中近端胃切除术(PG)的适应证包括:(1)食管胃结合部或胃上三分之一的腺癌;(2)能够实现R0切除,同时保留至少5 cm的远端胃;(3)腹腔干周围无明显肿大淋巴结转移(第12a、8a或11组淋巴结)。对于晚期(III期)疾病的患者,在多学科团队(MDT)达成共识后实施PG,优先考虑肿瘤学安全性和术后营养保留之间的平衡。在入组患者中,机器人辅助手术组有85.2%(n = 69),腹腔镜手术组有82.7%(n = 67)接受了根治性R0切除。其余患者接受了姑息性手术,以缓解危及生命的症状,包括肿瘤相关性出血或胃出口梗阻。术后病理检查证实手术切缘阴性。
采用山下改良侧侧重叠合并胃底折叠术(mSOFY)技术进行重建。首先,在食管残端右侧及残胃前壁各作一小切口。将45 mm直线切割吻合器插入已准备好的食管与残胃吻合口内。将食管沿其长轴逆时针旋转90°,以利于食管右侧壁与残胃之间的吻合,随后将胃壁缝合至食管左侧。接着,使用内翻缝合关闭食管与残胃之间的共同开口。然后将食管的左侧及下侧缝合固定于残胃,以维持食管与胃壁的紧密贴合。在打开已缝合的共同开口后,由假穹窿结构产生的压力将食管下段后壁压制成类似瓣膜的结构。所有接受mSOFY手术的患者均完成了腔内吻合。
重新建立气腹后,切开两侧膈脚,并将残胃的两个角分别缝合并固定于相应的膈脚,以利于后续的重建操作。对于采用mSOFY重建法的腹腔镜近端胃切除术,使用五孔法布局。患者取仰卧分腿位,头高20°反向特伦德伦堡倾斜,同时向右侧倾斜10°,以利于显露上腹部及食管胃结合部。根据患者个体情况,维持气腹压力在10–15 mmHg之间。
采用五孔法建立穿刺器布局。在脐下置入一个12 mm的穿刺器作为镜头通道,以提供全景腹腔镜视野。在左侧腋前线肋缘下放置一个12 mm的穿刺器,作为主要操作通道,用于血管结扎、淋巴结清扫和吻合操作。在左锁骨中线脐上约3 cm处放置一个5 mm的穿刺器,作为左侧辅助通道,便于食管残端处理和吻合。在右侧建立两个辅助操作通道:一个5 mm穿刺器置于右侧腋前线肋缘下,用于组织牵引和术野暴露;另一个5 mm穿刺器置于右侧锁骨中线脐上约3 cm处,以协助精细操作,包括吻合口加固和抗反流的胃底折叠术。
根据日本胃癌协会发布的《胃癌治疗指南》第5版,标准淋巴结清扫包括D1+和D2淋巴结切除术。对于临床分期为cT1N0的早期上部胃癌患者,通常施行D1+淋巴结清扫术;而对于cT2及以上肿瘤或临床淋巴结阳性(cN+)的患者,则施行D2淋巴结清扫术。D1+淋巴结清扫包括第1、2、3a、4sa、4sb、7、8a、9和11p站淋巴结,而D2淋巴结清扫则包括第1、2、3a、4sa、4sb、7、8a、9、10、11p和11d站淋巴结。
术中未使用吲哚菁绿荧光成像技术。有多支外科团队参与了手术操作;然而,所有参与手术的外科医生均经过专业培训,并具有丰富的微创胃癌手术经验,从而确保了各病例间手术质量和操作标准的一致性。通过比较腹腔镜手术组与机器人辅助手术组之间的手术过程及操作细节,以评估这两种微创手术方式的差异。
对收集的两年标本进行血常规检测
所有患者于手术当天及术后第3、5、7天早晨8:00在EDTA-K2抗凝管中采集空腹外周血样本。采集的标本密封于无菌转运袋中,并在室温下运送至实验室进行分析。外周血样本使用全自动血液分析仪进行检测。实验室工作人员对患者的手术分组设盲,所有样本均在标准化质量控制条件下进行检测。记录每位患者的血小板计数(×109/L)、淋巴细胞计数(×109/L)和中性粒细胞计数(×109/L)。根据公式1计算相应的SII值,NLR16和PLR17则分别通过以下公式2和公式3计算:
 (2)
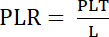 (3)
采集腹腔镜手术组和机器人辅助手术组的患者数据
为实现研究目标,收集并分析了腹腔镜手术组和机器人辅助手术组患者的全面术前及术后临床数据。收集的参数包括人口学特征(性别和年龄)、血液学指标(全血细胞计数结果)以及围手术期恢复指标。主要的术后恢复指标定义如下:(1)首次肛门排气时间,定义为手术结束至首次经肛门排气的时间间隔;(2)首次下床活动时间,定义为手术结束至患者首次下床活动(无论是否需要辅助)的时间间隔;(3)术后住院时间,定义为根据标准化临床出院标准,从手术日至出院的总天数。住院期间评估了包括吻合口漏、反流性食管炎、吻合口狭窄、再次手术和再入院在内的术后并发症。并发症严重程度依据Clavien–Dindo分级系统进行评估。所有患者均接受标准化的术后管理和康复方案。两组在围手术期抗生素使用及血栓预防方案方面也保持一致。本研究重点关注围手术期及住院期间的术后结局,因此未纳入长期术后随访内容。
统计学分析
所有统计分析均使用统计分析软件和绘图软件进行。组间及术后不同时间点的统计比较采用学生t检验、卡方检验和重复测量方差分析(ANOVA)。数据以均值±标准差表示。分类临床数据的统计分析采用卡方检验。在进行参数检验前先进行正态性检验。以P值<0.05为差异具有统计学意义。缺失或不完整的数据从分析中剔除。
访问受限。请登录或开始试用以查看此内容。
结果
传统腹腔镜手术组与机器人辅助手术组在手术步骤及手术细节上的比较
如图1所示,对手术参数的统计学分析表明,与腹腔镜手术组相比,机器人辅助手术组所需的重建时间更长(P < 0.05)。然而,机器人辅助手术方式的术中估计失血量显著低于腹腔镜手术方式(P < 0.05)。在术后主要并发症方面,包括吻合口漏、吻合口狭窄、反流性食管炎、Clavien–Dindo分级≥II级的并发症或再手术率,两组之间均未观察到显著差异(P > 0.05),证实了机器人辅助mSOFY重建术的安全性和可行性。
访问受限。请登录或开始试用以查看此内容。
讨论
胃癌在全球范围内与高发病率和高死亡率相关,其发病率仍是重大的公共卫生问题19,20。随着诊断和治疗技术的不断发展,特别是外科治疗的进步,胃癌的管理水平已显著提高21。因此,进一步评估胃癌的微创手术方法在临床上仍具有重要意义。本研究结合围手术期炎症指标,比较腹腔镜手术与机器人辅助手术,以评价胃癌患者术后的恢复情况及炎症反应。尽管全胃切除术仍是进展期近端胃癌的标准治疗方式,但既往研究表明,在部分上三分之一胃肿瘤患者中,实施充分淋巴结清扫的近端胃切除术可能获得可接受的肿瘤学疗效。mSOFY重建技术因需建立有效的抗反流机制而技术要求较高。在本研究中,机器人辅助手术平台提供了增强的三维视野和更佳的器械灵活性,有助于在mSOFY吻合过程中实现精确缝合与重建。与传统腹腔镜手术相比,这些技术优势可能降低复杂重建手术的操作难度。本研究纳入了较高比例的进展期病例,反映了中国胃癌患者的临床特征。在这些患者中,当能够实现足够的远端手术切缘和淋巴结清扫时,采用mSOFY重建的近端胃切除术可在保证肿瘤...
访问受限。请登录或开始试用以查看此内容。
披露
利益冲突:
作者声明不存在竞争利益。
致谢
作者感谢所有团队成员对本研究的支持与贡献。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 可吸收缝线 | Ethicon, Cincinnati, OH, USA | SXMD1B405 | 吻合口加强与固定 |
| 全自动血液分析仪 | Sysmex, Kobe, Japan | XN-2800 | 外周血细胞分析 |
| 二氧化碳气腹机 | Olympus, Tokyo, Japan | UHI system | 建立气腹 |
| 圆形吻合器 | Johnson & Johnson, New Brunswick, NJ, USA | EEA | 食管胃吻合术 |
| EDTA-K2抗凝采血管 | WEGO, Weihai, China | 20260101 | 外周血样本采集 |
| 内镜线性吻合器 | Ethicon, Cincinnati, OH, USA | ECH60C | 胃离断与重建 |
| 组织分离用能量器械 | Ethicon, Cincinnati, OH, USA | Harmonic 1100 | 组织分离与止血 |
| 演示文稿软件 | Microsoft, Redmond, WA, USA | PowerPoint | 图像制作、标注与数据可视化 |
| 腹腔镜摄像系统 | Karl Storz, Tuttlingen, Germany | TC200 | 术中可视化 |
| 腹腔镜手术系统 | Karl Storz, Tuttlingen, Germany | 26605AA | 常规微创手术 |
| 鼻胃管 | Huacheng, Guangzhou, China | 16 Fr | 胃减压 |
| 持针器 | Olympus, Tokyo, Japan | A5690 | 体内缝合 |
| 不可吸收缝线 | Ethicon, Cincinnati, OH, USA | Mersilke | 组织固定 |
| 病理标本容器 | Cidabio, Guangzhou, China | Bio-CD2492 | 手术标本采集 |
| 个人防护装备 | 3M, St. Paul, MN, USA | 4565 | 手术安全与生物安全合规 |
| 机器人辅助手术系统 | Intuitive Surgical, Sunnyvale, CA, USA | Da Vinci Xi IS4000 | 机器人辅助微创手术 |
| 统计分析软件 | GraphPad Software, San Diego, CA, USA | GraphPad Prism 8.0 | 统计分析 |
| 统计分析软件 | IBM Corp., Armonk, NY, USA | SPSS 17.0 | 统计分析 |
| 手术镊与抓钳 | Olympus, Tokyo, Japan | A63010S | 组织操作 |
| 手术穿刺器 | AOFO/Intuitive Surgical | FQ/Cannula | 手术中穿刺孔放置 |