本文介绍了一种用于在模拟微重力条件下、生理流体环境中进行内皮细胞培养的无气泡闭合回路微流控装置的设计、组装与操作方案。
方法文章
一种在模拟微重力与生理流体条件下持续培养内皮细胞的平台
29 次观看
⸱
2026年9月11日
本文内容
摘要
摘要
微生理系统(MPS)具有重要价值 体外 重建人体组织结构与功能的模型。具体而言,结合微流控技术的组织芯片或器官芯片能够模拟体内机械和生化环境,同时实现对细胞生长与发育的实时监测。这些系统在航天研究中具有重要应用价值,可被送入太空(例如国际空间站,ISS),用于探究太空飞行对人体的影响。微生理系统(MPS)成功应用的主要障碍之一是在微重力条件下气泡的形成,该现象在微重力环境中尤为显著。本文介绍了用于模拟微重力环境(例如在随机定位机或回转器上运行)的微生理细胞培养系统的设计、组装与操作方法。在流体回路中集成一种不受方向限制的气泡捕获装置,已被证明可高效去除微重力条件下的空气泡,支持内皮细胞的长期培养。这种闭环、不受方向限制的微流控系统可用于组织芯片或器官芯片在无气泡条件下运行,以模拟微重力与流体剪切力的联合作用,或适用于太空任务中的部署。
引言
目前已有充分证据表明,通过正在研究的机制,机械力在细胞功能以及维持健康与疾病之间的精细平衡中发挥着关键作用1。在所有环境应力中,引力具有独特性,在绝大多数生物医学研究中被合理地视为一种恒定且不可改变的矢量。然而,太空飞行提供了一种独特的微重力环境,生物体在其中的行为可能与在地球上的表现不同。涉及动物和人类受试者的太空飞行实验显示出生理上的显著变化,凸显了引力在细胞和机体稳态中的重要作用2。
近年来,美国国家航空航天局(NASA)及其他私营机构对开发用于太空任务的组织芯片(或称器官芯片)表现出极大兴趣3组织芯片旨在模拟 体内 结构,使他们能够高保真地模拟微重力和空间辐射的生理效应与作用机制4利用供体来源的细胞,器官芯片还可用于研究宇航员对微重力和空间辐射的敏感性,并开发预防性对抗措施5在过去五年中,已利用组织芯片对包括大脑、肝脏、肠道、血管、心脏、肾脏和肺在内的多个器官系统进行建模,并将其送入国际空间站(ISS)开展研究。6. 在体,器官通过血管系统的灌注程度各不相同,这决定了其生理特性——例如,肝脏具有高度血管化,而软骨的血管化程度则低得多。因此,为了在体外准确模拟器官功能,在器官芯片系统的开发中,一个重要的考虑因素是将流体流动整合到组织和细胞中。
微流控技术已被用于器官芯片系统中细胞和组织的灌注7,8。适当的流体流动不仅能够支持营养物质进入系统以及代谢废物从系统中排出,还能维持细胞所经历的生理剪切应力。然而,在微小尺度下,气泡在相界面处始终是一个严峻挑战,会导致测量不准确、损伤和堵塞9。为缓解这一问题,已采用主动式(例如真空脱气或声场、热场等外加场)和被动式(例如依赖表面特性的半透膜)设计的气泡捕获装置10,11。然而,这些微流控除泡器设计增加了器件制造的复杂性,可能损害样品完整性,并导致堵塞和屏障破裂。在太空环境中,这些问题更加突出,因为成核和气泡形成现象更为显著,而在地球上有效的气泡抑制策略在太空中大多失效12。地面模拟微重力环境可通过旋转壁式生物反应器(RWV)或随机定位装置(RPM)等设备实现13,14。值得注意的是,在RPM中,重力矢量持续重新定向,从而使样品所受的时间平均净重力刺激接近于零。我们近期报道了一种用于在RPM模拟微重力条件下内皮细胞灌注培养的、与方向无关的气泡捕获装置的设计、制造与应用15。本文中,我们详细描述了使用该与方向无关气泡捕获装置构建闭环灌注系统的分步组装与操作流程,并展示了其在人脐静脉内皮细胞培养中的适用性,作为模拟微重力条件下连续细胞培养的模型系统。
闭环系统由一个带有电机驱动器的微控制器组成,用于频率和电压控制的微型泵运行,还包括液体流量传感器、气泡捕集器15,以及含有贴壁内皮细胞的微流控通道。具体组件详见材料表。以下方案描述了系统电子元件的组装(步骤1)、流体系统的组装(步骤2)、灭菌和灌注(步骤3和4)、微流控细胞培养的整合(步骤4)、微型泵与控制器的组装(步骤5),以及整个系统在封闭外壳中的集成(步骤6)。该闭环流动系统被安装在RPM上方,通过定制的外壳模拟微重力环境(步骤7)。
方案
1. 系统电子元件
- 将泵驱动器连接到微控制器上标有“mp-Highdriver4”的指定插槽。
- 将一根泵电缆连接至泵驱动器侧面标有“CH1 CH2”的指定位置。
- 将一个微型泵连接至其中一个泵电缆端口。确保白色连接端口从彩色导线侧轻轻拉出,以便完全插入微型泵。当微型泵完全插入连接端口后,轻轻将白色连接端口推回彩色导线方向,以锁定微型泵。
- 使用宏转迷你USB线缆将Nano板 连接至已安装微控制器应用程序的计算机。
- 将两个带螺纹的卡套接头固定在一个液体流量传感器的两端。使用该液体流量传感器监测并记录液体流速数据。组装完成的系统如图1所示。
注意: 第1节中的所有组件仅在必要时(例如损坏或性能开始下降)才需更换。
2. 系统流体连接
- 在启动过程中,将与方向无关的气泡捕集器腔体用实验工作流体填充至最大容量的约80%。
注意:此填充水平可在保持入口和出口端口浸没于工作流体中的同时,实现更高的气泡截留率。与方向无关的气泡捕集器在其质心附近有两个侧端口,用于直接连接至闭环流动系统,顶部有一个符合鲁尔标准的端口,打开时可进一步填充腔体。在实验开始之前,必须使用聚四氟乙烯胶带和鲁尔堵头完全密封该气泡捕集器的顶部端口,以确保系统完全封闭。 - 裁剪四段长度为10 cm的PVC管(内径1.59 mm × 外径3.18 mm),用于连接所有流动回路组件。
- 将一段PVC管连接至微型泵的出口(箭头标记指示从入口到出口的流动方向)。在PVC管上安装一个3 mm黑色尼龙圆垫片(内径3.2 mm),以将管路牢固固定在微型泵上。将PVC管的另一端连接至与方向无关的气泡捕集器的任一侧端口。
- 使用第二段 PVC管,将与方向无关的气泡捕集器的另一个侧端口连接至液体流量传感器的入口卡套接头(箭头标记指示从入口到出口的流动方向)。
- 使用第三段PVC管,将液体流量传感器的出口卡套接头(即箭头指向的一侧)连接至一个弯头鲁尔接头。
- 将最后一段PVC管连接至同一微型泵的入口(箭头标记指示从入口到出口的流动方向)。在PVC管上安装一个3 mm黑色尼龙圆垫片(内径3.2 mm),以将管路牢固固定在微型泵上。将PVC管的另一端连接至另一个弯头鲁尔接头。
注意:每次实验之间均应更换所有管路。
3. 实验准备与系统灭菌
- 准备生物安全柜以进行灭菌操作,确保细胞培养的完全无菌和安全。
- 准备一个装有70%乙醇的50 mL自立式离心管和一个装有无菌细胞培养用水的50 mL自立式离心管。
- 将微控制器放入一个小塑料袋中,但使泵电缆和微型泵从袋中伸出。使用扎带密封塑料袋,以保护电子元件。
- 使用70%乙醇喷瓶和纸巾对所有流路组件及所有其他实验材料的外表面进行消毒。切勿将70%乙醇喷洒在任何电气连接器上。每擦拭完一件组件或材料后,立即将其放入生物安全柜中。
- 使用宏型转微型USB线缆将移动计算机工作站连接至微控制器,并打开微控制器的计算机应用程序,将两个微型泵的频率和电压分别设置为100 Hz和240 V。保持微型泵 处于关闭状态。
- 将连接至微型泵的弯头鲁尔接头直接浸入装有70%乙醇的50 mL自立式离心管中。在同一流路的另一个弯头鲁尔接头上连接一个带雌-雌鲁尔耦合器的12 mL注射器。
- 手动夹紧连接微型泵与弯头鲁尔接头之间的PVC管路,并确保无方向依赖性气泡捕集器的顶部端口已用聚四氟乙烯(Teflon)胶带和 鲁尔塞密封。用另一只手拉动12 mL注射器约5 mL,以在整个系统中形成足够真空。
- 启动微型泵,并释放上一步骤中的夹具。使5 mL的70%乙醇流经系统进入注射器,以确保系统彻底灭菌。
- 打开无方向依赖性气泡捕集器的顶部端口,使其充满70%乙醇。当无方向依赖性气泡捕集器中70%乙醇的填充量达到约80%时,关闭泵,并用聚四氟乙烯胶带和鲁尔塞将顶部端口完全密封。轻轻摇动无方向依赖性气泡捕集器,确保其内部完全灭菌。
- 将弯头鲁尔接头从70%乙醇的离心管中取出,并启动微型泵以排空系统。当所有70%乙醇均被吸入12 mL注射器后,断开无方向依赖性气泡捕集器与系统的连接,取下鲁尔塞,并将无方向依赖性气泡捕集器中的70%乙醇直接排入废液容器中。
- 重复步骤3.6–3.10,使用装有无菌细胞培养用水的50 mL自立式离心管 代替70%乙醇,并使15 mL无菌细胞培养用水流经每条流路。
4. 系统启动与微流控细胞通道整合
- 灭菌完成后,将系统保留在生物安全柜中,使用工作流体进行真空引液。
- 将连接至微型泵的弯头鲁尔接头直接浸入装有30 mL细胞培养基的塑料容器中(容器近似尺寸为80 mm × 50 mm × 25 mm),并使用雌-雌鲁尔连接器将12 mL注射器连接到同一流路中的另一个弯头鲁尔接头。
- 用左手的食指和拇指夹紧连接微型泵与弯头鲁尔接头的PVC泰贡管段,同时用右手将12 mL注射器拉动约5 mL,以在整个系统中产生足够的真空。确保无方向依赖性气泡捕集器的顶部端口已用聚四氟乙烯胶带和 鲁尔塞密封。
- 启动微型泵,并松开上一步中的夹紧装置。使5 mL细胞培养基流经系统进入注射器,以确保系统充分引液。
- 打开无方向依赖性气泡捕集器的顶部端口,使其充满细胞培养基。当无方向依赖性气泡捕集器内的细胞培养基达到约80%容量时,关闭泵,并用聚四氟乙烯胶带和鲁尔塞将顶部端口完全密封。
- 将已接种细胞的微流控通道直接放入80 mm × 50 mm × 25 mm的塑料容器中,并将磁力搅拌子置于已接种细胞的微通道中心,以防止其漂浮。向塑料容器中加入额外的细胞培养基,直至整个载玻片完全浸没。
注:内皮细胞在集成至流路之前,已按照标准操作流程在ibidi µ-Slide VI0.4中培养至80%融合度16。 - 在保持一个流路的弯头鲁尔接头浸没于细胞培养基中的同时,启动该流路的微型泵。小心地将弯头鲁尔接头连接至其中一条微通道,并确保连接点处不产生气泡。完成后,关闭微型泵。
5. 微控制器与微型泵外壳(可选)
- 使用两个 M3 × 8 不锈钢螺丝、两个 M3 不锈钢垫圈和两个 M3 不锈钢螺母,将定制的横杆安装座固定到定制的底部安装板上。
- 使用四个 M3 × 12 不锈钢螺丝、四个 M3 不锈钢垫圈和四个 M3 不锈钢螺母,将聚碳酸酯外壳的底部固定到定制的底部安装板上。在每个 M3 × 12 螺丝处使用两个 M3 尼龙垫圈(共八个),使外壳底部与底部安装板之间留有微小间隙。
- 使用四个 M3 螺丝、四个 M3 公对母尼龙六角间隔柱和四个 M3 不锈钢螺母,将微控制器固定到定制的亚克力内安装板上。将尼龙六角间隔柱置于微控制器底部与亚克力安装板之间。
- 使用两个 M3 × 8 不锈钢螺丝、两个 M3 不锈钢垫圈和两个 M3 不锈钢螺母,将定制的微型泵固定架安装到亚克力内安装板的顶部。
- 将微型泵放入定制的微型泵固定架中,使微型泵上的箭头指向泵驱动器方向。
- 使用四个 M3 × 8 不锈钢圆头螺丝和四个 M3 不锈钢垫圈,将亚克力内安装板固定在聚碳酸酯外壳内部。
- 将四个橡胶护线环插入聚碳酸酯外壳一侧的四个连续孔中。在另一侧具有四个连续孔的位置重复此操作。
- 使用标签机在聚碳酸酯外壳两侧从左至右依次为护线环编号 1 至 4。
- 将两个 O 型圈套在公对母 mini-USB 电缆的螺纹部分。完成后,将公对母 mini-USB 电缆的母端穿过聚碳酸酯外壳上与微型泵箭头同侧的孔。通过在外壳外侧的螺纹部分再安装一个 O 型圈,固定公对母 mini-USB 电缆的母端。
- 用通用胶带密封聚碳酸酯外壳侧壁上剩余的孔。组装完成的系统如图 2所示。
6. 上层甲板安装板(可选)
- 使用四枚 M2 × 8 不锈钢螺丝和四枚 M2 不锈钢螺母,将两个流量传感器安装夹具固定在定制的丙烯酸上层甲板安装板上。
- 使用四枚 M3 × 12 不锈钢螺丝和四枚 M3 不锈钢螺母,将两个定制的无方向依赖性气泡捕集器支架固定在定制的丙烯酸上层甲板安装板上。
- 使用钳子将一根 M4 钢制螺纹杆切割成四段,每段长约 110 mm。将这四段螺纹杆作为四个立柱,用于将上层甲板安装板固定在聚碳酸酯外壳上方。
- 使用剪刀裁剪四段长度为 40 mm 的聚氨酯管(外径 6.35 mm)。将 M4 钢制螺纹杆段穿过这些管段,以确保上层甲板安装板与聚碳酸酯外壳盖之间有足够的间隙。
- 将定制的无方向依赖性气泡捕集器支架和安装夹具朝上放置,将四段 M4 螺纹杆中的每一段分别从定制丙烯酸上层甲板安装板的四个角中间穿过一半。在每段螺纹杆的顶部,依次固定一个 M4 翼形螺母、一个 M4 螺母和一个垫圈。
- 将每段 M4 螺纹杆依次穿过一个 6 mm 黑色尼龙圆形垫片(内径 3.2 mm)和一段 40 mm 长的聚氨酯管。最后,在每段 M4 螺纹杆的底部固定一个 M4 翼形螺母。组件的排列顺序如下:M4 钢制翼形螺母、M4 不锈钢螺母、M4 不锈钢垫圈、上层甲板安装板、黑色尼龙圆形垫片、聚氨酯管,以及另一个 M4 钢制翼形螺母。
- 使用通用胶带将两块 75 mm 长 × 25 mm 宽的丙烯酸空白板面对面粘合,使两块丙烯酸板的长度方向相互平行。
- 使用剪刀裁剪一段 75 mm 长的双面泡沫胶带(25 mm 宽 × 1.6 mm 厚)。将该双面泡沫胶带的一侧粘贴到一块 75 mm 长 × 25 mm 宽的丙烯酸空白板上,使泡沫胶带的长度方向与丙烯酸板的长度方向平行。
- 将此带有泡沫胶带的丙烯酸空白板用作缓冲垫,放置在微流控芯片的弯头鲁尔接头上,以防止在模拟微重力实验过程中接头松动。使用定制的微流控芯片支架将该带有泡沫胶带的丙烯酸缓冲垫与微流控芯片固定在一起。
7. 在随机定位机(RPM)上安装
- 使用双面泡沫胶带将所有流体系统组件固定在 RPM 的安装板上。避免将胶带直接贴在细胞培养微通道下方,以确保实验过程中细胞的气体交换。确保微载片固定在安装板的中心位置,从而使微载片在实验期间保持在 RPM 的旋转轴上。
- 将安装板插入 RPM U 形架的最高槽口中,并使用 RPM 配套的螺丝和垫圈将安装板固定到 RPM U 形架上。
- 使用预先正确接线的 DB15 分线连接器,将计算机工作站直接连接至 RPM,然后通过另一个预先接线的 DB15 分线连接器将 RPM 连接到微控制器和液体流量传感器。
注意:RPM 滑环连接两个 DB15 连接器,从而将计算机工作站有效连接至微控制器和流量传感器。 - 连接微控制器和流量传感器的电源线,并使用扎带固定松散的电缆长度。电缆应牢固固定,但需确保电气连接不受过度应力。组装完成的系统如图3所示。
8. 流式数据采集
- 打开计算机工作站上的流量传感器软件,以监测流速。
- 使用微控制器的计算机应用程序调节泵的电压,直至流量传感器显示所需的流速。
- 流速设定后,开始记录流量数据,持续 24 小时。
结果
在进行如下所述的流体或细胞培养实验结果采集之前,应在组装和引液过程中的每个主要步骤检查系统完整性。通过将微控制器和液体流量传感器连接至计算机,并使用相应的应用程序软件与各组件通信,即可轻松检查电子连接是否正常。当管路推过带倒刺接头的倒刺部分时,即可认为管路连接充分;若任何流体组件出现裂纹,应立即更换。系统引液后应形成一个不仅无菌且肉眼可见无气泡的流动回路;如有可见气泡,可通过轻敲气泡所在位置将其去除。
实验装置完成后,应在24小时测试期开始前先运行并监测流体系统1小时,以确保系统无泄漏,且气泡捕集器中未观察到气泡逸出。此外,若流体系统在模拟微重力条件下运行,则在流体系统安装完毕后,模拟微重力装置必须能够自由旋转;可通过手动轻轻旋转装置,以及在24小时测试期前观察装置运行其模拟微重力程序1小时来验证该性能。
闭环灌注系统的性能
持续24小时的流量传感器输出结果如图4所示。该图比较了在有无方向无关型气泡捕集器的情况下,流路系统在正常重力条件下24小时内的流量变化。空气气泡表现为高强度的尖峰信号。在未安装气泡捕集器的流路中持续出现的尖峰信号,在引入方向无关型气泡捕集器后即消失。该对比不仅证明了使用气泡捕集器的必要性,也展示了方向无关型气泡捕集器的稳定性能。
流动条件下内皮细胞培养
为了全面评估无气泡流动系统的可行性,开展了为期24小时的微重力实验,对内皮细胞培养物在有无气泡捕获装置的条件下进行了测试。实验结束后,拆解系统时特别注意防止细胞干燥。随后立即使用4%多聚甲醛固定细胞,并按照标准免疫荧光染色方案,用CF594标记的鬼笔环肽染色肌动蛋白,Hoechst 33342染色细胞核15。细胞成像采用共聚焦显微镜(Zeiss LSM 700)进行。图5展示了不同流动条件下具有代表性的细胞图像。结果显示,安装气泡捕获装置后(图5B),细胞存活率和生长状态完全恢复;而在未安装气泡捕获装置的通道中,细胞发生脱落(图5A)。由于未安装气泡捕获装置时无细胞残留,因此仅对安装装置的情况使用ImageJ软件对图像中的细胞核取向进行定量分析15。
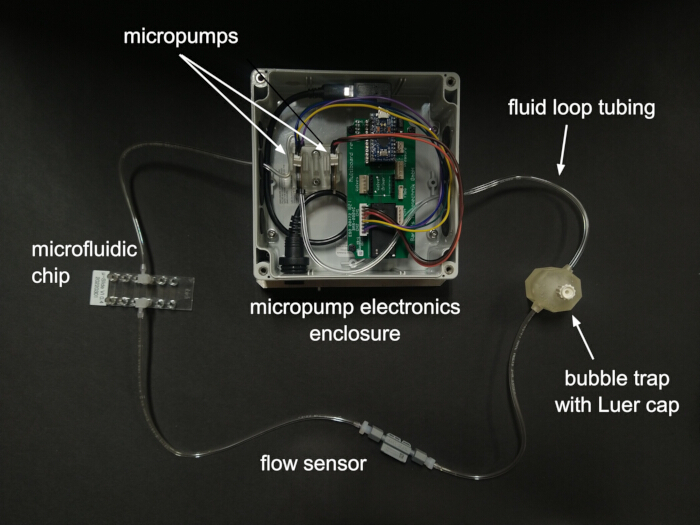
图1。 闭环流动系统的组成部件。 流体从微泵流出后首先进入气泡捕获装置以过滤气泡,随后流经传感器进行流量数据记录,最后进入微流控芯片。该系统设计支持两个流动回路同时运行,图中仅展示了一个完整的回路。请点击此处查看此图的放大版本。
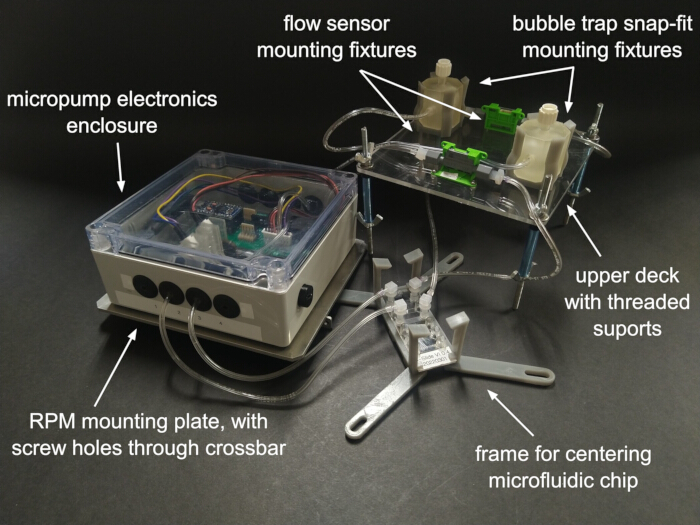
图 2。用于安装在随机定位机(RPM)上的流体系统子组件。微型泵和电子元件被保护在外壳内部。在完成引液(即用液体充满)后,上层平台通过螺纹杆安装到外壳上,微流控芯片位于其中心位置。流量传感器和气泡捕获器安装在上层平台上。电子元件外壳通过带横梁的安装板固定,以便连接到RPM上。图中显示了两个独立的流路。请点击此处查看此图的放大版本。
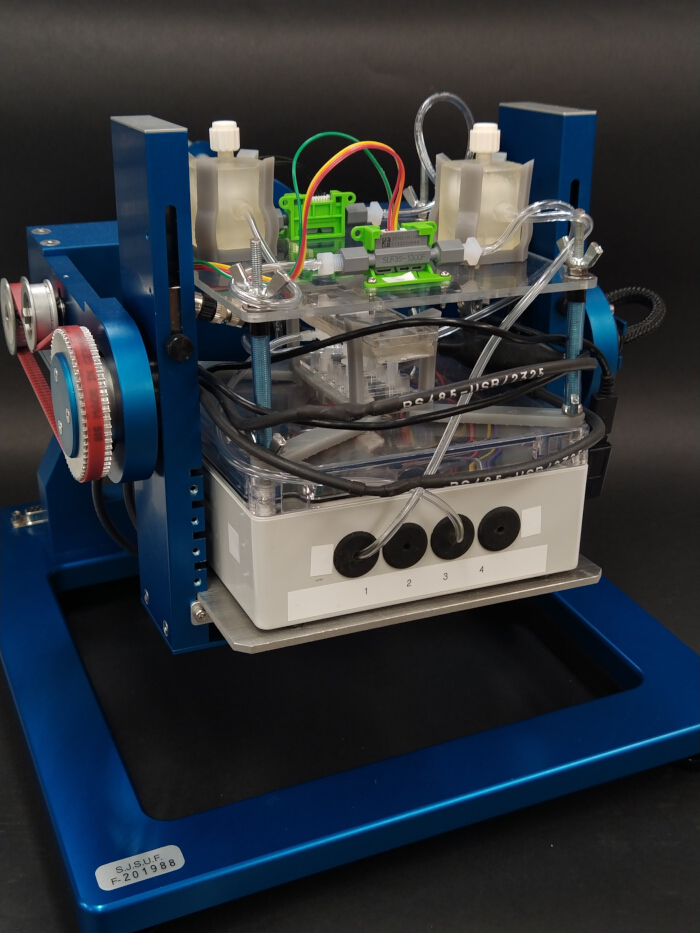
图3.安装在随机定位机(RPM)上的完整灌注系统。通过将安装板横杆用螺丝固定在RPM上,以确保整个灌注系统的稳定性。电子设备的电源线缆沿中心外围缠绕整理,确保整个组件符合RPM载荷平台可用空间的限制。请点击此处查看该图的放大版本。
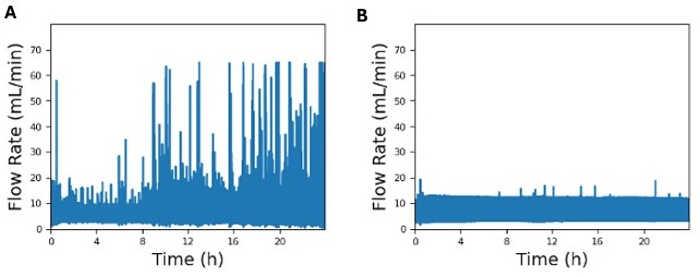
图4。 代表性流速曲线的比较。 流速曲线对比:(A)未安装无取向依赖性气泡捕集器的流路系统,与(B)安装了无取向依赖性气泡捕集器的流路系统。本实验在正常重力条件下(即未使用旋转壁式生物反应器)进行,两个流路系统中的流量传感器均紧接在微流控载片前放置。请点击此处查看该图的放大版本。
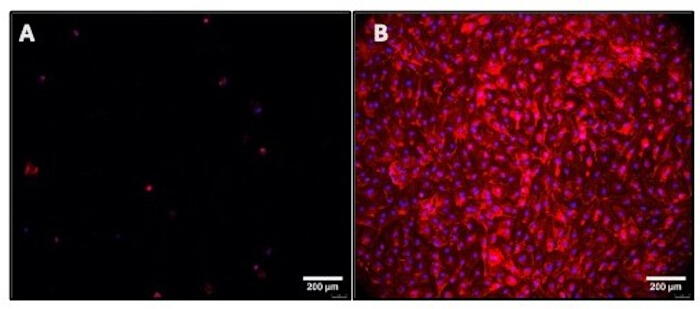
图 5。 在有和无与方向无关的气泡捕获装置的流动条件下培养的内皮细胞的代表性图像。(A)无气泡捕获装置的流动条件,显示细胞贴附率低;(B)有气泡捕获装置的流动条件,显示细胞贴附率高。肌动蛋白染为红色,细胞核染为蓝色。比例尺 = 200 µm。请点击此处查看该图的放大版本。
讨论
已开发出一种闭环、与方向无关的微流控系统,该系统能够在无重力条件下运行,并已证明可在生理流动条件下用于内皮细胞的培养。该系统的关键组件包括微控制器、微泵、液体流量传感器、细胞培养微流控载片以及定制的3D打印、与方向无关的气泡捕获装置。
本研究中使用的气泡捕获装置由立体光刻树脂制成15,此类树脂若未经未聚合单体的预浸出处理,通常细胞相容性较低,即使为生物医学级树脂亦是如此17,18。因此,在将气泡捕获装置集成到系统之前,有必要评估自行制备的气泡捕获装置材料是否可能因化学浸出物而影响细胞活力。
除生物相容性材料的选择外,在实验装置的操作流程中,最关键的步骤包括气泡捕集器的密封、微流控载玻片的浸没式预润湿,以及使用模拟微重力装置时的电缆管理。当观察到预润湿后的流体系统无气泡时,必须使用聚四氟乙烯胶带和鲁尔接头堵头对气泡捕集器的顶部接口进行严密密封,以防止泄漏。由于立体光刻打印制作的定制部件本身存在表面粗糙度,仅使用鲁尔堵头无法实现良好的密封效果。将微流控载玻片浸没于细胞培养基储液池中,被证明是确保预润湿过程中无气泡进入的最有效方法,尤其在弯头连接器与微流控载玻片连接处。其他尝试过的预润湿方法,例如在流路中加入三通旋塞阀,往往在预润湿后仍残留大量气泡,且几乎无法在不拆卸弯头连接器的情况下将其清除。最后,杂乱的电子线缆可能阻碍模拟微重力装置的正常运转,导致其意外停止。即使在实验前已将所有线缆固定并确认装置可自由旋转,仍应每隔3–4小时检查一次系统和装置,以最大限度降低停机风险。
该系统可适用于更复杂的细胞培养或三维(3D)组织芯片,有望成为推动体外模型发展的重要工具,用于阐明疾病机制、支持药物研发、评估太空飞行应激因素的影响,并制定相应的防护措施。例如,已发射至国际空间站(ISS)的工程化组织平台已被用于研究微重力和辐射暴露的影响5,微重力的极端环境已被用于模拟衰老表型,或生成大型多细胞球体以研究癌症19在所有此类情况下,均可使用与方向无关的气泡捕获装置和流动系统来研究剪切应力的影响,或根据需要调节传质过程以实现特定目标。
与其他细胞培养方法相比,本文介绍的系统具有两个关键优势:(1)提供连续的闭环流动;(2)结构紧凑且自成一体。一些细胞培养方法依赖静态的培养瓶或培养孔,无法模拟生理性的流体剪切应力。某些商用系统(例如德国格拉费林登的ibidi Pump System)可通过交替注射器之间的交叉切换阀实现连续单向流动。然而,这类装置的操作通常需要独立的、与计算机连接的驱动控制系统,因而既不紧凑也不自成一体。此外,集成本文所述的高效气泡捕获装置,有助于实现无人值守的长时间实验。
未来对该系统的改进之一可能是微泵,特别是探索更高剪切应力对内皮细胞的影响。本研究中所用的微泵仅能产生最高达7.5 dyn/cm2的剪切应力,而体内内皮细胞通常暴露于高出近三倍的剪切应力环境中20。该系统除用于模拟微重力条件下的连续细胞培养外,未来潜在的应用还包括其他需要液体持续循环的便携式应用场景。这些可能性包括药物筛选、污垢或毒性检测、腐蚀测试、电子设备的液体冷却以及污染物的环境监测。
披露
全向气泡捕获装置受美国专利申请号 US 18634723 保护。不存在其他利益冲突。
致谢
本研究由美国国家航空航天局(NASA)空间生物学项目资助,项目编号 # 80NSSC21K0272。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 100% 乙醇 | Fisher Scientific | A4094 | 用于配制70%乙醇溶液,以进行系统灭菌(最少需要35 mL) |
| 6 mm 黑色尼龙圆形垫圈,7 mm 外径,3.2 mm 内径 | Exqutoo | ZH-0050 | 将顶部安装件固定到外壳上(最少需要 4 个) |
| 丙烯酸板,75 mm 长 × 25 mm 宽 | Polymersan | ACRCS | 将肘型鲁尔接头固定到微通道载玻片上(最少需要1个) |
| A型公头至 mini-B 型母头 USB 2.0 电缆 | Ugreen 集团有限公司 | 10355 | 用于连接计算机与微控制器(最少需要1个) |
| 气泡捕集器 | (定制) | 为防止气泡进入显微载片(最少需要1个) | |
| 气泡捕集器支架 | 自定义 | 用于固定气泡捕获装置的3D打印支架(最少需要2个) | |
| 细胞培养级水 | Fisher Scientific | MT25055CI | 用于灭菌后冲洗掉所有乙醇残留(最少需要30 mL) |
| 控制器、泵和外壳安装架(内部安装) | 自定义 | 防护罩内安装板(最少需要1个) | |
| 横杆安装座 | 自定义 | 安装横杆并连接外壳安装板(至少需要1个) | |
| DB15 分线盒公头 + 母头连接器 | ANMBEST | ANMBEST_MDDB15 | 用于将计算机连接至随机定位机,再连接至微控制器(最少需要1个) |
| 肘型鲁尔接头转接至宝塔接头 | ibidi | 10802 | 将微载玻片连接至流路系统(最少需要2个) |
| 双面泡沫胶带 | 3M | 4026 | 用于压缩微通道载玻片上的肘型鲁尔接头(最少需要 1 个) |
| 外壳(60 mm × 140 mm × 140 mm) | 哈蒙德 | 1554Q2GYCL | 容纳微控制器和微泵(最少需要1个) |
| 封闭式安装(底部安装) | 自定义 | 外壳下方的安装板(最少需要1个) | |
| 雌-雌型鲁尔接头 | 博鳌 | 宝奥-注射器-WAD2354 | 用于连接注射器与肘型鲁尔接头,以进行细胞培养基预灌注(最少需要1个) |
| Gibco RPMI 1640 细胞培养基 | 赛默飞世尔科技 | 11875093 | 用于内皮细胞培养(最少需要 50 mL) |
| 铆钉,9/16" 孔径和1/8" 厚度,1/8" ID | McMaster-Carr | 9307K863 | 用于管道进出机箱(最少需要8个) |
| IDEX P-646 接头,1/16" 1/4-28 牙螺纹 | IDEX | P-646 | 将流量传感器连接至流量回路(最少需要2个) |
| 液体流量传感器 | Sensirion | SLF3-1300F | 用于流式数据采集(最低需求 1) |
| 液体流量传感器安装夹具 | Sensirion | SLF3x 安装夹具 | SLF3x 安装座(最少需要 2 个) |
| 鲁尔锁扣注射器(12 mL) | McKesson | 414624 | 用于真空引物(最少需要1个) |
| 鲁尔接头堵头 | Cole-Parmer | UX-50110-33 | 用于密封无需特定方向的气泡捕获装置(最低需求 1) |
| M2 不锈钢螺母 | VIGRUE | B07PJQC7T6 | 将液体流量传感器固定到顶部安装座(最少需要 4 个) |
| M2×8个不锈钢螺钉 | VIGRUE | B07PJQC7T6 | 将液体流量传感器固定到顶部安装座(最少需要4个) |
| M3 阴-阳尼龙六角间隔柱 | Meijubol | B0GC6GN9S7 | 将 mp-Multiboard 固定到内侧安装位置(最少需要 4 个) |
| M3 尼龙垫圈 | Sutemribor | 7.81573E+11 | 将外壳固定到底部安装座(最少需要16个) |
| M3 不锈钢螺母 | VIGRUE | B07PJQC7T6 | 将 enclosure 固定到底部安装座,横杆固定到底部安装座,泵支架固定到内部安装座(最少需要 16 个) |
| M3 不锈钢垫圈 | VIGRUE | B07PJQC7T6 | 将横杆固定到底部安装座,外壳固定到底部和内部安装座,内部安装座固定到泵支架(最少需要12个) |
| M3×12个不锈钢圆头螺丝 | VIGRUE | B07PJQC7T6 | 将外壳固定到底部安装座(至少需要4个) |
| M3×12个不锈钢内六角圆柱头螺钉 | Fgruh | FG001-3 | 将气泡捕集器支架固定在上层甲板安装座上(最少需要 2 个) |
| M3×6 个 Phillips 平头螺钉 | 美菊波尔 | B0GC6GN9S7 | 将 mp-Multiboard 固定至内侧安装位置(最少需要 4 个) |
| M3×8个不锈钢螺丝 | VIGRUE | B07PJQC7T6 | 将横杆固定到底部安装座,将外壳固定到内部安装座,将泵支架固定到内部安装座(最少需要8个) |
| M4 不锈钢螺母 | VIGRUE | B07PJQC7T6 | 将顶部安装件固定到外壳上(最少需要 4 个) |
| M4不锈钢垫圈 | VIGRUE | B07PJQC7T6 | 将顶部安装件固定到外壳上(最少需要 4 个) |
| M4-0.7 钢制螺纹杆 | Arwnnklo | AR01 | 剪成约6英寸长(至少需要4段) |
| 公对母迷你USB数据线 | Plinkwirekb | PCM-0725-L | 用于连接计算机与微控制器(最少需要1个) |
| 公对母微型USB直角连接器 | UCEC | 4326453558 | 用于连接计算机与微控制器(可选)(最少需要 1 个) |
| 微通道支架 | 自定义 | 3D打印支架,用于保持微通道居中(最少需要1个) | |
| 微通道载玻片, µ-载玻片 VI 0.4 | ibidi | 80606 | 用于流动条件下的细胞实验(最低需求 1) |
| 微泵 | Bartels | MP6-HYB | 用于产生流动(最低需求 1) |
| 微型泵固定架 | 定制 | 用于固定微泵的安装夹具(最少需要1个) | |
| mp-Multiboard 配 mp-Highdriver4 | Bartels | BM-E-0005 | 用于控制微泵的频率和电压设置(最少需要1个) |
| mp-pump 电缆 | Bartels | BM-A-0055 | 用于将 mp-Multiboard 与微泵进行电气连接(最少需要 1 个) |
| 尼龙圆形垫片,7 mm 外径,3.2 mm 内径 | Harfington | 2037015 | 用于将管路固定至微泵(最少需要 2 个) |
| O形环 | ZDBB | 7.17327E+11 | 将公对母 mini USB 数据线固定到外壳上(可选) (最少需要 3 个) |
| 塑料容器 | Herdusa | HDS10 塑料盒 | 用作细胞培养基的开放式储液槽(最少需要 1 个) |
| 聚氨酯管,1/8" I.D.,1/4" O.D. | PARKER | 95U-4-062-BLU-0100 | 将顶部安装件固定到外壳上(最小需要 1.6 cm) |
| 随机定位仪 | AIRBUS | 随机定位机 2.0(最少需 1 台) | |
| SCC1-USB 电缆 | Sensirion | SCC1-USB 2M | 连接液体流量传感器至计算机(最少需要1个) |
| 自立式离心管 | PEKYBIO | B0C13GZVD6 | 用于盛放细胞培养用水/70%乙醇(至少需要2个) |
| 间隔管,8 mm 外径,20 mm 长,铝制 | McMaster-Carr | 94669A062 | 最低需求 4 |
| Tygon PVC 1/16" ID x 1/8" 光密度 | Saint-Gobain | B-44-3 | 连接所有流路组件(最少需要 40 cm) |
| 上层甲板安装座 | 自定义 | 连接液体流量传感器和气泡捕获装置的安装板(最少需要1个) | |
| M4 × 0.7 mm 镀锌钢翼形螺母 | Siptenk | S-TH-DLM-002 | 将顶部安装件固定到外壳(至少需要4个) |
| 扎带 | HAVE ME TD | 7.32073E+11 | 安装系统至RPM时固定线缆(最少需要4个) |
参考文献
- Di X, et al. Cellular mechanotransduction in health and diseases: from molecular mechanism to therapeutic targets. Signal Transduct Target Ther. 2023;8:282.
- Krittanawong C, et al. Human health during space travel: state-of-the-art review. Cells. 2023;12(1):40.
- Parafati M, et al. Human skeletal muscle tissue chip autonomous payload reveals changes in fiber type and metabolic gene expression due to spaceflight. NPJ Microgravity. 2023;9:77.
- Mair DB, Tsui JH, Higashi T, Kim D. Spaceflight-induced contractile and mitochondrial dysfunction in an automated heart-on-a-chip platform. Proc Natl Acad Sci U S A. 2024;121(40):e2404644121.
- Kim S, et al. Skeletal muscle-on-a-chip in microgravity as a platform for regeneration modeling and drug screening. Stem Cell Rep. 2024;19(8):1061-1073.
- Mu X, et al. Small tissue chips with big opportunities for space medicine. Life Sci Space Res (Amst). 2022;35:150-157.
- Ingber DE. Human organs-on-chips for disease modelling, drug development and personalized medicine. Nat Rev Genet. 2022;23:467-491.
- Kong JS, Kim J, Jang J, Cho D. Advances and applications of organ-on-a-chip technology. Cell Rep Methods. 2026;6(3):101361.
- He X, et al. How to prevent bubbles in microfluidic channels. Langmuir. 2021;37(6):2187-2194.
- Gao Y, Wu M, Lin Y, Xu J. Trapping and control of bubbles in various microfluidic applications. Lab Chip. 2020;20(24):4512-4527.
- Yang M, et al. Emergence of debubblers in microfluidics: A critical review. Biomicrofluidics. 2022;16(3):031503.
- Zhang Q, et al. Bubble nucleation and growth on microstructured surfaces under microgravity. NPJ Microgravity. 2024;10:13.
- Radtke AL, Herbst-Kralovetz MM. Culturing and applications of rotating wall vessel bioreactor derived 3D epithelial cell models. J Vis Exp. 2012;(62):e3868.
- Wadhwa A, Bruun L, Petersen JCG, Petersen LG. Guidelines for use of the random positioning machine as a reduced-gravity analog. Sci Rep. 2026;16:10012.
- Vegunta B, et al. Orientation-independent bubble trap with internal partition for robust operation of microfluidic systems. Lab Chip. 2025;25(14):3423-3429.
- Evani SJ, et al. Monocytes mediate metastatic breast tumor cell adhesion to endothelium under flow. FASEB J. 2013;27(8):3017-3029.
- Musgrove HB, Catterton MA, Pompano RR. Applied tutorial for the design and fabrication of biomicrofluidic devices by resin 3D printing. Anal Chim Acta. 2022;1209:339742.
- Nam N, Hwangbo N, Jin G, Shim J, Kim J. Effects of heat-treatment methods on cytocompatibility and mechanical properties of dental products 3D-printed using photopolymerized resin. J Prosthodont Res. 2023;67(1):121-131.
- Shelhamer M, et al. Selected discoveries from human research in space that are relevant to human health on Earth. NPJ Microgravity. 2020;6:5.
- Fisher AB, Chien S, Barakat AI, Nerem RM. Endothelial cellular response to altered shear stress. Am J Physiol Lung Cell Mol Physiol. 2001;281(3):L529-L533.
重印与许可
标签
本文已发表
视频即将推出