本方案描述了一种可重复的工作流程,通过无标记动作捕捉和基于动作特征的视觉映射技术,将具身的太极拳动作进行捕捉、分析并转化为动态视觉设计,以支持基于动作的非物质文化遗产的传播与交流。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
本方案描述了一种可重复的工作流程,用于将具身性的太极拳动作转化为动态视觉设计,以支持基于动作的非物质文化遗产的传播。作为一种以动作为核心的文化实践,太极拳通过身体节奏、运动轨迹、重心转移和平衡来传递知识,而这些方面往往难以通过传统的静态媒介或基于视频的媒介有效传达。该方案整合了无标记动作捕捉、动作特征提取和基于规则的视觉映射方法,将动作特征转化为动态视觉表现形式。研究采用无标记动作捕捉技术记录了八种具有代表性的太极拳式。利用MediaPipe Pose提取身体关键点,并分析得出包括轨迹曲率、动作流畅性和节奏稳定性在内的运动特征。这些特征通过一个由动作特征驱动的视觉转译框架,系统地映射为动态视觉变量。为评估该方法的有效性,开展了一项包含180名参与者的对照实验,比较了三种传播条件:静态图形、传统视频以及基于动作数据的动态视觉设计。评估指标包括知识获取、动作识别、具身体验理解以及与文化保护和传播相关的行为意向。对264条有效动作序列的分析显示,不同太极拳式在动作特征谱型上存在显著差异。在知识获取、动作意义识别和具身体验理解方面,动态视觉设计条件均显著优于静态图形和传统视频条件(所有 p < 0.001)。结构模型分析进一步表明,设计感知质量主要通过具身体验理解、审美参与和情感共鸣,影响文化保护与传播的意愿。本方案提供了一种系统性方法,可将具身性动作知识转化为动态视觉形式,用于基于动作的非物质文化遗产的传播与诠释。
引言
太极,或称太极拳,是一种传统的中国运动实践,融合了身体协调、圆周运动、平衡控制和内在调节。2020年,太极拳被列入联合国教科文组织人类非物质文化遗产代表作名录,其文化意义主要依赖于活态的、具身化的实践,而非静态的物质遗存1。这一认定为数字遗产传播带来了方法论上的挑战:如何在不将其简化为静态符号、文字说明或表面视觉元素的前提下,实现以动作为核心的遗产转化。
传统的数字通信通常依赖静态文本、静态图像或标准视频记录。尽管这些格式能够记录动作的外部姿态或时间序列,却常常无法传达使实践具有文化意义的内在身体逻辑——例如重心转移、节奏控制和动作连贯性。近年来,运动分析技术取得了进展,能够利用基于传感器或无标记点的动作捕捉方法,精确量化关节坐标和运动学模式2,3。然而,尽管这些技术在动作识别和训练干预方面表现出色,其在视觉文化传播方面的潜力仍有待深入探索。同样,尽管数字遗产项目越来越多地采用沉浸式媒体和数据驱动的可视化手段,其中许多仍更注重展示效果,而非对文化结构的深入解读4。
具身认知为解决这一空白提供了关键视角。从这一观点出发,文化理解是由身体感知、感觉运动模拟以及感知-行动耦合所塑造的,而不仅仅依赖于对视觉表层的观察5,6,7。视觉艺术与认知科学研究进一步表明,当抽象保留了运动的结构关系时,它可以使原本不可见的物理属性变得可感知8。交互式视觉传播研究强调,视觉吸引力和用户体验会影响公众的参与度以及保护意愿9。然而,文化遗产项目中的沉浸式媒体往往优先考虑美学吸引力,这虽然可能吸引注意力,却难以传达深层的文化结构7。此外,若将运动抽象为动态视觉表现的设计逻辑脱离了原始实践,可能会削弱其感知上的真实性10。因此,将具身知识转化为可感知的形式,需要建立在实证运动数据基础上的严谨、基于规则的设计逻辑,而非仅仅依赖直觉性的图形风格。
为了弥合运动数据与文化阐释之间的鸿沟,本文提出了一种可重复的协议,将具身化的太极拳知识转化为动态视觉设计。该研究的核心科学目标是确定从太极拳动作中提取的运动学特征是否可作为可解释的设计变量,以提升公众对具身文化意义的理解。为此,本研究贡献了一套基于运动特征的信息转译工作流程,建立了运动特征与动态视觉变量之间的基于规则的映射关系,并通过实证评估比较了静态图形、传统视频与基于运动数据的动态视觉设计的效果。
这种以数据为驱动的方法相较于其他技术具有明显优势11。与仅提供动作直观呈现的传统视频记录,或缺乏文化根基的纯装饰性动画不同,该方法将提取出的运动学特征(例如轨迹曲率、流畅性、节奏稳定性以及重心转移幅度)直接映射到动态视觉变量(例如环形流动线、动画节奏和视觉重力)上。该方法与早期媒体艺术中关于运动可视化的探索相关,包括托比亚斯·格雷姆勒(Tobias Gremmler)基于动作捕捉的《功夫运动可视化》(Kung Fu Motion Visualization),但本方法通过定义明确的特征到视觉的映射规则,并通过受控的用户研究评估其传播效果,从而与之区别开来12。因此,该方法在保留动作实证结构的同时,使其内在逻辑在视觉上变得可理解。
最后,本方案特别适用于致力于数字化和传播以动作为基础的非物质文化遗产的数字人文研究者、交互设计师以及文化遗产从业者。该框架不同于拉班记谱法(Labanotation),后者是一种严格的动作记谱系统,用于记录供专家解读和保存的动作谱13。相比之下,本方案将测量得到的动作机制转化为动态视觉形式,旨在支持公众理解、文化传承和遗产保护。通过采用易于获取的基于视频的无标记动作捕捉系统,并结合标准的数据处理流程,研究人员不仅可将该框架应用于太极拳,还可推广至其他具身性实践,系统评估基于动作的设计如何影响文化传播效果10。
访问受限。请登录或开始试用以查看此内容。
方案
所有涉及人类参与者的研究方法均遵循机构指南,并经桂林电子科技大学设计与创意学院人类研究保护伦理委员会批准(批准编号:2600AL0621)。在数据采集前,已从所有太极拳表演者和用户评估参与者处获得书面知情同意。研究人员已告知参与者,其参与为自愿性质,且匿名化数据将用于科研和发表目的。
1. 研究设置与设备准备
- 在数字媒体实验室中准备一个标有尺寸的 3 m × 3 m 动作捕捉区域,背景应为无反光材质,并保持均匀照明。
注意:将具身化的太极拳动作转化为动态视觉传播的整体五阶段工作流程如图1A所示。支持本方案的文献衍生方法链,包括动作分析、文化传播、可用性评估和认知负荷评价,已在表1中总结。 - 放置两台同步的数码相机,从不同视角记录每个太极拳序列。正面相机应置于捕捉区域中心约 3.5 m 处。
- 侧面相机应置于捕捉区域中心约 3.0 m 处。两台相机均安装在三脚架上,高度为胸部位置,如图2A所示。
- 将两台相机均设置为以 1920 × 1080 像素分辨率和 30 帧/秒的帧率进行录制。在整个数据采集过程中使用手动曝光和固定焦距设置。
- 使用两个漫射LED面板灯对捕捉区域进行照明,灯具置于表演者前方左侧和右侧约 45° 角度,高度为胸部位置。在整个数据采集过程中保持 500 lux 的均匀、无反光照明,色温为中性 5,600 K。
- 每次试验前,通过在捕捉区域内进行一次可见的双手拍击动作来同步两台相机。以显示手部接触的第一帧为基准对齐录像,并确认同步误差不超过 30 帧/秒下的一个帧。
- 将正面相机垂直于表演者的额状面放置,侧面相机置于表演者右侧约 90° 位置。使用固定焦距设置,并通过利用布置在捕捉区域边界的地面标记对齐两台相机,确保表演者的整个身体在 3 m × 3 m 的捕捉区域内始终可见。
- 使用素色、无反光背景,并从捕捉区域移除所有反光物体。录制前确认从两个相机视角均能完整看到表演者,阴影不会遮挡身体轮廓,且无家具、电缆或旁观者遮挡运动轨迹。
- 在每次录制会话开始时,通过拍摄标有标记的地面网格来校准录制空间,并验证捕捉区域边界在两个相机视角中均可见。由于分析采用的是无标记双视角视频而非度量三维重建,校准过程包括通过肩宽验证视角对齐、身体可见性和尺度归一化。
- 使用 H.264 压缩格式将每段录像保存为 1920 × 1080 像素、30 帧/秒的 MP4 视频。文件命名格式为 M##_P##_T#_view.mp4,其中 M 表示动作,P 表示表演者,T 表示试验次数,view 表示正面或侧面相机。
- 在能够运行 Python 3.11 编程环境、OpenCV 计算机视觉库、MediaPipe Pose 无标记姿态估计流程、NumPy 数值计算库、pandas 数据管理库以及 SciPy 信号处理库的工作站上处理运动数据。记录用于数据处理的工作站型号、操作系统及软件包版本,以确保计算可重复性。
注意:将具身化的太极拳动作转化为动态视觉传播的整体五阶段工作流程如图1A–E所示。
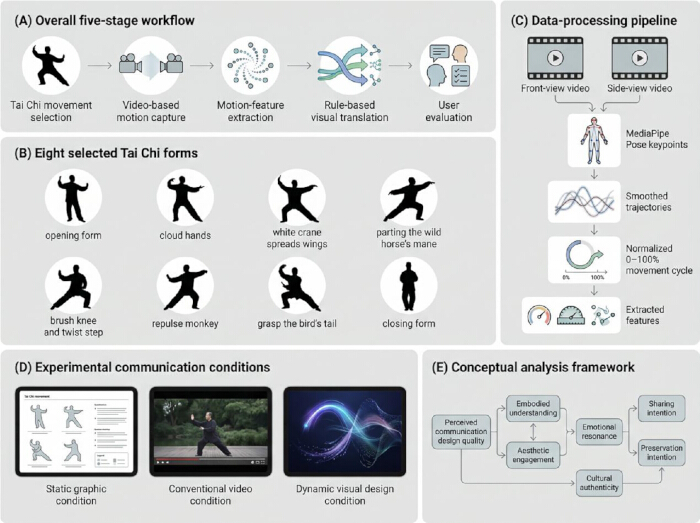
图 1。将具身化的太极拳动作转化为动态视觉传播的工作流程。(A)五阶段研究工作流程,包括太极拳动作选择、基于视频的动作捕捉、动作特征提取、基于规则的视觉转化以及用户评估。(B)本研究中分析的八种选定太极拳招式。(C)动作数据处理流程,包括同步视频采集、姿态估计、轨迹处理、动作周期归一化和特征提取。(D)实验性传播条件:静态图形、传统视频和基于动作数据的动态视觉设计。(E)概念框架,连接感知到的传播设计质量、具身理解、审美参与、情感共鸣、分享意愿和保护意愿。请点击此处查看该图的放大版本。
| 参考文献 | 研究领域 | 先前研究中使用的数据链 | 统计或分析方法链 | 对本研究的方法学启示 | 先前研究中使用的数据链 |
| Ho et al.2 | 太极拳动作分析 | 采用关节坐标追踪技术记录太极拳动作,并量化上肢关节位置和肘关节角度。 | 定量与定性动作分析。 | 支持使用关节坐标、轨迹特征和运动学指标将太极拳动作转化为可分析的具身化数据。 | 采用关节坐标追踪技术记录太极拳动作,并量化上肢关节位置和肘关节角度。 |
| Li et al.3 | 太极拳动作识别 | 使用惯性测量单元和时间序列运动信号捕捉太极拳动作。 | 基于时间卷积网络的动作识别与干预反馈。 | 支持提取时间运动特征,包括节奏稳定性、加速度变化和动作序列结构。 | 使用惯性测量单元和时间序列运动信号捕捉太极拳动作。 |
| Yi et al.4 | 数字化非物质文化遗产传播 | 从参与数字化非物质文化遗产体验的受试者中收集用户体验数据。 | 采用SmartPLS和模糊集定性比较分析(fsQCA)来检验情感反应与传播行为。 | 支持连接数字体验、情感反应、文化认同与传播意愿的传播框架。 | 从参与数字化非物质文化遗产体验的受试者中收集用户体验数据。 |
| Brooke15 | 可用性评估 | 参与者在与系统交互后完成标准化的10项可用性问卷。 | 系统可用性量表(SUS)得分按0–100分进行计算。 | 支持对视觉通信界面的感知可用性进行测量。 | 参与者在与系统交互后完成标准化的10项可用性问卷。 |
| Hart and Staveland16 | 认知负荷评估 | 参与者在任务完成后对负荷维度进行评分。 | 根据多维负荷评分计算NASA任务负荷指数(NASA-TLX)得分。 | 支持评估基于运动数据驱动的动态视觉原型是否能在不增加过度认知负荷的前提下提升用户理解能力。 | 参与者在任务完成后对负荷维度进行评分。 |
表1:基于文献的方法学链条,支持本研究。 该表格总结了关键参考文献、研究领域、数据采集方法、分析方法以及方法学贡献,这些内容为本方案中所采用的运动分析流程、视觉转换框架、可用性评估和认知负荷评价提供了依据。
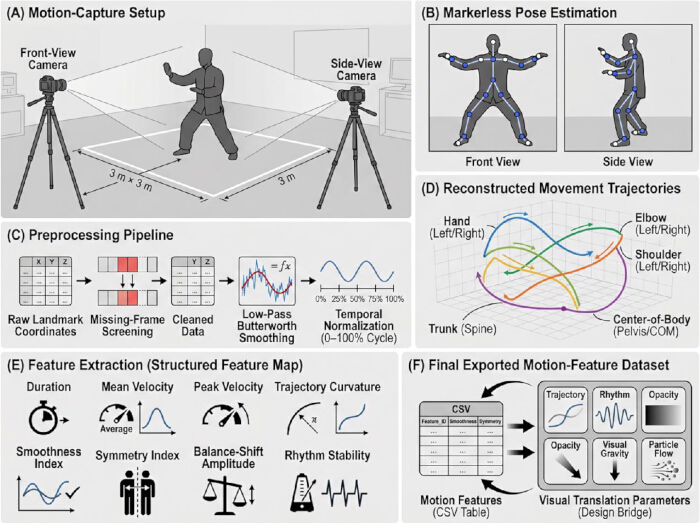
图 2。基于视频的运动捕捉与运动特征提取流程。(A)运动捕捉设置,使用同步的正面和侧面摄像机,拍摄区域为标记出的 3 m × 3 m 范围。(B)无标记点姿态估计输出结果,显示从正面和侧面录像中提取的身体关键点。(C)数据预处理流程,包括关键点提取、缺失帧筛查、轨迹平滑和时间归一化。(D)由上肢、躯干和身体中心关键点重建的代表性运动轨迹。(E)从每个运动序列中提取的运动特征,包括持续时间、平均速度、峰值速度、轨迹曲率、平滑性指数、对称性指数、重心偏移幅度和节奏稳定性。(F)导出的运动特征数据集,用于视觉化翻译。请点击此处查看该图的放大版本。
2. 太极拳动作的选择与表演者招募
- 选择八种具有代表性的太极拳式进行动作捕捉,以采集不同组合的圆周轨迹、重心转移、上肢伸展、躯干旋转、平衡转换和节奏控制(表2;图1B)。
注:所选拳式包括起势、云手、白鹤亮翅、野马分鬃、搂膝拗步、倒卷肱、揽雀尾和收势。这些拳式为将太极拳动作作为具身化运动数据进行分析提供了技术基础2。 - 招募太极拳演练者,包括经验丰富的教练员和中级练习者。将经验丰富的教练员定义为具有五年以上教学或表演经验的个体,中级练习者定义为具有至少一年规律练习经历的个体。
- 对所有潜在演练者进行资格筛选。纳入年龄在18至60岁之间、在过去三个月内无肌肉骨骼损伤报告、且能够不间断完成所有选定动作的个体。
- 在数据采集前,从所有演练者处获得书面知情同意书。
- 通过大学太极拳教师、校园练习团体和本地练习者网络识别潜在候选人。通过电子邮件或面对面方式联系候选人,依据纳入标准进行筛选,并仅招募签署书面知情同意书的个体。
- 共招募12名演练者,包括5名经验丰富的教练员和7名中级练习者。使用该样本生成用于预处理和特征提取的运动序列。
- 从公共教学和文化展示中常用的24式简化杨氏太极拳课程中选取动作。
- 通过研究团队与太极拳教师的讨论,选定八种拳式,以涵盖缓慢启动、圆周轨迹、非对称伸展、前向转移、躯干旋转、后退动作、多阶段发力整合及收势稳定等特征。使用这些标准确保所选拳式能够体现表2中视觉转译规则所针对的运动特征。
- 记录演练者的人口统计学信息和练习特征,包括年龄、性别、身高、体重、利手、太极拳练习年限以及教练员或中级练习者身份。
- 排除报告有神经系统疾病、平衡障碍、未矫正的视觉障碍、近期手术史、无法完成完整动作序列,或任何可能影响安全参与的状况的候选人。
- 不要求候选人具备动作捕捉研究或数字录制程序的先前经验。在入组前,向所有演练者说明录制流程,并确认其能够接受从两个摄像视角进行录制。
- 在伦理审查通过的知情同意程序中,包含允许视频录制、无标记动作分析、匿名数据存储以及汇总结果发表的相关授权条款。
- 在录制前,向演练者提供研究日程、录制说明、热身指导以及提问机会。
| 太极拳动作 | 具身化动作特征 | 文化或身体意义 | 提取的运动指标 | 动态视觉转化规则 |
| 起势 | 缓慢启动、垂直下沉及受控的手臂上抬 | 开始、扎根、调节呼吸与身体状态 | 持续时间、平滑度指数、节奏稳定性 | 缓慢淡入、逐渐垂直扩展及低速粒子出现 |
| 云手 | 上肢连续圆周运动及身体侧向移动 | 圆转、流动、连贯性以及身体与意念的协调 | 轨迹曲率、重心转移幅度、平滑度指数 | 圆形流动线、左右视觉重力转移及连续粒子轨迹 |
| 白鹤亮翅 | 上肢非对称伸展、开放姿态及躯干旋转 | 伸展、开放感以及上下力量之间的平衡 | 对称性指数、峰值速度、上肢位移 | 分层构图、向上光线延伸及非对称透明度过渡 |
| 搂膝拗步 | 前进步伐、斜向分臂及重心转移 | 方向性扩展、力量分离及向前的意图 | 重心转移幅度、平均速度、轨迹曲率 | 斜向运动带、前移的视觉中心及分层弧形扩展 |
| 搂膝拗步 | 协调的步伐、手臂拂扫及躯干旋转 | 防护、力量引导及上下肢协调控制 | 躯干位移、对称性指数、平滑度指数 | 旋转视觉场、低位扫掠轨迹及柔和边缘过渡 |
| 倒卷肱 | 后退步伐、交替手臂动作及受控撤退 | 撤退中不失控制、交替性及稳定性 | 节奏稳定性、步幅位移、双侧协调性 | 交替视觉脉冲、向后流动的粒子及交错的不透明度节奏 |
| 揽雀尾 | 依次完成推、掤、捋、按、合等动作 | 融合多种太极拳劲力及连续的身体逻辑 | 曲率、平滑度、节奏稳定性、重心转移幅度 | 多阶段弧线序列、分层力波及渐进式视觉压缩与释放 |
| 收势 | 缓慢回收、手臂下落及身体稳定 | 结束、回归静止及内在安定 | 持续时间、平滑度指数、节奏稳定性 | 逐渐淡出、向下视觉沉降及粒子向中心汇聚 |
表2:太极拳动作特征及相应的视觉转译规则。 本表总结了所选八式太极拳的具身动作特征、文化或身体含义、提取的动作指标,以及用于基于动作特征的视觉转译规则。所列出的动作指标为动态视觉变量的生成提供了依据,这些变量应用于基于动作特征驱动的传播设计框架中。
3. 动作捕捉流程
- 在正式录制前,指导每位表演者在捕捉区域内完成5分钟的热身和一轮熟悉性练习。
- 指导每位表演者以自然的太极拳节奏,将选定的八种太极拳动作每种重复执行三次。不要使用节拍器或施加外部控制的运动速度。
- 在每次试验开始时记录一个视觉同步手势,以便在预处理阶段对正面和侧面视频进行对齐。
- 为每次试验分配唯一的动作标识符。标识符中应包含表演者编号、动作类型和试验编号。
- 每次试验之间提供10秒的休息间隔。当表演者报告疲劳时,应给予更长的休息时间。
- 当动作被中断、在标记区域外执行或受到明显录制错误影响时,允许重复一次试验。完整的动作录制与特征提取工作流程如图2所示。
注意:图2展示了完整的动作录制与特征提取工作流程。采用无标记物的视频处理流程,以维持可重复且低成本的数据采集流程,适用于穿戴式传感器不切实际的文化传播场景3。 - 采用标准化的5分钟热身,包括轻柔的颈部、肩部、躯干、髋部、膝部和踝部活动练习,随后进行缓慢的举臂和重心转移动作。只有当表演者报告无不适感并能顺利完成练习序列时,才开始正式录制。
- 在熟悉性练习期间,要求每位表演者在标记区域内完成一次所选动作的练习,同时操作人员检查两个摄像视角下的身体可见性。当表演者能够在捕捉区域内保持位置,并能无中断地遵循录制提示时,结束熟悉性练习。
- 将自然的太极拳节奏定义为表演者在教学或练习中通常自选的节奏。指导表演者不要为摄像而加快动作,仅当节奏明显中断或与练习轮次不一致时才重复试验。
- 在动作开始前,使用胸部高度的双手拍击作为视觉同步手势。在两个视频中均标记首次手部接触的帧,并在预处理阶段验证同步性。
- 采用M##_P##_T#格式作为标识符,其中M表示动作,P表示表演者编号,T表示试验编号。例如,M02-P07-T3表示由表演者P07执行的第三次“云手”试验。
- 通过表演者自述、可见的不稳定性、恢复变慢或请求额外休息来评估疲劳程度。当观察到任何疲劳指标时,应额外提供30–60秒的休息时间。
- 按照表2中列出的固定顺序记录动作,以确保不同表演者之间的一致性并减少操作员错误。不要随机化动作顺序,因为本研究的目标是动作特征提取,而非行为干预比较。
- 在每次试验前提供相同的指令:以通常的太极拳节奏执行指定动作,保持在标记区域内,并持续至动作完成。通过预先准备的脚本朗读指令,以确保在不同表演者之间保持一致性。
- 若试验因中断、遮挡或表演者错误而受影响,允许立即重复一次。若重复后的试验仍不可用,则将其记录为排除试验,并在预处理日志中注明排除原因。
- 在每次录制批次前及任何设备调整后,检查摄像机稳定性、捕捉区域可见性、光照一致性以及身体可见性。若出现阴影、反光或遮挡现象,应暂停录制并重新进行设置检查。
- 每次录制会话结束后,立即将视频文件传输至受密码保护的项目文件夹,并备份至独立的存储设备。通过打开每个正面和侧面视频记录,检查录制时长、帧连续性及文件命名一致性,以验证文件完整性,之后再进行预处理。
- 使用相同的设置检查清单、文件命名规则、同步流程和试验重复标准对录制操作人员进行培训。指定一名操作人员负责摄像机设置和录制控制;在人员允许的情况下,指派第二名操作人员完成协议检查清单。
4. 运动数据预处理
- 在进一步处理之前,检查所有原始视频文件的摄像机稳定性、身体可见性、帧连续性和同步性。
- 将每个视频导入姿态估计算法流程,并使用该流程逐帧提取33个身体关键点,如图1C和图2B所示。将每个动作序列的关键点坐标导出为逗号分隔值(CSV)文件。
- 在Python中使用计算机视觉库、数值计算库、数据管理库和信号处理库处理导出的坐标数据。筛查数据中是否存在缺失帧、不稳定的关键点估计和身体追踪错误。
- 若某个动作序列中超过15%的帧包含缺失或不稳定的关键点估计,或执行者在完成动作前停止,或身体移出标记的捕捉区域,或因摄像机遮挡导致无法可靠重建轨迹,则排除该动作序列。
- 使用截止频率为6 Hz的四阶低通巴特沃斯滤波器对保留序列的身体关键点轨迹进行平滑处理,作为图2C所示预处理流程的一部分。
- 将每个保留的动作序列在时间上归一化至动作周期的0%–100%,以便对不同动作速度的执行者进行比较。
- 使用执行者特定的身体比例对空间坐标进行归一化。以上肢轨迹比较的主要缩放参考为肩宽,并重建用于后续分析的运动轨迹(图2D)。
- 指派两名经过训练的编码员独立审查所有被排除的序列以及20%随机抽取的保留序列。通过与太极拳教练讨论解决分歧,并评估编码员间的一致性。
- 在编程环境中运行姿态估计算法流程,并在材料表中记录所用软件包的确切版本和模型配置。使用33关键点全身姿态模型为每一视频帧生成关键点坐标。
- 启用关键点平滑功能,并将姿态估计算法流程配置为model_complexity = 1、min_detection_confidence = 0.50、min_tracking_confidence = 0.50,除非已验证使用了其他设置。对正面和侧面视频应用相同的配置参数。
- 检查每个视频的编解码器兼容性,在身体完全可见时使用计算机视觉库直接读取帧,不进行空间裁剪。仅在关键点提取前裁剪动作起始前的同步段以及动作完成后无用的帧。
- 导出CSV文件,每帧对应一行,各列包含动作标识符、帧索引、时间戳、关键点名称或索引、归一化的x、y和z坐标,以及33个身体关键点各自的可见性评分。使用相同的动作标识符将正面和侧面文件分别存储在不同文件夹中。
- 当关键点的可见性评分低于0.50、相邻帧间坐标变化超过三个中位数绝对偏差,或关键点移出可见身体区域时,将其估计值分类为不稳定。当不稳定的关键点影响主要的上肢、躯干或髋部关键点时,标记序列以供审查。
- 通过帧索引或时间戳的不连续性,以及导出CSV文件中关键点行的缺失来检测缺失帧。对少于连续五帧的孤立间隙进行线性插值后再平滑处理。当缺失或不稳定帧超过序列总帧数的15%时,排除该序列。
- 通过视觉检查和自动化检测识别身体追踪错误,包括左右关键点互换、关节位移不合理、全身位置突然跳跃以及身体坐标超出捕捉区域等情况。标记受影响的序列供编码员审查,若无法可靠重建轨迹则予以排除。
- 在预处理日志中记录所有被排除的序列,内容包括动作标识符、执行者标识符、动作类型、试验编号、排除原因、缺失关键点百分比及审查员决定。在整个预处理过程中保持相应的序列状态、缺失关键点百分比和审查标记字段。
- 使用scipy.signal.butter和scipy.signal.filtfilt函数实现四阶6 Hz巴特沃斯低通滤波器,对每个坐标轨迹进行零相位滤波。根据30帧/秒的采样率确定奈奎斯特频率,并对所有保留序列应用相同的滤波参数。
- 将动作起始定义为同步手势之后,腕部或身体中心速度首次持续上升并超过该序列峰值速度5%的时刻。将动作结束定义为最终运动阶段之后,速度首次持续低于该阈值至少连续10帧的时刻。
- 通过对平滑后的坐标轨迹进行插值,将每个保留序列重采样为101个等间距的时间点,代表动作周期的0%–100%。使用归一化后的序列进行跨执行者比较和后续运动特征提取。
- 测量左肩与右肩关键点之间的欧氏距离作为肩宽。取稳定帧中该距离的中位数作为该执行者的特定缩放参考,并将所得缩放因子应用于同一执行者的所有保留试验。
- 使用公式
 和
 对坐标进行归一化,其中xc和yc表示身体中心坐标,Ws表示执行者特定的肩宽。将相同的归一化方法应用于上肢、躯干和身体中心的轨迹。
- 在正式编码前,使用预定义的排除标准、代表性样本视频和试点审查集对编码员进行培训。要求编码员在审查研究数据前,能够一致地识别缺失关键点、遮挡、追踪错误和中断的动作表现。
- 按动作类型采用分层随机抽样方法选择20%的保留序列进行审查,确保每种太极拳式均有代表。在编码员审查前,从保留的动作标识符列表中生成随机样本。
- 使用Cohen’s κ系数计算保留/排除决策的编码员间一致性,使用百分比一致性计算排除原因分类的一致性。在最终确定保留数据集前,认为κ值≥0.80为可接受。
- 将所有预处理脚本存储在按日期命名的项目目录中,并附上需求文件,记录编程环境以及姿态估计算法流程、计算机视觉库、数值计算库、数据管理库和信号处理库的确切版本。在重新运行特征提取前,将任何后续脚本修改记录在变更日志中。
- 在整个预处理过程中维护质量控制日志,包括序列状态、缺失关键点百分比、审查标记和编码员决策。使用这些日志记录从288个记录的动作序列经质量筛选后保留264个序列的过程。
5. 运动特征提取与视觉转换
- 将运动持续时间计算为运动开始与运动完成之间的时间间隔。根据连续帧中上肢和躯干关键点的位移,计算平均速度和峰值速度。提取运动持续时间、速度、轨迹曲率、平滑度、对称性、重心转移幅度和节奏稳定性等特征,如图2E所示。
- 根据上肢运动路径的圆形程度计算轨迹曲率。通过帧间加速度变化推导运动平滑度。
- 通过比较左右侧关节运动模式计算对称性。根据整个运动周期中身体中心的水平位移估计重心转移幅度。
- 根据运动周期内速度峰值的时间变化计算节奏稳定性。
- 使用轨迹曲率、平滑度、节奏稳定性与重心转移幅度的加权组合,为每个有效序列分配一个视觉转译评分。导出用于视觉转译的运动特征数据集(图2F)。
- 利用基于规则的视觉转译系统,将提取的运动特征转化为动态视觉元素。使用如图3A所示的转译矩阵,将每个视觉变量与特定的具身运动特征关联。
- 将较高的轨迹曲率转译为圆形流动线和弧形粒子路径(图3B)。将更高的节奏稳定性值映射为更慢且更规律的脉动模式(图3C)。
- 将较大的重心转移幅度转译为视觉中心的明显移动(图3D)。将更高的平滑度值映射为连续的渐变过渡,将更高的对称性值映射为镜像或对称平衡的视觉构图(图3E)。
- 与太极拳教练和视觉传播设计专家共同评审视觉转译规则。确认视觉映射在保留具身运动逻辑的同时,最小化装饰性失真14。使用这些转译规则生成的代表性运动特征驱动的视觉原型如图3F所示。
- 使用在时间归一化过程中定义的相同运动起始点和终止点进行持续时间计算。运动持续时间按(结束帧 − 起始帧)/30 帧/秒计算,并以秒为单位报告结果。
- 使用连续关键点坐标的欧几里得位移计算帧间速度:
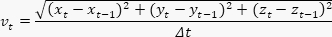
其中,vt 表示第 t 帧的瞬时速度,(xt, yt, zt) 为第 t 帧的关键点坐标,(xt−1, yt−1, zt−1) 为前一帧的关键点坐标,Δt 为连续帧之间的时间间隔(1/30 秒)。使用平滑处理并经肩宽归一化的坐标,速度以每秒标准化身体宽度单位报告。 - 在估算上肢和躯干速度时,应包括左右手腕、肘部、肩部、髋部以及计算得到的身体中心轨迹。使用手腕和肘部轨迹表征上肢运动,使用肩部–髋部中心轨迹表征躯干运动及与平衡相关的运动。
- 使用连续坐标三元组估算轨迹曲率:
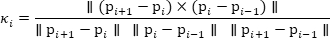
对归一化运动周期和上肢轨迹的曲率值取平均。 - 将上肢轨迹在保留序列中的平均曲率进行最小-最大归一化,以量化圆形度。数值越高,表示轨迹越连续呈弧形或圆形,越适合用于圆形流动线的视觉转译。
- 在滤波后,通过帧间加速度变化计算平滑度,使用反向归一化的加速度变化评分,并将其重新缩放到0–100范围内报告。数值越高,表示运动越平滑,加速度突变越少。
- 对左右侧关键点轨迹在时间对齐后的归一化均方根差,用1减去该值来量化对称性。对称性值越高,表示双侧运动模式越平衡。
- 将每帧中左肩、右肩、左髋和右髋关键点的平均位置计算为身体中心。使用所得的身体中心轨迹估算身体平移和重心转移特征。
- 将重心转移幅度计算为运动周期内归一化水平身体中心位移的范围:
B = max (x′center) − min (x′center)
数值越大,表示侧向或前后方向的重心转移越明显,具体取决于摄像机视角。 - 使用峰值检测程序识别速度峰值,应用于平滑后的速度曲线,设定最小显著性为序列特异性峰值速度的10%,最小间隔为5帧。对预处理阶段标记的序列,需人工目视检查检测到的峰值。
- 将运动周期内峰间间隔的变异系数用1减去后,量化节奏稳定性,并将结果重新缩放到0–100范围内报告。数值越高,表示运动阶段之间的时间规律性越好。
- 在组合前使用最小-最大缩放对所有运动特征进行归一化:
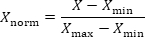
对每个特征独立归一化,以避免因测量尺度不同而导致某一特征主导结果。 - 视觉转译评分(VTS)按以下公式计算:
VTS = 100 × (0.35Cnorm + 0.30Snorm + 0.20Rnorm + 0.15Bnorm)
其中,C、S、R 和 B 分别表示曲率、平滑度、节奏稳定性和重心转移幅度。评分越高,表示该运动越适合用于运动特征驱动的动态视觉转译,而非代表太极拳表现更优。 - 通过太极拳教练与视觉传播设计研究人员的专家讨论确定特征权重,赋予曲率和平滑度更高权重,因为这些特征最直接影响视觉上的流动感和连续性。在最终分析前,将所得评分排序与专家对运动到视觉适配性的判断进行比对验证。
- 在编程环境中执行运动特征提取,使用计算机视觉库处理帧,使用姿态估计流程提取关键点,使用数值计算库和数据管理库处理坐标,使用信号处理库进行滤波和信号分析。将分析脚本、软件包版本和导出的CSV文件与项目数据集一并归档。
- 在TouchDesigner视觉开发平台中实现基于规则的视觉转译工作流,使用归一化的CSV运动特征作为参数输入,并在需要时使用Adobe After Effects进行最终合成。导入每个运动特征向量,将运动特征映射到预定义的视觉参数,预览动态输出,并导出最终视觉原型用于用户评估。
- 将归一化的运动特征连续映射到视觉参数,在设计评审时仅使用低(<0.33)、中(0.33–0.66)和高(>0.66)值范围进行参考。例如,更高的曲率增加弧线半径和流动线密度,更高的节奏稳定性降低脉动不规则性,更大的重心转移幅度增加视觉中心的位移。
- 根据曲率参数生成圆形流动线和粒子轨迹,根据节奏稳定性生成脉动时序,根据重心转移幅度生成视觉中心移动,根据平滑度生成渐变连续性,根据对称性生成镜像构图强度。所有原型应保持相同的调色板、背景和字体,以最小化与运动衍生动态无关的干扰因素。
- 在原型生成过程中持续应用视觉映射,使运动特征的微小差异产生相应比例的视觉行为变化。仅在专家评审时使用分类标签,以促进对低、中、高视觉转译适配性的讨论。
- 与两位太极拳教练和两位视觉传播设计专家共同评审转译规则。评估运动特征对齐性、文化可解释性、视觉清晰度以及装饰性失真的风险,并持续修订转译规则直至达成共识。
- 通过判断每个视觉映射是否准确表达了表2中总结的预期运动特征,以及专家评审者是否认为其对齐性和可解释性可接受,来评估具身运动逻辑的保留情况。在生成最终视觉原型前,修订那些被认为具有装饰性、误导性或未能充分代表原始运动特征的映射。
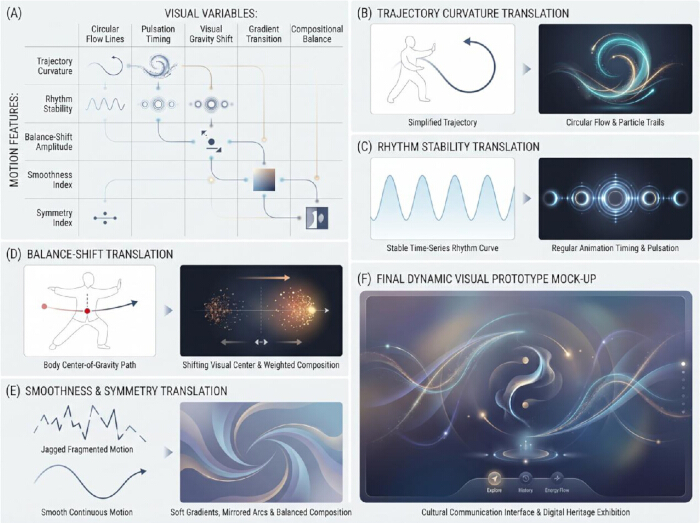
图3.基于规则的太极拳动作特征向动态视觉变量的转换。(A)将提取的动作特征与相应视觉变量关联的视觉转换矩阵。(B)将轨迹曲率转换为环形流动线和粒子轨迹的示例。(C)将节奏稳定性转换为动画时序和脉动模式的示例。(D)将重心偏移幅度转换为视觉中心移动和加权构图的示例。(E)将流畅性与对称性转换为渐变连续性和构图平衡的示例。(F)由提取的动作特征生成的代表性动态视觉原型。请点击此处查看该图的高清版本。
6. 原型开发与用户评估设置
- 为实验比较开发三种传播材料:静态图形条件、常规视频条件,以及由视觉翻译系统生成的基于运动数据的动态视觉设计条件(图1D)。所得到的基于运动数据的视觉原型如图3F所示。
- 在展示时长、信息密度、动作呈现顺序、字体和配色方案方面对这三种传播材料进行标准化处理。
- 招募180名年龄在18至35岁之间、视力正常或矫正至正常、无专业太极拳教学背景的合格参与者。按照1:1:1的分配比例,将参与者随机分配至三种传播条件中(表3)。
- 在专用的交互房间内开展用户评估。所有实验材料均在相同的24英寸显示器上展示,并使参与者与屏幕保持约70 cm的观看距离。
- 在整个实验过程中,保持房间照明、声音水平、观看距离、屏幕分辨率和展示时长的一致性。
- 允许参与者在4分钟的展示期内查看所分配的材料。记录其查看行为、重播行为、滚动行为和交互行为,作为行为参与度的指标。将感知传播设计质量、具身理解、审美参与、情感共鸣、分享意愿和保存意愿关联起来的概念性评估框架如图1E所示。
- 将静态图形条件制作成一系列静态视觉面板,展示八式太极拳动作、简短的动作含义标签以及与其他条件相同的解释性文字。以1920 × 1080像素导出面板,并在4分钟展示期内于同一显示器上呈现。
- 使用相同的录制太极拳原始素材制作常规视频条件,剪辑为一段4分钟、1920 × 1080像素、30帧/秒的H.264 MP4视频序列。仅使用常规视频画面和文字标签,不添加基于运动特征的视觉叠加效果。
- 通过将标准化的运动特征数据导入视觉开发平台,应用第5步中描述的规则集,生成基于运动数据的动态视觉设计条件,并导出一个4分钟的原型,其动作顺序和解释性文字与其他两个条件相同。
- 在三种条件下均呈现相同的八式太极拳动作:起势、云手、白鹤亮翅、野马分鬃、搂膝拗步、倒卷肱、揽雀尾和收势。每种条件均包含动作名称、对其具身含义的简要描述以及相同的呈现顺序。
- 通过匹配展示时长、动作数量、动作顺序、解释性标签数量、大致字数以及每个动作所占的屏幕区域,来标准化信息密度。在测试前审查所有材料,确认任一条件均不包含其他条件所没有的概念性信息。
- 在所有条件下使用相同的无衬线字体、标签层级、中性背景以及克制的蓝灰色调强调配色。保持文字大小、标签位置和动作标题的一致性,以确保组间差异反映的是传播模式而非无关的图形样式差异。
- 通过大学邮件列表、校园公告和设计课程的参与者池招募用户评估参与者。对感兴趣的志愿者进行年龄、视力状况、专业太极拳教学背景以及完成完整评估会话能力的筛选。
- 设定每种条件约60名参与者的样本目标量,以确保有足够的统计功效检测组间在知识获取和具身理解结果上的中等效应差异。最终分析样本包括分布在三种条件下的180名参与者。
- 使用基于计算机的区组随机化方法生成分配序列,三种条件的目标比例为1:1:1。在完成资格筛选和基线测量前,对条件分配进行隐藏。
- 记录参与者的年龄、性别、既往太极拳熟悉程度、既往非物质文化遗产接触经历、设计背景、视力状况以及前测文化知识得分。利用这些变量评估实验组间的基线等效性。
- 排除具有专业太极拳教学背景、未经矫正的视觉障碍、自报可能影响理解能力的认知或神经系统疾病、曾参与原型设计过程,或调查或任务数据不完整的个体。
- 在Dell P2422H 24英寸显示器上以1920 × 1080像素分辨率和60 Hz刷新率呈现材料。在所有会话中保持相同的显示亮度和色彩设置,并验证从70 cm观看距离可完整看到全部刺激区域。
- 在所有用户评估会话期间保持稳定的室内照明,避免显示器出现直接眩光。每次会话前,确认光照一致、背景噪音最小且无视觉干扰。
- 在展示前向参与者提供标准化的书面和口头指导。告知参与者在观看所分配的传播材料后,将立即完成知识、识别和用户体验评估。
- 在4分钟的展示期内,指导参与者学习所分配材料中呈现的动作名称、具身含义和视觉线索。展示期间不提供额外解释。
- 仅允许参与者在其所分配条件的功能范围内进行查看、重播、滚动或交互:静态图形条件允许静态面板查看,常规视频条件允许重播控制,基于运动数据的动态视觉设计条件允许特征关联的交互。记录所有允许的操作作为行为参与度的指标。
- 使用演示计算机的事件日志系统记录查看、重播、滚动和交互行为。将参与者级别的日志导出为CSV文件,包含参与者ID、实验条件、停留时间(s)、查看/重播次数、交互点击次数以及自愿分享选择。
- 将停留时间定义为总观看或交互时间(s),查看/重播次数定义为重复查看或重播操作的次数,交互点击定义为展示期间参与者主动选择的次数。在评估完成后,将自愿分享选择记录为二分类(是/否)结果。
- 在展示前后立即进行20分制的文化知识评估。将知识增益计算为后测得分减去前测得分,得分越高表示从所分配的传播材料中获得的短期学习效果越强。
- 通过要求参与者从八个学习过的动作列表中识别每个太极拳动作来测量动作识别能力。将回答评分正确或错误,并计算参与者级别的识别准确率。
- 通过要求参与者将每个动作表征与其对应的具身含义(如圆形性、扎根感、平衡转移或不失控的后退)匹配来测量动作含义识别能力。以正确匹配项目的百分比表示表现。
- 使用李克特式问卷条目测量具身理解,评估参与者对身体节奏、平衡转移、轨迹流畅性和动作逻辑的感知。对条目得分取平均,得分越高表示感知到的具身理解越强。
- 使用改编自数字遗产和用户体验文献的多条目7点李克特量表测量情感共鸣、审美参与、文化真实性、保存意愿和分享意愿。在进行信度评估后,将每个构念计算为保留条目的均值。使用10条目系统可用性量表(SUS)15评估感知可用性。
- 在材料展示后使用NASA任务负荷指数(NASA-TLX)16测量认知负荷,并将所得分数转换为0–100量表。分数越低,表示在解释传播材料时感知到的认知负荷越低。
- 在展示和识别任务结束后,立即在演示计算机上以电子方式发放所有问卷。使用匿名参与者标识符导出响应数据。
- 在统计分析前,对参与者响应进行完整性、重复标识符、不合理值和缺失任务结果的筛查。排除不完整的会话,并保留表3中报告的最终分析样本。
- 使用匿名参与者标识符将所有参与者数据存储在仅研究团队可访问的密码保护研究文件中。在分析前去除个人标识信息,并根据机构伦理和数据管理政策保留研究记录。
| 变量 | 静态图形组 (n = 58) | 传统视频组 (n = 60) | 动态视觉设计组 (n = 62) | 统计检验方法 | p 值 |
| 年龄(岁) | 23.4 ± 3.8 | 23.7 ± 4.1 | 24.0 ± 3.9 | 单因素方差分析 | 0.71 |
| 女性,n (%) | 33 (56.9) | 35 (58.3) | 37 (59.7) | 卡方检验 | 0.95 |
| 设计背景,n (%) | 19 (32.8) | 21 (35.0) | 22 (35.5) | 卡方检验 | 0.94 |
| 先前太极拳熟悉度(1–7) | 2.8 ± 1.3 | 2.9 ± 1.4 | 3.0 ± 1.3 | 单因素方差分析 | 0.68 |
| 先前非物质文化遗产接触程度(1–7) | 3.1 ± 1.4 | 3.2 ± 1.5 | 3.3 ± 1.4 | 单因素方差分析 | 0.74 |
| 前测文化知识得分(0–20) | 6.7 ± 2.4 | 6.9 ± 2.6 | 6.8 ± 2.5 | 单因素方差分析 | 0.91 |
| 正常或矫正至正常视力,n (%) | 58 (100.0) | 60 (100.0) | 62 (100.0) | 费希尔精确检验 | 1 |
| 专业太极拳教学背景,n (%) | 0 (0.0) | 0 (0.0) | 0 (0.0) | 不适用 | — |
表3:参与者特征及实验分组分配。 分配至静态图形、传统视频和动态视觉设计条件的参与者的基线人口统计学特征、先前太极拳熟悉程度、先前非物质文化遗产接触情况以及文化知识前测得分。数据以均值 ± 标准差或 n(%)表示。采用统计学方法比较各组间的基线等效性。
访问受限。请登录或开始试用以查看此内容。
结果
所选太极拳动作的运动特征
共从12名表演者完成的八种选定太极拳套路中记录了288个太极拳动作序列。排除执行不完整、关键点估计大量缺失、摄像遮挡、标志点追踪不稳定或表演中断的序列后,保留264个有效序列用于特征提取。每种动作类型的_valid序列数量在31至34之间(表4)。
| 太极拳动作 | 有效序列数 | 持续时间 (s) | 轨迹曲率 | 平滑性指数 | 对称性指数 | 节奏稳定性 |
访问受限。请登录或开始试用以查看此内容。
讨论
本研究提出并评估了一种稳健的、以运动特征为依据的方案,用于将具身化的太极拳知识转化为动态视觉设计。研究的核心目标是确定通过实证提取的运动学特征是否能够转化为可解释的视觉变量,从而改善具身化文化意义的传播效果。研究结果表明,基于运动的非物质文化遗产传播远不止表面化的视觉美化。通过系统地将身体节奏、平衡性、圆周运动和重心转移转化为具有文化可解释性的视觉形式,该方案在知识获取、动作意义识别、具身理解、可用性以及行为参与度方面,均优于静态图形和传统视频格式。
成功复制该方法的关键步骤在于严格标准化动作捕捉与预处理流程。为解决帧间抖动或关键点丢失问题,需在录制阶段严格控制相机的手动曝光,并采用均匀且无反射的照明条件。此外,将动作序列在时间上归一化至0%–100%的运动周期至关重要;若不进行此调整,不同表演者在执行速度上的自然差异将严重扭曲节奏稳定性指标。数据稳定后,动作特征谱可提供实证依据,表明并非所有太极拳式都具有相同的视觉转化潜力。具有连续圆周轨迹特征的动作(例如“云手”)本质上比短暂的过渡式动作(例如“起势”)更有利于动态视觉表达,后者可能需要附加的上下文文字以传达其蕴含的意义。因此,...
访问受限。请登录或开始试用以查看此内容。
披露
作者声明不存在任何竞争性利益,也无任何需要披露的内容。
致谢
作者谨向澳门城市大学创新设计学院和桂林电子科技大学设计与创意学院致以诚挚感谢,感谢两所机构为开展本研究提供了必要的机构支持及数字媒体实验室设施。特别感谢参与本研究的太极拳教练、视觉传达设计专家以及所有参与动作捕捉和用户评估实验的志愿者。本研究未从任何公共、商业或非营利性资助机构获得特定资助。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| Adobe After Effects | Adobe Inc. | Adobe After Effects 2024 (v24.6) | 用于最终原型合成的动态图形与视觉效果软件(如需要)。 |
| 计算机工作站 | Dell Technologies | Precision 3660 Tower;Intel Core i7-12700 CPU;NVIDIA GeForce RTX 3060 GPU;32 GB RAM;1 TB SSD | 用于运动数据处理、特征提取、可视化生成和统计分析的工作站。 |
| Dell 24英寸显示器 | Dell Technologies | P2422H | 用于受控用户评估实验的显示设备(1920 × 1080 像素,60 Hz)。 |
| 数码摄像机 | Sony Corporation | ILCE-7M4 | 用于动作捕捉的同步正面与侧面摄像机(1920 × 1080 像素,30 帧/秒)。 |
| MediaPipe Pose | Google LLC | MediaPipe 0.10.14 | 基于33个关键点全身姿态模型的无标记姿态估计算法流程(model_complexity = 1,min_detection_confidence = 0.50,min_tracking_confidence = 0.50)。 |
| NumPy | NumPy 开发团队 | NumPy 1.26.4 | 用于坐标处理与运动特征计算的数值计算库。 |
| OpenCV | OpenCV 团队 | OpenCV 4.9.0 | 用于视频处理、帧提取和预处理的计算机视觉库。 |
| 操作系统 | Microsoft | Windows 11 Pro 23H2,64位 | 用于运动数据处理与可视化生成的操作系统。 |
| Pandas | Pandas 开发团队 | Pandas 2.2.2 | 用于结构化数据处理和CSV导出的数据管理库。 |
| Python | Python 软件基金会 | 版本 3.11 | 用于数据处理流程的编程语言环境。 |
| 随机化软件 | Microsoft Corporation | Microsoft Excel for Microsoft 365,版本 2405 | 用于生成基于计算机的区组随机序列以分配受试者。 |
| SciPy | SciPy 开发者 | SciPy 1.13.1 | 用于Butterworth滤波和运动信号分析的信号处理库。 |
| 统计分析软件 | IBM Corp. | IBM SPSS Statistics 29.0 | 用于可靠性分析、假设检验、中介分析和结构方程建模。 |
| 问卷管理平台 | Qualtrics LLC | Qualtrics XM 网络平台(2026年5月访问) | 用于电子化发放问卷并收集受试者反馈的平台。 |
| TouchDesigner | Derivative | TouchDesigner 2023.11880 | 用于生成由运动特征驱动的动态可视化的视觉开发平台。 |
| 三脚架 | Manfrotto | MK055XPRO3 | 用于在动作捕捉过程中稳定摄像机的三脚架。 |
| 视频同步软件 | 自定义 Python/OpenCV 工作流程 | OpenCV 4.9.0 | 利用视觉击掌声事件在预处理阶段同步正面与侧面视频记录。 |
参考文献
- UNESCO. Taijiquan. Representative List of the Intangible Cultural Heritage of Humanity. UNESCO; Paris; 2020. Available from: https://ich.unesco.org/en/RL/taijiquan-00424.
- Ho TJ, et al. Quantitative motion analysis of Tai Chi Chuan: The upper extremity movement. Comput Math Methods Med. 2018;2018:2538765.
- Li X, Zou L, Li H. Tai Chi movement recognition and precise intervention for the elderly based on inertial measurement units and temporal convolutional neural networks. Sensors. 2024;24(13):4208.
- Yi C, Huang J, Song L. Enhancing intangible cultural heritage dissemination through digital experience: An affective events theory approach. Herit Sci. 2025;13:438.
- Chen W, Li T, Zhang Y. Embodied cognition model for museum gamification cultural heritage communication: A grounded theory study. Herit Sci. 2025;13:239.
- Wilson M. Six views of embodied cognition. Psychon Bull Rev. 2002;9(4):625-36.
- Barsalou LW. Grounded cognition. Annu Rev Psychol. 2008;59:617-45.
- Zeki S. Inner Vision: An Exploration of Art and the Brain. Oxford University Press; Oxford, UK and New York, NY; 1999.
- Selmanovic E, et al. Improving accessibility to intangible cultural heritage preservation using virtual reality. J Comput Cult Herit. 2020;13(2):1-19.
- Kico I, Grammalidis N, Christidis Y, Liarokapis F. Digitization and visualization of folk dances in cultural heritage: A review. Inventions. 2018;3(4):72.
- Herrow MFM, Azraai NZ. Digital preservation of intangible cultural heritage of Joget dance movement using motion capture technology. Int J Herit Art Multimed. 2021;4(15):1-13.
- Gremmler T. Hakka Kung Fu Motion Visualization. In: 300 Years of Hakka Kung Fu. EPFL ArtLab; 2018. Available from: https://www.acim.cityu.edu.hk/projects/300-years-hakka-kung-fu.
- Guest AH. Labanotation: The System of Analyzing and Recording Movement. 4th ed. Routledge; New York, NY and London, UK; 2005.
- Yu J. An immersive experience of intangible cultural heritage through virtual reality. J Comput Cult Herit. 2025;18(1):1-15.
- Brooke J. SUS: A “quick and dirty” usability scale. In: Jordan PW, Thomas B, Weerdmeester BA, McClelland IL, editors. Usability Evaluation in Industry. Taylor & Francis; London, UK; 1996. p. 189-94.
- Hart SG, Staveland LE. Development of NASA-TLX Task Load Index: Results of empirical and theoretical research. In: Hancock PA, Meshkati N, editors. Human Mental Workload. North-Holland; Amsterdam, The Netherlands; 1988. p. 139-83.
- Reshma MR, et al. Cultural heritage preservation through dance digitization: A review. Digit Appl Archaeol Cult Herit. 2023;28:e00257.
- Intawong K, Srisongkram W, Chongruksa P. The Lanna XR dance heritage: Safeguarding and revitalizing cultural heritage through motion capture and extended reality. Digit Appl Archaeol Cult Herit. 2025;36:100298.
- Hou Y, et al. Digitizing intangible cultural heritage embodied: State of the art. J Comput Cult Herit. 2023;16(3):1-24.
- Barmpounaki I, et al. CretaDance: A methodology for preserving Cretan folk dances through digitization and semantic annotation. In: Proceedings of the ACM International Conference on Digital Heritage and Interactive Systems; New York, NY; 2025. New York, NY: ACM. Available from: https://doi.org/10.1145/3733155.3733219.
- International Federation of Library Associations and Institutions. Digital Cultural Heritage: Theory and Practice. IFLA; The Hague, The Netherlands; 2024. Available from: https://www.ifla.org/news/digital-cultural-heritage-theory-and-practice/.
- Cheng B, Han W. Double authenticity in digital heritage communication: Examining the interaction effects of virtual cultural ambassadors on tourist behavioral intentions. Asia Pac J Tour Res. 2025;31(2):1-21.
- Wang X. The rhythm of Tai Chi: Revitalizing cultural heritage in virtual reality through interactive visuals. In: 2025 4th International Conference on Image Processing and Media Computing (ICIPMC); 2025 Jun 27; IEEE. p. 40-44. Available from: https://doi.org/10.1109/ICIPMC66319.2025.11170688
- Zhang J. How do museum tourists’ sensory experiences affect place attachment and behavioral intention? J Hosp Tour Manag. 2024;61:41-53.
- Zhao X, Guo Y, Zhang Y. AI-driven Tai Chi mastery using deep learning framework for movement optimization and feedback. Sci Rep. 2025;15:17187.
- Guo W. Research on digital interactive dissemination of intangible cultural heritage. In: Proceedings of the International Conference on Language, Art and Human Development; Paris, France; 2026. Atlantis Press; Paris, France. Available from: https://doi.org/10.2991/978-2-38476-511-9_58.
- UNESCO. What is intangible cultural heritage? UNESCO; Paris; 2024. Available from: https://ich.unesco.org/en/what-is-intangible-heritage-00003.
- International Council on Monuments and Sites. Principles for the Preservation, Conservation and Restoration of Cultural Heritage. ICOMOS; Paris; 2023. Available from: http://www.icomoschina.org.cn/content/details57_1414.html.
访问受限。请登录或开始试用以查看此内容。