本方案描述了用于自由活动的C57BL/6J小鼠胃动力连续监测的柔性、生物相容性硅胶应变传感器的制备及外科植入方法。该方法通过优化的硅胶封装和牢固的头戴式连接器固定,实现了稳定的长期记录。
本文内容
摘要
摘要
本方案描述了柔性、生物相容性硅胶应变计的制备及其在自由活动的C57BL/6J小鼠中用于长期监测胃动力的外科植入方法。由于麻醉和侵入性操作可能改变正常的胃肠道生理功能,因此在清醒动物中持续评估胃运动活动在技术上仍具挑战性。为应对这些挑战,本方案结合了优化的硅胶封装技术和牢固的头戴式连接器固定方法,以提高设备在长期记录期间的稳定性,同时保护电路免受动物正常活动引起的机械损伤。该操作可实现胃收缩活动的可靠植入,并在术后15天内持续记录。代表性记录显示了在麻醉状态、清醒基线状态、术后恢复期以及进食诱导的适应过程中不同的胃动力模式。组织学评估表明,植入部位周围仅出现轻微的局部组织反应,支持该装置在所研究条件下的生物相容性。本方案为在清醒小鼠中获得稳定的长期胃动力记录提供了一种可重复的方法,可能有助于胃肠道生理与疾病的研究,包括使用基因修饰小鼠模型的相关研究。
引言
在生物医学研究中,尤其是胃肠道动力学研究中,对生理活动的精确监测对于理解消化机制及疾病病理至关重要。1,2然而,目前在自由活动动物中监测胃动力的方法存在显著局限性。成像技术通常受限于操作复杂、设备要求高以及潜在的辐射暴露问题。3,4基于气囊的方法虽然有用,但通常无法在长时间内对自由活动的动物进行胃动力监测,且往往局限于麻醉状态下的使用5微创方法(如声学测微技术)无法记录清醒动物的胃动力活动6同样,测压法主要适用于麻醉状态下的小鼠7,8,9或者,已开发出使用浆膜电极记录胃慢波的电生理学方法,作为一种直接捕捉驱动胃收缩的潜在起搏器肌电活动的技术。10,11尽管浆膜电极在检测电节律及心律失常方面具有很高的有效性,但其无法直接测量由此产生的机械力。此外,通过细胞外记录获得的慢波信号 体内 可能并不总能真实反映细胞内慢波的实际情况12,而从表面或浆膜电极记录到的电信号可能受到局部神经活动的显著影响,因此并不一定反映真实的时相性机械收缩13,14.
相比之下,硅胶应变传感器可将机械运动的变化转化为电信号,从而能够在生理和病理条件下长期记录胃、肠等空腔内脏器官的运动模式15,16,17。本实验方案的总体目标是描述一种改进型硅胶应变传感器的制备及其在外周自由活动的C57BL/6J小鼠中用于长期监测胃动力的外科植入方法。C57BL/6J小鼠是胃肠病学领域转基因模型中最广泛使用的遗传背景。在先前已报道的应变传感器技术基础上18,本方案采用超薄(0.2 mm)传感器结构,并以轻质、生物相容性的704硅胶进行封装,相较于以往设计,可显著降低对小鼠胃壁的机械负荷。此外,模块化的头部连接器布线策略可减少术后电缆张力及因啃咬造成的损坏,从而提高长期记录期间设备的稳定性。本方案适用于希望在清醒小鼠不同生理状态下(包括术后恢复期和进食过程)进行胃机械活动长期直接测量的研究人员。文中所述组织粘连减少及功能干扰最小化的结果应在所呈现验证数据的范围内加以解读,对这些参数的进一步定量评估仍是未来研究的重要方向。
方案
本研究遵循科学技术部发布的《实验动物管理条例》进行。所有实验均经中国中医科学院实验动物伦理委员会批准(编号:D2024-01-26-07)。
1. 动物准备
- 选取8周龄、体重为25 ± 3 g的健康野生型C57BL/6J雄性小鼠。
- 将小鼠饲养于温度22°C ± 1°C、相对湿度55% ± 5%、12小时光照/黑暗循环的无特定病原体(SPF)环境中,每笼饲养不超过5只小鼠。
- 提供标准饲料并自由饮水。在麻醉诱导前允许小鼠自由进食和饮水,以维持手术期间胃壁的适当张力。
- 实验开始前,让动物在实验室环境中适应7天,第8天开始实验。
- 将适应后的小鼠随机分配至各实验组,以尽量减少潜在的选择偏倚。
- 术前24小时对每只小鼠进行临床健康评估,包括体表外观、行为表现和体重检测;排除出现疾病、损伤或体重下降超过10%的小鼠。
- 麻醉前立即测量每只小鼠的体重,按20 mL/kg计算注射体积,对应三溴乙醇剂量为250 mg/kg。
2. 应变片制备18
- 获取一个阻值为 350 Ω 的应变片,基底尺寸为 3.6 mm × 3.0 mm,栅格尺寸为 2.0 mm × 1.0 mm,厚度为 0.06 mm。使用灵敏度系数为 2.0% ± 1%(A 级精度)的应变片,并预先连接双层漆包线(直径 0.15 mm,长度 100 mm)。
- 在应变片两侧均匀涂覆一层硅橡胶,直至完全封装后的器件厚度约为 0.2 mm。确保所有表面均被完全覆盖,无裸露区域。
- 在焊点处额外滴加一滴硅橡胶,并用棉签均匀涂抹,直至应变片被完全封装。验证最终器件的尺寸约为 6.0 mm × 8.0 mm。
- 通过检查硅橡胶涂层是否光滑、无气泡或缝隙,并确认最终器件尺寸符合目标值,以验证封装的完整性。
- 将封装好的应变片置于通风良好、无尘的环境中,在室温(22°C ± 1°C)和 60%–70% 相对湿度条件下固化至少 48 小时。
- 使用电烙铁、焊料和无酸助焊剂,将头戴式连接器焊接到漆包线上。
- 用虹膜解剖镊子轻轻拉扯漆包线,检查焊点的完整性。确认连接牢固,无导线脱落现象。
- 通过应变片传感器调零箱,将组装好的应变片连接至桥式放大器。
- 将组装好的应变片连接至定制的 350 Ω 调零箱,并将桥式放大器接入电路,以消除导线电阻引起的基线偏移,并最大化可用信号范围。完成所有连接后,在采集软件中监测输出波形的同时,用镊子在空气和 0.9% 生理盐水中轻轻弯曲封装的应变片。通过观察到清晰的波形偏转,确认器件功能正常,表明具备良好的电连接性、防水性及传感器灵敏度。
3. 应变计植入手术操作步骤
- 使用75%乙醇对所有手术器械进行灭菌。将准备好的应变仪组件浸泡于75%乙醇中15分钟,随后浸入0.9%氯化钠溶液中15分钟。
- 从0.9%氯化钠溶液中取出应变仪组件后,立即进行手术植入,无需额外风干或冲洗。
- 通过腹腔注射1.25%三溴乙醇溶液(20 mL/kg)对小鼠进行麻醉。
- 使用市售的1.25%三溴乙醇溶液,无需进一步稀释。将溶液储存在4°C避光的棕色瓶中,并在制造商规定的有效期内使用。
- 在整个手术过程中每10分钟监测一次动物,确保呼吸规律且对触觉刺激无反应性运动。通过确认翻正反射消失以及足趾夹捏回缩反射缺失,判断麻醉深度是否达到适宜的外科手术水平。
- 由于初始剂量在整个手术过程中提供了足够的麻醉深度,因此未需追加麻醉。
- 使用反馈控制式加热垫维持动物核心体温在37.0°C ± 0.5°C。在整个手术过程中涂抹凡士林眼膏,以防止角膜干燥。
- 使用小型动物电推剪去除腹部和颅骨区域的毛发。先用1%聚维酮碘溶液消毒暴露的皮肤,再用75%乙醇擦拭(图1A–C)。
- 用无菌手术巾覆盖腹部(图1D)。
- 用无菌手术纱布巾覆盖手术区域。沿剑突向下做一条长约1.5–3.0 cm的腹正中切口,切开皮肤及腹壁肌肉;在颅顶矢状缝处做第二条长约5.0–8.0 mm的纵向切口(图1E,J)。
- 根据动物体型选择切口长度,以充分暴露胃窦便于缝合,同时尽量减少组织损伤并利于伤口闭合。
- 使用棉签轻柔地将胃部外置。分离大网膜,并在整个操作过程中使用浸有0.9%生理盐水的棉球保持组织湿润(图1F)。
- 使用湿润棉签或钝头镊子轻柔钝性分离大网膜与胃壁,注意避免损伤邻近血管及周围组织。
- 每3–5分钟或当组织表面开始变干时,应用温热(37.0°C± 0.5°C)的无菌0.9%生理盐水润湿暴露的胃部,以维持组织水分。
- 使用棉签和解剖镊子轻柔分离皮肤与下方肌肉组织,形成一条连接颅部与腹部切口的连续皮下隧道。将应变仪组件穿过该隧道,将头戴式连接器置于前额,应变仪置于腹部区域(图1G,J)。
- 将导线从腹部切口沿左侧体壁皮下隧道走行,经左前肢下方,绕过背部颈部,最终到达颅部切口。
- 使用7-0不可吸收缝线将应变仪缝合固定于胃窦浆膜面(图1H)。将大网膜复位覆盖于应变仪上方,并将功能性缝合区域限制在约5.0 mm × 5.0 mm范围内。
- 将应变仪置于胃窦浆膜面,使其长轴及附带导线与从贲门延伸至幽门的纵行肌纤维平行排列。焊点朝向腹壁,焊接端朝向头部,另一端朝向幽门(图1H)。
- 使用连续缝合法并设置三个固定点,将应变仪牢固固定于胃浆膜层。在尾侧(幽门端)放置一针,在头侧(贲门端)连续缝合两针,最后在上中线处打一个结固定组件(图1H)。
- 将胃及其他所有腹腔器官复位至正常解剖位置。将漆包导线固定于腹壁肌肉,以最小化前后方向的移动。
- 将漆包导线固定于腹壁肌肉:先用缝线在肌肉内打一个初始结,然后将缝线围绕两根导线缠绕数圈,最后打结牢固锚定导线。
- 使用6-0可吸收缝线依次缝合腹壁肌肉层和皮肤(图1I)。
- 使用3%过氧化氢去除骨膜,暴露前囟(图1J)。
警告:过氧化氢具有刺激性。操作时应穿戴适当个人防护装备,避免接触眼睛和皮肤。 - 将3%过氧化氢作用于暴露的颅骨约10秒,以去除骨膜并控制轻微出血。立即用无菌棉签清除溶液,用无菌生理盐水彻底冲洗,并在涂抹基底树脂前完全干燥表面。
- 混合并涂抹基底树脂至颅骨表面。将头戴式连接器压入树脂中,直至其自然固化。缝合头皮组织围绕已固定的连接器,同时保持连接器的圆形开口暴露(图1K)。
- 让基底树脂静置聚合约5分钟。用镊子尖端轻轻触碰树脂表面,确认其是否完全固化。
- 在树脂初始固化阶段,使用镊子稳定头戴式连接器,直至树脂硬化到足以在无支撑状态下维持连接器位置。
- 在手术切口周围涂抹聚维酮碘溶液。皮下注射美洛昔康(0.2 mg/kg)以提供术后镇痛和抗炎治疗。
- 待小鼠从麻醉中恢复后,将其放回原饲养笼。连续两天每日一次腹腔注射美洛昔康(0.2 mg/kg)。
- 仅当小鼠恢复翻正反射、呼吸规律稳定且能够正常活动后,方可将其放回原饲养笼。
- 术后至少前两天每日监测小鼠一次,之后每周至少监测两次。根据预设的人道终点标准,对出现持续体重下降并伴有活动能力降低的动物实施人道安乐死。
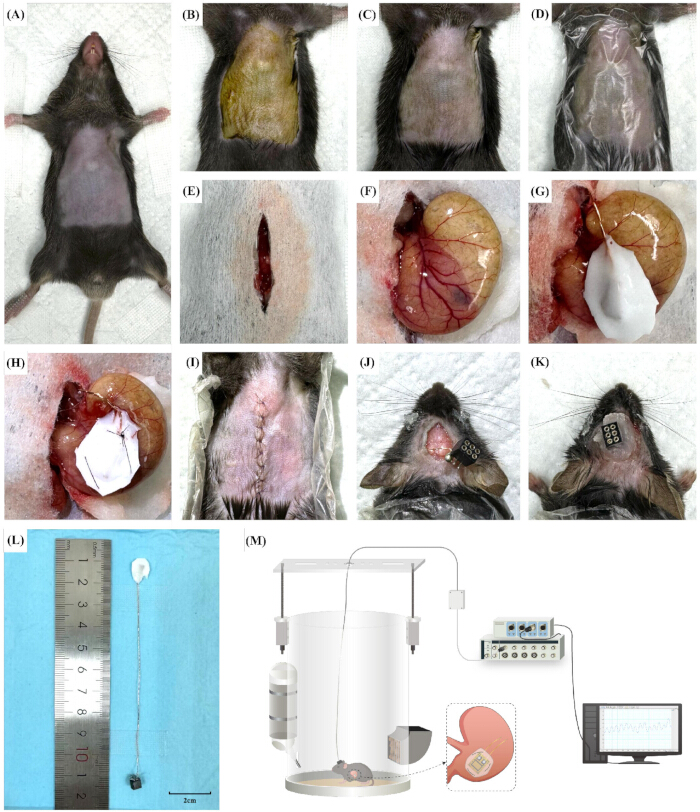
图1.手术植入流程及胃动力记录装置示意图。 (A)腹部脱毛。(B)使用聚维酮碘溶液进行消毒。(C)使用75%乙醇清洁。(D)在腹部覆盖无菌手术巾。(E)腹部正中切口及头皮切口。(F)暴露胃部。(G)将应变仪组件经皮下通路引出,并将传感器置于胃窦部。(H)将应变仪缝合固定于胃窦的浆膜层,其解剖位置位于胃切迹与幽门之间。(I)依次缝合腹肌层和皮肤。(J)使用3%过氧化氢去除骨膜后暴露前囟。(K)固定头戴式连接器,并缝合连接器周围的头皮。(L)定制的应变仪装置与标尺并列展示。(M)自由活动状态下胃动力记录系统的示意图,包括记录舱、旋转连接器、有线头戴式连接器、桥式放大器、数据采集系统、计算机和信号分析软件。请点击此处查看该图的放大版本。
4. 胃动力记录
- 将定制的自由移动圆形记录室置于2K自动对焦相机下方,以实现对小鼠行为的连续同步监测。
- 使用透明的圆柱形Plexiglas容器(直径35 cm × 高度45 cm)构建记录室。
- 在记录室上方安装定制的悬挂板(39.5 cm × 10.0 cm),用于支撑头部连接器电缆。
- 使用两个位于记录室相对两侧的垂直支架支撑悬挂板。调节其高度(最高可达15.5 cm),以在记录期间维持适当的电缆张力。
- 将小鼠放入记录室中,将其头部安装的雌性插座连接至从旋转换向器悬挂下来的多通道柔性记录引线。确保该引线允许小鼠自由移动、转身和进食。
- 在手术前连续3天,每天让小鼠在记录室中适应60分钟。植入后,将麻醉状态的小鼠置于记录室中30分钟,以在开始连续记录前使其生理状态稳定。
- 将柔性引线的另一端连接至桥式放大器,并将放大器连接至PowerLab 8/35数据采集系统。
- 按照步骤2.9所述,验证桥式放大器的平衡及应变片调零。实时监测信号至少2分钟,仅在确认基线稳定且漂移可忽略后开始记录。
- 在LabChart数据采集软件(版本8.0)中配置硬件设置,对原始胃部信号通道设置10 kHz的采样频率和10×的放大增益。
- 将采集系统配置为输入电压范围±5 V,桥路激励电压5 V,硬件低通滤波器设置为100 Hz,以在保持信号保真度的同时最小化高频噪声。
- 打开2K自动对焦相机,并同时在记录计算机上启动数据采集软件。
- 使用数据采集软件及专用采集模板进行数据采集。配置一个模拟通道用于采集原始胃部应变片信号,以及一个来自2K自动对焦相机的同步视频通道。将所有记录保存为采集软件的原生文件格式(*.adicht)。
- 在术后恢复期、从麻醉状态过渡至清醒状态期间,以及包含2分钟餐前基线、2分钟进食阶段和2分钟餐后阶段的6分钟进食行为测试中进行记录。
- 在术后第1、3、5、7、10和15天的09:00至15:00之间进行记录。将动物放入记录室后立即开始记录,分析时使用从第10分钟起采集的数据,以确保生理状态已稳定。
- 进食实验前对小鼠禁食12小时。连续记录胃动力6分钟,包括2分钟餐前基线、动物开始进食时起的2分钟进食期和2分钟餐后期。
- 若记录满足以下任一条件,则将其排除在分析之外:(i) 因连接器故障或导线断裂导致信号丢失;(ii) 由于理毛或奔跑引起的严重运动伪影超出放大器输入范围;或(iii) 单次记录过程中信号不稳定或基线漂移超过基线幅度的20%。
5. 信号处理与统计分析
- 建立完整的硬件连接,并应用硬件和软件滤波流程处理原始生物信号,从运动伪影中分离胃动力波。
- 将生物信号通过桥式放大器和数据采集系统内置的模拟低通滤波器。将模拟低通滤波器的截止频率设置为 100 Hz,以减少高频电磁噪声和电源线干扰,生成基线原始数据通道(图 S1)。
- 在数据采集过程中,不要应用任何额外的硬件滤波器,例如高通、陷波或抗混叠滤波器。
- 使用采集软件中的平滑模块生成平滑分析通道(图 S2)。从通道下拉菜单中选择“平滑”,选择三角形(Bartlett)作为平滑类型,并将窗口宽度设置为 10 s(图 S3)。
注:10 s 三角形窗口起到自适应数字低通滤波器的作用,可衰减呼吸和运动伪影,同时保留小鼠胃基本慢波的振幅和节律(约每分钟 5 个周期;约 0.083 Hz)。 - 不要应用额外的数字预处理步骤,包括基线校正、去趋势、重采样、通道偏移调整或信号归一化。
- 将平滑后的波形作为新的分析通道(通道 2)与原始信号(通道 1)一起保存在同一原生采集软件文件(*.adicht)中,无需外部转换(图 S3 和 S4)。
- 提取平滑后的胃动力信号用于分析。为每种实验条件选择稳定、具有代表性的连续 2 分钟记录窗口,同时尽量减少与运动和行为相关的伪影(图 S4)。
- 使用同步视频记录随机选择一个连续的 2 分钟记录窗口。仅包含基线稳定且无运动伪影、理毛行为或运动活动的片段。
- 从每个指定的术后第 1–15 天(POD 1–15)中提取一段连续的 2 分钟记录片段。比较深度麻醉状态下与完全清醒状态下的胃动力波形。
- 按照步骤 4.12 所述,将所有记录标准化在 09:00 至 15:00 之间,以最小化昼夜节律变化对胃动力的影响。
- 通过将进食实验中的连续 6 分钟记录划分为三个连续的 2 分钟时段(分别代表餐前基线期、主动进食期和餐后阶段)进行分析。
- 从同步视频记录中识别进食起始时间,即动物开始持续咀嚼的时刻。将进食阶段定义为随后的 2 分钟区间,并排除进食仅持续数秒的记录。
- 从平滑波形中量化平均周期频率(周期/分钟)、周期振幅(µV)和曲线下面积(AUC;mV·s·min−1)。通过峰间期分析确定收缩频率,并通过对选定记录区间内整流后的收缩信号进行积分计算 AUC(图 S5)。
- 使用数据采集软件 Data Pad 中的周期性测量模块自动执行峰检测,以计算每个选定记录片段的平均周期频率(图 S5)。
- 将基线定义为选定记录区间内的最小信号电压。使用 Data Pad 模块中的“相对于最小值的积分”功能自动计算 AUC(图 S5)。
- 使用 Data Pad 模块中的“平均周期高度”功能自动测量收缩振幅,该功能计算每个 2 分钟记录片段的平均峰谷高度(图 S5)。
- 在所有实验条件下,对频率、振幅和 AUC 数据进行图形汇总和统计分析。
- 比较深度麻醉状态与完全清醒状态下的胃动力参数。
- 评估从术后第 1 天(POD 1)到术后第 15 天(POD 15)胃动力的纵向变化。
- 比较主动进食阶段与餐前和餐后阶段的胃动力参数。
- 将所有符合预设记录质量标准的数据纳入统计分析。不进行统计异常值检测,也不基于统计标准排除观测值。
- 在统计分析前评估数据正态性和方差齐性。对于符合正态分布的数据,使用单因素方差分析(ANOVA)或非配对 t 检验进行分析;对于非正态分布数据,使用 Kruskal–Wallis 检验或 Mann–Whitney U 检验进行分析。
- 使用 Shapiro–Wilk 检验评估数据正态性,使用 Brown–Forsythe 检验评估方差齐性。对于方差相等的正态分布数据,采用单因素方差分析;对于非正态分布数据或方差不等的数据,采用 Kruskal–Wallis 检验。
- 根据适用情况,在单因素方差分析后使用 Tukey 检验进行事后多重比较,或在 Kruskal–Wallis 检验后使用 Dunn 检验进行事后比较。
- 使用 GraphPad Prism 10.0 版本分析所有数据。以均值 ± 标准误(SE)报告数据。将 p < 0.05 视为具有统计学显著性。
- 所有统计分析均作为双尾检验进行。将 p < 0.05 视为具有统计学显著性。
- 对负责数据滤波和参数提取的研究人员实施盲法,使其不知晓实验分组和处理信息。在分析前对所有数据集进行匿名化和编码。
- 以原生采集软件文件格式(*.adicht)归档所有原始波形、处理后的信号及相关元数据。将这些文件和导出的电子表格存储于集中式存储库中,以便独立验证。在合理的学术请求下提供相关数据集和统计分析文件。
结果
麻醉与清醒状态下的胃动力
为了评估麻醉对胃动力的潜在影响,比较了麻醉状态与清醒状态小鼠的胃动力参数(n = 6;图2A、B)。麻醉状态与清醒状态之间的频率无显著差异(分别为5.38 ± 0.13 vs. 5.48 ± 0.10 周·min−1 [cpm];非配对t检验:t = 0.4053,p = 0.6874)。同样,振幅(73.88 ± 10.79 vs. 60.79 ± 3.96 µV;Mann–Whitney U检验:U = 68.5,p = 0.1620)和曲线下面积(AUC)(6.83 ± 1.26 vs. 7.47 ± 0.84 mV·s·min−1;Mann–Whitney U检验:U = 102,p = 0.8437)在两种条件下也均无显著差异。这些代表性记录表明,在所检测的麻醉与清醒条件下,胃动力参数具有可比性。
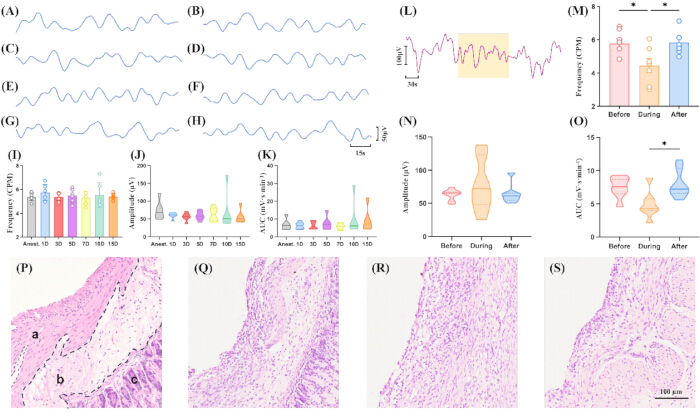
图 2。应变仪植入后胃动力记录、定量分析及胃组织学的代表性结果。 (A, B)术后立即在麻醉状态下(A)和清醒意识状态下(B)记录的代表性胃动力轨迹(n = 6 只小鼠)。(C–H)术后恢复期间在术后第1天(POD 1)(C)、POD 3(D)、POD 5(E)、POD 7(F)、POD 10(G)和 POD 15(H)记录的代表性胃动力轨迹。H 中的比例尺适用于 A–H:50 µV,15 秒。(I–K)胃动力频率(I;Brown-Forsythe 和 Welch 方差分析结合多重比较,F = 0.3898,p = 0.8762)、振幅(J;Kruskal–Wallis H 检验,H = 3.989,p = 0.6782)和曲线下面积(AUC)(K;Kruskal–Wallis H 检验,H = 0.8218,p = 0.9915)在纵向时间点的定量分析(n = 6 只小鼠)。(L)进食前、进食中和进食后记录的代表性胃动力轨迹。阴影区域表示 2 分钟的进食时段。比例尺:100 µV,30 秒。(M–O)进食前、进食中和进食后胃动力频率(M;普通单因素方差分析,F = 5.490,p = 0.0138)、振幅(N;Kruskal–Wallis H 检验,H = 0.3639,p = 0.8451)和 AUC(O;普通单因素方差分析,F = 4.954,p = 0.0193)的定量分析(n = 7 只小鼠)。(P–S)正常对照小鼠(P)以及术后第7天(POD 7)(Q)、POD 10(R)和 POD 15(S)植入小鼠的苏木精-伊红染色胃组织切片。在 P 图中,a 表示肌层,b 表示黏膜下层,c 表示黏膜层。S 图中所示的 100 µm 比例尺适用于所有组织学图像(P–S)。数据以均值 ± 标准误差表示。*p < 0.05。 请点击此处查看该图的放大版本。
术后胃动力随时间的变化
从术后第1天(POD 1)至术后第15天(POD 15),对自由活动的小鼠胃动力进行监测,以评估术后稳定性(n = 6;图2C–K)。在术后早期(POD 1–3),频率与基线测量值相比无显著差异(5.76 ± 0.27 vs. 5.38 ± 0.14 次/分钟;Brown-Forsythe 和 Welch 方差分析[ANOVA] 多重比较,p = 0.9670)。同样,振幅(60.41 ± 3.41 vs. 56.43 ± 4.78 µV;Kruskal–Wallis 检验多重比较,p > 0.9999)和曲线下面积(AUC)(6.34 ± 0.79 vs. 6.42 ± 0.92 mV·s·min−1;Kruskal–Wallis 检验多重比较,p > 0.9999)也未观察到显著差异。
在术后中期(术后第5–7天),各项测量参数保持稳定,与相应的基线值相比,频率(5.49 ± 0.23 vs. 5.31 ± 0.22 次/分钟;p > 0.9999)、振幅(58.96 ± 5.40 vs. 63.29 ± 8.01 µV;p > 0.9999)以及曲线下面积(7.52 ± 1.59 vs. 5.78 ± 0.69 mV·s·min−1;p > 0.9999)均无显著差异。
在术后后期(术后第10–15天),与相应的基线值相比,频率(5.55 ± 0.42 vs. 5.41 ± 0.10 次/分钟;p > 0.9999)、振幅(69.33 ± 21.04 vs. 56.33 ± 7.95 µV;p > 0.9999)或曲线下面积(AUC;9.74 ± 3.87 vs. 9.00 ± 2.71 mV·s·min−1;p > 0.9999)均未观察到显著变化。总体而言,这些代表性数据表明,在所考察的条件下,整个术后观察期间测得的胃动力参数保持稳定。
进食过程中的胃动力
在自愿摄入固体食物期间获得了具有代表性的胃动力记录,以表征胃动力的时相依赖性变化(n = 7;图 2L–O)。在主动进食期间,频率较餐前基线显著降低(从 5.78 ± 0.30 降至 4.44 ± 0.42 cpm;普通单因素方差分析结合多重比较,p = 0.0301)。相比之下,餐前与进食阶段之间的振幅差异无统计学意义(62.73 ± 3.31 对比 77.33 ± 15.32 µV;Kruskal–Wallis 检验结合多重比较,p > 0.9999)。尽管在进食期间 AUC 从 7.50 ± 0.61 下降至 4.92 ± 0.78 mV·s·min⁻1,但该差异未达到统计学显著性(普通单因素方差分析结合多重比较,p = 0.0611)。
停止进食后,频率较进食阶段显著增加(5.84 ± 0.27 次/分钟;p = 0.0230)。同样,AUC 也从 4.92 ± 0.78 显著升高至 8.01 ± 0.82 mV·s·min−1(p = 0.0228)。进食阶段与餐后阶段之间的振幅未观察到显著差异(77.33 ± 15.32 对比 64.17 ± 5.65 µV;p > 0.9999)。当将餐后阶段与餐前基线水平进行比较时,在频率(p = 0.9908)、振幅(p > 0.9999)或 AUC(p = 0.8784)方面均未检测到显著差异,表明在观察期间所测得的运动参数已恢复至基线水平。
胃组织学变化
术后第7至15天采集的胃组织病理学检查显示,在植入式应变计周围存在局部炎症性改变,包括轻度炎性细胞浸润、细胞结构紊乱以及核异常(图2P–S)。在所检查的组织切片中,未观察到严重炎症或广泛的组织损伤。这些典型的组织学发现表明,在本研究条件下,植入部位出现了局部组织反应。
图S1. 基线原始胃动力记录通道的建立。 在使用100 Hz低通模拟硬件滤波器处理后,于数据采集软件中获取的原始胃动力信号的代表性截图。该基线记录通道将作为后续数字信号处理与分析的输入。 请点击此处下载该文件。
图S2. 在数据采集软件中生成平滑分析通道。 代表性截图,展示如何在数据采集软件中使用“平滑”功能创建新的平滑分析通道。该平滑通道由原始胃动力记录信号生成,用于后续定量分析。请点击此处下载该文件。
图S3. 数据采集软件中平滑参数的配置。 代表性截图显示了用于数字信号处理的数据采集软件中的平滑设置。选择三角形(巴特利特)平滑窗,窗宽为10 s,以衰减呼吸和运动伪影,同时保留生理性的胃慢波节律。请点击此处下载该文件。
图S4. 用于定量分析的代表性记录时间段的选择。 该代表性示例展示了如何从平滑处理后的胃动力轨迹中选取一段稳定的连续2分钟记录片段(灰色阴影区域)用于定量分析。在计算胃动力参数之前,选择记录时间段以尽量减少由运动和行为引起的伪影。请点击此处下载该文件。
图S5. 从平滑波形中量化胃动力参数。 用于量化主要胃动力参数的数据采集软件Data Pad及分析界面的代表性截图。平均节律频率(周期/分钟)、平均节律振幅(µV)以及曲线下积分面积(AUC;mV·s·min⁻1)均从选定的平滑记录片段中计算得出。请点击此处下载该文件。
讨论
本优化方案为自由活动小鼠的长期胃动力记录提供了一种稳定、生物相容性好且可重复的方法。其中关键步骤是制备硅胶应变传感器18,所获得的优化装置整体尺寸约为 6.0 mm × 8.0 mm,功能区域约为 5.0 mm × 5.0 mm,可适配小鼠胃窦,同时尽量减少对幽门和胃底的干扰19。与传统刚性装置相比,采用 704 硅橡胶封装后,装置具有更优的力学顺应性和弹性(断裂伸长率 ≥ 140%),使传感器能够在生理进食过程中适应胃部扩张,同时降低装置断裂或限制动物活动的可能性。此外,光滑的硅胶封装有望减少植入物周围的组织粘连,从而在长期记录过程中有助于维持信号质量。尽管本研究未系统定量评估术后粘连形成情况及装置的长期力学性能,但慢性记录结果显示,植入后长达 15 天内信号质量稳定,传感器灵敏度持续保持。薄而光滑的硅胶涂层还起到保护屏障作用,可能有助于减少过度的组织粘连。然而,未来仍需通过定量粘连评分和专门的力学性能测试进行更长期的验证,以全面表征装置的慢性使用性能。最后,将头戴式连接器与硅胶应变传感器集成,可最大限度减少线缆缠绕和动物啃咬造成的损坏,从而实现自由活动动物中长期胃动力的稳定记录。
该方案的一个关键改进是小鼠保留 随意摄取 麻醉诱导前不禁食不禁水。与传统的胃肠道手术方案不同,术前不禁食,因为正常进食引起的胃部膨胀有助于更好地观察胃浆膜面,并可能在放置7-0浆膜缝线时降低意外穿透黏膜的风险。16,19相比之下,长时间禁食引起的胃塌陷会增加组织冗余,从而可能使缝合定位变得复杂。然而,在后续的运动功能记录过程中,为减少餐后变异性,每次基线记录前均实施标准化的12小时禁食期。16,19.
另一个重要的操作改进是麻醉方案的选择。尽管吸入麻醉在啮齿类动物手术中被广泛使用20,21,但本文所述的双部位手术需要反复调整动物体位,并为颅骨手术区域提供无遮挡的通路以安装头戴式连接器。数据采集还依赖于连接至定制记录腔室的轻量级连线装置(图1M),与自由活动的笼内环境相比,该装置可能限制动物的活动。Meile 等人开发了一种无线应变仪遥测系统,可在自由活动的大鼠中记录胃肠道运动功能22。然而,该遥测装置的尺寸和重量难以适用于成年 C57BL/6J 小鼠,限制了其在此模型中的直接应用。因此,本文所述的有线配置是在小鼠中实现长期胃运动记录并保持连续信号采集的一种实用方法。在此条件下,腹腔注射 1.25% 三溴乙醇可在整个手术过程中提供无障碍的手术通路。选用 1.25% 三溴乙醇的原因在于其起效迅速、麻醉效果可靠,且能提供显微缝合所需的良好肌肉松弛。为确保化学稳定性并减少降解,采用市售的现成工作液,并在避光条件下于 4°C 保存。尽管三溴乙醇若配制或操作不当可能引起短暂的胃肠道抑制或组织刺激,但近期研究已证明,在适当的质量控制程序下使用时,其具有良好的有效性和安全性23。本研究结果与上述报道一致,未观察到任何不良事件,包括术后肠梗阻或腹膜炎。
本方案存在若干局限性。首先,尽管代表性组织学评估显示了局部的术后组织改变,但本研究未包含对炎症反应或术后粘连的定量评估。本方案主要旨在为可重复的器械制备和精确的解剖植入提供方法学指导,而非进行全面的病理学评价。因此,半定量组织学评分、盲法病理学评估以及术后粘连的定量分析均不在本研究范围之内。尽管如此,代表性苏木精-伊红染色切片显示,组织改变轻微且局限于浆膜表面,所观察切片中未见广泛组织损伤的证据。未来结合定量组织学分析和标准化粘连评分的研究将有助于更全面地评估长期组织反应。
最后,本项验证研究主要集中在胃动力记录和组织学观察方面。其他生理学评估,包括胃排空、全肠道通过时间以及粪便颗粒排出量,超出了本次初步验证研究的范围。尽管这些指标能够更全面地评估胃肠道功能,但在术后记录期间观察到的稳定且节律性的胃收缩活动表明,在所考察的条件下,该植入手术能够维持可靠的胃动力记录。然而,利用这些补充性生理学检测方法对整体胃肠道功能进行全面评估,仍是未来验证这种慢性记录方法的重要研究方向。
尽管存在这些局限性,该方案仍扩展了可用于清醒小鼠胃动力长期评估的实验工具。观察到的基础胃频率与先前使用管腔外力传感器19和浆膜电生理记录10所报道的数值一致,且典型的进食相关变化也与哺乳动物模型中已描述的生理反应相符。然而,信号振幅和曲线下面积(AUC)的绝对值仍依赖于多种实验变量,包括传感器制备、放大设置以及手术植入条件,因此应结合各自实验体系的具体情况进行解读。该方案可能适用于胃生理学和疾病相关的纵向研究,包括功能性消化不良、糖尿病性胃轻瘫和术后肠梗阻等模型,并有助于在清醒状态下评估治疗干预的效果。
披露
作者声明,他们不存在任何已知的可能影响本文所报告工作的竞争性财务利益或个人关系。
致谢
作者感谢中国医学科学院基础医学研究所谢亦宽在应变片制备及实验流程优化方面提供的帮助。本研究得到中央级公益性科研院所基本科研业务费专项资金(ZZ-JQ2023002)、中国中医科学院科技创新工程专项(CI2026A03401)以及国家自然科学基金(82174281 和 82230123)的资助。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 1% 聚维酮碘溶液 | Jiangmen Hengjian Pharmaceutical Co., Ltd., Guangdong, China | 500 mL | 皮肤消毒 |
| 1.25% 即用型三溴乙醇溶液 | Nanjing Aibei Biotechnology Co., Ltd., Jiangsu, China | M2910 | 无需进一步配制或稀释,直接使用。 |
| 2K 自动对焦相机 | Shenzhen Lvlian Technology Co., Ltd., Guangdong, China | CM717-25442 | 行为监测 |
| 3% 过氧化氢溶液 | Lircon Medical Technology Co., Ltd., Shandong, China | 100 mL | 颅骨制备 |
| 带针6-0可吸收缝合线 | Jinhuan Medical Products Co., Ltd., Shanghai, China | R611 | 腹肌和皮肤缝合 |
| 7-0不可吸收缝合线 | Ningbo Chenghe Microscopic Instrument Factory, Zhejiang, China | 45/35 | 应变片固定 |
| 75% 乙醇 | Lircon Medical Technology Co., Ltd., Shandong, China | 500 mL | 器械和设备消毒 |
| 无酸焊剂 | Prokit's Industries Co., Ltd., Shanghai, China | 8S005 | 电路组装 |
| 动物迷你Arco无线修剪器 | AUX Group Co., Ltd., Zhejiang, China | C6S | 脱毛 |
| 基底树脂 | YAMAHACHI Dental Material Co., Ltd., Jiangsu, China | LSBR-NPS | 头戴式连接器的颅骨固定 |
| 圆形自由活动记录腔室 | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | 定制 | 透明圆柱形聚甲基丙烯酸甲酯(Plexiglas)容器(直径35 cm × 高45 cm),配备定制顶部悬挂板(39.5 cm × 10.0 cm)和两个高度可调支撑架(最高15.5 cm),用于悬吊头戴式连接器电缆。 |
| 定制应变片(350 Ω) | Yiyang Heshan District Guangce Electronics Co., Ltd., Hunan, China | 定制 | 基底尺寸:3.6 mm × 3.0 mm;栅格尺寸:2.0 mm × 1.0 mm;厚度:0.06 mm |
| 精细剪刀 | RWD Life Science Co., Ltd., Guangdong, China | S12003-09 | 手术剪刀 |
| 一次性微型涂抹器 | Ouwen Medical Device Technology Co., Ltd., Guangdong, China | 小号 | 硅胶涂抹 |
| 反馈控制电热毯 | Nanjing Xin Xiao Yuan Biotech, Jiangsu, China | H-KWDY-III | 手术期间维持体温 |
| GraphPad Prism | GraphPad Software, LLC, MA, USA | 版本 10.0 | 统计分析 |
| 头戴式连接器 | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | 定制 | 定制2 × 3针插头,用于小鼠头件安装;引脚间距1.27 mm,引脚直径0.44 mm,端尾间距4.90 ± 0.25 mm;尺寸:4.88 mm × 3.25 mm × 5.32 mm(长 × 宽 × 高);绝缘体高度:3.80 mm。 |
| 虹膜解剖镊 | RWD Life Science Co., Ltd., Guangdong, China | F12006-10 | 组织解剖 |
| LabChart 专业软件 | ADInstruments Ltd., New South Wales, Australia | 版本 8.0 | 数据采集与信号处理 |
| 美洛昔康注射液 | 齐鲁动物保健品有限公司,山东,中国 | 20 mL | 术后镇痛 |
| 持针器 | RWD Life Science Co., Ltd., Guangdong, China | F31047-12 | 手术缝合 |
| 凡士林眼膏 | Dechra Pharmaceuticals PLC, Northwich, UK | 17033-211-38 | 麻醉期间角膜保护 |
| PowerLab 8/35 | ADInstruments Ltd., New South Wales, Australia | PL3508 | 数据采集系统 |
| 四桥放大器 | ADInstruments Ltd., New South Wales, Australia | FE224 | 信号放大 |
| 硅橡胶(704 RTV) | 溧阳康达有限公司,江苏,中国 | 704 RTV | 应变片封装 |
| 氯化钠生理溶液(0.9%) | BBCA Pharmaceutical Co., Ltd., Anhui, China | 500 mL | 器械冲洗和组织保湿 |
| 焊锡 | SANKI, Japan | 树脂芯,直径0.5 mm,60/40 | 电路组装 |
| 电烙铁 | HAKKO Corp., Osaka, Japan | FX888D-06BY | 电路组装 |
| 标准饲料 | SPF(北京)生物科技有限公司,北京,中国 | SPF-F02-001 | 动物饮食 |
| 手术切口无菌保护膜 | 上海赛普生物科学技术有限公司,上海,中国 | SPU12(10 cm × 12 cm) | 无菌手术单 |
| 应变片传感器调零盒 | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | 定制 | 定制平衡盒,内置与惠斯通电桥匹配的350 Ω 电阻电路。 |
| 野生型C57BL/6J小鼠 | 北京维通利华实验动物技术有限公司,北京,中国 | SCXK(北京)2021-0011 | 雄性;8周龄;25 ± 3 g |
参考文献
- Goyal RK, Guo Y, Mashimo H. Advances in the physiology of gastric emptying. Neurogastroenterol Motil. 2019;31(4):e13546.
- Febo-Rodriguez L, Chumpitazi BP, Sher AC, Shulman RJ. Gastric accommodation: Physiology, diagnostic modalities, clinical relevance, and therapies. Neurogastroenterol Motil. 2021;33(12):e14213.
- Servin-Vences MR, et al. PIEZO2 in somatosensory neurons controls gastrointestinal transit. Cell. 2023;186(16):3386-3399.e15.
- Jin M, et al. Cell membrane-functionalized bismuth oxyiodide nanodots as potential contrast agents for gastrointestinal tract imaging. Colloids Surf B Biointerfaces. 2025;245:114235.
- Xiao A, et al. H2S, a novel gasotransmitter, is involved in gastric accommodation. Sci Rep. 2015;5:16086.
- Adelson DW, et al. Coordinated gastric and sphincter motility evoked by intravenous CCK-8 as monitored by ultrasonomicrometry in rats. Am J Physiol Gastrointest Liver Physiol. 2004;286(2):G321-G332.
- Ataka K, et al. Wood creosote prevents corticotropin-releasing factor-induced motility via 5-HT3 receptors in the proximal colon and 5-HT4 receptors in the distal colon in rats. Auton Neurosci. 2007;133(2):136-145.
- Chen CY, et al. Des-acyl ghrelin acts via corticotropin-releasing factor type 2 receptors to disrupt fasted stomach motility in conscious rats. Gastroenterology. 2005;129(1):8-25.
- Fujino K, et al. Ghrelin induces fasted motor activity of the gastrointestinal tract in conscious fed rats. J Physiol. 2003;550(Pt 1):227-240.
- Wang H, et al. Establishment of a radiotelemetric recording technique in mice to investigate gastric slow waves: Modulatory role of putative neurotransmitter systems. Exp Physiol. 2018;103(6):827-837.
- Yin J, Chen JD. Electrogastrography: Methodology, validation and applications. J Neurogastroenterol Motil. 2013;19(1):5-17.
- Rhee PL, et al. Analysis of pacemaker activity in the human stomach. J Physiol. 2011;589(Pt 24):6105-6118.
- Hasler WL, Soudah HC, Dulai G, Owyang C. Mediation of hyperglycemia-evoked gastric slow-wave dysrhythmias by endogenous prostaglandins. Gastroenterology. 1995;108(3):727-736.
- Coleski R, Gonlachanvit S, Owyang C, Hasler WL. Selective reversal of hyperglycemia-evoked gastric myoelectric dysrhythmias by nitrergic stimulation in healthy humans. J Pharmacol Exp Ther. 2005;312(1):103-111.
- Zhou L, Ke MY. Textbook of Gastrointestinal Motility: Basic and Clinical Aspects. Science Press; Beijing, China; 1991:262-278.
- Holmes GM, Swartz EM, McLean MS. Fabrication and implantation of miniature dual-element strain gauges for measuring in vivo gastrointestinal contractions in rodents. J Vis Exp. 2014;(91):51739.
- Chen QC, et al. Xiangbinfang granules enhance gastric antrum motility via intramuscular interstitial cells of Cajal in mice. World J Gastroenterol. 2021;27(7):576-591.
- Wang SY, Xie Y, Zhu B, Chen X; China Academy of Chinese Medical Sciences, assignee. Silicone strain gauge and physiological signal acquisition apparatus for animal hollow visceral organs. China Utility Model Patent CN221533769U. 2024.
- Zheng J, et al. Ghrelin regulates gastric phase III-like contractions in freely moving conscious mice. Neurogastroenterol Motil. 2009;21(1):78-84.
- Hüske C, et al. Towards optimized anesthesia protocols for stereotactic surgery in rats: Analgesic, stress and general health effects of injectable anesthetics. A comparison of a recommended complete reversal anesthesia with traditional chloral hydrate monoanesthesia. Brain Res. 2016;1642:364-375.
- Callahan LM, Ross SM, Jones ML, Musk GC. Mortality associated with using medetomidine and ketamine for general anesthesia in pregnant and nonpregnant Wistar rats. Lab Anim (N Y). 2014;43(6):208-214.
- Meile T, Zieker D, Königsrainer A, Glatzle J. New telemetry device for the measurement of gastrointestinal motility in rats and comparison with standard equipment. Int Surg. 2015;100(4):755-760.
- Black C, et al. Revisiting tribromoethanol as a safe and effective murine anesthetic for veterinary clinical and biomedical research. Vet Immunol Immunopathol. 2025;282:110909.