本研究提出了一种可重复的工作流程,通过结合自适应模拟退火算法、阶段依赖的提案选择以及再加热控制,优化沉浸式展览布局。所选定的布局已在虚拟现实展览环境中实现,并通过空间成本指标、参与者行为日志以及体验后评分进行了评估。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
沉浸式展览空间需要支持高效人流、清晰导向、均衡互动和舒适环境体验的布局设计。然而,展览布局通常通过人工设计决策完成,难以同时评估路径长度、视觉可达性、拥挤风险、环境舒适度以及互动节点分布。本研究开发并评估了一种基于自适应模拟退火算法的空间设计优化工作流程,该算法采用分阶段提案选择与再加热控制机制。构建了一个36米×24米的沉浸式展厅,包含六个主题区域、过渡走廊、一个休息区以及多个互动节点。比较了三种布局条件:人工布局、标准模拟退火布局,以及带再加热控制的自适应模拟退火布局。优化模型最小化了一个加权空间成本函数,该函数综合了步行距离、视觉可达性、拥挤程度、环境舒适度和互动均衡性。所选布局被实现在虚拟现实展览场景中,并通过参与者行为日志和体验后评分进行评估。与标准模拟退火相比,自适应算法获得了更低的最终空间成本、更高的改进百分比,并以更少的迭代次数达到最优解,计算时间仅有小幅增加。被分配至自适应布局的参与者报告了更高的满意度、更强的临场感、更清晰的导向性、更低的感知拥挤度和更低的认知负荷,且其完成参观路径时步行距离更短、犹豫次数更少、停留时间更长、热图覆盖范围更广。这些结果支持该工作流程作为所测试展览场景下的决策辅助方法;但并未确立一种普遍最优的展览布局,也未证明其在所有替代元启发式方法中具有普适优势。
引言
沉浸式展览空间正越来越多地结合空间设计、数字媒体、交互式显示和虚拟现实技术,以创造一种环境,使参观者不仅仅是观察内容,而是通过空间体验来移动、响应并解读展览。在这种环境中,体验的质量不仅取决于视觉或交互内容的丰富程度,还取决于路线的连贯性、视野通透性、人群密度、环境舒适度以及互动机会的分布。因此,展览空间的设计是一个多变量问题:布局必须在保持叙事顺序、感知开放性以及参与机会的同时,有效地引导参观者。长期以来,博物馆与展览行为的研究表明,参观者的体验是由空间组织、流线结构和解读可达性所塑造的,而不仅仅取决于展品内容本身1。
空间构型理论为将展览布局视为可分析的设计问题提供了有益的基础。从这一视角来看,空间并非物体的被动容器,而是对移动、相遇、可见性及选择起到组织作用。建筑构型能够影响人们在环境中移动的方式,以及他们理解各空间之间关系的难易程度2。基于可见性的空间分析进一步支持了这一观点,表明视觉范围和视线关系可以被建模为空间认知与导航中可度量的特征3。这些理念对于沉浸式展览尤为相关,因为参观者在穿行展览过程中必须持续整合视觉信息、路径决策、互动提示以及环境刺激。
与此同时,沉浸式技术拓展了展览环境在实体建造前进行设计与测试的方式。虚拟与沉浸式界面使研究人员和设计师能够在受控的空间条件下,考察用户对空间的感知与行为表现,从而在保持展示内容和环境设置不变的前提下,对不同布局方案进行比较4。对沉浸式虚拟现实应用的综述表明,空间结构、交互设计以及任务清晰度是影响用户参与度和学习质量的重要因素5。元分析证据还表明,沉浸的程度和类型会影响临场感,但如果环境组织混乱或难以导航,仅靠高沉浸感并不能保证更优的效果6。
沉浸式展览的用户体验与临场感、认知负荷和身体舒适度密切相关。临场感反映了用户在多大程度上感觉自己身处媒介环境中,因此是虚拟和沉浸式环境中的一个关键结果指标7。然而,当导航、交互或感官信息协调不佳时,沉浸式环境也可能带来认知负担8。因此,展览空间的优化不应仅仅增加交互密度或视觉刺激,而应支持连贯的空间体验,减少不必要的路径选择,并最大限度地降低可避免的疲劳。还必须监测模拟器病(simulator sickness),因为不适感可能影响虚拟现实暴露的安全性以及用户体验结果的解释9。
尽管存在这些要求,许多展览布局仍主要依赖设计师的经验、反复的手工调整或事后对参观者的观察来完成。这些方法仍然具有价值,但难以同时评估多种布局约束条件。沉浸式展览的空间设计可被构建成一个综合考虑路线长度、可视性、拥挤程度、舒适度以及互动分布的约束优化问题。模拟退火算法适用于此类问题,因其能够在较大的非规则解空间中进行搜索,同时允许有控制地接受非改进的中间解,从而有助于跳出局部最优解10。该算法的接受机制遵循Metropolis准则11,而更通用的Metropolis-Hastings框架则在提议核不对称时引入前向与反向提议密度的比值12。在本实现中,四个条件提议核均为对称结构;因此,形式化推导表明,对于可逆的可行移动,Hastings比值为1。因此,该方法被描述为具有Metropolis接受准则和再加热机制的自适应模拟退火算法,而非一种独立的Metropolis-Hastings采样器。
自适应模拟退火算法的多种变体长期以来一直采用非均匀邻域选择、冷却进度表调整、重新加热、重启策略以及混合搜索组件13,14。因此,当前的实现应被视为一种面向特定应用的配置,而非一种全新的元启发式基本方法。其贡献在于明确地将阶段依赖的四类移动提议调度和重新加热机制,与展览特定的可行性约束、透明的多组分空间成本函数以及参与者层面的虚拟现实验证相结合15。这种更为明确的定位,使本工作流程区别于那些声称提出了一种根本性新优化原理的研究。预期阶段依赖的提议选择能够使搜索过程从广泛的序列/路径探索逐步转向局部空间优化,而重新加热则在搜索停滞之后恢复其移动能力。这种探索与利用之间的平衡,有望减少陷入局部极小值的过早收敛现象,并在相同的名义迭代预算下,提高获得更低代价可行布局的可能性。
本研究提出了一种可重复的工作流程,该流程整合了自适应模拟退火、阶段依赖的提议选择、再加热控制、多组分空间成本模型以及参与者层面的虚拟现实评估。该方法论的贡献以应用为导向并注重可重复性,而非宣称提出一种全新的优化原理16。该方法在受控的虚拟现实展览环境中,比较了人工布局、标准模拟退火布局以及带再加热机制的自适应模拟退火布局。研究同时考察了算法层面和参与者层面的结果,包括最终空间成本、优化百分比、临场感、路径导向清晰度、满意度、认知负荷、行走距离、犹豫次数、停留时间以及热图覆盖范围。主要假设是:自适应方法相比标准模拟退火能够实现更低的最终空间成本;在参与者层面,相应布局预期在整体满意度和路径效率方面优于人工布局和标准模拟退火布局。这一框架遵循了元启发式设计方法的总体逻辑,即计算搜索用于辅助而非取代人类的设计判断17。
访问受限。请登录或开始试用以查看此内容。
方案
本研究方案经河南农业大学审核,并于2025年12月20日被确定为免于正式伦理审查。审查机构未另行签发伦理批准或豁免参考编号。所有参与者在入组前均已签署书面知情同意书。
参与者准备
招募了年龄在18-60岁、视力正常或矫正至正常的成年参与者。报告有严重前庭功能障碍、未受控制的癫痫、严重视力障碍、近期接受过重大手术或在虚拟现实暴露期间曾出现严重不适的参与者被排除在外。每位参与者在实验前完成了一份筛查表。年龄组、性别、教育水平、既往虚拟现实体验以及既往参观博物馆或展览的频率被记录为控制变量。
参与者通过计算机生成的随机化列表被分配到三种布局条件之一:手动布局、标准模拟退火布局或带重新加热的自适应模拟退火布局。采用被试间设计以避免不同布局间的学习效应。分配比例设定为1:1:1,每种条件分配60名参与者,总计180名参与者。在分配前记录了年龄组、性别、教育水平、既往虚拟现实体验以及博物馆/展览参观频率,用于参与者特征的描述性评估;这些变量未用作随机化后的排除标准。
展览空间模型准备
构建了一个尺寸为 36 m x 24 m、天花板高度为 4.5 m 的矩形沉浸式展厅。总可用地板面积设定为 864 m2。在展厅两个相对的短边上各设置了一个入口和一个出口。入口和出口的宽度均设定为 3.0 m,并在所有布局条件下保持不变。
展厅划分为六个主题展区、两条过渡走廊、一个休息区以及一条主要参观路线。每个主题展区的允许面积设定为80–130 m2,休息区分配面积设定为40 m2。主要通道的允许宽度设定为1.8–3.5 m。每个布局中放置了八至十二个互动节点。每个互动节点被定义为一个参与者可以驻足、激活数字内容、观看展品或改变方向的点位。
平面图被离散化为 0.5 米 × 0.5 米的网格单元。该网格用于可见性分析、路线连续性检查、热图覆盖范围计算以及局部密度估计。每个主题区域由其中心坐标、边界多边形、面积和路线序列位置表示。每个交互节点由其坐标、关联区域、触发半径和净空区域表示。
空间构型被视为核心设计变量,因为展览布局、可见性及路线结构会影响参观者的移动、寻路与空间认知18。从空间模型构建到布局优化、虚拟场景实现、参与者测试及统计分析的全工作流程,如 图 1所示。
布局参数与可行性约束
所有布局条件均应用了相同的可行性约束。首先,所有主题区域必须保持在 36 米 x 24 米的边界范围内。其次,主题区域不得重叠。第三,主要参观路线必须不间断地连接入口、六个主题区域、一个休息区以及出口。第四,互动节点不得阻挡主路径。第五,每个互动节点必须保留至少 1.2 米的净空半径。第六,主路线上的预测局部密度不得超过 1.50 人/米2。第七,最终路线不得包含死胡同或断开的子路径。
三种布局条件均采用相同的场景比例、路线规则、环境目标与交互设置。在运行优化算法之前,记录了门厅尺寸、功能区参数、路径宽度范围、交互节点设置、可行性阈值、虚拟现实设置、目标函数权重、算法参数及结果定义。这些参数界定了该方案的可复现边界,并总结于表 1中。
空间成本函数
每个候选布局均使用加权空间成本函数进行评估:
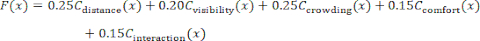
其中 F(x) 是布局 x 的总空间成本。Cdistance(x) 是步行距离成本,Cvisibility(x) 是视觉可达性成本,Ccrowding(x) 是拥挤成本,Ccomfort(x) 是环境舒适度惩罚项,而 Cinteraction(x) 是交互平衡惩罚项。F(x) 值越低,表示布局越优。
步行距离成本的计算公式为:
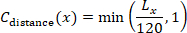
其中 Lx 为布局 x 的总路线长度,单位为米。采用的参考最大路线长度为 120 米。
视觉可及性成本的计算公式为:
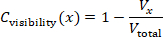
其中 Vx 表示从主要参观路线可见的主题展区临街面长度,Vtotal 表示所有主题展区的总临街面长度。沿参观路线每隔 0.5 m 发射一条视线射线。展览隔断、墙体及展区边界均被视为遮挡物。
拥挤成本的计算公式为:
Ccrowding(x) = min(Dmax / 1.50, 1)
其中 Dmax 为预测的最大局部密度,单位为 人/米2。主路线的密度上限阈值设定为 1.50 人/米2。
环境舒适度惩罚值的计算公式为:
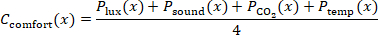
照度惩罚值设定为:
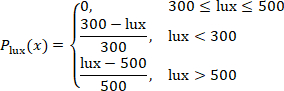
声压惩罚值设定为:
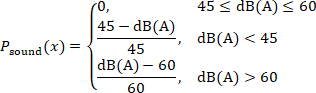
二氧化碳惩罚值设定为:
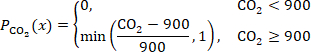
温度惩罚设定为:
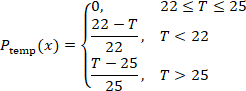
交互平衡惩罚的计算公式为:
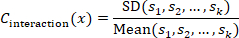
其中 sk 为两个相邻交互节点之间的路径距离。该值越低,表示交互机会沿访客路径的分布越均匀。
环境舒适度被纳入考量,是因为照明、声音、空气质量和温度会影响疲劳感、舒适度以及停留在展览环境中的意愿19。所列环境参数范围是方案控制目标,而非普适性的法规限值。300–500 lx 的照度范围符合当前中国建筑与博物馆照明指南;二氧化碳目标值 <900 ppm 则有意比 GB/T 18883-2022 中规定的 1000 ppm 日平均限值更为保守20,21;22–25 °C 的温度范围处于轻度活动人员普遍接受的热舒适条件内22;而 45–60 dB(A) 是作为受控的环境声音范围,而非法定的室内噪声限值23,24。
目标函数权重的设定是基于具体场景的明确设计优先级,而非从参与者结果拟合得出的通用系数或偏好估计。步行距离与拥挤度各赋予0.25的权重,因为路线效率与拥堵控制被视为两项主要运行约束;视觉可达性赋予0.20的权重,因为可见性影响方位识别与展品接触;环境舒适度与互动性各赋予0.15的权重,以使这些因素能在不影响流通相关项主导地位的前提下影响寻路过程。由于展览优先级可能因情境而异,本方案通过扰动各项权重来测试局部权重的稳健性。 ±10% 单独重新归一化,并按比例调整剩余权重,使总和保持为 1.00。因此,所得系数应解释为方案特定的设计设置,可根据艺术、历史、科学或商业展览的需要进行重新校准。
手动布局生成
手动布局作为基线条件创建。六个主题区域按照从入口到出口的常规叙事序列进行排列。休息区被放置在路线中段附近。初始主通道宽度设定为 2.2 米。交互节点被放置在每个主题区域的入口附近以及主要路线转折点处。手动布局对照所有可行性约束条件进行了检查。仅当违反约束条件时才对区域边界进行调整。在布局变得可行后,记录总路线长度、可见临街面比例、最大局部密度、环境舒适度惩罚值、交互间距系数以及总空间成本。
标准模拟退火
以可行的手动布局作为初始状态。初始温度设置为 100,冷却系数为 0.95,最大迭代次数为 1,500,停滞阈值为 200 次迭代。算法使用 30 个独立的随机种子运行。这些值是用于定义匹配计算预算的操作协议设置;它们并非作为文献衍生的通用常数或结果调优的最优值而呈现。T₀ = 100 允许早期进行广泛的探索,α = 0.95 提供了渐进的冷却,1,500 次迭代为每次运行提供了相同的上限搜索预算,而 200 次迭代的停滞阈值则在无改进后防止了长时间的延续。自适应方法使用了相同的温度和最大迭代次数设置,以便差异可归因于提议调度和再加热,而非更大的名义搜索预算。
每次迭代中,通过执行一次移动来生成一个相邻布局:将一个主题区域移动 0.5–2.0 m,交换两个主题区域的序列位置,将一个路径段调整 0.1–0.3 m,或将一个交互节点移动 0.5–1.5 m。如果提议的布局违反任何可行性约束,则立即将其拒绝。
如果所提出的布局可行且空间成本较低,则被接受。如果其空间成本较高,则根据以下概率方程决定是否接受:
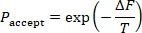
其中 ΔF 表示空间成本的增加量,T 为当前温度。每次迭代后的温度通过下式更新:
T新 = 0.95T旧
当达到最大迭代次数或最佳空间成本连续200次迭代未改善时,每次运行即告终止。模拟退火算法被认为适用于此任务,因为展览布局优化是一个组合空间问题,无法通过穷举搜索高效解决。
标准模拟退火被用作主要的数值算法基准,因为它与自适应条件共享相同的布局编码、可行性规则、目标函数、初始化、温度调度和计算预算。标准模拟退火是本研究中唯一的数值元启发式比较器,因此在工作流层面,它充当了与所增加的提案调度和再加热功能相匹配的类消融基线。遗传算法、粒子群优化、蚁群优化和基于学习的优化器不属于本实验的一部分;因此,性能声明仅限于匹配的标准模拟退火基线。对于每次运行,均存储了随机种子、初始空间成本、最终空间成本、改进百分比、达到最佳解的迭代次数、运行时间、接受率和可行性状态。改进百分比使用以下公式计算:
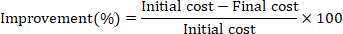
带重加热的自适应模拟退火
使用了与标准模拟退火条件相同的初始布局、可行性约束、初始温度、冷却系数、最大迭代次数以及30个随机种子。自适应算法仅在阶段依赖的移动类别概率和重加热规则上有所不同,同时保留了用于可行候选布局的标准Metropolis接受规则。定义了四种提议移动类别:局部位移(L)、区域序列交换(S)、通路宽度调整(W)和交互节点重定位(N)。在前40%的迭代中,移动类别概率设置为 pL = 0.20, pS = 0.35, pW = 0.30, 以及 pN = 0.15。在最后60%的迭代中,它们被设置为 pL = 0.35, pS = 0.15, pW = 0.20, 以及 pN = 0.30。这种移动类别频率的变化将搜索从更广泛的序列/通路探索转向局部空间优化和交互节点的调整。
在第 t 次迭代时,完整提议密度表示为 q(x′|x,t) = pm(t)qm(x′|x),其中 m ∈ {L,S,W,N} 代表所选的移动类别,pm(t) 代表其特定阶段的概率。对于局部位移,均匀地选择六个主题区域中的一个,在 [0,2π) 上均匀抽取一个位移方向,并在 [0.5,2.0] m 范围内均匀抽取一个位移幅度;因此,qL 与 (1/6)(1/2π)(1/1.5) 成正比。对于区域序列交换,均匀地选择 15 个无序区域对中的一个,得到 qS = 1/15。对于路径宽度调整,均匀地选择 J 个可调整路径段中的一个,并从 [−0.3,−0.1] ∪ [0.1,0.3] m 范围内均匀抽取一个有符号的变化量,得到 qW = (1/J)(1/0.4)。对于交互节点重定位,均匀地选择 K 个当前交互节点中的一个,在 [0,2π) 上均匀抽取一个方向,并在 [0.5,1.5] m 范围内均匀抽取一个位移幅度,使得 qN 与 (1/K)(1/2π)(1/1.0) 成正比。违反约束的提议将被拒绝,并贡献一次自转移。
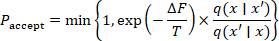
在此实现中,对于每一个可逆的可行移动,其条件提议核都是对称的:qm(x′|x) = qm(x|x′)。由于在给定迭代中,相同的相特定移动类概率 pm(t) 被应用于前向和反向转移,因此 q(x|x′,t)/q(x′|x,t) = 1。因此,接受概率简化为标准的模拟退火 Metropolis 规则:A(x→x′) = min{1, exp[−(C(x′)−C(x))/T]}。未应用任何非平凡的 Hastings 修正;因此该方法被称为带再加热的自适应模拟退火,而非 Metropolis-Hastings 采样器25。
当最佳空间成本连续150次迭代未改善时,即应用重新加热,从而在标准模拟退火所使用的200次迭代停滞停止之前进行有意干预。当前温度升高10%,每次运行最多允许3次重新加热事件。存储了与标准模拟退火条件相同的算法性能变量。该实验评估了结合阶段依赖性提议计划与重新加热的配置,因此未估计各组成部分独立的因果贡献。关于精确提议、可行性、Metropolis接受、温度更新、重新加热和输出存储序列的逐步伪代码见补充文件3。
T再加热 = 1.10T当前
最终布局
为每种条件选择了一个最终布局。手动条件使用了可行的手动布局。在标准模拟退火条件下,从30次运行中选择了最终空间成本最低的那次运行。对于带再加热的自适应模拟退火条件,从30次运行中选择了最终空间成本最低的可行运行。在导出所选布局之前,进行了最终可行性检查,确认所有区域均在边界内、无区域重叠、路线连续、入口和出口未改变、交互节点间距至少为1.2 m、最大密度保持在1.50 人/m2以下,并且所有主题区域均可从主路线到达。
虚拟展览场景
使用 XR Interaction Toolkit 2.5.4 在 Unity 2022.3.22f1 LTS (Unity Technologies) 中构建了三个虚拟展览场景。场景通过 Meta Quest 2 头戴式显示器 (Meta Platforms) 呈现,并采用六自由度头部与控制器追踪。三个场景中的展览内容、视觉风格、物体模型、标识风格、光照资源、环境音效、交互机制以及导航指引均保持一致。仅空间布局、路线序列、通道宽度以及交互节点布置有所不同。
虚拟摄像机高度设置为1.65米,步行速度设置为1.2米/秒。传送功能已禁用。使用了入口处相同的起始触发器和出口处相同的完成触发器。交互节点触发半径设置为1.0米。系统记录了每个交互节点是否被访问。
所有场景均使用相同的六个主题内容。每个主题均被分配至其对应的区域,与布局条件无关。墙体高度、隔断样式、媒体显示尺寸、文本密度以及展品对象比例均保持恒定。虚拟现实环境被认为适用于本方案,因为它能够在受控的布局条件下考察空间临场感、路线清晰度及访客体验26。
重现该方案所需的硬件、软件、环境监测工具、问卷/编码簿文件以及分析资源已列于材料表中,并整理为补充文件 1–3。已注册研究资源标识符的研究资源在材料表中按 RRID 列出。
参与者测试环节
每次测试一名参与者。参与者在环节开始前静坐 2 分钟。佩戴头戴式显示器,并根据参与者的舒适度调整瞳距。提供一个不属于展览内容的 2 分钟练习场景。该练习场景仅用于让参与者熟悉移动和交互操作。
由于每次仅测试一名参与者,因此协议中的拥挤由基于模型的密度估计而非涌现的同步群体运动来表征。因此,多用户共存、人际回避和动态人群互动未被直接模拟,而是在解释与人群相关的结果时予以考虑。
练习结束后,启动指定的展览场景。指导参与者进入展览,自然地沿路线行进,与标记节点互动,并在完成全部六个主题区域后退出。仅当参与者超过30秒无法继续前进时,才提供额外的路线引导。完成时间、停留时间、行走距离、犹豫次数、互动节点访问次数以及轨迹坐标均被自动记录。
当参与者到达出口触发点时,会话结束。取下头戴式显示器,并允许参与者休息 3 分钟。休息期结束后,参与者立即完成体验后问卷。
行为、环境与问卷结果
完成时间定义为从入口触发器激活到出口触发器激活的时间。停留时间定义为在主题区域和交互节点区域内花费的总时间。行走距离定义为根据轨迹坐标计算的累积路径长度。犹豫次数定义为在交互节点区域外暂停超过 3 秒的次数。热图覆盖率使用以下公式计算:
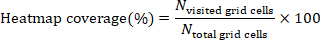
使用 Testo 540 照度计(Testo SE & Co. KGaA)记录平均照度,使用 Testo 816-1 2 级声级计(Testo SE & Co. KGaA)记录声压级,使用 Testo 535 CO₂ 测量仪(Testo SE & Co. KGaA)记录二氧化碳浓度,使用 Testo 605i 温湿度计(Testo SE & Co. KGaA)记录环境温度。三种场景条件下使用相同的监测位置。照度以 lx 记录,声压级以 dB(A) 记录,二氧化碳以 ppm 记录,温度以 °C 记录。
存在感与空间存在感维度采用研究方案中规定的7点评分结构进行测量。这些构念的解释参考了Witmer和Singer验证的存在感问卷框架以及Schubert等人提出的Igroup存在感问卷框架27。研究变量以维度层面的7点评分形式报告,而非标准的PQ或IPQ总分。对于模拟器晕动症,采用模拟器晕动症问卷的症状框架以及预先设定的0–30分研究汇总变量;数值越高表示不适感越强。此0–30分研究汇总与标准加权的SSQ总严重程度评分分开报告,这与模拟器晕动症测量惯例和虚拟现实晕动症报告之间的区别保持一致28。交互质量、寻路清晰度、视觉舒适度、听觉舒适度、热舒适度、感知拥挤度、认知负荷和总体满意度均使用本研究特定的多项目7点评分量表进行测量。补充文件2记录了每个维度的构念来源、评分范围和报告惯例。
研究结果
主要算法结果定义为最终空间成本。主要访客体验结果定义为总体满意度。次要算法结果定义为改进百分比、达到最佳解的迭代次数、运行时间和接受率。次要访客体验结果定义为临场感、空间临场感、交互质量、寻路清晰度、视觉舒适度、听觉舒适度、热舒适度、感知拥挤度、认知负荷、模拟器晕动症、完成时间、停留时间、步行距离、犹豫次数和热图覆盖率。完成时间和步行距离用于评估路线效率。犹豫次数和寻路清晰度用于评估导航质量。临场感、空间临场感、交互质量和停留时间用于评估沉浸式参与度。感知拥挤度、认知负荷、舒适度评分和模拟器晕动症用于评估体验负担。
数据清理与质量控制
在分析前对所有参与者记录进行了核查。确认每条记录均具有唯一的参与者标识符、唯一的条件标签、完整的行为日志和问卷分数,且无重复标识符。临场感、空间临场感及研究特定体验评分均被限制在其定义的1–7分范围内。模拟器不适研究汇总变量被限制在其预设的0–30分范围内。对问卷/代码簿文件进行了检查,以确认其记录了分析中使用的构念来源、应答范围、领域构建及衍生分数定义。
若某次会话未完成、完成时间少于3分钟或超过25分钟、热图覆盖率低于10%、轨迹记录不完整或技术上无效、步行距离少于20米且伴有不完整/无效的轨迹记录,或参与者要求提前终止,则相应参与者记录被排除。未设置步行距离上限;步行距离在其有效观测范围内被保留为连续的研究结果。若算法运行违反任何可行性约束,则将其从布局选择中排除。为保障可重复性,随机种子、布局文件、算法输出、问卷/编码簿文件以及分析脚本均予以保存。保存随机种子是必要的,因为随机优化输出可能随初始化和提议行为的变化而不同29。
算法性能
对30次标准模拟退火运行和30次带再加热的自适应模拟退火运行进行了分析。初始空间成本、最终空间成本、改进百分比、达到最佳解的迭代次数、运行时间和接受率均以平均值±标准差(SD)进行汇总,并报告了组间平均值以及算法间差异的95%置信区间。
正态性通过分位数-分位数(Q-Q)图和 Shapiro-Wilk 检验进行评估。方差齐性通过 Levene 检验进行评估。当满足假设条件时,使用独立样本 t 检验比较两种算法条件。当假设条件不满足时,使用 Mann-Whitney U 检验。报告了双侧 p 值、95% 置信区间和效应量。Cohen's d 使用公式计算。

其中:
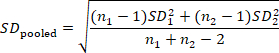
非参数比较采用秩二列相关分析。敏感性分析通过将各目标函数权重单独改变±10%,并按比例重新归一化其余四个权重以使总和保持为1.00来进行。针对每个替代权重向量重新计算最终空间成本及改进百分比。当带再加热条件的自适应模拟退火算法在替代权重设置下均保持较低的最终空间成本时,则认为算法比较结果稳定。
参与者结果分析
使用 IBM SPSS Statistics 27.0 (IBM Corp.) 对三种布局条件下的参与者结果进行分析。连续变量报告为平均值 ± 标准差,分类变量报告为计数和百分比。使用 Q-Q 图和 Shapiro-Wilk 检验评估正态性。使用 Levene 检验评估方差齐性。对于呈正态分布且方差齐性可接受的结果,使用单因素方差分析 (ANOVA)。当方差齐性假设被违反时,使用 Welch 方差分析。对于非正态结果,使用 Kruskal-Wallis 检验。
对手动布局、标准模拟退火布局以及带再加热的自适应模拟退火布局进行了成对比较。每个结果指标内的三组成对比较均使用 Holm 方法进行了校正。报告了 95% 置信区间以及校正后的 p 值。对于标准方差分析报告了 eta 平方,对于 Welch 方差分析报告了 omega 平方,对于 Kruskal-Wallis 检验报告了 epsilon 平方,对于成对比较报告了标准化均值差。作为一项补充的稳健性分析,根据组均值、标准差和每组 n = 60 计算了成对 Welch 对比。计算了 Welch 自由度、双侧 p 值、Holm 校正的 p 值、均值差的 95% 置信区间以及 Hedges g。此项补充分析使用了组级统计数据,并呈现在补充表 1中。
随机化的 1:1:1 三组比较被视为主要分析。在分配前记录年龄组、性别、教育水平、既往虚拟现实体验以及博物馆/展览参观频率,以描述样本特征并识别明显的不平衡。该试验并非为亚组交互作用检验而设计或提供统计功效,也未包含预先设定的调节变量模型;因此,这些特征被视为背景变量而非已证实的调节变量。随机分配提供了基于设计的基线特征控制,而先前 VR 熟悉度的残余影响则被明确保留为一项局限性。Eta 平方值使用
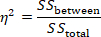
Kruskal-Wallis 检验的 epsilon 平方计算如下:
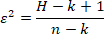
其中 H 为 Kruskal-Wallis 检验统计量,k 为组数,n 为总样本量。
整体满意度、临场感、寻路清晰度、感知拥挤度、认知负荷、完成时间、行走距离、犹豫次数和热图覆盖率在解读中被优先考虑,因为这些变量直接反映了空间效率和沉浸式访客体验。
访问受限。请登录或开始试用以查看此内容。
结果
参与者流程与数据完整性
共有180名参与者完成了沉浸式展览实验,并被纳入最终分析。三种布局条件之间保持平衡,其中60名参与者被分配至手动布局组,60名至标准模拟退火布局组,60名至带再加热的自适应模拟退火布局组。在数据质量控制后,未排除任何参与者的记录。所有行为日志和体验后问卷评分数据均完整。环境测量数据仅作为实验控制检查记录,而非参与者结果指标;所有三种场景条件下均采用相同的监测位置和预设目标范围,这些变量未纳入组间推论性分析。
最终分析包括来自两种优化条件的180条参与者会话记录和60次算法运行。手动布局作为非优化的基线。标准模拟退火和带再加热条件的自适应模拟退火各包含30次独立的优化运行。主要的算法、行为和问卷结果汇总于表2中。
问卷的信度与得分分布
在比较布局条件之前,首先检验了多项目问卷各维度的内部一致性。问卷各维度表现出可接受至良好的信度,Cronbach’s α 系数介于 0.78 至 0...
访问受限。请登录或开始试用以查看此内容。
讨论
本研究评估了一种可重复的展览布局工作流程,该流程结合了加权空间成本模型、带重启的自适应模拟退火算法以及在虚拟现实环境中的参与者测试。在预设的36 m × 24 m场景中,自适应布局相比标准模拟退火方法实现了更低的空间成本,且与更高的满意度、更强的临场感、更清晰的路径引导、更短的行走路线、更少的犹豫行为以及更广的空间覆盖范围相关。文中“优化”一词仅在数学意义上使用,指在给定约束条件下使特定成本函数的值降低;并不意味着该布局在美学质量、情感反应、叙事顺序或所有可能的展览目标方面达到全局最优。空间构型可影响人员移动、视线通达性及认知可达性30,31,但设计质量仍是一个多准则、以人为核心判断的问题。
参与者的结果提供了一层有用但仍有局限性的验证,因为多个结果并非目标函数中的直接参数。总体满意度、临场感、认知负荷、模拟器晕动症、注视时间以及热图覆盖率均是在布局生成后进行测量的,而非在搜索过程中被最小化。因此,这些结果的方向表明,成本较低的布局并非仅仅是减少行走距离这一数学优化...
访问受限。请登录或开始试用以查看此内容。
披露
作者声明不存在竞争性财务利益。
致谢
作者感谢参与虚拟现实展览评估的各位参与者。作者还感谢河南农业大学艺术与设计学院以及信息与管理科学学院在开发和评估沉浸式展览空间设计工作流程过程中提供的支持。本研究未获得外部资金资助,工作由作者自筹资源,并依托河南农业大学的常规机构设施完成。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 3D 建模软件 | Blender Foundation | N/A | Blender 4.0.2;用于构建展览空间几何结构、主题区域、隔断和空间资产。RRID:SCR_008606 |
| 分析脚本 | 自定义研究脚本 | N/A | 版本 1.0;用于统计分析、敏感性分析、置信区间计算和图表数据准备。 |
| 二氧化碳监测仪 | Testo SE & Co. KGaA | testo 535; 0563 0535 | 数字式 CO2 测量仪;测量范围 0–10,000 ppm;用于在预设环境目标下对二氧化碳浓度进行方案控制检查。 |
| 台式工作站 | Dell Technologies | Precision 3660 Tower | 32 GB 内存;用于虚拟场景渲染、布局模拟、算法执行和参与者会话记录。 |
| 图表生成脚本 | 自定义研究脚本 | N/A | 版本 1.0;用于生成算法性能图、参观者结果图和轨迹热图。 |
| 游戏引擎 / 虚拟现实平台 | Unity Technologies | N/A | Unity 2022.3.22f1 LTS;用于构建和运行虚拟展览场景。 |
| 头戴式显示器 | Meta Platforms, Inc. | Meta Quest 2 (128 GB) | 6 自由度独立式头戴显示器(HMD);每眼分辨率为 1832 × 1920 像素;会话刷新率为 90 Hz;用于呈现沉浸式虚拟现实场景并追踪参与者运动。 |
| 照度计 | Testo SE & Co. KGaA | testo 540; 0560 0540 | 数字式照度计;测量范围 0–99,999 lx;用于在预设环境目标下对照度进行方案控制检查。 |
| NumPy | NumPy 开发者团队 | N/A | 版本 1.26.4;用于数值数组操作和数据准备。RRID:SCR_008633 |
| 优化脚本 | 自定义研究脚本 | N/A | Python 3.11,版本 1.0;实现标准模拟退火(Standard SA)和带再加热的自适应模拟退火(Adaptive SA-R),包括阶段依赖的提议选择、Metropolis 接受准则和再加热过程。 |
| pandas | pandas 开发团队 | N/A | 版本 2.1.4;用于数据集清洗、制表和图表就绪的数据准备。RRID:SCR_018214 |
| 参与者筛选表单 | 自定义研究表单 | N/A | 版本 1.0;用于记录资格信息、人口统计学变量、先前的虚拟现实体验以及博物馆/展览参观频率。 |
| 体验后评分问卷 | 自定义研究表单 | N/A | 版本 1.0;采用 7 点量表;用于评估交互质量、路径引导清晰度、视觉/听觉/热舒适性、感知拥挤程度、认知负荷及整体满意度。 |
| 存在感与空间存在感评分表单 | 自定义研究表单 | N/A | 版本 1.0;基于 PQ/IPQ 框架解释研究特异性的 7 点领域评分;未报告标准的 PQ 或 IPQ 总分。 |
| Python 编程语言 | Python 软件基金会 | N/A | 版本 3.11;用于算法执行、代价函数计算、数据处理和敏感性分析。RRID:SCR_008394 |
| SciPy | SciPy 社区 | N/A | 版本 1.11.4;用于统计检验和支持性数值分析。RRID:SCR_008058 |
| 模拟器晕动症评分表单 | 自定义研究表单 | N/A | 版本 1.0;基于 SSQ 症状框架预设的 0–30 分研究总分;不同于标准加权 SSQ 总严重程度评分。 |
| 声级计 | Testo SE & Co. KGaA | testo 816-1; 0563 8170 | 符合 IEC 61672-1 2 类标准;30–130 dB;A/C 频率加权;用于在预设环境目标下对声压级进行方案控制检查。 |
| 电子表格软件 | Microsoft | N/A | Microsoft Excel 2021;用于数据集组织、代码本准备和补充电子表格文件。RRID:SCR_016137 |
| 统计软件 | IBM | N/A | IBM SPSS Statistics 27.0;用于方差分析(ANOVA)、Welch 检验、假设检验和补充性统计验证。RRID:SCR_002865 |
| 温度监测仪 | Testo SE & Co. KGaA | testo 605i; 0560 2605 03 | 温湿度计;温度范围 −20 至 +60 °C;分辨率为 0.1 °C;用于在预设环境目标下对环境温度进行方案控制检查。 |
| VR 集成包 | Unity Technologies | N/A | XR Interaction Toolkit 2.5.4;用于虚拟现实交互、移动控制、触发事件和轨迹记录。 |
| 注:本研究未使用生物资源。适用于相关研究资源的 RRID 已提供。 |
参考文献
- Falk JH, Dierking LD. The museum experience revisited. Left Coast Press; Walnut Creek, CA; 2013.
- Hillier B, Hanson J. The social logic of space. Cambridge University Press; Cambridge; 1984.
- Turner A, Doxa M, O'Sullivan D, Penn A. From isovists to visibility graphs: a methodology for the analysis of architectural space. Environ Plan B Plan Des. 2001;28:103-21.
- Kuliga SF, Thrash T, Dalton RC, Hölscher C. Virtual reality as an empirical research tool: exploring user experience in a real building and a corresponding virtual model. Comput Environ Urban Syst. 2015;54:363-75.
- Radianti J, et al. A systematic review of immersive virtual reality applications for higher education: design elements, lessons learned, and research agenda. Comput Educ. 2020;147:103778.
- Cummings JJ, Bailenson JN. How immersive is enough? A meta-analysis of the effect of immersive technology on user presence. Media Psychol. 2016;19:272-309.
- Witmer BG, Singer MJ. Measuring presence in virtual environments: a presence questionnaire. Presence-Teleop Virt. 1998;7:225-40.
- Makransky G, Petersen GB. The Cognitive Affective Model of Immersive Learning: a theoretical research-based model of learning in immersive virtual reality. Educ Psychol Rev. 2021;33:937-58.
- Kennedy RS, Lane NE, Berbaum KS, Lilienthal MG. Simulator Sickness Questionnaire: an enhanced method for quantifying simulator sickness. Int J Aviat Psychol. 1993;3:203-20.
- Kirkpatrick S, Gelatt CD Jr, Vecchi MP. Optimization by simulated annealing. Science. 1983;220:671-80.
- Metropolis N, et al. Equation of state calculations by fast computing machines. J Chem Phys. 1953;21:1087-92.
- Hastings WK. Monte Carlo sampling methods using Markov chains and their applications. Biometrika. 1970;57:97-109.
- Aarts EHL, Korst JHM. Simulated annealing and Boltzmann machines: a stochastic approach to combinatorial optimization and neural computing. John Wiley & Sons; Chichester; 1989.
- Van Laarhoven PJM, Aarts EHL. Simulated annealing: theory and applications. D. Reidel Publishing Company; Dordrecht; 1987.
- Bertsimas D, Tsitsiklis J. Simulated annealing. Stat Sci. 1993;8:10-5.
- Talbi EG. Metaheuristics: from design to implementation. John Wiley & Sons; Hoboken, NJ; 2009.
- Sörensen K. Metaheuristics: the metaphor exposed. Int Trans Oper Res. 2015;22:3-18.
- Hillier B. Space is the machine: a configurational theory of architecture. Cambridge University Press; Cambridge; 1996.
- Lolli F, et al. Post-Occupancy Evaluation's (POE) applications for improving indoor environment quality (IEQ). Toxics. 2022;10:626.
- Ministry of Housing and Urban-Rural Development of the People's Republic of China, State Administration for Market Regulation. GB/T 50034-2024 Standard for lighting design of buildings. Beijing; 2024.
- State Administration for Market Regulation, Standardization Administration of China. GB/T 23863-2024 Specification for lighting design of museum. Beijing; 2024.
- State Administration for Market Regulation, Standardization Administration of China. GB/T 18883-2022 Standards for indoor air quality. Beijing; 2022.
- Ministry of Housing and Urban-Rural Development of the People's Republic of China, General Administration of Quality Supervision, Inspection and Quarantine. GB/T 50785-2012 Evaluation standard for indoor thermal environment in civil buildings. Beijing; 2012.
- Ministry of Environmental Protection of the People's Republic of China, General Administration of Quality Supervision, Inspection and Quarantine. GB 3096-2008 Environmental quality standard for noise. Beijing; 2008.
- Chib S, Greenberg E. Understanding the Metropolis-Hastings algorithm. Am Stat. 1995;49:327-35.
- Slater M, Sanchez-Vives MV. Enhancing our lives with immersive virtual reality. Front Robot AI. 2016;3:74.
- Schubert T, Friedmann F, Regenbrecht H. The experience of presence: factor analytic insights. Presence-Teleop Virt. 2001;10:266-81.
- Stanney KM, Kennedy RS, Drexler JM. Cybersickness is not simulator sickness. Proc Hum Factors Ergon Soc Annu Meet. 1997;41:1138-42.
- Blum C, Roli A. Metaheuristics in combinatorial optimization: overview and conceptual comparison. ACM Comput Surv. 2003;35:268-308.
- Benedikt ML. To take hold of space: isovists and isovist fields. Environ Plan B Plan Des. 1979;6:47-65.
- Penn A. Space syntax and spatial cognition: or why the axial line? Environ Behav. 2003;35:30-65.
- Sherman WR, Craig AB. Understanding virtual reality: interface, application, and design. Morgan Kaufmann; San Francisco, CA; 2003.
- Slater M. Place illusion and plausibility can lead to realistic behaviour in immersive virtual environments. Philos Trans R Soc Lond B Biol Sci. 2009;364:3549-57.
- Sweller J. Cognitive load during problem solving: effects on learning. Cogn Sci. 1988;12:257-85.
- Heydarian A, Carneiro JP, Gerber D, Becerik-Gerber B. Immersive virtual environments versus physical built environments: a benchmarking study for building design and user-built environment explorations. Autom Constr. 2015;54:116-26.
- Rebenitsch L, Owen C. Review on cybersickness in applications and visual displays. Virtual Real. 2016;20:101-25.
- Clay V, König P, König SU. Eye tracking in virtual reality. J Eye Mov Res. 2019;12:3.
- Deb K, Pratap A, Agarwal S, Meyarivan T. A fast and elitist multiobjective genetic algorithm: NSGA-II. IEEE Trans Evol Comput. 2002;6:182-97.
- Kennedy J, Eberhart RC. Particle Swarm Optimization. Proc IEEE Int Conf Neural Netw. 4, 1942-1948.
- Dorigo M, Maniezzo V, Colorni A. Ant system: optimization by a colony of cooperating agents. IEEE Trans Syst Man Cybern B Cybern. 1996;26:29-41.
访问受限。请登录或开始试用以查看此内容。