本文提出了一种基于立体相机且无需标记配准的增强现实(AR)方法,用于辅助阻生额外牙的拔除。该工作流程可为阻生额外牙的定位提供可视化辅助,或可作为临床应用中一种可行的辅助手段。
本文内容
摘要
摘要
由于深部埋伏的额外牙位置隐蔽且邻近牙胚和神经等重要结构,其外科拔除术是一项具有挑战性的儿童口腔手术。传统的徒手操作方法通常依赖于对三维影像的主观 mentally 重建,可能导致过度去骨及医源性损伤。本研究提出了一种标准化操作流程,采用基于摄像头的三维增强现实(AR)导航系统辅助定位埋伏的额外牙。通过整合术前锥形束计算机断层扫描(CBCT)数据与口内扫描数据,建立个性化的虚拟手术计划,形成数字化工作流程。术中,高分辨率摄像头实时捕捉手术视野,将埋伏额外牙的虚拟模型叠加于计算机屏幕显示的实时摄像图像上,为辅助定位提供可视化参考。该增强现实导航界面允许术者调节不同组织层的透明度以增强内部结构的观察,并通过可调节的定位置信度阈值优化图像配准精度。此外,当达到最佳配准对齐时,系统可锁定显示画面,确保关键操作过程中的视觉稳定性。本流程在一个患有深部埋伏额外牙的临床病例中得以应用。初步结果显示,该系统为埋伏额外牙的辅助定位提供了直观的空间引导。该工作流程在临床上具备可行性,术中未观察到邻近牙根损伤等并发症。综上所述,基于摄像头的增强现实导航技术可作为传统方法的潜在辅助手段,用于埋伏额外牙的拔除手术。通过提供内部结构的实时可视化以及对配准和透明度的交互式控制,该操作流程有助于推动数字化创新技术在复杂儿童牙科干预中的临床应用。
引言
多生牙是指超出正常牙列数目以外的牙齿,是一种常见的发育性牙体异常,也可能作为某些综合征的口腔表现。临床上,多生牙最常出现在上颌前牙区。部分多生牙仅表现为牙齿数目增多,可长期无症状;然而,它们也可能引发一系列并发症,包括邻近牙齿萌出异常、牙根吸收、牙弓形态不齐以及囊肿形成1,2。因此,当多生牙影响恒牙萌出、存在并发症风险或干扰后续治疗计划时,通常需要进行外科拔除。
早期诊断和及时干预是多生牙治疗的基础。干预时机的选择以及手术方式的确定与多生牙的空间位置密切相关。尽管关于最佳拔除时机仍存在争议,但许多临床医生倾向于对已经影响恒牙萌出或具有并发症潜在风险的病例进行早期干预3,4。手术技术的选择主要依赖于临床检查和影像学评估。在拔除多生牙前,锥形束CT(CBCT)常被用于三维(3D)评估多生牙的数量、位置、牙根形态及其与周围解剖结构的关系。这些信息有助于确定牙齿的精确位置、唇侧或腭侧方位、骨埋伏程度以及合适的手术入路2,5。
目前,传统的徒手拔除主要依赖术者对术前影像的空间解读以及基于经验的定位。定位误差可能导致过度去骨,甚至损伤邻近牙根或重要解剖结构3,6。随着微创理念的发展和数字技术的进步,3D打印个性化导板、动态导航、混合现实及机器人辅助技术已应用于复杂阻生牙或额外牙的拔除7,8,9,10。这些技术显示出提高定位精度、缩短手术时间、减少去骨量的潜力。然而,这些技术也存在局限性。3D打印个性化导板通常需要术前设计、模型处理、导板打印及后处理,可能增加准备时间和操作流程的复杂性。在基层医院或设备有限的机构中,导板制作往往依赖外部加工中心,可能进一步延长准备时间。动态导航和机器人辅助系统通常需要额外的追踪装置和注册步骤。在有限的口内手术空间中,这些系统可能增加设备布置和手术操作的复杂性,并可能影响术者的视野和器械操作。尽管混合现实在可视化方面具有显著潜力,但虚实配准的准确性以及动态追踪的稳定性仍是限制其临床应用的重要因素。此外,设备成本较高以及技术学习曲线较长,可能限制这些技术在门诊阻生额外牙拔除中的广泛应用。
为解决这些局限性,本方案所采用的增强现实(AR)方法使用了一种相对简单的硬件配置,主要包括一台计算机、一个立体摄像头和AR导航软件。AR技术已初步应用于口腔颌面外科手术中,包括牙源性囊肿切除术、牙种植体植入、正颌手术、颌面创伤手术以及阻生第三磨牙拔除术,并在术中可视化和空间定位方面展现出潜力11,12,13,14,15,16。因此,本方案提出一种基于立体摄像头、无需标记物、依赖配准的增强现实方法,以辅助多生牙的拔除。术前获取锥形束CT(CBCT)数据和口内扫描模型,进行三维重建;将多生牙及邻近牙齿的数字模型重建后导入AR导航系统。术中,立体摄像头实时采集手术视野;系统基于牙列形态实现无标记物配准,并将多生牙的虚拟模型叠加显示于屏幕上的实时摄像头图像中,从而为术中定位提供可视化参考。该工作流程特别适用于那些采用传统徒手手术难以定位的深部阻生多生牙病例。
方案
本研究方案经中国昆明医科大学附属口腔医院人类研究伦理委员会批准,并遵循其指南进行(批准文号:KYKQ2025MEC0077)。已获得患者及其法定监护人书面同意,同意使用并发表其临床及术中图像资料。
1. 仪器准备
- 准备无菌的拔牙器械。
- 准备增强现实(AR)设备,包括一台笔记本电脑和通过 USB 3.0 连接到计算机的高清摄像头。
2. 术前影像学检查与患者准备(图1)
- 进行基于术前高分辨率锥形束CT(CBCT)的三维重建,重点关注埋伏多生牙在上颌骨内的位置及其与邻近牙根和鼻腭神经血管束的空间关系。
注意:CBCT采集参数:New Tom 3G;视野范围:153.60 mm × 153.60 mm;矩阵大小:512 × 512 像素;体素大小:0.300 mm;管电压:110 kVp;管电流:3 mA。- 从CBCT软件中以医学数字成像和通信(DICOM)格式导出CBCT数据集。
- 打开Mimics Medical 21.0,以下简称三维重建软件。点击文件 > 新建项目,导入患者的DICOM数据集,然后点击下一步 > 打开。
- 点击分割 > 新建蒙版。在预设阈值集中选择骨组织(CT),并通过滑块调整阈值范围。本例中将最小值设为570 HU,最大值设为3071 HU。生成包含颅面骨骼数据的蒙版(命名为上颌骨)。
- 点击分割 > 裁剪蒙版,拖动选择框将区域限定在上颌骨范围内,然后点击确定。
- 点击分割 > 编辑蒙版,在弹出窗口中选择擦除,在二维和三维视图中移除与上颌牙接触的下颌牙齿,获得上颌骨及上颌牙列。
- 重建多生牙及邻近牙齿。点击新建蒙版,在预设阈值集中选择牙釉质(CT,儿童),点击确定以获取患者牙列数据。
- 点击分割 > 编辑蒙版,在弹出窗口中选择擦除,移除不必要的牙齿,仅保留位于右侧上颌切牙根区的埋伏多生牙。
- 点击分割 > 编辑蒙版和多切片编辑,进一步优化多生牙的蒙版。
- 选中上颌骨和多生牙的蒙版,右键点击并选择计算部件,生成相应的三维模型。
- 获取并修复患者口内扫描数据(图2A)。
- 扫描前,根据制造商说明,使用扫描软件中的校准模块对口内三维扫描仪进行校准。使用口内三维扫描仪(扫描速度:20帧/秒;单牙精度:≤0.01 mm;扫描深度:<22 mm)获取口内牙列扫描数据,并以STL格式导出扫描数据。
- 打开Geomagic Wrap 2021(以下简称三维扫描数据处理软件)。
- 点击文件 > 打开,选择上颌牙列扫描数据的STL文件,然后点击打开。
- 在单位选择窗口中选择毫米,然后点击确定。
- 点击裁剪 > 使用曲线裁剪,去除扫描边缘冗余且不规则的无效数据。
- 点击多边形 > 填充单个孔洞 > 平面 > 桥接,闭合模型。
- 点击网格医生 > 应用 > 确定,修复模型。
- 点击保存,并选择STL作为文件类型。
3. 将三维扫描数据与锥形束CT重建数据进行配准
- 在3D重建软件中,点击 导入 > STL,导入口内扫描模型的修复后STL文件。
- 点击 配准 > 点配准,在口内扫描模型与CBCT-derived牙列模型上选择对应的可重复解剖标志点。初始点配准至少需要四个非共线点,建议选择六个点以提高配准稳定性。例如,选择上颌中切牙的近中切角点、尖牙牙尖顶点,以及双侧上颌第一磨牙的近中颊尖顶点或中央窝点。点击 确定,获得初步配准的模型。
- 在“对象”面板中,点击 轮廓可见,在轴向、矢状向和冠状向平面上评估配准质量。当口内扫描模型与CBCT-derived牙列模型的牙列轮廓在二维视图中呈现近乎完全的视觉重叠,且无明显平移或旋转偏差时,视为配准满意。若存在偏差,可通过点击 重新定位 > 鼠标移动 和 鼠标旋转 调整模型,获得最终配准模型。
- 点击 文件 > 导出 > 二进制STL > 零件,选择阻生额外牙模型和已配准的口内扫描模型,点击 添加 > 完成。
4. 分离前部牙齿数据以进行识别(图2B)
- 打开 3D 扫描数据处理软件。
- 点击 文件 > 打开,选择上颌牙列扫描数据的 STL 文件,然后点击 打开。
- 在单位选择窗口中,选择 毫米,然后点击 确定。
- 点击 修剪 > 使用曲线修剪。沿龈缘依次点击,以上颌尖牙到尖牙之间的前牙冠部分为范围勾勒轮廓,然后点击 应用 > 确定。
- 在 模型管理器 中选中非前牙冠部分,右键单击并选择 删除。
- 点击 多边形 > 单个填充 > 平面 > 桥接。选择绿色边界线,按住鼠标左键拖动鼠标,选择另一端的边界以完成桥接。
- 点击 全部填充 > 应用 > 确定,完成模型封闭。
- 点击 网格修复工具 > 应用 > 确定,完成模型修复。
- 点击 保存,并选择 STL 作为文件格式。
5. 启动增强现实导航
注意:仅使用 Intel RealSense D415 相机以 1080p 分辨率和 30 fps 帧率采集 RGB 图像;其深度感知功能未用于跟踪或配准。相机标定参数在软件开发期间已预先设定,并用于增强现实(AR)配准,后续使用过程中无需额外标定。本系统采用基于患者个体化的三维前牙模型作为牙列标记物,通过将该三维模型的投影轮廓和几何特征与实时 RGB 相机画面中患者的前牙结构进行匹配,实现配准。自动配准完成后,额外牙的虚拟模型将根据其术前定义的与前牙模型之间的空间关系进行显示。
- 打开 AR 软件。
- 点击 导入 STL,选择之前步骤中导出的受累额外牙模型和前牙牙列模型,点击 确定,然后点击保存项目。
6. 术前准备
- 将患者置于仰卧位,并调整牙科椅至手术位置。
- 使用0.5%聚维酮碘对口内及口外区域进行消毒。
- 用无菌手术巾覆盖头部、面部和颈部,仅暴露鼻尖至颏下点区域。
- 在手术区域的颊侧和腭侧黏膜实施局部浸润麻醉,使用约1.7 mL含肾上腺素1:100,000的4%盐酸阿替卡因,其中含盐酸阿替卡因68 mg和酒石酸肾上腺素17 µg。
- 用无菌套管覆盖相机数据线和微型支撑支架。在图像采集过程中,保持相机与无菌手术区域的距离至少为30 cm。
7. 在增强现实辅助下建立手术入路
注意:该操作需由一个团队来完成,团队成员包括一名在增强现实(AR)技术方面经验丰富的主诊口腔外科医生、一名手术助手和一名AR操作助手。
- 使用拉钩和口镜牵开上唇,暴露手术区域。
- 打开增强现实(AR)软件及项目文件。选择前牙模型并将其用作配准标记物。点击 虚拟与导航 > 相机AR导航,然后选择要使用的相机,进入AR导航界面。
- 导航模块成功激活后,导航界面将显示实时相机画面。配准标记物的轮廓会出现在屏幕中央。由于相机与手术区域之间存在一定的距离和角度,需手动调整配准标记物的大小和方向,使其与相机画面中的牙列轮廓相匹配。此步骤仅作为初步对齐;最终配准将在第7.4步中自动完成。
- 当特征匹配度和定位置信度达到预设阈值(0.7)时,系统将自动完成配准。特征匹配是指投影轮廓与患者个体化的三维前牙模型几何特征以及实时RGB相机画面中可见前牙形态之间的匹配。
注:定位置信度指软件对牙列标记物在相机视野中空间定位可靠性的估计。阈值0.7代表接受自动配准所需的预设最低跟踪质量。仅当特征匹配度和定位置信度均达到该阈值时,才视为配准成功。该阈值基于多次初步测试选定,旨在平衡快速识别与稳定的AR叠加效果,但并不表示定量测量的手术定位精度。 - 配准完成后,牙列标记物的轮廓颜色由红色变为绿色。根据术前定义的空间关系,额外牙的虚拟模型将叠加显示在实时相机图像上。此时,屏幕上虚拟牙齿模型的位置即指示埋伏额外牙的实际位置。
- 调整相机角度,以获得用于术中参考的最佳虚拟模型视图。当缓慢旋转相机时,相机与牙列标记物之间的相对视角发生变化。由于额外牙模型与牙列标记物之间的空间关系已在术前确定,因此屏幕上的虚拟额外牙模型视图将随相机视角同步更新。
- 手术过程中,由AR操作助手使用微型支撑支架持握相机,并持续调整相机位置,使上颌前部手术区域位于相机视野中心,且相机光轴尽可能垂直于手术区域表面,从而获得最佳手术视野。
- 调节虚拟额外牙模型的透明度,直至在AR导航界面中可透过模型看到手术刀。术者可根据屏幕上叠加的虚拟模型轮廓,估测实际额外牙的大致边界。随后,在估测的额外牙颈区中央做长约1 cm的唇侧黏膜切口,切口方向大致垂直于额外牙的长轴 (图3A)。翻起黏骨膜瓣,暴露覆盖于额外牙表面的骨组织。
- 若手术器械频繁遮挡牙列识别区域,导致实时AR导航中断,可启用图像锁定功能。在将虚拟模型叠加至实时相机图像后,将其位置相对于真实解剖结构锁定,并以屏幕显示作为术中定位额外牙的参考依据。
注:在本病例中,由于术中实时AR导航稳定且干扰较少,未使用图像锁定功能。
8. 阻生多生牙的暴露与拔除
- 在增强现实(AR)辅助定位下,根据屏幕上显示的虚拟模型轮廓,确定实际多生牙的位置及其大致边界。使用外科手机去除覆盖在预估牙冠区域上的骨组织,直至暴露多生牙的牙冠 (图3B,C)。
- 一旦牙齿暴露,随后在直视下进行分牙和拔除操作,无需进一步的AR引导。
- 使用外科手机沿近远中方向对暴露的牙体组织进行分牙,从而将牙冠与牙根分离以消除阻力。交替使用牙挺和蚊式钳取出牙冠和牙根 (图3D,F)。
- 使用刮匙搔刮拔牙窝,确保无牙囊组织残留。
- 用无菌生理盐水冲洗拔牙窝,确保无牙体碎片残留 (图3E)。
- 使用3-0不可吸收缝线关闭切口,并以止血纱布加压以实现止血。
9. 术后管理
- 术后观察患者1小时,若无明显伤口出血即可出院。术后2小时可开始进食冷流质饮食,并逐渐过渡至软食。指导患者保持手术区域严格的口腔卫生。
- 术后预防感染,处方口服阿莫西林胶囊,每次0.5 g,每日两次,连用3天。嘱患者根据需要服用0.3 g布洛芬胶囊以缓解术后疼痛。
- 术后1周拆除缝线。指导患者密切观察伤口是否出现出血、疼痛或不适,若出现上述任何症状,应及时就医。
结果
一名17岁女性患者在正畸会诊期间接受了锥形束CT(CBCT)检查,结果显示上颌前部区域存在两颗埋伏多生牙。经正畸医生评估后,建议拔除这两颗多生牙以及一颗滞留的乳牙。口内检查可见滞留的乳牙,而两颗多生牙均未萌出至口腔内。CBCT显示,其中一颗多生牙倒置,位于右侧上颌侧切牙根尖上方,完全被骨组织包埋。另一颗多生牙位于左侧上颌中切牙与侧切牙之间的腭侧,呈唇-腭向排列,骨组织未完全覆盖,因此定位难度相对较低。在向患者及其家属充分解释病情、治疗方案、潜在风险及替代治疗方案后,患者及家属同意在增强现实(AR)辅助下,拔除位于右侧上颌侧切牙根尖上方倒置且骨内埋伏的多生牙。另一颗多生牙及滞留乳牙则采用常规方法拔除。
围手术期结果如下:数字化设计耗时15分钟。术中以前牙牙列作为牙列标记。完成初步手动对齐后,无需额外进行基于点的术中配准操作,因为增强现实(AR)系统可自动完成匹配与配准。通过AR辅助定位,术者确定了切口位置,并制备骨窗以暴露阻生的额外牙。从切口至完全拔除阻生额外牙的整个手术过程耗时10分钟。在操作过程中,由于手术器械遮挡了牙列识别区域,导致AR追踪暂时中断。当前牙牙列重新暴露后,系统再次识别并恢复了导航功能。
术中未观察到邻近牙根或重要神经血管结构受损。通过牙冠切开以消除阻力后,完全拔除了阻生的额外牙。由于术后检查显示拔除的牙齿完整,且拔牙窝内无残留的牙碎片或牙囊组织,因此未进行额外的术后锥形束CT(CBCT)检查。另一颗额外牙通过常规切开和翻瓣后拔除,滞留的乳牙也按常规方法拔除。
患者术后1周复诊拆线。临床检查显示手术区域无黏膜红肿或其他炎症迹象。患者未报告黏膜感觉异常。邻近牙齿叩诊无不适,无松动。
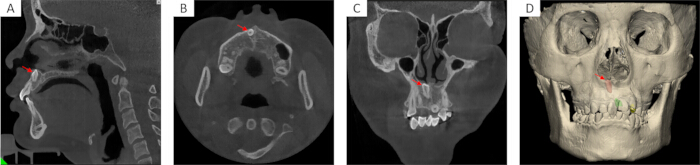
图1:多生牙的术前锥形束CT(CBCT)图像及三维重建。 (A) 矢状位、(B) 轴位和(C) 冠状位CBCT图像,显示上颌前部阻生多生牙的位置(红色箭头),及其与邻近牙根和周围骨组织的关系。(D) 三维重建模型,显示上颌骨、牙列及两颗多生牙。红色模型代表在增强现实(AR)辅助下拔除的唇侧多生牙,绿色模型代表采用传统方法拔除的腭侧多生牙。请点击此处查看该图的放大版本。
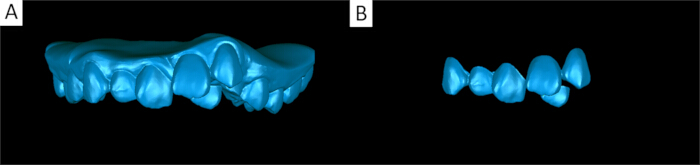
图2:口内扫描模型的处理。(A)用于与重建模型配准的修复后上颌口内扫描模型。(B)用于无标记增强现实轮廓配准的经修剪的上颌前牙模型。请点击此处查看该图的放大版本。
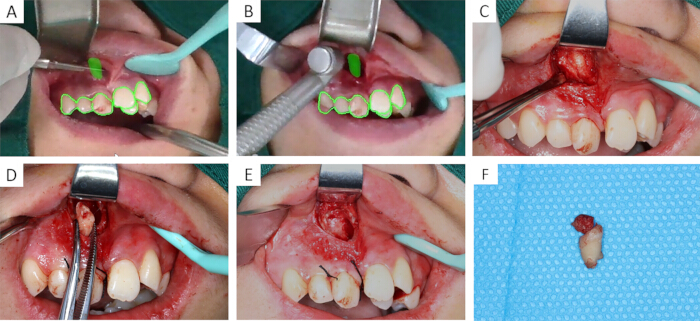
图3:增强现实辅助拔除阻生额外牙的关键术中步骤。(A) 切开前定位。阻生额外牙的虚拟模型叠加在增强现实导航界面显示的实时摄像图像上。绿色轮廓代表配准后的前牙列,绿色实心模型代表阻生额外牙的计划位置。(B) 使用增强现实导航指导去骨过程中的定位。(C) 去除覆盖骨质后,阻生额外牙暴露。(D) 将分割后的牙片从拔牙窝中取出。(E) 完全拔除阻生额外牙后,检查拔牙窝。(F) 检查已拔除的额外牙,确认完整移除。请点击此处查看该图的放大版本。
讨论
多生牙是一种常见的发育性牙体异常,可能导致邻近牙齿萌出异常、牙根吸收、牙弓不齐以及囊肿形成等并发症。对于影响恒牙萌出、具有并发症风险或影响后续正畸治疗计划的多生牙,手术拔除通常是主要的治疗选择。已穿出黏膜表面而直接可见的多生牙,或穿透骨组织并在黏膜切开后可直视的多生牙,相对容易拔除。相比之下,完全埋伏于骨内的多生牙在术野中无法直接观察,其唇腭向位置、开窗骨范围及手术入路的确定主要依赖术者对术前影像的空间解读能力和临床经验,因此此类病例更具挑战性,尤其对经验较少的年轻术者而言。尽管传统手术技术也可用于拔除埋伏多生牙,但其成功率高度依赖术者的经验。若术中定位偏离牙齿实际位置,可能导致过度去骨,增加邻牙牙根或重要解剖结构损伤的风险。目前,多种数字化技术已应用于埋伏多生牙的拔除,在精确定位牙体位置、保存骨量及减少并发症方面已显示出初步成效。然而,这些方法仍存在局限性,包括耗时较长、设备昂贵以及难以广泛推广实施。
本研究提出一种基于立体相机、增强现实辅助的阻生额外牙拔除方法。术前,利用锥形束CT(CBCT)和口内扫描数据重建额外牙及其邻近牙齿的三维模型。通过无标记增强现实配准,将虚拟模型叠加至增强现实导航界面中实时显示的相机图像上,为外科医生提供视觉参考,以评估阻生额外牙的位置。在此工作流程中,良好的CBCT与口内扫描数据配准、稳定的牙列识别,以及在保持相对固定相机位置的同时适当调整相机角度,是成功实施该技术的关键步骤。这些步骤对于获得清晰的术野视野和稳定的增强现实叠加至关重要。因此,需要充分的术前培训和反复练习,以确保可靠的术前数字化设计以及术中对增强现实系统的熟练操作。与依赖外部标记物或物理手术导板的导航方法相比,该方法无需在术区放置额外的人工标记物,从而减少了额外配准装置在有限的口内空间和手术区域中的干扰,同时保留了牙列的自然形态作为配准基础。在该系统中,手术区域图像由相机采集,增强现实叠加图像显示于屏幕之上。因此,系统的应用效果受相机角度、术野暴露程度以及器械遮挡的影响。上颌前部唇侧入路通常可提供更直接的相机视野和充分的术野暴露。在此入路下,软组织和器械遮挡相对有限,更有利于维持牙列轮廓的识别及虚实叠加的稳定性。与传统手术相比,该方法可能有助于外科医生优化骨窗设计并精确定位手术入路,从而潜在降低并发症风险。与其他数字化技术相比,该方法具有相对简单的硬件配置,并在成本和工作流程方面具备一定优势。
然而,该方案仍存在若干局限性。在本病例中,增强现实(AR)用于辅助定位阻生的额外牙,其预估的定位位置仅作为视觉参考,以协助切口定位和骨窗制备。该技术并未提供预先规划的切口线、预定义的骨窗边界、手术路径或牙齿分割平面,这在一定程度上限制了AR在此工作流程中的作用。在未来的病例中,可将切口线设计、骨窗边界定义、手术路径规划以及牙齿分割平面的预设纳入术前数字化设计,并通过AR在术中实时可视化,从而进一步提升该技术在手术路径规划与术中引导方面的价值。AR导航图像依赖于基于摄像头的手术区域采集,图像清晰度、照明条件、摄像头角度以及手术区域的暴露情况均可能影响牙列轮廓的识别与配准的稳定性。在手术过程中,摄像头由助手在无菌条件下手持操作,因此必须维持摄像头与手术区域之间的相对稳定性,以避免因手部震颤或视角变化导致的叠加图像偏移。此外,本方案所采用的无标记物配准方法依赖于前牙牙列的轮廓信息,手术器械、吸唾装置或软组织可能遮挡摄像头视野,导致导航中断。在此类情况下,需重复进行配准,可能影响手术流程的连续性。同时,术者主要通过显示屏观察AR叠加图像。对于初学者而言,屏幕上的二维显示与人眼自然的立体视觉存在差异,可能难以准确理解虚拟模型与真实手术区域之间的空间关系。为解决上述问题,可通过培训与系统优化两方面进行改进。首先,可采用3D打印模型进行标准化模拟训练,使术者熟悉图像配准、虚实融合图像解读以及AR辅助下骨窗定位的操作,从而减少因对技术不熟悉而导致的定位误差。其次,可进一步优化追踪算法与临床应用场景。例如,在实现稳定配准后,可锁定牙列轮廓与虚拟模型之间的空间关系,并在牙列特征重新暴露时实时更新虚拟模型的位置。此外,摄像头可通过机械支架固定,或集成至手术无影灯中,以减少手持摄像头带来的震动及操作负担。
基于立体相机的增强现实辅助方法为埋伏多生牙拔除术提供了直观且简化的术中定位视觉辅助。该方法在硬件配置、操作流程及潜在的临床应用方面具有一定优势。然而,目前的单病例演示仅表明其在临床实践中的可行性,临床应用时仍需谨慎。未来还需开展更大样本量、多中心的研究,以验证其定位准确性、临床效率及安全性。考虑到该设备的技术优势和可及性,该方法在未来基层医疗环境中的应用具有潜在前景,尤其适用于难以获得先进数字化外科设备的地区。本研究初步证实了采用该技术拔除埋伏多生牙的可行性,并为建立标准化的增强现实辅助拔牙操作流程提供了方法学基础。
披露
作者仅使用 DeepSeek 进行英文语言编辑和翻译辅助。所有经人工智能辅助生成的文本均经过作者审阅和修改,作者对稿件的最终内容负全部责任。
致谢
本工作由昆明医科大学颅颌面复杂畸形诊疗团队(2024XKTDTS08)、云南省临床医学中心研究项目(2024YNLCYXZX0227,2024YNLCYXZX0229)、云南省口腔疾病临床研究中心(202505AJ310001)、云南省高层次人才培养支持计划(YNWR-MY-2020-086)以及昆明医科大学教育教学研究项目(2026-JY-Z-18)资助。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 0.5% 聚维酮碘 | N/A | N/A | 用于术前口腔内及口腔外消毒。 |
| 3-0 非吸收性丝线缝合线 | Johnson (Suzhou) Medical Devices Co., Ltd. | 用于组织缝合。 | |
| 4% 盐酸阿替卡因含肾上腺素 | 用于局部麻醉。 | ||
| 摄像头 | Intal RealSense | D415 | 用于获取实时视野以识别标记物。 |
| 锥形束CT(CBCT) | Quantitative Radiology s.r.1.Verona, Italy | New Tom 3G | 用于获取牙齿及其周围结构的影像。 |
| 刮匙 | N/A | N/A | 用于刮除拔牙窝并清除残留的牙囊组织。 |
| 牙挺 | N/A | N/A | 用于松动并取出被分割的牙冠和牙根碎片。 |
| E3D CMF | Hunan Liuwei Jinghang Digital Technology Co., Ltd., Hunan, China. | https://www.e3d-med.com/ | 增强现实(AR)导航软件。 |
| Geomagic Wrap 2021 | 3D Systems Corporation | version 2021 | 用于处理口内扫描模型,并对前牙进行分割,作为配准标记物。 |
| 止血纱布 | N/A | N/A | 用于伤口闭合后加压止血。 |
| 口内扫描仪 | SHINING 3D | Aoralscan 3 CA3-C80046J04;https://www.shining3d.cn/ | 用于获取数字化牙弓数据。 |
| J45-LED 外科手机 | 广东金美医疗科技有限公司 | 45-TUP; https://www.jinmedental.cn/ | 用于去除覆盖在额外牙上的骨质,并将牙冠与牙根分离。 |
| 笔记本电脑 | 联想集团有限公司 | Legion Y7000 IRX9; Intel Core i7-13650HX CPU; NVIDIA GeForce RTX 4060 Laptop GPU, 8 GB GDDR6; 24 GB DDR5 RAM; 512 GB SSD. | 运行增强现实(AR)软件。 |
| Mimics | Materialise | version 21.0 | 用于三维重建。 |
| 无菌手术巾 | N/A | N/A | 用于覆盖头部、面部和颈部,仅暴露手术区域。 |
| 无菌套袖 | N/A | N/A | 用于术中图像采集时覆盖摄像头数据线和微型支撑支架。 |
| USB 3.0 数据线 | N/A | N/A | 用于连接摄像头与笔记本电脑以进行图像采集。 |
参考文献
- Tworkowski K, Gąsowska E, Baryła D, Gabiec K. Supernumerary teeth: literature review. J Pre Clin Clin Res. 2020;14(1):18-21.
- He L, et al. Prevalence, clinical characteristics, and 3-dimensional radiographic analysis of supernumerary teeth in Guangzhou, China: a retrospective study. BMC Oral Health. 2023;23(1):351.
- Barham M, et al. Influence of mesiodens on adjacent teeth and the timing of its safe removal. Imaging Sci Dent. 2022;52(1):67-74.
- Jang DH, et al. Determination of the range of intervention timing for supernumerary teeth using the Korean Health Insurance Review and Assessment Service database. J Clin Pediatr Dent. 2023;47(1):67-73.
- Pacurar C, et al. Impaction predictors and diagnostic performance of CBCT versus panoramic radiography for supernumerary teeth in a Romanian multicenter cohort. Diagnostics (Basel). 2025;15(23):3019.
- Maddalone M, Rota E, Amosso E, Porcaro G, Mirabelli L. Evaluation of surgical options for supernumerary teeth in the anterior maxilla. Int J Clin Pediatr Dent. 2018;11(4):294-8.
- Jo C, Bae D, Choi B, Kim J. Removal of supernumerary teeth utilizing a computer-aided design/computer-aided manufacturing surgical guide. J Oral Maxillofac Surg. 2017;75(5):924.e1-9.
- Xu F, et al. Precision extraction of lingual mandibular supernumerary teeth using dynamic navigation and high-speed handpieces: a case report. Am J Case Rep. 2024;25:e945262.
- Liu SL, Li M, Zhang FQ, Ma W. Assisted removal of impacted supernumerary teeth using HoloLens 2 and mixed reality. J Oral Maxillofac Surg. 2026;84(5):753-9.
- Liu C, et al. Efficiency for robotic-assisted extraction of completely impacted supernumerary teeth in children: a randomized controlled trial. BMC Oral Health. 2025;25(1):1831.
- Lysenko A, et al. The use of augmented reality navigation technology in combination with endoscopic surgery for the treatment of an odontogenic cyst of the upper jaw: a technical report. Imaging Sci Dent. 2022;52(2):225-30.
- Rosu SN, et al. Augmented reality in implant and tooth-supported prosthodontics practice and education: a scoping review. Dent J (Basel). 2025;13(9):435.
- Civita F, et al. Augmented reality vs CAD/CAM system in orthognathic surgery: development and accuracy evaluation. Maxillofac Plast Reconstr Surg. 2025;47(1):33.
- Lin L, et al. The application of augmented reality in craniofacial bone fracture reduction: study protocol for a randomized controlled trial. Trials. 2022;23(1):241.
- Ceccariglia F, et al. Application of augmented reality to maxillary resections: a three-dimensional approach to maxillofacial oncologic surgery. J Pers Med. 2022;12(12):2047.
- Pellegrino G, et al. Augmented reality in dental extractions: narrative review and an AR-guided impacted mandibular third-molar case. Appl Sci (Basel). 2025;15(17):9723.