Dieses Protokoll enthält detaillierte Methoden, die die Herstellung und Implementierung einer magnetisch basierten Afterload-Tuning-Plattform für technisches Herzgewebe beschreiben.
Ein Abonnement von JoVE ist erforderlich, um diesen Inhalt anzuzeigen. Melden Sie sich an oder beginnen Sie noch heute mit einer kostenlosen Testphase.
Methodenartikel
Magnetische Anpassung der Nachbelastung in technischen Herzgeweben
* These authors contributed equally
In diesem Artikel
Zusammenfassung
Zusammenfassung
Afterload ist dafür bekannt, die Entwicklung von physiologischen und pathologischen Herzzuständen voranzutreiben. Daher könnte die Untersuchung der Ergebnisse veränderter Nachladezustände wichtige Einblicke in die Mechanismen liefern, die diese kritischen Prozesse steuern. Eine experimentelle Technik zur präzisen Feinabstimmung der Nachbelastung im Herzgewebe im Laufe der Zeit fehlt jedoch derzeit. Hier wird eine neu entwickelte magnetisch basierte Technik zur Erreichung dieser Kontrolle in technischen Herzgeweben (EHTs) beschrieben. Um magnetisch reagierende EHTs (MR-EHTs) herzustellen, werden die Gewebe auf hohlen Silikonpfosten montiert, von denen einige kleine Permanentmagnete enthalten. Ein zweiter Satz Permanentmagnete wird so in eine Acrylplatte eingelassen, dass sie mit der gleichen Polarität ausgerichtet und axial mit den Postmagneten ausgerichtet sind. Um die Nachlast einzustellen, wird diese Platte von Magneten in Richtung (höhere Nachlast) oder weg (niedrigere Nachlast) von den Postmagneten mit einer piezoelektrischen Stufe mit einem Encoder übersetzt. Die Bewegungssteuerungssoftware zur Einstellung der Bühnenpositionierung ermöglicht die Entwicklung benutzerdefinierter Nachlastschemas, während der Encoder sicherstellt, dass die Stufe alle Inkonsistenzen an seinem Standort korrigiert. Diese Arbeit beschreibt die Herstellung, Kalibrierung und Implementierung dieses Systems, um die Entwicklung ähnlicher Plattformen in anderen Labors auf der ganzen Welt zu ermöglichen. Repräsentative Ergebnisse aus zwei separaten Experimenten sind enthalten, um die Bandbreite der verschiedenen Studien zu veranschaulichen, die mit diesem System durchgeführt werden können.
Einleitung
Nachladen ist die systolische Belastung des Ventrikels, nachdem er begonnen hat, Blut auszuwerfen1. Während der Herzentwicklung ist eine geeignete Nachbelastung von entscheidender Bedeutung für die Kardiomyozytenreifung2. Im Erwachsenenalter können niedrige Konzentrationen ventrikulärer Nachbelastungen (z. B. bei bettlägerigen Patienten mit hoher Rückenmarksverletzung3 oder in sehr speziellen Fällen wie Raumflug4)zu einer Hypotrophie des Herzens führen. Umgekehrt kann eine hohe Nachbelastung zu einer Herzhypertrophie führen5. Während Herzhypertrophie bei Ausdauersportlern oder schwangeren Frauen als vorteilhaft und physiologisch gilt, Hypertrophie im Zusammenhang mit langfristiger arterieller Hypertonie oder schwerer Aortenklappenstenose ist schädlich, da es eine prädisponiert herzherzherzige Herzrhythmusstörungen und Herzinsuffizienz6. Obwohl die 5-Jahres-Sterblichkeitsrate für Herzinsuffizienzpatienten von 70 % in den 1980er Jahrenum 6 % auf 40–50 %7 gesunken ist, besteht nach wie vor ein großer Bedarf an neuen therapeutischen Behandlungsmöglichkeiten für diesen weit verbreiteten Zustand (derzeit 2,2 % der Bevölkerung in der westlichen Welt)8.
Um die molekularen Mechanismen der pathologischen Herzhypertrophie zu untersuchen und präventive oder therapeutische Strategien zur Behandlung dieser Krankheit zu testen, wurden in vivo Modelle der Nachbelastungentwickelt 9,10,11,12. Diese Modelle bieten zwar positive Einblicke in die Auswirkungen der Nachbelastung auf die ventrikuläre Leistung, erlauben jedoch keine feine Kontrolle über die Nachlastgröße. Alternativ ermöglichen In-vitro-Studien mit Nachbelastungen an ausgeschnittenen Herzen und Muskelpräparaten eine feinere Kontrolle der Gewebebelastung, aber diese Modelle sind nicht förderlich für Längsstudien13,14,15.
Um diese Probleme zu überwinden, entwickelten wir ein In-vitro-Modell erhöhter Nachbelastung in technischen Herzgeweben (EHTs)16,17. Dieses Modell ist ein dreidimensionales Kulturformat für Rattenherzzellen, eingebettet in eine Fibrinmatrix, die zwischen flexiblen Hohlsilikonpfosten aufgehängt ist. Diese Gewebe schlagen spontan (gegen die Widerstandsfähigkeit der Silikonpfosten) und führen auxotonic Arbeit. Wir haben die Nachlast, die in früheren Experimenten auf EHTs angewendet wurde, um den Faktor 12 erhöht, indem wir eine Woche lang starre Metallstützen in die hohlen Silikonpfosten eingesetzt haben. Dies führte zu einer Vielzahl von Veränderungen, charakteristisch für pathologische Herzhypertrophie18,19,20: Kardiomyozytenhypertrophie, partielle Nekkropotose, ein Rückgang der kontraktilen Kraft, die Beeinträchtigung der Gewebeentspannung, Reaktivierung des fetalen Genprogramms, eine metabolische Verschiebung von der Fettsäureoxidation zu anaeroben Glykolyse, und eine Zunahme der Fibrose. Obwohl dieses Verfahren in mehreren Studien erfolgreich eingesetzt wurde17,21,22, hat es einige Nachteile. Es gibt nur zwei Zustände, niedrige oder sehr hohe (12-fache) Nachlast, und das Verfahren erfordert eine manuelle Handhabung der EHTs, die ihre zeitliche Flexibilität einschränkt und das Risiko einer Kontamination darstellt.
Vor kurzem, Leonard et al. verwendet eine ähnliche Technik, um Nachladung in EHTs kultiviert auf Silikonpfosten23zu modulieren. Zahnspangen unterschiedlicher Länge wurden um die Außenseite der Pfosten gelegt, um ihre Biegebewegung einzuschränken. Die Autoren dieser Studie berichteten, dass eine einzigartige kleine bis mittlere Erhöhung der Last verbesserte Kraftentwicklung und Reifung von menschlichen iPS-abgeleiteten EHTs, während höhere Belastungen zu einem pathologischen Zustand führten. Ähnlich wie unser eigenes System erlaubt diese Technik jedoch nur eine einmalige Erhöhung der Nachlast, deren Größe durch die Länge der Klammern diktiert wird. Daher sind feine Änderungen in der Nachlast, Änderungen der Nachlast im Zeitverlauf und präzise Ladeschemas mit diesen Techniken nicht möglich.
Hier stellen wir das Protokoll für ein System zur Verfügung, mit dem der Nachwiderstand moduliert werden kann, d.h. nach dem Abladen von EHTs magnetisch24. Diese Plattform erleichtert die Feinabstimmung von Afterload, ermöglicht benutzerdefinierte Nachlastschemas und sorgt für EHT-Sterilität.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Protokoll
1. Vorbereitung der Afterload Tuning Plattform
HINWEIS: Die Schritte in diesem Teil des Protokolls sind nicht zeitgenau.
- Herstellung der magnetisch reagierenden Silikonregale
HINWEIS: Diese Racks dienen als Kulturplattform für EHTs. Jedes EHT wird zwischen zwei Silikonpfosten aufgehängt, die dem Gewebe nachlagern. Der Grad der Nachlast hängt direkt mit der Steifigkeit dieser Pfosten zusammen. Um die magnetische Nachlastabstimmung zu ermöglichen, müssen einige der Pfosten magnetisch reaktionsfähig sein.- Erwerben Sie 24-Well-Platten-kompatible Racks von Silikonpfosten (Maße in Ergänzender Abbildung 1angegeben ). Die in dieser Studie verwendeten Racks wurden von einem kommerziellen Silikongüterlieferanten nach diesen Abmessungen mit Silikon mit einer Landhärte von 40 hergestellt.
- Bestimmen Sie die Polarität der Postmagnete (z.B. d = 0,5 mm, h = 2,0 mm; siehe Materialtabelle),indem Sie sie auf einen größeren Permanentmagneten setzen.
- Halten Sie eine feste Polarität, schmieren Sie die Magnete mit Wasser und setzen Sie sie nacheinander in die äußersten Pfosten der Silikonregale ein.
HINWEIS: Wenn Sie versuchen, mehr als einen Magneten gleichzeitig einzusetzen, wird es durch den zusätzlichen Widerstand schwieriger, die Magnete an den Unteren Rand des Pfostens zu drücken. - Verwenden Sie ein stumpfes Stück Edelstahl-Zahndraht (d x 0,4 mm, siehe Materialtabelle),um sie vorsichtig an den Boden der Hohlpfostenhöhle zu schieben. Sie können bis zu fünf Magnete in jedem Beitrag stapeln.
- Verwenden Sie (Rundnasen-)Zange, um Edelstahl-Zahndraht (d x 0,4 mm, siehe Materialtabelle)in Klammern zu biegen, die 11,25 mm breit und 15 mm lang sind. Verwenden Sie Drahtschneider, um die Klammern und eine Datei zu schneiden, um die Schnittfläche zu glätten. Um sicherzustellen, dass die richtigen Abmessungen erreicht werden, kann man eine selbst gebaute Vorrichtung verwenden, um bei der Drahtbiegung zu helfen.
HINWEIS: Eine Postimmobilisierung kann auch durch Zahnspangen aus anderen Materialien erreicht werden, sofern sie nicht magnetisch und starr sind. - Schmieren Sie die Klammern mit Wasser und legen Sie sie in das Silikongestell ein, wobei sie den zweiten und dritten bis äußersten Pfosten im Prozess fixiert (siehe Abbildung 1 für den kompletten Silikon-Rack-Setup).
HINWEIS: Optional können Fragmente der Styrol-Rundstange (siehe Materialtabelle)in die leeren Pfosten (die ohne Korsett oder Magnet) eingesetzt werden, um die Basissteifigkeit der Steuerpfosten an die der magnetisch reagierenden Pfosten anzupassen. - Lassen Sie die Regale für 1-2 Tage stehen, damit das verbleibende Wasser trocknen kann.
- Wenn die Pfosten trocken sind, versiegeln Sie die Löcher an der Oberseite der hohlen Silikonpfosten, die die Magnete enthalten, mit einem Tropfen Silikonkleber.
- Das Nachlade-Tuning-Gerät
HINWEIS: Da die Magnete in der Nachlast-Tuning-Vorrichtung zu oder weg von denen in den Silikonpfosten bewegt werden, erhöhen oder verringern sich die attraktiven magnetischen Kräfte entsprechend, was zu einer veränderten Steifigkeit der Silikonpfosten führt. Diese Bewegung wird mit einer piezoelektrischen Stufe erreicht. Aufgrund der prototypischen Natur des Afterload-Tuning-Geräts werden keine detaillierten Schritt-für-Schritt-Anleitungen zur Replikation bereitgestellt. Stattdessen werden hierin allgemeine Richtlinien für den Bau eines ähnlichen Afterload-Tuning-Geräts beschrieben.- Erhalten Sie einen hochpräzisen piezoelektrischen Linearmotor, um die vertikale Übersetzung der Magnetplatte in Richtung und weg von den EHTs zu ermöglichen (siehe Tabelle der Materialien).
HINWEIS: Es wird dringend empfohlen, diesen Motor mit einem Lineargeber auszustatten, um die Bühnenpositionierung zu korrigieren. - Positionieren Sie einen Satz permanenter Magnete innerhalb eines nichtmagnetischen Halters so, dass sie axial mit den Postmagneten ausgerichtet sind, wenn sie direkt darunter platziert werden. Hier bei großen zylindrischen Magneten (d = 13 mm, h = 14 mm; siehe Materialtabelle)wurden in eine Acryl-Kunststoffplatte ("Magnetplatte") eingelassen.
- Befestigen Sie den Magnethalter mit einem nichtmagnetischen Material an der piezoelektrischen Stufe. Dies kann mit einem L-förmigen Aluminiumstück erreicht werden (siehe Abbildung 2).
- Erstellen Sie einen Rahmen, der die Komponenten des Nachlade-Tuning-Geräts beherbergen kann. Zumindest sollte diese Struktur eine Position haben, an der die piezoelektrische Bühne vertikal montiert werden kann, sowie einen starren Rahmen, auf dem die 24-Well-Platte platziert werden kann.
HINWEIS: Es wird vorgeschlagen, die Position dieser Halterung in der horizontalen Ebene zu modifizieren, um Anpassungen in der axialen Ausrichtung zwischen den beiden Magnetsätzen zu ermöglichen. Um diese Manövrierfähigkeit im vorgestellten System zu erreichen, wurde ein System mechanischer Antriebe eingesetzt (Abbildung 3). Das hier beschriebene Nachlast-Tuning-Gerät wurde so konzipiert, dass es mit dem EHT-Kontraktilitätsanalysesystem kompatibel ist (siehe Materialtabelle). Als solche wurden seine Abmessungen auf 29 cm breite, 29 cm Tiefe und 16 cm Höhe beschränkt, um in dieses System zu passen. - Um eine visuelle Analyse des Gewebes zu ermöglichen, installieren Sie eine Lichtquelle innerhalb des Nachlade-Tuning-Geräts. Hier wurde eine Reihe von LEDs eingesetzt (Abbildung 4), um die EHTs von unten zu beleuchten (Abbildung 5).
- Erhalten Sie einen hochpräzisen piezoelektrischen Linearmotor, um die vertikale Übersetzung der Magnetplatte in Richtung und weg von den EHTs zu ermöglichen (siehe Tabelle der Materialien).
- Kalibrieren des Afterload-Tuning-Systems
Hinweis:Um die EHT-Nachlast exakt auf den gewünschten Wert zu erhöhen, muss die Beziehung zwischen Magnetabstand und der resultierenden Poststeifigkeit bestimmt werden.- Messen Sie den nächstgelegenen (dmin) und am weitesten (dmax) Magnetabstand, der in Ihrem Setup möglich ist. Diese Entfernungen bestimmen die maximal und minimal erreichbare Nachlast.
HINWEIS: Die Unterseite der Kulturplatte verhindert den direkten Kontakt zwischen der Magnetplatte und den magnetisch reagierenden Silikonpfosten. - Produzieren Sie eine Reihe von nichtmagnetischen Gewichten und montieren Sie sie auf Einerschnur, um als Testlast enden.
- Bestimmen Sie die Gewichte der Testlasten mit einer Feinwaage und beschriften Sie sie entsprechend dieser Gewichtung. Hier bei sechs verschiedenen Acrylglasgewichten von 30 mg bis 200 mg.
HINWEIS: Wählen Sie Gewichte aus, die schwer genug sind, um den Pfosten zu biegen, aber nicht so schwer, dass sie den Pfosten mehr als ein paar Millimeter biegen. Die Verwendung einer größeren Anzahl von Testlasten stellt sicher, dass die Kalibrierung präziser ist, aber auch zeitaufwändiger wird. - Montieren Sie eines der Silikonregale vertikal (mit nichtmagnetischen Materialien), so dass die magnetisch reagierenden Silikonpfosten horizontal ausgerichtet sind.
- Montieren Sie einen der Plattenmagneten (den "Kalibrierungsmagneten") auf einer horizontal fahrenden linearen Stufe, so dass er axial mit dem magnetisch reagierenden Pfosten ausgerichtet ist.
- Positionieren Sie den Kalibriermagneten einen definierten Abstand vom magnetisch reagierenden Silikonpfosten mit der horizontalen Stufe (vorzugsweise in einem Abstand beginnen, der dem maximalen Magnetabstand entspricht, der durch die Nachlastabstimmungsvorrichtung erreichbar ist).
- Platzieren Sie eine Kamera (z. B. materialtable) an der Seite dieses Setups, um die Durchbiegung des Pfostens unter dem Einfluss der Testlasten optisch aufzeichnen zu können.
HINWEIS: Es wird vorgeschlagen, dass der Benutzer eine Kamera mit einer Auflösung von mindestens 2 Megapixeln verwendet, um eine genaue Bestimmung der Post-Ablenkung zu gewährleisten. - Nehmen Sie ein Bild des Beitrags in Ermangelung von Gewichtungen als Referenz für die "neutrale" Position des Beitrags zu verwenden.
- Ohne die Perspektive der Kamera zu ändern, befestigen Sie eine der Lasten am Ende des Silikonpfostens und machen Sie ein Bild der Pfostenbiegung unter dem Einfluss des Gewichts.
- Wiederholen Sie diese Messung für alle Gewichte.
- Optisch bestimmen die Durchbiegung des Silikonpfostens durch die Gravitationskraft jedes Gewichts.
- Grafisch die Durchbiegung des Silikonpfostens (x, auf der x-Achse) gegen die Gravitationskraft jedes Prüfgewichts (mg, auf der y-Achse). Dies sollte zu einer linearen Beziehung zwischen Kraft und Ablenkung führen.
HINWEIS: Wenn die Daten nicht linear sind, kann dies darauf hindeuten, dass der Pfosten außerhalb seines linearen Ablenkungsbereichs liegt, d. h. die verwendeten Gewichte waren zu schwer. - Zeichnen Sie eine lineare Regressionsfunktion, die durch (0,0) und die erfassten Daten geht (Beispiele siehe Abbildung 6A). Die Steigung dieser Funktion (mg = kx) ist die Steifigkeit k des magnetisch reagierenden Silikonpfostens am getesteten Magnetabstand.
- Wiederholen Sie diese Schritte in mehreren Abständen zwischen dmax und dmin. Hier bei neun verschiedenen Magnetpositionen von 31 mm bis 5 mm wurden Verformungen analysiert.
- Bestimmen Sie die Basissteifigkeit des magnetisch reagierenden Silikonpfostens in Ermangelung des Kalibriermagneten mit der gleichen Technik.
- Bestimmen Sie auch die Steifigkeit eines mobilen, nicht magnetisch reagierenden Steuerpfostens mit der gleichen Technik.
- Plotten Sie die resultierenden k-Werte gegen die jeweiligen Magnetabstände. Dies sollte zu einer negativen exponentiellen Beziehung führen.
- Zeichnen Sie eine Regressionsfunktion durch diese Werte. Verwenden Sie z. B. Nichtlineare Anpassung | Einphasige Zerfallsfunktion in der Analysesoftware (siehe Tabelle der Materialien). Diese Regressionsfunktion beschreibt die Beziehung zwischen Magnetabstand und Nachlast (siehe Beispiel Abbildung 6B).
- Messen Sie den nächstgelegenen (dmin) und am weitesten (dmax) Magnetabstand, der in Ihrem Setup möglich ist. Diese Entfernungen bestimmen die maximal und minimal erreichbare Nachlast.
2. EHT-Generation und Kultur
HINWEIS: EHT-Generierung und -Kultur wurden in einem weiteren Artikel25ausführlich beschrieben. Daher werden wir diese Aspekte nur kurz in unserem Protokoll behandeln. Bitte führen Sie die folgenden Schritte unter sterilen Bedingungen aus und halten Sie sich an gute Zellkulturpraktiken.
-
EHT-Generierung
- Tauchen Sie die zuvor vorbereiteten Silikonregale mindestens 20 min in einen mit 70% Ethanol gefüllten Behälter ein.
ACHTUNG: Autoklavieren Sie die nach geladenen Silikonpfosten nicht, um sie zu sterilisieren, da hohe Temperaturen die Permanentmagnete beschädigen können. - Bringen Sie diesen Behälter in den Biosicherheitsschrank, spülen Sie die Regale 2x mit sterilem Wasser ab und lassen Sie sie an der Luft trocknen.
HINWEIS: Um die Wahrscheinlichkeit einer Kontamination zu verringern, sollte dieser Prozess im selben Biosicherheitsschrank durchgeführt werden, der später zum Gießen der EHTs verwendet wird. - Neonatale Rattenherzventrikuläre Zellen oder HiPSC (humaninduzierte pluripotente Stammzell)-abgeleitete Kardiomyozyten (auch kommerziell erhältlich) erwerben (und ggf. auftauen) und den EHT-Rekonstitutionsmix gemäß Tabelle 1vorbereiten.
- 1,5 ml warme 2% Agaroselösung in die linken 4 Brunnen einer 24-Well-Kulturplatte und sofort einen Polytetrafluorethylen (PTFE) Abstandsraum (siehe Materialtabelle)in die flüssige Agaroselösung einsetzen.
- Wiederholen Sie den vorherigen Schritt für die verbleibenden 20 Bohrungen innerhalb der Kulturplatte.
- Nachdem Die Agarose für 10 min erstarrt ist, entfernen Sie vorsichtig die PTFE-Abstandshalter.
HINWEIS: Die Agrose wird trüb, wenn sie sich verfestigt hat. - Setzen Sie die Pfosten der magnetisch empfindlichen Silikonträger in die agarose Hohlräume der PTFE-Abstandshalter ein.
- Pipetten Sie 100 l der Rekonstitution sinieren Sie in eine 3 L Aliquot von 100 mU/L Thrombin-Lösung. Rohrleitung zweimal nach oben und unten zu mischen und schnell in die Leere innerhalb der ersten Agarose Schimmel auf der Kulturplatte übertragen.
- Wiederholen Sie den vorherigen Schritt für die verbleibenden 23 Formen mit einer neuen Pipettenspitze für jedes EHT.
HINWEIS: Mischen Sie den Konstitutionsmix alle 6–8 EHTs, um eine Zellsedimentation zu verhindern. - Bewahren Sie die 24-Well-Platte 90 min in einem Inkubator (37 °C, 7%CO2, 40% O2) auf. In der Zwischenzeit bereiten Sie das EHT-Medium vor, indem Sie Dulbeccos modifiziertes Eagle Medium (DMEM) mit 10% Pferdeserum, 1% Penicillin/Streptomycin, 10 g/ml Insulin und 33 g/ml Aprotinin ergänzen.
- Fügen Sie jedem Brunnen 500 l warmes EHT-Medium hinzu.
- Bewahren Sie die 24-Well-Platte 30 min in einem Inkubator (37 °C, 7%CO2, 40% O2) auf. Während dieser Zeit bereiten Sie eine zweite 24-Well-Platte mit 1,5 ml EHT-Medium in jedem Brunnen vor und legen Sie sie in den Inkubator.
- Entfernen Sie die magnetempfindlichen Silikonträger mit den frisch gegossenen EHTs vorsichtig aus den Agaroseformen und übertragen Sie sie auf die zweite 24-Well-Platte.
- Tauchen Sie die zuvor vorbereiteten Silikonregale mindestens 20 min in einen mit 70% Ethanol gefüllten Behälter ein.
-
EHT-Kultur
HINWEIS: Nach dem Gewebegießen kann das Medium dreimal pro Woche wechseln: montags, mittwochs und freitags.- Für einen mittleren Wechsel 1,5 ml frisches EHT-Medium pro Brunnen in eine neue 24-Well-Kulturplatte geben und diese Platte im Inkubator bei 37 °C, 7%CO2und 40%O2 für mindestens 30 min legen.
- Übertragen Sie die Silikonständer von der alten 24-Well-Platte auf die neue Platte unter einer Zellkulturhaube.
- Bewahren Sie die geschlossenen EHT-Platten in einem Inkubator bei 37 °C, 7%CO2und 40%O2 auf.
3. Nachlademodifikationsexperimente
HINWEIS: Die folgenden Protokollschritte sind spezifisch für die piezoelektrische Motor- und optische Kontraktilitätsanalyseplattform, die in der Tabelle der Materialienaufgeführt ist.
- Vorbereitung des Afterload-Tuning-Geräts für Experimente
- Um die Auswirkungen von Nachlastmanipulationen auf die EHT-Kontraktilität zu messen, trennen und entfernen Sie das Beleuchtungssystem aus dem innersten Fach der optischen Kontraktilitätsanalyseplattform, und setzen Sie das Nachlast-Tuninggerät einschließlich der Lichtquelle ein.
- Installieren Sie die Stage Motion Control Software (siehe Tabelle der Materialien) auf dem Computer, der zum Ausführen des Nachlade-Tuninggeräts verwendet wird.
- Schließen Sie den piezoelektrischen Stufenmotor an den Motion Controller (siehe Tabelle der Materialien)und den Motion Controller an den Computer an. Stellen Sie sicher, dass der Motion Controller auch an eine Stromquelle angeschlossen ist.
HINWEIS: Es gibt zwei Lichter auf der Fläche des Motion-Controllers. Beim Anschluss an die Stromversorgung blinken beide Lichter für einige Sekunden rot. Während des Betriebs bleibt die obere Ampel grün, während die untere nur rot werden sollte, wenn ein Fehler auftritt. - Legen Sie eine leere 24-Well-Kulturplatte auf die Plattenhalterung an der Oberseite des Nachlade-Tuning-Geräts.
- Richten Sie die leere Kulturplatte mit der darunter liegenden Magnetplatte optisch aus, indem Sie das mechanische Antriebssystem XY verwenden, das an der Halterung befestigt ist.
- Betrieb des Afterload-Tuning-Geräts
- Starten Sie die Motion Controller-Plattformsoftware.
- Schließen Sie die Software an den Piezo-Stufenmotor an, indem Sie den Port auswählen, der während der Installation der Motion Control-Software als Stufenanschluss bezeichnet wird, und klicken Sie dann auf die Schaltfläche "Öffnen des Ports".
HINWEIS: Nach Abschluss dieses Schritts sollte der Port als "offen" gekennzeichnet und in einem grünen Feld angezeigt werden. - Wechseln Sie zum Systembedienfeld. Wählen Sie "Schleife öffnen" im Dropdown-Menü Schleife aus.
- Bewegen Sie die Magnetplatte manuell in ihre höchste Position, d.h. den nächsten möglichen Magnetabstand dmin. Die Magnetplatte sollte mit der Kulturplattenhalterung in Kontakt kommen.
- Wechseln Sie zum Bewegungsbedienfeld. Klicken Sie auf die Schaltfläche Null, um die aktuelle Position der Piezostufe auf 0 mm zurückzusetzen.
- Bewegen Sie die Magnetplatte manuell in ihre niedrigste mögliche Position. Notieren Sie die Geberposition (im Motion Panel von Encangegeben), um den Bewegungsbereich für den piezoelektrischen Stufenmotor zu bestimmen.
- Legen Sie die Reiselimits im Systembedienfeld auf Werte innerhalb des im vorherigen Schritt festgelegten Bewegungsbereichs fest. Dadurch wird verhindert, dass die Magnetplatte in die Kulturplatte oder die Unterseite des Nachlade-Tuning-Geräts stößt.
- Bewegen Sie die Magnetplatte erneut in ihre höchste Position und klicken Sie auf die Schaltfläche Null.
- Wechseln Sie zum Systemfenster, und ändern Sie den Feedback-Loop-Modus in Closed Loop. Dadurch wird sichergestellt, dass die Stufe alle Fehler in ihrer Positionierung korrigiert.
- Klicken Sie im Feld Parameter speichern auf die Schaltfläche Speichern, um diese Einstellungen im System zu speichern.
- Legen Sie eine 24-Well-Kulturplatte mit EHTs auf magnetisch reaktionsfähige Silikonständer auf die Kulturplatte.
- Um den Magnetabstand zu berechnen, der erforderlich ist, um eine gewünschte Nachlast zu erreichen, lösen Sie die nichtlineare Regressionsfunktion aus Schritt 1.3.19 für den Magnetabstandsparameter d. Wenn die Gleichung z.
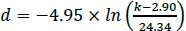 B. lautet: D ist der Magnetabstand (in mm), der notwendig ist, um die gewünschte Nachlast k in mN/mm zu erreichen, wäre ein Magnetabstand von 12,12 mm erforderlich, um eine Nachlast von 5 mN/mm zu erreichen.
- D dmin vom berechneten Magnetabstand d subtrahieren d. Das Ergebnis ist der Abstand, den die Magnetplatte von ihrer Nullposition aus zurücklegen muss, um die gewünschte Nachlast zu erreichen.
- Geben Sie diesen Wert in das Eingabefeld Zielposition 1 im Bewegungsbedienfeld ein, und klicken Sie auf Gehe, um die Nachladung der EHTs an den berechneten Wert anzupassen.
- Optional: Programmierung der Bühne für ein Intervall-Nachlast-Regime
HINWEIS: Im vorherigen Abschnitt wird beschrieben, wie sie die Bühne so programmiert, dass sie an eine einzelne Position verschoben und an einer einzigen Position bleibt. Es ist jedoch auch möglich, verschiedene Befehle zu einem Programm zu verketten, um eine automatisch ausgeführte Bewegungsabfolge zu erreichen, die auf einer kontinuierlichen Schleife wiederholt werden kann. Ausführlichere Anweisungen zur Motion-Controller-Plattformsoftware finden Sie in der Bedienungsanleitung des Bühnenherstellers.- Nachdem Sie das Nachlade-Tuning-Gerät wie im vorherigen Abschnitt beschrieben eingerichtet haben, öffnen Sie das Befehlsbedienfeld. Geben Sie den Befehl 1PGM1 ein, und drücken Sie die Eingabetaste, um mit der Aufzeichnung eines Programms zu beginnen.
- Um ein Programm zu erstellen, das z. B. dazu führt, dass sich die piezoelektrische Stufe 30 mm von der Nullposition nach unten bewegt (weg von den EHTs) und nach 40 s zurückkehrt, geben Sie die folgende Befehlskette ein: 1MVA30 bei 1WST bei 1WTM40000 - 1MVA0 bei 1WST
- Verwenden Sie den Befehl 1END, um die Aufzeichnung eines Programms abzuschließen und zu speichern.
- Verwenden Sie den Befehl 1EXC1, um das aufgezeichnete Programm auszuführen.
- Um das Programm auf einer kontinuierlichen Schleife laufen zu lassen, geben Sie 1PGL1ein, gefolgt vom Befehl 1EXC1.
- Um ein Schleifenprogramm zu beenden, geben Sie den Befehl 1ESTein.
HINWEIS: Tabelle 2 enthält einige nützliche Befehle für Nachlastmodifikationsexperimente. Eine vollständige Liste der verfügbaren Befehle für dieses System finden Sie im Referenzhandbuch für das modulare Bewegungssteuerungssystem.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Ergebnisse
Magnetpoststeifigkeit Quantifizierung
Ein horizontal ausgerichteter magnetisch reagierender Silikonpfosten wurde in einer festen Position montiert und ein axial ausgerichteter Kalibriermagnet in mehreren definierten Abständen ("Magnetabstände") von diesem Pfosten platziert. Testladungen von bekanntem Gewicht wurden am Ende des Silikonpfostens aufgehängt, wodurch sich der Pfosten verbiegen musste. Diese Durchbiegung wurde optisch quantifiziert. Bei allen Magnetabständen wurde eine lineare Beziehung zwi...
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Diskussion
Das hier beschriebene Protokoll beschreibt eine neue Technik zur magnetischen Veränderung der Nachlast in technischen Herzgeweben. Diese Technik beruht auf der Verwendung einer piezoelektrischen Stufe, um eine Platte mit starken Magneten in Richtung und weg von magnetisch reagierenden Racks von Silikonpfosten zu übersetzen. Je näher die beiden Magnetsätze, desto stärker die Nachladung, die die EHTs auf ihnen kultiviert haben.
Es gibt mehrere Schritte, die für die erfolgreiche Produktion und Ve...
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Offenlegungen
TE und MNH sind Mitbegründer der EHT Technologies GmbH. Alle anderen Autoren haben nichts zu verraten.
Danksagungen
Die Autoren danken Jutta Starbatty für ihre Unterstützung in der Gewebekulturarbeit, Axel Kirchhof für Fotografie, Alice Casagrande Cesconetto für die Schnittarbeit und ein besonderer Dank an Bülent Aksehirlioglu für die technische Unterstützung bei der Entwicklung dieses Gerätes. B.B. wurde von einem DZHK (German Centre for Cardiovascular Research) Scholar Grant, M.L.R. von einem Whitaker International Postdoctoral Scholar Grant und M.N.H. mit Mitteln der DZHK unterstützt.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Materialien
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| Zylindrische Plattenmagnete | HKCM | 9962-55184 | h = 14 mm, d = 13 mm |
| Zylindrische Pfostenmagnete | HKCM | 9962-63571 | h = 2 mm, d = 0,5 mm |
| Dentaldraht | Ormco | 266-1316 | d = 0,016 Zoll (0,406 mm) |
| GraphPad | GraphPad Software, La Jolla, Kalifornien, USA | Version 6.00 für Windows | |
| Bewegungssteuerungssoftware für Piezomotor | Micronix USA | kostenloser Download auf Herstellerhomepage | |
| Motion Controller für Piezomotor | Micronix USA | MMC-100-01000 | |
| Optische Kontraktilitätsanalyseplattform | EHT technologies | A0001 | |
| Piezoelektrischer Linearmotor | Micronix USA | PPS-20-15206 | ausgestattet mit linearem optischem Encoder, Inkubator-Umgebung kompatibler |
| Styrol Stab | Plastruct | MR-15 | d = 0.015 Zoll (0.381 mm) |
| USB Kamera | Reichelt Elektronik | REFLECTA 66142 |
Referenzen
- Zipes, D. P., Libby, P., Bonow, R. O., Mann, D. L., Tomaselli, G. F. Braunwald's Heart Disease: A Textbook of Cardiovascular Medicine. 11th edn. , Elsevier. (2018).
- McCain, M. L., Yuan, H., Pasqualini, F. S., Campbell, P. H., Parker, K. K. Matrix elasticity regulates the optimal cardiac myocyte shape for contractility. American Journal of Physiology- Heart and Circulatory Physiology. 306 (11), 1525-1539 (2014).
- de Groot, P. C., van Dijk, A., Dijk, E., Hopman, M. T. Preserved cardiac function after chronic spinal cord injury. Archives of Physical Medicine and Rehabilitation. 87 (9), 1195-1200 (2006).
- Perhonen, M. A., et al. Cardiac atrophy after bed rest and spaceflight. Journal of Applied Physiology. 91 (2), 645-653 (2001).
- Levy, D., Larson, M. G., Vasan, R. S., Kannel, W. B., Ho, K. K. The progression from hypertension to congestive heart failure. Journal of the American Medical Association. 275 (20), 1557-1562 (1996).
- Levy, D., et al. Long-term trends in the incidence of and survival with heart failure. The New England Journal of Medicine. 347 (18), 1397-1402 (2002).
- Maggioni, A. P., et al. EURObservational Research Programme: regional differences and 1-year follow-up results of the Heart Failure Pilot Survey (ESC-HF Pilot). European Journal of Heart Failure. 15 (7), 808-817 (2013).
- Mozaffarian, D., et al. Heart disease and stroke statistics--2015 update: a report from the American Heart Association. Circulation. 131 (4), 29(2015).
- Klautz, R. J., Teitel, D. F., Steendijk, P., van Bel, F., Baan, J. Interaction between afterload and contractility in the newborn heart: evidence of homeometric autoregulation in the intact circulation. Journal of the American College of Cardiology. 25 (6), 1428-1435 (1995).
- Liedtke, A. J., Pasternac, A., Sonnenblick, E. H., Gorlin, R. Changes in canine ventricular dimensions with acute changes in preload and afterload. The American Journal of Physiology. 223 (4), 820-827 (1972).
- Toischer, K., et al. Differential cardiac remodeling in preload versus afterload. Circulation. 122 (10), 993-1003 (2010).
- Zhang, H., et al. Cellular Hypertrophy and Increased Susceptibility to Spontaneous Calcium-Release of Rat Left Atrial Myocytes Due to Elevated Afterload. PloS one. 10 (12), 0144309(2015).
- Hori, M., et al. Loading sequence is a major determinant of afterload-dependent relaxation in intact canine heart. The American Journal of Physiology. 249, 4 Pt 2 747-754 (1985).
- Schotola, H., et al. The contractile adaption to preload depends on the amount of afterload. ESC Heart Failure. 4 (4), 468-478 (2017).
- Sonnenblick, E. H., Downing, S. E. Afterload as a primary determinat of ventricular performance. The American Journal of Physiology. 204, 604-610 (1963).
- Hirt, M. N., et al. Increased afterload induces pathological cardiac hypertrophy: a new in vitro model. Basic Research in Cardiology. 107 (6), 307(2012).
- Hirt, M. N., et al. Deciphering the microRNA signature of pathological cardiac hypertrophy by engineered heart tissue- and sequencing-technology. Journal of Molecular and Cellular Cardiology. 81, 1-9 (2015).
- Dorn, G. W. The fuzzy logic of physiological cardiac hypertrophy. Hypertension. 49 (5), 962-970 (2007).
- Hill, J. A., Olson, E. N. Cardiac plasticity. The New England Journal of Medicine. 358 (13), 1370-1380 (2008).
- Maillet, M., van Berlo, J. H., Molkentin, J. D. Molecular basis of physiological heart growth: fundamental concepts and new players. Nature Reviews Molecular Cell Biology. 14 (1), 38-48 (2013).
- Stenzig, J., et al. DNA methylation in an engineered heart tissue model of cardiac hypertrophy: common signatures and effects of DNA methylation inhibitors. Basic Research in Cardiology. 111 (1), 9(2016).
- Werner, T. R., Kunze, A. C., Stenzig, J., Eschenhagen, T., Hirt, M. N. Blockade of miR-140-3p prevents functional deterioration in afterload-enhanced engineered heart tissue. Scientific Reports. 9 (1), 11494(2019).
- Leonard, A., et al. Afterload promotes maturation of human induced pluripotent stem cell derived cardiomyocytes in engineered heart tissues. Journal of Molecular and Cellular Cardiology. 118, 147-158 (2018).
- Rodriguez, M. L., Werner, T. R., Becker, B., Eschenhagen, T., Hirt, M. N. Magnetics-Based Approach for Fine-Tuning Afterload in Engineered Heart Tissues. ACS Biomaterials Science & Engineering. 5 (7), 3663-3675 (2019).
- Mannhardt, I., et al. Automated Contraction Analysis of Human Engineered Heart Tissue for Cardiac Drug Safety Screening. Journal of Visualized Experiments: JoVE. (122), e55461(2017).
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Nachdrucke und Genehmigungen
