Hier stellen wir ein Schritt-für-Schritt-Protokoll der robotergestützten Milz-erhaltenden distalen Pankreatektomie vor, mit und ohne Erhalt der Milzgefäße (d.h. die Kimura- bzw. Warshaw-Technik).
Methodenartikel
Robotergestützte Milzerhaltende distale Pankreatektomie: Die Warshaw- und Kimura-Techniken
In diesem Artikel
Zusammenfassung
Zusammenfassung
Die Milzerhaltende distale Pankreeatomie bietet einen alternativen chirurgischen Ansatz zur traditionellen distalen Pankreeatomie in Kombination mit einer Splenektomie zur Entfernung gutartiger und geringgradiger bösartiger Läsionen in der distalen Bauchspeicheldrüse und vermeidet Komplikationen im Zusammenhang mit der Splenektomie. Dieses Verfahren kann entweder durch Resektion und Ligatur der Milzgefäße (Warshaw-Technik) oder durch Konservierung (Kimura-Technik) durchgeführt werden. Gegenwärtig hat sich durch den weit verbreiteten Einsatz der minimal-invasiven Chirurgie laparoskopische und robotische Ansätze für die Milzerhaltende distale Pankreeatomie als valide und sichere Optionen für die Behandlung solcher Erkrankungen etabliert. Unser Protokoll zielt darauf ab, zu beschreiben, wie die Warshaw- und Kimura-Techniken der milzerhaltenden distalen Pankreatektomie robotergestützt durchgeführt werden können. Bei der ersten Patientin handelt es sich um eine 36-jährige Frau mit einem neuroendokrinen Tumor (NET) im Pankreaskörper, die sich einer milzerhaltenden distalen Pankreeatomie mit der Ligatur der Milzgefäße (WT) unterzogen hat. Der zweite Patient ist ein 76-jähriger Mann mit chronischer Pankreatitis mit einem erweiterten Pankreashauptgang im Schwanz der Bauchspeicheldrüse, der sich einer milzerhaltenden distalen Pankreatoktomie mit gefäßerhaltendem Zugang (KT) unterzogen hat.
Einleitung
Die distale Pankreatektomie (DP) wird durchgeführt, um gutartige und bösartige Läsionen im Pankreaskörper und -schwanz zu entfernen. Traditionell wird die DP mit der Splenektomie1 kombiniert. Bei der Resektion gutartiger und niedriggradiger/prämaligner Läsionen der distalen Bauchspeicheldrüse wird jedoch ein milzerhaltender Ansatz empfohlen, um kurz- und langfristige Komplikationen im Zusammenhang mit der Splenektomiezu vermeiden 2. Zu diesen Komplikationen gehören Blutungen, Thrombozytose, thromboembolische Vorfälle, pulmonale Hypertonie und überwältigende Infektionen nach Splenektomie (OPSI)3. Dennoch kann der Milzerhalt zu Komplikationen wie Milzinfarkt, Milzvenenthrombose und Abszessbildung führen. Die sekundäre Splenektomie, die in 0-2% der Fälle von ursprünglich beabsichtigter Milzerhaltung beschrieben wird, ist eine mögliche Komplikation 4,5,6,7.
Die Milzerhaltende distale Pankreatektomie kann mit zwei verschiedenen Ansätzen erreicht werden8. Der erste Ansatz, die Warshaw-Technik (WT), die erstmals 1988 von Warshaw beschrieben wurde, ist eine Gefäß-Resektionstechnik9. Bei der WT werden die Milzarterie und die Vene reseziert und ligiert, und die Milz wird durch die linke gastroepiploische Arterie und die kurzen Magengefäße perfusioniert. Die zweite Technik, ein gefäßerhaltender Ansatz, der 1996 von Kimura (KT) 10 beschriebenwurde, besteht darin, die kleinen Milzäste hinter der Bauchspeicheldrüse zu ligieren, während die Milzarterie und die Vene erhalten bleiben. Kürzlich wurde von Kim et al. eine dritte Alternative vorgeschlagen, die die Milz mit Milzvenenvertikutierung und Milzarterienkonservierung konserviert11. Die Anatomie des Patienten spielt eine entscheidende Rolle bei der Entscheidung, welchen Ansatz man verfolgen möchte. Die Kimura-Technik ist praktikabler, wenn sich die Milzgefäße in einer extra-pankreatischen Position befinden. Können die Milzgefäße jedoch nicht von der hinteren Oberfläche der Bauchspeicheldrüse getrennt werden, wird die Warshaw-Technik durchgeführt. Intraoperative Befunde und Zwischenfälle können auch den anfänglichen Operationsplan verändern.
Hier stellen wir zwei Fälle von robotergestützter Milzerhaltender distaler Pankreatektomie vor. Details zu den Patienten werden im Folgenden beschrieben.
Die erste Patientin ist eine 36-jährige Frau mit atypischen abdominalen Symptomen. Sie unterzog sich einer Computertomographie (CT), die eine 26 mm große runde Läsion im Pankreaskörper ohne Pankreasgangdilatation und ohne Gefäßbeteiligung ergab (Abbildung 1). Die ursprüngliche Differentialdiagnose umfasste einen neuroendokrinen Tumor (NET) und eine akzessorische Milz aufgrund der Verstärkung der Läsion. Folglich wurde der Patient auch einer Szintigraphie mit Technetium-99m (99mTc) markiertem hitzedenaturiertem Erythrozytenscan unterzogen, der negativ für Milkose war. Eine Positronen-Emissions-Tomographie (PET) zeigte eine stark erhöhte Somatostatinrezeptor-Expression in der Läsion (Abbildung 2). Basierend auf diesen Ergebnissen wurde eine Indikation für eine robotergestützte Milzerhaltende distale Pankreeatomie bestimmt. Aufgrund der Anatomie des Patienten und der Nähe der Milzgefäße zur hinteren Oberfläche der Bauchspeicheldrüse wurde der Warshaw-Ansatz als geeigneter angesehen.
Der zweite Patient ist ein 76-jähriger Mann mit chronischer Pankreatitis, der seit 18 Monaten über Schmerzen im linken Unterbauch klagt. Es wurde keine Anamnese von akuter Pankreatitis oder übermäßigem Alkoholkonsum berichtet. Zunächst unterzog er sich einer CT-Kolonographie aufgrund von Berichten über Symptome des unteren Gastrointestinaltrakts. Die Untersuchung ergab keine pathologischen Befunde im Dickdarm, sondern einen Verdacht auf einen Obstruktionsstein in der distalen Bauchspeicheldrüse mit einem fokal erweiterten Pankreashauptgang. Die endoskopische Sonographie (EUS) bestätigte die Diagnose einer chronischen Pankreatitis, fand aber auch eine Läsion, die auf einen papillären Tumor verdächtig war. Dennoch zeigte die Pathologie der Feinnadelaspiration (FNA) ein niedriggradiges Adenom. Sein letzter CT-Scan zeigte das Bild einer chronischen Pankreatitis mit einem erweiterten Pankreasgang im Schwanz von bis zu 7 mm und einem abrupten Übergang zwischen dem Schwanz und dem Körper der Bauchspeicheldrüse. Es waren auch mehrere grobe Verkalkungen vorhanden (Abbildung 3). Der Patient sollte einer robotergestützten Milz-erhaltenden distalen Pankreektomie unterzogen werden. Die Anatomie des Patienten begünstigte die Wahl der Kimura-Technik, da sich die Milzgefäße in einer extrapankreatischen Position befanden.
Protokoll
HINWEIS: Beide Patienten gaben eine schriftliche und mündliche Einverständniserklärung für die Verwendung von medizinischen Daten und operativen Videos für pädagogische und wissenschaftliche Zwecke. Das Protokoll wurde von unserer Institution (Amsterdam University Medical Centers) genehmigt.
1. Fall 1 (Warshaw-Technik)
- Positionierung
- Bringen Sie den Patienten in Rückenlage mit gespreizten Beinen in eine französische Position.
- Abduziere den linken Arm um 90° und senke den rechten Arm längsseits des Körpers.
- Kippen Sie den OP-Tisch um 10° in umgekehrter Trendelenburg-Position und um 10° nach rechts.
- Position der Trokare und Andocken des Roboters
- Führen Sie eine Veress-Nadel auf Palmers' Spitze ein, um den Bauch zu insufflieren.
- Führe vier 8-mm-Robotertrokare (R1-4) ein. Beginnen Sie mit der Einführung des Kameraanschlusses (R3) in einer Linie von der Kreuzung der linken Mittelklavikularlinie und des unteren Rippenknorpels bis zum Nabel, etwa 11 cm vom Rippenrand entfernt auf der erwarteten Höhe des Pankreasschwanzes.
HINWEIS: Die Trokare werden in einer halbgebogenen Linie über dem Nabel mit einem Abstand von 7 cm zwischen ihnen platziert. R1 befindet sich in der rechten vorderen Achsellinie, Trokar R2 in der rechten Mittelklavikularlinie und Trokar R4 in der linken Mittelklavikularlinie (Abbildung 4). - Führen Sie einen 12-mm-Trokar ein, der 3 cm unter der Mitte von R3 und R4 liegt.
- Platzieren Sie einen 5-mm-Trokar im rechten Subkostalbereich für die Magen- und Leberretraktion.
- Docken Sie den Roboter an der rechten Schulter des Patienten an.
- Mobilmachung
- Identifizieren Sie das gastrokolische Band und teilen Sie es mit der Gefäßverschließvorrichtung, so dass der kleine Sack geöffnet wird.
- Führen Sie den Leberretraktor von der rechten Seite des Patienten ein und ziehen Sie sowohl die Leber als auch den Magen zurück.
HINWEIS: Dies ermöglicht eine optimale Freilegung der Operationsstelle. Alternativ können Sie eine transabdominale Bleinaht durch den hinteren Korpus des Magens verwenden, um ihn zurückzuziehen.
- Resektion
- Schaffen Sie einen retropankreatischen Tunnel, indem Sie die Bauchspeicheldrüse mobilisieren. Beginnen Sie die Mobilisation kranial mit einer Roboterzange und einem Kauterhaken und präparieren Sie das gesamte Gewebe um die Bauchspeicheldrüse. Mobilisieren Sie dann kaudal. Stellen Sie sicher, dass der Tunnel vollständig ist, indem Sie die Pinzette kaudal platzieren und vorschieben, bis sie kranial sichtbar ist.
- Identifizieren Sie die Milzvene und die Milzarterie.
- Legen Sie eine Gefäßschlaufe um die Bauchspeicheldrüse mit einer Roboterzange als Rückzugsmittel. Führen Sie die Schlaufe, um die Bauchspeicheldrüse um die Durchtrennungslinie herum zu umgeben, durch den Tunnel und halten Sie die Enden der Schlaufe mit Metall- oder Hem-o-Lock-Clips zusammen.
- Präparieren Sie die Bauchspeicheldrüse mit einem linearen Stapler und führen Sie eine allmähliche Kompression für 4 Minuten durch. Wenn die Durchtrennung nach diesem Schritt nicht abgeschlossen ist, lösen Sie die Probe mit einer Gefäßversiegelung, einer Schere oder dem Kauterhaken.
- Legen Sie eine Gefäßschlaufe um die Gefäße, um das Zurückziehen vor dem Eintritt des Hefters zu erleichtern. Durchschneiden Sie zuerst die Milzarterie und dann die Milzvene.
- Mobilisieren Sie die Bauchspeicheldrüse bis zum Milzhilum. Beim Warshaw-Verfahren werden die Milzgefäße mit einem Hefter oder Hem-o-Lock-Clips so nah wie möglich hinter dem Pankreasschwanz wieder durchtrennt, um alle Kollateralgefäße zwischen den gastroepiploischen Gefäßen und der Milz zu erhalten.
- Lösen Sie den Pankreasschwanz mit dem Gefäßverschließer oder einem Tacker vom Milzhilum.
- Legen Sie die Probe in einen Endobag und entnehmen Sie sie durch einen Pfannenstiel-Schnitt.
- Begutachtung der Milz
- Beurteilen Sie den Zustand der Milz vor der Pneumoperitoneum-Exsufflation. Beurteilen Sie die Farbe der Milz und suchen Sie nach Demarkationsbereichen, die auf Milzinfarkte hindeuten.
2. Fall 2 (Kimura-Technik)
- Positionierung
- Bringen Sie den Patienten in Rückenlage mit gespreizten Beinen in eine französische Position.
- Abduziere den linken Arm um 90° und senke den rechten Arm längsseits des Körpers.
- Kippen Sie den OP-Tisch um 10° in umgekehrter Trendelenburg-Position und um 10° nach rechts.
- Position der Trokare und Andocken des Roboters
- Führen Sie eine Veress-Nadel auf Palmers' Spitze ein, um den Bauch zu insufflieren.
- Führe vier 8-mm-Robotertrokare (R1-4) ein. Beginnen Sie mit der Einführung des Kameraanschlusses (R3) in einer Linie von der Kreuzung der linken Mittelklavikularlinie und des unteren Rippenknorpels bis zum Nabel, etwa 11 cm vom Rippenrand entfernt auf der erwarteten Höhe des Pankreasschwanzes.
HINWEIS: Die Trokare werden in einer halbgebogenen Linie über dem Nabel mit einem Abstand von 7 cm zwischen ihnen platziert. R1 befindet sich in der rechten vorderen Achsellinie, Trokar R2 in der rechten Mittelklavikularlinie und Trokar R4 in der linken Mittelklavikularlinie (Abbildung 4). - Führen Sie einen 12-mm-Trokar 3 cm unterhalb der Mitte von R3 und R4 ein.
- Platzieren Sie einen 5-mm-Trokar im rechten Subkostalbereich für die Magen- und Leberretraktion.
- Docken Sie den Roboter an der rechten Schulter des Patienten an.
- Mobilmachung
- Identifizieren Sie das gastrokolische Band und teilen Sie es mit der Gefäßverschließvorrichtung, so dass der kleine Sack geöffnet wird.
- Führen Sie den Leberretraktor von der rechten Seite des Patienten ein und ziehen Sie sowohl die Leber als auch den Magen zurück. Dies ermöglicht eine optimale Freilegung des Operationsfeldes. Alternativ können Sie eine transabdominale Bleinaht durch den hinteren Korpus des Magens verwenden, um ihn zurückzuziehen.
- Intraoperative Sonographie
- Optional kann vor der Pankreasdurchtrennung eine Ultraschallsonde eingeführt werden, um den erweiterten Pankreasgang zu identifizieren und die Parenchymdurchtrennung zu beurteilen.
- Verwenden Sie den Kauterhaken, um die Durchtrennungslinie abzugrenzen.
- Resektion
- Schaffen Sie einen retropankreatischen Tunnel, indem Sie die Bauchspeicheldrüse mobilisieren. Beginnen Sie die Mobilisation kranial mit einer Roboterzange und einem Kauterhaken und präparieren Sie das gesamte Gewebe um die Bauchspeicheldrüse. Mobilisieren Sie dann kaudal.
- Identifiziere die Milzgefäße. Mobilisieren Sie die Milzvene und die Milzarterie und erhalten Sie diese.
- Stellen Sie sicher, dass der Tunnel vollständig ist, indem Sie die Pinzette kaudal platzieren und vorschieben, bis sie kranial sichtbar ist.
- Legen Sie eine Gefäßschlaufe um die Bauchspeicheldrüse mit einer Roboterzange als Rückzugsmittel. Führen Sie die Schlaufe, um die Bauchspeicheldrüse um die Durchtrennungslinie herum zu umgeben, durch den Tunnel und halten Sie die Enden der Schlaufe mit Metall- oder Hem-o-Lock-Clips zusammen.
- Präparieren Sie die Bauchspeicheldrüse mit einem linearen Stapler und führen Sie eine allmähliche Kompression für 4 Minuten durch. Wenn die Durchtrennung nach diesem Schritt nicht abgeschlossen ist, lösen Sie die Probe mit einer Gefäßversiegelung, einer Schere oder dem Kauterhaken.
- Nach der Durchtrennung der Bauchspeicheldrüse werden die kleinen Milzäste hinter der Bauchspeicheldrüse vorsichtig mit Metall- oder Hem-o-Lock-Clips ligiert.
- Mobilisieren Sie die Bauchspeicheldrüse bis zum Milzhilum. Präparieren Sie vorsichtig das gesamte Gewebe um die Bauchspeicheldrüse herum mit dem Gefäßversiegelungsgerät, bis Sie den Hilum der Milz erreichen.
- Lösen Sie den Pankreasschwanz mit dem Gefäßverschließer oder einem Tacker vom Milzhilum.
- Legen Sie die Probe in einen Endobag und entnehmen Sie sie durch einen Pfannenstiel-Schnitt.
- Platzierung des Abflusses
- Führen Sie eine 18-20 französische Drainage von der linken Seite des Patienten ein und schieben Sie sie neben den Pankreasstumpf. Stellen Sie sicher, dass die Drainage weder mit der Bauchspeicheldrüse noch mit den Gefäßen (Stümpfen) in Berührung kommt.
3. Nachsorge:
- Tag 0
- Stellen Sie sicher, dass der Patient nach 6 Stunden im Aufwachraum in die Abteilung zurückkehrt.
- Messen Sie den Glukosespiegel viermal täglich12.
- Tag 1
- Messen Sie die Magenretention über die Magensonde. Entfernen Sie die Magensonde, wenn die Retention unter 300 ml liegt.
- Beginnen Sie mit der Fütterung nach der Entfernung der Magensonde.
- Messen Sie den Glukosespiegel viermal täglich12.
- Tag 3
- Messen Sie den Amylasespiegel, um auf postoperative Pankreasfisteln zu testen, wenn eine Drainage vorhanden ist. Wenn die Amylase <400 U/L beträgt und die Produktion < 300 ml/24 h beträgt, entfernen Sie die Drainage.
- Messen Sie den Gehalt an C-reaktivem Protein (CRP)13.
- Tag 4
- Wiederholen Sie die CRP-Werte, wenn CRP> 150 an Tag 3. Die CRP-Werte müssen >10 % niedriger sein als an Tag 3. Wenn nicht, führen Sie einen CT-Scan durch.
Ergebnisse
Bei dem Patienten, der sich der Warshaw-Technik unterzog (Patient 1), betrug die Gesamtoperationszeit 190 Minuten mit einem Blutverlust von 200 ml. Es wurde kein Abfluss gelegt. Auf dem dritten und vierten POD wurde das C-reaktive Protein gemessen, das einen nicht abnehmenden Trend zeigte. Daher wurde eine CT-Untersuchung durchgeführt, die eine hypodense Flüssigkeitsansammlung von ca. 5 cm ergab, die perkutan mit einem 10-French-Pigtail-Katheter drainiert wurde. Die Flüssigkeit enthielt einen hohen Amylasegehalt (24,109 U/L, International Study Group of Pancreatic Fistula grade B). Der Patient wurde auf POD 5 entlassen. Sobald sich die Drainamylase auf POD 22 normalisiert hatte, wurde sie entfernt. Die Pathologie zeigte ein invasives NET Grad 1 (Anzahl der Mitose 0 pro 2 mm2, Ki67-Proliferation: 2%) mit 100% positiven Tumorzellen für Chromogranin und Synaptophysin und 1 positiven regionalen Lymphknoten (Station 11p), der als T2N1R1 klassifiziert wurde (der hintere Rand betrug <1 mm) (Abbildung 5). Die Bildgebung 6 Monate nach der Resektion ergab kein Rezidiv oder Metastasierung (Abbildung 6).
Bei dem Patienten, der sich der Kimura-Technik unterzog (Patient 2), betrug die Gesamtoperationszeit 180 min mit einem Blutverlust von 50 ml. Ein Abfluss wurde platziert. Die Drainage wurde am POD 6 entfernt und der Patient am nächsten Tag entlassen. Am POD 18 stellte sich der Patient mit Beschwerden im linken Unterbauch in der Ambulanz vor. Ein CT-Scan wurde durchgeführt und zeigte eine Flüssigkeitsansammlung von 7 cm an der Stelle der Resektion. Es wurde eine endoskopische transgastrische Drainage mit einer Stentplatzierung (ISGPS Grad B) durchgeführt. Die Follow-up-CT ergab keine Entnahme (Abbildung 7). Die histopathologische Untersuchung ergab eine chronische atrophische Pankreatitis ohne Anzeichen einer Malignität (Abbildung 8). Tabelle 1 fasst die repräsentativen Ergebnisse der beiden Techniken zusammen.

Abbildung 1: Präoperativer CT-Scan des Warshaw-Patienten. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
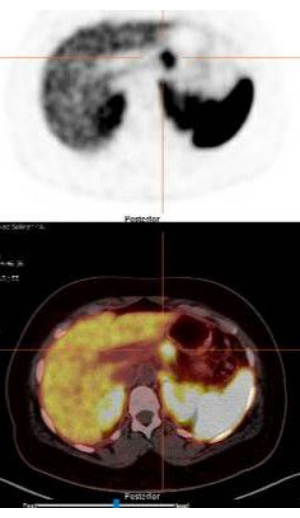
Abbildung 2: Präoperativer PET-Scan des Warshaw-Patienten. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
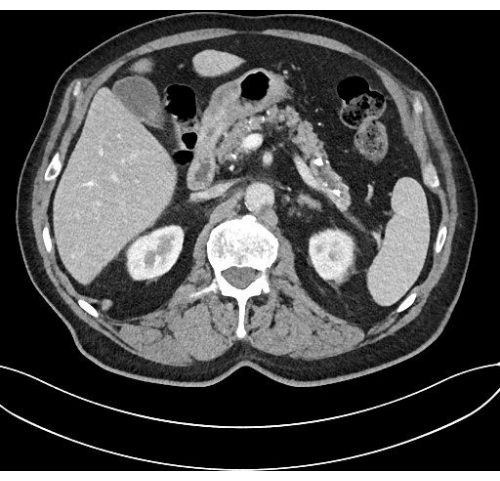
Abbildung 3: Präoperativer CT-Scan des Kimura-Patienten. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.

Abbildung 4: Stellungen der Trokare. Dies wird mit Genehmigung von Ref14 angepasst. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.

Abbildung 5: Probe - Warshaw-Patient. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
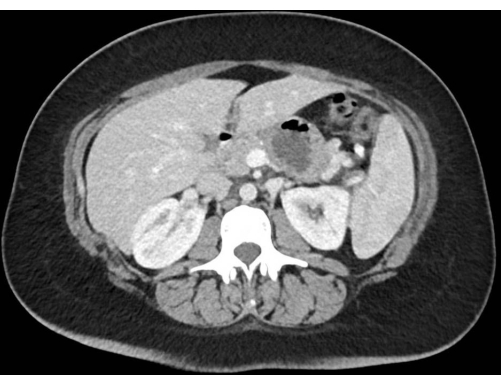
Abbildung 6: Postoperativer CT-Scan des Warshaw-Patienten. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.

Abbildung 7: Postoperativer CT-Scan des Kimura-Patienten. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.

Abbildung 8: Probe - Kimura-Patient. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
| Betriebszeit (min) | Blutverlust (ml) | Platzierung des Abflusses | Komplikationen | Pathologie | |
| WT-Patient | 190 | 200 | Nein | ISGPS Klasse B | T2N1R1 |
| KT-Patient | 180 | 50 | Ja | ISGPS Klasse B | Chronische atrophische Pankreatitis |
| WT: Warshaw-Technik, KT: Kimura-Technik, ISGPS: Internationale Studiengruppe Pankreasfistel | |||||
Tabelle 1: Postoperative Ergebnisse.
Diskussion
Zu den kritischen Schritten bei der Milz-erhaltenden robotischen DP gehören die Positionierung und das Andocken des Roboters, die Mobilisierung, die intraoperative Sonographie (falls erforderlich), die Dissektion und das Management der Milzgefäße, die Milzbeurteilung und die Platzierung der Drainage. Bei unkontrollierbaren Blutungen wird eine Umstellung auf Laparotomie empfohlen. Die Beurteilung der Lebensfähigkeit der Milz sollte vor der Exublation des Abdomens durchgeführt werden.
Zu den Modifikationen der Technik gehören die Verwendung eines zweiten Assistenztrokars, die Einführung des Leberretraktors entweder auf der linken oder der rechten Seite des Patienten und die Verwendung des Energiegeräts entweder durch den Chirurgen am Tisch oder den Chirurgen an der Roboterkonsole. Während des Trainings können einige Schritte der Mobilisation zunächst laparoskopisch durchgeführt werden, bis eine vollständige Vertrautheit mit der Roboterkonsole erreicht ist. Wenn der lineare Stapler nicht verfügbar ist, können mehrere Hem-o-Lock- oder Metallclips verwendet werden, um die Gefäße zu ligieren.
Die Einführung der minimal-invasiven Chirurgie in den letzten Jahren hat laparoskopische und robotische Ansätze zur Milzererhaltung der DP als sichere und praktikable chirurgische Optionen etabliert. Eine aktuelle Metaanalyse von zwei randomisierten kontrollierten Studien 15,16 wurde veröffentlicht, in der die minimalinvasive DP mit der offenen DP verglichen wurde. Die Metaanalyse ergab keine signifikanten Unterschiede zwischen den beiden Ansätzen bei den schweren Komplikationen, aber eine signifikante Verkürzung der Krankenhausaufenthaltsdauer und eine verzögerte Magenentleerung zugunsten der minimal-invasiven Technik17. Die Rate des Milzerhalts bei minimalinvasiver DP liegt zwischen 29 % und 86 %5. Zu den Einschränkungen der robotergestützten Chirurgie gehören jedoch der Verlust des haptischen Feedbacks, die Lernkurve der Chirurgen und die höheren Kosten im Zusammenhang mit der Roboterplattform und den Verbrauchsmaterialien18.
Vergleichende Studien zwischen den beiden Techniken befassten sich mit klinischen Ergebnissen wie Sicherheit, kurz- und langfristigen Komplikationen, Operationszeit und intraoperativem Blutverlust. Die Ergebnisse dieser retrospektiven Studien sind gemischt, wobei einige über vergleichbare kurz- und langfristige Ergebnisse berichten 19,20,21 für die beiden Techniken, während andere darauf hindeuten, dass die KT aufgrund weniger Komplikationen im Zusammenhang mit der WT (Milzinfarkt, sekundäre Splenektomie und Inzidenz von Magenvarizen) überlegen ist4,22. Die jüngste systematische Übersichtsarbeit und Metaanalyse der bestehenden Studien kam zu dem Schluss, dass die beiden Techniken zwar in den meisten postoperativen Endpunkten vergleichbar sind, die KT jedoch der WT überlegen ist und eine signifikant geringere Inzidenz von Milzinfarkten (OR= 0,14, p<0,0001) und ein verringertes Risiko für Magenvarizen (OR=0,1, p<0,0001) aufweist. 23
Zusammenfassend lässt sich sagen, dass die robotergestützte Milzerhaltende distale Pankreeatomie ein praktikables und sicheres Verfahren in erfahrenen Händen ist. Die Anatomie des Patienten kann eine entscheidende Rolle bei der Entscheidung über die optimale Operationstechnik spielen. Weitere Forschung ist notwendig, um die vergleichenden klinischen Ergebnisse der beiden Techniken umfassend zu verstehen.
Offenlegungen
Die Autoren haben keine Offenlegungen.
Danksagungen
Die Autoren haben keine Danksagungen.
Materialien
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| Arietta V70 Ultraschall | Hitachi-Das | Ultraschallsystem. | |
| Robotergestützter Ultraschall-Schallkopf | Hitachi | L43K | Wird für die intraoperative laparoskopische Sonographie verwendet. |
| Cobra Leber-Retraktor Diamond-Flex | CareFusion | 89-6216 | Zurückziehen der Leber für eine optimale Freilegung der Operationsstelle. |
| da Vinci Surgeon Console | Intuitive Surgical | SS999 | Wird zur Steuerung des Operationsroboters verwendet. |
| da Vinci Vision Cart | Intuitive Surgical | VS999 | Der Vision Cart beherbergt fortschrittliche Bildverarbeitungs- und Energietechnologien und ermöglicht die Kommunikation zwischen da Vinci Systemkomponenten. |
| da Vinci Xi | Intuitive chirurgische | K131861 | Der Operationsroboter: "Patientenwagen". |
| da Vinci Xi Endoskop mit Kamera, 8 mm, 30°; | Intuitive chirurgische | 470027 | Die Kamera des da Vinci Roboters. |
| ENDOEYE Starres Video-Laparoskop, 10 mm, 30°; | Olympus | WA50042A | In der intraabdominalen Höhle zu sehen. |
| ENDOWRIST Fenestrated Bipolare Pinzette | Intuitive chirurgische | 470205 | Wird zum Sezieren und Koagulieren verwendet. |
| ENDOWRIST HOT SHEARS | Intuitive chirurgische | 470179 | Wird zum Schneiden und Koagulieren verwendet. |
| ENDOWRIST Permanenter Kauterhaken | Intuitive chirurgische | 470183 | Wird für die Koagulation verwendet. |
| ENDOWRIST PROGrasp Pinzette | Intuitive chirurgische | 470093 | Wird zum Sezieren verwendet. |
| LigaSure Dolphin Tip 37cm | Medtronic | LS1500 | Wird zum Abdichten und Trennen von Gefäßen verwendet. |
| Autosuture Endo Clip Applier 5 mm | Covidien | 176620 | Clip Applier |
| ECHELON FLEX ENDOPATH 60mm Stapler | Ethicon | Angetriebenes chirurgisches Klammergerät mit Greifoberflächentechnologie |
Referenzen
- Navez, J., et al. Distal pancreatectomy for pancreatic neoplasia: is splenectomy really necessary? A bicentric retrospective analysis of surgical specimens. HPB (Oxford). 22 (11), 1583-1589 (2020).
- Lee, S. Y., et al. Spleen-preserving distal pancreatectomy. Singapore Med J. 49 (11), 883-885 (2008).
- Weledji, E. P. Benefits and risks of splenectomy. Int J Surg. 12 (2), 113-119 (2014).
- Jain, G., Chakravartty, S., Patel, A. G. Spleen-preserving distal pancreatectomy with and without splenic vessel ligation: a systematic review. HPB (Oxford). 15 (6), 403-410 (2013).
- Moekotte, A. L., et al. Splenic preservation versus splenectomy in laparoscopic distal pancreatectomy: a propensity score-matched study. Surg Endosc. 34 (3), 1301-1309 (2020).
- Nakata, K., et al. Minimally invasive preservation versus splenectomy during distal pancreatectomy: a systematic review and meta-analysis. J Hepatobiliary Pancreat Sci. 25 (11), 476-488 (2018).
- Shi, N., et al. Splenic preservation versus splenectomy during distal pancreatectomy: A systematic review and meta-analysis. Ann Surg Oncol. 23 (2), 365-374 (2016).
- Juo, Y. Y., King, J. C. Robotic-assisted spleen preserving distal pancreatectomy: A technical review. J Vis Surg. 3, 139(2017).
- Warshaw, A. L. Conservation of the spleen with distal pancreatectomy. Arch Surg. 123 (5), 550-553 (1988).
- Kimura, W., et al. Spleen-preserving distal pancreatectomy with conservation of the splenic artery and vein. Surgery. 120 (5), 885-890 (1996).
- Kim, E. Y., Choi, H. J., You, Y. K., Kim, D. G., Hong, T. H. Spleen-preserving distal pancreatectomy with vein scarifying and artery saving as an alternative for Warshaw Method. J Gastrointest Surg. 25 (6), 1556-1558 (2021).
- Eshuis, W. J., et al. Early postoperative hyperglycemia is associated with postoperative complications after pancreatoduodenectomy. Ann Surg. 253 (4), 739-744 (2011).
- Giardino, A., et al. C-reactive protein and procalcitonin as predictors of postoperative inflammatory complications after pancreatic surgery. J Gastrointest Surg. 20 (8), 1482-1492 (2016).
- Kacmaz, E., et al. Robotic enucleation of an intra-pancreatic insulinoma in the pancreatic head. J Vis Exp. (155), e60290(2020).
- de Rooij, T., et al. Minimally invasive versus open distal pancreatectomy (LEOPARD): A multicenter patient-blinded randomized controlled trial. Ann Surg. 269 (1), 2-9 (2019).
- Bjornsson, B., Larsson, A. L., Hjalmarsson, C., Gasslander, T., Sandstrom, P. Comparison of the duration of hospital stay after laparoscopic or open distal pancreatectomy: randomized controlled trial. Br J Surg. 107 (10), 1281-1288 (2020).
- Korrel, M., et al. Minimally invasive versus open distal pancreatectomy: an individual patient data meta-analysis of two randomized controlled trials. HPB (Oxford). 23 (3), 323-330 (2021).
- Vining, C. C., Skowron, K. B., Hogg, M. E. Robotic gastrointestinal surgery: learning curve, educational programs and outcomes. Updates Surg. 73 (3), 799-814 (2021).
- Korrel, M., et al. Short-term outcomes after spleen-preserving minimally invasive distal pancreatectomy with or without preservation of splenic vessels: A pan-european retrospective study in high-volume centers. Ann Surg. 277 (1), 119-125 (2021).
- Paiella, S., et al. Long term outcome after minimally invasive and open Warshaw and Kimura techniques for spleen-preserving distal pancreatectomy: International multicenter retrospective study. Eur J Surg Oncol. 45 (9), 1668-1673 (2019).
- Zhu, A., Greene, B., Tsang, M., Jayaraman, S. Comparing the Warshaw technique with vessel-preservation in laparoscopic spleen preserving distal pancreatectomy: is there a better approach. HPB. 25 (1), Oxford. 109-115 (2022).
- Hang, K., et al. Splenic vessels preserving versus Warshaw technique in spleen preserving distal pancreatectomy: A systematic review and meta-analysis. Int J Surg. 103, 106686(2022).
- Granieri, S., et al. Kimura's vs Warshaw's technique for spleen preserving distal pancreatectomy: a systematic review and meta-analysis of high-quality studies. HPB (Oxford). 25 (6), 614-624 (2023).
Nachdrucke und Genehmigungen
