Das Protokoll stellt einen robotischen Ansatz für die Heller-Myotomie zur Behandlung von Achalasie vor.
Methodenartikel
Robotergestützte Heller-Myotomie für Fortschritte in der chirurgischen Behandlung von Achalasie
In diesem Artikel
Zusammenfassung
Zusammenfassung
Achalasie ist eine Motilitätsstörung der Speiseröhre. Sie tritt aufgrund der Zerstörung von Nerven im unteren Schließmuskel der Speiseröhre (LES) auf, die dazu führt, dass sich der LES nicht entspannt. Die Patienten klagen typischerweise über Dysphagie, Brustschmerzen und Aufstoßen. Sie berichten oft, dass sie Flüssigkeiten mit fester Aufnahme trinken, um Nahrungsboli in den Magen zu befördern. Die Diagnose einer Achalasie wird typischerweise durch ein Ösophagogramm und eine Motilitätsuntersuchung (Ösophagusmanometrie) gesichert. Ein Ösophagogramm zeigt klassischerweise das Vogelschnabelzeichen mit Verjüngung in der distalen Speiseröhre. Die Behandlung der Achalasie umfasst sowohl chirurgische als auch nicht-chirurgische Optionen. Eine chirurgische Behandlung ist mit einer geringeren Rezidivrate, einer hohen klinischen Erfolgsrate und einer dauerhaften Symptomlinderung verbunden. Der derzeitige Goldstandard der Operationstechnik ist die Myotomie, also die Teilung der Muskelfasern der distalen Speiseröhre. Die chirurgische Myotomie kann mit einer laparoskopischen oder robotergestützten Technik durchgeführt werden. Die per-orale endoskopische Myotomie ist eine neue alternative Intervention. Aufgrund des theoretischen Risikos eines gastroösophagealen Refluxes nach einer Myotomie wird manchmal ein Anti-Reflux-Verfahren durchgeführt. Wir haben den Ansatz einer robotergestützten Heller-Myotomie zur Behandlung von Achalasie überprüft.
Einleitung
Achalasie ist eine Motilitätsstörung der Speiseröhre. Die häufigste Ursache der Achalasie ist idiopathisch, gekennzeichnet durch eine Beeinträchtigung der zirkulären und longitudinalen Muskelschichten der Speiseröhre aufgrund der Zerstörung der myenterischen Nerven im unteren Ösophagussphinkter (LES)1. Dies führt dazu, dass der LES nicht in der Lage ist, sich zu entspannen. Achalasie ist auch mit einem erhöhten Risiko für Plattenepithelkarzinome der Speiseröhre verbunden. Der Goldstandard für die Diagnose der Achalasie ist die Manometrie 2,3. Eine Endoskopie sollte jedoch durchgeführt werden, um andere Ursachen für die Verengung auszuschließen, wie z. B. Malignität des gastroösophagealen Übergangs (GEJ) und andere Strikturen.
Die Behandlung der Achalasie wird in chirurgische und nicht-chirurgische Optionen unterteilt. Zu den nicht-chirurgischen Behandlungen gehören die Verwendung von Medikamenten wie Kalziumkanalblockern und Nitraten sowie endoskopische Behandlungen wie Dilatation oder Botulinumtoxin-Injektion. Nicht-chirurgische Behandlungen weisen hohe Rezidivraten auf 4,5. Die chirurgische Behandlung, insbesondere die laparoskopische oder robotergestützte Myotomie, die ursprünglich als Heller-Myotomie bezeichnet wurde, kann mit oder ohne Anti-Reflux-Verfahren durchgeführt werden. Die chirurgische Behandlung bietet die beste Langzeitbehandlung und lindert die Achalasie-Symptome durch Dissektion der Muskeln im betroffenen Teil der Speiseröhre um den LES6.
Die Entscheidung, eine Fundoplikatio nach Heller-Myotomie durchzuführen, bleibt umstritten. Theoretisch verringern Anti-Reflux-Verfahren, wie z. B. das Dor- oder das Toupet-Verfahren, das Risiko einer gastroösophagealen Refluxkrankheit (GERD) nach einer Myotomie. Die perorale endoskopische Myotomie (POEM) wurde als Option in der Behandlung von Achalasie entwickelt. Durch einen proximalen submukösen Tunnel wird die Muskelschicht der betroffenen Speiseröhre distal auf Höhe von LES und Kardia7 geteilt. Wir führen die Heller-Myotomie mit einem robotischen Ansatz durch. Die Roboterplattform bietet eine verbesserte hochauflösende Visualisierung der distalen Anatomie der Speiseröhre und des Hiatus, einen erweiterten Bewegungsumfang und geringere Komplikationsraten im Vergleich zum laparoskopischen Ansatz8. Trotz aller Vorteile des robotergestützten Ansatzes liegt die Entscheidung über die Methode und den Ansatz zur chirurgischen Behandlung der Achalasie letztendlich beim Chirurgen und hängt von den verfügbaren Ressourcen, dem Komfort und der Erfahrung mit den verfügbaren Techniken ab. Das Ziel dieses Protokolls ist es, als Leitfaden und wertvolle Ressource für die Ausbildung neuer Vorderdarmchirurgen sowie von Assistenzärzten zu dienen und die Schritte der Operation klar und verständlich zu machen.
Protokoll
Dieses Protokoll folgt den Richtlinien der Ethikkommission für die Humanforschung unserer Institution. Eine schriftliche Einverständniserklärung wurde aus den Fällen der Patienten eingeholt, die für das Protokoll überprüft wurden. Einschlusskriterien - Patienten jeden Alters, bei denen eine Achalasie diagnostiziert wurde, basierend auf klinischen Manifestationen, manometrischen Kriterien und Röntgenuntersuchungen. Ausschlusskriterien - Achalasie-Symptome aufgrund einer gastroösophagealen Malignität.
1. Präoperative Vorbereitung
- Setzen Sie die Patienten 3 Tage vor der Operation auf eine flüssige Diät, um zu versuchen, die Speiseröhre von der betroffenen Nahrung zu befreien.
- Bringen Sie den Patienten in Rückenlage und verabreichen Sie eine endotracheale Allgemeinanästhesie (GETA) über eine schnelle Sequenzinduktion (RSI), während Sie den Zirigrammdruck halten, um das Risiko einer Aspiration während der Intubation zu verringern. Um einen Zirikodrüsendruck zu erzeugen, üben Sie manuellen Druck auf den Zirikikoptenknorpel aus, um die Speiseröhre zu verschließen.
HINWEIS: Die RSI-Technik wird durch die Verabreichung geeigneter Anästhetika und neuromuskulärer Blocker gemäß dem Protokoll des Anästhesisten durchgeführt. - Nach erfolgreicher endotrachealer Intubation ist eine Ösophagogastroduodenoskopie (EGD) durchzuführen, um den Schweregrad der Achalasie zu beurteilen und bei Bedarf die in der Speiseröhre festsitzende feste Nahrung zu entfernen (Abbildung 1A).
- Stellen Sie sicher, dass das Endoskop sauber und ordnungsgemäß an den Videomonitor und die Lichtquelle angeschlossen ist. Vergewissern Sie sich, dass die Wasser- und Luftkanäle ordnungsgemäß funktionieren, schmieren Sie das distale Ende des Endoskops, um das Einführen zu erleichtern, und führen Sie das Endoskop dann unter direkter Visualisierung vorsichtig durch den Mund des Patienten in die Speiseröhre ein.
HINWEIS: Normalerweise kommt es zu einem Druckknall, wenn das Endoskop mit Druck durch den gastroösophagealen Übergang geführt wird.
- Stellen Sie sicher, dass das Endoskop sauber und ordnungsgemäß an den Videomonitor und die Lichtquelle angeschlossen ist. Vergewissern Sie sich, dass die Wasser- und Luftkanäle ordnungsgemäß funktionieren, schmieren Sie das distale Ende des Endoskops, um das Einführen zu erleichtern, und führen Sie das Endoskop dann unter direkter Visualisierung vorsichtig durch den Mund des Patienten in die Speiseröhre ein.
- Lassen Sie das Endoskop im Magen, um während der Myotomie als Bougie zu fungieren und einen Gegendruck in der Speiseröhre auszuüben.
Platzierung von 2 Anschlüssen und robotisches Andocken
HINWEIS: Für die Operation sind insgesamt vier 8-mm-Roboteranschlüsse erforderlich, und es besteht die Möglichkeit, einen fünften Anschluss hinzuzufügen, der als Assistenztrokar dient.
- Nach der Sterilisation der Haut und der Aufbereitung mit einer antiseptischen Lösung ist an jeder geplanten Trokareinführstelle ein kleiner Hautschnitt von ca. 1 cm mit einer Klinge durchzuführen, um den Trokar in die Bauchhöhle einzuführen.
- Platzieren Sie die erste Portstelle 15 cm unterhalb des Processus xiphoideus, 1-2 cm links von der Mittellinie des Abdomens, unter Verwendung eines 0° 5 mm Laparoskops und einer Trokar-Visualisierungstechnik mit optischem Zugang. Verwenden Sie bei Bedarf eine Versnadel, um den Bauch aufzublasen.
- Befestigen Sie eine Kohlendioxid-Gas-Insufflation und blasen Sie den Bauch auf 15 mmHg auf. Setzen Sie das 0°-Zielfernrohr wieder ein und untersuchen Sie den Bauch auf mögliche Trokarverletzungen. Ändern Sie das Laparoskop auf 30°, um eine zusätzliche Trokarplatzierung zu ermöglichen.
- Platzieren Sie unter direkter Sicht drei 8-mm-Roboter-Trokare in einer Querlinie auf Höhe der ersten Öffnung mit einem Abstand von 4-8 cm zwischen jedem Port (versuchen Sie, 8 cm zwischen jedem Port zu lassen, um Kollisionen innerhalb der Roboterarme zu vermeiden). Die Positionen der robotischen Ports (von links nach rechts) befinden sich ungefähr an der linken vorderen Achsellinie, der linken mittleren Schlüsselbeinlinie und der rechten mittleren Schlüsselbeinlinie (Abbildung 2).
- Platzieren Sie einen zusätzlichen Hilfstrokar in der rechten Flanke auf Höhe der rechten vorderen Achsellinie, knapp über der Höhe des Nabels.
- Platzieren Sie einen Nathanson-Leberretraktor in der Xiphoidregion, um den linken lateralen Lappen der Leber anzuheben und den Hiatus freizulegen. Dadurch wird der gesamte linke obere Quadrant freigelegt, was eine hervorragende Belichtung für die Operation gewährleistet.
- Docken Sie den Roboter an. Bereiten Sie die Instrumente vor, zu denen ein fortschrittliches bipolares Energiegerät, eine Kardia-Pinzette, ein gefensterter bipolarer und ein Hakenkauter gehören.
3 Durchtrennung des Bandes phren-ösophagealis
- Teilen Sie das gastrohepatische Band mit dem bipolaren Energiegerät, um die rechten Krusten und die phren-ösophageale Membran freizulegen (Abbildung 3).
- Identifizieren Sie die phreno-ösophageale Membran und teilen Sie sie mit dem bipolaren Energiegerät, um die longitudinalen Muskelfasern der Speiseröhre freizulegen. Verlängern und präparieren Sie die avaskuläre Ebene zwischen Speiseröhre und Mediastinum von den rechten Crus zu den linken Crus, nachdem Sie das Phren-Ösophagusband durchtrennt haben. Bei dieser Dissektion sollte die vordere Oberfläche der Speiseröhre freigelegt werden.
- Identifizieren und erhalten Sie den Nervus vagus anterior. Heben Sie den Nervus vagus anterior an und präparieren Sie ihn von der Speiseröhre ab, um den Erhalt des Nervs zu erleichtern und eine vollständige Myotomie unter dem Nerv zu gewährleisten.
4 Ösophagusmyotomie
- Präparieren Sie das gastroösophageale Fettpolster auf der vorderen Oberfläche mit einem Elektrokauterhaken aus der Höhe des Magens, um das GEJ freizulegen. Beginnen Sie die Dissektion am distalen Fettpolster.
- Verlängern Sie die Dissektion proximal mit einem Elektrokauterhaken auf die linken Crus und präparieren Sie dann medial in Richtung der rechten Crus, wobei Sie vorsichtig sind, um den vorderen Vagus zu erhalten und zu schützen, der oft durch den medialen Aspekt des Fettpolsters verläuft.
- Bevor Sie die Myotomie durchführen, legen Sie den distalen Teil der Speiseröhre und den vorderen Teil des proximalen Magens vollständig frei, um die angemessene Länge der Myotomie zu ermöglichen.
HINWEIS: Das Ziel für die Myotomielänge sollte mindestens 6 cm in der distalen Speiseröhre und 2 cm im proximalen Magen betragen. - Beginnen Sie die Myotomie direkt proximal des GEJ an der Seite des Ösophagus, etwa 1 cm proximal. Dieser Ansatz hilft dem Chirurgen, die Schlingenfasern des Magens zu vermeiden, die gelegentlich zu Verwirrungen während der Dissektion führen können.
- Tauschen Sie das robotergestützte fortschrittliche bipolare Instrument gegen den Roboterhaken aus. Beginnen Sie die Myotomie mit großer Vorsicht 1 cm proximal des GE-Übergangs mit einer kurzen Anwendung von Kauterenergie mit dem Roboterhaken. Mit dem Roboterhaken in Richtung der vorderen Bauchdecke werden die Muskelfasern der Speiseröhre vorsichtig geteilt, bis die Schleimhaut der Speiseröhre sichtbar ist.
- Nachdem die Schleimhaut sichtbar gemacht wurde, wiederholen Sie die Zugbewegung des Hakens (mit minimalem Einsatz von Kauter), um die Muskelfasern der Speiseröhre proximal auf die Speiseröhre zu reißen. Fahren Sie mit der Dissektion fort, bis entweder die Sicht behindert wird oder die Dissektion einen Punkt erreicht hat, an dem die Reparatur einer Verletzung eine Herausforderung darstellt. Stellen Sie sicher, dass es mindestens 6 cm lang ist (Abbildung 4 und Abbildung 5).
- Nach Abschluss der proximalen Myotomie wird die Dissektion seitlich des Magens fortgesetzt.
HINWEIS: Eine technische Überlegung während der Myotomie besteht darin, dem Reißen der Muskelfasern Vorrang vor der Verwendung von Kauter zu geben. Dies trägt dazu bei, das Risiko thermischer Verletzungen zu minimieren. Wenn jedoch Kauter verwendet wird, wird empfohlen, die kreisförmigen Fasern vor dem Auftragen von Kauter von der Speiseröhre wegzuziehen. (Abbildung 4)
5 Ösophago-Gastro-Duodenoskopie nach Myotomie
- Führen Sie einen EGD durch, um den GEJ auszuwerten. Stellen Sie sicher, dass das Endoskop leicht über die Kardia geführt werden kann, und stellen Sie durch Sichtprüfung sicher, dass keine thermischen Verletzungen vorliegen (Abbildung 1B).
- Führen Sie einen Dichtheitstest durch, indem Sie die Speiseröhre und den Magen mit Luft aufblasen, während Sie sie in Wasser tauchen. Überprüfen Sie, ob Gasblasen vorhanden sind, die auf ein Leck hinweisen könnten.
- Nach Abschluss der Myotomie fahren Sie mit einer Dor-to-Toupet-Fundoplikatio fort, falls dies angezeigt ist.
HINWEIS: Wenn eine Toupot-Fundoplikatio durchgeführt wird, ist eine posteriore Dissektion des Hiatus erforderlich. Wenn jedoch eine Dor-Fundoplikatio durchgeführt werden soll, besteht keine Notwendigkeit, die hinteren Ansätze der Speiseröhre zu stören. - Entfernen Sie nach Abschluss des Vorgangs das Endoskop zusammen mit dem Leberretraktor und den Anschlüssen.
6 Nachsorge
- Verabreichen Sie in der postoperativen Phase ein multimodales Schmerzregime mit entzündungshemmenden und Opioid-Medikamenten. Beginnen Sie die Patienten am Tag der Operation mit einer klaren flüssigen Diät. Am postoperativen Tag 1 ist eine röntgenologische Untersuchung mit einer oberen GI-Serie durchzuführen, um sie auf Leckagen zu untersuchen (Abbildung 6B). Die meisten Patienten werden am postoperativen Tag 1 mit der Anweisung entlassen, bis zur postoperativen Untersuchung in der chirurgischen Klinik innerhalb von 2 Wochen eine vollständige flüssige Diät einzuhalten.
Ergebnisse
In unserem akademischen Zentrum für tertiäre Versorgung sind sowohl intraoperative als auch postoperative Komplikationen der Heller-Myotomie äußerst selten. Zwischen 2020 und August 2023 lag die Perforationsrate nach der Heller-Myotomie bei 0 % unter Verwendung des robotergestützten Ansatzes. In diesem Zeitraum führten wir 105 robotische Heller-Myotomien durch. Der Blutverlust beträgt in der Regel weniger als 20 ml, und wir haben bei keinem Patienten Blut transfundiert. Die Dauer des Krankenhausaufenthalts überschreitet selten den postoperativen Tag 1, und die Patienten können unmittelbar nach der Operation trinken und eine Linderung ihrer Achalasie-Symptome erfahren. Nach der Myotomie führen wir routinemäßig eine intraoperative Ösophagogastroduodenoskopie (EGD) durch, um den gastroösophagealen (GE) Übergang zu beurteilen. Bei dieser Untersuchung stellen wir sicher, dass das Endoskop die Kardia leicht passieren kann (Abbildung 1B) und können durch eine Dichtheitsprüfung eine Verletzung ausschließen. In den letzten Jahren haben wir damit begonnen, endoluminale funktionelle Lumen-Bildgebungssonden während der Operation zu verwenden. Unser Patient wurde nach dem Zufallsprinzip ausgewählt. Sie ist 67 Jahre alt und hat eine Vorgeschichte von Psoriasis-Arthritis und Typ-II-Achalasie. Sie litt an fortschreitender Dysphagie, auch nach einem früheren Versuch, sie mit Botox und Dilatation zu behandeln. Der Eingriff (Heller-Myotomie) wurde erfolgreich und ohne Komplikationen durchgeführt, und es waren keine Bluttransfusionen erforderlich. Sie konnte sofort nach dem Eingriff trinken und spürte eine offensichtliche Linderung der Dysphagie. Nach der Operation wurde sie am 1. postoperativen Tag nach Hause entlassen. Diese Ergebnisse nach der Operation ermöglichen es uns, uns auf eine sichere und vollständige Myotomie verlassen zu können (Tabelle 1). Die röntgenologische Beurteilung der oberen GI-Reihe, die vor der Operation und am postoperativen Tag 1 durchgeführt wurde und die Entfernung der Strikturen und das Fehlen von Leckagen zeigt, ist in Abbildung 6 dargestellt.
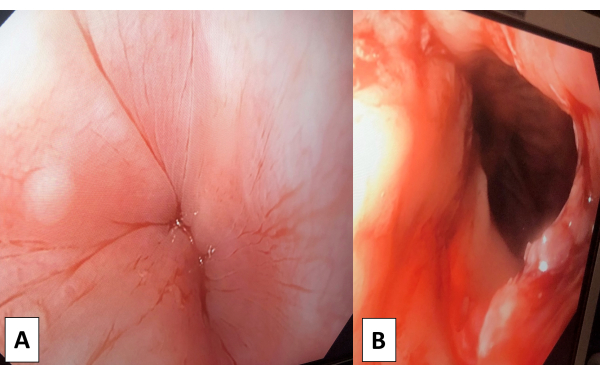
Abbildung 1: Ösophagogastroduodenoskopie. (A) Die präoperative Ösophagogastroduodenoskopie (EGD) wurde verwendet, um den Schweregrad der Achalasie zu visualisieren und andere Befunde (GEJ-Malignität und andere Strikturen) auszuschließen. (B) Die Ösophagogastroduodenoskopie (EGD) nach der Myotomie konnte das Endoskop leicht über die Kardia führen, und es wurde keine thermische Verletzung festgestellt. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
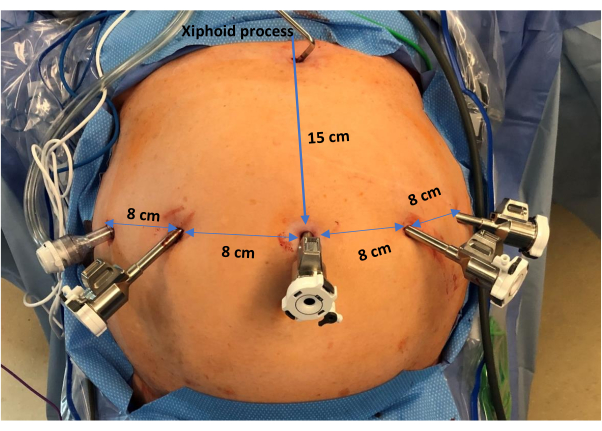
Abbildung 2: Platzierung der Trokare. Das Bild zeigt von links nach rechts die Anordnung von 4 Robotertrokaren im Abstand von ca. 8 cm. Zusätzlich gibt es einen Assistenztrokar, der auf Höhe der rechten vorderen Achsellinie positioniert ist. Darüber hinaus ist ein Nathanson-Leberretraktor in der Xiphoidregion sichtbar. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
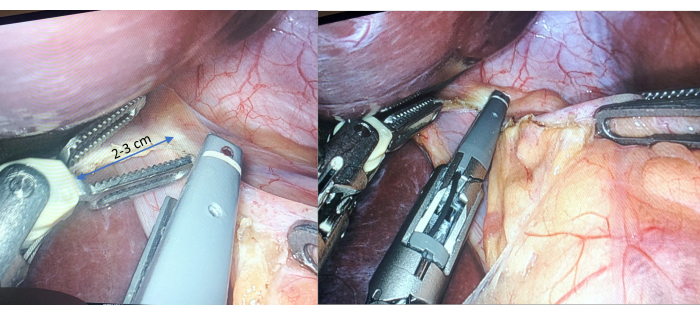
Abbildung 3: Teilung des Magenbandes. Durchtrennung des gastrohepatischen Bandes, unter Freilegung der rechten Krusse und der phren-ösophagealen Membran mit Hilfe des bipolaren Energiegeräts. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
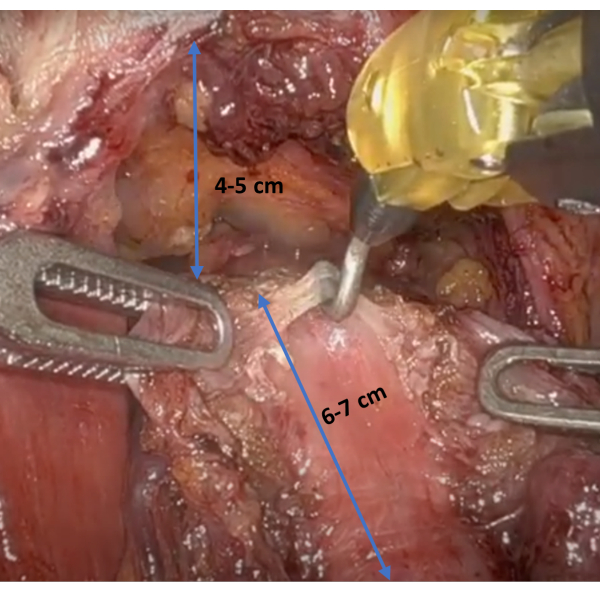
Abbildung 4: Ösophagusmyotomie. Das Bild zeigt die Anwendung der Traktion mit einem Roboterhaken in Richtung der vorderen Bauchwand, während die Muskelfasern der Speiseröhre vorsichtig getrennt werden, bis die Schleimhaut der Speiseröhre sichtbar wird. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
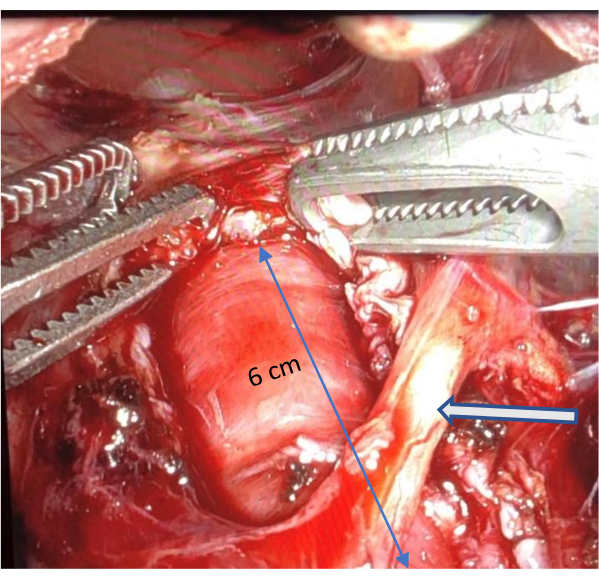
Abbildung 5: Vollständige Ösophagusmyotomie. Das Bild zeigt eine komplette Ösophagusmyotomie von mindestens 6 cm, wobei der Erhalt des vorderen Vagusnervenastes durch einen Pfeil gekennzeichnet ist. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.

Abbildung 6: Obere GI-Reihe. (A) Dieses Bild zeigt einen dilatierten Ösophagus und eine EGJ-Striktur nach Einnahme von Barium während einer GI-Serie. (B) Nach der Heller-Myotomie können wir eine signifikante Linderung der Ösophagusdilatation und eine signifikante Verbesserung der GEJ-Striktur mit der Passage von Barium beobachten. Darüber hinaus wurden keine Hinweise auf ein Leck oder freie Luft gefunden. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
| Alter | 67 Jahre |
| Geschlecht | Weiblich |
| Rennen | Weiß oder Kaukasier |
| BMI | 40 |
| Intraoperativ | |
| Operationszeit, min | ca. 160 Minuten |
| Intraoperativer Blutverlust, mL | 20 mL |
| Postoperativ | |
| Postoperative Komplikationen | Nichts |
| Aufenthaltsdauer im Krankenhaus, Tage | 2 |
| Entlassung, postoperativer Tag (POD) | BILD 1 |
Tabelle 1: Demografie des Patienten und Operationsparameter.
Diskussion
Die laparoskopische und robotische Heller-Myotomie ist heute das Verfahren der Wahl mit oder ohne Fundoplikatio6. Die wichtigsten Streitfragen drehen sich um die Notwendigkeit einer Fundoplikatio nach Heller-Myotomie sowie um die Art der Fundoplikatio (Toupet, Dor, Nissen) zur Minimierung der GERD. Die perorale endoskopische Myotomie (POEM) ist eine weitere Option für die Behandlung von Achalasie; Bei dieser Option fehlt jedoch ein Fundoplikatioverfahren8. Daher sollten Chirurgen Entscheidungen darüber, welche Eingriffe durchgeführt werden sollen, auf der Grundlage ihrer eigenen Erfahrungen und Vorlieben treffen. Der kritische Punkt bei der Myotomie besteht darin, eine ausreichende Länge der Myotomie sowohl auf der Speiseröhren- als auch auf der Magenseite zu erreichen. Die magenseitige Myotomie ist manchmal schwieriger als die Ösophagusmyotomie, da jetzt eine seröse Schicht der Magenwand vorhanden ist und auch die Magenschlingenfasern vorhanden sind. Bei dieser Dissektion ist es auch üblich, auf große submuköse Venen zu stoßen, die in das linke Magenvenensystem münden. Wenn Blutungen auftreten, wird empfohlen, Druck und ein Thrombotikum zu verwenden, um die Blutung zu stoppen. Darüber hinaus ist bei der Verwendung von Hakenkauter Vorsicht geboten, um Verletzungen der Speiseröhrenschleimhaut zu vermeiden und eine Perforation zu verhindern9. Wenn es Probleme mit der Freilegung des Mediastinums während der Ösophagusmyotomie gibt, kann der vordere Teil des Zwerchfellhiatus geteilt werden, um die Exposition zu erhöhen. Wenn dies jedoch geschehen ist, sollte dies nach Abschluss des Falles mit einem dauerhaften Stich verschlossen werden.
Die Vorteile der Roboterchirurgie im Vergleich zu anderen sind eine verbesserte Geschicklichkeit und eine höhere Präzision durch eine bessere Visualisierung mit der dreidimensionalen Ansicht. Darüber hinaus gibt es dem Chirurgen die Möglichkeit, auch auf engstem Raum zu operieren, daher seine Verwendung in der Beckenchirurgie. Eine Meta-Analyse-Studie zeigte eine geringere intraoperative Perforationsrate bei der robotergestützten Heller-Myotomie im Vergleich zur laparoskopischen Chirurgie (0 % bzw. 11 %)10. Der Nachteil des robotischen Ansatzes wird mit höheren Kosten11 angegeben. Zu den Einschränkungen des laparoskopischen Ansatzes gehören ein schlechter Bewegungsumfang sowie eine eingeschränkte Sicht und visuelle Stabilität im Vergleich zur Robotik.
Zusammenfassend lässt sich sagen, dass die Roboterchirurgie in den Händen erfahrener Chirurgen sicherer ist und aufgrund ihrer verbesserten Visualisierung, Plattformstabilität und erhöhten Artikulation der Instrumente außergewöhnliche Ergebnisse liefert.
Offenlegungen
Dr. DuCoin arbeitet für Intuitive Surgical, Medtronic und Johnson & Johnson. Die anderen Autoren erklären, dass keine widerstreitenden Interessen bestehen.
Danksagungen
Ich möchte Dr. DuCoin meinen aufrichtigen Dank für die Möglichkeit aussprechen, die robotergestützte Vorderdarmchirurgie zu studieren. Als Forschungsstipendiat aus Israel bin ich dankbar für die Gelegenheit, diesen robotischen Ansatz für die Heller-Myotomie, die in unserem Zentrum eingesetzt wird, zu teilen. Die Autoren erhielten für diese Arbeit keine Fördermittel.
Materialien
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| 8 mm Assistenzanschluss | Da Vinci | ||
| Air Seal Insuflation System | CONMED | Ias8-120LP | |
| Force bipolarer Greifer | |||
| Pinzette | |||
| Vier 8-mm-Roboteranschlüsse | Da Vinci | ||
| Hook Kauterisation. | COVIDIEN | E3773-36C | |
| Nathanson Leberretraktor | Mediflex | 69704-3 | |
| Nadeltreiber | COVIDIEN | 172015 | |
| Robotic 30°; Endoskop | Da Vinci | 470057 | |
| Robotic fortschrittliches bipolares Gerät (Vessel Sealer) | INTUITIVE CHIRURGISCHE | 480422 | |
| Zwei laparoskopische Greifer | Stortv |
Referenzen
- Boeckxstaens, G. E., Zaninotto, G., Richter, J. E. Achalasia. Lancet. 383, 83-93 (2014).
- Goyal, R. K., Chaudhury, A. Pathogenesis of achalasia: lessons from mutant mice. Gastroenterology. 39 (4), 1086-1090 (2010).
- Leeuwenburgh, I., et al. Long-term esophageal cancer risk in patients with primary achalasia: a prospective study. Am J Gastroenterol. 105 (10), 2144-2149 (2010).
- Campos, G. M., et al. Endoscopic and surgical treatments for achalasia: a systematic review and meta-analysis. Ann Surg. 249 (1), 45-57 (2009).
- Lopushinsky, S. R., Urbach, D. R. Pneumatic dilatation and surgical myotomy for achalasia. JAMA. 296 (18), 2227-2233 (2006).
- Yaghoobi, M., et al. Laparoscopic Heller's myotomy versus pneumatic dilation in the treatment of idiopathic achalasia: a meta-analysis of randomized, controlled trials. Gastrointest Endosc. 78 (3), 468-475 (2013).
- Boeckxstaens, G. E., et al. Pneumatic dilation versus laparoscopic Heller's myotomy for idiopathic achalasia. N Engl J Med. 364 (19), 1807-1816 (2011).
- Patti, M. G., Schlottmann, F., Herbella, F. A. M. Laparoscopic Heller myotomy and robotic Heller myotomy: when is it indicated. Mini-invasive. Surgery. 6, 38(2022).
- Campos, G. M., et al. Endoscopic and surgical treatments for achalasia: a systematic review and meta-analysis. Ann Surg. 249 (1), 45-57 (2009).
- Maeso, S., et al. Efficacy of the Da Vinci surgical system in abdominal surgery compared with that of laparoscopy: a systematic review and meta-analysis. Ann Surg. 252 (2), 254-262 (2010).
- Huffmanm, L. C., et al. Robotic Heller myotomy: a safe operation with higher postoperative quality-of-life indices. Surgery. 142 (4), 613-618 (2007).
Nachdrucke und Genehmigungen
