Dieses Protokoll untersucht die Beziehung zwischen Gehirn und Verhalten in hippokampalem CA1 bei Mäusen, die durch eine Geruchsfahne navigieren. Wir bieten ein Schritt-für-Schritt-Protokoll, einschließlich einer Operation für den Zugang zur Bildgebung des Hippocampus, Verhaltenstraining, der Aufzeichnung und Verarbeitung des Gehirns durch das Miniskop GCaMP6f und Verhaltensdaten zur Entschlüsselung der Mausposition aus der neuronalen ROI-Aktivität.
Methodenartikel
Miniskop zur Aufzeichnung von Kalziumsignalen am Hippocampus von Mäusen, die durch eine Geruchsfahne navigieren
In diesem Artikel
Zusammenfassung
Zusammenfassung
Mäuse navigieren im Dunkeln durch eine Geruchsfahne mit einer komplexen raumzeitlichen Struktur, um die Quelle von Geruchsstoffen zu finden. Dieser Artikel beschreibt ein Protokoll zur Überwachung des Verhaltens und zur Aufzeichnung von Ca2+ -Transienten in dorsalen CA1-Stratum pyramidale Neuronen im Hippocampus (dCA1) bei Mäusen, die in einer Geruchsfahne in einer 50 cm x 50 cm x 25 cm großen Geruchsarena navigieren. Ein Epifluoreszenz-Miniskop, das durch eine GRIN-Linse (Gradientenindex) fokussiert wurde, bildete Ca2+ -Transienten in dCA1-Neuronen ab, die den Kalziumsensor GCaMP6f in Thy1-GCaMP6f-Mäusen exprimierten. Die Arbeit beschreibt das Verhaltensprotokoll, um die Mäuse zu trainieren, diese Geruchsfahnen-Navigationsaufgabe in einer automatisierten Geruchsarena durchzuführen. Die Methoden umfassen ein schrittweises Verfahren für die Operation zur Implantation der GRIN-Linse und die Platzierung der Basisplatte zur Bildgebung von GCaMP6f in CA1. Der Artikel enthält Informationen zur Echtzeit-Verfolgung der Mausposition, um den Start der Versuche und die Abgabe einer Wasserprämie zu automatisieren. Darüber hinaus enthält das Protokoll Informationen über die Verwendung einer Schnittstellenkarte zur Synchronisierung von Metadaten, die die Automatisierung der Geruchsnavigationsaufgabe und die Bildzeiten für das Miniskop und die Mausposition einer Digitalkamera beschreiben. Darüber hinaus beschreiben die Methoden die Pipeline, die zur Verarbeitung von GCaMP6f-Fluoreszenzfilmen verwendet wird, durch Bewegungskorrektur unter Verwendung des NorMCorre-Algorithmus, gefolgt von der Identifizierung von interessierenden Regionen mit EXTRACT. Schließlich beschreibt die Arbeit einen Ansatz eines künstlichen neuronalen Netzwerks zur Entschlüsselung räumlicher Pfade aus der Aktivität des neuronalen Ensembles CA1, um die Mausnavigation der Geruchsfahne vorherzusagen.
Einleitung
Obwohl signifikante Fortschritte beim Verständnis der neuronalen Schaltkreise erzielt wurden, die an der olfaktorischen Navigation bei kopffixierten Mäusenbeteiligt sind 1,2,3 und der Navigationsstrategien bei sich frei bewegenden Mäusen 4,5,6,7,8, ist die Rolle neuronaler Schaltkreise bei der ethologisch relevanten frei bewegten Navigation turbulenter Geruchsfahnen noch unbekannt. Dieser Artikel beschreibt die Überwachung der neuronalen Aktivität durch die Abbildung von Ca2+-Transienten in Zellen, die den genetisch kodierten Kalziumsensor GCaMP6f exprimieren, in Thy1-GCaMP6f-Mäusen9, um zu untersuchen, ob die sequentielle neuronale Dynamik von dorsalen CA1-Stratum pyramidale Neuronen im Hippocampus (dCA1) eine Rolle bei der Navigation von Geruchsfahnen spielt. Die Methoden liefern Informationen über die abgebildete GCaMP6f-Fluoreszenz durch ein Miniatur-Epifluoreszenzmikroskop, das durch eine GRIN-Linse auf dCA1 fokussiert wurde, 10,11,12. Die Methoden erklären, wie die räumliche Navigation und die dCA1-Neuronen-GCaMP6f-Kalziumtransienten bei Mäusen gleichzeitig überwacht werden können, die eine Geruchsfahnen-Navigationsaufgabe durchführten, bei der sie eine Wasserbelohnung erhielten, wenn sie den Ausguss erreichten, der ein Odormittel in eine Geruchsarena mit einer laminaren Hintergrundluftströmung abgab13,14. Dieser Artikel beschreibt die Methoden, die zur Erreichung dieser Aufgabe erforderlich sind (Abbildung 1), einschließlich der stereotaktischen Chirurgie zur Implantation von Gradientenindexlinsen (GRIN), der Platzierung einer Basisplatte zur Befestigung des Miniskops am Schädel in einer frei beweglichen Maus, der Bildgebung mit dem Miniaturmikroskop und der Überwachung der Mausbewegung mit einer Hochgeschwindigkeits-Digitalkamera, der Datenvorverarbeitung zur Entfernung von Bewegungsartefakten und zum Auffinden der interessierenden Regionen (ROIs). und Vorbereitung von Datensätzen und Training und Vorhersage künstlicher neuronaler Netze zur Dekodierung der X- und Y-Positionen der Maus in der Geruchsarena aus Änderungen der Fluoreszenz in dCA1-ROIs7.
Die Miniskop-Aufzeichnung von Kalziumsignalen in der CA1-Region des Hippocampus von Mäusen, die durch eine Geruchsfahne navigieren, ist relevant für das Verständnis der Berechnung neuronaler Schaltkreise, die an Geruchssinn und räumlichen Informationen in der komplexen Verhaltensaufgabe der Geruchs-Wolken-Navigation beteiligt sind 2,14,15,16. Die CA1-Region des Hippocampus spielt eine Rolle bei der räumlichen Navigation und ist entscheidend für die Erstellung einer kognitiven Karte der Umgebung für eine effiziente Navigation17,18. Die Aufzeichnung von Kalziumsignalen mit einem Miniskop ist eine wertvolle Möglichkeit, die CA1-Neuronen zu untersuchen, die räumliche Informationen während der Navigation von Geruchsfahnen kodieren.
Diese Technik kombiniert die Vorteile der Miniskop-Technologie zur Aufzeichnung von GCaMP-Kalziumsignalen mit der etablierten Rolle des CA1-Hippocampus bei der räumlichen Navigation, um besser zu verstehen, wie neuronale Schaltkreise komplexe Verhaltensweisen steuern19. Alternativ können Ansätze mit Hilfe der 2-Photonen-Mikroskopie CA1-Neuronen 9,20 aufzeichnen, was eine am Kopf fixierte Maus erfordert und die Möglichkeit einschränkt, sich frei zu bewegen, um in einer Geruchsfahnezu navigieren 21. Elektrophysiologische Aufzeichnungen von CA1-Neuronen im lokalen Feld ermöglichen die Untersuchung von sich frei bewegenden Mäusen, die durch Geruchsfahnen navigieren22. Dennoch schränken elektrische Signale im lokalen Feld die Abschätzung des intrazellulären Feuers ein, indem Signale einer einzelnen Einheit durch Spike-Sortiertechniken isoliert werden. Miniskop-Signale ermöglichen die zuverlässige Identifizierung von ROIs, die direkt mit intrazellulären Kalziumsignalen assoziiert sind, 10,11, um neuronale Berechnungen mit Einzelzellauflösung präzise zu untersuchen. Die Miniscope-Technologie bietet eine einzigartige Möglichkeit, besser zu verstehen, wie die CA1-Region räumliche Informationen auf der Grundlage von Geruchshinweisen kodiert.
Darüber hinaus untersucht diese Technik, wie bestimmte neuronale Populationen Geruchsinformationen für die Navigation verarbeiten und welche Beziehung zwischen neuronalen Aktivitätsmustern und der Entscheidungsfindung während der Verfolgung von Geruchsfahnen besteht. Diese Methode kann dazu beitragen, besser zu verstehen, wie das Gehirn Gerüche und räumliche Informationen verarbeitet. Während Miniskope eine Einzelzellauflösung für die Aufzeichnung des Gehirns einer frei beweglichen Maus bieten, erfordern sie spezielles Fachwissen in der Chirurgie und Datenanalyse. In diesem Artikel stellen wir ein umfassendes Protokoll zur Verfügung, das Forschern hilft, jeden Schritt zu durchlaufen, um die neuronalen Mechanismen der Geruchs-Wolken-Navigation zu untersuchen.
Die Aufgabe der Geruchsnavigation ist ein vielversprechender Rahmen für die Untersuchung der neuronalen Kodierung und des räumlichen Gedächtnisses von Geruchsreizen bei Mäusen. Die Ergebnisse des Artikels deuten darauf hin, dass es möglich ist, die Flugbahn der Maus, die durch eine Geruchsfahne navigiert, auf der Grundlage von Kalziumsignalen des neuronalen Ensembles in dCA1 zu entschlüsseln. Das Verständnis der Rolle von dCA1-Kalziumsignalen bei der Navigation von Geruchsfahnen ist ein entscheidender Schritt, um die Basis der neuronalen Schaltkreise für die geruchsgesteuerte Navigation in realistischen Umgebungen zu knacken13,14.
Protokoll
Die Studien wurden an 3-6 Monate alten männlichen und weiblichen Thy1-GCaMP6f-transgenen Mäusen durchgeführt23. Alle Versuchsprotokolle wurden vom Institutional Animal Care and Use Committee des Anschutz Medical Campus der University of Colorado in Übereinstimmung mit den Richtlinien der National Institutes of Health genehmigt. Die chirurgischen Verfahren für die Implantation der GRIN-Linse (Sektion 1) und die Platzierung der Basisplatte (Sektion 2) wurden aus den früheren Arbeiten 9,24,25,26,27,28,29 übernommen.
1. Stereotaktische Chirurgie zur Implantation einer GRIN-Linse in den Hippocampus
- Tragen Sie sterile Handschuhe, eine Kopfbedeckung, eine chirurgische Maske und einen Laborkittel.
- Verwenden Sie bei allen Überlebensoperationen sterile Bedingungen. Sterilisieren Sie alle chirurgischen Geräte durch Autoklavieren.
- Legen Sie sterile Abdecktücher um den Operationsbereich.
- Betäuben Sie die Maus, indem Sie sie 10 Minuten lang mit 3% Isofluran in die Induktionskammer legen. Injizieren Sie Buprenorphin Base in Polymer mit 0,001 mg/g subkutan zum Zeitpunkt der Anästheseinleitung.
- Überprüfen Sie, ob sich die Maus nicht mehr bewegt und unter tiefer Narkose steht, was durch Kneifen der Hinterpfote bestätigt wird, um den Hinterpfotenreflex zu testen.
- Schalten Sie den Isofluranfluss auf den Nasenkonus um (Zusatzdatei 1).
- Stellen Sie sicher, dass das Isofluran-Anästhesiesystem mit niedrigem Durchfluss für Mäuse (Materialtabelle) das Temperaturkissen auf homöotherme Einstellungen eingestellt hat, und stellen Sie sicher, dass die Dampfquelle auf extern komprimiert eingestellt ist.
- Platzieren Sie die anästhesierte Maus in das digitale stereotaktische Instrument (Materialtabelle). Setzen Sie die Vorderzähne der Maus in die Beißstange ein und platzieren Sie den Nasenkonus vor der Nase, um den Isofluranfluss sicherzustellen und den Kopf an Ort und Stelle zu fixieren. Passen Sie das Anästhesieniveau entsprechend dem Pfotenreflex nach dem Kneifen auf 2 % bis 3 % an (Abbildung 2A).
- Setzen Sie die Mausohrbügel in die Ohren ein und ziehen Sie sie fest. Stellen Sie sicher, dass der Kopf der Maus horizontal ist und sich nicht von einer Seite zur anderen oder auf und ab bewegt. Wenn der Kopf fest sitzt, stellen Sie sicher, dass ein leichter Druck nach unten auf den Schädel nicht dazu führt, dass der Schädel unter den Kopfstangen herausrutscht.
- Platzieren Sie den Temperaturfühler im Rektum und kleben Sie den Draht an die Rückseite der Maus, um Bewegungen zu vermeiden. Stellen Sie die Temperatur des Kissens so ein, dass die Rektaltemperatur bei 37 °C gehalten wird.
- Tragen Sie Augensalbe auf die Augen auf, um schädliches Austrocknen der Luft zu verhindern.
- Rasieren Sie das Haar, wenn der Kopf fixiert ist und unter dem Isofluranfluss, der vom Nasenkegel bereitgestellt wird, um Bewegungen zu verhindern. Rasieren Sie das Haar über dem Kopf mit einem Elektrorasierer und entfernen Sie dann alle verbleibenden Haare mit Haarentferner und sterilen Applikatoren aus Holz mit Wattespitze (Abbildung 2B).
- Machen Sie das Operationsfeld steril, indem Sie die Kopfhaut mit einem sterilen Applikator aus Holz mit Wattespitze jeweils dreimal mit Ethanol und Betadin abtupfen.
- Injizieren Sie 0,1 ml des Lokalanästhetikums Lidocain subkutan (S.Q.) mit einer 29-G-Nadel unter die Haut zwischen Augen und Ohren. Dadurch entsteht eine Blase. Warten Sie einige Minuten, bevor Sie die Haut mit einer Schere abschneiden.
- Ziehe die Haut vorsichtig mit einer Pinzette nach oben und entferne mit einer kleinen Schere einen kreisförmigen Teil der Haut. Nehmen Sie das Blut mit einem sterilen Wattestäbchen auf.
- Sobald die Blutung aufhört, reinigen Sie den Schädel mit Wasserstoffperoxid (5%) mit einem sterilen Wattestäbchen. Stellen Sie sicher, dass Knochenmarkierungen, einschließlich der sagittalen Naht und des bregmatischen Nahtschnittpunkts zur Markierung des Bregmas, nach diesem Eingriff leicht zu identifizieren sind.
- Vergewissern Sie sich, dass der Schädel relativ zum stereotaktischen Apparat flach ist, indem Sie sicherstellen, dass die Bregma- und Lambda-Nähte genau auf der gleichen Z-Koordinate liegen. Führen Sie dies aus, indem Sie eine Nadel in den Arm des Manipulators einführen und überprüfen, ob sich die Spitze einer Nadel bei Berührung beider Nähte auf derselben Z-Koordinate befindet. Andernfalls stellen Sie den Winkel des Kopfes ein, indem Sie die Beißstange in der Z-Platte bewegen und den Vorgang wiederholen, bis sich die Fertigkeit in einer flachen Position befindet.
- Befestige eine Pipette am Mikromanipulator und halte eine Nadel fest, um Tätowierfarbe aufzutragen. Mache eine Markierung auf der Oberseite des Bregmas.
- Nullen Sie die Koordinaten des Mikromanipulators auf dem Bregma und bewegen Sie sich zu der Koordinate über CA1 im rechten Hippocampus (mittel-lateral +1,8 mm vom Bregma, anterior-posterior -2,4 mm vom Bregma)2. Dies ist der Ort, den Radvansky und Dombeck wählten, um die virtuelle Geruchsgradientennavigation bei Mäusen zu untersuchen18,30. Bohren Sie vorsichtig mit einem Bohrer (Materialtabelle) bei 10000 Umdrehungen eine kleine bleibende Delle mit einem Durchmesser von 1 mm, um eine dauerhafte Delle an der Oberseite der Zielposition zu erzeugen (Abbildung 2C).
- Öffnen Sie mit dem Zahnbohrer eine kreisförmige Perforation mit einem Durchmesser von 1,5 mm, um die Implantation einer GRIN-Linse mit einem Durchmesser von 1 mm und einer Länge von 4 mm in das Gehirn zu ermöglichen (Materialtabelle) (Abbildung 2D).
- Punktieren Sie die Dura und den Kortex, indem Sie eine 23-G-Nadel in die Mitte des Lochs einführen und die Nadel langsam (~0,1 mm/min) in das Gehirn einführen, bis sie die Tiefe von 1,25 mm unter der Dura erreicht. Entfernen Sie die Nadel langsam aus dem Gehirn (~0,1 mm/min). Verwenden Sie sterile Wattestäbchen und Kochsalzlösung, um das Blut zu reinigen.
- Verwenden Sie einen speziell angefertigten GRIN-Linsenhalter der UCLA, der aus zwei 1-ml-Mikropipettenspitzen besteht, die so geschnitten sind, dass sie ineinander passen (GRIN-Linsenhalter, Materialtabelle) (Abbildung 2E, F).
- Verbinden Sie den GRIN-Linsenhalter mit dem Mikromanipulator und schalten Sie den an die Pipette angeschlossenen Aspirator ein, um die GRIN-Linse zu halten. Der durch den Luftsog erzeugte Luftdruck hält die GRIN-Linse an Ort und Stelle.
- Verwenden Sie ein GRIN-Objektiv mit einer Länge von 4 mm und einem Durchmesser von 1 mm. Implantieren Sie die GRIN-Linse langsam in die Hirnrinde, bis sie eine Tiefe von -1,25 mm unter der Dura erreicht.
- Geben Sie einen Tropfen flüssigen Tissue-Kleber (Materialtabelle) in die kreisförmige Schädelperforation, um das Loch zu verschließen. Warten Sie ein paar Minuten, bis es getrocknet ist.
- Bereiten Sie auf der Basis der GRIN-Linse Schnellkleber -biokompatibles Methacrylatharz- (Materialtabelle) vor, um sie dauerhaft auf dem Schädel zu versiegeln. Warten Sie ein paar Minuten und lassen Sie es trocknen.
- Schalten Sie den Sauger aus, um ihn zu lösen, und entfernen Sie langsam den GRIN-Linsenhalter von der Oberseite der GRIN-Linse, die zu diesem Zeitpunkt dauerhaft mit dem Schädel verbunden ist.
- Platzieren Sie die Kopfstange auf der Oberseite des Schädels und zentrieren Sie das Loch auf der GRIN-Linse (Abbildung 2G-I) (Zusatzdatei 2 und Zusatzdatei 3).
- Legen Sie vorsichtig schnell trocknenden Klebekleber (Materialtabelle) um die Basis der GRIN-Linse, um das Schädelfenster abzudichten und die Kopfstange am Schädel zu befestigen. Platzieren Sie trocknenden Klebekleber (Materialtabelle) in der Mitte der Kopfstange und an den Seiten, um ihn fest am Schädel zu halten. Stellen Sie sicher, dass es vollständig trocken ist. Stellen Sie sicher, dass kein Klebstoff auf die GRIN-Linse aufgetragen wird. Andernfalls wird der Strahlengang dauerhaft verschlechtert und das Bild blockiert.
- Geben Sie einen Tropfen Silikonkleber mit geringer Toxizität (Materialtabelle) auf die GRIN-Linse, um sie vor physischen Schäden zu schützen.
- Schalten Sie das Isofluran aus
- Sofortige postoperative Pflege und Überwachung, bis das Tier aus der Narkose erwacht.
- Achten Sie auf die Nachsorge bis zur vollständigen Genesung von der Operation, indem Sie die Mäuse auf Anzeichen von Schmerzen überwachen. Geben Sie das operierte Tier nicht an andere Tiere zurück.
- Beobachten Sie kurz die Bewegung um den Käfig, das Fressen und Trinken und die normalen Reaktionen auf die Handhabung, um sicherzustellen, dass sie nicht unter Schmerzen oder Stress stehen.
- Wenn die Tiere Anzeichen schwerer neurologischer oder Gewebeschäden aufweisen, sollten sie sofort human eingeschläfert werden.
2. Platzierung der Grundplatte für das Miniskop
HINWEIS: Die Verfahren zur Fixierung des Kopfes der Maus beginnen 2 Wochen, nachdem sich das Tier vollständig von der Operation erholt hat. Das Verfahren zur Bildgebung von dCA1 beginnt 3 Wochen nach der Operation, nachdem sich das Tier vollständig erholt hat und das GCaMP6f-Signal stark sichtbar wird. Auf der Oberseite der GRIN-Linse ist eine Grundplatte befestigt, die den optischen Zugang der dCA1 GCaMP6f-Fluoreszenz durch die GRIN-Linse mit einem Miniskop ermöglicht. Dieses Protokoll verwendete das Miniscope Version 4 -V4 (Miniscope V4; Tabelle der Materialien).
- Beginnen Sie mit der Kopffixierung der Maus für 10 Minuten, indem Sie die Kopfstange mit Quetschklemmen sichern, um die Maus 2 Wochen nach der Operation an die Kopffixierung zu gewöhnen.
- Fixieren Sie die Maus 3 Wochen nach der Operation mit dem Kopf, um die Basisplatte zu platzieren.
- Befestigen Sie ein Miniskop an einer 3D-gedruckten Halterung, die in einem Mikromanipulator (Materialtabelle) befestigt ist, der in einem Mikromanipulator befestigt ist (Abbildung 3A, B).
- Entfernen Sie vorsichtig mit einer feinen Pinzette den Silikonkleber (Materialtabelle) von der Oberseite der Linse und reinigen Sie die Oberfläche der GRIN-Linse mit einem Linsentuch.
- Befestigen Sie die am Miniskop befestigte Grundplatte, indem Sie die Stellschraube an der Seite der Grundplatte festziehen (Materialtabelle) (Abbildung 3C, D).
- Bewegen Sie das Ende des Miniskops bis zu 100 μm über die GRIN-Linse.
- Verwenden Sie die Schieberegler, um die Miniskop-Einstellungen in der Miniskop-Software (Materialtabelle) zu konfigurieren, indem Sie die Schritte 2.8 bis 2.10 befolgen.
- Klicken Sie in der Software auf den Schieberegler Power , um die Leistung zu steuern und sie bei etwa 10 % zu halten.
- Klicken Sie auf den Schieberegler Acquisition Rate und halten Sie ihn bei etwa 10 Hz.
- Das v4 Miniskop verfügt über eine Elektrobenetzungslinse, die zur Feinfokussierung verwendet werden kann. Klicken Sie auf den Schieberegler Fokus, um ihn auf 50 % einzustellen und die Elektrobenetzungslinse in der Mitte des Brennweitenbereichs zu halten.
- Verwenden Sie die Software, um die Oberseite des GRIN-Objektivs anzuzeigen. Es ist möglich, die kreisförmige Form der GRIN-Linse auf dem Bildschirm zu sehen.
- Bringen Sie das Miniskop näher an die GRIN-Linse, indem Sie die axiale Position mit dem Mikromanipulator einstellen und das Bild mit dem Computer überwachen.
- Sobald die Oberseite des GRIN-Objektivs sichtbar ist, verwenden Sie den Feinfokus nach oben und unten auf dem Mikromanipulator, um die beste Fokusebene für die Visualisierung von Zellblitzen zu erreichen. Verwenden Sie die Einstellung pseudo δF/F0 in der Software, um die Qualität der Zellenblitze zu überprüfen.
- Stellen Sie den Fokus so ein, dass die maximale Anzahl von Zellen im Sichtfeld mit der höchsten erreichbaren Fluoreszenzintensität möglich ist. Stellen Sie an dieser Stelle sicher, dass die Blutgefäße scharf sind.
- Es kann vorkommen, dass eine Maus keine transienten Kalziumsignale hat. Vermeiden Sie in diesem Fall die nächsten Schritte (14-16) und überprüfen Sie die Maus in den nächsten Wochen erneut, um zu überprüfen, ob die transienten Kalziumsignale auftreten.
HINWEIS: Es kann entschieden werden, die Maus einzuschläfern, wenn die vorübergehenden Kalziumsignale 2 Monate nach der Operation nie auftreten. - Sobald der Fokus optimiert ist, bauen Sie vorsichtig eine Wand aus schnell haftendem Zement zwischen dem Schädel und der Unterseite der Basisplatte. Achten Sie darauf, das Miniskop nicht auf der Grundplatte zu zementieren und achten Sie sehr darauf, dass kein Zement auf die Oberseite der GRIN-Linse gelangt.
- Sobald der Zement trocken ist, entfernen Sie die Stellschraube und entfernen Sie das Miniskop vorsichtig mit dem Mikromanipulator von der Grundplatte.
- Verwenden Sie die Abdeckung der Grundplatte, um das GRIN-Objektiv zu schützen.
3. Bau der Geruchsarena
HINWEIS: Diese Methode beschreibt eine automatisierte Geruchsarena, die auf dem Design von Connor et al.13 und Gumaste et al.14 basiert. Die komplette Montage finden Sie unter dem Link in der Werkstofftabelle (Ergänzungsdatei 4).
- Konstruieren Sie eine Kammer mit den Maßen 50 cm (L) x 50 cm (B) x 25 cm (H) mit 2 Acrylwänden, einer Acryldecke, einem weißen Boden aus expandiertem Polyvinylchlorid (PVC) und 2 einzigartigen Wänden an der Vorder- und Rückseite, die den Luftstrom erleichtern (Abbildung 4A).
- Installieren Sie ein Luftansaugende an der Rückseite der Arena mit einem konischen Design und einem Computerlüfter, der angebracht ist, um Luft aus der Kammer zu ziehen. Verwenden Sie einen physischen Knopf, um die Pulsweitenmodulation (PWM) des Lüfters einzustellen, um die Luftstromrate zu regulieren.
HINWEIS: Eine 3D-gedruckte Wabenstruktur besteht aus Wänden für die Vorder- und Rückseite der Geruchsarena, um den laminaren Luftstrom zu erleichtern und gleichzeitig eine Maus im Inneren zu halten10. Die Wabenwand an der Vorderseite der Arena verfügt über eine externe Fackel, um große Luftmengen störungsfrei aufzunehmen. - Richten Sie ein Wasserabgabesystem ein, um eine Wasserbelohnung über einfache Vorrichtungen zu liefern, bei denen ein Nema 17-Schrittmotor an eine Spritze gekoppelt ist. Ein Mikroschritttreiber A4988 ermöglicht eine präzise Steuerung des abgegebenen Volumens (https://github.com/dougollerenshaw/syringe_pump, Abbildung 4B).
- Richten Sie das Lufteinlassende mit 4 Sätzen von Geruchsquellen ein, die mit Wasserausläufen gepaart sind, wobei jeder Satz 10 cm voneinander entfernt entlang der x-Achse positioniert ist, um die "Fahrspuren" zu definieren, auf denen ein Tier für eine Wasserbelohnung navigiert (Abbildung 4C, D).
- Installieren Sie ein Geruchsabgabesystem, das über Magnetventile gesteuert wird, die mit Rohren und Odormittelflaschen verbunden sind (Abbildung 4D).
HINWEIS: Die Ventile werden über eine Relaisplatine in einer Anordnung angetrieben, die garantiert, dass jederzeit entweder saubere Luft oder odorierte Luft strömt und dass entweder eine einzelne Spur oder null Spuren zu einem bestimmten Zeitpunkt odorierte Luft aufnehmen können. Ein Satz von fünf 12-V-Magnetventilen wird über eine Relaisplatine mit 4 Relais verwaltet. Wenn alle 4 Relais auf "Aus" gestellt sind, ist das Reinluftventil standardmäßig geöffnet. Wenn ein einzelnes Geruchsventil geöffnet wird, wird das Reinluftventil automatisch geschlossen. Der Status der Relaisplatine wird über digitale Ausgänge des primären Arduino-Controllers verwaltet. Eine Aquarienluftpumpe für Verbraucher fördert Luft, die mit einem manuellen Luftstromregler auf 20 ml/min begrenzt ist. Unter Verwendung einer Reihe von Rohren und Splittern mit einem Innendurchmesser von 1/16 Zoll liefert die Zuleitung saubere Luft für jedes der Magnetventile. Rückschlagventile vor und nach dem Odoriermittel garantieren die Richtung des Luftstroms. Die Reinluftleitung verschmilzt vor dem Betreten der Arena mit den Odormittelleitungen, um sicherzustellen, dass die odorierte Luft gespült wird, wenn die Odorierleitungen geschlossen werden. - Installiere eine schnelle Digitalkamera über der Arena, um das Verhalten der Tiere zu überwachen (Materialtabelle).
HINWEIS: Das Verhalten der Tiere wird mit einer einzigen schnellen Digitalkamera überwacht, die über der Arena montiert ist (Materialtabelle). Ein 3,5-mm-Festbrennweitenobjektiv der C-Serie wurde über einen C/CS-Bajonettadapter montiert, mit dem der gesamte Bereich erfasst werden kann (Brennweitenobjektiv, Materialtabelle). - Verwenden Sie einen benutzerdefinierten Python-Code, um die Hardware der Odor Arena zu verwalten (Table of Materials). Die Software integriert die Kamera und die gesamte Hardware, die für die Einrichtung der experimentellen Parameter und die Erfassung der experimentellen Daten erforderlich ist (Table of Materials).
- Richten Sie einen PC ein, der mit einem Teensy 4.0-Entwicklungsboard verbunden ist, um die Mittel für die computervermittelte Geruchs- und Wasserabgabe bereitzustellen (Odor Arena Hardware and Software, Table of Materials).
- Richten Sie die Digitalkamera so ein, dass beim Aufzeichnen von Videobildern ein Taktsignal exportiert wird. Das Signal wird für die Post-hoc-Synchronisation mit dem Miniskop über eine USB-Schnittstellenkarte (Table of Materials) verwendet, die die Sync-Out-Signale beider Systeme aufzeichnet.
HINWEIS: Während eines Experiments erstellt die benutzerdefinierte Erfassungssoftware auch eine Ereignisdatei, die die wichtigen experimentellen Ereignisse und den Kamerarahmen enthält, auf dem das Ereignis aufgetreten ist. Es wird auch eine Zeitstempeldatei erstellt, um ausgelassene Frames zu identifizieren, ein seltenes Ereignis (Odor Arena Software, Table of Materials).
4. Messung der Luftgeschwindigkeit der Wolke mit einem Photoionisationsdetektor (PID) (Abbildung 5)
HINWEIS: Diese Methode erfasst den zeitlichen Verlauf der Geruchsfahne durch eine PID, die den gasförmigen Geruchsstoff einem hochintensiven ultravioletten Licht aussetzt, das die Geruchsmoleküle ionisiert. Der Ausgang des Geräts erkennt Geruchsmoleküle in der Geruchsfahne. Diese Technik ermöglicht die Abschätzung der Luftgeschwindigkeit in der Geruchsarena, indem sie die Verzögerung vergleicht, um das Vorhandensein von Geruchsstoffen zu erkennen, die sich mit Hilfe der PID durch zwei Orte bewegen.
- Platzieren Sie eine schnell ansprechende Miniatur-PID in zwei verschiedenen Entfernungen. Ein Ort ist in der Nähe, ein anderer weit -10 cm von der Geruchsquelle entfernt.
- Stellen Sie den GAIN-Schalter an der Vorderseite des PID-Reglers auf Position x5.
- Ändern Sie den PUMP-Schalter auf der Vorderseite des PID-Reglers auf die Position High.
- Überprüfen Sie, ob die Statusleuchte der Leuchtdiode (LED), die den Sensorausgang (Spannung) auf der Vorderseite des Controllers anzeigt, keine Odormittel vorhanden sind.
- Schalten Sie das Potentiometer OFFSET um, um den Spannungsausgang in Abwesenheit von Odormitteln auf Null zu setzen.
- Schalten Sie das Geruchsventil in der Geruchsarena ein.
- Messen Sie die Verzögerung bei der Erkennung der Geruchsfahne mit der PID an jeder Stelle nach dem Öffnen des Ventils. Dieses Verfahren kann offline durchgeführt werden, indem gleichzeitig der Ausgang der PID und der von der Geruchsarena aufgezeichnete Ausgang des Ventils (odor on) mit einer Schnittstellenplatine aufgezeichnet werden (Table of Materials).
- Teilen Sie die Differenz der Verzögerungen an jedem Ort durch die Differenz in der Entfernung zwischen den beiden PIDs, um die Luftgeschwindigkeit der Wolke zu berechnen.
5. Verhaltenstraining Maus in der Geruchsarena (Abbildung 6)
HINWEIS: In diesem Abschnitt wird eine Verhaltensaufgabe beschrieben, die von Findley et al.4 übernommen wurde. Die Maus ist am Vortag wasserbeschränkt, um zur Suche nach einer Wasserbelohnung zu motivieren. Die Maus navigiert die Geruchsfahne (Abbildung 6B) zu einer Wasserfontäne, die sich an der Quelle der Geruchsfreisetzung befindet, um eine Wasserverstärkung zu erhalten (3 Tropfen à 10 μl, abgegeben bei 1 Hz). Während der Trainingszeit wird die Maus unter der Wasserbeschränkung gehalten, indem sie Zugang zu bis zu 2 ml pro Tag hat. Das Körpergewicht der Maus wird während der Wasserbeschränkung überwacht und sollte nicht unter 85 % des ursprünglichen Körpergewichts liegen. Die Maus erhält während des Trainings in der Geruchsarena ca. 1 mL Wasser pro Tag und wird nach dem Training mit zusätzlichen 1 mL Wasser pro Tag im Käfig ergänzt. Die Maus bleibt für einen Zeitraum von maximal 72 h unter Wasserbeschränkung. Benutzerdefinierte Software (Table of Materials) erkennt die Position der Maus in Echtzeit (60 Hz) mithilfe einer einfachen Hintergrundsubtraktion und Blob-Lokalisierungstechnik. Der Benutzer legt manuell die Bahngrenzen, die Heimatgrenze (die Startposition für die Maus im hinteren Teil der Arena) und die Zielgrenze (in der Nähe der Geruchsquelle vorne) fest. Darüber hinaus kann der Benutzer entscheiden, wie die Software diese Grenzen nutzt. Beispielsweise kann der Benutzer nur dann Gerüche abgeben, wenn sich die Maus hinter der Home-Grenze befindet. Damit die Maus eine Belohnung erhält, kann der Benutzer verlangen, dass sie innerhalb der odorierten Spur bleibt, während sie zum Ziel (der Geruchsquelle) navigiert. Sobald die Maus die Zielgrenze überschreitet, erhält sie möglicherweise eine Belohnung. Während des Trainings können diese Anforderungen jedoch einfach durch die Bearbeitung einer 'yaml'-Datei angepasst werden, die selbsterklärend und benutzerfreundlich gestaltet ist.
- Trainieren Sie die Maus zunächst, Prüfungen zu starten, indem Sie sich in den hinteren Teil der Arena begeben (definiert als der Teil der Arena, der 40 cm von der Seite entfernt ist, an der die Luft in die Kammer strömt). Warte, bis die Maus in den hinteren Teil der Arena verschwindet, und gib dann manuell Geruch und Wasser in einer zufälligen Bahn ab. Lassen Sie die Maus die Quelle finden und trinken Sie das Wasser.
- Wiederholen Sie den Vorgang mehrmals, um die Assoziation zwischen Geruch und Wasser herzustellen (Abbildung 6A, B). Sobald die Maus gelernt hat, Versuche zu starten, verwenden Sie die automatisierte Software, um Gerüche zu liefern.
- Trainieren Sie die Maus für die zweispurige Geruchsnavigation mit der automatisierten benutzerdefinierten Software. Wählen Sie in dieser Aufgabe nach dem Zufallsprinzip eine von zwei Geruchsöffnungen aus, um den Geruch abzugeben, und verstärken Sie die Maus mit Wasser, wenn sie an der Wasserfontäne ankommt, an der das Geruchsmittel abgegeben wird. In diesem Protokoll wurde der Odorant Isoamylacetat verwendet, der bei 1 % in Mineralöl verdünnt ist.
HINWEIS: Die Maus absolviert eine Sitzung von ca. 20 Versuchen zur Navigation von Geruchsfahnen in ca. 40 Minuten. Die Maus führt eine Sitzung pro Tag durch. Die trainierte Maus erreicht am Ende der Sitzung einen Prozentsatz an korrekter Navigation, der über der zufälligen Auswahl liegt (> 65 % richtige Entscheidungen). Die Maus sollte das Kriterium von > 65 % der richtigen Entscheidungen bei der zweispurigen Geruchsnavigationsaufgabe nach 3 bis 5 Trainingssitzungen erreichen.
6. Epifluoreszenzaufnahme einer sich frei bewegenden Maus in der Geruchsarena
HINWEIS: Die Methode beschreibt die Aufzeichnung der neuronalen Aktivität von Stratum pyramidale (SP)-Zellen in dorsalem CA1 durch Abbildung des genetisch kodierten Kalziumsensors GCaMP6f, der in Thy1-Mäusenexprimiert wurde, 9 durch Weitfeld-Miniskop-Bildgebung während der Geruchsfahnen-Navigationsaufgabe mit zwei Ausläufen (Ergänzender Film 1 und Ergänzender Film 2). Eine typische Bildgebungssitzung dauert 40 Minuten, so dass die Maus etwa 20 Versuche zur Geruchsnavigation durchführen kann. Bei dieser Technik wird eine Maus mehrere Monate lang aufgezeichnet.
- Befestigen Sie die Maus mit dem Kopf, platzieren Sie das Miniskop mit dem Mikromanipulator auf der Grundplatte und ziehen Sie die Stellschraube fest.
- Stellen Sie die Elektrobenetzungslinse ein, um die optimale Brennebene mit der größten Anzahl von Küvetten mit der höchsten Fluoreszenzintensität zu finden.
- Passen Sie die Leistung des Miniskops an, um den optimalen Dynamikbereich mit einem hohen Signal-Rausch-Verhältnis ohne Sättigung zu erhalten. Um dies zu erreichen, wird dorsales CA1 in Thy1-GCaMP6f-Mäusen mit einer Miniskopleistung von etwa 30 % bei einer Erfassungsrate von 30 Hz abgebildet.
- Lassen Sie die Maus in der Geruchsarena los, während das Miniskop an der Grundplatte befestigt ist.
- Starten Sie die Erfassung mit der Schnittstellenplatine, um den TTL-Ausgang (Transistor-Transistor-Logik) der Digitalkamera am oberen Rand der Arena und das TTL-Signal vom Miniskop für eine spätere Synchronisation zwischen Verhaltens- und GCaMP6f-Videobildern aufzuzeichnen. Die Digitalkamera zeichnet mit 60 Hz und das Miniskop mit 30 Hz auf.
- Starten Sie die Aufnahme des Miniskops und der Verhaltensfilme und schalten Sie die automatisierte Software für zwei Aufgaben zur Navigation von Auslassgerüchen ein.
7. Vorverarbeitung von Daten
HINWEIS: Diese Methode verwendet eine MATLAB-Pipeline, um die Daten zu verarbeiten. Der Code ist auf GitHub (Synchronization Software, Table of Materials) verfügbar. NoRMCorre31 wird für die Bewegungskorrektur verwendet, und EXTRACT32 wird verwendet, um die ROIs mit zeitlich veränderlichen Fluoreszenzsignalen zu finden, die als Änderungen der Fluoreszenz gemeldet werden, die durch Fluoreszenz zwischen Kalziumtransienten (δF/F0) normalisiert werden.
- Synchronisieren Sie die Metadaten der Odor Arena, die Rahmen der Digitalkamera und die Miniskop-Rahmen mithilfe der von der Schnittstellenplatine aufgezeichneten Synchronisationssignale, indem Sie den MATLAB-Code Synchronize_Files_JOVE.m ausführen, der auf GitHub verfügbar ist.
- Führen Sie die Bewegungskorrektur der synchronisierten Miniskop-Rahmen mit NoRMCorre (Motion Correction Software, Table of Materials) durch.
- Ermitteln Sie die ROIs mit zeitlich veränderlichen δF/F0-Signalen mit EXTRACT (ROI Extraction Software, Table of Materials).
- Unterteilen Sie die Daten in Versuche (Synchronisationssoftware, Materialverzeichnis).
- Kennzeichnen Sie jeden Versuch entweder als Treffer oder Fehlschlag, je nachdem, welches Navigationsverhalten der Maus richtig oder falsch ist.
- Verwenden Sie Behavior Ensemble and Neural Trajectory Observatory (BENTO)33, um das Verhalten und den ROI jedes einzelnen Versuchs zu visualisieren (Abbildung 7A, B und ergänzender Film 3).
8. Datenanalyse - Entschlüsselung der räumlichen Position aus Gehirnsignalen
HINWEIS: Diese Methode verwendet maschinelles Lernen, um die X- und Y-Positionen der Maus in der Arena aus den dCA1-ROIs7 zu dekodieren. Der MATLAB-Code ist unter https://github.com/restrepd/drgMiniscope verfügbar (Decoding Brain Signals Software, Table of Materials).
- Geben Sie die Ausgabedatei EXTRACT.mat und die Metadatendatei odor arena in die Software drgDecodeOdorArenav2.m ein. Das GitHub-Repository stellt diese beiden Dateien als Beispiel zur Verfügung (Synchronization Software, Table of Materials):
dFF_file='20220804_FCM22_withodor_miniscope_sync
_L1andL4_ncorre_ext.mat';
arena_file='20220804_FCM22withodor_odorarena_L1
andL4_sync.mat';
HINWEIS: drgDecodeOdorArenav2.m erstellt einen Datensatz, der durch Daten innerhalb des Versuchs unterteilt ist und die ROI-Signale und Metadaten (X- und Y-Positionen der Maus, Position des Geruchsauslaufs, Wasserabgabe usw.) für jeden Versuch enthält. Der Code analysiert auch die Dekodierung von Daten zwischen den Versuchen. Der Code verwendet fitrnet, um ein künstliches neuronales Netz mit den δF/F0-Daten für alle ROIs für alle Versuche bis auf einen zu trainieren, um X- und Y-Positionen vorherzusagen und die Position des ausgelassenen Versuchs mithilfe eines Auslassungsverfahrens vorherzusagen. - Das neuronale Netz gibt die X- und Y-Positionen als Ausgabe zurück. Verwenden Sie das trainierte neuronale Netzwerk, um Vorhersagen zu treffen. Bei der Eingabe wurden Versuche ausgelassen, die nicht zum Trainieren des Netzwerks verwendet wurden, um Vorhersagen über die X- und Y-Positionen der Maus in der Arena aus den ROIs zu treffen (Abbildung 8A, B).
Ergebnisse
Die Verwendung dieses Verfahrens ermöglicht die Visualisierung und Aufzeichnung von dCA1 GCaMP6f-Fluoreszenztransienten bei Mäusen, die sich in der Geruchsarena bewegen, um die Quelle von Geruchsstoffen zu finden (Abbildung 6A, B, Ergänzender Film 1 und Ergänzender Film 2). Die Fluoreszenzbilder werden mit NoRMCorre bewegungskorrigiert, und EXTRACT wird verwendet, um die ROIs zu extrahieren. Darüber hinaus ermöglicht die Aufzeichnung mit einer Schnittstellenkarte die Synchronisierung der δF/F0-Signale aus den ROIs mit Geruchs- und Wasserabgabeereignissen in der Geruchsarena (Abbildung 7A) sowie mit der Bewegung der Maus in der Geruchsarena (Abbildung 7B und ergänzender Film 3). Das repräsentative Ergebnis der Maus, die durch die Geruchsfahne navigiert, beinhaltet eine große Anzahl von Kalziumtransienten während der Aufgabe (Abbildung 7A,B). Darüber hinaus ist es möglich zu untersuchen, wie die Kalziumreaktionen mit dem Vorhandensein von Geruch und Wasserbelohnung übereinstimmen (Abbildung 7A). Die Visualisierung einzelner Versuche mit BENTO liefert Informationen über die Kalziumreaktionen in den verschiedenen Phasen der Studie, einschließlich des Versuchsstarts, der Entscheidung, des Navigierens, des Trinkens und der Rückkehr in den hinteren Teil der Arena (Abbildung 7B). Die Methode lieferte wertvolle Erkenntnisse über den Zusammenhang zwischen CA1-Kalziumreaktionen und dem Verhalten von Mäusen während einer geruchsorientierten Navigationsaufgabe.
Die PID-Aufzeichnungen können entscheidende Informationen über die Geruchsfahne und die Luftgeschwindigkeit der Wolke liefern. Das repräsentative Ergebnis zeigt eine Erhöhung der PID-Reaktion nach dem Öffnen des Ventils, um die Geruchsfahne im Geruchsbereich freizusetzen (Abbildung 5A). Darüber hinaus ermöglicht das Protokoll die Dekodierung der X- und Y-Positionen der Maus aus den δF/F0-Signalen der dCA1-ROIs (Abbildung 8). Diese Technik sagt die räumliche Position der Maus während der Geruchsfahnen-Navigationsaufgabe basierend auf den CA1-Antworten voraus, was für ein besseres Verständnis der Verarbeitung von Geruchs- und räumlichen Informationen durch die CA1-Neuronen relevant ist. Die Entschlüsselung der Flugbahn der Maus aus den Kalziumsignalen des neuronalen Ensembles in dCA1 ist von Bedeutung, da sie zeigt, wie Neuronen im dorsalen CA1 eine kognitive Karte von Geruchs- und Rauminformationen darstellen, um die komplexe Aufgabe der Geruchsfahnennavigation zu erfüllen. Die Methode wurde auf verschiedene ROIs erweitert, die sich ausschließlich als Ortszellen und andere Zellen verhalten, die auf den Geruchsreiz reagieren. Die erfolgreiche Dekodierung der Flugbahn der Maus aus neuronalen Ensemblesignalen kann durch die starke Korrelation zwischen der Dekodierungsvorhersage und den tatsächlichen X- und Y-Positionen der Maus bestätigt werden.

Abbildung 1: Studienpipeline. (A) Die stereotaktische Operation besteht aus der Implantation einer GRIN-Linse in die CA1-Schicht des Hippocampus und einer Kopfplatte am Schädel zur Kopffixierung der Maus. (B) Auf der Oberseite der GRIN-Linse befindet sich eine Grundplatte, die den optischen Zugang zur Fluoreszenz der CA1-Neuronen mit einem Miniskop ermöglicht. (C) Die Maus wird auf die Navigationsaufgabe der Geruchsfahne trainiert. (D) Frei bewegliche Aufzeichnung des Mausverhaltens und der CA1-Neuronen, die durch die Geruchsfahne navigieren. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.

Abbildung 2: Stereotaktische Chirurgie. (A) Platzieren Sie die anästhesierte Maus in den stereotaktischen Apparat. Passen Sie die Anästhesiestärke zwischen 2 und 3% entsprechend mit der Kneifpfotenreflexreaktion an (B) Rasieren Sie die Haare über dem Kopf. (C) Bohren Sie vorsichtig mit einem Bohrer eine kleine bleibende Delle, um eine dauerhafte Delle an der Oberseite der Zielstelle zu erzeugen. (D) Verwenden Sie den Zahnbohrer, um eine kreisförmige Perforation mit einem Durchmesser von 1,5 mm zu öffnen, um die Implantation einer GRIN-Linse mit einem Durchmesser von 1 mm und einer Länge von 4 mm in das Gehirn zu ermöglichen. (E) Verbinden Sie den GRIN-Objektivhalter mit dem Mikromanipulator und schalten Sie den an die Pipette angeschlossenen Aspirator ein, um die GRIN-Linse zu halten. (F) Implantieren Sie die GRIN-Linse langsam in den Kortex, bis sie eine Tiefe von -1,25 mm unter der Duramasse erreicht. (G) Illustrativer postmortaler festsitzender Kopf, der die Kopfplatte und die Basisplatte zeigt, die mit der implantierten GRIN-Linse auf den Schädel zementiert wurden. (H) Postmortale CT-Untersuchung des Kopfes, die den Kopfbalken auf der Oberseite des Schädels und die in den Schädel implantierte GRIN-Linse zeigt. (I) Gestaltung der Kopfplatte, um eine Kopffixierung der Maus zu ermöglichen. Das Tier in dieser Darstellung ist unverhüllt, um eine bessere anatomische Visualisierung zu ermöglichen. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
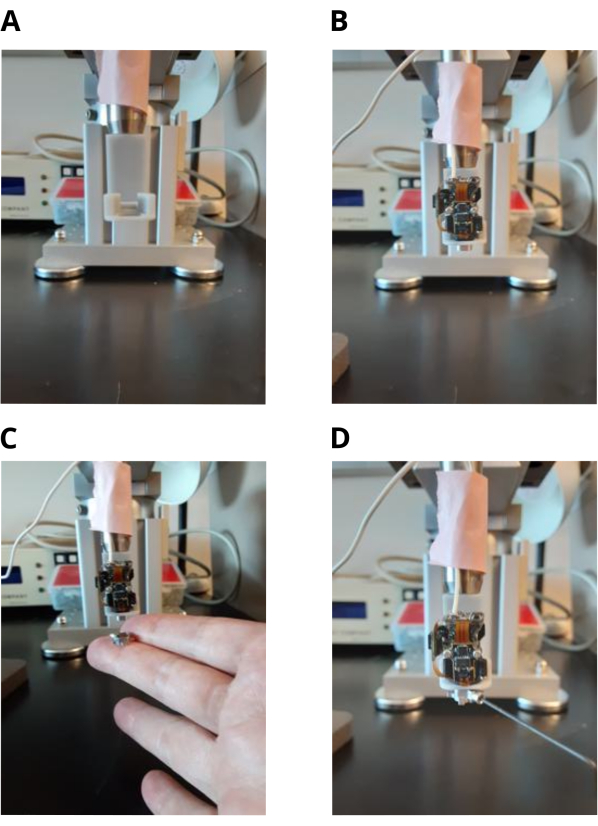
Abbildung 3: Platzierung der Miniskop-Grundplatte. (A) 3D-gedruckter Miniskophalter, der mit einem Mikromanipulator gekoppelt ist. (B) Miniskop an der Halterung befestigt. (C) Anbringen der Grundplatte am Miniskop. (D) Ziehen Sie die Stellschraube zur Befestigung der Grundplatte am Miniskop fest. Die Stellschraube wird gelöst, nachdem die Basisplatte mit dem Mäuseschädel verklebt wurde. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.

Abbildung 4. Bau der Geruchsarena. (A) Geruchsarena transparente Kammer. An der Oberseite befindet sich eine Digitalkamera, mit der das Verhalten der Maus aufgezeichnet werden kann. (B) Schrittmotoren, die mit Spritzen gekoppelt sind, steuern die Wasserabgabe, um die Maus zu belohnen. (C) Blick von innen auf die Geruchsarena, die zeigt, dass eine Wabenstruktur verwendet wird, um eine laminare Strömung und vier Geruchsabgabeleitungen zu erzeugen. (D) Geruchsabgabesystem, einschließlich Schläuche, Ventile und Geruchsflaschen, die von außen aus gesehen werden. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.

Abbildung 5: Aufzeichnung der Geruchsfahne. (A) Aufnahme der Geruchsfahne, die mit dem Photoionisationsdetektor (PID) aufgenommen wurde. Mittelwert (fett blau)±Standardabweichung (hellblau) von fünf PID-Spuren einer Geruchsfahne, die sich mit 4,23 cm/s im Geruchsbereich ausbreitet. Eine Odormittelquelle in 2 cm Entfernung vom Boden der Odorarena. Der Sensorkopf des PID liefert ein Spannungssignal für die Gaskonzentration der Geruchsfahne. (B) Laseraufzeichnung der Geruchsfahne mit unbegrenzter Strömung bei 20 cm/s. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.

Abbildung 6: Verhaltenstraining bei Mäusen. (A) Die Maus lernt, zu einer Geruchswolke zu navigieren, die auf der rechten Spur freigesetzt wird. Die Maus lernt, einen Versuch zu starten, indem sie sich in den hinteren Teil der Geruchsarena begibt, sich für eine Seite entscheidet, um zur Geruchsfahne zu navigieren, und eine Wasserbelohnung trinkt. (B) Die Maus lernt, zu einer Geruchswolke zu navigieren, die auf der linken Spur freigesetzt wird. Die Maus wird mit Gerüchen belohnt, wenn sie auf die richtige Spur navigiert. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.

Abbildung 7: Vorverarbeitung der Daten. (A) Kalziumspuren synchronisiert mit den Ereignissen in der Geruchsarena für viele Versuche. Jeder einzelne Versuch beginnt mit der Geruchsabgabe in Rot, und die belohnten Versuche enden mit einem Wasserabgabeimpuls in Blau. Die δF/F0 (einheitenlosen) Calciumspuren für jeden ROI sind schwarz dargestellt. Jede Zeile gibt einen ROI an. Eine Interface-Karte dient zur Aufzeichnung der TTL-Ausgänge der Top-Kamera auf der Odorarena und der Miniscope-Kamera zur Synchronisation der Frames. NorMCorre wird zur Korrektur des Bewegungsrauschens aus den Miniskoprahmen verwendet und EXTRACT wird verwendet, um die ROIs zu finden und die δF/F0-Kalziumspuren zu extrahieren. (B) Repräsentativer Einzelversuch mit einer Maus, die durch eine Wolke navigiert. Die gleichzeitige Visualisierung des synchronisierten Verhaltens (linkes Bild) und der δF/F0-Kalziumspuren (rechtes Bild) von jedem ROI eines einzelnen Versuchs wird mit BENTO beobachtet. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
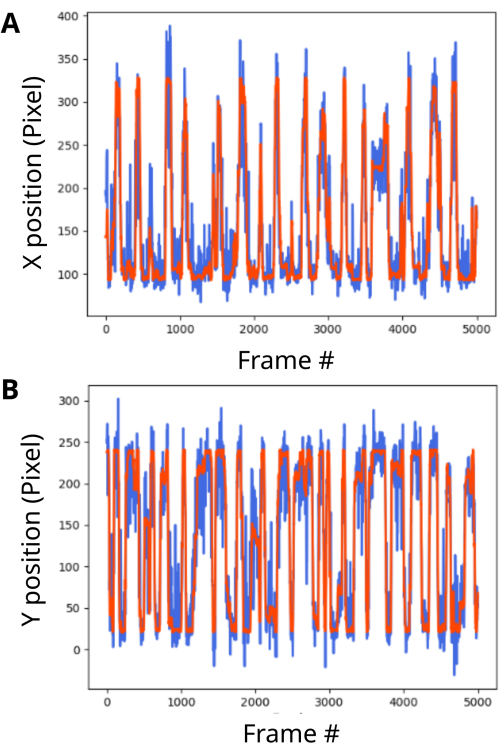
Abbildung 8. Dekodierung der Position der Maus aus den CA1-Signalen. Dekodierung der X- und Y-Position der Maus aus den CA1-ROIs. Die Dekodierungsvorhersage wird in Blau und die wahre Position der Maus in Rot angezeigt. Die vorhergesagten Spuren korrelieren stark mit der Grundwahrheit. (A) Dekodierung der X-Positionen aus den ROIs (Pearson-Korrelationskoeffizient = 0,88). (B) Dekodierung der Y-Positionen aus den ROIs (Pearson-Korrelationskoeffizient = 0,88). Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
Ergänzender Film 1: Repräsentatives Beispiel für synchronisierte Verhaltens- und Miniskop-Frames einer Maus, die auf eine Geruchsfahne auf der linken Spur zusteuert. (A) Verhaltensbilder einer Maus, die ein Miniskop trägt und sich in der Geruchsarena bewegt. (B) Miniskop-Frames der Maus, die die durch die GRIN-Linse aufgezeichneten Rohkalziumtransienten zeigen. Bitte klicken Sie hier, um diesen Film herunterzuladen.
Ergänzender Film 2: Repräsentatives Beispiel für synchronisierte Verhaltens- und Miniskop-Frames einer Maus, die auf eine Geruchsfahne auf der rechten Spur zunavigiert. (A) Verhaltensbilder einer Maus, die ein Miniskop trägt und sich in der Geruchsarena bewegt. (B) Miniskop-Frames der Maus, die die durch die GRIN-Linse aufgezeichneten Rohkalziumtransienten zeigen. Bitte klicken Sie hier, um diesen Film herunterzuladen.
Ergänzender Film 3: BENTO-Anzeige der verarbeiteten Daten des Mausverhaltens und der Gehirnsignale. Linkes Feld: Die Maus navigiert zur rechten Spur in der Arena. Die Verhaltensanmerkungen werden in verschiedenen Farben angezeigt. Rechtes Bild: δF/F0 Kalziumsignale der Maus beim Navigieren. Bitte klicken Sie hier, um diesen Film herunterzuladen.
Ergänzende Akte 1: NoseconeRender.png. Datei für den 3D-gedruckten Nasenkonus zur Durchführung einer Isofluran-Anästhesie. Bitte klicken Sie hier, um diese Datei herunterzuladen.
Ergänzende Akte 2: HeadbarRender.png. Feile für die Kopfstange zur Kopffixierung der Maus. Bitte klicken Sie hier, um diese Datei herunterzuladen.
Zusatzakte 3: HeadbarTechnicalDrawing.png. Feile für die Kopfstange zur Kopffixierung der Maus. Bitte klicken Sie hier, um diese Datei herunterzuladen.
Zusatzakte 4: ArenaFig_Draft2.tiff. Detailliertes Layout der Geruchsarena. Bitte klicken Sie hier, um diese Datei herunterzuladen.
Diskussion
Dieses Protokoll beschreibt akribisch die Schritte zur Aufzeichnung von Ortszellen und geruchsempfindlichen Zellen im dCA1-Bereich des Hippocampus von Mäusen, die durch eine Geruchsfahne navigieren. Zu den kritischen Schritten des Protokolls gehören die stereotaktische Chirurgie, die Platzierung der Miniskop-Grundplatte, die Konstruktion des Geruchsbereichs, die Überprüfung der Wolke in der Geruchsarena, das Verhaltenstraining, die Miniskop-Aufzeichnung der frei beweglichen Maus, die Datenvorverarbeitung und die Datenanalyse. Darüber hinaus erklärt das Protokoll den Prozess der Dekodierung der Maustrajektorie aus den dCA1-Aufnahmen.
Ein kritischer Schritt in der stereotaktischen Chirurgie besteht darin, den Koordinaten relativ zum Bregma zu folgen, um die GRIN-Linse an der richtigen Stelle zu platzieren. Eine Einschränkung der Methode ist die Verzögerung zwischen der Operation und der Zeit bis zum Beginn der Beobachtung der GCaMP6f-Signale, die 2-4 Wochen dauern kann. Die Maus sollte nach dieser kritischen Phase einsatzbereit sein. Ein Unterschied zwischen dem aktuellen Protokoll und den vorherigen Protokollen 24,25,26,27 besteht darin, dass Thy1-GCaMP6f-Mäuse verwendet werden, die bereits GCaMP6f in CA1 exprimieren, anstatt das AAV-GCaMP6f-Virus in den Hippocampus zu injizieren. Es spart Zeit während der Operation und erfordert keine Wartezeit für die Expression des AAV-Virus im Gehirn. Darüber hinaus wird bei diesem Protokoll das Gehirn nicht aspiriert und Isofluran anstelle von Ketamin/Xylazin verwendet, was eine bessere Kontrolle der Dosis ermöglicht, um Überdosierungen zu verhindern. Eine Einschränkung der Methode ist die optische Aberration der GRIN-Linse, die das Gesichtsfeld einschränkt. Ein entscheidender Schritt für die Platzierung der Grundplatte besteht darin, die Elektrobenetzungslinse in der Mitte zu halten, um eine Einschränkung beim Einstellen der Z-Platte nach dem Zementieren der Grundplatte auf dem Kopf zu verhindern. Eine Einschränkung beim Bau der Geruchsarena ist die Komplexität des Systems, die mehrere Monate dauern kann und die Unterstützung eines Ingenieurs erfordern kann. Eine Einschränkung des Verhaltenstrainings besteht darin, dass Mäuse möglicherweise eine Seite der Geruchsarena gegenüber einer anderen bevorzugen. Eine Möglichkeit, dieses Problem zu lösen, besteht darin, die Maus abwechselnd für die Navigation zur linken und rechten Spur zu belohnen.
Ein kritischer Schritt zur Überprüfung der Wolke besteht darin, die PID-Nadel auf die Geruchsquelle auszurichten, um den Weg der Wolke zu erkennen. Ein entscheidender Schritt bei der Miniskop-Aufzeichnung einer frei beweglichen Maus besteht darin, sicherzustellen, dass sich der Mini-Koaxialdraht während der Aufgabe nicht verheddert, was mit einem Kommutator verhindert werden kann. Heliumballons können verwendet werden, um zu verhindern, dass das Mini-Koaxialkabel vor die Maus kommt. Für die Datenvorverarbeitung ist es von entscheidender Bedeutung, die TTL-Impulse der digitalen Top-Kamera der Odorarena und der Miniscope-Kamera zu synchronisieren. Für das EXTRACT-Verfahren wird empfohlen, eine nicht-negative Verarbeitung zu verwenden, um die ROIs und δF/F0-Signale besser zu extrahieren. EXTRACT führt zu einer visuellen Inspektion der Traces für jeden ROI, um fehlerhafte Traces auszuschließen. Es ist wichtig, die X- und Y-Positionen der Maus aus den ROIs zu dekodieren, um einen großen Datensatz mit Hunderten von Epochen für ein besseres Training des künstlichen neuronalen Netzes zu erhalten.
Die Bedeutung dieser frei beweglichen Aufzeichnungsmethode im Vergleich zu bestehenden kopffixierten Verfahren besteht darin, das Verhalten von Mäusen in einem ethologisch relevanten Kontext mit der richtigen Kopfbewegung zur Navigation in einer komplexen Geruchsfahne zu untersuchen. Diese Methode ist anwendbar, um die dynamische Rolle von dCA1-Neuronen in der komplexen Odorantennavigation zu untersuchen. Darüber hinaus ist das Verfahren nicht auf den Hippocampus oder den Geruchssinn beschränkt. Zu den weiteren potenziellen Anwendungen der Technik gehört die Untersuchung der Rolle verschiedener Gehirnbereiche und sensorischer Modalitäten, einschließlich möglicher Anwendungen in der visuellen Navigation durch die Verwendung von LEDs zur Anzeige der belohnten Bahnen. Darüber hinaus kann diese Methode möglicherweise in Echtzeit-Closed-Loop-Experimenten angewendet werden, in denen die Dekodierung von neuronalem Kalzium aus der Population Neurostimulation oder sensorisches Feedback auslöst 20,34,35,36.
Offenlegungen
Die Autoren erklären, dass kein Interessenkonflikt besteht.
Danksagungen
Diese Forschung wurde von den US National Institutes of Health (NIH UF1 NS116241 und NIH R01 DC000566) und der National Science Foundation (NSF BCS-1926676) unterstützt. Die Autoren danken Andrew Scallon für seine Hilfe bei der Einrichtung der Odor Arena-Kammer.
Materialien
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| Arduino Micro | Arduino | Micro | |
| Biokompatibles Methacrylatharz | Parkell | S380 | C& B-Metabond Adhesive Luting Cement |
| Decoding Brain Signals Software | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Dental Drill | Osada | LHP-6 | AZ210015 |
| Dental Drill Box | Osada | XL-230 | 30000 Umdrehungen pro Minute |
| Digitales stereotaktisches Instrument | Stoelting | 51730D | Maus Stereotaktisches Instrument, #51904 Digitaler Manipulatorarm, 3-Achsen, Add-On, LINKS |
| Bohrer | FST Fine Science Tools | 19007-05 | Spitzendurchmesser 0,5 mm |
| Schnelle Digitalkamera | Edmund Optics | BFS-U3-63S4C | FLIR Blackfly S |
| Focal Lens | Edmund Optics | C-Serie | 3,5 mm |
| GRIN Objektiv | Inscopix | 1050-004595 | 1 mm Durchmesser und 4 mm Länge |
| GRIN Objektivhalter | UCLA | http://miniscope.org/index.php/Surgery_Protocol | |
| Flüssiger Gewebekleber | 3M | 1469C | Vetbond Gewebekleber |
| Low-Flow-Anästhesiesystem für Mäuse | Kent Scientific Corporation | SomnoSuite | https://www.kentscientific.com/products/somnosuite/ |
| Silikonkleber mit geringer Toxizität | WPI – World Precision Instruments | Kwik-sil | |
| miniPID-Regler | ASI – Aurora Scientific Inc. | Modell 200B | Miniatur-Photoionisationsdetektor |
| Miniskop V4 Halterung | UCLA | NA | https://github.com/Aharoni-Lab/Miniscope-v4/tree/master/Miniscope-v4-Holder |
| Miniskop V4 | Labmaker | NA | https://www.labmaker.org/products/miniscope-v4 |
| Miniskop Grundplatte V2 | Labmaker | NA | https://www.labmaker.org/products/miniscope-v4-base-plates-variant-2-pack-of-10 |
| Miniscope DAQ-QT Software | UCLA | https://github.com/Aharoni-Lab/Miniscope-DAQ-QT-Software/wiki | |
| Motion Correction Software | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Odor Arena Hardware | Custom Made | 3D Modell | https://www.dropbox.com/scl/fo/lwtpqysnpzis32mhrx3cd/ADomsxyhxu42sqDmTBl2O6k?rlkey=b3l4809eradundt5l3iz0gq74& dl=0 |
| Odor Arena Software | CUAnschutz | https://github.com/wryanw/odorarena | |
| Odorant Isoamylacetat | Aldrich Chemical Co | 06422AX | Verdünnt bei 1% in geruchlosem Mineralöl |
| RHD USB Interface Board | Intan Technologies | C3100 | Produkt eingestellt. Alternativ können Sie eine andere gleichwertige Platine verwenden. |
| ROI Extraction Software | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Sutter Micromanipulator | Sutter Instrument Company | MP-285 | |
| Synchronisationssoftware | CU Anschutz | https://github.com/fsimoesdesouza/Synchronization | |
| Thy1-GCaMP6f Mäuse | Jackson Laboratory IMSR_JAX 028281 | C57BL/6J-Tg (Thy1-GCaMP6f)GP5.12Dkim/J) |
Referenzen
- Adoff, M. D., Climer, J. R., Davoudi, H., Marvin, J. S., Looger, L. L., Dombeck, D. A. The functional organization of excitatory synaptic input to place cells. Nat Commun. 12 (1), 3558(2021).
- Radvansky, B. A., Oh, J. Y., Climer, J. R., Dombeck, D. A. Behavior determines the hippocampal spatial mapping of a multisensory environment. Cell Rep. 36 (5), 109444(2021).
- Lewis, S. M., et al. Plume dynamics structure the spatiotemporal activity of mitral/tufted cell networks in the mouse olfactory bulb. Front Cell Neurosci. 15, 633757(2021).
- Findley, T. M., et al. Sniff-synchronized, gradient-guided olfactory search by freely moving mice. ELife. 10, e58523(2021).
- Gire, D. H., Kapoor, V., Arrighi-Allisan, A., Seminara, A., Murthy, V. N. Mice develop efficient strategies for foraging and navigation using complex natural stimuli. Curr Biol. 26 (10), 1261-1273 (2016).
- Liu, A., Papale, A. E., Hengenius, J., Patel, K., Ermentrout, B., Urban, N. N. Mouse navigation strategies for odor source localization. Front Neurosci. 14, 218(2020).
- Tariq, M. F., et al. Using head-mounted ethanol sensors to monitor olfactory information and determine behavioral changes associated with ethanol-plume contact during mouse odor-guided navigation. eNeuro. 8 (1), (2021).
- Rigolli, N., Reddy, G., Seminara, A., Vergassola, M. Alternation emerges as a multi-modal strategy for turbulent odor navigation. ELife. (11), e76989(2022).
- Ma, M., et al. Sequential activity of CA1 hippocampal cells constitutes a temporal memory map for associative learning in mice. Curr Biol. 34 (4), 841-854 (2024).
- Aharoni, D., Khakh, B. S., Silva, A. J., Golshani, P. All the light that we can see: a new era in miniaturized microscopy. Nat Methods. 16 (1), 11-13 (2019).
- Aharoni, D., Hoogland, T. M. Circuit investigations with open-source miniaturized microscopes: Past, present and future. Front Cell Neurosci. 13, 141(2019).
- Flusberg, B. A., et al. High-speed, miniaturized fluorescence microscopy in freely moving mice. Nat Methods. 5 (11), 935-938 (2008).
- Connor, E. G., McHugh, M. K., Crimaldi, J. P. Quantification of airborne odor plumes using planar laser-induced fluorescence. Exp Fluids. 59 (9), 137(2018).
- Gumaste, A., et al. A Comparison between mouse, in silico, and robot odor plume navigation reveals advantages of mouse odor tracking. eNeuro. 7 (1), (2020).
- Gumaste, A., et al. Behavioral discrimination and olfactory bulb encoding of odor plume intermittency. ELife. 13, e85303(2024).
- Marin, A. C., Schaefer, A. T., Ackels, T. Spatial information from the odour environment in mammalian olfaction. Cell Tissue Res. 383 (1), 473-483 (2021).
- Eichenbaum, H. The role of the hippocampus in navigation is memory. J Neurophysiol. 117 (4), 1785-1796 (2017).
- Dombeck, D. A., Harvey, C. D., Tian, L., Looger, L. L., Tank, D. W. Functional imaging of hippocampal place cells at cellular resolution during virtual navigation. Nat Neurosci. 13 (11), 1433-1440 (2010).
- Wirtshafter, H. S., Disterhoft, J. F. In vivo multi-day calcium imaging of CA1 hippocampus in freely moving rats reveals a high preponderance of place cells with consistent place fields. J Neurosci. 42 (22), 4538-4554 (2022).
- Mizuta, K., Sato, M. Multiphoton imaging of hippocampal neural circuits: techniques and biological insights into region-, cell-type-, and pathway-specific functions. Neurophotonics. 11 (3), 033406(2024).
- Radvansky, B. A., Dombeck, D. A. An olfactory virtual reality system for mice. Nat Commun. 9 (1), 839(2018).
- Almeida-Santos, A. F., et al. Social isolation impairs the persistence of social recognition memory by disturbing the glutamatergic tonus and the olfactory bulb-dorsal hippocampus coupling. Sci Rep. 9 (1), 473(2019).
- Dana, H., et al. Thy1-GCaMP6 transgenic mice for neuronal population imaging in vivo. PLoS One. 9 (9), e108697(2014).
- Thapa, R., Liang, B., Liu, R., Li, Y. Stereotaxic viral injection and gradient-index lens implantation for deep brain in vivo calcium imaging. J Vis Exp. (176), e63049(2021).
- Hsiao, Y. -T., Wang, A. Y. -C., Lee, T. -Y., Chang, C. -Y. Using baseplating and a miniscope preanchored with an objective lens for calcium transient research in mice. J Vis Exp. (172), e62611(2021).
- Zhang, L., et al. Miniscope GRIN lens system for calcium imaging of neuronal activity from deep brain structures in behaving animals. Curr Protoc Neurosci. 86 (1), e56(2019).
- Guo, D., Gürkan Özer, A., Uusisaari, M. Y. In vivo calcium imaging in mouse inferior olive. J Vis Exp. (172), e62222(2021).
- Yun, M., Shin, J., Jung, M. W. Protocol for calcium imaging of dorsal and ventral CA1 neurons in head-fixed mice. STAR Protoc. 4 (3), 102439(2023).
- Yun, M., Hwang, J. Y., Jung, M. W. Septotemporal variations in hippocampal value and outcome processing. Cell Rep. 42 (2), 112094(2023).
- Sheffield, M. E. J., Dombeck, D. A. Calcium transient prevalence across the dendritic arbour predicts place field properties. Nature. 517 (7533), 200-204 (2015).
- Pnevmatikakis, E. A., Giovannucci, A. NoRMCorre: An online algorithm for piecewise rigid motion correction of calcium imaging data. J Neurosci Methods. 291, 83-94 (2017).
- Inan, H., et al. Fast and statistically robust cell extraction from large-scale neural calcium imaging datasets. bioRxiv. , (2021).
- Segalin, C., et al. The mouse action recognition system (MARS) software pipeline for automated analysis of social behaviors in mice. ELife. 10, e63720(2021).
- Chen, Z., et al. A hardware system for real-time decoding of in vivo calcium imaging data. ELife. (12), e78344(2023).
- Xue, F., et al. Multi-region calcium imaging in freely behaving mice with ultra-compact head-mounted fluorescence microscopes. Natl Sci Rev. 11 (1), nwad294(2024).
- Tabourin, L., Bretzner, F., Galstian, T. Towards a mini-endoscope design with spatially selective excitation and imaging. Biomed Opt Express. 15 (3), 1750-1760 (2024).
Nachdrucke und Genehmigungen
