Diese In-vitro-Studie verglich vier statische chirurgische Führungsdesigns und dynamische Navigation für die Freieinsetzung von Implantaten im Unterkiefer. Progressive Führungsdesign-Modifikationen reduzierten die meisten Platzierungsabweichungen, während die dynamische Navigation ausgewählte Vorteile bei der Winkel- und apikalen Kontrolle an der distalen #37-Stelle zeigte.
Ein Abonnement von JoVE ist erforderlich, um diesen Inhalt anzuzeigen. Melden Sie sich an oder beginnen Sie noch heute mit einer kostenlosen Testphase.
Forschungsartikel
In vitro Bewertung digital entworfener chirurgischer Führungen für freien, unterkieferähnlichen Implantate: Genauigkeit und Stabilität von Designs ohne Querbogen
In diesem Artikel
Zusammenfassung
Zusammenfassung
Digitale chirurgische Führungen werden in der Implantatzahnmedizin weit verbreitet eingesetzt, aber das Einsetzen von Implantaten in Unterkiefer-Freiendbereichen bleibt schwierig, da die distale Zahnstütze begrenzt ist und eine Führungsverschiebung während des Bohrens auftreten kann. Diese In-vitro-Studie bewertete die Platzierungsgenauigkeit und Stabilität von vier digital entworfenen statischen chirurgischen Führungskonfigurationen und verglich statische computerunterstützte Implantatchirurgie mit dynamischer Navigation in einem standardisierten mandibulären distalen Extension-Harz-Modell. Ein teilweise edentulöses Unterkiefermodell mit den Implantatstellen #36 und #37 wurde aus intraoralen Scan- und Kegelstrahl-Computertomographiedaten erstellt. Es wurden vier statische Führungsdesigns getestet: eine konventionelle einseitige, zahngestützte Querbogenführung (GT I), zwei kompakte, nicht querbogige Führungen mit unterschiedlichen Stützzahnkonfigurationen (GT II und GT III) und eine nicht-Kreuzbogenführung mit distaler Mikroschraubenfixierung (GT IV). Postoperative Scandaten wurden auf den virtuellen Plan gelegt, um Winkel-, koronale, apikale, Tiefen- und laterale Abweichungen zu quantifizieren. Die fortschreitende Modifikation von GT I auf GT IV reduzierte die meisten Winkel- und Linearabweichungen an beiden Implantatstellen. GT IV zeigte in den meisten Vergleichen die geringste Winkelabweichung und ein günstiges Gesamtprofil der Genauigkeit und Stabilität, obwohl GT III an Stelle #37 eine etwas geringere apikale dreidimensionale Abweichung zeigte. Im statisch-gegen-dynamischen Vergleich zeigte die dynamische Navigation standortspezifische Vorteile bei der Winkelabweichung und der apikalen globalen Abweichung bei #37, während die statische Führung bei mehreren Messungen bei #36 vergleichbare oder bessere Werte zeigte. Der kombinierte Standortvergleich unterstützte keine einheitliche Überlegenheit beider Modalitäten. Diese Ergebnisse zeigen, dass die Führung und die distale Stabilisierung die Genauigkeit der Platzierung und die Führungsstabilität in einem mandibulären Freienharzmodell beeinflussen. Eine klinische Validierung ist erforderlich, bevor routinemäßige Behandlungsempfehlungen gegeben werden können.
Einleitung
Die Zahnimplantat-Restauration ist zu einer etablierten Behandlungsoption für teilweisen und vollständigen Zahnverlust geworden, und die Genauigkeit der Implantation bleibt ein entscheidender Faktor für die Passform der Prothese, die Sicherheit vor dem Peri-Implantat und die langfristigen funktionellen Ergebnisse1. Die Entwicklung der Kegelstrahl-Computertomographie (CBCT), intraoraler Scans, dreidimensionaler Planung und additiver Herstellung hat den breiteren Einsatz computergestützter Implantatchirurgie (CAIS) in der klinischen Implantologieunterstützt 2,3. Durch die Integration von Röntgen- und Oberflächenscandaten ermöglichen statische chirurgische Führungen, die geplante Implantatposition ins Operationsfeld zu übertragen, was eine verbesserte Kontrolle über Bohrrichtung, Tiefe und dreidimensionale Implantatplatzierungermöglicht.
Derzeit werden zwei Hauptformen von CAIS eingesetzt: statische, computergestützte Implantatchirurgie (S-CAIS) und dynamische Navigation. Statische Führungen sind weit verbreitet, da sie relativ zugänglich sind, keine Echtzeitverfolgung erfordern und mit begrenzten Änderungen am chirurgischen Arbeitsablauf in routinemäßige Implantatverfahrenintegriert werden können. Die dynamische Navigation hingegen liefert Echtzeit-visuelles Feedback zur Bohrposition und -winkel, sodass der Bediener die Flugbahn während der Osteotomievorbereitunganpassen kann. Jüngste systematische Übersichtsartikel haben eine günstige Genauigkeit sowohl für statische als auch für dynamische Ansätze berichtet, obwohl keine der beiden Techniken die Platzierungsabweichung vollständig eliminiert, insbesondere an anatomisch eingeschränkten Stellen oder Regionen mit begrenzter Unterstützung7. Prospektive klinische Evidenz deutet ebenfalls darauf hin, dass kombinierte statische und dynamische Unterstützung in ausgewählten komplexen Fällen nützlich sein kann, aber der relative Nutzen dynamischer Rückkopplung hängt vom anatomischen Standort, der Kontrolle des Bedieners, der Registrierungsgenauigkeit und der Stabilität des Baseline-Leitliniendesigns8 ab.
Trotz dieser digitalen Fortschritte bleibt die Genauigkeit statischer Führungen stark von Trägertyp, Führungsgeometrie, Hülsentoleranz, Druckgenauigkeit und intraoperativer Sitzstabilität beeinflusst. Zahngestützte Führungen zeigen in der Regel eine günstige Genauigkeit, wenn stabile Sitze erreicht wird, aber die freien Unterkieferbereiche bleiben mechanisch herausfordernd, da das Fehlen einer distalen Zahnstütze eine Führungsrotation oder vertikale Verschiebung beim Bohren9 ermöglichen kann. Dieses Problem kann als cantilever-bedingte Instabilität verstanden werden, bei der eine einseitige distale Extension-Führung Rotationskräften um die verbleibenden stützenden Zähne ausgesetzt ist. Selbst kleine Sitzfehler können im apikalen Bereich verstärkt sein und eine eckige, koronale, apikale, tiefen- oder laterale Abweichung10 verursachen.
Mehrere Designstrategien wurden vorgeschlagen, um die Stabilität der freien Endführung zu verbessern, darunter die Erhöhung der Anzahl der Stützzähne, das Verlängern der Führungsbasis, die Vergrößerung des okklusalen Stützbereichs, die Verwendung von Kreuzbogenstabilisierung oder das Hinzufügen zusätzlicher Fixierungselemente11. Große Querbogenführungen können jedoch die Sichtbarkeit verringern, den chirurgischen Zugang einschränken, das Ein- und Abnehmen erschweren und die Handhabung am Stuhl erschweren. Mucosa-gestützte Designs können auch in teilweise edentulösen hinteren Bereichen weniger zuverlässig sein, da eine Weichteilverformung eine unvorhersehbare Verschiebung unter Last12 einführen kann. Diese Einschränkungen haben das Interesse an kompakten, nicht-gebogenübergreifenden Führungsdesigns geweckt, die den lokalen chirurgischen Zugang erhalten und gleichzeitig den Widerstand gegen Heben, Rotation und distale Mikrobewegung verbessern.
In dieser Studie waren die kompakten Nicht-Querbogen-Designs nicht dazu gedacht, einen mechanisch verschlossenen Unterschnitts- oder Snap-Fit-Mechanismus zu schaffen. Stattdessen wurde die modifizierte Okklususstützgeometrie so gestaltet, dass der lokale Kontakt mit den okklusalen Fossaen und Spitzenneigungen der verbleibenden hinteren Zähne erhöht wird, wodurch die Sitzunterstützung verbessert wird, ohne die Führung über den gesamten Bogen zu verlängern. Verwandte Nicht-Querbogen-Designs, die zahngestützte Retention und schraubunterstützte Stabilisierung integrieren, wurden bereits zuvor berichtet. Daher beansprucht die vorliegende Studie nicht, eine völlig neue Kategorie der chirurgischen Anleitung einzuführen. Sein Beitrag liegt darin, unter einem standardisierten Modell freiendes Unterkieferharz zu bewerten, wie schrittweise Veränderungen in der Stützzahnkonfiguration und der distalen Mikroschraubenfixation die Genauigkeit der Implantatplatzierung und die Führungsstabilität beeinflussen.
Die Einbeziehung von dynamischem CAIS im gleichen experimentellen Kontext ermöglichte einen Referenzvergleich für die Echtzeitnavigation unter denselben Bedingungen der Unterkiefer-Distalstreckung. Die statische Führungsgenauigkeit in freien Endbereichen hängt stark von der Führungssitzung, lokaler Unterstützung, Fertigungsgenauigkeit und mechanischer Stabilität ab. Die dynamische Navigation hingegen basiert auf Registrierung, Kalibrierung, Echtzeit-Flugbahnüberwachung und Reaktion des Bedieners während der Osteotomievorbereitung. Der Vergleich dieser beiden Ansätze innerhalb desselben standardisierten Modells ermöglichte es der Studie zu untersuchen, ob dynamisches Feedback standort- oder metrikspezifische Genauigkeitsunterschiede erzeugte, insbesondere an der distaleren #37-Stelle, wo die Guide-Instabilität größer sein sollte. Dieser Vergleich wurde experimentell mit der GT I-GT IV-Designanalyse verknüpft, indem zwei Strategien zur Verwaltung desselben Freien-End-Genauigkeitsproblems bewertet wurden: mechanische Stabilisierung durch Führungsdesign und intraoperative Korrektur durch Navigation.
Dementsprechend bewertete diese In-vitro-Studie vier statische chirurgische Führungsdesigns für die Platzierung freier Implantate im Unterkiefer: eine konventionelle, einseitige, zahngestützte Querbogenführung, zwei kompakte, nicht gekreuzte Bogenführungen mit unterschiedlichen Stützzahnkonfigurationen und eine nicht-Kreuzbogenführung mit distaler Mikroschraubenfixation. Die Genauigkeit der Implantatplatzierung wurde an den Stellen #36 und #37 mittels Winkelabweichung, koronaler und apikaler dreidimensionaler Abweichung, Tiefenabweichung und lateraler Abweichung bewertet. Statische CAIS und dynamische Navigation wurden ebenfalls an denselben Implantatstellen verglichen, um festzustellen, ob die Navigation unter denselben experimentellen Bedingungen standortspezifische oder metrische Unterschiede erzeugte. Die Nullhypothese war, dass es keine signifikanten Unterschiede in der Genauigkeit der Implantatplatzierung zwischen den vier statischen Führungsdesigns geben würde und keine signifikanten Unterschiede zwischen statischem und dynamischem CAIS an den freien Stellen des Unterkiefers.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Protokoll
Das Mandibularmodell wurde aus anonymisierten intraoralen Scan- und Kegelstrahl-Computertomographiedaten erstellt, die von einem erwachsenen Freiwilligen gewonnen wurden. Der Einsatz menschlich erzeugter Bilddaten wurde vom Ethischen Ausschuss für Humanforschung der Universiti Sains Malaysia (JEPeM-USM; USM/JEPeM/PP/23110816). Eine schriftliche informierte Einwilligung wurde vom Freiwilligen für die Verwendung anonymisierter intraoraler Scan- und CBCT-Daten für die Herstellung von In-vitro-Modellen , das Design der chirurgischen Anleitung und die Genauigkeitsanalyse eingeholt. Alle identifizierenden Informationen wurden vor der Datenverarbeitung entfernt, und im Experiment wurden nur anonymisierte STL- und DICOM-Dateien verwendet. Die im Protokoll verwendeten Chemikalien, Reagenzien und Werkzeuge sind in der Materialtabelle aufgeführt.
1. Studiendesign
Diese in-vitro-experimentelle Studie bewertete die Platzierungsgenauigkeit und mechanische Stabilität von vier statischen chirurgischen Führungskonfigurationen für die Unterkiefer-Freiend-Implantation und verglich statische, computergestützte Implantatchirurgie mit dynamischer Navigation. Zwei Implantatstellen wurden im linken hinteren Unterkiefer untersucht, entsprechend FDI #36 und #37. Der gesamte experimentelle Workflow ist in Abbildung 1 dargestellt.
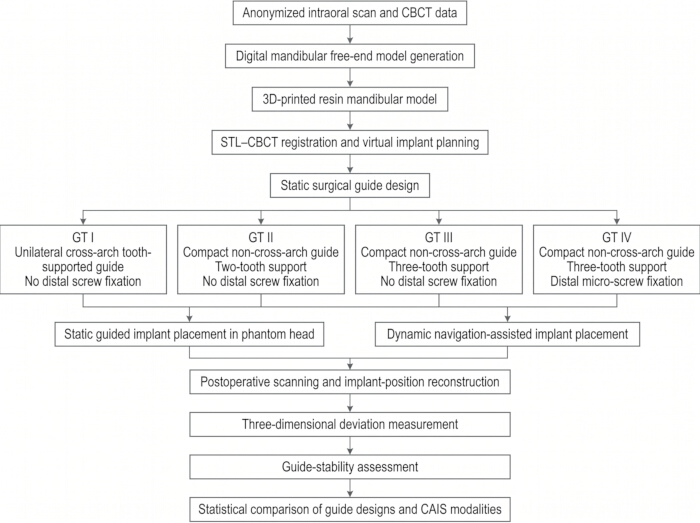
Abbildung 1: Studiendesign. Schematische Übersicht des in-vitro-experimentellen Workflows, einschließlich anonymisierter Scan-Datenverarbeitung, Herstellung von Harz-Unterkiefermodellen, STL–CBCT-Registrierung, virtueller Implantatplanung, statischer Führungsdesign, statischer und dynamischer CAIS-Implantatplatzierung, dreidimensionaler Abweichungsmessung, Bewertung der Führungsstabilität und statistischer Analyse. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
Vier statische Führungsdesigns wurden getestet. GT I war eine konventionelle, einseitige, zahngestützte Querbogenführung und diente als Steuerungsdesign. GT II war eine kompakte, nicht kreuzgebogene Führung, die von zwei benachbarten Zähnen getragen wurde. GT III war eine kompakte, nicht quergebogene Führung, die von drei benachbarten Zähnen getragen wurde. GT IV verwendete dieselbe dreizahnige, nicht kreuzgebogene Unterstützungskonfiguration wie GT III und fügte eine distale Mikroschraubenfixierung im freien Endbereich hinzu.
Für den statischen und dynamischen CAIS-Vergleich verwendete der statische CAIS-Arm die GT I konventionelle, einseitige, zahngestützte Querbogenführung. GT I wurde als statischer Komparator ausgewählt, weil er die konventionelle, zahngestützte statische Führungskonfiguration darstellte, mit der die dynamische Navigation unter denselben Bedingungen des Unterkieferdistales verglichen werden konnte. Der GT I-GT IV-Vergleich wurde als separates Führungsdesign-Optimierungsexperiment behandelt.
2. Experimentelle Einheit, Replikationsstruktur und Stichprobengrößenbasis
Für den Vergleich zwischen statischer Führung und Design bestand die experimentelle Einheit aus einer Implantation an einer Implantatstelle mit einem unabhängig gedruckten Unterkiefermodell und einer unabhängig gefertigten Führung. Für jedes Führungsdesign wurden 20 Implantate an Stelle #36 und 20 an Stelle #37 durchgeführt. Daher bezieht sich n = 20 auf 20 unabhängige Modell-Führungs-Platzierungsbaugruppen pro Führungsdesign und Implantationsstelle, nicht auf wiederholte Messungen desselben Implantats.
Für den statisch-gegen-dynamischen CAIS-Vergleich wurden pro Modalität 20 Implantatinsertionen an jeder Implantationsstelle einbezogen. Jedes Modell wurde nur für eine Implantationsbedingung verwendet. Wiederholte Messungen desselben Implantats wurden gemittelt und nicht als unabhängige Beobachtungen betrachtet.
Die Stichprobengröße basierte auf früheren in vitro CAIS-Genauigkeitsstudien mit Winkel- und linearen Implantatabweichungen als primären Endpunkten13. Es wurde ein erwarteter Unterschied zwischen den Gruppen von etwa 0,35 mm in apikaler dreidimensionaler Abweichung oder 1,0° bei der Winkelabweichung verwendet. Unter der Annahme einer Standardabweichung von 0,35–0,50 mm für lineare Abweichung und 0,8–1,0° für Winkelabweichung, α = 0,05 und 80 % Leistung, waren mindestens 16 Implantatinsertionen pro Gruppe erforderlich. Zwanzig Platzierungen pro Gruppe wurden verwendet, um unbrauchbare Scans oder Führungsfehlanpassungen zu ermöglichen.
3. Randomisierung, Bedienersteuerung und Blendung
Zwei Operatoren führten alle Implantationsverfahren durch. Beide Bediener hatten vorherige Ausbildung in statisch gesteuerter Implantatplatzierung und dynamischer Navigation. Vor der formellen Datenerhebung absolvierte jeder Bediener fünf Nicht-Studien-Trainingsläufe für statische Führung und fünf für dynamische Navigation.
Die Testreihenfolge GT I-GT IV, Implantationsstelle und statisch-gegen-dynamisch Verfahrensreihenfolge wurden mithilfe computergenerierter Sequenzen randomisiert. Die Bedienerzuweisung war auf Führungsdesigns, Implantationsstellen und CAIS-Modalitäten verteilt, sodass jeder Bediener innerhalb jeder experimentellen Bedingung eine gleiche Anzahl von Platzierungen absolvierte. Die Allokationssequenz wurde vor der Modellvorbereitung erstellt und während der Implantation befolgt, um operatorbezogenes Lernen, Müdigkeit und Modalitätspräferenzeffekte zu reduzieren.
Postoperative STL- und Planungsdateien wurden vor der Messung codiert. Die Gutachter, die die Implantatabweichungen maßen, wurden blind, um Design, Implantationsstelle, CAIS-Modalität und Operatoridentität zu steuern.
4. Digitale Modellakquise und Herstellung von Harzmodellen
Ein intraoraler Scan des vollen Unterkiefers wurde mit einem optischen intraoralen Scanner am Stuhl mit nominaler Wahrheit unter 20 μm durchgeführt, und der Scan wurde als STL-Datei exportiert. CBCT-Daten wurden mit einer zahnmedizinischen CBCT-Einheit mit folgenden Parametern erfasst: 90 kVp, 8 mA, 8 cm × 8 cm Sichtfeld, 0,20 mm Voxelgröße und 14 s Belichtungszeit. DICOM-Dateien wurden exportiert, um die Implantatplanung durchzuführen.
Die Unterseiten-STL-Datei wurde in eine dreidimensionale Modellierungssoftware importiert. Scan-Artefakte wurden entfernt, offene Netzflächen repariert, und der linke hintere Unterkieferbereich wurde als distale Extension-Edentulous-Bedingung mit den Nummern #36 und #37 standardisiert. Die angrenzenden Zähne wurden zur Führungsstütze erhalten.
Das Unterkiefermodell wurde mit einem stereolithografischen dreidimensionalen Drucker und einem starren Zahnmodellharz gefertigt. Das Modell wurde mit einer Schichtdicke von 50 μm gedruckt, wobei die Okklusionsebene etwa 30° zur Bauplattform ausgerichtet war. Nach dem Druck wurde das Modell zweimal mit 95 % Isopropylalkohol jeweils 5 Minuten gewaschen, 20 Minuten an der Luft getrocknet und 30 Minuten bei 405 nm nachgehärtet. Stützstrukturen wurden nur von berührungsfreien Oberflächen entfernt.
Jedes gedruckte Modell wurde mit einem Desktop-optischen Laborscanner mit einer nominalen Genauigkeit von 10 μm gescannt. Die STL-Datei des gedruckten Modells wurde mit der ursprünglichen Designdatei mittels dreidimensionaler Inspektionssoftware verglichen. Das Modell wurde akzeptiert, wenn die mittlere Oberflächenabweichung unter 0,10 mm lag und die maximale lokale Abweichung an führenden Zahnoberflächen unter 0,20 mm. Das gedruckte Unterkiefermodell ist in Abbildung 2A dargestellt, und der standardisierte freie Bereich für die Führungsstütze und das Einsetzen von Implantaten ist in Abbildung 2B dargestellt.
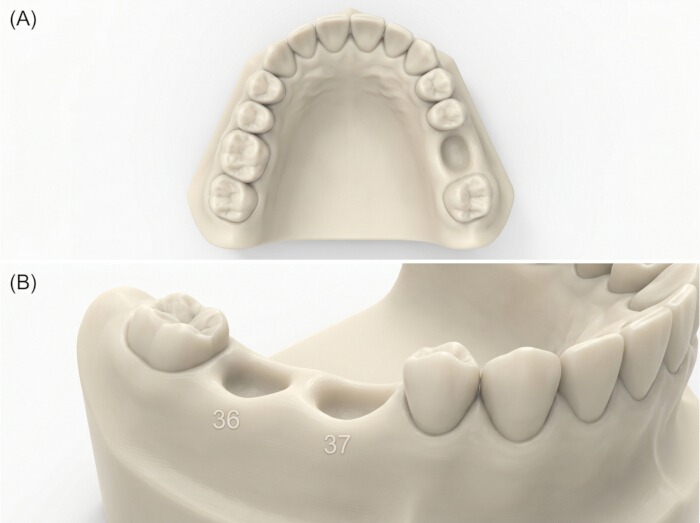
Abbildung 2: Kieferharzmodell verwendet im In-vitro-Experiment. (A) Dreidimensionales gedrucktes Unterkieferharzmodell mit standardisierten Implantatstellen an den Punkten #36 und #37. (B) Nahaufnahme des linken Unterkieferbereichs mit freiem Ende, der den edentulösen Implantatbereich und die angrenzenden Zähne zeigt, die als Führungsstütze dienen. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
5. STL-CBCT-Registrierung und virtuelle Implantatplanung
Die verifizierte Modell-STL-Datei und der CBCT-DICOM-Datensatz wurden in die Implantationsplanungssoftware importiert. Die Registrierung erfolgte mittels zahnoberflächenbasierter Best-Fit-Ausrichtung. Stabile zahnärztliche Orientierungspunkte wurden für die erste Ausrichtung verwendet, gefolgt von der oberflächenbasierten Registrierung des Zahnbogens. Der edentulöse Implantatbettbereich und die artefaktenanfälligen Oberflächen wurden von der endgültigen Registrierung ausgeschlossen.
Die Registrierung wurde in axialen, koronalen, sagittalen und Querschnittsansichten überprüft. Die Registrierung wurde nur akzeptiert, wenn der mittlere Ausrichtungsfehler ≤0,25 mm betrug. Die Registrierung wurde wiederholt, wenn diese Schwelle überschritten wurde. Dieser Schwellenwert wurde für die präoperative STL-CBCT-Registrierung verwendet, da dieser Schritt eine modalübergreifende Ausrichtung zwischen Oberflächenscan- und CBCT-abgeleiteter Geometrie beinhaltete. Ein Registrierungsfehler in dieser Phase könnte auf Implantatplanung, Führungsdesign und anschließende Abweichungsmessung übertragen werden.
Zwei Implantate auf Gewebeniveau waren an den Stellen #36 und #37 geplant. Die geplanten Implantate hatten einen Durchmesser von 4,1 mm und eine Länge von 10 mm. Die gleichen geplanten Implantatpositionen wurden für alle statischen Führungsgruppen und für den dynamischen Navigationsvergleich verwendet. Der virtuelle Implantatplan wurde hinsichtlich mesiodistaler Abstand, buccolingualer Position, Implantattiefe, Parallelität und Abstand zum Unterkieferkanal gesteuert.
6. Design statischer chirurgischer Führungen
Vier Führungsdesigns wurden mit zahnärztlicher Führungsdesign-Software erstellt. Für alle Führungsgruppen wurden die gleichen Implantatpositionen, das gleiche Sleeve-System, die Sleeve-Höhe und die gleiche Bohrbahn verwendet. Die Dicke des Führungskörpers wurde auf 2,5 mm festgelegt, der Zahnflächenentlastungsraum auf 0,05 mm, der Innendurchmesser der Hülse auf 5,0 mm, die Hüllenhöhe auf 5,0 mm und die Hülse auf 9,0 mm versetzt. Alle Führungen wurden für vollständig geführtes sequentielles Bohren entwickelt.
Die 0,05 mm breite Zahnoberflächenentlastung wurde verwendet, um die enge Führungszahnanpassung im starren Harzmodell zu standardisieren. Es war nicht dazu gedacht, einen Snap-Fit-Mechanismus zu schaffen, die Führung über die Konturhöhe hinaus zu drücken oder echtes mechanisches Verriegeln in Unterschnitte zu erzeugen. Vor dem Einsetzen des Implantats wurde eine vollständige Sitzordnung überprüft, und kein Führer wurde zwangsweise eingesetzt.
GT I wurde als einseitige, zahngestützte Querbogenführung ohne distale Schraubenfixierung entwickelt. GT II wurde als kompakte, nicht kreuzgebogene Führung konzipiert, die von zwei benachbarten Zähnen im freien Endbereich getragen wird. GT III wurde als kompakte, nicht kreuzgebogene Führung konzipiert, die von drei benachbarten Zähnen getragen wird. GT IV verwendete dieselbe dreizahnige Stützkonfiguration wie GT III und verfügte über einen distalen Mikroschrauben-Fixierungskanal. Die buckulinguale Querschnittsstruktur von GT I ist in Abbildung 3A dargestellt, und das entsprechende nicht-kreuzbogige GT II-GT IV-Designkonzept ist in Abbildung 3B dargestellt.
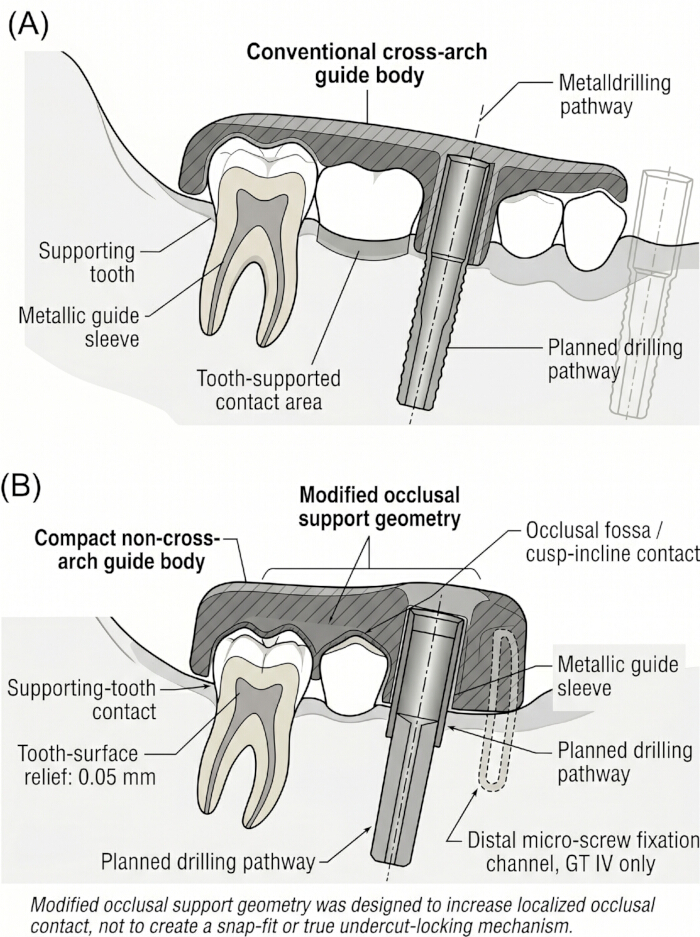
Abbildung 3: Buccolingualer Querschnittsvergleich statischer Führungsdesign-Konzepte. (A) Konventionelles unilaterales Querbogen-Zahngetragenes Führungsdesign ohne distale Schraubenfixierung. (B) Kompaktes Nicht-Querbogen-Führungskonzept, das modifizierte Okklusalstützgeometrie, lokalisierten Okklusalfossa- und Spitzenkontakt, Stützzahnkontakt, Zahnoberflächenrelief und den Führungsmantelweg zeigt. Die modifizierte Okklusalstützgeometrie wurde entwickelt, um die Sitzunterstützung und den Widerstand gegen Heben oder Drehen zu verbessern und war nicht als Schnapp-Passform- oder echtes Unterschnitt-Verriegelungsmechanismus gedacht. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
Für GT IV wurde der Mikroschraubenkanaldurchmesser auf 1,5 mm für eine 1,5 mm × 8,0 mm Fixierschraube eingestellt. Der Kanal wurde distal zu den geplanten Implantatstellen positioniert und etwa 20° relativ zur Okklusionsebene geneigt, um eine Störung des Implantatosteotomiewegs und der Führungshülse zu vermeiden.
Die kompakten, nicht querbogenförmigen Führungen verwendeten eine modifizierte okklusale Stützgeometrie, die darauf ausgelegt war, den lokalen Kontakt mit okklusalen Fossaen und Spitzenneigungen der verbleibenden hinteren Zähne zu erhöhen. Diese Geometrie wurde verwendet, um den Widerstand gegen Hebekraft und Rotation zu verbessern, ohne die Führung über den gesamten Bogen zu verlängern. Es wurde nicht als echtes Unterschnitts-Locking konzipiert oder interpretiert.
7. Herstellung und Verifikation der Sitzordnung chirurgischer Führungen
Alle chirurgischen Führungen wurden mit einem Stereolithographie-Drucker und biokompatiblem chirurgischem Führungsharz gedruckt. Die Führungen wurden mit einer Schichtdicke von 50 μm gedruckt, 5 Minuten lang mit 95 % Isopropylalkohol gewaschen, 20 Minuten getrocknet und 30 Minuten bei 405 nm nachgehärtet. Metallische Hülsen wurden gemäß der Spezifikation des Sleeve-Systems eingesetzt und auf vollständige Sitzordnung geprüft.
Der konventionelle GT-I-Führungskörper ist in Abbildung 4A dargestellt, und die metallische Führungshülse zur Standardisierung des Bohrwegs ist in Abbildung 4B dargestellt. Repräsentative kompakte Leitstrukturen sind für GT II in Abbildung 5A, GT III in Abbildung 5B und GT IV in Abbildung 5C dargestellt.
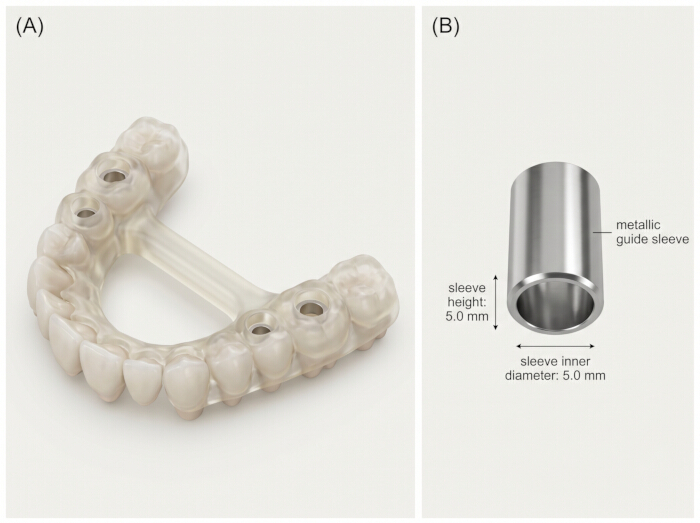
Abbildung 4: Strukturelle Komponenten des statisch geführten Implantatsystems. (A) GT I, konventioneller, einseitiger, zahngestützter Querbogen-Führungskörper. (B) Metallische Führungshülse, die verwendet wird, um den Bohrweg, den Hülsendurchmesser und die Hülsenhöhe über die Führungsdesigns hinweg zu standardisieren. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
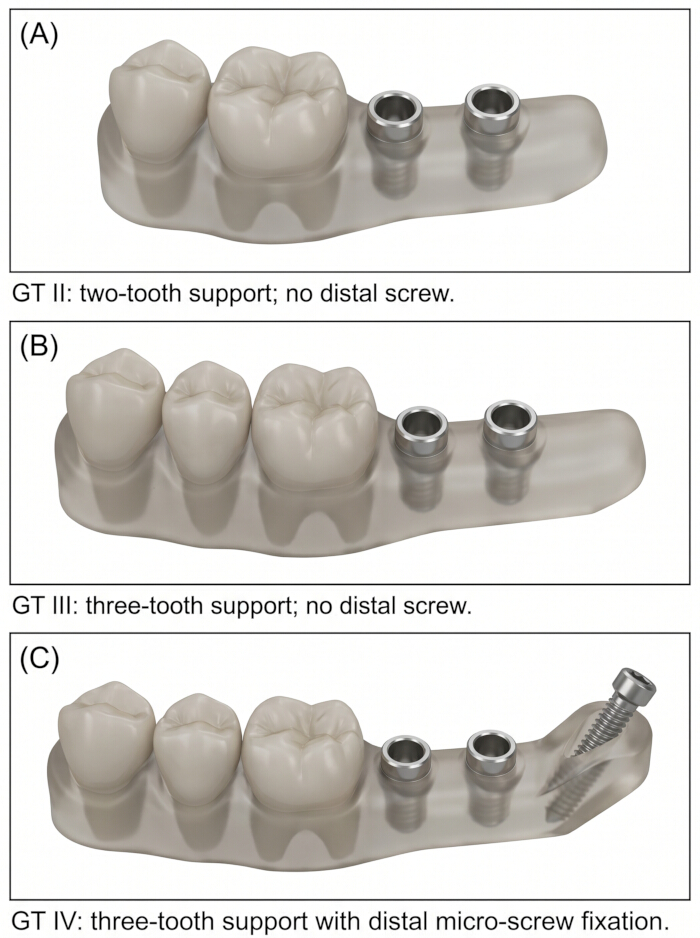
Abbildung 5: Kompakte Führungsdesigns ohne Querbogen. (A) GT II-Führung mit zweizahniger Okklusalstütze und ohne distale Schraubenfixierung. (B) GT III-Führung mit dreizahniger Okklusalstütze und ohne distale Schraubenfixierung. (C) GT IV Führung mit dreizahniger Okklusalstütze und distaler Mikroschraubenfixierung. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
Es wurde keine unkontrollierte Fertigstellung der Tiefdruckfläche durchgeführt. Es wurden nur Druckstützen außerhalb der Zahnkontaktflächen und der Hüllenkontaktflächen entfernt. Zahnkontaktflächen, modifizierte Okklusalstützbereiche und Ärmelkanäle wurden nicht manuell angepasst.
Vor dem Einsetzen des Implantats wurde jede Führung auf das entsprechende Modell gesetzt. Die vollständige Bestuhlung wurde visuell, durch taktile Inspektion und mit einer 50 μm fit-checkenden Silikonschicht bestätigt. Leitfäden, die Schaukeln, unvollständige Sitzordnung, Hülsenverformung, sichtbare Risse oder Fehlanpassungen größer als 0,20 mm zeigten, wurden ausgeschlossen und nachgedruckt.
8. Dynamische Navigationseinrichtung und Kalibrierung
Die dynamische Navigations-unterstützte Implantation erfolgte mit einem optischen Tracking-Navigationssystem mit Tracking-Kamera, Modelltracker, Handstück-Tracker, Kalibrierungswerkzeug und Planungs-Navigationssoftware. Der gleiche gesperrte virtuelle Implantatplan, der für die statischen Führungsgruppen verwendet wurde, wurde in die Navigationssoftware importiert. Dynamische Navigation wurde eingeführt, weil Echtzeitverfolgung zusätzliche intraoperative Kontrolle über Eintrittspunkt, Winkelung und Tiefe bieten kann, wobei ihre Genauigkeit je nach Standort und Metrik variieren kann.
Das Unterkiefermodell wurde in einem dentalen Phantomkopf befestigt, und ein starrer Tracking-Marker war am Modellsockel befestigt. Das Modell wurde mittels Zahnoberflächenverfolgung und vordefinierten treuhänderischen Landmarken registriert. Die Registrierung wurde überprüft, indem fünf anatomische Orientierungspunkte auf dem gedruckten Modell berührt und mit den entsprechenden virtuellen Positionen verglichen wurden. Die Registrierung wurde akzeptiert, als der systemgemeldete Fehler ≤0,50 mm betrug. Diese Akzeptanzschwelle folgte dem Navigationssystem-Workflow und unterschied sich von der strengeren postoperativen Scan-Registrierungsschwelle für Abweichungsmessungen. Über die 40 dynamischen Navigationspositionen hinweg betrug der durchschnittliche systemgemeldete Registrierungsfehler 0,34 ± 0,07 mm mit einem Bereich von 0,21 bis 0,48 mm. Keine Registrierung überschritt die vordefinierte Akzeptanzschwelle von 0,50 mm. Zwei Registrierungen erreichten die Akzeptanzgrenze und wurden vor der Osteotomievorbereitung wiederholt, bis der vom System gemeldete Registrierungsfehler unter die Schwelle fiel.
Das Handstück und die Bohrachse wurden vor jeder Bohrsequenz kalibriert. Die Kalibrierung wurde wiederholt, wenn der Verifikationsfehler der Bohrachse 0,30 mm überschritt. Während der Osteotomievorbereitung wurde das Navigationsdisplay auf Eintrittspunkt, Winkelung und Tiefe überwacht.
9. Implantationsverfahren
Das gedruckte Unterkiefermodell wurde mit einer mechanischen Klemme in einem Zahnphantomkopf befestigt. Die Stabilität des Modells wurde vor dem Bohren überprüft. Das Phantomkopf-Setup ist in Abbildung 6 dargestellt. Es wurde keine künstliche Schleimhautschicht verwendet; Daher simulierte das Experiment ein starres Harz-Unterkiefermodell anstelle von biologischem Weichgewebe.
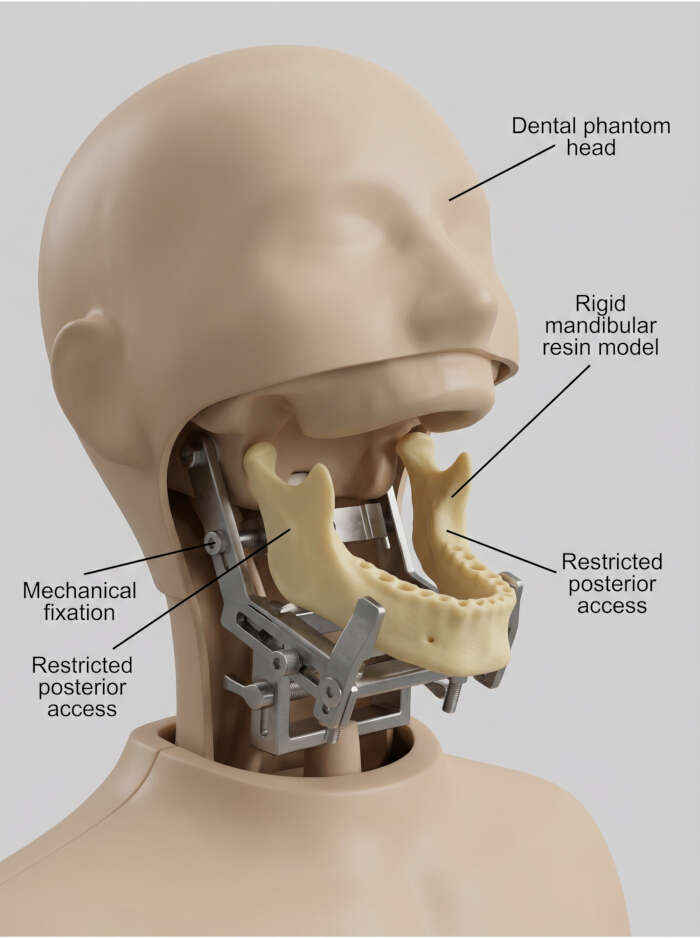
Abbildung 6: Phantomkopf-Aufbau für das Einsetzen von Implantaten. Ein dreidimensionales, gedrucktes Mandibularharzmodell, das in einem dentalfarbenen Phantomkopf befestigt ist, um eine standardisierte Modellfixierung und eingeschränkten hinteren Zugang während der In-vitro-Implantation zu gewährleisten. Es wurde keine künstliche Schleimhaut verwendet. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
Für statische CAIS saß der zugewiesene Führer, und eine vollständige Passung wurde vor dem Bohren überprüft. Für GT IV wurde die distale Mikroschraube durch den Fixationskanal eingesetzt und mit einem kalibrierten Drehmomentschlüssel auf 8 N·cm festgezogen. Die Schraubenfixierung wurde nur bei GT IV durchgeführt. Das GT IV-geführte Bohr- und Implantateinsetzverfahren ist in Abbildung 7A–E dargestellt.
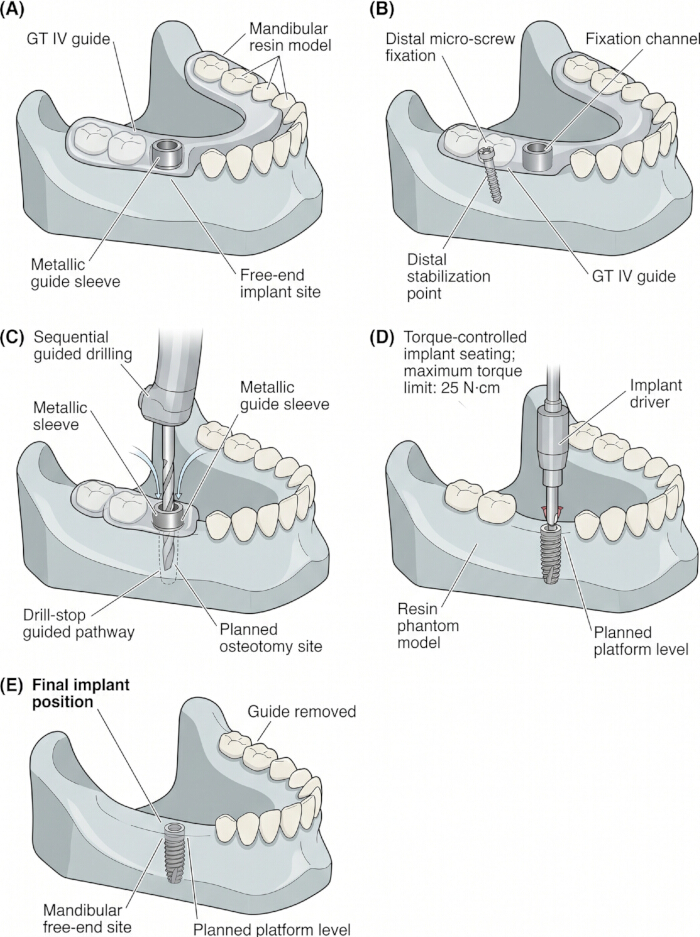
Abbildung 7: GT IV-geführtes Implantationsverfahren. (A) Sitzordnung des GT IV-Leiters beim Unterkieferharzmodell. (B) Distale Mikroschraubenfixierung durch den Führungskanal. (C) Sequentielles geführtes Bohren durch die Metallhülse. (D) Drehmomentgesteuerte Implantatbestuhlung an der geplanten Unterkiefer-Freistellung, wobei der Treiber auf eine maximale Drehmomentgrenze von 25 N·cm eingestellt ist. (E) Endgültige Implantatposition nach Führungsentfernung. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
Ein vollständig geführtes Bohrprotokoll wurde verwendet. Sequentielle Übungen wurden mit einer Pilotbohrung, einer Zwischenbohrung und einer Abschlussbohrung durchgeführt. Das Bohren erfolgte bei 800 U/min unter kontinuierlicher externer salzhaltiger Bewässerung. Die Tiefe wurde mittels der Führungshülse und des Bohrstoppsystems gesteuert.
Nach der Osteotomievorbereitung wurde das Implantat mit einem kalibrierten, drehmomentgesteuerten Treiber eingesetzt, der auf eine maximale Drehmomentgrenze von 25 N·cm eingestellt war. Dieser Wert wurde als standardisierte prozedurale Grenze für das Einsetzen des Implantats im Harz-Phantommodell verwendet, nicht als Beleg für biologische primäre Stabilität oder als direkte Simulation des klinischen Einsetzmoments im menschlichen Knochen. Die endgültige Implantatplattform wurde so platziert, dass sie dem geplanten Plattformniveau entspricht. Nach der Platzierung wurden die Osteotomiestelle und das umliegende Harz auf Sockelabreißen, Harzrisse, Perforation, Verformung oder ungewöhnlichen Bohrwiderstand untersucht.
Für dynamische CAIS wurde die Implantatosteotomie in Echtzeit ohne statische Anleitung vorbereitet. Die gleiche Bohrsequenz, Bohrgeschwindigkeit, Bewässerungsbedingungen, Implantatsystem und drehmomentgesteuertes Sitzprotokoll wurden verwendet. Eintrittspunkt, Winkelung und Tiefe wurden über die Navigationsanzeige gesteuert.
Da die Modelle harzbasiert waren und keine kortikale oder cancellose Knochenstruktur, Viskoelastizität, Verhalten des parodontalen Bandes, Blut, Speichel oder Weichteildeformation reproduzierten, wurde die biologische primäre Stabilität nicht interpretiert. Das Einfließmoment wurde nur als Indikator für die prozedurale Konsistenz erfasst.
10. Postoperative Untersuchung und Erfassung der Implantatposition
Scankörper, die mit dem Implantatsystem kompatibel waren, wurden nach dem Einsetzen angebracht und auf vollständige Sitzordnung überprüft. Jedes Modell wurde mit einem Desktop-optischen Laborscanner mit einer nominalen Genauigkeit von 10 μm abgetastet. Der postoperative Scan wurde als STL-Datei exportiert.
Die postoperative STL-Datei wurde in eine Abweichungsanalyse-Software importiert. Die Scan-Body-Bibliothek wurde verwendet, um die tatsächliche Position des Implantats zu rekonstruieren. Das postoperative Modell wurde mit einem zweistufigen Workflow auf das voroperativ geplante Modell gelegt: anfängliche orientierungsbasierte Ausrichtung mit stabilen Zahnoberflächen, gefolgt von best-fit-Ausrichtung mit dem verbleibenden Zahnbogen. Implantatstellen, Scankörper, Sleeve-Kontaktbereiche und beschädigte Bereiche wurden von der Registrierung ausgeschlossen.
Akten wurden akzeptiert, wenn der mittlere postoperative Registrierungsfehler ≤0,10 mm betrug. Dateien, die diesen Wert überschritten, wurden erneut eingescannt. Wenn der zweite Scan dennoch die Schwelle überschritt, wurde der Implantateinsatz ausgeschlossen und dokumentiert. Diese strengere Schwelle wurde in der postoperativen Abweichungsmessungsphase verwendet, um Messfehler zu reduzieren, die in die endgültige Berechnung von geplanten versus platzierten Implantaten einfließen könnten.
11. Dreidimensionale Abweichungsmessung
Die Implantatabweichung wurde mit dreidimensionaler Inspektionssoftware gemessen. Die geplante Implantatposition wurde aus dem gesperrten virtuellen Plan gewonnen, und die tatsächliche Implantatposition wurde aus der postoperativen Scan-Körperdatei rekonstruiert. Die geplanten und tatsächlichen Implantatachsen wurden vor der Messung entnommen und visuell bestätigt. Der Abweichungsmess-Workflow ist in Abbildung 8 dargestellt.
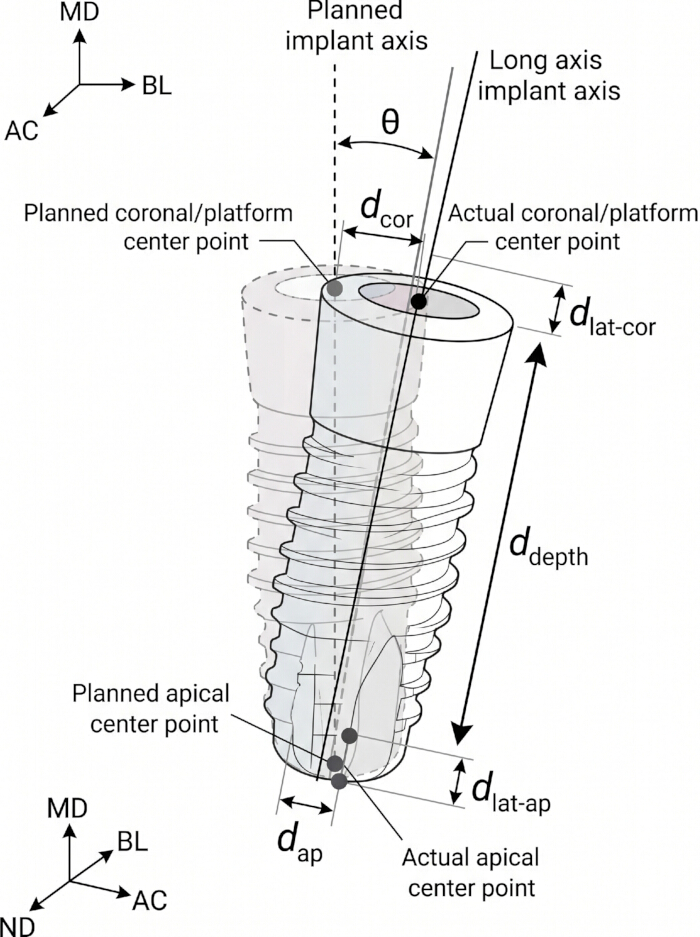
Abbildung 8: Abweichungsmessung zwischen geplanten und eingesetzten Implantaten. Schematische Darstellung der geplanten versus platzierten Implantatabweichungsanalyse. θ zeigt eine Winkelabweichung an; d_cor zeigt eine koronale dreidimensionale Abweichung an; d_ap weist auf eine apikale dreidimensionale Abweichung hin; d_depth weist auf eine Tiefenabweichung (apikokoronal) hin; d_lat-cor weist auf koronale laterale Deviation hin; und d_lat-ap zeigt eine apikale laterale Abweichung an. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
Winkelabweichungen, koronale dreidimensionale Abweichungen, apikale dreidimensionale Abweichungen, Tiefenabweichungen, mesiodistale Abweichungen, buccolinguale Abweichungen und apikokoronale Abweichungen wurden gemessen. Diese Ergebnisse sind Standardkennzahlen zur Bewertung der geplanten versus platzierten Implantatgenauigkeit in statischen und dynamischen CAIS-Studien14.
Winkelabweichung wurde definiert als der Winkel zwischen den geplanten und platzierten Implantatachsen. Die koronale dreidimensionale Abweichung wurde als euklidischer Abstand zwischen dem geplanten und dem tatsächlichen Implantat-Plattform-Mittelpunkt definiert. Die dreidimensionale apikale Abweichung wurde als euklidischer Abstand zwischen dem geplanten und dem tatsächlichen Implantat-Apex-Mittelpunkt definiert. Die Tiefenabweichung wurde als vertikale Verschiebung entlang der Richtung der Implantatachse definiert. Mesiodistale und buccolinguale Abweichungen wurden berechnet, indem Positionsunterschiede entlang der entsprechenden Koordinatenachsen zerlegt wurden.
Zwei ausgebildete Gutachter maßen unabhängig voneinander alle Ergebnisse. Jedes Ergebnis wurde dreimal pro Implantat gemessen, und der Mittelwert wurde für die statistische Analyse verwendet. Die Interobserver-Zuverlässigkeit wurde anhand des intraklassigen Korrelationskoeffizienten bewertet. Wenn die Unterschiede des Prüfers 0,20 mm für die lineare Abweichung oder 0,40° für die Winkelabweichung überstiegen, wiederholte ein dritter Prüfer die Messung, und der endgültige Wert wurde durch Konsens bestimmt.
12. Leitstabilitätsbewertung
Die Stabilität der Führungen wurde mittels Mikrobewegungstests, Ein- und Entfernungszyklen und Schraubenfixierungstests bewertet. Stabilitätstests wurden an Modellführungsbaugruppen durchgeführt, die von denen getrennt waren, die für die primäre Analyse der Implantationsgenauigkeit verwendet wurden, sodass wiederholtes Einsetzen, Schraubenfixieren und Entfernen keinen Verschleiß in den für die Abweichungsmessung verwendeten Baugruppen verursachte.
Für Mikrobewegungstests wurde die Führung auf dem gedruckten Unterkiefermodell gesetzt, und die Modell-Führungseinheit wurde in einem mechanischen Prüfgerät befestigt. Ein digitales Verschiebungsmessgerät mit Auflösung von 1 μm wurde am distalen Ende der Führung positioniert. Es wurden drei standardisierte Lasten niedrigen Betrags angelegt: eine horizontale Scherkraft von 5 N, ein vertikaler axialer Druck von 10 N und eine mesiodistale Interferenzkraft von 3 N. Diese Größen wurden nach Pilottests ausgewählt, um Führungsmikrobewegungen zu erkennen, ohne sichtbare Harzschäden, Führungsbrüche oder dauerhafte Verformungen zu verursachen. Sie sollten nicht die vollständige intraoperative Mastbelastung reproduzieren, sondern vergleichbare Spannungsbedingungen zwischen den Führungsdesigns bieten. Jede Last wurde 10 Mal pro Führung aufgebracht, und der mittlere Verdrängung wurde in Mikrometern erfasst.
Für die Stabilität bei wiederholter Anwendung wurden für jede Führung 30 Ein- und Entfernungszyklen durchgeführt. Ein Zyklus bestand aus vollständiger Führungssitzung, visueller Bestätigung der Passform, Schraubenverriegelung für GT IV und Führungsentfernung. Nach 30 Zyklen wurde der Mikrobewegungstest wiederholt. Die Führungen wurden auf Risse, Lockerung der Hülse, Vergrößerung der Hülse, Verformungen, Zahnkontaktverschleiß und Verlust der Sitzstabilität überprüft.
Für die Schraubenfixierungsstabilität wurde nur GT IV bewertet, da in diesem Design nur distale Mikroschraubenfixierung verwendet wurde. Die Fixierschraube wurde vor dem Test auf 8 N·cm festgezogen. Das Entfernungsdrehmoment wurde nach Mikrobewegungstests und nach Ein- und Entfernungszyklen gemessen. Der Unterschied zwischen Einführungsmoment und Entfernungsdrehmoment wurde aufgezeichnet. Sichtbare Gewindeschäden, Harzschäden um das Schraubloch oder Führungsbruch wurden als mechanischer Defekt verzeichnet.
13. Statistische Analyse
Die Daten wurden mit kommerzieller Statistiksoftware und einer Open-Source-Umgebung, die statistisch rechnert, analysiert. Die Normalität wurde mit dem Shapiro-Wilk-Test bewertet, und die Homogenität der Varianz wurde mit dem Levene-Test bewertet. Kontinuierliche Variablen wurden als Mittelwert ± Standardabweichung oder Median- und Interquartilbereich entsprechend der Verteilung zusammengefasst. Es wurden zweiseitige Tests verwendet, und die statistische Signifikanz wurde auf P < 0,05 festgelegt.
Für den GT I-GT IV statischen Führungsdesign-Vergleich wurde Einweg-ANOVA mit Bonferroni-Post-hoc-Korrektur verwendet, wenn die Annahmen erfüllt waren. Welch ANOVA mit Games-Howell-Post-hoc-Tests wurde verwendet, wenn die Varianz ungleich war. Kruskal-Wallis-Tests mit Dunns Post-hoc-Vergleich wurden für nicht normal verteilte Daten verwendet. Die Effektgrößen wurden bei ANOVA-basierten Vergleichen mit η2 und bei nichtparametrischen Vergleichen ε2 angegeben.
Für den statisch-gegen-dynamischen CAIS-Vergleich wurden unabhängige Stichproben-T-Tests oder Mann-Whitney-U-Tests entsprechend der Datenverteilung verwendet. Da die statischen und dynamischen Gruppen aus separaten Modellassemblierungen generiert wurden, wurden sie als unabhängige Gruppen analysiert. Für kombinierte Standortanalysen wurden der gepoolte Mittelwert und die Standardabweichung aus den endgültigen standortspezifischen Datensätzen mit n = 20 pro Standort und n = 40 pro Modalität neu berechnet. Die kombinierten Werte wurden nicht aus einer früheren Tabellenkalkulation entnommen und vor der Meldung anhand der standortspezifischen Methoden überprüft.
Für den Standortvergleich #36 gegen #37 wurden je nach Verteilung gepaarte t-Tests oder Wilcoxon-Signed-Rank-Tests verwendet. Standortvergleiche wurden separat für statisches CAIS und dynamische Navigation gemeldet.
Für Mikrobewegungs- und Einführungs-Entfernungsdaten wurden Vor- und Nachzyklus-Verschiebungswerte mittels gepaarter t-Tests oder Wilcoxon-Signed-Rank-Tests verglichen. Unterschiede zwischen GT I-GT IV wurden mittels Einweg-ANOVA- oder Kruskal-Wallis-Tests analysiert. Da die Schraubenfixierung nur in GT IV vorhanden war, wurde das Schraubenentnahmedrehmoment beschreibend analysiert und nicht über alle vier Führungsdesigns verglichen.
Die Interobserver-Zuverlässigkeit wurde anhand eines zweiseitigen Random-Effects-Intraklassenkorrelationskoeffizienten bewertet. ICC-Werte von 0,75–0,89 wurden als gute Zuverlässigkeit interpretiert, und Werte ≥0,90 als ausgezeichnete Zuverlässigkeit.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Ergebnisse
Diese In-vitro-Studie bewertete die Genauigkeit der Implantatplatzierung und die Stabilität der Führung in einem standardisierten mandibulären Freienharz-Modell. Die primären Genauigkeitsergebnisse waren Winkelabweichung, koronale dreidimensionale Abweichung, apikale dreidimensionale Abweichung, Tiefenabweichung und laterale Abweichung. Analysen wurden an den Implantatstellen #36 und #37 durchgeführt. Der statische Führungsdesign-Vergleich umfasste GT I, GT II, GT III und GT IV,...
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Diskussion
Diese In-vitro-Studie bewertete die Auswirkungen statischer Führungsdesign-Optimierung und dynamischer Navigation auf die Genauigkeit und Stabilität der Implantation in einem standardisierten mandibulären Freiendenharz-Modell. Die wichtigste Erkenntnis war, dass die fortschreitende Umrüstung von GT I zu GT IV im Allgemeinen die Werte von Winkel-, Koronal-, Tiefen-, Seiten- und Mikrobewegungswerten reduzierte. Die Verbesserung war jedoch nicht bei allen Ergebnissen einheitlich. G...
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Offenlegungen
Die Autoren haben nichts offenzulegen.
Danksagungen
Diese Forschung erhielt keine spezifischen Fördermittel von Förderstellen aus öffentlichen, kommerziellen oder gemeinnützigen Sektoren.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Materialien
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| Calibrated torque wrench | Straumann | Klickschlüssel / Drehmomentregler | Verwendet für 8 N·cm GT IV Mikroschraubenfixierung und 25 N·cm Implantateinsetzung. |
| Dentalmodellharz | Formlabs | Model Resin V3 | Verwendet zum Drucken von starren Unterkieferharzmodellen. |
| Dentaler Phantomkopf | Nissin Dental Products | Simple Manikin III | Verwendet für die standardisierte Fixierung des Unterkieferharzmodells und Simulation eines eingeschränkten posterioren Zugangs. |
| Desktop-Laborscanner | 3Shape | E4 Lab Scanner | Verwendet zur Überprüfung des gedruckten Modells und für postoperatives STL-Scanning. |
| Digitaler Wegmesser | Mitutoyo | ABS Digimatic Indicator, Serie 543, 0,001 mm Auflösung | Verwendet für die Messung der Mikrobewegungen der Führung. |
| Digitales Kraftmessgerät | Mark-10 | Digitales Kraftmessgerät, 0–50 N Bereich | Verwendet zur Überprüfung von 5 N, 10 N und 3 N Lasten während der Stabilitätsprüfung. |
| Dynamisches Navigationssystem | ClaroNav | Navident EVO | Verwendet für dynamische Navigation unterstützte Implantatplatzierung. |
| Passform-Prüfungssilikon | GC Corporation | Fit Checker Advanced Blue | Verwendet zur Überprüfung der Führung und zum Erkennen von Bereichen mit hoher Kontaktfläche. |
| Geführter Implantat-Antrieb | Straumann | Geführter Tissue Level RN-Antrieb | Verwendet für die Implantateinsetzung bis zur geplanten Plattformhöhe. |
| Geführte Chirurgie-Bohrergriffe | Straumann | Geführte Bohrergriffe, Ø2,2–4,2 mm | Verwendet mit dem Ø5 mm Führungshülse während der sequentiellen geführten Bohrung. |
| Geführte Chirurgie-Bohrer-Set | Straumann | Straumann Guided Surgery Instrumente / VeloDrill System | Verwendet für Pilot-, Zwischen- und Endbohrungen. |
| Implantatplanungs- und Führungsentwurfssoftware | Straumann / Dental Wings | coDiagnostiX | Verwendet für STL–CBCT Registrierung, virtuelle Implantatplanung und Führungsentwurf. |
| Isopropylalkohol | Sigma-Aldrich / Merck | 2-Propanol, ≥99,5% | Verwendet zum Waschen von gedruckten Harzmodellen und Führungen; als 95%iger Isopropylalkohol für den Protokolleinsatz zubereitet. |
| Mechanische Modelle-Klemme | Generischer Labor-Einrichtung | Einstellbare Edelstahlklemme | Verwendet für die starre Fixierung des Unterkieferharzmodells. |
| Mechanischer Prüfstand | Mark-10 / Instron | Manueller Kraftprüfstand | Verwendet für standardisierte Belastung während der Mikrobewegungsprüfung. |
| Metallische Führungshülse | Straumann | T-Hülse, Ø5 mm, H5 mm, REF 034.053 | Verwendet für alle statischen Führungsdesigns, um den Bohrpfad zu standardisieren. |
| Navigationskalibrier-Set | ClaroNav | Navident-Kalibrier-Set | Verwendet für die Kalibrierung des Handstücks und der Bohrerachse. |
| Navigations-Tracker-Set | ClaroNav | Navident-Modell-Tracker und Handstück-Tracker | Verwendet für die Verfolgung von Modell und Handstück während der dynamischen Navigation. |
| Open-Source-Statistikumgebung | R Foundation | R Version 4.3 oder höher | Verwendet für ergänzende statistische Prüfungen und Berechnungen der Effektstärke. |
| Harz-Härtestation | Formlabs | Form Cure | Verwendet für 405 nm Nachhärtung. |
| Harz-Waschstation | Formlabs | Form Wash | Verwendet zum Waschen mit Isopropylalkohol nach dem Drucken. |
| Scan-Body | Straumann | RN-Scanbody, kompatibel mit Tissue Level RN Plattform | Verwendet für postoperative Implantat-Positionsrekonstruktion. |
| Tabellenkalkulation-Software | Microsoft | Excel 365 | Verwendet zur Datenorganisation und Tabellenvorbereitung. |
| Statistische Software | IBM | IBM SPSS Statistics 29.0 | Verwendet für Normalitätstests, ANOVA, t-Tests, nicht-parametrische Tests und ICC-Analyse. |
| Chirurgische Führungs-Harz | Formlabs | Chirurgische Führungs-Harz | Verwendet zum Drucken von GT I–GT IV chirurgischen Führungen. |
| Chirurgischer Motor und Handstück | NSK / W&H | Implantat-Chirurgischer Motor mit 20:1 Gegenwinkel | Verwendet für geführte Bohrung mit 800 U/min unter kontinuierlicher externer Kochsalzlösungsspülung. |
| Dreidimensionale Inspektionssoftware | ZEISS | ZEISS INSPECT Optical 3D | Verwendet für Oberflächenabweichungsinspektion und Analyse der geplanten gegenüber der gesetzten Implantate. |
| Dreidimensionale Modellierungssoftware | Materialise | 3-matic Medical 19.0 | Verwendet für STL-Bereinigung, Netzreparatur und Unterkiefermodellvorbereitung. |
| Dreidimensionaler Drucker | Formlabs | Form 3B+ | Verwendet für Stereolithographie-Druck von Unterkieferharzmodellen und chirurgischen Führungen. |
| Gewebeebenen-Implantat | Straumann | Standard Plus Implantat, Ø4,1 mm RN, SLActive, 10 mm, REF 033.562G | Verwendet an Positionen #36 und #37 in allen Gruppen. |
| Titan-Mikroschraube | Dentium / Jeil Medical | Orthodontische Mikroschraube, 1,5 mm × 8,0 mm | Nur zur distalen Fixierung von GT IV verwendet. |
| Tabellenhinweis: Äquivalente Produkte können verwendet werden, wenn sie die gleiche technische Funktion und Messgenauigkeit bieten. Scannergenauigkeit, Druckerlagendicke, Hülsenabmessungen, Implantatdimensionen, Führungsharztyp, Navigationsregistrierungsschwelle, Drehmomenteinstellungen und Wegmesserauflösung sollten mit dem Protokoll übereinstimmen. |