Diese Studie entwickelt ein batteriegepuffertes, auf einem künstlichen neuronalen Netzwerk (ANN) basierendes MPP-Tracking-System (MPPT) für eine netzunabhängige Ladestation für Elektrofahrzeuge, die von einem bifazialen Photovoltaiksystem gespeist wird. Zusätzlich optimiert der Secretary-Bird-Optimierungsalgorithmus (SBOA) die Parameter des Gleichstromwandlers, des Filters und des PI-Reglers, um die Gesamtharmonischenverzerrung (THD) sowie die Abweichung der Gleichstrom-Busspannung zu minimieren.
Ein Abonnement von JoVE ist erforderlich, um diesen Inhalt anzuzeigen. Melden Sie sich an oder beginnen Sie noch heute mit einer kostenlosen Testphase.
Forschungsartikel
Entwurf eines DC-DC-Wandlers für eine eigenständige, durch bifaziale Photovoltaik gespeiste Ladestation für Elektrofahrzeuge unter Verwendung des Secretary Bird Optimization Algorithm
In diesem Artikel
Zusammenfassung
Zusammenfassung
Als Reaktion auf die zunehmende Betonung nachhaltiger Mobilität stellt diese Studie ein auf erneuerbaren Energien basierendes Ladesystem für Elektrofahrzeuge (EV) vor, das einen stationären Batteriespeicher (BES) integriert. Das System verwendet ein bifaziales Photovoltaik-(PV-)Array mit einem durch ein künstliches neuronales Netzwerk (ANN) unterstützten Verfahren zur maximalen Leistungsanpassung (MPPT). Zusätzlich wird der Secretary-Bird-Optimierungsalgorithmus (SBOA) genutzt, um die Parameter des Gleichstromwandlers, des Filters und des PI-Reglers zu optimieren, um den Gesamtklirrfaktor (THD) zu minimieren und gleichzeitig eine stabile Gleichstrom-Busspannung aufrechtzuerhalten. Fünf EV-Modelle wurden evaluiert, darunter ein Modell mit Blei-Säure-Batterie (BMW i3) und vier Modelle mit Lithium-Ionen-Batterien (Fiat 500e, Mercedes EQA 250, Volkswagen e-Golf und Hyundai Kona Electric). Die vorgeschlagene MPPT-Konfiguration extrahiert die maximale Energie aus dem bifazialen PV-System und hält gleichzeitig unter variablen Umwelt- und Lastbedingungen eine stabile Gleichstrom-Busspannung aufrecht. Die Validierung durch MATLAB/Simulink-Simulationen unter drei Betriebsszenarien (Bestrahlungsstärke = 800–1000 W/m2; Temperatur = 20–25 °C) zeigt eine hohe Umwandlungseffizienz, THD-Werte von 2,85 %, 2,26 % und 2,23 % sowie eine robuste Energiemanagementfähigkeit, die sich für netzunabhängige EV-Ladestationen eignet.
Einleitung
Heutzutage ist die Integration erneuerbarer Energiequellen, vor allem Solarenergie, und von Ladestationen für Elektrofahrzeuge (EV) in das Verteilnetz von entscheidender Bedeutung. Diese Integration führt jedoch zu Problemen bezüglich der Energiequalität (PQ) und erfordert fortschrittliche MPPT-Verfahren, um Leistung aus erneuerbaren Quellen zu gewinnen. Aufgrund des rasanten Anstiegs bei der Einführung von Elektrofahrzeugen ist es zudem unerlässlich, eine schnelle und zuverlässige Ladeinfrastruktur bereitzustellen. Der Einsatz herkömmlicher netzgekoppelter Ladestationen verursacht Kohlenstoffemissionen sowie Netzbelastung und Probleme mit der Energiequalität (PQ). Die Kombination erneuerbarer Energiequellen wie Solarstrom mit Elektrofahrzeugen kann zur Verringerung der Kohlenstoffemissionen beitragen. Da Solarenergie von Natur aus unbeständig ist, wird jedoch zusätzlich die Nutzung von Batteriespeichern in Betracht gezogen. KI-basierte MPPT-Verfahren erzielen eine höhere Solarleistung im Vergleich zu herkömmlichen Perturb-and-Observe-(P & O)-Methoden.
Ein neuer gedämpfter Regelalgorithmus fünfter Ordnung auf Basis eines generalisierten Integrators für netzgekoppelte Photovoltaiksysteme wurde vorgeschlagen, um mithilfe der Human-Psychology-Optimierung die Solarenergie genau mit einem Leistungsfaktor von eins an das Netz zu übertragen1. Darüber hinaus wurde eine lernbasierte Hill-Climbing-Optimalregelstrategie, erweitert durch einen adaptiven optimalen M-Kalman-Filter, eingesetzt, um die Leistungsgewinnung aus dem Photovoltaiksystem zu verbessern2. Andererseits kam ein prädiktiver Algorithmus zum Einsatz, um die Leistung für das mikronetzgekoppelte Photovoltaiksystem effizient zu steuern und zu regeln. Das System ist mit einem zweistufigen 3φ-Aufbau konfiguriert3.
Unterdessen wurde ein neuer Spannungssensor mit einem ansatzweise geringeren Energieverbrauch entwickelt, um die maximale Ausgangsleistung aus einem mit einer E-Ladestation verbundenen Solar-PV-System zu gewinnen, wobei der Fokus auf Effizienz und Geschwindigkeit lag4. Es wurde jedoch ein neuartiger Befehlsauthentifizierungsansatz entwickelt, um Angriffe durch betrügerische Dateninjektion zu erkennen, die gezielt die zentralisierten wirtschaftlichen Steuersignale des Systems angreifen5. Zusätzlich wurde ein fortschrittlicher Ansatz eingeführt, um Saliencymaps aus vernetzten Solaranlagenanordnungen abzuleiten und die Umgebung auf das Vorhandensein von Beschattung zu überprüfen6. Eine Steuerungsstrategie wurde vorgestellt, um PQ-Probleme in der UPQC mit einem supraleitenden magnetischen Energiespeichersystem erfolgreich zu managen, insbesondere im Hinblick auf die Last von E-Ladestationen7.
Darüber hinaus stellt das bifaziale PV-Modul eine erhebliche Herausforderung für die finanzielle Wirtschaftlichkeit von Photovoltaik dar. Während Vorhersagemethoden für die Leistung monofazialer PV-Systeme gut etabliert sind, befindet sich die Anpassung dieser Modelle an bifaziale Systeme noch in der Entwicklung8,9. Zudem haben mehrere Studien gezeigt, dass die Energieerzeugung von bifazialer Photovoltaik von geometrischen Faktoren beeinflusst wird. Diese Aspekte müssen bei der Bewertung des Betriebs bifazialer Technologien berücksichtigt werden10,11,12,13,14,15. Andererseits wurden P & O und auf KI basierende MPPT-Verfahren zur Leistungsgewinnung aus PV sowie die Entwicklung von Reglern mit Optimierungsverfahren entwickelt16,17,18. Die Modellierung und Simulation von bifazialer PV im Vergleich zu monofazialer PV wird ausführlich diskutiert19. Inzwischen wurden P & O und auf ANN basierende MPPT-Verfahren für PV-Systeme für die Konzeption von Ladestationen für Elektrofahrzeuge vorgeschlagen20,21. Die PV-betriebene Ladestation für Elektrofahrzeuge wurde so konzipiert, dass sie verschiedene Modelle mit dem P & O-MPPT unterstützt22. Danach wird das Verhalten des Sekretärsvogels hinsichtlich seines Überlebens, beispielsweise das Suchen und Jagen von Beute, mathematisch für die SBOA modelliert23. Ein neuartiger, durch Fuzzy-Logik geregelter DC-DC-Wandler wurde für das konstante Laden eines solarunterstützten Hauses vorgestellt24. Das vorgestellte System zur direkten Drehstrom- und Drehmomentregelung verwendete Fuzzy-Logik, um den Drehmomentbedarf des Fahrzeugs abzudecken, und optimierte die Regelungsleistung25.
Außerdem wurde eine umfassende Übersicht über neu entstehende Trends durchgeführt, einschließlich der Fahrzeug-zu-Netz-Technologie (V2G) und künstliche Intelligenz gesteuerter Energiesysteme sowie der Rolle erneuerbarer Energiequellen bei netzreaktiven Elektrofahrzeugbetrieb26. Darüber hinaus wurde eine neue Methode entwickelt, um Unsicherheiten bei der Erzeugung erneuerbarer Energien, dem Ladeverhalten von Elektrofahrzeugen und der Marktpreisgestaltung zu berücksichtigen27. Es wurden jedoch die wesentlichen Unterschiede zwischen Elektrofahrzeugen und autonom fahrenden Elektrofahrzeugen (SAEVs) in Bezug auf die V2G-Technologie diskutiert, wobei die neuartige Methode von SAEVs mit ihren spezifischen Merkmalen ihre Rolle bei der V2G-Integration verbessert28.
Es wurden mehrere Studien zu monofazialen, netzgekoppelten, photovoltaisch betriebenen Elektrofahrzeug-Ladestationen unter Verwendung herkömmlicher MPPT-Methoden wie P & O (aufgeführt in Tabelle 1), I & C, Fuzzy-Logik und metaheuristischer Optimierungsverfahren durchgeführt. Diese Studien konzentrierten sich entweder auf das System zur Gewinnung der PV-Leistung oder auf die Auswahl von Reglerparametern. Allerdings existieren nur wenige monofaziale PV-Systeme, die auf künstlicher Intelligenz basierende MPPT-Verfahren und gleichzeitig eine optimale Parameterauswahl für DC-DC-Wandler, Filter und PI-Regelverstärkungen innerhalb eines einzigen Gesamtkonzepts kombinieren, um die Stabilität der Gleichstrom-Zwischenkreisspannung aufrechtzuerhalten und den THD zu reduzieren. Dieser Forschungsbedarf motiviert daher die Entwicklung eines auf künstlichen neuronalen Netzen (ANN) basierenden MPPT-Verfahrens für bifaziale PV-Systeme sowie optimierter Regler für Wandler und Filter, um die Energiequalität (PQ) in einer autarken Elektrofahrzeug-Ladestation unter dynamischen Bedingungen zu verbessern. Diese Studie stellt eine autarke, bifaziale PV-Ladeinfrastruktur vor, die mit einem auf künstlichen neuronalen Netzen basierenden MPPT-Regler integriert ist und für entlang von Autobahnen gelegene Elektrofahrzeug-Ladepunkte konzipiert wurde. Das System ist so ausgelegt, dass es fünf verschiedene Elektrofahrzeug-Batterietypen22 laden kann, darunter vier Lithium-Ionen-Modelle: Hyundai Kona Electric, Volkswagen e-Golf, Fiat 500e, Mercedes EQA 250 und BMW i3, sowie eine Blei-Säure-Batteriekonfiguration, wobei ein unterstützendes, zusätzliches Batteriespeichermodul einen stabilen Betrieb unter wechselnden Sonnenbedingungen sicherstellt.
Die wesentlichen Beiträge der vorgeschlagenen Arbeit lassen sich wie folgt nennen: (1) Entwicklung einer BES-gestützten bifazialen PV-Anordnung, die im isolierten Modus betrieben wird, um Energie mehreren Elektrofahrzeugen sowie einem stationären Wechselstrombedarf über koordinierte Gleichstrom-/Wechselstrom-Schnittstellen bereitzustellen. Bifaziale PV-Module gewinnen im Vergleich zu monofazialen Modulen durch ihre Vorder- und Rückseite mehr Energie. (2) Implementierung eines auf künstlichen neuronalen Netzen (ANN) basierenden MPPT-Algorithmus, der das Tastverhältnis des Boost-Wandlers adaptiv regelt, um die maximal verfügbare Solarenergie zu extrahieren. (3) Optimierung der Parameter des Gleichstromwandlers, der R-L-Werte des Filters sowie der PI-Reglerverstärkungen mittels des Secretary-Bird-Optimierungsalgorithmus (SBOA), mit dem Ziel, einen niedrigen THD-Wert und eine stabile Gleichstrom-Busspannung bei wechselnden Bestrahlungs- und Temperaturbedingungen zu erreichen. (4) Validierung durch drei Betriebsszenarien unter variablen Umwelt- und Lastbedingungen zur Bewertung der Robustheit der Regelung und der Systemeffizienz.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Protokoll
In dieser Studie wird ein eigenständiges, durch ein bifaziales Photovoltaik- und Batteriespeichersystem (BESS) gespeistes Elektrofahrzeug-Ladesystem entwickelt, wie in Abbildung 1 dargestellt, unter Verwendung einer durch ein künstliches neuronales Netz (ANN) gesteuerten MPPT-Methode. Zur Modellierung des bifazialen Photovoltaik-Arrays wird eine Einzel-Dioden-Äquivalentschaltung verwendet, die Temperatur, Serienwiderstand, Shunt-Widerstand, Sonneneinstrahlung und Bestrahlung der Rückseite berücksichtigt. Die Ausgangsleistung der Photovoltaikanlage wird über einen Gleichstrom-Gleichstrom-Boost-Wandler (DC–DC) zur Elektrofahrzeug-Ladestation geleitet, während das BESS die Regelung der Gleichstromzwischenkreisspannung (DC-Bus) unterstützt. Der Secretary-Bird-Optimierungsalgorithmus (SBOA) wird zur Optimierung der PI-Reglerverstärkungen und der Filterparameter verwendet. Die Modellierung der Systemkomponenten sowie die vorgeschlagene Methodik werden in den folgenden Unterkapiteln beschrieben.
Modellierung von Komponenten
1. Bifaziales PV-System
Die PV-Module tragen dazu bei, die erforderliche Strom- und Spannungsausgabe zu erreichen. In der vorliegenden Studie wurden zwei monofaziale PV-Module verwendet, um die Energieerzeugungscharakteristika bifazialer Anlagen unter verschiedenen Oberflächen-Albedo-Bedingungen zu simulieren9. Die bifaziale Ertragssteigerung der Bestrahlungsstärke BGg wird durch Gleichung (1) bestimmt
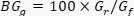 (1)
Hier ist die Frontbestrahlung Gf und die Hinterseitenbestrahlungsstärke Gr. Der maximale bifaziale Photovoltaikstrom beträgt Imp, die Spannung Vmp. Schließlich ergibt sich die Leistung des bifazialen Systems mit der gewählten Anzahl an in Reihe Ns und parallel Np geschalteten Modulen gemäß Gleichung (2). Die Regelung der Photovoltaik ist in Abbildung 2 dargestellt.
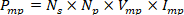 (2)
2. Batteriespeichersystem (BSS)
Batterien sind eine entscheidende Möglichkeit zur Speicherung elektrischer Energie18. In der vorliegenden Arbeit werden Lithium-Ionen-Batterien als Energiespeichersystem verwendet. Unter den verfügbaren wiederaufladbaren Batterietechnologien liegt der Fokus dieser Arbeit auf Lithium-Ionen-Batterien, die aufgrund ihrer Effizienz und Energiedichte als optimal für Elektrofahrzeuge gelten. Die Gleichungen (3) und (4) beschreiben die Lithium-Ionen-Batterie mit einschränkenden Bedingungen.
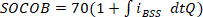 (3)
Die Spezifikationen der PV-Anlage, der Speicherbatterie und des Umrichters sind in Tabelle 2 zusammengefasst, während Tabelle 3 die Verteilung des Leistungsflusses zwischen der PV-Generatoranlage, der Energiespeichereinheit und den angeschlossenen Lasten darstellt.
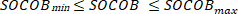 (4)
3. Gleichstrom–Wechselstrom-Wandler
Der Neutralpunkt-gekoppelte (NPC-)Wechselrichter wird in modernen Stromumwandlungssystemen für erneuerbare Energien weit verbreitet eingesetzt. Im Vergleich zur herkömmlichen Zweistufenstruktur bietet die NPC-Konfiguration eine geringere Gesamtharmonische Verzerrung (THD), geringere elektromagnetische Störungen und eine niedrigere Spannungsbelastung der Halbleiterbauelemente. Der Gleichstromzwischenkreis dieser Topologie wird durch gepaarte Kondensatoren und Klemmdioden, die den Neutralpunkt bilden, in drei Potentialstufen +Vdc/2, 0 und -Vdc/2 unterteilt. Durch geeignete Steuerung der Schaltvorgänge erzeugt der Wechselrichter drei diskrete Spannungszustände an den Ausgangsklemmen, wodurch die Wellenformqualität und die Effizienz der Leistungsumwandlung verbessert werden. Der Neutralpunkt des Gleichstrombusses in einem NPC-Wechselrichter spielt eine entscheidende Rolle bei der Ausgleichung der Kondensatorspannungen und der Sicherstellung eines ordnungsgemäßen Betriebs des Wechselrichters. Das Regelkonzept des Wechselrichters ist in Abbildung 3 dargestellt.
4. Gleichspannungswandler mit Spannungsanhebung
DC-DC-Wandler erhöhen die Eingangs-Gleichspannung auf eine höhere Ausgangsspannung, indem sie den Tastgrad eines hochfrequent schaltenden Bauelements steuern, wobei sie gleichzeitig die Effizienz aufrechterhalten. Er verfügt über zwei Betriebsarten. Im eingeschalteten Zustand (ON-Zustand) ist die Diode sperrvorgespannt, und die Eingangsquelle liefert Energie an die Spule, die diese als magnetisches Feld speichert, während der Ausgangskondensator Energie an die Last abgibt. Im ausgeschalteten Zustand (OFF-Zustand) wird die Diode in Durchlassrichtung gepolt. Hier wird die in der Spule gespeicherte Energie über die Diode an den am Ausgang angeschlossenen Kondensator und die Last abgegeben und kombiniert sich mit der Eingangsquelle, um eine Ausgangsspannung zu erzeugen, die höher ist als die Eingangsspannung. Durch Variation des PWM-Tastgrades ändert sich die Ausgangsspannung des Wandlers gemäß der Beziehung  , wobei D den Tastgrad bezeichnet. Er wird in Solar-, Brennstoffzellen-, Elektrofahrzeug- und Speichersystemen eingesetzt.
ANN-Regelungsschema für MPPT
In dieser Arbeit wurde ein auf einem künstlichen neuronalen Netzwerk (ANN) basierendes MPPT-Verfahren gewählt, um die maximale Leistung des Solarsystems zu erfassen17. Die für das Training des ANN verwendeten Datensätze zu Bestrahlungsstärke und Temperatur wurden in MATLAB/Simulink unter variierenden Umweltbedingungen erzeugt, die Solarstrahlungsintensitäten von 800–1000 W/m2 und Temperaturbereichen von 20–25 °C entsprechen, jeweils mit einem Tastverhältnis (D). Das ANN wird trainiert, den mittleren quadratischen Fehler (MSE) zwischen den erzielten und erforderlichen Ausgabewerten (Op,  ) zu minimieren, um die maximale Leistung aus dem bifazialen Photovoltaiksystem zu gewinnen. Hierbei werden Solarbestrahlung und Temperatur als Eingangsgrößen für das ANN verwendet, während das Tastverhältnis die Ausgangsgröße zur Steuerung des Gleichspannungswandlers darstellt. Die Struktur des entwickelten ANN-Modells für MPPT, wie sie in Abbildung 4 dargestellt ist, wird in der vorliegenden Arbeit berücksichtigt. Ergänzende Tabelle 1 zeigt die Vor- und Nachteile der vorgeschlagenen Methode im Vergleich zu anderen Standardverfahren auf.
Ein künstliches neuronales Netz (ANN) besteht aus drei Hauptebenen: einer Ausgabeebene (OPL), einer Eingabeebene (IPL) und einer versteckten Ebene (HIL). Dies unterstützt den Datentransfer zwischen der IPL und der HIL. Anschließend werden die Daten durch die Gewichtungen in den Verbindungen zwischen der IPL und der HIL erzeugt. In diesem Zusammenhang werden Berechnungen mit einer bestimmten Vorspannung (Bias) an der HIL-Variable durchgeführt, und die resultierenden Ergebnisse werden in der OPL-Variable gesammelt. Hier wird ein ANN vom Typ LMBP [17] gewählt. Die Verbindungsgewichtungen werden während des Trainingsprozesses angepasst, indem der Fehler zur Erreichung des gewünschten Ausgabewerts gemessen wird. Dabei wird LMBP verwendet, um ANNs mit dem mittleren quadratischen Fehler (MSE) als Leistungsfunktion zu trainieren. Der LMBP-Algorithmus nutzt die abgeleiteten Gradienten, um die Gewichtungen zu aktualisieren, wodurch sich effizientes Lernen und eine beschleunigte Konvergenz zeigen.
Jedes Neuron in einem mehrschichtigen Perzeptron-Netzwerk verfügt über eine Summations- und eine Aktivierungsfunktion. Dennoch gibt es bestimmte numerische Gewichtungen (wpk), die diese Neuronen über die Schichten hinweg verbinden. Wenn Eingaben mit den Gewichtungen multipliziert werden, wie in Gleichung (5) angegeben. Die nichtlineare Sigmoidfunktion wird unter Berücksichtigung der in Gleichung (6) angegebenen MSE-Minimierung betrachtet.
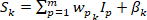 (5)
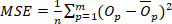 (6)
SBOA optimierte die Filter- und Regelparameter des vorgeschlagenen Systems
Heutzutage spielen metaheuristische Algorithmen eine entscheidende Rolle bei der Lösung technischer Probleme. Abbildung 5 zeigt eine Klassifizierung von Algorithmen. Der SBOA-Algorithmus23 ahmt das Verhalten des Wappenvogels (SB) nach, um in seinem natürlichen Lebensraum zu überleben. Die Phasen der Erkundung und Nutzung des Jagdverhaltens des Wappenvogels werden im SBOA abgebildet. Die Erkundungsphase des Algorithmus modelliert das Verhalten des Wappenvogels beim Fang von Schlangen, während die Nutzungsphase sein Verhalten beim Ausweichen vor Raubtieren wie Adlern nachahmt. Der Lösungsprozess beginnt damit, zufällige Werte innerhalb der jeweiligen Grenzen für jeden Wappenvogel in der Population zu erzeugen, und berechnet den Wert der Zielfunktion durch Ausführen des Simulink-Modells, wobei jeder Wert des Wappenvogels als Entwurfsparameter behandelt wird. Basierend auf dem Zielfunktionswert ändert jeder Wappenvogel seine Position, um eine bessere Lösung darzustellen. Die mathematische Modellierung des SBOA wird im Folgenden erläutert:
Anfangsphase der Vorbereitung
Zunächst ist es notwendig, die anfänglichen Lösungen zu identifizieren, die verwendet wurden, um die Suche nach einer typischen Minimierung der Zielfunktion F(Y) zu beginnen. In diesem Fall wird die anfängliche zufällige Population Y = [Y1, Y2, ......YN] von SBs durch N anfängliche Lösungen gebildet. Gleichung (7) initialisiert die Population, wobei Yi eine Lösung darstellt.
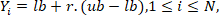 (7)
Dabei werden die unteren und oberen Grenzen der Entscheidungsvariablen mit lb und ub bezeichnet. In [0, 1] ist r eine Zufallszahl. N ist die Dimension des Problems. Außerdem wird der Fitnesswert der Lösung Fi = F(Yi) verwendet, um die Qualität von Yi zu quantifizieren.
Jagdstrategie von SBs
Das Auffinden, Fressen und Angreifen der Beute sind die drei Hauptphasen der SB-Jagd. Der gesamte Jagdprozess wurde in drei gleich lange Zeitintervalle unterteilt: t < 1/3T, 1/3T < t < 2/3T und 2/3T < t < T. Dabei ist t die aktuelle Iteration und T die maximale Anzahl an Iterationen. Diese Intervalle entsprechen den drei Phasen der Räuberjagd des SB: der Suche, der Nahrungsaufnahme und dem Angriff auf die Beute. Diese Einteilung basiert auf biologischen Statistiken der Jagdphasen des Vogels sowie auf den zeitlichen Dauern jeder Phase. Daher wird jede Phase des SBOA wie folgt modelliert:
Die Suche nach Beute
Der SB muss in dieser Phase Beute aus sicherer Entfernung jagen. Um ausreichende Daten über die gesamte Suchregion zu sammeln, ist im ersten Schritt von Optimierungsalgorithmen eine stärkere Erkundung erforderlich. Mithilfe der Positionen der beiden anderen SBs als Leitfaden kann der SB zusätzliche mögliche Regionen untersuchen. Um die Diversität des Algorithmus weiter zu erhöhen, werden daher differenzielle Mutationsprozesse eingeführt. Wenn t kleiner als ein Drittel von T ist, wird Gleichung (8) verwendet, um die Position jedes Individuums zu aktualisieren. Er wird Beute suchen, konsumieren und angreifen. Dementsprechend wird jede Phase des SBOA wie folgt modelliert:
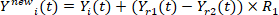 (8)
Dabei ist Yi(t) die aktuelle Position des iten SB, Ynewi(t) liefert die aktualisierte Lösung; zwei Individuen Yi(t), Yr2(t) wurden zufällig aus der vorhandenen Population ausgewählt. Ein Zufallsvektor R1 für die Parameterauswahlstrategie mit 1 × N Elementen wurde zufällig aus [0, 1] gewählt, um ein wirksames Gleichgewicht zwischen den Phasen der Nutzung und Erkundung zu erreichen. Die aktualisierte Lösung wird nur berücksichtigt, wenn sie einen verbesserten Zielfunktionswert im Vergleich zur zuvor erhaltenen Lösung ergibt.
Beute verzehren
SB nutzt bewegliche Agilität und bewegt sich, um nach dem Erkennen möglicher Beute um die Schlange zu schweben. Die Geduld der Beute wird genutzt, um deren Verteidigung zu senken, indem Gegner beim Umkreisen beobachtet und gereizt werden. Andere SB passen ihre Haltung in der Nähe der Beute an. Der Jagderfolg wird mit diesem Ansatz deutlich gesteigert. Gleichung (9) veranschaulicht, wie die Brownsche Bewegung (B) verwendet wird, um die zufällige Bewegung des SB zu simulieren, wenn 1/3 T < t < 2/3 T.
 (9)
Dabei wird B in MATLAB unter Verwendung der Standardnormalverteilung durch den zufällig generierten Vektor r(1,M) implementiert. Anschließend verwenden die SBs Gleichung (10), um ihre Positionen zu aktualisieren.
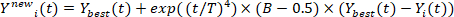 (10)
Dabei ist Ybest(t) die beste Lösung, und der exponentielle Skalierungsfaktor exp((t/T)4) wird gewählt, um die Exploitationskapazität in jeder Iteration zu erhöhen.
Beute angreifen
Nach anhaltendem Verbrauch wird die Beute ihren Energievorrat erschöpfen. Die Sekretärsvögel sollten nun den Angriff starten. Hier werden unterschiedliche Angriffsmethoden, wie andauernde Schritte oder sporadische weite Sprünge über einen kurzen Zeitraum, mithilfe der Lévy-Flug-Technik simuliert. Die Eigenschaften werden durch die Gleichungen (11) und (12) beschrieben. Die Kandidatenoptionen liegen momentan nahe an der optimalen Lösung, da sich die SBs rasch der Beute nähern. Dieser Plan wird umgesetzt, wenn t > 2/3T ist.
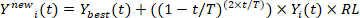 (11)
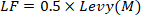 (12)
Dabei steht LF für die Levy-Flug-Strategie und 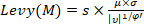 , wobei s = 0,01 und φ = 1,5 feste Werte sind. μ und υ sind beliebige Werte im Intervall [0, 1]. Hierbei bezeichnet τ Gamma und η = 0,5; der Gewichtungsfaktor 0,5 wurde gemäß der ursprünglichen SBOA-Formulierung übernommen, um die Schrittweite zu regulieren und ein Gleichgewicht zwischen großen explorativen Sprüngen und lokaler Feinabstimmung zu gewährleisten. Tabelle 4 zeigt die im entwickelten System verwendeten Werte für das KNN und den SB-Algorithmus.
Fluchtstrategie für SB
Wenn sie in freier Wildbahn andere Beutetiere jagen, laufen SBs Gefahr, selbst gejagt zu werden. Adler, Habichte, Füchse und Schakale sind die Hauptfeinde, mit denen sie sich auseinandersetzen müssen. Sie müssen eine Vielzahl von Ausweichtechniken anwenden, um sich selbst oder ihre Beute zu schützen, sobald sie Gefahr wahrnehmen. Dieser Algorithmus simuliert die Fluchtmethoden, indem er Laufmodi (D2) und Tarnung (D1) modelliert. Wenn sie Feinden gegenüberstehen, verschmelzen Sekretärsvögel zunächst mit ihrer Umgebung, um sicher zu bleiben. Hier bemühen sich Sekretärsvögel, lokale Optima im Algorithmus zu vermeiden, indem sie ihre Positionen um die Beute (das beste Individuum) herum aktualisieren. Falls sie dem Feind nicht ausweichen können, wenden sie Flug- oder Schnelllauf-Strategien an, um sicher zu bleiben. Zu Referenzzwecken wird ein zufälliges Individuum Yrand als Leiter gewählt, um zu verhindern, dass man in einem lokalen Optimum feststeckt. Sekretärsvögel nutzen die Gleichungen (13) und (14), um ihre Positionen zu aktualisieren. Das Ablaufdiagramm des SBOA ist in Abbildung 6 dargestellt.
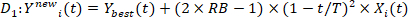 (13)
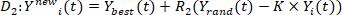 (14)
Darstellung der Designvariablen
Zu den Problemvariablen dieser Studie gehören die Entwurfsparameter, wie die PI-Reglerverstärkungen von Gleichspannungswandlern, sowie die Widerstände und Induktivitäten von Filtern und Wandlern. Gleichung (15) zeigt die Darstellung der Steuervariablen. Die Grenzen der Steuerungsparameter sind in Ergänzungstabelle 2 aufgeführt.
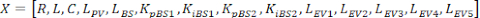 (15)
Fitness-Funktion (FF)
Die Minimierung der THD wird in dieser Studie als Zielfunktion (Obj) gewählt. Der Maximalwert von FF entspricht dem Minimalwert von Obj, wie in den Gleichungen (16) und (17) angegeben.
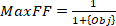 (16)
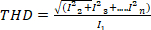 (17)
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Ergebnisse
Das vorgeschlagene eigenständige bifaziale PV-System mit ANNC-basierter MPPT für eine E-Ladestation wurde in Simulink/Matlab 2022b konstruiert und auf einem Intel Core i7 mit 16 GB RAM ausgeführt. Die ausgewählten System- und EV-Lastkennwerte sind in Tabelle 2 und ergänzender Tabelle 3 dargestellt. In dieser Arbeit werden drei in Tabelle 5 aufgeführte Fälle mit verschiedenen Kombinationen aus Sonneneinstrahlung (G), Temperatur (T), AC-Lasten und fünf Elektrofahrzeugen unterschiedlicher M...
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Diskussion
Insgesamt zeigen die Ergebnisse, dass diese Forschungsarbeit durch die Einführung einer neuartigen, optimierten Regelstrategie zur wissenschaftlichen Fachdisziplin beiträgt, die den Solarausgang erhöht, die Energiequalität verbessert und eine nachhaltige Infrastruktur für das Laden von Elektrofahrzeugen an Autobahnen unterstützt. Die entwickelte auf einer ANN basierende MPPT mit SBOA-optimiertem Filter, Umrichtern und Regler erreicht eine geringere Oberschwingungsverzerrung bei gleichzeitig stabiler Gleichspannungsbusspa...
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Offenlegungen
Die Autoren erklären, dass keine Interessenkonflikte bestehen.
Materialien
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| DC–AC-Wandler | MathWorks | Simscape Electrical Three-Level Converter Dokumentation: https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | Dreiphasiger, dreistufiger Mittelpunkt-geklammerter DC–AC-Wandlermodell. |
| DC–DC-Wandler | MathWorks | Simscape Electrical Boost Converter Dokumentation: https://www.mathworks.com/help/sps/ref/boostconverter.html | Boost-DC–DC-Wandlermodell zur Regelung der PV-Ausgangsspannung. |
| EV1-Batterie | MathWorks | Batteriemodelldokumentation: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Simulierte Blei-Säure-Batterie, die EV1 repräsentiert. |
| EV2–EV5-Batterien | MathWorks | Batteriemodelldokumentation: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Simulierte Lithium-Ionen-Batteriemodelle, die EV2, EV3, EV4 und EV5 repräsentieren. |
| MATLAB/Simulink | MathWorks | Software; https://www.mathworks.com/products/simulink.html | Softwareumgebung zur Modellierung und Simulation der photovoltaikbetriebenen Elektrofahrzeug-Ladestation. |
| Simscape Electrical | MathWorks | Software; https://www.mathworks.com/products/simscape-electrical.html | Komponentenbibliothek zur Modellierung der Leistungswandler, des elektrischen Netzwerks und des zugehörigen Steuersystems. |
| Solarpanel | Waaree Energies Ltd.; modelliert in MATLAB/Simulink | Modell WSM-315. Waaree-Produktinformationen: https://www.waaree.com/solar-pv-modules/; System Advisor Model: https://sam.nrel.gov/ | Die Parameter des WSM-315-Solarpanels wurden als benutzerdefiniertes PV-Modul unter Verwendung von Daten aus dem Waaree-Datenblatt und dem NREL-System Advisor Model eingegeben. |
| Speicherbatterie | MathWorks | Lead-Acid-Batterie-Modell-Dokumentation: https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | Simulierte Blei-Säure-Batterie, die als stationäres Energiespeichersystem verwendet wird. |
Referenzen
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.