Dieser Artikel stellt einen neuen 15-stufigen asymmetrischen mehrstufigen Wechselrichter mit zehn Schaltern und drei Gleichstromquellen vor. Durch die Optimierung der Schaltwinkel senkt eine KI-basierte selektive harmonische Eliminationstechnik den THD und steigert die Effizienz (>97%). Experimente und Simulationen bestätigen eine verbesserte Leistungsqualität, weniger Bauteile und die Kompatibilität mit Mittelspannungsanwendungen.
Ein Abonnement von JoVE ist erforderlich, um diesen Inhalt anzuzeigen. Melden Sie sich an oder beginnen Sie noch heute mit einer kostenlosen Testphase.
Forschungsartikel
Ein neuartiger asymmetrischer Wechselrichter mit fünfzehn Stufen für Mittelspannungsanwendungen
In diesem Artikel
Zusammenfassung
Zusammenfassung
Eine asymmetrische fünfzehnstufige Multilevel-Invertertopologie (MLI) mit reduziertem Schalter für Mittelspannungsanwendungen wird in diesem Artikel gezeigt, gekoppelt mit einer selektiven harmonischen Eliminationstechnik (SHE), unterstützt durch künstliche Intelligenz (KI). In der vorgeschlagenen Anordnung werden zehn unidirektionale Schalter und drei ungleiche Gleichstromquellen verwendet, um die gesamte Standspannung (TSV) zu begrenzen und gleichzeitig eine gestufte Ausgangsspannung zu erzeugen. Um die effektivsten Schaltwinkel für verschiedene Modulationsindizes zu finden, wird eine hybride Steuerungsstrategie verwendet, die ein künstliches neuronales Netzwerk (ANN) und die Newton-Raphson-(NR)-Methode kombiniert. Ein Niederspannungsexperimenteller Prototyp wird verwendet, um die Leistung der vorgeschlagenen Topologie zu testen, die mittels MATLAB/Simulink-Simulationen bewertet wird. Die Ergebnisse zeigen, dass der Wechselrichter unter den bewerteten Betriebsbedingungen mehrstufige Ausgangswellenformen mit niedrigerem harmonischen Gehalt und guter Umwandlungseffizienz erzeugen kann. Im bewerteten Lastbereich liegt der gemessene Wirkungsgrad zwischen 98,6 % und 97,1 %, und unter nominalen Bedingungen liegt die totale harmonische Verzerrung (THD) bei 5,47 %. Die vorgeschlagene Topologie erreicht laut einer Vergleichsanalyse mit einigen mehrstufigen Invertertopologien aus der Literatur eine geringere Anzahl von Schaltern und eine wettbewerbsfähige TSV- und Harmonieleistung unter vergleichbaren Betriebsannahmen. Da operative Umstände und Kontrollverfahren jedoch nicht vollständig in der Forschung standardisiert sind, sind diese Vergleiche lediglich informativ. Während die vorgeschlagene Architektur für eine skalierbare Erweiterung auf Mittelspannungsanwendungen gedacht ist, wird die experimentelle Validierung unter Verwendung eines Niederspannungsprototyps durchgeführt, um das Schaltverhalten und die Steuerungsfähigkeiten zu bestätigen. Die Ergebnisse zeigen, dass die Topologie und die Steuerungstechnik machbar sind, auch wenn die experimentelle Validierung bei niedrigeren Spannungsniveaus durchgeführt wird. Um eine breitere Anwendbarkeit zu erreichen, sind mehr Validierungen unter höheren Spannungsbedingungen und standardisierte Benchmarking-Rahmenwerke erforderlich.
Einleitung
Als weithin anerkannte erneuerbare Energiequelle zieht Solarenergie viel Aufmerksamkeit auf sich bei der Suche nach nachhaltigen Energielösungen. Solartechnologie wurde aufgrund ständiger Effizienzsteigerungen und Kostensenkungen weit verbreitet eingesetzt. Solarenergie ist unerlässlich, um die Abhängigkeit von fossilen Brennstoffen zu verringern und den Klimawandel zu verlangsamen, während Länder auf grünere Energiesysteme zusteuern. Die Kosteneffizienz und Umweltvorteile der Photovoltaik (PV) machen sie einzigartig. Das Ziel der laufenden Forschung und Systementwicklung ist es, die Energiegewinnung der PV-Zellen zu maximieren und gleichzeitig eine reibungslose Netzintegration zu gewährleisten. Multilevel-Wechselrichter (MLIs) sind in den letzten Jahren zu einer unverzichtbaren Technologie geworden, da sie in der Lage sind, große Leistungsniveaus zu bewältigen, und Vorteile wie geringere Schaltverluste, bessere Leistungsqualität und weniger harmonische Verzerrungen mit verbesserten elektromagnetischen Störungsmöglichkeiten bieten (1,2,3,4,5).
MLIs verwenden eine breite Palette von Gleichstromquellen und Leistungsschaltungen, die aus mehreren Halbleiterschaltern bestehen, um gestufte Spannungswellenformen6 zu erzeugen. Mit zunehmenden Leveln verbessert sich die Qualität der Wellenform. Die zunehmende Anzahl an Komponenten erschwert jedoch eine gute Zuverlässigkeit und Effizienz, was die Kostenum 7 erhöht. Damit MLIs gut funktionieren, insbesondere in erneuerbaren Energieanwendungen, ist eine stabile und zuverlässige Gleichstromversorgung unerlässlich. Durch die Steuerung der Spannungspegel und die Verringerung von Schwankungen verbessern DC/DC-Wandler die Spannungsqualität und Systemzuverlässigkeit erheblich. Beispielsweise hat eine robuste Sliding-Mode-Regelung für einen quadratischen Boost-Wandler, wie in8 vorgeschlagen, eine verbesserte dynamische Antwort und Systemstabilität gezeigt. In ähnlicher Weise zeigt eine vergleichende Analyse der Hochverstärkungs-DC/DC-Wandlertopologien in9 ausgefeilte Methoden zur Spannungssteigerung, die sie für die Integration mit MLIs in PV-Anwendungen qualifizieren.
Flugkondensator (FC), kaskadierte H-Brücke (CHB) und diodengeklemmte oder neutrale Punktklemme (NPC) sind die drei Haupt-MLI-Topologien10. Mehrere einphasige H-Brücken-Einheiten bilden den CHB-Wechselrichter, der je nach Gleichstromspannung11 in symmetrische und asymmetrische Varianten unterteilt ist. Konventionelle CHB-Wechselrichter erzeugen drei Ausgangspegel: null, negativ und positiv. Die individuelle Ausgangsspannung jedes Geräts wird addiert, um die Gesamtausgangsspannung12,13 zu bestimmen. Während FC- und NPC-Wechselrichter bei höheren Spannungsniveaus Schwierigkeiten bei der Spannungsausgleichung darstellen, werden CHB-Wechselrichter für Mittel- und Hochspannungsanwendungen bevorzugt14.
In15 wird eine einzigartige Struktur mit weniger Schaltern vorgeschlagen, allerdings mit dem Nachteil, mehrere Stromquellen zu benötigen. Um diese Herausforderungen zu bewältigen, ist der optimale Einsatz von Halbleiterbauelementen entscheidend. Eine asymmetrische Inverter-Topologie mit bidirektionalen Leistungsschaltern wird in16 präsentiert, was die Kosten des Wechselrichters durch eine Erhöhung der Anzahl der IGBTs erhöht. Andere Entwürfe konzentrieren sich darauf, die Spannungspegel zu erhöhen und gleichzeitig die Anzahl der Leistungsschalterum 17,18 zu verringern. Ein Full-Bridge-Wandler wird eingesetzt, um den von den Systemen erzeugten DC-Schrittausgang in einen AC-Schritt umzuwandeln. Aufgrund der spannungsblockierenden Einschränkungen des Full-Bridge-Wandlers sind Anwendungen auf Hochspannungssituationen beschränkt.
Mehrere innovative Topologien, wie das Dreiphasensystem, das aus drei Einphaseneinheiten besteht, wie in einerStudie 19 beschrieben, sind darauf ausgelegt, die Anzahl der Komponenten für Einphasen- und Dreiphasensysteme zu reduzieren. Untereinheits-MLIs werden von einigen Topologien verwendet, um mehrstufige Ausgänge mit weniger Schaltern und Gleichstromquellen(20) zu erzeugen. Bidirektionale Schalter, die antiparallel geschaltet sind, werden in einigen Systemen verwendet, um die Anzahl der Schalter zu reduzieren und eine Stromleitung in beide Richtungen zu ermöglichen:21, 22, 23, 24. Die Blockierung der Spannung zwischen Schaltern wird durch kaskadierende Untereinheiten reduziert, wodurch ein modulares Gerüst entsteht. Dennoch führt eine Erhöhung der Ausgangspegel zu einer entsprechenden Erhöhung der Anzahl der Schalter, was dennoch ein Nachteil darstellt. Neuartige MLI-Konfigurationen, die verschiedene Stufen bieten, dabei Komponenten abschneiden und Spannung blockieren, sind daher ständig nachgefragt, was letztlich die Kosten für den Wechselrichter senkt. Eine neue MLI-Topologie, genannt Packed H-Bridge, hat Basiseinheiten, die auf beiden Seiten einer ganzen Brückeverbunden sind. Andere Konstruktionen hingegen konzentrieren sich darauf, die Spannungsbelastung von Schaltern zu reduzieren, indem sie auf die H-Brücke verzichten. Viele dieser Topologien erfordern jedoch viele Komponenten. Um Schalter, Kondensatoren und Standspannung bei der Optimierung der Ausgangsspannungsschritte27 zu minimieren, untersucht man ein hybrides Kaskaden-Multilevel-Inverterdesign (HCFMLI), das im unteren Abschnitt eine Standard-Dreibein- und H-Brücken-Zelle umfasst. In einer Studie28,29 wird ein Vergleich kaskadierter MLI-Topologien unter Verwendung symmetrischer und asymmetrischer Konfigurationen bereitgestellt.
Eine Studie schlägt ein Kaskadendesign für Mehrstufewandler vor, basierend auf in Serie geschalteten Sub-Mehrstufeeinheiten, mit zwei Möglichkeiten, die Größen der Gleichstromquellen30 zu berechnen. Eine Studie beschreibt einen spärlichen 13-stufigen Wechselrichter mit 14 Schaltern, vier Kondensatoren und zwei Dioden, der eine einzelne Gleichstromquelle nutzt, um eine sechsfach verstärkte Ausgangsspannungvon 31 zu liefern. Alle möglichen Ausgangsspannungspegel werden durch die Kaskadentopologie erzeugt, die in einer Studie32 vorgeschlagen wurde, und vergleichende Analysen zeigen, dass sie moderneren Mehrstufwandlern33 überlegen ist. Eine einphasige MLI mit symmetrischen und asymmetrischen Ausgangsspannungen wird von der Topologie in einer anderen Studie34 eingeführt. Ein weiteres Forschungsprojekt35 bietet eine einphasige, mehrstufige Topologie, die eine asymmetrische DC-Quellkonfiguration unterstützt, die eine 15-stufige Ausgabe erreicht und gleichzeitig Platz und Kosten reduziert.
Obwohl in der Literatur mehrere Invertertopologien mit fünfzehn Ebenen dokumentiert wurden, entstehen unterschiedliche Abwägungen in Komplexität, Kosten und harmonischer Leistung durch Unterschiede in der Anzahl der Schalter, der Konfiguration der Gleichstromquelle und den Steuerungsmethoden. Tabelle 1 fasst einen strukturellen Vergleich der repräsentativen Invertertopologien mit fünfzehn Ebenen zusammen, um das vorgeschlagene Design in den Kontext zu setzen. Der Vergleich konzentriert sich auf wichtige Faktoren wie die Anzahl der Schalter, Gleichstromquellen und die Steuerstrategie. Da Betriebsbedingungen und Bewertungsmaße je nach Forschung variieren, ist dieser Vergleich suggestiv und basiert auf angegebenen Konfigurationen.
Dieser Arbeitsbeitrag lässt sich in zwei Klassifikationen einteilen: (i) einen Topologiebeitrag, der aus einem fünfzehnstufigen Inverter auf Basis einer asymmetrischen Topologie mit weniger Schaltern besteht; und (ii) einen Regelungsbeitrag, der eine KI-unterstützte selektive harmonische Eliminationstechnik (SHE) verwendet, um die besten Schaltwinkel zu finden, um Unterordnungs-Obertöne zu entfernen und dabei die grundlegende Spannungsregelung zu erhalten. Der Einsatz eines künstlichen neuronalen Netzwerks (ANN), um die nichtlineare Beziehung zwischen Modulationsindex und optimalen Schaltwinkeln zu erlernen, abgeleitet aus der selektiven harmonischen Eliminations-(SHE)-Formulierung, wird in dieser Arbeit besonders als "KI-basiert" bezeichnet. Indem nahezu optimale Anfangslösungen angeboten werden, die anschließend mit der Newton-Raphson-Methode verfeinert werden, fungiert die ANN als datengetriebener Prädiktor, der den Rechenaufwand drastisch reduziert. Im Vergleich zu rein numerischen Methoden ermöglicht dieser hybride Ansatz eine schnellere Konvergenz und eine einfachere praktische Anwendung.
Das Hauptziel ist die Entwicklung eines neuartigen einphasigen Systemdesigns, das einen asymmetrischen Quellansatz nutzt und Stromleitung mit einer minimalen Anzahl von Stromvorrichtungen ermöglicht. Dieser Artikel schlägt einen 15-Liter-Wechselrichter mit fünfzehn Stufen (15 L) für Niederspannungsanwendungen wie Solarenergieerzeugung, Elektroautos (EVs) und andere Hochleistungsspezifikationen vor. Abbildung 1 zeigt die Verbindung von Solarpaneelen auf dem Dach, Batterie, Brennstoffzellen, Superkondensator, einem DC-DC-Wandler und der elektrischen Antriebslast durch den vorgeschlagenen Multilevel-Inverter (MLI). Skalierbarer mehrstufiger Betrieb ist der Hauptfokus der Entwicklung des vorgeschlagenen Wechselrichters. Die Entwurfskonzepte sollen die Erweiterung auf Mittelspannungsanwendungen erleichtern, vorbehaltlich geeigneter Geräteauswahl, Isolierungsdesign und systembezogener Überlegungen, selbst wenn die aktuelle Arbeit die Topologie mit einem Niederspannungs-Laborprototyp validiert. Die folgenden Beiträge sind die Hauptbeiträge dieser Studie: 1) Eine neuartige asymmetrische MLI-Topologie auf Basis von CHB, die hohe Ausgangsspannungspegel beibehält und dabei weniger Leistungs-Halbleiterschalter verwendet, 2) Optimierung der Kostenfunktion und der Gesamtstandspannung (TSV) zur Steigerung der Wirtschaftlichkeit und Effizienz und 3) Die Vergleichsanalyse zeigt, dass die vorgeschlagene Topologie aktuelle Systeme in Bezug auf Effizienz übertrifft und die Gesamtharmonische Verzerrung (THD) reduziert.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Protokoll
Topologie-Konfiguration
Abbildung 2 zeigt die empfohlene Architektur, die aus 10 Schaltern und drei asymmetrisch angeordneten Spannungsquellen besteht. Die Gleichstromquellen im vorgeschlagenen 15-stufigen Wechselrichter haben ein Verhältnis von 1:2:4. Dieses Verhältnis ist nicht willkürlich; sie wurde so gewählt, dass die Anzahl der Gleichstromquellen minimiert wird und gleichzeitig eine große Bandbreite an Spannungskombinationen erzeugt werden kann. Die gewählten Werte erhöhen die Anzahl der Ausgangspegel, indem sie die Erzeugung diskreter Spannungsstufen ohne Duplikation ermöglichen. Alle in dieser Studie verwendeten Materialien sind in der Materialtabelle aufgeführt.
Schaltmodi
Die Schaltzustände dieser Methode sind in den Abbildungen 3 und 4 dargestellt. Rot kennzeichnet den leitenden Pfad und Grün den nicht leitenden Pfad der passenden Schalter in den Abbildungen 3 und 4. Zehn Schalter mit drei bevorzugten Spannungsquellen werden platziert, um Pegel in einer natürlichen Größenfolge zu erzeugen. Tabelle 1 listet die Schalter auf, die zur Erzeugung der notwendigen Spannungspegel verwendet werden. In Tabelle 2 bezeichnet 0 die Nichtleitfähigkeit und 1 den Leitfähigkeitspfad der Schalter. Die Betriebsmodi der vorgeschlagenen Topologie sind wie folgt.
0Vgleichstrom: Um in diesem Betriebsmodus null Spannung zu erreichen, leiten entweder S1, S2, S3, S7 und S9 wie in Abbildung 3A dargestellt.
±1Vgleichstrom: S1, S5, S6, S7 und S9 führen gemäß den in Abbildung 3B gezeigten Moden zur Erfassung der +1Vgleichstrom-Ausgangsspannung . Um -1 VGleichspannung als Ausgangsspannung zu erhalten, führen S2, S3, S4, S8 und S10 wie in Abbildung 4A angegebene Moden an.
±2VGleichspannung: Um +2VGleichspannung als Ausgangsspannung zu erhalten, schalten sich S3, S4, S6, S7 und S9 wie in Abbildung 3C gezeigt ein. S1, S2, S5, S8 und S10 werden auf die gleiche Weise wie in Abbildung 4B angegeben geleitet, um eine Ausgangsspannung von -2 VGleichstrom zu erreichen.
±3Vgleichstrom: Zur Bereitstellung der +3 V DC-Ausgangsspannung, wie in Abbildung 3D dargestellt, leitet S1, S3, S6, S7 und S9 jeweils. Wie in Abbildung 4C gezeigt, leiten S2, S4, S5, S8 undS 10 auf ähnliche Weise, um eine Ausgangsspannung von -3 VGleichstrom zu erzeugen.
±4VGleichspannung: S1, S2, S3, S7 und S8 leiten wie in Abbildung 3E dargestellt, um +4VGleichspannung als Ausgangsspannung zu betreiben. S4, S5, S6, S9 und S10 werden in den in Abbildung 4D gezeigten Sequenzen durchgeführt, um eine Ausgangsspannung von -4VGleichstrom zu erhalten.
±5VGleichspannung: Die Schaltsequenz zur Erzeugung von +5VGleichspannung als Ausgangsspannung ist in Abbildung 3F dargestellt. Abbildung 4E zeigt das Leitfähigkeitsmuster der Schalter, um eine Ausgangsspannung von -5VGleichspannung zu erzeugen.
±6VGleichspannung: Die entsprechenden Schaltmuster, die +6VGleichspannung als Ausgangsspannung erzeugen, sind in Abbildung 3G dargestellt. Abbildung 4F zeigt das Schaltmuster, das zur Erzeugung einer Ausgangsspannung von -6 VGleichspannung verwendet wird.
±7VGleichstrom: S1, S3, S6, S7 und S8 leiten, wie in Abbildung 3H gezeigt, um eine Ausgangsspannung von +7VGleichspannung zu entwickeln. S2, S4, S5, S8 und S9 leiten, wie in Abbildung 4G dargestellt, um eine Ausgangsspannung von -7 VGleichstrom zu erreichen.
Modulationsmethode
Bei dieser Arbeit wird eine Niederfrequenzregelungstechnik zur Analyse der Wirksamkeit des vorgeschlagenen Wechselrichters verwendet. Die selektive harmonische Elimination (SHE) nutzt eine Methode mit niedriger Schaltfrequenz, um den Betrieb des MLI durchzuführen. Niedrigordnungs-Harmoniken werden effizient durch SHE eliminiert, was zusätzlich Schaltverluste minimiert. Diese Methode erfordert jedoch die Lösung mehrerer herausfordernder transzendentaler Gleichungen. Abbildung 4 zeigt die für eine Viertelwellensymmetrie berücksichtigten Schaltwinkel. Die Wellenform für eine m-Pegel (m ist eine ungerade Zahl) Ausgangsspannung hat 2(m-1) Schaltwinkel. Abbildung 5 zeigt die Aufteilung der Schaltwinkel in vier Quadranten. Die Hauptschaltwinkel sind die im ersten Quadranten, der von 0 bis π/2 reicht. Die übrigen Quadrantenwinkel lassen sich leicht anhand der wichtigsten Schaltwinkel bestimmen.
Um die Gesamt-Harmonische Verzerrung (THD) des Inverters zu reduzieren, zielt die HE-Technik darauf ab, Unterordnungs-Obertöne zu entfernen. Da der Ausgang 15 Pegelstufen hat, verwendet der vorgeschlagene Wechselrichter SHEPWM, um Unterordnungs-Obertöne wie die dritte, fünfte, siebte, neunte, elfte und dreizehnte zu zielen und zu eliminieren. Kleine Filter können verwendet werden, um Obertöne höherer Ordnung erfolgreich zu unterdrücken. Die mathematischen Ausdrücke der Ausgangsspannungswellenform werden mit der Fourierreihe erhalten. Die folgenden Gleichungen liefern folgende Ausdrücke:
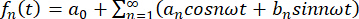 (1)
Wobei eine0= Gleichstromkomponente
an = Gerade Harmonische
bn=Ungerade Harmonische
In diesem Fall
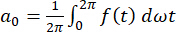 (2)
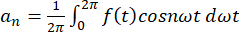 (3)
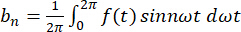 (4)
Die Ausgangswellenform im Viertelzyklus hebt die geraden Obertöne (an = 0) und die Gleichstromkomponente (a0 = 0) auf, sodass nur noch die ungerade Obertöne (bn) übrig bleiben. Daher wird die Mehrstufe-Wechselrichter-Ausgangsgleichung wie folgt ausgedrückt wie folgt
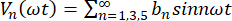 (5)
Da es sich um einen 15-stufigen Wechselrichter handelt, werden für einen Viertelzyklus 7 Zündwinkel verwendet, um die Spitzenspannung jeder Oberschwingungskomponente zu bestimmen. Die folgenden Gleichungen stellen die Spitzenharmonischen Komponenten dar.
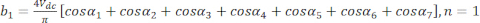 (6)
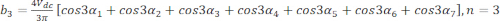 (7)
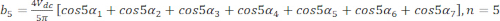 (8)
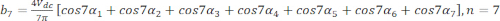 (9)
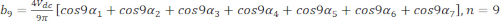 (10)
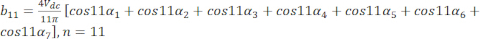 (11)
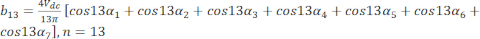 (12)
Es ist notwendig, die Spannungsgrößen der dritten, fünften, siebten, neunten, elften und dreizehnten Ordnungsharmoniken auf Null der oben genannten Gleichungen zu stellen, um sie aus der Last zu entfernen.
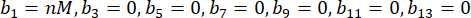 (13)
Der Modulationsindex (M) des Inverters kann berechnet werden durch
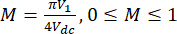 (14)
Die Newton-Raphson-(NR)-Methode wird verwendet, um die Zündwinkel zu berechnen, und das Hauptziel von SHE PWM ist es, die harmonischen Werte so weit wie möglich zu reduzieren. Der NR-Ansatz beginnt die Lösung nichtlinearer Gleichungen mit einer Anfangsschätzung, die eine Zufallszahl zwischen 0 und 90◦ ist. Iterationen mit Zahlen werden durch j und e dargestellt. Der NR-Ansatz beinhaltet folgende Maßnahmen.
Schritt 1: Um die Schusswinkel zu bestimmen, werden Anfangswerte festgelegt.
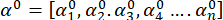 (15)
Schritt 2: Verwenden Sie die Jacobimatrix für "n" Variablen in den "k"-Iterationen, um die Werte für die nichtlineare Gleichung und dα zu berechnen.
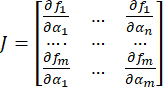 (16)
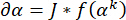 (17)
Schritt 3: Wenn δα größer als der Schwellenwert liegt, wiederholen Sie Schritt 4. Wenn der Schwellenwert gleich oder größer als δα ist, wird der Prozess gestoppt.
Schritt 4: Sobald Gleichung (18) den α-Wert aktualisiert hat, gehen Sie zu Schritt 2.
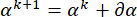 (18)
Um die idealen Schaltwinkel zu bestimmen, werden künstliche neuronale Netzwerke (ANN) und der Newton-Raphson-Ansatz verwendet. Für sein Trainingsverfahren benötigt eine ANN erste Eingaben. Die internen Schichten der bei dieser Methode verwendeten künstlichen neuronalen Netze sind in Abbildung 6 dargestellt. Um die idealen Schaltwinkel bereitzustellen, besteht sie aus zwei versteckten Schichten (H1 und H2), die zwischen Eingangs- und Ausgangsschicht platziert sind, sowie einer einzigen Eingangsschicht mit dem Wert VDC. Das Modell wird nichtlinear gemacht, indem eine "tanh"-Aktivierungsfunktion verwendet wird, die einen Bereich von -1 bis 1′ hat. Indem jedem ihrer Eingaben ein Gewicht zugewiesen wird, werden einzelne Neuronen (Yi) berechnet. K ist ein Wert zwischen 0 und der Anzahl der Neuronen in der vorhergehenden Schicht. Die Ausgangswerte werden innerhalb des festgelegten Bereichs mittels der Tanh-Funktion skaliert. Im Folgenden eine Beschreibung davon
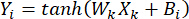 (19)
Es sollte erwähnt werden, dass Wk für das Gewicht jedes Neurons steht, Xk für die Ausgabe des k-ten Neurons und Bi für die Verspannung der verborgenen Schicht. Die Fehlermetriken werden anhand des mittleren quadratischen Fehlerverlusts (MSE) berechnet. Der Rückpropagationsansatz, bei dem der Adam-Optimierer die Gewichte jeder Schicht modifiziert, wird verwendet, um den Fehlerverlust zu verringern.
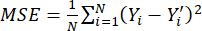 (20)
Das Flussdiagramm in Abbildung 7 beschreibt das Optimierungsverfahren des hybriden ANN-NR-Algorithmus. Eine hybride Artificial Neural Network (ANN) und Newton-Raphson (NR) Technik wird verwendet, um eine genaue und recheneffiziente Berechnung optimaler Schaltwinkel zu gewährleisten, da nichtlineare selektive harmonische Eliminationsgleichungen (SHE) mit der Newton–Raphson-Methode über einen Modulationsindexbereich von 0,6 ≤ M ≤ 1,0 gelöst werden, um den Trainingsdatensatz offline zu erstellen. Gültige Schaltwinkelmengen (α₁–α7), die die Anforderungen an harmonische Entfernung für die dritte, quinte, siebte, neunte, elfte und dreizehnte Obertonen erfüllen, werden für jeden Modulationsindex gefunden und gespeichert. Ein Eingabeneuron, das den Modulationsindex (M) darstellt, zwei versteckte Schichten und sieben Ausgangsneuronen, die Schaltwinkel α₁ bis α7 anzeigen, bilden ein vorwärts vorwärts neurales Netzwerk. In der ersten verborgenen Schicht befinden sich fünfzehn Neuronen und zehn in der zweiten. Die Ausgabeschicht besitzt eine lineare Aktivierungsfunktion, aber die versteckten Schichten verwenden hyperbolische Tangential- (Tanh-)Aktivierungsfunktionen, um Nichtlinearität hinzuzufügen. Sowohl Eingabe- als auch Ausgabedaten sind auf den Bereich [−1, 1] standardisiert, um die Trainingsstabilität und Konvergenz zu verbessern. Vor dem Training werden der Modulationsindex und die Schaltwinkel entsprechend skaliert, und während der Inferenz werden sie neu skaliert.
Der Datensatz ist 60:20:20 in Trainings-, Validierungs- und Testsätze aufgeteilt. Die Adam-Optimierungstechnik mit einer Lernrate von 0,001 und einem mittleren quadratischen Fehler (MSE) als Verlustfunktion wird verwendet, um das Netzwerk zu trainieren. Um Überausrüstung zu vermeiden, wird das Training über bis zu 1000 Epochen mit vorzeitigen Stopps durchgeführt. Das Training wird gestoppt, wenn der MSE unter eine vorgegebene Schwelle fällt oder wenn sich der Validierungsverlust über 50 aufeinanderfolgende Epochen nicht verbessert (Geduldskriterium). Anfängliche Schaltwinkelschätzungen für einen bestimmten Modulationsindex werden während des Betriebs vom trainierten ANN bereitgestellt. Die Newton–Raphson-iterative Lösung verwendet diese Abschätzungen dann als Ausgangsbedingungen. Der NR-Ansatz gewährleistet eine genaue harmonische Entfernung, indem die ANN-Ausgänge feinjustiert werden, um die nichtlinearen SHE-Gleichungen perfekt zu erfüllen.
Wenn die Restgrößen der beabsichtigten Harmonischen (3.–13.) kleiner als 0,5 % sind und die Schaltwinkel die erforderliche Ordnungsbeschränkung erfüllen, gilt eine Lösung als gültig:
0 < α1 < α2 < α3 < α4 < α5 < α6 < α7 < π / 2. Schnelle Konvergenz und zuverlässige harmonische Unterdrückung über den gesamten Modulationsindexbereich sind die Ergebnisse dieser hybriden ANN–NR-Strategie, die die hervorragende Genauigkeit iterativer numerischer Techniken mit der schnellen Vorhersagekraft neuronaler Netze verbindet. Tabelle 2 zeigt Informationen zu mehreren Parametern (α1 bis α7) und Messungen (5, 7, 11 und 13) für einen Bereich von MI-Werten. Diese Zahlen scheinen Messungen oder Merkmale zu widerspiegeln, die mit den MI-Werten verbunden sind. Abbildung 8A zeigt, wie sich Schaltwinkel in Bezug auf den Modulationsindex unterscheiden, und Abbildung 8B zeigt, wie die harmonische Ordnung in Bezug auf den Modulationsindex variiert.
Leistungsanalyse
In dieser Studie bewerten wir die Leistung des vorgeschlagenen asymmetrischen Wechselrichters mit fünfzehn Stufen, indem wir uns auf die Spannungsverteilung, die Umwandlungseffizienz, die Leistungsverlusteigenschaften und die Gerätenutzung konzentrieren – all das hat einen direkten Einfluss auf die praktische Umsetzung. Die maximalen Sperrspannungen aller Schalter unter verschiedenen Betriebsbedingungen werden addiert, um die gesamte Standspannung (TSV) zu bestimmen. Wir stellen fest, dass die Spannungsspannung auf Basis der in Tabelle 2 angegebenen Schaltzustände nicht gleichmäßig unter den Geräten verteilt ist. Zum Beispiel stoßen Schalter S1, S2, S5, S9 und S10 auf Blockspannungen von Vdc, 3VDC, 2VDC, 4VDC und4V DC auf der +6VDC-Arbeitsebene .
Bei diesem Aufbau ist die Spitzenspannungsspannung von Schaltgeräten, die an die Quelle angeschlossen sind (V3), gleich, während Schaltgeräte, die an Quellen (V1 und V2) angeschlossen sind, unterschiedliche Werte haben. Die folgenden Gleichungen zeigen die maximale Spannungsspannung des Schalters.
VS1 = VS4 = V1 = VDC (21)
VS3 = VS5 = V2 = 2VDC (22)
VS2 = VS6 = V1 + V2 = 4VDC (23)
VS7 = VS8 = VS9 = VS10 = V3 = 4VDC (24)
wobei VSn die maximale Spannungsspannung des Bauelements darstellt, solange es sich in der ausgeschalteten Position befindet. Die gesamte Standspannung (TSV) für das vorgeschlagene Design wird als (25) angegeben.
TSV = 2 * VS1 + 2 * VS3 + 2 * VS2 + 4 * VS7 = 30 VDC (25)
Die asymmetrische Gleichstromquellenanordnung und die Schaltsequenz führen direkt zu dem in Abbildung 9 dargestellten nicht-uniformen Spannungsprofil. Die ungleichmäßige Verteilung erfordert eine sorgfältige Gerätebewertung und -auswahl, um eine Überlastung der Bauteile zu verhindern, obwohl der Gesamt-TSV niedriger ist als bei herkömmlichen Designs. Im Rahmen der vorgeschlagenen Topologie bewerten wir auch die Verbindung zwischen der Anzahl der Schalter und den erreichbaren Spannungsniveaus. Die aktuelle Architektur verwendet 10 Schalter, um fünfzehn Ebenen zu erreichen, im Gegensatz zu traditionellen kaskadierenden Strukturen, bei denen die Pegelverbesserung meist proportionale Erweiterungen der Komponenten erfordert. Laut unserer Untersuchung werden Leitungsrouten in mehreren Betriebsmodi wiederverwendet, um diese Reduzierung zu erreichen. Dennoch beschränkt diese Methode die einfache Skalierbarkeit auf höhere Spannungspegel und fügt der Schaltlogik weitere Einschränkungen hinzu.
Die Gleichung (26) wird durch Berechnung des Kostenfaktors unter Verwendung aller Terme erhalten, die von der Anzahl der Quellen (Ns), der Anzahl der Schalter (Nsw), der Anzahl der Gate-Treiber-Schaltungen (NTreiber), der Diodenanzahl (ND), der Kondensatoranzahl (NC), dem Kostenfaktor (CF) und dem Wirkungsgrad abhängen. In diesem Fall stellt δ den Gewichtungsfaktor dar. Bauteile erhalten mehr Gewicht, wenn δ kleiner als 1 ist, während die Gesamtstandspannung (TSV) (p.u.) mehr Gewicht bekommt, wenn δ größer als 1 ist. Wenn δ = 1, so sind die Komponentengewichte und TSV (p.u.) gleich. Für alle in dieser Studie diskutierten Topologien wird δ als 1 angenommen.
CF = Ns + Nsw + NTreiber + ND + NC + δ*TSV(p.u.) (26)
Der Wirkungsgrad des Wechselrichters wird oft als Gleichung (27) angegeben.
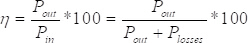 (27)
wobei Leistungsabgab, Leistungseinsatz und Leistungsverluste durch PAus, P in und PVerluste jeweils dargestellt werden. Schaltverluste und Leitungsverluste sind die drei Arten von Leistungsverlusten in der vorgeschlagenen Topologie. Schaltverluste: Diese Verluste entstehen durch das schnelle Ein- und Ausschalten von Geräten in einem einzigen Zyklus. Die Formel wird verwendet, um die durch Übergänge verursachten Schaltverluste auszudrücken.
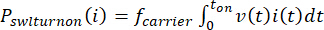
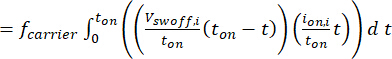
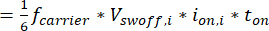 (28)
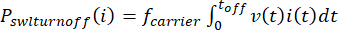
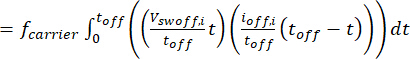
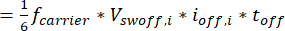 (29)
Der Einschaltverlust, der Abschaltverlust und die Aus-Zustandsspannung des i-ten Schalters werden mit Pswlturnon(i), Pswltunoff(i) und Vswoff bezeichnet. I-An und IOff stehen für die Ströme im Ein- und Aus-Zustand der Schalter. Gleichung (30) zeigt, wie diese Verluste addiert werden, um die Gesamtverluste des Schalters (Psw(Gesamt)) zu bestimmen.
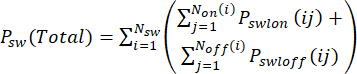 (30)
Leitungsverluste: Die Leitungsverluste eines Schalters werden dargestellt als
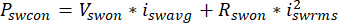 (31)
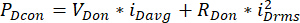 (32)
wobei Vdon und Vswon die On-State-Spannungsabfälle der Diode bzw. des Schalters darstellen, und PDcon und Pswcon die Leitungsverluste von Diode und Schalter darstellen. Der Ein-Zustand-Widerstand der Diode und des Schalters wird durch RDon und RSwon dargestellt, während die Durchschnitts- und RMS-Ströme des Schalters durch iDavg, iswavg, iDrms und iswrms dargestellt werden.
Für die ausgewählten Bauelemente werden standardisierte Datenblatt-basierte Eigenschaften verwendet, um die PLECS-Halbleitermodelle zu konfigurieren. Schaltverluste (Pan, Paus), Leitungsparameter (RDon, VDon) und thermische Widerstände werden anhand von nominalen Datenblattwerten angegeben und intern von PLECS entsprechend den momentanen Betriebsbedingungen skaliert, wenn keine vollständige Kurvenanpassung aus Herstellerdaten vorliegt.
Mit der in Abbildung 10 dargestellten PLECS-Simulationsplattform führen wir Verlustanalysen durch, um den Leistungsverlust zu bewerten und dabei Gerätemerkmale sowohl für Leitungs- als auch für Schaltverluste zu berücksichtigen. Wir stellen fest, dass sich die Verteilung der Verluste je nach Last dramatisch verändert. Leitungsverluste dominieren bei rein ohmscher Belastung, da bestimmte Schalter einen konstanten Stromfluss erfahren. Andererseits führt Phasenverzögerung zwischen Spannung und Strom dazu, dass Schaltverluste bei RL-Lasten ansteigen, was zu einer erhöhten Energieabgabe bei Schaltübergängen führt. Die Abbildungen 11A und 11B zeigen dieses Verhalten, wobei einige Schalter kontinuierlich höhere Verlustkonzentrationen basierend auf ihrer Leitungsfunktion zeigen.
Wie in Abbildung 12 dargestellt, wird der Gesamtwirkungsgrad des Wechselrichters berechnet, indem Ausgangsleistung mit Eingangsleistung unter verschiedenen Betriebsbedingungen (0–2000 W) verglichen wird. Laut unseren Ergebnissen sinkt die Effizienz auf 97,1 % nahe den angegebenen Bedingungen von 98,6 % bei niedrigeren Leistungsstufen. Wir erklären diese Tendenz dadurch, dass bei steigender Stromstärke Schalt- und Leitungsverluste mehr beitragen. Die beobachtete Veränderung legt nahe, dass Verlustmechanismen bei höheren Lastniveaus stärker werden und im thermischen Design berücksichtigt werden sollten, auch wenn die Effizienz weiterhin gut bleibt.
Es ist entscheidend zu betonen, dass diese Leistungsmaße unter Simulationsbedingungen abgeleitet werden, die vereinfachte parasitäre Modellierung und idealisiertes Schaltverhalten voraussetzen. In realen Anwendungen können andere Elemente wie Totzeiteinfügung, Verzögerungen bei Gatetreibern, Streuinduktivitäten und temperaturabhängige Bauteileigenschaften die Effizienz und die Verlustverteilung verändern. Folglich erfassen die Ergebnisse nicht alle realen Betriebsauswirkungen vollständig, auch wenn sie eine konsistente Grundlage für eine Vergleichsbewertung bieten. TSV, Effizienz und Verlustverteilung werden häufig als Benchmarking-Kriterien in der mehrstufigen Inverteranalyse verwendet, und der in dieser Arbeit verwendete Leistungsbewertungsansatz entspricht den in diesem Bereich anerkannten Verfahren. Wir weisen jedoch darauf hin, dass die in dieser Arbeit betrachtete Topologie, Schalttechnik und Betriebsbedingungen intrinsisch von den quantitativen Ergebnissen abhängen.
Die vorgeschlagenen asymmetrischen fünfzehnstufigen Invertertopologien und einige mehrstufige Invertertopologien aus der Literatur werden in Tabelle 3 gegenübergestellt. Wichtige strukturelle und leistungsbezogene Faktoren wie Schalteranzahl, Anzahl der Gleichstromquellen, Steuerungstechnik und allgemeine Betriebseigenschaften stehen im Mittelpunkt des Vergleichs. Es wurde festgestellt, dass bestimmte Stromanordnungen, wie die in24,25, mehr Schalter (bis zu 16) verwenden oder auf hybride oder hochfrequente Modulationstechniken setzen, was zu erhöhter Steuerungskomplexität und Schaltverlusten führen kann. Obwohl sie unter unterschiedlichen Modulationsschemata und Designbeschränkungen funktionieren, erreichen andere reduzierte Schaltertopologien wie27 eine geringere Geräteanzahl.
Unter einem niederfrequenten, SHE-basierten Steuerrahmen erzeugt die vorgeschlagene Architektur einen Ausgang mit fünfzehn Pegeln über zehn Schalter und drei Gleichstromquellen. Im Vergleich zu bestimmten Referenzdesigns zeigt die Topologie eine geringere Anzahl von Schaltern und eine moderate Gesamtstandspannung (TSV) für diesen Aufbau und Betriebszustand. Es sollte jedoch hervorgehoben werden, dass die bereitgestellten Vergleiche auf Daten aus der Literatur basieren und nicht alle Studien dieselben Betriebsbedingungen, Modulationssysteme und Lastannahmen verwenden. Daher ist es unmöglich, die direkte Eins-zu-eins-Leistungsäquivalenz zu beweisen. Anstatt eine vollständig angepasste Basislinie anzubieten, soll der Vergleich eine strukturelle und suggestive Bewertung liefern. Insgesamt bietet die vorgeschlagene Konfiguration innerhalb des bewerteten Arbeitsgebiets einen praktikablen Kompromiss zwischen Komponentenanzahl, Steuerungskomplexität und harmonischer Leistung.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Ergebnisse
Simulationsergebnisse
Der Betrieb auf fünfzehn Ebenen wird mit der MATLAB/Simulink-Schnittstelle simuliert. Die Lastparameter liegen bei 100 Ω bzw. 100 mH, und die Quellspannungen für fünfzehn Stufen sind mit 100 V, 200 V und 400 V klassifiziert. Der vorgeschlagene Wechselrichter arbeitet mit 50 Hz, was seine Grundfrequenz ist. Die Leistung des Wechselrichters unter ohmschen Lastbedingungen ist in Abbildung 13 dar...
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Diskussion
Die asymmetrische Invertertopologie mit reduziertem Schalter auf fünfzehn Ebenen kombiniert mit einer KI-unterstützten selektiven harmonischen Eliminationstechnik (SHE) wird in diesem Artikel vorgestellt. Die vorgeschlagene Anordnung ist für Mittelspannungsanwendungen wie Solarsysteme und elektrische Antriebsschnittstellen geeignet, da sie ein gutes Gleichgewicht zwischen Schaltanzahl, Gesamtstandspannung (TSV) und harmonischer Leistung schafft. Die Topologie kann hochwertige gestufte Sp...
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Offenlegungen
Die Autoren erklären keine Interessenkonflikte.
Danksagungen
Die Autoren erklären, dass diese Forschung keine spezifischen Zuschüsse von Förderorganisationen aus öffentlichem, kommerziellem oder gemeinnützigen Sektor erhalten habe.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Materialien
```html
```
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| Current Sensor | Hall-Effekt-Sensor | — | Verwendet für Strommessung |
| DC-Stromversorgung (isoliert) | Laborversorgung | — | 10 V, 20 V, 40 V isolierte DC-Quellen |
| Digitales Speicheroszilloskop (DSO) | Tektronix | — | Verwendet für Wellenformbeobachtung und Messung |
| DSP-Controller | Texas Instruments | TMS320F28379D | Verwendet für Impulsgenerierung und Steuerungsimplementierung |
| Gate-Treiber-Schaltung | Benutzerdefinierte Treiber-IC | IR2110 | Verwendet für MOSFET-Schaltsteuerung |
| Induktive Last | — | — | 30 mH Induktor |
| MATLAB/Simulink | MATLAB | Version (2025a) | Verwendet für Simulation und Analyse |
| MOSFET | Infineon | IRFP460 | 500 V, 20 A Leistungsschalter, verwendet im Inverter |
| PCB/Breadboard-Setup | Benutzerdefiniert | — | Verwendet für Hardware-Implementierung |
| Personal Computer | — | — | Verwendet für Simulation und DSP-Programmierung |
| PLECS Software | PLECS | Version (5.0.3.) | Verwendet für thermische und Verlustanalyse |
| Leistungsdiode | ON Semiconductor | MUR860 | 600 V, 8 A schnelle Erholungsdiode |
| Netzteil | — | — | Hilfsversorgung für Steuerungs- und Treiberschaltungen |
| Resistive Last | — | — | 30 Ω Leistungswiderstand |
| Spannungssonde | Tektronix | — | Verwendet für Spannungswellenformerfassung |