Dieses Protokoll zielt darauf ab, die Durchführbarkeit und Sicherheit eines hybriden roboterassistierten thorakalen und transzervikalen Zugangs zur Resektion massiver substernaler Schilddrüsen-Strumen zu demonstrieren und unterstreicht dessen Potenzial, eine Sternotomie zu vermeiden, die chirurgische Morbidität zu reduzieren und eine effektive Mobilisierung mediastinaler Befunde zu ermöglichen, während gleichzeitig kritische Strukturen erhalten bleiben.
Methodenartikel
Kombinierte roboterassistierte Thoraxchirurgie und transzervikaler Zugang für die substernale Thyreoidektomie: Eine sternotomievermeidende Technik
In diesem Artikel
Zusammenfassung
Zusammenfassung
Eine erhebliche Ausdehnung von Schilddrüsenmassen in das Mediastinum erforderte historisch gesehen hochmorbide Sternotomie- oder Thorakotomie-Inzisionen bei der substenalen Thyreoidectomie. Diese vorläufige Erfahrung aus einer Einrichtung des tertiären Versorgungsniveaus an einem akademischen Zentrum veranschaulicht einen kombinierten minimalinvasiven, roboterassistierten thorakalen (RATS) und transzervikalen Ansatz für die substenale Thyreoidectomie. Patienten werden für den minimalinvasiven Ansatz in Betracht gezogen, wenn eine ausgeprägte Strumaausdehnung in das vordere und hintere Mediastinum vorliegt oder zusätzliche Risikofaktoren für Wundheilungsstörungen im Zusammenhang mit einer Sternotomie bestehen. Relative Ausschlusskriterien umfassen eine vorangegangene thorakale Chirurgie oder radiologisch nachgewiesene extrathyreoidale Invasion in mediastinale Strukturen. Unter Verwendung der da Vinci Xi-Plattform von Intuitive Surgical erfolgt zunächst die rechtsseitige RATS-Mobilisation des mediastinalen Anteils, unmittelbar gefolgt von der transzervikalen Exzision. Der roboterassistierte Ansatz ermöglicht eine präzise Identifikation und schonende Präparation kritischer neurovaskulärer und aerodigestiver Strukturen und erleichtert so eine sichere transzervikale Entfernung. Zwei Eingriffe mit diesem Ansatz wurden ohne Komplikationen abgeschlossen. Durch die Vermeidung einer Sternotomie konnten beide Patienten bereits nach einer verkürzten stationären Behandlungsdauer von lediglich zwei Tagen entlassen werden. Die roboterassistierte thorakale Chirurgie stellt eine aussichtsreiche Alternative zu den traditionellen invasiven Verfahren bei der substenalen Thyreoidectomie dar und zeigt vorläufig Sicherheit und Durchführbarkeit sowie das Potenzial, die Morbidität zu verringern und die Erholungszeiten zu verkürzen.
Einleitung
Während die meisten hinter dem Brustbein liegenden Schilddrüsenmassen, die in das Mediastinum hineinragen, über einen transzervikalen Schnitt entfernt werden können, ist bei bis zu 5 % ein zusätzlicher thorakaler Zugang erforderlich1,2,3,4. Herkömmliche Inzisionen wie Sternotomie oder Thorakotomie beeinträchtigen das thorakale Skelett und führen insbesondere bei adipösen Patienten zu einer erheblichen Morbidität5. Die mediale Sternotomie ist mit postoperativen Schmerzen und einer verlängerten Krankenhausaufenthaltsdauer verbunden, wobei die geschätzten Raten an Wundkomplikationen zwischen 1 % und 8 % liegen6,7,8. Diese möglichen Morbiditäten liefern eine starke Begründung für die Entwicklung minimalinvasiver Zugangswege, um Sternotomien bei massiven retrosternalen Strumen sicher vermeiden zu können.
Zu diesem Zweck wurde über videoassistierte thorakoskopische Chirurgie (VATS) in Kombination mit einem transzervikalen Zugang berichtet8,9. Allerdings stellen posteriore mediastinale Ausdehnungen und Revisionsfälle besondere Herausforderungen dar. Die roboterassistierte thorakale Chirurgie (RATS), eine moderne Weiterentwicklung der VATS, bietet verbesserte 3D-Visualisierung, präzisere Instrumente und kürzere Erholungszeiten10,11,12,13,14,15,16. Der hier beschriebene hybride Ansatz zeigt in diesen schwierigen Situationen vielversprechende Ergebnisse. Bisher ist die publizierte Literatur zu thorakoskopischen und roboterassistierten Verfahren spärlich und beschränkt sich auf wenige Einzelfallberichte13,14,15,16. Diese Studien belegen die technische Durchführbarkeit von thorakoskopischer und roboterassistierter Unterstützung und deuten mögliche Vorteile gegenüber der Sternotomie an. Es existieren derzeit jedoch keine prospektiven Fallserien, vergleichenden Studien oder systematischen Übersichtsarbeiten, die diese alternativen Ansätze objektiv im Vergleich zur konventionellen Sternotomie bewerten. Zudem bleibt die breite Anwendung aufgrund höherer Verfahrenskosten, verlängerter Operationszeiten, spezialisierter Ausrüstung und Schulungsanforderungen sowie strenger Kriterien zur Patientenselektion begrenzt.
Hier beschreiben wir eine kombinierte einseitige RATS- und transzervikale Technik zur Behandlung einer massiven sternalen Strumaresektion, um eine Sternotomie zu vermeiden. Das übergeordnete Ziel dieses Vorgehens besteht darin, die mit einer Sternotomie für die sternale Strumaresektion assoziierte Morbidität zu verringern, insbesondere bei risikobehafteten Patienten, einschließlich solcher mit Adipositas, großen Brüsten und Diabetes. Die Studie hatte das Ziel, Sicherheit, Durchführbarkeit, Dauer des Krankenhausaufenthalts und Komplikationsraten in Fällen zu bewerten, in denen dieses Vorgehen angewandt wurde. Dieser technische Bericht soll die zuvor beschriebenen Anwendungen dieser Technik erweitern, indem ihre Durchführbarkeit sowohl bei posteriorer mediastinaler Ausdehnung als auch im Rahmen einer revisionschirurgischen Situation aufgezeigt wird.
Protokoll
Dieser Bericht folgt den Standards und Leitlinien des Ethikkomitees der Institution für humane Forschung und wurde vom IRB des Mount Sinai Health System als von der Genehmigungspflicht befreit eingestuft (keine Protokollbefreiungsnummer vergeben). Für die Veröffentlichung der Daten und Abbildungen wurde eine schriftliche informierte Einwilligung eingeholt.
1. Beurteilen Sie die Eignung des Patienten.
- Führen Sie eine routinemäßige diagnostische Abklärung durch, einschließlich sonographisch gesteuerter Feinnadelaspiration von Schilddrüsenknoten (falls angezeigt), Schilddrüsenfunktionstests und Bestimmung der Serumkalziumspiegel.
- Erstellen Sie eine kontrastmittelverstärkte Computertomographie (CT) des Halses und der Brust (1,5 mm Schichtdicke, Standardprotokolle zur Kontrastmitteltiming).
- Prüfen Sie die Einschlusskriterien.
- Identifizieren Sie Patienten mit massiven retrosternalen Strumen, bei denen voraussichtlich eine Sternotomie zur Entfernung erforderlich ist.
- Beurteilen Sie die Größe der Schilddrüsenmasse und ihre kraniokaudale Ausdehnung. Ermitteln Sie die mediastinale Ausbreitung in Bezug auf wichtige anatomische Markierungen, einschließlich Aortenbogen, Carina, Trachea und Ösophagus.
- Prüfen Sie das Vorliegen einer posterioren Mediastinalausdehnung, einer Ausdehnung bis zur Höhe der Carina oder einer anterioren Mediastinalausdehnung unterhalb des Aortenbogens.
- Beurteilen Sie Begleiterkrankungen, die das Risiko für Komplikationen einer Sternotomie erhöhen, wie Adipositas, große Brüste, Diabetes mellitus und Zustände mit beeinträchtigter Wundheilung. Diese Einschlusskriterien sprechen für die Anwendung des hybriden Vorgehens.
- Prüfen Sie die Ausschlusskriterien.
- Stellen Sie fest, ob eine vorangegangene Thoraxchirurgie vorliegt, da Narbengewebe in der Thoraxhöhle oder im Mediastinum die Durchführbarkeit eines minimalinvasiven Zugangs einschränken könnte.
- Prüfen Sie das Vorliegen entzündlicher Erkrankungen wie Morbus Basedow oder Hashimoto-Thyreoiditis, die häufig mit Neovaskularisation einhergehen und die videoassistierte Visualisierung erschweren können.
- Prüfen Sie eine extrathyreale Ausbreitung maligner Läsionen, die aufgrund erhöhter prozeduraler Risiken einen umfassenderen Zugang erforderlich machen könnte.
2. Anästhesie und Atemwegsmanagement
- Induzieren Sie eine Vollnarkose gemäß Standardprotokollen. Vermeiden Sie die Verwendung langwirksamer Muskelrelaxanzien. Halten Sie Standardmaßnahmen für eine schwierige Intubation bereit.
- Platzieren Sie einen elektromyographischen Endotrachealtubus, um die Überwachung des Nervus recurrens zu ermöglichen.
- Verwenden Sie eine videoassistierte Laryngoskopie, um die korrekte Positionierung des Nervenüberwachungstubus sicherzustellen.
- Stellen Sie eine Lungenisolation her.
- Führen Sie eine Bronchoskopie durch, um die Atemwegsanatomie zu bestätigen.
- Platzieren Sie einen Bronchialblocker, um eine Ein-Lungen-Belüftung auf der Operationsseite zu erreichen. Üblicherweise wird ein 7-Fr-Bronchialblocker oder bei großen Erwachsenen ein 9-Fr-Blocker verwendet.
- Wenden Sie lungenschonende Beatmungsprotokolle an, wie beispielsweise ein Atemzugvolumen von 4–6 mL/kg vorhergesagtem Körpergewicht und einen positiven endexspiratorischen Druck (PEEP) von 5 cm H₂O, und passen Sie die Atemfrequenz an, um eine Normokapnie aufrechtzuerhalten.
- Dosieren Sie den inspiratorischen Sauerstoffanteil (FiO₂) so, dass die arterielle Sauerstoffsättigung >92 % beträgt.
3. Patientenpositionierung
- Lagerung für die thorakale Phase.
- Platzieren Sie den Patienten in Seitenlagerung.
- Wählen Sie die Seite entsprechend der stärkeren mediastinalen Ausdehnung.
- Legen Sie den unteren Arm auf eine gepolsterte Armhalterung, wobei die Schulter weniger als 90° abduziert sein sollte, und stützen Sie den oberen Arm auf einer gepolsterten Armhalterung in leichter Flexion ab.
- Stabilisieren Sie den Patienten mithilfe von bariatrischen Gurten und Klebeband über dem Rumpf, um Bewegungen während der robotischen Andockphase zu verhindern.
- Nehmen Sie eine leichte Tischflexion vor, um die Zwischenrippenräume zu vergrößern, und passen Sie gegebenenfalls eine leichte posteriore Neigung und eine umgekehrte Trendelenburg-Lage an, um die Sicht auf das obere Mediastinum zu optimieren.
4. Thorakaler Zugang und robotergestützte Aufbauten
- Thorakalen Zugang herstellen.
- Standardgemäß präparieren und abdecken.
- Den optischen Trokar im 8. Interkostalraum an der Mittelaxillarlinie einsetzen.
- Kohlendioxid-Insufflation mit 8–12 mmHg einleiten, um den ipsilateralen Lungenkollaps zu fördern und die Sicht auf das Mediastinum zu verbessern.
- Bei 12 mmHg auf veränderten venösen Rückfluss, verminderte Herzleistung, Hyperkapnie und erhöhte Atemwegsdrücke achten.
- An dieser Stelle einen 8-mm-Roboter-Kameraport platzieren.
- Unter thorakoskopischer Sicht zusätzliche 8-mm-Roboter-Arbeitsports im 6. Interkostalraum entlang der vorderen Axillarlinie sowie im 9. Interkostalraum unmittelbar hinter der hinteren Axillarlinie anbringen.
- Einen 12-mm-Assistenzport zwischen Kamera- und vorderem Arbeitsport platzieren, üblicherweise im 7. Interkostalraum, um Absaugen, Entnahme von Präparaten sowie Einführen von Klammern oder Nähten zu erleichtern.
- Einrichten des Robotersystems
- Die robotergestützte chirurgische Plattform von der dorsalen Seite des Patienten andocken, um einen optimalen Zugang zum oberen Mediastinum zu gewährleisten.
- Eine 30°-robotische Endoskopkamera durch den zentralen Kameraport einführen, nach kranial zur Thoraxmündung ausgerichtet.
- Den vorderen Roboterarm mit Maryland-Bipolar-Forzepz ausstatten. Den hinteren Roboterarm je nach chirurgischer Präferenz mit monopolarer gekrümmter Schere oder einer Tip-Up- fenestrierten Greifzange bestücken. Den vierten Arm mit einer Cadiere-Forzepz versehen (Abbildung 1).
- Am Chirurgenkonsol Einstellungen verwenden, die eine hochauflösende dreidimensionale Visualisierung mit 10×-Vergrößerung und aktivierter Zitterfilterung beinhalten.
5. Mediastinale Dissektion und Mobilisation
- Identifizieren Sie die Schilddrüsenmasse.
- Identifizieren Sie den mediastinalen Anteil der Schilddrüse; achten Sie auf eine Ausbuchtung am Thorakaleingang und an der oberen mediastinalen Öffnung.
HINWEIS: Die Kapsel kann aufgrund einer venösen Stase am Thorakaleingang gerötet oder dunkler erscheinen. - Identifizieren Sie eine Schilddrüsenverlängerung hinter dem Sternum und der Clavicula.
- Identifizieren Sie den mediastinalen Anteil der Schilddrüse; achten Sie auf eine Ausbuchtung am Thorakaleingang und an der oberen mediastinalen Öffnung.
- Lokalisieren Sie benachbarte anatomische Strukturen, einschließlich großer Gefäße und Atemwegsstrukturen. Nutzen Sie präoperative Bildgebung, um deren Lage vorherzusagen.
- Führen Sie eine echte kapsuläre Dissektion durch.
- Dissezieren Sie entlang der kapsulären Ebene direkt an der Kapsel unter Verwendung von stumpfen und scharfen Techniken.
HINWEIS: Dies ist keine extrakapsuläre Dissektion; es handelt sich um eine avaskuläre Ebene direkt an der Oberfläche der Schilddrüsenkapsel.- Verwenden Sie Maryland-Bipolar-Forzeps, um Zug zu erzeugen und eine präzise Gewebemanipulation und -dissektion zu ermöglichen. Nutzen Sie monopolare gekrümmte Scheren für die scharfe Dissektion in der kapsulären Ebene.
- Verwenden Sie Cadiere-Forzeps, um eine dynamische Lungen- oder mediastinale Retraktion zu gewährleisten und die Sicht während der gesamten Dissektion aufrechtzuerhalten.
- Mobilisieren Sie die Masse von benachbarten vaskulären Strukturen, einschließlich der Azygosvene und der Innominategefäße.
- Verwenden Sie bipolare Energie und oxidierte Zellulose-Hämostasepackung, um bei Bedarf die Blutstillung zu erreichen.
- Dissezieren Sie entlang der kapsulären Ebene direkt an der Kapsel unter Verwendung von stumpfen und scharfen Techniken.
- Schützen Sie kritische Strukturen.
- Identifizieren und erhalten Sie die Trachea und die Speiseröhre.
- Identifizieren und mobilisieren Sie neuronale Strukturen, einschließlich des Nervus vagus und des Nervus phrenicus.
- Identifizieren Sie den Nervus vagus durch vorsichtige stumpfe Dissektion im Bereich der Konfluenz der Vena jugularis interna und der Vena subclavia (links) oder an der Grenze zur Vena cava superior (rechts).
- Schützen Sie den Nervus phrenicus während der Dissektion des mediastinalen Fettgewebes am lateralen perikardialen Rand.
- Schützen Sie den Nervus laryngeus recurrens im retrovaskulären Raum, insbesondere wenn die Vena anonyma die Masse überlagert.
- Halten Sie bereit, bei Notfällen auf eine offene Sternotomie oder Thorakotomie umzusteigen.
- Erkennen Sie umgehend schwerwiegende Komplikationen durch vaskuläre Verletzungen, die einen Wechsel zur offenen Sternotomie erforderlich machen. Dazu gehören starke Blutungen, die eine direkte Behandlung der Gefäßverletzung verhindern, indirekte Verletzungen mit Blutung, die eine sichere Sicht behindern, Unfähigkeit zur Kontrolle mittels robotischer Instrumente oder hämodynamische Instabilität.
- Halten Sie die Kommunikation mit der Anästhesie aufrecht und befolgen Sie Notfall-Reanimationsmaßnahmen. Identifizieren Sie pulmonale Verletzungen der beatmeten Lunge.
- Machen Sie eine Pause, wenn ein möglicher Nervenschaden (Nervus laryngeus recurrens, Nervus vagus, Nervus phrenicus) entweder direkt sichtbar oder indirekt vermutet wird, beispielsweise durch Veränderungen in den Nervenüberwachungssignalen. Setzen Sie das Verfahren nur fort, wenn der Nutzen der Resektion die Risiken überwiegt. Erwägen Sie einen Wechsel zur offenen Sternotomie, um die Integrität des kontralateralen Nervs zu bewahren.
- Schließen Sie die mediastinale Mobilisation ab.
- Fahren Sie mit der Dissektion fort, bis der untere Teil der Drüse vollständig mobilisiert ist.
- Stellen Sie sicher, dass die Masse frei von mediastinalen Anhaftungen ist. Legen Sie resorbierbare hämostatische Schwämme um die Masse, um eine ausreichende Mobilisation zu überprüfen und die Identifikation während der zervikalen Phase zu erleichtern.
- Beenden Sie die thorakale Phase.
- Entfernen Sie die robotischen Instrumente und koppeln Sie das System ab.
- Führen Sie einen 28 Fr-Thoraxdrain in die Brusthöhle ein, typischerweise zwischen dem sechsten oder siebten Interkostalraum in der mittelaxillären Linie. Sichern Sie ihn mit 2-0-Seidennähten.
- Schließen Sie alle Zugangsstellen.
- Legen Sie achtförmige resorbierbare 2-0-geflochtene Nähte durch den Interkostalmuskel und die Faszie.
- Reponieren Sie die Dermis mit vergrabenen, unterbrochenen 3-0-Monofilnähten.
- Tragen Sie adhäsive Hautverschlussstreifen oder Hautkleber auf.
6. Transzervikale Thyreoidectomiephase
- Neupositionieren und Vorbereiten.
- Legen Sie den Patienten in Rückenlage.
- Bereiten Sie den Hals unter sterilen Bedingungen vor und legen Sie sterile Tücher an.
- Durchführung der zervikalen Exposition.
- Führen Sie einen horizontalen Schnitt entlang einer natürlichen Hautfalte durch. Wählen Sie die Schnittlänge nach chirurgischem Ermessen; üblicherweise wird ein Schnitt verwendet, der nicht breiter ist als die mediale Begrenzung der Musculus-sternocleidomastoidei beidseits.
- Lösen Sie subplatysmale Lappen, um die Schilddrüse freizulegen.
- Platzieren Sie selbsthaltende Retraktoren in den subplatysmalen Lappen.
- Identifizieren Sie die mediale Raphe der Strengmuskulatur und teilen Sie diese längs, bis die Kapsel der Schilddrüse sichtbar wird.
- Lösen Sie vorsichtig entlang der Schilddrüsenkapsel, wobei Sie die überlagernde Strengmuskulatur abtrennen. Platzieren Sie Retraktoren unter den Muskeln, um diese seitlich vom Organ wegzuziehen.
- Erwarten Sie bei Revisionseingriffen aufgrund von Fibrosen und Narbenbildung eine erhöhte technische Schwierigkeit.
- Kritische Strukturen identifizieren.
- Führen Sie eine stumpfe Präparation seitlich des Organs durch, um die Carotisscheide zu identifizieren.
- Identifizieren und schonen Sie den Nervus laryngeus recurrens. Verwenden Sie die vom Chirurgen bevorzugte Methode, um den Nerv inferior im Tracheooesophagealgrat nahe der Ligamentum-thyrothymicum-Verbindung zu lokalisieren, und präparieren Sie ihn vorsichtig nach kranial, wobei Sie die Drüse vom Nerven abtrennen.
- Schonen Sie die Nebenschilddrüsen und ihre Gefäßversorgung, indem Sie die korrekte, eigentliche Kapselschicht der Präparation beibehalten.
- Schilddrüsenresektion vollenden.
- Mobilisieren Sie den oberen Pol der Schilddrüse. Ligieren Sie die oberen Schilddrüsengefäße.
- Setzen Sie die stumpfe Präparation nach kaudal in Richtung Thoraxeinlauf fort. Stellen Sie sicher, dass der Nervus laryngeus recurrens geschützt bleibt.
- Bringen Sie den mediastinalen Anteil in das zervikale Operationsfeld. Nutzen Sie eine Fingerbewegung, um verbleibende Verwachsungen zu lösen, während Sie ausreichend Zug am Präparat ausüben, um dessen Entfernung zu ermöglichen. Erwägen Sie den Einsatz von Babcock-Instrumenten, um die Masse zu fassen, falls zusätzlicher Zug erforderlich ist.
- Entfernen Sie die Schilddrüse en bloc.
- Den Eingriff abschließen.
- Bestätigen Sie die Nervenintegrität mittels intraoperativer Überwachung.
- Platzieren Sie einen chirurgischen Drain im Hals: Führen Sie einen flachen 10-mm-Jackson-Pratt-(JP)-Drain durch einen separaten Schnitt nach außen und sichern Sie ihn mit einer 3-0-Seidennaht.
HINWEIS: Chirurgen verwenden sowohl Hals- als auch Brustdrainagen, um eine unabhängige Überwachung zu ermöglichen. - Schließen Sie den Schnitt schichtweise.
- Schließen Sie den oberen Teil der Strengmuskulatur, wobei Sie im unteren Bereich Platz freilassen.
- Schließen Sie das Platysma mit einer resorbierbaren 3-0-geflochtenen Naht und die subkutikulare Schicht mit einer resorbierbaren 4-0-Monofilnaht. Bringen Sie adhäsive Hautverschlussstreifen oder Hautkleber auf.
7. Postoperative Versorgung
- Unmittelbare postoperative Versorgung
- Atemwegspatency und Stimmbandfunktion überwachen. Bei Anzeichen von Heiserkeit oder Stridor eine Laryngoskopie am Bett durchführen.
- Häufig auf Halsanschwellung, Krepitation, Ödeme oder Atembehinderung prüfen.
- Kardiales Monitoring kann helfen, frühe Anzeichen einer Mediastinitis (z. B. Tachykardie) zu erkennen.
- Serum-Kalziumspiegel alle 8 h überwachen. Parathormonspiegel mindestens 30 Minuten nach der Operation einmal postoperativ bestimmen.
- Drainage-Management
- Ausfluss aus Brust- und Halsdrainagen überwachen.
- Drainagen entfernen, wenn der Ausfluss über einen Zeitraum von 24 h weniger als 30 mL beträgt.
- Erholung und Entlassung
- Ernährung entsprechend der Verträglichkeit steigern. Sofort eine normale Ernährung erlauben, wenn keine Ösophagusdissektion erforderlich war.
- Analgetika gemäß den institutionellen Protokollen verabreichen. In der Regel Paracetamol als Mittel der ersten Wahl verwenden, bei Bedarf Oxycodon oder Morphin bei Durchbruchsschmerzen.
- Den Patienten entlassen, sobald er klinisch stabil ist.
8. Ergebnisbewertung
- Legen Sie die Kriterien für den Erfolg des Verfahrens fest. Verfolgen Sie die Raten der vollständigen Resektion, von Verletzungen kritischer neurovaskulärer Strukturen und die Vermeidung einer Sternotomie.
Ergebnisse
Mithilfe des hybriden roboterassistierten thorakalen und transzervikalen Zugangs wurden bei zwei Patienten mit massiven retrosternalen Strumen eine erfolgreiche en-bloc-Resektion ohne Sternotomie oder Umstellung auf eine Thorakotomie durchgeführt. In beiden Fällen ermöglichte die roboterassistierte Mediastinalmobilisation eine vollständige Sicht auf die retrosternale Schilddrüse und die umgebenden neurovaskulären Strukturen, wodurch die anschließende transzervikale Entfernung erleichtert und übermäßige zervikale Zugkräfte vermieden wurden. Der geschätzte Blutverlust betrug 50 mL bzw. 100 mL, die Operationsdauern lagen bei 210 min und 298 min. Es traten weder intraoperative noch postoperative Komplikationen auf. Beide Patienten erhielten unmittelbar nach der Operation eine normale Ernährung, und es wurden keine Veränderungen der Grundstimmlage oder akute Dyspnoe berichtet. PTH- und Kalziumspiegel waren normal. Der zweite Patient benötigte in den ersten 24 Stunden postoperativ Sauerstoff über eine Nasenbrille mit 2 L/min. Exakte Schmerzwerte und Analgetikabedarf wurden nicht erfasst. Die Thoraxdrainagen wurden am ersten postoperativen Tag, die Halsdrainagen am zweiten postoperativen Tag entfernt. Beide Patienten wurden am zweiten postoperativen Tag entlassen. Beide Patienten sind bei einer Nachbeobachtungszeit von 12 bzw. 18 Monaten weiterhin beschwerdefrei und ohne Anzeichen für eine Erkrankung.
Fall 1 zeigt die Nützlichkeit dieser Technik bei einem großen hinteren Mediastinalgut, das sich bis zur Höhe der Carina erstreckt. Die präoperative Computertomographie in Abbildung 2 veranschaulicht das Ausmaß der hinteren Mediastinalausdehnung, die Kompression von Luftröhre und Speiseröhre sowie die enge Beziehung zur Vena azygos und verdeutlicht, warum ein konventioneller transzervikaler Zugang eine umfangreiche blinde, kaudale Präparation oder die Erwägung einer Sternotomie erfordert hätte.
Während des roboterassistierten Teils des Eingriffs wurde zunächst der mediastinale Anteil bearbeitet. Abbildung 3 zeigt die korrekte, wahre kapsuläre Dissektionsebene entlang der Schilddrüsenkapsel auf, unter Trennung von der Azygosvene. Das Einhalten dieser avaskulären Ebene ermöglichte eine fortschreitende zirkumferenzielle Mobilisation des substernalen Anteils, wobei die Manipulation benachbarter mediastinaler Gefäße minimiert wurde. Eine fortgesetzte Dissektion legte die Luftröhre, die großen Gefäße, die Speiseröhre und den rechten Nervus vagus frei. Abbildung 4 zeigt die Erhaltung des Nervus vagus nach vollständiger Trennung von der Schilddrüsenkapsel und bestätigt eine ausreichende Sichtbarmachung kritischer mediastinaler neurovaskulärer Strukturen vor der zervikalen Exzision. Nach Abschluss der zirkumferenziellen Mobilisation wurden die verbleibenden zervikalen Insertionen über den transzervikalen Schnitt gelöst, wodurch en bloc Extraktion ohne Sternotomie Abbildung 5 zeigt das intakte Präparat, dessen endgültige Pathologie einen 215 g schweren multinodulären Struma aufzeigte.
Fall 2 veranschaulicht die Anwendung der Technik bei einem technisch anspruchsvollen Revisionsverfahren mit dichten zervikalen Narben und substernaler Ausdehnung unterhalb des Aortenbogens. Abbildung 6 zeigt präoperative CT-Aufnahmen, die eine deutliche Atemwegskompression, Ausdehnung in das vordere Mediastinum sowie Kompression der Vena anonyma darstellen. Die roboterassistierte Präparation ermöglichte eine direkte Visualisierung und Schonung der Gefäße der Vena anonyma und des rechten Nervus phrenicus sowie die Freilegung der mediastinalen Komponente von der vorderen Brustwand und den Arteriae mammariae internae, bevor die zervikale Präparation erfolgte. Nach vollständiger mediastinaler Mobilisation konnte die restliche Schilddrüse trotz erheblicher prätrachealer Fibrose erfolgreich durch den vorherigen zervikalen Schnitt entnommen werden. Die endgültige Pathologie ergab einen 355 g schweren mehrknotigen Struma mit einem zufällig entdeckten 0,6 cm großen papillären Schilddrüsen-Mikrokarzinom ohne ungünstige pathologische Merkmale. Der chirurgische Umfang oder eine adjuvante Therapie wurden nicht angepasst.
Diese repräsentativen Fälle zeigen mehrere technische Vorteile des hybriden Ansatzes auf. Die roboterassistierte thorakale Dissektion ermöglichte eine verbesserte Visualisierung der mediastinalen Anatomie, wodurch eine sichere Identifizierung und Schonung großer Gefäßstrukturen und kritischer Nerven möglich war und vor der zervikalen Mobilisation eine zirkumferenzielle kapsuläre Dissektionsebene geschaffen werden konnte. Eine vollständige mediastinale Freilegung verringerte die Notwendigkeit einer blinden Traktion durch den Thoraxeinlauf und ermöglichte die en-bloc-transzervikale Entfernung ohne Sternotomie bei beiden Patienten. Obwohl die Technik bei diesen komplexen Fällen erfolgreich war, hängt sie weiterhin von einer sorgfältigen Patientenauswahl, einer engen interdisziplinären Abstimmung und Erfahrung in der roboterassistierten mediastinalen Chirurgie ab. Bei Patienten mit ausgedehnter Gefäßumgreifung, invasiver Malignität oder Unfähigkeit, eine sichere kapsuläre Dissektionsebene zu erreichen, sollte die Umstellung auf eine Sternotomie weiterhin in Betracht gezogen werden.
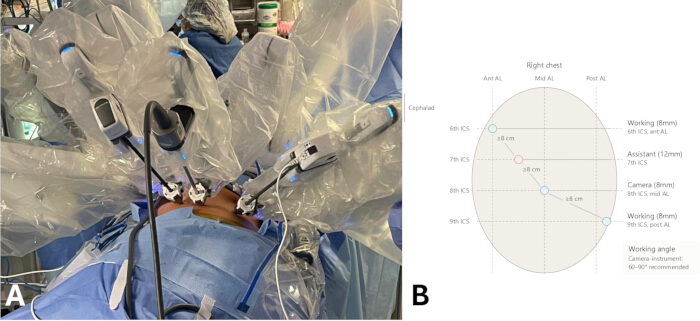
Abbildung 1: Intraoperative Platzierung der Ports und Andocken des Da Vinci Xi-Roboters. (A) Patient in linker Seitenlage, mit der Kamera im 8ten Interkostalraum-Port, und entsprechenden Ports in benachbarter Position. Beachten Sie, dass ein Arbeitsport im 7ten Interkostalraum verwendet wird, der normalerweise für den Assistenten-Port vorgesehen ist. (B) Schema der rechten Thoraxsilhouette, das die typische Platzierung mit anatomischen Orientierungspunkten, Winkelausrichtung und Abständen zur Vermeidung von Kollisionen zwischen den äußeren Roboterarmen darstellt. Bitte klicken Sie hier, um eine vergrößerte Version dieser Abbildung anzusehen.
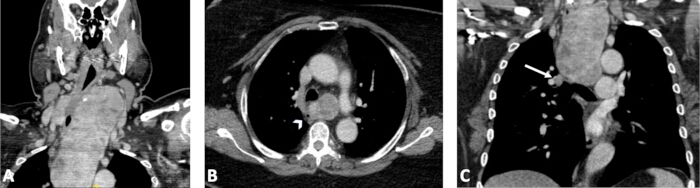
Abbildung 2: CT-Bildgebung zur Darstellung der kraniokaudalen Ausdehnung. (A) Raumforderungseffekt am laryngotrachealen Gerüst. (B) Dorsale Ausdehnung zur Trachea, die an die Speiseröhre angrenzt (Pfeilspitze). (C) Kaudale Ausdehnung an der Carina, die an die Azygosvene angrenzt (Pfeil). Abkürzung: CT = Computertomographie. Bitte klicken Sie hier, um eine vergrößerte Version dieser Abbildung anzusehen.
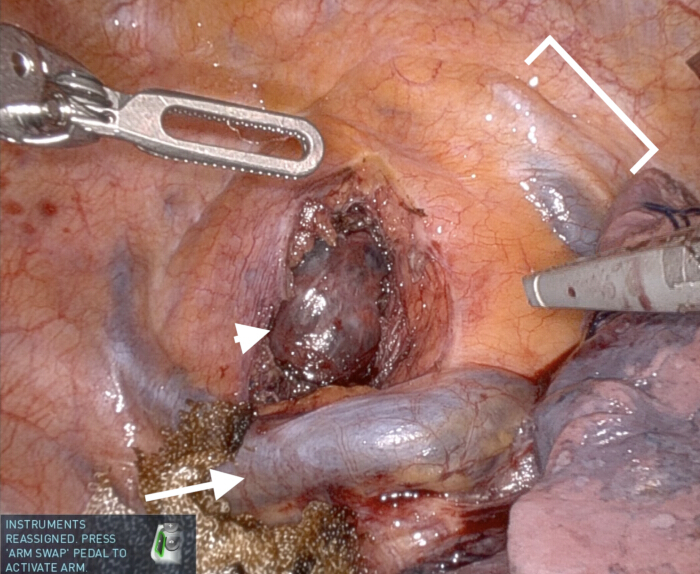
Abbildung 3: Robotergestützte Ansicht der Mediastinaldissektion. Die Abbildung zeigt die anatomische Beziehung des Tumors (Pfeilspitze) zur Azygosvene (Pfeil), den Subklavengefäßen (Klammer) und der noch nicht dissezierten Luftröhre anterior. Der rechte Oberlappen der Lunge wird sanft reponiert (unten rechts). Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
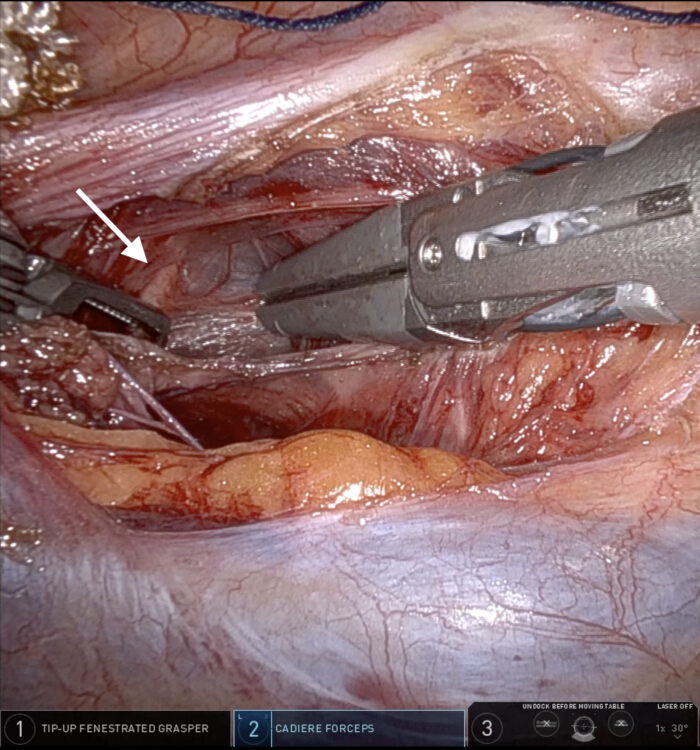
Abbildung 4: Erhaltung des Vagusnervs. Vergrößerter roboterassistierter endoskopischer Blick während der posterolateralen Präparation des Tumors, wobei die Läsion (durch das rechtsseitige Instrument reponiert) vom Vagusnerv (Pfeil) gelöst wird. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
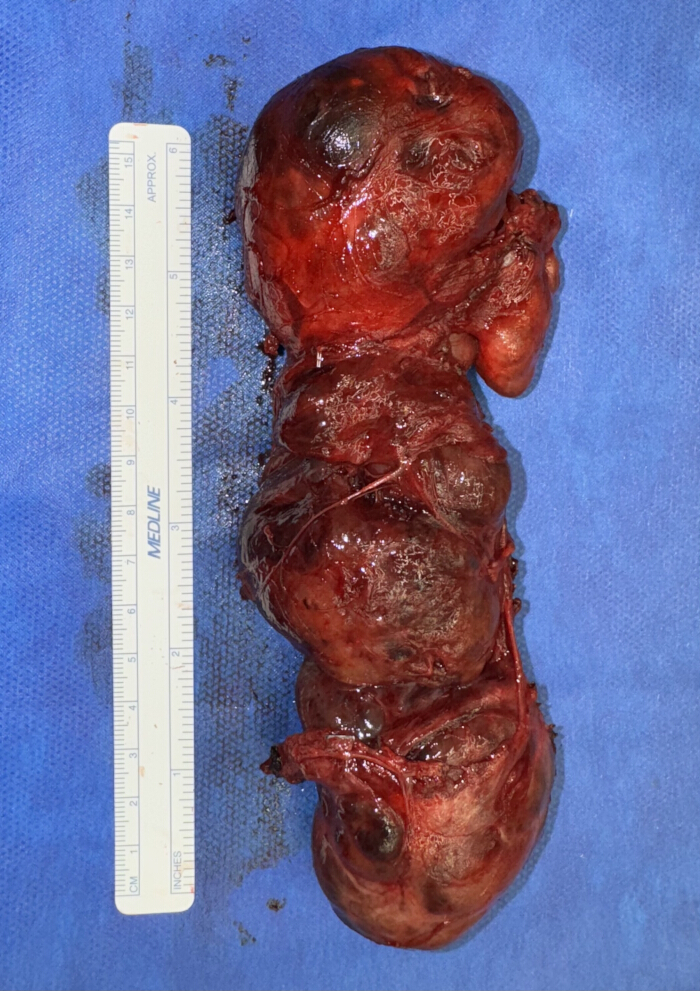
Abbildung 5: Resektionspräparat einer Hemithyreoidektomie. Hemithyreoidektomie, Läsion exzidiert en bloc mit einer kraniokaudalen Ausdehnung von etwa 16 cm und einem Gewicht von 215 g Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzuzeigen.
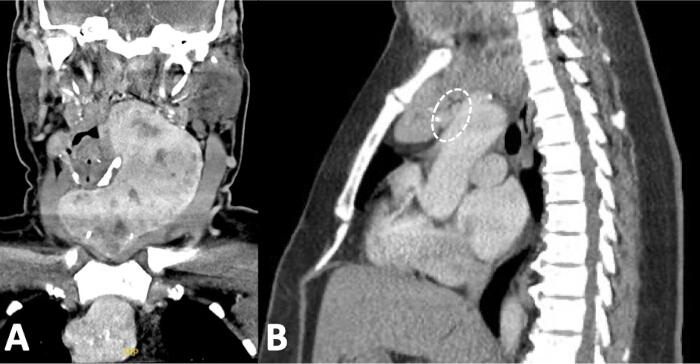
Abbildung 6: CT-Bildgebung mit Ausdehnung in den vorderen Mediastinum. (A) Der mehrfach knotige Tumor erstreckt sich nach kranial in den Retropharynx und nach kaudal in das vordere Mediastinum. (B) Sagittale Ansicht mit Hervorhebung der kaudalen Ausdehnung am Aortenbogen, die die vena anonyma komprimiert (gestrichelter Kreis). Abkürzung: CT = Computertomographie. Bitte klicken Sie hier, um eine vergrößerte Version dieser Abbildung anzusehen.
Diskussion
Der hier beschriebene hybride roboterassistierte thorakoskopische und transzervikale Ansatz erweitert die Anwendung der minimalinvasiven Chirurgie auf ausgewählte Patienten mit massiven substernalen Strumen, die andernfalls einer Sternotomie unterzogen würden. Das Hauptziel des thorakalen robotischen Anteils besteht nicht in der Schilddrüsenresektion selbst, sondern in der kontrollierten zirkumferenziellen Mobilisation der mediastinalen Schilddrüsenausdehnung unter direkter Sicht vor der transzervikalen Entfernung. Diese Strategie ermöglicht es, wichtige mediastinale Strukturen – einschließlich der A. anonyma, der V. azygos, der Trachea, der Speiseröhre, des N. vagus, des N. phrenicus und des N. laryngeus recurrens – zu identifizieren und zu schonen, wobei eine blinde Zugbelastung durch den Thoraxeingang minimiert wird. Obwohl die Mehrheit der substernalen Strume über einen transzervikalen Schnitt exzidiert werden kann, deuten mehrere Faktoren auf die Notwendigkeit eines transsternalen oder transthorakalen Zugangs hin, darunter radiologische Ausdehnung unterhalb des Aortenbogens oder hinter der Trachea, Revisionschirurgie sowie ungünstige Halsanatomie wie kurze Halslänge, begrenzte Dehnbarkeit oder erhöhter Body-Mass-Index (BMI)3,20,21. Dieser Bericht untermauert die Durchführbarkeit dieser morbilitätsarmen Technik in solchen Fällen sowie deren Anwendung sowohl im vorderen als auch im hinteren Mediastinum.
Mehrere technische Prinzipien sind entscheidend für die erfolgreiche Durchführung dieser Methode. Eine sorgfältige präoperative Beurteilung der Schnittbildverfahren ist unerlässlich für die Operationsplanung, einschließlich der Beurteilung des Verhältnisses zwischen Schilddrüse und den großen mediastinalen Gefäßen, der Atemwege und der Speiseröhre. Während der roboterassistierten Präparation ermöglicht die Einhaltung der wahren kapsulären, avaskulären Ebene eine fortschreitende zirkumferenzielle Mobilisierung, wobei Blutungen minimiert und benachbarte neurovaskuläre Strukturen geschont werden. Eine frühzeitige Identifizierung des Nervus vagus und des Nervus phrenicus sowie deren sorgfältige Schonung während der gesamten Präparation liefern zusätzliche anatomische Orientierung und verringern das Risiko einer Nervenverletzung. Ebenso wichtig ist es, übermäßige zervikale Zugkraft vor einer vollständigen mediastinalen Mobilisierung zu vermeiden, da blinder inferiörer Zug das Risiko einer Verletzung der Gefäße oder des Nervus laryngeus recurrens erhöhen kann. Falls die kapsuläre Ebene nicht sicher angelegt werden kann, die Sicht unzureichend wird oder eine Befürchtung einer vaskulären Invasion oder einer nicht kontrollierbaren Blutung besteht, sollte umgehend auf ein Sternotomie- oder Thorakotomieverfahren umgestellt werden, anstatt die minimalinvasive Präparation fortzusetzen.
Die Reproduzierbarkeit dieser Technik hängt von einer geeigneten Patientenauswahl und einer multidisziplinären Expertise ab. Kandidaten sollten einer hochauflösenden kontrastmittelverstärkten CT-Untersuchung unterzogen werden, um das Ausmaß der mediastinalen Beteiligung zu bestimmen und radiologische Merkmale zu identifizieren, die auf eine invasive Erkrankung hindeuten. Vorherige zervikale oder thorakale Chirurgie, dichte mediastinale Fibrose, entzündliche Schilddrüsenerkrankungen oder umfangreiche Gefäßeinbettung können die technische Schwierigkeit erheblich erhöhen und sollten als relative Kontraindikationen betrachtet werden. Ebenso setzt eine erfolgreiche Durchführung eine koordinierte Zusammenarbeit zwischen Chirurgen voraus, die mit der robotergestützten mediastinalen Anatomie, der Ein-Lungen-Belüftung und dem Management schwerer thorakaler vaskulärer Komplikationen vertraut sind. Institutionen ohne etablierte Erfahrung in der robotergestützten Thoraxchirurgie sollten bei der Einführung dieser Technik Vorsicht walten lassen.
Der vorliegende Bericht erweitert die begrenzte Literatur zur kombinierten videoskopischen und roboterassistierten thorakoskopischen Chirurgie bei der retrosternalen Schilddrüsenentfernung9,12,13,14,15,16,17,18,19. Dieser technische Bericht zeigt die erfolgreiche Anwendung sowohl bei posterioren mediastinalen Ausdehnungen als auch bei Revisionseingriffen an der Schilddrüse, zwei Szenarien, die traditionell mit erhöhtem operativen Aufwand verbunden sind. Im Gegensatz zu zuvor beschriebenen hybriden videoskopischen Verfahren ermöglichen die hochauflösende dreidimensionale Visualisierung und die überlegene mechanische Kontrolle durch Gelenkinstrumente eine präzise Präparation in engen mediastinalen neurovaskulären Strukturen. Dennoch ist diese Studie durch die geringe Zahl an Patienten und das Fehlen vergleichender Ergebnisse begrenzt. Obwohl beide Patienten eine Sternotomie vermieden und einen komplikationsfreien Heilungsverlauf aufwiesen, sind größere prospektive Studien erforderlich, um die Kriterien für die Patientenauswahl, perioperative Ergebnisse, Kosteneffizienz, Einarbeitungszeiten sowie langfristige funktionelle Ergebnisse im Vergleich zur konventionellen transzervikalen Chirurgie und offenen transthorakalen Zugängen zu definieren.
Zukünftige Untersuchungen sollten diese hybride Technik in größeren multizentrischen Kohorten evaluieren, wobei standardisiert die Operationsdauer, der Blutverlust, die Umwandlungsraten, Komplikationen, postoperative Schmerzen, die Verweildauer im Krankenhaus sowie patientenberichtete Ergebnisse zur Lebensqualität erfasst werden sollen5,20,22. Vergleichende Studien gegenüber der konventionellen Sternotomie und videoassistierten thorakoskopischen Techniken werden besonders wertvoll sein, um festzustellen, ob sich diese Technik in einen messbaren klinischen Nutzen umsetzt. Dieser Bericht weist mehrere weitere Limitationen auf, insbesondere die geringe Stichprobengröße, die Erfahrungen aus einem einzigen Zentrum und das retrospektive Design. Obwohl die robotergestützte Chirurgie spezielle Ausrüstung und Schulung erfordert, breitet sich die Expertise in dieser Technologie in den Vereinigten Staaten rasch aus23. Darüber hinaus haben robotergestützte Techniken bereits etablierte, jedoch umstrittene Vorläufer in der Schilddrüsenchirurgie, einschließlich transoraler, transaxillärer und retroaurikulärer Zugänge. Diese bereits bestehende Vertrautheit mit robotischen Plattformen sollte die Einführung dieser erweiterten Anwendung erleichtern. Da sich die robotergestützte thorakale Chirurgie weiter ausdehnt, könnte dieser hybride Ansatz eine reproduzierbare, minimalinvasive Alternative für sorgfältig ausgewählte Patienten mit komplexer retrosternaler Schilddrüsenerkrankung darstellen und gleichzeitig die Morbidität vermeiden, die mit der thorakalen Skelettteilung verbunden ist.
Offenlegungen
Die Autoren haben keine Interessenkonflikte anzugeben.
Materialien
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| 28-Fr-Thoraxdrainage | Teleflex / Pleur-evac | DSTC-28S | 28-Fr-gerader weicher thorakaler Katheter |
| Teleflex / Pleur-evac | DRAC-28S | 28-Fr-Katheter mit rechtem Winkel, weich, thorakal | |
| Teleflex / Pleur-evac | DTRC-28S | 28-Fr-Trokar-thorakaler Katheter | |
| Bronchialblocker | Cook Medical | C-AEBS-9.0-65-SPH-AS | Arndt-Endobronchialblocker, 9,0 Fr, 65 cm, sphärischer Ballon |
| Cadiere-Forceps | Intuitive Surgical | 471049 | 8-mm-EndoWrist-Cadiere-Forceps |
| Da-Vinci-Xi-Plattform | Intuitive Surgical | Modell IS4000 | Mehrport-robotische Chirurgieplattform; Xi |
| Flache Jackson-Pratt-Drainage | Cardinal Health / Jackson-Pratt | SU130-1309 | 10-mm × 20-cm flache Silikon-Drainage, ¾ perforiert, ohne Trokar |
| Medial bipolarer Forceps | Intuitive Surgical | 471172 | 8-mm-EndoWrist-Maryland-Bipolar-Forceps |
| Monopolarer gekrümmter Schere (Hot Shears) | Intuitive Surgical | 470179 | 8-mm-EndoWrist-monopolare gekrümmte Schere |
| NIM -Überwachungsplattform | Medtronic Xomed | NIM4CM01 | NIM Vital 4.0-Konsole |
| NIM-EMG-Endotrachealtubus | Medtronic Xomed | 8229706 | 6,0-mm-ID, verstärkter NIM-EMG-ETT |
| Optischer/klingenloser Obturator | Intuitive Surgical | 470359 | 8-mm-klingenloser optischer Obturator |
| Roboter-Kamera | Intuitive Surgical | 470057 | 8-mm-Endoskop Plus, 30° |
| Roboterport/Kanüle, 12 mm | Intuitive Surgical | 470375 | 12-mm/Stapler-Kanüle, 100 mm |
| Roboterport/Kanüle, 8 mm | Intuitive Surgical | 470002 | Standard-8-mm-da-Vinci-Xi-Kanüle |
| SURGICEL Original-Hämостatikum | Ethicon / Johnson & Johnson MedTech | 1953 | 2" × 3" in oxidierte regenerierte Zellulose |
| Tip-Up-fenestrierter Greifer | Intuitive Surgical | 470347 | 8-mm-EndoWrist-Tip-Up-fenestrierter Greifer |
| 8229707 | 7,0-mm-ID, verstärkter NIM-EMG-ETT | ||
| 8229708 | 8,0-mm-ID, verstärkter NIM-EMG-ETT | ||
| NIM4CPB1 | NIM Vital 4.0-Patientenschnittstelle | ||
| C-AEBS-9.0-78-SPH-AS | Arndt-Endobronchialblocker, 9,0 Fr, 78 cm, sphärischer Ballon | ||
| 470056 | 8-mm-Endoskop Plus, 0° |
Referenzen
- Casella C, Pata G, Cappelli C, Salerni B. Preoperative predictors of sternotomy need in mediastinal goiter management. Head Neck. 2010;32(9):1131-5.
- Sanders LE, Rossi RL, Shahian DM, Williamson WA. Mediastinal goiters: the need for an aggressive approach. Arch Surg. 1992;127(5):609-13.
- Mercante G et al. CT cross-sectional imaging classification system for substernal goiter based on risk factors for an extracervical surgical approach. Head Neck. 2011;33(6):792-9.
- Raffaelli M et al. Substernal goiters: incidence, surgical approach, and complications in a tertiary care referral center. Head Neck. 2011;33(10):1420-5.
- Pieracci FM, Fahey TJ. Substernal thyroidectomy is associated with increased morbidity and mortality as compared with conventional cervical thyroidectomy. J Am Coll Surg. 2007;205(1):1-7.
- Losanoff JE, Richman BW, Jones JW. Disruption and infection of median sternotomy: a comprehensive review. Eur J Cardiothorac Surg. 2002;21(5):831-9.
- Kaul P. Sternal reconstruction after post-sternotomy mediastinitis. J Cardiothorac Surg. 2017;12(1):94.
- Singh K, Anderson E, Harper JG. Overview and management of sternal wound infection. Semin Plast Surg. 2011;25(1):25-33.
- Gupta P et al. Video assisted thoracoscopic thyroidectomy for retrosternal goitre. Ann R Coll Surg Engl. 2014;96(8):606-8.
- Wang R et al. Modified subxiphoid approach for surgical resection of a retrosternal goiter. Front Surg. 2022;9:923389.
- Catelli C et al. Robot-assisted (RATS) versus video-assisted (VATS) lobectomy: a monocentric prospective randomized trial. Eur J Surg Oncol. 2023;49(12):107256.
- Piccioni G et al. Combined cervicotomy and robot-assisted surgical approach for intrathoracic thyroid goiter: a case series. Innovations (Phila). 2024;19(3):311-4.
- Chen KA, Perrotti G, Evans NR, Willis AI. A minimally-invasive approach to substernal goiter and posterior mediastinal mass. ACS Case Reviews in Surgery. 2019;2(4):1-5.
- Bodner J et al. Robotic resection of an ectopic goiter in the mediastinum. Surg Laparosc Endosc Percutan Tech. 2005;15(4):249-51.
- Wadhavkar N, Kontopidis I, Bollig C. Transcervical and robotic-assisted thoracoscopic resection of a substernal goiter. BMJ Case Rep. 2022;15(10):e250953.
- Al-Mufarrej F et al. Novel thoracoscopic approach to posterior mediastinal goiters: report of two cases. J Cardiothorac Surg. 2008;3:55.
- Amore D et al. Antero mediastinal retrosternal goiter: surgical excision by combined cervical and hybrid robot-assisted approach. J Thorac Dis. 2018;10(3):E199-202.
- Chihara RK, Liu J, Patel SG, Sancheti M. Robotic-assisted retrosternal thyroidectomy [video]. CTSNet; 2019 [cited 2025 Apr 18]. doi:10.25373/ctsnet.7877909.v1.
- Jett GK, Nguyen AB, McNamara WF, Cignoni CB. Hybrid total thyroidectomy and robotic-assisted excision of a substernal multinodular goiter [video]. CTSNet; 2023 [cited 2025 Apr 18]. doi:10.25373/ctsnet.24514264.v1.
- Cohen JP. Substernal goiters and sternotomy. Laryngoscope. 2009;119(4):683-8.
- Grainger J et al. The surgical approach to retrosternal goiters: the role of computerized tomography. Otolaryngol Head Neck Surg. 2005;132(6):849-51.
- Song Y et al. Review on risk factors, classification, and treatment of sternal wound infection. J Cardiothorac Surg. 2023;18(1):184.
- Sheetz KH, Claflin J, Dimick JB. Trends in the adoption of robotic surgery for common surgical procedures. JAMA Netw Open. 2020;3(1):e1918911.