Ein zugängliches, kostengünstiges Gerät zur Messung der Kraft-Geschwindigkeits-Leistungs-Beziehung beim menschlichen Muskel wurde unter Verwendung preiswerter Materialien, eines 3D-gedruckten Zahnrads, eines Smartphone-Beschleunigungssensors und einer kostenlosen Python-Software entwickelt. Die Validierung gegenüber einem Ergometer der Goldstandard-Qualität ergab physiologisch relevante Messungen und bot gleichzeitig gerechte, praktische Lernmöglichkeiten in einem Unterrichtsumfeld für Studierende im Grundstudium.
Ein Abonnement von JoVE ist erforderlich, um diesen Inhalt anzuzeigen. Melden Sie sich an oder beginnen Sie noch heute mit einer kostenlosen Testphase.
Methodenartikel
Eine kostengünstige Apparatur zur Messung von Kraft-Geschwindigkeits-Beziehungen der Muskulatur
In diesem Artikel
Zusammenfassung
Zusammenfassung
Die Beziehung zwischen Muskelkraft, Kontraktionsgeschwindigkeit und Leistung stellt ein nahezu ein Jahrhundert altes Paradigma in der Physiologie und eine Grundlage unseres Verständnisses der muskuloskelettalen Funktion dar. Dieses Paradigma wird jedoch aufgrund der hohen Kosten der erforderlichen Ausrüstung selten direkt in Physiologie- und Biomechanik-Lehrveranstaltungen untersucht. In dieser Studie wurde ein kostengünstiges Gerät entwickelt und validiert, das ein mittels 3D-Druck hergestelltes Flaschenzugsystem mit einer Sperrklinken-Kupplung verwendet, das einfach aufgebaut und konfiguriert werden kann, um Kraft-Geschwindigkeits-Leistungs-Daten von menschlichen Fingermuskeln über einen Smartphone-Beschleunigungssensor mithilfe der kostenlosen Phyphox-Anwendung zu erfassen. Ein benutzerdefiniertes Python-Skript wandelt die Rohdaten der Beschleunigungsmessung in Geschwindigkeits- und Leistungswerte um, die anschließend für jeden Probanden einzeln mit Messungen verglichen werden, die mit einem etablierten Zwei-Modus-Hebelsystem als Goldstandard erhoben wurden. Paarweise Vergleiche von fünf zusammenfassenden Variablen (maximale Kraft, Fmax; maximale Geschwindigkeit, Vmax; maximale Leistung, Pmax; optimale Geschwindigkeit, Vopt; und Kraft-Geschwindigkeits-Krümmung, a/Fmax) ergaben keine statistisch signifikanten Unterschiede zwischen den mittels der beiden Geräte erhobenen Kraft-Geschwindigkeits-Leistungs-Daten (gepaarte t-Tests, p > 0,05). Daher bietet das kostengünstige Gerät ohne nennenswerte Minderung der Datenqualität eine zugängliche, sichere und wirtschaftliche Möglichkeit, biomechanische und physiologische Prinzipien zu lehren und zu erforschen. Dieses Gerät könnte die Muskelphysiologie- und Biomechanik-Ausbildung demokratisieren, insbesondere in unterfinanzierten und ressourcenarmen Bildungseinrichtungen weltweit.
Einleitung
Gestreifte Muskulatur ist der Motor, der bei Menschen und anderen Tieren die Skelettbewegung erzeugt. Das Verständnis ihrer einzigartigen hierarchischen Struktur wird durch übergeordnete Faktoren erschwert, die die Kraftentfaltung und die Arbeitsleistung beeinflussen1,2. Vielleicht aufgrund dieser Komplexitäten wird die Muskelphysiologie in Anatomie- und Physiologiekursen oft vernachlässigt, da Lehrende über die notwendigen Hilfsmittel verfügen, um die grundlegenden und faszinierendsten Aspekte der Muskelphysiologie angemessen zu veranschaulichen3,4,5,6.
Die Muskelfunktion wurde historisch durch mehrere langanhaltende Paradigmen beschrieben, von denen keines weiter verbreitet ist als der Kraft-Geschwindigkeits-Kompromiss, der erstmals vor nahezu einem Jahrhundert von Archibald Vivian Hill1,2,3,4,5,6 charakterisiert wurde. Diese grundlegende physiologische Beziehung beschreibt den Kompromiss zwischen Kontraktionsgeschwindigkeit und Kraft des Muskels, wobei isometrische oder sehr langsame verkürzende Kontraktionen im Allgemeinen am stärksten sind und die maximale Muskelkraft (Fmax) erzeugen, während die schnellsten isotonischen Kontraktionen, die sich der maximalen Muskelgeschwindigkeit (Vmax) nähern, typischerweise am schwächsten sind1. Als Hill 1938 die Kraft-Geschwindigkeits-Leistungs-Beziehung (FVP) beschrieb, führte er eine Funktion ein, die bis heute seinen Namen trägt. Die Hill-Gleichung (Gleichung 1) verknüpft die bei einer isometrischen Kontraktion (mit fixierten Muskelenden) erzeugte maximale Kraft mit der erreichten Maximalgeschwindigkeit in Abwesenheit einer äußeren Last.
Gleichung 1: (v + b) (F + a) = b (Fmax + a)
wobei v die Verkürzungsgeschwindigkeit, F die Muskelkraft, Fmax die maximale isometrische Kraft und a und b Konstanten sind, die die Kraft–Geschwindigkeits-Beziehung und die energetischen Eigenschaften der Muskelverkürzung beschreiben1.
In dieser grundlegenden Beziehung sind mehrere Schlüsselkonzepte der Muskelphysiologie enthalten, die durch fünf quantitative Parameter beschrieben werden, welche die Kraft-Geschwindigkeits-Beziehung (FVP) definieren. Das Produkt aus momentaner Muskelkraft und Geschwindigkeit ergibt die Leistung, die typischerweise einen maximalen Wert (Pmax) bei etwa einem Drittel von Vmax7 erreicht. Die Geschwindigkeit, bei der Pmax auftritt, wird als optimale Geschwindigkeit (Vopt) bezeichnet, und ihre Position innerhalb des Bereichs der Verkürzungsgeschwindigkeiten (von V0 bis Vmax) ist eine wichtige Eigenschaft der Kraft–Geschwindigkeits- und Leistungs–Geschwindigkeits-Beziehungen. Beispielsweise führt eine höhere Vopt dazu, dass die maximale Leistung bei einer größeren Verkürzungsgeschwindigkeit abgegeben wird. Innerhalb der Kraft–Geschwindigkeits-Beziehung selbst sind maximale Kraft (Fmax) und maximale Geschwindigkeit (Vmax) durch eine gekrümmte, intermediäre Kraft–Geschwindigkeits-Beziehung miteinander verbunden (Abbildung 5A). Repräsentative Kraft–Geschwindigkeits- und Leistungs–Geschwindigkeits-Beziehungen, die mit der hier beschriebenen Methodik ermittelt wurden, sind in Abbildung 1 dargestellt. Die Steigung dieser Kurve wird als Kraft–Geschwindigkeits-Krümmung bezeichnet und beschreibt die Abnahmerate der Kraft mit zunehmender Geschwindigkeit. Die Krümmung wird definiert als a/Fmax8, wobei a die thermodynamische Konstante in der Hill-Gleichung ist, die die Reibungswärme eines entlastet verkürzenden Muskels quantifiziert1. Die Krümmung beeinflusst die Position von Vopt auf der Kraft–Geschwindigkeits-Kurve und bestimmt, wie viel Kraft ein Muskel bei einer gegebenen Verkürzungsgeschwindigkeit erzeugen kann. Die Krümmung wurde auch mithilfe des muskulären Leistungsverhältnisses (Gleichung 2)9 beschrieben.
Gleichung 2: 
wobei Pmax die maximale Muskelkraftleistung und Vmax und Fmax die maximale Verkürzungsgeschwindigkeit bzw. die maximale isometrische Kraft sind.
Die intuitive Natur der Kraft-Geschwindigkeits- und Leistungs-Geschwindigkeits-Beziehungen bietet effektive Einstiegspunkte beim Unterrichten der Muskelphysiologie im Lebenswissenschaften-Unterricht. Die Bedeutung, Studierenden praktische Gelegenheiten zu bieten, um ein umfassenderes Verständnis der FVP-Beziehungen aufzubauen, wird unterstrichen durch die Tatsache, dass praktisches Lernen die Wissensspeicherung verbessert10. Darüber hinaus ist bekannt, dass experimentelles Lernen die Grundlage für die Beurteilung der Muskelphysiologie stärkt, sowohl im Rahmen der grundlegenden wissenschaftlichen Forschung als auch als Vorbereitung auf Berufe im Gesundheitswesen, einschließlich Verletzungsprävention, Rehabilitation und körperliches Training.
Herkömmliche Instrumente zur Untersuchung der physiologischen Eigenschaften von Muskeln, wie zum Beispiel Doppelmotoren-Servokraftmesssysteme, sind äußerst präzise und genau, verursachen jedoch so hohe Kosten, dass sie in den meisten Unterrichtsumgebungen schwer umsetzbar sind7. Um diese Einschränkungen zu überwinden und die Möglichkeiten für praktisches Lernen zu erweitern, wurde eine kostengünstige Alternative entwickelt. Die Vorrichtung basiert auf einer 3D-gedruckten Rolle mit einer Sperrklinken-Zahnradmechanik und verwendet handelsübliche Nutprofile aus Aluminium, starre Drähte sowie ein auf einer Halterung montiertes Smartphone, das eine kostenlose Datenerfassungs-App ausführt (Abbildung 2). Ein Smartphone wurde anstelle spezialisierter Beschleunigungsmessgeräte gewählt, da Smartphones weit verbreitet sind und in der Regel über genaue und robuste Beschleunigungssensoren verfügen11. Die Eignung von Smartphones als wissenschaftliche Messgeräte wurde bereits früher nachgewiesen, unter anderem durch die Integration eines im Handel erhältlichen Smartphone-Beschleunigungssensors in die Trägheitsmesseinheit des Mars-Hubschraubers Ingenuity12.
Während es bereits einige kostengünstige Werkzeuge zur Vermittlung der Muskelphysiologie gibt, zielen diese auf unterschiedliche Konzepte ab: Judge et al.6 entwickelten erschwingliche, auf SpikerBox basierende Aktivitäten zur Aufzeichnung elektrischer Muskelaktivität, und Medeiros et al.10 erstellten ein kostengünstiges zweidimensionales Sarkomer-Modell, um die mit Titin verbundenen mechanischen Eigenschaften zu demonstrieren. Bisher ermöglicht jedoch kein verfügbares kostengünstiges Werkzeug es Studierenden, die Kraft-Geschwindigkeits-Beziehungen (FVP) eines kontrahierenden menschlichen Muskels direkt zu messen und quantitative, mit Forschungsdaten vergleichbare Ergebnisse zu erzeugen. Die vorliegende Vorrichtung soll diese Lücke schließen, indem sie FVP-Messungen liefert, die nach Goldstandard-Kriterien validiert sind und weniger als 300 $ kosten.
Die vorliegende Studie berichtet über den Aufbau einer kostengünstigen FVP-Apparatur mit einer Querverifizierung anhand des industriellen Goldstandards. Die Validierungsanalysen stützen sich auf paarweise Vergleiche der fünf anerkannten FVP-Zusammenfassungsvariablen, die bei denselben Probanden an beiden Apparaturen gemessen wurden. Die Analysen prüfen die Hypothese, dass beide Apparaturen äquivalente Kraft-Geschwindigkeits- und Leistungs-Geschwindigkeits-Kurven erzeugen. Bei erfolgreicher Querverifizierung kann die kostengünstige Apparatur klassenbasierte Untersuchungen der Muskelphysiologie und muskuloskelettalen Biomechanik demokratisieren, indem die finanziellen Hürden für den Erwerb solcher Geräte gesenkt werden, ohne dabei an experimenteller Genauigkeit und somit wissenschaftlicher Stringenz einzubüßen. Es wird erwartet, dass die kostengünstige Apparatur Studierende und Lehrende in Physiologie- und Biomechanik-Unterrichtsräumen weltweit, die bereits Muskelanatomie erforschen und lehren, dazu inspirieren und befähigen kann, eine der grundlegendsten Beziehungen des Muskels praktisch zu untersuchen. Durch die Einbindung einer praktischen Aktivität zur Erzeugung physiologischer Messungen können Unterrichtsräume ein multimodales Verständnis und eine verbesserte Wissensspeicherung erreichen.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Protokoll
Alle Experimente, die der Grundlage dieser Veröffentlichung zugrunde liegen, wurden von der Institutional Review Board der University of Massachusetts Lowell genehmigt (Protokoll Nr. 21-163-KON-XPD).
HINWEIS: Die Vorrichtung verwendet ein Smartphone, das mit externen Gewichten an einem 3D-gedruckten Flaschenzugsystem aufgehängt ist. Beschleunigungsdaten werden mit 100 Hz mithilfe einer datenerfassenden Smartphone-Anwendung aufgezeichnet. Die Kraft wird berechnet, indem die Gesamtmasse aus Smartphone und externer Last mit der Beschleunigung multipliziert wird. Die Geschwindigkeit ergibt sich durch Integration der Beschleunigung, und die Leistung wird als Produkt aus Kraft und Geschwindigkeit ermittelt (ergänzende Codedatei 1).
1. Aufbau der Apparatur
- Befestigen Sie zwei kurze Aluminiumprofile an der Unterseite eines langen Aluminiumprofils unter Verwendung von Aluminiumrahmenbefestigungen. Positionieren Sie die kurzen Profile etwa 8 cm von jedem Ende des langen Profils entfernt, um eine stabile, nicht nachgiebige Basis zu bilden.
ANMERKUNG: Diese Baugruppe wird im Folgenden als Rahmen bezeichnet. - Montage der Rollenhalterung
- Positionieren Sie einen großen zellulären Polyvinylchlorid-Block so, dass die 7 in lange Seite vertikal und die 6,75 in lange Seite horizontal ausgerichtet ist.
- Messen Sie 2,75 in vom linken unteren Eckpunkt entlang der linken Kante ab und markieren Sie die Stelle.
- Messen Sie 2,75 in vom linken oberen Eckpunkt entlang der oberen Kante ab und markieren Sie die Stelle.
- Zeichnen Sie eine gerade Linie, die die beiden markierten Stellen verbindet.
- Schneiden Sie entlang der markierten Linie und entfernen Sie den resultierenden dreieckigen Abschnitt.
- Bohren Sie ein 7/16 in großes Loch 1,25 in vom rechten oberen Eckpunkt entfernt.
- Wiederholen Sie die Schritte 1.2.1–1.2.6 für den zweiten großen Block.
- Positionieren Sie den kleinen zellulären Polyvinylchlorid-Block hinter dem Rahmen.
- Befestigen Sie beide großen Blöcke an dem kleinen Block, sodass sie 8 in voneinander entfernt sind. Richten Sie die diagonalen Schnitte über dem kleinen Block aus und positionieren Sie die gebohrten Löcher über die Kante des kleinen Blocks hinaus.
- Klemmen Sie die Rollenhalterung sicher an der Ecke eines Tisches oder einer Arbeitsplatte fest.
ANMERKUNG: Positionieren Sie die Halterung so, dass die Rolle über die Tischkante hinausragt. Dadurch wird verhindert, dass die hängenden Gewichte und das Smartphone während der Kontraktionen mit den Tischbeinen in Kontakt kommen. - Herstellung und Befestigung der Unterarmauflage
- Schneiden Sie den 14 in langen zellulären Polyvinylchlorid-Block für die Unterarmauflage in drei Teile: zwei 1,5 in lange Abschnitte und einen 3,5 in langen Abschnitt.
- Fertigen Sie an der Oberseite jedes kleineren Abschnitts einen 2 in x 1/8 in großen Ausschnitt an, wobei der Ausschnitt 1 in vom vorderen Rand entfernt liegt.
- Befestigen Sie die kleineren Abschnitte an den Enden der Unterseite des größeren Abschnitts. Richten Sie die Ausschnitte zueinander aus.
- Bekleben Sie die obere Fläche des größeren Abschnitts mit Klettband (Haken- und Schlaufenband).
- Führen Sie den Unterarmgurt durch die beiden Ausschnitte.
- Befestigen Sie die Unterarmauflage am Rahmen mithilfe von Schrauben und Einsteck-T-Muttern. Positionieren Sie die Unterarmauflage 14 in vom Rollenhalter entfernt, wobei der Unterarmgurt vom Rollenhalter wegzeigt.
- Setzen Sie Kugellager in die Nutungen der inneren und äußeren Zahnradscheiben ein (ergänzende Datei 1).
- Führen Sie 40 cm Zahnriemen durch den seitlichen Schlitz des inneren Zahnradscheibenbauteils. Bilden Sie eine Schlaufe mit 2 cm Überlappung und sichern Sie die Überlappung innerhalb des Schlitzes.
- Führen Sie die Metallachse nacheinander durch die linke Rollenhalterung, einen Anschlag, das innere Zahnradscheibenbauteil, das Kraftübertragungselement, das äußere Zahnradscheibenbauteil, einen zweiten Anschlag und die rechte Rollenhalterung.
ANMERKUNG: Richten Sie den seitlichen Schlitz des inneren Zahnradscheibenbauteils zum Rahmen hin aus. Positionieren Sie beide Anschläge jeweils 1 mm von den Seiten der Rollenanordnung entfernt. - Befestigen Sie zwei zusätzliche Anschläge auf der Achse, wobei jeder Anschlag 1 mm von den Rollenhalterungen entfernt positioniert wird, um seitliche Bewegungen zu verhindern.
- Führen Sie 40 cm mehrsträngigen Stahldraht durch die Fingerauflage und sichern Sie ihn mit einer Crimphülse. Führen Sie das andere Ende durch Karabiner A und sichern Sie es mit einer zweiten Crimphülse.
ANMERKUNG: Karabiner A und B sind identisch und werden lediglich zur Identifikation während der Montage gekennzeichnet. - Verbinden Sie das innere Zahnradscheibenbauteil mit Karabiner A mithilfe des befestigten Zahnriemens. Sichern Sie die Überlappung mit Schlüssel A.
ANMERKUNG: Schlüssel A, B und C sind identisch. Weitere Schlüssel können gedruckt werden, da sie als opferbereite Bauteile konzipiert sind, die versagen, bevor andere Teile der Vorrichtung beschädigt werden. - Führen Sie 10 cm mehrsträngigen Stahldraht um Karabiner A und sichern Sie ihn mit einer Crimphülse. Führen Sie das andere Ende um eine Aluminiumrahmenbefestigung, crimpen Sie den Draht und befestigen Sie die Befestigung am Rahmen.
ANMERKUNG: Diese Baugruppe wird im Folgenden als Sicherungsbolzen bezeichnet. - Bilden Sie eine Schlaufe aus 40 cm Zahnriemen mit 2 cm Überlappung und führen Sie die Schlaufe in Schlüssel B ein. Führen Sie das andere Ende um Karabiner B und sichern Sie die Überlappung mit Schlüssel C.
- Setzen Sie Schlüssel B in die größte Stufe des äußeren Zahnradscheibenbauteils ein.
- Befestigen Sie den Smartphone-Armbandhalter an Karabiner B entweder mithilfe der Armbandschlaufe oder der Öffnungen für Kopfhörerkabel.
- Hängen Sie das gewünschte Startgewicht mithilfe eines geschlauften und gecrimpten Stahldrahts an Karabiner B auf.
2. Datenerfassungseinrichtung
- Installieren Sie die Datenerfassungsanwendung auf einem Smartphone mit integriertem Beschleunigungssensor.
- Öffnen Sie die Beschleunigung (ohne g) Modul.
- Platzieren Sie das Smartphone in der Armbandhalterung, die am Karabiner B befestigt ist.
- Sammeln Sie die Daten gemäß Abschnitt 3.
- Exportieren Sie die aufgezeichneten Daten als .xls-Datei. Weisen Sie eine eindeutige Dateibenennung zu, die der Versuchsperson entspricht.
- Übertragen Sie die .xls-Datei auf einen Computer mit Internetzugang.
- Verarbeiten Sie die Daten mithilfe von Ergänzende Codierungsdatei 1
HINWEIS: Das Skript berechnet die Geschwindigkeit mithilfe der Vorwärts-Euler-Integration der gemessenen vertikalen Beschleunigung (Gleichung 3). Die Position wird unter Verwendung der kinematischen Gleichung für konstante Beschleunigung berechnet (Gleichung 4). Für die Berechnungen werden die rohen Beschleunigungswerte ohne Glättung oder Filterung verwendet.
Gleichung 3: vi = vi-1 + ai ∆t
Gleichung 4: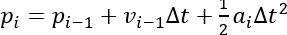
- Installieren Sie die Zusatz-Code-Datei 1.
- Installieren Sie Python auf dem Computer, der für die Datenverarbeitung verwendet wird.
- Öffnen Sie ein Terminalfenster und führen Sie folgenden Befehl aus: pip install streamlit pandas matplotlib scipy openpyxl xlrd
- Wechseln Sie in den Ordner, der die ergänzende Codierungsdatei 1 enthält, und führen Sie folgenden Befehl aus: streamlit run muscle_velocity_gui.py
HINWEIS: Bei Verwendung von Windows PowerShell folgenden Befehl ausführen: python -m streamlit run muscle_velocity_gui.py. Falls nach einer E-Mail-Adresse gefragt wird, das Feld leer lassen und die Eingabetaste drücken. - Klicken Sie auf Hochladen und wählen Sie die exportierte .xls-Datei aus.
- Klicken Sie auf Prozessdaten zum Laden und Analysieren des Datensatzes.
- Überprüfen Sie die für den ersten Versuch erstellten Diagramme zur Beschleunigung, Geschwindigkeit und Position.
- Wählen Sie die erkannten Peaks, die gültigen Muskelkontraktionen entsprechen, mithilfe der Kontrollkästchen neben jedem Peak aus.
HINWEIS: Gültige Peaks treten typischerweise auf, bevor die Beschleunigungskurve negativ wird, und sind mit positiven Geschwindigkeits- und Positionswerten assoziiert. Der automatisierte Peak-Erkennungsalgorithmus kann Peaks fälschlicherweise identifizieren und erfordert daher eine manuelle Überprüfung. - Anpassen der Parameter für die Peakdetektion
HINWEIS: Wenn die Software die Peaks nicht korrekt identifiziert, erweitern Sie Erweiterte Einstellungsoptionen > Parameter für die Peakdetektion und passen Sie die Detektionseinstellungen an.- Anpassen Nullschwelle um den Beschleunigungsbereich zu definieren, der als stationär betrachtet wird.
HINWEIS: Erhöhen Sie diesen Wert, wenn die Beschleunigungskurven übermäßiges Rauschen aufweisen. Die Schwelle wird als rote Referenzlinien im Beschleunigungsdiagramm angezeigt. Standardwert = 0,30. Empfohlener Bereich = 0,10–5,00. - Anpassen Minimale Geschwindigkeit für Peak um den minimal akzeptierten Geschwindigkeitsgipfel zu definieren.
HINWEIS: Verringern Sie diesen Wert, wenn gültige Peaks ausgeschlossen werden. Die Schwelle wird als untere grüne Referenzlinie im Geschwindigkeitsdiagramm angezeigt. Standardwert = 0,30. Empfohlener Bereich = 0,10–10,00. - Anpassen Null-Bereich um die minimale Anzahl aufeinanderfolgender Beschleunigungsmesswerte nahe null festzulegen, die erforderlich ist, um eine Ruhephase zu identifizieren.
HINWEIS: Verringern Sie diesen Wert, wenn die Geschwindigkeits- und Positionsverläufe nicht zurückgesetzt werden. Standardwert = 10. Empfohlener Bereich = 3–25. - Anpassen Maximale Geschwindigkeit für Peak um das maximal akzeptierte Geschwindigkeitsmaximum zu definieren.
HINWEIS: Erhöhen Sie diesen Wert, wenn gültige Peaks den Schwellenwert überschreiten. Der Schwellenwert wird als obere grüne Referenzlinie im Geschwindigkeitsdiagramm angezeigt. Standardwert = 10,00. Empfohlener Bereich = 10,00–30,00. - Anpassen Minimale Peak-Distanz um die minimale Anzahl von Proben zwischen detektierten Peaks festzulegen.
HINWEIS: Standardwert = 2. Empfohlener Bereich = 1–10. Eine Änderung ist in der Regel nicht erforderlich. - Anpassen Minimale Peak-Höhe um die Prominenz für die Peakdetektion festzulegen.
HINWEIS: Niedrigere Werte erhöhen die Empfindlichkeit und können zusätzliche Peaks identifizieren. Standardwert = 0,10. Empfohlener Bereich = 0,01–0,90. Eine Änderung ist in der Regel nicht erforderlich.
- Anpassen Nullschwelle um den Beschleunigungsbereich zu definieren, der als stationär betrachtet wird.
- Nachdem alle gültigen Peaks für den aktuellen Versuch identifiziert wurden, klicken Sie auf Weiter um zum nächsten Versuch fortzufahren.
- Wiederholen Sie die Schritte 2.7.7–2.7.10, bis alle Versuche verarbeitet wurden.
HINWEIS: Ändern Sie die Peak-Erkennungsparameter nach der Verarbeitung des ersten Versuchs nicht mehr. Falls Parameteranpassungen erforderlich werden, wiederholen Sie die Analyse aller zuvor verarbeiteten Versuche mit den aktualisierten Einstellungen. - Kopieren Sie die ausgewählten Geschwindigkeits- und Beschleunigungsdaten in eine Tabellenkalkulation zur anschließenden Kraft–Geschwindigkeit–Leistungs-Analyse.
3. Experimenteller Protokollablauf
- Befestigen Sie den Unterarm des Teilnehmers mit dem Unterarmgurt am Armlehne. Ziehen Sie den Gurt so fest, dass ein Verrutschen des Unterarms nach vorne verhindert wird.
- Platzieren Sie die Fingerschiene am Daumen des Teilnehmers und befestigen Sie sie sicher.
- Nehmen Sie die Spieligkeit aus dem Flaschenzugsystem, indem Sie das Zahnrad mithilfe des Ratschenmechanismus drehen, bis der Zahnriemen straff ist.
ANMERKUNG: Der Ratschenmechanismus erzeugt beim Vorwärtsrasten zwischen den Positionen ein hörbares Klicken. - Schieben Sie den Sicherheitsbolzen in Richtung des Rades, bis der Draht, der den Sicherheitsbolzen und Karabiner A verbindet, straff ist.
- Wählen Sie zwei Gewichte mit annähernd gleicher Masse, jedes mit einem Gewicht von etwa 1,25 kg.
- Festgelegte Testreihenfolge
- Testen Sie die größte, mittlere und kleinste Stufe mit einem Gewicht und dem Smartphone.
- Testen Sie die kleinste, mittlere und größte Stufe mit zwei Gewichten und dem Smartphone.
- Testen Sie die größte und kleinste Stufe ausschließlich mit dem Smartphone.
ANMERKUNG: Verwenden Sie für alle Teilnehmer dieselbe Reihenfolge, um eine durch Ermüdung bedingte Verzerrung zu minimieren.
- Tippen Sie im Datenerfassungsprogramm auf Aufnahme starten.
- Weisen Sie den Teilnehmer an, den Daumen so schnell und kräftig wie möglich zu bewegen.
ANMERKUNG: Die Motivation des Teilnehmers kann die Leistung erheblich beeinflussen. Geben Sie während des gesamten Tests konstante verbale Ermutigung, um maximale Anstrengung zu fördern. - Unterbrechen Sie die Datenaufzeichnung nach jedem Durchgang. Passen Sie die Radsstufe und die Belastungsbedingung gemäß der in Schritt 3.6 festgelegten Reihenfolge an.
- Setzen Sie die Datenaufzeichnung fort und wiederholen Sie die Schritte 3.8–3.9, bis alle acht Kombinationen aus Radsstufe und Belastung abgeschlossen sind.
- Überwachen Sie den Teilnehmer während des gesamten Tests und wiederholen Sie Durchgänge, die durch übermäßige Armbewegungen oder unvollständige Anstrengung beeinträchtigt wurden.
- Überprüfen Sie nach jedem Durchgang die Beschleunigungskurve.
ANMERKUNG: Wiederholen Sie Durchgänge mit ungewöhnlich niedrigen Anfangsbeschleunigungsmaxima, übermäßigen Schwingungen oder anhaltender Smartphone-Bewegung zwischen den Kontraktionen, da diese Bedingungen die Datenqualität beeinträchtigen können. - Dokumentieren Sie Notizen zu jedem Durchgang, einschließlich wiederholter oder ausgeschlossener Durchgänge, um die anschließende Datenanalyse zu erleichtern.
4. Verwendung eines Goldstandard-Ergometers
- Richten Sie das Ergometer der Goldstandard-Konfiguration ein
- Schalten Sie den Computer ein und starten Sie die Software zur Datenaufnahme. Öffnen Sie die Versuchsdatei für das Zwei-Modus-Hebel-System.
- Stellen Sie den Kraft-Offset auf 10 und den Längen-Offset auf 9 am Hebelsteuergerät ein.
- Schalten Sie das Zwei-Modus-Hebel-System und die Datenaufnahmeeinheit ein.
- Überprüfen Sie den ordnungsgemäßen Motorbetrieb, indem Sie den Hebel vorsichtig drehen und das Vorhandensein eines Widerstands bestätigen.
- Fädeln Sie 40 cm mehrsträngigen Stahldraht durch das zweite Loch von unten am Hebel ein und sichern Sie den Draht mit einer Crimpverbindung.
- Fädeln Sie das andere Ende des Drahts durch die Fingerauflage und sichern Sie den Draht mit einer Crimpverbindung.
- Befestigen Sie das Zwei-Modus-Hebel-System am Rahmen 3 Zoll vor der Armlehne.
- Sichern Sie den Unterarm des Probanden an der Armlehne und positionieren Sie den Daumen in der Fingerauflage.
- Schieben Sie den Arm des Probanden nach vorne, bis der Daumen die maximale Flexion erreicht hat und das Kabel leicht gespannt ist.
- Ziehen Sie den Unterarmschlauch ausreichend fest an, um eine Bewegung des Arms nach vorne oder seitlich zu verhindern.
- Konfigurieren Sie die Einstellungen für die Datenaufnahme
- Öffnen Sie Scan Control Device Dev6.
- Stellen Sie Anzahl der Messwerte auf 60.000.
- Stellen Sie Mittelwertbildung über Messwerte auf 1.
- Stellen Sie Abtastperiode auf 0,0001.
- Stellen Sie Umwandlungsperiode auf 0.
- Stellen Sie Nachtrigger-Messwerte auf 0.
- Stellen Sie Referenztriggerquelle auf /Dev6/PFI1.
- Stellen Sie 2x Typ auf Digital.
- Stellen Sie 2x Hebel1 auf 0.
- Stellen Sie 2x Hebel2 auf 0.
- Stellen Sie Modus auf Einmalig.
- Stellen Sie Sofort zurückkehren auf Aus.
- Stellen Sie Starttrigger auf Aus.
- Stellen Sie Triggerquelle auf /Dev6/PFI0.
- Stellen Sie Abtasttakt auf Aus.
- Stellen Sie Takquelle auf /Dev6/PFI7.
- Stellen Sie Umwandlungstakt auf Aus.
- Stellen Sie Umwandlungstakquelle auf /Dev6/PFI2.
- Wählen Sie Kanal 1 + Kanal 2 unter Zu scannende Kanäle auswählen.
- Klicken Sie in Scan Control Device auf Start und weisen Sie den Probanden an, den Daumen so schnell und kräftig wie möglich zu bewegen.
HINWEIS: Die Motivation des Probanden kann die Leistung erheblich beeinflussen. Geben Sie während des gesamten Tests konstante verbale Ermutigung, um maximale Anstrengung zu fördern. - Klicken Sie auf GetWaves und speichern Sie die resultierenden Daten unter Verwendung der Probanden-ID und des aktuellen Kraft-Offset-Werts.
HINWEIS: Für die erste Kontraktion beträgt der Kraft-Offset 10. - Verringern Sie den Kraft-Offset in Schritten von 1,0.
HINWEIS: Beispielhafte Abfolge: 10,0 > 9,0 > 8,0. - Wiederholen Sie die Schritte 4.6–4.8, bis der Motor keine spürbare Widerstandskraft gegen die Daumenbewegung mehr bietet.
- Extrahieren Sie die Maximalwerte für Kraft und Geschwindigkeit aus jedem Versuch mithilfe des Analyseverfahrens, das in Zusätzliche Codierungsdatei 2 beschrieben ist.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Ergebnisse
Kraft-Geschwindigkeits- und Leistungs-Geschwindigkeitsdaten wurden von einer Stichprobe von Studierenden (N = 15) mithilfe sowohl des Goldstandard-Ergometers als auch der kostengünstigen Vorrichtung erhoben, um die funktionellen Ausgangsgrößen beider Systeme unter einem identischen experimentellen Protokoll zu bewerten. Die Daten der einzelnen Probanden sind in Abbildung 1 dargestellt, und die zusammengefassten Daten für jede Vorrichtung sind in Abbildung 3 darg...
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Diskussion
Ein kostengünstiges Gerät wurde als Alternative zu Goldstandard-Ergometern zur Messung der Kraft-Geschwindigkeits- und Leistungs-Geschwindigkeits-Beziehungen menschlicher Muskeln im Unterrichtsraum validiert.
Die Validierungsergebnisse stützen die Behauptung, dass ein kostengünstiges und daher wirtschaftlich und technologisch besser zugängliches Gerät Messungen liefern kann, die statistisch nicht von denen eines Goldstandard-Ergometers zu unterscheiden sind. Die Fähigkeit des kostengünstigen G...
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Offenlegungen
Die Autoren haben keine Offenlegungen zu machen.
Danksagungen
Die Autoren danken den Studierenden des Kurses „Biology of Muscle“ (UML BIOL4890, 2023–2025) sowie den Schülerinnen und Schülern der Lawrence High School (Lawrence, MA) für ihre Teilnahme am Abschlussprojekt, das als Grundlage für diese Ehrenarbeit (GC) diente. Außerdem gilt ein Dank an Matthew Borokowski von Aurora Scientific für seine langjährige Unterstützung sowie an Victoria Flint und Samuel DeLap für ihre ersten Bemühungen bei der Entwicklung und Implementierung des Fingerflexormoduls für den UML-Kurs. Die Autoren danken ferner Daniel Bartlett und Darrell La für ihre Unterstützung bei den Analyseansätzen. Gefördert durch ein Stipendium des UMass Lowell Honors College (an GC) sowie durch die National Science Foundation (Förderkennzeichen 2217246) und Startkapitalmittel der UMass Lowell (an NK).
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Materialien
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| 1,25 kg Gewichte | NEXO Fitness | ASIN: B09JHQ6QB8 | Kann durch generische Gewichte von ca. 1–2 kg ersetzt werden benötigte Anzahl: 2 |
| 3D-Drucker-Zahnriemen | 3D-Drucker-Riemen 10 m | ASIN: B08974S1CC | Kann durch generische 3D-Drucker-Zahnriemen ersetzt werden: 2 mm Teilung, 6 mm Breite, aus Gummi und Glasfaser benötigte Anzahl: 1 |
| 3DPart1 – Innenzahnrad | N/V | N/V | Siehe ergänzende STL-Dateien – in ABS drucken benötigte Anzahl: 1 |
| 3DPart2 – Außenzahnrad | N/V | N/V | Siehe ergänzende STL-Dateien – in ABS drucken benötigte Anzahl: 1 |
| 3DPart3 – Schlüssel | N/V | N/V | Siehe ergänzende STL-Dateien – 3–5-mal in ABS drucken benötigte Anzahl: 1 |
| 3DPart4 – Kraftübertragungselement | N/V | N/V | Siehe ergänzende STL-Dateien – in PLA drucken benötigte Anzahl: 1 |
| Aluminiumprofil lang | 80/20 inc | 1020 | 1 in × 2 in × 32 in benötigte Anzahl: 1 |
| Aluminiumprofil kurz | 80/20 inc | 1010 | 1 in × 1 in × 12 in benötigte Anzahl: 2 |
| Aluminiumrahmen-Verbindungselement / Sicherheitsbolzen | 80/20 inc | 4108 | benötigte Anzahl: 3 |
| Armstütze | FEATOL | ASIN: B0CGX8QZ3C | Kann durch generische Armstütze ersetzt werden benötigte Anzahl: 1 |
| Zellulärer Polyvinylchlorid-Block für Armlehne | Azek Board | 8/4 X Dicke Nur Traditionell | 14 in × 6½ in × ¾ in benötigte Anzahl: 14 |
| Karabinerhaken | Rewoalzx | ASIN: B0FB3VYV3N | benötigte Anzahl: 2 |
| Kugellager aus Chromstahllegierung | uxcell | UXCELL 6900 2RS – ASIN: B07FVX92MJ | Abmessungen: Innendurchmesser 10 mm, Außendurchmesser 22 mm, Breite 6 mm. benötigte Anzahl: 1 |
| Excel/Tabelle | Microsoft | Excel | Kann durch beliebige Tabellenkalkulationssoftware ersetzt werden benötigte Anzahl: 1 |
| Fingerstütze | Sopito | ASIN: B0B5C6RWR4 | Kann durch generische Fingerstütze ersetzt werden benötigte Anzahl: 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | Wird mit Aurora Scientific-Geräten und zur Berechnung von a/Fmax verwendet. benötigte Anzahl: 1 |
| Große zelluläre Polyvinylchlorid-Platte | Azek Board | 8/4 X Dicke Nur Traditionell | 6¾ in × 7 in × ¾ in benötigte Anzahl: 2 |
| Metallachse | Generisch | ASIN: B0CC8T8X77 | Stahlstange, 9,97 mm dick, 45 cm lang. benötigte Anzahl: 1 |
| Multistrang-Stahldraht | Catch All Tackle | ASIN: B00JTWDSQS | 1,4 mm Durchmesser, 400 lb Tragfähigkeit benötigte Anzahl: 2 |
| Handyhalterung | Tribe | ASIN: B00SXRXUFE | benötigte Anzahl: 1 |
| Phyphox-App | Phyphox.org | N/V | Im Apple App Store oder Google Play Store herunterladen benötigte Anzahl: 1 |
| Python-Skript | N/V | N/V | Kann heruntergeladen werden: Ergänzendes Dokument 1 muscle_velocity_gui.py benötigte Anzahl: 1 |
| Kleine zelluläre Polyvinylchlorid-Platte | Azek Board | 8/4 X Dicke Nur Traditionell | 1 in × 3¼ in × ¾ in benötigte Anzahl: 1 |
| Smartphone | Apple | iPhone 11 | Kann durch jedes Smartphone mit Beschleunigungssensor ersetzt werden benötigte Anzahl: 1 |
| Stahldrahtklemmen | Catch All Tackle | ASIN: B00JTWDSQS | 400 lb Tragfähigkeit benötigte Anzahl: 6 |
| Stopfen | Befenybay | ASIN: B0B1C6BPKQ | Innendurchmesser 10 mm, Außendurchmesser 20 mm, Breite 20 mm benötigte Anzahl: 2 |
Referenzen
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Nachdrucke und Genehmigungen
Dieser Artikel wurde veröffentlicht
Video demnächst verfügbar