Diese Studie untersucht die Herausforderungen der räumlichen Navigation, denen sehbehinderte ältere Erwachsene in komplexen Verkehrsknotenpunkten gegenüberstehen, und verwendet Eye-Tracking- und Mixed-Reality-Simulationen. Die Ergebnisse zeigen, dass altersbedingte neurokognitive Rückgänge evidenzbasierte universelle Designinterventionen erfordern, einschließlich verbesserter visueller Kontraste und vereinfachter architektonischer Geometrien, um die unabhängige Mobilität zu erhalten.
Ein Abonnement von JoVE ist erforderlich, um diesen Inhalt anzuzeigen. Melden Sie sich an oder beginnen Sie noch heute mit einer kostenlosen Testphase.
Forschungsartikel
Forschung zu inklusiven Wegfindungssystemen in Verkehrsknotenpunkten für sehbehinderte ältere Erwachsene
In diesem Artikel
Zusammenfassung
Zusammenfassung
Da sich die globale Demografie zunehmend in eine ältere Gesellschaft wandelt, ist die Bewahrung unabhängiger Mobilität und räumlicher Navigation zu einer zentralen Priorität der öffentlichen Gesundheit geworden. Diese Studie untersucht das räumliche Erkundungsverhalten sehbehinderter älterer Menschen in komplexen Flughafenterminals und nutzt reale Wegfindungsaufgaben in Kombination mit integrierter Eye-Tracking-Technologie. Durch eine vergleichende Analyse zwischen einer sehbehinderten älteren Kohorte und einer jüngeren sehenden Kontrollgruppe quantifiziert diese Forschung den Navigationsaufwand mittels Blickwinkelgeschwindigkeit (AV), Wegfindungsdauer und Blickverteilungs-Heatmaps. Experimentelle Ergebnisse zeigen, dass sehbehinderte ältere Erwachsene in allen Navigationsabschnitten einen signifikant höheren Blick-AV zeigen, ein Phänomen, das hier als kompensatorische Verhaltensreaktion auf eine abnehmende visuospatial Funktion charakterisiert wird. Dieser kompensatorische Mechanismus zeigt jedoch einen "Sättigungspunkt" an strukturell komplexen Schnittpunkten, wie solchen mit spitzen Verbindungswinkeln, an denen ältere Teilnehmer ihre Erkundungsbemühungen nicht weiter skalieren. Die Analyse zeigt außerdem, dass dynamische Verkehrseinheiten, insbesondere Fußgänger, einen "Aufmerksamkeitslock-in"-Effekt erzeugen, der das periphere Bewusstsein älterer Navigatoren unverhältnismäßig unterdrückt. Durch die Korrelation dieser Verhaltensmarker mit klinischen Indikatoren, darunter Mean Deviation (MD), Pattern Standard Deviation (PSD) und Useful Field of View (UFOV), schafft dieser Artikel einen logischen Rahmen für evidenzbasiertes, inklusives Design. Die Empfehlungen konzentrieren sich auf die geometrische Vereinfachung von Verkehrsknotenpunkten, multisensorische Redundanz und die Integration adaptiver Unterstützungstechnologien, um den "Umweltdruck" auf das alternde Gehirn zu mildern.
Einleitung
Der globale Übergang hin zu einer zunehmend alternden Gesellschaft stellt eine tiefgreifende multidisziplinäre Herausforderung für städtische Infrastruktur, öffentliche Gesundheit und Architekturtechnikdar. Laut der Weltgesundheitsorganisation (WHO) wird die Zahl der Personen ab 65 Jahren mathematisch bis 2050 auf 1,6 Milliarden weltweit prognostiziert. Parallel zu diesem demografischen Wandel verläuft ein deutlicher Anstieg altersbedingter sensorischer und kognitiver Beeinträchtigungen3. Die Lancet Global Health Commission gibt an, dass im Jahr 2020 etwa 1,1 Milliarden Menschen mit unbehandeltem Sehverlust lebten – eine Zahl, die bis 2050 voraussichtlich auf 1,8 Milliarden ansteigt. Tatsächlich deuten epidemiologische Statistiken darauf hin, dass alle5 Sekunden eine Person auf der Welt funktional blind wird. Trotz dieser bedeutenden demografischen Trends bleiben sehbehinderte Senioren strukturell marginalisiert. Es ist entscheidend anzuerkennen, dass "sehbehinderte ältere Erwachsene" keine homogene Gruppe bilden; vielmehr repräsentieren sie eine sehr vielfältige Population, die durch sich überschneidende Variablen gekennzeichnet ist, darunter unterschiedliche Grade des sensorischen Verlustverlaufs, kognitive Ausgangswerte, gleichzeitige körperliche Mobilitätseinschränkungen und unterschiedliche sozioökonomische Unterstützungssysteme6.
Um die Interaktion zwischen alternden Navigatoren und komplexen gebauten Umgebungen systematisch zu analysieren, ist es unerlässlich, den Diskurs in M. Powell Lawtons bahnbrechender "Umwelt-Docilitätshypothese" zu verankern, die ursprünglich 1968 konzipiertwurde. Dieses ökologische Modell des Alterns setzt eine dynamische Wechselwirkung zwischen persönlicher Kompetenz (biologische Gesundheit, sensorische Kapazität und Kognition) und Umweltdruck (die Anforderungen der Umgebung an das Individuum stellen)8. Das grundlegende Axiom ist, dass mit der Abnahme der inneren Kompetenz einer Person die Eigenschaften ihrer physischen Umgebung einen deutlich größeren Anteil an ihren Verhaltensergebnissen erklären9. In komplexen räumlichen Hubs wie Flughäfen erheben bestehende Wegfindungssysteme eine unverhältnismäßig hohe "Navigationssteuer", was unabhängige Mobilität nahezu unmöglich macht und direkte "Umweltausgrenzung" verursacht10,11.
Räumliche Navigation ist eine komplexe kognitive Funktion, die durch den hippocampal-entorhinalen Kreis koordiniert wird und häufig als das interne Global Positioning System (GPS) des Gehirns bezeichnet wird. Bahnbrechende Forschung in Nature and Science hat spezialisierte Neuronen identifiziert, wie Gitterzellen und Ortszellen, die den Aufbau interner kognitiver Kartenermöglichen. Mit zunehmendem Alter des Gehirns werden diese neuronalen Darstellungen jedoch zunehmend instabil14. Hochauflösende funktionelle Magnetresonanztomographie (fMRT) zeigen, dass ältere Erwachsene bei der Abruf räumlicher Informationen eine geringere neuronale Musterähnlichkeit aufweisen15,16. Für sehbehinderte ältere Fahrgäste, von denen die Mehrheit auf statische Beschilderung in unbekannten Terminals angewiesen ist, stellen unzureichende Wegfindungssysteme eine erhebliche Hürde für unabhängige Mobilität und soziale Teilhabe dar. Langfristig führt ein solcher räumlicher und ökologischer Ausschluss direkt zu schwerwiegenden realen Mobilitätsergebnissen, darunter chronische soziale Isolation, einen erzwungenen Übergang zu einem sitzenden Lebensstil und eine daraus resultierende Beschleunigung sowohl körperlicher Schwäche als auch kognitiven Abbau.
Darüber hinaus zeigen ältere Erwachsene eine "Dedifferenzierung" neuronaler Muster, was bedeutet, dass ihre neuronalen Darstellungen verschiedener räumlicher Umgebungen weniger deutlich werden, was zu tiefgreifenden Schwierigkeiten bei der räumlichen Distanz-Diskriminierung und allozentrischen Orientierung (d. h. der kognitiven Fähigkeit, die Beziehungen zwischen Objekten im Raum unabhängig von der eigenen physischen Position zu kartieren und zu verstehen) führt.
Traditionelle Wayfinding-Bewertungen basieren hauptsächlich auf Fragebögen nach der Aufgabe oder Beobachtungsprotokolle, die oft nicht die Echtzeit-kognitive Arbeitsbelastung und die vorübergehenden Aufmerksamkeitsverschiebungen der Nutzer erfassen19. Darüber hinaus bewerten konventionelle Studien Altern und Sehbeeinträchtigungen typischerweise isoliert und verwenden standardisierte klinische Tests, die nicht den dynamischen, multisensorischen Anforderungen großflächiger Verkehrsknotenpunkte entsprechen. Um diese methodische Lücke zu schließen, schlägt diese Studie einen integrierten Ansatz vor, der reales Eye-Tracking mit Mixed-Reality-(MR)-Sehbehinderungssimulationen kombiniert. Das Hauptziel dieser Studie ist es, die spezifischen Navigationsbelastungen, die älteren Menschen mit Sehbehinderungen in einem komplexen Flughafenterminal auferlegt werden, quantitativ zu isolieren und zu bewerten. Durch den Einsatz dieser dualmodalen Methodik wollen wir die genauen visuellen und architektonischen Variablen aufdecken, die das Scheitern der Wegfindung verursachen, und so Verhaltensdefizite in evidenzbasierte, inklusive Designvorgaben umsetzen.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Protokoll
Alle experimentellen Verfahren mit menschlichen Teilnehmern wurden gemäß der Erklärung von Helsinki durchgeführt. Das Studienprotokoll wurde vom Wissenschafts- und Technologie-Ethikkomitee der Tsinghua-Universität (Medizin) überprüft und genehmigt (Projekt Nr. TH01-20250087). Vor ihrer Aufnahme in die Studie wurde von allen Teilnehmern eine schriftliche informierte Zustimmung eingeholt. Die Verbrauchsmaterialien und die verwendete Ausrüstung sind in der Materialtabelle aufgeführt.
Dualmodales experimentelles Rahmenwerk
Die Methodik nutzte ein dualmodales Verifikationssystem, um die Schnittstelle von Realität und Beeinträchtigung zu erfassen. In der ersten Phase trugen die Teilnehmer ein tragbares Eye-Tracking-System mit einer Abtastfrequenz von 50 Hz. Dieses Gerät erfasste hochauflösende Blickdynamiken, einschließlich Sakkadenfrequenz und Fixationszeit, während die Teilnehmer unabhängig voneinander eine reale Endroute vom Eingang zum Tor navigierten. In der zweiten Phase wurden kopfmontierte Mixed-Reality-(MR)-Headsets eingesetzt, um pathologischen Sehverlust zu simulieren. Mit Echtzeit-OpenGL-Shadern überlagerte das System Gesichtsfelddefekte auf die Ansichten der Teilnehmer in der terminalen Umgebung und replizierte so die Merkmale von Makuladegeneration (zentrales Skotom), Glaukom (peripherer Verlust), diabetischer Retinopathie (fleckiges Sehen) und Retinitis Pigmentosa (Tunnelblick). Um die spezifischen Variablen zu identifizieren, die Navigationsfehler verursachen, wurde ein standardisiertes L9-orthogonales Array-Design implementiert. Dieses statistische Design bewertete systematisch vier unabhängige Variablen, die jeweils drei diskrete Ebenen zugewiesen waren: Informationsdichte (niedrig, mittel, hoch), Codierungsformat (nur Text, nur Symbole, Hybrid), Umweltstörungen (gering, mittel, schwer) und Zeitdruck (kein, mittel, hoch). Diese Parameter erzeugten neun symmetrische experimentelle Kombinationen. Zusätzlich zu einem ungewichteten Baseline-Kontrollszenario ergab dies insgesamt 10 experimentelle Bedingungen. Um sequentielle Lerneffekte und den Übertragungsverzerrung zu mildern, wurde die Präsentationsreihenfolge dieser 10 Szenarien für jeden Teilnehmer streng randomisiert, wobei eine lateinische Quadratstrategie verwendet wurde (Ergänzende Tabelle 1).
Navigationsaufgaben und Sehbehinderungssimulationen
Die Studie setzte ein zweistufiges methodisches Apparat ein. In der ersten Phase führten die Teilnehmer eine Abfolge standardisierter, realer Wegfindungsaufgaben durch (Eingang → Sicherheits- → Gate, die sich über eine ungefähr vordefinierte Route von 450 m erstreckt) innerhalb eines funktionierenden großen Flughafenterminals. Die Teilnehmer wurden angewiesen, sich in ihrem natürlichen Gehtempo zu bewegen, ohne externe Hilfe anzufordern. Alle experimentellen Sitzungen wurden unter standardisierten taglichen Umgebungslichtbedingungen (ca. 300–500 Lux) durchgeführt. Jede Sitzung dauerte etwa 30 Minuten und beinhaltete eine verpflichtende 5-minütige Anpassungsphase, damit sich die Teilnehmer vor der Datenerfassung an das Gewicht und die visuellen Anzeigen des Headsets gewöhnen konnten. Kontinuierliche Blickdaten wurden bei einer 50-Hz-Abtastfrequenz aufgezeichnet. Die Datenvorverarbeitung und operative Analyse wurden mit spezieller Eye-Tracking-Analysesoftware durchgeführt. Während dieser Phase trugen die Teilnehmer die bereits erwähnten Augenverfolgungsbrillen. Vor der Navigation wurde das System individuell für jeden Teilnehmer unter Verwendung eines standardisierten Einpunkt-Kalibrierungsverfahrens über die dazugehörige Controller-Anwendung kalibriert. Experimentelle Versuche begannen erst, nachdem die Software eine erfolgreiche Kalibrierungsbestätigung erzeugt hatte, wodurch eine räumliche Kartierungsgenauigkeit von <0,5 Grad Sichtwinkel gewährleistet wurde. Rohblickvektoren wurden mittels eines Medianfilters (Fenstergröße = 3 Proben) geglättet, um hochfrequentes Signalrauschen zu isolieren. Die Fixierungen wurden operativ mit einem Velocity-Threshold Identification (I-VT)-Algorithmus definiert, wobei die Geschwindigkeitsschwelle auf 30 Grad/s parametrisiert wurde und eine minimale Fixationsdauer von 60 ms hatte. Blickfilterparameter schlossen Phasen von Signalverlusten von mehr als 100 ms aus, die durch Blinken oder Hardware-Artefakte verursacht wurden. In der zweiten Phase, um die verhaltensbedingten Auswirkungen von Sehdefiziten strikt von dem allgemeinen altersbedingten kognitiven Abbau zu isolieren, nutzte nur die jüngere sehende Kontrollgruppe die MR-Headsets, um spezifische Profile pathologischer Sehverluste zu simulieren. Durch die Ausführung eigens programmierter Echtzeit-OpenGL-Shader (entwickelt innerhalb einer standardisierten plattformübergreifenden Spiel-Engine) überlagerte das MR-System visuelle Filter über die physische Umgebung. Vor jedem Simulationsblock überprüfte das Forschungsteam systematisch die Shader-Aktivierung und die genaue Gesichtsfeld-Okklusion anhand eines standardisierten physikalischen Kalibrierungsgitters als wesentlichen Zwischenkontrollpunkt. Um die Reproduzierbarkeit zu gewährleisten, wurden die Simulationsparameter in etablierten klinischen ophthalmologischen Modellenverankert 20: Makuladegeneration wurde über ein zentrales absolutes Skotom simuliert, das den zentralen 10° des Gesichtsfeldes verschließt; Glaukom und Retinitis Pigmentosa wurden durch unterschiedliche Grade peripherer Okklusion simuliert (Tunnelblick auf eine zentrale Apertur von 20° bzw. 10°); und die diabetische Retinopathie wurde mit randomisierten patchy Skotomen repliziert, mit einer einheitlichen 40%igen Reduktion der Kontrastempfindlichkeit.
Methodische Fehlerbehebung und Qualitätskontrolle
Um die Zuverlässigkeit des dualmodalen Protokolls zu gewährleisten, wurden strenge Qualitätskontrollmaßnahmen umgesetzt. Ein entscheidender Schritt für die Genauigkeit der Augenverfolgung war die Aufrechterhaltung einer räumlichen Kartierungsgenauigkeitsschwelle von <0,5 Grad; Kalibrierungsdrift, eine häufige Herausforderung bei ausgedehnten, realen Gehaufgaben, wurde durch die Ansetzung von verpflichtenden Neukalibrierungskontrollen alle 10 Minuten gelöst. Bei den Mixed-Reality-Simulationen stellte die Aufrechterhaltung einer stabilen Gesichtsfeld-Okklusion trotz Kopfbewegungen der Teilnehmer eine erhebliche technische Herausforderung dar. Dies wurde durch die räumlichen Verankerungsfähigkeiten des MR-Headsets gemildert, um die Shader starr auf die interpupille Distanz (IPD) des Nutzers zu fixieren, und durch systematische Überprüfung der Okklusionsausrichtung gegen ein physikalisches Kalibrierungsgitter vor jedem Versuch.
Berechnung der durchschnittlichen Winkelgeschwindigkeit
Die zentrale quantitative Metrik war die durchschnittliche Winkelgeschwindigkeit (AV) des Blicks, der als operativer Indikator für die räumliche Scanintensität diente und potenziell sowohl den kompensatorischen Erkundungsaufwand als auch die zugrunde liegende navigationsunsicherheit widerspiegelt. AV wurde als Größe der Winkelverschiebungsrate des Blickvektors über diskrete Abtastintervalle berechnet (Δt = 20 ms, was mathematisch der 50-Hz-Hardware-Abtastrate entspricht). Die momentane Winkelgeschwindigkeit, bezeichnet als ω(t), wurde mit den gefilterten zweidimensionalen Blickkoordinaten (x, y) auf der projizierten visuellen Ebene berechnet:
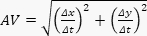 (3)
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Ergebnisse
Die quantitative Analyse der Eye-Tracking-Daten zeigte einen signifikanten Effizienzunterschied zwischen den primären Kohorten und zeigte Bereiche auf, in denen das zeitgenössische terminale Design neurokognitives Altern möglicherweise nicht ausreichend berücksichtigt. Die quantitative Analyse zeigte erhebliche Unterschiede in der Navigationseffizienz zwischen den beiden Kohorten. Die sehbehinderte ältere Gruppe benötigte deutlich mehr Zeit, um die Sicherheits-zu-Tor-Sequenz abzuschließe...
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Diskussion
Der Übergang von rohen empirischen Daten zu umsetzbaren architektonischen Intelligenz erfordert rigoroses deduktives Denken. Um wissenschaftliche Transparenz zu wahren, unterscheidet die folgende Diskussion explizit zwischen direkten Verhaltensbeobachtungen, die in unseren Eye-Tracking- und Mixed-Reality-Paradigmen gemessen werden, und theoretischen Extrapolationen basierend auf etablierter neurokognitiver Literatur. Die wichtigste theoretische Entdeckung dieser Forschung ist die verhalt...
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Offenlegungen
Die Autoren haben nichts offenzulegen.
Danksagungen
Die Autoren möchten ihre aufrichtige Dankbarkeit für die Unterstützung ausdrücken, die diese Studie möglich gemacht hat. Diese Forschung wurde vom 7. Jahrgang des Bildungsministeriums 2025 des PRC Industry-University Collaborative Education Program finanziert, insbesondere vom Kingfar-CES Human Factors and Ergonomics Program im Rahmen von Programm Nr. 20251109. Auch die Xiamen Academy of Arts and Design an der Universität Fuzhou und Xiamen Rekey Medical Technology Co., Ltd. werden dafür gewürdigt, dass sie die kollaborative Umgebung bieten, die für die Durchführung unserer neurokognitiven und räumlichen Navigationssimulationen notwendig ist.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.
Materialien
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| Airport terminal wayfinding scenarios | Self-developed experimental setup | N/A (self-developed) | Standardized navigation task design for behavioral assessment |
| Microsoft HoloLens | Microsoft, USA | www.microsoft.com/hololens | Simulation of pathological visual impairment in mixed-reality conditions |
| OpenGL shaders | Custom programmed | www.opengl.org | Real-time rendering of simulated visual field defects |
| Tobii Pro Glasses 3 | Tobii Pro, Sweden | www.tobii.com/products/eye-trackers/wearables/tobii-pro-glasses-3 | Real-world eye-tracking data acquisition during wayfinding tasks |
| Tobii Pro Lab | Tobii Pro, Sweden | www.tobii.com/products/software/applications-and-tools/tobii-pro-lab | Recording and analysis of fixation, saccade, and gaze trajectory data |
Referenzen
- Beard JR, et al. The World report on ageing and health: a policy framework for healthy ageing. Lancet. 2016;387(10033):2145–2154.
- Vollset SE, et al. Fertility, mortality, migration, and population scenarios for 195 countries and territories from 2017 to 2100: a forecasting analysis for the Global Burden of Disease Study. Lancet. 2020;396(10258):1285–1306.
- Swenor BK, Lee MJ, Tian J, Varadaraj V, Bandeen-Roche K. Visual impairment and frailty in older adults. JAMA Ophthalmol. 2020;138(1):11–19.
- Burton MJ, et al. The Lancet Global Health Commission on Global Eye Health: vision beyond 2020. Lancet Glob Health. 2021;9(4):e489–e551.
- Bourne RRA, et al. Causes of blindness and vision impairment in 2020 and trends over 30 years, and prevalence of avoidable blindness in relation to VISION 2020: the Right to Sight: an analysis for the Global Burden of Disease Study. Lancet Glob Health. 2021;9(2):e144–e160.
- Flaxman SR, et al. Global causes of blindness and distance vision impairment 1990-2020: a systematic review and meta-analysis. Lancet Glob Health. 2017;5(12):e1221–e1234.
- Wahl HW, Gerstorf D. Person-environment-behavior research: where we have been, where we are, and where we could be heading. Gerontologist. 2020;60(1):108–112.
- Chaudhury H, Oswald F. Advancing understanding of person-environment interaction in later life: a commentary. J Aging Stud. 2019;51:100808.
- Iwarsson S, Horstmann V, Carlsson G, Oswald F, Wahl HW. Importance of the home environment for healthy aging: a conceptual framework. Gerontologist. 2023;63(3):442–452.
- Jia G, Guo C, Han X, Zhu W, Ji M. Wayfinding behaviors of elderly passengers in airport terminals: an empirical study based on eye-tracking technology. Appl Ergon. 2022;106:103901.
- Chang YC, Chen CF. Meeting the needs of disabled air passengers: factors that facilitate help from airlines and airports. Tour Manage. 2017;63:161–171.
- Lester AW, Moffat SD, Wiener JM, Barnes CA, Wolbers T. The aging navigational system. Neuron. 2017;95(5):1019–1035.
- Rowland DC, Roudi Y, Moser MB, Moser EI. Ten years of grid cells. Annu Rev Neurosci. 2016;39:19–40.
- Stangl M, et al. Compromised grid-cell-like representations in old age as a key mechanism to explain age-related navigational deficits. Curr Biol. 2018;28(7):1108–1115.
- Zheng L, Gao Z, McAvan AS, Isham EA, Ekstrom AD. Hippocampal contributions to novel spatial learning are both age-related and age-invariant. Proc Natl Acad Sci U S A. 2024;121(3):e2307884120.
- Berron D, et al. Age-related functional changes in domain-specific pathways of the hippocampus. Proc Natl Acad Sci U S A. 2018;115(11):E2595–E2604.
- Koen JD, Rugg MD. Neural dedifferentiation in the aging brain. Trends Cogn Sci. 2019;23(7):547–559.
- Colombo D, et al. Egocentric and allocentric spatial reference frames in aging: a systematic review. Neurosci Biobehav Rev. 2017;80:605–621.
- Wang L, Wang X. Design mechanisms of airport visual guidance systems on passenger wayfinding performance: evidence from causal machine learning and a moderated mediation approach. J Air Transp Manage. 2024;115:102521.
- Churchill A, Dada E, de Barros AG, Wirasinghe SC. Quantifying and validating measures of airport terminal wayfinding. Journal of Air Transport Management. 2008;14(3):151–158.
- Jones PR, Somoskeöy T, Chow-Wing-Bom H, Crabb DP. Seeing other perspectives: evaluating the use of virtual and augmented reality to simulate visual impairments (OpenVisSim). npj Digital Medicine. 2020;3(1):32.
- Cabeza R, et al. Maintenance, reserve and compensation: the cognitive neuroscience of healthy ageing. Nat Rev Neurosci. 2018;19(11):701–710.
- Ringer RV, Throneburg Z, Johnson AP, Kramer AF, Loschky LC. Impairing the useful field of view in natural scenes: tunnel vision versus general interference. J Vis. 2016;16(2):1167.
- Legge GE, Chung STL. Low vision and reading: what makes a letter legible? Vision Res. 2016;129:117–130.
- Theeuwes J. Goal-driven, stimulus-driven, and history-driven selection. Curr Opin Psychol. 2019;29:97–101.
- Cowan N. The many faces of working memory and short-term storage. Psychon Bull Rev. 2017;24(4):1158–1170.
- Spiers HJ, Gilbert SJ. Solving the detour problem in navigation: a model of prefrontal and hippocampal interactions. Front Hum Neurosci. 2015;9:125.
- Rehman U, Cao S. Augmented-reality-based indoor navigation: a comparative analysis of handheld devices versus Google Glass. IEEE Trans Hum-Mach Syst. 2017;47(1):140–151.
Zugriff eingeschränkt. Bitte melden Sie sich an oder starten Sie eine Testversion, um diesen Inhalt anzuzeigen.