Dieser Artikel untersucht die Methode der Kalibrierung eines Lasertrackers unter Verwendung von Pyramidenprismen zur Vervielfachung der Basislinienlänge in einem indoor angelegten Basismessfeld.
Forschungsartikel
Eine Methode zur Reichweitenerweiterung von Lasertrackern zur Reduzierung des Abbe-Fehlers
In diesem Artikel
Zusammenfassung
Zusammenfassung
Dieser Artikel stellt eine systematische Methode zur optischen Reichweitenverlängerung für die Kalibrierung von Lasertrackern in einem begrenzten Innenraum vor. Die Methode basiert auf der Faltung des optischen Pfads mithilfe von Pyramidenprismen und ist darauf ausgelegt, den Abbe-Fehler quantitativ zu reduzieren. Beide Ansätze ermöglichen eine Messung des Lasertrackers mit zwei unterschiedlichen Messbereichen innerhalb eines beengten Innenraum-Referenzabstands. Experimentelle Ergebnisse zeigen, dass Kalibrierungen über eine Distanz von 80 m mit zwei Pyramidenprismen einen maximalen angezeigten Fehler von -36,0 µm für den Lasertracker ergeben, während die Konfiguration mit einem einzelnen Pyramidenprisma lediglich einen maximalen angezeigten Fehler von -2,7 µm aufweist. Wenn die beiden Messsysteme ein gemeinsames Pyramidenprisma nutzen, reduziert der verkürzte Abbe-Arm den Abbe-Fehler effektiv. Zudem unterdrückt die optische Symmetrie zwischen einfallendem und austretendem Lichtstrahl diesen Fehler weiter, wodurch ein geringerer angezeigter Messfehler entsteht. Entsprechende experimentelle Daten bestätigen, dass die Anordnung des optischen Pfads mit einem einzelnen Pyramidenprisma eine überlegene Messpräzision bietet. Die experimentellen Daten zeigen, dass das optische Pfad-Experiment mit einem einzelnen Pyramidenprisma eine höhere Messgenauigkeit aufweist. Wir hoffen, dass die entsprechenden Ergebnisse als Referenz für mehrere Messungen mit erweiterter Reichweite mittels Lasertracker dienen können.
Einleitung
Da sich die digitale Messtechnik weiterentwickelt, hat sich die Messtechnik schrittweise von einfachen Messungen zu vielfältigen Messverfahren gewandelt. Die Online-Messung ist eine direkte Erscheinungsform der digitalen Messtechnik und von entscheidender Bedeutung für die Entwicklung der gesamten Industriekette1,2,3. Der Laser-Tracker findet breite Anwendung in der präzisen großräumigen Vermessung. Ursprünglich wurde er im militärischen Bereich eingesetzt, beispielsweise zur Überprüfung der Abmessungen von Flugzeugteilen und von Werkzeugen, und mittlerweile wird er auch in der Automobilfertigung verwendet, etwa zur Online-Messung von Karosserien und Modellen, zur Messung von Bauteilabmessungen sowie zur Kalibrierung von Montagepositionen4,5. Zudem gibt es zahlreiche Anwendungen in der Hochleistungsproduktion, wie beispielsweise die Kalibrierung automatisierter Fertigungsanlagen; die Kalibrierung dynamischer Parameter wie Geschwindigkeit, Bahn, Wegstrecke und Winkel von Industrierobotern und Manipulatoren; sowie die Kalibrierung der Genauigkeit bei linearer und winkelbezogener Wegmessung, Horizontalität und Vertikalität verschiedener Prüfstände. Auch in der Werkzeugmaschinenindustrie kommt er umfassend zum Einsatz, beispielsweise zur Kalibrierung der Form- und Lagetoleranzen, Geradheit, Ebenheit und Zylindrizität von Werkzeugmaschinen sowie zur Positionierung und Kalibrierung während der mechanischen Bearbeitung und Montage6,7,8,9. In einer Zeit raschen technologischen Fortschritts steigen die Anforderungen an die Präzision bei der Herstellung und Montage von Werkstücken kontinuierlich; dementsprechend werden auch höhere Anforderungen an die Messgenauigkeit von Laser-Trackern gestellt10,11,12.
Die Vollbereichskalibrierung von Lasertrackern stellt eine wichtige Maßnahme zur Sicherstellung der Genauigkeit und Zuverlässigkeit ihrer Messergebnisse dar. Als bedeutendes Großmaß-Standardgerät hat der Lasertracker umfangreiche Forschungsaktivitäten hervorgerufen. Beispielsweise setzten Muralikrishnan et al.13 einen Tracker zusammen mit einem reflektierenden Spiegel zur Messung von Winkelpositionierungsfehlern ein und erreichten dabei eine Genauigkeit von 0,16’’, was herkömmliche direkte Messverfahren übertrifft. Tian et al.14 stellten einen Ansatz zur Einrichtung eines verteilten Messsystems auf Basis von Trackern vor, wodurch das Problem der Genauigkeitsminderung solcher Systeme mit zunehmender Messdistanz gelöst wurde. Lao et al.15 entwickelten eine leichte Prüfvorrichtung, die an Tracker angepasst ist und sich durch hohe Präzision und Betriebseffizienz auszeichnet. Zhou et al.16 nutzten den Lasertracker als primäres Messinstrument zur Inbetriebnahme des Neutronen-Optiksystems eines ingenieurwissenschaftlichen Materialdiffraktometers und erzielten dabei zufriedenstellende Messergebnisse. Yao et al.17 schlugen eine Methode zur Identifizierung von Drehachsfehlern basierend auf einem Einzelstationstracker vor, die effizient, genau und zuverlässig ist und sich zudem auf Mehrachsenszenarien erweitern lässt. Feng et al.18,19 schlugen ein technisches Konzept für eine nahezu driftfreie Strahlverfolgung auf Grundlage einer zweistufigen Kompressionsstruktur vor. Durch simulationsbasierte Verifizierung wurde die Koordinatenmessgenauigkeit des Laser-Tracking-Systems effektiv auf 6,85 Teile pro Million (ppm) verbessert. Wang et al.20 erläuterten das interferometrische Distanzmessprinzip von Lasertrackern und schlugen vor, dass die optische Positionsverfolgung mittels positionsempfindlichem Detektor (PSD) in Kombination mit einer Multisensorfusion die Positionsgenauigkeit von Lasertrackern wirksam erhöhen kann. Maciej et al.21 verwendeten eine großmaßstäbliche Koordinatenmessmaschine, um das interferometrische Messverfahren des Lasertrackers innerhalb eines Bereichs von 15 m zu bewerten, und bestätigten, dass dieses Verfahren eine einfache Implementierung aufweist.
Der typische Messbereich eines Lasertrackers liegt zwischen 0 und 80 m. Derzeit basiert die Kalibrierung über den gesamten Messbereich hauptsächlich auf extrem langen Führungsschienen in Kombination mit Laserinterferometern. Herkömmliche Kalibrierverfahren im Innenraum weisen jedoch drei entscheidende Einschränkungen auf. Erstens macht die begrenzte Raumgröße die Installation von Führungsschienen, die dem vollen Messbereich von Lasertrackern entsprechen, unmöglich. Zweitens ist die Herstellung extrem langer Führungsschienen mit hohem technischem Aufwand verbunden und führt zu erheblichen geometrischen Fehlern, die die Kalibrierungsgenauigkeit weiter verschlechtern. Drittens kann die laterale Versetzung zwischen den Messoptikpfaden leicht einen beträchtlichen Abbe-Fehler verursachen, der bei herkömmlichen Anordnungen schwer zu unterdrücken ist. Außerdem beeinflussen Umweltfaktoren ebenfalls die Kalibrierleistung. Daher besteht dringender Bedarf an einer kompakten, hochpräzisen Kalibrierungsmethode, die unter beengten räumlichen Gegebenheiten gleichzeitig eine Reichweitenerweiterung ermöglicht und den Abbe-Fehler reduziert.
Diese Studie schlägt eine vollständige, reproduzierbare und theoretisch fundierte Kalibrierungsmethode vor, die gleichzeitig eine Reichweitenverlängerung ermöglicht und den Abbe-Fehler reduziert. Die Methode umfasst optisches Design, Fehlermodellierung, schrittweise Durchführung und experimentelle Validierung und bietet damit eine praktische Lösung für die Kalibrierung von Lasertrackern über den gesamten Messbereich in eingeschränkten Innenräumen.
Protokoll
Diese Studie beinhaltet keine menschlichen Probanden, Tierversuche oder damit verbundene ethische Fragestellungen, und es ist keine ethische Genehmigung erforderlich. Alle Forschungsinhalte und experimentellen Durchführungen entsprechen den einschlägigen akademischen Vorschriften und wissenschaftlichen Forschungsstandards.
Experimenteller Ablauf
Die Tabelle der Materialien listet die in dieser Studie verwendeten Geräte und Ausrüstungen auf. Abbildung 1 zeigt ein Reichweitenerweiterungsdiagramm für den Laserverfolgungssensor mit einem doppelten Pyramidenprisma. Der Laserinterferometer und der Laserverfolgungssensor verwenden jeweils ein eigenständiges Pyramidenprisma, um die Reichweite zu erweitern, und das vorgeschlagene Verfahren erfordert eine Anpassung der optischen Wege des Laserinterferometers und des Laserverfolgungssensors.
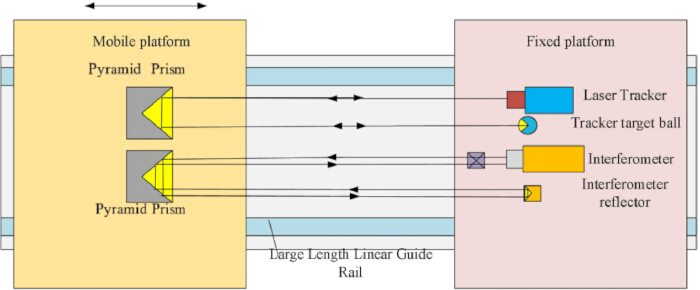
Abbildung 1: Diagramm zur Reichweitenverlängerung eines Laserscanners mit einem doppelten Pyramidenprisma. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
Abbildung 2 zeigt ein Reichweitenerweiterungsdiagramm des Laserscanners mit einem einzelnen Pyramidenprisma, bei dem der Laserinterferometer und der Laserscanner ein Pyramidenprisma gemeinsam nutzen, um die Reichweite zu verlängern. Bei der vorgeschlagenen Methode müssen die optischen Wege des Laserinterferometers und des Laserscanners jeweils separat in ein Pyramidenprisma eingestellt werden.
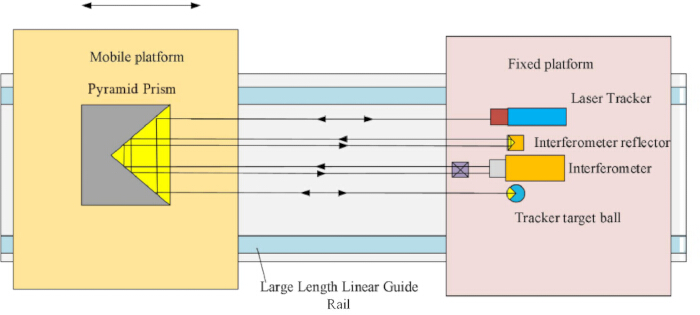
Abbildung 2: Erweiterungsdiagramm der Messreichweite des Laserscanners mit einem einzelnen Pyramidenprisma. Klicken Sie hier, um eine vergrößerte Ansicht dieser Abbildung anzuzeigen.
Konventionelle Lasermessgeräte weisen typischerweise einen Messbereich von 0–80 m auf, und die in Abbildung 1 und Abbildung 2 dargestellten optischen Wege werden separat verwendet, um Vollbereichsmessungen am Lasermessgerät durchzuführen.
Maßschritte
In dieser Arbeit wird ausführlich das Messsystem mit einem einzelnen Pyramidenprisma erläutert, und das Messsystem mit zwei Pyramidenprismen kann darauf basierend vereinfacht werden.
Abbildung 3 ist ein Versuchsdiagramm des Kalibriersystems für den Lasertracker mit einem einzelnen Pyramidensprisma, das hauptsächlich aus folgenden Teilen besteht: 1 – Linearführungsschiene, 2 – feste Plattform, 3 – bewegliche Plattform, 4 – Laserinterferometer, 5 – Lasertracker, 6 – Interferometer-Interferoskop, 7 – Interferometerreflektor, 8 – Zielkugel, 9 – Pyramidensprisma.
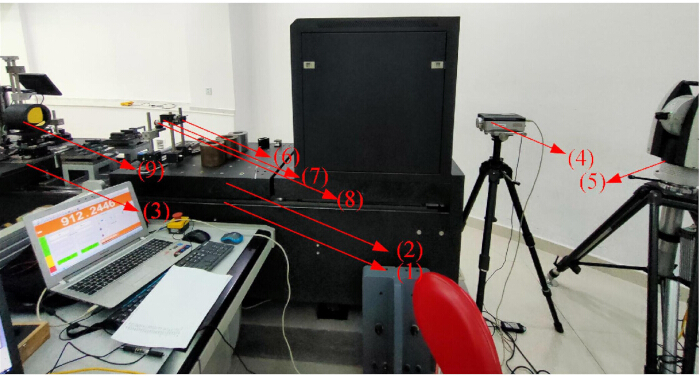
Abbildung 3: Experimenteller Aufbau des Kalibriersystems für den Laser-Tracker mit einem einzelnen Pyramidenprisma. 1: Linearführungsschiene, 2: feste Plattform, 3: bewegliche Plattform, 4: Laserinterferometer, 5: Laser-Tracker, 6: Führungschiensystem, Interferometer-Interferoskop, 7: Interferometerreflektor, 8: Zielkugel, 9: Pyramidenprisma. Bitte klicken Sie hier, um eine vergrößerte Version dieser Abbildung anzusehen.
Abbildung 4 ist ein Flussdiagramm zum Aufbau eines Laserscanner-Kalibriersystems, das in vier Hauptschritte unterteilt ist.
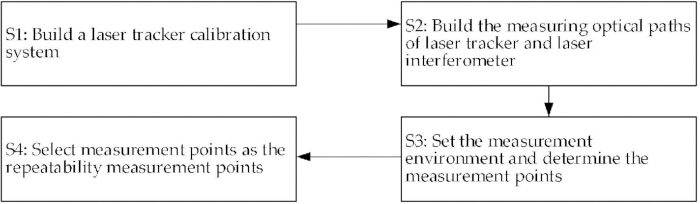
Abbildung 4: Flussdiagramm zur Einrichtung des Kalibriersystems mit einem Laser-Tracker. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
Aufbau eines Kalibriersystems für einen Laser-Tracker
Das für den Laser-Tracker verwendete Kalibriersystem ist in Abbildung 3. dargestellt. In dem Kalibriersystem besteht die Führungsschienenanlage des Innenraum-Basislinienfeldes aus einer linearen Führungsschiene, auf der eine feste Plattform angebracht ist. Auf der festen Plattform befinden sich ein Interferometer-Interferoskop, ein Interferometerreflektor und eine Zielkugel. Auf der linearen Führungsschiene befindet sich außerdem eine bewegliche Plattform, auf der das Pyramidenprisma montiert ist. Das Laserinterferometer und der Tracker können entweder auf der festen Plattform oder auf dem Boden in der Umgebung der festen Plattform mittels entsprechender Halterungen angeordnet werden. Die Positionen des Laserinterferometers und des Laser-Trackers sind verstellbar. Die Positionen des Interferoskops, des Interferometerreflektors und der Zielkugel auf der festen Plattform sind justierbar, ebenso wie die Position des Pyramidenprismas auf der beweglichen Plattform.
Aufbau der messtechnischen optischen Wege
Die optischen Wege der beiden Messgeräte werden so angeordnet, dass der Strahl des Trackers durch den Pyramidenprismen zum Zielball gelenkt wird, während der Strahl des Interferometers über denselben Prisma zu seinem entsprechenden Reflektor geleitet wird, um normale und zuverlässige Messwerte von beiden Geräten sicherzustellen. Die in dieser Arbeit verwendete Software zur Datenerfassung und -analyse ist ein räumlicher Analysator. Vor dem Aufbau des optischen Weges des Lasers Trackers muss das Gerät über die Software in den Laser-Verriegelungsmodus geschaltet werden. In diesem Fall sucht der Lasertracker nicht automatisch die Mitte des Pyramidenprismas.
Die Linearführung weist an verschiedenen Positionen entlang ihrer Länge unterschiedliche Geradheitsfehler auf. Das vom Tracker und vom Interferometer ausgesandte Licht wird von demselben Pyramidenprisma empfangen und reflektiert, wodurch der Abstand zwischen ihren optischen Wegen verringert wird. Die beiden optischen Wege sind nahezu kollinear angeordnet, wodurch der Abbe-Fehler in den Messergebnissen effektiv minimiert wird. Außerdem kann, wenn der aussendende optische Weg des Laserscanners nahe dem des Interferometers liegt, der Einfluss der Geradheitsfehler der Linearführung an verschiedenen Positionen auf die Messergebnisse vermieden werden, während sich das Pyramidenprisma über die mobile Plattform entlang der Linearführung bewegt. Wenn der aussendende optische Weg des Laserscanners unendlich nahe an dem des Laserinterferometers liegt, wirkt sich der Planheitsfehler der Linearführung gleich auf die Messergebnisse des Laserscanners und des Laserinterferometers aus. Im Vergleich zur Messmethode, bei der das vom Tracker ausgesandte Licht und das vom Interferometer ausgesandte Licht jeweils von verschiedenen Pyramidenprismen empfangen und reflektiert werden, kann die Messmethode mit demselben Pyramidenprisma die Messfehler verringern und verbessern sowie die Messgenauigkeit erhöhen. Während der Bewegung des Pyramidenprismas streben die Anzeigen beider Geräte gleiche Werte an, was zur Zuverlässigkeit der Kalibrierergebnisse des Laserscanners beiträgt und Fehlbeurteilungen reduziert.
Der Abstand der Strahlen wurde mit einem Stahlmaßstab gemessen; zusätzlich wurde der Neigungswinkel mit einem laserbasierten Autokollimationsgerät gemessen, das den horizontalen Schwenkwinkel und den vertikalen Nickwinkel der Führungsschiene ermitteln kann: Der horizontale Schwenk der Führungsschiene beträgt 234 µm, was etwa 48 Bogensekunden entspricht; der Abweichungsabstand beträgt 46,54 mm, wenn der Abbe-Arm 200 mm beträgt, und 1,163 mm, wenn der Abbe-Arm 5 mm beträgt. Daher konnte der Neigungswinkel gemessen und ermittelt werden. Außerdem wurde die Parallelität des optischen Pfads anhand der Geradheit der Führungsschiene gemessen. Bei der Messung der Anzeigegenauigkeit wurde jede Messung als einzelne Ablesung durchgeführt, gefolgt von zwei separaten Messreihen ohne Mittelwertbildung. Bei der Wiederholbarkeitsmessung wurden jeweils 10 Ablesungen vorgenommen. Alle Messpunkte verblieben 2 s im stabilen Punktmessmodus. Die Annahmekriterien für die Justierung des optischen Pfads basieren auf ablesbaren Werten des Laserscanners und des KLA-Laserinterferometers. Es ist zu beachten, dass das Prisma selbst den Abbe-Fehler nicht reduziert; vielmehr minimiert es den Abbe-Fehler, indem es die Mittellinien des einfallenden und austretenden Lichts unendlich nahe zusammenführt, wodurch der Abbe-Arm verringert wird, wenn ein einzelnes Prisma bei der Einrichtung des optischen Pfadsystems verwendet wird.
Planung der optischen Wege zweier Geräte
Das von dem Laserinterferometer verwendete Schema des optischen Weges (Abbildung 2) ist wie folgt: Das vom Interferometer emittierte Licht tritt durch das Interferoskop in den Pyramidenprisma ein, wird von diesem Prisma zum Reflektor des Interferometers reflektiert und anschließend durch den Reflektor wieder zurück zum Prisma geleitet. Der zum Pyramidenprisma zurückkehrende Lichtstrahl wird erneut durch das Prisma reflektiert und interferiert dann mit der Interferoskopgruppe, bevor er zum Laserinterferometer zurückkehrt. Der Weg, den das vom Tracker emittierte Laserlicht nimmt, ist folgender: Das Laserlicht tritt in den Pyramidenprisma ein, wird in die Zielkugel reflektiert und anschließend durch die Zielkugel wieder zurück in das Prisma gelenkt. Der zum Pyramidenprisma zurückkehrende Lichtstrahl wird erneut durch das Pyramidenprisma reflektiert und kehrt zum Tracker zurück.
Die optischen Wege des Laserinterferometers und des Trackers sind nahezu parallel ausgerichtet, sodass ihre jeweiligen austretenden Strahlen in denselben Pyramidenprisma eintreten können, wodurch der Einfluss des Abbe-Fehlers auf die Messergebnisse minimiert wird. Die optischen Wege des Laserinterferometers und des Lasers Trackers können sich in derselben horizontalen oder vertikalen Ebene befinden. Während der Kalibrierung ist es vorzuziehen, dass sich die beiden optischen Wege in derselben vertikalen Ebene befinden. Wenn sich der optische Weg des Laserinterferometers und der optische Weg des Trackers in derselben vertikalen Ebene befinden, werden die beiden Geräte versetzt angeordnet (in vertikaler Richtung befindet sich das Laserinterferometer oberhalb oder unterhalb des Lasers Trackers, und in horizontaler Richtung befindet sich das Laserinterferometer vor oder hinter dem Lasertracker). In Längsrichtung der Linearführungsschiene wird das Interferometer vorzugsweise vor dem Lasertracker angeordnet. Eine solche Anordnung trägt zu einer höheren Kalibrierpräzision und -genauigkeit bei.
Die Positionen der beiden Geräte werden so angepasst, dass sie den geplanten Positionen des optischen Pfads und des Pyramidenprismas entsprechen, sodass das vom Interferometer ausgesandte Licht und das vom Tracker ausgesandte Licht in dasselbe Pyramidenprisma eintreten. Das Pyramidenprisma ist vor dem Interferometer und dem Tracker angeordnet. Bei der Positionsjustierung werden zunächst die Positionen des Laserinterferometers und des Interferoskops angepasst, sodass das vom Laserinterferometer ausgesandte Licht durch das Interferoskop hindurchtritt und anschließend in das Pyramidenprisma eintritt. Danach wird die Position des Trackers so justiert, dass das vom Lasertracker ausgesandte Licht in das Pyramidenprisma eindringt. Das Pyramidenprisma wird vor und zurück verschoben, der Neigungs- und Drehwinkel des Laserinterferometers werden verstellt, der automatische Lichtempfangsmodus des Lasertrackers wird in der Software deaktiviert und der Neigungs- sowie Drehwinkel des Laserkopfs des Trackers manuell justiert, sodass der optische Pfad des Laserinterferometers und der optische Pfad des Trackers parallel zur Bewegungsbahn des Pyramidenprismas verlaufen.
Bestimmen Sie die Positionen des Interferometerreflektors und der Zielkugel anhand der Frage, ob die beiden Geräte Messwerte liefern, und beurteilen Sie, ob beide Geräte Messwerte anzeigen. Falls eines der beiden keine Messwerte anzeigt, wiederholen Sie die oben genannten Schritte, um die Position des Interferometerreflektors des Lasers mit Anzeige und die Position der Zielkugel des Laservermessers mit Anzeige zu bestimmen. Der Interferometerreflektor und die Zielkugel können versetzt angeordnet werden (von links nach rechts und von oben nach unten). Die vertikale Position, horizontale Position und Einstellwinkel des Interferometerreflektors sind verstellbar, ebenso wie die vertikale Position, horizontale Position und der Einstellwinkel der Zielkugel. Wenn die beiden Geräte horizontal angeordnet sind und der Interferometerreflektor sowie die Zielkugel ebenfalls horizontal angeordnet sind, wird das Interferoskop vor dem Interferometer platziert, der Interferometerreflektor zwischen dem Laserinterferometer und dem Tracker positioniert und die Zielkugel auf der Seite des Laserinterferometers angebracht, die dem Interferometerreflektor abgewandt ist. Wenn die beiden Geräte versetzt angeordnet sind, wird das Laserinterferometer unterhalb des Laservermessers platziert, die Interferoskop-Gruppe vor dem Interferometer angeordnet, der Interferometerreflektor oberhalb des Laserinterferometers und unterhalb des Trackers positioniert, und die Zielkugel unterhalb des Laserinterferometers angebracht (siehe Abbildung 3), um die Auswirkungen von Kosinusfehlern und Geradheitsabweichungen, die durch die lineare Führung während der Bewegung der mobilen Plattform verursacht werden, zu verringern.
Einstellen der Messumgebung und Bestimmung der Punkte
Aufgrund der begrenzten Messdauer werden die Umgebungsparameter für das Interferometer und den Tracker auf folgende Werte festgelegt: Temperatur 20 °C, atmosphärischer Druck 1013.3 hPa und relative Luftfeuchtigkeit 50 % RH. Der Lasertracker wird in der Software vor der Datenaufnahme auf den Interferenzmessmodus eingestellt. Bewegen Sie das Pyramidenprisma nacheinander zu jedem Messpunkt, um die Messergebnisse des Trackers und des Laserinterferometers zu erhalten.
Entlang der Längsrichtung der linearen Führungsschiene befindet sich alle 1 m ein Messpunkt; während des Messvorgangs wird das Pyramidenprisma über die mobile Plattform nacheinander zu jedem Messpunkt bewegt, um die Messergebnisse der beiden Geräte an jedem Messpunkt zu ermitteln, bis keine Daten mehr vom Interferometer oder vom Tracker vorliegen. Die an allen Messpunkten erfassten Daten gelten als erste Messdatenserie, wobei die Messwerte des Interferometers an allen Messpunkten als Nennwerte und die Messwerte des Trackers an allen Messpunkten als Istwerte betrachtet werden; die mobile Plattform wird zum ersten Messpunkt bewegt, um die Daten beider Geräte an diesem ersten Messpunkt erneut aufzunehmen, anschließend wird das Pyramidenprisma nacheinander zu jedem Messpunkt verbracht, um die Daten der zweiten Messreihe des Laserinterferometers und des Lasers Trackers erneut zu erfassen.
Auswahl der Messpunkte als Wiederholbarkeits-Messpunkte
Mehrere Messpunkte werden als Wiederholbarkeits-Messpunkte ausgewählt, und das Pyramidenprisma wird nacheinander an jeden Messpunkt bewegt, um die Messergebnisse des Trackers zu erhalten. Die Positionen der Wiederholbarkeits-Messpunkte werden zufällig ausgewählt und vorzugsweise am hinteren Ende platziert. Für die Datensammlung werden drei Wiederholbarkeits-Messpunkte ausgewählt.
Reduzierung des Abbe-Fehlers
Innerhalb des Laser-Tracker-Kalibriersystems wird ein Prisma als Reflektor verwendet. Zwei der drei reflektierenden Flächen stehen senkrecht zueinander, wodurch das einfallende Licht um 180° umgelenkt und zurückgesandt wird. Die auf das Pyramidenprisma treffenden Lichtstrahlen werden an allen Oberflächen extern reflektiert. Im Vergleich zu einem massiven Pyramidenprisma kann so der Einfluss von Wellenlängendispersion und Lichtweg infolge des Übergangs des Lichtstrahls von Luft in Glas wirksam vermieden werden; der Winkelfehler des Pyramidenprismas im Bereich von ±10° beträgt 0,2″, wodurch das Pyramidenprisma paralleles Licht genauer erzeugen und den Abbe-Fehler reduzieren kann; der Durchmesser der Stirnfläche beträgt 100 mm und die Einzelreflexionsfähigkeit liegt bei 0,92, um sicherzustellen, dass der vom Interferometer ausgesandte Lichtstrahl nach Reflexion an dem Pyramidenprisma vom Empfänger des Laserinterferometers empfangen wird und der vom Tracker ausgesandte Lichtstrahl nach derselben Reflexion vom Empfänger des Laser-Trackers empfangen wird; der Laserinterferometer besteht aus einem Sender und einem Empfänger. Der Sender emittiert den Lichtstrahl, und der Empfänger empfängt den zum Laserinterferometer zurückreflektierten Lichtstrahl; ebenso besteht der Tracker aus einem Sender und einem Empfänger. Der Sender dient zur Emission des Lichtstrahls, und der Empfänger dient zum Empfang des zum Tracker zurückreflektierten Lichtstrahls.
Der Messfehler des Trackers wird nachfolgend anhand eines Messversuchs als Beispiel erläutert. Das vom Tracker ausgesandte Licht und das vom Interferometer ausgesandte Licht können jeweils von demselben Pyramidenprisma oder von verschiedenen Pyramidenprismen empfangen werden. Wie in Abbildung 1 dargestellt, verläuft der optische Pfad so, dass das ausgesandte Licht des Laserinterferometers über das Interferoskop in ein Pyramidenprisma eindringt, von diesem reflektiert wird und anschließend in den Interferometerreflektor gelangt; das ausgesandte Licht des Lasers Trackers tritt in ein anderes Pyramidenprisma ein, wird dort reflektiert und gelangt danach in die Zielkugel. Ein Abbe-Fehler tritt auf, wenn der Laserstrahl des Interferometers und der entsprechende Strahl des Trackers nicht auf derselben Geraden liegen. Jede Neigung (Nick oder Verdrehung) der mobilen Plattform kann Abbe-Fehler in beide Lasermesssysteme einführen. Die Neigungsmessung einer solchen mobilen Plattform wird hauptsächlich durch mehrere Parameter charakterisiert, wie beispielsweise die Geradheit und Ebenheit der Linearführungsschiene, und eine Quantifizierung ist anspruchsvoll.
Abbildung 5 veranschaulicht das Schema des Abbe-Fehlers, bei dem der Laserstrahl aus dem Interferometer als Referenzpfad dient, während der aus dem Lasertracker als Messpfad fungiert. Zwischen den beiden Laserstrahlen besteht ein bestimmter Abstand L (Abbe-Arm). Da die mobile Plattform im Raum kippt, entsteht ein Abweichungswinkel α, was zu einem Abbe-Fehlerwert T führt. Die geometrische Beziehung wird wie folgt ausgedrückt:
tan α ≈ T / L. (1)
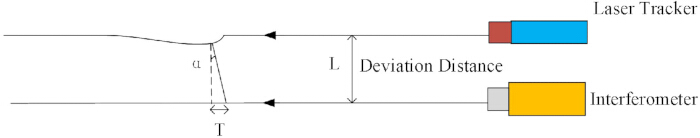
Abbildung 5: Schematische Darstellung des mit dem Laser-Tracker gemessenen Abbe-Fehlers. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
Tabelle 1 zeigt die aus Messungen mit einem Stahlmaßstab ermittelten Abbe-Fehlerwerte, die durch Winkel und Abweichungsabstand verursacht werden. Diese Ergebnisse zeigen, dass der Abstand zwischen dem Lichtstrahl und den beiden Instrumenten den dominierenden Einfluss auf den resultierenden Abbe-Fehler hat. Zudem verdeutlichen die Ergebnisse aus Tabelle 1, dass die Empfindlichkeit des 200 mm langen Abbe-Arms gegenüber Abbe-Fehlern das 40-fache derjenigen des 5 mm langen Abbe-Arms beträgt (0,96 mm/Bogensekunde gegenüber 0,024 mm/Bogensekunde), was bestätigt, dass eine Verkürzung des Abbe-Arms die Verstärkung von Winkelfehlern erheblich reduzieren und eine deutliche Verringerung des Abbe-Fehlers bewirken kann. Bei Verwendung eines Doppelpyramidenprismas beträgt der laterale Abstand zwischen den Lichtstrahlen etwa 200 mm. Wenn jedoch in dieser Studie ein einzelnes Pyramidenprisma verwendet wird, teilen sich zwei Instrumente dasselbe Pyramidenprisma, wodurch der Abweichungsabstand zwischen den Strahlen auf unter 5 mm eingestellt werden kann und die Auswirkung des Abbe-Fehlers um den Faktor vierzig verringert wird. Außerdem wird der Einfluss, der durch die Neigung der beweglichen Plattform verursacht wird, im Fall des Pyramidenprismas stark reduziert.
| Winkel α (″) | Abweichungsabstand (mm) | |||
| 5 (Ein einzelner Pyramidenprisma) | 200 (Doppel-Pyramidenprisma) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
Tabelle 1: Abbe-Fehlerwerte verursacht durch Winkel und Abweichungsabstand (µm).
Abbildung 6A zeigt das physikalische Bild des Pyramidenprismas, und der Lichtweg beim Eintritt und Austritt durch das Pyramidenprisma ist in Abbildung 6B dargestellt. Wie in Abbildung 6B veranschaulicht, ist das einfallende Licht des Trackers das einfallende Licht 1, und der austretende Strahl wird als emittiertes Licht 1 bezeichnet. Der einfallende Strahl des Laserinterferometers ist als einfallendes Licht 2 gekennzeichnet, und sein austretender Strahl wird als emittiertes Licht 2 bezeichnet. Die Mittellinie des einfallenden Lichts 1 und des austretenden Lichts 1 im Raum bildet den integrierten optischen Pfad 3, und die Mittellinie, die durch das einfallende Licht 2 und das austretende Licht 2 im Raum gebildet wird, ist der integrierte optische Pfad 4. Der integrierte optische Pfad 3 und der integrierte optische Pfad 4 liegen räumlich relativ nahe beieinander und befinden sich nahe dem Zentrum des Pyramidenprismas, was der entscheidende Faktor zur weiteren Verringerung des Abbe-Fehlers ist.
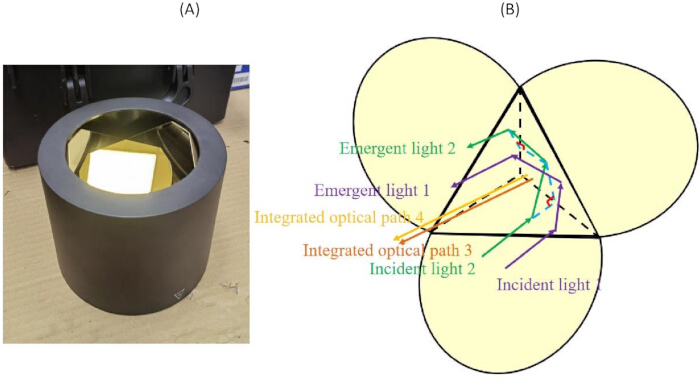
Abbildung 6: Schematische Darstellung eines Pyramidenprismas. (A) Physikalisches Bild des Pyramidenprismas. (B) Strahlengangdiagramm des Pyramidenprismas. Bitte klicken Sie hier, um eine vergrößerte Version dieser Abbildung anzusehen.
Darüber hinaus ist anzumerken, dass der Entstehungsmechanismus des Abbe-Fehlers mit dem bei herkömmlichen Messgeräten (z. B. Schieblehren) übereinstimmt, da er in beiden Fällen auf die Länge des Abbe-Arms zurückzuführen ist. Verschiedene Torsions- und Nickbewegungen der Bewegungsplattform verursachen Abweichungen zwischen den Messwerten des Lasertrackers und den theoretischen Werten des Laserinterferometers, wobei die Diskrepanz umso größer ist, je länger der Abbe-Arm ist. Daher wird in dieser Studie weiterhin die Verringerung der Länge des Abbe-Arms als primäre Kompensationsmethode angewandt. Da im Experiment keine Echtzeit-Neigungssensoren zur Korrektur verwendet werden konnten, war ein vergleichendes Messverfahren nicht durchführbar. Außerdem zeigt die Unsicherheitsanalyse, dass der Einfluss des Winkelfehlers des Prismas auf die Messergebnisse nahezu vernachlässigbar ist.
Die Unsicherheitsanalyse des einzelnen Pyramidenprismensystems wird unter Berücksichtigung von fünf Aspekten durchgeführt: Laserinterferometerfehler, Umgebungs-Kompensationsfehler, Winkelfehler des Prismas, Geradheitsfehler der Führungsschiene und Strahlaufweichungsfehler, wie im Folgenden detailliert beschrieben: Der Anzeigefehler des Laserinterferometers beträgt (0,03 + 0,5L) µm, und seine Standardmessunsicherheit liegt bei 2 × 10⁻⁸ × L, sodass die durch das Laserinterferometer verursachte Standardunsicherheit u1 = 1 × 10⁻⁸ × L beträgt. Die Umgebungskompensation umfasst hauptsächlich drei Faktoren: Temperatur, Luftfeuchtigkeit und atmosphärischen Druck. Die entsprechend eingeführte Unsicherheit beträgt etwa u2 = 5,8 × 10⁻⁸ × L. Im Einzelnen: Der Messfehler der mittleren optischen Pfadtemperatur des Laserinterferometers beträgt 0,1 °C und wird als gleichmäßige Verteilung behandelt, was zu 93,0 × 10⁻8 L × 0,1/sqrt(3) = 5,4 × 10⁻8 L führt; der Messfehler des Gasdrucks im optischen Pfad des Standardinterferometers beträgt 11 Pa und wird ebenfalls als gleichmäßige Verteilung angenommen, was 0,2683 × 10⁻8 L × 11/sqrt(3) = 1,7 × 10⁻8 L ergibt; der Messfehler des Partialdrucks von Wasserdampf in der Luft im optischen Pfad beträgt 40 Pa und wird als gleichmäßige Verteilung behandelt, was 0,0371 × 10⁻8 L × 40/sqrt(3) = 0,9 × 10⁻8 L ergibt. Der Winkelfehler des Pyramidenprismas beträgt 0,2'', und da der Lichtstrahl innerhalb des Pyramidenprismas dreimal reflektiert wird, vervielfacht sich der Gesamtwinkelfehler um den Faktor 3; bei einer Gesamtreichweite von 80 m beträgt u3 annähernd 0, berechnet nach der Formel u3 = 80000/cos(3 × 0,2'') mm - 80000 mm. Der Geradheitsfehler S der Führungsschiene über die volle Reichweite beträgt etwa 0,4 mm, und die entsprechende eingeführte Messunsicherheit wird durch u4 = sqrt(800002 + S2) mm - 80000 mm angegeben, was nach Einsetzen der Daten ebenfalls annähernd 0 ergibt. Der durch die Strahlaufweichung verursachte Fehler beeinflusst die Messwiederholbarkeit; für Einzelprismen-Messungen wird die Wiederholbarkeit mit 0,4 µm angenommen, sodass u5 ≈ 0,4 µm gilt. Durch Zusammenfassung dieser fünf Komponenten ergibt sich die erweiterte Unsicherheit des Messsystems mit einzelnen Pyramidenprisma als U = 2 × sqrt(u12 + u22 + u32 + u42 + u52), und die Anpassung an die eingesetzten Daten liefert U ≈ 0,2 µm + 0,1 × 10⁻⁶ × L (k = 2), wobei k der Abdeckungsfaktor ist, der einem Konfidenzniveau von etwa 95 % entspricht.
Ergebnisse
Die experimentellen Daten sind in vier Teile unterteilt: ein Experiment zur Messung der doppelten Reichweitenverlängerung, ein Wiederholbarkeitsversuch des Laserscanners mit doppelter Pyramidenprisma, ein Experiment zur Doppelabstandsmessung und ein Wiederholbarkeitsversuch des Laserscanners mit einfachem Pyramidenprisma.
Wenn das in Abbildung 1 dargestellte Kalibriersystem verwendet wird, werden die austretenden Strahlen zweier Geräte von getrennten Pyramidenprismen empfangen. Die an jedem Messpunkt von den beiden Geräten gemessenen Ergebnisse sind in Tabelle 2 dargestellt. Diese zeigen die Messergebnisse mit doppeltem Messbereich des Laserscanners unter Verwendung zweier Pyramidenprismen in der ersten Testgruppe. Eine Analyse von Tabelle 2 zeigt, dass der maximale Anzeigefehler des Laserscanners bei Verwendung von zwei Pyramidenprismen über den gesamten Messbereich hinweg −36,0 µm beträgt und an der Position 37 m auftritt. Zu diesem Zeitpunkt beträgt die entsprechende Position der Führungsschiene 18 m.
| Position der Führungsschiene (m) | Gemessener Wert des Lasertrackers (mm) | Gemessener Wert des Laserinterferometers (mm) | Anzeigefehler (μm) | Position der Führungsschiene (m) | Gemessener Wert des Lasertrackers (mm) | Gemessener Wert des Laserinterferometers (mm) | Anzeigefehler (μm) |
| 1 | 1999.9671 | 1999.9707 | -3.6 | 20 | 39999.7079 | 39999.7203 | -12.4 |
| 2 | 3999.9413 | 3999.9453 | -4 | 21 | 41999.7334 | 41999.742 | -8.6 |
| 3 | 5999.9503 | 5999.945 | 5.3 | 22 | 43999.7497 | 43999.7555 | -5.8 |
| 4 | 7999.9271 | 7999.9202 | 6.9 | 23 | 45999.812 | 45999.8075 | 4.5 |
| 5 | 9999.8681 | 9999.8682 | -0.1 | 24 | 47999.8187 | 47999.8176 | 1.1 |
| 6 | 11999.8404 | 11999.8414 | -1 | 25 | 49999.8406 | 49999.8359 | 4.7 |
| 7 | 13999.7928 | 13999.8192 | -26.4 | 26 | 51999.8646 | 51999.8611 | 3.5 |
| 8 | 15999.7507 | 15999.7731 | -22.4 | 27 | 53999.8573 | 53999.8638 | -6.5 |
| 9 | 17999.7397 | 17999.763 | -23.3 | 28 | 55999.884 | 55999.8863 | -2.3 |
| 10 | 19999.7188 | 19999.7398 | -21 | 29 | 57999.9459 | 57999.9488 | -2.9 |
| 11 | 21999.7001 | 21999.722 | -21.9 | 30 | 59999.9286 | 59999.9324 | -3.8 |
| 12 | 23999.6621 | 23999.6891 | -27 | 31 | 62000.0027 | 62000.0012 | 1.5 |
| 13 | 25999.644 | 25999.6715 | -27.5 | 32 | 63999.9925 | 63999.993 | -0.5 |
| 14 | 27999.6438 | 27999.6707 | -26.9 | 33 | 65999.9926 | 65999.9958 | -3.2 |
| 15 | 29999.6365 | 29999.6707 | -34.2 | 34 | 67999.9921 | 67999.9954 | -3.3 |
| 16 | 31999.6442 | 31999.6797 | -35.5 | 35 | 69999.9524 | 69999.966 | -13.6 |
| 17 | 33999.6423 | 33999.6782 | -35.9 | 36 | 71999.9452 | 71999.9601 | -14.9 |
| 18 | 35999.6759 | 35999.7119 | -36 | 37 | 73999.9166 | 73999.9315 | -14.9 |
| 19 | 37999.6804 | 37999.6959 | -15.5 | 38 | 75999.8856 | 75999.9065 | -20.9 |
Tabelle 2: Doppelmessergebnisse des Trackers mit einem doppelten Pyramidensprisma innerhalb von 80 m (Gruppe 1).
Bei der Doppelpyramidenprismakonfiguration resultiert der Anzeigefehler aus dem Abbe-Arm und unterschiedlichen geometrischen Abweichungen entlang der beiden Messoptikpfade. Unter allen zur Messanzeige beitragenden Fehlern dominiert der durch den Abbe-Arm verursachte Abbe-Fehler. Die räumliche Strahltrennung führt zwangsläufig zu zusätzlichen Fehlern; diese können jedoch erheblich reduziert werden, wenn die einfallenden und austretenden Lichtstrahlen symmetrisch angeordnet sind. Die Messdaten, die von den beiden Geräten an jedem Punkt erfasst wurden, sind in Tabelle 3 aufgeführt; diese Ergebnisse zeigen, dass der maximale Anzeigefehler des Trackers −32,2 µm innerhalb des gesamten Messbereichs des Lasermessgeräts beträgt, wenn das Doppelpyramidenprisma verwendet wird, und an der Position von 36 m auftritt. Beim Vergleich der Daten in Tabelle 2 und Tabelle 3 ergibt sich ein maximaler Anzeigefehler von −36,0 µm.
| Position der Führungsschiene (m) | Gemessener Wert des Laserverfolgungssystems (mm) | Gemessener Wert des Laserinterferometers (mm) | Anzeigefehler (μm) | Position der Führungsschiene (m) | Gemessener Wert des Laserverfolgungssystems (mm) | Gemessener Wert des Laserinterferometers (mm) | Anzeigefehler (μm) |
| 1 | 1999.9676 | 1999.9702 | -2.6 | 20 | 39999.7141 | 39999.7222 | -8.1 |
| 2 | 3999.9439 | 3999.9457 | -1.8 | 21 | 41999.7396 | 41999.7437 | -4.1 |
| 3 | 5999.9533 | 5999.9455 | 7.8 | 22 | 43999.7559 | 43999.7576 | -1.7 |
| 4 | 7999.9288 | 7999.9194 | 9.4 | 23 | 45999.8183 | 45999.8094 | 8.9 |
| 5 | 9999.8707 | 9999.868 | 2.7 | 24 | 47999.8254 | 47999.8195 | 5.9 |
| 6 | 11999.8432 | 11999.8412 | 2 | 25 | 49999.8469 | 49999.8378 | 9.1 |
| 7 | 13999.7959 | 13999.819 | -23.1 | 26 | 51999.8704 | 51999.8625 | 7.9 |
| 8 | 15999.7545 | 15999.7734 | -18.9 | 27 | 53999.8636 | 53999.8652 | -1.6 |
| 9 | 17999.7433 | 17999.7632 | -19.9 | 28 | 55999.8911 | 55999.8887 | 2.4 |
| 10 | 19999.724 | 19999.7416 | -17.6 | 29 | 57999.9536 | 57999.9515 | 2.1 |
| 11 | 21999.7053 | 21999.7227 | -17.4 | 30 | 59999.9363 | 59999.9347 | 1.6 |
| 12 | 23999.6684 | 23999.6912 | -22.8 | 31 | 62000.0098 | 62000.0028 | 7 |
| 13 | 25999.6498 | 25999.6728 | -23 | 32 | 64000.0004 | 63999.995 | 5.4 |
| 14 | 27999.6488 | 27999.6714 | -22.6 | 33 | 65999.999 | 65999.997 | 2 |
| 15 | 29999.6419 | 29999.672 | -30.1 | 34 | 68000.0009 | 67999.9989 | 2 |
| 16 | 31999.6491 | 31999.68 | -30.9 | 35 | 69999.96 | 69999.9687 | -8.7 |
| 17 | 33999.6474 | 33999.6796 | -32.2 | 36 | 71999.9534 | 71999.9631 | -9.7 |
| 18 | 35999.6816 | 35999.7135 | -31.9 | 37 | 73999.9259 | 73999.935 | -9.1 |
| 19 | 37999.6864 | 37999.6977 | -11.3 | 38 | 75999.8956 | 75999.9106 | -15 |
Tabelle 3: Doppelbereich-Messergebnisse des Trackers mit einem doppelten Pyramidenprisma innerhalb von 80 m (Gruppe 2).
Abbildung 7 veranschaulicht die Ergebnisse der Messung des Dualbereich-Anzeigefehlers des mit zwei Pyramidenprismen ausgestatteten Laserverfolgungssystems und stellt diese Fehlerdaten auf anschauliche und deutliche Weise dar.
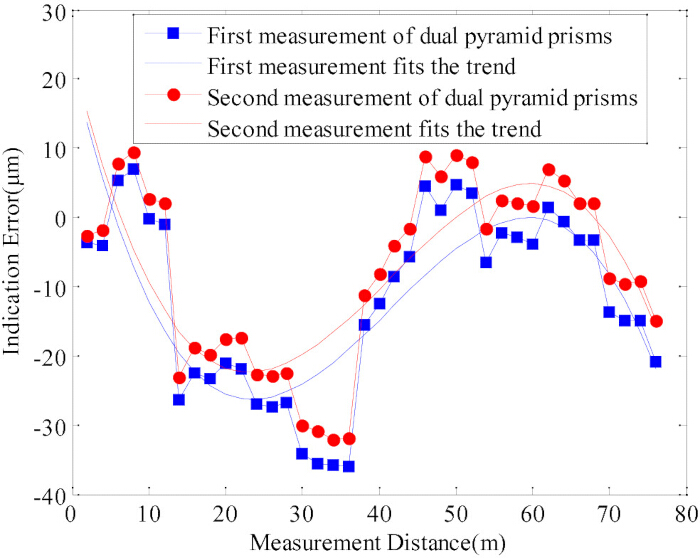
Abbildung 7: Diagramm des Doppelbereich-Anzeigefehlers eines Lasertrackers mit einem doppelten Pyramidensprism. Klicken Sie hier, um eine vergrößerte Version dieser Abbildung anzusehen
Zusätzlich werden drei zweite Messpunkte aus 38 Messpunkten ausgewählt, und zwar der 30., 33. und 35. Messpunkt; die an jedem Wiederholbarkeits-Testpunkt vom Tracker erfassten Anfangsmessungen sind in Tabelle 4 zusammengefasst, die den Mittelwert und die Standardabweichung des Laserscanners an den Positionen 60 m, 66 m und 70 m entsprechen (die erste Messung des Pyramidenprismas). Der gemessene Mittelwert des Trackers an der Position 60 m beträgt 59999,9287 mm, bei einer entsprechenden Standardabweichung von 0,18 µm. Für die Messposition 66 m beträgt der vom Lasertracker erfasste Mittelwert 65999,9924 mm, bei einer Standardabweichung von 0,12 µm. Der gemessene Mittelwert des Lasertrackers an der Position 70 m beträgt 69999,9523 mm, und die Standardabweichung liegt bei 0,16 µm. Gemäß den Daten weist der Tracker an der Position 60 m die höchste Standardabweichung und an der Position 66 m die niedrigste auf.
| Anzahl der Messungen | Anzeigewert des Laserverfolgungssystems (mm) | Anzahl der Messungen | Anzeigewert des Laserverfolgungssystems (mm) | Anzahl der Messungen | Anzeigewert des Laserverfolgungssystems (mm) |
| 1 | 59999.9286 | 1 | 65999.9926 | 1 | 69999.9521 |
| 2 | 59999.9285 | 2 | 65999.9924 | 2 | 69999.9525 |
| 3 | 59999.9284 | 3 | 65999.9926 | 3 | 69999.9522 |
| 4 | 59999.9287 | 4 | 65999.9925 | 4 | 69999.9522 |
| 5 | 59999.9288 | 5 | 65999.9923 | 5 | 69999.9521 |
| 6 | 59999.9288 | 6 | 65999.9924 | 6 | 69999.952 |
| 7 | 59999.9286 | 7 | 65999.9922 | 7 | 69999.9523 |
| 8 | 59999.9289 | 8 | 65999.9924 | 8 | 69999.9523 |
| 9 | 59999.9289 | 9 | 65999.9924 | 9 | 69999.9525 |
| 10 | 59999.9289 | 10 | 65999.9924 | 10 | 69999.9523 |
| Mittelwert | 59999.9287 | Mittelwert | 65999.9924 | Mittelwert | 69999.9523 |
| Standardabweichung | 0.18 × 10⁻³ | Standardabweichung | 0.12 × 10⁻³ | Standardabweichung | 0.16 × 10⁻³ |
Tabelle 4: Wiederholbarkeit an einem einzelnen Punkt an den Positionen 60 m, 66 m und 70 m mit doppelter Pyramidenspitze (Gruppe 1).
Die sekundären Messdaten des Laserscanners sind in Tabelle 5 dargestellt, die Mittelwert und Standardabweichung an den Messpositionen 60 m, 66 m und 70 m erfasst (zweite Messgruppe mit doppelter Pyramidenprisma). Die maximale und minimale Standardabweichung betragen jeweils 0,21 µm und 0,14 µm. Aus zwei Wiederholungen lässt sich schließen, dass die maximale Standardabweichung 0,21 µm beträgt.
| Anzahl der Messungen | Anzeigewert des Lasermessgeräts (mm) | Anzahl der Messungen | Anzeigewert des Lasermessgeräts (mm) | Anzahl der Messungen | Anzeigewert des Lasermessgeräts (mm) |
| 1 | 59999.9363 | 1 | 65999.9994 | 1 | 69999.96 |
| 2 | 59999.9363 | 2 | 65999.9994 | 2 | 69999.9603 |
| 3 | 59999.9364 | 3 | 65999.9993 | 3 | 69999.9603 |
| 4 | 59999.9365 | 4 | 65999.9993 | 4 | 69999.9601 |
| 5 | 59999.9363 | 5 | 65999.9992 | 5 | 69999.9599 |
| 6 | 59999.9365 | 6 | 65999.9995 | 6 | 69999.9599 |
| 7 | 59999.9361 | 7 | 65999.9995 | 7 | 69999.96 |
| 8 | 59999.936 | 8 | 65999.9998 | 8 | 69999.9601 |
| 9 | 59999.9362 | 9 | 65999.9998 | 9 | 69999.96 |
| 10 | 59999.9363 | 10 | 65999.9997 | 10 | 69999.96 |
| Mittelwert | 59999.9363 | Mittelwert | 65999.9995 | Mittelwert | 69999.9601 |
| Standardabweichung | 0.16 × 10⁻³ | Standardabweichung | 0.21 × 10⁻³ | Standardabweichung | 0.14 × 10⁻³ |
Tabelle 5: Wiederholbarkeit an einem einzelnen Punkt an den Positionen 60 m, 66 m und 70 m mit doppelter Pyramidenspitze (Gruppe 2).
Die Messwerte, die von beiden Geräten an jedem Messpunkt erfasst wurden, sind in Tabelle 6 zusammengefasst. Diese Ergebnisse wurden unter der Bedingung ermittelt, dass die optischen Achsen der beiden Geräte parallel in derselben vertikalen Ebene liegen. Dargestellt sind die Ergebnisse des Dual-Range-Tests des Trackers mit einem einzelnen Pyramidensprisma in der ersten Gruppe. Eine Auswertung der Ergebnisse in Tabelle 6 zeigt, dass der maximale Anzeigefehler des Trackers bei Verwendung eines einzelnen Pyramidensprismas über den gesamten Messbereich hinweg −2,7 µm beträgt und an der Position von 3 m auftritt.
| Position der Führungsschiene (m) | Gemessener Wert des Laserscanners (mm) | Gemessener Wert des Laserinterferometers (mm) | Anzeigefehler (μm) | Position der Führungsschiene (m) | Gemessener Wert des Laserscanners (mm) | Gemessener Wert des Laserinterferometers (mm) | Anzeigefehler (μm) |
| 1 | 1999.9667 | 1999.9682 | -1.5 | 20 | 39999.6986 | 39999.699 | -0.4 |
| 2 | 3999.9415 | 3999.944 | -2.5 | 21 | 41999.7241 | 41999.7231 | 1 |
| 3 | 5999.9495 | 5999.9522 | -2.7 | 22 | 43999.7379 | 43999.7377 | 0.2 |
| 4 | 7999.9245 | 7999.9263 | -1.8 | 23 | 45999.7984 | 45999.7983 | 0.1 |
| 5 | 9999.8667 | 9999.8683 | -1.6 | 24 | 47999.8044 | 47999.8033 | 1.1 |
| 6 | 11999.8393 | 11999.8418 | -2.5 | 25 | 49999.8249 | 49999.8244 | 0.5 |
| 7 | 13999.7901 | 13999.7919 | -1.8 | 26 | 51999.8362 | 51999.8355 | 0.7 |
| 8 | 15999.7483 | 15999.7492 | -0.9 | 27 | 53999.8661 | 53999.8652 | 0.9 |
| 9 | 17999.7349 | 17999.7372 | -2.3 | 28 | 55999.8856 | 55999.8866 | -1 |
| 10 | 19999.7169 | 19999.7186 | -1.7 | 29 | 57999.8972 | 57999.8975 | -0.3 |
| 11 | 21999.6964 | 21999.6978 | -1.4 | 30 | 59999.9153 | 59999.914 | 1.3 |
| 12 | 23999.6586 | 23999.6604 | -1.8 | 31 | 62000.9542 | 62000.9531 | 1.1 |
| 13 | 25999.6393 | 25999.6408 | -1.5 | 32 | 63999.9583 | 63999.9575 | 0.8 |
| 14 | 27999.638 | 27999.6391 | -1.1 | 33 | 65999.9839 | 65999.9829 | 1 |
| 15 | 29999.6304 | 29999.6318 | -1.4 | 34 | 67999.9924 | 67999.9929 | -0.5 |
| 16 | 31999.636 | 31999.6366 | -0.6 | 35 | 69999.8996 | 69999.9002 | -0.6 |
| 17 | 33999.6354 | 33999.6352 | 0.2 | 36 | 71999.8663 | 71999.8679 | -1.6 |
| 18 | 35999.6687 | 35999.6687 | 0 | 37 | 73999.8447 | 73999.8464 | -1.7 |
| 19 | 37999.6714 | 37999.672 | -0.6 | 38 | 75999.7759 | 75999.7778 | -1.9 |
Tabelle 6: Ergebnisse der Doppelbereichsmessung des Trackers mit einem einzelnen Pyramidenprisma innerhalb von 80 m (Gruppe 1).
Tabelle 7 listet die Messergebnisse mit Doppelbereich des mit einem Pyramidenprisma ausgestatteten Lasertrackers (zweite Gruppe) auf. Die Analyse der Ergebnisse in Tabelle 7 zeigt, dass bei Verwendung des einzelnen Pyramidenprismas der maximale Anzeigefehler des Trackers im gesamten Messbereich des Lasertrackers -2,5 µm beträgt und sich an der 5-m-Position befindet. Ein Vergleich von Tabelle 6 und Tabelle 7 zeigt, dass der größte Anzeigefehler des Instruments -2,7 µm beträgt.
| Position der Führungsschiene (m) | Gemessener Wert des Lasertrackers (mm) | Gemessener Wert des Laserinterferometers (mm) | Anzeigefehler (μm) | Position der Führungsschiene (m) | Gemessener Wert des Lasertrackers (mm) | Gemessener Wert des Laserinterferometers (mm) | Anzeigefehler (μm) |
| 1 | 1999.9673 | 1999.9682 | -0.9 | 20 | 39999.7014 | 39999.7003 | 1.1 |
| 2 | 3999.9421 | 3999.9437 | -1.6 | 21 | 41999.7248 | 41999.7251 | -0.3 |
| 3 | 5999.949 | 5999.9502 | -1.2 | 22 | 43999.7402 | 43999.74 | 0.2 |
| 4 | 7999.9261 | 7999.9266 | -0.5 | 23 | 45999.8014 | 45999.8007 | 0.7 |
| 5 | 9999.8666 | 9999.8691 | -2.5 | 24 | 47999.8057 | 47999.8051 | 0.6 |
| 6 | 11999.8399 | 11999.8419 | -2 | 25 | 49999.8143 | 49999.8139 | 0.4 |
| 7 | 13999.7916 | 13999.7924 | -0.8 | 26 | 51999.8256 | 51999.8251 | 0.5 |
| 8 | 15999.7474 | 15999.7488 | -1.4 | 27 | 53999.8549 | 53999.8546 | 0.3 |
| 9 | 17999.7359 | 17999.7376 | -1.7 | 28 | 55999.8778 | 55999.8785 | -0.7 |
| 10 | 19999.7173 | 19999.7174 | -0.1 | 29 | 57999.8983 | 57999.8984 | -0.1 |
| 11 | 21999.6967 | 21999.6978 | -1.1 | 30 | 59999.9176 | 59999.9168 | 0.8 |
| 12 | 23999.6598 | 23999.66 | -0.2 | 31 | 62000.9458 | 62000.9454 | 0.4 |
| 13 | 25999.6387 | 25999.6402 | -1.5 | 32 | 63999.9427 | 63999.9426 | 0.1 |
| 14 | 25999.6387 | 25999.6402 | -1.5 | 33 | 65999.9682 | 65999.9675 | 0.7 |
| 15 | 27999.6402 | 27999.6399 | 0.3 | 34 | 67999.9956 | 67999.9964 | -0.8 |
| 16 | 29999.6312 | 29999.6325 | -1.3 | 35 | 69999.9186 | 69999.9196 | -1 |
| 17 | 31999.6389 | 31999.6388 | 0.1 | 36 | 71999.8859 | 71999.8871 | -1.2 |
| 18 | 33999.6374 | 33999.6369 | 0.5 | 37 | 73999.8478 | 73999.8485 | -0.7 |
| 19 | 35999.6691 | 35999.6698 | -0.7 | 38 | 75999.7792 | 75999.7801 | -0.9 |
Tabelle 7: Ergebnisse der Doppelbereichsmessung des Trackers mit einem einzelnen Pyramidenprisma innerhalb von 80 m (Gruppe 2).
Abbildung 8 veranschaulicht die Ergebnisse der Messung mit zwei Messbereichen für die beiden Anzeigefehler des Trackers mit einem einzelnen Pyramidenprisma. Diese Ergebnisse zeigen, dass der gemessene Anzeigefehler allmählich abnimmt, wenn der Messabstand zunimmt, was auf das Vorhandensein eines bestimmten Maßes an Montagefehlern hindeutet.
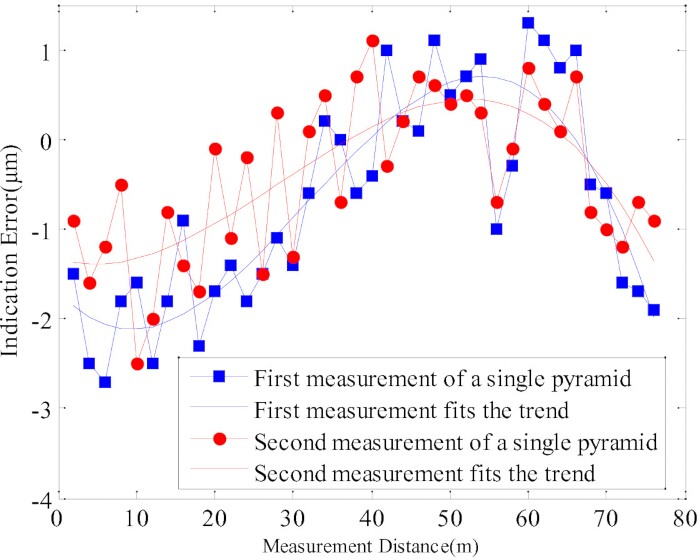
Abbildung 8: Diagramm des Doppelbereich-Anzeigefehlers des Laserverfolgungssystems mit einem einzelnen Pyramidenprisma. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
Abbildung 9 zeigt den Vergleich der Anzeigefehler bei der Dualbereichsanzeige für den Laser-Tracker mit einem Doppelpyramidenprisma und einem einzelnen Pyramidenprisma (jeweils zwei Datensätze gemessener Werte). In Bezug auf Abbildung 7 und Abbildung 8 wird deutlich, dass die Anzeigefehler des Trackers signifikant reduziert werden und die Kalibrierungsgenauigkeit des Trackers wirksam verbessert wird, wenn das ausgesandte Licht des Interferometers und das ausgesandte Licht des Trackers von demselben Pyramidenprisma empfangen werden.
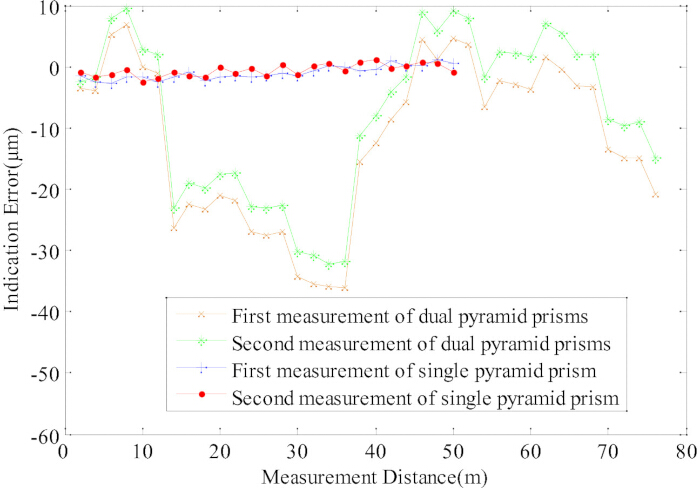
Abbildung 9: Vergleich der Doppelbereichs-Anzeigefehler zwischen dem Doppelpyramidenprisma und dem Einzelpyramidenprisma (jeweils zweimal gemessen). Klicken Sie hier, um eine vergrößerte Ansicht dieser Abbildung anzuzeigen.
Drei Wiederholbarkeitsmesspunkte werden aus 38 Messpunkten ausgewählt, und zwar der 30., 33. und 35. Messpunkt. Bei jedem Wiederholbarkeitsmesspunkt sind die anfänglichen Messwerte, die vom Laserverfolgungssystem aufgezeichnet wurden, in Tabelle 8 aufgeführt, einschließlich der entsprechenden statistischen Kenngrößen bei Distanzen von 60 m, 66 m und 70 m (erste Gruppe mit einem einzelnen Pyramidenprisma). Das System liefert am 60-m-Punkt einen mittleren Messwert von 59999,9156 mm, begleitet von einer Standardabweichung von 0,40 µm. Der gemessene Mittelwert des Laserverfolgungssystems an der 66-m-Position beträgt 65999,9845 mm, und die Standardabweichung liegt bei 0,64 µm. Der gemessene Mittelwert des Systems an der 70-m-Position beträgt 69999,8993 mm, und die Standardabweichung beträgt 0,63 µm. Die Daten zeigen, dass die Standardabweichung des Systems an der 66-m-Position am höchsten ist und einen Wert von 0,64 µm aufweist.
| Anzahl der Messungen | Anzeigewert des Laserverfolgungssystems (mm) | Anzahl der Messungen | Anzeigewert des Laserverfolgungssystems (mm) | Anzahl der Messungen | Anzeigewert des Laserverfolgungssystems (mm) |
| 1 | 59999.9153 | 1 | 65999.9849 | 1 | 69999.8997 |
| 2 | 59999.9163 | 2 | 65999.9855 | 2 | 69999.8995 |
| 3 | 59999.9155 | 3 | 65999.9842 | 3 | 69999.899 |
| 4 | 59999.9159 | 4 | 65999.9851 | 4 | 69999.8998 |
| 5 | 59999.9149 | 5 | 65999.9845 | 5 | 69999.8999 |
| 6 | 59999.9157 | 6 | 65999.9853 | 6 | 69999.8998 |
| 7 | 59999.9154 | 7 | 65999.9837 | 7 | 69999.8993 |
| 8 | 59999.9159 | 8 | 65999.9843 | 8 | 69999.8983 |
| 9 | 59999.9153 | 9 | 65999.9837 | 9 | 69999.8981 |
| 10 | 59999.9154 | 10 | 65999.9842 | 10 | 69999.8994 |
| Mittelwert | 59999.9156 | Mittelwert | 65999.9845 | Mittelwert | 69999.8993 |
| Standardabweichung | 0.40 × 10⁻³ | Standardabweichung | 0.64 × -3 | Standardabweichung | 0.63 × 10⁻³ |
Tabelle 8: Wiederholbarkeit an einem einzelnen Punkt an den Positionen 60 m, 66 m und 70 m mit einzelner Pyramidenprisma (Gruppe 1).
Tabelle 9 zeigt die zweiten Messdaten des Laservermessungssystems, die die Einzelpunkt-Wiederholbarkeit bei 60 m, 66 m und 70 m für die zweite Testgruppe unter Verwendung eines einzelnen Pyramidenprismas widerspiegeln. Die maximale Standardabweichung tritt bei der Position 70 m auf, und der Wert der Standardabweichung beträgt 0,58 µm.
| Anzahl der Messungen | Anzeigewert des Laservermessgeräts (mm) | Anzahl der Messungen | Anzeigewert des Laservermessgeräts (mm) | Anzahl der Messungen | Anzeigewert des Laservermessgeräts (mm) |
| 1 | 59999.9156 | 1 | 65999.9682 | 1 | 69999.9176 |
| 2 | 59999.9166 | 2 | 65999.969 | 2 | 69999.918 |
| 3 | 59999.9177 | 3 | 65999.9688 | 3 | 69999.9185 |
| 4 | 59999.9168 | 4 | 65999.9687 | 4 | 69999.9184 |
| 5 | 59999.917 | 5 | 65999.9697 | 5 | 69999.9189 |
| 6 | 59999.9166 | 6 | 65999.9691 | 6 | 69999.9188 |
| 7 | 59999.9165 | 7 | 65999.9695 | 7 | 69999.9198 |
| 8 | 59999.9161 | 8 | 65999.9698 | 8 | 69999.9187 |
| 9 | 59999.9169 | 9 | 65999.9695 | 9 | 69999.9186 |
| 10 | 59999.9166 | 10 | 65999.9687 | 10 | 69999.9184 |
| Mittelwert | 59999.9166 | Mittelwert | 65999.9691 | Mittelwert | 69999.9186 |
| Standardabweichung | 0.55 × 10font6">-3 | Standardabweichung | 0.52 × 10⁻³ | Standardabweichung | 0.58 × 10⁻³ |
Tabelle 9: Wiederholbarkeit an einem einzelnen Punkt an den Positionen 60 m, 66 m und 70 m mit einzelner Pyramidenspitze (Gruppe 2).
VERFÜGBARKEIT VON DATEN:
Die Rohdaten, die die Studie unterstützen, sind in Zusatzdatei 1 enthalten.
Diskussion
Diese Arbeit untersucht das Kalibrier- und Messsystem für Laser-Tracker und beschreibt detailliert die Methoden zur Justage des optischen Wegs bei Laserinterferometern und Laser-Trackern, wenn Pyramidenprismen verwendet werden. In dieser Arbeit wird der optische Weg des Laser-Trackers über das Pyramidenprisma gefaltet. Unabhängig davon, ob ein oder zwei Pyramidenprismen eingesetzt werden, ändern sich die Anzeigen des Interferometers und des Laser-Trackers um zwei Einheiten, wenn sich das Pyramidenprisma um eine Einheit bewegt. Dies ist eine gemeinsame Eigenschaft der beiden in dieser Arbeit vorgeschlagenen Messmethoden, wobei beide Methoden die Kalibrieranforderungen an Laser-Tracker erfüllen können. Es zeigt sich, dass sich die beiden Methoden darin unterscheiden, dass bei Verwendung von zwei Pyramidenprismen der Anzeigefehler des Trackers relativ groß ist und der maximale Anzeigefehler bis zu -36,0 µm betragen kann. Der Abbe-Fehler wird reduziert, wenn ein Pyramidenprisma verwendet wird. Diese Ergebnisse zeigen eindeutig, dass der Anzeigefehler des Laser-Trackers gering bleibt, mit einem Maximalwert von -2,7 µm. In diesem Fall wird der maximale Anzeigefehler um mehr als das Zehnfache verringert. In einem Wiederholbarkeits-Messexperiment maßen wir den Laser-Tracker zehnmal an verschiedenen Positionen und fanden heraus, dass die Wiederholbarkeit des Trackers 0,21 µm betrug, wenn zwei Pyramidenprismen verwendet wurden, und 0,64 µm, wenn ein Pyramidenprisma verwendet wurde. Bei Verwendung eines einzelnen Prismas wird der Anzeigefehler deutlich reduziert, während die Wiederholbarkeit leicht abnimmt. Dies zeigt an, dass die Messergebnisse des Laser-Trackers insgesamt näher an den Nennwerten des Laserinterferometers liegen. Die abgenommene Wiederholbarkeit spiegelt lediglich eine unzureichende systematische Stabilität während der Messung wider, wenn sich die Anzeigen des Trackers den Nennwerten des Interferometers nähern. Diese unzureichende Stabilität könnte auf die höhere Empfindlichkeit der Bewegungsplattform gegenüber Vibrationen, Temperatur und anderen Einflussfaktoren zurückzuführen sein, wenn nach einer Bewegung ein einzelnes Pyramidenprisma verwendet wird. Der angezeigte Messfehler wird in diesem Experiment um Dutzende Male reduziert, was einen wesentlichen Forschungswert dieser Arbeit darstellt.
Trotz der Vorteile bestehen in dieser Studie noch mehrere Einschränkungen, beispielsweise berücksichtigt die vorliegende Arbeit Fehlerkomponenten wie den durch Linearität und Variation der Aufbaurichtung verursachten Kosinusfehler nicht, und diese Faktoren werden zukünftig detaillierter untersucht werden; die aktuelle Arbeit konzentriert sich hauptsächlich auf die Unterdrückung axialer Abbe-Fehler, während der Einfluss lateraler Fehler unter Langstreckenbedingungen noch nicht vollständig erforscht wurde; die Langzeitstabilität und Umweltanpassungsfähigkeit des Systems unter wechselnden Bedingungen bezüglich Temperatur, Luftfeuchtigkeit und Luftturbulenz bedarf weiterer Überprüfung12. In einem solchen Fall können alternative Ansätze angewandt werden, um die vorgeschlagene Hypothese zu überprüfen und die Zuverlässigkeit der Schlussfolgerungen zu erhöhen, beispielsweise kann ein interferometrischer Laser mit höherer Präzision als Referenzstandard für den Vergleich verwendet werden. Ein Messsystem auf Basis eines Netzwerks aus mehreren Trackern oder eine großskalige Koordinatenmessmaschine (KMM) kann ebenfalls zur Durchführung einer Querverifikation eingesetzt werden. Diese Methoden können ergänzende Belege liefern, um die Wirksamkeit und Universalität der prismenbasierten Kalibriermethode zur Reichweitenverlängerung zu bestätigen. Die vorgeschlagene Methode zeigt einen wichtigen Nutzen und breites Anwendungspotenzial in der großskaligen Präzisionsfertigung und Messtechnik und eignet sich für die Kalibrierung von Lasertreckern in der Flugzeugmontage, die Überprüfung der Positioniergenauigkeit von Robotern, die Validierung der Genauigkeit von Werkzeugmaschinen sowie die In-situ-Messung großer Bauteile22. Insbesondere in räumlich begrenzten Labor- und Industrieanlagen ermöglicht diese Methode eine hochpräzise Kalibrierung ohne lange Führungsschienen, wodurch die Baukosten deutlich reduziert und die Kalibrierungseffizienz verbessert werden23.
Künftige Forschungsarbeiten werden sich auf mehrere Bereiche konzentrieren: die Entwicklung eines automatischen Systems zur Justierung des optischen Pfads, um die Bedienungsschwierigkeiten zu verringern; die Erstellung eines umfassenden Fehlermodells, das sowohl axiale als auch laterale Fehler abdeckt; die Untersuchung von Echtzeit-Fehlerkompensationsstrategien gegen Umwelteinflüsse; die Erweiterung der Methode auf Mehrachsen- und dynamische Messszenarien; sowie die Integration des vorgeschlagenen Verfahrens mit Maschinenvison- oder Laserscanntechnologie, um Messungen und Kalibrierungen mit höherer Effizienz und Genauigkeit zu erreichen.
Offenlegungen
Die Autoren haben keine Offenlegungen vorzunehmen.
Danksagungen
Diese Forschung wurde durch die Nationale Naturwissenschaftliche Stiftung Chinas (51775433) gefördert.
Materialien
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| Führungsschiene | / | / | Linearführungen (54 m Gesamtlänge) |
| Laserinterferometer | Renishaw plc | XL-80 | Liefern Vergleichsdaten (Zertifikat: 202603107819) |
| Lasertracker | Hexagon Group | AT930 | Liefern Messdaten |
| Prisma | Maßanfertigung | Maßanfertigung | 100 mm Durchmesser (Zertifikat: CDjd2024-00977) |
Referenzen
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.