Este protocolo proporciona métodos detallados que describen la fabricación e implementación de una plataforma de ajuste de la carga posterior basada en magnéticos para tejidos cardíacos diseñados.
Se requiere una suscripción a JoVE para ver este contenido. Inicie sesión o comience su prueba gratuita.
Artículo de método
Ajuste magnético de la carga posterior en los tejidos cardíacos diseñados
* These authors contributed equally
En este artículo
Resumen
Resumen
Se sabe que la carga posterior impulsa el desarrollo de estados cardíacos fisiológicos y patológicos. Como tal, el estudio de los resultados de los estados alterados de la carga posterior podría proporcionar información importante sobre los mecanismos que controlan estos procesos críticos. Sin embargo, actualmente falta una técnica experimental para afinar con precisión la descarga posterior en el tejido cardíaco con el tiempo. Aquí, se describe una técnica basada en magnéticos recientemente desarrollada para lograr este control en tejidos cardíacos de ingeniería (EHT). Con el fin de producir EHT magnéticamente sensibles (MR-HIF), los tejidos se montan en postes de silicona huecos, algunos de los cuales contienen pequeños imanes permanentes. Un segundo conjunto de imanes permanentes se ajusta a presión en una placa de acrílico de tal manera que están orientados con la misma polaridad y están alineados axialmente con los imanes de poste. Para ajustar la carga posterior, esta placa de imanes se traduce hacia (mayor carga posterior) o lejos (carga posterior inferior) de los imanes de poste utilizando una etapa piezoeléctrica equipada con un codificador. El software de control de movimiento utilizado para ajustar el posicionamiento de la etapa permite el desarrollo de regímenes de postcarga definidos por el usuario, mientras que el codificador garantiza que la etapa corrige cualquier incoherencia en su ubicación. Este trabajo describe la fabricación, calibración e implementación de este sistema para permitir el desarrollo de plataformas similares en otros laboratorios de todo el mundo. Se incluyen resultados representativos de dos experimentos separados para ejemplificar la gama de diferentes estudios que se pueden realizar con este sistema.
Introducción
Después de la carga es la carga sistólica en el ventrículo después de que ha comenzado a expulsar sangre1. Durante el desarrollo cardíaco, una carga posterior adecuada es de importancia crítica para la maduración de cardiomiocitos2. En la edad adulta, los niveles bajos de carga posterior ventricular (por ejemplo, en pacientes postrados en cama con lesión medular de alto nivel3 o en casos muy especiales como el vuelo espacial4) pueden dar lugar a la hipotrofia del corazón. Por el contrario, una alta carga posterior puede conducir a hipertrofia cardíaca5. Mientras que la hipertrofia cardíaca en atletas de resistencia o mujeres embarazadas se considera beneficiosa y fisiológica, la hipertrofia asociada con hipertensión arterial a largo plazo o estenosis de la válvula aórtica grave es perjudicial ya que predispone a una arritmias cardíacas e insuficiencia cardíaca6. Aunque la tasa de mortalidad a 5 años de los pacientes con insuficiencia cardíaca se ha reducido del 70% en la década de 19806 a 40–50%7 en la actualidad, todavía existe una gran necesidad de nuevas opciones de tratamiento terapéutico para esta condición altamente prevalente (actualmente 2,2% de la población en el mundo occidental)8.
Con el fin de investigar los mecanismos moleculares de la hipertrofia cardiaca patológica y probar estrategias preventivas o terapéuticas para el tratamiento de esta enfermedad, se han desarrollado modelos in vivo de poscarga99,10,,11,,12. Si bien estos modelos han ofrecido información beneficiosa sobre los efectos de la carga posterior en el rendimiento ventricular, no permiten un control fino sobre la magnitud de la carga posterior. Alternativamente, los estudios in vitro de la carga posterior realizados en corazones extirpados y preparaciones musculares permiten un control más preciso sobre la carga de tejidos, pero estos modelos no son propicios para estudios longitudinales13,,14,,15.
Para superar estos problemas, desarrollamos un modelo in vitro de postcarga elevada en tejidos cardíacos de ingeniería (EHT)16,,17. Este modelo es un formato de cultivo tridimensional para células de corazón de rata incrustadas en una matriz de fibrina suspendida entre postes de silicona huecos flexibles. Estos tejidos laten espontáneamente (contra la resistencia de los postes de silicona) y realizan trabajos auxiliares. Hemos aumentado la carga posterior aplicada a los EHT en un factor de 12 en experimentos anteriores mediante la inserción de llaves metálicas rígidas en los postes de silicona huecos durante una semana. Esto condujo a una multitud de cambios, característicos de la hipertrofia cardíaca patológica18,,19,20: hipertrofia de cardiomiocitos, necroptosis parcial, disminución de la fuerza contráctile, deterioro de la relajación tisular, reactivación del programa genético fetal, un desplazamiento metabólico de la oxidación de ácidos grasos a glucólisis anaeróbica, y un aumento de la fibrosis. Aunque este procedimiento se ha empleado con éxito en varios estudios17,21,22, tiene algunas desventajas. Sólo hay dos estados, bajo o muy alto (12 veces) después de la carga, y el procedimiento requiere el manejo manual de los EGT, lo que limita su flexibilidad temporal y plantea el riesgo de contaminación.
Recientemente, Leonard y otros utilizaron una técnica similar para modular la carga posterior en EHT cultivados en postes de silicona23. Se colocaron llaves de diferentes longitudes alrededor del exterior de los postes para restringir su movimiento de flexión. Los autores de este estudio informaron que un aumento singular de la carga de fuerza mejorada desarrollo de la fuerza y maduración de EHT derivados de iPS humanos, mientras que las cargas más altas resultaron en un estado patológico. Sin embargo, al igual que nuestro propio sistema, esta técnica sólo permite aumentos singulares en la carga posterior, cuya magnitud está dictada por la longitud de los frenos. Como tal, las alteraciones finas en la carga posterior, las modificaciones en la carga posterior a lo largo del tiempo, y los regímenes de carga precisos no son posibles con estas técnicas.
Aquí, proporcionamos el protocolo para un sistema que se puede utilizar para modular la post-resistencia, es decir, la carga posterior de EhTs magnéticamente24. Esta plataforma facilita el ajuste preciso de la carga posterior, permite los regímenes de postcarga definidos por el usuario y garantiza la esterilidad de EHT.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Protocolo
1. Preparación de la plataforma de ajuste Afterload
NOTA: Los pasos implicados en esta porción del protocolo no son sensibles al tiempo.
- Fabricación de los bastidores de silicona magnéticamente sensibles
NOTA: Estos bastidores sirven como la plataforma de cultura para los EHT. Cada EHT se suspende entre dos postes de silicona, que imparten la carga posterior al tejido. El grado de carga posterior está directamente relacionado con la rigidez de estos postes. Para habilitar el ajuste magnético de la carga posterior, algunos de los postes deben ser sensibles magnéticamente.- Adquirir bastidores de 24 pocillos compatibles con placas de 24 pocillos de silicona (dimensiones indicadas en la Figura Suplementaria 1). Los bastidores utilizados en este estudio fueron producidos por un proveedor comercial de productos de silicona de acuerdo con estas dimensiones utilizando silicona con una dureza de la costa de 40.
- Determinar la polaridad de los imanes de poste (p. ej., d a 0,5 mm, h a 2,0 mm; ver Tabla de materiales)colocándolos en un imán permanente más grande.
- Manteniendo una polaridad fija, lubrique los imanes con agua e insértelos, uno a la vez, en los postes más exteriores de los bastidores de silicona.
NOTA: Si intenta insertar más de un imán a la vez, la resistencia adicional hará que sea más difícil empujar los imanes a la parte inferior del poste. - Utilice una pieza contundente de alambre dental de acero inoxidable (d a 0,4 mm, véase Tabla de materiales)para empujarlos cuidadosamente a la parte inferior de la cavidad del poste hueco. Puedes apilar hasta cinco imanes en cada poste.
- Utilizar alicates (de punta redonda) para doblar el alambre dental de acero inoxidable (d a 0,4 mm, ver Tabla de materiales)en soportes de 11,25 mm de ancho y 15 mm de largo. Utilice cortadoras de alambre para cortar las llaves y un archivo para suavizar la superficie de corte. Para asegurarse de que se alcanzan las dimensiones correctas, se puede utilizar una plantilla auto-hecha para ayudar en la flexión del alambre.
NOTA: La inmovilización posterior también se puede lograr mediante aparatos ortopédicos fabricados con otros materiales, siempre y cuando no sean magnéticos y rígidos. - Lubricar las llaves con agua e insertarlas en el bastidor de silicona, fijando el segundo y el tercer poste en el proceso (consulte la figura 1 para la configuración completa del bastidor de silicona).
NOTA: Opcionalmente, con el fin de adaptar la rigidez de la línea de base de los postes de control para que coincida con la de los postes magnéticamente sensibles, se pueden insertar fragmentos de varilla redonda de estireno (ver Tabla de materiales)en los postes vacíos (aquellos sin un dispositivo o imán). - Deje reposar los bastidores durante 1-2 días para permitir que el agua restante se seque al aire.
- Cuando los postes estén secos, selle los orificios en la parte superior de los postes huecos de silicona que contienen los imanes con una gota de pegamento de silicona.
- El dispositivo de ajuste de carga posterior
NOTA: A medida que los imanes del dispositivo de ajuste de la carga posterior se mueven hacia o lejos de los de los postes de silicona, las fuerzas magnéticas atractivas aumentan o disminuyen en consecuencia, lo que resulta en una rigidez alterada de los postes de silicona. Este movimiento se logra utilizando una etapa piezoeléctrica. Debido a la naturaleza prototípica del dispositivo de ajuste de la carga posterior, no se proporcionarán instrucciones detalladas paso a paso sobre cómo replicarlo. En su lugar, las directrices generalizadas para construir un dispositivo de ajuste de carga posterior similar se detallan aquí.- Obtener un motor lineal piezoeléctrico de alta precisión para permitir la traducción vertical de la placa de imán hacia y lejos de los EIMT (ver Tabla de Materiales).
NOTA: Se sugiere encarecidamente que este motor esté equipado con un codificador lineal para corregir el posicionamiento de la etapa. - Coloque un conjunto de imanes permanentes dentro de un soporte no magnético de modo que estén alineados axialmente con los imanes de poste cuando se coloquen directamente debajo de ellos. Aquí, los grandes imanes cilíndricos (d a 13 mm, h a 14 mm; ver Tabla de Materiales)se ajustaban a presión dentro de una placa de plástico acrílico ("placa de imán").
- Fije el soporte del imán a la etapa piezoeléctrica utilizando un material no magnético. Esto se puede lograr utilizando una pieza de aluminio en forma de L (ver Figura 2).
- Construya un marco que pueda albergar los componentes del dispositivo de ajuste de carga posterior. Como mínimo, esta estructura debe tener una ubicación en la que montar verticalmente la etapa piezoeléctrica, así como un marco rígido en el que colocar la placa de 24 pocillos.
NOTA: Se sugiere que la ubicación de este soporte sea modificable en el plano horizontal para permitir ajustes en la alineación axial entre los dos conjuntos de imanes. Se utilizó un sistema de accionamientos mecánicos para lograr esta maniobrabilidad en el sistema presentado(Figura 3). El dispositivo de ajuste de la carga posterior descrito aquí fue diseñado para ser compatible con el sistema de análisis de contractilidad EHT (ver Tabla de Materiales). Como tal, sus dimensiones se limitaban a 29 cm de ancho, 29 cm de profundidad y 16 cm de altura para caber dentro de este sistema. - Para permitir el análisis visual de los tejidos, instale una fuente de luz dentro del dispositivo de ajuste de la carga posterior. Aquí, se empleó una serie de LEDs(Figura 4) para iluminar los EHT desde abajo(Figura 5).
- Obtener un motor lineal piezoeléctrico de alta precisión para permitir la traducción vertical de la placa de imán hacia y lejos de los EIMT (ver Tabla de Materiales).
- Calibración del sistema de ajuste de la carga posterior
Nota:Con el fin de aumentar con precisión la descarga posterior de EHT al valor deseado, será necesario determinar la relación entre el espaciado del imán y la rigidez del poste resultante.- Mida el espaciado de imán más cercano (dmin) y más lejano (dmax) posible en su configuración. Estas distancias dictarán las cargas posteriores máximas y mínimas alcanzables.
NOTA: La parte inferior de la placa de cultivo evitará el contacto directo entre la placa imán y los postes de silicona con respuesta magnética. - Produzca una gama de pesos no magnéticos y móntelos en cadena para que sirvan como cargas de prueba.
- Determine los pesos de las cargas de prueba utilizando una báscula fina y etiquételas de acuerdo con este peso. Aquí, se utilizaron seis diferentes pesos de vidrio acrílico que van desde 30 mg a 200 mg.
NOTA: Seleccione pesos que sean lo suficientemente pesados como para doblar el poste, pero no tan pesados que doblen el poste más de unos pocos milímetros. El uso de un mayor número de cargas de prueba garantiza que la calibración sea más precisa, pero también llevará más tiempo. - Monte uno de los bastidores de silicona verticalmente (utilizando materiales no magnéticos), de modo que los postes de silicona con respuesta magnética estén orientados horizontalmente.
- Monte uno de los imanes de placa (el "imán de calibración") en una etapa lineal que viaja horizontalmente de tal manera que esté alineado axialmente con el poste de respuesta magnética.
- Coloque el imán de calibración a una distancia definida desde el poste de silicona con capacidad de respuesta magnética utilizando la etapa horizontal (preferiblemente, comience a una distancia igual al espaciado máximo del imán alcanzable por el dispositivo de ajuste de la carga posterior).
- Coloque una cámara (por ejemplo, consulte Tabla de materiales)al lado de esta configuración para poder registrar ópticamente la desviación del poste bajo la influencia de las cargas de prueba.
NOTA: Se sugiere que el usuario emplee una cámara con una resolución de al menos 2 megapíxeles para garantizar una determinación precisa de la desviación posterior. - Tome una foto del poste en ausencia de cualquier peso para utilizar como referencia para la posición "neutral" del poste.
- Sin cambiar la perspectiva de la cámara, conecte una de las cargas al extremo del poste de silicona y tome una foto del poste que se dobla bajo la influencia del peso.
- Repita esta medida para todos los pesos.
- Determinar ópticamente la desviación del poste de silicona causada por la fuerza gravitacional de cada peso.
- Graficar la desviación del poste de silicona (x, en el eje X) contra la fuerza gravitacional de cada peso de prueba (mg, en el eje Y). Esto debería producir una relación lineal entre la fuerza y la desviación.
NOTA: Si los datos no son lineales, esto puede indicar que el poste está fuera de su rango lineal de desviación, es decir, los pesos utilizados eran demasiado pesados. - Trazar una función de regresión lineal pasando a través de (0,0) y los datos adquiridos (consulte la figura 6A para ver ejemplos). La pendiente de esta función (mg - kx) es la rigidez k del poste de silicona magnéticamente sensible en el espaciado de imán probado.
- Repita estos pasos en varios espaciados entre dmax y dmin. Aquí, se analizaron las desviaciones en nueve posiciones de imán diferentes que van de 31 mm a 5 mm.
- Determine la rigidez de la base del poste de silicona con capacidad de respuesta magnética en ausencia del imán de calibración utilizando la misma técnica.
- También determinar la rigidez de un poste de control móvil, no magnéticomente sensible utilizando la misma técnica.
- Trazar los valores k resultantes contra las distancias de imán respectivas. Esto debería producir una relación exponencial negativa.
- Trazar una función de regresión a través de estos valores. Por ejemplo, utilice Ajuste no lineal ( Non-linear fit ) Función de descomposición monofásica en el software de análisis (ver la Tabla de Materiales). Esta función de regresión describe la relación entre el espaciado del imán y la carga posterior (véase la figura 6B para un ejemplo).
- Mida el espaciado de imán más cercano (dmin) y más lejano (dmax) posible en su configuración. Estas distancias dictarán las cargas posteriores máximas y mínimas alcanzables.
2. Generación y Cultura EHT
NOTA: La generación y la cultura de EHT se han descrito con gran detalle en otro artículo25. Por lo tanto, sólo cubriremos estos aspectos brevemente en nuestro protocolo. Por favor, lleve a cabo los siguientes pasos bajo condiciones estériles, adhirándose a las buenas prácticas de cultivo celular.
-
Generación de EHT
- Sumerja los estantes de silicona previamente preparados en un recipiente lleno de 70% de etanol durante al menos 20 minutos.
PRECAUCION: No autoclave los postes de silicona ajustables en la carga posterior para esterilizarlos, ya que las altas temperaturas pueden dañar los imanes permanentes. - Lleve este recipiente al gabinete de bioseguridad, enjuague los estantes 2veces con agua estéril y déjelos secar al aire.
NOTA: Para reducir la probabilidad de contaminación, este proceso debe llevarse a cabo en el mismo gabinete de bioseguridad que posteriormente se utilizará para fundir los EHT. - Adquirir (y descongelar si es necesario) células ventriculares del corazón de rata neonatal o cardiomiocitos derivados de células madre pluripotentes inducidas por el hombre (también disponibles comercialmente) y preparar la mezcla de reconstitución de EHT de acuerdo con la Tabla 1.
- Pipet 1.5 mL de solución caliente de agarosa del 2% en los 4 pocillos más a la izquierda de una placa de cultivo de 24 pocillos e inserte inmediatamente un espaciador de politetrafluoroetileno (PTFE) (ver Tabla de Materiales)en la solución de agarosa líquida.
- Repita el paso anterior para los 20 pozos restantes dentro de la placa de cultivo.
- Después de permitir que la agarosa se solidifique durante 10 minutos, retire cuidadosamente los espaciadores de PTFE.
NOTA: La agarosa se vuelve turbia cuando se ha solidificado. - Inserte los postes de los estantes de silicona sensibles magnéticamente en los huecos de agarosa producidos por los espaciadores de PTFE.
- Pipet 100 l de la mezcla de reconstitución en una alícuota de 3 l de solución de trombina de 100 ml/L. Pipetear hacia arriba y hacia abajo dos veces para mezclar y transferir rápidamente la mezcla al vacío dentro del primer molde de agarosa en la placa de cultivo.
- Repita el paso anterior para los 23 moldes restantes, utilizando una nueva punta de pipeteo para cada EHT.
NOTA: Mezcle suavemente la constitución mezcla cada 6-8 EIMTs para evitar la sedimentación celular. - Almacene la placa de 24 pocillos en una incubadora (37oC, 7% CO2,40% O2) durante 90 min. Mientras tanto, prepare el medio EHT complementando el medio águila modificado de Dulbecco (DMEM) con un 10% de suero de caballo, un 1% de penicilina/estreptomicina, 10 g/ml de insulina y 33 g/ml de aprotinina.
- Añadir 500 s de medio EHT caliente a cada poca.
- Almacene la placa de 24 pocillos en una incubadora (37oC, 7% CO2,40% O2) durante 30 min. Durante este tiempo, prepare una segunda placa de 24 pocillos con 1,5 ml de medio EHT en cada poca y colóquela en la incubadora.
- Retire cuidadosamente los estantes de silicona sensibles al imán con los HEH recién fundidos de los moldes de agarosa y transfieralos a la segunda placa de 24 pocillos.
- Sumerja los estantes de silicona previamente preparados en un recipiente lleno de 70% de etanol durante al menos 20 minutos.
-
Cultura EHT
NOTA: Después de la fundición de tejido, cambie el medio tres veces por semana: los lunes, miércoles y viernes.- Para un cambio medio, pipeteo 1,5 ml de medio EHT fresco por pozo en una nueva placa de cultivo de 24 pocillos y coloque esta placa dentro de la incubadora a 37 oC, 7% CO2y 40% O2 durante al menos 30 minutos.
- Transfiera los bastidores de silicona de la placa antigua de 24 pocillos a la placa nueva bajo una campana de cultivo celular.
- Almacene las placas EHT cerradas en una incubadora a 37oC, 7% CO2y 40% O2.
3. Experimentos de modificación después de la carga
NOTA: Los siguientes pasos de protocolo son específicos de la plataforma de análisis de contractilidad óptica y motor piezoeléctrico enumerada en la Tabla de Materiales.
- Preparación del dispositivo de ajuste de carga posterior para experimentos
- Para medir los efectos de las manipulaciones de carga posterior en la contractilidad EHT, desconecte y retire el sistema de iluminación del compartimento más interno de la plataforma de análisis de contractilidad óptica e inserte el dispositivo de ajuste de carga posterior, incluida la fuente de luz.
- Instale el software de control de movimiento de etapa (consulte Tabla de materiales)en el equipo que se utilizará para ejecutar el dispositivo de ajuste de carga posterior.
- Conecte el motor de etapa piezoeléctrico al controlador de movimiento (consulte Tabla de materiales) y el controlador de movimiento al ordenador. Asegúrese de que el controlador de movimiento también esté conectado a una fuente de alimentación.
NOTA: Hay dos luces en la cara del controlador de movimiento. Al conectarse a la alimentación, ambas luces parpadean en rojo durante unos segundos. Durante el funcionamiento, la luz superior permanece verde, mientras que la inferior solo debe ponerse roja si se produce un error. - Coloque una placa de cultivo vacía de 24 pocillos en el soporte de la placa en la parte superior del dispositivo de sintonización de la carga posterior.
- Alinee ópticamente la placa de cultivo vacía con la placa de imán de abajo utilizando el sistema de accionamiento mecánico XY conectado al soporte.
- Funcionamiento del dispositivo de ajuste de la carga posterior
- Inicie el software de la plataforma del controlador de movimiento.
- Conecte el software al motor de la etapa piezoeléctrica seleccionando el puerto designado como puerto de etapa durante la instalación del software de control de movimiento y luego haga clic en el botón de puerto abierto.
NOTA: Después de completar este paso, el puerto debe designarse como "abierto" y aparecer en un cuadro verde. - Vaya al panel Sistema. Seleccione Abrir bucle en el menú desplegable Bucle.
- Mueva manualmente la placa de imán a su posición más alta, es decir, el espaciado de imán más cercano posible dmin. La placa de imán debe hacer contacto con el soporte de la placa de cultivo.
- Vaya al panel Movimiento. Haga clic en el botón Cero para restablecer la posición actual de la etapa piezoeléctrica a 0 mm.
- Mueva manualmente la placa imán a su posición más baja posible. Anote la posición del codificador (indicada en el panel Movimiento por Enc)para determinar el rango de movimiento del motor de etapa piezoeléctrico.
- Establezca los Límites de viaje en el panel Sistema en valores dentro del rango de movimiento determinado en el paso anterior. Esto evita que la placa de imán se tope con la placa de cultivo o la parte inferior del dispositivo de sintonización de la carga posterior.
- Una vez más, mueva la placa imán a su posición más alta y haga clic en el botón Cero.
- Vaya al panel del sistema y cambie el modo de bucle de retroalimentación a Bucle cerrado. Esto garantiza que la etapa corregirá cualquier error en su posicionamiento.
- Haga clic en el botón Guardar del cuadro Guardar parámetros para almacenar estos ajustes en el sistema.
- Coloque una placa de cultivo de 24 pocillos que contenga EHT en estantes de silicona magnéticamente sensibles en el soporte de la placa de cultivo.
- Para calcular el espaciado del imán necesario para lograr la carga posterior deseada, resuelva la función de regresión no lineal del paso 1.3.19 para el parámetro de espaciado del imán d. Por ejemplo, si la
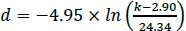 ecuación es: , d siendo el espaciado del imán (en mm) necesario para lograr la descarga deseada k en mN/mm, un espaciado de imán de 12,12 mm sería necesario para lograr una carga posterior de 5 mN/mm.
- Restar dmin del espaciado de imán calculado d. El resultado es la distancia que la placa imán tiene que viajar desde su posición Cero para lograr la carga posterior deseada.
- Escriba este valor en el campo de entrada Posición de destino 1 del panel Movimiento y haga clic en Ir para ajustar la carga posterior de los EHT al valor calculado.
- Opcional: Programación de la etapa para un régimen de intervalo de carga posterior
NOTA: La sección anterior describe cómo programar la etapa para moverse y permanecer en una sola posición. Sin embargo, también es posible encadenar diferentes comandos en un programa para lograr una secuencia de movimientos ejecutada automáticamente, que puede repetirse en un bucle continuo. Para obtener instrucciones más detalladas sobre el software de la plataforma del controlador de movimiento, consulte el manual de instrucciones proporcionado por el fabricante de la etapa.- Después de configurar el dispositivo de ajuste de carga posterior como se describe en la sección anterior, abra el panel Comando. Escriba el comando 1PGM1 y pulse Intro para iniciar la grabación de un programa.
- Para crear un programa que, por ejemplo, hará que la etapa piezoeléctrica se mueva 30 mm desde la posición Cero (lejos de los ETM) y regrese después de 40 s, ingrese la siguiente cadena de comandos: 1MVA30 - 1WST - 1WTM40000 - 1MVA0 - 1WST
- Utilice el comando 1END para concluir la grabación de un programa y guardarlo.
- Utilice el comando 1EXC1 para ejecutar el programa grabado.
- Para mantener el programa ejecutándose en bucle continuo, escriba 1PGL1, seguido del comando 1EXC1.
- Para terminar un programa de bucle, escriba el comando 1EST.
NOTA: La Tabla 2 contiene algunos comandos útiles para experimentos de modificación de la carga posterior. Puede encontrar una lista completa de los comandos disponibles para este sistema en el manual de referencia del sistema de control de movimiento modular.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Resultados
Cuantificación de rigidez del poste del imán
Un poste de silicona con respuesta magnética horizontal se montó en una posición fija, y se colocó un imán de calibración alineado axialmente a varias distancias definidas ("espaciados de imán") de este poste. Las cargas de prueba de peso conocido se suspendieron del extremo del poste de silicona, haciendo que el poste se doblara. Esta desviación se cuantificó ópticamente. Se observó una relación lineal entre la fuerza gravitacional de la carga de prueba y ...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Discusión
El protocolo descrito en este documento describe una nueva técnica para alterar magnéticamente la descarga posterior en tejidos cardíacos de ingeniería. Esta técnica se basa en el uso de una etapa piezoeléctrica para traducir una placa de imanes fuertes hacia y lejos de bastidores magnéticamente sensibles de postes de silicona. Cuanto más cerca estén los dos conjuntos de imanes, más fuerte será la carga posterior experimentada por los EHT cultivados en ellos.
Hay varios pasos que son críticos ...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Divulgaciones
TE y MNH son cofundadores de EHT Technologies GmbH. Todos los demás autores no tienen nada que revelar.
Agradecimientos
Los autores agradecen a Jutta Starbatty por su apoyo en el trabajo de cultivo de tejidos, Axel Kirchhof por la fotografía, Alice Casagrande Cesconetto por el trabajo de edición, y un agradecimiento especial a Aksehirlioglu por el apoyo técnico en el desarrollo de este dispositivo. B.B. fue apoyado por una beca DZHK (Centro Alemán de Investigación Cardiovascular), M.L.R. por una beca de beca federal postdoctoral Whitaker y M.N.H. por fondos de la DZHK.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Imanes de placa cilíndrica | HKCM | 9962-55184 | h = 14 mm, d = 13 mm |
| Postes magnéticos cilíndricos | HKCM | 9962-63571 | h = 2 mm, d = 0,5 mm |
| Alambre dental | Ormco | 266-1316 | d = 0,016 pulgadas (0,406 mm) |
| GraphPad GraphPad | Software, La Jolla, California, EE. UU | versión 6.00 para Windows | |
| Software de control de movimiento para motor piezoeléctrico | Micronix USA | en la página de inicio del fabricante | |
| Controlador de movimiento para motor piezoeléctrico | Micronix USA | MMC-100-01000 | |
| contractilidad | EHT technologies | A0001 | |
| Motor lineal piezoeléctrico | Micronix USA | PPS-20-15206 | equipado con codificador óptico lineal, incubadora-entorno |
| compatible Barra de estireno | Plastruct | MR-15 | d = 0.015 pulgadas (0.381 mm) |
| Cámara USB | Reichelt Elektronik | REFLECTA 66142 |
Referencias
- Zipes, D. P., Libby, P., Bonow, R. O., Mann, D. L., Tomaselli, G. F. Braunwald's Heart Disease: A Textbook of Cardiovascular Medicine. 11th edn. , Elsevier. (2018).
- McCain, M. L., Yuan, H., Pasqualini, F. S., Campbell, P. H., Parker, K. K. Matrix elasticity regulates the optimal cardiac myocyte shape for contractility. American Journal of Physiology- Heart and Circulatory Physiology. 306 (11), 1525-1539 (2014).
- de Groot, P. C., van Dijk, A., Dijk, E., Hopman, M. T. Preserved cardiac function after chronic spinal cord injury. Archives of Physical Medicine and Rehabilitation. 87 (9), 1195-1200 (2006).
- Perhonen, M. A., et al. Cardiac atrophy after bed rest and spaceflight. Journal of Applied Physiology. 91 (2), 645-653 (2001).
- Levy, D., Larson, M. G., Vasan, R. S., Kannel, W. B., Ho, K. K. The progression from hypertension to congestive heart failure. Journal of the American Medical Association. 275 (20), 1557-1562 (1996).
- Levy, D., et al. Long-term trends in the incidence of and survival with heart failure. The New England Journal of Medicine. 347 (18), 1397-1402 (2002).
- Maggioni, A. P., et al. EURObservational Research Programme: regional differences and 1-year follow-up results of the Heart Failure Pilot Survey (ESC-HF Pilot). European Journal of Heart Failure. 15 (7), 808-817 (2013).
- Mozaffarian, D., et al. Heart disease and stroke statistics--2015 update: a report from the American Heart Association. Circulation. 131 (4), 29(2015).
- Klautz, R. J., Teitel, D. F., Steendijk, P., van Bel, F., Baan, J. Interaction between afterload and contractility in the newborn heart: evidence of homeometric autoregulation in the intact circulation. Journal of the American College of Cardiology. 25 (6), 1428-1435 (1995).
- Liedtke, A. J., Pasternac, A., Sonnenblick, E. H., Gorlin, R. Changes in canine ventricular dimensions with acute changes in preload and afterload. The American Journal of Physiology. 223 (4), 820-827 (1972).
- Toischer, K., et al. Differential cardiac remodeling in preload versus afterload. Circulation. 122 (10), 993-1003 (2010).
- Zhang, H., et al. Cellular Hypertrophy and Increased Susceptibility to Spontaneous Calcium-Release of Rat Left Atrial Myocytes Due to Elevated Afterload. PloS one. 10 (12), 0144309(2015).
- Hori, M., et al. Loading sequence is a major determinant of afterload-dependent relaxation in intact canine heart. The American Journal of Physiology. 249, 4 Pt 2 747-754 (1985).
- Schotola, H., et al. The contractile adaption to preload depends on the amount of afterload. ESC Heart Failure. 4 (4), 468-478 (2017).
- Sonnenblick, E. H., Downing, S. E. Afterload as a primary determinat of ventricular performance. The American Journal of Physiology. 204, 604-610 (1963).
- Hirt, M. N., et al. Increased afterload induces pathological cardiac hypertrophy: a new in vitro model. Basic Research in Cardiology. 107 (6), 307(2012).
- Hirt, M. N., et al. Deciphering the microRNA signature of pathological cardiac hypertrophy by engineered heart tissue- and sequencing-technology. Journal of Molecular and Cellular Cardiology. 81, 1-9 (2015).
- Dorn, G. W. The fuzzy logic of physiological cardiac hypertrophy. Hypertension. 49 (5), 962-970 (2007).
- Hill, J. A., Olson, E. N. Cardiac plasticity. The New England Journal of Medicine. 358 (13), 1370-1380 (2008).
- Maillet, M., van Berlo, J. H., Molkentin, J. D. Molecular basis of physiological heart growth: fundamental concepts and new players. Nature Reviews Molecular Cell Biology. 14 (1), 38-48 (2013).
- Stenzig, J., et al. DNA methylation in an engineered heart tissue model of cardiac hypertrophy: common signatures and effects of DNA methylation inhibitors. Basic Research in Cardiology. 111 (1), 9(2016).
- Werner, T. R., Kunze, A. C., Stenzig, J., Eschenhagen, T., Hirt, M. N. Blockade of miR-140-3p prevents functional deterioration in afterload-enhanced engineered heart tissue. Scientific Reports. 9 (1), 11494(2019).
- Leonard, A., et al. Afterload promotes maturation of human induced pluripotent stem cell derived cardiomyocytes in engineered heart tissues. Journal of Molecular and Cellular Cardiology. 118, 147-158 (2018).
- Rodriguez, M. L., Werner, T. R., Becker, B., Eschenhagen, T., Hirt, M. N. Magnetics-Based Approach for Fine-Tuning Afterload in Engineered Heart Tissues. ACS Biomaterials Science & Engineering. 5 (7), 3663-3675 (2019).
- Mannhardt, I., et al. Automated Contraction Analysis of Human Engineered Heart Tissue for Cardiac Drug Safety Screening. Journal of Visualized Experiments: JoVE. (122), e55461(2017).
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Reimpresiones y permisos
