WheelCon es una plataforma novedosa, gratuita y de código abierto para diseñar videojuegos que simulan de forma no invasiva el ciclismo de montaña por un sendero empinado, retorcido y accidentado. Contiene componentes que se presentan en el control sensorimotor humano (retardo, cuantificación, ruido, perturbación y múltiples bucles de retroalimentación) y permite a los investigadores estudiar la arquitectura en capas en el control sensorimotor.
Se requiere una suscripción a JoVE para ver este contenido. Inicie sesión o comience su prueba gratuita.
Artículo de método
WheelCon: Una plataforma de juego basada en el control de ruedas para estudiar el control del sensor humano
En este artículo
Resumen
Resumen
La teoría del control de retroalimentación se ha implementado ampliamente para modelar teóricamente el control sensorimotor humano. Sin embargo, las plataformas experimentales capaces de manipular componentes importantes de múltiples bucles de retroalimentación carecen de desarrollo. Este artículo describe WheelCon, una plataforma de código abierto destinada a resolver tales insuficiencias. Usando sólo una computadora, una pantalla estándar y un volante de juego barato equipado con un motor de retroalimentación de fuerza, WheelCon simula con seguridad la tarea de sensorimotor canónico de montar una bicicleta de montaña por un sendero empinado, retorcido y accidentado. La plataforma proporciona flexibilidad, como se demostrará en las demostraciones proporcionadas, para que los investigadores puedan manipular las perturbaciones, el retraso y la cuantificación (velocidad de datos) en los bucles de retroalimentación en capas, incluyendo una capa de plan avanzada de alto nivel y una capa de reflejo retardada de bajo nivel. En este artículo, ilustramos la interfaz gráfica de usuario (GUI) de WheelCon, la entrada y salida de las demostraciones existentes y cómo diseñar nuevos juegos. Además, presentamos el modelo de retroalimentación básica y los resultados experimentales de los juegos de demostración, que se alinean bien con la predicción del modelo. La plataforma WheelCon se puede descargar en https://github.com/Doyle-Lab/WheelCon. En resumen, la plataforma se presenta para ser barato, fácil de usar, y flexible para programar para la investigación de neurociencia sensorimotor eficaz y la educación de ingeniería de control.
Introducción
El sistema de control sensorimotor humano es extremadamente robusto1,aunque la detección está distribuida, variable, escasa, cuantificada, ruidosa y retardada2,3,4; la computación en el sistema nervioso central es lenta5,6,7; y el accionamiento muscular fatiga y satura8. Se han propuesto muchos modelos teóricos computacionales para explicar el complicado proceso de control sensorimotor humano4,
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Protocolo
El desarrollo y la aplicación del protocolo fueron aprobados por la Junta de Revisión Institucional del Instituto de Tecnología de California (IRB) y la Universidad del Sur de Ciencia y Tecnología IRB. El sujeto proporcionó el consentimiento informado antes de cualquier procedimiento que se llevara a cabo.
1. Preparación y configuración del sistema
- El hardware básico recomendado es un procesador de doble núcleo de 2 GHz y 4 GB de memoria del sistema.
- Construye la plataforma de juegos bajo la plataforma Unity, mientras usas el lenguaje de programación de C. El controlador de rueda de juegos Logitech y logitech Steering Wh....
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Resultados
Control de retroalimentación de modelado
Mostramos un modelo de control de retroalimentación simplificado que se muestra en la Figura 1. La dinámica del sistema se da por:
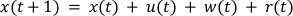
donde x(t) es el error en el momento t, r(t) es la perturbación del rastro w(.......
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Discusión
En este artículo, hemos presentado una plataforma de juego gratuita de código abierto, WheelCon, para estudiar los efectos del retardo, la cuantificación, la perturbación y los bucles de retroalimentación en capas en el control del sensorimotor humano. Hemos mostrado el hardware, el software y la GUI. Se han implementado los ajustes de un único bucle de control sensorimotor con retardo y cuantificación, lo que nos permite medir los efectos del retardo, la cuantificación y la perturbación en el control sensorimotor. Los r.......
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Divulgaciones
Los autores revelan que no tienen conflictos de intereses.
Agradecimientos
Agradecemos al Sr. Zhengyang Wang por remodelar los guiones, grabar y editar el video, y al Sr. Ziyuan Ye por editar el video. Este estudio obtuvo el apoyo de CIT Endowment & National Science Foundation (a JCD), la beca Boswell (a QL) y el High-level University Fund (No. G02386301, G02386401), Fondo Conjunto de la Fundación de Ciencias Naturales de Guangdong (No. 2019A1515111038).
....Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Volante de juego | Logitech | ||
| Windows 10 OS | Microsoft |
Referencias
- Franklin, D. W., Wolpert, D. M. Computational Mechanisms of Sensorimotor Control. Neuron. 72 (3), 425-442 (2011).
- Bays, P. M., Wolpert, D. M. Computational principles of sensorimotor control that minimize uncertainty and variability. The Journal of Physiology....
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Reimpresiones y permisos
