Este protocolo describe una plataforma de imagen en time-lapse de bajo coste, impresa en tres dimensiones (3D), de bajo coste y controlada por Raspberry Pi, diseñada para su uso dentro de incubadoras estándar. Utiliza iluminación programable con diodos emisores de luz (LED) para lograr imágenes de campo brillante u oblicuo y ejecuta software Python de código abierto para flujos de trabajo automatizados en time-lapse.
Se requiere una suscripción a JoVE para ver este contenido. Inicie sesión o comience su prueba gratuita.
Artículo de método
Una plataforma de imagen en time-lapse impresa en 3D y bricolaje para la observación de células vivas en incubadora
* These authors contributed equally
En este artículo
Resumen
Resumen
Los sistemas de microscopía integrados en incubadora y las incubadoras de cultura en time-lapse todo en uno suelen ser caros y propietarios, lo que limita la accesibilidad y la personalización. Existen alternativas de código abierto, pero a menudo implican compensaciones en rendimiento de imagen, control de iluminación o adaptabilidad. Aquí describimos una plataforma de imagen en time-lapse de bajo coste, impresa en tres dimensiones (3D), de bajo coste (DIY), diseñada para su uso en incubadoras estándar de cultivo celular. El dispositivo emplea un controlador basado en Raspberry Pi con accionamiento de motor paso a paso y una retroiluminación programable de diodo emisor de luz (LED) que permite modos de iluminación tanto en campo brillante como en ángulo oblicuo. El sistema soporta imágenes automatizadas de múltiples pozos, adquisición programada en lapsos de tiempo y vista previa en tiempo real mediante software Python de código abierto. La validación del rendimiento demostró una imagen fiable a largo plazo de células cultivadas y embriones tempranos, con funcionamiento estable bajo condiciones de incubadora. Las pruebas de resolución óptica usando un objetivo de la Fuerza Aérea de los Estados Unidos (USAF) de 1951 confirmaron una característica mínima resoluble de aproximadamente 1,55 μm. La evaluación de movimiento mostró baja deriva y alta repetibilidad, con una precisión de posicionamiento muy similar a los desplazamientos comandados. El sistema es compatible con múltiples formatos de placa y puede adaptarse para montajes de cultura especializados. En conjunto, esta plataforma ofrece una solución rentable, reproducible y personalizable para la imagen a largo plazo de células vivas y embriones en entornos de laboratorio.
Introducción
La imagen de células vivas se aplica ampliamente en la investigación biológica para investigar procesos celulares dinámicos, incluyendo la proliferación celular 1,2,diferenciación 3,migración 4 y, notablemente, el desarrollo embrionario temprano para la evaluación de la calidad embrionaria en laboratorios deFIV 5,6. Las soluciones existentes incluyen principalmente sistemas de microscopio de cámara7 e incubadoras de time-lapseintegradas 8. Aunque estas plataformas permiten imágenes en time-lapse prolongadas bajo condiciones ambientales controladas, siguen siendo costosas y en gran medida de códigocerrado 9. Estas limitaciones reducen la accesibilidad para laboratorios más pequeños y restringen la flexibilidad para flujos de trabajo experimentales personalizados o escenarios de investigaciónespecializados 10,11.
En los últimos años se han introducido muchos sistemas de imagenpersonalizados 12, 13 y 14. Merces y otros. informó de un microscopio económico construido a partir de la estructura mecánica de una impresora 3D y operado dentro de unaincubadora 7, demostrando un enfoque flexible y accesible. Badon et al. desarrolló Incabascope15, un microscopio compacto personalizado que es económico y fácil de manejar, además de lograr un rendimiento de imagen excelente. Zehrer et al. describieron un microscopio de fluorescenciaautomatizado de código abierto 16 que mejora aún más las capacidades de imagen incorporando imágenes de fluorescencia de alta resolución. También se han propuesto sistemas adicionales basados en incubadoras. EmSight, diseñado por Kim et al., aplica microscopía pticográfica de Fourier para soportar la observación multiángulo17, y Picroscope de Ly et al. permite la obtención de imágenes longitudinales en múltiplesmuestras 18. Aunque estos sistemas abordan diferentes aspectos de la imagen basada en incubadoras, cada uno se adapta a aplicaciones o formatos de placas específicos, dejando oportunidades para una compatibilidad más amplia y una imagen a mayor escala. Algunos diseños también implican costes más altos, mientras que otros no son completamente de código abierto, lo que puede hacer que la reproducción y modificación sean menos accesibles.
Aquí presentamos un sistema de imagen en incubadora construido con componentes impresos en 3D, una placa de circuito impreso (PCB) diseñada a medida y piezas estándar comúnmente disponibles. El sistema puede ensamblarse mediante un procedimiento sencillo y, utilizando soportes de placas intercambiables, soporta una cobertura completa de placas de 6, 12, 24 y 96 pozos. También puede adaptarse para formatos de cultivo especializados, incluyendo platos de cultivo de embriones de 12 pozos. El sistema integra una retroiluminación programable que ofrece una solución de iluminación inteligente y eficiente, y una cámara de alta definición de bajo coste que mantiene un rendimiento de imagen sólido. Esta combinación garantiza una iluminación estable y una calidad de imagen fiable para la obtención de imágenes de células vivas a largo plazo.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Protocolo
Las líneas celulares tumorales y embriones animales se obtuvieron del Laboratorio Clave de Cronobiología del NHC (Universidad de Sichuan) y se manejaron conforme a los protocolos aprobados por la junta de revisión institucional local y el comité de ética, así como con las normativas nacionales pertinentes. Este método no debe aplicarse directamente en la práctica clínica ni usarse para el cultivo de embriones humanos sin una validación experimental suficiente.
NOTA: El hardware (archivos de diseño de PCB y modelos 3D/archivos STL) se publica bajo la Licencia de Hardware Abierto del CERN Versión 2 – Fuertemente Recíproca (CERN-OHL-S-2.0), y el software (interfaz gráfica de escritorio del controlador y backend de Raspberry Pi) se publica bajo la Licencia MIT. Todos los archivos de diseño y el código fuente están disponibles públicamente a través del repositorio GitHub del proyecto.
1. 3D impresión
- Descarga e imprime los archivos 3D listados en la Tabla de Materiales, que están disponibles en la carpeta zip de archivos suplementarios (Archivo Suplementario 1) o en el directorio STL del repositorio de GitHub (https://github.com/michael513823-sys/OpenLapse).
- Fabricar la mayoría de las piezas usando una impresora 3D común con un volumen de trabajo de 250 mm × 250 mm × 250 mm, pero la carcasa y el marco central (que alcanzan hasta 312 mm en su punto más ancho) requieren una impresora de formato más grande para impresión de una sola pieza.
- Si las piezas deben imprimirse en secciones, no añadas pasadores de alineación en las superficies cortadas. También se recomienda imprimir todos los componentes en la misma impresora 3D, preferiblemente una que haya pasado por calibración XYZ, para reducir problemas de tolerancia al ajuste.
- Al imprimir, activa los soportes en el segmentador y configúralos solo en la placa de construcción para evitar bloquear los agujeros de montaje. Usa una altura de capa de 0,2 mm y un relleno del 50% o ajusta según la experiencia.
- Fabrica piezas usando una impresora 3D estándar de sobremesa o comercial.
NOTA: Los archivos de diseño proporcionados están en formato STL y pueden procesarse utilizando el software de corte comúnmente disponible. El ácido poliláctico (PLA) se recomienda como material de impresión debido a su idoneidad general para uso en laboratorio; se prefieren materiales con baja citotoxicidad verificada cuando corresponde. Archivos opcionales de segmentación preconfigurados se proporcionan en los materiales complementarios para referencia y pueden adaptarse para diferentes impresoras según se necesite. - Después de imprimir, retira cuidadosamente los soportes y lija las superficies soportadas para que queden lisas. Para las piezas cortadas, utiliza adhesivo de cianoacrilato para adherir las superficies cortadas y deja al menos 6 horas de curado antes de continuar con el montaje posterior.
2. Montaje del eje Z y del módulo de imagen (Figura 1)
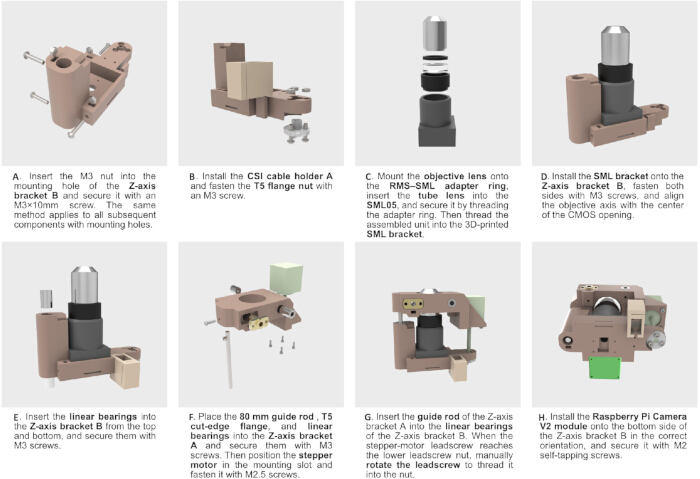
Figura 1: Montaje del mecanismo de enfoque del eje Z y del módulo de imagen. Ilustración paso a paso del proceso de ensamblaje del sistema de enfoque del eje Z y del módulo de imagen. (A) Preparación del soporte del eje Z con tuercas integradas para el montaje de componentes. (B) Instalación de componentes auxiliares, incluyendo el soporte de cable CSI y la tuerca de brida. (C) Montaje del módulo óptico, incluyendo la lente objetivo, la lente de tubo y el adaptador, seguido de la integración en el soporte de soporte. (D) Montaje del módulo óptico en el soporte del eje Z con la alineación del eje óptico con la abertura del sensor CMOS. (E) Instalación de rodamientos lineales en el soporte del eje Z. (F) Integración de la varilla guía, componente de brida, rodamientos lineales y motor paso a paso para formar el sistema de movimiento. (G) Acoplamiento de los soportes del eje Z mediante varillas guía y acoplamiento del tornillo de avance con la tuerca. (H) Instalación del módulo de imagen CMOS (Raspberry Pi Camera V2) en el sistema. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
- Prepara los componentes estándar listados en la Tabla de Materiales.
NOTA: Los tornillos ya han sido incluidos con redundancia, y los artículos restantes pueden comprarse con un pequeño excedente según sea necesario. - Instala los tornillos de montaje (Figura 1A). Inserta las tuercas M3 en las ranuras de la tuerca del soporte B del eje Z, y luego rosca los tornillos M3 de 10–15 mm en su sitio. En esta etapa, no apriete completamente los tornillos; el ajuste final debe realizarse durante el montaje para evitar interferir con la instalación de los rodamientos lineales y los componentes ópticos.
NOTA: Estructuras de fijación similares aparecen en varios otros componentes y no se repetirán en las siguientes instrucciones. - Inserta el soporte de cable CSI A en la ranura T del soporte B del eje Z (Figura 1B,E). Coloca la tuerca del tornillo de cabeza T5 en su hueco de montaje y luego fíjala con un tornillo y tuerca M3.
NOTA: La mayoría de las tuercas de tornillo de derivación T5 están hechas de PTFE y no deben apretarse demasiado para evitar deformaciones. - Instala el conjunto óptico (Figura 1C). Enhebra el objetivo de 10× en los hilos RMS internos del anillo adaptador RMS a SML. Coloca la lente de tubo de 50 mm en el soporte del tubo SML05 y luego atornilla el anillo adaptador al SML05 para asegurar la lente de válvula.
- Si la lente de tubo no puede sujetarse firmemente en esta fase, utiliza primero el anillo de retención SMLRR para fijar la lente y luego enrosca el adaptador RMS a SML. Finalmente, atornilla el SML05 al soporte SML para completar el conjunto óptico.
- Instala el conjunto óptico en el soporte B del eje Z (Figura 1D). Ten en cuenta que el corchete SML no es simétrico centralmente, así que asegúrate de que su orientación sea correcta para que la abertura de la lente sea concéntrica con la apertura CMOS.
- Aprieta los tornillos M3 a ambos lados para asegurar el conjunto óptico. Después, instala los dos rodamientos lineales de 5 mm en su posición (Figura 1E).
- Instala el soporte del eje Z A (Figura 1F). Introduce la varilla guía de 80 mm en el orificio inferior izquierdo del soporte A del eje Z y fíjala con un tornillo y tuerca M3. Inserta la tuerca de tornillo de reborde cortada T5 y fíjala usando un tornillo autoroscado M2.
- Inserta los dos rodamientos lineales y fíjalos en su sitio. Coloca el motor paso a paso de tornillo de 50 mm en su asiento de montaje y fíjalo con tornillos M2.5.
- Montar las secciones terminadas de soporte A y B de los ejes Z (Figura 1G).
- Primero, inserta la varilla guía del soporte del eje Z A en los rodamientos lineales del soporte del eje Z. Gira suavemente el tornillo de la sección A a mano para que se enrosque en la tuerca del tornillo de la sección B.
- Si se detecta resistencia notable al girar el tornillo de entrada, afloja ligeramente los tornillos M3 que aseguran los rodamientos lineales en la sección B; Sin embargo, no los aflojes hasta el punto de que los rodamientos puedan caerse.
- Retira el conjunto de objetivos del módulo de cámara Raspberry Pi V2, dejando solo el sensor CMOS en su sitio. Instala el CMOS y la PCB en la parte inferior del soporte B del eje Z y fijalos con tornillos autoroscantes M2.
- Conecta el cable FPC de la cámara a la placa del módulo, luego pasa cuidadosamente el cable por la ranura del soporte A del cable CSI para fijarlo en su sitio.
3. Montaje de la plataforma de movimiento de fotograma medio (Figura 2)
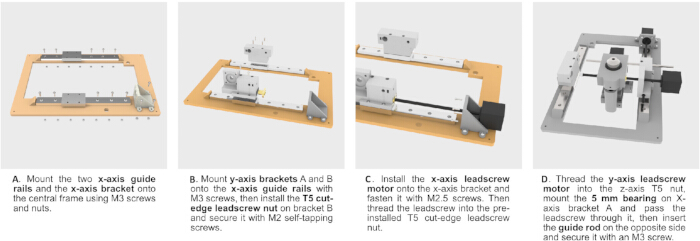
Figura 2: Ensamblaje del fotograma central y mecanismo de movimiento XY. Ilustración paso a paso del proceso de ensamblaje del fotograma intermedio y el sistema de movimiento traslacional XY. (A) Instalación de los raíles guía del eje X y el soporte de montaje en el bastidor central. (B) Montaje de los soportes del eje Y sobre los raíles guía del eje X e integración de la tuerca del tornillo. (C) Instalación del motor paso a paso del eje X y acoplamiento con el tornillo de avance. (D) Integración del tornillo de avance del eje Y, el motor, la varilla guía y los componentes del rodamiento para completar el sistema de movimiento. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
- Instala los raíles lineales del eje X y el soporte del eje X (Figura 2A). Coloca los dos raíles lineales del eje X sobre el marco central e inserta tornillos M3 para asegurarlos.
- Durante la instalación, no retire los bloques del vagón de los raíles, ya que pueden volverse difíciles de reinstalar o dañarse. Después, monta el soporte del eje X en el marco central y fíjalo con tornillos M3.
- Instala los soportes del eje Y (Figura 2B). Coloca los soportes A y B en los bloques de carro del eje X, alinea los orificios de montaje y fijalos con tornillos M3.
- Introduce la tuerca de tornillo de reborde cortada T5 en el hueco de montaje del soporte B del eje Y y fíjala con un tornillo autoroscado M2.
- Inserta el tornillo de avance del motor paso a paso del eje X por la abertura central del soporte del eje X y rosca el tornillo en la tuerca de tornillo de tornillo T5 de brida cortada instalada aproximadamente 20 mm. Monta el motor en el soporte del eje X usando tornillos M2.5 (Figura 2C). Comprueba si el tornillo de avance gira suavemente.
- Si se siente una resistencia excesiva, afloja ligeramente el tornillo autoroscado que asegura la tuerca del tornillo de cabeza T5 y los tornillos de montaje del soporte del eje X, y luego aplica adhesivo para fijar la tuerca una vez que la alineación esté correcta.
- Instala el eje Z y el conjunto de imagen sobre los soportes del eje Y (Figura 2D). Coloca el rodamiento de bolas de diámetro interior de 5 mm en el asiento del rodamiento del soporte A del eje Y y fijalo con un tornillo M3.
- Pasa el tornillo de avance del motor paso a paso del eje Y a través de la tuerca del tornillo de avance del soporte A del eje Z del conjunto de imagen, y luego insértalo por el diámetro interior del rodamiento.
- Guía la varilla guía de 5 mm a través de los rodamientos lineales del soporte A del eje Z, conectando los dos soportes del eje Y, y asegura ambos lados con tornillos M3. Gira el tornillo de la cabeza del eje Y para comprobar si el movimiento es suave.
4. Montaje de la retroiluminación y la carcasa (Figura 3)
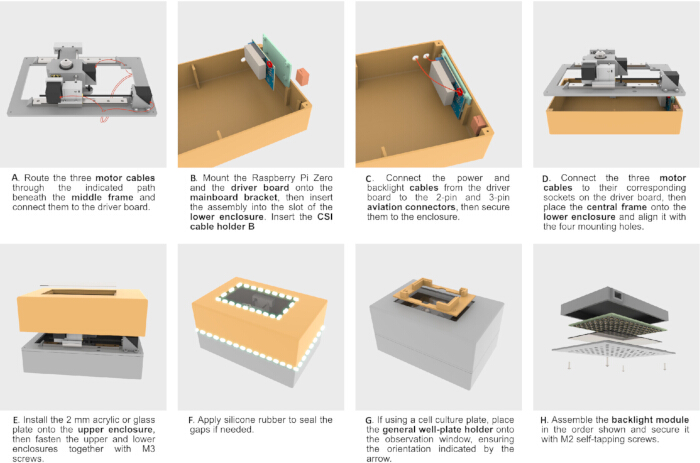
Figura 3: Montaje de la caja y el módulo de retroiluminación. Ilustración paso a paso del proceso de montaje de la caja y del sistema integrado de retroiluminación. (A) Paso de cables del motor bajo el bastidor central y conexión a la placa del conductor. (B) Instalación de los componentes de control, incluyendo la Raspberry Pi Zero y la placa del controlador, en la carcasa inferior. (C) Integración de conexiones de alimentación y retroiluminación con conectores externos. (D) Colocación y alineación del bastidor central sobre la cubierta inferior con las conexiones eléctricas completadas. (E) Instalación de la placa transparente y ensamblaje de las cajas superior e inferior. (F) Sellado del recinto para mejorar el aislamiento ambiental. (G) Colocación del soporte de la placa del pozo en la ventana de observación. (H) Montaje del módulo de retroiluminación e integración en la carcasa. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
- Traza los cables como se muestra en la Figura 3A. Alimenta los cables del motor paso a paso en los ejes X y Y hacia abajo a través de las aberturas delanteras del marco central, mientras que el cable del motor en el eje Z debe pasarse hacia abajo por la abertura trasera del cable.
- Mueve cada motor a la posición más alejada de su respectiva abertura para determinar la longitud máxima requerida del cable. Después de confirmar que las longitudes de los cables son adecuadas, fija los cables en su lugar usando adhesivo termofusible.
- Instala la Raspberry Pi Zero 2 W ensamblada y la placa controlada sobre el soporte de la placa base, y fíjalos con tornillos y tuercas M3. Inserta el soporte de la placa base en la ranura correspondiente de la Inferior de la Caja (Figura 3B).
- Conecta los cables de retroiluminación y alimentación (Figura 3C). Corta el cable XH de 3 pines e inserta el extremo XH en el conector de control de retroiluminación de la placa controladora; Conecta el extremo libre al lado hembra de un conector de aviación de 3 pines y móntalo en la carcasa, luego conecta el otro extremo libre al conector macho de aviación de 3 pines y conecta el extremo XH al enchufe de la placa de la matriz de iluminación.
- Enruta los cables de alimentación desde el terminal de alimentación en la placa controlada hasta el lado hembra de un conector aviación de 2 pines, siguiendo la polaridad indicada por la serigrafía en la placa controladora, y utiliza una fuente de alimentación de 12 V de corriente continua capaz de proporcionar al menos 5 A de corriente estable.
- Conecta los cables del motor paso a paso a los puertos correspondientes de la placa controladora. Después de asegurarse de que todas las conexiones están seguras, coloque el marco central en la caja inferior y alinearlo con los orificios de montaje del M3 (Figura 3D).
- Corta la lámina acrílica de alta transmisión de 2 mm a un tamaño de 116 × 194 mm y adrígala a la ventana de visualización de la parte superior de la caja usando goma de silicona (Figura 3E). Ten en cuenta que una placa de vidrio puede proporcionar un mejor rendimiento de imagen, pero es más difícil de cortar. Instala la parte superior del recinto en el marco central y aplica goma de silicona a lo largo de las juntas si se necesita un sellado mejorado (Figura 3F). Al utilizar placas de cultivo celular, coloque el soporte general de la placa del pozo sobre la ventana de observación (Figura 3G).
- Monta la matriz de retroiluminación (Figura 3H). Coloca la placa de la matriz de iluminación en la carcasa de luz impresa en 3D A, inserta la placa difusora de acrílico o vidrio de 1 mm, luego cúbrela con carcasa B y asegura el conjunto usando tornillos autoroscantes M2.
5. Electrónica y cableado (Figura 4)
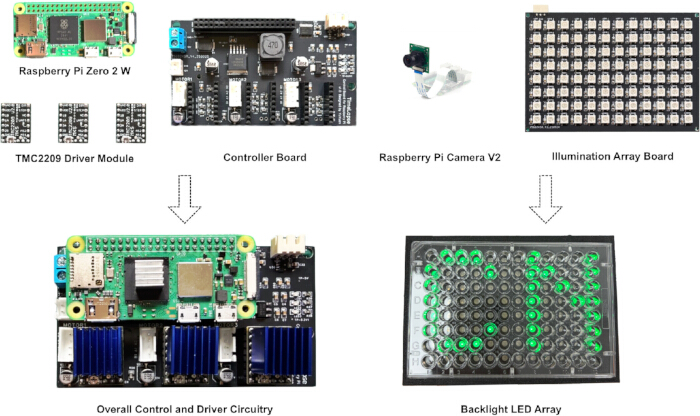
Figura 4: Componentes electrónicos principales e integración del sistema. Resumen de los componentes electrónicos clave utilizados en el sistema y su configuración ensamblada. La fila superior muestra componentes individuales, incluyendo la Raspberry Pi Zero 2 W, TMC2209 módulos de controladores, placa controladora, Raspberry Pi Camera V2 y placa de matriz de iluminación. La fila inferior muestra el circuito de control y controlador ensamblado, en el que la Raspberry Pi está integrada con la placa controlada y los controladores de motor, así como la matriz de LED de retroiluminación configurada para la iluminación de placas multipocillo. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
NOTA: La Figura 4 muestra los componentes electrónicos más importantes utilizados en este proyecto, mientras que los elementos restantes pueden encontrarse en la Tabla de Materiales. La placa controladora y la placa de la matriz de iluminación no se producen en masa; sus archivos de diseño de PCB están disponibles públicamente en el repositorio de GitHub o en archivos suplementarios (Archivo Suplementario 1), bajo el directorio "PCB". Este repositorio incluye los diagramas esquemáticos, los archivos de fabricación Gerber y la lista de materiales (BOM). Los usuarios pueden descargar estos archivos y enviarlos a un fabricante de PCB para su fabricación personalizada. Los componentes pueden soldarse manualmente, o se pueden utilizar servicios de ensamblaje SMT para obtener placas completamente ensambladas directamente.
- Al comprar el Raspberry Pi Zero 2 W, asegúrate de elegir la versión sin colectores pre-soldados, ya que el lado corto del conector macho de 2×20 pines debe insertarse desde la parte inferior de los pads Pi Zero y soldarse en su lugar, una orientación poco convencional.
- Después de soldar, inserta la placa en la placa controladora. Luego instala el módulo controlador TMC2209 en los tres enchufes motor-driver.
- Realiza una prueba funcional antes de montar las piezas restantes. Esto requiere conectar el módulo de cámara al Raspberry Pi Zero usando el cable FFC CSI (el cable solo debe insertarse o retirarse cuando el sistema está apagado). Luego conecta cada motor paso a paso a los conectores de 4 pines junto a los módulos de controladores de TMC2209.
6. Instalación y configuración de software (Figura 5)
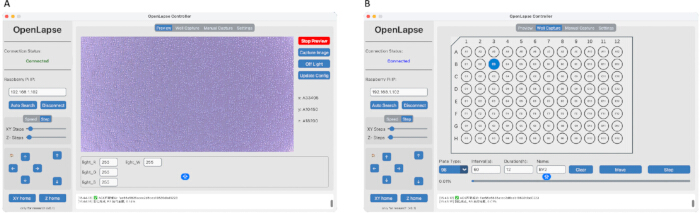
Figura 5: Interfaz de usuario del software de control. Visión general de la interfaz gráfica de usuario utilizada para el control del sistema, adquisición de imágenes y escaneo automatizado de placas de pozo. (A) Interfaz de vista previa, que muestra adquisición de imagen en tiempo real con controles para la iluminación y la captura de imágenes y el movimiento manual del escenario. (B) Interfaz de captura de tareas, que muestra la disposición de placas multipozo para escaneo automatizado, incluyendo selección de pozos, parámetros de adquisición y controles de ejecución de tareas. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
- Configuración del sistema: Instalar Raspberry Pi OS usando Raspberry Pi Imager. Selecciona Raspberry Pi Zero 2 W como dispositivo objetivo y elige un sistema de 32 bits sin entorno de escritorio para reducir la sobrecarga de rendimiento. Usa una tarjeta microSD (mínimo 8 GB; se recomienda 32 GB o más).
- Configuración de red: En la configuración del imager, activa SSH, establece un nombre de usuario y contraseña, y configura la conexión Wi-Fi. Después de flashear, inserta la tarjeta microSD en la Raspberry Pi y enciéndela.
- Instalación y configuración del software en el lado del Raspberry Pi: Sigue las instrucciones proporcionadas en el directorio Raspi del repositorio de GitHub para clonar el proyecto e instalar el software embebido en el Raspberry Pi. Completar los pasos de configuración requeridos tal y como se describe, incluyendo la instalación de dependencias y la configuración del sistema.
- Instalación y configuración de software en el lado del PC: Instala y configura el software de control en un PC o Mac siguiendo las instrucciones del directorio Controller del mismo repositorio. Asegúrate de que todas las dependencias necesarias estén instaladas y que el entorno de software esté correctamente configurado.
- Conexión y verificación: Inicia la interfaz gráfica del controlador en un PC o Mac. Utiliza la función de búsqueda automática para localizar la Raspberry Pi y establecer una conexión. Verifica la comunicación exitosa probando el movimiento en el escenario y confirmando la vista previa en tiempo real de la cámara.
- Operación: Configurar los parámetros de adquisición en el software de control, incluyendo el tipo de placa, los pozos seleccionados, el intervalo de captura y el nombre de la tarea. El sistema soporta hasta 96 pozos y aplica automáticamente restricciones de intervalo mínimo.
- Recursos adicionales: Instrucciones detalladas, archivos de configuración y guías de solución de problemas adicionales están disponibles en el repositorio de GitHub.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Resultados
Pruebas de resolución
Para evaluar la resolución óptica del módulo de imagen, se fotografió un objetivo de resolución 1951 de la USAF bajo iluminación de campo brillante usando un objetivo de 10×. Las imágenes en bruto se adquirieron a 3840 × 2160 píxeles. Como se muestra en la Figura 6A, los patrones de pares de líneas se resolvieron claramente en la región central agrandada. Según la inspección visual, la característica más pequeña reso...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Discusión
Esta plataforma DIY (Figura 10) integra un diseño óptico compacto, iluminación programable y software de control de código abierto para ofrecer una solución accesible para la obtención de imágenes a largo plazo dentro de incubadoras estándar. En comparación con incubadoras comerciales de time-lapse y sistemas de imagenintegrados 7,8, esta plataforma impresa en 3D reduce sustancialmente el coste mante...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Divulgaciones
Los autores no tienen intereses financieros en los productos descritos en este manuscrito y no tienen nada más que revelar.
Agradecimientos
Este trabajo fue apoyado por el Fondo Inaugural del Laboratorio Clave de Cronobiología del NHC (Universidad de Sichuan) (NHCC-2023-02), el Proyecto de Investigación Médica de la Provincia de Sichuan (S22014), el Proyecto de Investigación Científica Médica de Chengdu (2024112), el Proyecto de Ciencia y Tecnología de Chengdu (2024-YF05-00877-SN), el Proyecto de Investigación Científica de la Asociación de Salud Materno-Infantil de Sichuan (2024FX01) y el Programa de Promoción de la Investigación Científica de Talento de la Disciplina Académica Xinglin en Chengdu Universidad de Medicina Tradicional China (ZYTS2024012). Los autores desean expresar su sincero agradecimiento al Laboratorio Clave de Cronobiología del NHC por el apoyo esencial, y a Bangzhu Chen por su valiosa ayuda a lo largo del proyecto. El resumen gráfico se creó usando BioRender.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| 10 y veces; Objetivo Infinito de LWD | Parte estándar | https://item.taobao.com/item.htm?id=750667327346 | Objetivo de larga distancia de trabajo corregido por infinito, 10 y puntos; |
| 2 y veces; Cabezal macho de 20 pines | Parte estándar | – | colector GPIO con paso de 2,54 mm; cantidad: 1 |
| Rodamiento de bolas de 5 mm de diámetro interior | Parte estándar | – | φ 5 y veces; 10 y más veces; rodamiento de bolas de 5 mm; cantidad: 1 |
| Conectores de Aviación | Parte estándar | – | enchufes de aviación de 2 y 3 pines; cantidad: 2 |
| Módulo de cámara (IMX219) | Raspberry Pi | IMX219 | Cámara Raspberry Pi V2; cantidad: 1 |
| Soporte de cable CSI A | Costumbres | Costumbres | Componente impreso en 3D: Impresión 3D - csi_cable_holder_A.STL |
| Soporte de cable CSI B | Costumbres | Costumbres | Componente impreso en 3D: Impresión 3D - csi_cable_holder_B.STL |
| Placa acrílica difusa | Parte estándar | – | 72 y veces; 107 mm, 1 mm de grosor; cantidad: 1 |
| Inferior del recinto | Costumbres | Costumbres | Componente impreso en 3D: Impresión 3D - enclosure_lower. STL |
| Parte superior del recinto | Costumbres | Costumbres | Componente impreso en 3D: Impresión 3D - enclosure_upper. STL |
| Soporte general para placa de pozo | Costumbres | Costumbres | Componente impreso en 3D: Impresión 3D - general_well-plate_holder. STL |
| Placa de acrílico de alta transmisión | Parte estándar | – | 116 y más veces; 194 mm, 2 mm de grosor; cantidad: 1 |
| Proyectil ligero A | Costumbres | Costumbres | Componente impreso en 3D: Impresión 3D - light_shell_A.STL |
| Proyectil ligero B | Costumbres | Costumbres | Componente impreso en 3D: Impresión 3D - light_shell_B.STL |
| Rodamiento lineal LM5UU | Parte estándar | LM5UU | φ 5 y veces; 10 y más veces; Rodamiento lineal de 15 mm; cantidad: 4 |
| Tornillo autoroscado avellanado M2 | Parte estándar | – | M2 y horarios; 8 mm; cantidad: 4 |
| Tornillo de cabeza de botón autoroscado M2 | Parte estándar | – | M2 y horarios; 10 mm; cantidad: 8 |
| Tornillo de vaso hexagonal M2.5 (10 mm) | Parte estándar | – | M2.5 y horarios; 10 mm; cantidad: 12 |
| Tornillo de vaso hexagonal M2.5 (8 mm) | Parte estándar | – | M2.5 y horarios; 8 mm; cantidad: 12 |
| Tornillo de cabeza de botón M3 | Parte estándar | – | M3 y horarios; 20 mm; cantidad: 4 |
| Tornillo de cabeza de botón M3 + Juego de tuercas M3 (10 mm) | Parte estándar | – | M3 y horarios; tornillo de 10 mm + tuerca M3; cantidad: 20 juegos |
| Tornillo de cabeza de botón M3 + Juego de tuercas M3 (12 mm) | Parte estándar | – | M3 y horarios; tornillo de 12 mm + tuerca M3; cantidad: 20 juegos |
| Tornillo de cabeza de botón M3 + Juego de tuercas M3 (15 mm) | Parte estándar | – | M3 y horarios; tornillo de 15 mm + tuerca M3; cantidad: 20 juegos |
| Soportes de placa base | Costumbres | Costumbres | Componente impreso en 3D: Impresión 3D - mainboard_bracket. STL |
| Tarjeta microSD | Parte estándar | – | mínimo 8 GB; Se recomienda 32 GB o más) |
| Marco intermedio | Costumbres | Costumbres | Componente impreso en 3D: Impresión 3D - middle_frame. STL |
| Placa Controladora OpenLapse | Costumbres | Costumbres | Archivos de PCB disponibles en Archivos Suplementarios |
| Placa de la Matriz de Iluminación OpenLapse | Costumbres | Costumbres | Archivos de PCB disponibles en Archivos Suplementarios |
| Cable FPC de cámara Raspberry Pi | Parte estándar | https://item.taobao.com/item.htm?id=774536454547 | Cable CSI de 22 pines a 15 pines, 40 mm |
| Raspberry Pi Zero 2 W | Raspberry Pi | – | Ordenador de control principal; cantidad: 1 |
| Anillo adaptador RMS a SML | Parte estándar | https://item.taobao.com/item.htm?id=711654577589 | Anillo de conversión RMS a SML |
| Cuadro SML | Costumbres | Costumbres | Componente impreso en 3D: Impresión 3D - SML_bracket. STL |
| Soporte para tubos SML05 | Parte estándar | SML05 (https://detail.tmall.com/item.htm?id=613460973426) | Soporte óptico |
| Anillo de retención SMLRR | Parte estándar | SMLRR (https://detail.tmall.com/item.htm?id=613460973426) | Anillo de retención |
| Tuerca de tornillo de tornillo de brida cortada T5 (paso de 2 mm) | Parte estándar | – | T5 y horarios; tuerca de paso de 2 mm; cantidad: 2 |
| Tuerca de tornillo de avance T5 (paso de 2 mm) | Parte estándar | – | T5 y horarios; tuerca de paso de 2 mm; cantidad: 1 |
| TMC2209 Módulo de Controlador | MKS | TMC2209 (https://item.taobao.com/item.htm?id=782341270726) | Controlador de motor paso a paso |
| Lente tubular | Parte estándar | https://item.taobao.com/item.htm?id=590466758183 | φ 25,4 mm, distancia focal 50 mm |
| Corchete del eje X | Costumbres | Costumbres | Componente impreso en 3D: impresión 3D - x-axis_bracket. STL |
| Motor paso a paso con tornillo de avance en eje X | Parte estándar | https://item.taobao.com/item.htm?id=922508067421 | Motor de la serie 28 con T5 y horarios; Tornillo de 200 mm, paso de 2 mm |
| Carril lineal en el eje X con vagón | Parte estándar | https://item.taobao.com/item.htm?id=837345295063 | Raíl MGW9-200 mm con vagón MGW9H |
| Cable XH de 2,54 mm de 3 pines | Parte estándar | – | Cable conector macho a macho, 400 mm; cantidad: 1 |
| Corchete del eje Y A | Costumbres | Costumbres | Componente impreso en 3D: 3D-Print - y-axis_bracket_A.STL |
| Corchete del eje Y B | Costumbres | Costumbres | Componente impreso en 3D: 3D-Print - y-axis_bracket_B.STL |
| Barra guía del eje Y | Parte estándar | – | φ 5 y veces; Eje de precisión de 170 mm; cantidad: 1 |
| Motor paso a paso con tornillo de avance en el eje Y | Parte estándar | https://item.taobao.com/item.htm?id=788375595753 | Motor de la serie 28 con T5 y horarios; Tornillo de paso de 150 mm, paso de 2 mm |
| Corchete del eje Z A | Costumbres | Costumbres | Componente impreso en 3D: 3D - z-axis_bracket_A.STL |
| Corchete del eje Z B | Costumbres | Costumbres | Componente impreso en 3D: 3D-Print - z-axis_bracket_B.STL |
| Barra guía del eje Z | Parte estándar | – | φ 5 y veces; eje de precisión de 80 mm; cantidad: 1 |
| Motor paso a paso con tornillo de avance en el eje Z | Parte estándar | https://item.taobao.com/item.htm?id=922508067421 | Motor de la serie 28 con T5 y horarios; Tornillo de 50 mm, paso de 2 mm |
Referencias
- Kesavan, S. V., et al. High-throughput monitoring of major cell functions by means of lensfree video microscopy. Sci Rep. 4 (1), 5942 (2014).
- Massoner, P., et al. Novel mechanism of IGF-binding protein-3 action on prostate cancer cells: inhibition of proliferation, adhesion, and motility. Endocr Relat Cancer. 16 (3), 795-808 (2009).
- Matsui, T., et al. Neural stem cells directly differentiated from partially reprogrammed fibroblasts rapidly acquire gliogenic competency. Stem Cells. 30 (6), 1109-1119 (2012).
- Angelini, T. E., et al. Glass-like dynamics of collective cell migration. Proc Natl Acad Sci U S A. 108 (12), 4714-4719 (2011).
- Illingworth, P. J., et al. Deep learning versus manual morphology-based embryo selection in IVF: a randomized, double-blind noninferiority trial. Nat Med. 30 (11), 3114-3120 (2024).
- Chen, K., et al. Deep manifold learning reveals hidden developmental dynamics of a human embryo model. Sci Adv. 11 (32), eadr8901 (2025).
- Merces, G. O., et al. The Incubot: a 3D printer-based microscope for long-term live cell imaging within a tissue culture incubator. HardwareX. 9, e00189 (2021).
- Toulany, N., et al. Uncovering developmental time and tempo using deep learning. Nat Methods. 20 (12), 2000-2010 (2023).
- Tran, D., Cooke, S., Illingworth, P. J., Gardner, D. K. Deep learning as a predictive tool for fetal heart pregnancy following time-lapse incubation and blastocyst transfer. Human Reprod. 34 (6), 1011-1018 (2019).
- Berdeu, A., et al. Comparative study of fully three-dimensional reconstruction algorithms for lens-free microscopy. Appl Opt. 56 (13), 3939-3951 (2017).
- Wenzel, T. Open hardware: From DIY trend to global transformation in access to laboratory equipment. PLoS Biol. 21 (1), e3001931 (2023).
- Gürkan, G., et al. Incu-Stream 1.0: an open-hardware live-cell imaging system based on inverted bright-field microscopy and automated mechanical scanning for real-time and long-term imaging of microplates in incubator. IEEE Access. 7, 58764-58779 (2019).
- Jin, D., et al. Compact wireless microscope for in situ time-course study of large-scale cell dynamics within an incubator. Sci Rep. 5 (1), 18483 (2015).
- Diederich, B., et al. A versatile and customizable low-cost 3D-printed open standard for microscopic imaging. Nat Commun. 11 (1), 5979 (2020).
- Badon, A., et al. The Incubascope: a simple, compact and large field-of-view microscope for long-term imaging inside an incubator. R Soc Open Sci. 9 (2), 211444 (2022).
- Zehrer, A. C., Martin-Villalba, A., Diederich, B., Ewers, H. An open-source, high-resolution, automated fluorescence microscope. Elife. 12, RP89826 (2024).
- Kim, J., Henley, B. M., Kim, C. H., Lester, H. A., Yang, C. Incubator-embedded cell culture imaging system (EMSight) based on Fourier ptychographic microscopy. Biomed Opt Express. 7 (8), 3097-3110 (2016).
- Ly, V. T., et al. Picroscope: low-cost system for simultaneous longitudinal biological imaging. Commun Biol. 4 (1), 1261 (2021).
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.