Drosophila melanogaster es un organismo modelo poderoso para la investigación del envejecimiento. Este protocolo describe los pasos necesarios para obtener una medición reproducible y basada en poblaciones de la longevidad y del período de salud funcional.
Artículo de método
Integración semiautomatizada del análisis de longevidad funcional motora y longevidad mediante la canalización FlyTrDT en Drosophila melanogaster
* These authors contributed equally
En este artículo
Resumen
Resumen
El envejecimiento se caracteriza por un deterioro funcional progresivo y una reducción de la longevidad; estos dos parámetros suelen evaluarse independientemente en estudios experimentales. En Drosophila melanogaster, los ensayos de longevidad y las mediciones locomotoras basadas en geotaxis negativa se utilizan comúnmente para estudiar el envejecimiento y la neurodegeneración. Sin embargo, existe una falta de marcos estandarizados que integren cuantitativamente el rendimiento motor temprano con la supervivencia a largo plazo. Aquí describimos un flujo de trabajo reproducible y semiautomatizado que combina el análisis de longevidad con la cuantificación objetiva del período de salud motora en moscas envejecidas.
El protocolo integra condiciones controladas de cría de moscas, registro de mortalidad y ensayos de geotaxis negativa basados en video utilizando grabaciones MP4 estandarizadas (resolución mínima de 1280 × 720, 30 cuadros/s). El rendimiento locomotor se cuantifica mediante una canalización personalizada basada en Python implementada en Python 3.12.1 con OpenCV 4.9.0, NumPy 1.26.4, Pandas 2.2.0 y Matplotlib 3.5.2. El flujo de trabajo realiza la detección del centroide cuadro por cuadro y extrae la pendiente activa de escalada (píxeles/s) como una métrica continua de la función motora. Las trayectorias de supervivencia se analizan calculando la fracción de supervivencia y realizando integración numérica trapezoidal para obtener el área bajo la curva (AUC) de supervivencia. La normalización del rendimiento motor temprano permite la comparación directa entre el deterioro funcional y la longevidad general.
El flujo de trabajo se evaluó comparando mediciones semiautomatizadas de la pendiente de escalada con la puntuación manual convencional de puntos finales en moscas control y en moscas que expresan el péptido amiloide-β, detectando ambos métodos un deterioro motor dependiente de la edad. Conjuntos de datos representativos demostraron trayectorias de longevidad reproducibles en controles Canton S y un deterioro motor temprano medible en el modelo de neurodegeneración. Este método minimiza el sesgo del observador, mejora la reproducibilidad y sigue siendo compatible con sistemas de adquisición de video de bajo costo. El flujo de trabajo puede adaptarse fácilmente a modelos genéticos, intervenciones farmacológicas y paradigmas de neurodegeneración, proporcionando una plataforma escalable para la fenotipificación integrada del envejecimiento en Drosophila.
Introducción
El envejecimiento se caracteriza no solo por una reducción en la longevidad, sino también por un deterioro progresivo en la función fisiológica y conductual1. En las condiciones neurodegenerativas, los déficits iniciales en la coordinación motora a menudo ocurren antes de una mortalidad notable y reflejan una disfunción neuronal subyacente2,3. La mosca del vinagre Drosophila melanogaster se ha consolidado como un sistema modelo potente para estudiar el envejecimiento y la neurodegeneración debido a su corta longevidad, su manipulabilidad genética y sus ensayos conductuales bien establecidos4. El análisis de la longevidad en Drosophila proporciona una medida robusta de la supervivencia del organismo, mientras que los ensayos de geotaxis negativa se utilizan ampliamente para evaluar la función locomotora y el deterioro motor dependiente de la edad5,6. Sin embargo, estas dos mediciones suelen analizarse independientemente, lo que limita la capacidad de relacionar cuantitativamente el deterioro funcional temprano con las trayectorias a largo plazo de supervivencia. El análisis integrado del período de vida saludable motor y la longevidad podría proporcionar información mecanicista sobre si las intervenciones influyen en la tasa de envejecimiento, la progresión de la enfermedad o sistemas fisiológicos específicos. Este enfoque es particularmente adecuado para modelos genéticos, farmacológicos y neurodegenerativos en los que los déficits locomotores tempranos preceden a una mortalidad notable, permitiendo la detección sensible del deterioro funcional antes de que surjan diferencias observables en la supervivencia.
Los ensayos tradicionales de geotaxis negativa dependen de puntuaciones basadas en puntos finales, como la proporción de moscas que alcanzan una altura determinada dentro de un intervalo de tiempo fijo. Aunque son sencillos y económicos, la puntuación manual puede introducir sesgos del observador y pasar por alto diferencias sutiles en la cinética motora. Las mediciones continuas derivadas de trayectorias podrían mejorar la sensibilidad para detectar alteraciones locomotoras sutiles en comparación con los enfoques convencionales basados en puntos finales. De manera similar, los ensayos de longevidad requieren un riguroso registro de mortalidad y una estandarización ambiental para garantizar la reproducibilidad7. Aún existe la necesidad de métodos accesibles y reproducibles que integren métricas funcionales del período de buena salud con datos de supervivencia dentro de la misma cohorte.
Aquí describimos un flujo de trabajo semiautomatizado que combina el análisis estandarizado de la longevidad con la cuantificación basada en video del desempeño motor en Drosophila envejecida. Mediante el uso de herramientas computacionales de código abierto, se realiza una detección por cuadros del centroide para extraer la pendiente de escalada (píxeles/s) como métrica continua de la función motora. Los datos de supervivencia se procesan calculando la fracción de supervivencia y realizando una integración numérica trapezoidal para obtener el área bajo la curva de supervivencia (AUC). Al normalizar el desempeño motor temprano e integrarlo con el AUC de supervivencia, este protocolo permite una comparación directa entre el deterioro funcional y la longevidad general. Este enfoque proporciona un marco objetivo y rentable para vincular el período de salud motora con los resultados de longevidad, y posibilita la fenotipificación integral de las trayectorias de envejecimiento en Drosophila.Figura 1).
Protocolo
Todos los experimentos se realizaron utilizando Drosophila melanogaster y se llevaron a cabo de acuerdo con las directrices institucionales del laboratorio . No se requirió aprobación ética porque el estudio involucraba organismos invertebrados. Mantenga todos los procedimientos siguiendo las directrices institucionales de cuidado animal para la investigación con invertebrados.
NOTA: Almacene los alimentos experimentales a 4 °C y úselos dentro de 1 semana, siempre que permanezcan secos. Mantenga condiciones ambientales estándar incubando las moscas a 25 °C bajo un ciclo luz–oscuridad de 12:12 h y una humedad relativa aproximada del 60 %.
1. Preparación del alimento estándar para moscas
- Preparación básica de alimento
- Combine 6 g de harina de maíz, 5 g de levadura, 4 g de D-glucosa, 3 g de sacarosa, 1 g de extracto de levadura, 1 g de agar y 0,25 g de extracto de malta en un recipiente que contenga 100 mL de agua destilada.
- Mezcle bien el contenido con una espátula hasta obtener una suspensión homogénea.
- Caliente la mezcla a aproximadamente 85–100 °C en una placa de inducción durante 12–15 min cuando prepare volúmenes ≥500 mL, o durante 5–10 min cuando prepare volúmenes entre 100–400 mL. Agite continuamente durante el calentamiento.
- Someta la mezcla caliente a autoclave siguiendo los procedimientos estándar de esterilización de laboratorio.
- Deje enfriar el medio autoclavado. Monitoree la temperatura con un termómetro hasta que alcance 50–55 °C.
- Agregue 600 µL de ácido propiónico y 100 mg de ácido benzoico disueltos en 1 mL de etanol al 100 % al medio enfriado y mezcle bien.
- PRECAUCIÓN: El ácido propiónico y el etanol deben manipularse en un área bien ventilada y utilizando guantes y protección ocular, ya que ambos productos químicos son volátiles y pueden causar irritación si se inhalan o entran en contacto con la piel.
- Dispense 5 mL de alimento en cada vial estéril de 10 cm de longitud y 20 mm de diámetro.
- Deje los viales destapados durante al menos 5–6 h a temperatura ambiente. Tápelo con papel de filtro para evitar la entrada de moscas errantes. Utilice este paso para minimizar la variabilidad en las mediciones de longevidad derivadas de diferencias en la preparación y condiciones de almacenamiento del medio.
- Preparación de alimento con fármacos
- Prepare un pequeño lote de alimento para adultos según se describe en los pasos 1.1.1–1.1.5.
- Deje enfriar el alimento hasta 50–55 °C.
- Prepare una solución stock del compuesto de prueba a la concentración deseada utilizando un vehículo adecuado, como agua destilada o dimetilsulfóxido (DMSO). Disuelva el compuesto de prueba en el vehículo seleccionado para obtener una solución stock concentrada, y añádala al alimento enfriado (50–55 °C) para alcanzar la concentración final deseada, manteniendo concentraciones idénticas de vehículo en los grupos de tratamiento y control.
- Mezcle bien para asegurar una distribución uniforme.
- Dispense 2 mL del alimento que contiene el fármaco en cada vial experimental, colocándolo en capa sobre la superficie del alimento base ya solidificado.
- Prepare los viales control agregando un volumen equivalente del vehículo solo (por ejemplo, agua destilada o DMSO a la misma concentración final utilizada en los grupos de tratamiento) al alimento dispuesto en capa sobre el alimento base.
- Deje que el alimento en capas solidifique completamente a temperatura ambiente antes de introducir las moscas.
NOTA: Manipulación y almacenamiento del alimento: Si el alimento se prepara por la tarde, deje los viales tapados con papel de filtro durante la noche a temperatura ambiente e inserte tapones de algodón a la mañana siguiente. Siempre lave, descontamine y someta a autoclave los viales antes de usarlos. Autoclave los rollos de algodón por separado antes de colocarlos. Inserte los tapones de algodón solo después de que el alimento haya solidificado completamente durante al menos 5–6 h.
2. Generación de D. melanogaster que expresan β-amiloide
- Recolección y validación de hembras conductoras vírgenes
- Mantenga la línea de moscas conductoras a 25 °C bajo un ciclo luz–oscuridad de 12 h:12 h antes de la recolección de vírgenes.
- Recolecte moscas hembra recién emergidas de la línea conductora dos veces al día, una por la mañana y otra por la tarde, utilizando anestesia breve con dióxido de carbono.
- Transfiera inmediatamente las hembras recolectadas a viales frescos de sexo único tras la recolección para prevenir el apareamiento.
- Incube los viales a 25 °C durante 48 h adicionales para validar el estado de vírgenes.
- Revise los viales diariamente en busca de larvas.
- Confirme el estado de vírgenes verificando la ausencia de huevos o prole larval.
- Mantenga únicamente las hembras que no muestren evidencia de producción larval para su uso en cruces genéticos.
- Configuración del cruce genético
- Recolecte machos adultos recién emergidos UAS-APPE693G utilizando anestesia breve con dióxido de carbono el día de la configuración del cruce.
- Realice los cruces colocando 20 hembras vírgenes elav-GAL4 con 10 machos UAS-APPE693G en un vial fresco con alimento.
- Incube los viales de cruce a 25 °C bajo humedad controlada y un ciclo luz–oscuridad de 12 h:12 h.
- Permita que las moscas se apareen y pongan huevos durante 48 h.
- Transfiera los adultos a viales frescos si se requiere progenie adicional.
- Elimine las moscas parentales tras la puesta de huevos para evitar sobrepoblación y superposición de generaciones.
- Permita que la progenie se desarrolle hasta la adultez bajo condiciones estándar hasta la emergencia.
- Utilice moscas adultas F1 que expresen amiloide-β en neuronas para experimentos posteriores de longevidad y salud funcional.
NOTA: El conductor elav-GAL4 permite la expresión pan-neuronal de la proteína precursora de amiloide humana que porta la mutación ártica E693G. La expresión ocurre durante todo el desarrollo y la adultez bajo condiciones estándar de cría. Para experimentos de envejecimiento, utilice fondos genéticos consistentes y controles apropiados. Mantenga condiciones de temperatura constantes dentro de cada
experimento. Se pueden utilizar temperaturas de incubación más bajas, como 18 °C, durante el desarrollo para
retrasar la patología asociada al transgén antes de la adultez.
3. Recolección de moscas
- Recolección de moscas para el ensayo de geotaxis negativa
- Mantenga todas las cepas de moscas en alimento estándar para moscas a 25 °C, aproximadamente 60% de humedad relativa y un ciclo de 12 h:12 h de luz–oscuridad antes del montaje experimental.
- Recolecte moscas macho adultas recién emergidas dentro de un período de 2–3 días utilizando anestesia breve con dióxido de carbono.
- Transfiera las moscas macho a viales de alimento que contengan el fármaco o a viales de alimento control, según la condición experimental.
- Reemplace el alimento cada 3 días o antes si la calidad del alimento se deteriora.
- Mantenga las moscas bajo estas condiciones hasta las edades designadas para la evaluación de geotaxis negativa.
NOTA: Solo se utilizan moscas macho en el ensayo de geotaxis negativa para evitar la variabilidad derivada de diferencias específicas del sexo en el desempeño locomotor y el envejecimiento.
- Recolección de moscas para el ensayo de longevidad
- Anestesie brevemente pequeños grupos de moscas sobre una almohadilla de anestesia.
- Identifique las moscas macho utilizando un pincel suave.
- Minimice la exposición al dióxido de carbono durante la clasificación para evitar efectos fisiológicos duraderos que podrían alterar las mediciones de longevidad.
- Coloque 10 moscas macho y 10 moscas hembra, utilizando una proporción de 1:1 entre sexos, en cada vial de alimento fresco, según el diseño experimental.
- Complete la clasificación y la distribución en porciones dentro de los 3–4 min por lote.
- Asegúrese de que la exposición total a la anestesia no supere los 9–10 min.
- PRECAUCIÓN: La anestesia con dióxido de carbono debe aplicarse utilizando reguladores adecuados y una ventilación de laboratorio suficiente para minimizar la exposición del operador y prevenir el estrés fisiológico prolongado inducido por la anestesia en las moscas.
- Repita los pasos 3.2.1–3.2.6 hasta establecer 4–6 viales réplica para cada condición experimental.
4. Experimento de longevidad
- Transferencia y mantenimiento de moscas
- Mantenga las moscas en condiciones estándar.
- Transfiera las moscas a viales con alimento fresco a intervalos regulares para evitar sobrepoblación, contaminación larval y degradación del alimento.
- Transfiera las moscas a alimento fresco cada 3 días.
- Utilice esta frecuencia de transferencia para minimizar la alteración de las condiciones de alimentación, evitando el crecimiento larval en el vial.
- Realice todas las transferencias sin anestesia.
NOTA: Evite la anestesia durante los experimentos de duración de vida porque puede inducir mortalidad aguda, especialmente en moscas envejecidas.
- Evaluación de la mortalidad durante las transferencias
- Registre la edad de la cohorte en días en cada transferencia.
- Inspeccione cuidadosamente el vial antiguo.
- Cuente y registre el número de moscas muertas que permanecen en el vial antiguo.
- Cuente y registre el número de moscas muertas trasladadas al vial nuevo.
- Registre estos valores por separado para evitar contar duplicados.
- Calcule el número total de muertes por cada transferencia utilizando la siguiente ecuación:
Muertes totales = moscas muertas en el vial antiguo + moscas muertas trasladadas al vial nuevo. - Determine el número de nuevas muertes desde la transferencia anterior restando del total de muertes en la transferencia actual el número de moscas registradas como “trasladadas” en la transferencia anterior.
- Utilice este cálculo para asegurarse de que las moscas trasladadas entre viales no se cuenten múltiples veces.
- Identificación de moscas vivas pero inactivas
- Toque suavemente el costado del vial antes de considerar muerta una mosca cuando las moscas envejecidas parezcan inmóviles o estén tumbadas de espaldas.
- Observe si ocurre algún movimiento.
- Considere vivas a las moscas que muestren movimiento tras la estimulación.
- No registre como muertas a las moscas que muestren movimiento tras la estimulación.
- Toque suavemente el vial para despegar cualquier mosca viva adherida a la superficie del alimento en el vial antiguo.
- Transfiera las moscas vivas desprendidas al vial nuevo.
- No registre como muertas a las moscas vivas desprendidas.
NOTA: La discriminación precisa entre moscas muertas e inactivas es fundamental en las etapas finales de la vida. Siempre se debe aplicar una estimulación mecánica suave antes de asignar el estado de muerte.
- Criterios de censura
- Considere que una mosca está censurada por la derecha si abandona el experimento antes de la muerte natural debido a su escape del vial, lesión accidental o problemas de manipulación.
- Registre las moscas censuradas en una columna separada el día en que la mosca abandone el experimento.
- No registre como muertas a las moscas censuradas.
- Excluya las moscas censuradas de los conteos de mortalidad en el análisis de supervivencia.
- Utilice la censura de forma conservadora porque una censura excesiva puede introducir sesgos experimentales.
NOTA: Separar las moscas “muertas” de las “trasladadas” durante la entrada de datos evita inflar los conteos de mortalidad y garantiza una reconstrucción correcta de la curva de supervivencia.
- Continuación del ensayo
- Repita los pasos 4.1–4.4 durante todo el experimento.
- Continúe el ensayo hasta que muera la última mosca sobreviviente.
5. Experimento de geotaxis negativa
- Preparación de las moscas
- Recoger moscas de los frascos experimentales sin usar anestesia con CO₂.
- Transferir las moscas suavemente a un tubo de escalada limpio, o tubo de geotaxis negativa, utilizando un embudo pequeño para evitar escapes.
- Dejar que las moscas se aclimaten en la cámara de prueba durante 5 min antes de iniciar el ensayo.
- Realizar todos los ensayos de escalada a la misma hora del día, por ejemplo por la tarde, para minimizar la variabilidad circadiana.
NOTA: Evitar la luz solar directa durante la prueba, ya que la intensidad lumínica puede alterar el comportamiento locomotor.
- Configuración del tubo de escalada
- Utilizar un tubo de escalada cilíndrico transparente que mida 12 cm de altura y 2 cm de diámetro.
- Marcar una línea horizontal a 10 cm desde la base del tubo.
- Colocar el tubo verticalmente frente a un fondo blanco uniforme para facilitar el seguimiento por video.
- Fijar un teléfono inteligente o una cámara digital sobre un soporte estable.
- Asegurarse de que todo el tubo quede dentro del encuadre.
- Procedimiento del ensayo
- Golpear firmemente el tubo tres veces sobre una almohadilla de espuma o de ratón colocada sobre una superficie sólida para que todas las moscas caigan simultáneamente al fondo.
- Iniciar inmediatamente la grabación de video durante 10–12 s a aproximadamente 30 cuadros/s.
- Permitir que las moscas escalen libremente durante 10 s.
- Registrar al menos tres ensayos independientes por frasco.
- Dejar un intervalo de descanso de 10 min entre ensayos.
- Realizar el ensayo para cada condición experimental, como los grupos control, tratados con fármaco y control de disolvente.
- Contar el número de moscas que llegan o cruzan la marca de 10 cm dentro de los 10 s.
- Registrar E como el número de moscas que alcanzan los 10 cm.
- Registrar T como el número total de moscas vivas probadas.
- Calcular la actividad de escalada en porcentaje como (E/T) × 100.
- Promediar los valores obtenidos en los tres ensayos.
- Reportar los valores como media ± DE.
- Análisis de escalada semiautomatizado mediante un script en Python
- Adquisición de video
- Grabar ensayos de geotaxis negativa utilizando una cámara de teléfono inteligente colocada perpendicularmente a un tubo de escalada transparente que mida 12 cm de altura y 2 cm de diámetro. Grabar los videos con un teléfono inteligente o una cámara digital a aproximadamente 30 cuadros/s y una resolución mínima de 1280 × 720 píxeles. Colocar la cámara a una distancia fija de aproximadamente 15–20 cm del tubo de escalada y mantener la misma geometría de adquisición en todas las grabaciones. Utilizar la altura conocida del tubo (12 cm) como referencia interna de calibración espacial para mediciones basadas en píxeles.
- Colocar el tubo frente a un fondo blanco uniforme.
- Grabar videos durante 10–12 s.
- Mantener condiciones de iluminación constantes en todas las grabaciones.
- Mantener constante la distancia de la cámara en todas las grabaciones.
- Mantener constante la posición del tubo en todas las grabaciones.
- Minimizar la variabilidad en la detección del centroide.
- Guardar los videos grabados en formato .mp4.
- Transferir los videos grabados a una computadora de escritorio para su análisis.
- Procesamiento de video basado en Python
- Analizar los videos utilizando un script personalizado en Python proporcionado como Archivo Suplementario 1. Realizar todos los análisis utilizando Python 3.12.1 con OpenCV (cv2) versión 4.9.0, NumPy versión 1.26.4, Pandas versión 2.2.0, Matplotlib versión 3.5.2 y Scikit-learn versión 1.4.2.
- Especificar la ruta del video de entrada y el directorio de salida dentro del Archivo Suplementario 1 antes de ejecutar el script desde un entorno de Python o una interfaz de línea de comandos.
- Ejecutar el script utilizando python climbing_analysis.py después de editar las variables VIDEO_PATH y OUTPUT_CSV.
- Utilizar OpenCV, o cv2, para el procesamiento de cuadros y la detección de objetos.
- Utilizar NumPy para cálculos numéricos.
- Utilizar Pandas para la exportación de datos.
- Utilizar Matplotlib para la visualización.
- Procesar cada video cuadro por cuadro.
- Leer el video utilizando la función VideoCapture de OpenCV.
- Procesar los cuadros individualmente de forma secuencial.
- Convertir los cuadros a escala de grises.
- Aplicar suavizado gaussiano para reducir el ruido de fondo.
- Aplicar umbralización de Otsu en modo binario inverso para segmentar las moscas del fondo.
- Realizar operaciones morfológicas de apertura y cierre para eliminar artefactos pequeños y rellenar huecos en los contornos.
- Identificar contornos que superen un umbral mínimo de área de contorno de 60 píxeles2 para excluir artefactos de fondo y partículas de ruido pequeñas.
- Calcular los momentos espaciales para cada contorno válido.
- Determinar las coordenadas del centroide, x e y, para cada contorno válido.
- Promediar las coordenadas del centroide cuando se detecten múltiples moscas en un cuadro.
- Obtener una única posición media de la cohorte por cuadro.
- Analizar los videos utilizando un script personalizado en Python proporcionado como Archivo Suplementario 1. Realizar todos los análisis utilizando Python 3.12.1 con OpenCV (cv2) versión 4.9.0, NumPy versión 1.26.4, Pandas versión 2.2.0, Matplotlib versión 3.5.2 y Scikit-learn versión 1.4.2.
- Evaluación del control de calidad
- Verificar la segmentación exitosa de las moscas confirmando que los contornos detectados correspondan a moscas visibles durante toda la grabación.
- Asegurar un contraste adecuado entre las moscas y el fondo utilizando un fondo blanco uniforme y condiciones de iluminación estables.
- Excluir videos que contengan brillos excesivos, sombras, movimiento del tubo, superposición grave de moscas o visibilidad incompleta del tubo.
- Considerar que los videos no son adecuados para el análisis cuando el seguimiento del centroide falla en porciones significativas de la grabación o cuando la umbralización produce artefactos persistentes de fondo.
- Extracción de métricas de escalada
- Calcular manualmente la puntuación de escalada como se describe en el paso 5.3.7.
- Calcular la altura de escalada en píxeles como la diferencia entre las posiciones iniciales y finales del centroide vertical.
- Calcular la velocidad media en píxeles/s como la longitud total de la trayectoria dividida por la duración de la grabación.
- Calcular la velocidad pico en píxeles/s como el desplazamiento instantáneo máximo entre cuadros consecutivos.
- Calcular la longitud de la trayectoria en píxeles como la distancia acumulada recorrida entre cuadros.
- Calcular el área de la trayectoria en píxeles2 como el área de la envolvente convexa que encierra todas las posiciones del centroide.
- Calcular el número de giros como el número de cambios de dirección horizontal.
- Calcular el número de paradas como el número de cuadros en los que el desplazamiento del centroide permanece por debajo de un umbral de distancia de parada de 3 píxeles entre cuadros consecutivos.
- Representar gráficamente la posición vertical en función del tiempo para obtener una medida objetiva del rendimiento activo de escalada.
- Calcular la pendiente de escalada en píxeles por segundo utilizando una ventana de regresión lineal móvil de 1 segundo durante la fase activa de escalada de la grabación.
- Utilizar el valor de la pendiente como la métrica principal de rendimiento motor para su integración con el análisis de supervivencia.
- Exportar las métricas locomotoras cuantificadas, incluyendo altura de escalada, velocidad media, velocidad pico, longitud de trayectoria, área de trayectoria, número de giros, número de paradas y pendiente de escalada, en archivos .csv. Guardar las gráficas de visualización de la pendiente en archivos de imagen .png para verificación de calidad y análisis posteriores.
- Adquisición de video
6. Integración del estado de salud motora temprana y análisis de supervivencia
- Exporte los datos de supervivencia como un archivo .csv que contenga columnas para grupo, día y número de moscas vivas.
- Calcule la fracción de supervivencia para cada grupo en cada punto temporal dividiendo el número de moscas vivas entre el tamaño inicial de la cohorte.
- Calcule el área bajo la curva de supervivencia, o AUC, mediante integración numérica trapezoidal de la fracción de supervivencia frente al tiempo.
- Exporte los datos de rendimiento motor como un archivo .csv que contenga la pendiente de escalada del día 7 para cada grupo.
- Normalice el rendimiento motor del día 7 al grupo control, Canton S, dividiendo el valor de la pendiente del día 7 de cada grupo por la pendiente correspondiente del grupo control.
- Combine los valores normalizados del rendimiento motor del día 7 con los valores correspondientes de AUC de supervivencia para cada genotipo.
- Realice una comparación descriptiva del rendimiento motor normalizado del día 7 y del AUC de supervivencia para evaluar la relación entre el deterioro motor temprano y los resultados de supervivencia.
- Genere una representación gráfica de los valores normalizados de rendimiento motor del día 7 y del AUC de supervivencia (Supplementary File 2).
NOTA: Realice todos los análisis de integración supervivencia-rendimiento motor utilizando el script personalizado en Python proporcionado como Supplementary File 2. Utilice Pandas para el manejo de datos y la combinación de conjuntos de datos, NumPy para la integración numérica trapezoidal y Matplotlib para la representación gráfica.
7. Análisis estadístico
- Presente las mediciones de locomoción y supervivencia como conjuntos de datos representativos obtenidos de frascos con réplicas biológicas.
- Reporte las mediciones de locomoción como valores promedio calculados a partir de ensayos independientes de ascenso.
- Utilice la visualización gráfica de la pendiente de ascenso (píxeles/s) y los valores del área bajo la curva (AUC) de supervivencia para demostrar las relaciones representativas entre el desempeño motor y los resultados de supervivencia.
Resultados
Perfiles reproducibles de longevidad bajo condiciones estandarizadas de cría
Cuando las moscas se mantuvieron en condiciones ambientales controladas (25 °C, 60 % de humedad, ciclo de 12 h luz:12 h oscuridad) utilizando alimento estandarizado recién preparado, los grupos control mostraron trayectorias de supervivencia consistentes en experimentos independientes. Las moscas control Canton S presentaron una longevidad mediana de aproximadamente 65–72 días, con una supervivencia máxima que alcanzó los 75 días (Figura 2). Los experimentos de longevidad se realizaron con 2 réplicas biológicas por condición, cada una conteniendo 20 moscas. Las trayectorias de supervivencia representativas obtenidas bajo condiciones estandarizadas de ambiente y alimento demostraron perfiles reproducibles de longevidad en los grupos control.
En contraste, las moscas que expresaban amyloid-β de manera pan-neuronal mostraron una supervivencia reducida en comparación con los controles Canton S, lo cual es consistente con los fenotipos neurodegenerativos previamente reportados en modelos de enfermedad de Alzheimer en Drosophila4,5,6.
Pueden producirse resultados subóptimos en la longevidad cuando la calidad del alimento disminuye o cuando las condiciones de manipulación son inconsistentes. Bajo estas condiciones, se detectaron picos de mortalidad temprana durante los primeros 7–10 días y una mayor variabilidad entre frascos (>25 %), lo que indica una reproducibilidad experimental comprometida y una menor consistencia entre réplicas biológicas.
Declive motor dependiente de la edad detectado mediante análisis semiautomatizado de escalada
La puntuación manual convencional de geotaxis negativa detectó un declive locomotor dependiente de la edad en moscas que expresan amiloide-β en comparación con los controles Canton S (Figura 3). En el día 7, el desempeño en la escalada se mantuvo ampliamente comparable entre los grupos, mientras que para el día 28, las moscas que expresan amiloide-β mostraron una actividad de escalada reducida en comparación con las moscas control. Los cohortes control mantuvieron un desempeño relativamente estable en la escalada a lo largo de los puntos temporales de envejecimiento. Estas tendencias conductuales puntuadas manualmente coincidieron con reducciones en los valores de pendiente de escalada obtenidos mediante la canalización semiautomatizada FlyTrDT, mostrando tendencias dependientes de la edad similares a las observadas con la puntuación convencional de punto final y con el flujo de trabajo de seguimiento computacional (Figura 4). El declive locomotor observado en las moscas que expresan amiloide-β es consistente con la alteración conductual dependiente de la edad ya descrita en modelos de neurodegeneración en Drosophila que utilizan ensayos convencionales de geotaxis negativa6,7.
El análisis semiautomatizado del trepado mediante FlyTrDT reveló una función motora temprana conservada en moscas control. En el día 7, las moscas control mostraron una pendiente media de trepado de 86,64 píxeles/s, lo que refleja un desplazamiento ascendente sostenido durante la fase activa de trepado (Figura 4). Para el día 28, la pendiente se aproximó a cero (−1,50 píxeles/s), lo cual es consistente con la disminución asociada a la edad.
En contraste, las moscas que expresaban β-amiloide mostraron un deterioro motor temprano. En el día 7, la pendiente de trepada se redujo a 34,25 píxeles/s, lo que representa aproximadamente el 39 % del desempeño del control tras la normalización. Para el día 28, la pendiente de trepada disminuyó considerablemente hasta −72,25 píxeles/s, lo que indica un deterioro en el desempeño locomotor ascendente.
La métrica basada en la pendiente capta el segmento de ascenso activo y reduce las contribuciones de la latencia inicial del sobresalto, las fases de meseta y los artefactos estocásticos del movimiento. Las pendientes positivas indican una locomoción ascendente neta, las pendientes cercanas a cero indican un desplazamiento vertical limitado, y las pendientes negativas indican un desplazamiento descendente neto. Estas trayectorias representativas ilustran la disminución motora progresiva en moscas que expresan amiloide-β en comparación con controles de edad similar.
En condiciones óptimas de grabación, la canalización FlyTrDT generó trayectorias continuas del centroide con segmentación estable del contorno y perfiles consistentes de desplazamiento vertical (Figura 4A). El rendimiento locomotor reducido en moscas que expresaban amiloide-β se reflejó en trayectorias ascendentes menos sostenidas y valores de pendiente más bajos (Figura 4B–D). Los videos grabados con deslumbramiento excesivo, posicionamiento inestable del tubo, iluminación inconsistente o contraste de fondo inadecuado produjeron trayectorias discontinuas del centroide y artefactos intermitentes de seguimiento, y fueron excluidos durante la evaluación de control de calidad.
Asociación entre el rendimiento motor temprano y los resultados de supervivencia
Para examinar las asociaciones entre el rendimiento motor temprano y los resultados de supervivencia, se compararon los valores normalizados de la pendiente de escalada del día 7 con el AUC de supervivencia (área bajo la curva) entre genotipos (Figura 5). Las moscas control con rendimiento motor temprano conservado (índice motor normalizado = 1,0) mostraron valores más altos del AUC de supervivencia (48,2), mientras que las moscas que expresan amiloide-β con rendimiento motor temprano reducido (índice motor normalizado = 0,395) presentaron valores más bajos del AUC de supervivencia (24,65). Los conjuntos de datos locomotores representativos se generaron a partir de 2 viales por condición, con réplicas biológicas. Estos conjuntos de datos representativos sugieren una asociación entre el rendimiento motor temprano reducido y una supervivencia acortada en el modelo de enfermedad por amiloide-β. Dado que solo se analizaron dos genotipos representativos, estos hallazgos se presentan de forma descriptiva y no como una correlación predictiva estadísticamente potenciada.
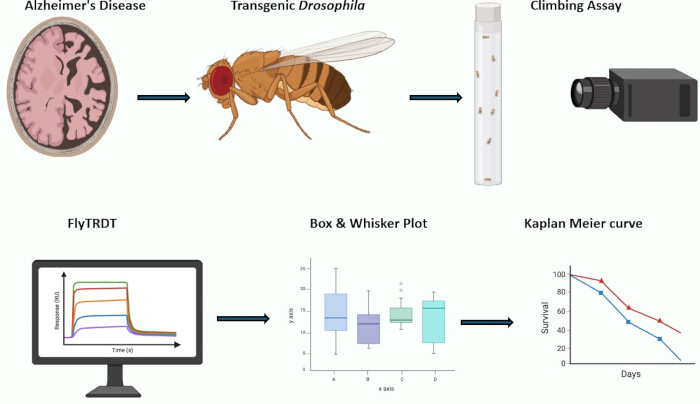
Figura 1: Vista general del flujo de trabajo del protocolo FlyTrDT semiautomatizado que integra métricas de longevidad funcional locomotora con análisis de supervivencia. El flujo de trabajo incluye el cultivo estandarizado de moscas y análisis de longevidad, evaluación manual y semiautomatizada de geotaxis negativa, extracción cuadro por cuadro del centroide a partir de videos de escalada, cálculo de la pendiente de escalada (píxeles/s), análisis del área bajo la curva (AUC) de supervivencia, e integración del desempeño motor con los resultados de supervivencia. Haga clic aquí para ver una versión más grande de esta figura.
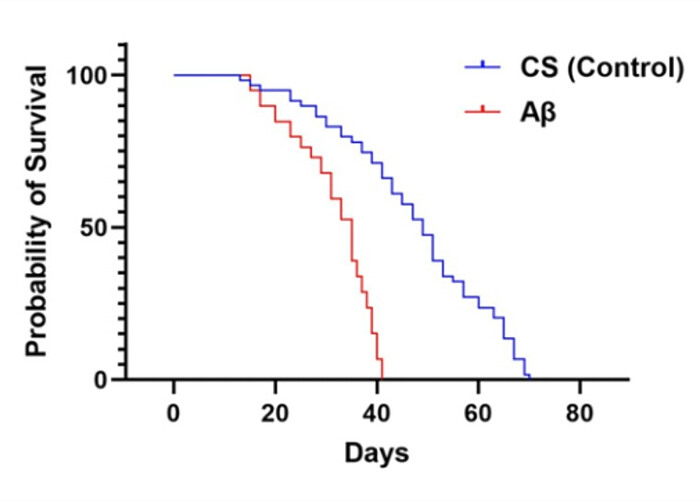
Figura 2: Análisis de supervivencia de Kaplan-Meier de moscas control Canton S y moscas que expresan amiloide-β. Las curvas de supervivencia ilustran las trayectorias de longevidad bajo condiciones ambientales y dietéticas estandarizadas. Las moscas control Canton S mostraron una supervivencia prolongada en comparación con las moscas que expresan amiloide-β de manera pan-neuronal, las cuales presentaron una longevidad reducida a lo largo de los puntos temporales de envejecimiento. Los datos representan trayectorias de supervivencia representativas obtenidas de 2 frascos por condición con réplicas biológicas. Haga clic aquí para ver una versión más grande de esta figura.
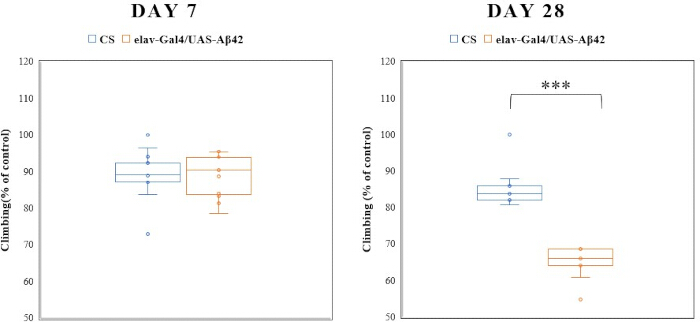
Figura 3: Rendimiento manual en geotaxis negativa en moscas control y en moscas que expresan amiloide-β en el día 7 y en el día 28. Los gráficos de caja muestran mediciones representativas de la actividad de escalada expresadas como el porcentaje de moscas que cruzan el umbral de 10 cm dentro de los 10 s. Las moscas control Canton S (CS) mantuvieron una actividad de escalada relativamente estable a lo largo del envejecimiento, mientras que las moscas que expresan amiloide-β mostraron un rendimiento reducido en la escalada para el día 28. Cada punto representa la medición de un frasco individual. Los conjuntos de datos representativos se generaron a partir de 2 frascos por condición con réplicas biológicas. Haga clic aquí para ver una versión más grande de esta figura.
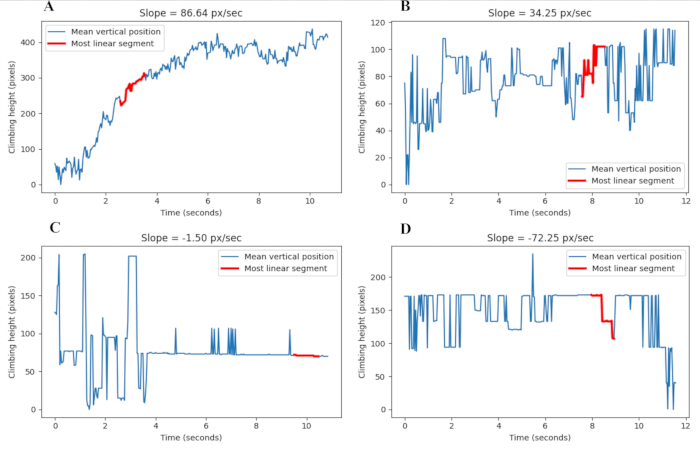
Figura 4: Extracción semiautomatizada de trayectorias de escalada y pendiente de escalada activa en moscas control y que expresan amiloide-β. Se extrajeron trayectorias representativas de posición vertical media a partir de videos de geotaxis negativa utilizando la canalización de seguimiento FlyTrDT. Las trazas azules representan la posición media del centroide vertical, cuadro por cuadro, de las moscas detectadas a lo largo del tiempo, y los segmentos rojos indican un segmento representativo de escalada activa identificado mediante una ventana de regresión lineal móvil. Los valores de pendiente se expresan en píxeles/s. (A) Moscas control Canton S del día 7. (B) Moscas que expresan amiloide-β del día 7. (C) Moscas control Canton S del día 28. (D) Moscas que expresan amiloide-β del día 28. Las trayectorias representativas se generaron a partir de 2 viales por condición, con réplicas biológicas. Haga clic aquí para ver una versión más grande de esta figura.
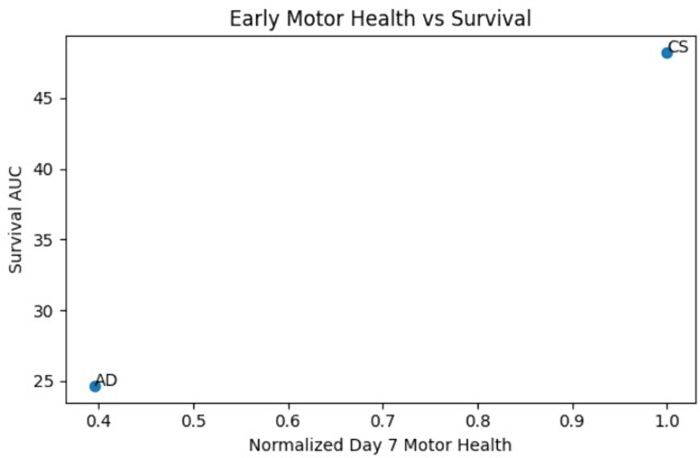
Figura 5: Asociación entre el rendimiento motor temprano y los resultados de supervivencia en un modelo de Drosophila de toxicidad por amiloide-β. Se representaron gráficamente los valores normalizados de la pendiente de escalada al día 7 frente al área bajo la curva (AUC) de supervivencia para moscas control Canton S (CS) y moscas que expresan amiloide-β (AD) (n = 2). Las moscas control mostraron un mayor rendimiento motor temprano y valores más altos de AUC de supervivencia en comparación con las moscas que expresan amiloide-β. Estos conjuntos de datos representativos ilustran una asociación entre el rendimiento locomotor temprano y los resultados de supervivencia. Haga clic aquí para ver una versión más grande de esta figura.
Archivo suplementario 1: Script de análisis de escalada FlyTrDT basado en Python, utilizado para la cuantificación semiautomatizada de la locomoción a partir de videos de geotaxis negativa. El script realiza un procesamiento de imágenes cuadro por cuadro, detección de centroides, extracción de trayectorias y cálculo de métricas de escalada, incluyendo pendiente de escalada, velocidad, longitud de la trayectoria, área de la trayectoria, número de paradas y número de giros.Haga clic aquí para descargar este archivo.
Archivo suplementario 2: Script de Python para la integración de datos de longevidad funcional motora y longevidad. El script realiza el cálculo de la fracción de supervivencia, el análisis del área bajo la curva (AUC) mediante el método trapezoidal, la normalización de los valores de la pendiente de escalada del día 7, la combinación de conjuntos de datos y la visualización gráfica de los resultados de rendimiento motor y supervivencia.Haga clic aquí para descargar este archivo.
Discusión
Aquí presentamos un protocolo que integra el análisis de la longevidad con la cuantificación semiautomatizada del período de buena salud motora en Drosophila melanogaster. La integración fiable de las mediciones de longevidad y locomoción depende en gran medida de la consistencia ambiental, la calidad del alimento y los procedimientos estandarizados de manejo entre los réplicas biológicos.7La variabilidad en la sequedad de los alimentos, las transferencias tardías o un registro inconsistente de la mortalidad pueden introducir picos tempranos de mortalidad y una mayor variación entre frascos, afectando así la reconstrucción de las curvas de supervivencia y la interpretación subsiguiente de los fenotipos de envejecimiento.
Durante el ensayo de geotaxis negativa, se requieren condiciones de iluminación constantes, posicionamiento de la cámara y alineación del tubo consistentes para garantizar una detección confiable del centroide durante el procesamiento de video. Se debe minimizar la exposición excesiva a CO₂ durante la clasificación, ya que la anestesia puede afectar tanto la longevidad como el desempeño locomotor. Al realizar mediciones conductuales repetidas en la misma cohorte, los ensayos deben llevarse a cabo a la misma hora del día para reducir la variabilidad circadiana. Un contraste de fondo inadecuado o una iluminación inconsistente pueden dificultar el umbralizado y la detección de contornos durante el análisis automatizado. Si se observa fragmentación del contorno o trayectorias del centroide inestables durante el procesamiento de video, mejore el contraste de fondo, reduzca los reflejos, estabilice el posicionamiento de la cámara y mantenga una iluminación uniforme en todas las grabaciones. Los artefactos persistentes de umbralizado se pueden minimizar ajustando el ángulo de grabación, reduciendo las sombras o asegurando que todo el tubo de escalada permanezca continuamente visible dentro del encuadre. La agrupación excesiva de moscas dentro del tubo puede dificultar la estimación precisa del centroide y debe minimizarse manteniendo tamaños de cohorte consistentes entre experimentos.
Los ensayos tradicionales de geotaxis negativa suelen cuantificar la proporción de moscas que alcanzan una altura predeterminada dentro de un intervalo de tiempo fijo, y se utilizan ampliamente para evaluar la disminución locomotora durante el envejecimiento y la neurodegeneración.5,6. En contraste, el presente flujo de trabajo semiautomatizado extrae una fase activa de escalada con movimiento ascendente y calcula la pendiente activa de escalada (píxeles/s) a partir de las trayectorias del centroide cuadro por cuadro. Dado que las posiciones del centroide se promedian en todas las moscas detectadas dentro de cada cuadro, no se resuelven las trayectorias locomotoras individuales ni la heterogeneidad conductual entre moscas. Este enfoque reduce la influencia de la latencia por sobresalto, las pausas transitorias y el comportamiento de agrupamiento, que afectan la puntuación manual basada en puntos finales. A diferencia de la puntuación convencional basada en puntos finales, el presente flujo de trabajo también proporciona mediciones continuas de pendiente ascendente (píxeles/s) que permiten la comparación cuantitativa del deterioro motor entre diferentes edades y genotipos. En los últimos tiempos, enfoques computacionales de seguimiento similares se han aplicado cada vez más para mejorar la objetividad y la consistencia en el análisis conductual de Drosophila mediante plataformas automatizadas de cuantificación locomotora.8,9,10,11,12.
Se deben considerar varias limitaciones adicionales. Las mediciones basadas en píxeles de la pendiente de escalada (píxeles/s) dependen de una calibración de cámara y una geometría de grabación consistentes entre experimentos. Diferencias en la distancia o resolución de la cámara pueden afectar los valores absolutos de la pendiente, lo que requiere la normalización respecto a controles internos. Además, aunque la disminución temprana de la función motora se asoció cualitativamente con una menor supervivencia en el modelo de β-amiloide presentado aquí, una validación más amplia en otros genotipos, intervenciones o tratamientos farmacológicos fortalecería la interpretación de la relación entre el desempeño motor y los resultados de supervivencia. Los conjuntos de datos representativos presentados aquí tienen como finalidad demostrar la implementación y la interpretación del flujo de trabajo, más que establecer un modelo predictivo generalizado en distintos contextos de enfermedad.
A pesar de estas limitaciones, este protocolo proporciona un marco reproducible y rentable para vincular métricas funcionales de longevidad saludable con resultados de supervivencia en estudios de envejecimiento. El método es fácilmente adaptable a manipulaciones genéticas, paradigmas de cribado farmacológico y modelos de neurodegeneración en los que el deterioro funcional precede a la mortalidad. Al integrar la cuantificación objetiva de la pendiente de escalada (píxeles/s) con un análisis de supervivencia estandarizado, este enfoque facilita la fenotipificación integral de las trayectorias de envejecimiento en Drosophila. Estudios futuros que incorporen genotipos neurodegenerativos adicionales, intervenciones farmacológicas y conjuntos de datos conductuales longitudinales podrían fortalecer aún más la utilidad del flujo de trabajo para el análisis integrado de la longevidad saludable13,14.
Divulgaciones
Los autores no tienen nada que revelar.
Agradecimientos
Este trabajo fue financiado con fondos de la Escuela de Biotecnología de Amrita, Amrita Vishwa Vidyapeetham, Amritapuri.
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Agar | Himedia | GRM666 | Agente solidificante |
| Ácido benzoico | Himedia | GRM488 | Conservante antimicrobiano |
| Canton-S | Bloomington Drosophila Stock Center | BDSC #1 | Estirpe de referencia silvestre |
| Tubo de escalada | Construido personalizado | N/A | Tubo cilíndrico transparente, altura de 12 cm × diámetro de 2 cm, plástico transparente o vidrio |
| Harina de maíz | Proveedor local | N/A | Preparación de alimento para moscas |
| Computadora de escritorio/portátil | Cualquier fabricante | Definido por el usuario | Procesador dual-core mínimo, ≥8 GB de RAM, sistema operativo compatible con Python 3.x |
| D-glucosa | Himedia | MB037 | Componente del alimento para moscas |
| elav-GAL4 | Bloomington Drosophila Stock Center | BDSC #458 | Conductor GAL4 pan-neuronal |
| Matplotlib | Biblioteca de código abierto | Version 3.5.2 | Gráficos y visualización |
| NumPy | Biblioteca de código abierto | Version 1.26.4 | Cálculos numéricos |
| OpenCV | Biblioteca de código abierto | Version 4.9.0 | Procesamiento de video |
| Pandas | Biblioteca de código abierto | Version 2.2.0 | Manejo de datos |
| Ácido propiónico | Himedia | GRM3658 | Conservante antifúngico |
| Python | Python Software Foundation | Version 3.12.1 | Ambiente de análisis |
| Scikit-learn | Biblioteca de código abierto | Version 1.4.2 | Análisis de regresión lineal |
| Cámara de teléfono inteligente / Cámara digital | Cualquier fabricante | Definido por el usuario | Grabación mínima de 30 cuadros/s, enfoque estable, posicionamiento perpendicular, resolución mínima de 1280 × 720 |
| Sacarosa | Himedia | GRM601 | Componente del alimento para moscas |
| UAS-APP.Aβ.E693G | Bloomington Drosophila Stock Center | BDSC #33774 | Modelo de mutación ártica humana de APP |
| Levadura | Himedia | RM027 | Suplemento nutricional |
Referencias
- López-Otín C, et al. The hallmarks of aging. Cell. 2013;153(6):1194-217.
- Caligiore D, Giocondo F, Silvetti M. The Neurodegenerative Elderly Syndrome (NES) hypothesis: Alzheimer and Parkinson are two faces of the same disease. IBRO Neurosci Rep. 2022;13:330-43.
- Buchman AS, Bennett DA. Loss of motor function in preclinical Alzheimer’s disease. Expert Rev Neurother. 2011;11(5):665-76.
- Sivanantharajah L, Mudher A, Shepherd D. An evaluation of Drosophila as a model system for studying tauopathies such as Alzheimer’s disease. J Neurosci Methods. 2019;319:77-88.
- Jones MA, Grotewiel M. Drosophila as a model for age-related impairment in locomotor and other behaviors. Exp Gerontol. 2011;46(5):320-5.
- Gargano JW, Martin I, Bhandari P, Grotewiel MS. Rapid iterative negative geotaxis (RING): a new method for assessing age-related locomotor decline in Drosophila. Exp Gerontol. 2005;40(5):386-95.
- Linford NJ, Bilgir C, Ro J, Pletcher SD. Measurement of lifespan in Drosophila melanogaster. J Vis Exp. 2013;(71):50068.
- Spierer AN, Yoon D, Zhu CT, Rand DM. FreeClimber: automated quantification of climbing performance in Drosophila. J Exp Biol. 2021;224(2).
- Taylor MJ, Tuxworth RI. Continuous tracking of startled Drosophila as an alternative to the negative geotaxis climbing assay. J Neurogenet. 2019;33(3):190-8.
- Cao W, et al. An automated rapid iterative negative geotaxis assay for analyzing adult climbing behavior in a Drosophila model of neurodegeneration. J Vis Exp. 2017;(127):56507.
- Liu H, et al. Automated rapid iterative negative geotaxis assay and its use in a genetic screen for modifiers of Aβ42-induced locomotor decline in Drosophila. Neurosci Bull. 2015;31(5):541-9.
- Rhodenizer D, et al. Genetic and environmental factors impact age-related impairment of negative geotaxis in Drosophila by altering age-dependent climbing speed. Exp Gerontol. 2008;43(8):739-48.
- Tsintzas E, Niccoli T. Using Drosophila amyloid toxicity models to study Alzheimer’s disease. Ann Hum Genet. 2024;88(5):149-65.
- O’Keefe L, Denton D. Using Drosophila models of amyloid toxicity to study autophagy in the pathogenesis of Alzheimer’s disease. Biomed Res Int. 2018;2018:5195416.
Reimpresiones y permisos
Este artículo ha sido publicado
Video próximamente