Este estudio desarrolla un sistema de seguimiento del punto de máxima potencia (MPPT) basado en redes neuronales artificiales (ANN) con soporte de almacenamiento por baterías para una estación de carga independiente de vehículos eléctricos alimentada por un sistema fotovoltaico bifacial. Además, el algoritmo de optimización basado en el comportamiento del ave secretaria (Secretary Bird Optimization Algorithm, SBOA) optimiza los parámetros del convertidor CC-CC, del filtro y del controlador PI para minimizar la distorsión armónica total (THD) y la desviación del voltaje en el bus de corriente continua (DC-bus).
Se requiere una suscripción a JoVE para ver este contenido. Inicie sesión o comience su prueba gratuita.
Artículo de investigación
Diseño de un convertidor CC-CC para una estación de carga de vehículos eléctricos autónoma alimentada por paneles fotovoltaicos bifaciales mediante el algoritmo de optimización Secretary Bird
En este artículo
Resumen
Resumen
En respuesta al creciente énfasis en la movilidad sostenible, este estudio presenta un sistema de carga para vehículos eléctricos (VE) basado en energías renovables e incorporando un sistema de almacenamiento de energía mediante batería en la estación (BES). El sistema emplea un arreglo fotovoltaico (PV) bifacial con un esquema de seguimiento del punto de máxima potencia asistido por una red neuronal artificial (ANN). Además, el algoritmo de optimización del ave secretaria (SBOA) se utiliza para optimizar los parámetros del convertidor CC-CC, del filtro y del controlador PI, con el fin de minimizar la distorsión armónica total (THD) mientras se mantiene una tensión estable en el bus de corriente continua. Se evaluaron cinco modelos de VE, incluyendo un modelo basado en batería de plomo-ácido (BMW i3) y cuatro modelos basados en baterías de iones de litio (Fiat 500e, Mercedes EQA 250, Volkswagen e-Golf y Hyundai Kona Electric). La configuración propuesta de seguimiento del punto de máxima potencia extrae la máxima energía del sistema fotovoltaico bifacial mientras mantiene una tensión estable en el bus de corriente continua bajo condiciones variables de entorno y carga. La validación mediante simulaciones en MATLAB/Simulink bajo tres escenarios de operación (irradiancia = 800–1000 W/m2; temperatura = 20–25 °C) demuestra una alta eficiencia de conversión, THD de 2,85 %, 2,26 % y 2,23 %, y una gestión de potencia robusta adecuada para estaciones de carga de VE fuera de la red.
Introducción
En la actualidad, la integración de fuentes renovables, principalmente solares, y estaciones de carga para vehículos eléctricos (VE) en el sistema de distribución es fundamental. Sin embargo, esta integración provoca problemas de calidad de energía (PQ) y requiere técnicas avanzadas de seguimiento del punto de máxima potencia (MPPT) para extraer energía de las fuentes renovables. Además, debido al rápido crecimiento en la adopción de vehículos eléctricos, se ha vuelto esencial contar con una infraestructura de carga rápida y confiable. El uso de estaciones de carga tradicionales conectadas a la red provoca emisiones de carbono, sobrecarga y problemas de calidad de energía (PQ). Asimismo, la integración de fuentes de energía renovable, como la solar, con los vehículos eléctricos puede ayudar a reducir las emisiones de carbono. No obstante, junto con la energía solar se considera el almacenamiento en baterías, ya que la energía solar es inherentemente inconsistente. Las técnicas de MPPT basadas en inteligencia artificial producen una mayor salida solar en comparación con los métodos convencionales de perturbación y observación (P & O).
Se propuso un nuevo algoritmo de control basado en un integrador generalizado de quinto orden amortiguado para sistemas fotovoltaicos conectados a la red, con el fin de transferir con precisión la potencia solar a la red con factor de potencia unitario, utilizando la optimización basada en la Psicología Humana.1Además, se empleó una estrategia de control óptimo basada en aprendizaje tipo ascenso de colina, aumentada con un filtro de Kalman óptimo-M adaptativo, para mejorar la extracción de potencia del sistema fotovoltaico.2Por otro lado, se empleó un algoritmo predictivo para gestionar y regular eficientemente la energía del sistema fotovoltaico integrado a la microrred. El sistema está configurado con una configuración de doble etapa 3φ3.
Mientras tanto, se desarrolló un nuevo sensor de voltaje con un enfoque de menor consumo de energía para extraer la potencia de salida máxima de un sistema fotovoltaico conectado a una estación de carga de vehículos eléctricos, con énfasis en la eficiencia y la velocidad 4. Sin embargo, se ideó un enfoque novedoso de autenticación de comandos para identificar ataques por inyección de datos fraudulentos que afectan específicamente las señales de control centralizado de despacho económico5. Además, se introdujo un enfoque avanzado para derivar mapas de saliencia a partir de arreglos interconectados de paneles solares y para evaluar el entorno en busca de sombreado6. Se presentó una estrategia de control para gestionar con éxito los problemas de calidad de potencia (PQ) en el UPQC con un sistema de almacenamiento de energía magnética superconductora, específicamente en relación con la carga proveniente de estaciones de carga de vehículos eléctricos7.
Además, el módulo fotovoltaico bifacial representa un desafío significativo para la viabilidad financiera de la energía fotovoltaica. Si bien los métodos de pronóstico para el rendimiento de sistemas fotovoltaicos monofaciales están bien establecidos, la adaptación de estos modelos a sistemas bifaciales aún se encuentra en desarrollo8,9. Asimismo, múltiples estudios han demostrado que la producción de energía en paneles fotovoltaicos bifaciales está influenciada por factores geométricos. Es fundamental considerar estos elementos al evaluar el funcionamiento de tecnologías bifaciales10,11,12,13,14,15. Por otro lado, se han desarrollado métodos de seguidor de punto de máxima potencia (MPPT) basados en P & O e inteligencia artificial, además del diseño de controladores mediante métodos de optimización16,17,18. El modelado y la simulación de sistemas fotovoltaicos bifaciales frente a los monofaciales se discuten detalladamente19. Mientras tanto, se han propuesto métodos MPPT basados en P & O y redes neuronales artificiales (ANN) para el diseño de estaciones de carga para vehículos eléctricos20,21. La estación de carga fotovoltaica para vehículos eléctricos fue diseñada para soportar diversos modelos mediante el MPPT P & O22. A continuación, el comportamiento del ave secretaria en relación con su supervivencia, como la búsqueda y caza de presas, se modela matemáticamente para el algoritmo SBOA23. Se presentó un nuevo convertidor reductor de corriente continua regulado por lógica difusa para la carga constante de una vivienda asistida por energía solar24. El diagrama de control directo de flujo y par introdujo lógica difusa para satisfacer la demanda de par del vehículo y optimizar el rendimiento del entrenamiento25.
Además, se realizó una revisión exhaustiva de las tendencias emergentes, incluida la tecnología de vehículo a red (V2G) y los sistemas de gestión energética controlados por inteligencia artificial, así como el papel de las fuentes renovables en las operaciones de vehículos eléctricos con respuesta a la red26. Asimismo, se desarrolló un nuevo método para abordar las incertidumbres en la generación de energía renovable, el comportamiento de carga de vehículos eléctricos y los precios del mercado27. Sin embargo, se analizaron las diferencias clave entre los vehículos eléctricos y los vehículos eléctricos autónomos compartidos en la tecnología V2G, con un novedoso método para estos últimos que presenta características distintivas, lo que potenció su papel en la integración V2G28.
Se han realizado varios estudios sobre estaciones de carga para vehículos eléctricos conectadas a la red y alimentadas por paneles fotovoltaicos monofaciales, utilizando métodos convencionales de seguimiento del punto de máxima potencia (MPPT), como P & O (indicado en Tabla 1), I & C, difuso y métodos de optimización metaheurística. Estos estudios se centraron bien en el sistema de extracción de potencia fotovoltaica, bien en la selección de parámetros del controlador. Sin embargo, existen pocas propuestas de sistemas fotovoltaicos monofaciales que integren MPPT basado en inteligencia artificial y selección óptima de parámetros para convertidores CC-CC, filtros y ganancias de control PI, todo dentro de un único marco, con el fin de mantener la estabilidad del voltaje del bus de corriente continua y reducir la distorsión armónica total (THD). Por lo tanto, esta brecha en la investigación motiva el desarrollo de un MPPT basado en redes neuronales artificiales (ANN) para paneles fotovoltaicos bifaciales y controladores optimizados para convertidores y filtros, con el objetivo de mejorar la calidad de la energía (PQ) en una estación de carga para vehículos eléctricos autónoma que opere bajo condiciones dinámicas. Este estudio presenta una arquitectura de carga autónoma con paneles fotovoltaicos bifaciales integrada a un controlador MPPT impulsado por una red neuronal artificial, diseñada para estaciones de carga de vehículos eléctricos en carreteras. El sistema está configurado para cargar cinco tipos de baterías de vehículos eléctricos22, incluyendo cuatro modelos de iones de litio: Hyundai Kona Electric, Volkswagen e-Golf, Fiat 500e, Mercedes EQA 250 y BMW i3, y una configuración de batería de plomo-ácido, respaldada por un módulo auxiliar de almacenamiento en batería que garantiza un funcionamiento estable bajo condiciones solares variables.
Las principales contribuciones del trabajo propuesto se pueden mencionar como sigue: (1) Desarrollo de una configuración fotovoltaica bifacial respaldada por BES que opera en modo aislado para suministrar energía a múltiples vehículos eléctricos y a una demanda de CA a nivel de estación mediante interfaces coordinados de CC/CA. Los paneles fotovoltaicos bifaciales capturan más energía desde las superficies frontal y trasera que los paneles monofaciales. (2) Implementación de un algoritmo MPPT basado en redes neuronales artificiales (ANN) que regula de forma adaptativa la relación de trabajo del convertidor elevador para extraer la máxima potencia solar disponible. (3) Optimización de los parámetros del convertidor CC-CC, los valores R L del filtro y las ganancias del controlador PI mediante el algoritmo de optimización del pájaro secretario (SBOA), con el objetivo de lograr una baja distorsión armónica total (THD) y un voltaje estable en el bus de CC durante variaciones de irradiancia y temperatura. (4) Validación mediante tres escenarios de operación que incluyen condiciones variables del entorno y de carga para evaluar la robustez del controlador y la eficiencia del sistema.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Protocolo
En esta investigación, se desarrolla un sistema autónomo de carga para vehículos eléctricos (VE) alimentado por un sistema fotovoltaico bifacial y un sistema de almacenamiento de energía por baterías (SAEB), como se muestra en la Figura 1, utilizando un método de seguidor del punto de máxima potencia (MPPT) controlado por una red neuronal artificial (ANN). Se utiliza un circuito equivalente de un solo diodo para modelar el arreglo fotovoltaico bifacial, teniendo en cuenta la temperatura, la resistencia en serie, la resistencia en derivación, la irradiancia solar y la irradiancia en el lado posterior. La salida del sistema fotovoltaico se suministra a la estación de carga para VE mediante un convertidor reductor-elevador de corriente continua (CC–CC), mientras que el SAEB contribuye a la regulación del voltaje del bus de corriente continua. El algoritmo de optimización basado en el comportamiento del ave secretaria (SBOA) se utiliza para optimizar las ganancias del controlador PI y los parámetros del filtro. La modelización de los componentes del sistema y la metodología propuesta se describen en las siguientes secciones.
Modelado de Componentes
1. Sistema fotovoltaico bifacial
Los módulos fotovoltaicos ayudan a alcanzar la corriente y el voltaje requeridos. En el presente estudio, se utilizaron dos módulos fotovoltaicos monofaciales para emular las características de generación de energía de matrices bifaciales bajo diferentes condiciones de albedo superficial9. La ganancia bifacial de la irradiación BGg se determina mediante la Ecuación (1)
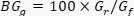 (1)
Aquí, la irradiación frontal es Gf, y la irradiancia posterior es Gr. La corriente máxima fotovoltaica bifacial es Imp, y el voltaje es Vmp. Finalmente, la salida producida por el sistema bifacial con el número elegido de módulos en serie Ns y en paralelo Np se da mediante la Ecuación (2). El control del sistema fotovoltaico se muestra en Figura 2
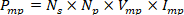 (2)
2. Sistema de almacenamiento de batería (BSS)
Las baterías son un medio crucial para almacenar energía eléctrica18. Este trabajo utiliza baterías de iones de litio como sistema de almacenamiento de energía. Entre las opciones disponibles de baterías recargables, este estudio se centra en las baterías de iones de litio, que se consideran óptimas para vehículos eléctricos debido a su eficiencia y densidad de potencia. Las ecuaciones (3) y (4) describen la batería de iones de litio con restricciones.
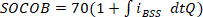 (3)
Las especificaciones del PV, la batería de almacenamiento y el convertidor se resumen en la Tabla 2, mientras que la Tabla 3 presenta la distribución del flujo de potencia entre el arreglo fotovoltaico, la unidad de almacenamiento de energía y las cargas conectadas.
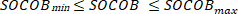 (4)
3. Convertidor de CC a CA
El inversor con punto neutro钳ado (NPC, por sus siglas en inglés) es ampliamente utilizado en sistemas modernos de conversión de energía para energías renovables. En comparación con la estructura convencional de dos niveles, la configuración NPC ofrece una menor distorsión armónica total (THD), una menor interferencia electromagnética y un esfuerzo de voltaje reducido en los dispositivos semiconductores. El enlace de corriente continua (CC) de esta topología se divide en tres niveles de potencial: +Vdc/2, 0 y -Vdc/2, mediante capacitores emparejados y diodos钳adores que forman la unión neutra. Al controlar adecuadamente la conmutación, el inversor genera tres estados de voltaje discretos en los terminales de salida, mejorando así la calidad de la forma de onda y la eficiencia de la conversión de potencia. El punto neutro del bus de CC en un inversor NPC desempeña un papel clave en el equilibrio de los voltajes de los capacitores y en garantizar el funcionamiento adecuado del inversor. El esquema de control del inversor se muestra en Figura 3.
4. Convertidor elevador de corriente continua a corriente continua
Los convertidores CC-CC elevan el voltaje de entrada en corriente continua a un voltaje de salida más alto controlando el ciclo de trabajo de un dispositivo de conmutación de alta frecuencia, manteniendo así la eficiencia. Tiene dos modos de operación. Durante el estado ON, el diodo está polarizado en inversa, y la fuente de entrada suministra energía al inductor, que la almacena como un campo magnético, mientras que el condensador de salida suministra energía a la carga. Durante el estado OFF, el diodo queda polarizado en directa. Aquí, la energía almacenada en el inductor se libera a través del diodo hacia el condensador conectado en la salida y hacia la carga, combinándose con la fuente de entrada para producir un voltaje de salida mayor que el voltaje de entrada. Al variar el ciclo de trabajo de la modulación por ancho de pulso (PWM), el voltaje de salida del convertidor varía según la relación  , donde D es el ciclo de trabajo. Se utiliza en sistemas solares, de celdas de combustible, de vehículos eléctricos y de almacenamiento.
Esquema de control de ANN para MPPT
En este trabajo, se selecciona un MPPT basado en una red neuronal artificial (ANN) para recopilar la potencia máxima generada por el sistema solar17. Los conjuntos de datos de irradiación y temperatura utilizados para el entrenamiento de la ANN se generaron en MATLAB/Simulink bajo condiciones ambientales variables de operación, correspondientes a niveles de irradiancia solar de 800–1000 W/m2 y rangos de temperatura de 20–25 °C, con un ciclo de trabajo (D). La ANN se entrena para minimizar el error cuadrático medio (MSE) entre las salidas obtenidas y requeridas (Op,  ) con el fin de extraer la máxima potencia del sistema fotovoltaico bifacial. Aquí, la irradiación solar y la temperatura se utilizan como entradas para la ANN, y el ciclo de trabajo es la salida para controlar el convertidor elevador. La estructura del modelo ANN desarrollado para el MPPT, tal como se muestra en Figura 4, se considera en este trabajo. Tabla Suplementaria 1 presenta las ventajas y desventajas del método propuesto en comparación con otros métodos estándar.
Una red neuronal artificial consta de tres capas principales: una capa de salida (OPL), una capa de entrada (IPL) y una capa oculta (HIL). Esto ayuda a transferir los datos entre la IPL y la HIL. Posteriormente, se genera mediante los pesos en los enlaces que conectan la IPL y la HIL. En este contexto, los cálculos se realizan con un sesgo determinado aplicado a la variable HL, y los resultados obtenidos se acumulan en la variable OPL. Aquí, se selecciona una red neuronal artificial de tipo LMBP [17]. Los pesos de conexión se ajustan durante el entrenamiento mediante la medición del error para alcanzar la salida deseada. En este caso, se utiliza LMBP para entrenar redes neuronales artificiales con el MSE como función de rendimiento. El algoritmo LMBP utiliza las derivadas obtenidas para actualizar los pesos, lo que muestra propiedades de aprendizaje eficaz y convergencia acelerada.
Cada neurona en una red de perceptrón multicapa tiene una función de sumación y una función de activación. Sin embargo, existen ciertos pesos numéricos (wpk) que conectan estas neuronas a través de los niveles. Cuando las entradas se multiplican por los pesos según se especifica en la Ecuación (5). Se considera la función sigmoide no lineal con minimización del MSE dada en la Ecuación (6).
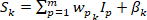 (5)
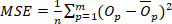 (6)
SBOA optimizó los parámetros del filtro y de control del sistema propuesto
Hoy en día, los algoritmos metaheurísticos desempeñan un papel clave en la resolución de problemas de ingeniería. Figura 5 muestra una clasificación de los algoritmos. El algoritmo SBOA23 imita el comportamiento del SB para sobrevivir en su hábitat natural. Las fases de exploración y explotación del comportamiento de caza del Ave Secretaria se modelan en el SBOA. La fase de exploración del algoritmo imita el comportamiento del SB al atrapar serpientes, mientras que su fase de explotación imita su comportamiento para esquivar depredadores como águilas. El proceso de solución comienza generando valores aleatorios dentro de sus límites respectivos para cada SB en la población, y calculando el valor de la función objetivo mediante la ejecución del modelo Simulink, tratando el valor de cada SB como un parámetro de diseño. En función del valor objetivo, cada SB cambia su posición para representar una solución mejor. A continuación se describe la modelización matemática del SBOA:
Fase inicial de preparación
Primero, es necesario identificar las soluciones iniciales que se utilizaron para comenzar la búsqueda de una minimización típica de la función objetivo F(Y). En este caso, la población aleatoria inicial Y = [Y1, Y2, ......YN] de SB se forma mediante N soluciones iniciales. La ecuación (7) inicializa la población y Yi representa una solución.
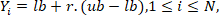 (7)
Donde los límites inferior y superior de las variables de elección se denotan mediante lb y ub. En [0, 1], r es un número aleatorio. N es la dimensión del problema. Además, el valor de aptitud de la solución Fi = F(Yi) se utiliza para cuantificar la calidad de Yi.
Estrategia de caza de los SB
Encontrar, comer y atacar a la presa son las tres fases principales de la caza del SB. Todo el proceso de caza se ha dividido en tres intervalos de tiempo iguales: t < 1/3T, 1/3T < t < 2/3T y 2/3T < t < T. Aquí, t es la iteración actual y T es el número máximo de iteraciones. Estos intervalos corresponden a las tres fases de la depredación del SB: búsqueda, consumo y ataque a la presa. Estas divisiones se basan en las estadísticas biológicas de las fases de caza del ave y en la duración temporal de cada fase. Por consiguiente, cada fase del SBOA se modela de la siguiente manera:
En busca de presas
El SB debe cazar presas desde una distancia segura durante esta fase. Para recopilar datos suficientes en toda la región de búsqueda, el primer paso en los algoritmos de optimización requiere una exploración más intensa. Utilizando las posiciones de los otros dos SB como guía, el SB puede investigar regiones posibles adicionales. Para aumentar aún más la diversidad del algoritmo, se introducen así procesos de mutación diferencial. Cuando t es menor que 1/3 de T, se utiliza la Ecuación (8) para actualizar la posición de cada individuo. Buscará, consumirá y atacará a las presas. Por consiguiente, cada fase del SBOA se modela de la siguiente manera:
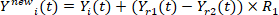 (8)
Donde, Yi(t) es la posición actual del iº SB, Ynewi(t) proporciona la solución actualizada, dos individuos Yi(t), Yr2(t) se seleccionaron aleatoriamente de la población existente. Un vector aleatorio, para la estrategia de selección de parámetros, R1 tiene 1 × N seleccionado aleatoriamente del intervalo [0, 1] para lograr un equilibrio efectivo entre las fases de explotación y exploración. La solución actualizada se considera únicamente si produce un valor objetivo mejorado en comparación con la solución obtenida previamente.
Consumo de presas
SB utiliza una agilidad ágil y se mueve para mantenerse cerca de la serpiente tras detectar una posible presa. La paciencia de la presa se aprovechará para disminuir sus defensas, observándola y atrayéndola mientras giran a su alrededor. Otros SB ajustan su postura cerca de la presa. El éxito en la caza aumentará significativamente con este enfoque. La ecuación (9) ilustra cómo se utiliza el movimiento browniano (B) para simular el movimiento aleatorio de SB cuando 1/3 T < t < 2/3 T.
 (9)
Donde B se implementa en MATLAB utilizando la distribución normal estándar mediante el vector generado aleatoriamente r(1,M). Luego, los SB utilizan la Ecuación (10) para actualizar sus posiciones.
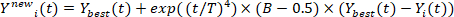 (10)
Donde, Ymejor(t) es la mejor solución y el factor de escala exponencial exp((t/T)4) se elige para aumentar la capacidad de explotación en cada iteración.
Atacar a la presa
Después de consumir continuamente, la víctima se quedará sin energía. Las aves secretarias deben lanzar el ataque ahora. Aquí, se simulan diferentes métodos de ataque, como pasos incessantes o saltos largos esporádicos en un breve período de tiempo, utilizando la técnica de vuelo de Lévy. Las características se describen mediante las ecuaciones (11) y (12). En este momento, las opciones candidatas están cerca de la respuesta óptima porque las SB se acercan rápidamente a la presa. Este plan se implementará cuando t > 2/3T.
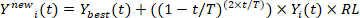 (11)
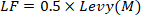 (12)
Donde, LF representa la estrategia de vuelo de Levy y 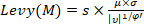 , s= 0.01, y φ = 1.5 son valores fijos. μ y υ son valores arbitrarios que se encuentran en [0, 1]. Donde, τ denota gamma y η = 0.5, el factor de ponderación 0.5 fue adoptado, según se propuso en la formulación original del SBOA, para regular el tamaño del paso y mantener un equilibrio entre grandes saltos exploratorios y refinamientos locales. Tabla 4 presenta los valores utilizados para la ANN y el algoritmo SB en el sistema desarrollado.
Estrategia de escape para SB
Al cazar otras presas en la naturaleza, los SB corren el riesgo de ser cazados. Águilas, halcones, zorros y chacales son los principales adversarios con los que deben enfrentarse. Deben emplear una variedad de técnicas de evasión para protegerse a sí mismos o a sus presas cuando perciben peligro. Este algoritmo simula los métodos de escape mediante la modelación de modos de carrera (D2) y camuflaje (D1). Al enfrentar adversarios, los pájaros secretario inicialmente se mezclan con su entorno para mantenerse a salvo. Aquí, los pájaros secretario procuran evitar óptimos locales en los algoritmos al actualizar sus posiciones alrededor de la presa (el mejor individuo). Utilizarán tácticas de vuelo o de carrera rápida para mantenerse a salvo si no logran evadir al enemigo. Como referencia, se selecciona un individuo aleatorio Yrand como líder para evitar quedar restringido a un óptimo local. Las ecuaciones (13) y (14) son utilizadas por los pájaros secretario para actualizar sus posiciones. El diagrama de flujo del SBOA se muestra en Figura 6.
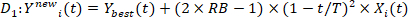 (13)
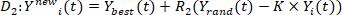 (14)
Representación de las variables de diseño
Las variables del problema en este estudio incluyen los parámetros de diseño, como las ganancias del controlador PI de los convertidores CC-CC, así como las resistencias y las inductancias de los filtros y convertidores. La ecuación (15) muestra la representación de las variables de control. Los límites de los parámetros de control se enumeran en la Tabla Suplementaria 2.
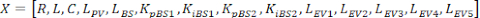 (15)
Función de ajuste (FF)
Se seleccionó la minimización de THD como la función objetivo (Obj) en este estudio. El valor máximo de FF corresponde al valor mínimo de Obj, dado en las ecuaciones (16) y (17).
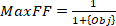 (16)
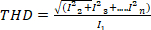 (17)
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Resultados
El sistema fotovoltaico bifacial autónomo propuesto con MPPT basado en ANNC para una estación de carga de vehículos eléctricos fue construido en Simulink/Matlab 2022b y ejecutado en un Intel Core i7 con 16 GB de RAM. Las clasificaciones seleccionadas del sistema y de la carga del vehículo eléctrico se muestran en la Tabla 2 y la Tabla Suplementaria 3. En este trabajo, se utilizan tres casos enumerados en la Tabla 5 con diversas permutaciones de irradiación solar (G), temperatura (T), car...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Discusión
En general, los resultados indican que este trabajo de investigación contribuye al campo científico mediante la introducción de una estrategia de control novedosa y optimizada que mejora la producción solar, aumenta la calidad de la energía (PQ) y apoya una infraestructura sostenible para la carga de vehículos eléctricos (EV) adecuada para carreteras. El seguidor del punto de máxima potencia (MPPT) basado en redes neuronales artificiales (ANN) con filtro optimizado mediante el algoritmo SBOA, así como los convertidores y...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Divulgaciones
Los autores no tienen conflictos de intereses que declarar.
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Convertidor CC–CA | MathWorks | Documentación del convertidor trifásico de tres niveles de Simscape Electrical: https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | Modelo de convertidor trifásico, de tres niveles y con punto neutro acoplado, de CC–CA. |
| Convertidor CC–CC | MathWorks | Documentación del convertidor elevador (boost) de Simscape Electrical: https://www.mathworks.com/help/sps/ref/boostconverter.html | Modelo de convertidor elevador (boost) CC–CC utilizado para regular el voltaje de salida del sistema fotovoltaico. |
| Batería EV1 | MathWorks | Documentación del modelo de batería: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Batería de plomo-ácido simulada que representa a EV1. |
| Baterías EV2–EV5 | MathWorks | Documentación del modelo de batería: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Modelos de baterías de iones de litio simuladas que representan a EV2, EV3, EV4 y EV5. |
| MATLAB/Simulink | MathWorks | Software; https://www.mathworks.com/products/simulink.html | Entorno de software utilizado para modelar y simular la estación de carga para vehículos eléctricos alimentada por energía fotovoltaica. |
| Simscape Electrical | MathWorks | Software; https://www.mathworks.com/products/simscape-electrical.html | Biblioteca de componentes utilizada para modelar los convertidores de potencia, la red eléctrica y el sistema de control asociado. |
| Panel solar | Waaree Energies Ltd.; modelado en MATLAB/Simulink | Modelo WSM-315. Información del producto Waaree: https://www.waaree.com/solar-pv-modules/; Modelo del Asesor de Sistemas (System Advisor Model): https://sam.nrel.gov/ | Los parámetros del panel solar WSM-315 se ingresaron como un módulo fotovoltaico definido por el usuario, utilizando datos de la hoja técnica de Waaree y del Modelo del Asesor de Sistemas del NREL. |
| Batería de almacenamiento | MathWorks | Documentación del modelo de batería de plomo-ácido: https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | Batería de plomo-ácido simulada utilizada como sistema estacionario de almacenamiento de energía. |
Referencias
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.