Este protocolo describe la adquisición sincronizada, la anotación y la segmentación temporal de datos de IMU de dispositivos portátiles en la muñeca para generar un conjunto de datos de referencia que permita validar la evaluación mediante aprendizaje automático de la técnica de higiene de manos en 3 pasos. Las etiquetas del observador y las señales de marcadores temporales proporcionan anotaciones por etapas reproducibles, que apoyan el desarrollo futuro de algoritmos de detección del movimiento mediante dispositivos portátiles para ofrecer retroalimentación en tiempo real a los profesionales de la salud.
Artículo de método
Monitoreo en tiempo real de la técnica de higiene de manos mediante una pulsera con sensores de movimiento y aprendizaje automático
En este artículo
Resumen
Resumen
El personal sanitario (HCP) frecuentemente no realiza las técnicas recomendadas de higiene de manos (HH), lo que compromete la prevención de infecciones. El dispositivo en forma de pulsera propuesto tiene como finalidad dispensar antisépticos en el punto de atención, a la vez que proporciona retroalimentación en tiempo real sobre la ejecución de la técnica de higiene de manos. La retroalimentación en tiempo real será generada por un algoritmo que clasifica los movimientos manuales por etapas a partir de sensores inerciales colocados en la muñeca. Actualmente, este algoritmo se encuentra en fase de validación mediante la evaluación de su validez concurrente frente a un patrón de oro: un observador capacitado que evalúa la técnica de higiene de manos. El presente estudio se centra en el desarrollo y validación del protocolo de adquisición y anotación de datos necesario para el entrenamiento del algoritmo y la evaluación de validez concurrente antes de su implementación clínica en tiempo real. El protocolo describe la recopilación sincronizada de datos mediante un IMU con marcadores temporales para delimitar los límites de cada etapa, emparejando grabaciones segmentadas de sensores de muñeca con etiquetas de corrección asignadas por el observador a cada movimiento. El desarrollo del modelo aprovecha arquitecturas de modelos de secuencias capaces de etiquetado denso de series temporales, y su rendimiento se cuantificará mediante métricas de clasificación por movimiento (por ejemplo, puntuación F1) y criterios de superposición de segmentos (por ejemplo, intersección sobre unión), para reflejar tanto las decisiones de corrección como la calidad de la segmentación temporal. Los resultados secundarios incluyen el rendimiento en la dispensación de antiséptico, la oportunidad y usabilidad de la retroalimentación, y la aceptabilidad por parte del usuario dentro de los flujos de trabajo clínicos. Los datos recopilados de una muestra diversa de trabajadores sanitarios, compuesta por múltiples ejecuciones supervisadas por participante, respaldarán los análisis de validez concurrente para determinar la precisión del dispositivo y su potencial para mejorar los programas existentes de higiene de manos y reducir las infecciones asociadas a la atención sanitaria.
Introducción
La higiene de manos (HM) es la estrategia más simple, efectiva y menos costosa para prevenir las infecciones asociadas a la atención sanitaria (IAAS), que son reconocidas como un importante problema de salud pública mundial1. Sin embargo, el cumplimiento de esta práctica sigue siendo inferior al ideal en todo el mundo2,3. En este sentido, los programas de control de infecciones deben monitorear no solo las tasas de cumplimiento basadas en oportunidades, sino también la calidad de la técnica de higiene de manos (HM), lo que implica seguir los pasos recomendados y la duración adecuada para que el antiséptico actúe4.
En cuanto a la técnica, la OMS recomienda la técnica de 6 pasos para la higiene de manos (HH) para garantizar su eficacia. Los pasos son: (1) frotar las palmas de las manos entre sí con un movimiento rotacional; (2) frotar la palma de la mano derecha contra el dorso de la mano izquierda entrelazando los dedos; (3) frotar las palmas de las manos entre sí con los dedos entrelazados; (4) frotar los dorsos de los dedos de una mano en la palma de la mano opuesta sosteniendo los dedos y moviéndolos hacia adelante y hacia atrás, y viceversa; (5) frotar el pulgar derecho utilizando la palma izquierda con un movimiento circular, y viceversa; (6) frotar las puntas de los dedos de la mano izquierda en la palma de la mano derecha con movimientos circulares, y viceversa5,6.
Sin embargo, la evidencia sobre la eficacia relativa y la factibilidad de las técnicas recomendadas por la OMS sigue siendo incompleta. En particular, una revisión sistemática reciente evaluó la eficacia de la técnica de HH en 6 pasos de la OMS para reducir la carga bacteriana en las manos de los profesionales de la salud y la comparó con enfoques alternativos reportados en la literatura internacional. Aunque la técnica de HH en 6 pasos demostró reducciones en la carga bacteriana, la revisión concluyó que la evidencia que identifica la técnica más eficaz y práctica aún no es definitiva, y que la investigación sobre la técnica de HH requiere una mejor estandarización entre los estudios7. Paralelamente, la técnica de HH en 3 pasos ha sido promovida globalmente por múltiples autores. Sus pasos son: (1) cubrir todas las superficies de las manos; (2) realizar frotamiento rotacional de las puntas de los dedos sobre la palma opuesta de forma alternada; y (3) realizar frotamiento rotacional de ambos pulgares8,9,10. Los pasos se ilustran en Figura 1.
En consonancia con estos avances, un ensayo controlado aleatorizado cuantificó las oportunidades de higiene de manos en 12 unidades hospitalarias de EE. UU. (n = 2.923). De estas oportunidades, 1.516 (51,9 %) ocurrieron en el grupo de intervención, que recibió formación en la técnica de higiene de manos en 3 pasos9, y 1.407 (48,1 %) ocurrieron en el grupo control, que recibió educación convencional alineada con la técnica de 6 pasos de la OMS. El grupo de intervención mostró una mayor adherencia a los «Cinco Momentos de la OMS» y a la técnica de 3 pasos. Aunque se informó que las reducciones en unidades formadoras de colonias no fueron significativamente diferentes en cuanto al resultado microbiológico principal (p = 0,029), la adherencia observada a la higiene de manos fue considerablemente mayor en el grupo de intervención (51,7 %) en comparación con el grupo control (12,7 %).
La técnica HH de 3 pasos produjo una mayor reducción log10 en unidades formadoras de colonias (mediana 4,45, RIQ 4,04–5,15) que la técnica de seis pasos (mediana 3,91, RIQ 3,69–4,62; p = 0,021)8. Notablemente, en ambos estudios, las reducciones en el recuento de colonias no difirieron significativamente entre las técnicas, y ambos estudios respaldan la conclusión de que el método de 3 pasos es efectivo cuando se realiza correctamente8,9.
A partir de esta evidencia, la investigadora principal y su grupo de investigación evaluaron y demostraron la eficacia de la técnica de higiene de manos en 3 pasos entre profesionales de la salud en un hospital docente e investigativo de la región Centro-Oeste de Brasil. En ese estudio, una evaluación microbiológica de las manos de los participantes no mostró crecimiento de microorganismos potencialmente patógenos tras la correcta realización de la técnica en 3 pasos durante 15 s. Estos hallazgos respaldaron la eficacia de la técnica11,12.
Dadas las cuestiones globales descritas anteriormente, el presente estudio se centra en el desarrollo de un producto tecnológico relacionado con la higiene de manos, destinado a aumentar el cumplimiento por parte de los profesionales de la salud mediante el uso de una pulsera capaz de dispensar antiséptico mediante una orden verbal en el punto de atención y proporcionar retroalimentación sobre la calidad de la técnica de higiene de manos realizada (Figura 2), con una pantalla que puede desconectarse fácilmente del depósito, permitiendo que la parte del depósito se someta a desinfección de alto nivel según sea necesario. Cabe señalar además que la propuesta presentada aquí se encuentra actualmente sometida bajo una solicitud de modelo de utilidad (privilegio de patente) en trámite ante el Instituto Nacional de Propiedad Industrial de Brasil (INPI) bajo el número BR 20 2022 001267 4. Por tanto, es fundamental validar el algoritmo de la pulsera para garantizar que proporcione una evaluación confiable y válida de los tres pasos de la higiene de manos, con la capacidad de distinguir con precisión entre ejecuciones correctas e incorrectas de la técnica. La validez de criterio se refiere a la capacidad de un método para corresponder con otras mediciones que se recopilan con el fin de estudiar el mismo concepto. La validez de criterio intenta evaluar con qué precisión una nueva medida puede predecir un concepto o criterio previamente validado13.
La validez relacionada con el criterio describe el grado en que un procedimiento de medición se corresponde con otras mediciones destinadas a evaluar el mismo constructo subyacente, y, dentro de este marco, se utiliza para evaluar si un instrumento novedoso se alinea con un estándar de referencia establecido, previamente validado y confiable (criterio). La validación relacionada con el criterio requiere (1) seleccionar un criterio apropiado y conceptualmente relevante y (2) verificar independientemente la validez del criterio14. Cuando el estándar de referencia se obtiene al mismo tiempo que el instrumento que se evalúa, la validez relacionada con el criterio generalmente se considera concurrente, mientras que se considera predictiva cuando el estándar de referencia se mide en un momento posterior; esta distinción también puede estar guiada por el propósito previsto de la evaluación15.
Por consiguiente, la fuerza del acuerdo entre el instrumento y una medida externa de estándar dorado puede evaluarse mediante análisis estadístico. Dicho análisis cuantifica típicamente la asociación o concordancia entre el instrumento bajo estudio y el criterio externo (estándar dorado) utilizando medidas apropiadas de asociación o concordancia14.
Para el constructo específico de cumplimiento de la higiene de manos (HH), la observación directa, implementada mediante el registro sistemático de las oportunidades de higiene de manos y la evaluación de la calidad de la técnica por observadores capacitados, es ampliamente considerada como el estándar de oro para la evaluación de criterios16 y es fuertemente recomendada por la Organización Mundial de la Salud (OMS)5.
En este trabajo, el investigador actuó como observador capacitado para evaluar la técnica de higiene de manos (HH) de los participantes. El investigador principal es un experto reconocido en la prevención y el control de infecciones asociadas a la atención sanitaria, con una experiencia particular en el cumplimiento de los Cinco Momentos para la Higiene de las Manos de la OMS5.
Para permitir una evaluación objetiva y por etapas de la ejecución de la técnica, el presente estudio integra una evaluación observacional de referencia con sensores inerciales portátiles en la muñeca y un procedimiento riguroso para la delimitación temporal de cada paso. Los límites de los pasos se determinan durante la adquisición de datos utilizando una IMU dedicada de marcadores temporales operada por un investigador colaborador, quien indica el inicio o final de cada paso y anota las transiciones entre pasos mediante breves eventos de golpeteo. Estos eventos de golpeteo se detectan posteriormente mediante una canalización de detección de picos en Python y se utilizan para segmentar las grabaciones de la IMU de la muñeca en instancias del Paso 1, Paso 2 y Paso 3. Las señales resultantes, segmentadas por pasos, se asocian luego con etiquetas binarias asignadas por observadores (correcto o incorrecto) a nivel de movimiento. Este diseño permite modelar la evaluación de la técnica HH como una tarea de etiquetado densa de series temporales seguida de una clasificación a nivel de paso.
Los modelos de secuencia basados en transformadores son particularmente adecuados para esta formulación del problema porque la autoatención puede representar dependencias temporales en señales de sensores portátiles y puede acomodar predicciones de secuencia a secuencia cuando las etiquetas supervisoras se definen con una resolución temporal fina17. El rendimiento del modelo se cuantifica utilizando métricas de clasificación a nivel de movimiento (por ejemplo, puntuación F1) junto con criterios de superposición a nivel de segmento (por ejemplo, intersección sobre unión), capturando así tanto (i) la corrección de las decisiones técnicas como (ii) la calidad de la segmentación temporal.
Aunque el objetivo final del sistema propuesto es proporcionar retroalimentación automatizada en tiempo real durante la realización de la higiene de manos en entornos clínicos, el presente estudio se centra en los procedimientos de adquisición, anotación y segmentación temporal necesarios para generar el conjunto de datos de referencia para el entrenamiento y la validación de algoritmos posteriores. Por lo tanto, el objetivo principal de este trabajo es establecer y validar un protocolo reproducible para recopilar datos sincronizados de sensores inerciales y anotaciones generadas por observadores que puedan servir como verdad fundamental para el desarrollo futuro de aprendizaje automático.
Los datos se recopilaron en la Escuela de Ingeniería, Campus de Sao Joao da Boa Vista, Universidad Estatal de São Paulo (UNESP). Participaron cincuenta profesionales (n = 50): estudiantes (n = 20), miembros del profesorado (n = 18), personal técnico administrativo (n = 10) y trabajadores de servicios generales (n = 2). El conjunto final de datos comprendió 1.500 ejecuciones de la técnica de HH de 3 pasos. Se instruyó a los participantes para que realizaran la técnica de HH de 3 pasos en tres escenarios distintos, administrados por el investigador principal, quien actuó como evaluador de referencia para la ejecución correcta.
Antes de la recopilación de datos, se invitó a los participantes potenciales a formar parte del estudio y se les proporcionó una explicación detallada sobre los objetivos y procedimientos del mismo. Los participantes fueron reclutados de la comunidad de la FESJ/UNESP, incluyendo estudiantes de pregrado y posgrado, miembros del profesorado, personal administrativo y trabajadores de servicios generales. Los participantes elegibles eran adultos (≥18 años), capaces de comprender y realizar el procedimiento de higiene de manos, y dispuestos a otorgar un consentimiento informado por escrito antes de participar.
Después de obtener el consentimiento informado por escrito, un asistente de investigación del Departamento de Ingeniería Eléctrica colocó un sensor de captura de movimiento en la muñeca preferida por el participante (derecha o izquierda). Durante todo el proceso de recopilación de datos, el investigador colaborador permaneció presente para brindar apoyo técnico, incluyendo garantizar una transmisión de señal confiable y monitorear la variabilidad de la señal.
Protocolo
Este protocolo experimental fue aprobado por el Comité Institucional de Ética en Investigación del Hospital Universitario. Se solicitó a los participantes que aceptaron participar firmar el Formulario de Consentimiento Informado de acuerdo con la Resolución N.º 466/2012 del Consejo Nacional de Salud de Brasil18. Los reactivos y el equipo utilizados se enumeran en la Tabla de Materiales.
1. Preparación del entorno de recopilación de datos
- Coloque una computadora portátil, un teléfono inteligente montado en un soporte y una silla frente al asistente de investigación.
- Coloque una computadora portátil y una silla frente al observador capacitado.
- Coloque un taburete al lado del observador capacitado y coloque el IMU marcador temporal sobre él para que sea fácilmente accesible.
- Fije el IMU marcador temporal a la superficie del taburete utilizando cinta adhesiva.
- Coloque una botella de desinfectante de manos a base de alcohol, toallitas húmedas, crema hidratante, el IMU de muñeca y un cronómetro sobre el banco frente al participante.
- Coloque un recipiente para residuos al lado del participante.
2. Verificación de la conectividad de la aplicación (por parte del asistente de investigación)
- Asegúrese de que el nivel de batería del teléfono inteligente permanezca por encima del 80 %.
- Asegúrese de que la IMU usada en la muñeca esté completamente cargada.
- Asegúrese de que la IMU del marcador temporal esté completamente cargada.
- Asegúrese de que la aplicación "Mantener activo" esté activa.
- Inicie la aplicación BSL Capture, desarrollada en el Laboratorio de Señales Biomédicas (LSBio/UFSCar), y espere hasta que finalice el escaneo de dispositivos Bluetooth.
- Verifique que ambas IMU aparezcan en la lista de dispositivos disponibles en la pantalla principal.
- Confirme que el estado de conexión de ambas IMU se muestre como "Conectado" y que los datos de los sensores en tiempo real se actualicen continuamente antes de comenzar la adquisición de datos.
- Confirme que todo el flujo de trabajo de adquisición y procesamiento mostrado en Figura 3 esté operativo antes de iniciar la grabación del participante.
- Antes de iniciar la adquisición de datos, verifique que ambas IMU portátiles (WitMotion WT901BLECL) estén funcionando con la configuración predeterminada del fabricante, grabando continuamente las señales del acelerómetro y giroscopio triaxiales, con un rango de medición del acelerómetro de ±6 g, un rango de medición del giroscopio de ±2000 °/s y una frecuencia efectiva de muestreo de aproximadamente 25 Hz. No se aplica ningún filtro adicional a nivel de hardware durante la adquisición de datos.
3. Preparación del observador entrenado
- Asegúrese de que cada participante complete las tres fases de recolección de datos individualmente, sin la presencia de ningún otro participante en la habitación durante la adquisición de señales.
- Asigne un único observador capacitado para instruir y supervisar a cada participante.
- Registre la clasificación de cada paso de la técnica HH de tres pasos en una hoja de cálculo dedicada.
- Asegúrese de que el observador capacitado tenga una vista clara de la técnica de higiene de manos del participante y acceso cómodo al IMU marcador temporal.
- Evalúe cada paso de la técnica de higiene de manos de acuerdo con el protocolo estandarizado de higiene de manos en tres pasos9. Clasifique cada paso como correcto o incorrecto según los criterios de evaluación predefinidos.
NOTA: La hoja de cálculo está organizada para incluir el ID del participante, el número de ejecución de la técnica de higiene de manos (1–10 para cada una de las tres fases de recolección de datos) y la clasificación de los pasos 1, 2 y 3 de la técnica de higiene de manos. Registre la clasificación de cada paso como correcto o incorrecto.
4. Preparación del participante (por el asistente de investigación)
- Permita que el participante se siente en una silla frente al banco preparado.
- Indique al participante que coloque ambos antebrazos sobre el banco.
- Pida al participante que elija la muñeca preferida para la colocación del IMU de muñeca.
- Ajuste el IMU de muñeca a la muñeca elegida por el participante utilizando la correa de Velcro, asegurándose de que quede firme y estable sin causar molestias.
- Coloque un cronómetro visible o un temporizador digital sobre el banco, dentro del campo visual del participante.
- Realice todas las sesiones de adquisición de datos en el mismo laboratorio, con iluminación artificial constante y con el aire acondicionado funcionando durante todas las sesiones experimentales para mantener condiciones ambientales consistentes.
5. Procedimiento de recopilación y registro de datos (por el observador capacitado)
NOTA: En Figura 4 se presenta una visión general del flujo de trabajo completo de recopilación de datos. El protocolo consta de tres fases secuenciales de adquisición: (1) instrucción verbal, (2) demostración de la técnica correcta y (3) ejecución de patrones predefinidos de errores. En cada fase, los participantes realizan 10 repeticiones de la técnica de higiene de manos en tres pasos. Durante todas las fases, el observador capacitado evalúa la corrección de cada paso y genera marcadores temporales utilizando la IMU de marcadores temporales para apoyar la segmentación posterior de las señales y la anotación del conjunto de datos resultante. Figura 3 resume el flujo de trabajo completo de adquisición, procesamiento, segmentación y generación del conjunto de datos.
- Fase inicial de recopilación de datos
- Describa verbalmente cada paso de la técnica HH de 3 pasos al participante (Figura 1).
- Indique explícitamente: «Realice cada uno de los tres pasos durante al menos 5 s, de modo que la técnica completa dure al menos 15 s».
- Indique al participante que supervise el cronómetro colocado frente a él.
- Indique al participante que realice la técnica HH de 3 pasos 10 veces, permitiendo un intervalo de descanso entre cada ejecución completa de la técnica HH.
- Toque una vez el IMU marcador temporal inmediatamente después de completar cada paso de HH para generar una referencia temporal utilizada durante el proceso de segmentación.
- Asegúrese de que el observador capacitado evalúe cuidadosamente la calidad de cada paso de HH realizado y lo registre en la hoja de cálculo como correcto o incorrecto.
- En la quinta ejecución de la técnica HH de 3 pasos, recuérdele al participante que realice cada paso durante al menos 5 s.
- Supervise la visualización en tiempo real de la señal en la aplicación del teléfono inteligente y confirme que los paquetes de datos se reciban continuamente desde ambos IMU durante toda la sesión de grabación. Si se detecta pérdida de paquetes, desconexión del sensor o mala calidad de la señal, interrumpa la grabación, restablezca la conexión Bluetooth si es necesario y repita la adquisición para garantizar una grabación de señal completa y confiable.
- Segunda fase de recopilación de datos
- Asegúrese de que el observador capacitado demuestre la ejecución correcta de la técnica HH de 3 pasos (Figura 1).
- Asegúrese de que el observador capacitado demuestre cada paso lentamente y a plena vista del participante, repitiendo cualquier paso según sea necesario hasta que el participante indique que lo ha comprendido.
- Asegúrese de que el observador capacitado señale los puntos de contacto críticos y los errores comunes durante la demostración.
- Indique explícitamente: «Realice cada uno de los tres pasos durante al menos 5 s, de modo que la técnica completa dure al menos 15 s, siguiendo la demostración práctica realizada por el observador capacitado».
- Indique al participante que realice 10 repeticiones de la técnica HH de 3 pasos.
- Evalue la corrección de cada paso de la técnica HH de 3 pasos.
- Genere marcadores temporales utilizando el IMU marcador temporal después de cada paso de HH.
- Supervise la transmisión de la señal en tiempo real durante toda la sesión de adquisición. Si se detecta pérdida de paquetes, desconexión del sensor o mala calidad de la señal, interrumpa la grabación y repita la adquisición tras restablecer la transmisión normal de la señal.
- Asegúrese de que el observador capacitado demuestre la ejecución correcta de la técnica HH de 3 pasos (Figura 1).
- Tercera fase de recopilación de datos
- Asegúrese de que el observador capacitado demuestre el patrón de error que debe realizar el participante.
- Asegúrese de que el observador capacitado aplique los Patrones de Error 1, 2, 3 y 4 de forma secuencial.
- Asigne los Patrones de Error 1–4 secuencialmente a participantes sucesivos y repita el ciclo después del participante 4.
- Asegúrese de que el observador capacitado demuestre los patrones de error, definidos como sigue:
- Patrón de Error 1: Para el Paso 1, cubra únicamente las palmas y omita las superficies restantes de las manos. Para el Paso 2, frótese las puntas de los dedos excluyendo los pulgares. Para el Paso 3, mueva los pulgares hacia adelante y hacia atrás sin fricción rotacional.
- Patrón de Error 2: Para el Paso 1, omita cubrir el dorso de la mano izquierda. Para el Paso 2, frótese únicamente las puntas de los dedos índice, medio y anular, excluyendo los meñiques y los pulgares. Para el Paso 3, realice únicamente una fricción rotacional parcial de los pulgares.
- Patrón de Error 3: Para el Paso 1, omita cubrir el dorso de la mano derecha. Para el Paso 2, frótese únicamente las puntas de los dedos de la mano derecha. Para el Paso 3, realice fricción rotacional únicamente del pulgar derecho.
- Patrón de Error 4: Para el Paso 1, cubra únicamente las palmas. Para el Paso 2, frótese las puntas de los dedos utilizando un patrón de movimiento invertido o incorrecto. Para el Paso 3, realice fricción rotacional únicamente del pulgar izquierdo.
- «Realice cada uno de los tres pasos durante al menos 5 s, de modo que la técnica completa dure al menos 15 s, siguiendo la demostración práctica realizada por el observador capacitado».
- Indique al participante que realice 10 repeticiones de la técnica HH de 3 pasos.
- Evalue la corrección de cada paso de la técnica HH de 3 pasos.
- Genere marcadores temporales utilizando el IMU marcador temporal después de cada paso de HH.
- Supervise la transmisión de la señal en tiempo real durante toda la sesión de adquisición. Si se detecta pérdida de paquetes, desconexión del sensor o mala calidad de la señal, interrumpa la grabación y repita la adquisición tras restablecer la transmisión normal de la señal.
- Retire suavemente el IMU de la muñeca del participante.
- Limpie con toallas de papel cualquier exceso de desinfectante de manos a base de alcohol.
- Limpie la superficie de trabajo y deseche las toallas de papel usadas en el contenedor de residuos.
- Ofrezca crema hidratante si el participante la solicita o indica necesitarla.
- Agradezca al participante su contribución.
Resultados
El protocolo de recopilación de datos clínicos se implementó según lo planeado, y las señales inerciales de dispositivos portátiles en la muñeca se adquirieron con éxito de todos los participantes inscritos durante todas las ejecuciones programadas de la técnica HH. El conjunto de datos resultante incluyó 50 participantes y 1.500 ejecuciones completas de la técnica HH de tres pasos (30 ejecuciones por participante). Al descomponerse en tres pasos ordenados por ejecución, estos datos generaron un total de 4.500 segmentos de movimiento.
Ejecución de la prueba clínica
Cada participante realizó tres bloques consecutivos de 10 ejecuciones de HH (para un total de 30 ejecuciones por participante), y cada ejecución de HH constó de los tres pasos ordenados definidos para la técnica de 3 pasos. El primer bloque se realizó tras una explicación oral de los movimientos correctos; el segundo bloque se realizó tras la explicación oral y la demostración visual de los movimientos correctos; y el tercer bloque se realizó tras la demostración de movimientos incorrectos que reflejaban patrones de error comunes observados en la práctica sanitaria. Para el bloque de movimientos incorrectos, se emplearon cuatro patrones de error predefinidos y se asignaron entre los participantes mediante un esquema de distribución equilibrada (es decir, alternando los patrones entre participantes sucesivos) para garantizar una representación comparable de cada tipo de error a nivel del grupo.
Los 50 participantes completaron con éxito las tres fases de adquisición, lo que resultó en 1.500 ejecuciones completas de la técnica HH de 3 pasos. Durante la recopilación de datos, el observador capacitado evaluó cada ejecución y registró la corrección del paso 1, el paso 2 y el paso 3 según los criterios de evaluación predefinidos. Simultáneamente, se generaron marcadores temporales utilizando la IMU auxiliar para indicar las transiciones entre los pasos consecutivos de HH. Este procedimiento produjo un conjunto completo de anotaciones basadas en el observador y referencias temporales para todas las ejecuciones registradas, permitiendo la segmentación posterior y la construcción del conjunto de datos.
Delimitación del paso temporal
Todas las sesiones contaron con la participación de un investigador colaborador encargado de generar una referencia temporal externa para los límites de los pasos. Esta referencia se produjo utilizando un segundo IMU dedicado a la anotación, que se golpeó ligeramente a mano para indicar el inicio y la finalización de cada paso, incluyendo las transiciones entre pasos consecutivos. Estos eventos de golpeo generaron una señal de marcador con codificación temporal, que posteriormente se utilizó para delimitar, en cada ejecución de HH, la extensión temporal del Paso 1, el Paso 2 y el Paso 3.
Se generaron con éxito marcadores temporales para todas las ejecuciones de HH registradas. Los eventos inducidos por golpes produjeron picos distintos en la señal auxiliar del IMU, lo que permitió identificar claramente las transiciones entre el Paso 1, el Paso 2 y el Paso 3. Estas referencias temporales proporcionaron un mecanismo reproducible para sincronizar las anotaciones del observador con las grabaciones del IMU usado en la muñeca y sirvieron como base para la segmentación posterior de la señal.
Procesamiento de señales y segmentación
Se desarrolló un algoritmo basado en Python para procesar el flujo temporal de marcadores del IMU, incluyendo operaciones de filtrado y lógica de detección de picos para identificar de forma confiable los eventos inducidos por toques. El procesamiento de señales se realizó mediante un script personalizado desarrollado en Python, implementado en Spyder IDE versión 6.0.5 con Python 3.9.19 (distribución Anaconda, Windows 11). Las señales del IMU se importaron desde archivos de texto delimitados en Python utilizando detección automática de delimitadores y análisis numérico sensible a la configuración regional, con el fin de recuperar el canal de velocidad angular del giroscopio adquirido a 25 Hz. La señal se rectificó en onda completa y se suavizó con un kernel gaussiano unidimensional (σ ≈ 60 ms) para atenuar el ruido de alta frecuencia mientras se preservaba su envolvente temporal. A continuación, se identificaron eventos discretos mediante un procedimiento automatizado de detección de picos restringido por prominencia mínima (5 % de la amplitud máxima), distancia mínima entre picos y anchura mínima del pico. Los picos detectados se utilizaron posteriormente como referencias temporales para segmentar las grabaciones del IMU en la muñeca en instancias de movimiento del Paso 1, Paso 2 y Paso 3, obteniendo así un conjunto de datos resuelto por pasos que abarcó 1.500 ejecuciones (4.500 instancias de pasos segmentados).
Figura 5 ilustra el procedimiento de segmentación temporal para tres ejecuciones consecutivas de HH (nueve pasos en total), que muestra la señal filtrada del marcador temporal basada en toques del IMU, los picos detectados correspondientes utilizados como eventos de límite de paso, y la señal del IMU sincronizada registrada en la muñeca durante la ejecución de HH. El flujo de trabajo completo, desde la adquisición de datos hasta la generación del conjunto de datos anotado a nivel de paso, se resume en la Figura 3.
El procedimiento de segmentación se aplicó con éxito a todas las ejecuciones de HH registradas. Los eventos marcadores temporales detectados permitieron la identificación confiable de los límites de los pasos y la subsiguiente segmentación de las grabaciones continuas del IMU de muñeca en instancias del Paso 1, Paso 2 y Paso 3. El conjunto de datos resultante se emparejó con anotaciones generadas por observadores para cada instancia de movimiento, proporcionando las etiquetas de referencia necesarias para el entrenamiento y validación posteriores del algoritmo. Figura 5 demuestra la correspondencia entre los eventos marcadores temporales, los picos detectados y los límites de movimiento resultantes, ilustrando la implementación exitosa del protocolo propuesto de adquisición y segmentación.
Conjunto de datos resultante y utilidad posterior
El conjunto de datos resultante agrupa realizaciones correctas e incorrectas intencionadas de los tres pasos del lavado de manos (HH) bajo tres condiciones de adquisición (instrucción oral, demostración oral más visual y patrones de errores instruidos), con límites temporales a nivel de paso proporcionados por la señal auxiliar del marcador IMU. Este conjunto de datos permite el desarrollo y evaluación de modelos de clasificación por pasos que utilizan datos de IMU portátiles, con el objetivo práctico a largo plazo de permitir retroalimentación en tiempo real a los profesionales de la salud durante la realización del lavado de manos en entornos clínicos. Todas las inferencias se limitan a demostrar la viabilidad del protocolo y la creación exitosa de un conjunto de datos amplio, segmentado por pasos, adecuado para modelado algorítmico posterior.
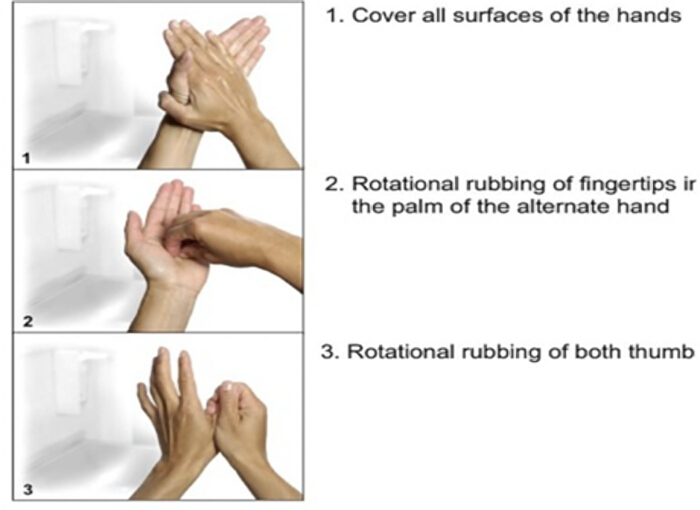
Figura 1: Ilustración de la técnica de higiene de manos (HM) en tres pasos. Haga clic aquí para ver una versión más grande de esta figura.
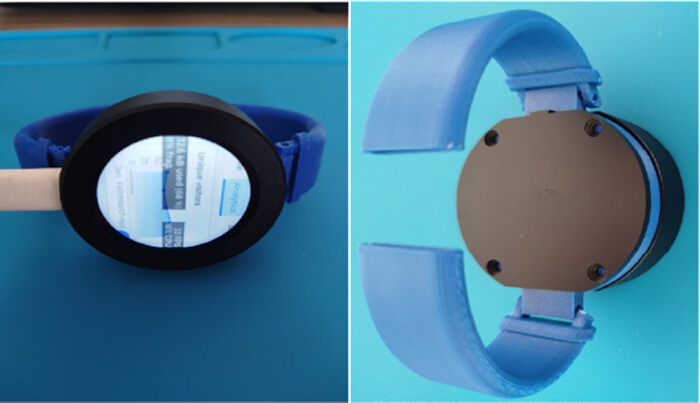
Figura 2: Prototipo del dispositivo portátil en la muñeca para el monitoreo de la higiene de manos. Haga clic aquí para ver una versión más grande de esta figura.
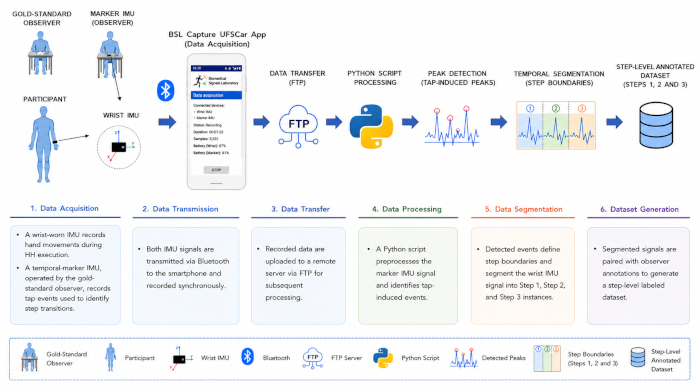
Figura 3: Flujo de trabajo para la adquisición, procesamiento y segmentación de datos. Haga clic aquí para ver una versión más grande de esta figura.
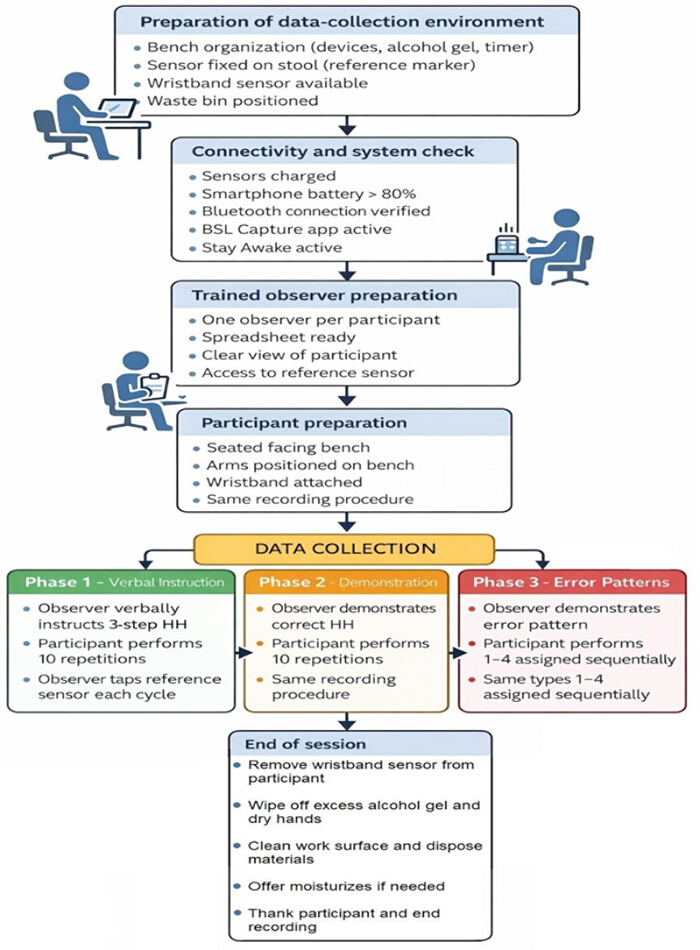
Figura 4: Representación esquemática del método propuesto. Haga clic aquí para ver una versión más grande de esta figura.
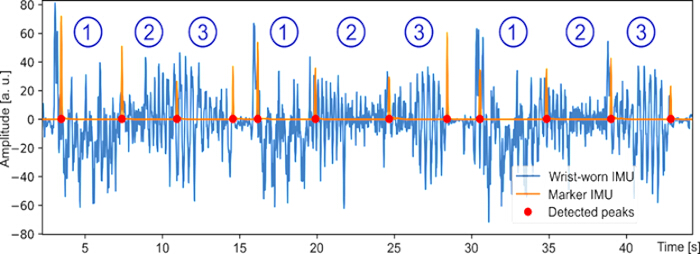
Figura 5: Detección del límite de pasos y segmentación de tres ejecuciones consecutivas de higiene de manos en tres pasos. La señal de la unidad de medición inercial (IMU) registrada desde una muñeca se muestra en azul, y la señal filtrada del marcador temporal basado en toques (IMU) se muestra en naranja. Los picos inducidos por los toques, utilizados para identificar las transiciones entre los pasos de la higiene de manos, se indican con círculos rojos. Los pasos individuales dentro de cada ejecución de higiene de manos están etiquetados como 1, 2 y 3. Se muestran nueve pasos consecutivos (tres ejecuciones completas de higiene de manos) con fines ilustrativos. Haga clic aquí para ver una versión ampliada de esta figura.
Discusión
Este estudio aborda la validez de criterio para la evaluación de la técnica HH paso a paso mediante la combinación de un proceso de etiquetado observacional considerado patrón oro con sensores inerciales portátiles y una estrategia reproducible de segmentación temporal. La discusión que sigue interpreta las decisiones metodológicas y describe las contribuciones científicas esperadas, manteniéndose coherente con el alcance del estudio y la evidencia generada mediante la ejecución del protocolo y la construcción del conjunto de datos.
Interpretación y contribución
Una contribución clave es demostrar la viabilidad de generar un conjunto de datos con resolución por pasos, obtenido mediante sensores portátiles, para la técnica HH de 3 pasos en condiciones controladas que incluyen tanto ejecuciones correctas como patrones incorrectos representativos. El tamaño del conjunto de datos (50 participantes, 1.500 ejecuciones completas de HH, 4.500 segmentos por pasos) permite el desarrollo y evaluación de modelos a nivel de movimiento (por paso), en lugar de tratar la HH como una actividad única e indiferenciada.
Al estructurar explícitamente las adquisiciones en tres secciones (instrucción oral, oral más demostración visual, y patrones incorrectos instruidos), el estudio establece una base coherente para analizar cómo el contexto instruccional y la inducción de errores influyen en la cinemática a nivel de paso y en la subsiguiente discriminación algorítmica19.
Consideraciones metodológicas
El uso de una segunda IMU como marcador temporal externo, con indicaciones basadas en toques en los límites de cada paso, proporciona un mecanismo para la delimitación de pasos que no depende del análisis subjetivo posterior basado únicamente en video. El algoritmo posterior de detección de picos y segmentación implementado en Python convierte estas señales de límite en una tubería consistente, lo cual es esencial para la etiquetación temporal densa y la clasificación de la corrección paso a paso.
La distribución equilibrada de cuatro patrones incorrectos entre los participantes fortalece la estructura interna de la clase «incorrecta» al reducir el riesgo de sobre-representar un solo modo de error. Esto es especialmente importante dado que el objetivo de clasificación es la corrección específica por pasos y no la detección genérica de anomalías.
Pasos críticos del protocolo
Un aspecto fundamental del protocolo propuesto consiste en preservar la correspondencia temporal entre la evaluación basada en observación y las señales inerciales adquiridas del sensor portátil. Este objetivo depende de cuatro etapas interrelacionadas. Primero, la adquisición confiable de señales IMU sincronizadas es esencial para garantizar que no se pierda información relevante sobre los movimientos durante la grabación. Segundo, el observador capacitado debe aplicar los criterios de evaluación predefinidos de manera consistente, ya que estas evaluaciones constituyen las etiquetas de referencia utilizadas para el desarrollo posterior de algoritmos de aprendizaje automático. Tercero, los marcadores temporales generados con el IMU auxiliar deben indicar con precisión las transiciones entre los pasos consecutivos de higiene de manos, permitiendo así la sincronización entre la evaluación observacional y las grabaciones del sensor portátil. Por último, la detección exitosa de picos y la segmentación de señales son fundamentales para aislar correctamente cada instancia de movimiento, ya que inexactitudes en la segmentación afectarían directamente la calidad del conjunto de datos etiquetado y podrían propagar errores al entrenamiento y validación posteriores del algoritmo. En conjunto, estas etapas establecen la base metodológica necesaria para generar un conjunto de datos de referencia reproducible, debidamente anotado y confiable para el desarrollo futuro de algoritmos.
Aunque el protocolo se implementó con éxito a lo largo del presente estudio, se deben considerar varios factores prácticos para garantizar la calidad del conjunto de datos en futuras aplicaciones. Es importante mantener una comunicación estable entre las IMU y la aplicación de adquisición, junto con una generación confiable de marcadores temporales, para asegurar una adquisición de datos exitosa y la posterior segmentación de señales. Por lo tanto, las grabaciones que contengan marcadores temporales faltantes o ambiguos deben inspeccionarse visualmente y repetirse cuando sea necesario. Además, la etiquetación consistente por parte del observador es fundamental, ya que estas anotaciones constituyen la verdad de referencia para el desarrollo posterior de algoritmos de aprendizaje automático. Finalmente, se recomienda la verificación visual de las señales segmentadas para confirmar que los límites de movimiento detectados correspondan a los pasos esperados de higiene de manos antes de su inclusión en el conjunto de datos de referencia.
Validez y generalizabilidad
Desde una perspectiva de validez de criterio, la pregunta central es si la corrección a nivel de paso inferida a partir de las señales de la IMU corresponde a un criterio externo e independiente, representado aquí por la observación entrenada durante la adquisición. Este diseño alinea el objetivo del modelo con una construcción conductual interpretable —la ejecución correcta de cada uno de los tres pasos— en lugar de con proxies indirectos. También permite informar el acuerdo con la misma granularidad con la que se definen las etiquetas de entrenamiento. Sin embargo, la validez de criterio depende no solo del modelo, sino también de la fiabilidad y consistencia del propio criterio. Por consiguiente, los procedimientos del observador, la claridad de las definiciones de corrección para cada paso y la consistencia en la señalización de los límites son elementos críticos que determinan hasta qué punto es defendible cualquier acuerdo observado.
Implicaciones prácticas
El presente estudio no evalúa el rendimiento de retroalimentación en tiempo real en la práctica clínica. En cambio, establece y valida el protocolo de adquisición, anotación y segmentación temporal utilizado para generar el conjunto de datos de referencia para el desarrollo posterior de aprendizaje automático. Por consiguiente, el resultado validado de este estudio es el protocolo de adquisición de datos, y no el sistema de monitoreo en tiempo real en sí. La clasificación automática de movimientos, el monitoreo en tiempo real y las funciones de retroalimentación siguen siendo objetivos de etapas posteriores del proyecto y no se evaluaron en el presente estudio. Un paradigma de evaluación por etapas es clínicamente significativo porque puede facilitar retroalimentación accionable: identificar qué paso específico es incorrecto suele ser más útil operativamente que proporcionar una única etiqueta de aprobado/reprobado para todo un intento de HH.
El protocolo de tres secciones proporciona una base para futuros análisis sobre cómo la instrucción y la demostración moldean los patrones de ejecución de la técnica, lo que podría orientar las estrategias de entrenamiento y el diseño de mensajes de retroalimentación dirigidos a pasos específicos20. Si se traslada a aplicaciones futuras en tiempo real, un enfoque con dispositivo en la muñeca podría complementar la observación directa al aumentar la frecuencia y la estandarización de la evaluación de la técnica de higiene de manos, sin necesidad de auditorías presenciales continuas.
En comparación con la observación directa convencional, que sigue siendo el estándar de referencia para evaluar la técnica de higiene de manos5, el protocolo propuesto combina la evaluación experta con sensores portátiles sincronizados y una segmentación basada en marcadores temporales para generar anotaciones objetivas a nivel de movimiento. Los sistemas portátiles basados en IMU se han convertido en un enfoque establecido para el análisis del movimiento humano porque permiten canalizaciones estructuradas de procesamiento de señales que incluyen preprocesamiento, segmentación, extracción de características y clasificación21. Además, revisiones recientes han destacado el uso creciente de sensores portátiles y otros sistemas electrónicos de monitoreo para la evaluación de la higiene de manos, al tiempo que enfatizan su potencial para complementar los métodos convencionales de observación22. En este contexto, el presente protocolo fue diseñado específicamente para generar un conjunto de datos anotados de alta calidad que apoye el desarrollo futuro y la validación de algoritmos de aprendizaje automático capaces de evaluar la técnica de higiene de manos a nivel de cada paso individual.
Limitaciones y direcciones futuras
Las adquisiciones se realizaron en un entorno controlado e incluyeron patrones incorrectos instruidos; la representatividad de la distribución de errores con respecto a la práctica clínica habitual debe interpretarse con cautela. Sería necesario realizar una validación externa en condiciones del mundo real antes de hacer afirmaciones sobre la implementación operativa23. Además, el uso de un único observador entrenado y la dependencia de señales de límites basadas en toques introducen posibles fuentes de sesgo sistemático y variabilidad temporal. Estos factores deberían cuantificarse en trabajos posteriores (por ejemplo, evaluando la robustez en la detección de límites y la consistencia entre observadores).
Los trabajos futuros deben priorizar: (1) el desarrollo de modelos de clasificación de inteligencia artificial, (2) la realización de análisis formales de concordancia entre las salidas del modelo y el criterio observacional a nivel de movimiento, (3) la evaluación de diferentes grupos de usuarios y colocaciones de sensores, y (4) la validación del rendimiento del monitoreo en tiempo real y de la retroalimentación paso a paso en flujos de trabajo clínicos realistas. Por consiguiente, cualquier afirmación sobre el monitoreo automatizado, usabilidad, latencia, eficiencia o escalabilidad clínica debe interpretarse como un objetivo futuro y no como resultados demostrados por el presente estudio. De manera similar, el impacto potencial del sistema propuesto sobre el cumplimiento de la higiene de manos o la prevención de infecciones aún debe establecerse mediante validación clínica futura.
Divulgaciones
Los autores certifican que no tienen ningún conflicto de intereses relacionado con este estudio.
Agradecimientos
Los autores agradecen sinceramente el apoyo financiero del CNPq (Consejo Nacional Brasileño de Desarrollo Científico y Tecnológico).
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Cinta adhesiva | SCOTCH | 5802 | Fijación de la IMU de referencia al taburete |
| Desinfectante de manos a base de alcohol (70 %) | Giovanna Babby | - | Producto para higiene de manos |
| Aplicación BSL Capture UFSCar | LSBio/UFSCar | - | Aplicación para smartphone para la adquisición de datos de la IMU |
| Unidad de medición inercial (IMU) (2 unidades) | WitMotion | WT901BLECL | Una IMU para la muñeca y una IMU para el marcador temporal |
| Computadora portátil | ASUS | S46C | Monitoreo y procesamiento de datos |
| Computadora portátil | Apple | MacBook Air M1 | Monitoreo y procesamiento de datos |
| Crema hidratante | NIVEA | - | Confort del participante tras la realización de la HH |
| Toallas de papel | SNOB | - | Secado y limpieza de manos |
| Script de segmentación en Python | Desarrollado personalizado | - | Algoritmo de detección de picos y segmentación temporal para señales de IMU |
| Smartphone | XIAOMI | REDMI 13 | Adquisición de datos de IMU |
| Soporte para smartphone | - | - | Posicionamiento del smartphone durante la adquisición |
| Toallitas húmedas | Pampers | - | Limpieza de las manos del participante y de la superficie de trabajo |
Referencias
- World Health Organization. Global report on infection prevention and control: executive summary [Internet]. Geneva: World Health Organization; 2022. Available from: https://cdn.who.int/media/docs/default-source/integrated-health-services-(ihs)/ipc/ipc-global-report/who_ipc_global-report_executive-summary.pdf
- World Health Organization. WHO research agenda for hand hygiene in health care 2023–2030: summary. Geneva: World Health Organization; 2023. Available from: https://iris.who.int/bitstream/handle/10665/367527/9789240073715-eng.pdf
- Valim MD, et al. Efficacy of the multimodal strategy for hand hygiene compliance: an integrative review. 2019;72(2):552-565.
- Toney-Butler TJ, Gasner A, Carver N. Hand hygiene. In: StatPearls [Internet]. Treasure Island (FL): StatPearls Publishing; 2023. Available from: https://www.ncbi.nlm.nih.gov/books/NBK470254/
- World Health Organization. WHO guidelines on hand hygiene in health care: first global patient safety challenge Clean Care is Safer Care. Geneva: World Health Organization; 2009: WHO/IER/PSP/2009/01.
- World Health Organization. Interim recommendations on obligatory hand hygiene against transmission of COVID-19. Geneva: World Health Organization; 2020. Available from: https://www.who.int/publications/m/item/interim-recommendations-on-obligatory-hand-hygiene-against-transmission-of-covid-19
- Price L, et al. Comparing the effectiveness of hand hygiene techniques in reducing the microbial load and covering hand surfaces in healthcare workers: updated systematic review. Am J Infect Control. 2022;50(10):1079-1090.
- Tschudin-Sutter S, et al. Simplifying the WHO "how to hand rub" technique: three steps are as effective as six—results from an experimental randomized crossover trial. Clin Microbiol Infect. 2017;23(6):409-414.
- Tschudin-Sutter S, et al. Simplifying the World Health Organization protocol: 3 steps versus 6 steps for performance of hand hygiene in a cluster-randomized trial. Clin Infect Dis. 2019;69(4):614-620.
- Stadler RN, Tschudin-Sutter S. What is new with hand hygiene? Curr Opin Infect Dis. 2020;33(4):327-232.
- Valim MD, et al. The impact of an effective 3-step hand hygiene technique in reducing potentially pathogenic microorganisms found on nursing professionals' hands. J Infect Dev Ctries. 2023;17(8):1088-1098.
- Valim MD, et al. Adherence to hand hygiene technique: an observational study. Acta Paul Enferm. 2024;37:eAO0001262.
- Campbell JC, Hindle A, Stroulia E. The art and science of analyzing software data. Burlington (MA): Morgan Kaufmann; 2013.
- Cunha CM, Neto OPA, Stackfleth R. Main psychometric evaluation methods of the validity of measuring instruments. Rev Aten Saúde. 2016;14(47):75-83.
- Pasquali L. Psicometria. Rev Esc Enferm USP. 2009;43:992-999.
- Boyce JM, Pittet D. Guideline for hand hygiene in health care settings: recommendations of the Healthcare Infection Control Practices Advisory Committee and the HICPAC/SHEA/APIC/IDSA Hand Hygiene Task Force. MMWR Recomm Rep. 2002;51(RR-16):1-45.
- Ramachandra S, Hoelzemann A, Van Laerhoven K. Transformer networks for data augmentation of human physical activity recognition. arXiv. 2021. arXiv:2109.04054.
- Brasil. Conselho Nacional de Saúde. Resolução nº 466, de 12 de dezembro de 2012. Brasília: Conselho Nacional de Saúde; 2012.
- Dirgová Luptáková I, Kubovčík M, Pospíchal J. Wearable sensor-based human activity recognition with transformer model. Sensors (Basel). 2022;22(5):1911.
- Srigley JA, Furness CD, Baker GR, Gardam M. Quantification of the Hawthorne effect in hand hygiene compliance monitoring using an electronic monitoring system: a retrospective cohort study. BMJ Qual Saf. 2014;23(12):974-980.
- Ghasemzadeh H, Ostadabbas S, Guenterberg E, Pantelopoulos A. Wireless medical-embedded systems: a review of signal-processing techniques for classification. IEEE Sens J. 2013;13(2):423-437.
- Wang Y, Xu C, Xiang W, et al. Electronic monitoring systems for hand hygiene: systematic review of technology. J Med Internet Res. 2021;23(11):e27880.
- Gould DJ, Moralejo D, Drey N, Chudleigh JH. Interventions to improve hand hygiene compliance in patient care. Cochrane Database Syst Rev. 2010;(9):CD005186.
Reimpresiones y permisos
Este artículo ha sido publicado
Video próximamente