Se desarrolló un aparato accesible y de bajo costo para medir las relaciones fuerza–velocidad–potencia en músculos humanos, utilizando materiales económicos, un engranaje impreso en 3D, un acelerómetro de teléfono inteligente y software gratuito en Python. La validación frente a un ergómetro de referencia demostró mediciones fisiológicamente relevantes, a la vez que ofreció oportunidades equitativas de aprendizaje práctico en un entorno de aula universitaria.
Se requiere una suscripción a JoVE para ver este contenido. Inicie sesión o comience su prueba gratuita.
Artículo de método
Un aparato de bajo costo para medir las relaciones fuerza-velocidad muscular
En este artículo
Resumen
Resumen
La relación entre la fuerza muscular, la velocidad contráctil y la potencia representa un paradigma fisiológico con casi un siglo de antigüedad y un pilar fundamental en nuestra comprensión de la función musculoesquelética. Sin embargo, este paradigma rara vez se estudia directamente en las aulas de fisiología y biomecánica debido al costo prohibitivo del equipo necesario. Este estudio tuvo como objetivo diseñar y validar un aparato de bajo costo que utiliza un sistema de poleas impreso en 3D, que incorpora un mecanismo de trinquete y pawl, fácil de construir y configurar, para recopilar datos de fuerza–velocidad–potencia de los músculos de los dedos humanos mediante el acelerómetro de un teléfono inteligente y la aplicación gratuita Phyphox. Un script personalizado en Python convierte las mediciones brutas del acelerómetro en salidas de velocidad y potencia, que luego se comparan, sujeto por sujeto, con las mediciones obtenidas mediante un sistema de palanca de modo dual considerado estándar de oro. Las comparaciones por pares de cinco variables resumen (fuerza máxima, Fmax; velocidad máxima, Vmax; potencia máxima, Pmax; velocidad óptima, Vopt; y curvatura de la relación fuerza–velocidad, a/Fmax) no revelaron diferencias estadísticamente significativas entre los datos de fuerza–velocidad–potencia recopilados con ambos aparatos (pruebas t pareadas, p > 0.05). Por lo tanto, sin una reducción significativa en la calidad de los datos, el aparato económico ofrece un medio accesible, seguro y rentable para enseñar y estudiar principios biomecánicos y fisiológicos. Este dispositivo tiene el potencial de democratizar la educación en fisiología muscular y biomecánica, especialmente en entornos educativos con escasos recursos y financiación limitada en todo el mundo.
Introducción
El músculo estriado es el motor que genera el movimiento esquelético en humanos y otros animales. Comprender su composición jerárquica única es complicado por factores multiscale que influyen en la generación de fuerza y en la producción de trabajo1,2. Quizás debido a estas complejidades, la función muscular puede ser un componente subestimado en los planes de estudio de anatomía y fisiología, ya que los educadores carecen de las herramientas necesarias para mostrar adecuadamente los aspectos más fundamentales y fascinantes de la función muscular3,4,5,6.
La función muscular históricamente se ha descrito mediante varios paradigmas duraderos, ninguno más ampliamente reconocido que el compromiso entre fuerza y velocidad, caracterizado por primera vez hace casi un siglo por Archibald Vivian Hill1,2,3,4,5,6. Esta relación fisiológica fundamental describe el compromiso entre la velocidad de contracción muscular y la fuerza, según el cual las contracciones isométricas o de acortamiento muy lento generalmente son las más fuertes, produciendo la fuerza máxima del músculo (Fmax), mientras que las contracciones isotónicas más rápidas, cercanas a la velocidad máxima del músculo (Vmax), suelen ser las más débiles1. Cuando Hill describió la relación fuerza–velocidad–potencia (FVP) en 1938, introdujo una función que aún lleva su nombre. La ecuación de Hill (Ecuación 1) relaciona la fuerza máxima generada durante una contracción isométrica (con extremos musculares fijos) con la velocidad máxima alcanzada en ausencia de una carga externa.
Ecuación 1: (v + b) (F + a) = b (Fmax + a)
donde v es la velocidad de acortamiento, F es la fuerza muscular, Fmax es la fuerza isométrica máxima, y a y b son constantes que describen la relación fuerza-velocidad y las propiedades energéticas del acortamiento muscular1.
Incrustados en esta relación fundamental se encuentran varios conceptos clave de la función muscular representados por cinco parámetros cuantitativos que definen la relación fuerza-velocidad (FVP). El producto de la fuerza muscular instantánea y la velocidad es la potencia, que generalmente alcanza un valor máximo (Pmáximo) a aproximadamente un tercio de Vmáximo7. La velocidad a la que Pmáximo ocurre se denomina velocidad óptima (Vopt), y su ubicación dentro del rango de velocidades de acortamiento (desde V0 a Vmáximo) es una característica importante de las relaciones fuerza-velocidad y potencia-velocidad. Por ejemplo, una mayor Vopt da como resultado que la potencia máxima se entregue a una velocidad de acortamiento más alta. Dentro de la propia relación fuerza-velocidad, la fuerza máxima (Fmáximo) y velocidad pico (Vmáximo) están conectados mediante relaciones fuerza-velocidad intermedias de manera curvilínea (Figura 5A). Se muestran relaciones representativas fuerza-velocidad y potencia-velocidad obtenidas mediante la metodología presente en Figura 1. La pendiente de esta curva se denomina curvatura fuerza-velocidad, que describe la tasa de disminución de la fuerza con el aumento de la velocidad. La curvatura se define como a/Fmáximo8, donde a es la constante termodinámica en la ecuación de Hill que cuantifica la generación de calor por fricción en un músculo que se acorta sin carga1. La curvatura influye en la posición de Vopt en la curva fuerza-velocidad y determina cuánta fuerza puede generar un músculo a una velocidad de acortamiento dada. La curvatura también se ha descrito utilizando la razón de potencia muscular (Ecuación 2)9.
Ecuación 2: 
donde Pmax es la potencia muscular máxima, y Vmax y Fmax son la velocidad máxima de acortamiento y la fuerza isométrica máxima, respectivamente.
La naturaleza intuitiva de las relaciones fuerza-velocidad y potencia-velocidad proporciona puntos de entrada efectivos al enseñar la función muscular en el aula de ciencias de la vida. La importancia de ofrecer a los estudiantes oportunidades prácticas para desarrollar una comprensión más completa de las relaciones FVP queda subrayada por el hecho de que el aprendizaje práctico ha demostrado mejorar la retención del conocimiento10. Además, se sabe que el aprendizaje experimental fortalece la base para evaluar la función muscular, tanto en un contexto científico fundamental como en la preparación para profesiones en el ámbito de la salud, incluyendo la prevención de lesiones, la rehabilitación y el entrenamiento físico.
Los instrumentos tradicionales para evaluar las propiedades fisiológicas musculares, como los sistemas de palanca servocontrolados de doble modo, son altamente precisos y exactos, pero tienen costos prohibitivos y, por lo tanto, representan barreras sustanciales para su implementación en la mayoría de los entornos educativos7. Para abordar estas limitaciones y ampliar las oportunidades de aprendizaje práctico, se desarrolló una alternativa de bajo costo. El aparato se basa en una polea impresa en 3D que incorpora un mecanismo de trinquete y muelle, y utiliza rieles de aluminio ranurados disponibles comercialmente, alambre rígido y un teléfono inteligente montado en un soporte que ejecuta una aplicación gratuita de adquisición de datos (Figura 2). Se eligió un teléfono inteligente en lugar de dispositivos dedicados de medición de aceleración porque los teléfonos inteligentes son ampliamente accesibles y generalmente están equipados con acelerómetros precisos y robustos11. La utilidad de los teléfonos inteligentes como dispositivos científicos de medición ya ha sido demostrada previamente, incluyendo la incorporación de un acelerómetro de teléfono inteligente disponible en el mercado en la unidad de medición inercial del helicóptero Ingenuity en Marte12.
Aunque existen algunas herramientas económicas para enseñar fisiología muscular, estas abordan conceptos diferentes: Judge et al.6 desarrollaron actividades asequibles basadas en SpikerBox para registrar la actividad eléctrica muscular, y Medeiros et al.10 crearon un modelo bidimensional de sarcómero de bajo costo para demostrar la mecánica relacionada con la titina. Sin embargo, ninguna herramienta económica existente permite a los estudiantes medir directamente las relaciones FVP del músculo humano en contracción y generar datos cuantitativos comparables a los de investigación. El presente aparato tiene la finalidad de llenar este vacío al proporcionar mediciones de FVP validadas según el estándar de oro por menos de 300 dólares.
El presente estudio describe la construcción de un aparato de PVM de bajo costo con una validación cruzada frente al estándar dorado de la industria. Los análisis de validación se basan en comparaciones por pares de las cinco variables resumen de PVM reconocidas, medidas en los mismos sujetos con ambos aparatos. Los análisis prueban la hipótesis de que ambos aparatos generan curvas equivalentes de fuerza-velocidad y potencia-velocidad. Con una validación cruzada exitosa, el aparato de bajo costo puede democratizar los estudios en aulas de fisiología muscular y biomecánica musculoesquelética al reducir la barrera financiera para la adquisición del equipo, manteniendo al mismo tiempo la precisión experimental y, por tanto, el rigor científico. Se espera que el aparato de bajo costo pueda inspirar y permitir a estudiantes y educadores en aulas de fisiología y biomecánica de todo el mundo, que ya estudian y enseñan la anatomía muscular, explorar prácticamente una de las relaciones más fundamentales del músculo. Al incluir una actividad práctica para generar mediciones fisiológicas, las aulas pueden lograr una comprensión multimodal y una mejor retención del conocimiento.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Protocolo
Todos los experimentos que constituyen la base de esta publicación fueron aprobados por el Comité de Revisión Institucional de la Universidad de Massachusetts Lowell (Protocolo N.º 21-163-KON-XPD).
NOTA: El aparato utiliza un teléfono inteligente suspendido con cargas externas mediante un sistema de poleas impreso en 3D. Los datos de aceleración se recopilan a 100 Hz utilizando una aplicación de adquisición de datos basada en teléfono inteligente. La fuerza se calcula multiplicando la masa combinada del teléfono inteligente y la carga externa por la aceleración. La velocidad se obtiene integrando la aceleración, y la potencia se calcula como el producto de la fuerza y la velocidad (Archivo de Código Suplementario 1).
1. Montaje del aparato
- Coloque dos vigas cortas de aluminio en la parte inferior de una viga larga de aluminio utilizando conectores para estructura de aluminio. Posicione las vigas cortas aproximadamente a 8 cm de cada extremo de la viga larga para formar una base estable y no deformable.
NOTA: Este conjunto se denominará en adelante como el marco. - Construya el soporte de la polea
- Coloque un bloque grande de policloruro de vinilo celular con el lado de 7 in orientado verticalmente y el lado de 6,75 in orientado horizontalmente.
- Mida 2,75 in desde la esquina inferior izquierda a lo largo del borde izquierdo y marque la ubicación.
- Mida 2,75 in desde la esquina superior izquierda a lo largo del borde superior y marque la ubicación.
- Trace una línea recta que conecte las dos ubicaciones marcadas.
- Corte a lo largo de la línea marcada y retire la sección triangular resultante.
- Perfore un orificio de 7/16 in a 1,25 in de la esquina superior derecha.
- Repita los pasos 1.2.1–1.2.6 para el segundo bloque grande.
- Coloque el bloque pequeño de policloruro de vinilo celular detrás del marco.
- Fije ambos bloques grandes al bloque pequeño de modo que queden separados 8 in. Oriente los cortes diagonales por encima del bloque pequeño y coloque los orificios perforados más allá del borde del bloque pequeño.
- Sujete firmemente el soporte de la polea a la esquina de una mesa o mostrador.
NOTA: Coloque el soporte de manera que la polea sobresalga del borde de la mesa. Esto evita que los pesos suspendidos y el teléfono inteligente entren en contacto con las patas de la mesa durante las contracciones. - Construya y fije el reposabrazos
- Corte el bloque de reposabrazos de policloruro de vinilo celular de 14 in en tres piezas que consistan en dos secciones de 1,5 in y una sección de 3,5 in.
- Corte una muesca de 2 in x 1/8 in en la superficie superior de cada sección más pequeña, colocando la muesca a 1 in del borde frontal.
- Fije las secciones más pequeñas a la parte inferior de la sección más grande en cada extremo. Alinee las muescas entre sí.
- Cubra la superficie superior de la sección más grande con cinta de velcro.
- Pase la correa del antebrazo a través de las dos muescas.
- Fije el reposabrazos al marco utilizando pernos y tuercas T insertadas. Coloque el reposabrazos a 14 in del soporte de la polea, con la correa del antebrazo orientada en dirección opuesta a la polea.
- Inserte rodamientos de bolas en las ranuras de los componentes del engranaje interno y del engranaje externo (Supplemental File 1).
- Pase una correa dentada de 40 cm a través de la ranura lateral del componente del engranaje interno. Cree un lazo con una superposición de 2 cm y asegure la superposición dentro de la ranura.
- Inserte el eje metálico a través del soporte izquierdo de la polea, un tope, el componente del engranaje interno, el componente transmisor de fuerza, el componente del engranaje externo, un segundo tope y el soporte derecho de la polea.
NOTA: Oriente la ranura lateral del engranaje interno hacia el marco. Coloque ambos topes a 1 mm de cada lado del conjunto de la polea. - Instale dos topes adicionales en el eje, colocando cada tope a 1 mm de los soportes de la polea para evitar el movimiento lateral.
- Pase un alambre de acero multitorzado de 40 cm a través del soporte para los dedos y asegúrelo con un grapa. Pase el extremo opuesto a través del mosquetón A y asegúrelo con una segunda grapa.
NOTA: Los mosquetones A y B son idénticos y solo se etiquetan para su identificación durante el montaje. - Conecte el componente del engranaje interno al mosquetón A utilizando la correa dentada adjunta. Asegure la superposición con la llave A.
NOTA: Las llaves A, B y C son idénticas. Se pueden imprimir llaves adicionales porque están diseñadas como componentes sacrificables que fallan antes de que otras partes del aparato resulten dañadas. - Pase un alambre de acero multitorzado de 10 cm alrededor del mosquetón A y asegúrelo con una grapa. Pase el extremo opuesto alrededor de un conector para estructura de aluminio, grabe el alambre y fije el conector al marco.
NOTA: Este conjunto se denominará en adelante como el perno de seguridad. - Cree un lazo utilizando 40 cm de correa dentada con una superposición de 2 cm e inserte el lazo en la llave B. Pase el extremo opuesto alrededor del mosquetón B y asegure la superposición utilizando la llave C.
- Inserte la llave B en el escalón más grande del componente del engranaje externo.
- Fije el soporte para el brazo del teléfono inteligente al mosquetón B utilizando el lazo del brazalete o las aberturas para el cable de los auriculares.
- Suspenda el peso inicial deseado del mosquetón B utilizando un alambre de acero con forma de lazo y grapado.
2. Configuración del sistema de adquisición de datos
- Instale la aplicación de adquisición de datos en un smartphone equipado con un acelerómetro.
- Abra el módulo Aceleración (sin g).
- Coloque el smartphone en el soporte del brazalete sujeto al mosquetón B.
- Recolecte los datos según la sección 3.
- Exporte los datos registrados como un archivo .xls. Asigne un nombre de archivo único que corresponda al participante.
- Transfiera el archivo .xls a una computadora con acceso a internet.
- Procese los datos utilizando Archivo de Código Suplementario 1
NOTA: El script calcula la velocidad mediante integración de Euler hacia adelante de la aceleración vertical medida (Ecuación 3). La posición se calcula utilizando la ecuación cinemática de aceleración constante (Ecuación 4). Los cálculos utilizan valores brutos de aceleración sin suavizado ni filtrado.
Ecuación 3: vi = vi-1 + ai ∆t
Ecuación 4: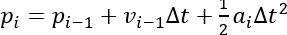
- Instale el Archivo de Código Suplementario 1.
- Instale Python en la computadora utilizada para el procesamiento de datos.
- Abra una ventana de terminal y ejecute: pip install streamlit pandas matplotlib scipy openpyxl xlrd.
- Navegue hasta la carpeta que contiene el Archivo de Código Suplementario 1 y ejecute: streamlit run muscle_velocity_gui.py.
NOTA: Al usar Windows PowerShell, ejecute: python -m streamlit run muscle_velocity_gui.py. Si se solicita una dirección de correo electrónico, deje el campo en blanco y presione Intro. - Haga clic en Subir y seleccione el archivo .xls exportado.
- Haga clic en Procesar Datos para cargar y analizar el conjunto de datos.
- Revise las gráficas de aceleración, velocidad y posición generadas para el primer ensayo.
- Seleccione los picos detectados que correspondan a contracciones musculares válidas utilizando las casillas junto a cada pico.
NOTA: Los picos válidos suelen ocurrir antes de que la traza de aceleración se vuelva negativa y están asociados con valores positivos de velocidad y posición. El algoritmo automatizado de detección de picos puede identificar incorrectamente algunos picos y, por lo tanto, requiere verificación manual. - Ajuste los parámetros de detección de picos
NOTA: Si el software no identifica correctamente los picos, expanda Ajustes Avanzados > Parámetros de Detección de Picos y modifique la configuración de detección.- Ajuste Umbral de Cero para definir el rango de aceleración considerado estacionario.
NOTA: Aumente este valor cuando las trazas de aceleración contengan ruido excesivo. El umbral se muestra como líneas de referencia rojas en la gráfica de aceleración. Valor predeterminado = 0.30. Rango sugerido = 0.10–5.00. - Ajuste Velocidad Mínima para el Pico para definir el pico de velocidad mínimo aceptado.
NOTA: Disminuya este valor si se excluyen picos válidos. El umbral se muestra como la línea de referencia verde inferior en la gráfica de velocidad. Valor predeterminado = 0.30. Rango sugerido = 0.10–10.00. - Ajuste Alcance del Cero para definir el número mínimo de muestras consecutivas de aceleración cercanas a cero necesarias para identificar un período estacionario.
NOTA: Disminuya este valor si las trazas de velocidad y posición no se reinician. Valor predeterminado = 10. Rango sugerido = 3–25. - Ajuste Velocidad Máxima para el Pico para definir el pico de velocidad máximo aceptado.
NOTA: Aumente este valor si los picos válidos superan el umbral. El umbral se muestra como la línea de referencia verde superior en la gráfica de velocidad. Valor predeterminado = 10.00. Rango sugerido = 10.00–30.00. - Ajuste Distancia Mínima entre Picos para definir el número mínimo de muestras entre picos detectados.
NOTA: Valor predeterminado = 2. Rango sugerido = 1–10. La modificación generalmente no es necesaria. - Ajuste Prominencia Mínima del Pico para definir la prominencia requerida para la detección del pico.
NOTA: Valores más bajos aumentan la sensibilidad y pueden identificar picos adicionales. Valor predeterminado = 0.10. Rango sugerido = 0.01–0.90. La modificación generalmente no es necesaria.
- Ajuste Umbral de Cero para definir el rango de aceleración considerado estacionario.
- Después de identificar todos los picos válidos para el ensayo actual, haga clic en Siguiente para avanzar al siguiente ensayo.
- Repita los pasos 2.7.7–2.7.10 hasta que todos los ensayos hayan sido procesados.
NOTA: No modifique los parámetros de detección de picos después de procesar el primer ensayo. Si es necesario cambiar los parámetros, repita el análisis para todos los ensayos previamente procesados utilizando la configuración actualizada. - Copie los datos seleccionados de velocidad y aceleración en una hoja de cálculo para análisis posteriores de fuerza–velocidad–potencia.
3. Protocolo experimental
- Sujete el antebrazo del participante al reposabrazos utilizando la correa del antebrazo. Ajuste la correa lo suficientemente como para evitar que el antebrazo se mueva hacia adelante.
- Coloque el soporte para el dedo en el pulgar del participante y apriételo firmemente.
- Elimine la holgura del sistema de poleas girando la polea mediante el mecanismo de trinquete hasta que la correa de sincronización esté tensa.
NOTA: El mecanismo de trinquete produce un clic audible al avanzar entre posiciones. - Deslice el pasador de seguridad hacia la polea hasta que el cable que conecta el pasador de seguridad y el mosquetón A esté tenso.
- Seleccione dos pesas de masa aproximadamente igual, cada una con un peso de aproximadamente 1,25 kg.
- Secuencia fija de pruebas
- Pruebe el nivel más grande, el nivel intermedio y el nivel más pequeño utilizando una pesa y el teléfono inteligente.
- Pruebe el nivel más pequeño, el nivel intermedio y el nivel más grande utilizando dos pesas y el teléfono inteligente.
- Pruebe el nivel más grande y el nivel más pequeño utilizando únicamente el teléfono inteligente.
NOTA: Utilice la misma secuencia para todos los participantes para minimizar el sesgo relacionado con la fatiga.
- Toque Iniciar grabación en la aplicación de adquisición de datos.
- Indique al participante que contraiga el pulgar tan rápidamente y con tanta fuerza como sea posible.
NOTA: La motivación del participante puede afectar considerablemente el desempeño. Brinde estímulo verbal constante durante toda la prueba para fomentar el esfuerzo máximo. - Pausar la grabación de datos después de cada ensayo. Ajuste el nivel de la polea y la condición de carga según la secuencia establecida en el paso 3.6.
- Reanude la grabación de datos y repita los pasos 3.8–3.9 hasta completar las ocho combinaciones de niveles de polea y cargas.
- Supervise al participante durante toda la prueba y repita los ensayos afectados por movimientos excesivos del brazo o esfuerzos incompletos.
- Revise la traza de aceleración después de cada ensayo.
NOTA: Repita los ensayos que presenten picos iniciales de aceleración anormalmente bajos, oscilaciones excesivas o movimiento continuo del teléfono inteligente entre contracciones, ya que estas condiciones pueden comprometer la calidad de los datos. - Registre notas para cada ensayo, incluyendo ensayos repetidos o excluidos, para facilitar el análisis posterior de los datos.
4. Uso del ergómetro de referencia
- Configurar el ergómetro de referencia
- Encienda la computadora y abra el software de adquisición de datos. Abra el archivo del procedimiento del sistema de palanca de modo dual.
- Establezca el valor de fuerza en 10 y el valor de longitud en 9 en la unidad de control de la palanca.
- Encienda el sistema de palanca de modo dual y la unidad de adquisición de datos.
- Verifique el funcionamiento adecuado del motor girando suavemente la palanca y confirmando la presencia de resistencia.
- Pase un bucle de 40 cm de alambre de acero multiespiral a través del segundo orificio desde la base de la palanca y asegure el alambre utilizando un conector de compresión.
- Pase el extremo opuesto del alambre a través del soporte para los dedos y asegure el alambre utilizando un grillete.
- Coloque el sistema de palanca de doble modo en el marco 3, delante del reposabrazos.
- Sujete el antebrazo del participante al reposabrazos y coloque el pulgar dentro del soporte para dedos.
- Deslice el brazo del participante hacia adelante hasta que el pulgar alcance la flexión máxima y el cable esté bajo tensión ligera.
- Ajuste la correa del antebrazo lo suficientemente apretada como para evitar el movimiento del brazo en direcciones anterior o lateral.
- Configurar los ajustes de adquisición de datos
- Abierto Dispositivo de control de escaneo Dev6.
- Establecer Número de muestras a 60,000.
- Establecer Promedio de muestras a 1.
- Establecer Período de muestra a 0.0001.
- Establecer Convertir Período a 0.
- Establecer Muestras posteriores al disparo a 0.
- Establecer Fuente de disparo de referencia a /Dev6/PFI1.
- Establecer 2x Tipo a Digital.
- Establecer 2x Palanca1 a 0.
- Establecer 2x Lever2 a 0.
- Establecer Modo a One Shot.
- Establecer Devolver inmediatamente a Desactivado.
- Establecer Inicio del disparador a Desactivado.
- Establecer Fuente del disparo a /Dev6/PFI0.
- Establecer Reloj de muestra a Desactivado.
- Establecer Fuente de reloj a /Dev6/PFI7.
- Establecer Convertir Reloj a Desactivado.
- Ajustar Convertir fuente de reloj a /Dev6/PFI2.
- Seleccionar Canal 1 + Canal 2 bajo Seleccionar canales para escanear.
- Haga clic en Iniciar en Dispositivo de control de escaneo e indique al participante que contraiga el pulgar tan rápidamente y con tanta fuerza como sea posible.
NOTA: La motivación del participante puede afectar sustancialmente el rendimiento. Proporcione una estimulación verbal constante durante toda la prueba para favorecer el esfuerzo máximo. - Haga clic en Obtener ondas y guarde los datos resultantes utilizando el identificador del participante y el valor actual del desplazamiento de fuerza.
NOTA: Para la primera contracción, el desplazamiento de fuerza es 10. - Reduzca el desplazamiento de fuerza en incrementos de 1,0.
NOTA: Ejemplo de progresión: 10.0 > 9.0 > 8.0. - Repita los pasos 4.6 a 4.8 hasta que el motor no ofrezca resistencia notable al movimiento del pulgar.
- Extraiga los valores de fuerza máxima y velocidad máxima de cada ensayo utilizando el procedimiento de análisis descrito en Archivo de código complementario 2.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Resultados
Se recopilaron datos de fuerza-velocidad y potencia-velocidad de una muestra de estudiantes universitarios (N = 15) utilizando tanto el ergómetro estándar como el aparato de bajo costo, para evaluar las salidas funcionales de cada sistema bajo un protocolo experimental idéntico. Los datos individuales de los sujetos se muestran en la Figura 1, y los datos resumidos para cada aparato se presentan en la Figura 3.
El aparato de bajo cost...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Discusión
Se validó un aparato de bajo costo como alternativa a los ergómetros de referencia para medir las relaciones fuerza-velocidad y potencia-velocidad de los músculos humanos en el aula.
Los resultados de validación respaldan la afirmación de que un aparato de bajo costo, y por lo tanto más accesible econémica y tecnológicamente, puede generar mediciones estadísticamente indistinguibles de las obtenidas mediante un ergómetro estándar. La capacidad del aparato de bajo costo para generar relaciones ...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Divulgaciones
Los autores no tienen divulgaciones que declarar.
Agradecimientos
Los autores agradecen a los estudiantes inscritos en Biología del Músculo (UML BIOL4890, 2023–2025) y a los estudiantes de la escuela secundaria Lawrence (Lawrence, MA) por participar en el proyecto final que sirvió como base para esta tesis de honor (GC). Asimismo, agradecen a Matthew Borokowski de Aurora Scientific por su constante apoyo, y a Victoria Flint y Samuel DeLap por sus esfuerzos iniciales en el desarrollo y despliegue del módulo de flexores de los dedos para el curso de UML. Los autores también agradecen a Daniel Bartlett y Darrell La por su ayuda con los enfoques de análisis. Financiado por una beca del Honors College de UMass Lowell (para GC), por la National Science Foundation (premio 2217246) y por fondos iniciales de UMass Lowell (para NK).
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Pesas de 1,25 kg | NEXO Fitness | ASIN: B09JHQ6QB8 | Se pueden sustituir por pesas genéricas de aproximadamente 1-2 kg cantidad necesaria: 2 |
| Cinta de impresora 3D | Cinta para impresora 3D de 10 m | ASIN: B08974S1CC | Se puede sustituir por cintas dentadas genéricas para impresora 3D: paso de 2 mm, ancho de 6 mm, fabricadas en caucho y fibra de vidrio cantidad necesaria: 1 |
| 3DPart1 - Engranaje interno | N/A | N/A | Ver STLs complementarios: imprimir en ABS cantidad necesaria: 1 |
| 3DPart2 - Engranaje externo | N/A | N/A | Ver STLs complementarios: imprimir en ABS cantidad necesaria: 1 |
| 3DPart3 - Llave | N/A | N/A | Ver STLs complementarios: imprimir 3-5 veces en ABS cantidad necesaria: 1 |
| 3DPart4 - Portafuerza | N/A | N/A | Ver STLs complementarios: imprimir en PLA cantidad necesaria: 1 |
| Viga de aluminio larga | 80/20 inc | 1020 | 1 in x 2 in x 32 in cantidad necesaria: 1 |
| Viga de aluminio corta | 80/20 inc | 1010 | 1 in x 1 in x 12 in cantidad necesaria: 2 |
| Fijador para marco de aluminio / Tornillo de seguridad | 80/20 inc | 4108 | cantidad necesaria: 3 |
| Soporte para brazo | FEATOL | ASIN: B0CGX8QZ3C | Se puede sustituir por un soporte para brazo genérico cantidad necesaria: 1 |
| Bloque de policloruro de vinilo celular para reposabrazos | Azek board | 8/4 X Thickness Traditional Only | 14 in x 6 1/2 in x 3/4 in cantidad necesaria: 14 |
| Mosquetones | Rewoalzx | ASIN: B0FB3VYV3N | cantidad necesaria: 2 |
| Rodamientos de bolas de acero aleado cromado | uxcell | UXCELL 6900 2RS - ASIN: B07FVX92MJ | Dimensiones: diámetro interno 10 mm, diámetro externo 22 mm, ancho 6 mm. cantidad necesaria: 1 |
| Excel/Hoja de cálculo | Microsoft | Excel | Se puede sustituir por cualquier software de hoja de cálculo cantidad necesaria: 1 |
| Soporte para dedo | Sopito | ASIN: B0B5C6RWR4 | Se puede sustituir por un soporte para dedo genérico cantidad necesaria: 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | Se utiliza con los aparatos de Aurora Scientific y para el cálculo de a/Fmax. cantidad necesaria: 1 |
| Panel grande de policloruro de vinilo celular | Azek board | 8/4 X Thickness Traditional Only | 6 3/4 in x 7 in x 3/4 in cantidad necesaria: 2 |
| Eje metálico | Generic | ASIN: B0CC8T8X77 | Varilla de acero de 9,97 mm de grosor y 45 cm de largo. cantidad necesaria: 1 |
| Alambre de acero multitorzado | Catch All Tackle | ASIN: B00JTWDSQS | Diámetro de 1,4 mm, resistencia nominal de 400 lb cantidad necesaria: 2 |
| Soporte para teléfono | Tribe | ASIN: B00SXRXUFE | cantidad necesaria: 1 |
| Aplicación Phyphox | Phyphox.org | N/A | Descargar desde Apple App Store o Google Play Store cantidad necesaria: 1 |
| Script de Python | N/A | N/A | Se puede descargar: Documento complementario 1 muscle_velocity_gui.py cantidad necesaria: 1 |
| Panel pequeño de policloruro de vinilo celular | Azek board | 8/4 X Thickness Traditional Only | 1 in x 3 1/4 in x 3/4 in cantidad necesaria: 1 |
| Smartphone | Apple | IPhone 11 | Se puede sustituir por cualquier smartphone con acelerómetro cantidad necesaria: 1 |
| Abrazaderas para alambre de acero | Catch All Tackle | ASIN: B00JTWDSQS | Resistencia nominal de 400 lb cantidad necesaria: 6 |
| Taponadores | Befenybay | ASIN: B0B1C6BPKQ | diámetro interno 10 mm, diámetro externo 20 mm, ancho 20 mm cantidad necesaria: 2 |
Referencias
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Reimpresiones y permisos
Este artículo ha sido publicado
Video próximamente