Este estudio investiga los desafíos de navegación espacial que enfrentan los adultos mayores con discapacidad visual en complejos centros de transporte, utilizando seguimiento ocular y simulaciones de realidad mixta. Los hallazgos demuestran que los deterioros neurocognitivos relacionados con la edad requieren intervenciones universales de diseño basadas en la evidencia, incluyendo un contraste visual mejorado y geometrías arquitectónicas simplificadas, para preservar la movilidad independiente.
Se requiere una suscripción a JoVE para ver este contenido. Inicie sesión o comience su prueba gratuita.
Artículo de investigación
Investigación sobre sistemas inclusivos de orientación en centros de transporte para adultos mayores con discapacidad visual
En este artículo
Resumen
Resumen
A medida que la demografía global se orienta hacia una sociedad cada vez más envejecida, la preservación de la movilidad independiente y la navegación espacial ha surgido como una prioridad crítica de salud pública. Este estudio investiga los comportamientos de exploración espacial de adultos mayores con discapacidad visual en terminales aeroportuarios complejos, utilizando tareas reales de orientación junto con tecnología integrada de seguimiento ocular. Mediante un análisis comparativo entre un grupo de ancianos con discapacidad visual y un grupo de control con visión más joven, esta investigación cuantifica el esfuerzo de navegación mediante mapas de calor de la velocidad angular (AV) de la mirada, duración de la localización y distribución de la mirada. Los resultados experimentales indican que los adultos mayores con discapacidad visual presentan una AV visual significativamente mayor en todas las secciones de navegación, un fenómeno caracterizado aquí como una respuesta conductual compensatoria al declive de la función visuoespacial. Sin embargo, este mecanismo compensatorio demuestra un "punto de saturación" en intersecciones estructuralmente complejas, como aquellas con ángulos de conexión agudos, donde los participantes mayores no logran ampliar más sus esfuerzos exploratorios. El análisis revela además que las entidades de tráfico dinámico, específicamente los peatones, crean un efecto de "bloqueo de atención" que suprime desproporcionadamente la conciencia periférica en los navegantes mayores. Correlacionando estos marcadores conductuales con indicadores clínicos, incluyendo la Desviación Media (DM), la Desviación Estándar de Patrón (PSD) y el Campo de Visión Útil (UFOV), este artículo establece un marco lógico para el diseño inclusivo basado en la evidencia. Las recomendaciones se centran en la simplificación geométrica de los nodos de tránsito, la redundancia multisensorial y la integración de tecnologías de asistencia adaptativa para mitigar la "presión ambiental" sobre el envejecimiento cerebral.
Introducción
La transición global hacia una sociedad cada vez más envejecida representa un profundo desafío multidisciplinar para la infraestructura urbana, la salud pública y la ingenieríaarquitectónica. Según la Organización Mundial de la Salud (OMS), se proyecta matemáticamente que la población de personas de 65 años o más alcance los 1.600 millones a nivel mundial para 20502. En paralelo a este cambio demográfico avanza un notable aumento en los deterioros sensoriales y cognitivos relacionados conla edad 3. La Comisión de Salud Global de The Lancet indica que aproximadamente 1.100 millones de personas vivían con pérdida de visión no tratada en 2020, cifra que se espera que aumente a 1.800 millones para 2050. De hecho, las estadísticas epidemiológicas sugieren que una persona en el mundo se vuelve funcionalmente ciega cada 5 s5. A pesar de estas tendencias demográficas significativas, las personas mayores con discapacidad visual siguen siendo estructuralmente marginadas. Es fundamental reconocer que los "adultos mayores con discapacidad visual" no constituyen un grupo homogéneo; más bien, representan una población altamente diversa caracterizada por variables que se intersectan, incluyendo distintos grados de progresión de la pérdida sensorial, reservas cognitivas de referencia, limitaciones concurrentes de movilidad física y diferentes sistemas de apoyosocioeconómico 6.
Para analizar sistemáticamente la interacción entre navegantes envejecidos y entornos construidos complejos, es esencial anclar el discurso en la fundamental "Hipótesis de la Docilidad Ambiental" de M. Powell Lawton, conceptualizada originalmente en 19687. Este modelo ecológico del envejecimiento postula una interacción dinámica entre la competencia personal (salud biológica, capacidad sensorial y cognición) y la presión ambiental (las exigencias que impone al individuo por su entorno). El axioma fundamental es que, a medida que disminuye la competencia interna de un individuo, las características de su entorno físico explican una proporción significativamente mayor de sus resultadosconductuales 9. En centros espaciales complejos como los aeropuertos, los sistemas de orientación existentes imponen un "impuesto de navegación" desproporcionadamente alto, haciendo casi imposible la movilidad independiente y provocando una "exclusión ambiental" directa10,11.
La navegación espacial es una función cognitiva compleja coordinada por el circuito hipocampo-entorrinal, frecuentemente descrita como el Sistema de Posicionamiento Global (GPS) interno del cerebro12. Investigaciones pioneras en Nature and Science han identificado neuronas especializadas, como las células de la cuadrícula y las células de lugar, que permiten la construcción de mapas cognitivosinternos 13. Sin embargo, a medida que el cerebro envejece, estas representaciones neuronales se vuelven cada vez másinestables 14. Los estudios de resonancia magnética funcional (fMRI) de alta resolución demuestran que los adultos mayores presentan menor similitud de patrones neuronales al obtener informaciónespacial 15,16. Para los pasajeros mayores con discapacidad visual, una gran mayoría de los cuales dependen de señalización estática en terminales desconocidas, los sistemas de orientación inadecuados constituyen una barrera sustancial para la movilidad independiente y la participación social. A largo plazo, dicha exclusión espacial y ambiental precipita directamente graves consecuencias de movilidad en el mundo real, incluyendo aislamiento social crónico, una transición forzada a un estilo de vida sedentario y una consecuente aceleración tanto de la fragilidad física como del deterioro cognitivo.
Además, los adultos mayores presentan una "desdiferenciación" de patrones neuronales, lo que significa que sus representaciones neuronales de diferentes entornos espaciales se vuelven menos distintas, lo que conduce a profundas dificultades en la discriminación de distancias espaciales y la orientación alocéntrica (es decir, la capacidad cognitiva para mapear y comprender la relación entre objetos en el espacio independientemente de la propia posición física)17,18.
Las evaluaciones tradicionales de localización se basan principalmente en cuestionarios post-tarea o protocolos observacionales, que a menudo no logran captar la carga de trabajo cognitiva en tiempo real ni los cambios de atención transitorios de los usuarios19. Además, los estudios convencionales suelen evaluar el envejecimiento y la discapacidad visual de forma aislada, utilizando pruebas clínicas estandarizadas que no reflejan las demandas dinámicas y multisensoriales de los grandes centros de transporte. Para cerrar esta brecha metodológica, este estudio propone un enfoque integrado que combina seguimiento ocular en el mundo real con simulaciones de discapacidad visual en realidad mixta (RM). El objetivo principal de este estudio es aislar y evaluar cuantitativamente las cargas específicas de navegación que se suponen a los adultos mayores con discapacidad visual en una terminal aeroportuaria compleja. Al aplicar esta metodología dual, pretendemos descubrir las variables visuales y arquitectónicas precisas que precipitan el fallo de la orientación orientada, traduciendo así los déficits conductuales en mandatos de diseño inclusivos y basados en evidencia.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Protocolo
Todos los procedimientos experimentales que involucraron a participantes humanos se llevaron a cabo de acuerdo con la Declaración de Helsinki. El protocolo del estudio fue revisado y aprobado por el Comité de Ética en Ciencia y Tecnología de la Universidad de Tsinghua (Medicina) (Proyecto nº JUE 01-20250087). Se obtuvo el consentimiento informado por escrito de todos los participantes antes de su inclusión en el estudio. Los consumibles y el equipo utilizado se enumeran en la Tabla de Materiales.
Marco experimental dual modal
La metodología utilizaba un sistema de verificación dual modal para captar la intersección entre la realidad y la discapacidad. En la primera fase, los participantes llevaban un sistema portátil de seguimiento ocular con una frecuencia de muestreo de 50 Hz. Este dispositivo capturaba dinámicas de mirada de alta resolución, incluyendo frecuencia sacádica y duración de fijación, mientras los participantes navegaban de forma independiente por una ruta terminal real desde la entrada hasta la puerta. En la segunda fase, se emplearon auriculares de realidad mixta (RM) montados en la cabeza para simular la pérdida patológica de visión. Utilizando shaders OpenGL en tiempo real, el sistema superponía defectos del campo visual a las vistas de los participantes del entorno terminal, replicando las características de Degeneración Macular (escotoma central), Glaucoma (pérdida periférica), Retinopatía Diabética (visión irregular) y Retinitis Pigmentosa (visión en túnel). Para identificar las variables específicas que causan el fallo de navegación, se implementó un diseño estándar de matriz ortogonal L9. Este diseño estadístico evaluó sistemáticamente cuatro variables independientes, a cada una asignada tres niveles discretos: densidad de información (baja, media, alta), formato de codificación (solo texto, solo iconos, híbrido), interferencia ambiental (baja, moderada, severa) y presión temporal (ninguna, moderada, alta). Estos parámetros generaron nueve combinaciones experimentales simétricas. Además de un escenario de control de línea base no ponderado, esto dio un total de 10 condiciones experimentales. Para mitigar los efectos del aprendizaje secuencial y el sesgo de transferencia, el orden de presentación de estos 10 escenarios fue estrictamente aleatorizado para cada participante utilizando una estrategia de cuadro latino (Tabla Suplementaria 1).
Tareas de navegación y simulaciones de discapacidad visual
El estudio desplegó un aparato metodológico de doble nivel. En la primera fase, los participantes realizaron una secuencia de tareas estandarizadas de orientación real y del mundo real (Entrada → Puerta de Seguridad →, que abarcan una ruta predefinida aproximada de 450 m) dentro de una terminal aeroportuaria de gran escala en funcionamiento. Se indicó a los participantes que navegaran a su ritmo natural de caminata sin pedir ayuda externa. Todas las sesiones experimentales se realizaron bajo condiciones estandarizadas de iluminación ambiental diurna (aproximadamente 300–500 lux). Cada sesión duraba aproximadamente 30 minutos e incluía un periodo obligatorio de adaptación de 5 minutos para permitir que los participantes se acostumbraran al peso y a las pantallas visuales del casco antes de la grabación de datos. Los datos de mirada continua se registraron a una frecuencia de muestreo de 50 Hz. El preprocesamiento de datos y el análisis operativo se ejecutaban utilizando software dedicado al análisis de seguimiento ocular. Durante esta fase, los participantes llevaban las gafas de seguimiento ocular mencionadas. Antes de la navegación, el sistema se calibraba individualmente para cada participante utilizando un procedimiento estándar de calibración de punto único a través de su aplicación de controlador complementario. Los ensayos experimentales comenzaron solo después de que el software generara una confirmación de calibración exitosa, asegurando un umbral de precisión de mapeo espacial de <0,5 grados de ángulo visual. Los vectores de mirada cruda se suavizaron mediante un filtro mediano (tamaño de ventana = 3 muestras) para aislar el ruido de señal de alta frecuencia. Las fijaciones se definieron operativamente mediante un algoritmo de identificación por umbral de velocidad (I-VT), con el umbral de velocidad parametrizado en 30 grados/s y una duración mínima de fijación de 60 ms. Los parámetros de filtrado de la mirada excluyeron periodos de pérdida de señal superiores a 100 ms, resultantes de parpadeos o artefactos de hardware. En la segunda fase, para aislar estrictamente el impacto conductual de los déficits visuales del deterioro cognitivo general relacionado con la edad, solo el grupo de control de videntes jóvenes utilizó los auriculares de RM para simular perfiles específicos de pérdida visual patológica. Al ejecutar shaders OpenGL en tiempo real programados a medida (desarrollados dentro de un motor de juego multiplataforma estándar), el sistema MR superponía filtros visuales sobre el entorno físico. Antes de cada bloque de simulación, el equipo de investigación verificó sistemáticamente la activación del shader y la oclusión precisa del campo visual frente a una cuadrícula física de calibración estandarizada como punto de control intermedio esencial. Para garantizar la replicabilidad, los parámetros de simulación se anclaron en modelos clínicos oftalmológicosestablecidos 20: la degeneración macular se simuló mediante un escotoma absoluto central que ocluye los 10° centrales del campo visual; El glaucoma y la retinitis pigmentaria se simularon mediante distintos grados de oclusión periférica (visión túnel restringida a una apertura central de 20° y 10°, respectivamente); y la retinopatía diabética se replicó utilizando escotomas aleatorizados y parcheados con una reducción uniforme del 40% en la sensibilidad al contraste.
Resolución metodológica de problemas y control de calidad
Para garantizar la fiabilidad del protocolo dual, se implementaron rigurosas medidas de control de calidad. Un paso crítico para la fidelidad del seguimiento ocular fue mantener un umbral de precisión de mapeo espacial de <0,5 grados; La deriva de calibración, un reto común durante tareas prolongadas de caminata real, se abordó programando puntos de control obligatorios de recalibración cada 10 minutos. Para las simulaciones de realidad mixta, mantener una oclusión estable del campo visual a pesar del movimiento de la cabeza de los participantes supuso un desafío técnico significativo. Esto se mitigó utilizando las capacidades de anclaje espacial del casco de RM para fijar rígidamente los shaders a la distancia interpupilar (IPD) del usuario, y verificando sistemáticamente la alineación de oclusión frente a una cuadrícula de calibración física antes de cada ensayo.
Cálculo de la velocidad angular media
La métrica cuantitativa principal extraída fue la Velocidad Angular Media (AV) de la mirada, que sirve como indicador operativo de la intensidad del escaneo espacial que potencialmente refleja tanto el esfuerzo exploratorio compensatorio como la incertidumbre subyacente de la navegación. AV se calculaba como la magnitud de la tasa de desplazamiento angular del vector de mirada sobre intervalos de muestreo discretos (Δt = 20 ms, matemáticamente correspondiente a la tasa de muestreo hardware de 50 Hz). La velocidad angular instantánea, denotada como ω(t), se calculó usando las coordenadas filtradas de la mirada bidimensional (x, y) en el plano visual proyectado:
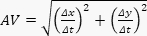 (3)
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Resultados
El análisis cuantitativo de los datos de seguimiento ocular reveló una disparidad significativa de eficiencia entre las cohortes primarias, destacando áreas donde el diseño terminal contemporáneo puede no acomodar adecuadamente el envejecimiento neurocognitivo. El análisis cuantitativo reveló disparidades significativas en la eficiencia de navegación entre ambas cohortes. El grupo de personas mayores con discapacidad visual requirió mucho más tiempo para completar la secuencia de segurid...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Discusión
La transición de los datos empíricos en bruto a la inteligencia arquitectónica accionable requiere un razonamiento deductivo riguroso. Para mantener la transparencia científica, la siguiente discusión delimita explícitamente entre observaciones conductuales directas medidas en nuestros paradigmas de seguimiento ocular y realidad mixta, y extrapolaciones teóricas basadas en la literatura neurocognitiva establecida. El principal descubrimiento teórico de esta investigación es la manifestac...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Divulgaciones
Los autores no tienen nada que revelar.
Agradecimientos
Los autores desean expresar su sincero agradecimiento por el apoyo que hizo posible este estudio. Esta investigación fue financiada por la 7ª promoción del Ministerio de Educación 2025 del Programa Colaborativo Industria-Universidad de la RPC, concretamente el Programa de Factores Humanos y Ergonomía Kingfar-CES bajo el Programa Nº 20251109. También se reconoce a la Academia de Artes y Diseño de Xiamen de la Universidad de Fuzhou y a Xiamen Rekey Medical Technology Co., Ltd. por proporcionar el entorno colaborativo necesario para llevar a cabo nuestras simulaciones neurocognitivas y de navegación espacial.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Airport terminal wayfinding scenarios | Self-developed experimental setup | N/A (self-developed) | Standardized navigation task design for behavioral assessment |
| Microsoft HoloLens | Microsoft, USA | www.microsoft.com/hololens | Simulation of pathological visual impairment in mixed-reality conditions |
| OpenGL shaders | Custom programmed | www.opengl.org | Real-time rendering of simulated visual field defects |
| Tobii Pro Glasses 3 | Tobii Pro, Sweden | www.tobii.com/products/eye-trackers/wearables/tobii-pro-glasses-3 | Real-world eye-tracking data acquisition during wayfinding tasks |
| Tobii Pro Lab | Tobii Pro, Sweden | www.tobii.com/products/software/applications-and-tools/tobii-pro-lab | Recording and analysis of fixation, saccade, and gaze trajectory data |
Referencias
- Beard JR, et al. The World report on ageing and health: a policy framework for healthy ageing. Lancet. 2016;387(10033):2145–2154.
- Vollset SE, et al. Fertility, mortality, migration, and population scenarios for 195 countries and territories from 2017 to 2100: a forecasting analysis for the Global Burden of Disease Study. Lancet. 2020;396(10258):1285–1306.
- Swenor BK, Lee MJ, Tian J, Varadaraj V, Bandeen-Roche K. Visual impairment and frailty in older adults. JAMA Ophthalmol. 2020;138(1):11–19.
- Burton MJ, et al. The Lancet Global Health Commission on Global Eye Health: vision beyond 2020. Lancet Glob Health. 2021;9(4):e489–e551.
- Bourne RRA, et al. Causes of blindness and vision impairment in 2020 and trends over 30 years, and prevalence of avoidable blindness in relation to VISION 2020: the Right to Sight: an analysis for the Global Burden of Disease Study. Lancet Glob Health. 2021;9(2):e144–e160.
- Flaxman SR, et al. Global causes of blindness and distance vision impairment 1990-2020: a systematic review and meta-analysis. Lancet Glob Health. 2017;5(12):e1221–e1234.
- Wahl HW, Gerstorf D. Person-environment-behavior research: where we have been, where we are, and where we could be heading. Gerontologist. 2020;60(1):108–112.
- Chaudhury H, Oswald F. Advancing understanding of person-environment interaction in later life: a commentary. J Aging Stud. 2019;51:100808.
- Iwarsson S, Horstmann V, Carlsson G, Oswald F, Wahl HW. Importance of the home environment for healthy aging: a conceptual framework. Gerontologist. 2023;63(3):442–452.
- Jia G, Guo C, Han X, Zhu W, Ji M. Wayfinding behaviors of elderly passengers in airport terminals: an empirical study based on eye-tracking technology. Appl Ergon. 2022;106:103901.
- Chang YC, Chen CF. Meeting the needs of disabled air passengers: factors that facilitate help from airlines and airports. Tour Manage. 2017;63:161–171.
- Lester AW, Moffat SD, Wiener JM, Barnes CA, Wolbers T. The aging navigational system. Neuron. 2017;95(5):1019–1035.
- Rowland DC, Roudi Y, Moser MB, Moser EI. Ten years of grid cells. Annu Rev Neurosci. 2016;39:19–40.
- Stangl M, et al. Compromised grid-cell-like representations in old age as a key mechanism to explain age-related navigational deficits. Curr Biol. 2018;28(7):1108–1115.
- Zheng L, Gao Z, McAvan AS, Isham EA, Ekstrom AD. Hippocampal contributions to novel spatial learning are both age-related and age-invariant. Proc Natl Acad Sci U S A. 2024;121(3):e2307884120.
- Berron D, et al. Age-related functional changes in domain-specific pathways of the hippocampus. Proc Natl Acad Sci U S A. 2018;115(11):E2595–E2604.
- Koen JD, Rugg MD. Neural dedifferentiation in the aging brain. Trends Cogn Sci. 2019;23(7):547–559.
- Colombo D, et al. Egocentric and allocentric spatial reference frames in aging: a systematic review. Neurosci Biobehav Rev. 2017;80:605–621.
- Wang L, Wang X. Design mechanisms of airport visual guidance systems on passenger wayfinding performance: evidence from causal machine learning and a moderated mediation approach. J Air Transp Manage. 2024;115:102521.
- Churchill A, Dada E, de Barros AG, Wirasinghe SC. Quantifying and validating measures of airport terminal wayfinding. Journal of Air Transport Management. 2008;14(3):151–158.
- Jones PR, Somoskeöy T, Chow-Wing-Bom H, Crabb DP. Seeing other perspectives: evaluating the use of virtual and augmented reality to simulate visual impairments (OpenVisSim). npj Digital Medicine. 2020;3(1):32.
- Cabeza R, et al. Maintenance, reserve and compensation: the cognitive neuroscience of healthy ageing. Nat Rev Neurosci. 2018;19(11):701–710.
- Ringer RV, Throneburg Z, Johnson AP, Kramer AF, Loschky LC. Impairing the useful field of view in natural scenes: tunnel vision versus general interference. J Vis. 2016;16(2):1167.
- Legge GE, Chung STL. Low vision and reading: what makes a letter legible? Vision Res. 2016;129:117–130.
- Theeuwes J. Goal-driven, stimulus-driven, and history-driven selection. Curr Opin Psychol. 2019;29:97–101.
- Cowan N. The many faces of working memory and short-term storage. Psychon Bull Rev. 2017;24(4):1158–1170.
- Spiers HJ, Gilbert SJ. Solving the detour problem in navigation: a model of prefrontal and hippocampal interactions. Front Hum Neurosci. 2015;9:125.
- Rehman U, Cao S. Augmented-reality-based indoor navigation: a comparative analysis of handheld devices versus Google Glass. IEEE Trans Hum-Mach Syst. 2017;47(1):140–151.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.