Este artículo estudia el método de calibración de un rastreador láser mediante el uso de prismas piramidales para multiplicar la distancia de la línea base en un campo de línea base interior.
Artículo de investigación
Un método de extensión de rango para rastreadores láser con el fin de reducir el error de Abbe
En este artículo
Resumen
Resumen
Este artículo presenta un método sistemático de extensión del rango óptico para la calibración de un seguidor láser en un espacio interior limitado. El método se basa en el plegado del trayecto óptico mediante prismas piramidales y está diseñado para reducir cuantitativamente el error de Abbe. Ambos enfoques permiten realizar mediciones de doble rango con seguidores láser dentro de un espacio de base interior restringido. Los resultados experimentales revelan que las pruebas de calibración realizadas a una distancia de 80 m con dos prismas piramidales arrojan un error indicado máximo de -36,0 µm para el seguidor láser, mientras que la configuración que utiliza un solo prisma piramidal ofrece un error indicado máximo de apenas -2,7 µm. Cuando ambos sistemas de medición comparten un prisma piramidal, el brazo de Abbe acortado reduce eficazmente el error de Abbe. Además, la simetría óptica entre los haces de luz incidente y emergente suprime aún más dicho error, lo que conduce a un error de medición indicado menor. Datos experimentales relevantes confirman que la disposición del trayecto óptico que emplea un solo prisma piramidal ofrece una precisión de medición superior. Los datos experimentales muestran que el experimento del trayecto óptico con un solo prisma piramidal tiene una mayor exactitud de medición. Esperamos que los resultados relacionados puedan servir como referencia para mediciones de múltiples extensiones de rango con el seguidor láser.
Introducción
A medida que la tecnología de medición digital sigue avanzando, la tecnología de medición ha pasado gradualmente de mediciones simples a mediciones diversificadas. La medición en línea es una manifestación directa de la medición digital, y es fundamental para el desarrollo de toda la cadena industrial1,2,3. El seguidor láser tiene amplias aplicaciones en la medición de precisión espacial a gran escala. Inicialmente se utilizó en el ámbito militar, como en la detección del tamaño de piezas de aeronaves y utillajes, y actualmente también se emplea en la fabricación automotriz, por ejemplo, en la medición en línea de carrocerías y modelos; en la medición del tamaño de piezas y en la calibración de posiciones de ensamblaje4,5. Asimismo, tiene numerosas aplicaciones en la industria de fabricación de alta gama, como la calibración de equipos de producción automatizados; la calibración de parámetros dinámicos como velocidad, trayectoria, desplazamiento y ángulo de robots industriales y manipuladores; y la calibración de la precisión en desplazamiento lineal, precisión en desplazamiento angular, precisión horizontal y precisión vertical de diversas plataformas de prueba. También se aplica ampliamente en la industria de máquinas-herramienta, por ejemplo, en la calibración de la precisión de forma y posición, rectitud, planitud y cilindricidad de las máquinas-herramienta, así como en el posicionamiento y calibración durante el mecanizado y ensamblaje mecánicos6,7,8,9. En la era del rápido avance tecnológico, la precisión en la fabricación y ensamblaje de piezas está aumentando; en consecuencia, se han establecido requisitos más exigentes respecto a la precisión de medición de los seguidores láser10,11,12.
La calibración de rango completo de los rastreadores láser sirve como un medio importante para garantizar la precisión y confiabilidad de sus resultados de medición. Como un dispositivo estándar de gran escala, el rastreador láser ha atraído una amplia investigación. Por ejemplo: Muralikrishnan et al.13 aplicaron un rastreador junto con un espejo reflectante para medir errores de posicionamiento angular, alcanzando una precisión de 0,16’’, lo cual supera a los métodos convencionales de medición directa. Tian et al.14 presentaron un enfoque para establecer un sistema de medición distribuido basado en rastreadores, resolviendo el problema de degradación de precisión de dichos sistemas con el aumento de la distancia de medición. Lao et al.15 desarrollaron un dispositivo de detección ligero adaptado para rastreadores, caracterizado por alta precisión y eficiencia operativa. Zhou et al.16 utilizaron el rastreador láser como instrumento principal de medición para la puesta en marcha del sistema óptico de neutrones de un difractómetro de materiales de ingeniería, obteniendo resultados de medición satisfactorios. Yao et al.17 propusieron un método basado en una sola estación para la identificación de errores del eje rotatorio mediante rastreadores, el cual es eficiente, preciso y confiable, y puede extenderse además a escenarios de múltiples ejes. Feng et al.18,19 propusieron un esquema técnico para el seguimiento con deriva del haz casi nula basado en una estructura de compresión de dos etapas. Mediante verificación por simulación, se mejoró eficazmente la precisión de medición de coordenadas del sistema de rastreo láser hasta 6,85 partes por millón (ppm). Wang et al.20 explicaron el principio de medición de distancia interferométrica de los rastreadores láser, y propusieron que el seguimiento óptico basado en detectores sensibles a la posición (PSD) integrado con fusión de múltiples sensores puede mejorar eficazmente la precisión posicional de los rastreadores láser. Maciej et al.21 emplearon una máquina de medición de coordenadas de gran escala para evaluar el esquema de medición interferométrica del rastreador láser dentro de un rango de 15 m, y verificaron que este método se caracteriza por una implementación sencilla.
El rango de medición típico de un seguidor láser es de 0–80 m. En la actualidad, la calibración de rango completo de los seguidores láser depende principalmente de rieles guía ultra largos combinados con interferómetros láser. Sin embargo, los métodos convencionales de calibración en campo base en interiores presentan tres limitaciones críticas. Primero, el espacio limitado en interiores hace imposible instalar rieles guía que coincidan con el rango de medición completo de los seguidores láser. Segundo, la fabricación de rieles guía ultra largos implica una alta dificultad de manufactura e introduce errores geométricos significativos, lo que degrada aún más la precisión de la calibración. Tercero, el desplazamiento entre las trayectorias ópticas de medición puede introducir un error de Abbe considerable, difícil de suprimir en las configuraciones tradicionales. Además, los factores ambientales también afectan el rendimiento de la calibración. Por lo tanto, es urgente desarrollar un método de calibración compacto y de alta precisión que pueda lograr simultáneamente la extensión del rango y la reducción del error de Abbe bajo condiciones interiores restringidas.
Este estudio propone un método de calibración completo, repetible y respaldado teóricamente que logra simultáneamente la extensión del rango y la reducción del error de Abbe. El método incluye diseño óptico, modelado de errores, operación paso a paso y validación experimental, lo que proporciona una solución práctica para la calibración de rastreadores láser en todo el rango en entornos interiores restringidos.
Protocolo
Este estudio no involucra participantes humanos, experimentos con animales ni problemas éticos relacionados, por lo que no se requiere aprobación ética. Todos los contenidos de investigación y operaciones experimentales cumplen con las normas académicas pertinentes y los estándares de investigación científica.
Esquema experimental
La Tabla de Materiales enumera los instrumentos y equipos utilizados en esta investigación. Figura 1 es un diagrama de ampliación del rango para el seguidor láser con un prisma de doble pirámide. El interferómetro láser y el seguidor láser utilizan, respectivamente, un prisma piramidal independiente para lograr la ampliación del rango, y el método propuesto requiere ajustar las trayectorias ópticas del interferómetro láser y del seguidor láser.
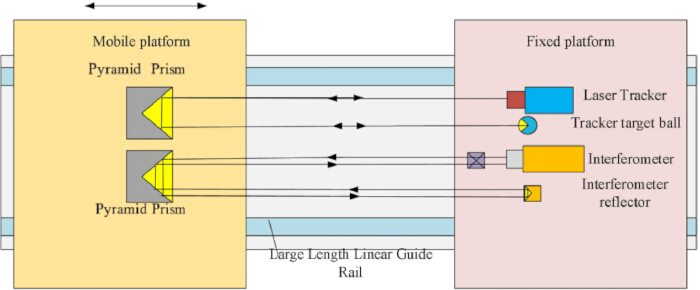
Figura 1: Diagrama de ampliación del rango de un seguidor láser con un prisma de pirámide dual. Haga clic aquí para ver una versión más grande de esta figura.
Figura 2 es un diagrama de extensión del rango del seguidor láser con un prisma piramidal único, en el que el interferómetro láser y el seguidor láser comparten un prisma piramidal para lograr la extensión del rango. El método propuesto requiere ajustar los trayectos ópticos del interferómetro láser y del seguidor láser hacia un prisma piramidal, respectivamente.
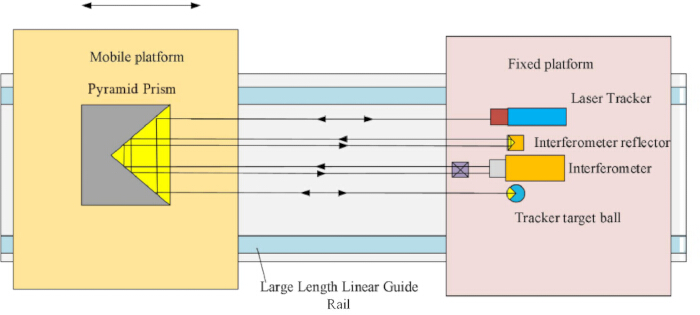
Figura 2: Diagrama de ampliación del rango del seguidor láser con un prisma piramidal único. Haga clic aquí para ver una versión más grande de esta figura.
Los rastreadores láser convencionales suelen tener un rango de medición de 0–80 m, y las trayectorias ópticas ilustradas en la Figura 1 y la Figura 2 se utilizan por separado para realizar mediciones de rango completo en el rastreador láser.
Pasos de medición
Este artículo expone enfáticamente el sistema de medición con un prisma piramidal único, y el sistema de medición con prismas piramidales duales puede simplificarse a partir de este.
Figura 3 es un diagrama experimental del sistema de calibración del seguidor láser con un prisma piramidal único, que consiste principalmente en las siguientes partes: 1-riel guía lineal, 2-plataforma fija, 3-plataforma móvil, 4-interferómetro láser, 5-seguidor láser, 6-interferoscopio del interferómetro, 7-reflector del interferómetro, 8-bola objetivo, 9-prisma piramidal.
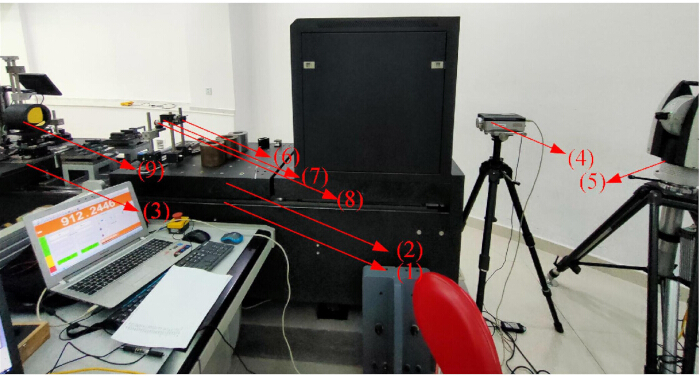
Figura 3: Diagrama experimental del sistema de calibración del seguidor láser con un prisma piramidal único. 1: riel guía lineal, 2: plataforma fija, 3: plataforma móvil, 4: interferómetro láser, 5: seguidor láser, 6: sistema de riel guía, interferoscopio del interferómetro, 7: reflector del interferómetro, 8: bola objetivo, 9: prisma piramidal. Haga clic aquí para ver una versión más grande de esta figura.
Figura 4 es un diagrama de flujo para la construcción de un sistema de calibración de rastreador láser, que se divide en cuatro pasos principales.
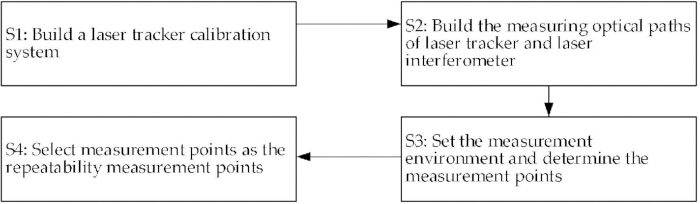
Figura 4: Diagrama de flujo del establecimiento del sistema de calibración con un seguidor láser. Haga clic aquí para ver una versión más grande de esta figura.
Construcción de un sistema de calibración para un seguidor láser
El sistema de calibración empleado para el seguidor láser se ilustra en la Figura 3. En este sistema, el sistema de rieles guía del campo de base interior consiste en un riel guía lineal, sobre el cual hay una plataforma fija. Sobre la plataforma fija se colocan un interferómetro, un interferoscopio, un reflector de interferómetro y una bola objetivo. También existe una plataforma móvil sobre el riel guía lineal, y sobre ella se monta un prisma piramidal. El interferómetro láser y el seguidor láser pueden colocarse sobre la plataforma fija o sobre el suelo alrededor de la misma mediante soportes correspondientes. Las posiciones del interferómetro láser y del seguidor láser pueden ajustarse. Asimismo, las posiciones del interferoscopio, del reflector de interferómetro y de la bola objetivo sobre la plataforma fija son ajustables, al igual que la posición del prisma piramidal sobre la plataforma móvil.
Construcción de las trayectorias ópticas de medición
Las trayectorias ópticas de los dos instrumentos se disponen de manera que el haz del seguidor se dirige a través del prisma piramidal hacia la bola objetivo, mientras que el haz del interferómetro es guiado por el mismo prisma hasta su reflector correspondiente, asegurando lecturas normales y confiables desde ambos dispositivos. El software utilizado para la medición y análisis de datos en este artículo es un analizador espacial. Antes de construir la trayectoria óptica del seguidor láser, el dispositivo debe configurarse en modo de bloqueo láser mediante el software. En este caso, el seguidor láser no busca automáticamente el centro del prisma piramidal.
El riel guía lineal presenta diferentes errores de rectitud en distintas posiciones a lo largo de su longitud. La luz emitida por el seguidor y el interferómetro es recibida y reflejada por el mismo prisma piramidal, reduciendo así la distancia entre sus trayectorias ópticas. Las dos trayectorias ópticas están dispuestas de forma casi colineal, minimizando eficazmente el error de Abbe en los resultados de medición; además, cuando la trayectoria óptica de emisión del seguidor láser está próxima a la del interferómetro, se puede evitar la influencia de los errores de rectitud del riel guía lineal en distintas posiciones sobre los resultados de medición cuando el prisma piramidal se desplaza sobre el riel guía lineal mediante la plataforma móvil. Cuando la trayectoria óptica de emisión del seguidor láser está infinitamente próxima a la del interferómetro láser, el error de planicidad del riel guía lineal afecta de igual manera los resultados de medición del seguidor láser y del interferómetro láser; en comparación con el método de medición en el que la luz emitida por el seguidor y la luz emitida por el interferómetro es recibida y reflejada respectivamente por prismas piramidales diferentes, el método de medición que utiliza el mismo prisma piramidal puede mejorar y reducir los errores de medición, y aumentar la precisión de la medición. Durante el movimiento del prisma piramidal, las lecturas de ambos dispositivos tienden a coincidir, lo cual ayuda a garantizar la fiabilidad de los resultados de calibración del seguidor láser y a reducir juicios erróneos.
La separación del haz se midió utilizando una regla de acero; adicionalmente, el ángulo de inclinación se midió con un autocolineador láser, un dispositivo capaz de medir el ángulo horizontal de giro y el ángulo vertical de cabeceo del riel guía: el giro horizontal del riel guía es de 234 µm, lo que equivale aproximadamente a 48 segundos de arco; la distancia de desviación es de 46,54 mm cuando el brazo de Abbe es de 200 mm, y de 1,163 mm cuando el brazo de Abbe es de 5 mm. Por lo tanto, fue posible medir y obtener el ángulo de inclinación. Además, el paralelismo de la trayectoria óptica se midió mediante la rectitud del riel guía. Para la medición del error de indicación, cada medición se realizó como una única lectura, seguida de dos series independientes de mediciones sin promediar. Para la medición de repetibilidad, se tomaron 10 lecturas cada vez. Todos los puntos de medición permanecieron en el modo de medición de punto estable durante 2 s. Los criterios de aceptación para el ajuste de la trayectoria óptica se basan en los valores legibles del rastreador láser y del interferómetro láser KLA. Cabe señalar que el prisma en sí no reduce el error de Abbe; más bien, minimiza el error de Abbe al acercar infinitamente las líneas medias de la luz incidente y emergente, reduciendo así el brazo de Abbe cuando se utiliza un solo prisma en la configuración del sistema de trayectoria óptica.
Planificación de las trayectorias ópticas de dos dispositivos
El esquema de trayectoria óptica (Figura 2) adoptado por el interferómetro láser es el siguiente: la luz emitida por el interferómetro entra al prisma piramidal a través del interferoscopio, se refleja en el prisma hacia el reflector del interferómetro y luego se refleja de regreso al prisma a través del reflector. El haz de luz que regresa al prisma piramidal se refleja nuevamente en el prisma e interfiere entonces con el grupo del interferoscopio, para después regresar al interferómetro láser. La trayectoria seguida por el láser emitido desde el rastreador es la siguiente: la luz láser entra al prisma piramidal, se refleja hacia la esfera objetivo y luego se refleja de regreso al prisma a través de la esfera objetivo. El haz de luz que regresa al prisma piramidal se refleja nuevamente en el prisma piramidal y regresa al rastreador.
Las trayectorias ópticas del interferómetro láser y del seguidor están estrechamente alineadas en paralelo, lo que permite que sus haces salientes respectivos entren en el mismo prisma piramidal, minimizando así el impacto del error de Abbe en los resultados de medición. Las trayectorias ópticas del interferómetro láser y del seguidor láser pueden estar en el mismo plano horizontal o vertical. Durante la calibración, es preferible que las dos trayectorias ópticas estén en el mismo plano vertical. Cuando la trayectoria óptica del interferómetro láser y la trayectoria óptica del seguidor están en el mismo plano vertical, ambos dispositivos se disponen de forma escalonada (en la dirección vertical, el interferómetro láser se sitúa por encima o por debajo del seguidor láser, y en la dirección horizontal, el interferómetro láser se sitúa delante o detrás del seguidor láser). A lo largo de la dirección longitudinal del riel guía lineal, se prefiere que el interferómetro esté colocado delante del seguidor láser. Esta disposición contribuye a una mayor precisión y exactitud en la calibración.
Las posiciones de los dos dispositivos se ajustan para coincidir con las posiciones planificadas de la trayectoria óptica y del prisma piramidal, de modo que la luz emitida por el interferómetro y la luz emitida por el rastreador ingresen al mismo prisma piramidal. El prisma piramidal se coloca frente al interferómetro y al rastreador. Al ajustar la posición, primero se ajustan las posiciones del interferómetro láser y del interferoscopio, de forma que la luz emitida por el interferómetro láser atraviese el interferoscopio y luego ingrese al prisma piramidal. Luego se ajusta la posición del rastreador para que la luz emitida por el rastreador láser ingrese al prisma piramidal. El prisma piramidal se traslada hacia adelante y hacia atrás, se ajustan el ángulo de cabeceo y el ángulo de torsión del interferómetro láser, se cancela en el software el modo automático de recepción de luz del rastreador láser y se ajustan manualmente el ángulo de cabeceo y el ángulo de torsión del cabezal láser del rastreador, de manera que la trayectoria óptica del interferómetro láser y la trayectoria óptica del rastreador sean paralelas a la trayectoria de movimiento del prisma piramidal.
Determine las posiciones del reflector del interferómetro y de la bola objetivo en función de si los dos dispositivos tienen lecturas, y juzgue si ambos dispositivos están proporcionando lecturas. Si uno de ellos no tiene lecturas, se repetirán los pasos anteriores para determinar la posición del reflector del interferómetro del interferómetro láser que sí tiene lectura y la posición de la bola objetivo del rastreador láser que también tiene lectura. El reflector del interferómetro y la bola objetivo pueden colocarse de forma escalonada (de izquierda a derecha y de arriba abajo). La posición vertical, la posición horizontal y el ángulo de colocación del reflector del interferómetro son ajustables, y la posición vertical, la posición horizontal y el ángulo de colocación de la bola objetivo también son ajustables. Cuando los dos dispositivos se disponen horizontalmente, y el reflector del interferómetro y la bola objetivo también se disponen horizontalmente, el interferoscopio se coloca delante del interferómetro, el reflector del interferómetro se sitúa entre el interferómetro láser y el rastreador, y la bola objetivo se coloca en el lado del interferómetro láser opuesto al reflector del interferómetro. Cuando los dos dispositivos se disponen de forma escalonada, el interferómetro láser se coloca debajo del rastreador láser, el grupo interferoscópico se sitúa delante del interferómetro, el reflector del interferómetro se coloca encima del interferómetro láser y debajo del rastreador, y la bola objetivo se sitúa debajo del interferómetro láser (véase Figura 3), con el fin de mitigar los efectos del error de coseno y de las desviaciones de rectitud introducidos por la guía lineal durante el movimiento de la plataforma móvil.
Configuración del entorno de medición y determinación de los puntos
Dada la duración limitada de la medición, los parámetros ambientales para el interferómetro y el rastreador se establecen en: temperatura 20 °C, presión atmosférica 1013.3 hPa y humedad relativa 50% RH. El rastreador láser se configura en modo de medición por interferencia en el software antes de recopilar los datos. Mueva el prisma piramidal a cada punto de medición sucesivamente para obtener los resultados de medición del rastreador y del interferómetro láser.
A lo largo de la dirección longitudinal del riel guía lineal, cada 1 m se encuentra un punto de medición; durante el proceso de medición, el prisma piramidal se desplaza a cada punto de medición sucesivamente mediante la plataforma móvil para obtener los resultados de medición de los dos dispositivos en cada punto, hasta que no haya datos disponibles del interferómetro o del seguidor. Los datos medidos en todos los puntos de medición se consideran el primer conjunto de datos de medición, en el cual los valores medidos por el interferómetro en todos los puntos de medición son los valores nominales, y los valores medidos por el seguidor en todos los puntos de medición son los valores reales; la plataforma móvil se mueve al primer punto de medición para adquirir repetidamente los datos de los dos dispositivos en dicho punto, y luego el prisma piramidal se desplaza sucesivamente a cada punto de medición para adquirir repetidamente los datos del segundo grupo del interferómetro láser y del seguidor láser.
Selección de puntos de medición como puntos de medición de repetibilidad
Se seleccionan múltiples puntos de medición como puntos de medición de repetibilidad, y el prisma piramidal se mueve a cada punto de medición subsiguiente para obtener los resultados de medición del rastreador. Las posiciones de los puntos de medición de repetibilidad se seleccionan aleatoriamente y preferiblemente se ubican en el extremo posterior. Se seleccionan tres puntos de medición de repetibilidad para la recopilación de datos.
Reducción del error de Abbe
Dentro del sistema de calibración del seguidor láser, el reflector utilizado es un prisma. Dos de sus tres superficies reflectantes son mutuamente perpendiculares, lo que permite que la luz incidente sea redirigida 180° y devuelta. Los haces de luz que inciden sobre el prisma piramidal se reflejan externamente en todas las superficies. En comparación con un prisma piramidal sólido, puede evitar eficazmente la influencia de la dispersión de longitud de onda y de la trayectoria óptica causada por la incidencia del haz de luz desde el aire hacia el vidrio; el error angular del prisma piramidal dentro del rango de ±10° es de 0,2″, lo que permite que el prisma piramidal produzca una luz paralela más precisa y reduzca el error de Abbe; el diámetro de la cara final es de 100 mm y la reflectancia individual es de 0,92, lo que garantiza que el haz de luz emitido por el interferómetro pueda ser recibido por el receptor del interferómetro láser tras ser reflejado por el prisma piramidal, y que el haz de luz emitido por el seguidor pueda ser recibido por el receptor del seguidor láser tras ser reflejado por el mismo prisma piramidal; el interferómetro láser consta de un transmisor y un receptor. El transmisor emite el haz de luz, y el receptor recibe el haz de luz reflejado de regreso al interferómetro láser; de manera similar, el seguidor consta de un transmisor y un receptor. El transmisor se utiliza para emitir el haz de luz, y el receptor se utiliza para recibir el haz de luz reflejado de regreso al seguidor.
El error de medición del seguidor se explica a continuación utilizando un experimento de medición como ejemplo. La luz emitida por el seguidor y la luz emitida por el interferómetro pueden ser recibidas por el mismo prisma piramidal o por prismas piramidales diferentes, respectivamente. Como se muestra en Figura 1, el trayecto óptico es aquel en el que la luz emitida por el interferómetro láser entra en un prisma piramidal a través del interferoscopio, se refleja en el prisma piramidal y luego entra en el reflector del interferómetro; la luz emitida por el seguidor láser entra en otro prisma piramidal, se refleja en este prisma y luego entra en la bola objetivo. Ocurrirá un error de Abbe cuando la luz láser del interferómetro y su contraparte del seguidor no estén sobre la misma línea recta. Cualquier inclinación (cabeceo o torsión) de la plataforma móvil puede introducir un error de Abbe en ambos sistemas de medición láser. La medición de la inclinación de dicha plataforma móvil se caracteriza principalmente por varios parámetros, como la rectitud y planicidad del riel guía lineal, y su cuantificación es complicada.
Figura 5 ilustra el esquema del error de Abbe, en el cual el haz láser del interferómetro sirve como trayectoria de referencia, mientras que el del rastreador láser actúa como trayectoria de medición. Existe una distancia de desviación L (brazo de Abbe) entre los dos haces láser. Debido a que la plataforma móvil se inclina en el espacio, se genera un ángulo de desviación α, lo que resulta en un valor de error de Abbe T. La relación geométrica se expresa de la siguiente manera:
tan α ≈ T / L. (1)
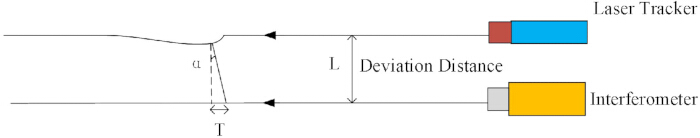
Figura 5: Diagrama esquemático del error de Abbe medido utilizando el seguidor láser. Haga clic aquí para ver una versión más grande de esta figura.
Tabla 1 muestra los valores de error de Abbe causados por el ángulo y la distancia de desviación, obtenidos a partir de mediciones con una regla de acero. Estos resultados indican que la distancia entre el haz de luz y los dos instrumentos tiene el efecto dominante sobre el error de Abbe resultante. Además, los resultados de la Tabla 1 demuestran que la sensibilidad al error de Abbe del brazo de Abbe de 200 mm es 40 veces mayor que la del brazo de Abbe de 5 mm (0,96 mm/arcseg frente a 0,024 mm/arcseg), lo que verifica que acortar el brazo de Abbe podría reducir significativamente el efecto de amplificación de los errores angulares de inclinación y lograr una reducción notable del error de Abbe. Al emplear un prisma piramidal doble, la distancia de desplazamiento entre los haces de luz es aproximadamente de 200 mm. Sin embargo, cuando se utiliza un prisma piramidal simple en este estudio, ambos instrumentos comparten el mismo prisma piramidal, lo que permite ajustar la distancia de desviación entre los haces a menos de 5 mm y reducir así el impacto del error de Abbe en un factor de cuarenta. Asimismo, la influencia causada por la inclinación de la plataforma móvil se reduce considerablemente en el caso del prisma piramidal.
| Ángulo α (″) | Distancia de desviación (mm) | |||
| 5 (Un prisma piramidal simple) | 200 (Prisma piramidal dual) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
Tabla 1: Valores de error de Abbe causados por el ángulo y la distancia de desviación (µm).
Figura 6A muestra la imagen física del prisma piramidal, y la trayectoria de la luz que entra y sale del prisma piramidal se ilustra en la Figura 6B. Como se representa en la Figura 6B, la luz incidente del seguidor es la luz incidente 1, y el haz saliente se denomina luz emitida 1. El haz incidente del interferómetro láser se etiqueta como luz incidente 2, y su haz saliente se denomina luz emitida 2. La línea central de la luz incidente 1 y la luz emergente 1 en el espacio es la trayectoria óptica integrada 3, y la línea central formada por la luz incidente 2 y la luz emergente 2 en el espacio es la trayectoria óptica integrada 4. La trayectoria óptica integrada 3 y la trayectoria óptica integrada 4 están relativamente cercanas en el espacio, y se encuentran próximas al centro del prisma piramidal, lo cual es el factor clave para reducir aún más el error de Abbe.
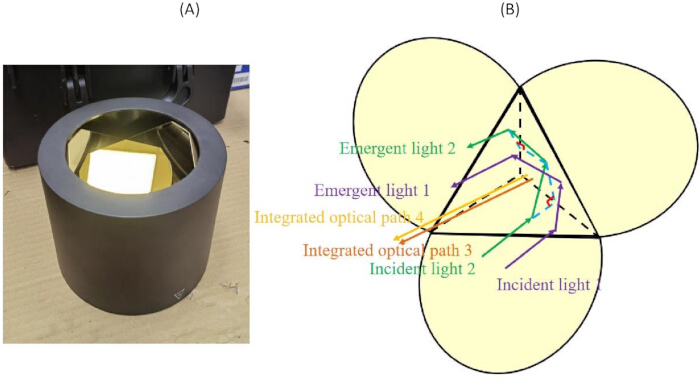
Figura 6: Diagrama esquemático de un prisma piramidal. (A) Imagen física del prisma piramidal. (B) Diagrama del trayecto óptico del prisma piramidal. Haga clic aquí para ver una versión más grande de esta figura.
Además, debe tenerse en cuenta que el mecanismo de generación del error de Abbe es consistente con el de las herramientas de medición tradicionales (por ejemplo, calibradores vernier), ya que ambos surgen de la longitud del brazo de Abbe. Diversos movimientos de torsión y cabeceo de la plataforma móvil provocan desviaciones entre los valores medidos por el rastreador láser y los valores teóricos del interferómetro láser, y cuanto más largo sea el brazo de Abbe, mayor será la discrepancia entre ambos. Por lo tanto, este estudio aún adopta la reducción de la longitud del brazo de Abbe como método principal de compensación. Dado que no se pudieron utilizar sensores de inclinación en tiempo real para la corrección en el experimento, las mediciones comparativas no fueron factibles. Además, el análisis de incertidumbre muestra que el impacto del error angular del prisma en los resultados de medición es casi despreciable.
El análisis de incertidumbre del sistema de prisma piramidal único se lleva a cabo considerando cinco aspectos: error del interferómetro láser, error de compensación ambiental, error angular del prisma, error de rectitud del riel guía y error de alineación del haz, como se detalla a continuación: El error de indicación del interferómetro láser es (0,03 + 0,5L) µm, y su incertidumbre estándar de medición es 2 × 10⁻⁸ × L, por lo tanto, la incertidumbre estándar introducida por el interferómetro láser es u1 = 1 × 10⁻⁸ × L. La compensación ambiental implica principalmente tres factores: temperatura, humedad y presión atmosférica. La incertidumbre correspondiente introducida es aproximadamente u2 = 5,8 × 10⁻⁸ × L; en detalle, el error de medición de la temperatura promedio en la trayectoria óptica del interferómetro láser es 0,1 °C, que se trata como una distribución uniforme, resultando en 93,0 × 10⁻8 L × 0,1/sqrt(3) = 5,4 × 10⁻8 L; el error de medición de la presión del gas en la trayectoria óptica del interferómetro estándar es 11 Pa, tratado como una distribución uniforme, dando 0,2683 × 10⁻8 L × 11/sqrt(3) = 1,7 × 10⁻8 L; el error de medición de la presión parcial de vapor de agua en el aire de la trayectoria óptica es 40 Pa, tratado como una distribución uniforme, obteniendo 0,0371 × 10⁻8 L × 40/sqrt(3) = 0,9 × 10⁻8 L. El error angular del prisma piramidal alcanza 0,2'', y dado que el haz de luz experimenta tres reflexiones dentro del prisma piramidal, el error angular combinado se amplifica por un factor de 3; sustituyendo la longitud total de 80 m, u3 es aproximadamente 0, lo cual se calcula mediante la fórmula u3 = 80000/cos(3 × 0,2'') mm - 80000 mm. El error de rectitud total S del riel guía es aproximadamente 0,4 mm, y la incertidumbre de medición correspondiente introducida se da mediante u4 = sqrt(800002 + S2) mm - 80000 mm, que también se aproxima a 0 tras sustituir los datos. El error causado por la alineación del haz afecta la repetibilidad de la medición; para mediciones con prisma piramidal único, la repetibilidad se toma como 0,4 µm, por lo tanto u5 ≈ 0,4 µm. Combinando estos cinco componentes, la incertidumbre expandida para el sistema de medición con prisma piramidal único se obtiene como U = 2 × sqrt(u12 + u22 + u32 + u42 + u52), y ajustando con los datos sustituidos se obtiene U ≈ 0,2 µm + 0,1 × 10⁻⁶ × L (k = 2), donde k es el factor de cobertura correspondiente a un nivel de confianza de aproximadamente 95 %.
Resultados
Los datos experimentales se dividen en cuatro partes: un experimento de medición de extensión de doble rango, un experimento de repetibilidad del rastreador láser con un prisma de doble pirámide, un experimento de medición de doble rango y un experimento de repetibilidad del rastreador láser con un prisma de pirámide simple.
Al utilizar el sistema de calibración ilustrado en la Figura 1, los haces salientes de dos dispositivos son recibidos por prismas piramidales separados. Los resultados medidos por dos dispositivos en cada punto de medición se muestran en la Tabla 2. Estos representan los resultados de medición de doble rango del seguidor láser utilizando dos prismas piramidales en el primer grupo de pruebas. Un análisis de la Tabla 2 revela que, con dos prismas piramidales, el error máximo de indicación del seguidor láser alcanza -36,0 µm en todo su rango de medición, ocurriendo en la posición de 37 m. En ese momento, la posición correspondiente del riel guía es de 18 m.
| Posición del riel guía (m) | Valor medido por el rastreador láser (mm) | Valor medido por el interferómetro láser (mm) | Error de indicación (μm) | Posición del riel guía (m) | Valor medido por el rastreador láser (mm) | Valor medido por el interferómetro láser (mm) | Error de indicación (μm) |
| 1 | 1999.9671 | 1999.9707 | -3.6 | 20 | 39999.7079 | 39999.7203 | -12.4 |
| 2 | 3999.9413 | 3999.9453 | -4 | 21 | 41999.7334 | 41999.742 | -8.6 |
| 3 | 5999.9503 | 5999.945 | 5.3 | 22 | 43999.7497 | 43999.7555 | -5.8 |
| 4 | 7999.9271 | 7999.9202 | 6.9 | 23 | 45999.812 | 45999.8075 | 4.5 |
| 5 | 9999.8681 | 9999.8682 | -0.1 | 24 | 47999.8187 | 47999.8176 | 1.1 |
| 6 | 11999.8404 | 11999.8414 | -1 | 25 | 49999.8406 | 49999.8359 | 4.7 |
| 7 | 13999.7928 | 13999.8192 | -26.4 | 26 | 51999.8646 | 51999.8611 | 3.5 |
| 8 | 15999.7507 | 15999.7731 | -22.4 | 27 | 53999.8573 | 53999.8638 | -6.5 |
| 9 | 17999.7397 | 17999.763 | -23.3 | 28 | 55999.884 | 55999.8863 | -2.3 |
| 10 | 19999.7188 | 19999.7398 | -21 | 29 | 57999.9459 | 57999.9488 | -2.9 |
| 11 | 21999.7001 | 21999.722 | -21.9 | 30 | 59999.9286 | 59999.9324 | -3.8 |
| 12 | 23999.6621 | 23999.6891 | -27 | 31 | 62000.0027 | 62000.0012 | 1.5 |
| 13 | 25999.644 | 25999.6715 | -27.5 | 32 | 63999.9925 | 63999.993 | -0.5 |
| 14 | 27999.6438 | 27999.6707 | -26.9 | 33 | 65999.9926 | 65999.9958 | -3.2 |
| 15 | 29999.6365 | 29999.6707 | -34.2 | 34 | 67999.9921 | 67999.9954 | -3.3 |
| 16 | 31999.6442 | 31999.6797 | -35.5 | 35 | 69999.9524 | 69999.966 | -13.6 |
| 17 | 33999.6423 | 33999.6782 | -35.9 | 36 | 71999.9452 | 71999.9601 | -14.9 |
| 18 | 35999.6759 | 35999.7119 | -36 | 37 | 73999.9166 | 73999.9315 | -14.9 |
| 19 | 37999.6804 | 37999.6959 | -15.5 | 38 | 75999.8856 | 75999.9065 | -20.9 |
Tabla 2: Resultados de medición de rango doble del rastreador con un prisma de doble pirámide dentro de los 80 m (Grupo 1).
En la configuración de prisma de pirámide dual, el error de indicación se origina en el brazo de Abbe y en desviaciones geométricas distintas a lo largo de los dos recorridos ópticos de medición. Entre todos los factores que contribuyen al error de indicación de la medición, el error de Abbe introducido por el brazo de Abbe es el predominante. La separación espacial del haz introduce inevitablemente errores adicionales; sin embargo, estos errores pueden suprimirse sustancialmente cuando los rayos de luz incidente y saliente se disponen simétricamente. Los datos de medición obtenidos de los dos instrumentos en cada punto se enumeran en Tabla 3; estos resultados indican que el error máximo de indicación del rastreador es de -32,2 µm dentro del rango completo de medición del rastreador láser cuando se utiliza el prisma de doble pirámide, lo cual ocurre en la posición de 36 m. Al comparar los datos de la Tabla 2 y la Tabla 3, se encuentra que el error máximo de indicación es de -36,0 µm.
| Posición del riel guía (m) | Valor medido por el rastreador láser (mm) | Valor medido por el interferómetro láser (mm) | Error de indicación (μm) | Posición del riel guía (m) | Valor medido por el rastreador láser (mm) | Valor medido por el interferómetro láser (mm) | Error de indicación (μm) |
| 1 | 1999.9676 | 1999.9702 | -2.6 | 20 | 39999.7141 | 39999.7222 | -8.1 |
| 2 | 3999.9439 | 3999.9457 | -1.8 | 21 | 41999.7396 | 41999.7437 | -4.1 |
| 3 | 5999.9533 | 5999.9455 | 7.8 | 22 | 43999.7559 | 43999.7576 | -1.7 |
| 4 | 7999.9288 | 7999.9194 | 9.4 | 23 | 45999.8183 | 45999.8094 | 8.9 |
| 5 | 9999.8707 | 9999.868 | 2.7 | 24 | 47999.8254 | 47999.8195 | 5.9 |
| 6 | 11999.8432 | 11999.8412 | 2 | 25 | 49999.8469 | 49999.8378 | 9.1 |
| 7 | 13999.7959 | 13999.819 | -23.1 | 26 | 51999.8704 | 51999.8625 | 7.9 |
| 8 | 15999.7545 | 15999.7734 | -18.9 | 27 | 53999.8636 | 53999.8652 | -1.6 |
| 9 | 17999.7433 | 17999.7632 | -19.9 | 28 | 55999.8911 | 55999.8887 | 2.4 |
| 10 | 19999.724 | 19999.7416 | -17.6 | 29 | 57999.9536 | 57999.9515 | 2.1 |
| 11 | 21999.7053 | 21999.7227 | -17.4 | 30 | 59999.9363 | 59999.9347 | 1.6 |
| 12 | 23999.6684 | 23999.6912 | -22.8 | 31 | 62000.0098 | 62000.0028 | 7 |
| 13 | 25999.6498 | 25999.6728 | -23 | 32 | 64000.0004 | 63999.995 | 5.4 |
| 14 | 27999.6488 | 27999.6714 | -22.6 | 33 | 65999.999 | 65999.997 | 2 |
| 15 | 29999.6419 | 29999.672 | -30.1 | 34 | 68000.0009 | 67999.9989 | 2 |
| 16 | 31999.6491 | 31999.68 | -30.9 | 35 | 69999.96 | 69999.9687 | -8.7 |
| 17 | 33999.6474 | 33999.6796 | -32.2 | 36 | 71999.9534 | 71999.9631 | -9.7 |
| 18 | 35999.6816 | 35999.7135 | -31.9 | 37 | 73999.9259 | 73999.935 | -9.1 |
| 19 | 37999.6864 | 37999.6977 | -11.3 | 38 | 75999.8956 | 75999.9106 | -15 |
Tabla 3: Resultados de medición de rango doble del rastreador con un prisma de doble pirámide dentro de los 80 m (Grupo 2).
Figura 7 ilustra los resultados de la medición del error de indicación de rango dual del seguidor láser equipado con prismas piramidales duales, presentando estos datos de error de manera más intuitiva y explícita.
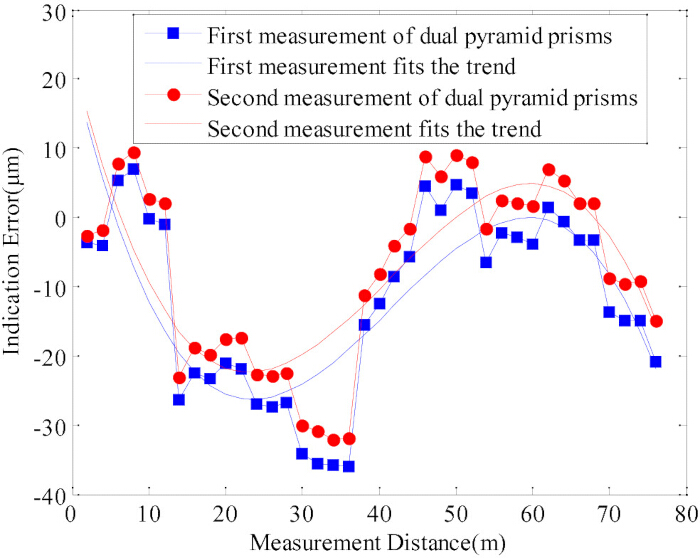
Figura 7: Diagrama de error de indicación de rango doble de un seguidor láser con un prisma de pirámide doble. Haga clic aquí para ver una versión más grande de esta figura.
Además, se seleccionan tres puntos de medición adicionales de entre 38 puntos de medición, específicamente el punto 30, el punto 33 y el punto 35; las mediciones iniciales obtenidas por el rastreador en cada punto de prueba de repetibilidad se resumen en la Tabla 4, que corresponde al valor medio y a la desviación estándar del rastreador láser en las posiciones de 60 m, 66 m y 70 m (la primera medición del prisma piramidal). El valor medio medido por el rastreador en la posición de 60 m es de 59999,9287 mm, con una desviación estándar correspondiente de 0,18 µm. Para la posición de medición de 66 m, el valor medio registrado por el rastreador láser es de 65999,9924 mm, con una desviación estándar de 0,12 µm. El valor medio medido por el rastreador láser en la posición de 70 m es de 69999,9523 mm, y la desviación estándar es de 0,16 µm. Según los datos, el rastreador presenta su mayor desviación estándar en la posición de 60 m y la menor en la posición de 66 m.
| Número de mediciones | Valor indicado por el rastreador láser (mm) | Número de mediciones | Valor indicado por el rastreador láser (mm) | Número de mediciones | Valor indicado por el rastreador láser (mm) |
| 1 | 59999.9286 | 1 | 65999.9926 | 1 | 69999.9521 |
| 2 | 59999.9285 | 2 | 65999.9924 | 2 | 69999.9525 |
| 3 | 59999.9284 | 3 | 65999.9926 | 3 | 69999.9522 |
| 4 | 59999.9287 | 4 | 65999.9925 | 4 | 69999.9522 |
| 5 | 59999.9288 | 5 | 65999.9923 | 5 | 69999.9521 |
| 6 | 59999.9288 | 6 | 65999.9924 | 6 | 69999.952 |
| 7 | 59999.9286 | 7 | 65999.9922 | 7 | 69999.9523 |
| 8 | 59999.9289 | 8 | 65999.9924 | 8 | 69999.9523 |
| 9 | 59999.9289 | 9 | 65999.9924 | 9 | 69999.9525 |
| 10 | 59999.9289 | 10 | 65999.9924 | 10 | 69999.9523 |
| Media | 59999.9287 | Media | 65999.9924 | Media | 69999.9523 |
| Desviación estándar | 0.18 × 10⁻³ | Desviación estándar | 0.12 × 10⁻³ | Desviación estándar | 0.16 × 10⁻³ |
Tabla 4: Repetibilidad en un solo punto en las posiciones de 60 m, 66 m y 70 m con prisma de doble pirámide (Grupo 1).
Los datos secundarios de medición del rastreador láser se muestran en la Tabla 5, que registra la media y la desviación estándar en las posiciones de medición de 60 m, 66 m y 70 m (el segundo grupo de mediciones con un prisma de pirámide doble). Los valores máximo y mínimo de la desviación estándar son 0,21 µm y 0,14 µm, respectivamente. Tras dos repeticiones, se puede concluir que la desviación estándar máxima es de 0,21 µm.
| Número de mediciones | Valor indicado por el rastreador láser (mm) | Número de mediciones | Valor indicado por el rastreador láser (mm) | Número de mediciones | Valor indicado por el rastreador láser (mm) |
| 1 | 59999.9363 | 1 | 65999.9994 | 1 | 69999.96 |
| 2 | 59999.9363 | 2 | 65999.9994 | 2 | 69999.9603 |
| 3 | 59999.9364 | 3 | 65999.9993 | 3 | 69999.9603 |
| 4 | 59999.9365 | 4 | 65999.9993 | 4 | 69999.9601 |
| 5 | 59999.9363 | 5 | 65999.9992 | 5 | 69999.9599 |
| 6 | 59999.9365 | 6 | 65999.9995 | 6 | 69999.9599 |
| 7 | 59999.9361 | 7 | 65999.9995 | 7 | 69999.96 |
| 8 | 59999.936 | 8 | 65999.9998 | 8 | 69999.9601 |
| 9 | 59999.9362 | 9 | 65999.9998 | 9 | 69999.96 |
| 10 | 59999.9363 | 10 | 65999.9997 | 10 | 69999.96 |
| Media | 59999.9363 | Media | 65999.9995 | Media | 69999.9601 |
| Desviación estándar | 0.16 × 10⁻³ | Desviación estándar | 0.21 × 10⁻³ | Desviación estándar | 0.14 × 10⁻³ |
Tabla 5: Repetibilidad en un solo punto en las posiciones de 60 m, 66 m y 70 m con prisma de doble pirámide (Grupo 2).
Las lecturas obtenidas por ambos dispositivos en cada punto de medición se resumen en la Tabla 6. Estos resultados se obtuvieron bajo la condición de que las trayectorias ópticas de los dos dispositivos sean paralelas en el mismo plano vertical. Se presentan los resultados de la prueba de doble rango del seguidor utilizando un prisma piramidal único en el primer grupo. Un análisis de los resultados en la Tabla 6 indica que, utilizando un prisma piramidal único, el error máximo de indicación del seguidor es de -2,7 µm en todo su rango de medición completo, el cual ocurre en la posición de 3 m.
| Posición del riel guía (m) | Valor medido por el rastreador láser (mm) | Valor medido por el interferómetro láser (mm) | Error de indicación (μm) | Posición del riel guía (m) | Valor medido por el rastreador láser (mm) | Valor medido por el interferómetro láser (mm) | Error de indicación (μm) |
| 1 | 1999.9667 | 1999.9682 | -1.5 | 20 | 39999.6986 | 39999.699 | -0.4 |
| 2 | 3999.9415 | 3999.944 | -2.5 | 21 | 41999.7241 | 41999.7231 | 1 |
| 3 | 5999.9495 | 5999.9522 | -2.7 | 22 | 43999.7379 | 43999.7377 | 0.2 |
| 4 | 7999.9245 | 7999.9263 | -1.8 | 23 | 45999.7984 | 45999.7983 | 0.1 |
| 5 | 9999.8667 | 9999.8683 | -1.6 | 24 | 47999.8044 | 47999.8033 | 1.1 |
| 6 | 11999.8393 | 11999.8418 | -2.5 | 25 | 49999.8249 | 49999.8244 | 0.5 |
| 7 | 13999.7901 | 13999.7919 | -1.8 | 26 | 51999.8362 | 51999.8355 | 0.7 |
| 8 | 15999.7483 | 15999.7492 | -0.9 | 27 | 53999.8661 | 53999.8652 | 0.9 |
| 9 | 17999.7349 | 17999.7372 | -2.3 | 28 | 55999.8856 | 55999.8866 | -1 |
| 10 | 19999.7169 | 19999.7186 | -1.7 | 29 | 57999.8972 | 57999.8975 | -0.3 |
| 11 | 21999.6964 | 21999.6978 | -1.4 | 30 | 59999.9153 | 59999.914 | 1.3 |
| 12 | 23999.6586 | 23999.6604 | -1.8 | 31 | 62000.9542 | 62000.9531 | 1.1 |
| 13 | 25999.6393 | 25999.6408 | -1.5 | 32 | 63999.9583 | 63999.9575 | 0.8 |
| 14 | 27999.638 | 27999.6391 | -1.1 | 33 | 65999.9839 | 65999.9829 | 1 |
| 15 | 29999.6304 | 29999.6318 | -1.4 | 34 | 67999.9924 | 67999.9929 | -0.5 |
| 16 | 31999.636 | 31999.6366 | -0.6 | 35 | 69999.8996 | 69999.9002 | -0.6 |
| 17 | 33999.6354 | 33999.6352 | 0.2 | 36 | 71999.8663 | 71999.8679 | -1.6 |
| 18 | 35999.6687 | 35999.6687 | 0 | 37 | 73999.8447 | 73999.8464 | -1.7 |
| 19 | 37999.6714 | 37999.672 | -0.6 | 38 | 75999.7759 | 75999.7778 | -1.9 |
Tabla 6: Resultados de medición de doble rango del rastreador con un prisma piramidal único dentro de 80 m (Grupo 1).
Tabla 7 enumera los resultados de medición de doble rango del localizador láser equipado con un prisma piramidal (segundo grupo). El análisis de los resultados de la Tabla 7 muestra que, cuando se utiliza un solo prisma piramidal, el error máximo de indicación del localizador es de -2,5 µm en todo el rango de medición del localizador láser, el cual aparece en la posición de 5 m. Una comparación entre la Tabla 6 y la Tabla 7 muestra que el error de indicación más grande del instrumento es de -2,7 µm.
| Posición del riel guía (m) | Valor medido por el rastreador láser (mm) | Valor medido por el interferómetro láser (mm) | Error de indicación (μm) | Posición del riel guía (m) | Valor medido por el rastreador láser (mm) | Valor medido por el interferómetro láser (mm) | Error de indicación (μm) |
| 1 | 1999.9673 | 1999.9682 | -0.9 | 20 | 39999.7014 | 39999.7003 | 1.1 |
| 2 | 3999.9421 | 3999.9437 | -1.6 | 21 | 41999.7248 | 41999.7251 | -0.3 |
| 3 | 5999.949 | 5999.9502 | -1.2 | 22 | 43999.7402 | 43999.74 | 0.2 |
| 4 | 7999.9261 | 7999.9266 | -0.5 | 23 | 45999.8014 | 45999.8007 | 0.7 |
| 5 | 9999.8666 | 9999.8691 | -2.5 | 24 | 47999.8057 | 47999.8051 | 0.6 |
| 6 | 11999.8399 | 11999.8419 | -2 | 25 | 49999.8143 | 49999.8139 | 0.4 |
| 7 | 13999.7916 | 13999.7924 | -0.8 | 26 | 51999.8256 | 51999.8251 | 0.5 |
| 8 | 15999.7474 | 15999.7488 | -1.4 | 27 | 53999.8549 | 53999.8546 | 0.3 |
| 9 | 17999.7359 | 17999.7376 | -1.7 | 28 | 55999.8778 | 55999.8785 | -0.7 |
| 10 | 19999.7173 | 19999.7174 | -0.1 | 29 | 57999.8983 | 57999.8984 | -0.1 |
| 11 | 21999.6967 | 21999.6978 | -1.1 | 30 | 59999.9176 | 59999.9168 | 0.8 |
| 12 | 23999.6598 | 23999.66 | -0.2 | 31 | 62000.9458 | 62000.9454 | 0.4 |
| 13 | 25999.6387 | 25999.6402 | -1.5 | 32 | 63999.9427 | 63999.9426 | 0.1 |
| 14 | 25999.6387 | 25999.6402 | -1.5 | 33 | 65999.9682 | 65999.9675 | 0.7 |
| 15 | 27999.6402 | 27999.6399 | 0.3 | 34 | 67999.9956 | 67999.9964 | -0.8 |
| 16 | 29999.6312 | 29999.6325 | -1.3 | 35 | 69999.9186 | 69999.9196 | -1 |
| 17 | 31999.6389 | 31999.6388 | 0.1 | 36 | 71999.8859 | 71999.8871 | -1.2 |
| 18 | 33999.6374 | 33999.6369 | 0.5 | 37 | 73999.8478 | 73999.8485 | -0.7 |
| 19 | 35999.6691 | 35999.6698 | -0.7 | 38 | 75999.7792 | 75999.7801 | -0.9 |
Tabla 7: Resultados de medición de doble rango del rastreador con un prisma piramidal único dentro de los 80 m (Grupo 2).
Figura 8 ilustra los resultados de medición de rango dual de los dos errores de indicación para el rastreador que emplea un prisma piramidal único. Estos resultados indican que el error de indicación medido disminuye gradualmente a medida que aumenta la distancia de medición, lo que implica la existencia de un cierto grado de error de instalación.
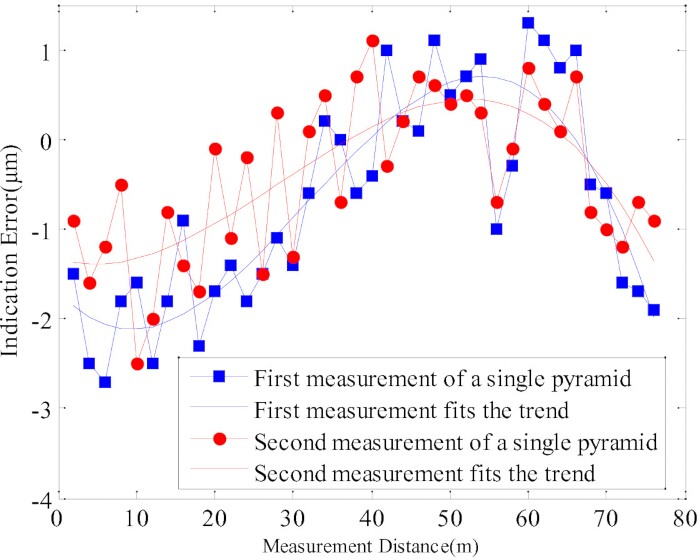
Figura 8: Diagrama de error de indicación de doble rango del seguidor láser con un prisma piramidal único. Haga clic aquí para ver una versión más grande de esta figura.
Figura 9 muestra el contraste de los errores de indicación de rango dual para el seguidor láser con un prisma de pirámide doble y un prisma de pirámide simple, respectivamente (dos conjuntos de valores medidos cada uno). En referencia a la Figura 7 y la Figura 8, cuando la luz emitida por el interferómetro y la luz emitida por el seguidor son recibidas por el mismo prisma de pirámide, el error de indicación del seguidor se reduce significativamente, y la precisión de calibración del seguidor mejora eficazmente.
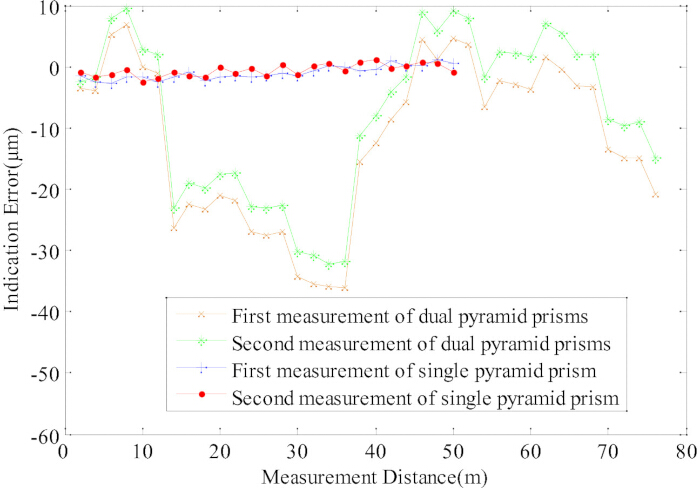
Figura 9: Comparación de los errores de indicación de doble rango entre el prisma de pirámide doble y el prisma de pirámide simple (medidos dos veces cada uno). Haga clic aquí para ver una versión más grande de esta figura.
Se seleccionan tres puntos de medición de repetibilidad de entre 38 puntos de medición, específicamente el 30º, el 33º y el 35º punto de medición, respectivamente. En cada punto de medición de repetibilidad, las lecturas iniciales registradas por el seguidor láser se enumeran en la Tabla 8, que incluye los indicadores estadísticos correspondientes a distancias de 60 m, 66 m y 70 m (el primer grupo con un prisma piramidal único). El seguidor arroja una lectura media de 59999.9156 mm en la estación de 60 m, acompañada de una desviación estándar de 0.40 µm. La media medida por el seguidor láser en la posición de 66 m es de 65999.9845 mm, y la desviación estándar es de 0.64 µm. La media medida por el seguidor en la posición de 70 m es de 69999.8993 mm, y la desviación estándar es de 0.63 µm. Los datos muestran que la desviación estándar del seguidor es la más alta en la posición de 66 m, y el valor de la desviación estándar es de 0.64 µm.
| Número de mediciones | Valor indicado por el rastreador láser (mm) | Número de mediciones | Valor indicado por el rastreador láser (mm) | Número de mediciones | Valor indicado por el rastreador láser (mm) |
| 1 | 59999.9153 | 1 | 65999.9849 | 1 | 69999.8997 |
| 2 | 59999.9163 | 2 | 65999.9855 | 2 | 69999.8995 |
| 3 | 59999.9155 | 3 | 65999.9842 | 3 | 69999.899 |
| 4 | 59999.9159 | 4 | 65999.9851 | 4 | 69999.8998 |
| 5 | 59999.9149 | 5 | 65999.9845 | 5 | 69999.8999 |
| 6 | 59999.9157 | 6 | 65999.9853 | 6 | 69999.8998 |
| 7 | 59999.9154 | 7 | 65999.9837 | 7 | 69999.8993 |
| 8 | 59999.9159 | 8 | 65999.9843 | 8 | 69999.8983 |
| 9 | 59999.9153 | 9 | 65999.9837 | 9 | 69999.8981 |
| 10 | 59999.9154 | 10 | 65999.9842 | 10 | 69999.8994 |
| Media | 59999.9156 | Media | 65999.9845 | Media | 69999.8993 |
| Desviación estándar | 0.40 × 10⁻³ | Desviación estándar | 0.64 × -3 | Desviación estándar | 0.63 × 10⁻³ |
Tabla 8: Repetibilidad en un solo punto en las posiciones de 60 m, 66 m y 70 m con prisma piramidal único (Grupo 1).
Tabla 9 presenta los datos de la segunda medición del rastreador láser, que reflejan la repetibilidad de un solo punto a 60 m, 66 m y 70 m para el segundo grupo de prueba utilizando un prisma piramidal único. La desviación estándar máxima aparece en la posición de 70 m, y el valor de la desviación estándar es de 0,58 µm.
| Número de mediciones | Valor indicado por el rastreador láser (mm) | Número de mediciones | Valor indicado por el rastreador láser (mm) | Número de mediciones | Valor indicado por el rastreador láser (mm) |
| 1 | 59999.9156 | 1 | 65999.9682 | 1 | 69999.9176 |
| 2 | 59999.9166 | 2 | 65999.969 | 2 | 69999.918 |
| 3 | 59999.9177 | 3 | 65999.9688 | 3 | 69999.9185 |
| 4 | 59999.9168 | 4 | 65999.9687 | 4 | 69999.9184 |
| 5 | 59999.917 | 5 | 65999.9697 | 5 | 69999.9189 |
| 6 | 59999.9166 | 6 | 65999.9691 | 6 | 69999.9188 |
| 7 | 59999.9165 | 7 | 65999.9695 | 7 | 69999.9198 |
| 8 | 59999.9161 | 8 | 65999.9698 | 8 | 69999.9187 |
| 9 | 59999.9169 | 9 | 65999.9695 | 9 | 69999.9186 |
| 10 | 59999.9166 | 10 | 65999.9687 | 10 | 69999.9184 |
| Media | 59999.9166 | Media | 65999.9691 | Media | 69999.9186 |
| Desviación estándar | 0.55 × 10font6">-3 | Desviación estándar | 0.52 × 10⁻³ | Desviación estándar | 0.58 × 10⁻³ |
Tabla 9: Repetibilidad en un solo punto en las posiciones de 60 m, 66 m y 70 m con prisma de pirámide simple (Grupo 2).
DISPONIBILIDAD DE LOS DATOS:
Los datos brutos que respaldan el estudio se incluyen en el Archivo Suplementario 1.
Discusión
Este artículo investiga el sistema de calibración y medición para rastreadores láser y detalla los enfoques de ajuste de la trayectoria óptica para interferómetros láser y rastreadores láser cuando se utilizan prismas piramidales. En este trabajo, la trayectoria óptica del rastreador láser se dobla mediante el prisma piramidal. Independientemente de que se utilice un prisma o dos prismas piramidales, cuando el prisma piramidal se desplaza una distancia unitaria, las lecturas del interferómetro y del rastreador láser cambian en dos distancias unitarias. Esta es una característica común de los dos métodos de medición propuestos en este artículo, ambos capaces de satisfacer los requisitos de calibración de los rastreadores láser. Descubrimos que la diferencia entre los dos métodos radica en que, al usar dos prismas piramidales, el error de indicación del rastreador es relativamente grande, y el error máximo de indicación puede alcanzar hasta -36,0 µm. El error de Abbe se reduce cuando se emplea un prisma piramidal. Estos resultados indican claramente que el error de indicación del rastreador láser permanece pequeño, con un valor máximo de -2,7 µm. En este caso, el error máximo de indicación se reduce más de diez veces. En el experimento de medición de repetibilidad, medimos el rastreador láser diez veces en diferentes posiciones y hallamos que la repetibilidad del rastreador fue de 0,21 µm al usar dos prismas piramidales; la repetibilidad del rastreador fue de 0,64 µm al usar un prisma piramidal. Cuando se adopta un solo prisma, el error de indicación se reduce significativamente, mientras que la repetibilidad empeora ligeramente. Esto indica que los resultados de medición del rastreador láser están en general más cercanos a los valores nominales del interferómetro láser. La repetibilidad degradada simplemente refleja una estabilidad sistemática insuficiente durante la medición cuando las lecturas del rastreador se aproximan a los valores nominales del interferómetro. Esta inestabilidad podría deberse a la mayor sensibilidad de la plataforma de movimiento a vibraciones, temperatura y otros factores influyentes al usar un solo prisma piramidal tras el movimiento, y el error de medición indicado se reduce en decenas de veces en este experimento, lo cual constituye un valor de investigación importante de este trabajo.
A pesar de las ventajas, aún existen varias limitaciones en este estudio; por ejemplo, este trabajo no considera componentes de error como el error de coseno inducido por la linealidad y la variación de la postura del sistema, factores que se investigarán detalladamente en el futuro; el trabajo actual se centra principalmente en la supresión del error axial de Abbe, mientras que la influencia de los errores laterales bajo condiciones de rango extendido no ha sido estudiada completamente; la estabilidad a largo plazo y la adaptabilidad ambiental del sistema bajo condiciones variables de temperatura, humedad y turbulencia del aire requieren una verificación adicional12. En este caso, se pueden adoptar enfoques alternativos para verificar la hipótesis propuesta y mejorar la fiabilidad de las conclusiones; por ejemplo, se puede utilizar un interferómetro láser de mayor precisión como estándar de referencia para mediciones comparativas. Un sistema de medición con red de múltiples rastreadores o una máquina de medición de coordenadas (CMM) de gran escala también pueden emplearse para realizar una validación cruzada. Estos métodos pueden proporcionar evidencia complementaria para confirmar la eficacia y universalidad de la estrategia de calibración propuesta basada en prismas para la extensión de rango. El método propuesto muestra un valor importante y un amplio potencial de aplicación en la fabricación de precisión a gran escala y en metrología, siendo adecuado para la calibración de rastreadores láser en el ensamblaje de aeronaves, la detección de precisión en posicionamiento de robots, la verificación de precisión de máquinas-herramienta y la medición in situ de componentes grandes22. Particularmente en laboratorios y sitios industriales con espacio limitado, este método logra una calibración de alta precisión sin necesidad de rieles guía largos, reduciendo significativamente los costos de construcción y mejorando la eficiencia de calibración23.
La investigación futura se centrará en varias direcciones: desarrollar un sistema automático de ajuste de la trayectoria óptica para reducir la dificultad operativa; establecer un modelo de error integral que cubra tanto los errores axiales como laterales; estudiar estrategias de compensación de errores en tiempo real frente a interferencias ambientales; extender el método a escenarios de medición multi-eje y dinámicos; e integrar el esquema propuesto con tecnología de visión artificial o escaneo láser para lograr mediciones y calibraciones de mayor eficiencia y precisión.
Divulgaciones
Los autores no tienen nada que revelar.
Agradecimientos
Esta investigación fue financiada por la Fundación Nacional de Ciencias Naturales de China (51775433).
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Carril guía | / | / | guías lineales (54 m de longitud total) |
| Interferómetro láser | Renishaw plc | XL-80 | Proporcionar datos comparativos (Certificado: 202603107819) |
| Rastreador láser | Hexagon Group | AT930 | Proporcionar datos medidos |
| Prisma | Hecho a medida | Hecho a medida | 100 mm de diámetro (Certificado: CDjd2024-00977) |
Referencias
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.