Aquí presentamos un protocolo para el diseño, ensamblaje y funcionamiento de un dispositivo microfluídico de circuito cerrado sin burbujas para el cultivo de células endoteliales bajo condiciones de flujo fisiológico en microgravedad simulada.
Artículo de método
Una plataforma para el cultivo continuo de células endoteliales bajo condiciones de flujo fisiológico en microgravedad simulada
29 visualizaciones
⸱
11 de septiembre de 2026
En este artículo
Resumen
Resumen
Los sistemas microfisiológicos (MPS) son valiosos in vitro modelos que recrean la estructura y función de los tejidos humanos. En concreto, los tejidos u órganos sobre un chip que incorporan tecnología microfluídica replican el entorno mecánico y bioquímico in vivo, al tiempo que permiten el monitoreo en tiempo real del crecimiento y desarrollo celular. Estos sistemas pueden ser particularmente útiles para estudios de vuelo espacial, ya que pueden enviarse al espacio, por ejemplo a la Estación Espacial Internacional (ISS), para investigar el impacto del viaje espacial en el cuerpo humano. Un obstáculo importante para el éxito de los sistemas microfisiológicos (MPS) es la formación de burbujas, fenómeno que puede acentuarse en microgravedad. Este artículo describe el diseño, ensamblaje y funcionamiento de un sistema de cultivo celular microfisiológico para su uso en condiciones de microgravedad simulada (por ejemplo, operado en una máquina de posicionamiento aleatorio o clinostato). La incorporación de una trampa de burbujas independiente de la orientación en el circuito fluídico ha demostrado ser altamente eficaz para eliminar burbujas de aire en microgravedad y permitir el cultivo prolongado de células endoteliales. Este sistema microfluídico cerrado e independiente de la orientación puede utilizarse para operar tejidos sobre un chip u órganos sobre un chip sin formación de burbujas, con el fin de simular los efectos combinados de la microgravedad y el flujo, o para su despliegue en misiones espaciales.
Introducción
Ahora está bien establecido, a través de mecanismos que están bajo investigación, que las fuerzas mecánicas desempeñan un papel crítico en la función celular y en el mantenimiento del delicado equilibrio entre la salud y la enfermedad1. De todos los esfuerzos ambientales, la fuerza gravitacional es única y se asume correctamente como un vector constante e inamovible en la gran mayoría de la ciencia biomédica. Sin embargo, el vuelo espacial presenta un entorno único de microgravedad, en el cual el comportamiento de los organismos puede diferir del que presentan en la Tierra. Experimentos en el espacio que involucran animales y sujetos humanos muestran cambios significativos en la fisiología, destacando el papel de la gravedad en la homeostasis celular y de los organismos2.
Recientemente, la NASA y otras agencias privadas han mostrado un interés considerable en el desarrollo de chips de tejidos (o órganos-en-un-chip) para su uso en misiones espaciales.3. Los chips de tejido están diseñados para imitar el in vivo arquitectura, permitiéndoles modelar con alta fidelidad el impacto fisiológico y mecanicista de la microgravedad y la radiación espacial4Al utilizar células derivadas de donantes, los chips de tejido también pueden emplearse para investigar la sensibilidad del astronauta a la microgravedad y la radiación espacial, y desarrollar contramedidas preventivas.5. En los últimos cinco años, varios sistemas orgánicos, incluidos el cerebro, el hígado, el intestino, los vasos sanguíneos, el corazón, el riñón y los pulmones, han sido modelados mediante chips de tejido y lanzados a bordo de la EEI6. in vivo, los órganos son perfundidos por la vasculatura en distintos grados, lo que determina su fisiología; por ejemplo, el hígado está altamente vascularizado, mientras que el cartílago lo está mucho menos. Por lo tanto, para recapitular con precisión la función orgánica in vitro, un aspecto fundamental en el desarrollo de sistemas de órgano-en-un-chip es la incorporación del flujo de fluidos en los tejidos y células.
La microfluídica se ha utilizado para perfundir células y tejidos en sistemas de órgano-en-un-chip7,8. Niveles adecuados de flujo de fluido no solo favorecen el transporte de nutrientes hacia el sistema y la eliminación de productos de desecho, sino que también mantienen el estrés cortante fisiológico al que están expuestas las células. Sin embargo, en dimensiones pequeñas, las burbujas representan un desafío persistente en las interfaces de fase, lo que provoca mediciones inexactas, daños y obstrucciones9. Para mitigar este problema, se han empleado trampas para burbujas con diseños activos (por ejemplo, desgasificación al vacío o campos externos como los acústicos o térmicos) y pasivos (por ejemplo, una membrana semipermeable que depende de las propiedades superficiales)10,11. No obstante, estos diseños de desburbujadores microfluídicos aumentan la complejidad de la fabricación del dispositivo, comprometen la integridad de la muestra y provocan obstrucciones y rupturas de la barrera. Los problemas se acentúan en el espacio, donde la nucleación y la formación de burbujas son mucho más pronunciadas, y las estrategias de mitigación de burbujas efectivas en la Tierra resultan en gran medida ineficaces12. Se pueden generar análogos terrestres de microgravedad mediante dispositivos como un recipiente rotatorio (RWV) o una máquina de posicionamiento aleatorio (RPM)13,14. En particular, en la RPM, el vector de gravedad se reorienta continuamente, anulando así casi por completo el estímulo gravitacional neto promediado en el tiempo sobre la muestra. Recientemente, hemos informado sobre el diseño, la fabricación y la aplicación de una trampa para burbujas independiente de la orientación para el cultivo con perfusión de células endoteliales bajo microgravedad simulada utilizando una RPM15. En este artículo, describimos el montaje y funcionamiento paso a paso de un sistema de perfusión en circuito cerrado que utiliza la trampa para burbujas independiente de la orientación y demostramos su aplicabilidad para el cultivo de células endoteliales de vena umbilical humana como modelo de cultivo celular continuo en microgravedad simulada.
El sistema de circuito cerrado consta de un microcontrolador con un controlador de motor para el funcionamiento de la microbomba controlada por frecuencia y voltaje, un sensor de flujo de líquidos, un trampa de burbujas15 y un canal microfluídico que contiene células endoteliales adherentes. Los componentes específicos se detallan en la Tabla de Materiales. Los protocolos siguientes describen el ensamblaje de la electrónica del sistema (Paso 1), el ensamblaje de la parte fluidica (Paso 2), la esterilización y cebado (Paso 3 y 4), la integración del cultivo celular microfluídico (Paso 4), el ensamblaje de las microbombas y el controlador (Paso 5) y el ensamblaje completo del sistema dentro de un recinto (Paso 6). El sistema de flujo de circuito cerrado se montó encima del RPM para simular microgravedad utilizando un recinto fabricado a medida (Paso 7).
Protocolo
1. Electrónica del sistema
- Conecte el controlador de la bomba al microcontrolador en los conectores designados etiquetados como “mp-Highdriver4.”
- Conecte un cable de bomba en la ubicación designada al lado del controlador de bomba etiquetado como “CH1 CH2.”
- Conecte una microbomba a uno de los puertos del cable de bomba. Asegúrese de que el puerto de conexión blanco se retire suavemente de los cables de colores para insertar completamente la microbomba. Una vez que la microbomba esté completamente insertada en el puerto de conexión, empuje suavemente el puerto de conexión blanco nuevamente hacia los cables de colores para fijar la microbomba en su lugar.
- Utilice un cable USB macro a mini para conectar la placa Nano a una computadora que tenga instalada la aplicación del microcontrolador.
- Sujete dos adaptadores roscados con punta a los extremos de un sensor de flujo de líquido. Utilice el sensor de flujo de líquido para monitorear y registrar los datos de la tasa de flujo de líquido. El sistema ensamblado se muestra en Figura 1.
NOTA: Todos los componentes de la Sección 1 solo deben reemplazarse cuando sea necesario, por ejemplo, cuando estén dañados o cuando el rendimiento comience a deteriorarse.
2. Conexiones de fluidos del sistema
- Llene la cavidad de la trampa de burbujas independiente de la orientación hasta aproximadamente el 80% de su capacidad máxima con el fluido de trabajo experimental durante el cebado.
NOTA: Este nivel de llenado permite tasas más altas de atrapamiento de burbujas y al mismo tiempo mantiene los puertos de entrada y salida sumergidos en el fluido de trabajo. La trampa de burbujas independiente de la orientación tiene dos puertos laterales cerca de su centroide que sirven como conexiones directas al sistema de flujo en circuito cerrado, y un puerto superior compatible con Luer que permite un llenado adicional cuando está abierto. Antes de iniciar el experimento, es fundamental que el puerto superior de la trampa de burbujas independiente de la orientación esté completamente sellado utilizando una combinación de cinta de teflón y un tapón Luer para garantizar un sistema completamente cerrado. - Corte cuatro tramos de tubo de PVC de 10 cm de longitud (1,59 mm de diámetro interno × 3,18 mm de diámetro externo) para conectar todos los componentes del circuito de flujo.
- Conecte un tramo de tubo de PVC a la salida de la microbomba (la marca de flecha indica la dirección del flujo desde la entrada hacia la salida). Utilice un espaciador redondo negro de nailon de 3 mm (3,2 mm de diámetro interno) alrededor del tubo de PVC para asegurar firmemente el tubo a la microbomba. Conecte el otro extremo del tubo de PVC a cualquiera de los puertos laterales de la trampa de burbujas independiente de la orientación.
- Utilice el segundo tramo de tubo de PVC para conectar el otro puerto lateral de la trampa de burbujas independiente de la orientación al adaptador de entrada del sensor de flujo de líquido (la marca de flecha indica la dirección del flujo desde la entrada hacia la salida).
- Utilice el tercer tramo de tubo de PVC para conectar el adaptador de salida del sensor de flujo de líquido (es decir, el lado hacia el que apunta la flecha) a un conector Luer en forma de codo.
- Conecte el tramo final de tubo de PVC a la entrada de la misma microbomba (la marca de flecha indica la dirección del flujo desde la entrada hacia la salida). Utilice un espaciador redondo negro de nailon de 3 mm (3,2 mm de diámetro interno) alrededor del tubo de PVC para asegurarlo firmemente a la microbomba. Conecte el otro extremo del tubo de PVC a un conector Luer en forma de codo.
NOTA: Todos los tubos deben reemplazarse entre cada experimento.
3. Preparación experimental y esterilización del sistema
- Prepare una cabina de seguridad biológica para el proceso de esterilización, a fin de garantizar la esterilidad y seguridad completas para el cultivo celular.
- Prepare un tubo cónico autoestable de 50 mL con etanol al 70% y otro tubo cónico autoestable de 50 mL con agua estéril para cultivo celular.
- Coloque el microcontrolador dentro de una bolsa plástica pequeña, pero permita que el cable de la bomba y la microbomba salgan de la bolsa. Use una abrazadera de plástico para sellar la bolsa y proteger los componentes electrónicos.
- Utilice un pulverizador con etanol al 70% y toallas de papel para esterilizar el exterior de todos los componentes del sistema de flujo y de todos los materiales experimentales diversos. NO utilice el pulverizador con etanol al 70% en ningún conector eléctrico. Coloque cada componente y material en la cabina de seguridad biológica inmediatamente después de limpiarlo con etanol al 70%.
- Conecte una estación de computación móvil al microcontrolador mediante un cable USB macro-a-mini y abra la aplicación informática del microcontrolador para ajustar la frecuencia y el voltaje de las dos microbombas a 100 Hz y 240 V, respectivamente. Mantenga la microbomba apagada.
- Sumerja el conector Luer en ángulo conectado a la microbomba directamente en un tubo cónico autoestable de 50 mL con etanol al 70%. Conecte una jeringa de 12 mL con un acoplador Luer hembra-hembra al otro conector Luer en ángulo del mismo sistema de flujo.
- Presione manualmente el tramo de tubo de PVC que conecta la microbomba y el conector Luer en ángulo, y asegúrese de que el puerto superior del trampa de burbujas independiente de la orientación esté sellado con cinta de teflón y un tapón Luer. Con la otra mano, tire de la jeringa de 12 mL aproximadamente 5 mL para crear un vacío suficiente en todo el sistema.
- Encienda la microbomba y suelte la pinza del paso anterior. Permita que 5 mL de etanol al 70% pasen hacia la jeringa para asegurar una esterilización completa del sistema.
- Abra el puerto superior de la trampa de burbujas independiente de la orientación para permitir que se llene con etanol al 70%. Una vez que la trampa de burbujas independiente de la orientación alcance aproximadamente el 80% de su capacidad con etanol al 70%, apague la bomba y selle completamente el puerto superior con cinta de teflón y un tapón Luer. Agite suavemente la trampa de burbujas independiente de la orientación para asegurar que su interior quede completamente esterilizado.
- Retire el conector Luer en ángulo del tubo cónico con etanol al 70% y encienda la microbomba para vaciar el sistema. Una vez que todo el etanol al 70% haya sido aspirado hacia la jeringa de 12 mL, desconecte la trampa de burbujas independiente de la orientación del sistema, retire el tapón Luer y vacíe directamente la trampa de burbujas independiente de la orientación en un recipiente de desecho para eliminar el etanol al 70%.
- Repita los pasos 3.6 a 3.10 utilizando el tubo cónico autoestable de 50 mL con agua estéril para cultivo celular en lugar de etanol al 70%, y permita que 15 mL de agua estéril para cultivo celular pasen por cada sistema de flujo.
4. Cebado del sistema e integración del canal microfluídico de células
- Después de que la esterilización esté completa, mantenga el sistema en la cabina de seguridad biológica para el cebado por vacío con el fluido de trabajo.
- Sumerja el conector Luer en ángulo conectado a la microbomba directamente en un recipiente de plástico (dimensiones aproximadas de 80 mm × 50 mm × 25 mm) lleno con 30 mL de medio de cultivo celular. Conecte la jeringa de 12 mL al otro conector Luer en ángulo del mismo circuito de flujo utilizando un acoplador Luer hembra-hembra.
- Utilice el dedo índice y el pulgar de su mano izquierda para ocluir el tramo de tubo de PVC Tygon que conecta la microbomba con el conector Luer en ángulo, y con la mano derecha tire de la jeringa de 12 mL aproximadamente 5 mL para crear un vacío suficiente en todo el sistema. Asegúrese de que la abertura superior del trampa de burbujas independiente de la orientación esté sellada con cinta de teflón y un tapón Luer.
- Encienda la microbomba y libere la pinza del paso anterior. Permita que 5 mL de medio de cultivo celular pasen hacia la jeringa para garantizar un cebado completo del sistema.
- Abrir la abertura superior de la trampa de burbujas independiente de la orientación para permitir que se llene con medio de cultivo celular. Una vez que la trampa de burbujas haya alcanzado aproximadamente el 80% de su capacidad con medio de cultivo, apague la bomba y selle completamente la abertura superior con cinta de teflón y un tapón Luer.
- Coloque el canal microfluídico con células cultivadas directamente en el recipiente de plástico de 80 mm × 50 mm × 25 mm y coloque la barra de agitación magnética en el centro del canal microfluídico con células para evitar que flote. Llene el recipiente de plástico con medio de cultivo adicional hasta que toda la laminilla esté completamente sumergida.
NOTA: Las células endoteliales se cultivaron en ibidi µ-Slide VI0.4 hasta una confluencia del 80% utilizando protocolos estándar antes de su integración en el circuito de flujo16. - Mientras mantiene los conectores Luer en ángulo de un circuito de flujo sumergidos en el medio de cultivo, encienda la microbomba para ese circuito de flujo. Conecte cuidadosamente los conectores Luer en ángulo a uno de los microcanales y asegúrese de que no se formen burbujas de aire en los puntos de conexión. Una vez realizado esto, apague la microbomba.
5. Enclosure del microcontrolador y las microbombas (Opcional)
- Utilice dos tornillos de acero inoxidable M3 × 8, dos arandelas de acero inoxidable M3 y dos tuercas de acero inoxidable M3 para fijar el soporte transversal personalizado a la placa de montaje inferior personalizada.
- Utilice cuatro tornillos de acero inoxidable M3 × 12, cuatro arandelas de acero inoxidable M3 y cuatro tuercas de acero inoxidable M3 para fijar la base del recinto de policarbonato a la placa de montaje inferior personalizada. Utilice ocho arandelas de nailon M3 (dos en cada tornillo M3 × 12) para dejar un pequeño espacio entre la base del recinto y la placa de montaje inferior.
- Utilice cuatro tornillos M3, cuatro separadores hexagonales macho-hembra de nailon M3 y cuatro tuercas de acero inoxidable M3 para fijar el microcontrolador a la placa de montaje interior personalizada de acrílico. Coloque los separadores hexagonales de nailon entre la base del microcontrolador y la placa de montaje de acrílico.
- Utilice dos tornillos de cabeza cilíndrica de acero inoxidable M3 × 8, dos arandelas de acero inoxidable M3 y dos tuercas de acero inoxidable M3 para fijar el soporte personalizado para microbombas a la parte superior de la placa de montaje interior de acrílico.
- Coloque las microbombas en el soporte personalizado para microbombas de manera que la flecha en las microbombas apunte hacia el controlador de la bomba.
- Utilice cuatro tornillos de cabeza cilíndrica de acero inoxidable M3 × 8 y cuatro arandelas de acero inoxidable M3 para fijar la placa de montaje interior de acrílico al interior del recinto de policarbonato.
- Inserte cuatro pasamuros de goma en un lado del recinto de policarbonato que tenga cuatro orificios consecutivos. Repita el procedimiento en el lado opuesto con cuatro orificios consecutivos.
- Utilice una etiquetadora para numerar los pasamuros del 1 al 4 de izquierda a derecha en ambos lados del recinto de policarbonato.
- Ajuste dos anillos tóricos (O-Rings) alrededor de la parte roscada del cable mini-USB macho-hembra. Una vez hecho esto, inserte el extremo hembra del cable mini-USB macho-hembra a través del orificio en el recinto de policarbonato del mismo lado que las flechas de las microbombas. Fije el lado hembra del cable mini-USB macho-hembra ajustando otro anillo tórico alrededor de la parte roscada en el exterior del recinto de policarbonato.
- Selle el orificio restante en el lado del recinto de policarbonato con cinta multiusos. El sistema ensamblado se muestra en Figura 2.
6. Placa de montaje del nivel superior (Opcional)
- Utilice cuatro tornillos de acero inoxidable M2 × 8 y cuatro tuercas de acero inoxidable M2 para fijar dos abrazaderas de montaje del sensor de flujo a la placa de montaje superior de acrílico hecha a medida.
- Utilice cuatro tornillos de acero inoxidable M3 × 12 y cuatro tuercas de acero inoxidable M3 para fijar dos soportes de trampa de burbujas independientes de la orientación, hechos a medida, a la placa de montaje superior de acrílico hecha a medida.
- Utilice alicates para cortar una varilla roscada de acero M4 en cuatro piezas de aproximadamente 110 mm de longitud. Utilice estas cuatro piezas como soportes verticales para fijar la placa de montaje superior por encima del recinto de policarbonato.
- Utilice tijeras para cortar cuatro trozos de tubo de poliuretano de 40 mm de longitud (6,35 mm de diámetro exterior). Pase las piezas de varilla roscada M4 a través de estos tramos de tubo para garantizar un espacio suficiente entre la placa de montaje superior y la tapa del recinto de policarbonato.
- Con los soportes de trampa de burbujas independientes de la orientación y las abrazaderas de montaje orientados hacia arriba, pase una de las cuatro piezas de varilla roscada M4 a través de cada esquina de la placa de montaje superior de acrílico hecha a medida, hasta la mitad. En la parte superior de cada pieza de varilla roscada, coloque una tuerca mariposa M4, una tuerca M4 y una arandela.
- Pase cada pieza de varilla roscada M4 a través de un espaciador redondo de nailon negro de 6 mm (3,2 mm de diámetro interior) y una pieza de tubo de poliuretano de 40 mm de longitud. Finalmente, fije una tuerca mariposa M4 en la parte inferior de cada varilla roscada M4. Organice los componentes en el siguiente orden: tuerca mariposa de acero M4, tuerca de acero inoxidable M4, arandela de acero inoxidable M4, placa de montaje superior, espaciador redondo de nailon negro, tubo de poliuretano y otra tuerca mariposa de acero M4.
- Utilice cinta adhesiva de uso general para unir dos piezas de acrílico de 75 mm de largo × 25 mm de ancho, pegándolas cara a cara de modo que las longitudes de las placas de acrílico queden paralelas entre sí.
- Utilice tijeras para cortar un tramo de 75 mm de cinta de espuma de doble cara (25 mm de ancho × 1,6 mm de espesor). Pegue un lado del tramo de cinta de espuma de doble cara a la pieza de acrílico de 75 mm de largo × 25 mm de ancho, de modo que la longitud de la cinta de espuma y la longitud de la pieza de acrílico queden paralelas entre sí.
- Utilice esta pieza de acrílico con cinta de espuma como una almohadilla que se coloca encima de los conectores Luer en ángulo del microslide para evitar que se aflojen durante experimentos de microgravedad simulada. Sujete la almohadilla de acrílico con cinta de espuma y el microslide juntos con un soporte de microslide hecho a medida.
7. Montaje en la máquina de posicionamiento aleatorio (RPM)
- Utilice cinta de espuma de doble cara para asegurar todos los componentes del sistema de flujo en la placa de montaje del RPM. Evite colocar cinta directamente debajo de los microcanales para cultivo celular para permitir el intercambio gaseoso celular durante el experimento. Asegúrese de que la microplaca esté pegada en el centro de la placa de montaje, de modo que permanezca alineada con los ejes de rotación del RPM durante el experimento.
- Deslice la placa de montaje a través de la ranura más alta del marco en U del RPM y fije la placa de montaje al marco en U del RPM utilizando el tornillo y la arandela que vienen con el RPM.
- Utilice un conector de ruptura DB15 que haya sido cableado correctamente previamente para conectar directamente la estación de computadora al RPM, el cual luego se conectará al microcontrolador y a los sensores de flujo de líquido mediante un segundo conector de ruptura DB15 que también haya sido previamente cableado.
NOTA: El anillo deslizante del RPM conecta los dos conectores DB15, vinculando así eficazmente la estación de computadora con el microcontrolador y el sensor de flujo. - Conecte los cables de alimentación para el microcontrolador y el sensor de flujo, y asegure las longitudes sobrantes de los cables con bridas plásticas. Los cables deben quedar firmemente sujetos, pero asegúrese de que las conexiones eléctricas no estén bajo tensión. El sistema ensamblado se muestra en Figura 3.
8. Recopilación de datos de flujo
- Abra el software del sensor de flujo en la estación de computadora para monitorear la velocidad de flujo.
- Utilice la aplicación informática del microcontrolador para ajustar el voltaje de la bomba hasta que el sensor de flujo indique la velocidad de flujo deseada.
- Una vez establecida la velocidad de flujo, comience a registrar los datos de flujo durante 24 h.
Resultados
Antes de recopilar resultados sobre fluidos o cultivo celular, como se describe a continuación, se debe verificar la integridad del sistema en cada punto de control principal del protocolo durante los procesos de ensamblaje y cebado. Las conexiones electrónicas pueden verificarse fácilmente conectando el microcontrolador y el sensor de flujo de líquido a una computadora y comunicándose con cada componente mediante su respectivo software de aplicación. Se considera que las conexiones de tubos en las uniones con puntas dentadas son adecuadas una vez que el tubo se ha insertado más allá del reborde, y cualquier componente fluidico que presente grietas debe reemplazarse inmediatamente. El cebado del sistema debe generar un circuito de flujo que no solo sea estéril, sino también libre de burbujas visibles; elimine cualquier burbuja visible golpeando suavemente la ubicación de la burbuja.
Después de completar el montaje experimental, el sistema de flujo debe funcionar y debe monitorearse durante 1 h antes del período de prueba de 24 h para asegurar que no haya fugas en el sistema y que no se observen burbujas de aire saliendo del trampa de burbujas. Además, si el sistema de flujo opera bajo microgravedad simulada, el aparato de microgravedad simulada debe poder rotar libremente después de montar el sistema de flujo, lo cual puede comprobarse simplemente girando el aparato manualmente y observando también el funcionamiento del aparato con su programa de microgravedad simulada durante 1 h antes del período de prueba de 24 h.
Rendimiento del sistema de perfusión en circuito cerrado
La salida de los sensores de flujo registrada durante un período de 24 h se presenta en la Figura 4. La figura compara la velocidad de flujo a gravedad normal durante un período de 24 h en un circuito de flujo con y sin un trampa de burbujas independiente de la orientación. Las burbujas de aire se representan mediante picos de alta intensidad. Los picos persistentes observados en el circuito de flujo sin la trampa de burbujas desaparecen al introducir la trampa de burbujas independiente de la orientación en el circuito de flujo. Esta comparación no solo demuestra la necesidad de una trampa de burbujas, sino también el rendimiento robusto de la trampa de burbujas independiente de la orientación.
Cultivo de células endoteliales bajo condiciones de flujo
Para evaluar completamente la viabilidad del sistema de flujo sin burbujas, se realizó un experimento de microgravedad de 24 h con cultivos de células endoteliales con y sin trampa para burbujas. Al final del experimento, se desarmó el sistema, teniendo cuidado de evitar que las células se secaran. Inmediatamente, las células se fijaron con formaldehído al 4 % y se tiñeron con CF594 de faloidina para el actin y con Hoechst 33342 para los núcleos, siguiendo protocolos estándar de inmunotinción15. Las células se visualizaron mediante microscopía confocal (Zeiss LSM 700). Figura 5 muestra imágenes representativas de las células para cada condición de flujo. Las imágenes muestran que las trampas para burbujas (Figura 5B) recuperan completamente la viabilidad y el crecimiento celular, mientras que las células se desprenden en el canal sin trampa para burbujas (Figura 5A). Los núcleos en las imágenes pueden cuantificarse para determinar su orientación utilizando ImageJ en el caso con trampa para burbujas, ya que no había células presentes en su ausencia15.
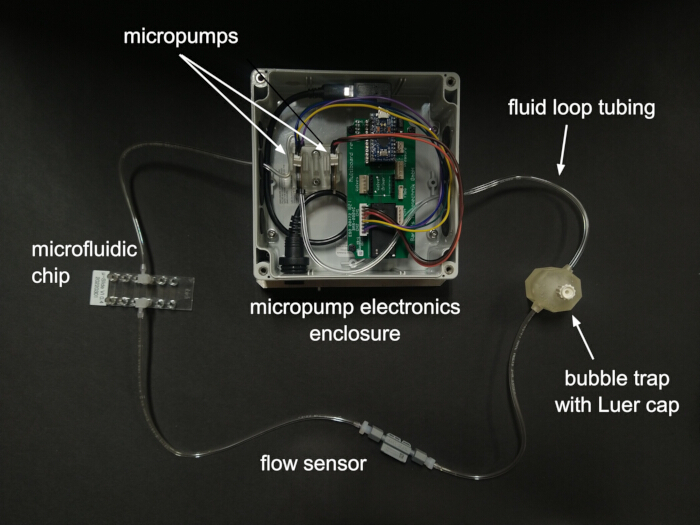
Figura 1. Componentes del sistema de flujo en circuito cerrado. El fluido que sale de una microbomba entra primero en la trampa de burbujas para la filtración de burbujas, luego pasa a través de un sensor para el registro de datos de flujo antes de ingresar al chip microfluídico. El sistema está diseñado para soportar dos circuitos de flujo que funcionan simultáneamente, aunque aquí se muestra solo un circuito completo. Haga clic aquí para ver una versión más grande de esta figura.
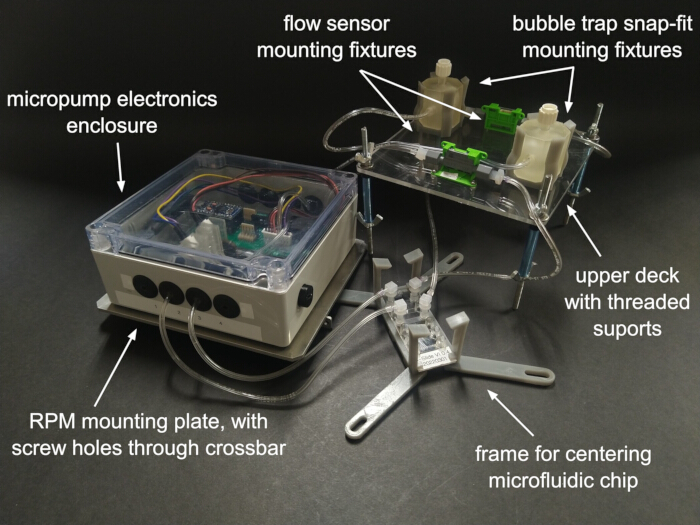
Figura 2. Subconjuntos del sistema de flujo para montar en la máquina de posicionamiento aleatorio (RPM). Las microbombas y la electrónica están protegidas dentro de un alojamiento. Después del cebado (es decir, llenado con líquido), la cubierta superior se monta con varillas roscadas sobre el alojamiento, colocando el chip microfluídico centrado entre ambos. Los sensores de flujo y las trampas de burbujas se fijan a la cubierta superior. El alojamiento de la electrónica se sujeta a una placa de montaje con una barra transversal para asegurarlo a la RPM. Se muestran dos circuitos de flujo independientes. Haga clic aquí para ver una versión más grande de esta figura.
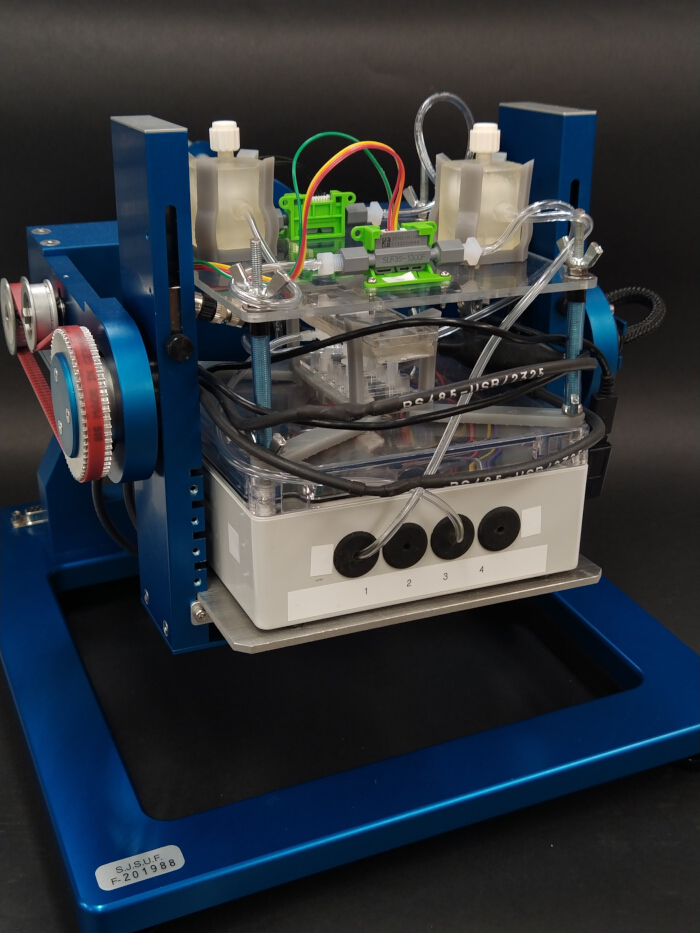
Figura 3. Sistema de perfusión ensamblado montado en la máquina de posicionamiento aleatorio (RPM). El sistema de perfusión completo se asegura atornillando la barra transversal de la placa de montaje a la RPM. Los cables de alimentación de los componentes electrónicos se organizan envolviéndolos alrededor de la periferia central, asegurando que todo el conjunto quede dentro de las restricciones de espacio útil de la plataforma de carga útil de la RPM. Haga clic aquí para ver una versión más grande de esta figura.
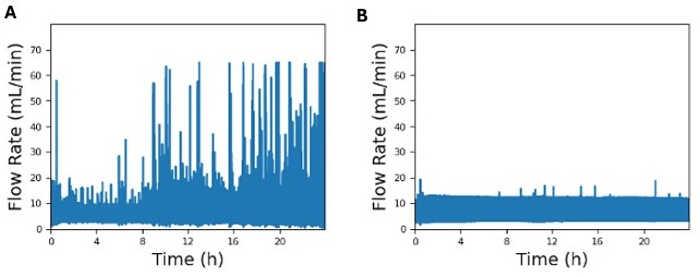
Figura 4. Comparación de gráficos representativos de caudal. Comparación de los gráficos de caudal entre (A) un circuito de flujo sin el trampa de burbujas independiente de la orientación y (B) un circuito de flujo con la trampa de burbujas independiente de la orientación. Este experimento se realizó en condiciones normales de gravedad (es decir, sin RPM), con el sensor de flujo colocado inmediatamente antes de la microcámara en ambos circuitos de flujo. Haga clic aquí para ver una versión más grande de esta figura.
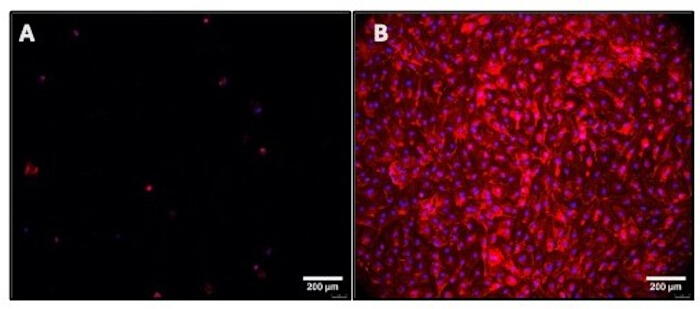
Figura 5. Imágenes representativas de células endoteliales cultivadas bajo condiciones de flujo con y sin trampa de burbujas independiente de la orientación. (A) Flujo sin trampa de burbujas que muestra baja adherencia celular; (B) Flujo con trampa de burbujas que muestra alta adherencia celular. La actina se muestra en rojo y los núcleos en azul. Barra de escala = 200 µm. Haga clic aquí para ver una versión más grande de esta figura.
Discusión
Se ha desarrollado un sistema microfluídico de circuito cerrado e independiente de la orientación, capaz de operar en ausencia de gravedad, y se ha demostrado que es viable para el cultivo de células endoteliales bajo condiciones fisiológicas de flujo. Los componentes principales del sistema son un microcontrolador, una microbomba, un sensor de flujo de líquidos, un microportador para cultivo celular y una trampa de burbujas personalizada impresa en 3D que es independiente de la orientación.
Las trampas de burbujas utilizadas en este trabajo están fabricadas con resina de estereolitografía15, que generalmente presenta baja citocompatibilidad cuando se utiliza sin un pretratamiento para eliminar los monómeros no polimerizados, incluso en resinas de grado biomédico17,18. Por lo tanto, antes de implementar la trampa de burbujas en el sistema, es importante evaluar si los lixiviados químicos del material de la trampa de burbujas fabricada personalizadamente podrían comprometer la viabilidad celular.
Además de la elección de materiales citocompatibles, los pasos más cruciales en los protocolos de configuración experimental son el sellado del trampa de burbujas, la inmersión del microportaobjetos para el cebado y la organización de los cables al utilizar un aparato de microgravedad simulada. Una vez que se observa que el sistema de fluidos cebado está libre de burbujas, el puerto superior de la trampa de burbujas debe sellarse herméticamente con cinta de teflón y un tapón Luer para evitar fugas. La rugosidad superficial inherente en las capas de impresión por estereolitografía para fabricaciones personalizadas implica que el tapón Luer por sí solo no es suficiente para lograr un buen sellado. Se encontró que la inmersión del microportaobjetos en un depósito de medio de cultivo celular es el método más eficaz para garantizar un cebado libre de burbujas, específicamente en la unión entre el conector en ángulo y el microportaobjetos. Otros métodos de cebado probados, como incorporar llaves de paso de tres vías en el circuito de flujo, tendían a dejar un número significativo de burbujas tras el cebado, que resultaban casi imposibles de eliminar sin desmontar el conector en ángulo del microportaobjetos. Por último, los cables electrónicos desorganizados pueden obstruir el aparato de microgravedad simulada, provocando que se detenga accidentalmente. Incluso después de asegurar todos los cables y verificar que el aparato puede girar libremente antes del experimento, el sistema y el aparato deben vigilarse cada 3–4 horas durante la vigilia para minimizar el riesgo de detención.
Este sistema puede adaptarse para cultivos celulares más complejos o chips de tejidos tridimensionales (3D) y tiene el potencial de convertirse en una herramienta valiosa para avanzar en los modelos in vitro con el fin de comprender los mecanismos de las enfermedades, apoyar el desarrollo de fármacos, evaluar los efectos de los factores de estrés del vuelo espacial y preparar contramedidas. Por ejemplo, las plataformas de tejidos diseñadas que se han lanzado a la EEI se han utilizado para comprender los efectos de la microgravedad y la exposición a la radiación5, y el entorno extremo de la microgravedad se ha empleado para imitar fenotipos de envejecimiento o para generar esferoides multicelulares grandes con fines de estudio del cáncer19. En todos estos casos, el trampa de burbujas independiente de la orientación y el sistema de flujo pueden utilizarse para comprender el efecto del esfuerzo cortante o para ajustar el transporte de masa según los resultados deseados.
En comparación con otros enfoques para el cultivo celular, el sistema presentado aquí tiene dos ventajas clave: (1) proporcionar un flujo continuo en circuito cerrado y (2) ser compacto y autosuficiente. Algunos enfoques de cultivo celular dependen de frascos o pocillos estáticos, que carecen del esfuerzo cortante fisiológicamente simulado del fluido. Algunos sistemas comerciales (por ejemplo, el sistema de bomba ibidi, Gräfelfing, Alemania) pueden lograr un flujo continuo unidireccional mediante válvulas de conmutación cruzada entre jeringas alternas. Sin embargo, el funcionamiento de tales dispositivos generalmente requiere un sistema de control de actuadores con interfaz informática independiente, lo que hace que no sean ni compactos ni autosuficientes. Además, la integración de la trampa de burbujas robusta descrita en este artículo facilita experimentos de larga duración sin supervisión.
Una posible modificación del sistema en futuras iteraciones es la microbomba, específicamente para explorar los efectos de tensiones cortantes más altas sobre las células endoteliales. Las microbombas utilizadas en los datos representativos solo eran capaces de producir tensiones cortantes de hasta 7,5 dyn/cm2, mientras que las células endoteliales in vivo normalmente están expuestas a tensiones cortantes casi tres veces mayores20. Posibles aplicaciones futuras de este sistema, además del cultivo celular continuo en microgravedad simulada, incluyen otras aplicaciones portátiles que requieran la recirculación continua de líquidos. Dichas posibilidades incluyen cribado de fármacos, ensayos de ensuciamiento o toxicidad, pruebas de corrosión, refrigeración líquida de dispositivos electrónicos y monitoreo ambiental de contaminantes.
Divulgaciones
La trampa de burbujas omnidireccional está protegida por la solicitud de patente US 18634723. No existen intereses en competencia adicionales.
Agradecimientos
Este trabajo fue apoyado por la subvención NASA Space Biology n.º 80NSSC21K0272.
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Etanol al 100% | Fisher Scientific | A4094 | Utilizado para preparar una solución de etanol al 70% para la esterilización del sistema (cantidad mínima necesaria: 35 mL) |
| Espaciador redondo de nailon negro de 6 mm, diámetro exterior de 7 mm, diámetro interior de 3,2 mm | Exqutoo | ZH-0050 | Sujeta el soporte superior al recinto (cantidad mínima necesaria: 4) |
| Placa de acrílico, 75 mm de largo x 25 mm de ancho | Polymersan | ACRCS | Sujeta los adaptadores Luer en ángulo a la placa de microcanales (cantidad mínima necesaria: 1) |
| Cable USB 2.0 macho A a mini-B | Ugreen Group Limited | 10355 | Para conectar la computadora al microcontrolador (cantidad mínima necesaria: 1) |
| Trampa de burbujas | (Personalizado) | Para evitar el paso de burbujas hacia la placa de microcanales (cantidad mínima necesaria: 1) | |
| Soporte para trampa de burbujas | Personalizado | Soporte impreso en 3D para mantener fija la trampa de burbujas (cantidad mínima necesaria: 2) | |
| Agua para cultivo celular grado | Fisher Scientific | MT25055CI | Utilizada para eliminar todos los rastros de etanol tras la esterilización (cantidad mínima necesaria: 30 mL) |
| Soporte para controlador, bomba y recinto (soporte interior) | Personalizado | Placa de montaje en el interior del recinto (cantidad mínima necesaria: 1) | |
| Soporte de barra transversal | Personalizado | Barra transversal montada en la placa de sujeción del recinto (cantidad mínima necesaria: 1) | |
| Conectores macho y hembra DB15 con placa de expansión | ANMBEST | ANMBEST_MDDB15 | Para conectar la computadora a la máquina de posicionamiento aleatorio y luego al microcontrolador (cantidad mínima necesaria: 1) |
| Conector Luer en ángulo macho a barb | ibidi | 10802 | Conecta la placa de microcanales al circuito de flujo (cantidad mínima necesaria: 2) |
| Cinta de espuma de doble cara | 3M | 4026 | Para comprimir los adaptadores Luer en ángulo sobre la placa de microcanales (cantidad mínima necesaria: 1) |
| Recinto (60 mm x 140 mm x 140 mm) | Hammond | 1554Q2GYCL | Aloja el microcontrolador y las microbombas (cantidad mínima necesaria: 1) |
| Soporte del recinto (soporte inferior) | Personalizado | Placa de montaje debajo del recinto (cantidad mínima necesaria: 1) | |
| Cople Luer hembra a hembra | Boao | Boao-Syringes-WAD2354 | Utilizado para conectar la jeringa al conector Luer en ángulo durante el cebado con medio de cultivo celular (cantidad mínima necesaria: 1) |
| Medio de cultivo celular Gibco RPMI 1640 | Thermo Fisher | 11875093 | Utilizado para cultivar las células endoteliales (cantidad mínima necesaria: 50 mL) |
| Tuercas de goma, diámetro del orificio de 9/16", espesor de 1/8", diámetro interior de 1/8" | McMaster-Carr | 9307K863 | Para pasar tubos hacia dentro y fuera del recinto (cantidad mínima necesaria: 8) |
| Adaptador IDEX P-646, barb de 1/16" a 1/4-28 | IDEX | P-646 | Conecta el sensor de flujo al circuito de flujo (cantidad mínima necesaria: 2) |
| Sensor de flujo de líquidos | Sensirion | SLF3-1300F | Para la recopilación de datos de flujo (cantidad mínima necesaria: 1) |
| Abrazadera de montaje para sensor de flujo de líquidos | Sensirion | SLF3x Mounting Clamp | Soporte SLF3x (cantidad mínima necesaria: 2) |
| Jeringa Luer lock (12 mL) | McKesson | 414624 | Para cebado al vacío (cantidad mínima necesaria: 1) |
| Tapa Luer | Cole-Parmer | UX-50110-33 | Para sellar las trampas de burbujas independientes de la orientación (cantidad mínima necesaria: 1) |
| Tuerca de acero inoxidable M2 | VIGRUE | B07PJQC7T6 | Sujeta los sensores de flujo de líquidos al soporte superior (cantidad mínima necesaria: 4) |
| Tornillo de acero inoxidable M2×8 | VIGRUE | B07PJQC7T6 | Sujeta los sensores de flujo de líquidos al soporte superior (cantidad mínima necesaria: 4) |
| Espaciador hexagonal de nailon macho-hembra M3 | Meijubol | B0GC6GN9S7 | Sujeta la mp-Multiboard al soporte interior (cantidad mínima necesaria: 4) |
| Arandela de nailon M3 | Sutemribor | 7.81573E+11 | Sujeta el recinto al soporte inferior (cantidad mínima necesaria: 16) |
| Tuerca de acero inoxidable M3 | VIGRUE | B07PJQC7T6 | Sujeta el recinto al soporte inferior, la barra transversal al soporte inferior y el soporte de la bomba al soporte interior (cantidad mínima necesaria: 16) |
| Arandela de acero inoxidable M3 | VIGRUE | B07PJQC7T6 | Sujeta la barra transversal al soporte inferior, el recinto al soporte inferior y al soporte interior, y el soporte interior al soporte de la bomba (cantidad mínima necesaria: 12) |
| Tornillo cabeza de botón de acero inoxidable M3×12 | VIGRUE | B07PJQC7T6 | Sujeta el recinto al soporte inferior (cantidad mínima necesaria: 4) |
| Tornillo cabeza hexagonal de acero inoxidable M3×12 | Fgruh | FG001-3 | Sujeta el soporte de la trampa de burbujas al soporte superior (cantidad mínima necesaria: 2) |
| Tornillo cabeza plana Phillips de acero inoxidable M3×6 | Meijubol | B0GC6GN9S7 | Sujeta la mp-Multiboard al soporte interior (cantidad mínima necesaria: 4) |
| Tornillo de acero inoxidable M3×8 | VIGRUE | B07PJQC7T6 | Sujeta la barra transversal al soporte inferior, el recinto al soporte interior y el soporte de la bomba al soporte interior (cantidad mínima necesaria: 8) |
| Tuerca de acero inoxidable M4 | VIGRUE | B07PJQC7T6 | Sujeta el soporte superior al recinto (cantidad mínima necesaria: 4) |
| Arandela de acero inoxidable M4 | VIGRUE | B07PJQC7T6 | Sujeta el soporte superior al recinto (cantidad mínima necesaria: 4) |
| Varilla roscada de acero M4-0,7 | Arwnnklo | AR01 | Cortar en longitudes de aproximadamente 6 pulgadas (cantidad mínima necesaria: 4) |
| Cable mini USB macho a hembra | Plinkwirekb | PCM-0725-L | Para conectar la computadora al microcontrolador (cantidad mínima necesaria: 1) |
| Conector mini USB macho a hembra con ángulo recto | UCEC | 4326453558 | Para conectar la computadora al microcontrolador (opcional) (cantidad mínima necesaria: 1) |
| Soporte de microcanales | Personalizado | Soporte impreso en 3D para mantener centrado el microcanal (cantidad mínima necesaria: 1) | |
| Placa de microcanales, µ-slide VI 0,4 | ibidi | 80606 | Para ensayos celulares bajo flujo (cantidad mínima necesaria: 1) |
| Microbomba | Bartels | MP6-HYB | Para generar flujo (cantidad mínima necesaria: 1) |
| Soporte para microbomba | Personalizado | Accesorio de montaje para sujetar la microbomba (cantidad mínima necesaria: 1) | |
| mp-Multiboard con mp-Highdriver4 | Bartels | BM-E-0005 | Para controlar la frecuencia y los ajustes de voltaje de las microbombas (cantidad mínima necesaria: 1) |
| Cable mp-pump | Bartels | BM-A-0055 | Utilizado para conectar eléctricamente la mp-Multiboard a las microbombas (cantidad mínima necesaria: 1) |
| Espaciador redondo de nailon, diámetro exterior de 7 mm, diámetro interior de 3,2 mm | Harfington | 2037015 | Para sujetar el tubo a la microbomba (cantidad mínima necesaria: 2) |
| Anillo tórico (O-ring) | ZDBB | 7.17327E+11 | Sujeta el cable mini USB macho a hembra al recinto (opcional) (cantidad mínima necesaria: 3) |
| Contenedor de plástico | Herdusa | HDS10 PLASTIC BOX | Utilizado como depósito abierto para el medio de cultivo celular (cantidad mínima necesaria: 1) |
| Tubo de poliuretano, diámetro interior de 1/8", diámetro exterior de 1/4" | PARKER | 95U-4-062-BLU-0100 | Sujeta el soporte superior al recinto (cantidad mínima necesaria: 1,6 cm) |
| Máquina de posicionamiento aleatorio | AIRBUS | Máquina de Posicionamiento Aleatorio 2.0 (cantidad mínima necesaria: 1) | |
| Cable SCC1-USB | Sensirion | SCC1-USB 2M | Conecta los sensores de flujo de líquidos a la computadora (cantidad mínima necesaria: 1) |
| Tubo cónico autosostenible | PEKYBIO | B0C13GZVD6 | Utilizado para contener agua para cultivo celular/etanol al 70% (cantidad mínima necesaria: 2) |
| Espaciador de aluminio, diámetro exterior de 8 mm, largo de 20 mm | McMaster-Carr | 94669A062 | Cantidad mínima necesaria: 4 |
| Tubo Tygon PVC de 1/16" de diámetro interior x 1/8" de diámetro exterior | Saint-Gobain | B-44-3 | Conecta todos los componentes del circuito de flujo (cantidad mínima necesaria: 40 cm) |
| Soporte superior | Personalizado | Placa de montaje conectada a los sensores de flujo de líquidos y a la trampa de burbujas (cantidad mínima necesaria: 1) | |
| Tuerca mariposa, M4 x 0,7 mm, acero galvanizado | Siptenk | S-TH-DLM-002 | Sujeta el soporte superior al recinto (cantidad mínima necesaria: 4) |
| Abrazadera de cable (zip-tie) | HAVE ME TD | 7.32073E+11 | Sujeta los cables al montar el sistema en la RPM (cantidad mínima necesaria: 4) |
Referencias
- Di X, et al. Cellular mechanotransduction in health and diseases: from molecular mechanism to therapeutic targets. Signal Transduct Target Ther. 2023;8:282.
- Krittanawong C, et al. Human health during space travel: state-of-the-art review. Cells. 2023;12(1):40.
- Parafati M, et al. Human skeletal muscle tissue chip autonomous payload reveals changes in fiber type and metabolic gene expression due to spaceflight. NPJ Microgravity. 2023;9:77.
- Mair DB, Tsui JH, Higashi T, Kim D. Spaceflight-induced contractile and mitochondrial dysfunction in an automated heart-on-a-chip platform. Proc Natl Acad Sci U S A. 2024;121(40):e2404644121.
- Kim S, et al. Skeletal muscle-on-a-chip in microgravity as a platform for regeneration modeling and drug screening. Stem Cell Rep. 2024;19(8):1061-1073.
- Mu X, et al. Small tissue chips with big opportunities for space medicine. Life Sci Space Res (Amst). 2022;35:150-157.
- Ingber DE. Human organs-on-chips for disease modelling, drug development and personalized medicine. Nat Rev Genet. 2022;23:467-491.
- Kong JS, Kim J, Jang J, Cho D. Advances and applications of organ-on-a-chip technology. Cell Rep Methods. 2026;6(3):101361.
- He X, et al. How to prevent bubbles in microfluidic channels. Langmuir. 2021;37(6):2187-2194.
- Gao Y, Wu M, Lin Y, Xu J. Trapping and control of bubbles in various microfluidic applications. Lab Chip. 2020;20(24):4512-4527.
- Yang M, et al. Emergence of debubblers in microfluidics: A critical review. Biomicrofluidics. 2022;16(3):031503.
- Zhang Q, et al. Bubble nucleation and growth on microstructured surfaces under microgravity. NPJ Microgravity. 2024;10:13.
- Radtke AL, Herbst-Kralovetz MM. Culturing and applications of rotating wall vessel bioreactor derived 3D epithelial cell models. J Vis Exp. 2012;(62):e3868.
- Wadhwa A, Bruun L, Petersen JCG, Petersen LG. Guidelines for use of the random positioning machine as a reduced-gravity analog. Sci Rep. 2026;16:10012.
- Vegunta B, et al. Orientation-independent bubble trap with internal partition for robust operation of microfluidic systems. Lab Chip. 2025;25(14):3423-3429.
- Evani SJ, et al. Monocytes mediate metastatic breast tumor cell adhesion to endothelium under flow. FASEB J. 2013;27(8):3017-3029.
- Musgrove HB, Catterton MA, Pompano RR. Applied tutorial for the design and fabrication of biomicrofluidic devices by resin 3D printing. Anal Chim Acta. 2022;1209:339742.
- Nam N, Hwangbo N, Jin G, Shim J, Kim J. Effects of heat-treatment methods on cytocompatibility and mechanical properties of dental products 3D-printed using photopolymerized resin. J Prosthodont Res. 2023;67(1):121-131.
- Shelhamer M, et al. Selected discoveries from human research in space that are relevant to human health on Earth. NPJ Microgravity. 2020;6:5.
- Fisher AB, Chien S, Barakat AI, Nerem RM. Endothelial cellular response to altered shear stress. Am J Physiol Lung Cell Mol Physiol. 2001;281(3):L529-L533.
Reimpresiones y permisos
Este artículo ha sido publicado
Video próximamente