Une procédure pour l'étude des écoulements transitoires près des limites à l'aide de haute résolution, haute vitesse vélocimétrie par image de particules (PIV) est décrite ici. PIV est une technique de mesure non intrusive applicable à n'importe quel flux optique accessible par l'optimisation de plusieurs contraintes de paramètres tels que l'image et l'enregistrement des propriétés, les propriétés de la feuille de laser, et des algorithmes d'analyse.
Article de méthode
Particules à haute vitesse vélocimétrie par image de près de surfaces
Dans cet article
Résumé
Résumé
Les flux multi-dimensionnels et transitoires jouent un rôle clé dans de nombreux domaines de la science, l'ingénierie et les sciences de la santé, mais ne sont souvent pas bien compris. La nature complexe de ces flux peut être étudiée en utilisant la vélocimétrie par images de particules (PIV), une technique d'imagerie à base de laser pour les flux optique accessibles. Bien que de nombreuses formes de PIV existent qui s'étendent au-delà de la technique du plan d'origine de capacités de mesure vitesse à deux composants, le système PIV de base se compose d'une source de lumière (laser), un appareil photo, des particules de traceur, et des algorithmes d'analyse. Les paramètres d'imagerie et d'enregistrement, la source de lumière, et les algorithmes sont ajustés pour optimiser l'enregistrement de l'écoulement d'intérêt et à obtenir des données de vitesse valides.
Common enquêtes mesurent PIV vitesses à deux composants dans un avion à quelques images par seconde. Les mesures de fréquence d'image élevée (> 1 kHz) Toutefois, les récents développements en matière d'instrumentation ont facilité capables de résoudre transitionent coule avec une haute résolution temporelle. Par conséquent, les mesures de fréquence d'image élevée ont permis aux enquêtes sur l'évolution de la structure et de la dynamique des écoulements fortement transitoires. Ces enquêtes jouent un rôle essentiel dans la compréhension de la physique fondamentale des flux complexes.
Une description détaillée pour effectuer à haute résolution et haute vitesse PIV planaire d'étudier un écoulement transitoire à proximité de la surface d'une plaque plane est présentée ici. Détails pour ajuster les contraintes de paramètres tels que l'image et les propriétés d'enregistrement, les propriétés de la feuille de laser, et des algorithmes de traitement d'adapter PIV pour tout flux d'intérêts sont inclus.
Introduction
Mesures multidimensionnelles de vitesses et la capacité de suivre le champ d'écoulement dans le temps fournissent des renseignements essentiels dans de nombreux domaines de la science, l'ingénierie et sciences de la santé. Parmi les techniques les plus couramment utilisés pour l'imagerie de flux est vélocimétrie par image de particules (PIV). Initialement créé comme une technique planaire qui instantanés mesurées des deux dans le plan composantes de la vitesse, des variantes PIV ont été développés pour fournir des capacités de mesure à trois composantes et volumétrique. Tous les systèmes PIV sont constitués de particules de traceur, une ou plusieurs sources de lumière, et une ou plusieurs caméras. Les particules solides ou de gouttelettes sont couramment utilisés comme particules traçantes mais bulles inhérents à la circulation peuvent également être utilisés sous forme de particules traçantes. La caméra (s), puis l'image (s) dispersée ou la lumière émise par les particules de traceur après qu'ils sont irradiés par la source lumineuse (s). Parmi le large éventail de variations 1,2, la plus courante capture deux composantes de la vitesse dans un plan à un rate de quelques images par seconde. Plus récemment, une nouvelle instrumentation a permis à des mesures de fréquence d'image élevée (> 1 kHz) qui suivent le débit à des échelles de temps turbulents dans la gamme kHz.
PIV détermine un champ de vitesse en suivant le mouvement moyen des groupes de particules à partir d'une paire d'images qui sont séparées par un temps de retard connu. Chaque image est divisée en une grille de fenêtres d'interrogation espacés régulièrement. L'interrogatoire taille la plus courante de la fenêtre est de 32 x 32 pixels. Un algorithme calcule la fonction de corrélation croisée pour toutes les fenêtres d'interrogation, ce qui entraîne un vecteur de déplacement par fenêtre d'interrogation, et produit donc une grille régulière de vecteurs. Diviser le champ de vecteurs de déplacement par le temps de retard détermine alors le champ de vecteurs de vitesse.
Lors de la planification des mesures de PIV, il est important de réaliser que généralement le choix des paramètres expérimentaux est un compromis entre des exigences contradictoires. En d'autres termes, l'expériencetroubles mentaux doivent être soigneusement planifié pour capturer les aspects de la circulation qui sont d'importance pour l'étude à portée de main. Les livres de Raffel et al. 1 et Adrian et Westerweel 2 fournissent d'excellentes discussions approfondies sur ces contraintes. Ici, nous mettons en évidence plusieurs qui sont les plus critiques dans le contexte actuel.
Le choix du champ de vision (FOV) pour définir le point de départ de la sélection des paramètres ici. Le nombre de pixels sur la puce de la caméra détermine ensuite la résolution spatiale et le nombre de vecteurs que l'on obtient, en supposant que l'on choisit d'utiliser une taille de fenêtre d'interrogation de 32 x 32 pixels, souvent avec un recouvrement de 50% au cours de la procédure de corrélation croisée. Une densité d'ensemencement des particules de 8 à 10 par fenêtre d'interrogation est généralement souhaitable pour faciliter la fonction de corrélation croisée. Cependant, il ya des algorithmes spéciaux, tels que la vélocimétrie de suivi de particules (PTV) et les approches de corrélation moyenne temporelle, qui peutêtre utilisé pour traiter les situations à faible densité de semis (1-3 particules / fenêtre d'interrogation) comme c'est le cas avec l'imagerie à proximité de surfaces. A noter que les gradients de vitesse à l'intérieur de chaque fenêtre d'interrogation doit être faible afin d'éviter un biais dans le vecteur représentatif qui en résulte pour cette fenêtre.
Une règle de pouce établie est que les déplacements des particules entre la première et la deuxième trame ne doit pas dépasser huit pixels (¼ de la taille de la fenêtre d'interrogation) à réduire le nombre de pertes d'appariement (perte d'images de particules à l'intérieur de la fenêtre d'interrogation à partir de la première cadrer au deuxième cadre) pour la corrélation. En conséquence, le délai entre les deux impulsions laser consécutives (dt) doit être ajustée en conséquence. Toutefois, la réduction dt inférieure à la somme des déplacements de 8 pixels permettra de réduire la plage dynamique de la vitesse en raison de la limite de résolution de l'extrémité inférieure est de l'ordre de 0,1 déplacement de pixel.
Similaire au déplacement 8 pixels wans le plan de formation d'image, les particules les plus élevées de la vitesse ne doit pas traverser plus de ¼ de l'épaisseur de la nappe de lumière, à nouveau de réduire le nombre de pertes de couplage. Etant donné que le retard de temps entre les deux impulsions laser est utilisé pour assurer les meilleures corrélations dans le plan de la nappe de lumière, l'épaisseur de la feuille est une variable dans ce contexte. Alors que l'uniformité de l'intensité de la lumière n'est pas aussi critique que pour les mesures fondées sur l'intensité comme plane fluorescence induite par laser imagerie 3, un profil de faisceau top-hat près contribue à la qualité PIV, en particulier pour l'imagerie de haute résolution.
En général, quelques hypothèses sur la nature de l'écoulement à l'étude peuvent être utilisés comme point de départ dans la sélection des paramètres expérimentaux. Ensuite, exploratoires expériences pourraient être nécessaires pour affiner les réglages.
Nous décrivons ici comment mettre en place une expérience PIV qui permet des mesures d'imagerie des taux de rafraîchissement élevés de deux compone de vitessents avec une résolution spatiale qui est suffisant pour résoudre les structures de la couche limite. Ceci est accompli à l'aide d'un taux élevé-répétition TEM 00 pompé par diode laser à semi-conducteur, un microscope longue distance, et un taux caméra haute capteur CMOS. Quelques détails sur l'imagerie à proximité de surfaces sont également inclus.
Protocole
1. Sécurité en laboratoire
- Revue matière de sécurité laser avant de faire fonctionner un laser et de s'assurer que les besoins de formation ont été atteints.
- Obtenir l'équipement de sécurité correct pour travailler avec des lasers. Chaque individu doit porter une paire de lunettes de protection laser qui vont bloquer d'onde d'émission du laser (s). Installer un panneau d'avertissement à l'extérieur du laboratoire de laisser les autres savent quand le laser est en marche. Accrochez laser rideaux de sécurité autour du banc optique pour l'isoler des autres collègues dans un espace de laboratoire partagé.
- Retirez les montres et les bijoux lorsque vous travaillez avec des lasers.
- Considérons la trajectoire du faisceau lors de la configuration de l'équipement: mettre en place l'équipement de sorte que les ajustements ne nécessitera pas d'atteindre au-dessus ou au-dessous de la poutre.
- Lisez le manuel de laser pour déterminer comment utiliser le laser en toute sécurité.
- Conservez votre niveau d'oeil sur le plan du faisceau laser!
2. De table Set-up
- Déterminer le grossissement tchapeau sera exigé pour l'application et choisissez l'objectif approprié. Le grossissement (M) peut être déterminée en divisant la durée de la puce de l'appareil photo avec la longueur correspondante du champ de vision (FOV). Dans cet exemple, la longueur de la puce de la caméra est de 17,6 mm et la longueur correspondante de l'angle de champ est de 2,4 mm. Par conséquent, M = 17,6 mm / 2,4 mm = 7,33. Un microscope longue distance est utilisé ici pour atteindre cet FOV plus petit.
- Effectuer des calculs approximatifs de vitesses attendues dans la région proche de la paroi. Utiliser ces estimations pour déterminer les paramètres d'enregistrement, tels que le taux de trame et le délai selon les directives pratiques pour PIV 1,2. Déterminer le temps qu'il faudra pour une particule de voyager 8 pixels. Cela permettra de déterminer l'intervalle de temps entre chaque impulsion laser (dt). En séries chronologiques PIV, 1/dt permettra de déterminer la vitesse de défilement de caméra nécessaire et doit être inférieur au taux de trame maximum autorisée par la caméra. De petits ajustements de ces paramètres peutêtre plus tard nécessaire pour optimiser l'enregistrement de débit pour obtenir des données de vitesse de haute qualité. Si la cadence requise dépasse la vitesse maximale de répétition laser, deux lasers peuvent être utilisés pour effectuer des PIV en mode frame-cheval. Pour cet exemple, le taux d'armature (5 kHz) ne dépasse pas le taux maximum de répétition du laser et donc un seul laser est nécessaire pour effectuer PIV en mode séries chronologiques.
- Niveler le laser par rapport à la table
- Régler la tête de laser à une extrémité d'une table optique de niveau. Placer une décharge de faisceau directement dans le trajet du faisceau à l'autre extrémité de la table.
- Placer un rail optique entre la tête laser et l'absorbeur de faisceau. Bande d'une cible à un agent de blocage de faisceau, fixer le bloqueur de faisceau sur un support et de placer le support sur le rail.
- Régler le courant à un réglage faible intensité laser - assez pour produire un effet laser mais pas assez pour brûler une feuille de papier. Allumez le laser et faites glisser le support avant et en arrière. Effectuer de petits réglages à la position unt laserIL le centre du faisceau laser reste au même endroit que le transporteur se déplace d'avant en arrière. Fixer le laser à la table optique.
- Mesurer la hauteur du centre du faisceau laser à l'aide d'un carré de combinaison. Éteignez le laser.
- Installez optique formant des feuilles de laser
- Retirer le rail mais placer le bloqueur de faisceau avec la cible en face du vidage de la poutre. Allumez le laser et marquer soigneusement l'endroit où le centre du faisceau touche la cible. Placer la feuille optique de formation, ce qui est l'homogénéisateur de faisceau (BH) qui comprend également une feuille formant télescope dans cette démonstration, dans le trajet du laser pour former la nappe laser. La hauteur de la nappe laser doit être plus grand que le champ de vision. Ajustez la position de la BH au centre de la hauteur et de la largeur de la feuille de laser sur la marque sur la cible et de retenir les réflexions de voyager de nouveau dans la cavité du laser. Placer une ouverture entre la tête laser et BH si nécessaire afin d'éviter des réflexions de retour. Éteignez le laser. La LFeuille roite dans cette démonstration a une hauteur de 8 mm et une épaisseur de 0,5 mm, respectivement, et une énergie d'impulsion de 0,4 mJ / impulsion.
- Si l'espace est limité sur la table optique, placer un miroir à 45 ° à haute réflectivité de tourner la feuille de lumière laser de 90 °. Ruban autre cible à un agent de blocage de faisceau, fixer le bloqueur de faisceau sur un support et de placer le support sur le rail. Placez le rail après le miroir. Allumez le laser. Effectuer de petits réglages au miroir jusqu'à ce que le centre de la nappe de lumière reste en place sur la cible comme il glisse le long du rail.
- Réglez le taux de répétition des impulsions laser pour correspondre à la fréquence de trame pour les mesures (5 kHz pour l'exemple présenté ici) et régler le courant à la valeur maximale laser. Placez un rail entre la BH et la cible. Joindre une deuxième bloqueur de faisceau au transporteur et placez l'ensemble sur le rail. Allumez le laser. Faites glisser le support avant et en arrière pour déterminer l'emplacement du point focal de la BH. Marquez l'emplacement du focPoint al relatif à la Bosnie-Herzégovine. Si un miroir est utilisé, effectuer la mesure par rapport au miroir. Mesurer la hauteur approximative de la nappe laser au point focal. Éteignez le laser.
- Monter et ajuster microscope longue distance et caméra
- Marquer les axes horizontal et vertical du microscope à longue distance (LDM) et des ouvertures de l'appareil à l'aide d'un carré de centrage et de la place de la combinaison. Mesurer la distance entre la table et les axes horizontaux de la LDM et la caméra.
- Fixer le MLD et la caméra pour les transporteurs et en utilisant des pièces d'écartement, tels que des rondelles ou écrous, de sorte que les axes horizontaux de la MLD et la caméra sont à la même hauteur. Fixer la LDM et la caméra sur le rail. Fixez la LDM et la caméra en utilisant les adaptateurs appropriés. Régler la hauteur de l'ensemble de telle sorte que les axes horizontaux sont à la même distance au-dessus de la table, comme le centre de la nappe de lumière.
- Fixer une platine de translation en avant de la marque pour la po focalint de la poutre. Le mouvement de la platine de translation soit parallèle à la propagation du faisceau. Fixer le rail pour le montage de la caméra à l'étape de traduction de sorte que la totalité de l'assemblage est perpendiculaire à la nappe de lumière. Centre de l'ensemble de l'appareil photo en alignant les axes verticaux de la caméra MLD et avec le point focal.
- Branchez l'appareil photo à l'ordinateur et le contrôleur à grande vitesse (HSC). Connectez le laser au HSC. Gardez le cap de l'ensemble de caméra et réaliser un étalonnage de l'intensité dans le logiciel PIV (LaVision DaVis 7.2).
- Dans le logiciel régler l'appareil en mode de maintien en permanence et enlever le bouchon de l'assemblage de l'appareil. Placez une équerre combinée au point focal. Déplacez la caméra et LDM le long du rail jusqu'à ce qu'une image nette de la règle est au point. Continuez à déplacer la caméra et LDM le long du rail et amener l'image dans le foyer à l'aide de la tige de visée de l'LDM jusqu'à ce que la puce de la caméra s'étend le champ de vision désiré (2.4 x 1,8 mm 2, correspondant à une puce de 800 x 600 pixels).
- Fixer une plaque à un support de sorte qu'il soit parallèle à la table et à le placer au point focal. Soulever la plaque de sorte qu'il est visible sur les images sur l'ordinateur. Coupez l'ensemble caméra accaparement et le bouchon continu. Allumez le laser et assurez-vous que la feuille de lumière laser permet contacter le long de la surface de la plaque.
3. Débit Set-up
- Dans cette démonstration, PIV est réalisée en enregistrant des images de la lumière diffusée à partir de gouttelettes d'huile de silicone. Les gouttelettes d'huile sont créés en utilisant un pulvérisateur d'huile. Connecter les éléments suivants à une alimentation d'air: un filtre à particules, le filtre à huile, le régulateur de pression, un débitmètre de masse, et la pulvérisation de l'huile. Connecter la sortie de l'atomiseur à un tube d'acier. Utiliser un support et une pince pour fixer le tube d'acier de la table optique, élever le tube au-dessus de la table et de la diriger vers la plaque.
- Ouvrez le robinet d'arrivée d'air. Réglez le retourla pression sur le régulateur de pression de> 140 kPa afin de créer suffisamment de débit à travers le système.
- Allumez le débit et régler la densité de semis par les jets de pulvérisation et les soupapes de dérivation sur l'atomiseur.
4. Optimisation de la Set-up
- Entrer la vitesse de défilement dans le programme de logiciel. Vérifiez que le HSC envoie un signal de déclenchement qui correspond à la fréquence de trame au laser. Sur le bloc d'alimentation du laser, régler la fréquence de répétition et de courant (5 kHz et 15,5 A dans cet exemple, respectivement). Réglez le laser en mode externe. Le laser doit recevoir en continu un signal de déclenchement à partir de l'HSC qui correspond à l'ensemble de la fréquence de répétition du laser avant de basculer en mode externe ou bien le laser va surchauffer.
- Réglez l'appareil photo pour saisir en permanence, allumez le laser, et allumez l'atomiseur. Utilisez la tige en se concentrant sur la LDM pour s'assurer images de particules sont au point. Assurez-vous aussi l'intensité des images de particules n'est pas saturer la cameépoque. Si c'est le cas, baissez le laser actuel - cela va affecter l'emplacement du point focal! Répéter les étapes 2.3.3 et 2.4.3 si le courant laser est modifiée. Désactiver le mode de saisie quand des images de particules orientées sont atteints.
- paramètres d'enregistrement, d'examen et ajuster pour obtenir des données de vitesse valables
- Enregistrer plusieurs centaines d'images de l'écoulement. Une fois l'enregistrement terminé, vérifier les images enregistrées pour s'assurer que les particules ne passent pas plus de 8 pixels, que la densité de semis est de l'ordre de 8-10 particules par 32 x fenêtre d'interrogation de 32 pixels, et de vérifier la mise au point des images . Répétez les étapes 4.3.1-4.3.4 jusqu'à ce que les critères précédents ont été respectées.
- Si les particules se déplacent plus de 8 pixels, diminuer le dt entre les deux impulsions laser PIV pour atteindre un maximum de quarts de 8 pixels. Si les particules se déplacent beaucoup moins de 8 pixels, augmenter le dt en conséquence. Pour les systèmes PIV laser unique, le dt est ajustée en modifiant la fréquence de trame et par conséquentle taux de répétition du laser. Pour PIV utilisant deux lasers, dt est l'intervalle de temps entre une impulsion provenant du premier laser et une impulsion provenant du second laser. Si dt de réglage ne résout pas le problème, le taux de trame et taux de redoublement laser peuvent d'abord être réglés et puis dt peuvent avoir besoin d'être affiné à nouveau.
- S'il est difficile de suivre les groupes de particules à travers une série d'images, il peut y avoir trop de mouvement hors-plan. Il ya plusieurs façons d'aborder cette question: a) compenser l'assemblage de l'appareil à partir du point focal de sorte que l'appareil photo est l'image d'une nappe de lumière plus épais; b) augmenter la distance de travail entre la caméra et le montage du plan de nappe de lumière (et de se concentrer à l'aide tige se concentrant ) pour atteindre une plus grande profondeur de mise au point, cependant, cela permettra de réduire la résolution spatiale.
- Si la densité de semis est trop rares ou trop dense, augmenter ou diminuer le nombre de jets de pulvérisation.
5. Exécution de l'expérience
- Effectuez une camerun étalonnage de l'intensité avec le couvercle sur l'ensemble de l'appareil pour définir une référence pour l'intensité. Une fois le calibrage est terminé, retirez le bouchon.
- Ensemble laser à la fréquence de répétition et optimisée en cours. Avant de mettre le laser en mode externe, assurez-vous que le laser reçoit un signal de déclenchement continu qui correspond à la fréquence définie. Allumez le laser.
- Enregistrer une séquence d'images d'arrière-plan de la feuille juste pâturage lumière de la surface de la plaque. Enregistrer ces images.
- Allumez le débit et permettre l'écoulement de se stabiliser.
- Réglez l'appareil photo pour prendre en permanence et vérifier que l'appareil recueille des images de particules ciblées. Désactivez le mode d'appui continu.
- Entrez dans le nombre d'images désiré et appuyez sur dossier.
- Une fois l'enregistrement terminé, éteignez flux et laser. Examiner la séquence d'images et de vérifier le passage des particules, la densité d'ensemencement, et les particules foyer image. Sauvegarder l'enregistrement si répétez les étapes satisfaits ou autre 5,4-5,7.
- Répétez les étapes 5.4 à 5.7 pour recueillir plus de points.
- Augmenter le temps d'exposition (quantité de temps par trame que l'appareil recueille images) de la caméra.
- Définir une cible de calibrage dans le plan de la feuille de lumière et assurez-vous qu'il est en contact avec la plaque. Illuminer la cible par derrière avec une source de lumière (c.-à-lampe de poche). Avec l'appareil en mode de maintien continu, ajuster la cible de sorte que l'image enregistrée est mis au point et non faussée. Assurez-vous que le point de contact entre la plaque et la cible est visible dans l'image - ce qui est crucial pour déterminer l'emplacement de la plaque dans les images.
- Enregistrer 10 images de la cible de calibrage. Répétez les étapes 5.9 à 5.11 chaque fois que l'assemblage de l'appareil ou focus est modifié.
6. Traitement des données
- Le logiciel PIV utilisé dans cette démonstration était LaVision DaVis 8.1. Moyenne chaque ensemble d'images cibles d'étalonnage. Utiliser l'image obtenue dans l'étalonnage rouTine pour déterminer les dimensions vrai-monde des images acquises.
- Appliquer chaque étalonnage de l'ensemble correspondant des images.
- Déterminer l'emplacement de la plaque dans les images calibrées. Cette information est nécessaire pour créer un masque géométrique (décrits dans la rubrique 6.6).
- Moyenne, les images de fond. Déterminer si les réflexions laser de la surface contribuent de manière significative au bruit de fond en comparant les chiffres de l'intensité de l'image moyenne de fond pour les comptes de l'intensité des particules d'ensemencement. Réflexions laser lumineux près du mur devront intensité supérieure à l'intensité des particules. Cela va nuire à la VSP corrélations près du mur et de limiter l'emplacement du premier vecteur fiable proche de la paroi. Dans cet exemple, les réflexions laser n'ont pas contribué de manière significative à l'arrière-plan.
- Pré-traiter les images de flux calibrés en utilisant un filtre passe-haut (soustraire glisser le filtre à fond) pour enlever de grandes fluctuations d'intensitétions dans le fond, tels que des réflexions laser. signaux de particules ont fluctuations d'intensité et petits passeront à travers le filtre.
- Définir un masque géométrique - utiliser un masque rectangulaire pour désactiver calcul vectoriel où la plaque se trouve dans les images. Note: DaVis a deux options pour les masques géométriques: une qui permet corrélations PIV dans la région déterminée et qui désactive corrélations PIV dans la région spécifiée. Un masque pour permettre à l'algorithme PIV dans la zone spécifiée a été utilisé dans cette démonstration.
- Dans un menu "Avancé masque de paramètres", assurez-vous que le masque est appliqué de façon appropriée (c. seulement utiliser des pixels à l'intérieur du masque).
- Préciser les modalités de calcul vectoriel: dans cet exemple une procédure multi-passe avec la diminution de la taille de la fenêtre a été utilisé - 2 passes initiales à l'aide de 64 x 64 fenêtres d'interrogation de pixels avec 50% de chevauchement suivis par 3 passes en utilisant 32 x 32 fenêtres d'interrogation de pixels avec 50% de chevauchement .
- Les champs de vecteurs de vitesseà cette manifestation ont été post-traitées à l'aide de cinq sous-programmes pour améliorer la qualité des résultats de corrélation croisée: a) Créer un masque permanent; b) Retirer vecteurs avec un ratio de pointe (Q) <1,1; c) Appliquer un filtre médian; d) Retirer groupes avec <5 vecteurs e) Appliquer vecteur remplir-up. Le taux de pics (Q) est définie comme
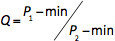 , Où P1 et P2 sont les premier et deuxième plus hauts pics de corrélation, respectivement, et min est la valeur minimale dans le plan de corrélation. Q est une métrique pour évaluer la qualité d'un vecteur. Q compare le plus haut pic de corrélation, ce qui conduit à la meilleure vecteur, à l'arrière-plan de corrélation commun représenté par le deuxième pic de corrélation. Vecteur avec Q près 1 sont une indication que le pic de corrélation le plus élevé est un faux pic. Ensuite, le filtre médian détermine le vecteur médian (u médiane, v médiane) D'un groupe de vecteurs, et l'écart type des vecteurs voisins (U rms, V rms). Le filtre médian rejette le vecteur intermédiaire (u, v) si elle ne correspond pas aux critères suivants: u médian - u rms ≤ u ≤ u médiane + u rms et v médian - V eff ≤ v ≤ v médiane + V eff. En outre, il est possible d'obtenir des groupes de vecteurs parasites si un chevauchement a été spécifié dans le calcul de vecteur vitesse. Par conséquent, il est possible de supprimer des groupes de vecteurs avec moins d'un nombre spécifié de vecteurs. Une fois vecteurs parasites sont éliminées, vecteur remplir peut être utilisé pour remplir les espaces vides avec des vecteurs interpolés déterminées à partir des vecteurs voisins de zéro. Enfin, appliquer le masque en permanence supprime tous les vecteurs en dehors du masque.
- Évaluer la qualité des résultats: a) Les résultatsdonner un sens physique? (C'est à dire plus lentes vitesses proches de la frontière, en augmentant les vitesses avec la distance du mur, la direction des vecteurs suivre la direction générale de l'écoulement, etc); b) Le champ de vecteur résultant est en grande partie composée de premiers vecteurs de choix (indiqué par le logiciel de traitement PIV). En général, il est recommandé que la fraction des premiers vecteurs de choix soit supérieur à 95%. Un large éventail de mesures de post-traitement est décrit dans la littérature, par exemple 1,2.
Résultats
Une photo du set-up est illustré à la figure 1. Images d'un x 32 fenêtre d'interrogation de 32 pixel près du mur de deux images consécutives capturés de particules bruts sont présentés dans la figure 2. Les particules de la figure 2a sont déplacés 2-3 pixels vers la droite dans la figure 2b et de satisfaire la «règle du quart", qui stipule que les déplacements de particules dans le plan et hors du plan ne doivent pas dépasser le quart de la taille de la fenêtre d'interrogation . En outre, la densité de particules par la fenêtre d'interrogation devrait être environ 8-10 particules depuis algorithmes de corrélation PIV suivre des groupes de particules. Cependant, la densité de semis en temps quasi-paroi PIV enquêtes est souvent de l'ordre de 1-3 particules. Ainsi, des algorithmes spéciaux devraient être utilisés pour traiter des études avec une densité de semis plus faible, comme particules suivi vélocimétrie algorithmes (PTV) qui permettent de suivre les particules individuelles 1,2,4-6. Une approche de corrélation moyenne dans le temps7,8 peut également être utilisé pour traiter les problèmes de faible densité de semis, mais cela se traduit généralement par la perte de résolution temporelle. En outre, l'imagerie près des murs est impactée par les réflexions de laser lumineux qui peuvent affecter négativement les corrélations PIV et produire de faux vecteurs. Ces réflexions lumineuses limitent également la position du premier vecteur de vitesse valable dans la direction normale paroi. Pré-traitement des images de particules bruts est nécessaire pour réduire l'impact du bruit de fond à partir de sources telles que les réflexions laser. Dans cette démonstration le premier vecteur valide a été situé à 23 um du mur.
Après images de particules brutes sont traitées à l'aide des algorithmes de corrélation PIV, la qualité et la validité des champs de vecteurs de vitesse qui en résulte devraient être évalués. Vecteurs parasites sont inévitables dans les champs de vecteurs premières, mais il ya quelques caractéristiques distinctives. Vecteurs incorrectes sont communes à proximité de surfaces, sur les bords de la nappe de lumière, et à bords oflux fa. En outre, l'ampleur et la direction des vecteurs invalides diffèrent sensiblement des vecteurs voisins et ne feront sens physique. Dans le cas de cet exemple de flux de couche limite, les vecteurs de vitesse valables doivent pointer de gauche à droite, comme les déplacements de particules provenant de la figure 2 montrent. En outre, les vitesses devraient diminuer près du mur en raison de la condition de non-glissement 9. Les champs de vitesse instantanés montre la figure 3 correspondent à ces deux critères physiques. Une autre mesure utile pour évaluer la validité des résultats PIV est de déterminer le choix du vecteur de chaque vecteur dans le champ de vecteurs vitesse. En général, le champ de vecteurs devrait être composé de> = 95% premiers vecteurs de choix, c'est à dire ceux qui n'avait pas besoin de post-traitement, ainsi que les algorithmes de post-traitement robustes peuvent être utilisés pour détecter et remplacer les vecteurs parasites sans produire des artefacts importants 2. Les champs de vecteurs instantanés présentés dans Figure 3 sont entièrement composée de 1ère vecteurs de choix.
L'importance de la grande vitesse, ou cinématographiques, les mesures de PIV devient évidente à partir d'une inspection d'une séquence temporelle d'images de flux. Vitesse instantanée (V i) et de la fluctuation de vitesse (V ') des champs de vecteurs au début, au milieu et à la fin de la séquence d'enregistrement sont présentés dans la figure 3. En utilisant une décomposition de Reynolds, V i est la somme du champ de vitesse moyenné (  ) Et V '10. Pour cette expérience, a été déterminée en faisant la moyenne de toutes les images temporellement dans la séquence. Les champs de vecteurs instantanés à traversla séquence d'enregistrement sont très semblables et montrer le flux se déplaçant de la gauche vers la droite. Ces résultats indiquent également que l'écoulement est essentiellement dans le sens horizontal depuis la composante de vitesse horizontale (u) est beaucoup plus importante que la composante de vitesse verticale (v). Les champs de vecteurs de fluctuation indiquent également que les fluctuations de la vitesse horizontale (u ') sont plus grandes que les fluctuations de vitesse verticale (V'). Cependant, les fluctuations indiquent également que le débit se ralentit depuis u 'inverse sa direction tout au long de la séquence d'enregistrement.
Le U-temps moyenne et instantanée - profils en plusieurs fois tout au long de la séquence d'enregistrement sont présentés dans la figure 4 et vérifiez que la circulation se ralentit au fil du temps. L'u - profils que nousre déterminée en faisant la moyenne de quatre colonnes de vecteurs adjacents ensemble pour améliorer la signification statistique des résultats proches de la paroi. La procédure a été utilisée dans des travaux antérieurs 6,8. Les barres d'erreur indiquent deux fois l'écart type des quatre colonnes de vecteurs adjacents. La plus grande barre d'erreur se produit près de la surface de la plaque et réaffirme la difficulté d'utiliser des algorithmes de corrélation PIV pour les zones à faible densité de semis. Plusieurs algorithmes d'analyse sont conçus pour répondre à la faible densité de semis comme PTV 5,6 et approches de corrélation durée d'utilisation moyenne 7,8.

Figure 1. Assemblage de table.
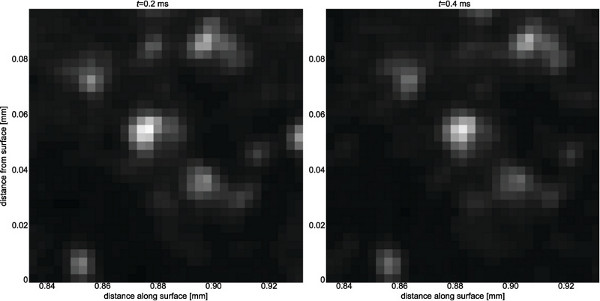
Figure 2. images de particules dans un 32 x 32 pixels interrogation près du mur à un) t = 0,2 msec et b) t = 0,4 ms. Les dimensions physiques de la fenêtre d'interrogation sont de 96 x 96 um 2.
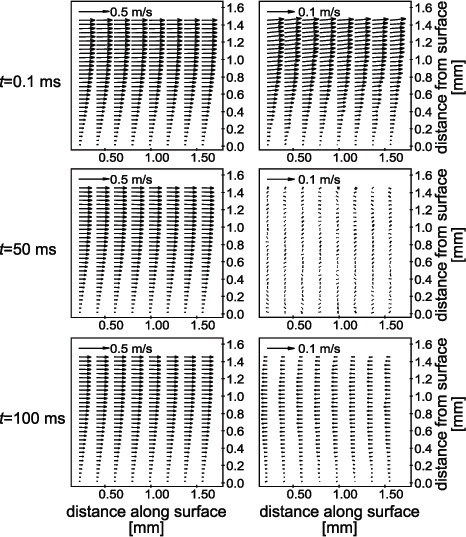
Figure 3 Sur la gauche:. Instantanée (V i), et à droite: fluctuation des champs de vitesse (V ') au début, au milieu et à la fin de la séquence d'enregistrement. Les champs vectoriels sont composés entièrement de vecteurs de premier choix. Un petit sous-ensemble des champs de vecteurs est représenté pour plus de clarté. Les champs I V indiquent flux déplaçant de gauche à droite tout en sens inverse V '. Veuillez noter que seulement chaque quatrième colonne du vecteur dans le sens horizontal est représenté pour plus de clarté. En outre, L'échelle de vitesse entre le V i et les champs V 'est différent, comme indiqué dans le coin supérieur gauche de chaque image.
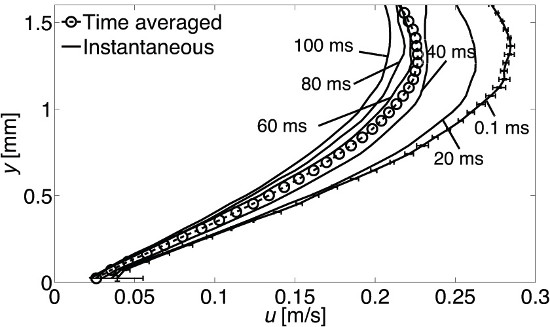
Figure 4. Vitesse profils horizontaux (u) à différents moments tout au long de l'écoulement. Moyennée dans le temps u - profil est montré avec des cercles. Les barres d'erreur figurant sur t = 0,1 msec profil sont représentatives des barres d'erreur pour toutes les autres fois. L'évolution dans le temps des profils u - montre une diminution du débit au cours du temps.
Discussion
Comme avec n'importe quelle technique de mesure de flux optique, la planification de la mise en place de l'image particules à grande vitesse vélocimétrie (PIV) exige une évaluation des contraintes et de l'évaluation des meilleurs compromis pour la tâche de mesure à la main. Le choix du grossissement de l'image, le frame rate, les propriétés de la feuille de laser, et des algorithmes d'analyse dépend des détails de la circulation à l'étude. Si nécessaire, des mesures exploratoires doivent être menées pour identifier les paramètres pour des mesures de haute fidélité.
Cet article décrit la procédure générale et des résultats de l'échantillon pour PIV à grande vitesse pour étudier la couche limite d'un écoulement le long d'une plaque plane. Une séquence de 500 images a été enregistré à 5 kHz. Un microscope à longue distance a été utilisé pour réaliser un x 1,8 mm 2 de champ de vue de 2,4 situé à la surface de la plaque. Éclairage de haute qualité des gouttelettes d'huile de graines a été réalisée avec un faisceau d'un laser pulsé pompé par diode à semi-conducteurs qui a été développé dans un sh lumièreeet en utilisant un homogénéisateur de faisceau. Homogénéisateur de faisceau comprend un réseau de micro-lentilles formé de petites lentilles cylindriques et, un télescope intégré supplémentaire. La matrice de micro-lentilles se dilate le faisceau circulaire dans la direction verticale par séparer le faisceau entrant en faisceaux élémentaires. Ensuite, le télescope suivant superpose les petits faisceaux pour créer une nappe de lumière avec une distribution d'intensité de lumière dans le même plan de la tôle de lumière perpendiculaire à la propagation du faisceau. Les images ont été traitées à l'aide d'un algorithme de corrélation croisée PIV. Il convient de noter qu'un faisceau homogénéisé est utile, surtout lorsque vous travaillez à proximité de surfaces, mais ce n'est pas essentiel à l'application décrite ici.
La méthode décrite dans cette procédure permet à des enquêtes non-intrusives haute résolution, haute vitesse de flux en utilisant des algorithmes de corrélation robustes. Les principaux avantages de cette technique de mesure à haute résolution et haute vitesse sont résolution spatiale et temporelle élevée et la capacité d'identifier et de suivrel'évolution des structures au sein de l'écoulement. Grâce à ces techniques, Alharbi 6 et Jainski et al. 8 ont démontré la capacité de visualiser et de suivre les structures tourbillonnaires au sein de la couche limite d'un moteur à combustion interne. Ces caractéristiques clés permettent d'enquêtes sur la structure et la dynamique des écoulements fortement transitoires. En outre, PIV peut être étendu au-delà de la, à deux composants, à deux dimensions (2D-2C) des champs de vitesse (comme décrit ici) pour résoudre 3-composantes (3C) dans un plan (stéréo-PIV) et dans un volume (tomographique PIV , la numérisation PIV, PIV holographique). En outre, PIV peut être mis en œuvre avec d'autres techniques telles que le plan fluorescence induite par laser (PLIF), filtré diffusion de Rayleigh (FRS), et phosphores thermographiques pour atteindre mesures 2D simultanés de vitesse et d'autres scalaires (température, concentration des espèces, des rapports d'équivalence) 11 -14. Ces méthodes optiques, à base de laser peuvent être appliqués directement à enquêter sur la masse etprocessus d'échange d'énergie dans de nombreuses applications, comme la quasi-paroi flux dans un moteur à combustion interne.
Déclarations de divulgation
Les auteurs n'ont rien à révéler.
Remerciements
Ce matériau est basé sur des travaux appuyés par le US National Science Foundation, subvention n ° ÉFAC-1032930 et aux travaux effectués à l'Université de Quantitative Laser Diagnostics Laboratory du Michigan.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Laser Nd :YAG haute vitesse 532 nm | Quantronix | : Microscope | |
| (QM-100) | Questar | : QM-100 | |
| Caméra CMOS haute vitesse (Phantom v7.3) | de recherche sur la vision | : Atomiseur Phantom v7.3 | |
| (TSI 9306) | TSI | : 9306 | |
| Huile de silicone | Dow Corning CST 510 | CST 510 Fluide | |
| Homogénéisateur de faisceau | Fraunhofer | Pièce sur mesure | |
| 45 ° ; haute réflectivité (HR) 532 nm miroir tournant | Laser Optik | Plusieurs fournisseurs | |
| Ouverture | Plusieurs fournisseurs | ||
| Cible | Pièce sur mesure | ||
| Logiciel d’enregistrement et de traitement PIV | LaVision Software : Da Contrôleur | ||
| (HSC) | LaVision | ||
| Rail et supports optiques | Fournisseurs multiples | ||
| Blocs et pièges | Fournisseurs multiples | ||
| Supports pour éléments optiques | Fournisseurs multiples | ||
| Etape de traduction | Newport | ||
| Tubes métalliques à créer jet flow | McMaster-Carr | Fournisseurs multiples | |
| Combinaison d’équerre et d’équerre | Fournisseurs multiples |
Références
- Raffel, M. Particle Image Velocimetry: A Practical Guide. , Springer. Berlin. (2007).
- Adrian, R. J., Westerweel, J. Particle image velocimetry. , Cambridge University Press. New York. (2011).
- Sick, V. High speed imaging in fundamental and applied combustion research. Proceedings of the Combustion Institute. 34 (2), 3509-3530 (2013).
- Prasad, A. K. Particle image velocimetry. Current Science (Bangalore). 79 (1), 51(2000).
- Stitou, A., Riethmuller, M. L. Extension of PIV to super resolution using PTV. Measurement Science & Technology. 12 (9), 1398-1403 (2001).
- Alharbi, A. Y., Sick, V. Investigation of boundary layers in internal combustion engines using a hybrid algorithm of high speed micro-PIV and PTV. Experiments in Fluids. 49 (4), 949-959 (2010).
- Meinhart, C. D., Wereley, S. T., Santiago, J. G. A PIV Algorithm for Estimating Time-Averaged Velocity Fields. Journal of Fluids Engineering. 122 (2), 285(2000).
- Jainski, C., Lu, L., Dreizler, A., Sick, V. High-Speed Micro Particle Image Velocimetry Studies of Boundary-Layer Flows in a Direct-Injection Engine. International Journal of Engine Research. , (2012).
- White, F. M. Fluid mechanics. , McGraw-Hill. New York. 864(2008).
- Pope, S. B. Turbulent Flows. , Cambridge University Press. Cambridge. 771(2000).
- Most, D., Leipertz, A. Simultaneous Two-Dimensional Flow Velocity and Gas Temperature Measurements by use of a Combined Particle Image Velocimetry and Filtered Rayleigh Scattering Technique. Applied Optics. 40 (30), 5379(2001).
- Omrane, A., Petersson, P., Aldén, M., Linne, M. A. Simultaneous 2D flow velocity and gas temperature measurements using thermographic phosphors. Applied Physics B. 92 (1), 99-102 (2008).
- Someya, S., Li, Y., Ishii, K., Okamoto, K. Combined two-dimensional velocity and temperature measurements of natural convection using a high-speed camera and temperature-sensitive particles. Experiments in Fluids. 50 (1), 65-73 (2010).
- Peterson, B., Reuss, D. L., Sick, V. High-speed imaging analysis of misfires in a spray-guided direct injection engine. Proceedings of the Combustion Institute. 33 (2), 3089-3096 (2011).
Réimpressions et autorisations
