La procédure d’acquisition de données pour déterminer les fonctions de sensibilité embarquées est décrite. Les données sont acquises et des résultats représentatifs sont présentés pour une pale d’éolienne à l’échelle résidentielle.
Un abonnement JoVE est requis pour visualiser ce contenu. Connectez-vous ou commencez votre période d'essai gratuite.
Article de méthode
Protocole d'acquisition de données pour déterminer les fonctions de sensibilité intégrés
Dans cet article
Résumé
Résumé
L'efficacité de nombreuses techniques structurelles de surveillance de la santé dépend de l'emplacement des capteurs et de l'emplacement des forces d'entrée. Algorithmes pour déterminer le capteur optimal et en forçant des emplacements généralement besoin de données, soit simulée ou mesurée, à partir de la structure endommagée. fonctions de sensibilité intégrés fournissent une approche pour déterminer le meilleur emplacement du capteur pour détecter les dommages avec seulement les données de la structure saine. Dans cette vidéo et manuscrit, la procédure d'acquisition de données et les meilleures pratiques pour déterminer les fonctions de sensibilité intégrés d'une structure est présentée. Les fonctions de réponse en fréquence utilisées dans le calcul des fonctions de sensibilité sont incorporés acquises à l'aide des tests d'impact modal. Les données sont acquises et des résultats représentatifs sont présentés pour une aube de turbine éolienne à grande échelle résidentielle. Des stratégies pour évaluer la qualité des données qui sont acquises sont prévues au cours de la démonstration du procédé d'acquisition de données.
Introduction
De nombreuses techniques structurelles de surveillance de la santé comptent sur les changements dans les fonctions de réponse en fréquence de mesure (de VDASA) pour détecter les dommages au sein d'une structure. Cependant, peu de ces méthodes abordent la façon de déterminer les emplacements de capteurs et / ou des emplacements de force d'entrée qui permettra de maximiser l'efficacité de la méthode pour détecter les dommages. fonctions de sensibilité intégrés (SESF) peuvent être utilisés pour déterminer la sensibilité d'un FRF à un changement local dans les propriétés des matériaux d'une structure. Par conséquent, parce que les dommages se traduit généralement par une modification locale de la rigidité, l'amortissement, ou la masse de la structure, SESF prévoient une méthode pour déterminer les meilleurs capteurs et de la force des emplacements pour les techniques de surveillance de la santé à base de FRF.
Le but de cette vidéo et manuscrit est de détailler le processus d'acquisition de données et les meilleures pratiques pour déterminer SESF pour une structure. Le procédé comprend la détermination de différentes FRF essais d'impact modal, qui est réalisée en excitant un structure avec un impact marteau modal et de mesurer sa réponse avec des accéléromètres. Dans ce travail, la structure testée est un 1,2 m échelle résidentielle pale de turbine éolienne. L'objectif de l'essai et l'analyse consiste à identifier les emplacements des détecteurs qui sont les plus sensibles aux lésions de la lame. Ces emplacements de capteurs pourraient alors être utilisés dans un schéma structurel de surveillance de la santé pour surveiller la lame pour les dommages.
Outre l'utilisation de SESF déterminer les emplacements les capteurs les plus efficaces à utiliser dans un schéma de structure de surveillance de la santé, plusieurs algorithmes optimaux de placement du capteur peuvent également être trouvés démontré dans la littérature. Dans [Kramer], Kramer évalue itérativement la capacité d'un ensemble de capteurs pour observer les modes d'un système. Plus récemment, des algorithmes génétiques 1-3 et les réseaux de neurones 4 ont été développés afin d' identifier les emplacements des détecteurs optimaux. Dans 5, une approche bayésienne est utilisé qui prend en compte le risque de différents types d'erreurset la répartition des taux de dommages. En 6, un modèle d'éléments finis a été mis à profit pour identifier les endroits les plus susceptibles de détecter les dommages des capteurs. Dans la plupart des algorithmes de placement des capteurs présentés dans la littérature, les données de la structure endommagée, simulée ou mesurée est requise. Un avantage de l'approche de la sensibilité intégrée est que les emplacements de capteur peuvent être déterminés à partir de la structure saine.
Un autre avantage de SESF est que les propriétés des matériaux ne doivent pas être explicitement connus. Au lieu de cela, les propriétés du matériau sont "intégrés" dans les expressions pour les FRF du système. Par conséquent, tout ce qui est nécessaire pour calculer ESF sont un ensemble de FRF mesurées à des endroits particuliers d'entrée / sortie. Plus précisément, la sensibilité de la FRF (H jk) calculée à partir d' une réponse mesurée au point j à une entrée au point k, à un changement de rigidité (K mn) entre les points m et nest
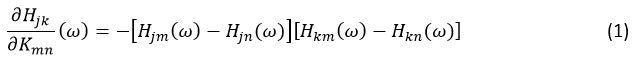
où  est le FSE en fonction de la fréquence, ω 7-9. La procédure de mesure des FRF nécessaires pour calculer le côté droit de l'équation (1) est détaillée dans la section suivante et démontré dans la vidéo.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Protocole
Préparation 1. pré-test
- Concevoir et fabriquer le dispositif d'essai. Concevoir l'appareil pour reproduire des conditions aux limites réalistes en choisissant les emplacements des boulons pour correspondre aux emplacements de montage de la lame. Choisissez l'acier pour la fixation afin de minimiser la contribution de l 'appareil à la réponse dynamique de l'échantillon d'essai.
- Visser la lame à la t-support personnalisé.
- Fixer l'appareil à une table en acier.
- Identifier et marquer la grille d'emplacements d'impact.
- Choisissez 30 points qui couvrent toute la lame.
- Marquer des points avec un stylo marqueur ou de la cire et le numéro de référence. Mesurer l'espacement des points à l'aide d'un ruban à mesurer pour une utilisation ultérieure dans la représentation visuelle des résultats.
- Sélectionnez et calibrer les accéléromètres.
- Choisissez un seul axe, 10 mV / g accéléromètres. Assurez-vous de choisir des accéléromètres avec la sensibilité appropriée afin d'éviter de surcharger le capteur et pour obtenir un bon signalratios -Noise. Assurez-vous également la gamme de fréquences des capteurs est suffisante pour capturer la gamme de fréquences d'intérêt pour l'échantillon d'essai.
- Calibrer chaque capteur.
- Fixez le capteur à un agitateur à main dont la sortie est une force mono-fréquence d'une magnitude de 9,81 m / s 2 rms (soit 1 g).
- Mesurer la réponse pendant 2 sec.
- Déterminer la valeur efficace de l'amplitude de la réponse de la lecture du logiciel.
- Multipliez l'amplitude efficace par 1000 pour déterminer le facteur d'étalonnage de l'accéléromètre en unités de mV / g.
- Sélectionnez le marteau et la pointe de marteau.
- Choisissez un marteau à percussion avec une sensibilité de 11,2 mV / N. Assurez-vous de sélectionner un marteau qui excite suffisamment l'échantillon d'essai à la fois l'amplitude et de fréquence.
- Choisissez une pointe de nylon. Assurez-vous de sélectionner une pointe de marteau qui excite suffisamment l'échantillon d'essai à la fois l'amplitude et de fréquence.
- Connect le marteau pour le système d'acquisition de données avec un câble BNC.
- Identifier les emplacements de capteurs et fixer des capteurs (figure 4).
- Choisissez des endroits aux points m et n de chaque côté de l'emplacement de dommages.
- Monter un troisième accéléromètre à l' emplacement k. Les données de ce capteur seront utilisés pour valider les résultats de l'analyse intégrée de la fonction de sensibilité.
- Fixer des accéléromètres à l'aide de la colle super. Laisser la colle super pour régler complètement avant de procéder à l'essai d'impact.
- Sélectionnez les paramètres de test dans l'interface graphique d'acquisition de données.
- Activer la détection de double succès.
- Réglez la fréquence d'échantillonnage de 25600 Hz. La gamme de fréquence utilisable est, par conséquent, 12.800 Hz.
- Réglez l'heure de l'échantillon à 1 sec.
- Sélectionnez le canal de marteau comme le canal de déclenchement. Réglez le niveau de déclenchement à 10 UE.
- Régler la longueur de pré-déclenchement à 5% du temps total de l'échantillon. La pré-tertioles données de gréeur sont des données recueillies avant l'acquisition de données est lancée qui a été stocké dans un tampon. Il est important de récupérer et de sauvegarder ces données afin que l'événement d'impact entier est capturé.
- Sélectionnez l'estimateur H1 FRF. Cet estimateur suppose que il y a du bruit sur les canaux de réponse et pas de bruit sur le canal de la force.
Note: Ne pas les données de la fenêtre lors de l'acquisition. Windows peut être appliqué en post-traitement, si nécessaire. - Entrez accéléromètre et de l'information de marteau, y compris les facteurs d'étalonnage et les notes d'identification.
- Enregistrer les paramètres pour la tenue des dossiers et pour utilisation dans les essais futurs.
2. Test d'impact sur la lame saine
- 1 point d'impact avec le marteau. Lorsque l'amplitude de la force d'impact dépasse le niveau de déclenchement choisi, le système d'acquisition de données sera déclenchée et les données, y compris la quantité de données sélectionnée de pré-déclenchement, va commencer l'enregistrement.
- Pendant ACQUISITIO de donnéesn, surveiller les canaux pour éviter l'écrêtage des canaux et impacts doubles en observant les histoires de temps affichées dans le logiciel d'acquisition de données.
- Lors de l'acquisition des données, contrôler la cohérence pour chaque canal de l'accéléromètre pour évaluer la qualité des données acquises par l'observation de la courbe de cohérence dans le logiciel d'acquisition de données.
- Répétez l'étape 2.1 plus quatre fois au point 1.
- Utilisez amplitudes d'impact cohérentes pour tous les impacts.
- Répétez les étapes 2.1 et 2.2 pour tous les points.
3. Test d'impact sur la lame endommagée
- Répétez l'article 2 sur la lame endommagée afin de recueillir des données pour valider les résultats de la fonction de sensibilité intégrés. À l'exception de la modification de l'échantillon d'essai, tous les paramètres d'essai sont restés les mêmes.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Résultats
La figure 1 représente une fonction intégrée typique de la sensibilité. Semblable à un FRF, le FSE a des pics près des fréquences naturelles de la structure. Plus la valeur du FSE, le plus sensible de l'emplacement est d'endommager entre les points m et n. Chacun des trente points testés sur l'aube de turbine éolienne a une ESF unique. Ces ESF peuvent être comparés afin de déterminer quel capteur emplacement serait plus sensible aux dommages...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Discussion
appareils d'essai doit être conçu pour reproduire des conditions aux limites réalistes afin que les résultats seront applicables dans des conditions d'exploitation. Le choix du nombre de points d'impact utilisés pour les essais est un compromis entre avoir une résolution spatiale suffisante et le temps d'essai. Sélectionner le marteau en fonction de la taille de l'échantillon d'essai et la gamme de fréquences d'intérêt. D'une manière générale, plus le marteau, plus la plage de fréquences ...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Déclarations de divulgation
Les auteurs n'ont rien à dévoiler.
Remerciements
Les auteurs ont pas accusés de réception.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Accéléromètre | PCB | 356B11 | trois utilisés pour les tests |
| Marteau à percussion | PCB | 086C01 | |
| Carte d’acquisition de données | NI | 9234 | |
| DAQ chasis ; | NI | cDAQ-9171 | ou logiciel similaire |
| MATLAB | |||
| Super glue | Loctite | 454 | |
| Handheld Shaker | PCB | 394C06 | pour l’étalonnage ; |
Références
- Singh, N., Joshi, M. Optimization of location and number of sensors for structural health monitoring using genetic algorithm. Mater Forum. 33, 359-367 (2009).
- Gao, H., Rose, J. Ultrasonic sensor placement optimization in structural health monitoring using evolutionary strategy. Review Of Qnde. 25, 1687-1693 (2006).
- Raich, A. M., Liszkai, T. R. Multi-objective optimization of sensor and excitation layouts for frequency response function-based structural damage identification. Comput-Aided Civinfrastructure Eng. 27 (2), 95-117 (2012).
- Worden, K., Burrows, A. P. Optimal sensor placement for fault detection. Eng Struct. 23 (8), 885-901 (2001).
- Flynn, E. B., Todd, M. D. A Bayesian approach to optimal sensor placement for structural health monitoring with application to active sensing. Mech Syst Signal Pr. 24 (4), 891-903 (2010).
- Markmiller, J., Chang, F. Sensor network optimization for a passive sensing impact detection technique. Struct Health Monit. 9 (1), 25-39 (2010).
- Yang, C., Adams, D., Yoo, S., Kim, H. An embedded sensitivity approach for diagnosing system-level noise and vibration problems. J. Sound Vibration. 269 (3), 1063-1081 (2004).
- Yang, C., Adams, D. Predicting changes in vibration behavior using first- and second-order iterative embedded sensitivity functions. J. Sound Vibration. 323 (1), 173-193 (2009).
- Yang, C., Adams, D. A Damage Identification Technique based on Embedded Sensitivity Analysis and Optimization Processes. J. Sound Vibration. 333 (14), 3109-3119 (2013).
- Rocklin, G. T., Crowley, J., Vold, H. A comparison of the H1, H2, and Hv frequency response functions. Proc. Of IMAC III. 1, 272-278 (1985).
- Meyer, J., Adams, D., Silvers, J. Embedded Sensitivity Functions for improving the effectiveness of vibro-acoustic modulation and damage detection on wind turbine blades. ASME 2014 DSCC, , (2014).
- Guratzsch, R., Mahadevan, S. Structural health monitoring sensor placement optimization under uncertainty. AIAA J. 48 (7), 1281-1289 (2010).
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Réimpressions et autorisations
