La pancréatatite latérale robotique (RLPJ) peut être employée dans les patients présentant la pancréatite chronique douloureuse, dépendante de morphine, et un canal pancréatique principal dilaté. Nous décrivons une technique normalisée et reproductible pour RLPJ, qui inclut la transection de l'artère gastroduodenal.
Article de méthode
Pancreaticojejunostomy latéral robotique pour la pancréatite chronique
* These authors contributed equally
Dans cet article
Résumé
Résumé
La pancréaticojejunostomy latérale (LPJ) a montré de bons résultats postopératoires dans les patients présentant la pancréatite chronique douloureuse, dépendante de morphine et (CP). L'augmentation récente de la chirurgie pancréatique robotique et laparoscopic a trouvé des avantages tels que le temps réduit à la récupération fonctionnelle. Peu d'études ont rapporté sur la faisabilité, la technique et les résultats du LPJ robotique, particulièrement comprenant la transection de l'artère gastroduodenal. La présente étude décrit les étapes principales pour le LPJ robotique dans un patient présentant la pancréatite chronique douloureuse avec un canal pancréatique principal dilaté. Le patient a subi le LPJ robotique. L'anastomose LPJ est effectuée à l'aide d'une technique de suture en cours d'exécution d'une manière longitudinale côte à côte. Régulièrement, l'artère gastroduodénal est transectée pour drainer toute la longueur du canal pancréatique principal. Le patient est en position Français; 7 trocarts sont placés (4 robots, 2 assistants laparoscopiques, 1 rétracteur du foie). Après l'amarrage du système robotisé, la bourse omentale est ouverte, et l'artère gastroepiploic droite et la veine sont ligated à leur base à la frontière inférieure du pancréas. L'échographie peropératoire est exécutée afin de déterminer la trajectoire du canal pancréatique principal dilaté qui est ouvert pour toute sa longueur après que l'artère gastroduodenal ait été ligatée cranialement et caudialedutiquement du pancréas principal Conduit. Un membre Roux est créé, et un PJ latéral latéral est façonné à l'aide de plusieurs sutures barbelées 3-0. Un jejuno-jejunostomy agrafé est créé à une distance suffisante de l'anastomose pancréatique, aidé par une suture de 50 cm. La technique décrite pour le LPJ robotique est une opération complexe mais faisable pour des patients présentant le CP réfractaire de traitement et un conduit pancréatique principal dilaté. En raison de sa complexité, la mise en œuvre dans les centres à volume élevé avec une vaste expérience avec la chirurgie CP peut améliorer les résultats.
Introduction
La chirurgie est très efficace chez certains patients atteints de pancréatite chronique douloureuse1,2,3. L'intervention chirurgicale pour la pancréatite chronique (CP) comporte des risques postopératoires élevés4. Pourtant, chez certains patients, il pourrait être le seul traitement disponible, en particulier pour le CP douloureux qui n'est pas sensible à la thérapie médicale5,6. La douleur et l'altération de la qualité de vie sont les indications les plus courantes pour la chirurgie chez les patients atteints de CP3,7. L'extension de la participation pancréatique de glande et l'emplacement de la maladie sont les paramètres préopératoires principaux nécessaires pour évaluer la meilleure stratégie chirurgicale. Les techniques résectionnelles et décompressives se sont avérées efficaces pour le traitement de cette condition8. Les techniques de décompresseur sont préférées car elles permettent de préserver le parenchyme pancréatique, d'où leur baisse du risque d'insuffisance endocrinienne et exocrine postopératoire9. Longitudinal pancreatojejunostomy a été le poing décrit en 1958 par Puestow et Gilesby10 et est aujourd'hui l'une des techniques chirurgicales les plus courantes pour traiter CP11.
Le débat sur la meilleure technique chirurgicale et la meilleure approche chirurgicale, c'est-à-à-d., ouverte ou mini-invasive, n'est pas résolu. Dans les quelques séries rapportées dans la littérature, lPJ laparoscopic montre des avantages en ce qui concerne la douleur postopératoire et la durée du séjour à l'hôpital9. En outre, la chirurgie robotique augmente l'approche mini-invasive avec une optique améliorée (vision tridimensionnelle) et des degrés étendus de liberté dans les instruments articulés. Cela permet des mouvements très précis lors de la suture pour les saignements pancréatiques et la phase de reconstruction de l'opération5,7,9,12,13.
Ici, nous décrivons notre technique robotique de LPJ qui implique la transection de l'artère gastroduodenal. Les patients sont sélectionnés sur la base des symptômes liés au CP (douleur continue principalement), et la dilatation du canal pancréatique principal (MPD) sur la formation image préopératoire d'au moins 5 mm. Un balayage de tomographie calculée contrast-améliorée (CT) est obtenu pour confirmer le diagnostic et pour exclure n'importe quelle maladie néoplastique, les restrictions biliaires distales de conduit, la présence de la pancréatite aigue active (fluide péripancréatique et altération dans la texture pancréatique de parenchyme), et pour mesurer la dilatation et l'extension de la dilatation de MPD. Après ces considérations, si le patient est jugé approprié pour le LPJ robotique, programmez une évaluation préopératoire d'anesthésiologie14,15.
Un mâle de 45 ans s'est présenté avec le CP réfractaire non-sensible à la gestion conservatrice (douleur) pendant trois années sur la base des épisodes de la consommation lourde d'alcool. Le patient a cessé de fumer (60-pack année) et boire avant la chirurgie, et a subi un traitement endoscopique (un 10 Fr, 7 cm stent a été positionné dans le MPD). Le niveau préopératoire de bilirubin- et de lipase étaient dans la gamme normale. Il n'y avait aucune insuffisance pancréatique endocrinienne et exocrine. Le balayage préopératoire de CT a montré un MPD dilaté dans le corps et la queue du pancréas (figure 1).
Protocole
Le protocole actuel suit les directives éthiques de l'UMC d'Amsterdam.
1. Réglage opérationnel et placement de trocart
- Placez le patient en position Français à l'aide d'un appareil chauffant, allongé sur un matelas à grains courts, le bras droit rentré et légèrement abaissé, et le bras gauche enlevé à 90 degrés.
- Après toutes les procédures de sécurité (capuchon, gant stérile et gommage stérile) sont vérifiés, créer une exposition stérile. Demandez au premier chirurgien de la console robotisée et au chirurgien de table entre les jambes du patient. Effectuer la procédure en utilisant une technique de 7 ports.
- Créez le pneumoperitoneum en plaçant une aiguille Veress dans l'hypocondrium gauche, puis placez sept trocarts comme le montre la figure 2 (4 robots, 2 assistants laparoscopiques et 1 trocart pour le rétracteur de serpent du foie).
REMARQUE : La séquence des instruments (Tableau des matériaux) au cours de chaque étape opératoire est visible dans le tableau 1. - Placez le robot sur le côté droit à côté du patient et amarrez les bras aux trocarts précédemment placés.
- Rétracter le ligament falciforme ventralement à l'aide d'une suture percutanée à l'aide d'une aiguille droite.
2. Technique chirurgicale
- Mobilisation de l'estomac
- Ouvrez le plus grand omentum 2 cm distal des vaisseaux gastroepiploic à l'aide d'un dispositif d'étanchéité par le chirurgien de table.
- Utilisez le serpent-rétracteur pour rétracter l'estomac et le foie gauche ventralement et cranially. Exposer la surface antérieure du pancréas en disséquant les adhérences entre le pancréas et l'estomac et le duodénum.
- Identifiez la veine gastroepiploic et l'artère droites à la bordure inférieure du pancréas et transectez-les en utilisant un dispositif d'étanchéité, des clips ou un endo-stapler utilisant une cartouche vasculaire.
- Ultrasons du pancréas
REMARQUE: Maintenant, le pancréas entier peut être exposé.- Effectuez un ultra-son peropératoire pour localiser le MPD.
REMARQUE : L'échographie est intégrée dans la console robotique et contrôle un point d'agrippement destiné à un grasper robotisé fenestré.
- Effectuez un ultra-son peropératoire pour localiser le MPD.
- Ouverture du MPD, ligature de l'artère gastroduodénal
- Déterminez la trajectoire du MPD et ouvrez le pancréas avec le crochet robotique de diathermie monopolaire. Insérez un endoprothèse de 5 à 7 fr, de 10 cm dans le conduit, ce qui empêche les dommages de cautérisation à la surface dorsal du MPD pendant la dissection.
- Démarrer l'incision du canal pancréatique au cou ou au corps pancréatique; puis suivez le conduit vers la queue pancréatique.
- Finaliser en procédant du corps pancréatique à la tête pancréatique qui comprend la traversée de l'artère gastroduodénal. Exposer et liguer l'artère gastroduodénal des deux côtés, juste au-dessous et au-dessus du conduit pancréatique avec des points de suture et ensuite transecté.
- Identification du membre Roux
REMARQUE: Tirer vers le haut de l'intestin grêle pour identifier le membre DeRoux.- Réfléchissez le côlon transversal cranially pour identifier le ligament de Treitz et ouvrir le mésocolon dans le plan vasculaire au (patient) à gauche des vaisseaux mésocoloniques moyens.
- Environ 30 cm du ligament de Treitz, diviser le jejunum à l'aide d'un endo-stapler. Marquez l'extrémité proximale à l'aide d'une longue suture qui est conservée. Passer le membre Roux à travers le défaut et placé à proximité de la MPD. Placez l'extrémité agrafée/souche de l'intestin vers le hilum splénique.
- Marquez le futur site latéral de jejuno-jejunostomy par une suture simple après mesure une distance de 50 cm entre l'anastomose pancréatique et le site latéral de jejuno-jejunostomy.
- Anastomose pancréaticojejunostomie
REMARQUE : Le membre Roux est ouvert avec l'électrocautérie monopolaire.- Tout d'abord, compléter la partie caudale de l'anastomose («frontière inférieure») avec une seule ligne de suture en cours d'exécution jusqu'à ce que l'extrémité médiale est atteint, puis compléter le mur antérieur ou crânien de la même manière avec une nouvelle suture en cours d'exécution.
REMARQUE : Les deux couches sont fabriquées à l'aide d'une suture barbelée 3-0 (9'' 23 cm, V-20, 1/2 cercle 26 mm aiguille). - Examiner le pancréas latéralpour les fuites.
REMARQUE : Un seul point avec une suture monofilament 5-0 (5'' 13 cm, RB, 1/2 cercle 17-26 mm aiguille), peut être placé sur tous les défauts de mur soupçonnés. Si une seule suture barbelée ne suffit pas, utilisez une seconde qui peut être liée à la première suture.
- Tout d'abord, compléter la partie caudale de l'anastomose («frontière inférieure») avec une seule ligne de suture en cours d'exécution jusqu'à ce que l'extrémité médiale est atteint, puis compléter le mur antérieur ou crânien de la même manière avec une nouvelle suture en cours d'exécution.
- Anastomose jejunojejunostomy
- Aider l'anastomose latérale et isopériste de jejunostomy latérale-à-latérale en mesurant 60 cm entre l'anastomose pancréatique et le site de cette anastomose.
- Alignez les deux petites boucles intestinales et effectuez les entérotomies avec l'électrocautérie monopolaire dans chaque boucle.
- Ensuite, créez une anastomose à l'aide d'un endo-stapler. Fermer l'ouverture restante à l'aide d'une suture barbelée 3-0 (9'' 23 cm, V-20, 1/2 22-26 mm aiguille) seule couche.
- Placement de vidange
- Placez un seul drain tubulaire à côté du site LPJ par l'ouverture du trocart droit à la ligne axillaire antérieure et fixez-le avec un seul point à la paroi abdominale externe.
Résultats
Les résultats représentatifs sont présentés dans le tableau 2. Le temps opératoire était 388 min avec 200 mL de perte de sang peropératoire estimée. Le cours postopératoire n'était pas compliqué, ainsi aucune fistule pancréatique postopératoire (POPF) n'a été détectée ; sur postopératoire 3, le niveau d'amylase de fluide de vidange mesuré était bas et le drain a été enlevé ce jour-là. Le patient a été déchargé le lendemain. L'évaluation de pathologie a confirmé le diagnostic préopératoire de CP sans malignité.
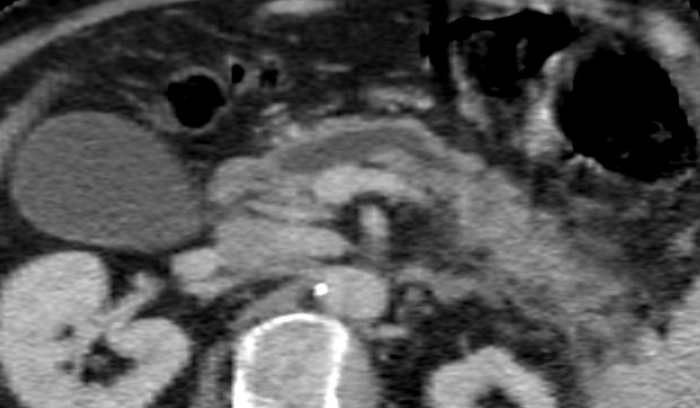
Figure 1 : L'apparition du conduit pancréatique principal sur la tomodensitome. Diamètre du canal pancréatique principal : 8,4 mm. Veuillez cliquer ici pour voir une version plus grande de cette figure.

Figure 2 : Placement de Trocar. R1: placé à la ligne axillaire antérieure droite; R2: placé à la ligne droite mi-claviculaire; R3: placé sur, ou juste à droite de, la ligne médiane; R4: placé à la ligne gauche mi-claviculaire. L1: placé à une distance de 8 cm caudally de R2 et R3; L2: placé à une distance de 8 cm caudally de R3 et R4; Flèche : Rétracteur d'estomac, placé à la ligne axillaire antérieure gauche. Veuillez cliquer ici pour voir une version plus grande de ce chiffre.
| Instruments utilisés | |||||||
| Robotique | Laparoscopique | ||||||
| (Chirurgien de la console) | (Chirurgien de table) | ||||||
| Étapes opérationnelles | Dominante | Non dominant | 3e bras | L | R | ||
| 2.1. Mobiliser l'estomac | Crochet de cautérisation permanent | Forceps bipolaires fenestrated | Forceps prograsp ou forceps de cadiere | Dispositif d'étanchéité, aspiration, ciseaux incurvés, clip-applier | |||
| 2.2. Pancréas américain | Crochet de cautérisation permanent | Forceps bipolaires fenestrated | Forceps prograsp ou forceps de cadiere | Suction, dispositif endo-echo | |||
| 2.3. Ouvrez le pancréas | Crochet de cautérisation permanent | Forceps bipolaires fenestrated | Forceps prograsp ou forceps de cadiere | Dispositif d'étanchéité, aspiration, ciseaux incurvés, clip-applier | |||
| 2.4. Membre Roux | Forceps prograsp ou forceps de cadiere | Forceps bipolaires fenestrated | - | Dispositif d'étanchéité, agrafeuse | Aspiration | ||
| 2.5. LPJ | Grand conducteur d'aiguille | Forceps cadére | Forceps Prograsp | Grasper fenestré, aspiration, clip-applier, ciseaux incurvés | |||
| 2.6. JJ | Emplacement du site d'anastomose | Forceps Prograsp | Forceps cadére | Forceps bipolaires fenestrated | Saisies fenestrated | ||
| Entérotomies pour agrafeuse | Crochet de cautérisation permanent | Forceps cadére | Forceps bipolaires fenestrated | Grasper fenestrated | |||
| Agrafage | Forceps Prograsp | Forceps cadére | Forceps bipolaires fenestrated | Agrafeuse | Grasper fenestrated | ||
| Fermeture des entérotomies | Grand conducteur d'aiguille | Forceps cadére | Forceps Prograsp | Grasper fenestré, aspiration, clip-applier, ciseaux incurvés | |||
| Emplacement du site d'anastomose | Forceps Prograsp | forceps de cadiere | Forceps bipolaires fenestrated | Grasper fenestrated | Forceps Prograsp | ||
| Fixer le roux-boucle à la mésenterie | Grand conducteur d'aiguille | Forceps cadére | Forceps Prograsp | Fenestrated, grasper, Suction | Grand conducteur d'aiguille | ||
| clip-applier, ciseaux incurvés | |||||||
| La configuration des bras d'instruments est de sorte que le3e bras est sur le port le plus latéral contrôlé par le chirurgien robotique (console). | |||||||
Tableau 1 : Séquence d'instruments à chaque étape opératoire.
| Variable | Résultat |
| Peropératoire | |
| Temps d'exploitation (min) | 388 |
| Dissection (min) | 161 |
| Reconstruction (min) | 113 |
| Perte de sang peropératoire estimée (mL) | 200 |
| Postopératoire | |
| Catégorie de complication de Clavien/Dindo | 0 |
| Enlèvement de drain, jour postopératoire | 3 |
| Séjour à l'hôpital postopératoire, jours | 4 |
| Diagnostic pathologique | Pancréatite chronique sans malignité |
| Temps d'exploitation comprend des étapes 1.3-2.7.1, dissection comprend des étapes 2.1 -2.4.2, la reconstruction comprend des étapes 2.5-2.6.3. | |
Tableau 2 : Résultats représentatifs de la chirurgie.
Discussion
Le LPJ robotique peut être employé dans les patients choisis présentant la pancréatite chronique douloureuse et un MPD dilaté. Robotic LPJ combine les avantages de l'approche mini-invasive et la liberté d'articuler les poignets comme on le sait de la chirurgie ouverte. Généralement, une approche mini-invasive offre le rétablissement postopératoire amélioré, une douleur postopératoire inférieure, et une plus courte longueur de séjour d'hôpital9,16,17,18. L'approche robotique présente des avantages par rapport à l'approche laparoscopique standard. Tout d'abord, la vision améliorée grâce à l'imagerie tridimensionnelle haute définition permet une meilleure visualisation des structures anatomiques pour le chirurgien pendant la dissection et la phase de reconstruction5,13,19. Deuxièmement, les pilotes d'aiguille s'acquiescent à l'articulation du poignet permettent de suturer facilement pour contrôler les saignements lors de l'ouverture du MPD. Troisièmement, l'ouverture du MPD n'est pas limitée par la direction des instruments laparoscopiques, puisque la diathermie monopolaire a une articulation des poignets.
Comme observé par Khan et coll.8, l'échographie peropératoire est un outil utile pour identifier le MPD. Ajout de la couleur Doppler, ultrason peut également être très utile dans l'identification de la trajectoire de l'artère gastroduodénal. Il est important de mesurer la longueur de la boucle Roux à l'aide d'une longue suture. Déterminer la longueur d'une boucle intestinale à l'aide de la vue robotique peut être particulièrement difficile. Ceci peut être pertinent dans le cas d'une fistule pancréatique avec le risque de reflux de contenu d'entrailles en cas d'une courte boucle de Roux.
La procédure robotique est une procédure plus longue, plus coûteuse et plus difficile que l'approche ouverte13. En outre, l'utilisation de cette technologie nécessite des chirurgiens expérimentés à la fois dans la chirurgie ouverte et laparoscopique, en particulier parce que la rétroaction tactile fait défaut20. Le RLPJ est un défi et englobe de nombreuses étapes critiques au cours de la dissection et les phases de reconstruction.
Le LPJ robotique avec la double transection de l'artère gastroduodenal est une opération complexe mais faisable pour des patients présentant le CP douloureux et un MPD dilaté insensible aux traitements conservateurs. En raison de la complication possible de cette procédure et des soucis sur le seuil pour le volume annuel de cas pour la chirurgie pancréatique mini-invasive, nous croyons qu'il devrait être exécuté seulement dans les centres de haut-volume par des chirurgiens avec l'expérience étendue dans la chirurgie pancréatique ouverte et mini-invasive21.
En raison des indications limitées pour la chirurgie, actuellement, toutes les séries publiées sont basées sur un faible nombre de patients, variant de 6 à 17 inclusions7,16,17,18. D'autres études devraient étudier les résultats à long terme pour les patients subissant l'ApJA robotique pour affirmer l'approche robotique comme salutaire et sûre.
Déclarations de divulgation
Les auteurs n'ont rien à révéler.
Remerciements
Nous tenons à remercier Melissa Hogg, MD qui nous a soutenus et formés en chirurgie pancréatique robotique.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Systems | |||
| Arietta Ultrasound | Hitachi | L43K / arietta v70 | Utilisé pour l’échographie laparoscopique peropératoire |
| da Vinci Surgeon Console | IS | SS999 | Utilisé pour contrôler le robot chirurgical. |
| Chariot de vision da Vinci | IS | VS999 | Le chariot de vision abrite des technologies avancées de vision et d’énergie et assure la communication entre les composants du système da Vinci. |
| da Vinci | Xi IS | K131861 | Le robot chirurgical : ' chariot latéral pour le patient |
| Instruments | |||
| Cobra Écarteur de foie Diamond-Flex | CareFusion | 89-6216 | Rétraction du foie pour une exposition optimale du site chirurgical. |
| Endoscope da Vinci Xi avec caméra, 8 mm, 30° ; | IS | 470027 | La caméra du robot da Vinci. |
| ENDOEYE Laparoscope vidéo rigide, 10 mm, 30° ; | Olympus | WA50042A | Pour voir à l’intérieur de la cavité intra-abdominale. |
| ENDOWRIST Pince bipolaire fenestrée | IS 470205 | Utilisée pour la dissection et la coagulation. | |
| ENDOWRIST HOT SHEARS | EST | Utilisé pour la coupe et la coagulation. | |
| ENDOWRIST Mega SutureCut Needle Driver | EST | 470309 | utilisé comme tourne-aiguille. |
| ENDOWRIST Crochet de causerie permanent | EST | 470183 | Utilisé pour la coagulation. |
| ENDOWRIST PROGrasp Forceps | IS | 470093 | Utilisé pour la dissection. |
| LigaSure Dolphin Tip 37cm | Medtronic | LS1500 | Utilisé pour l’étanchéité et la division des vaisseaux. |
Références
- Van Der Gaag, N. A., et al. Functional and medical outcomes after tailored surgery for pain due to chronic pancreatitis. Annals of Surgery. 255 (4), 763-770 (2012).
- Cahen, D. L., et al. Long-term outcomes of endoscopic vs surgical drainage of the pancreatic duct in patients with chronic pancreatitis. Gastroenterology. 141 (5), 1690-1695 (2011).
- Cahen, D. L., et al. Endoscopic versus surgical drainage of the pancreatic duct in chronic pancreatitis. New England Journal of Medicine. 356, 676-684 (2007).
- Zhao, X., Cui, N., Wang, X., Cui, Y. Surgical strategies in the treatment of chronic pancreatitis: An updated systematic review and meta-analysis of randomized controlled trials. Medicine (United States). 96 (9), 6220(2017).
- Meehan, J. J., Sawin, R. Robotic lateral pancreaticojejunostomy (Puestow). Journal of Pediatric Surgery. 46 (6), 5-8 (2011).
- Kempeneers, M. A., et al. Multidisciplinary treatment of chronic pancreatitis: an overview of current step-up approach and new options. Nederlands Tijdschrift voor Geneeskunde. 161, (2017).
- Kim, E. Y., Hong, T. H. Laparoscopic Longitudinal Pancreaticojejunostomy Using Barbed Sutures: an Efficient and Secure Solution for Pancreatic Duct Obstructions in Patients with Chronic Pancreatitis. Journal of Gastrointestinal Surgery. 20 (4), 861-866 (2016).
- Khan, A. S., Siddiqui, I., Vrochides, D., Martinie, J. B. Robotic pancreas drainage procedure for chronic pancreatitis: robotic lateral pancreaticojejunostomy (Puestow procedure). Journal of Visceral Surgery. 4 (4), 72(2018).
- Khaled, Y. S., Ammori, M. B., Ammori, B. J. Laparoscopic lateral pancreaticojejunostomy for chronic pancreatitis: A case report and review of the literature. Surgical Laparoscopy Endoscopy & Percutaneous Techniques. 21 (1), 36-40 (2011).
- Puestow, C. B., Gillesby, W. J. Retrograde Surgical Drainage of Pancreas for Chronic Relapsing Pancreatitis. A.M.A Archives of Surgery. 76 (6), 898-907 (1958).
- Adams, D. B. The Puestow Procedure: How I Do It. Journal of Gastrointestinal Surgery. 17 (6), 1138-1142 (2013).
- Eid, G. M., Entabi, F., Watson, A. R., Zuckerbraun, B. S., Wilson, M. A. Robotic-Assisted Laparoscopic Side-to-Side Lateral Pancreaticojejunostomy. Journal of Gastrointestinal Surgery. 15, 1243(2011).
- Wright, G. P., Zureikat, A. H. Development of Minimally Invasive Pancreatic Surgery: an Evidence-Based Systematic Review of Laparoscopic Versus Robotic Approaches. Journal of Gastrointestinal Surgery. 20 (9), 1658-1665 (2016).
- D'Haese, J. G., Ceyhan, G. O., Demir, I. E., Tieftrunk, E., Friess, H. Treatment options in painful chronic pancreatitis: A systematic review. HPB. 16 (6), 512-521 (2014).
- Bachmann, K., Izbicki, J. R., Yekebas, E. F. Chronic pancreatitis: Modern surgical management. Langenbeck's Archives of Surgery. 396, 139-149 (2011).
- Khaled, Y., Ammori, B. Laparoscopic lateral pancreaticojejunostomy and laparoscopic berne modification of beger procedure for the treatment of chronic pancreatitis: The first UK experience. Surgical Laparoscopy Endoscopy & Percutaneous Techniques. 24 (5), 178-182 (2014).
- Palanivelu, C., et al. Laparoscopic lateral pancreaticojejunostomy: A new remedy for an old ailment. Surgical Endoscopy and other Interventional Techniques. 20 (3), 458-461 (2006).
- Tantia, O., Jindal, M. K., Khanna, S., Sen, B. Laparoscopic lateral pancreaticojejunostomy: Our experience of 17 cases. Surgical Endoscopy and Other Interventional Techiques. 18 (7), 1054-1057 (2004).
- Eid, G. M., Entabi, F., Watson, A. R., Zuckerbraun, B. S., Wilson, M. A. Robotic-Assisted Laparoscopic Side-to-Side Lateral Pancreaticojejunostomy. Journal of Gastrointestinal Surgery. 15 (7), 1243-1243 (2011).
- Hamad, A., Zureikat, A. H., Zeh, H. J. Minimally Invasive Drainage Procedures for Chronic Pancreatitis. Minimally Invasive Surgery of the Pancreas. Boggi, U. , Springer-Verlag Italia Srl. Milan, Italy. 115-121 (2018).
- Wright, G. P., Zureikat, A. H. Development of Minimally Invasive Pancreatic Surgery: an Evidence-Based Systematic Review of Laparoscopic Versus Robotic Approaches. Journal of Gastrointestinal Surgery. 20, 1658-1665 (2016).
Réimpressions et autorisations
