Cette étude présente un cadre de jumeau numérique tenant compte de la commande pour la surveillance et l'optimisation des systèmes pétroliers et gaziers à l'aide de modèles basés sur l'apprentissage automatique et les lois physiques, évalué sur des jeux de données simulés et de référence.
Un abonnement JoVE est requis pour visualiser ce contenu. Connectez-vous ou commencez votre période d'essai gratuite.
Article de recherche
Développement d'un cadre de jumeau numérique sensible au contrôle pour la surveillance et l'optimisation en temps réel des systèmes de production de pétrole et de gaz
Dans cet article
Résumé
Résumé
Un cadre de jumeau numérique intégrant la commande pour le suivi et l'amélioration des systèmes de production pétrolière et gazière est proposé dans cet article. La méthode combine des réseaux neuronaux graphiques spatiotemporels, l'assimilation de données par réseau neuronal 4D-Var, une commande basée sur l'apprentissage par renforcement, et des opérateurs neuronaux intégrant les lois physiques (FNO et modèle d'opérateur neuronal). Le cadre est évalué à l’aide de jeux de données cyber-physiques de référence (SWaT et WADI) ainsi qu’un jeu de données simulé de production pétrolière et gazière. Les résultats, confirmés par plusieurs exécutions indépendantes à l’aide de mesures moyennes, montrent une performance améliorée en estimation d’état, détection d’anomalies et optimisation de commande. Toutefois, l’évaluation se limite à des jeux de données de référence et simulés ; une validation supplémentaire à l’aide de données réelles du secteur est nécessaire pour confirmer l’applicabilité pratique.
Introduction
Le besoin de réseaux sûrs et efficaces pour le transport du pétrole et du gaz a augmenté en raison de la demande croissante en énergie dans le monde. Toutefois, la fiabilité des pipelines est gravement compromise par la dégradation des infrastructures et la complexité croissante des systèmes. À cet égard, la technologie du jumeau numérique (DT) a suscité un intérêt croissant en tant que stratégie de gestion du cycle de vie fondée sur les données, permettant l'évaluation des risques, la maintenance prédictive et l'optimisation des systèmes dans les environnements industriels1,2,3,4,5. La transformation numérique des systèmes industriels, passant d'une maintenance réactive à une prise de décision intelligente basée sur les données, a amélioré la détection des anomalies, la prédiction des défaillances et la fiabilité des systèmes6,7,8. Les applications des jumeaux numériques dans l'optimisation des procédés, la maintenance prédictive et la fabrication intelligente ont fait l'objet de nombreuses recherches. Par exemple, des modèles basés sur les jumeaux numériques ont été proposés pour l'analyse prédictive des défaillances10 et l'évaluation de la performance environnementale11, ainsi que pour l'optimisation de la production fondée sur l'apprentissage profond. Les jumeaux numériques ont été utilisés dans l'industrie pétrolière et gazière afin d'améliorer la surveillance et l'identification des anomalies grâce à la modélisation des systèmes, à l'évaluation des performances et à l'intégration de données provenant de multiples capteurs12,13,14,15.
Malgré ces avancées, la majorité des techniques actuelles de jumeau numérique (DT) se concentrent sur des fonctionnalités discrètes telles que la surveillance, la modélisation ou la détection d'anomalies, avec peu d'intégration de la synchronisation et du contrôle en temps réel. De nombreux systèmes manquent d'interaction bidirectionnelle et de capacités d'apprentissage adaptatif, fonctionnant comme des ombres numériques avec un flux de données unidirectionnel. Dans les systèmes pétroliers et gaziers, où des conditions dynamiques et des schémas de défauts complexes exigent un apprentissage et un contrôle continus, cette limitation est particulièrement importante. De plus, les techniques actuelles de systèmes cyber-physiques ne prennent pas en charge le contrôle en boucle fermée en temps réel dans les processus industriels complexes, étant principalement limitées à l'analyse hors ligne16. En outre, afin de décrire les interactions entre capteurs distribués, les approches actuelles s'appuient principalement sur des techniques classiques d'apprentissage automatique et de filtrage, avec peu d'utilisation de modèles sophistiqués tels que les réseaux neuronaux graphiques spatio-temporels. Par ailleurs, il existe peu de recherches sur l'application de techniques d'apprentissage par opérateurs pour capturer les dynamiques physiques non linéaires, notamment dans les systèmes de production pétrolière et gazière17. En conséquence, les systèmes DT existants sont incapables d'intégrer l'assimilation de données en temps réel et le contrôle adaptatif tout en modélisant des relations spatio-temporelles complexes.
Étant donné qu'ils imitent des configurations de contrôle industriel, des jeux de données de référence comme SWaT et WADI sont fréquemment utilisés pour valider des techniques basées sur les jumeaux numériques (DT) dans les systèmes cyber-physiques18. De plus, les jumeaux numériques offrent des avantages plus généraux, tels qu'une productivité accrue, un meilleur échange de connaissances et un transfert de données sécurisé tout au long des processus industriels19,20. En particulier dans les industries à haut risque comme celles du pétrole et du gaz21,22,23, leur potentiel en matière de gestion de la sécurité, de surveillance en temps réel et d'automatisation industrielle est de plus en plus reconnu. Néanmoins, des solutions plus complètes et intégrées combinant modélisation, surveillance et capacités de contrôle restent nécessaires pour un déploiement pratique. Des études d'évaluation, telles que celles citées dans24,25, ont jeté les bases en démontrant les applications et les avantages des jumeaux numériques pour améliorer l'efficacité des opérations et la prise de décision. Tableau 1 présente la comparaison des méthodes existantes concernant la fabrication et la gestion du contrôle dans l'industrie pétrolière et gazière26,27,28,29. En raison des risques opérationnels élevés et de la dynamique complexe des systèmes de production pétrolière et gazière, les méthodes traditionnelles de maintenance sont souvent insuffisantes pour détecter rapidement les anomalies et y réagir30,31,32,33. Même si la gestion de la sécurité et la surveillance à distance se sont récemment améliorées, des systèmes intelligents capables de percevoir, d'apprendre et de contrôler en continu en temps réel restent nécessaires.
Cet article propose une architecture de jumeau numérique intégrant le contrôle qui combine des réseaux neuronaux graphiques spatiotemporels, un assimilation de données neuronaux 4D-Var, des opérateurs neuronaux informés par la physique et un contrôle basé sur le renforcement de l'apprentissage afin de surmonter ces difficultés. Le système proposé établit un pipeline unique pour la collecte de données, l'estimation d'état, la détection d'anomalies et l'optimisation du contrôle. Alors que les réseaux neuronaux graphiques spatiotemporels enregistrent les interactions entre les capteurs distribués, les opérateurs neuronaux informés par la physique, tels que l'opérateur neuronal de Fourier et le réseau profond d'opérateurs (modèle d'opérateur neuronal), sont utilisés pour représenter les dynamiques complexes des systèmes non linéaires. L'apprentissage par renforcement permet un contrôle adaptatif en boucle fermée, tandis que l'assimilation de données neuronale améliore la précision des estimations d'état. La généralisabilité de la méthode proposée dans divers contextes industriels est démontrée en l'évaluant à l'aide de jeux de données de référence de systèmes cyber-physiques (SWaT et WADI) et de données simulées du secteur pétrolier et gazier. Ce travail surmonte les principales lacunes des systèmes de jumeaux numériques actuels et offre une solution évolutible et adaptable pour la surveillance et l'optimisation en temps réel des systèmes de production pétrolière et gazière, en intégrant modélisation, apprentissage et contrôle au sein d'un cadre unifié.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Protocole
Cette étude ne concerne aucun participant humain ni aucun sujet animal. Les jeux de données utilisés (SWaT et WADI) sont des jeux de données de référence accessibles au public, et aucune donnée sensible ou personnelle n'est impliquée.
L'approche proposée établit un jumeau numérique conscient du contrôle, permettant l'intégration d'algorithmes de deep learning à la pointe de la recherche, d'assimilation de données, ainsi qu'une évaluation et une optimisation continues des systèmes d'extraction pétrolière et gazière et de leur commande. Premièrement, des données multisensorielles en temps réel, provenant d'infrastructures de production géographiquement dispersées, sont collectées et modélisées à l'aide d'une structure de graphe définissant les connexions et interactions entre les composants de production. Ensuite, des opérateurs neuronaux intégrant les lois physiques sont utilisés pour construire des approximations au niveau opérateur des équations régissant les écoulements multiphasiques non linéaires, permettant ainsi une simulation évolutible au sein du jumeau numérique. Dans cette étude, le terme « modèle d'opérateur neuronal » est utilisé pour désigner le réseau profond d'opérateurs (Deep Operator Network). Afin d'intégrer les dépendances spatiales et temporelles entre les installations de production géographiquement dispersées, des réseaux neuronaux graphiques spatio-temporels sont entraînés au sein des représentations intégrant les lois phys游戏副本
L'architecture de jumeau numérique proposée améliore l'architecture de jumeau numérique classique en y ajoutant de l'intelligence, de l'adaptabilité et une prise en compte du contrôle. L'ensemble du pipeline se compose de quatre modules : (i) l'acquisition de données/la construction du graphe, (ii) l'estimation d'état au moyen d'opérateurs neuronaux et de ST-GNN, (iii) la détection d'anomalies par analyse basée sur les résidus, et (iv) le contrôle fondé sur l'apprentissage par renforcement.
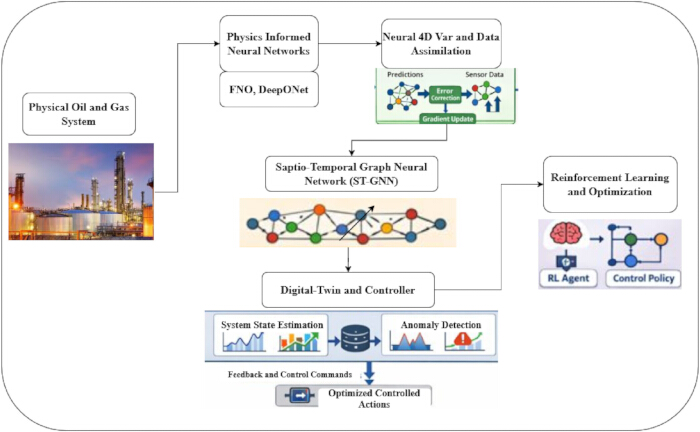
Figure 1 : Architecture globale du jumeau numérique prenant en compte la commande. Le modèle de jumeau numérique proposé intègre la détection d'anomalies, les réseaux neuronaux graphiques spatiotemporels, la synchronisation neuronale 4D-Var, les opérateurs neuronaux informés par la physique et une commande en boucle fermée basée sur l'apprentissage par renforcement pour les systèmes de production pétrolière et gazière. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
Figure 1 représente le processus fonctionnel d'un jumeau numérique intégrant la commande de production pétrolière et gazière, conçu comme un système cyber-physique en boucle fermée. Le processus fonctionnel débute au niveau du système de production pétrolière et gazière, où différents capteurs répartis sur les puits, les canalisations, les vannes et les unités de traitement capturent des données relatives à la pression, au débit, à la température et aux commandes à un instant donné. Les différents capteurs acquièrent les données dans divers formats, qui sont ensuite transmises au jumeau numérique, constituant ainsi la base de la perception organisationnelle à cet instant précis.
La méthodologie proposée comprend les étapes suivantes :
Collecte des données
Des informations en temps réel provenant de capteurs concernant la pression, le débit, la température et les entrées de commande sont recueillies à partir d'environnements de production pétrolière et gazière. D'autres ensembles de données de référence disponibles, comme SWAT et WADI, sont utilisés pour évaluer la robustesse et les capacités de généralisation. Afin de garantir la reproductibilité, chaque étape de la méthodologie proposée est précisée à l'aide de détails techniques.
[Veuillez consulter le fichier supplémentaire (S1) pour la génération et la simulation du jeu de données.]
Deux ensembles de données industriels de référence publics provenant du domaine de recherche sur les systèmes de contrôle industriels sont utilisés afin de démontrer les capacités du jumeau numérique conceptuel face à des données chronologiques complexes et de haute dimension, ainsi qu'à des événements inhabituels : les ensembles de données de référence Secure Water Treatment (SWaT) et Water Distribution (WADI)34. Ces deux ensembles de données proviennent de bancs d'essai cyber-physiques réalistes et comprennent des données multivariées de capteurs et d'actionneurs, relatives au fonctionnement normal ainsi qu'à des scénarios anormaux ou d'attaques déclenchés sur ces systèmes. L'utilisation des ensembles de données SWaT et WADI permet d'effectuer des tests inter-domaines et de démontrer la généralisation au-delà des seuls bancs d'essai cyber-physiques, vers des systèmes industriels distribués plus larges, comportant des dépendances spatiales et temporelles. La description des ensembles de données est présentée dans Tableau 2.
La recherche proposée utilise trois jeux de données différents pour l'évaluation approfondie de la méthodologie de jumeau numérique développée, présentée dans le tableau 2. Le jeu de données de base est composé de données simulées relatives à l'organisation de la production dans la fabrication pétrolière et gazière, et vise à reproduire des mesures opérationnelles réelles détectées par le système, ainsi que des conditions de contrôle et/ou de défaillance. En outre, le jeu de données Secure Water Treatment (SWaT) est introduit comme exemple de système physique à échelle réduite, comprenant des mesures provenant de 51 capteurs et actionneurs sur une période d'environ 11 jours, incluant à la fois des anomalies et des attaques normales et artificiellement créées. Ce jeu de données est largement considéré comme la référence standard pour la recherche. Un autre jeu est le jeu de données Water Distribution (WADI), dont les mesures capturent le comportement d'un système de distribution d'eau à échelle réduite comprenant environ 123 variables sur une période de 16 jours, incluant différentes attaques et des conditions de fonctionnement normales. Ce jeu de données contient au total 15 attaques différentes. Les deux jeux de données mentionnés ci-dessus portent principalement sur des séries à haute dimension dans le temps et des relations spatiales, comme dans les systèmes de contrôle industriels.
Prétraitement des données
Avant l'entraînement du modèle, tous les jeux de données subissent une procédure approfondie de prétraitement afin de garantir la qualité, la cohérence et la reproductibilité des données. La gestion des valeurs manquantes, le filtrage du bruit, la normalisation et la mise à l'échelle des caractéristiques font partie des procédures de prétraitement. Le pipeline détaillé de prétraitement est décrit dans le fichier supplémentaire (S2).
Construction du graphe du système
Dans la méthodologie proposée, le système de production physique de pétrole et de gaz est représenté sous la forme d'un graphe, qui constitue une structure mathématique permettant de décrire les corrélations spatiales entre les installations ainsi que la dynamique de l'état du système au fil du temps (voir le Fichier Supplémentaire (S3) pour les formulations de construction du graphe du système).
Apprentissage de la physique à l'aide d'opérateurs neuronaux
Pour représenter correctement les caractéristiques non linéaires et multidimensionnelles des systèmes d'écoulement multiphasique, l'approche proposée utilise des opérateurs fondés sur les lois physiques sous la forme d'opérateurs neuronaux de Fourier (FNO) et de modèles d'opérateurs neuronaux. Contrairement à la méthode traditionnelle consistant à représenter les réseaux de neurones comme des applications ponctuelles, le concept d'opérateurs permet une généralisation en fonction de différentes conditions aux limites. Cette caractéristique rend cette méthode plus adaptée aux systèmes d'écoulement multiphasique utilisés dans la production de pétrole et de gaz, car les phénomènes physiques se produisent de manière continue. Veuillez consulter le fichier supplémentaire (S4) pour les équations mathématiques des opérateurs neuronaux.
Afin d'évaluer davantage la validité des opérateurs neuronaux informés par la physique, des expériences supplémentaires ont été réalisées pour apprécier leur capacité à approcher des applications non linéaires sous différents régimes d'écoulement et entrées de commande. Les résultats montrent que les opérateurs peuvent approcher avec précision l'application de l'opérateur non linéaire, validant ainsi leur capacité à modéliser fidèlement la dynamique du système, notamment en présence d'une forte dimensionnalité, et à un coût computationnel inférieur à celui d'autres solveurs. L'évaluation quantitative de la précision de l'apprentissage des opérateurs est effectuée à l'aide de l'erreur quadratique moyenne entre les états prédits et simulés du système, démontrant une performance d'approximation cohérente dans différentes conditions d'écoulement.
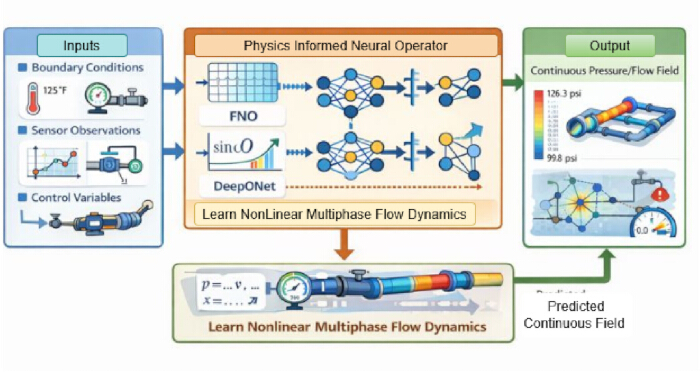
Figure 2 : Flux de travail du cadre d'opérateur neuronal informé par la physique. Un exemple du flux de travail d'un opérateur neuronal informé par la physique illustre comment les entrées de commande, les données des capteurs et les conditions aux limites sont utilisées pour apprendre les dynamiques d'écoulement multiphasique non linéaires et produire rapidement des prévisions du système à l'échelle opératoire. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
Dans le processus de fonctionnement du PINO présenté dans la Figure 2, l'apprentissage des écoulements multiphasiques non linéaires physiquement complexes dans les procédés pétroliers et gaziers s'effectue de manière continue. Ce processus débute au niveau de la couche d'entrée, où le modèle reçoit des données hétérogènes sur le système en évolution physique. Cette entrée prend la forme de conditions aux limites, allant de la pression, de la température et de la vitesse, ainsi que des données en temps réel provenant de capteurs placés dans le système pétrolier et gazier, et de variables de contrôle telles que l'ouverture des vannes, la vitesse des pompes ou l'ouverture des étranglements. Toutes ces entrées définissent le fonctionnement du système en évolution physique.
Le composant clé du flux de travail est le PINO, réalisé grâce au FNO et au modèle d'opérateur neuronal. La méthode proposée se distingue par son utilisation d'opérateurs neuronaux pour apprendre des opérateurs entre espaces de fonctions, contrairement aux réseaux neuronaux traditionnels, qui se concentrent généralement sur une correspondance ponctuelle entre entrées et sorties. À ce niveau, le FNO est capable de capturer les relations spatiales globales en utilisant le domaine de Fourier, tandis que le modèle d'opérateur neuronal peut apprendre des représentations d'opérateurs à l'aide de réseaux dits « branch » et « trunk ». Le modèle appris est guidé par des contraintes physiques afin de garantir que les dynamiques prédites se comportent comme prévu dans l'écoulement polyphasique. Le résultat produit par l'opérateur neuronal prend la forme d'une solution de champ continu pour des variables physiques importantes telles que la pression, les débits et la distribution des phases sur l'ensemble du réseau de production. En outre, les valeurs de sortie sont précises sur tout le champ, y compris aux puits, dans les conduites et les autres unités connectées, plutôt que d'être mesurées en des points spécifiques comme les capteurs. Ainsi, la sortie de l'opérateur neuronal permet de produire rapidement des simulations très précises, capables d'approcher la solution d'équations aux dérivées partielles sans nécessairement les résoudre. Cette solution constitue la solution rapide dans le jumeau numérique.
Le processus d'apprentissage de l'opérateur neuronal prend en compte des caractéristiques au niveau des fonctions et au niveau du système, extraites des procédés de production pétrolière et gazière. Ces caractéristiques comprennent principalement les variables d'état physiques de la production pétrolière et gazière, qui sont des champs continus, la température, le débit, la pression et les fractions de phase pour le pétrole, le gaz et l'eau. Elles incluent également les conditions aux limites, telles que les pressions d'entrée, les débits et les positions des vannes. Les entrées de commande, notamment les positions des vannes de restriction et la vitesse des pompes, sont également prises en compte pour prédire les réponses dans différents scénarios opérationnels. Le modèle d'opérateur neuronal reçoit les caractéristiques physiques et les paramètres de commande, qui sont traités par les réseaux principal et secondaire. Ces caractéristiques fournissent des informations suffisantes pour que les opérateurs neuronaux prédisent avec précision les relations opératoires dépendant à la fois des processus physiques et des facteurs opérationnels, permettant ainsi des simulations rapides de jumeaux numériques.
Opérateur neuronal de Fourier (FNO)
Dans cette recherche, un opérateur neural de Fourier (FNO)36 est utilisé pour estimer efficacement les applications opératoriels qui décrivent la dynamique non linéaire des écoulements polyphasiques dans les systèmes de production de pétrole et de gaz. Contrairement aux réseaux neuronaux traditionnels, qui approchent des applications entrée-sortie pour un ensemble spécifique de points, le FNO proposé approche des applications entre espaces de fonctions, permettant ainsi une généralisation à différentes échelles et configurations d'un système. Dans ce cas, le FNO fonctionne en transférant les représentations de l'état du système depuis l'espace d'origine vers le domaine de Fourier, où les convolutions spectrales peuvent être appliquées efficacement afin de capturer les dépendances spatiales globales présentes dans les systèmes. Ici, la représentation de l'état d'entrée est projetée dans un espace latent de dimension supérieure, et les transformations ainsi que les activations sont appliquées de manière itérative à l'aide de transformées de Fourier, de noyaux spectraux et d'activations. Veuillez consulter le fichier supplémentaire (S4.1) pour les évaluations mathématiques de l'opérateur neural de Fourier.
Modèle d'opérateur neuronal
Le modèle d'opérateur neuronal37 constitue une approche alternative dans le processus d'opérateur neuronal pour l'approximation d'un opérateur physique non linéaire définissant la dynamique de production de pétrole et de gaz. La description détaillée du modèle d'opérateur neuronal est présentée dans le Fichier supplémentaire (S4.2) (voir le Fichier supplémentaire S10 pour l'algorithme 1 : Apprentissage physique par des opérateurs neuronaux pour l'algorithme du jumeau numérique).
L'approche proposée utilisant des opérateurs neuronaux commence donc par la collecte d'exemples appariés d'entrées et de sorties, les entrées correspondant à des exemples d'états du système sous forme de valeurs aux limites du système, de variables de contrôle ou de caractéristiques physiques. L'opérateur neuronal est entraîné lors d'une phase itérative qui consiste à prédire les réponses à une fonction d'entrée, puis à améliorer les écarts entre les prédictions et les réponses réelles à l'aide d'une fonction d'erreur quadratique moyenne. Cette approche conduit à une optimisation fondée sur les gradients, grâce à laquelle un opérateur neuronal découvre des opérateurs physiques systémiques définissant le comportement du système. Le système entraîné peut ainsi prédire efficacement les réponses du système à différentes conditions d'entrée.
Modélisation du système spatio-temporel
Dans l'architecture de jumeau numérique proposée38, le processus de production pétrolière et gazière a été représenté par un graphe spatio-temporel. Ceci a été fait afin de conceptualiser la connectivité ainsi que l'évolution temporelle des ressources de production distribuées.
Le processus de production pétrolière et gazière possède intrinsèquement une structure distribuée en ce qui concerne les puits, les infrastructures de pipelines et les capteurs. Afin de capturer efficacement les relations spatiales et temporelles propres à un tel processus, l'approche de jumeau numérique développée dans cet article utilise des réseaux neuronaux graphiques spatio-temporels (ST-GNN). Dans cette approche, les entités du système sont représentées sous forme de nœuds du graphe, et les relations spatiales ou fonctionnelles du système sont indiquées par des arêtes du graphe. Les relations temporelles sont exprimées à l’aide de fonctions de fenêtrage afin de prédire efficacement les transitions d’état du système et les anomalies. Veuillez consulter le fichier supplémentaire (S5) pour une description détaillée du réseau neuronal graphique spatio-temporel (ST-GNN).
Synchronisation du jumeau numérique à l'aide de Neural 4D VAR
La synchronisation du jumeau numérique peut être définie comme la synchronisation continue du jumeau virtuel avec un environnement physique de production pétrolière et gazière en constante évolution, basée sur des relevés en temps réel des capteurs. En pratique, les jumeaux numériques émettent des prévisions concernant des états d’un système, tels que la pression, le débit et la température, à partir d’une compréhension des dynamiques physiques du système. Toutefois, en raison d’incertitudes et de bruit dans les capteurs, un écart inévitable apparaît entre les prévisions et les mesures. Pour cette raison, afin de synchroniser les prévisions avec les mesures réelles, une autre méthode, appelée « assimilation de données » dans ce travail, est introduite afin de rendre les prévisions cohérentes avec les mesures physiques. Afin d’assurer la synchronisation du processus physique et du jumeau numérique lors d’observations de capteurs bruitées et éparses, une méthode d’assimilation de données neurale 4D-Var est intégrée. Le composant ajouté vise à réduire l’écart entre les mesures des capteurs et les prévisions du modèle dans une fenêtre d’assimilation. En exploitant la différentiabilité, la méthode neurale 4D-Var permet un apprentissage de bout en bout et autorise une correction en ligne de l’état du jumeau numérique (voir le Supplementary File (S6) pour l’assimilation de données neurale 4D-Var, le Supplementary File (S10) pour l’algorithme 2 : Synchronisation du jumeau numérique à l’aide de la méthode neurale 4D-Var, et consulter le Supplementary File (S11) pour les hyperparamètres et les détails d’entraînement).
Détection et diagnostic d'anomalies
Dans le jeu de données simulé d'hydrocarbures, des anomalies ont été injectées en introduisant des perturbations contrôlées telles que des baisses de pression dépassant 15 %, des pics anormaux de débit et des dysfonctionnements de vannes. Les points de données qui dépassent une valeur seuil prédéfinie ou qui s'écartent d'une distribution statistique de référence sont identifiés comme des anomalies. Pour la formulation mathématique du cadre de détection d'anomalies (Fichier supplémentaire, S7).
Optimisation et commande en boucle fermée
Dans le système proposé, une commande en boucle fermée peut être réalisée en intégrant le jumeau numérique harmonieux et le module d'apprentissage par renforcement pour l'optimisation. Dans la partie relative aux jumeaux numériques, le jumeau numérique prédit le comportement futur du processus de production pétrolière et gazière sous diverses conditions, telles que le positionnement de différentes vannes, les débits des pompes ou la régulation du flux. Cela permet de définir une zone de sécurité dans laquelle l'agent de contrôle peut évaluer les résultats des actions souhaitées sans les implémenter dans le processus réel. Ainsi, en exploitant les prévisions fournies par le jumeau numérique, le module d'apprentissage par renforcement peut optimiser des objectifs opérationnels, notamment l'efficacité du processus, la consommation d'énergie et la stabilité du processus, sans être limité par les contraintes du processus. Veuillez vous référer au Fichier Supplémentaire (S8) pour la description mathématique de l'optimisation et de la commande en boucle fermée.
Apprentissage et adaptation continus
Les systèmes industriels sont confrontés à des environnements non stationnaires marqués par le vieillissement des équipements, des conditions de fonctionnement variables dans le temps et des perturbations imprévues. Pour concevoir une approche adaptée, le modèle de jumeau numérique proposé intègre un composant d'apprentissage continu qui met à jour les opérateurs neuronaux, les modèles graphiques et les politiques selon un apprentissage incrémental. Lorsque des variations importantes ou des motifs non identifiés sont observés, l'apprentissage est facilité par l'incorporation de nouvelles données et l'ajustement des paramètres associés au modèle de jumeau numérique.
L’apprentissage continu améliore également la robustesse des politiques de contrôle et la détection des anomalies, car il aide le système à identifier de nouveaux schémas ou des comportements inédits. Les retours d’information provenant des anomalies dans les résultats de contrôle sont utilisés pour ajuster les modèles et optimiser une politique d’apprentissage par renforcement, garantissant ainsi des processus de prise de décision efficaces tandis que le système continue d’évoluer. Ce processus d’apprentissage adaptatif transforme le jumeau numérique d’un simple observateur passif en un système intelligent capable de maintenir, sur une période prolongée, des processus d’optimisation en temps réel de systèmes complexes de production pétrolière et gazière, le tout dans un environnement d’infrastructure technologique rigoureux et performant. Le tableau 3 présente l’architecture du modèle et les hyperparamètres.
Veuillez vous référer au fichier supplémentaire (S9) pour la formulation mathématique de l'adaptation à l'apprentissage continu.
Le module de prétraitement des données est chargé de transformer les données brutes des capteurs en entrées structurées et normalisées adaptées aux modules d'apprentissage en aval. Plus précisément, il agrège les mesures historiques des capteurs, supprime le bruit et normalise les caractéristiques afin d'assurer une qualité de données cohérente. Les données ainsi traitées, ainsi que les conditions aux limites et les entrées de commande, sont ensuite fournies en entrée au module d'opérateur neuronal informé par la physique (FNO/Modèle d'opérateur neuronal), qui apprend les relations physiques non linéaires sous-jacentes et produit une estimation continue de l'état du système. Cet état du système estimé est ensuite utilisé par le module d'optimisation de la commande pour mettre à jour dynamiquement les stratégies de contrôle. Les sorties de commande optimisées sont ensuite transmises au module de prise de décision, qui interprète les résultats et génère des décisions exploitables pour le fonctionnement du système. Un mécanisme de rétroaction est intégré afin de mettre continuellement à jour le système à partir de nouvelles données observées, améliorant ainsi l'adaptabilité et les performances au fil du temps. Pour renforcer la clarté et la reproductibilité, une architecture au niveau système est présentée afin d'illustrer les interactions entre les modules. Le système proposé comprend quatre composants principaux, à savoir le prétraitement des données, la modélisation par opérateur neuronal informé par la physique, l'optimisation de la commande et la prise de décision. Ces modules sont interconnectés par des interfaces entrée-sortie bien définies, assurant un flux de données fluide, un apprentissage itératif et un fonctionnement coordonné au sein de l'ensemble du système jumeau numérique.
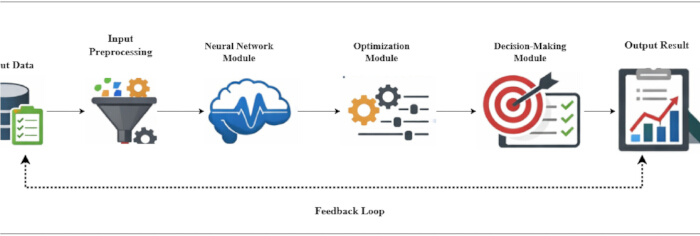
Figure 3 : Organigramme de l'architecture d'optimisation du contrôle au niveau système. Il illustre l'architecture système globale du travail proposé. Veuillez cliquer ici pour afficher une version agrandie de cette figure.
L'architecture du système présente une vue d'ensemble du modèle pouvant être utilisée pour modéliser et optimiser les dynamiques physiques non linéaires complexes dans les systèmes de production pétrolière et gazière. Cela commence par les données d'entrée, qui incluent les paramètres utilisés pour la simulation ainsi que les conditions aux limites servant à représenter l'environnement physique. Ces données traversent d'abord le module de prétraitement des données, où ont lieu la normalisation et l'extraction des caractéristiques. Cette étape prépare les données pour le module suivant, dans lequel l'opérateur neuronal, FNO, et le modèle d'opérateur neuronal sont utilisés. Ces modèles permettent de prédire les états du système, et ces informations sont ensuite utilisées pour optimiser les paramètres du système au moyen du module d'optimisation. Les résultats optimisés sont ensuite exploités par le module de prise de décision, qui aide à déterminer l'efficacité du système. Le cadre inclut également les résultats de sortie, où les résultats du processus d'optimisation sont présentés dans la Figure 3. En outre, une boucle de rétroaction est intégrée, dans laquelle les données repassent par le module de prétraitement après l'obtention des résultats de sortie.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Résultats
Afin de tester la validité des opérateurs neuronaux intégrant les lois physiques, des tests de performance supplémentaires ont été réalisés afin de comparer les performances du FNO et du modèle d'opérateur neuronal dans la modélisation de la dynamique d'un système d'écoulement multiphasique non linéaire. Les résultats ont montré que le FNO offre de meilleures performances en termes de cohérence spatiale globale, tandis que le modèle d'opérateur neuronal se distingue par une meilleure adaptabilité aux entrées hétérogènes....
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Discussion
Les résultats de cette recherche démontrent l'efficacité du jumeau numérique conçu avec prise en compte de la commande, en ce qui concerne son aptitude à améliorer la surveillance en temps réel, la détection et l'optimisation de la commande pour une large gamme de systèmes cyber-physiques (CPS). Par rapport aux modèles traditionnels de surveillance, la combinaison du PINO et des réseaux neuronaux graphiques s'avère plus efficace en termes de précision pour l'estimation d'état, même dans le cas d'un système bruité. Ce rés...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Déclarations de divulgation
Les auteurs déclarent ne pas avoir de conflits d'intérêts.
Remerciements
Les auteurs reconnaissent le soutien technique et institutionnel fourni par la Data Company et le Production Command Department de la Xinjiang Oilfield Company, CNPC, Karamay, Chine, durant la réalisation de cette recherche. Aucun financement externe n'a été reçu pour cette étude.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| UC (Intel Xeon / AMD Ryzen) | Intel / AMD | Série Xeon / Ryzen | Utilisé pour la simulation du système, le prétraitement des données et les calculs généraux |
| Framework d'apprentissage profond (PyTorch 2.0) | Meta AI (PyTorch) | https://pytorch.org RRID:SCR_018536 | Utilisé pour la mise en œuvre de réseaux de neurones, l'optimisation et les chaînes d'entraînement |
| Bibliothèque de réseaux neuronaux profonds (cuDNN 8.x) | NVIDIA cuDNN | cuDNN 8.x | Fournit des primitives optimisées pour les opérations d'apprentissage profond sur GPU |
| DeepONet | Non applicable | https://arxiv.org/abs/1910.03193 | Dans le script, il est désigné comme "modèle d'opérateur neuronal" |
| GPU (NVIDIA RTX 4090) | NVIDIA | RTX 4090 | Utilisé pour l'entraînement de modèles d'apprentissage profond, y compris les opérateurs neuronaux, les ST-GNN et les composants d'apprentissage par renforcement |
| Accélération GPU (CUDA 11.8) | NVIDIA CUDA | CUDA 11.8 RRID:SCR_018131 | Permet le calcul parallèle basé sur GPU pour un entraînement de modèles haute performance |
| Distribution Linux (version 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download; RRID:SCR_018127 | Système d'exploitation utilisé pour l'exécution des expériences et le déploiement des modèles |
| Système d'exploitation (Ubuntu 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download RRID:SCR_018127 | Fournit l'environnement d'exécution pour toutes les expériences et le déploiement des modèles |
| Algorithme d'optimisation (optimiseur Adam) | Non applicable | https://arxiv.org/abs/1412.6980 | Utilisé pour l'entraînement de modèles avec une optimisation du taux d'apprentissage adaptatif |
| Bibliothèque optimisée de réseaux neuronaux profonds (version 8.x) | NVIDIA cuDNN | https://developer.nvidia.com/cudnn RRID:SCR_018131 | Fournit des primitives accélérées par GPU optimisées pour les opérations de réseaux neuronaux profonds |
| Langage de programmation (Python 3.10) | Fondation Python | https://www.python.org/downloads RRID:SCR_008394 | Langage de programmation principal utilisé pour la mise en œuvre et l'expérimentation |
| Mémoire système (≥ 64 Go de RAM) | Corsair / Kingston / Crucial | https://www.corsair.com / https://www.kingston.com / https://www.crucial.com | Permet la gestion de données temporelles multivariées en haute dimension et l'entraînement de grands modèles |
Références
- Rebello CM, Jäschke J, Nogueira IBR. Digital twin framework for optimal and autonomous decision-making in cyber-physical systems: Enhancing reliability and adaptability in the oil and gas industry. arXiv preprint arXiv:2311.12755. 2023. https://doi.org/10.48550/arXiv.2311.12755
- Priyanka EB, Thangavel S, Gao XZ, Sivakumar N. Digital twin for oil pipeline risk estimation using prognostic and machine learning techniques. J Ind Inf Integr. 2022;26:100272. https://doi.org/10.1016/j.jii.2021.100272
- Xu X, Liu B, Guo J. Asset management of oil and gas pipeline systems based on digital twin. IFAC Pap OnLine. 2020;53:715–719. https://doi.org/10.1016/j.ifacol.2020.12.123
- Shen F, Ren SS, Zhang XY. A digital twin-based approach for optimization and prediction of oil and gas production. Math Probl Eng. 2021;2021:3062841. https://doi.org/10.1155/2021/3062841
- Wanasinghe TR, et al. Digital twin for the oil and gas industry: Overview, research trends, opportunities, and challenges. IEEE Access. 2020;8:104175–104197. https://doi.org/10.1109/ACCESS.2020.2999087
- Wang B, Tao F, Fang X. Smart manufacturing and intelligent manufacturing: A comparative review. Engineering. 2021;7:738–757. https://doi.org/10.1016/j.eng.2020.07.017
- Wang C, Wang C, Wang K. Technology research and standard development of predictive maintenance for intelligent manufacturing equipment. China Standardization. 2021;2:15–21.
- Ren S, Zhang Y, Huang B. Lifecycle big-data-driven smart manufacturing services for complex products. J Mech Eng. 2018;54:194–203.
- Li L, Lei B, Mao C. Digital twin in smart manufacturing. J Ind Inf Integr. 2022;26:100289. https://doi.org/10.1016/j.jii.2021.100289
- Grieves M, Vickers J. Digital twin: Mitigating unpredictable, undesirable emergent behavior in complex systems. In: Transdisciplinary perspectives on complex systems. Cham: Springer; 2017. p. 85–113. https://doi.org/10.1007/978-3-319-38756-7_4
- Yang M, et al. A novel embedding model based on a transition system for building industry-collaborative digital twin. Appl Sci. 2022;12:553. https://doi.org/10.3390/app12020553
- Wang T, Feng K, Ling J. Pipeline condition monitoring towards digital twin systems: A case study. J Manuf Syst. 2024;73:256–274. https://doi.org/10.1016/j.jmsy.2023.12.005
- Malek NG, et al. Live digital twin for smart maintenance in structural systems. IFAC Pap OnLine. 2021;54:1047–1052. https://doi.org/10.1016/j.ifacol.2021.10.146
- Yun J, Kim S, Kim J. Digital twin technology in the gas industry: A comparative simulation study. Sustainability. 2024;16:5864. https://doi.org/10.3390/su16145864
- Bhowmik S. Digital twin for offshore pipeline corrosion monitoring: A deep learning approach. In: Proc Offshore Technology Conf. 2021. D041S049R003.
- Hamidishad N, et al. Digital twin frameworks for oil and gas processing plants: A comprehensive literature review. Processes. 2025;13:3488. https://doi.org/10.3390/pr13123488
- Homaei M, et al. Causal digital twins for cyber-physical security: A framework for robust anomaly detection in industrial control systems. arXiv. 2025.
- Ahmed CM, Palleti VR, Mathur AP. WADI: A water distribution testbed for research in secure cyber-physical systems. In: Proc Int Workshop Cyber-Physical Systems Smart Water Networks. 2017.
- Sudhakar R. Robust digital twin approach towards operational excellence and sustainability goals. In: Proc Abu Dhabi Int Petroleum Exhibition Conf. 2023.
- Knebel FP, et al. Cloud and edge computing for implementation of digital twins in oil and gas industries. Comput Ind Eng. 2023;182:109363. https://doi.org/10.1016/j.cie.2023.109363
- Daher E. Digital safety trends in oil and gas. In: Proc SPE Asia Pacific Oil and Gas Conf. 2023.
- Tao F, et al. Digital twin in industry: State-of-the-art. IEEE Trans Ind Inform. 2019;15:2405–2415. https://doi.org/10.1109/TII.2018.2873186
- Sircar A, et al. Digital twin in the hydrocarbon industry. Pet Res. 2023;8:270–278. https://doi.org/10.1016/j.ptlrs.2023.03.002
- Li G, et al. Intelligent drilling and completion: A review. Engineering. 2022;18:33–48. https://doi.org/10.1016/j.eng.2021.12.004
- Hammerschmid M, et al. Development of virtual representations for energy plants: From digital model to predictive twin. Energies. 2023;16:2641. https://doi.org/10.3390/en16062641
- Lu L, Jin P, Karniadakis GE. Deep operator network: Learning nonlinear operators for identifying differential equations. arXiv. 2019.
- Lin M, et al. Reinforcement learning-based model predictive control for discrete-time systems. IEEE Trans Neural Netw Learn Syst. 2023;35:3312–3324. https://doi.org/10.1109/TNNLS.2022.3140110
- Huang Z, et al. Survey on AI-driven digital twins in Industry 4.0. Sensors. 2021;21:6340. https://doi.org/10.3390/s21196340
- Wang Y, et al. Structural health monitoring of oil and gas pipelines. Ocean Eng. 2024;308:118293. https://doi.org/10.1016/j.oceaneng.2024.118293
- Khisty VH. SCADA systems in oil and gas: Driving innovation and efficiency. Int J Res Appl Sci Eng Technol. 2024;12:96–107.
- Ma Z, Hao Z, Zhao Z. Energy-saving scheduling algorithm of wireless monitoring sensors. Energy Inform. 2024;7:104. https://doi.org/10.1186/s42162-024-00264-4
- Aba EN, et al. Petroleum pipeline monitoring using IoT platform. SN Appl Sci. 2021;3:180. https://doi.org/10.1007/s42452-021-04180-5
- Gulzar Q, Mustafa K. Cyber-attack detection in industrial control systems. Sci Rep. 2025;15:26575. https://doi.org/10.1038/s41598-025-26575-0
- Bloemheuvel S, et al. Graph construction for spatiotemporal data in GNNs. Int J Data Sci Anal. 2024;18:157–174. https://doi.org/10.1007/s41060-024-00423-7
- Li Z, et al. Fourier neural operator for parametric PDEs. arXiv. 2020.
- Yu B, Yin H, Zhu Z. Spatio-temporal graph convolutional networks. arXiv. 2017.
- Wu H, et al. Review of digital twins across processes. Sensors. 2023;23:8306. https://doi.org/10.3390/s23198306
- Xu Q, Ali S, Yue T. Digital twin-based anomaly detection. ACM Trans Softw Eng Methodol. 2023;32:1867–1878. https://doi.org/10.1145/3583555
- Ogbodo CO, et al. Adaptive sensor steering using reinforcement learning. Proc R Soc A. 2026;482:2329.
- Tao F, Qi Q, Liu A, Kusiak A. Data-driven smart manufacturing. J Manuf Syst. 2018;48:157–169. https://doi.org/10.1016/j.jmsy.2018.01.006
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.