Cette étude développe un système MPPT basé sur un réseau de neurones artificiels (ANN) assisté par un stockage par batterie pour une station de recharge autonome de véhicules électriques alimentée par un système photovoltaïque bifacial. De plus, l'algorithme d'optimisation par le Secrétaire (SBOA) optimise les paramètres du convertisseur DC–DC, du filtre et du contrôleur PI afin de minimiser la distorsion harmonique totale (THD) et l'écart de tension du bus DC.
Article de recherche
Conception d'un convertisseur CC-CC pour une station de recharge de véhicules électriques autonome alimentée par PV bifacial utilisant l'algorithme d'optimisation Secretary Bird
Dans cet article
Résumé
Résumé
En réponse à l'accent croissant mis sur la mobilité durable, cette étude présente un système de recharge de véhicules électriques (VE) basé sur des énergies renouvelables intégrant un stockage d'énergie par batterie en station (BES). Le système utilise un ensemble photovoltaïque (PV) bifacial associé à un schéma de suivi du point de puissance maximale assisté par un réseau de neurones artificiel (ANN). De plus, l'algorithme d'optimisation inspiré du Secrétaire oiseau (SBOA) est utilisé pour optimiser les paramètres du convertisseur DC–DC, du filtre et du régulateur PI afin de minimiser le taux de distorsion harmonique (THD) tout en maintenant une tension stable du bus continu. Cinq modèles de VE ont été évalués, dont un modèle utilisant une batterie au plomb-acide (BMW i3) et quatre modèles utilisant des batteries lithium-ion (Fiat 500e, Mercedes EQA 250, Volkswagen e-Golf et Hyundai Kona Electric). La configuration proposée de suivi du point de puissance maximale extrait l'énergie maximale du système PV bifacial tout en maintenant une tension de bus continu stable dans des conditions environnementales et de charge variables. La validation par des simulations sous MATLAB/Simulink dans trois scénarios de fonctionnement (éclairement = 800–1000 W/m2 ; température = 20–25 °C) démontre une efficacité de conversion élevée, des taux de distorsion harmonique de 2,85 %, 2,26 % et 2,23 %, ainsi qu'une gestion de puissance robuste adaptée aux stations de recharge de VE hors réseau.
Introduction
De nos jours, l'intégration de sources d'énergie renouvelables, principalement solaires, et de bornes de recharge pour véhicules électriques (VE) dans le réseau de distribution est essentielle. Toutefois, cette intégration entraîne des problèmes de qualité de puissance (PQ) et nécessite des techniques avancées de recherche du point de puissance maximale (MPPT) afin d'extraire efficacement l'énergie des sources renouvelables. En raison de la croissance rapide de l'adoption des véhicules électriques, il est devenu crucial de disposer d'une infrastructure de recharge rapide et fiable. L'utilisation de stations de recharge classiques raccordées au réseau entraîne des émissions de carbone, des surcharges et des problèmes de qualité de puissance (PQ). Par ailleurs, l'intégration des énergies renouvelables, comme l'énergie solaire, avec les véhicules électriques peut contribuer à réduire les émissions de carbone. Toutefois, le stockage par batteries est envisagé conjointement avec l'énergie solaire, car cette dernière est par nature intermittente. Les techniques de MPPT basées sur l'intelligence artificielle permettent d'obtenir une production solaire supérieure à celle des méthodes conventionnelles de perturbation-et-observation (P & O).
Un nouvel algorithme de contrôle par intégrateur généralisé du cinquième ordre amorti a été proposé pour les systèmes photovoltaïques connectés au réseau, afin de transférer précisément l'énergie solaire vers le réseau avec un facteur de puissance unitaire en utilisant l'optimisation basée sur la psychologie humaine1. Par ailleurs, une stratégie de contrôle optimal de type hill-climbing fondée sur l'apprentissage, renforcée par un filtre de Kalman adaptatif à valeur optimale-M, a été utilisée pour améliorer l'extraction de puissance du système photovoltaïque2. En revanche, un algorithme prédictif a été mis en œuvre pour gérer et réguler efficacement la puissance du système photovoltaïque intégré au microréseau. Le système est configuré avec une structure en deux étages en 3φ3.
Entre-temps, un nouveau capteur de tension basé sur une approche à faible consommation d'énergie a été mis au point afin d'extraire la puissance de sortie maximale d'un système photovoltaïque solaire raccordé à une station de recharge de véhicules électriques, en mettant l'accent sur l'efficacité et la rapidité 4. Toutefois, une nouvelle approche d'authentification de commandes a été conçue pour détecter les attaques par injection de données frauduleuses ciblant spécifiquement les signaux de commande centralisée de répartition économique du système5. De plus, une méthode avancée a été introduite pour générer des cartes de saillance à partir de configurations interconnectées de panneaux solaires et pour évaluer l'environnement afin de détecter la présence d'ombrage6. Une stratégie de contrôle a été proposée pour gérer efficacement les problèmes de qualité de puissance (PQ) dans un UPQC équipé d'un système de stockage d'énergie par bobine supraconductrice, en tenant compte en particulier de la charge provenant des stations de recharge de véhicules électriques7.
En outre, le module photovoltaïque bifacial pose un défi important à la viabilité financière du photovoltaïque. Alors que les méthodes de prévision de la performance des systèmes photovoltaïques monofaciaux sont bien établies, l'adaptation de ces modèles aux systèmes bifaciaux est encore en cours8,9. Par ailleurs, plusieurs études ont montré que la production d'énergie photovoltaïque bifaciale est influencée par des facteurs géométriques. Il est important de prendre en compte ces éléments lors de l'évaluation du fonctionnement des technologies bifaciales10,11,12,13,14,15. D'autre part, la méthode P & O et le MPPT basé sur l'intelligence artificielle ont été développés pour l'extraction de puissance photovoltaïque, ainsi que la conception de contrôleurs à l'aide de méthodes d'optimisation16,17,18. La modélisation et la simulation du photovoltaïque bifacial par rapport au photovoltaïque monofacial sont discutées en détail19. Entre-temps, des méthodes MPPT basées sur P & O et sur les réseaux de neurones artificiels (ANN) ont été proposées pour la conception de stations de recharge pour véhicules électriques20,21. La station de recharge pour véhicules électriques alimentée par l'énergie photovoltaïque a été conçue pour supporter divers modèles avec le MPPT P & O22. Ensuite, le comportement de l'oiseau secrétaire dans le cadre de sa survie, tel que la recherche et la chasse de proies, a été modélisé mathématiquement pour l'algorithme SBOA23. Un nouveau convertisseur continu-continu régulé par logique floue a été présenté pour la charge constante d'une habitation assistée par l'énergie solaire24. Le schéma de commande directe du flux et du couple a intégré la logique floue afin de répondre à la demande de couple du véhicule et d'optimiser les performances de fonctionnement25.
En outre, une analyse complète des tendances émergentes a été menée, notamment la technologie de recharge véhiculaire vers le réseau (V2G) et les systèmes de gestion de l'énergie contrôlés par intelligence artificielle, ainsi que le rôle des sources renouvelables dans les opérations de véhicules électriques adaptées au réseau26. De plus, une nouvelle méthode a été mise au point pour traiter les incertitudes liées à la production d'énergie renouvelable, au comportement de recharge des véhicules électriques et aux prix du marché27. Toutefois, les principales différences entre les véhicules électriques et les véhicules électriques autonomes partagés (SAEV) dans le cadre de la technologie V2G ont été discutées, mettant en lumière la méthode novatrice des SAEV, dotée de caractéristiques distinctes, qui renforce leur rôle dans l'intégration V2G28.
Plusieurs études ont été menées sur des stations de recharge de véhicules électriques (VE) connectées au réseau et alimentées par des panneaux photovoltaïques (PV) monofaciaux, en utilisant des méthodes conventionnelles de recherche du point de puissance maximale (MPPT), telles que la méthode P & O (répertoriée dans Tableau 1), I & C, le flou (Fuzzy) et les méthodes d'optimisation métaheuristiques. Ces travaux se sont concentrés soit sur le système d'extraction de puissance photovoltaïque, soit sur le choix des paramètres du contrôleur. Toutefois, seuls quelques systèmes photovoltaïques monofaciaux intégrant une méthode MPPT basée sur l'intelligence artificielle (IA) et un choix optimal des paramètres des convertisseurs DC-DC, des filtres et des gains de contrôle PI, le tout dans un cadre unique, sont disponibles pour maintenir la stabilité de la tension du bus continu et réduire le taux de distorsion harmonique (THD). Ce manque dans la littérature motive donc le développement d'une méthode MPPT basée sur un réseau de neurones artificiels (ANN) pour des panneaux PV bifaciaux, ainsi que l'optimisation des contrôleurs des convertisseurs et des filtres afin d'améliorer la qualité de puissance (PQ) dans une station de recharge de véhicules électriques autonome fonctionnant dans des conditions dynamiques. Cette étude présente une architecture de recharge autonome à base de panneaux PV bifaciaux intégrée à un contrôleur MPPT piloté par un réseau de neurones artificiels, conçue pour des stations de recharge de véhicules électriques situées le long des autoroutes. Le système est configuré pour charger cinq types de batteries de véhicules électriques22, incluant quatre modèles à base de lithium-ion : Hyundai Kona Electric, Volkswagen e-Golf, Fiat 500e, Mercedes EQA 250 et BMW i3, ainsi qu'une configuration au plomb-acide, appuyée par un module de stockage auxiliaire qui garantit un fonctionnement stable sous des conditions solaires variables.
Les principales contributions du travail proposé peuvent être mentionnées comme suit : (1) Mise au point d'une configuration photovoltaïque bifaciale assistée par un BES fonctionnant en mode isolé pour fournir de l'énergie à plusieurs véhicules électriques et à une demande alternative au niveau de la station, grâce à des interfaces DC/AC coordonnées. Le photovoltaïque bifacial capte davantage d'énergie provenant des surfaces avant et arrière par rapport au photovoltaïque monofacial. (2) Mise en œuvre d'un algorithme MPPT basé sur un réseau de neurones artificiels (ANN) qui régule de manière adaptative le rapport cyclique du convertisseur élévateur afin d'extraire la puissance solaire maximale disponible. (3) Optimisation des paramètres du convertisseur DC-DC, des valeurs R L du filtre et des gains du régulateur PI à l'aide de l'algorithme d'optimisation du volatile secrétaire (Secretary Bird Optimization Algorithm, SBOA), visant une faible distorsion harmonique totale (THD) et une tension stable du bus continu lors de variations de l'irradiance et de la température. (4) Validation à travers trois scénarios de fonctionnement impliquant des conditions environnementales et de charge variables afin d'évaluer la robustesse du contrôleur et l'efficacité du système.
Protocole
Dans cette recherche, un système autonome de recharge de véhicules électriques (VE) alimenté par un système photovoltaïque bifacial et un stockage d'énergie par batterie (BESS) est développé, comme illustré dans la Figure 1, en utilisant une méthode MPPT commandée par un réseau de neurones artificiels (ANN). Un circuit équivalent à une seule diode est utilisé pour modéliser le champ photovoltaïque bifacial, en tenant compte de la température, de la résistance série, de la résistance shunt, de l'irradiance solaire et de l'irradiance côté arrière. La sortie du champ photovoltaïque est acheminée vers la station de recharge de VE via un convertisseur élévateur continu-continu (DC–DC), tandis que le BESS assure la régulation de la tension du bus continu. L'algorithme d'optimisation inspiré du comportement du secrétaire (Secretary Bird Optimization Algorithm, SBOA) est utilisé pour optimiser les gains du régulateur PI ainsi que les paramètres du filtre. La modélisation des composants du système et la méthodologie proposée sont décrites dans les sous-sections suivantes.
Modélisation des composants
1. Système photovoltaïque bifacial
Les modules photovoltaïques permettent d'atteindre le courant et la tension de sortie requis. Dans la présente étude, deux modules photovoltaïques monofaciaux ont été utilisés pour simuler les caractéristiques de production d'énergie de panneaux bifaciaux dans différentes conditions d'albédo de surface9. Le gain bifacial du rayonnement BGg est déterminé par l'équation (1)
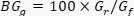 (1)
Ici, l'irradiation frontale est Gf, et l'éclairement arrière est Gr. Le courant maximal photovoltaïque bifacial est Imp, et la tension est Vmp. Enfin, la production de sortie du système bifacial avec le nombre choisi de modules en série Ns et en parallèle Np est donnée par l'équation (2). La commande du photovoltaïque est indiquée dans la Figure 2
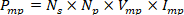 (2)
2. Système de stockage par batterie (SSB)
Les batteries constituent un moyen essentiel de stockage de l'énergie électrique18. Cette étude utilise des batteries au lithium-ion comme système de stockage d'énergie. Parmi les options de batteries rechargeables disponibles, ce travail se concentre sur les batteries au lithium-ion, considérées comme optimales pour les véhicules électriques en raison de leur efficacité et de leur densité énergétique. Les équations (3) et (4) décrivent la batterie au lithium-ion avec des contraintes.
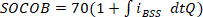 (3)
Les caractéristiques du panneau photovoltaïque, de la batterie de stockage et du convertisseur sont résumées dans le Tableau 2, tandis que le Tableau 3 présente la répartition du flux de puissance entre le champ photovoltaïque, l'unité de stockage d'énergie et les charges connectées.
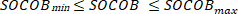 (4)
3. Convertisseur CC – CA
L'onduleur à point neutre calé (NPC) est largement utilisé dans les systèmes modernes de conversion d'énergie pour les énergies renouvelables. Par rapport à la structure classique à deux niveaux, la configuration NPC offre une distorsion harmonique totale (THD) réduite, une interférence électromagnétique plus faible et une contrainte de tension moindre sur les dispositifs semi-conducteurs. Le bus continu de cette topologie est divisé en trois niveaux de potentiel +Vdc/2, 0 et -Vdc/2, grâce à des condensateurs appariés et des diodes de calage formant le point neutre. En contrôlant de manière appropriée la commutation, l'onduleur génère trois états de tension discrets aux bornes de sortie, améliorant ainsi la qualité de l'onde et l'efficacité de la conversion d'énergie. Le point neutre du bus continu dans un onduleur NPC joue un rôle clé dans l'équilibrage des tensions des condensateurs et le bon fonctionnement de l'onduleur. Le schéma de commande de l'onduleur est illustré dans Figure 3.
4. Convertisseur élévateur CC-CC
Les convertisseurs DC-DC élèvent la tension d'entrée continue à une tension de sortie plus élevée en contrôlant le cycle de service d'un dispositif de commutation à haute fréquence tout en maintenant l'efficacité. Il existe deux modes de fonctionnement. Pendant l'état ON, la diode est polarisée en inverse, et la source d'entrée fournit de l'énergie à l'inductance, qui la stocke sous forme de champ magnétique, tandis que le condensateur de sortie alimente la charge. Pendant l'état OFF, la diode devient polarisée en direct. L'énergie stockée dans l'inductance est alors libérée à travers la diode vers le condensateur connecté en sortie et vers la charge, se combinant avec la source d'entrée pour produire une tension de sortie supérieure à la tension d'entrée. En faisant varier le cycle de service du PWM, la tension de sortie du convertisseur varie selon la relation  , où D représente le cycle de service. Ce dispositif est utilisé dans les systèmes solaires, les piles à combustible, les véhicules électriques et les systèmes de stockage.
Schéma de commande ANN pour le MPPT
Dans ce travail, un MPPT basé sur un réseau de neurones artificiels (ANN) est sélectionné afin de collecter la puissance maximale générée par le système solaire17. Les ensembles de données d'irradiation et de température utilisés pour l'apprentissage du réseau ANN ont été générés sous MATLAB/Simulink dans des conditions environnementales variables, correspondant à des niveaux d'irradiance solaire de 800 à 1000 W/m2 et à des plages de température de 20 à 25 °C, avec un rapport cyclique (D). Le réseau ANN est entraîné pour minimiser l'erreur quadratique moyenne (MSE) entre les sorties obtenues et celles requises (Op,  ) afin d'extraire la puissance maximale du système photovoltaïque bifacial. Ici, l'irradiation solaire et la température sont utilisées comme entrées du réseau ANN, tandis que le rapport cyclique constitue la sortie permettant de commander le convertisseur élévateur. La structure du modèle ANN développé pour le MPPT, présentée dans la Figure 4, est prise en compte dans cette étude. Le Tableau supplémentaire 1 présente les avantages et inconvénients de la méthode proposée par rapport à d'autres méthodes classiques.
Un réseau de neurones artificiels (ANN) se compose de trois couches principales : une couche de sortie (OPL), une couche d'entrée (IPL) et une couche cachée (HIL). Cela permet de transférer les données entre l'IPL et l'HIL. Ensuite, ces données sont produites par les poids des liens reliant l'IPL et l'HIL. Dans ce contexte, les calculs sont effectués avec un biais déterminé appliqué à la variable HIL, et les résultats obtenus sont accumulés dans la variable OPL. Ici, on choisit un ANN de type LMBP [17]. Les poids des connexions sont ajustés au cours de l'apprentissage en mesurant l'erreur afin d'atteindre la sortie cible. Le LMBP est utilisé pour entraîner les ANN avec l'erreur quadratique moyenne (MSE) comme fonction de performance. L'algorithme LMBP utilise les dérivées obtenues pour mettre à jour les poids, ce qui confère des propriétés d'apprentissage efficace et d'une convergence accélérée.
Chaque neurone dans un réseau de perceptron multicouche possède une fonction de sommation et une fonction d'activation. Cependant, il existe certains poids numériques (wpk) qui relient ces neurones entre les niveaux. Lorsque les entrées sont multipliées par les poids conformément à l'équation (5). La fonction sigmoïde non linéaire est considérée avec la minimisation de l'erreur quadratique moyenne donnée dans l'équation (6).
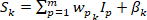 (5)
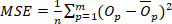 (6)
SBOA a optimisé les paramètres du filtre et de la commande du système proposé
De nos jours, les algorithmes métaheuristiques jouent un rôle clé dans la résolution de problèmes d'ingénierie. Figure 5 présente une classification des algorithmes. L'algorithme SBOA23 imite le comportement du SB pour survivre dans son habitat naturel. Les phases d'exploration et d'exploitation du comportement de chasse du serpentaire de Beaudouin sont modélisées dans l'algorithme SBOA. La phase d'exploration de l'algorithme imite le comportement du SB lorsqu'il attrape des serpents, tandis que sa phase d'exploitation reproduit son comportement d'esquive face à des prédateurs tels que les aigles. Le processus de résolution commence par la génération de valeurs aléatoires comprises dans leurs limites respectives pour chaque SB de la population, puis par le calcul de la valeur de la fonction objectif en exécutant le modèle Simulink, chaque valeur de SB étant traitée comme un paramètre de conception. En fonction de la valeur objectif, chaque SB modifie sa position afin de représenter une solution améliorée. La modélisation mathématique de l'algorithme SBOA est décrite ci-dessous :
Phase de préparation initiale
Tout d'abord, il est nécessaire d'identifier les solutions initiales qui ont été utilisées pour commencer la recherche d'une minimisation typique de la fonction objectif F(Y). Dans ce cas, la population aléatoire initiale Y = [Y1, Y2, ......YN] de SB est formée à partir de N solutions initiales. L'équation (7) initialise la population et Yi représente une solution.
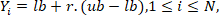 (7)
Les bornes inférieure et supérieure des variables de choix sont notées lb et ub. Dans [0, 1], r est un nombre aléatoire. N est la dimension du problème. En outre, la valeur d'ajustement de la solution Fi = F(Yi) est utilisée pour quantifier la qualité de Yi.
Stratégie de chasse des SB
Trouver, manger et attaquer la proie sont les trois phases principales de la chasse du SB. L'ensemble du processus de chasse a été divisé en trois intervalles de temps égaux : t < 1/3T, 1/3T < t < 2/3T et 2/3T < t < T. Ici, t représente l'itération courante et T le nombre maximal d'itérations. Ces intervalles correspondent aux trois phases de la prédation du SB : recherche, consommation et attaque de la proie. Ces divisions reposent sur les données biologiques relatives aux phases de chasse de l'oiseau et sur la durée de chaque phase. Par conséquent, chaque phase du SBOA est modélisée comme suit :
À la recherche de proies
Le SB doit chasser ses proies à distance sécurisée durant cette phase. Afin de recueillir des données suffisantes sur toute la zone de recherche, la première étape des algorithmes d'optimisation exige une exploration plus poussée. En utilisant les positions des deux autres SB comme guide, le SB peut examiner d'autres régions possibles. Afin d'augmenter davantage la diversité de l'algorithme, des processus de mutation différentielle sont donc introduits. Lorsque t est inférieur au tiers de T, l'équation (8) est utilisée pour mettre à jour la position de chaque individu. Il cherchera, consommera et attaquera les proies. Par conséquent, chaque phase de SBOA est modélisée comme suit :
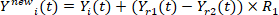 (8)
Où Yi(t) est la position actuelle du ième SB, Ynewi(t) donne la solution mise à jour, deux individus Yi(t) et Yr2(t) ont été choisis aléatoirement parmi la population existante. Un vecteur aléatoire, pour la stratégie de sélection des paramètres, R1 de dimension 1 × N est choisi aléatoirement dans l'intervalle [0, 1] afin d'assurer un équilibre efficace entre les phases d'exploitation et d'exploration. La solution mise à jour n'est prise en compte que si elle conduit à une amélioration de la valeur de l'objectif par rapport à la solution précédemment obtenue.
Consommation de proies
Le SB utilise une agilité vive et se déplace en planant autour du serpent après avoir repéré une proie potentielle. La patience de la proie sera exploitée pour abaisser sa garde, en l'observant et en l'attirant tandis qu'ils tournent l'un autour de l'autre. D'autres SB ajustent leur posture près de la proie. Ce comportement augmente considérablement les chances de succès de la chasse. L'équation (9) illustre comment le mouvement brownien (B) est utilisé pour simuler le déplacement aléatoire du SB lorsque 1/3 T < t < 2/3 T.
 (9)
Le B est implémenté dans MATLAB à l'aide de la distribution normale standard par le vecteur généré aléatoirement r(1,M). Les SB utilisent ensuite l'équation (10) pour mettre à jour leurs positions.
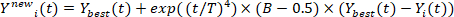 (10)
Où Ybest(t) est la meilleure solution et le facteur d'échelle exponentiel exp((t/T)4) est choisi pour augmenter la capacité d'exploitation à chaque itération.
Attaque des proies
Après une consommation continue, la victime épuisera son énergie. Les oiseaux-serpents devraient lancer l'assaut maintenant. Ici, différentes méthodes d'attaque, telles que des pas incessants ou des bonds longs et sporadiques sur une courte période, sont simulées à l'aide de la technique du vol de Lévy. Les caractéristiques sont décrites par les équations (11) et (12). Les options candidates se situent actuellement près de la réponse optimale, car les oiseaux-serpents s'approchent rapidement de leur proie. Ce plan sera mis en œuvre lorsque t > 2/3T.
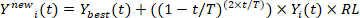 (11)
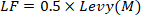 (12)
Où LF représente la stratégie de marche de Lévy et 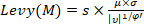 , avec s = 0,01 et φ = 1,5, des valeurs fixes. μ et υ sont des valeurs arbitraires comprises dans [0, 1]. Ici, τ désigne la fonction gamma et η = 0,5 ; le facteur de pondération 0,5 a été adopté, comme proposé dans la formulation initiale de SBOA, afin de réguler la taille du pas et de maintenir un équilibre entre de grands sauts exploratoires et un affinement local. Tableau 4 présente les valeurs utilisées pour le RNA et l'algorithme SB dans le système développé.
Stratégie d'échappement pour SB
Lorsqu'ils chassent d'autres proies dans la nature, les SB risquent d'être chassés eux-mêmes. Les aigles, les faucons, les renards et les chacals sont leurs principaux adversaires auxquels ils doivent faire face. Ils doivent utiliser une variété de techniques d'évasion pour se protéger, eux ou leurs proies, lorsqu'ils perçoivent un danger. Cet algorithme simule les méthodes de fuite en modélisant les modes de déplacement (D2) et le camouflage (D1). Face à des adversaires, les oiseaux-serpents s'intègrent d'abord à leur environnement pour rester en sécurité. Ici, les oiseaux-serpents s'efforcent d'éviter les optima locaux dans les algorithmes en mettant à jour leurs positions autour de la proie (l'individu le meilleur). Ils utiliseront des tactiques de vol ou de course rapide pour rester en sécurité s'ils ne parviennent pas à échapper à l'ennemi. À titre de référence, un individu aléatoire Yrand est choisi comme chef afin d'éviter d'être limité à un optimum local. Les équations (13) et (14) sont utilisées par les oiseaux-serpents pour mettre à jour leurs positions. Le diagramme de flux de l'algorithme SBOA est présenté dans Figure 6.
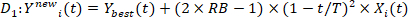 (13)
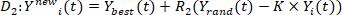 (14)
Représentation des variables de conception
Les variables du problème dans cette étude comprennent les paramètres de conception, tels que les gains du régulateur PI des convertisseurs DC-DC, ainsi que les résistances et inductances des filtres et des convertisseurs. L'équation (15) donne la représentation des variables de commande. Les bornes des paramètres de commande sont indiquées dans le Tableau supplémentaire 2.
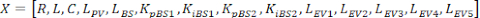 (15)
Fonction de fitness (FF)
La minimisation de THD est choisie comme fonction objective (Obj) dans cette étude. La valeur maximale de FF correspond à la valeur minimale de Obj, donnée par les équations (16) et (17).
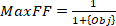 (16)
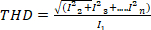 (17)
Résultats
Le système photovoltaïque bifacial autonome proposé avec un dispositif MPPT basé sur un réseau de neurones artificiels (ANNC) pour une station de recharge de véhicules électriques a été conçu dans Simulink/Matlab 2022b et exécuté sur un processeur Intel Core i7 avec 16 Go de RAM. Les caractéristiques sélectionnées du système et des charges de véhicules électriques sont indiquées dans le Tableau 2 et le Tableau supplémentaire 3. Dans cette étude, trois cas énumérés dans le Tableau 5, combinant différentes valeurs d'irradiation solaire (G), de température (T), de charges alternatives et cinq véhicules électriques de modèles et puissances variés, sont utilisés pour illustrer les performances du système. Ce travail se concentre principalement sur l'amélioration des performances d'un système autonome de recharge de véhicules électriques sans connexion au réseau, en utilisant un réseau de neurones artificiels afin de maximiser l'extraction de puissance à partir d'un système photovoltaïque soutenu par un stockage par batterie, tout en réduisant la distorsion harmonique totale (THD).
Dans le cas 1, pour le système développé, des irradiations et températures standard ont été considérées pour le nombre sélectionné de modules connectés en série et en parallèle aux extrémités avant et arrière du système photovoltaïque bifacial, avec des véhicules électriques (VE) et une charge alternative (CA) basée sur une station. Ici, la tension, le courant et la puissance solaires générés par le système MPPT entraîné par un réseau de neurones artificiels (ANN) proposé sont utilisés pour alimenter la charge Figure 7A. Par ailleurs, la répartition efficace de la puissance, comme indiqué dans Figure 7B, entre le photovoltaïque, la batterie de stockage, la charge stationnaire en courant alternatif et les charges des véhicules électriques, est réalisée conformément au scénario du Tableau 3. À 0,7 seconde, les véhicules électriques sont en mode de charge, agissant comme une charge en parallèle avec la charge de puissance active de la station. Ici, la puissance photovoltaïque est suffisante pour couvrir la demande ; par conséquent, la batterie de stockage se trouve dans un état idéal. En revanche, à 1,2 seconde, les charges VE et CA prélèvent de l’énergie à la fois du photovoltaïque et du système de stockage par batterie (en décharge), car la puissance solaire seule n’est pas suffisante pour satisfaire la demande. Ensuite, l’état de charge des batteries des véhicules électriques (mode de charge) et des batteries de stockage (mode de décharge), comme illustré en 7(c), fournit une analyse claire du fonctionnement de la batterie de stockage lors des pics de demande. Il est évident que le système parvient à maintenir une tension stable du bus continu à 470 V, avec des écarts et des dépassements réduits. De plus, Figure 7D montre que le filtre optimisé par SBOA minimise les imperfections de forme d’onde au niveau du PCC et réduit la distorsion harmonique totale du courant (THD) à 2,85 % en présence d’un véhicule électrique et d’une charge de puissance active.
Dans le cas 2, pour le nombre sélectionné de chaînes en série et en parallèle et pour les caractéristiques spécifiées sous irradiation variable, la tension, le courant et la puissance photovoltaïques sont présentés dans la Figure 8A. Ici, les charges du véhicule électrique (EV), combinées à un pont redresseur non linéaire, sont considérées comme une charge système. Par ailleurs, l'excédent de puissance photovoltaïque généré dans la Figure 8B , après avoir satisfait la charge, est fourni à la batterie de stockage pour la recharger. Toutefois, le SOCB des systèmes de batterie et des véhicules électriques est indiqué dans la Figure 8C et fonctionne conformément à la gestion de l'énergie. Il est également évident que le système proposé réduit efficacement les écarts de tension du bus continu lors des variations de charge et d'irradiation. Le filtre optimisé par SBOA réduit les imperfections du courant et abaisse la THD aux normes IEEE.
Dans le cas 3, avec irradiation et température variables, la tension, le courant et la puissance maximales du panneau photovoltaïque étaient similaires à celles du cas 2 (Figure 9A). En plus des charges du VE, le pont redresseur et la charge de puissance active, agissant simultanément, ont été pris en compte comme charge de la station de base. De plus, Figure 9B montre que la batterie de stockage est en charge, car la puissance du système photovoltaïque dépasse la demande de charge. Figure 9C illustre l'état de charge des systèmes de batterie des VÉ et du stockage. Il est également évident que le système proposé assure efficacement l'équilibrage de la tension du bus continu malgré les variations de charge, d'irradiation et de température. La méthode proposée présente des valeurs de THD et de MSE nettement inférieures à celles des autres méthodes disponibles dans la littérature, Tableau 6, ainsi qu'un temps de calcul réduit. Il est également clair que la méthode développée offre une efficacité de performance élevée et un taux de réussite nettement supérieur.
Disponibilité des données :
Les jeux de données utilisés et/ou analysés au cours de la présente étude sont disponibles à l'adresse suivante : https://doi.org/10.6084/m9.figshare.32894939
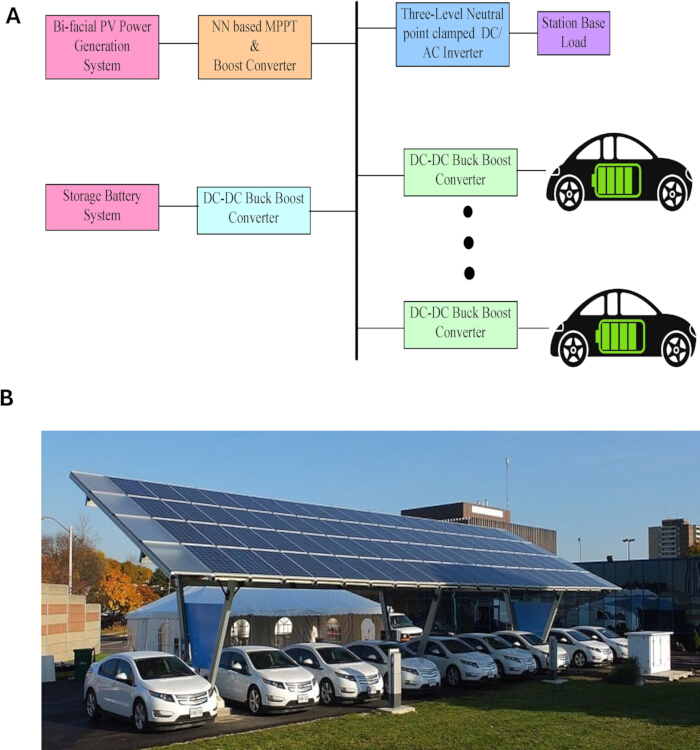
Figure 1. Station de recharge pour véhicules électriques alimentée par un système photovoltaïque bifacial autonome. (A) Schéma bloc du système de recharge pour véhicules électriques (VE) alimenté par un système photovoltaïque (PV) bifacial autonome proposé, montrant l'unité de production photovoltaïque, le système de stockage d'énergie par batterie (BESS), les convertisseurs CC-CC, l'onduleur, la charge alternative de la station et les unités de recharge des VE. (B) Image représentative d'une station de recharge pour véhicules électriques alimentée par un système photovoltaïque. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
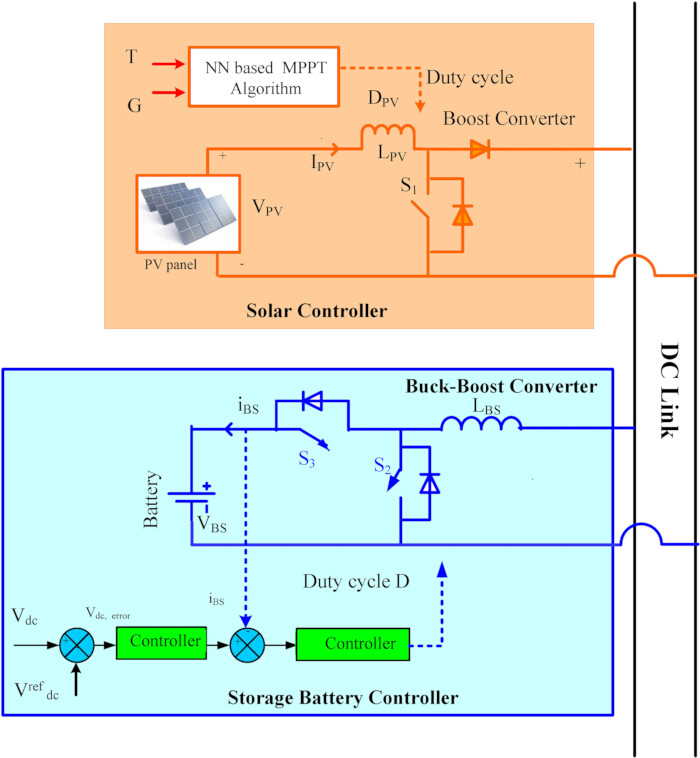
Figure 2. Système de contrôle pour le panneau photovoltaïque bifacial et le système de stockage d'énergie par batterie. Architecture de contrôle du panneau photovoltaïque bifacial avec un suivi du point de puissance maximale (MPPT) basé sur un réseau de neurones artificiels (ANN) et du système de stockage d'énergie par batterie (BESS). Le panneau supérieur montre le convertisseur élévateur commandé par un réseau de neurones artificiels pour l'extraction de la puissance photovoltaïque, tandis que le panneau inférieur illustre le convertisseur abaisseur-élévateur et le contrôleur de batterie utilisés pour la régulation de la tension du bus continu. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
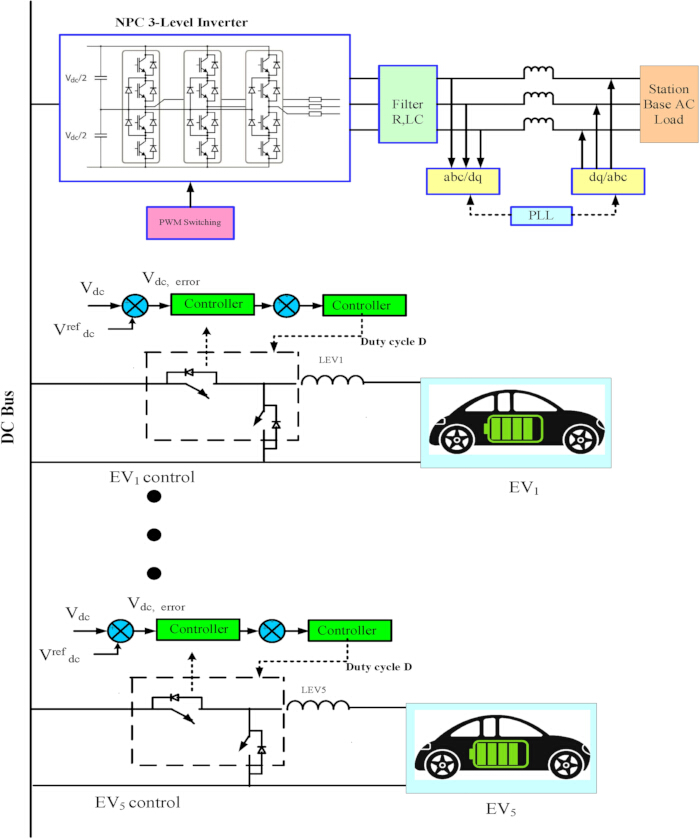
Figure 3. Système de commande pour l'onduleur, la charge CA de la station et les unités de charge de véhicules électriques. Architecture de commande de l'onduleur à trois niveaux à point neutre calé alimentant la charge CA de la station et plusieurs unités de charge de véhicules électriques. La figure illustre également la stratégie de commande de l'onduleur, la configuration du filtre, la boucle à verrouillage de phase (PLL) et la commande individuelle des convertisseurs DC–DC pour la charge des véhicules électriques. Veuillez cliquer ici pour afficher une version agrandie de cette figure.
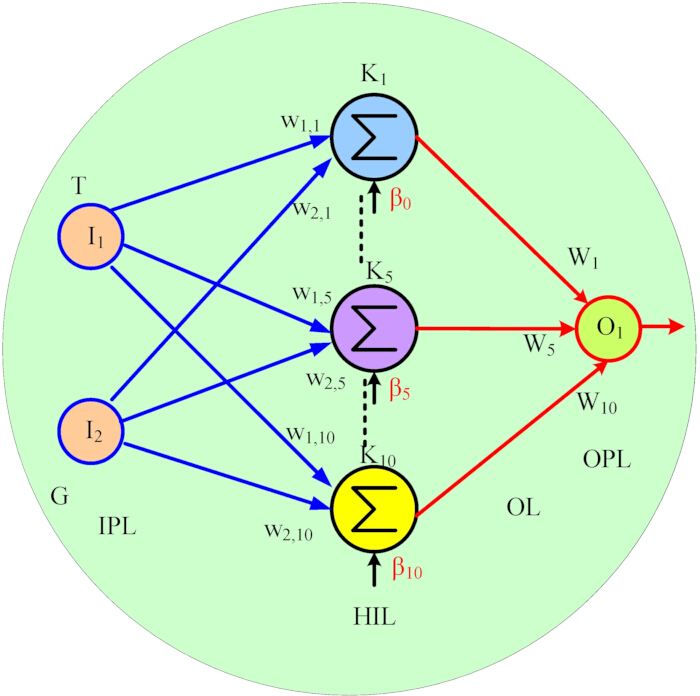
Figure 4. Architecture d’un réseau neuronal artificiel pour le suivi du point de puissance maximale. Une architecture de réseau neuronal artificiel (RNA) est utilisée pour le suivi du point de puissance maximale (MPPT). L'irradiance solaire (G) et la température (T) sont fournies comme entrées à la couche cachée, et le réseau génère la sortie utilisée pour déterminer le point de fonctionnement permettant une extraction maximale de puissance. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
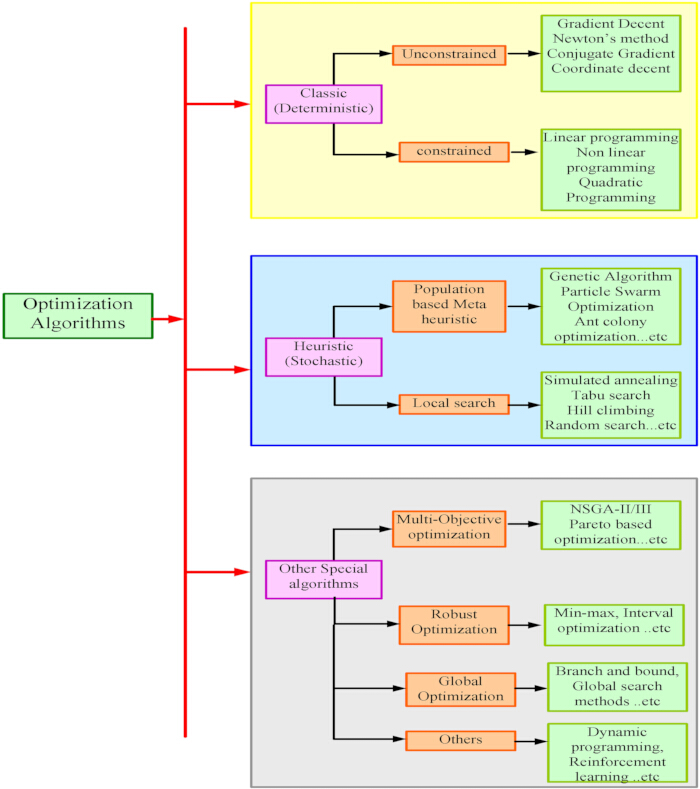
Figure 5. Classification des algorithmes d'optimisation. Classification des algorithmes d'optimisation en approches déterministes, métaheuristiques et autres méthodes spécialisées, accompagnée d'exemples représentatifs pour chaque catégorie. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
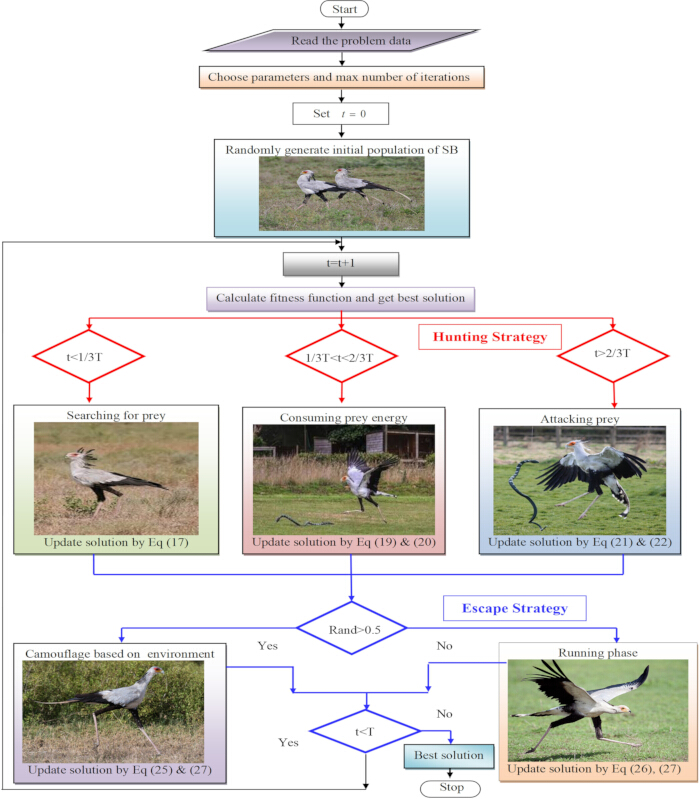
Figure 6. Organigramme de l'algorithme d'optimisation du serpentaire (SBOA). Organigramme illustrant la procédure d'optimisation SBOA, incluant l'initialisation de la population, l'évaluation de la fonction d'adaptation, la stratégie de chasse (recherche, consommation et attaque des proies), la stratégie d'évasion, la mise à jour de la solution et la convergence vers la solution optimale. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
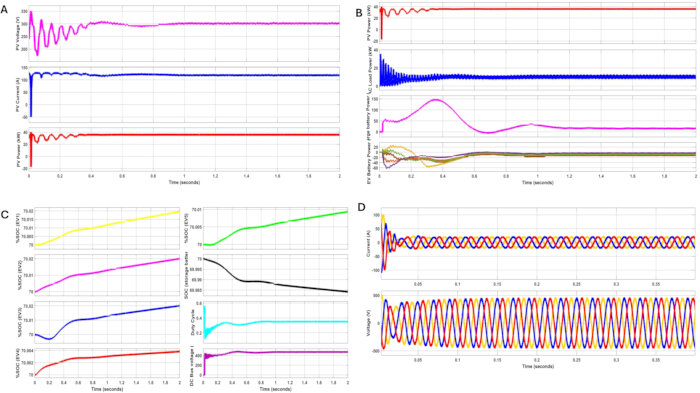
Figure 7. Résultats de la simulation pour le cas 1. (A) Tension, courant et puissance de sortie du panneau photovoltaïque (PV) dans des conditions de fonctionnement standard. (B) Répartition de la puissance entre le champ photovoltaïque, la charge alternative (CA) de la station, le système de stockage d'énergie par batterie et les charges du véhicule électrique (VE). (C) État de charge (SOC) des batteries du véhicule électrique et de la batterie de stockage, ainsi que le cycle de fonctionnement et la tension du bus continu. (D) Formes d'onde du courant et de la tension triphasés au point de couplage commun (PCC). Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
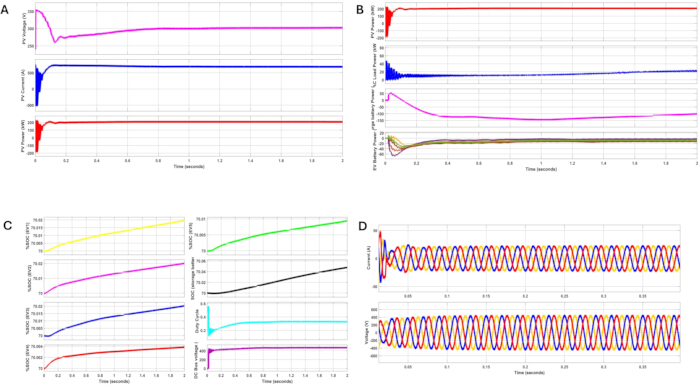
Figure 8. Résultats de la simulation pour le cas 2. (A) Tension, courant et puissance de sortie du panneau photovoltaïque (PV) dans des conditions d'irradiance variables. (B) Répartition de la puissance entre le champ photovoltaïque, la charge alternative (AC) de la station, le système de stockage d'énergie par batterie et les charges du véhicule électrique (EV). (C) État de charge (SOC) des batteries du véhicule électrique et de la batterie de stockage, ainsi que le cycle de fonctionnement et la tension du bus continu (DC). (D) Formes d'onde de courant et de tension triphasées au point de couplage commun (PCC). Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
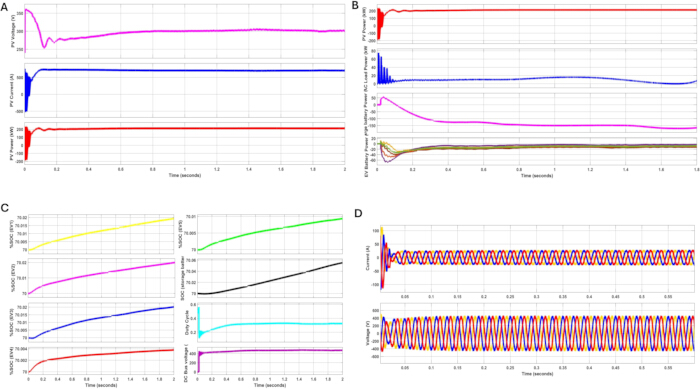
Figure 9. Résultats de la simulation pour le cas 3. (A) Tension, courant et puissance de sortie du panneau photovoltaïque (PV) sous des conditions variables d'irradiation et de température. (B) Répartition de la puissance entre le champ photovoltaïque, la charge alternative (AC) de la station, le système de stockage d'énergie par batterie et les charges du véhicule électrique (EV). (C) État de charge (SOC) des batteries du véhicule électrique et de la batterie de stockage, ainsi que le cycle de fonctionnement et la tension du bus continu (DC). (D) Formes d'onde de courant et de tension triphasées au point de couplage commun (PCC). Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
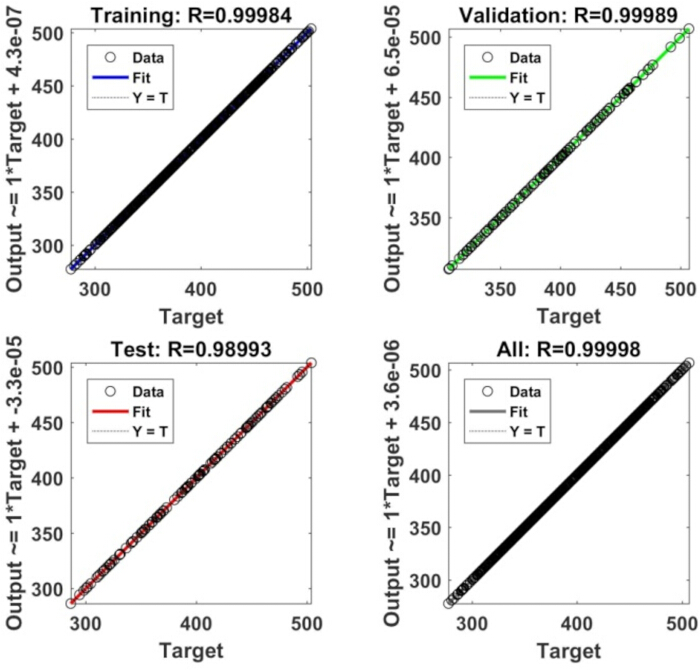
Figure 10. Performance de la régression par réseau de neurones artificiels. Analyse de régression du modèle de réseau de neurones artificiels pour les ensembles de données d'apprentissage, de validation, de test et combinés, illustrant l'accord entre les valeurs prédites et les valeurs cibles. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
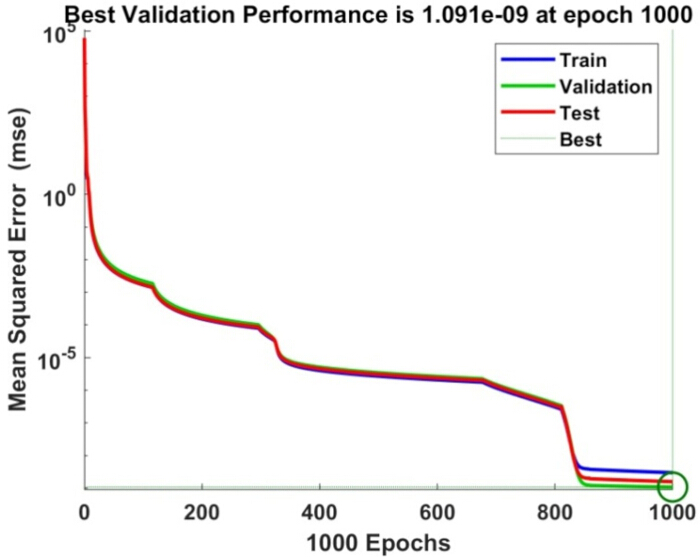
Figure 11. Performance de validation du RNA. Performance de l'erreur quadratique moyenne (MSE) du RNA durant l'entraînement, la validation et les tests, illustrant la convergence au fil des époques successives d'entraînement. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
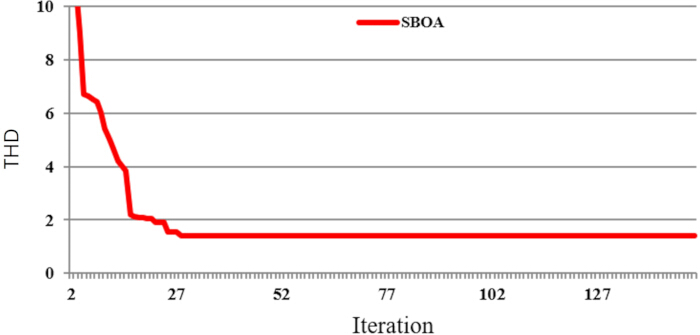
Figure 12. Caractéristiques de convergence de l'algorithme d'optimisation du Secrétaire-oiseau. Profil de convergence de l'algorithme SBOA montrant la réduction de la distorsion harmonique totale (THD) avec l'augmentation du nombre d'itérations d'optimisation pour le cas 1. Veuillez cliquer ici pour afficher une version agrandie de cette figure.
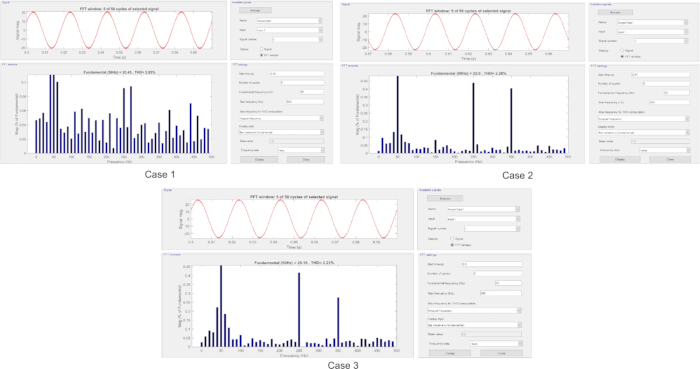
Figure 13. Analyse par transformée de Fourier rapide des harmoniques de courant. Spectres de la transformée de Fourier rapide (FFT) du courant de sortie pour les trois cas de simulation. Les panneaux correspondent aux spectres harmoniques obtenus pour le cas 1 (en haut à gauche), le cas 2 (en haut à droite) et le cas 3 (en bas), illustrant le taux de distorsion harmonique (THD) atteint dans chaque condition de fonctionnement. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
| Source intégré | THD (%) | Efficacité (%) | MPPT/ | Équilibrage de la tension du bus continu | Algorithme d'optimisation | Condition réseau/îlot | Émissions de carbone | Référence |
| Technique de contrôle | ||||||||
| PV & Batterie | bon | Moyenne | P&O | Bon | Ligue de football | Réseau | Élevées | Srilakshmi et al.16 |
| PV | Moyen | Bonne | Fuzzy-SMC | Moyen | -- | Réseau | Élevées | Srilakshmi et al.17 |
| PV & Batterie | bon | Moyenne | P&O | Bon | Ligue de football | Réseau | Élevées | Srilakshmi et al.18 |
| PV | - | - | P&O | - | - | îlot | Faibles | Dineshraj et al.20 |
| PV | - | - | ANN | - | - | réseau | Élevées | Rashid et al.21 |
| PV bifacial & Batterie | Excellent | Excellent | ANN | Excellent | Oiseau-secrétaire | Îlot | Faibles | Proposé |
Tableau 1 : Comparaison des méthodes précédentes de recharge de véhicules électriques par énergie photovoltaïque. Comparaison des études antérieures selon les sources d'énergie intégrées, les techniques de recherche du point de puissance maximale (MPPT) ou de commande, les méthodes d'optimisation, la qualité de l'énergie, le mode de fonctionnement et les émissions de carbone.
| Système | Paramètre/Valeur |
| PV | Puissance nominale = 228,735 W |
| Tension maximale = 29,9 V | |
| Courant de court-circuit = 8,18 A | |
| Tension en circuit ouvert = 37,1 V, coefficient de température de tension β = -0,361 | |
| Courant maximal = 7,65 A, coefficient de température du courant α = 0,102 | |
| Coefficients d'albédo = 0,2, facteur bifacial = 0,1, angle d'inclinaison = 120c | |
| Éclairement standard W/m2 = Gs= 1000 W/m2 ; Gr = 100 | |
| Température standard en degrés Ts = 25 | |
| Nombre de chaînes en série/parallèle Ns = 10/7, hauteur au-dessus du sol = 1 m | |
| Batterie de stockage au plomb-acide | Capacité nominale = 400 Ah |
| Tension nominale = 300 V | |
| Initialisation du SOC = 30 %, limites de charge/décharge = 30, 70 | |
| Tension de coupure = 225 V | |
| Tension de charge complète = -326 V | |
| Convertisseur CC-CC | Puissance = 3,202e4, contrainte = 476 V |
| Tension d'entrée = 299 V | |
| Fréquence de commutation = 10 kH | |
| Tension de sortie = 479 V | |
| Rapport cyclique = 0,375 | |
| Puissance du convertisseur CC-CA | Stratégie MLI = MLI sinusoïdale |
| Paramètres du filtre optimisés ; R = 0,002789 ohm, L = 88706 mH | |
| Indice de modulation = 0,8 | |
| Temps d'échantillonnage utilisé en simulation = 100 µs | |
| Capacitance CC : 524,43 μF ; tension CC = 470 V |
Tableau 2 : Spécifications électriques du système photovoltaïque bifacial, du système de stockage d'énergie par batterie et des convertisseurs de puissance. Caractéristiques électriques et paramètres de fonctionnement du champ photovoltaïque, du système de stockage d'énergie par batterie (SSEB), du convertisseur CC–CC et de l'onduleur CC–CA utilisés dans le modèle proposé
| Si condition | Alors action |
| Scénario-1 : La production photovoltaïque est nulle | La batterie de stockage fournira de l'énergie au VE et à la charge CA. |
| Scénario-2 : Équilibre entre la puissance photovoltaïque et la demande de charge | Le photovoltaïque alimente le VE et la charge CA |
| Scénario-3 : La production photovoltaïque est inférieure à la demande du VE et de la charge CA | La puissance manquante sera fournie par la batterie jusqu'à ce qu'elle atteigne la limite inférieure du SOCOB min. |
| Scénario-4 : La puissance générée par le photovoltaïque est supérieure à la puissance requise par le VE et la charge CA | L'excès de puissance photovoltaïque est utilisé pour charger la batterie jusqu'à ce qu'elle atteigne la limite maximale du SOCOB. |
Tableau 3 : Stratégie de gestion de l'énergie pour le système de charge de VE proposé. Scénarios de fonctionnement décrivant le flux d'énergie entre le champ photovoltaïque, le système de stockage d'énergie par batterie, les charges du véhicule électrique et la charge alternative de la station dans différentes conditions de fonctionnement.
| Système | Paramètre/Valeur |
| ANN | Nombre de neurones d'entrée = 2, neurones de sortie = 1, couche cachée = 1, neurones de la couche cachée = 10 |
| Fonction d'activation = Sigmoïde | |
| Taux d'apprentissage = 0,001, Époques = 1000, Échantillons = 1000 | |
| Répartition entraînement-validation = entraînement 70 %, validation 15 %, test 15 % | |
| Critère de convergence = stable, MSE = 1,091e-09 | |
| Normalisation = normalisation min-max entre 0 et 1 | |
| SBOA | Taille de la population = 30 agents de recherche |
| Nombre maximal d'itérations = 150 | |
| Initialisation de l'espace de recherche = Initialisation aléatoire des paramètres (organigramme) | |
| Dimension = Définie par les paramètres sélectionnés. | |
| Mouvement brownien = Distribution normale standard | |
| Critère d'arrêt = Nombre maximal d'itérations |
Tableau 4 : Paramètres du réseau de neurones artificiels (ANN) et de l'algorithme d'optimisation du Secrétaire oiseau (SBOA). Paramètres de configuration du réseau de neurones artificiels (ANN) et du SBOA utilisés pour l'optimisation du point de puissance maximale (MPPT) et du contrôleur.
| Conditions | Cas 1 | Cas 2 | Cas 3 |
| Irradiation standard de 1000 W/m² et température de 25 oC | ✓ | ||
| Changement d'irradiation de 1000 W/m² à 800 W/m² avec une température de 25 oC | ✓ | ||
| Changement d'irradiation de 1000 W/m² à 800 W/m² avec une température de 20 oC | ✓ | ||
| Np/Ns (45/10) | ✓ | ✓ | |
| Np/Ns (7/10) | ✓ | ||
| Régulation de la tension du bus continu | ✓ | ✓ | ✓ |
| Gestion de l'énergie | ✓ | ✓ | ✓ |
| Réduction de la DHT | ✓ | ✓ | ✓ |
| Charge stationnaire en courant alternatif Charge 1 : charge en puissance active | ✓ | ✓ | |
| Charge stationnaire en courant alternatif Charge 2 : charge par pont redresseur | ✓ | ✓ | |
| Charge 3 : VE1 à VE5 (voitures) | ✓ | ✓ | ✓ |
Tableau 5 : Cas de simulation évalués dans l'étude. Résumé des trois scénarios de simulation, incluant l'irradiation, la température, les conditions de charge et les critères d'évaluation.
| THD (%) | Rendement (%) | MSE | Temps de calcul (sec) | Taux de réussite | Référence |
| 3,33 | 96–98 | -- | 190 | -- | Srilakshmi et al.16 |
| 3,72 | 92–96 | -- | 130 | -- | Srilakshmi et al.17 |
| 3,43 | 96–98 | -- | 112 | -- | Srilakshmi et al.18 |
| - | - | -- | -- | -- | Dineshraj et al.20 |
| - | - | 2,07E-03 | -- | -- | Rashid et al.21 |
| 2,85 | >95 | 1,09E-09 | 92 | 97 % | Proposé |
Tableau 6 : Comparaison des performances avec les méthodes précédemment décrites. Comparaison de la méthode proposée avec des approches publiées en termes de distorsion harmonique totale (THD), d'efficacité, d'erreur quadratique moyenne (MSE), de temps de calcul et de taux de réussite.
Tableau supplémentaire 1. Comparaison des méthodes MPPT. Avantages et limites des méthodes MPPT conventionnelles et de l'approche MPPT proposée basée sur un réseau de neurones artificiels (ANN).Veuillez cliquer ici pour télécharger ce fichier.
Tableau supplémentaire 2. Bornes des variables d'optimisation. Bornes inférieures et supérieures des variables d'optimisation utilisées dans le processus d'optimisation SBOA.Veuillez cliquer ici pour télécharger ce fichier.
Tableau supplémentaire 3. Paramètres MATLAB/Simulink et spécifications de la charge du VE. Environnement de simulation, paramètres du solveur, paramètres d'exécution et spécifications électriques des charges de véhicules électriques.Veuillez cliquer ici pour télécharger ce fichier.
Tableau supplémentaire 4. Valeurs des paramètres optimisés par SBOA. Valeurs optimisées des paramètres du contrôleur, du filtre et du convertisseur obtenues à l’aide de l’algorithme d’optimisation par le comportement de recherche du secrétaire (Secretary Bird Optimization Algorithm) pour chaque cas de simulation.Veuillez cliquer ici pour télécharger ce fichier.
Tableau supplémentaire 5. Indicateurs de performance utilisés pour évaluer la régulation dynamique de la tension du bus à courant continu du contrôleur ANN–SBOA proposé dans les trois cas de simulation. Un temps de réponse plus faible, un dépassement plus faible, un nombre réduit d'itérations pour atteindre la convergence et un temps de calcul plus court indiquent une amélioration des performances du contrôleur.Veuillez cliquer ici pour télécharger ce fichier.
Discussion
Dans l'ensemble, les résultats indiquent que ce travail de recherche contribue au domaine scientifique en introduisant une stratégie de contrôle nouvelle et optimisée qui améliore la production solaire, la qualité de puissance (PQ) et soutient une infrastructure de recharge durable pour véhicules électriques adaptée aux autoroutes. L'algorithme MPPT basé sur un réseau de neurones artificiels (ANN) associé à un filtre optimisé par SBOA, à des convertisseurs et à un contrôleur parvient à réduire la distorsion harmonique totale (THD) tout en maintenant une tension stable du bus continu pour une station de recharge autonome de véhicules électriques assistée par photovoltaïque et par stockage d'énergie par batterie (BES)17.
Des études bibliographiques se sont concentrées sur des stations de recharge pour véhicules électriques connectées au réseau, alimentées par des panneaux photovoltaïques monofaces, en utilisant des méthodes conventionnelles de recherche du point de puissance maximale (MPPT). Toutefois, peu de travaux ont développé des systèmes photovoltaïques bifaces intégrant une méthode MPPT basée sur l'intelligence artificielle et une sélection optimale des paramètres des convertisseurs DC-DC, des filtres et des gains de contrôle PI, le tout dans un cadre unique, afin de maintenir la stabilité de la tension du bus continu et de réduire la distorsion harmonique totale (THD). Premièrement, un réseau de neurones artificiels (ANN) capte la puissance maximale à partir du photovoltaïque biface en exploitant à la fois l'irradiation frontale et arrière. Il poursuit l'estimation du rapport cyclique en prenant l'irradiation et la température comme entrées. Cela permet ainsi un transfert de puissance plus fluide entre le photovoltaïque biface et la liaison continue, avec des perturbations réduites.
Ensuite, l'optimisation par essaim de baleines (SBOA) est utilisée pour ajuster les paramètres de gain du régulateur PI, tout en sélectionnant les paramètres L indiqués dans le tableau supplémentaire 4, dans le but de minimiser le taux de distorsion harmonique (THD). Une limitation de la SBOA réside dans sa convergence relativement lente par rapport à certains algorithmes d'optimisation, bien qu'elle offre une stratégie équilibrée entre exploration et exploitation, ce qui permet d'éviter les optima locaux. Toutefois, elle présente également un inconvénient, tel qu'une convergence plus lente. Enfin, le système de stockage par batterie (BES) agit comme tampon pour la puissance lors de variations rapides de la charge et de l'irradiation. Cependant, la batterie compense les écarts de puissance entre la puissance photovoltaïque et la demande de charge.
Figure 10, Figure 11, Figure 12 montrent le tracé de régression, le tracé de validation et la plus faible erreur quadratique moyenne (MSE) obtenue après 1000 époques et la convergence de l'algorithme SBOA pour l'objectif de distorsion harmonique totale (THD), avec 28 itérations assurant la convergence globale. L'analyse de la transformée de Fourier rapide (FFT) du système proposé pour trois études de cas est présentée dans Figure 13, qui montre que le contrôleur proposé réduit la THD à 2,23 % avec le redresseur, la puissance active et la charge du véhicule électrique (EV). Bien que la THD constitue l'objectif principal, l'algorithme SBOA a optimisé les paramètres du convertisseur à l'aide d'un MPPT basé sur un réseau de neurones artificiel (ANN) afin d'améliorer la régulation et la stabilité de la tension du bus continu pendant toute la durée de la charge, comme détaillé dans le Tableau 5 supplémentaire. Le système proposé soutient fortement la possibilité d'extension à des stations de recharge de véhicules électriques plus grandes fonctionnant dans des environnements dynamiquement variables, tels que l'irradiation, la température et la charge. Lorsque le nombre de ports de charge augmente, des champs photovoltaïques bifaciaux supplémentaires et des systèmes de stockage d'énergie par batterie (BES) peuvent être ajoutés sans modifications majeures du système développé. Toutefois, grâce à des filtres et convertisseurs optimisés ainsi qu'à des contrôleurs utilisant l'algorithme SBOA, la qualité de l'énergie (PQ) est efficacement maintenue.
D'autre part, bien que la SBOA réduise efficacement le THD, elle peine à gérer la complexité computationnelle. Malgré les résultats encourageants, cette étude présente ses propres limites, notamment : les performances des systèmes solaires dans des conditions climatiques extrêmes ou sous un rayonnement solaire fortement fluctuant doivent encore être étudiées ; de plus, des défis du monde réel, tels que le bruit des capteurs, les pertes du convertisseur, etc., n'ont pas été intégralement pris en compte dans l'environnement de simulation. Les résultats montrent donc clairement que la méthode proposée constitue une solution techniquement efficace pour une station de recharge de véhicules électriques autonome alimentée par des panneaux photovoltaïques et un système de stockage d'énergie.
Cet article propose un système photovoltaïque autonome bifacial à suivi du point de puissance maximale (MPPT) basé sur un réseau de neurones artificiels (ANN) pour charger cinq modèles différents de véhicules électriques : quatre équipés de batteries au lithium-ion et un avec une batterie au plomb-acide, avec un soutien assuré par un stockage par batterie. En appliquant un MPPT basé sur un ANN à un modèle photovoltaïque bifacial, la puissance maximale provenant des panneaux PV est obtenue. De plus, l'algorithme SBOA est utilisé pour optimiser le choix des valeurs du régulateur PI et du gain du convertisseur DC-DC, ainsi que les paramètres de conception du filtre et du convertisseur DC-DC, afin de minimiser la distorsion harmonique totale (THD). Pour analyser les performances du système proposé, trois études de cas ont été sélectionnées, combinant des niveaux d'irradiance standards et variables allant de 800 W/m² à 1000 W/m² et des températures comprises entre 20 °C et 25 °C, ainsi que les charges alternatives de base de la station. Les valeurs de THD pour les études de cas sont respectivement de 2,85 %, 2,26 % et 2,23 %, ce qui est nettement inférieur à celles des méthodes existantes. Les résultats montrent que le système photovoltaïque proposé est efficace en mode autonome pour charger des véhicules électriques tout en maintenant une tension stable du bus continu. Toutefois, la méthode proposée n'a pas encore été validée par une mise en œuvre matérielle. Par conséquent, les facteurs affectant les performances matérielles, tels que les pertes par commutation, les retards de communication, les erreurs de mesure, le vieillissement de la batterie et les effets de la température, ne sont pas inclus dans le modèle de simulation. À l'avenir, afin d'améliorer davantage la fiabilité, la robustesse et l'évolutivité du système suggéré, l'étude se concentrera sur une validation expérimentale.
Déclarations de divulgation
Les auteurs n'ont aucun conflit d'intérêts à déclarer.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Convertisseur CC–CA | MathWorks | Documentation du convertisseur triphasé à trois niveaux Simscape Electrical : https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | Modèle de convertisseur CC–CA triphasé à trois niveaux à point neutre calé. |
| Convertisseur CC–CC | MathWorks | Documentation du convertisseur élévateur Simscape Electrical : https://www.mathworks.com/help/sps/ref/boostconverter.html | Modèle de convertisseur boost CC–CC utilisé pour réguler la tension de sortie du panneau photovoltaïque. |
| Batterie EV1 | MathWorks | Documentation du modèle de batterie : https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Batterie au plomb simulée représentant le véhicule électrique EV1. |
| Batteries EV2–EV5 | MathWorks | Documentation du modèle de batterie : https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Modèles de batteries lithium-ion simulés représentant les véhicules EV2, EV3, EV4 et EV5. |
| MATLAB/Simulink | MathWorks | Logiciel ; https://www.mathworks.com/products/simulink.html | Environnement logiciel utilisé pour modéliser et simuler la station de recharge de véhicules électriques alimentée par panneaux photovoltaïques. |
| Simscape Electrical | MathWorks | Logiciel ; https://www.mathworks.com/products/simscape-electrical.html | Bibliothèque de composants utilisée pour modéliser les convertisseurs de puissance, le réseau électrique et le système de commande associé. |
| Panneau solaire | Waaree Energies Ltd. ; modélisé dans MATLAB/Simulink | Modèle WSM-315. Informations produit Waaree : https://www.waaree.com/solar-pv-modules/ ; Modèle d'analyste du système (System Advisor Model) : https://sam.nrel.gov/ | Les paramètres du panneau solaire WSM-315 ont été saisis comme module photovoltaïque personnalisé à l’aide des données de la fiche technique Waaree et du modèle System Advisor du NREL. |
| Batterie de stockage | MathWorks | Documentation du modèle de batterie au plomb : https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | Batterie au plomb simulée utilisée comme système stationnaire de stockage d’énergie. |
Références
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.