Cet article présente un nouvel onduleur multiniveau asymétrique à 15 niveaux avec dix commutateurs et trois sources DC. En optimisant les angles de commutation, une technique d’élimination sélective des harmoniques basée sur l’IA réduit la THD et augmente l’efficacité (>97 %). Les expériences et simulations valident l’amélioration de la qualité de l’alimentation, le nombre réduit de composants et la compatibilité des applications à moyenne tension.
Un abonnement JoVE est requis pour visualiser ce contenu. Connectez-vous ou commencez votre période d'essai gratuite.
Article de recherche
Un nouvel onduleur asymétrique à quinze niveaux pour les applications en moyenne tension
Dans cet article
Résumé
Résumé
Une topologie d’inverseur multiniveau à quinze niveaux (MLI) asymétrique à interrupteur réduit pour des applications en tension moyenne est présentée dans cet article, associée à une technique de contrôle sélectif des harmoniques (SHE) assistée par l’intelligence artificielle (IA). Dix interrupteurs unidirectionnels et trois sources DC inégales sont utilisés dans la disposition suggérée pour limiter la tension stationnaire totale (TSV) tout en produisant une tension de sortie par écrans. Pour trouver les angles de commutation les plus efficaces pour divers indices de modulation, une stratégie de contrôle hybride combinant un réseau de neurones artificiel (ANN) et la méthode de Newton-Raphson (NR) est employée. Un prototype expérimental basse tension est utilisé pour tester la performance de la topologie suggérée, qui est évaluée à l’aide de simulations MATLAB/Simulink. Les résultats montrent que, dans les conditions de fonctionnement évaluées, l’onduleur peut produire des formes d’onde de sortie multi-niveaux avec un faible contenu harmonique d’ordre inférieur et une bonne efficacité de conversion. Sur la plage de charge estimée, l’efficacité mesurée varie de 98,6 % à 97,1 %, et en conditions nominales, la distorsion harmonique totale (THD) est de 5,47 %. La topologie suggérée permet d’obtenir un nombre de commutateurs plus faible et des performances compétitives TSV et harmoniques sous des hypothèses de fonctionnement comparables, selon une analyse comparative avec quelques topologies d’onduleurs multiniveaux issues de la littérature. Néanmoins, comme les circonstances opérationnelles et les procédures de contrôle ne sont pas entièrement standardisées dans la recherche, ces comparaisons sont simplement informatives. Bien que l’architecture suggérée soit destinée à une extension évolutive vers des applications en moyenne tension, la validation expérimentale est réalisée à l’aide d’un prototype basse tension pour confirmer le comportement de commutation et les capacités de contrôle. Les résultats montrent que la topologie et la technique de contrôle sont réalisables, même si la validation expérimentale est réalisée à des niveaux de tension plus bas. Pour atteindre une applicabilité plus large, davantage de validation dans des conditions de tension plus élevée et des cadres de benchmarking standardisés sont nécessaires.
Introduction
En tant que source d’énergie renouvelable largement reconnue, l’énergie solaire attire beaucoup d’attention dans la recherche de solutions énergétiques durables. La technologie solaire a été largement utilisée grâce à des améliorations constantes en efficacité et en réduction des coûts. L’énergie solaire est essentielle pour réduire la dépendance aux combustibles fossiles et ralentir le changement climatique à mesure que les pays évoluent vers des systèmes énergétiques plus verts. La rentabilité et les avantages environnementaux de l’énergie photovoltaïque (PV) la rendent unique. L’objectif de la recherche et du développement de systèmes en cours est de maximiser l’extraction d’énergie des cellules photovoltaïques tout en garantissant une intégration fluide du réseau. Les onduleurs multiniveaux (MLI) sont devenus une technologie essentielle ces dernières années en raison de leur capacité à gérer de grands niveaux de puissance et à offrir des avantages tels que des pertes de commutation plus faibles, une meilleure qualité de puissance et une distorsion harmonique réduite avec des capacités d’interférences électromagnétiquesaméliorées 1,2,3,4,5.
Les MLI utilisent une large gamme de sources DC et de circuits électriques d’alimentation composés de plusieurs interrupteurs semi-conducteurs pour créer des formes d’onde de tension enpalier 6. Au fur et à mesure que de nouveaux niveaux sont ajoutés, la qualité de la forme d’onde s’améliore. Cependant, le nombre croissant de composants rend difficile l’obtention d’une bonne fiabilité et efficacité, ce qui augmente lescoûts 7. Pour que les MLI fonctionnent bien, notamment dans les applications d’énergie renouvelable, une alimentation en courant continu stable et fiable est essentielle. En contrôlant les niveaux de tension et en réduisant les fluctuations, les convertisseurs DC/DC améliorent considérablement la qualité de la tension et la fiabilité du système. Par exemple, un contrôle robuste en mode glissé pour un convertisseur à boost quadratique, comme suggéré dansle 8, a montré une meilleure réponse dynamique et une meilleure stabilité du système. De manière similaire, une analyse comparative des topologies de convertisseurs DC/DC à gain élevé dans9 révèle des méthodes sophistiquées pour augmenter la tension, ce qui les qualifie pour l’intégration avec les MLI dans les applications photovoltaïques.
Le condensateur volant (FC), le pont en H en cascade (CHB) et le pincement à diode ou à point neutre (NPC) sont les trois principales topologiesMLI 10. Plusieurs unités monophasées de pont en H composent l’onduleur CHB, qui est ensuite divisé en variantes symétriques et asymétriques selon les niveaux de tension continue11. Trois niveaux de sortie sont produits par les onduleurs CHB conventionnels : zéro, négatif et positif. La tension de sortie individuelle de chaque unité est additionnée pour déterminer la tension de sortieglobale 12,13. Alors que les onduleurs FC et NPC présentent des difficultés d’équilibrage de tension à des niveaux de tension plus élevés, les onduleurs CHB sont privilégiés pour les applications en tension moyenne ethaute 14.
Une structure unique avec moins d’interrupteurs est suggérée dansle 15, bien qu’elle ait l’inconvénient de nécessiter plusieurs sources d’alimentation. Pour relever ces défis, l’utilisation optimale des dispositifs semi-conducteurs est cruciale. Une topologie d’onduleur asymétrique avec des commutateurs bidirectionnels est présentée dans16, ce qui augmente le coût de l’onduleur en augmentant le nombre d’IGBT. D’autres conceptions se concentrent sur l’élévation des niveaux de tension tout en diminuant le nombre d’interrupteursd’alimentation 17,18. Un convertisseur à pont complet est utilisé pour transformer la sortie en pas continu générée par les systèmes en une étape en courant alternatif. En raison des limitations de blocage de tension du convertisseur à pont complet, les applications sont limitées aux situations à haute tension.
Plusieurs topologies innovantes, telles que le système triphasé composé de trois unités monophasées décrites dans une étude19, sont conçues pour réduire le nombre de composants pour les systèmes monophasés et triphasés. Les MLI de sous-unités sont utilisées par certaines topologies pour produire des sorties multiniveaux avec moins d’interrupteurs et des sources DC20. Des commutateurs bidirectionnels connectés en antiparallèle sont utilisés dans certains systèmes pour réduire le nombre de commutateurs et permettre la conduction du courant dans les deux sens21, 22, 23, 24. Le blocage de tension entre les interrupteurs est réduit par des sous-unités en cascade, créant ainsi un cadre modulaire. Néanmoins, une augmentation des niveaux de sortie entraîne une augmentation correspondante du nombre d’interrupteurs, ce qui reste un inconvénient. De nouvelles configurations MLI offrant différents niveaux tout en coupant les composants et en bloquant la tension sont donc en demande constante, ce qui réduit finalement les coûts des onduleurs. Une nouvelle topologie MLI appelée pont H compacté a des unités de base connectées de chaque côté d’un pontentier 25,26. En revanche, d’autres conceptions visent à réduire la contrainte de tension sur les interrupteurs en supprimant le pont H. Cependant, beaucoup de ces topologies nécessitent de nombreux composants. Pour minimiser les interrupteurs, condensateurs et tensions stationnaires tout en optimisant les étapes27 de la tension de sortie, on étudie un modèle d’onduleur multiniveau hybride en cascade (HCFMLI) qui inclut une cellule standard à trois branches et un pont en H dans la section inférieure. Dans une étude28,29, une comparaison des topologies MLI en cascade utilisant des configurations symétriques et asymétriques est fournie.
Une étude suggère une conception en cascade pour les convertisseurs multiniveaux basée sur des unités sub-multiniveaux connectées en série, avec deux façons de calculer les magnitudes des sources DC30. Une étude décrit un onduleur clairsemé à 13 niveaux avec 14 interrupteurs, quatre condensateurs et deux diodes, qui utilise une seule source DC pour fournir une tensionde sortie 31 boostée par six. Tous les niveaux de tension de sortie possibles sont produits par la topologie en cascade suggérée dans une étude32, et une analyse comparative montre qu’elle est supérieure aux convertisseurs multiniveauxplus modernes 33. Un MLI monophasé avec des tensions de sortie symétriques et asymétriques est introduit par la topologie dans une autre étude34. Un autre Research35 propose une topologie multiniveau monophasée qui supporte une configuration de source DC asymétrique, permettant une sortie à 15 niveaux tout en réduisant l’espace et les coûts.
Bien que plusieurs topologies d’onduleurs à quinze niveaux aient été documentées dans la littérature, différents compromis en termes de complexité, de coût et de performance harmonique sont causés par des variations du nombre de commutateurs, de la configuration des sources en courant continu et des méthodologies de contrôle. Le tableau 1 résume une comparaison structurelle de topologies représentatives d’onduleurs à quinze niveaux afin de replacer la conception suggérée dans son contexte. La comparaison se concentre sur des facteurs importants tels que le nombre d’interrupteurs, les sources DC et la stratégie de contrôle. Comme les conditions de fonctionnement et les mesures d’évaluation varient selon les recherches, cette comparaison est suggestive et basée sur les configurations indiquées.
Cette contribution au travail peut être organisée en deux catégories : (i) une contribution topologique, qui consiste en un onduleur à quinze niveaux basé sur une topologie asymétrique avec moins de commutateurs ; et (ii) une contribution de contrôle, qui utilise une technique d’élimination sélective des harmoniques (SHE) assistée par l’IA pour trouver les meilleurs angles de commutation afin d’éliminer les harmoniques d’ordre inférieur tout en préservant le contrôle de base de la tension. L’utilisation d’un réseau de neurones artificiels (ANN) pour apprendre la relation non linéaire entre l’indice de modulation et les angles de commutation optimaux dérivée de la formulation d’élimination sélective des harmoniques (SHE) est particulièrement qualifiée de « basée sur l’IA » dans ce travail. En proposant des solutions initiales quasi-optimales qui sont ensuite affinées via la méthode de Newton-Raphson, l’ANN fonctionne comme un prédicteur piloté par les données qui réduit considérablement l’effort de calcul. Comparée aux méthodes uniquement numériques, cette approche hybride permet une convergence plus rapide et une application pratique plus facile.
L’objectif clé est de développer une conception novatrice de système monophasé utilisant une approche de source asymétrique, permettant la conduction du courant avec un nombre minimal d’appareils de puissance. Cet article propose un onduleur à quinze niveaux (15L) pour des applications basse tension telles que la production d’énergie solaire, les automobiles électriques (VE) et d’autres spécifications à haute puissance. La figure 1 illustre la connexion des panneaux solaires de toit, de la batterie, des piles à combustible, d’un super condensateur, d’un convertisseur DC-DC et de la charge électrique via l’onduleur multiniveau (MLI) proposé. L’exploitation multi-niveaux évolutive est l’objectif principal du développement de l’onduleur suggéré. Les concepts de conception visent à faciliter l’extension vers des applications à moyenne tension, sous réserve d’un choix approprié des dispositifs, de la conception de l’isolation et des préoccupations au niveau du système, même si le travail actuel valide la topologie à l’aide d’un prototype de laboratoire basse tension. Voici les principales contributions de cette étude : 1) Une nouvelle topologie asymétrique MLI basée sur le CHB, qui maintient des niveaux élevés de tension de sortie tout en utilisant moins d’interrupteurs semi-conducteurs de puissance, 2) Optimisation de la fonction de coût et de la tension totale stationnaire (TSV) pour augmenter l’économie et l’efficacité, et 3) L’analyse comparative montre que la topologie proposée surpasse les systèmes actuels en termes d’efficacité et réduit la distorsion harmonique totale (THD).
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Protocole
Configuration topologique
La figure 2 montre l’architecture recommandée, qui se compose de 10 interrupteurs et de trois sources de tension disposées de façon asymétrique. Les sources DC dans l’onduleur à 15 niveaux suggéré ont un rapport de 1:2:4. Ce ratio n’est pas arbitraire ; il a été choisi pour minimiser le nombre de sources DC tout en permettant la création d’une large gamme de combinaisons de tensions. Les valeurs choisies augmentent le nombre de niveaux de sortie en permettant la production de niveaux de tension discrets sans duplication. Tous les matériaux utilisés dans cette étude sont listés dans le tableau des matériaux.
Mode de commutation
Les états de commutation pour cette méthode sont affichés dans les Figures 3 et 4. Le rouge indique le chemin conducteur et le vert le chemin non conducteur des commutateurs correspondants dans les figures 3 et 4. Dix interrupteurs avec trois sources de tension préférées sont placés pour créer des niveaux dans une séquence naturelle de grandeur. Le tableau 1 liste les interrupteurs utilisés pour produire les niveaux de tension nécessaires. Dans le tableau 2, 0 désigne la non-conductivité, et 1 désigne le chemin de conductivité des interrupteurs. Les modes de fonctionnement de la topologie proposée sont les suivants.
0Vdc : Pour atteindre une tension nulle dans ce mode de fonctionnement, soit S1, S2, S3, S7 ou S9 conduisent comme illustré à la Figure 3A.
±1Vdc : S1, S5, S6, S7 et S9 conduisent selon les modes indiqués à la Figure 3B pour acquérir une tensionde sortie de +1V DC . Pour obtenir -1VCC comme tension de sortie, S2, S3, S4, S8 et S10 conduisent comme indiqué par les modes correspondants de la Figure 4A.
±2Vdc : Pour obtenir +2Vdc comme tension de sortie, S3, S4, S6, S7 et S9 s’allument comme montré à la Figure 3C. S1, S2, S5, S8 et S10 sont réalisés de la même manière qu’indiqué dans le mode Figure 4B pour obtenir une sortie de -2V en courant continu.
±3Vcc : Pour fournir une tension de sortie de +3Vdc, les figures 3D, S1, S3, S6, S7 et S9 conduisent respectivement. Comme démontré dans la figure 4C , S2, S4, S5, S8 et S10 conduisent de manière similaire pour produire une tensionde sortie continue de -3V.
±4Vcc : S1, S2, S3, S7 et S8 conduisent de la manière illustrée à la Figure 3E pour faire fonctionner +4V dc comme tension de sortie. S4, S5, S6, S9 et S10 sont réalisés dans les séquences montrées à la Figure 4D, pour obtenir une tension de sortie de -4Vdc.
±5Vdc : La séquence de commutation pour générer +5Vdc en tension de sortie est représentée à la Figure 3F. La figure 4E présente le diagramme de conductivité des interrupteurs pour fournir un niveau de tension de sortie de -5Vdc.
±6Vdc : Les schémas de commutation correspondants fournissant +6V DC comme tension de sortie sont montrés à la Figure 3G. La figure 4F montre le schéma d’interrupteur utilisé pour fournir une tension de sortie de -6Ven courant continu.
±7Vdc : S1, S3, S6, S7 et S8 conduit, comme montré à la Figure 3H , pour développer une tension de sortie de +7Vdc. S2, S4, S5, S8 et S9 conduisent comme illustré dans la Figure 4G pour atteindre une tension de sortie de -7Vdc.
Méthode de modulation
Dans ce travail, une technique de contrôle basse fréquence est utilisée pour analyser l’efficacité de l’onduleur proposé. L’élimination sélective des harmoniques (SHE) tire parti d’une méthodologie de commutation à basse fréquence pour effectuer le fonctionnement du MLI. Les harmoniques de bas ordre sont efficacement éliminées via la SHE, ce qui minimise en outre les pertes de commutation. Cependant, l’utilisation de cette méthode nécessite de résoudre plusieurs équations transcendantes complexes. La figure 4 montre les angles de commutation pris en compte pour une symétrie de quart d’onde. La forme d’onde pour une forme d’onde de tension de sortie de niveau m (m est un nombre impair) possède 2 angles de commutation (m-1). La figure 5 montre la division des angles de commutation en quatre quadrants. Les principaux angles de commutation sont ceux du premier quadrant, qui s’étend de 0 à π/2. Les angles restants du quadrant peuvent être facilement déterminés en utilisant les principaux angles de commutation.
Pour réduire la distorsion harmonique totale (THD) globale de l’onduleur, la technique SHE vise à éliminer les harmoniques d’ordre inférieur. Étant donné que la sortie comporte 15 niveaux, l’onduleur suggéré utilise le SHEPWM pour cibler et éliminer les harmoniques d’ordre inférieur comme la troisième, cinquième, septième, neuvième, onzième et treizième. De petits filtres peuvent être utilisés pour supprimer efficacement les harmoniques d’ordre supérieur. Les expressions mathématiques de la forme d’onde de la tension de sortie sont obtenues en utilisant la série de Fourier. Les équations suivantes fournissent ces expressions :
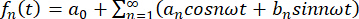 (1)
Où une composanteDC 0 =
an= Harmonique pair
bn=Harmonique impair
Dans ce cas
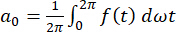 (2)
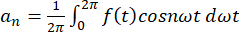 (3)
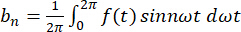 (4)
La symétrie quart-cycle de la forme d’onde de sortie annule les harmoniques d’ordre pair (an = 0) et la composante DC (a0 = 0), ne laissant que les harmoniques impaires (bn). Ainsi, l’équation de sortie de l’onduleur multiniveau s’exprime comme
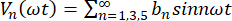 (5)
Comme il s’agit d’un onduleur à 15 niveaux, pour un quart de cycle, 7 angles de combustion sont utilisés pour déterminer la tension maximale de chaque composant harmonique. Les équations suivantes représentent les composantes harmoniques de pic.
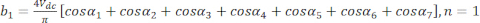 (6)
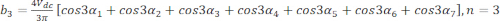 (7)
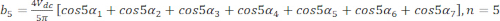 (8)
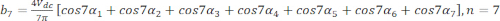 (9)
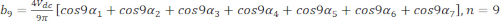 (10)
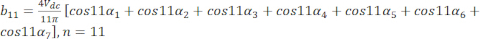 (11)
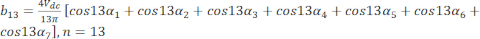 (12)
Il est nécessaire d’ajuster les grandeurs de tension des harmoniques du tiers, cinquième, septième, neuvième, onzième et treizième ordre à zéro des équations ci-dessus pour les retirer de la charge.
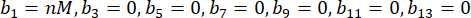 (13)
L’indice de modulation (M) de l’onduleur peut être calculé par
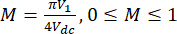 (14)
La méthode de Newton-Raphson (NR) est utilisée pour calculer les angles de tir, et l’objectif principal de la SHE PWM est de réduire autant que possible les valeurs harmoniques. L’approche NR commence la résolution des équations non linéaires par une estimation initiale, qui est un nombre aléatoire entre 0 et 90◦. Les itérations avec des nombres sont représentées par j et e. L’approche NR implique les actions suivantes.
Étape 1 : Pour trouver les angles de tir, les valeurs initiales sont fixées.
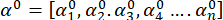 (15)
Étape 2 : Utilisez la matrice jacobienne pour « n » variables dans les « k » itérations afin de calculer les valeurs de l’équation non linéaire et dα.
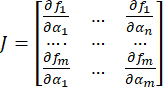 (16)
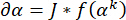 (17)
Étape 3 : Si δα est supérieur au seuil, répétez l’étape 4. Si le seuil est égal ou supérieur à δα, arrêtez le processus.
Étape 4 : Une fois que l’équation (18) a mis à jour la valeur α, passez à l’étape 2.
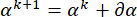 (18)
Pour déterminer les angles de commutation idéaux, on utilise les réseaux de neurones artificiels (ANN) et l’approche de Newton-Raphson. Pour sa procédure d’entraînement, un ANN a besoin d’entrées initiales. Les couches internes des réseaux de neurones artificiels utilisés dans cette méthode sont représentées à la Figure 6. Pour fournir les angles de commutation idéaux, il se compose de deux couches cachées (H1 et H2) placées entre les couches d’entrée et de sortie, ainsi qu’une seule couche d’entrée avec une valeur de Vdc. Le modèle est rendu non linéaire à l’aide d’une fonction d’activation « tanh », qui a une plage de -1 à 1′. En attribuant un poids à chacune de leurs entrées, des neurones individuels (Yi) sont calculés. K est une valeur comprise entre 0 et le nombre de neurones dans la couche précédente. Les valeurs de sortie sont mises à l’échelle dans la plage désignée en utilisant la fonction tanh. Voici une description de cela
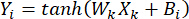 (19)
Il convient de mentionner que Wk représente le poids de chaque neurone, Xk la sortie du k-ième neurone, et Bi le biais de la couche cachée. Les métriques d’erreur sont calculées à l’aide de la perte de l’erreur quadratique moyenne (MSE). L’approche de rétropropagation, qui utilise l’optimiseur Adam pour modifier les poids de chaque couche, est utilisée pour réduire la perte d’erreur.
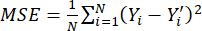 (20)
Le diagramme de flux de la Figure 7 décrit la procédure d’optimisation de l’algorithme hybride ANN-NR. Une technique hybride de réseau de neurones artificiels (ANN) et de Newton-Raphson (NR) est utilisée pour garantir un calcul précis et efficacement calculateur des angles de commutation optimaux, alors que les équations d’élimination harmonique sélective non linéaire (SHE) sont résolues en utilisant la méthode de Newton–Raphson sur une plage d’indice de modulation de 0,6 ≤ M ≤ 1,0 pour créer l’ensemble de données d’entraînement hors ligne. Les ensembles d’angles de commutation valides (α₁–α7) qui répondent aux exigences de suppression des harmoniques pour les tierceres, cinquièmes, septièmes, neuvièmes, onzièmes et treizièmes harmoniques sont trouvés et conservés pour chaque indice de modulation,2. Un neurone d’entrée représentant l’indice de modulation (M), deux couches cachées et sept neurones de sortie indiquant des angles de changement α₁ jusqu’àα 7 forment un réseau de neurones feedforward. Il y a quinze neurones dans la première couche cachée et dix dans la seconde. La couche de sortie possède une fonction d’activation linéaire, mais les couches cachées emploient des fonctions d’activation tangente hyperbolique (tanh) pour ajouter de la non linéarité. Les données d’entrée et de sortie sont toutes deux standardisées à la portée [−1, 1] afin d’améliorer la stabilité et la convergence de l’entraînement. Avant l’entraînement, l’indice de modulation et les angles de commutation sont correctement ajustés, et lors de l’inférence, ils sont redimensionnés.
Le jeu de données est divisé 60:20:20 en ensembles d’entraînement, de validation et de test. La technique d’optimisation d’Adam, avec un taux d’apprentissage de 0,001 et une erreur quadratique moyenne (MSE) comme fonction de perte, est utilisée pour entraîner le réseau. Pour éviter le surapprovisionnement, la formation est menée jusqu’à 1000 époques avec arrêt précoce. L’entraînement est interrompu lorsque la MSE descend en dessous d’un seuil prédéterminé ou lorsque la perte de validation ne s’améliore pas sur 50 époques consécutives (critère de patience). Les estimations initiales de l’angle de commutation pour un indice de modulation spécifique sont fournies par l’ANN entraîné pendant le fonctionnement. La solution itérative de Newton–Raphson utilise alors ces estimations comme conditions de départ. L’approche NR assure une suppression harmonique précise en ajustant finement les sorties ANN pour satisfaire parfaitement les équations SHE non linéaires.
Lorsque les grandeurs résiduelles des harmoniques prévues (3e–13e) sont inférieures à 0,5 %, et que les angles de commutation respectent la restriction d’ordre nécessaire, une solution est considérée comme valide :
0 < α1 < α2 < α3 < α4 < α5 < α6 < α7 < π / 2. La convergence rapide et la suppression harmonique fiable sur toute la plage d’indices de modulation sont le résultat de cette stratégie hybride ANN–NR, qui combine l’excellente précision des techniques numériques itératives avec la puissance de prédiction rapide des réseaux de neurones. Le tableau 2 présente des informations sur plusieurs paramètres (α1 àα 7) et mesures (5e,7e, 11e et 13e) pour une plage de valeurs d’IM. Ces chiffres semblent refléter des mesures ou des traits associés aux valeurs d’IM. La figure 8A montre comment les angles de commutation varient par rapport à l’indice de modulation, et la figure 8B montre comment l’ordre harmonique varie par rapport à l’indice de modulation.
Analyse des performances
Dans cette étude, nous évaluons les performances de l’onduleur asymétrique à quinze niveaux suggéré en nous concentrant sur la distribution des contraintes de tension, l’efficacité de conversion, les caractéristiques de perte de puissance et l’utilisation des dispositifs — qui ont tous un impact direct sur la mise en œuvre pratique. Les tensions maximales de blocage sur tous les interrupteurs sous différentes conditions de fonctionnement sont additionnées pour déterminer la tension permanente totale (TSV). Nous notons que la contrainte de tension n’est pas répartie uniformément entre les dispositifs en fonction des états de commutation indiqués dans le tableau 2. Par exemple, les commutateursS 1, S2, S5, S9 et S10 rencontrent respectivement des tensions de blocage de Vdc, 3Vdc, 2Vdc, 4Vdc et 4Vdc, au niveau de fonctionnement +6V DC .
Pour cette configuration, la tension maximale des dispositifs de commutation connectés à la source (V3) est la même, tandis que les dispositifs de commutation connectés à des sources (V1 et V2) ont des valeurs différentes. Les équations suivantes affichent la contrainte de tension maximale de l’interrupteur.
VS1 = VS4 = V1 = V dc (21)
VS3 = VS5 = V2 = 2V dc (22)
VS2 = VS6 = V1 + V2 = 4V dc (23)
VS7 = VS8 = VS9 = VS10 = V3 = 4V dc (24)
où VSn représente la contrainte de tension maximale de l’appareil lorsqu’il est en position éteinte. La tension permanente totale (TSV) pour la conception proposée est exprimée comme (25).
TSV = 2 * VS1 + 2 * VS3 + 2 * VS2 + 4 * VS7 = 30 V dc (25)
L’agencement asymétrique des sources en courant continu et la séquence de commutation aboutissent directement au profil de contrainte non uniforme illustré à la Figure 9. La répartition inégale nécessite une évaluation et une sélection minutieuses des dispositifs pour éviter la surcharge des composants, même si le TSV global est inférieur à celui des conceptions traditionnelles. Dans le cadre de la topologie suggérée, nous évaluons également le lien entre le nombre d’interrupteurs et les niveaux de tension atteignables. L’architecture actuelle utilise 10 commutateurs pour atteindre quinze niveaux, contrairement aux structures traditionnelles en cascade, où l’amélioration des niveaux nécessite généralement des augmentations proportionnelles des composants. Selon notre enquête, les routes de conduction sont réutilisées à travers plusieurs modes de fonctionnement pour obtenir cette réduction. Néanmoins, cette méthode limite la scalabilité simple à des niveaux de tension plus élevés et ajoute davantage de restrictions à la logique de commutation.
L’équation (26) est obtenue en calculant le facteur de coût en utilisant tous les termes qui dépendent du nombre de sources (Ns), du nombre de commutateurs (N sw), du nombre de circuits des pilotes de grilles (Ndrivers), du nombre de diodes (N D), du nombre de condensateurs (NC), du facteur de coût (CF) et de l’efficacité. Dans ce cas, δ représente le facteur de pondération. Les composants reçoivent plus de poids lorsque δ est inférieur à 1, tandis que la tension permanente totale (TSV) (p.u.) reçoit plus de poids lorsque δ est supérieure à 1. Si δ = 1, alors les poids des composantes et le TSV (p.u.) sont égaux. Pour toutes les topologies discutées dans cette étude, δ est supposée être 1.
CF = Ns + Nsw + N pilotes + ND + N C + δ*TSV(p.U.) (26)
L’efficacité de l’onduleur est souvent exprimée par l’équation (27).
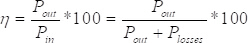 (27)
où la puissance de sortie, l’entrée de puissance et les pertes de puissance sont respectivement représentées par des pertes Psorties, P entrées et P. Les pertes de commutation et les pertes de conduction sont les trois types de pertes de puissance dans la topologie suggérée. Pertes de commutation : Ces pertes résultent d’un allumage et d’un éteint rapide des appareils en un seul cycle. La formule sert à exprimer les pertes de commutation causées par les transitions.
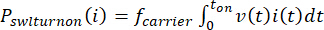
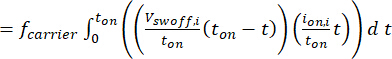
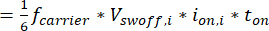 (28)
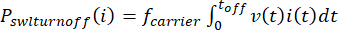
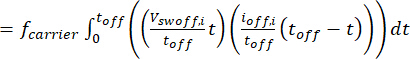
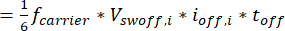 (29)
La perte d’allumage, la perte d’arrêt et la tension d’arrêt du ième interrupteur sont notées respectivement Pswlturnon(i), Pswltunoff(i) et Vswoff. Ion et ioff représentent les courants dans les états allumé et éteint de l’interrupteur. L’équation (30) montre comment ces pertes sont additionnées pour déterminer les pertes globales de commutation (Psw(Total)).
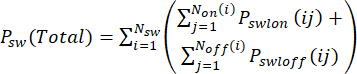 (30)
Pertes de conduction : Les pertes de conduction d’un commutateur sont représentées comme
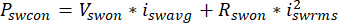 (31)
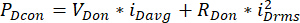 (32)
où Vdon et Vswon représentent respectivement les chutes de tension en état d’activation de la diode et de l’interrupteur, et PDcon et P swcon représentent les pertes de conduction de la diode et de l’interrupteur. La résistance en état d’allumage de la diode et de l’interrupteur est représentée par RDon et R swon, tandis que les courants moyens et RMS de l’interrupteur sont représentés par iDavg,i swavg, iDrms et iswrms.
Pour les dispositifs choisis, des caractéristiques standard basées sur des feuilles techniques sont utilisées pour configurer les modèles semi-conducteurs PLECS. Les pertes de commutation (Pallumé,P éteint), les paramètres de conduction (RDon, VDon) et les résistances thermiques sont spécifiés à l’aide de valeurs nominales de la fiche technique et mis à l’échelle interne par PLECS selon les conditions d’exploitation instantanées lorsque l’ajustement complet de la courbe à partir des données du fabricant n’est pas disponible.
En utilisant la plateforme de simulation PLECS illustrée à la Figure 10, nous réalisons une analyse des pertes pour évaluer la dissipation de puissance, en tenant compte des caractéristiques au niveau du dispositif pour les pertes de conduction et de commutation. Nous constatons que la répartition des pertes change radicalement selon la charge. Les pertes de conduction prédominent sous charge purement résistive car certains interrupteurs subissent un courant constant. En revanche, le décalage de phase entre tension et courant fait augmenter les pertes de commutation pour les charges RL, ce qui entraîne une dissipation d’énergie accrue lors des transitions de commutation. Les figures 11A et 11B illustrent ce comportement, certains commutateurs affichant continuellement des concentrations de perte plus élevées en fonction de leur rôle de conduction.
Comme montré à la Figure 12, l’efficacité totale de l’onduleur est calculée en comparant la puissance de sortie à la puissance d’entrée dans diverses conditions de fonctionnement (0–2000 W). Selon nos résultats, l’efficacité chute à 97,1 % près des conditions nominales, contre 98,6 % à des niveaux de puissance inférieurs. Nous expliquons cette tendance en soulignant que lorsque la magnitude du courant augmente, les pertes de commutation et de conduction contribuent davantage. Le changement observé suggère que les mécanismes de perte deviennent plus marquants à des niveaux de charge plus élevés et doivent être pris en compte dans la conception thermique, même si l’efficacité reste bonne.
Il est crucial de souligner que ces mesures de performance sont dérivées dans des conditions de simulation, qui supposent une modélisation parasite simplifiée et un comportement de commutation idéalisé. Dans les applications réelles, d’autres éléments comme l’insertion en temps mort, les délais de pilotage de grille, les inductances errantes et les propriétés de dispositifs dépendantes de la température peuvent modifier l’efficacité et la répartition des pertes. Par conséquent, les résultats ne capturent pas entièrement tous les impacts opérationnels réels, même s’ils offrent une base cohérente pour l’évaluation des comparaisons. TSV, efficacité et distribution des pertes sont fréquemment utilisés comme critères de benchmarking dans l’analyse des onduleurs multiniveaux, et l’approche d’évaluation de la performance utilisée dans ce travail est conforme aux procédures acceptées dans ce domaine. Cependant, nous soulignons que la topologie, la technique de commutation et les conditions de fonctionnement prises en compte dans ce travail dépendent intrinsèquement des résultats quantitatifs.
L’onduleur asymétrique à quinze niveaux suggéré et quelques topologies d’onduleur multiniveaux issues de la littérature sont comparés dans le tableau 3. Des facteurs structurels et de performance clés, tels que le nombre d’interrupteurs, le nombre de sources DC, la technique de contrôle et les caractéristiques générales de fonctionnement, sont au cœur de la comparaison. Il a été observé que certaines configurations de courant, comme celles des24 et 25, utilisent plus de commutateurs (jusqu’à 16) ou reposent sur des techniques hybrides ou de modulation haute fréquence, ce qui peut entraîner une complexité de contrôle accrue et des pertes de commutation. Bien qu’elles fonctionnent sous des schémas de modulation et des limitations de conception différents, d’autres topologies à commutateurs réduits, comme27, atteignent un nombre de dispositifs plus faible.
Dans un cadre de contrôle basé sur SHE basse fréquence, l’architecture suggérée produit une sortie à quinze niveaux utilisant dix commutateurs et trois sources DC. Comparée à certains modèles de référence, la topologie présente un nombre de commutateurs plus faible et une tension totale stationnaire (TSV) modérée pour cet état de configuration et de fonctionnement. Il convient toutefois de souligner que les comparaisons fournies sont basées sur des données de la littérature, et que toutes les études n’utilisent pas les mêmes conditions de fonctionnement, systèmes de modulation et hypothèses de charge. En conséquence, il est impossible de prouver l’équivalence directe de performance un-à-un. Au lieu d’offrir une base de référence entièrement ajustée, la comparaison vise à offrir une évaluation structurelle et suggestive. Dans l’ensemble, dans la plage de travail évaluée, la configuration suggérée offre un compromis réalisable entre le nombre de composants, la complexité de contrôle et la performance harmonique.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Résultats
Résultats de la simulation
Le fonctionnement à quinze niveaux est simulé à l’aide de l’interface MATLAB/Simulink. Les paramètres de charge sont respectivement 100 Ω et 100 mH, et les tensions de source pour quinze niveaux sont classées en 100 V, 200 V et 400 V. L’onduleur suggéré fonctionne à 50 Hz, qui est sa fréquence fondamentale. La performance de l’onduleur sous conditions de charge résistive est affichée à la Figure ...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Discussion
La topologie d’inverseur à commutateur asymétrique à quinze niveaux réduits, combinée à une technique d’élimination sélective des harmoniques (SHE) assistée par l’IA, est présentée dans cet article. La disposition suggérée convient aux applications de moyenne tension comme les systèmes solaires et les interfaces d’entraînement électrique, car elle trouve un bon équilibre entre le nombre d’interrupteurs, la tension stationnaire totale (TSV) et la performance harmonique. La topologie peut ...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Déclarations de divulgation
Les auteurs déclarent ne pas exister de conflit d’intérêts.
Remerciements
Les auteurs affirment que cette recherche n’a reçu aucune subvention spécifique de la part d’agences de financement des secteurs public, commercial ou à but non lucratif.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Current Sensor | Capteur à effet Hall | — | Utilisé pour la mesure de courant |
| Alimentation CC (isolée) | Alimentation de laboratoire | — | Sources CC isolées de 10 V, 20 V, 40 V |
| Oscilloscope à stockage numérique (DSO) | Tektronix | — | Utilisé pour l'observation et la mesure des formes d'onde |
| Contrôleur DSP | Texas Instruments | TMS320F28379D | Utilisé pour la génération d'impulsions et la mise en œuvre du contrôle |
| Circuit pilote de grille | Circuit intégré pilote personnalisé | IR2110 | Utilisé pour le contrôle de commutation des MOSFET |
| Charge inductive | — | — | Inductance de 30 mH |
| MATLAB/Simulink | MATLAB | Version (2025a) | Utilisé pour la simulation et l'analyse |
| MOSFET | Infineon | IRFP460 | Commutateur de puissance 500 V, 20 A utilisé dans l'onduleur |
| Configuration de PCB / breadboard | Personnalisé | — | Utilisé pour la mise en œuvre matérielle |
| Ordinateur personnel | — | — | Utilisé pour la simulation et la programmation DSP |
| Logiciel PLECS | PLECS | Version (5.0.3.) | Utilisé pour l'analyse thermique et des pertes |
| Diode de puissance | ON Semiconductor | MUR860 | Diode à récupération rapide 600 V, 8 A |
| Unité d'alimentation | — | — | Alimentation auxiliaire pour les circuits de commande et les circuits de pilote |
| Charge résistive | — | — | Résistance de puissance de 30 Ω |
| Sonde de tension | Tektronix | — | Utilisé pour l'acquisition des formes d'onde de tension |