Cet article étudie la méthode d'étalonnage d'un traqueur laser en utilisant des prismes pyramidaux afin de multiplier la distance de la base dans un champ de base en intérieur.
Article de recherche
Une méthode d'extension de portée pour tracker laser afin de réduire l'erreur d'Abbe
Dans cet article
Résumé
Résumé
Cet article présente une méthode systématique d'extension de portée optique pour l'étalonnage d'un télémètre laser dans un espace intérieur restreint. La méthode repose sur le repliement du trajet optique à l'aide de prismes pyramidaux et vise à réduire quantitativement l'erreur d'Abbe. Ces deux approches permettent d'effectuer des mesures à double portée avec des télémètres laser dans un espace de référence intérieur limité. Les résultats expérimentaux révèlent que les tests d'étalonnage réalisés sur une distance de 80 m à l'aide de deux prismes pyramidaux donnent une erreur indiquée maximale de -36,0 µm pour le télémètre laser, tandis que la configuration utilisant un seul prisme pyramidal présente une erreur indiquée maximale de seulement -2,7 µm. Lorsque les deux systèmes de mesure partagent un prisme pyramidal, le bras d'Abbe raccourci réduit efficacement l'erreur d'Abbe. En outre, la symétrie optique entre les faisceaux lumineux incident et émergent contribue davantage à la suppression de cette erreur, ce qui se traduit par une erreur de mesure indiquée plus faible. Des données expérimentales pertinentes confirment que l'agencement du trajet optique utilisant un seul prisme pyramidal offre une précision de mesure supérieure. Les données expérimentales montrent que l'expérience de trajet optique utilisant un seul prisme pyramidal présente une plus grande précision de mesure. Nous espérons que les résultats obtenus pourront servir de référence pour des mesures multiplications de portée à l'aide du télémètre laser.
Introduction
Alors que la technologie de mesure numérique continue de progresser, la technologie de mesure évolue progressivement d'une mesure simple vers une mesure diversifiée. La mesure en ligne constitue une manifestation directe de la mesure numérique, et elle est essentielle au développement de toute la chaîne industrielle1,2,3. Le suiveur laser trouve des applications étendues dans les mesures de précision spatiale à grande échelle. Il a été initialement utilisé dans le domaine militaire, par exemple pour la détection des dimensions des pièces d'avions et des outillages, et il est désormais employé dans le secteur de la fabrication automobile, notamment pour la mesure en ligne des carrosseries et des modèles, la mesure des dimensions des pièces, ainsi que le positionnement et l'étalonnage en phase d'assemblage4,5. Il est également largement utilisé dans l'industrie de fabrication haut de gamme, par exemple pour l'étalonnage d'équipements de production automatisés, l'étalonnage des paramètres dynamiques tels que la vitesse, la trajectoire, le déplacement et l'angle des robots industriels et des manipulateurs, ainsi que l'étalonnage de la précision en déplacement linéaire, en déplacement angulaire, en horizontalité et en verticalité de divers bancs d'essai. Il est également fréquemment utilisé dans l'industrie des machines-outils, par exemple pour l'étalonnage de la précision de forme et de position, de rectitude, de planéité et de cylindricité des machines-outils, ainsi que pour le positionnement et l'étalonnage durant l'usinage mécanique et l'assemblage6,7,8,9. À l'ère des progrès technologiques rapides, la précision dans la fabrication et l'assemblage des pièces augmente continuellement ; par conséquent, des exigences plus strictes sont imposées à la précision de mesure des suiveurs laser10,11,12.
L'étalonnage sur toute la plage des traqueurs laser constitue un moyen important pour garantir la précision et la fiabilité de leurs résultats de mesure. En tant qu'appareil standard à grande échelle, le traqueur laser a suscité de nombreuses recherches. Par exemple : Muralikrishnan et al.13 ont utilisé un traqueur associé à un miroir réfléchissant pour mesurer les erreurs de positionnement angulaire, atteignant une précision de 0,16’’, ce qui est supérieur aux méthodes conventionnelles de mesure directe. Tian et al.14 ont présenté une approche permettant de mettre en place un système de mesure distribué basé sur des traqueurs, résolvant ainsi le problème de dégradation de la précision de ces systèmes avec l'augmentation de la distance de mesure. Lao et al.15 ont développé un dispositif de détection léger adapté aux traqueurs, offrant une haute précision et une grande efficacité opérationnelle. Zhou et al.16 ont utilisé le traqueur laser comme instrument principal de mesure pour l'installation du système optique neutronique d'un diffractomètre de matériaux d'ingénierie, obtenant des résultats de mesure satisfaisants. Yao et al.17 ont proposé une méthode d'identification des erreurs d'axe rotatif basée sur un traqueur monocentrique, efficace, précise et fiable, pouvant être étendue à des scénarios multi-axes. Feng et al.18,19 ont proposé un schéma technique pour le suivi à dérive de faisceau quasi nulle basé sur une structure à deux étages de compression. Grâce à une vérification par simulation, la précision de mesure des coordonnées du système de suivi laser a été efficacement améliorée à 6,85 parties par million (ppm). Wang et al.20 ont exposé le principe de mesure de distance interférométrique des traqueurs laser, et ont suggéré qu'un suivi optique basé sur un détecteur sensible à la position (PSD) intégré à une fusion de capteurs multiples pouvait améliorer efficacement la précision de positionnement des traqueurs laser. Maciej et al.21 ont utilisé une machine de mesure de coordonnées à grande échelle pour évaluer le schéma de mesure interférométrique du traqueur laser sur une portée de 15 m, et ont vérifié que cette méthode se caractérise par une mise en œuvre simple.
La plage de mesure typique d'un traqueur laser est de 0 à 80 m. À l'heure actuelle, l'étalonnage sur toute la plage des traqueurs laser repose principalement sur des rails de guidage ultra-longs combinés à des interféromètres laser. Toutefois, les méthodes conventionnelles d'étalonnage en champ de base en intérieur présentent trois limitations critiques. Premièrement, l'espace intérieur limité rend impossible l'installation de rails de guidage correspondant à la plage complète de mesure des traqueurs laser. Deuxièmement, la fabrication de rails de guidage ultra-longs implique une grande difficulté de production et introduit des erreurs géométriques importantes, ce qui dégrade davantage la précision de l'étalonnage. Troisièmement, le décalage entre les trajets optiques de mesure introduit facilement une erreur d'Abbe considérable, difficile à supprimer dans les configurations traditionnelles. De plus, les facteurs environnementaux affectent également la performance de l'étalonnage. Il est donc urgent de développer une méthode d'étalonnage compacte et de haute précision capable d'assurer simultanément une extension de la portée et une réduction de l'erreur d'Abbe dans des conditions intérieures restreintes.
Cette étude propose une méthode d'étalonnage complète, reproductible et fondée sur la théorie, qui permet simultanément d'étendre la plage de mesure et de réduire l'erreur d'Abbe. La méthode comprend la conception optique, la modélisation des erreurs, les opérations étape par étape et la validation expérimentale, offrant ainsi une solution pratique pour l'étalonnage sur toute la plage d'un suiveur laser dans des environnements intérieurs restreints.
Protocole
La présente étude ne concerne ni participants humains ni expériences sur des animaux, et ne soulève aucune question éthique connexe ; aucune approbation éthique n'est donc requise. L'ensemble des contenus de recherche et des opérations expérimentales respecte les normes académiques pertinentes et les standards de la recherche scientifique.
Schéma expérimental
Le tableau des matériaux énumère les instruments et équipements utilisés dans cette recherche. Figure 1 est un schéma d'extension de portée pour le suiveur laser muni d'un prisme double pyramidal. L'interféromètre laser et le suiveur laser utilisent respectivement un prisme pyramidal indépendant pour réaliser l'extension de portée, et la méthode proposée nécessite d'ajuster les trajets optiques de l'interféromètre laser et du suiveur laser.
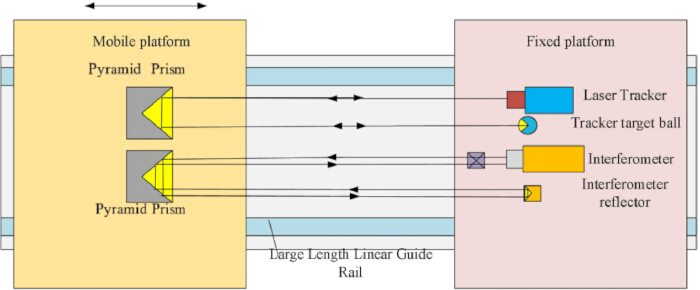
Figure 1 : Schéma d'extension de portée d'un traqueur laser équipé d'un prisme à double pyramide. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
Figure 2 est un schéma d'extension de portée du traqueur laser avec un prisme pyramidal unique, le laser interféromètre et le traqueur laser partageant un prisme pyramidal afin de réaliser l'extension de portée. La méthode proposée nécessite d'ajuster respectivement les trajets optiques du laser interféromètre et du traqueur laser dans un prisme pyramidal.
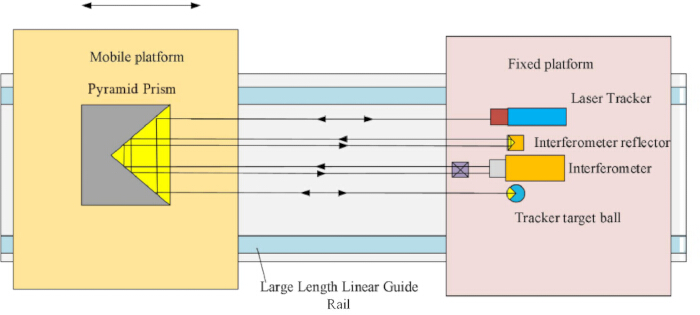
Figure 2 : Schéma d'extension de portée du traqueur laser avec un prisme pyramidal unique. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
Les stations totales laser conventionnelles possèdent généralement une plage de mesure de 0 à 80 m, et les trajets optiques illustrés dans la Figure 1 et la Figure 2 sont utilisés séparément pour effectuer des mesures sur toute la plage de la station totale laser.
Étapes de mesure
Cet article expose de manière détaillée le système de mesure utilisant un prisme pyramidal unique, et le système de mesure à deux prismes pyramidaux peut être simplifié à partir de celui-ci.
Figure 3 est un schéma expérimental du système d'étalonnage du traqueur laser muni d'un prisme pyramidal unique, qui comprend principalement les éléments suivants : 1 - rail de guidage linéaire, 2 - plateforme fixe, 3 - plateforme mobile, 4 - interféromètre laser, 5 - traqueur laser, 6 - interféroscopes de l'interféromètre, 7 - réflecteur de l'interféromètre, 8 - bille cible, 9 - prisme pyramidal.
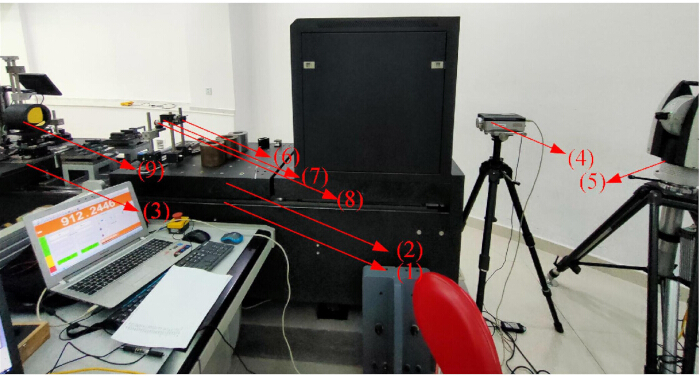
Figure 3 : Schéma expérimental du système d'étalonnage du traqueur laser avec un prisme pyramidal unique. 1 : rail de guidage linéaire, 2 : plateforme fixe, 3 : plateforme mobile, 4 : interféromètre laser, 5 : traqueur laser, 6 : système de rail de guidage, interféroscopes de l'interféromètre, 7 : réflecteur de l'interféromètre, 8 : bille cible, 9 : prisme pyramidal. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
Figure 4 est un organigramme pour la construction d'un système de calibration de suiveur laser, divisé en quatre étapes principales.
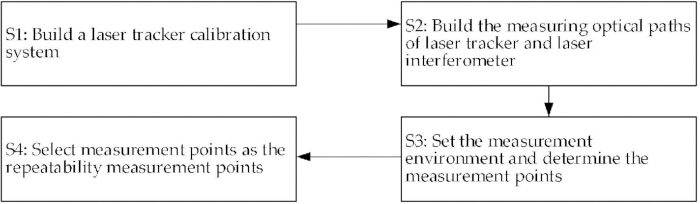
Figure 4 : Organigramme de la mise en place du système d'étalonnage à l'aide d'un suiveur laser. Veuillez cliquer ici pour afficher une version agrandie de cette figure.
Construction d'un système d'étalonnage de traqueur laser
Le système d'étalonnage utilisé pour le traqueur laser est illustré dans la Figure 3. Dans ce système d'étalonnage, le système de rail de guidage du champ de base en intérieur se compose d'un rail de guidage linéaire, sur lequel est fixée une plateforme stationnaire. Un interféromètre interféroscope, un réflecteur d'interféromètre et une sphère cible sont installés sur la plateforme fixe. Un rail de guidage linéaire comporte également une plateforme mobile, sur laquelle est monté un prisme pyramidal. L'interféromètre laser et le traqueur peuvent être disposés sur la plateforme fixe ou au sol autour de celle-ci, à l'aide de supports appropriés. Les positions de l'interféromètre laser et du traqueur laser peuvent être ajustées. Les positions de l'interféroscope, du réflecteur d'interféromètre et de la sphère cible sur la plateforme fixe sont ajustables, tout comme celle du prisme pyramidal sur la plateforme mobile.
Construction des trajets optiques de mesure
Les trajets optiques des deux instruments sont disposés de manière à ce que le faisceau du traqueur soit dirigé à travers le prisme pyramidal vers la bille cible, tandis que le faisceau de l'interféromètre est guidé par le même prisme vers son réflecteur correspondant, assurant ainsi des mesures normales et fiables provenant des deux appareils. Le logiciel utilisé pour la mesure et l'analyse des données dans cet article est un analyseur spatial. Avant de construire le trajet optique du traqueur laser, l'appareil doit être mis en mode verrouillage laser via le logiciel. Dans ce cas, le traqueur laser ne recherche pas automatiquement le centre du prisme pyramidal.
Le rail de guidage linéaire présente différents écarts de rectitude selon les positions le long de sa longueur. La lumière émise par le traqueur et par l'interféromètre est reçue et réfléchie par le même prisme pyramidal, réduisant ainsi la distance entre leurs trajets optiques. Les deux trajets optiques sont disposés de manière quasi colinéaire, minimisant efficacement l'erreur d'Abbe dans les résultats de mesure. De plus, lorsque le trajet optique émis par le traqueur laser est proche de celui de l'interféromètre, l'influence des écarts de rectitude du rail de guidage linéaire à différentes positions sur les résultats de mesure peut être évitée lorsque le prisme pyramidal se déplace le long du rail de guidage linéaire via la plateforme mobile. Lorsque le trajet optique émis par le traqueur laser est infiniment proche de celui de l'interféromètre laser, l'écart de planéité du rail de guidage linéaire exerce la même influence sur les résultats de mesure du traqueur laser et de l'interféromètre laser. Comparé à la méthode de mesure où la lumière émise par le traqueur et celle émise par l'interféromètre sont reçues et réfléchies respectivement par des prismes pyramidaux distincts, la méthode utilisant un même prisme pyramidal permet de réduire et d'améliorer les erreurs de mesure, et d'augmenter la précision de mesure. Pendant le déplacement du prisme pyramidal, les mesures des deux appareils tendent à être identiques, ce qui contribue à assurer la fiabilité des résultats d'étalonnage du traqueur laser et à réduire les erreurs d'interprétation.
L'espacement des faisceaux a été mesuré à l'aide d'une règle métallique ; par ailleurs, l'angle d'inclinaison a été mesuré à l'aide d'un autocollimateur laser, un appareil capable de mesurer l'angle d'orientation horizontal et l'angle de tangage vertical du rail de guidage : l'orientation horizontale du rail de guidage est de 234 µm, ce qui correspond à environ 48 secondes d'arc ; la distance de déviation est de 46,54 mm lorsque le bras d'Abbe mesure 200 mm, et de 1,163 mm lorsque le bras d'Abbe mesure 5 mm. Ainsi, l'angle d'inclinaison pouvait être mesuré et obtenu. En outre, le parallélisme du trajet optique a été évalué en fonction de la rectitude du rail de guidage. Pour la mesure de l'erreur d'indication, chaque mesure a été effectuée par une lecture unique, suivie de deux séries distinctes de mesures sans moyenne. Pour la mesure de répétabilité, dix lectures ont été effectuées à chaque fois. Tous les points de mesure sont restés en mode de mesure stable pendant 2 s. Les critères d'acceptation pour le réglage du trajet optique sont fondés sur les valeurs lisibles fournies par le suiveur laser et l'interféromètre laser KLA. Il convient de noter que le prisme lui-même ne réduit pas l'erreur d'Abbe ; il minimise plutôt cette erreur en rapprochant au maximum les lignes médianes de la lumière incidente et émergente, réduisant ainsi le bras d'Abbe lorsqu'un seul prisme est utilisé pour configurer le système de trajet optique.
Planification des trajets optiques de deux dispositifs
Le schéma du trajet optique (Figure 2) adopté par l'interféromètre laser est le suivant : la lumière émise par l'interféromètre pénètre dans le prisme pyramidal par l'interféroscope, est réfléchie par le prisme vers le réflecteur de l'interféromètre, puis est renvoyée vers le prisme par le réflecteur. Le faisceau lumineux revenant au prisme pyramidal est de nouveau réfléchi par le prisme, puis interfère avec le groupe interféroscope avant de retourner à l'interféromètre laser. Le trajet suivi par le laser émis par le traqueur est le suivant : la lumière laser pénètre dans le prisme pyramidal, est réfléchie vers la bille cible, puis renvoyée vers le prisme à travers la bille cible. Le faisceau lumineux revenant au prisme pyramidal est de nouveau réfléchi par le prisme pyramidal et retourne au traqueur.
Les trajets optiques de l'interféromètre laser et du dispositif de suivi sont étroitement alignés parallèlement, ce qui permet à leurs faisceaux sortants respectifs d'entrer dans le même prisme pyramidal, réduisant ainsi l'impact de l'erreur d'Abbe sur les résultats de mesure. Les trajets optiques de l'interféromètre laser et du dispositif de suivi peuvent se situer dans le même plan horizontal ou vertical. Lors de l'étalonnage, il est préférable que les deux trajets optiques soient situés dans le même plan vertical. Lorsque le trajet optique de l'interféromètre laser et celui du dispositif de suivi sont dans le même plan vertical, les deux appareils sont disposés de manière décalée (dans la direction verticale, l'interféromètre laser est placé au-dessus ou au-dessous du dispositif de suivi, et dans la direction horizontale, l'interféromètre laser est situé devant ou derrière le dispositif de suivi). Dans le sens de la longueur du rail de guidage linéaire, l'interféromètre est de préférence placé devant le dispositif de suivi. Ce type d'agencement permet d'obtenir une précision et une exactitude plus élevées lors de l'étalonnage.
Les positions des deux appareils sont ajustées afin de correspondre aux positions prévues du trajet optique et du prisme pyramidal, de sorte que la lumière émise par l'interféromètre et celle émise par le suiveur pénètrent dans le même prisme pyramidal. Le prisme pyramidal est placé devant l'interféromètre et le suiveur. Lors de l'ajustement de la position, on ajuste d'abord les positions de l'interféromètre laser et de l'interféroscope, de manière que la lumière émise par l'interféromètre laser traverse l'interféroscope avant d'entrer dans le prisme pyramidal. La position du suiveur est ensuite ajustée afin que la lumière émise par le suiveur laser pénètre dans le prisme pyramidal. Le prisme pyramidal est déplacé d'avant en arrière, l'angle de tangage et l'angle de vrille de l'interféromètre laser sont ajustés, le mode automatique de réception de lumière du suiveur laser est désactivé par logiciel, et l'angle de tangage ainsi que l'angle de vrille de la tête laser du suiveur sont ajustés manuellement, de sorte que le trajet optique de l'interféromètre laser et celui du suiveur soient parallèles à la trajectoire de déplacement du prisme pyramidal.
Déterminez les positions du réflecteur de l'interféromètre et de la sphère cible en fonction de la présence de lectures sur les deux appareils, et jugez si ces deux appareils affichent des mesures. Si l'un d'eux n'affiche aucune lecture, répétez les étapes précédentes afin de déterminer la position du réflecteur de l'interféromètre laser qui fournit une lecture et celle de la sphère cible du traqueur laser qui fournit une lecture. Le réflecteur de l'interféromètre et la sphère cible peuvent être disposés de manière décalée (gauche à droite et haut en bas). La position verticale, la position latérale et l'angle de réglage du réflecteur de l'interféromètre sont ajustables, tout comme la position verticale, la position latérale et l'angle de réglage de la sphère cible. Lorsque les deux appareils sont disposés horizontalement, et que le réflecteur de l'interféromètre et la sphère cible sont également disposés horizontalement, l'interféroscope est placé devant l'interféromètre, le réflecteur de l'interféromètre est disposé entre l'interféromètre laser et le traqueur, et la sphère cible est placée du côté de l'interféromètre laser opposé au réflecteur de l'interféromètre. Lorsque les deux appareils sont disposés de manière décalée, l'interféromètre laser est placé sous le traqueur laser, le groupe interféroscope est disposé devant l'interféromètre, le réflecteur de l'interféromètre est placé au-dessus de l'interféromètre laser et en dessous du traqueur, et la sphère cible est placée sous l'interféromètre laser (voir Figure 3), afin d'atténuer les effets de l'erreur de cosinus et des écarts de rectitude introduits par le guide linéaire lors du déplacement de la plateforme mobile.
Configuration de l'environnement de mesure et détermination des points
Étant donné la durée limitée de la mesure, les paramètres environnementaux pour l'interféromètre et le suiveur sont fixés à : température 20 °C, pression atmosphérique 1013,3 hPa et humidité relative 50 % HR. Le suiveur laser est configuré en mode de mesure interférométrique dans le logiciel avant la collecte des données. Déplacer le prisme pyramidal successivement vers chaque point de mesure afin d'obtenir les résultats de mesure du suiveur et de l'interféromètre laser.
Dans la direction de la longueur du rail de guidage linéaire, chaque mètre constitue un point de mesure ; lors du processus de mesure, le prisme pyramidal est déplacé successivement vers chaque point de mesure à l’aide de la plateforme mobile afin d’obtenir les résultats de mesure des deux dispositifs à chaque point, jusqu’à l’absence de données provenant de l’interféromètre ou du suiveur. Les données mesurées à tous les points de mesure sont considérées comme le premier ensemble de données de mesure, dans lequel les valeurs mesurées par l’interféromètre à tous les points de mesure sont les valeurs nominales, et les valeurs mesurées par le suiveur à tous les points de mesure sont les valeurs réelles ; la plateforme mobile est ramenée au premier point de mesure afin d’acquérir de nouveau les données des deux dispositifs à ce premier point, puis le prisme pyramidal est déplacé successivement vers chaque point de mesure afin d’acquérir de nouveau les données du deuxième groupe provenant de l’interféromètre laser et du suiveur laser.
Sélection des points de mesure comme points de mesure de répétabilité
Plusieurs points de mesure sont sélectionnés comme points de mesure de répétabilité, et le prisme pyramidal est déplacé vers chaque point de mesure successif afin d'obtenir les résultats de mesure du dispositif de suivi. Les positions des points de mesure de répétabilité sont choisies aléatoirement et sont de préférence situées à l'extrémité arrière. Trois points de mesure de répétabilité sont sélectionnés pour la collecte des données.
Réduction de l'erreur d'Abbe
Dans le système d'étalonnage du laser tracker, le réflecteur utilisé est un prisme. Deux des trois surfaces réfléchissantes sont mutuellement perpendiculaires, ce qui permet de rediriger la lumière incidente de 180° et de la renvoyer. Les faisceaux lumineux arrivant sur le prisme pyramidal sont réfléchis extérieurement sur toutes les surfaces. Contrairement à un prisme pyramidal plein, cela permet d'éviter efficacement l'influence de la dispersion de longueur d'onde et du trajet optique provoquée par l'entrée du faisceau lumineux de l'air dans le verre ; l'erreur angulaire du prisme pyramidal dans une plage de ±10° est de 0,2″, ce qui permet au prisme pyramidal de produire une lumière parallèle plus précise et de réduire l'erreur d'Abbe ; le diamètre de la face terminale est de 100 mm et la réflectance individuelle est de 0,92, ce qui garantit que le faisceau lumineux émis par l'interféromètre peut être reçu par le récepteur de l'interféromètre laser après réflexion sur le prisme pyramidal, et que le faisceau lumineux émis par le tracker peut être reçu par le récepteur du laser tracker après réflexion sur le même prisme pyramidal ; l'interféromètre laser est composé d'un émetteur et d'un récepteur. L'émetteur émet le faisceau lumineux, et le récepteur capte le faisceau lumineux réfléchi vers l'interféromètre laser ; de même, le tracker est constitué d'un émetteur et d'un récepteur. L'émetteur sert à émettre le faisceau lumineux, et le récepteur sert à capter le faisceau lumineux réfléchi vers le tracker.
L'erreur de mesure du traqueur est expliquée ci-dessous à l'aide d'une expérience de mesure comme exemple. La lumière émise par le traqueur et celle émise par l'interféromètre peuvent être reçues respectivement par un même prisme pyramidal ou par des prismes pyramidaux différents. Comme indiqué dans Figure 1, le trajet optique est tel que la lumière émise par l'interféromètre laser pénètre dans un prisme pyramidal à travers l'interféroscope, est réfléchie par le prisme pyramidal, puis entre dans le réflecteur de l'interféromètre ; la lumière émise par le traqueur laser pénètre dans un autre prisme pyramidal, est réfléchie par celui-ci, puis entre dans la sphère cible. Une erreur d'Abbe se produit lorsque la lumière laser de l'interféromètre et celle du traqueur ne sont pas alignées sur une même droite. Toute inclinaison (en tangage ou en lacet) de la plateforme mobile peut introduire une erreur d'Abbe dans les deux systèmes de mesure laser. La mesure de l'inclinaison d'une telle plateforme mobile est principalement caractérisée par plusieurs paramètres, tels que la rectitude et la planéité du rail de guidage linéaire, et sa quantification s'avère difficile.
Figure 5 illustre le schéma de l'erreur d'Abbe, dans lequel le faisceau laser provenant de l'interféromètre sert de trajet de référence, tandis que celui du suiveur laser constitue le trajet de mesure. Une distance d'écart L (bras d'Abbe) existe entre les deux faisceaux laser. En raison de l'inclinaison de la plateforme mobile dans l'espace, un angle d'écart α se forme, entraînant une valeur d'erreur d'Abbe notée T. La relation géométrique s'exprime comme suit :
tan α ≈ T / L. (1)
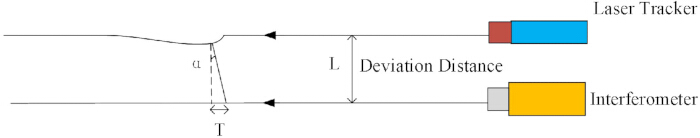
Figure 5 : Schéma du décalage d'Abbe mesuré à l'aide du suiveur laser. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
Tableau 1 présente les valeurs d'erreur d'Abbe provoquées par l'angle et la distance d'écart, obtenues à partir de mesures effectuées avec une règle en acier. Ces résultats indiquent que la distance entre le faisceau lumineux et les deux instruments a un effet prédominant sur l'erreur d'Abbe résultante. De plus, les résultats du Tableau 1 montrent que la sensibilité à l'erreur d'Abbe du bras d'Abbe de 200 mm est 40 fois supérieure à celle du bras d'Abbe de 5 mm (0,96 mm/arcsec contre 0,024 mm/arcsec), ce qui confirme que raccourcir le bras d'Abbe permet de réduire de manière significative l'effet d'amplification des erreurs de basculement angulaire et d'obtenir une réduction notable de l'erreur d'Abbe. Lorsqu'un prisme à double pyramide est utilisé, la distance de décalage entre les faisceaux lumineux est d'environ 200 mm. Toutefois, lorsqu'un prisme à pyramide unique est utilisé dans cette étude, les deux instruments partagent le même prisme à pyramide, ce qui permet d'ajuster la distance d'écart entre les faisceaux à moins de 5 mm et de réduire ainsi l'impact de l'erreur d'Abbe d'un facteur quarante. En outre, l'influence due à l'inclinaison de la plateforme mobile est considérablement atténuée dans le cas d'un prisme à pyramide.
| Angle α (″) | Distance de déviation (mm) | |||
| 5 (un prisme pyramidal simple) | 200 (prisme pyramidal double) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
Tableau 1 : Valeurs de l'erreur d'Abbe provoquées par l'angle et la distance d'écart (µm).
Figure 6A montre l'image physique du prisme pyramidal, et le trajet de la lumière entrant et sortant du prisme pyramidal est illustré dans Figure 6B. Comme représenté dans Figure 6B, la lumière incidente du dispositif de suivi est la lumière incidente 1, et le faisceau sortant est désigné comme la lumière émise 1. Le faisceau incident de l'interféromètre laser est étiqueté comme lumière incidente 2, et son faisceau sortant est désigné comme lumière émise 2. La ligne centrale de la lumière incidente 1 et de la lumière émergente 1 dans l'espace constitue le trajet optique intégré 3, et la ligne centrale formée par la lumière incidente 2 et la lumière émergente 2 dans l'espace constitue le trajet optique intégré 4. Le trajet optique intégré 3 et le trajet optique intégré 4 sont relativement proches dans l'espace, et ils se situent près du centre du prisme pyramidal, ce qui constitue le facteur clé permettant de réduire davantage l'erreur d'Abbe.
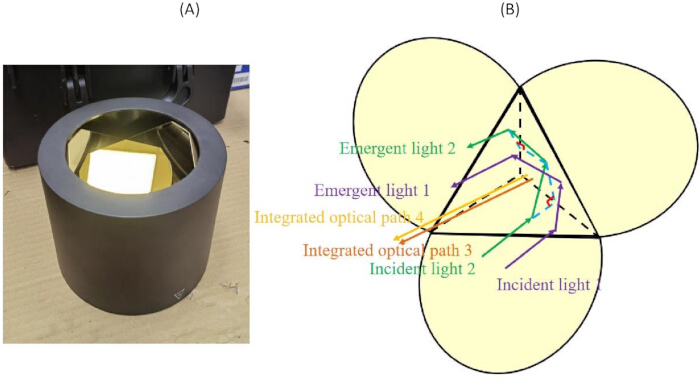
Figure 6 : Schéma d'un prisme pyramidal. (A) Image physique du prisme pyramidal. (B) Schéma du trajet optique dans le prisme pyramidal. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
En outre, il convient de noter que le mécanisme de génération de l'erreur d'Abbe est identique à celui des outils de mesure traditionnels (par exemple, les pieds à coulisse), tous deux résultant de la longueur du bras d'Abbe. Divers mouvements de torsion et de tangage de la plateforme de déplacement provoquent des écarts entre les valeurs mesurées par le suiveur laser et les valeurs théoriques fournies par l'interféromètre laser, et plus le bras d'Abbe est long, plus l'écart entre les deux est important. Par conséquent, cette étude adopte toujours la réduction de la longueur du bras d'Abbe comme méthode de compensation principale. Étant donné que des capteurs d'inclinaison en temps réel n'ont pas pu être utilisés pour la correction durant l'expérience, des mesures comparatives n'étaient pas réalisables. En outre, l'analyse d'incertitude montre que l'impact de l'erreur angulaire du prisme sur les résultats de mesure est presque négligeable.
L'analyse d'incertitude du système à prisme pyramidal unique est réalisée en considérant cinq aspects : l'erreur de l'interféromètre laser, l'erreur de compensation environnementale, l'erreur angulaire du prisme, l'erreur de rectitude du guide et l'erreur d'alignement du faisceau, comme détaillé ci-dessous : L'erreur d'indication de l'interféromètre laser est de (0,03 + 0,5L) µm, et son incertitude-type de mesure est de 2 × 10⁻⁸ × L, donc l'incertitude-type introduite par l'interféromètre laser est u1 = 1 × 10⁻⁸ × L. La compensation environnementale concerne principalement trois facteurs : la température, l'humidité et la pression atmosphérique. L'incertitude correspondante introduite est approximativement u2 = 5,8 × 10⁻⁸ × L ; en détail, l'erreur de mesure de la température moyenne du trajet optique de l'interféromètre laser est de 0,1 °C, considérée comme une distribution uniforme, ce qui donne 93,0 × 10⁻8 L × 0,1/sqrt(3) = 5,4 × 10⁻8 L ; l'erreur de mesure de la pression gazeuse du trajet optique de l'interféromètre standard est de 11 Pa, traitée comme une distribution uniforme, donnant 0,2683 × 10⁻8 L × 11/sqrt(3) = 1,7 × 10⁻8 L ; l'erreur de mesure de la pression partielle de vapeur d'eau dans l'air sur le trajet optique est de 40 Pa, traitée comme une distribution uniforme, conduisant à 0,0371 × 10⁻8 L × 40/sqrt(3) = 0,9 × 10⁻8 L. L'erreur angulaire du prisme pyramidal atteint 0,2", et puisque le faisceau lumineux subit trois réflexions à l'intérieur du prisme pyramidal, l'erreur angulaire globale est amplifiée d'un facteur 3 ; en substituant la longueur totale de 80 m, u3 est approximativement nulle, calculée par la formule u3 = 80000/cos(3 × 0,2'') mm - 80000 mm. L'erreur de rectitude totale S du guide est d'environ 0,4 mm, et l'incertitude-type de mesure correspondante est donnée par u4 = sqrt(800002 + S2) mm - 80000 mm, qui s'approche également de zéro après substitution des données. L'erreur due à l'alignement du faisceau affecte la répétabilité de la mesure ; pour les mesures à prisme pyramidal unique, la répétabilité est prise à 0,4 µm, donc u5 ≈ 0,4 µm. En combinant ces cinq composantes, l'incertitude élargie pour le système de mesure à prisme pyramidal unique est obtenue comme U = 2 × sqrt(u12 + u22 + u32 + u42 + u52), et l'ajustement avec les données substituées donne U ≈ 0,2 µm + 0,1 × 10⁻⁶ × L (k = 2), où k est le facteur d'élargissement correspondant à un niveau de confiance d'environ 95 %.
Résultats
Les données expérimentales sont divisées en quatre parties : une expérience de mesure d'extension à double portée, une expérience de répétabilité du traqueur laser avec un prisme à double pyramide, une expérience de mesure à double portée, et une expérience de répétabilité du traqueur laser avec un prisme à simple pyramide.
Lorsqu'on utilise le système d'étalonnage illustré dans la Figure 1, les faisceaux sortants de deux appareils sont reçus par des prismes pyramidaux distincts. Les résultats mesurés par les deux appareils à chaque point de mesure sont indiqués dans le Tableau 2. Ils représentent les résultats de mesure à double plage du traqueur laser utilisant deux prismes pyramidaux dans le premier groupe d'essais. L'analyse du Tableau 2 révèle qu'avec deux prismes pyramidaux, l'erreur maximale d'indication du traqueur laser atteint -36,0 µm sur toute la plage de mesure, se produisant à la position de 37 m. À ce moment-là, la position correspondante du rail de guidage est de 18 m.
| Position du rail de guidage (m) | Valeur mesurée par le traqueur laser (mm) | Valeur mesurée par l'interféromètre laser (mm) | Erreur d'indication (μm) | Position du rail de guidage (m) | Valeur mesurée par le traqueur laser (mm) | Valeur mesurée par l'interféromètre laser (mm) | Erreur d'indication (μm) |
| 1 | 1999.9671 | 1999.9707 | -3.6 | 20 | 39999.7079 | 39999.7203 | -12.4 |
| 2 | 3999.9413 | 3999.9453 | -4 | 21 | 41999.7334 | 41999.742 | -8.6 |
| 3 | 5999.9503 | 5999.945 | 5.3 | 22 | 43999.7497 | 43999.7555 | -5.8 |
| 4 | 7999.9271 | 7999.9202 | 6.9 | 23 | 45999.812 | 45999.8075 | 4.5 |
| 5 | 9999.8681 | 9999.8682 | -0.1 | 24 | 47999.8187 | 47999.8176 | 1.1 |
| 6 | 11999.8404 | 11999.8414 | -1 | 25 | 49999.8406 | 49999.8359 | 4.7 |
| 7 | 13999.7928 | 13999.8192 | -26.4 | 26 | 51999.8646 | 51999.8611 | 3.5 |
| 8 | 15999.7507 | 15999.7731 | -22.4 | 27 | 53999.8573 | 53999.8638 | -6.5 |
| 9 | 17999.7397 | 17999.763 | -23.3 | 28 | 55999.884 | 55999.8863 | -2.3 |
| 10 | 19999.7188 | 19999.7398 | -21 | 29 | 57999.9459 | 57999.9488 | -2.9 |
| 11 | 21999.7001 | 21999.722 | -21.9 | 30 | 59999.9286 | 59999.9324 | -3.8 |
| 12 | 23999.6621 | 23999.6891 | -27 | 31 | 62000.0027 | 62000.0012 | 1.5 |
| 13 | 25999.644 | 25999.6715 | -27.5 | 32 | 63999.9925 | 63999.993 | -0.5 |
| 14 | 27999.6438 | 27999.6707 | -26.9 | 33 | 65999.9926 | 65999.9958 | -3.2 |
| 15 | 29999.6365 | 29999.6707 | -34.2 | 34 | 67999.9921 | 67999.9954 | -3.3 |
| 16 | 31999.6442 | 31999.6797 | -35.5 | 35 | 69999.9524 | 69999.966 | -13.6 |
| 17 | 33999.6423 | 33999.6782 | -35.9 | 36 | 71999.9452 | 71999.9601 | -14.9 |
| 18 | 35999.6759 | 35999.7119 | -36 | 37 | 73999.9166 | 73999.9315 | -14.9 |
| 19 | 37999.6804 | 37999.6959 | -15.5 | 38 | 75999.8856 | 75999.9065 | -20.9 |
Tableau 2 : Résultats de mesure à double portée du suiveur doté d'un prisme à double pyramide sur une distance inférieure à 80 m (groupe 1).
Dans la configuration à prisme pyramidal double, l'erreur d'indication provient du bras d'Abbe et des écarts géométriques distincts le long des deux trajets optiques de mesure. Parmi tous les facteurs contribuant à l'erreur d'indication de mesure, l'erreur d'Abbe introduite par le bras d'Abbe est prédominante. La séparation spatiale des faisceaux introduit inévitablement des erreurs supplémentaires ; toutefois, ces erreurs peuvent être fortement réduites lorsque les rayons lumineux incident et sortant sont disposés de manière symétrique. Les données de mesure obtenues à partir des deux instruments à chaque point sont indiquées dans Tableau 3 ; ces résultats montrent que l'erreur d'indication maximale du dispositif est de -32,2 µm dans la plage de mesure totale du traqueur laser lorsque le prisme pyramidal double est utilisé, ce qui correspond à la position à 36 m. En comparant les données des Tableau 2 et Tableau 3, on constate que l'erreur d'indication maximale est de -36,0 µm.
| Position du rail de guidage (m) | Valeur mesurée par le traqueur laser (mm) | Valeur mesurée par l'interféromètre laser (mm) | Erreur d'indication (μm) | Position du rail de guidage (m) | Valeur mesurée par le traqueur laser (mm) | Valeur mesurée par l'interféromètre laser (mm) | Erreur d'indication (μm) |
| 1 | 1999.9676 | 1999.9702 | -2.6 | 20 | 39999.7141 | 39999.7222 | -8.1 |
| 2 | 3999.9439 | 3999.9457 | -1.8 | 21 | 41999.7396 | 41999.7437 | -4.1 |
| 3 | 5999.9533 | 5999.9455 | 7.8 | 22 | 43999.7559 | 43999.7576 | -1.7 |
| 4 | 7999.9288 | 7999.9194 | 9.4 | 23 | 45999.8183 | 45999.8094 | 8.9 |
| 5 | 9999.8707 | 9999.868 | 2.7 | 24 | 47999.8254 | 47999.8195 | 5.9 |
| 6 | 11999.8432 | 11999.8412 | 2 | 25 | 49999.8469 | 49999.8378 | 9.1 |
| 7 | 13999.7959 | 13999.819 | -23.1 | 26 | 51999.8704 | 51999.8625 | 7.9 |
| 8 | 15999.7545 | 15999.7734 | -18.9 | 27 | 53999.8636 | 53999.8652 | -1.6 |
| 9 | 17999.7433 | 17999.7632 | -19.9 | 28 | 55999.8911 | 55999.8887 | 2.4 |
| 10 | 19999.724 | 19999.7416 | -17.6 | 29 | 57999.9536 | 57999.9515 | 2.1 |
| 11 | 21999.7053 | 21999.7227 | -17.4 | 30 | 59999.9363 | 59999.9347 | 1.6 |
| 12 | 23999.6684 | 23999.6912 | -22.8 | 31 | 62000.0098 | 62000.0028 | 7 |
| 13 | 25999.6498 | 25999.6728 | -23 | 32 | 64000.0004 | 63999.995 | 5.4 |
| 14 | 27999.6488 | 27999.6714 | -22.6 | 33 | 65999.999 | 65999.997 | 2 |
| 15 | 29999.6419 | 29999.672 | -30.1 | 34 | 68000.0009 | 67999.9989 | 2 |
| 16 | 31999.6491 | 31999.68 | -30.9 | 35 | 69999.96 | 69999.9687 | -8.7 |
| 17 | 33999.6474 | 33999.6796 | -32.2 | 36 | 71999.9534 | 71999.9631 | -9.7 |
| 18 | 35999.6816 | 35999.7135 | -31.9 | 37 | 73999.9259 | 73999.935 | -9.1 |
| 19 | 37999.6864 | 37999.6977 | -11.3 | 38 | 75999.8956 | 75999.9106 | -15 |
Tableau 3 : Résultats de mesure en double portée du suiveur doté d'un prisme à double pyramide sur une distance inférieure à 80 m (groupe 2).
Figure 7 illustre les résultats des mesures d'erreur d'indication à double plage du traqueur laser équipé de prismes pyramidaux doubles, présentant ces données d'erreur d'une manière plus intuitive et explicite.
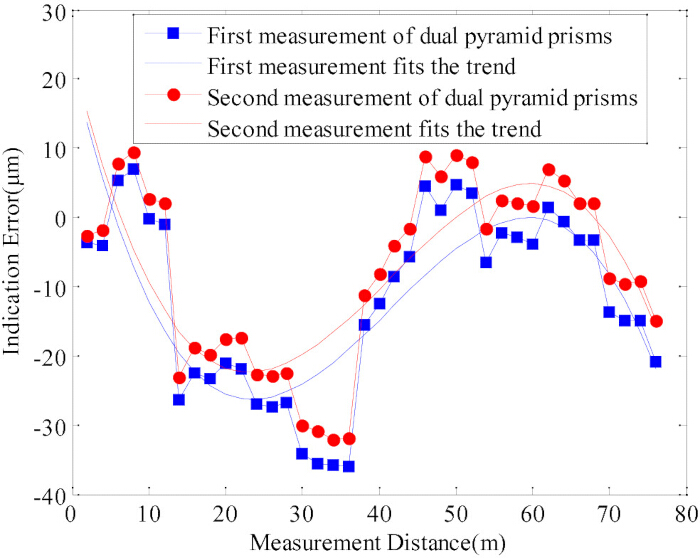
Figure 7 : Schéma de l'erreur d'indication de double plage d'un traqueur laser équipé d'un prisme à double pyramide. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
En outre, trois seconds points de mesure sont sélectionnés parmi les 38 points de mesure, à savoir respectivement le 30e, le 33e et le 35e point de mesure ; les mesures initiales obtenues par le traqueur à chaque point de test de répétabilité sont résumées dans Tableau 4, ce qui correspond à la moyenne et à l'écart type du suiveur laser aux positions de 60 m, 66 m et 70 m (la première mesure du prisme pyramidal). La moyenne mesurée par le suiveur laser à la position de 60 m est de 59999,9287 mm, avec un écart type correspondant de 0.18µm. Pour la position de mesure à 66 m, la valeur moyenne enregistrée par le traqueur laser est de 65999,9924 mm, avec un écart type de 0.12µm. La moyenne mesurée par le traqueur laser à une distance de 70 m est de 69999,9523 mm, et l'écart type est 0.16µmSelon les données, le dispositif de suivi présente son écart type le plus élevé à la position de 60 m et le plus faible à 66 m.
| Nombre de mesures | Valeur indiquée par le laser tracker (mm) | Nombre de mesures | Valeur indiquée par le laser tracker (mm) | Nombre de mesures | Valeur indiquée par le laser tracker (mm) |
| 1 | 59999.9286 | 1 | 65999.9926 | 1 | 69999.9521 |
| 2 | 59999.9285 | 2 | 65999.9924 | 2 | 69999.9525 |
| 3 | 59999.9284 | 3 | 65999.9926 | 3 | 69999.9522 |
| 4 | 59999.9287 | 4 | 65999.9925 | 4 | 69999.9522 |
| 5 | 59999.9288 | 5 | 65999.9923 | 5 | 69999.9521 |
| 6 | 59999.9288 | 6 | 65999.9924 | 6 | 69999.952 |
| 7 | 59999.9286 | 7 | 65999.9922 | 7 | 69999.9523 |
| 8 | 59999.9289 | 8 | 65999.9924 | 8 | 69999.9523 |
| 9 | 59999.9289 | 9 | 65999.9924 | 9 | 69999.9525 |
| 10 | 59999.9289 | 10 | 65999.9924 | 10 | 69999.9523 |
| Moyenne | 59999.9287 | Moyenne | 65999.9924 | Moyenne | 69999.9523 |
| Écart type | 0.18 × 10⁻³ | Écart type | 0.12 × 10⁻³ | Écart type | 0.16 × 10⁻³ |
Tableau 4 : Répétabilité en un point aux positions 60 m, 66 m et 70 m avec un prisme à double pyramide (Groupe 1).
Les données secondaires de mesure du traqueur laser sont affichées dans le Tableau 5, qui indique la moyenne et l'écart type aux positions de mesure de 60 m, 66 m et 70 m (le deuxième groupe de mesures avec un prisme à double pyramide). Les valeurs maximale et minimale de l'écart type sont respectivement de 0,21 µm et 0,14 µm. À partir de deux répétitions, on peut conclure que l'écart type maximal est de 0,21 µm.
| Nombre de mesures | Valeur indiquée par le laser tracker (mm) | Nombre de mesures | Valeur indiquée par le laser tracker (mm) | Nombre de mesures | Valeur indiquée par le laser tracker (mm) |
| 1 | 59999.9363 | 1 | 65999.9994 | 1 | 69999.96 |
| 2 | 59999.9363 | 2 | 65999.9994 | 2 | 69999.9603 |
| 3 | 59999.9364 | 3 | 65999.9993 | 3 | 69999.9603 |
| 4 | 59999.9365 | 4 | 65999.9993 | 4 | 69999.9601 |
| 5 | 59999.9363 | 5 | 65999.9992 | 5 | 69999.9599 |
| 6 | 59999.9365 | 6 | 65999.9995 | 6 | 69999.9599 |
| 7 | 59999.9361 | 7 | 65999.9995 | 7 | 69999.96 |
| 8 | 59999.936 | 8 | 65999.9998 | 8 | 69999.9601 |
| 9 | 59999.9362 | 9 | 65999.9998 | 9 | 69999.96 |
| 10 | 59999.9363 | 10 | 65999.9997 | 10 | 69999.96 |
| Moyenne | 59999.9363 | Moyenne | 65999.9995 | Moyenne | 69999.9601 |
| Écart type | 0.16 × 10⁻³ | Écart type | 0.21 × 10⁻³ | Écart type | 0.14 × 10⁻³ |
Tableau 5 : Répétabilité en un point aux positions 60 m, 66 m et 70 m avec prisme double pyramide (Groupe 2).
Les mesures obtenues par les deux appareils à chaque point de mesure sont résumées dans le Tableau 6. Ces résultats ont été obtenus dans la condition où les trajets optiques des deux appareils sont parallèles dans un même plan vertical. Il présente les résultats du test à double plage du dispositif utilisant un prisme pyramidal unique dans le premier groupe. Une analyse des résultats du Tableau 6 indique que, lorsqu'un prisme pyramidal unique est utilisé, l'erreur maximale d'indication du dispositif est de -2,7 µm sur toute sa plage de mesure, et qu'elle se produit à la position 3 m.
| Position du rail de guidage (m) | Valeur mesurée par le suiveur laser (mm) | Valeur mesurée par l'interféromètre laser (mm) | Erreur d'indication (μm) | Position du rail de guidage (m) | Valeur mesurée par le suiveur laser (mm) | Valeur mesurée par l'interféromètre laser (mm) | Erreur d'indication (μm) |
| 1 | 1999.9667 | 1999.9682 | -1.5 | 20 | 39999.6986 | 39999.699 | -0.4 |
| 2 | 3999.9415 | 3999.944 | -2.5 | 21 | 41999.7241 | 41999.7231 | 1 |
| 3 | 5999.9495 | 5999.9522 | -2.7 | 22 | 43999.7379 | 43999.7377 | 0.2 |
| 4 | 7999.9245 | 7999.9263 | -1.8 | 23 | 45999.7984 | 45999.7983 | 0.1 |
| 5 | 9999.8667 | 9999.8683 | -1.6 | 24 | 47999.8044 | 47999.8033 | 1.1 |
| 6 | 11999.8393 | 11999.8418 | -2.5 | 25 | 49999.8249 | 49999.8244 | 0.5 |
| 7 | 13999.7901 | 13999.7919 | -1.8 | 26 | 51999.8362 | 51999.8355 | 0.7 |
| 8 | 15999.7483 | 15999.7492 | -0.9 | 27 | 53999.8661 | 53999.8652 | 0.9 |
| 9 | 17999.7349 | 17999.7372 | -2.3 | 28 | 55999.8856 | 55999.8866 | -1 |
| 10 | 19999.7169 | 19999.7186 | -1.7 | 29 | 57999.8972 | 57999.8975 | -0.3 |
| 11 | 21999.6964 | 21999.6978 | -1.4 | 30 | 59999.9153 | 59999.914 | 1.3 |
| 12 | 23999.6586 | 23999.6604 | -1.8 | 31 | 62000.9542 | 62000.9531 | 1.1 |
| 13 | 25999.6393 | 25999.6408 | -1.5 | 32 | 63999.9583 | 63999.9575 | 0.8 |
| 14 | 27999.638 | 27999.6391 | -1.1 | 33 | 65999.9839 | 65999.9829 | 1 |
| 15 | 29999.6304 | 29999.6318 | -1.4 | 34 | 67999.9924 | 67999.9929 | -0.5 |
| 16 | 31999.636 | 31999.6366 | -0.6 | 35 | 69999.8996 | 69999.9002 | -0.6 |
| 17 | 33999.6354 | 33999.6352 | 0.2 | 36 | 71999.8663 | 71999.8679 | -1.6 |
| 18 | 35999.6687 | 35999.6687 | 0 | 37 | 73999.8447 | 73999.8464 | -1.7 |
| 19 | 37999.6714 | 37999.672 | -0.6 | 38 | 75999.7759 | 75999.7778 | -1.9 |
Tableau 6 : Résultats de mesure à double portée du suiveur doté d'un prisme pyramidal unique sur une distance de 80 m (groupe 1).
Tableau 7 énumère les résultats de mesure à double plage du traqueur laser équipé d'un prisme pyramidal unique (deuxième groupe). L'analyse des résultats du Tableau 7 montre que, lorsqu'un prisme pyramidal unique est utilisé, l'erreur maximale d'indication du traqueur est de -2,5 µm sur toute la plage de mesure du traqueur laser, valeur observée à la position de 5 m. Une comparaison entre le Tableau 6 et le Tableau 7 révèle que l'erreur d'indication maximale de l'instrument est de -2,7 µm.
| Position du rail de guidage (m) | Valeur mesurée par le suiveur laser (mm) | Valeur mesurée par l'interféromètre laser (mm) | Erreur d'indication (μm) | Position du rail de guidage (m) | Valeur mesurée par le suiveur laser (mm) | Valeur mesurée par l'interféromètre laser (mm) | Erreur d'indication (μm) |
| 1 | 1999.9673 | 1999.9682 | -0.9 | 20 | 39999.7014 | 39999.7003 | 1.1 |
| 2 | 3999.9421 | 3999.9437 | -1.6 | 21 | 41999.7248 | 41999.7251 | -0.3 |
| 3 | 5999.949 | 5999.9502 | -1.2 | 22 | 43999.7402 | 43999.74 | 0.2 |
| 4 | 7999.9261 | 7999.9266 | -0.5 | 23 | 45999.8014 | 45999.8007 | 0.7 |
| 5 | 9999.8666 | 9999.8691 | -2.5 | 24 | 47999.8057 | 47999.8051 | 0.6 |
| 6 | 11999.8399 | 11999.8419 | -2 | 25 | 49999.8143 | 49999.8139 | 0.4 |
| 7 | 13999.7916 | 13999.7924 | -0.8 | 26 | 51999.8256 | 51999.8251 | 0.5 |
| 8 | 15999.7474 | 15999.7488 | -1.4 | 27 | 53999.8549 | 53999.8546 | 0.3 |
| 9 | 17999.7359 | 17999.7376 | -1.7 | 28 | 55999.8778 | 55999.8785 | -0.7 |
| 10 | 19999.7173 | 19999.7174 | -0.1 | 29 | 57999.8983 | 57999.8984 | -0.1 |
| 11 | 21999.6967 | 21999.6978 | -1.1 | 30 | 59999.9176 | 59999.9168 | 0.8 |
| 12 | 23999.6598 | 23999.66 | -0.2 | 31 | 62000.9458 | 62000.9454 | 0.4 |
| 13 | 25999.6387 | 25999.6402 | -1.5 | 32 | 63999.9427 | 63999.9426 | 0.1 |
| 14 | 25999.6387 | 25999.6402 | -1.5 | 33 | 65999.9682 | 65999.9675 | 0.7 |
| 15 | 27999.6402 | 27999.6399 | 0.3 | 34 | 67999.9956 | 67999.9964 | -0.8 |
| 16 | 29999.6312 | 29999.6325 | -1.3 | 35 | 69999.9186 | 69999.9196 | -1 |
| 17 | 31999.6389 | 31999.6388 | 0.1 | 36 | 71999.8859 | 71999.8871 | -1.2 |
| 18 | 33999.6374 | 33999.6369 | 0.5 | 37 | 73999.8478 | 73999.8485 | -0.7 |
| 19 | 35999.6691 | 35999.6698 | -0.7 | 38 | 75999.7792 | 75999.7801 | -0.9 |
Tableau 7 : Résultats de mesure en double portée du traqueur avec un prisme pyramidal unique sur une distance de 80 m (groupe 2).
Figure 8 illustre les résultats de mesure à double plage des deux erreurs d'indication pour le dispositif utilisant un prisme pyramidal unique. Ces résultats indiquent que l'erreur d'indication mesurée diminue progressivement à mesure que la distance de mesure augmente, ce qui implique l'existence d'un certain degré d'erreur d'installation.
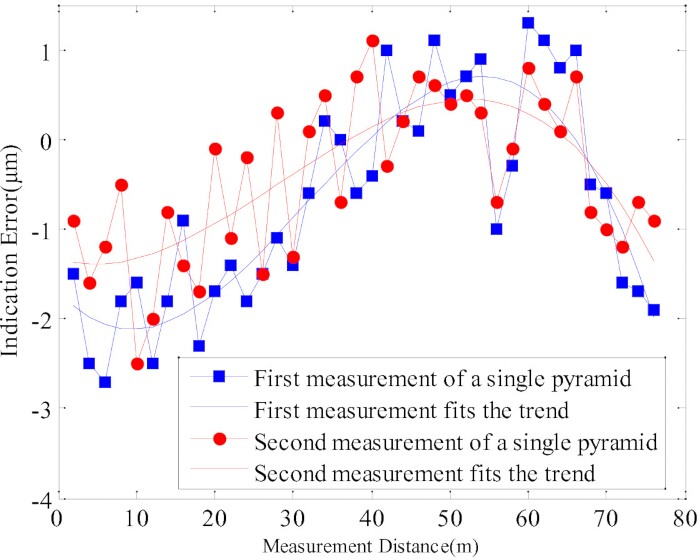
Figure 8 : Schéma de l'erreur d'indication à double plage du suiveur laser avec un prisme pyramidal unique. Veuillez cliquer ici pour afficher une version agrandie de cette figure.
Figure 9 illustre le contraste des erreurs d'indication à double plage pour le traqueur laser équipé d'un prisme pyramidal double et d'un prisme pyramidal simple, respectivement (deux séries de valeurs mesurées chacune). En se référant à la figure 7 et à la figure 8, lorsque la lumière émise par l'interféromètre et celle émise par le traqueur sont reçues par le même prisme pyramidal, l'erreur d'indication du traqueur est considérablement réduite, et la précision de calibration du traqueur est efficacement améliorée.
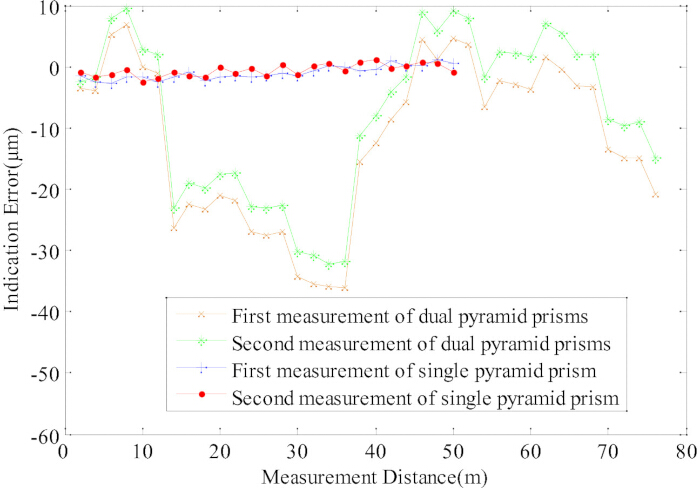
Figure 9 : Comparaison des erreurs d'indication à double échelle entre le prisme à double pyramide et le prisme à pyramide unique (mesurés chacun deux fois). Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
Trois points de mesure de répétabilité sont sélectionnés parmi les 38 points de mesure, à savoir respectivement le 30e, le 33e et le 35e point de mesure. Pour chaque point de mesure de répétabilité, les lectures initiales enregistrées par le suiveur laser sont indiquées dans Tableau 8, couvrant les indicateurs statistiques correspondants à des distances de 60 m, 66 m et 70 m (le premier groupe avec un prisme pyramidal unique). Le tachéomètre fournit une lecture moyenne de 59999,9156 mm à la station située à 60 m, accompagnée d'un écart type de 0.40µm. La moyenne mesurée par le traqueur laser à la position 66 m est de 65999,9845 mm, et l'écart type est 0.64µm. La moyenne mesurée du dispositif de suivi à la position 70 m est de 69999,8993 mm et l'écart type est 0.63µm. Les données montrent que l'écart type du dispositif de suivi est le plus élevé à la position 66 m, et la valeur de l'écart type est 0.64µm.
| Nombre de mesures | Valeur indiquée par le laser tracker (mm) | Nombre de mesures | Valeur indiquée par le laser tracker (mm) | Nombre de mesures | Valeur indiquée par le laser tracker (mm) |
| 1 | 59999.9153 | 1 | 65999.9849 | 1 | 69999.8997 |
| 2 | 59999.9163 | 2 | 65999.9855 | 2 | 69999.8995 |
| 3 | 59999.9155 | 3 | 65999.9842 | 3 | 69999.899 |
| 4 | 59999.9159 | 4 | 65999.9851 | 4 | 69999.8998 |
| 5 | 59999.9149 | 5 | 65999.9845 | 5 | 69999.8999 |
| 6 | 59999.9157 | 6 | 65999.9853 | 6 | 69999.8998 |
| 7 | 59999.9154 | 7 | 65999.9837 | 7 | 69999.8993 |
| 8 | 59999.9159 | 8 | 65999.9843 | 8 | 69999.8983 |
| 9 | 59999.9153 | 9 | 65999.9837 | 9 | 69999.8981 |
| 10 | 59999.9154 | 10 | 65999.9842 | 10 | 69999.8994 |
| Moyenne | 59999.9156 | Moyenne | 65999.9845 | Moyenne | 69999.8993 |
| Écart type | 0.40 × 10⁻³ | Écart type | 0.64 × -3 | Écart type | 0.63 × 10⁻³ |
Tableau 8 : Répétabilité en un point aux positions 60 m, 66 m et 70 m avec un prisme pyramidal unique (Groupe 1).
Tableau 9 présente les données de mesure secondaires du suiveur laser, reflétant la répétabilité en un seul point à 60 m, 66 m et 70 m pour le deuxième groupe d'essai utilisant un prisme pyramidal unique. L'écart-type maximal apparaît à la position 70 m, et la valeur de l'écart-type est de 0,58 µm.
| Nombre de mesures | Valeur d'indication du traqueur laser (mm) | Nombre de mesures | Valeur d'indication du traqueur laser (mm) | Nombre de mesures | Valeur d'indication du suiveur laser (mm) |
| 1 | 59999.9156 | 1 | 65999.9682 | 1 | 69999.9176 |
| 2 | 59999.9166 | 2 | 65999.969 | 2 | 69999.918 |
| 3 | 59999.9177 | 3 | 65999.9688 | 3 | 69999.9185 |
| 4 | 59999.9168 | 4 | 65999.9687 | 4 | 69999.9184 |
| 5 | 59999.917 | 5 | 65999.9697 | 5 | 69999.9189 |
| 6 | 59999.9166 | 6 | 65999.9691 | 6 | 69999.9188 |
| 7 | 59999.9165 | 7 | 65999.9695 | 7 | 69999.9198 |
| 8 | 59999.9161 | 8 | 65999.9698 | 8 | 69999.9187 |
| 9 | 59999.9169 | 9 | 65999.9695 | 9 | 69999.9186 |
| 10 | 59999.9166 | 10 | 65999.9687 | 10 | 69999.9184 |
| Moyenne | 59999.9166 | Moyenne | 65999.9691 | Moyenne | 69999.9186 |
| Écart type | 0.55 × 10font6">-3 | Écart type | 0.52 × 10⁻³ | Écart type | 0.58 × 10⁻³ |
Tableau 9 : Répétabilité en un point aux positions 60 m, 66 m et 70 m avec un prisme pyramidal unique (Groupe 2).
DISPONIBILITÉ DES DONNÉES :
Les données brutes soutenant l'étude sont incluses dans le Fichier Supplémentaire 1.
Discussion
Cet article étudie le système d'étalonnage et de mesure pour les stations totales laser et détaille les méthodes de réglage du trajet optique pour les interféromètres laser et les stations totales laser lorsqu'on utilise des prismes pyramidaux. Dans ce travail, le trajet optique de la station totale laser est replié au moyen d'un prisme pyramidal. Qu'il y ait un ou deux prismes pyramidaux, lorsque le prisme pyramidal se déplace d'une unité de distance, les indications de l'interféromètre et de la station totale laser varient de deux unités de distance. Il s'agit d'une caractéristique commune aux deux méthodes de mesure proposées dans cet article, toutes deux capables de satisfaire aux exigences d'étalonnage des stations totales laser. Nous constatons que la différence entre les deux méthodes réside dans le fait que, lorsqu'on utilise deux prismes pyramidaux, l'erreur d'indication du capteur est relativement importante, et l'erreur d'indication maximale pouvant atteindre -36,0 µm. L'erreur d'Abbe est réduite lorsqu'un prisme pyramidal est utilisé. Ces résultats montrent clairement que l'erreur d'indication de la station totale laser reste faible, avec une valeur maximale de -2,7 µm. À ce stade, l'erreur d'indication maximale est réduite d'un facteur supérieur à dix. Dans l'expérience de mesure de répétabilité, nous avons mesuré la station totale laser dix fois à différentes positions et avons constaté que la répétabilité du capteur était de 0,21 µm lorsqu'on utilisait deux prismes pyramidaux, et de 0,64 µm lorsqu'un seul prisme pyramidal était utilisé. Lorsqu'un prisme unique est adopté, l'erreur d'indication est nettement réduite, tandis que la répétabilité se dégrade légèrement. Cela indique que les résultats de mesure de la station totale laser sont globalement plus proches des valeurs nominales de l'interféromètre laser. La répétabilité dégradée reflète simplement une stabilité systématique insuffisante durant la mesure lorsque les indications du capteur se rapprochent des valeurs nominales de l'interféromètre. Cette instabilité pourrait provenir de la sensibilité accrue de la plateforme de déplacement aux vibrations, à la température et à d'autres facteurs influents lorsqu'un seul prisme pyramidal est utilisé après un déplacement, et l'erreur de mesure indiquée est réduite d'un facteur de plusieurs dizaines dans cette expérience, ce qui constitue une valeur scientifique majeure de ce travail.
Malgré leurs avantages, plusieurs limites subsistent encore dans cette étude. Par exemple, les composantes d'erreur telles que l'erreur de cosinus induite par la linéarité et les variations de l'orientation de la plateforme n'ont pas été prises en compte ; ces facteurs feront l'objet d'une analyse approfondie dans le futur. Le travail actuel se concentre principalement sur la suppression de l'erreur axiale d'Abbe, tandis que l'influence des erreurs latérales dans des conditions de portée étendue n'a pas été entièrement étudiée. La stabilité à long terme et l'adaptabilité environnementale du système dans des conditions variables de température, d'humidité et de turbulence de l'air nécessitent une vérification supplémentaire12. Dans ce contexte, des approches alternatives peuvent être adoptées pour valider l'hypothèse proposée et renforcer la fiabilité des conclusions. Par exemple, un interféromètre laser de précision supérieure peut être utilisé comme étalon de référence pour des mesures comparatives. Un système de mesure basé sur un réseau de plusieurs trackers ou une machine à mesurer tridimensionnelle (MMT) de grande échelle peut également être utilisé pour effectuer une validation croisée. Ces méthodes peuvent fournir des preuves complémentaires permettant de confirmer l'efficacité et l'universalité de la stratégie de calibration par extension de portée fondée sur des prismes. La méthode proposée présente une valeur importante et un potentiel d'application étendu dans les domaines de la fabrication de précision à grande échelle et de la métrologie. Elle convient à la calibration de trackers laser lors de l'assemblage d'aéronefs, à la détection de la précision de positionnement des robots, à la vérification de la précision des machines-outils et aux mesures in situ de composants de grande taille22. En particulier dans les laboratoires et sites industriels aux espaces restreints, cette méthode permet une calibration de haute précision sans rails de guidage longs, réduisant ainsi significativement les coûts de construction et améliorant l'efficacité de la calibration23.
Les recherches futures s'orienteront vers plusieurs axes : développer un système automatique de réglage du trajet optique afin de réduire la difficulté opérationnelle ; établir un modèle d'erreur complet couvrant les erreurs axiales et latérales ; étudier des stratégies de compensation d'erreurs en temps réel face aux perturbations environnementales ; étendre la méthode à des scénarios de mesure multi-axes et dynamiques ; et intégrer le schéma proposé avec des technologies de vision industrielle ou de balayage laser afin d'obtenir des mesures et des calibrations plus efficaces et plus précises.
Déclarations de divulgation
Les auteurs n'ont rien à divulguer.
Remerciements
Cette recherche a été financée par le Fonds national des sciences naturelles de Chine (51775433).
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Glissière de guidage | / | / | guides linéaires (longueur totale de 54 m) |
| Interféromètre laser | Renishaw plc | XL-80 | Fournir des données comparatives (Certificat : 202603107819) |
| Traceur laser | Hexagon Group | AT930 | Fournir des données mesurées |
| Prisme | Fabrication sur mesure | Fabrication sur mesure | diamètre de 100 mm (Certificat : CDjd2024-00977) |
Références
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.