מחקר זה משפר את דיוק מד הזרימה האלקטרומגנטי על ידי אופטימיזציה של צורות גל עירור, החלת סינון רב-שלבי ושימוש בתיקון מבוסס Complex Programmable Logic Device (CPLD). שיטת זיהוי צינורות ריקים חדשה המבוססת על צורת גל משפרת את האמינות. ניסויים מראים דיוק של 0.1% בטווח של 0.1-15 מטר לשנייה, מה שמאמת את הישימות התעשייתית.
הרשמה ל-JoVE נדרשת לצפייה בתוכן זה. התחברו או התחילו בגרסת ניסיון בחינם.
מאמר שיטה
מד זרימה אלקטרומגנטי בעל דיוק גבוה עם זיהוי צינורות ריקים באמצעות זיהוי צורות גל מבוסס התקן לוגיקה מורכב הניתן לתכנות
במאמר זה
סיכום
תקציר
מדי זרימה אלקטרומגנטיים מסורתיים מועדים מטבעם להפרעות חיצוניות ולחלוקת מהירות לא אחידה במהלך המדידה, מה שמגביל מאוד את הדיוק שלהם. במחקר זה מוצעת שיטה משופרת, המייעלת את צורת הגל של כונן העירור, מבצעת סינון והגברה מרובים של כניסת האלקטרודה, ומשתמשת בהתקן לוגי מורכב הניתן לתכנות כדי להשיג מעבר מהיר בין אותות אינדוקציה חיוביים ושליליים. זה מאפשר תיקון חלק ובשילוב עם טכניקות סינון תוכנה, משיג ביצועים מדויקים ביותר. בנוסף, זיהוי צינור ריק מתממש על ידי זיהוי צורת גל עירור ודפוסי צורת גל קלט.
אימות ניסיוני מראה כי מד הזרימה האלקטרומגנטי המתוכנן משיג דיוק של 0.1% בטווח מהירות זרימה של 0.1-15 מ' לשנייה, עם שגיאות חזרה על המערכת של פחות מ-1%. התוצאות מאמתות את יעילות השיטה המוצעת במדידת זרימה ברמת דיוק גבוהה. המחקר מדגים כי ניתן להשיג זיהוי דיוק גבוה בעלות נוספת מינימלית, החשובה ליישומים בתעשייה.
מבוא
מדי זרימה אלקטרומגנטיים הם מכשירי מדידת זרימה הפועלים על בסיס חוק האינדוקציה האלקטרומגנטית של פאראדיי. בהשוואה למדי זרימה מכניים מסורתיים, מדי זרימה אלקטרומגנטיים מציגים יכולת הסתגלות מעולה למדיות שונות ויש להם דרישות נמוכות יותר לקטעי צינור ישרים1. כאשר נוזל עובר דרך הצינור, מד הזרימה האלקטרומגנטי מייצר שדה מגנטי ומודד את הפרש המתח המושרה בנוזל כדי לחשב את מהירות הזרימה2. מדי זרימה אלקטרומגנטיים מתאימים במיוחד לסביבות מורכבות כמו אלה בתעשיות הכימיות והנפט 3,4,5. עם זאת, בשל פעולתם בסביבות קשות, הדיוק של מדי זרימה אלקטרומגנטיים מושפע בקלות מהפרעות חיצוניות6, מה שמחייב התקדמות בטכנולוגיות זיהוי כדי לשפר את הדיוק7.
ניתן לשפר את הדיוק בכמה דרכים. אופטימיזציה של צורת האלקטרודה הוכחה כמשפרת ביעילות את הדיוק8, ואופטימיזציה של השדה המגנטי של סליל העירור יכולה לשפר משמעותית את דיוק מדידת הזרימה תוך שמירה על אחידות השדה המגנטי9. בנוסף, שיפורים בצורות גל כונן, כגון שימוש בנהיגה בתדר כפול, יכולים להגביר ביעילות את דיוק10. עם זאת, שיטות אלה עדיין מתמודדות עם בעיות של יכולת הסתגלות לא מספקת וגמישות מוגבלת כאשר מתמודדים עם שינויים דינמיים בסביבות מורכבות.
כדי לשפר את הביצועים של מדי זרימה אלקטרומגנטיים בסביבות מורכבות, מחקר זה מיישם שני שיפורים מרכזיים שמטרתם לשפר את הדיוק והיציבות. ראשית, מיושם כונן צורת גל רב-שלבי כדי לדכא הרמוניות מסדר גבוה ולייעל צורות גל עירור. שנית, עיבוד האותות משופר באמצעות שילוב של טכניקות סינון, תיקון וסינון חומרה מבוססות Complex Programmable Logic Device (CPLD).
דוחף צורת-הגל של הצעד הנשלט על ידי המתג האנלוגי מדכא ביעילות הרמוניות מסדר גבוה המתעוררות בדרך כלל בשיטות מסורתיות. על ידי התאמת משרעת הצעד הנוכחי ותזמון המיתוג, צורת גל העירור ממוטבת, ומפחיתה את ההפרעה לאלקטרודות. בנוסף, לאחר שעבר הגברה רב-שלבית וסינון מעבר פס, האות מנוטרל ביעילות ועוצמתו משופרת. יתר על כן, אותות חצי המחזור החיוביים והשליליים מופרדים ומשולבים מחדש כדי להבטיח יציבות אות, מה שמוביל לדיוק מדידה משופר. השילוב של שני השיפורים הללו מגביר משמעותית את הדיוק והיכולת נגד הפרעות של מד הזרימה, מה שהופך אותו לאמין יותר בסביבות תעשייתיות מורכבות.
ביישומים תעשייתיים, צינורות לא תמיד מלאים בנוזל. אם מפלס הנוזל יורד מתחת לאלקטרודות המדידה, מד הזרימה האלקטרומגנטי אינו יכול לספק קריאות מהירות זרימה תקפות, מה שהופך את זיהוי הצינור הריק להיבט קריטי של אמינות המערכת. שיטות מסורתיות לזיהוי צינורות ריקים מסתמכות בעיקר על וריאציות מוליכות, אך אלה רגישות מאוד לשינויים בהרכב הנוזלים ובריכוזם, מה שמוביל לחוסר יציבות בתנאים דינמיים.
כדי להתמודד עם אתגרים אלה, נבחנו אסטרטגיות זיהוי חלופיות. שיטה המבוססת על וריאציה של קיבול אלקטרודההוצעה 11, אך ביצועיה מתדרדרים כאשר תכונות הנוזל משתנות או כאשר קיימת הפרעה חיצונית. באופן דומה, הוצגה גישה המשתמשת בווריאציות של משרעת הפרעות12; עם זאת, מנגנון הזיהוי מבוסס הסף שלו מושפע באופן משמעותי מסוג הנוזל, מה שמגביל את יכולת ההסתגלות שלו. מגבלות אלו מדגישות את הצורך בפתרון חזק ומסתגל יותר.
במחקר זה מוצעת גם שיטת זיהוי צינור ריק מבוססת צורת גל, הממנפת את המתאם בין צורות גל עירור ומנגנוני עיבוד אותות לניתוח מאפייני צורת גל. שיטה זו משפרת ביעילות את דיוק הזיהוי על ידי ביטול תלות בשינויים במשרעת או בתנודות מוליכות. חשוב מכך, הוא משפר את היציבות והאמינות, במיוחד בסביבות תעשייתיות מורכבות שבהן תכונות הנוזל וההפרעות החיצוניות משתנות לעתים קרובות.
לסיכום, מחקר זה מציג שיטת מדידת זרימה אלקטרומגנטית ברמת דיוק גבוהה המשפרת את הדיוק והיציבות בסביבות מורכבות. השיטה המוצעת משלבת תהליך הגברה וסינון רב-שלבי עם צורת גל עירור אופטימלית ותיקון מבוסס CPLD כדי לדכא ביעילות הרמוניות מסדר גבוה ולהפחית הפרעות רעש. בנוסף, משולבות טכניקות סינון מבוססות תוכנה כדי לחדד עוד יותר את האות, לשפר את יציבות המדידה ולהפחית את ההשפעה של הפרעות חיצוניות. יתר על כן, מוצגת גישת זיהוי צינורות ריקים המבוססת על זיהוי דפוסי צורת גל, המספקת אמינות זיהוי משופרת בהשוואה לשיטות קונבנציונליות מבוססות משרעת או מוליכות.
ראוי לציין כי אי אחידות מהירות בצינורות עלולה לגרום לשגיאות מדידה משמעותיות13. לכן, מחקר זה מניח התפלגות מהירות אחידה כתנאי מוקדם להבטחת מדידת זרימה ברמת דיוק גבוהה. תוצאות הניסוי מראות כי הגישה המוצעת משיגה דיוק מדידה של 0.1% בטווח מהירות של 0.1-15 מ' לשנייה, עם שגיאת חזרה של פחות מ-1%. ממצאים אלה מאמתים את יעילות המתודולוגיה המוצעת ומציעים פתרון מבטיח ליישומי מדידת זרימה תעשייתית ברמת דיוק גבוהה. מחקר עתידי יתמקד בהערכה נוספת של יכולת ההסתגלות של השיטה לתכונות נוזלים משתנות והפרעות חיצוניות כדי לשפר את חוסנה בסביבות בעולם האמיתי.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
פרוטוקול
1. עיבוד מתח המושרה על ידי אלקטרודה
- קח את הכוח האלקטרו-מניע המושרה משני צידי החיישן כאות הכניסה (איור 1A).
הערה: כרך המקוריtagאות חלש במיוחד ומזוהם קשות על ידי רעש, ומציג יחס אות לרעש נמוך (SNR). - הפעילו מגבר דיפרנציאלי פי 10 כדי להגביר את האות (איור 1B).
- המשך להזין את האות למסנן פס פס פעיל מסדר שני הכולל שלבי סינון מעבירים גבוהים ונמוכים מדורגים. בתחילה, הסר רכיבים בתדר נמוך דרך מסנן המעבר הגבוה, ולאחר מכן נתב את הפלט המסונן באמצעות קבל צימוד לשלב המסנן הנמוך הבא. בשלב זה, דכא רעש שיורי בתדר גבוה, כאשר צורת גל הפלט המתקבלת מודגמת באיור 1C.
- הגביר את האות המנוטרל באמצעות מגבר הפוך, כפי שמוצג באיור 1D.
- יישם רווח של -1 באמצעות מגבר הפוך כדי להמיר את אות הקוטביות השלילית לקוטביות חיובית תוך שמירה על המשרעת שלו ללא שינוי.
- כוונו את אותות חצי-המחזור החיוביים והשליליים (איור 1E) לשני הערוצים של המתג האנלוגי, בהתאמה, והכניסו בו זמנית את שני האותות למשוון.
- עבד את שני אותות הפלט שנוצרו על ידי המשוון באמצעות CPLD כדי לזהות את מצב הצינור הפנוי ולקבוע את כיוון זרימת הנוזל.
- השתמש ב- CPLD כדי לשלוט בערוצים של המתג האנלוגי, תוך שימוש בגילוי חציית אפס כדי לווסת במדויק את תזמון המיתוג ובכך להציג עיכוב מינימלי בלבד (איור 1F).
- לאחר שער באמצעות מתג אנלוגי, הזינו את האות לתוך השלב השלישי מגבר האות.
- החל מסנן מעביר-נמוכים משולב כדי לעבד את האות, ולאחר מכן העביר את האות המעובד (איור 1G) ליחידת המיקרו-בקר (MCU) עבור פעולות חישוביות עוקבות.
2. יישום סכמטי ועקרון עבודה
- מקם את מגבר האות כפי שמוצג באיור 2 כדי להגביר את האות בפקטור של 10.
- חבר את האות ampחיים יותר למסנן מעבר הפס.
- חבר את המגבר המשני לפלט של מסנן מעבר הפס. חוצץ ישירות את אות חצי המחזור החיובי לפלט תוך ניתוב אות חצי המחזור השלילי דרך מהפך לפני כניסתו למתג האנלוגי.
- הגדר שני משוונים מתחת למתג האנלוגי. שדר את אותות יציאת המשוון ל-CPLD, והשתמש ב-CPLD כדי לשלוט במצבי ההפעלה/כיבוי של המתג האנלוגי בהתבסס על לוגיקה עוקבת.
- לאחר שעבר סינון משני, הזן את האות המתוקן מיציאת המתג האנלוגי למגבר ההגבר המשתנה.
- נתב את האות המעובד דרך מסנן מעביר-הנמוכים לערוץ ההמרה אנלוגי-לדיגיטלי (AD) של המעבד.
3. קביעת זרימה קדימה ואחורה
- כפי שמוצג באיור 3A, שימו לב שמצב הזרימה קדימה מאופיין בקצה הנופל של אות העירור המתאים לאות ההולכה קדימה ברמה נמוכה.
- שימו לב שדפוס הזרימה ההפוכה המוצג באיור 3B מתבטא בהתאמה זמנית בין הקצה הנופל של אות העירור לבין הפעלת אות ההולכה קדימה ברמה גבוהה.
- השתמש ב-CPLD כדי להבדיל בין שני דפוסי אותות אופייניים, ובכך להשיג הבחנה מדויקת בין זרימת מים קדימה ואחורה.
4. תיקון ליניאריות
- החל את שיטת התיקון הליניארי החלקי כדי לתקן את אות הכניסה באמצעות הביטוי המתמטי הבא של פונקציית התיקון:
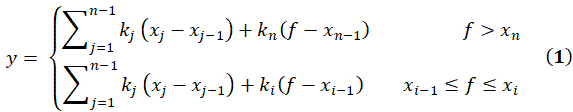
כאשר y הוא קצב הזרימה המתוקן, f הוא קצב הזרימה שנוצר על ידי המכשיר הסטנדרטי, n הוא מספר המקטעים, ki הוא מקדם התיקון עבור מרווח ה-i, ו-xi הוא ערך הגבול העליון של מרווח ה-i. - גזור את נוסחת מקדם התיקון המבוססת על שיטת הריבועים הפחותים באמצעות נוסחת שיפוע הרגרסיה הליניארית, תוך שימוש בביטוי המתמטי הבא:
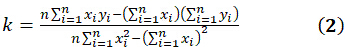
כאשר k הוא מקדם התיקון, n הוא מספר נקודות הנתונים, xi הוא קצב הזרימה הנמדד על ידי המכשיר הניסיוני, yi והוא קצב הזרימה שנוצר על ידי המכשיר הסטנדרטי.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
תוצאות
כדי להבטיח תנאי ניסוי סטנדרטיים ואמינות התוצאות, הניסוי משתמש במשאבה ההידראולית המוצגת באיור 4 כדי ליצור זרימת מים סטנדרטית יציבה כסביבת הניסוי. ניתן להעריך את זרימת המים הנוצרת על ידי משאבה הידראולית זו כזרם במהירות קבועה בשל מאפייני תפוקת הכוח היציבים שלה, ובכך לעמוד בדרישות הניסוי לאספקת נוזלים אחידה. המכשיר הסטנדרטי המשמש הוא ABB-DN50. אב הטיפוס של המכשיר מתואר באיור 5.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
דיון
ישנם יישומים שונים של צורות גל עירור במדי זרימה אלקטרומגנטיים, ביניהם עירור גל מרובע ועירור גל צעד הם שני סוגים נפוצים. עירור גל מרובע מאומץ באופן נרחב בשל פשטותו ביישום15. עם זאת, שיטה זו נוטה לגרום להשפעות זרם מערבולת במהלך השלב החולף של מיתוג העירור, מה שמשפיע לרעה על יציבות אות המדידה16. בנוסף, נושא סחיפת נקודת האפס בולט יותר בעירור גלים מרובעים, במיוחד בתרחישי מהירות זרימה נמוכה, מה שמוביל לשגיאות מדידה מוגברות17.
לעו...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
גילויים
למחברים אין ניגודי אינטרסים להצהיר עליהם.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| מד זרימה אלקטרומגנטי | ABB | ABB-DN50 | כמכשיר סטנדרטי, הוא מושווה למכשיר במאמר זה. |
| חיישן מד זרימה אלקטרומגנטי | ABB | ABB-DN50 | משמש לאיסוף כוח אלקטרו-מניע מושרה . |
מקורות
- Comparing performance of ultrasonic type and magnetic type flowmeters for desalination applications. Elgali, A. 2024 IEEE 4th International Maghreb Meeting of the Conference on Sciences and Techniques of Automatic Control and Computer Engineering (MI-STA), , 156-163 (2024).
- Kollár, L. E., Lucas, G. P., Zhang, Z. Proposed method for reconstructing velocity profiles using a multi-electrode electromagnetic flow meter. Meas Sci Technol. 25, 075301(2014).
- Mohindru, P. Recent advancements in volumetric flow meter for industrial application. Heat Mass Transfer. 59 (11), 2149-2166 (2023).
- Technical features and application of electromagnetic flow meter. Chen, B., et al. 2020 International Conference on Communications, Information System and Computer Engineering (CISCE), , 1-5 (2020).
- Watral, Z., Jakubowski, J., Michalski, A. Electromagnetic flow meters for open channels: Current state and development prospects. Flow Measurement and Instrumentation. 42, 16-25 (2015).
- Ge, L., et al. Study on a new electromagnetic flow measurement technology based on differential correlation detection. Sensors (Basel). 20 (9), 2489(2020).
- Ge, L., et al. Electromagnetic flow detection technology based on correlation theory. IEEE Access. 8, 56203-56213 (2020).
- Beck, K. J. An analysis of electromagnetic flowmeters: A numerical study [All Graduate Theses and Dissertations]. , https://digitalcommons.usu.edu/etd/8203 8203(2021).
- Ge, L., et al. Study on high-precision electromagnetic flow measurement technology based on novel regular octagonal excitation coil. Gongcheng Kexue Yu Jishu/Advanced Engineering Sciences. 54 (9), 178-190 (2022).
- Li, Z., Huang, Q., Duan, Y., Chen, W., Zou, L. Research on electromagnetic flowmeter based on double-frequency trapezoidal wave excitation. J Phys: Conf Ser. 1549, 052086(2020).
- Cheng, B., et al. Portable intelligent electromagnetic flowmeter controlled by magnetic induction intensity. Electronics. 13 (3), 556(2024).
- Cao, J. L., Li, B. Study on methods of empty pipe detection for electromagnetic flowmeter. Chin J Sci Instrum. 27 (6), 643(2006).
- Michalski, A. A new approach to estimating the main error of a primary transducer for an electromagnetic flowmeter. IEEE Trans Instrum Meas. 50 (3), 764-767 (2001).
- Lathi, B. P., Green, R. Signal processing and linear systems. 2, Oxford University Press. Oxford. (1998).
- Tetirick, J. E., Mengoli, L. Calibration and use of square-wave electromagnetic flowmeter. Surgery. 54 (4), 621-626 (1963).
- Clarke, D. W., Hemp, J. Eddy-current effects in an electromagnetic flowmeter. Flow Measurement and Instrumentation. 20 (1), 22-37 (2009).
- Maalouf, A. I. A validated model for the zero drift due to eddy currents in electromagnetic flowmeters operating with electrolytic conductors. IEEE Sensors Journal. 7 (11), 1497-1505 (2007).
- Li, B., Yan, Y., Chen, J., Fan, X. Study of the ability of an electromagnetic flowmeter based on step excitation to overcome slurry noise. IEEE Access. 8, 126540-126558 (2020).
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
הדפסות חוזרות והרשאות
