פותח מכשיר נגיש וזול למדידת יחסי כוח-מהירות-הספק בשריר אנושי, תוך שימוש בחומרים זולים, גלגל שיניים המודפס בתלת-ממד, מד תאוצה (accelerometer) של סמארטפון ותוכנת פייתון (Python) חופשית. תיקוף מול ארגומטר המהווה סטנדרט זהב הראה מדידות רלוונטיות מבחינה פיזיולוגית, תוך אספקת הזדמנויות למידה מעשיות ושוויוניות במסגרת כיתת תואר ראשון.
הרשמה ל-JoVE נדרשת לצפייה בתוכן זה. התחברו או התחילו בגרסת ניסיון בחינם.
מאמר שיטה
מכשיר בעלות נמוכה למדידת קשרי כוח-מהירות של שרירים
במאמר זה
סיכום
תקציר
הקשר בין כוח השריר, מהירות הכיווץ וההספק מהווה פרדיגמה בתחום הפיזיולוגיה מזה כמעט מאה שנה ואבן יסוד בהבנתנו את התפקוד השריר-שלדי. עם זאת, פרדיגמה זו נלמדת לעיתים רחוקות באופן ישיר בכיתות לפיזיולוגיה וביומכניקה בשל העלות המגבילה של הציוד הנדרש. מחקר זה ביקש לתכנן ולתקף מכשיר בעלות נמוכה המשתמש במערכת פוליים מודפסת בתלת-ממד, הכוללת גלגל שיניים עם רצוף (ratchet-and-pawl), שניתן להרכיבו ולהגדירו בקלות לאיסוף נתוני כוח–מהירות–הספק משרירי האצבע האנושיים באמצעות מד תאוצה של סמארטפון ובסיוע האפליקציה החינמית Phyphox. סקריפט Python מותאם להמיר את מדידות מד התאוצה הגולמיות לנתוני מהירות והספק, אשר הושוו לאחר מכן עבור כל נבדק למדידות שהתקבלו באמצעות מערכת מנוף דו-מצב (dual-mode lever system) שנחשבת לסטנדרט הזהב. השוואות זוגיות של חמישה משתני סיכום (כוח שיא, Fmax; מהירות שיא, Vmax; הספק שיא, Pmax; מהירות אופטימלית, Vopt; ועקומת כוח-מהירות, a/Fmax) לא גילו הבדלים מובהקים סטטיסטית בין נתוני הכוח-מהירות-הספק שנאספו באמצעות שני המכשירים (מבחני t מזווגים, p > 0.05). לפיכרון, ללא פגיעה משמעותית באיכות הנתונים, המכשיר הזול מציע אמצעי נגיש, בטוח וכלכלי להוראה ולמחקר של עקרונות ביומכניים ופיזיולוגיים. למכשיר זה יש פוטנציאל להנגיש את החינוך לפיזיולוגיה של השריר ולביומכניקה, במיוחד במסגרות חינוכיות עם תסביג תקציבי ומשאבים מוגבלים ברחבי העולם.
מבוא
שריר מפסול הוא המנוע המייצר תנועה של השלד בבני אדם ובבעלי חיים אחרים. הבנת ההרכב ההיררכי הייחודי שלו מסובכת בשל גורמים רב-סלימיים המשפיעים על הפקת הכוח ויצירת העבודה1,2. ייתכן שבשל מורכבויות אלו, תפקוד השריר עשוי להיות מרכיב שאינו מקבל עדיפות מספקת בתוכניות הלימודים של האנטומיה והפיזיולוגיה, מאחר שמרצים חסרים את הכלים הדרושים כדי להציג כראוי את ההיבטים הבסיסיים והמרתקים ביותר של תפקוד השריר3,4,5,6.
תפקוד השריר תואר היסטורית באמצעות מספר פרדיגמות עמידות, ואין מהן מוכרת יותר מאשר הפשרה בין כוח למהירות (force–velocity trade-off), שאופיינה לראשונה לפני כמעט מאה שנה על ידי Archibald Vivian Hill1,2,3,4,5,6. קשר פיזיולוגי בסיסי זה מתאר את הפשרה בין מהירות התכווצות השריר לבין הכוח, כאשר התכווצויות איזומטריות או התכווצויות קיצור איטיות מאוד הן בדרך כלל החזקות ביותר ומפיקות את שיאו של כוח השריר (Fmax), בעוד שהתכווצויות איזוטוניות מהירות המתקרבות לשיא מהירות השריר (Vmax) הן בדרך כלל החלשות ביותר1. כאשר Hill תיאר את הקשר בין כוח, מהירות והספק (FVP) בשנת 1938, הוא הציג פונקציה שעדיין נושאת את שמו. משוואת Hill (משוואה 1) מקשרת בין שיא הכוח הנוצר במהלך התכווצות איזומטרית (עם קצוות שריר מקובעים) לבין שיא המהירות המושג בהיעדר עומס חיצוני.
משוואה 1: (v + b) (F + a) = b (Fmax + a)
כאשר v היא מהירות הקיצור, F הוא כוח השריר, Fmax הוא הכוח האיזומטרי המקסימלי, ו-a ו-b הם קבועים המתארים את הקשר בין כוח למהירות ואת התכונות האנרגטיות של קיצור השריר1.
בתוך קשר יסודי זה טמונים מספר מושגי מפתח של תפקוד השריר, המיוצגים על ידי חמישה פרמטרים כמותיים המגדירים את קשר ה-FVP. המכפלה של כוח השריר הרגעי והמהירות היא ההספק, אשר בדרך כלל מגיע לערך מקסימלי (Pmax) בערך בשליש מ-Vmax7. המהירות שבה מתרחש Pmax נקראת המהירות האופטימלית (Vopt), ומיקומה בטווח מהירויות ההתקצרות (מ-V0 ועד Vmax) הוא מאפיין חשוב של קשרי הכוח–מהירות וההספק–מהירות. לדוגמה, Vopt גבוה יותר גורם לכך שהספק השיא יופק במהירות התקצרות גבוהה יותר. בתוך קשר הכוח–מהירות עצמו, כוח השיא (Fmax) ומהירות השיא (Vmax) מקושרים על ידי קשרי כוח–מהירות ביניים באופן קעור (איור 5A). קשרי כוח–מהירות והספק–מהירות מייצגים שהושגו באמצעות המתודולוגיה הנוכחית מוצגים באיור 1. השיפוע של עקומה זו נקרא עקמומיות הכוח–מהירות, המתארת את קצב ירידת הכוח עם עליית המהירות. העקמומיות מוגדרת כ-a/Fmax8, כאשר a הוא הקבוע התרמודינמי במשוואת ה-Hill המכמת את ייצור החום החיכוכי על ידי שריר מתקצר ללא עומס1. העקמומיות משפיעה על מיקומו של Vopt על עקומת הכוח–מהירות וקובעת כמה כוח יכול שריר לייצר במהירות התקצרות נתונה. העקמומיות תוארה גם באמצעות יחס ההספק השרירי (משוואה 2)9.
משוואה 2: 
כאשר Pmax הוא תפוקת ההספק המקסימלית של השריר, ו-Vmax ו-Fmax הם מהירות ההתקצרויות המקסימלית והכוח האיזומטרי המקסימלי, בהתאמה.
הטבע האינטואיטיבי של מערכות היחסים בין כוח למהירות ובין הספק למהירות מספק נקודות כניסה יעילות בעת הוראת תפקודי השריר בכיתות של מדעי החיים. החשיבות של מתן הזדמנויות מעשיות לתלמידים כדי לבנות הבנה מלאה יותר של מערכות יחסי FVP מודגשת על ידי העובדה שלמידה מעשית הוכחה כמשפרת את שימור הידע10. יתרה מכך, ידוע כי למידה ניסויית מחזקת את הבסיס להערכת תפקוד השריר, הן בהקשר מדעי בסיסי והן כהכנה למקצועות בתחום הבריאות, כולל מניעת פציעות, שיקום ואימון גופני.
מכשירים מסורתיים לבדיקת תכונות פיזיולוגיות של שרירים, כגון מערכות מנועי סרוו בעלות מנוף דו-מצבי, הם מדויקים מאוד אך כרוכים בעלויות גבוהות, ולכן מהווים חסמים משמעותיים ליישום ברוב סביבות הלמידה בכיתה7. כדי להתגבר על מגבלות אלו ולהרחיב את ההזדמנויות ללמידה מעשית, פותחה חלופה בעלות נמוכה. המכשיר בנוי סביב גלגלת מודפסת בתלת-ממד המשלבת גלגל שיניים עם רצ'ט ופילס (ratchet-and-pawl), ומשתמש במסילות אלומיניום מחוררות זמינות ממדף, חוט קשיח וסמארטפון המותקן במעמד ומריץ אפליקציה חינמית לאיסוף נתונים (איור 2). סמארטפון נבחר במקום מכשירים ייעודיים למדידת תאוצה כיוון שסמארטפונים נגישים באופן נרחב ובדרך כלל מצוידים במד תאוצה (accelerometer) מדויק ואמין11. התועלת של סמארטפונים כמכשירי מדידה מדעיים הוכחה בעבר, כולל שילוב של מד תאוצה של סמארטפון זמין מסחרית ביחידת המדידה האינרציאלית של מסוק המאדים Ingenuity12.
בעוד שקיימים מספר כלים זולים להוראת פיזיולוגיה של השרירים, הם מתמקדים במושגים שונים: Judge et al.6 פיתחו פעילויות משתלמות המבוססות על SpikerBox להקלטת פעילות חשמלית של השריר, ו-Medeiros et al.10 יצרו מודל סרקומר דו-ממדי זול להדגמת מכניקה הקשורה לטיטין. עם זאת, שום כלי זול קיים אינו מאפשר לסטודנטים למדוד ישירות את קשרי ה-FVP של שריר אנושי מכווץ ולהפיק נתונים כמותיים הניתנים להשוואה למחקרים. המכשיר הנוכחי נועד למלא פער זה על ידי אספקת מדידות FVP המהוונות כ"תקן זהב" בעלות של פחות מ-300$.
המחקר הנוכחי מדווח על בניית מכשיר FVP בעלות נמוכה, עם תיקוף הצלבה מול תקן הזהב התעשייתי. ניתוחי התיקוף מתבססים על השוואות זוגיות של חמשת משתני הסיכום המוכרים של FVP, שנמדדו באותם נבדקים בשני המכשירים. הניתוחים בוחנים את ההשערה ששני המכשירים מייצרים עקומות כוח-מהירות ועקומות הספק-מהירות שקולות. עם תיקוף הצלבה מוצלח, המכשיר בעלות הנמוכה יכול להנגיש מחקרים כיתתיים של פיזיולוגיה של השריר וביומכניקה של השרירים והשלד על ידי הנמכת המחסום הפיננסי לרכישת המכשיר, תוך שמירה על דיוק ניסויי ולפיכך על קפדנות מדעית. צפוי כי המכשיר בעלות הנמוכה יוכל להניע ולאפשר לסטודנטים ומחנכים בכיתות לפיזיולוגיה וביומכניקה ברחבי העולם, שכבר לומדים ומלמדים אנטומיה של השריר, לחקור באופן מעשי את אחד הקשרים הבסיסיים ביותר של השריר. על ידי שילוב של פעילות מעשית להפקת מדידות פיזיולוגיות, כיתות לימוד יוכלו להשיג הבנה מולטי-מודלית ושיפור בשימור הידע.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
פרוטוקול
כל הניסויים המהווים את הבסיס לפרסום זה אושרו על ידי ועדת הבחינה המוסדית (IRB) באוניברסיטת מסצ'וסטס לואל (פרוטוקול מס׳ 21-163-KON-XPD).
הערה: המכשיר משתמש בסמארטפון התלוי באמצעות עומסים חיצוניים ממערכת גלגלות מודפסת בתלת-ממד. נתוני תאוצה נאספים בתדר של 100 הרץ באמצעות אפליקציית רכישת נתונים המבוססת על סמארטפון. הכוח מחושב על ידי הכפלת המסה המשולבת של הסמארטפון והעומס החיצוני בתאוצה. המהירות מתקבלת על ידי אינטגרציה של התאוצה, וההספק מחושב כמכפלת הכוח במהירות (קובץ קידוד משלים 1).
1. הרכבת המכשור
- חברו שתי קורות אלומיניום קצרות לחלק התחתון של קורת אלומיניום אחת ארוכה באמצעות מחברי מסגרת מאלומיניום. מקמו את הקורות הקצרות במרחק של כ-8 cm מכל קצה של הקורה הארוכה כדי ליצור בסיס יציב שאינו גמיש.
הערה: מכלול זה ייקרא להלן המסגרת. - בנו את תושבת הגלגלת
- מקמו בלוק גדול של פוליביניל כלוריד (PVC) תאי כך שהצד של 7 in יפנה אנכית והצד של 6.75 in יפנה אופקית.
- מדדו 2.75 in מהפינה השמאלית התחתונה לאורך הקצה השמאלי וסמנו את המיקום.
- מדדו 2.75 in מהפינה השמאלית העליונה לאורך הקצה העליון וסמנו את המיקום.
- שרטטו קו ישר המחבר בין שני המיקומים המסומנים.
- גזרו לאורך הקו המסומן והסירו את החלק המשולש שהתקבל.
- קדחו חור בקוטר 7/16 in במרחק של 1.25 in מהפינה הימנית העליונה.
- חזרו על שלבים 1.2.1–1.2.6 עבור הבלוק הגדול השני.
- מקמו את בלוק הפוליביניל כלוריד התאי הקטן מאחורי המסגרת.
- בססו את שני הבלוקים הגדולים לבלוק הקטן כך שיהיו במרחק של 8 in זה מזה. כוונו את החתכים האלכסוניים מעל הבלוק הקטן ומקמו את החורים הקדוחים מעבר לקצה של הבלוק הקטן.
- הדקו את תושבת הגלגלת בבטחה לפינת שולחן או דלפק.
הערה: מקמו את התושבת כך שהגלגלת תבלוט מעבר לקצה השולחן. דבר זה מונע מהמשקולות התלויות וממהסמארטפון לבוא במגע עם רגלי השולחן בזמן הכיווצים. - בנו וחברו את משענת הזרוע
- גזרו את בלוק משענת הזרוע מפוליביניל כלוריד תאי באורך 14 in לשלושה חלקים: שני קטעים של 1.5 in וקטע אחד של 3.5 in.
- גזרו חריץ של 2 in x 1/8 in במשטח העליון של כל אחד מהקטעים הקטנים, כאשר החריץ ממוקם במרחק של 1 in מהקצה הקדמי.
- בססו את הקטעים הקטנים לחלק התחתון של הקטע הגדול בכל קצה. יישרו את החריצים זה עם זה.
- כסו את המשטח העליון של הקטע הגדול בסרט סגירה מסוג וולקרו (hook-and-loop fastener).
- השחילו את רצועת האמה דרך שני החריצים.
- חברו את משענת הזרוע למסגרת באמצעות ברגים ואגוזי T להחדרה (drop-in T-nuts). מקמו את משענת הזרוע במרחק של 14 in מתושבת הגלגלת, כאשר רצועת האמה פונה הרחק מהגלגלת.
- הכניסו מיסבי כדור לחריצים של רכיבי גלגל השיניים הפנימי והחיצוני (Supplemental File 1).
- השחילו 40 cm של רצועת תזמון דרך החריץ הצדי של רכיב גלגל השיניים הפנימי. צרו לולאה עם חפיפה של 2 cm ובססו את החפיפה בתוך החריץ.
- השחילו את הציר המתכתי דרך תושבת הגלגלת השמאלית, מעצור, רכיב גלגל השיניים הפנימי, רכיב העברת הכוח, רכיב גלגל השיניים החיצוני, מעצור שני ותושבת הגלגלת הימנית.
הערה: כוונו את החריץ הצדי של גלגל השיניים הפנימי לכיוון המסגרת. מקמו את שני המעצורים במרחק של 1 mm מכל צד של מכלול הגלגלת. - התקינו שני מעצורים נוספים על הציר, כאשר כל מעצור ממוקם במרחק של 1 mm מתושבות הגלגלת כדי למנוע תנועה צידית.
- לפפו 40 cm של תיל פלדה רב-גידי דרך תומך האצבע ובססו אותו באמצעות כלי כיווץ (crimp). לפפו את הקצה הנגדי דרך קרבינר A ובססו אותו באמצעות כלי כיווץ שני.
הערה: קרבינרים A ו-B זהים ומסומנים רק לצורך זיהוי במהלך ההרכבה. - חברו את רכיב גלגל השיניים הפנימי לקרבינר A באמצעות רצועת התזמון המחוברת. בססו את החפיפה באמצעות מפתח A.
הערה: מפתחות A, B ו-C זהים. ניתן להדפיס מפתחות נוספים כיוון שהם תוכננו כרכיבים מתכלים שייכשלו לפני שחלקים אחרים של המכשיר יינזקו. - לפפו 10 cm של תיל פלדה רב-גידי סביב קרבינר A ובססו אותו באמצעות כלי כיווץ. לפפו את הקצה הנגדי סביב מחבר מסגרת מאלומיניום, כווצו את התיל ובססו את המחבר למסגרת.
הערה: מכלול זה ייקרא להלן בורג בטיחות. - צרו לולאה באמצעות 40 cm של רצועת תזמון עם חפיפה של 2 cm והכניסו את הלולאה למפתח B. לפפו את הקצה הנגדי סביב קרבינר B ובססו את החפיפה באמצעות מפתח C.
- הכניסו את מפתח B לשכבה הגדולה ביותר של רכיב גלגל השיניים החיצוני.
- חברו את מחזיק רצועת הזרוע לסמארטפון לקרבינר B באמצעות לולאת רצועת הזרוע או פתחי כבלי האוזניות.
- תלו את משקל ההתחלה הרצוי מקרבינר B באמצעות תיל פלדה מלופף ומכווץ.
2. הגדרת רכישת נתונים
- התקינו את אפליקציית רכישת הנתונים בטלפון חכם המצויד במד תאוצה (accelerometer).
- פתחו את המודול Acceleration (without g).
- הניחו את הטלפון החכם במחזיק הזרוע המחובר לקרבינר B.
- אספו נתונים בהתאם לסעיף 3.
- ייצאו את הנתונים שהוקלטו כקובץ .xls. הגדירו שם קובץ ייחודי התואם למשתתף.
- העבירו את קובץ ה-.xls למחשב עם גישה לאינטרנט.
- עבדו את הנתונים באמצעות Supplemental Coding File 1
הערה: הסקריפט מחשב מהירות באמצעות אינטגרציה של Euler קדימה של התאוצה האנכית שנמדדה (משוואה 3). המיקום מחושב באמצעות משוואת קינמטיקה של תאוצה קבועה (משוואה 4). החישובים משתמשים בערכי תאוצה גולמיים ללא החלקה או סינון.
משוואה 3: vi = vi-1 + ai ∆t
משוואה 4: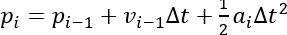
- התקינו את Supplemental Coding File 1.
- התקינו את Python במחשב המשמש לעיבוד הנתונים.
- פתחו חלון טרמינל והריצו: pip install streamlit pandas matplotlib scipy openpyxl xlrd.
- נווטו לתיקייה המכילה את Supplemental Coding File 1 והריצו: streamlit run muscle_velocity_gui.py.
הערה: בעת שימוש ב-Windows PowerShell, הריצו: python -m streamlit run muscle_velocity_gui.py. אם תתבקשו להזין כתובת אימייל, השאירו את השדה ריק ולחצו על Enter. - לחצו על Upload ובחרו את קובץ ה-.xls שיוצא.
- לחצו על Process Data כדי לטעון ולנתח את מערך הנתונים.
- סקרו את גרפי התאוצה, המהירות והמיקום שנוצרו עבור הניסוי הראשון.
- בחרו את השיאים (peaks) שזוהו והתואמים לכיווצי שריר תקינים באמצעות תיבות הסימון הסמוכות לכל שיא.
הערה: שיאים תקינים מופיעים בדרך כלל לפני שעקומת התאוצה הופכת לשלילית והם קשורים לערכי מהירות ומיקום חיוביים. אלגוריתם זיהוי השיאים האוטומטי עלול לזהות שיאים באופן שגוי ולכן נדרשת אימות ידני. - כווננו את פרמטרי זיהוי השיאים
הערה: אם התוכנה אינה מזהה שיאים בצורה נכונה, הרחיבו את Advanced Tweakables > Peak Detection Parameters וכווננו את הגדרות הזיהוי.- כווננו את Zero Threshold כדי להגדיר את טווח התאוצה שנחשב סטטי.
הערה: הגדילו ערך זה כאשר עקומות התאוצה מכילות רעש מוגבר. הסף מוצג כקווי ייחוס אדומים בגרף התאוצה. ערך ברירת מחדל = 0.30. טווח מומלץ = 0.10–5.00. - כווננו את Min Velocity for Peak כדי להגדיר את שיא המהירות המינימלי המקובל.
הערה: הנמיכו ערך זה אם שיאים תקינים אינם נכללים. הסף מוצג כקו הייחוס הירוק התחתון בגרף המהירות. ערך ברירת מחדל = 0.30. טווח מומלץ = 0.10–10.00. - כווננו את Zero Scope כדי להגדיר את המספר המינימלי של דגימות תאוצה רצופות קרובות לאפס הנדרש לזיהוי תקופה סטטית.
הערה: הנמיכו ערך זה אם עקומות המהירות והמיקום אינן מתאפסות. ערך ברירת מחדל = 10. טווח מומלץ = 3–25. - כווננו את Max Velocity for Peak כדי להגדיר את שיא המהירות המקסימלי המקובל.
הערה: הגדילו ערך זה אם שיאים תקינים חורגים מהסף. הסף מוצג כקו הייחוס הירוק העליון בגרף המהירות. ערך ברירת מחדל = 10.00. טווח מומלץ = 10.00–30.00. - כווננו את Min Peak Distance כדי להגדיר את מספר הדגימות המינימלי בין שיאים שזוהו.
הערה: ערך ברירת מחדל = 2. טווח מומלץ = 1–10. שינוי זה בדרך כלל אינו נחוץ. - כווננו את Min Peak Prominence כדי להגדיר את הבולטות (prominence) הנדרשת לזיהוי שיא.
הערה: ערכים נמוכים יותר מגבירים את הרגישות ועשויים לזהות שיאים נוספים. ערך ברירת מחדל = 0.10. טווח מומלץ = 0.01–0.90. שינוי זה בדרך כלל אינו נחוץ.
- כווננו את Zero Threshold כדי להגדיר את טווח התאוצה שנחשב סטטי.
- לאחר זיהוי כל השיאים התקינים עבור הניסוי הנוכחי, לחצו על Next כדי לעבור לניסוי הבא.
- חזרו על שלבים 2.7.7–2.7.10 עד שכל הניסויים יעובדו.
הערה: אין לשנות את פרמטרי זיהוי השיאים לאחר עיבוד הניסוי הראשון. אם שינוי פרמטרים הופך לנחוץ, חזרו על הניתוח עבור כל הניסויים שעובדו קודם לכן באמצעות ההגדרות המעודכנות. - העתיקו את נתוני המהירות והתאוצה שנבחרו לגיליון אלקטרוני לצורך ניתוחי כוח-מהירות-הספק (force–velocity–power) בהמשך.
3. פרוטוקול ניסויי
- הדק את זרועו של המשתתף למשענת הזרוע באמצעות רצועת האמה. הדק את הרצועה מספיק כדי למנוע מהאמה לנוע קדימה.
- הנח את סבב האצבע על אגודלו של המשתתף והדק את הסבב היטב.
- הסר את הש slack ממערכת הגלגלות על ידי סיבוב הגלגלת באמצעות מנגנון השפיץ (ratchet) עד שרצועת התזמון תהיה מתוחה.
הערה: מנגנון השחנור (ratchet) מפיק נקישה נשמעת בעת התקדמותו בין העמדות. - הגליזו את בריח הבטיחות לכיוון הגלגלת עד שהחוט המחבר בין בריח הבטיחות לבין קרבינר A יהיה מתוח.
- בחרו שתי משקולות בעלות מסה שווה בקירוב, שכל אחת מהן שוקלת כ-1.25 ק"ג.
- רצף בדיקה קבוע
- בדקו את השכבה הגדולה ביותר, השכבה האמצעית והשכבה הקטנה ביותר באמצעות משקולת אחת והסמארטפון.
- בדקו את השכבה הקטנה ביותר, השכבה האמצעית והשכבה הגדולה ביותר באמצעות שתי משקולות והסמארטפון.
- בדקו את השכבה הגדולה ביותר ואת השכבה הקטנה ביותר באמצעות הסמארטפון בלבד.
הערה: השתמש באותו רצף עבור כל המשתתפים כדי למזער הטיות הקשורות לעייפות.
- הקשה התחל הקלטה באפליקציית רכישת הנתונים.
- הנח את המשתתף לכווץ את האגודל במהירות ובכוח רב ככל האפשר.
הערה: המוטיבציה של המשתתף עשויה להשפיע משמעותית על הביצועים. יש לספק עידוד מילולי עקבי לאורך הבדיקה כדי לעודד מאמץ מרבי. - יש להשהות את הקלטת הנתונים לאחר כל ניסוי. יש להתאים את דרגת הפולי ואת תנאי העמסה בהתאם לרצף שנקבע בשלב 3.6.
- יש לחדש את רישום הנתונים ולחזור על שלבים 3.8–3.9 עד להשלמת כל שמונה השילובים של רמות הגלגלות והעומסים.
- יש להשגיח על המשתתף לאורך הבדיקה ולחזור על ניסיונות שהושפעו מתנועת זרוע מוגברת או ממאמץ לא מלא.
- יש לבחון את עקומת התאוצה לאחר כל ניסוי.
הערה: יש לחזור על ניסויים המראים שיאי תאוצה ראשוניים נמוכים באופן חריג, תנודות מוגזמות או תנועה מתמשכת של הסמארטפון בין התכווצויות, שכן תנאים אלו עלולים לפגוע באיכות הנתונים. - יש לתעד הערות עבור כל ניסוי, כולל ניסויים חוזרים או ניסויים שהוחרגו, כדי להקל על ניתוח הנתונים העוקב.
4. שימוש בארגומטר כסטנדרט הזהב
- הגדרת הארגומטר בתקן הזהב
- הדלק את המחשב והפעל את התוכנה לרכישת נתונים. פתח את קובץ הפרוצדורה של מערכת המנוף דו-מצבית.
- הגדירו את היסט הכוח (force offset) ל-10 ואת היסט האורך (length offset) ל-9 ביחידת הבקרה של המנוף.
- הפעל את מערכת המנוף בעלת המצב הכפול ואת יחידת רכישת הנתונים.
- יש לוודא את תקינות פעולת המנוע על ידי סיבוב עדין של המנוף ואישור קיומה של התנגדות.
- השחילו לולאה של 40 ס"מ של תיל פלדה רב-גידי דרך החור השני מהסוף (מלמטה) של המנוף, ואבטחו את התיל באמצעות כליב (crimp).
- השחל את הקצה הנגדי של התיל בלולאה דרך תמיכת האצבע ואבטח את התיל באמצעות חיבור לחיצה (crimp).
- חבר את מערכת המנוף בעלת שני המצבים למסגרת 3 לפני משענת הזרוע.
- יש לקבע את אמות המשתתף למשענת הזרוע ולמקום את האגודל בתוך תומך האצבע.
- החליקו את זרוע המשתתף קדימה עד שהאגודל מגיע לכפיפה מקסימלית והכבל נמצא תחת מתיחה קלה.
- הדק את רצועת האמה מספיק כדי למנוע תנועה של הזרוע קדימה או לצדדים.
- הגדרת הגדרות רכישת נתונים
- פתח מכשיר בקרת סריקה Dev6.
- ערכה מספר הדגימות אל 60,000.
- קבוצה ממוצע דגימות ל- 1.
- ערכה תקופת דגימה אל 0.0001.
- ערכה המרה למצב מחזורי אל 0.
- הגדרה דגימות לאחר הטריגר אל 0.
- סט מקור טריגר ייחוס אל /Dev6/PFI1.
- הגדרה סוג 2x אל דיגיטלי.
- קבוצה 2x Lever1 אל 0.
- קבוצה 2x Lever2 אל 0.
- ערכה מצב אל מנה אחת.
- סט חזור באופן מיידי אל כבוי.
- קבע טריגר התחלה אל כבוי.
- קבוצה מקור הטריגר אל /Dev6/PFI0.
- סט שעון דגימה אל כבוי.
- ערכה מקור שעון אל /Dev6/PFI7.
- קבע המרה של שעון אל כבוי.
- ערכה המרה של מקור השעון אל /Dev6/PFI2.
- בחר ערוץ 1 + ערוץ 2 תחת בחירת הערוצים לסריקה.
- לחץ על התחל ב- התקן בקרת סריקה והנח למשתתף לכווץ את האגודל במהירות ובכוח רב ככל האפשר.
הערה: המוטיבציה של המשתתף עשויה להשפיע באופן משמעותי על הביצועים. יש לספק עידוד מילולי עקבי לאורך הבדיקה כדי לעודד מאמץ מרבי. - לחץ על GetWaves ושמרו את הנתונים שהתקבלו באמצעות מזהה המשתתף וערך היסט ה-force הנוכחי.
הערה: עבור ההתכמכות הראשונה, היסט הכוח היא 10. - הפחית את היסט הכוח (force offset) במרווחים של 1.0.
הערה: דוגמה להתקדמות: 10.0 > 9.0 > 8.0. - חזרו על שלבים 4.6–4.8 עד שהמנוע אינו מפעיל התנגדות מורגשת לתנועת האגודל.
- חלץ ערכי כוח שיא ומהירות שיא מכל ניסוי באמצעות הליך הניתוח המתואר ב- קובץ קידוד משלים 2.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
תוצאות
נתוני כוח–מהירות והספק–מהירות נאספו מדגימה של סטודנטים לתואר ראשון (N = 15) באמצעות הארגומטר המהווה את תו התקן (gold-standard) ובאמצעות המכשיר בעל העלות הנמוכה, וזאת כדי להעריך את התפוקות התפקודיות של כל מערכת תחת פרוטוקול ניסויי זהה. נתוני הנבדקים האישיים מוצגים ב-איור 1, ונתוני סיכום עבור כל מכשיר מוצגים ב-איור 3.
המכשיר בעלות הנמוכה הוערך כתחליף פוטנציאלי לכיתה עבור הארגומטר המהווה את תו התקן (gold-standard), באמצעות השוואות זוגיות...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
דיון
מכשיר בעלות נמוכה תוקף כחלופה לארגומטרים המהווים את תו התקן (gold-standard) למדידת יחסי כוח–מהירות והספק–מהירות של שרירי אדם בסביבת הכיתה.
תוצאות התיקוף תומכות בטענה כי מכשיר בעלות נמוכה, ולכן נגיש יותר מבחינה כלכלית וטכנולוגית, יכול להפיק מדידות שאינן ניתנות להבחנה סטטיסטית מאלו שהתקבלו באמצעות ארגומטר המהווה תקן זהב. יכולתו של המכשיר בעל העלות הנמוכה להפיק קשרי כוח-מהירות והספק-מהירות באיכות גבוהה תומכת בתועלתו ככלי הוראה בכיתה. עם זאת, תוצאות התיקוף, שבהן רק אחד מחמשת משתני הביצוע עמד בשני ...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
גילויים
למחברים אין הצהרות לגבי ניגודים ענייניים.
תודות
המחברים מודים לסטודנטים הרשומים לקורס ביולוגיה של השריר (UML BIOL4890, 2023–2025) ולתלמידים מבית הספר התיכון לורנס (Lawrence, MA) על השתתפותם בפרויקט הגמר ששימש כבסיס לעבודת הגמר למסלול מצטיינים זו (GC). כמו כן, תודות למתיו בורוקובסקי מ-Aurora Scientific על תמיכתו המתמשכת,ולויקטוריה פלינט וסמואל דלאפ על מאמציהם הראשוניים בפיתוח והטמעת מודול מכפיפי האצבעות עבור הקורס ב-UML. המחברים מודים גם לדניאל ברטלט ודארל לה על סיוע בגישות הניתוח. העבודה ממומנת על ידי מלגת Honors College של UMass Lowell (עבור GC), ועל ידי הקרן הלאומית למדע (מענק 2217246), וכן באמצעות כספי התנעה מ-UMass Lowell (עבור NK).
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| משקולות 1.25 kg | NEXO Fitness | ASIN: B09JHQ6QB8 | ניתן להחליף במשקולות גנריות של כ-1-2 kg מספר נדרש: 2 |
| רצועת תזמון למדפסת תלת-ממד | רצועה למדפסת תלת-ממד 10m | ASIN: B08974S1CC | ניתן להחליף ברצועות תזמון גנריות למדפסת תלת-ממד: פסיעה (Pitch) של 2mm, רוחב 6mm, עשויות גומי ופיברגלס מספר נדרש: 1 |
| 3DPart1 - גלגל שיניים פנימי | N/A | N/A | ראה קבצי STL נלווים - הדפסה ב-ABS מספר נדרש: 1 |
| 3DPart2 - גלגל שיניים חיצוני | N/A | N/A | ראה קבצי STL נלווים - הדפסה ב-ABS מספר נדרש: 1 |
| 3DPart3 - פין (Key) | N/A | N/A | ראה קבצי STL נלווים - הדפסה של 3-5 פעמים ב-ABS מספר נדרש: 1 |
| 3DPart4 - נשאת כוח (Force Carry) | N/A | N/A | ראה קבצי STL נלווים - הדפסה ב-PLA מספר נדרש: 1 |
| קורת אלומיניום ארוכה | 80/20 inc | 1020 | 1 in x 2 in x 32 in מספר נדרש: 1 |
| קורת אלומיניום קצרה | 80/20 inc | 1010 | 1 in x 1 in x 12 in מספר נדרש: 2 |
| מחבר מסגרת אלומיניום / בורג בטיחות | 80/20 inc | 4108 | מספר נדרש: 3 |
| ספלינט לזרוע | FEATOL | ASIN: B0CGX8QZ3C | ניתן להחליף בספלינט זרוע גנרי מספר נדרש: 1 |
| בלוק PVC תאי למשענת זרוע | Azek board | 8/4 X Thickness Traditional Only | 14 in x 6 1/2 in x 3/4 in מספר נדרש: 14 |
| קרבינרים | Rewoalzx | ASIN: B0FB3VYV3N | מספר נדרש: 2 |
| מיסבי כדור מפלסגסה כרומי | uxcell | UXCELL 6900 2RS - ASIN: B07FVX92MJ | מידות: קוטר פנימי 10 mm, קוטר חיצוני 22 mm, רוחב 6 mm. מספר נדרש: 1 |
| Excel/גיליון אלקטרוני | Microsoft | Excel | ניתן להחליף בכל תוכנת גיליונות אלקטרוניים מספר נדרש: 1 |
| ספלינט לאצבע | Sopito | ASIN: B0B5C6RWR4 | ניתן להחליף בספלינט אצבע גנרי מספר נדרש: 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | משמש עבור Aurora Scientific Apparatus ועבור חישוב a/Fmax. מספר נדרש: 1 |
| לוח PVC תאי גדול | Azek board | 8/4 X Thickness Traditional Only | 6 3/4 in x 7 in x 3/4 in מספר נדרש: 2 |
| ציר מתכת | גנרי | ASIN: B0CC8T8X77 | מוט פלדה בעובי 9.97 mm, אורך 45 cm. מספר נדרש: 1 |
| חוט פלדה רב-גידי | Catch All Tackle | ASIN: B00JTWDSQS | קוטר 1.4mm, דירוג #400lb מספר נדרש: 2 |
| מחזיק טלפון | Tribe | ASIN: B00SXRXUFE | מספר נדרש: 1 |
| אפליקציית Phyphox | Phyphox.org | N/A | להורדה מ-Apple App Store או מ-Google Play Store מספר נדרש: 1 |
| סקריפט Python | N/A | N/A | ניתן להורדה: מסמך נלווה 1 muscle_velocity_gui.py מספר נדרש: 1 |
| לוח PVC תאי קטן | Azek board | 8/4 X Thickness Traditional Only | 1 in x 3 1/4 in x 3/4 in מספר נדרש: 1 |
| סמארטפון | Apple | IPhone 11 | ניתן להחליף בכל סמארטפון בעל מד תאוצה (accelerometer) מספר נדרש: 1 |
| מהצים לחוטי פלדה | Catch All Tackle | ASIN: B00JTWDSQS | דירוג #400lb מספר נדרש: 6 |
| סטופרים | Befenybay | ASIN: B0B1C6BPKQ | קוטר פנימי 10 mm, קוטר חיצוני 20 mm, רוחב 20 mm מספר נדרש: 2 |
מקורות
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
הדפסות חוזרות והרשאות
