Una clinica fotoacustico palmare sistema di imaging sarà dimostrato per imaging animale piccolo non-invasivo in tempo reale.
È richiesta un abbonamento a JoVE per visualizzare questo contenuto. Accedi o inizia la tua prova gratuita.
Articolo metodologico
Mano clinico fotoacustico sistema di Imaging per Imaging animale piccolo Non-invasivo in tempo reale
In questo articolo
Sommario
Abstract
Traduzione di fotoacustico imaging in clinica è una sfida importante. Sistemi di imaging palmare fotoacustico clinica in tempo reale sono molto rari. Qui, segnaliamo un combinato fotoacustico e imaging sistema integrando una sonda ecografica con luce consegna per piccoli animali imaging clinico a ultrasuoni. Dimostriamo questa da risultati di imaging di linfonodo sentinella nei piccoli animali insieme con guida mininvasiva dell'ago in tempo reale. Una piattaforma di ecografia clinica con accesso ai dati grezzi canale consente l'integrazione di fotoacustico imaging che porta ad un palmare fotoacustico clinica in tempo reale sistema di imaging. Blu di metilene è stato utilizzato per l'imaging di linfonodo sentinella a 675 Nm. Inoltre, orientamento dell'ago con doppio ultrasuono modale e fotoacustico imaging è stata indicata utilizzando il sistema di imaging. Formazione immagine di profondità fino a 1,5 cm è stata dimostrata con un laser di 10 Hz a un fotoacustico imaging 5 fotogrammi al secondo.
Introduzione
Per la rilevazione e la stadiazione del tumore, sono disponibili diverse tecniche di imaging. Alcune delle modalità di imaging ampiamente usate sono la formazione immagine a risonanza magnetica (MRI), tomografia computerizzata a raggi x (CT), raggi x, ultrasuoni (US), tomografia a emissione di positroni (PET), fluorescenza imaging, ecc.1,2, 3 , 4. ma, alcune di tecniche di imaging esistenti non sono invasivi, hanno radiazioni nocive, o sono lenti, costosi, ingombranti o ostile ai pazienti. Così, c'è una costante necessità di sviluppare nuove tecniche di imaging veloce e conveniente per diagnostica e terapia5.
Fotoacustico imaging (PAI) è una tecnica di imaging emergente, che combina ricco contrasto ottico con ultrasuoni ad alta risoluzione a una più profonda formazione immagine profondità5,6,7,8, 9. A PAI, un impulso breve laser viene utilizzato per l'irradiazione del tessuto. La luce viene assorbita dal tessuto che conduce a un piccolo aumento di temperatura. A causa dell'espansione termoelastiche, onde di pressione (sotto forma di onde acustiche) vengono generate all'interno del tessuto. Le onde acustiche generate (noto anche come onde fotoacustico (PA)) vengono acquisite con un trasduttore di ultrasuoni a banda larga (UST) all'esterno del contorno di tessuto. Questi segnali acquisiti di PA possono essere utilizzati per ricostruire immagini di PA, rivelando le informazioni strutturali e funzionali all'interno del tessuto. PAI è una vasta gamma di applicazioni, tra cui: vaso sanguigno imaging, imaging di linfonodo sentinella, imaging sistema vascolare cerebrale, tumore imaging, imaging molecolare, ecc.10,11,12, 13,14,15 PAI ha numerose applicazioni per i suoi vantaggi, vale a dire: profondità di penetrazione più profonda, buona risoluzione spaziale e contrasto alto e morbido del tessuto. Il contrasto a PAI può essere endogeno da sangue, melanina, ecc. Quando il contrasto endogeno non è abbastanza forte, agenti di contrasto esogeni come coloranti organici, nanoparticelle, punti quantici, ecc.16,17,18,19, 20 , 21 può essere utilizzato per migliorare il contrasto.
Anche se PAI ha numerosi vantaggi rispetto a altre tecniche di imaging, traduzione clinica è ancora una sfida molto grande. Le principali limitazioni sono ingombranti i laser utilizzato, la maggior parte di UST utilizzato per l'acquisizione dati non sono compatibile con sistemi clinici di Stati Uniti e la mancata disponibilità di commercialmente disponibile cliniche sistemi di imaging a US che danno accesso al canale crudo dati. Solo recentemente, macchine US clinici commerciali con accesso ai dati grezzi sono diventati disponibili22. In questo lavoro, ci proponiamo di dimostrare la fattibilità di PAI con un set-up palmare utilizza una piattaforma clinica. Ci proponiamo di dimostrare questo mostrando imaging non-invasivo della sentinella linfonodi (sln) in un modello animale piccolo.
I tumori al seno invasivi sono una delle principali cause di morte per cancro tra le donne. Diagnosi e stadiazione del cancro al seno precoce è fondamentale per decidere le strategie di trattamento, che svolgono un ruolo importante nella prognosi del paziente. Per il seno cancro gestione temporanea biopsie di linfonodo sentinella (SLNB) sono di solito utilizzati23,24. SLN è il primario di linfonodo, dove la possibilità di trovare le cellule tumorali è il più alto dovuto la metastasi. SLNBs coinvolgere iniettando un colorante o un tracciante radioattivo, seguita da taglio aperto la zona con una piccola incisione e quindi individuando lo SLN visivamente in caso di coloranti o con l'aiuto di un contatore Geiger, in caso di un tracciante radioattivo. Dopo l'identificazione, SLN pochi vengono rimossi per gli studi istopatologici24,25. SLNB positivo indica che il tumore ha metastatizzato ai linfonodi vicini e forse ad altri organi. SLNB negativo indica che la probabilità della metastasi è trascurabile26. SLNB ha numerose complicazioni connesse con esso come intorpidimento del braccio, linfedema, ecc27 per eliminare le complicazioni SLNB associati, è necessaria una tecnica di imaging non invasivo.
Per la mappatura di SLN in piccoli animali e gli esseri umani, PA di imaging è stato esplorato estesamente con l'aiuto di contrasto diversi agenti15,28,29,30,31 , 32. Tuttavia, i sistemi utilizzati attualmente non possono essere utilizzati in uno scenario clinico, come sottolineato in precedenza. Un altro problema da affrontare è la procedura chirurgica coinvolti in SLNB28. Adattare le procedure minimamente invasive per la biopsia di aspirazione fine dell'ago (FNAB) era necessario per ridurre il tempo di recupero e gli effetti collaterali dei pazienti. In questo lavoro, è stato utilizzato un sistema di Stati Uniti clinico per formazione immagine unita di Stati Uniti e PA è stata usata. Per facilità d'uso nell'impostazione clinica, una misura palmare porta per fibra ottica alloggiamento e UST è stato progettato. Blu di metilene (MB) è stato utilizzato per l'identificazione e la mappatura sln. Inoltre, per eliminare le complicazioni connesse con la chirurgia SLNB, dell'ago in tempo reale non invasivo di monitoraggio è anche dimostrato.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Protocollo
tutti gli esperimenti sugli animali sono stati eseguiti secondo le linee guida approvate dal Comitato istituzionale di cura degli animali e l'uso di Nanyang Technological University, Singapore (numero di protocollo animale ARF-SBS / NIE-A0263).
1. palmare in tempo reale clinica PA e noi Imaging System
- lo schema elettrico del palmare clinica PAI sistema 33 è mostrato in Figura 1a. Si compone di un laser ottico oscillatore parametrico (OPO) pompato da un laser di pompa di ND: YAG pulsato del nanosecondo raddoppiato frequenza, un fascio di fibre ottiche biforcato ( Figura 1b), un 3D su misura stampato palmare sonda portafiltro ( Figura 1 c) 33, sistema modale dual clinico di Stati Uniti e PA e una matrice lineare clinicamente compatibile UST (Vedi tabella materiali).
- Eseguire il software fornito dal produttore della clinica statunitense sistema facendo clic sull'icona per il software dal desktop.
- Da touch screen, selezionare il ' ricerca ' pulsante per azionare il sistema US in modalità ricerca. Clicca sul combinato in Stati Uniti e PA script dall'elenco degli script di imaging e fare clic sul pulsante di esecuzione per l'imaging in modalità combinata.
- Sincronizzare il sistema US clinico con il laser utilizzando il grilletto laser fuori o un fotodiodo.
Nota: Collegare la sincronizzazione fissa fuori dal laser per la sincronizzazione di sistema US in. Assicurarsi di fornire positivo segnale di Transistor-transistor logic (TTL) come il segnale di sincronizzazione. Un segnale di fotodiodo è utilizzabile anche per scopo di sincronizzazione. La sincronizzazione di sistema US in è collegata al fotodiodo rilevatore utilizzando un modulo di polarizzazione del fotodiodo. Ogni volta che il laser è ON, il fotodiodo dà un segnale per attivare e sincronizzare sia il laser e il sistema degli Stati Uniti. Eseguire questo passaggio ogni volta. - Per accendere il laser, passare dalla rete elettrica e ruotare la chiave verso sinistra sul controller laser. Avviare il laser dopo aver verificato la ripetizione tariffa è di 10 Hz (F10 verrà visualizzato sul display) e il ritardo di Q-switch è basso quanto 170 µs a garantire laser a bassa energia. Per impostare il ritardo, premete il tasto select finchè vedete il ritardo valore e aumentarlo a 170.
Nota: Il laser dura circa 20 min a warm up - Aprire l'interfaccia del software su un computer e in goto menu immettere la lunghezza d'onda come 675 nm e premere il ' inizio ' pulsante per impostare la lunghezza d'onda a 675 nm.
Nota: Il laser può essere sintonizzato da 670 a 2.500 nm, tuttavia, è instabile a 670 nm. - Premere il pulsante dell'otturatore e accendere il laser utilizzando l'opzione per allineare il fascio laser a fibra ingresso.
- Utilizzando una lente piano-convessa del diametro di 1 pollice (2,5 cm) di lunghezza focale 15mm, messa a fuoco il fascio laser per il fascio di fibre ottiche, tale che tutta la luce cade sul lato ingresso fibra.
Nota: La fibra ottica ha 1.600 piccole fibre in bundle insieme. Si è biforcato in mezzo con due estremità di uscita rettangolare che hanno ogni 800 fibre ottiche. Le 800 fibre sono imballate in un'area di 0.1 x 4 cm, per abbinare le dimensioni dell'UST. Il diametro del nucleo di ogni fibra ottica è 185 µm, con un'apertura numerica di 0,22. - Spegnere il laser dopo l'allineamento.
- Da the 4 titolari di sonda con diversi angoli di illuminazione (0°, 5°, 10° e 15°) scegliere il titolare sonda appropriata sulla base dell'applicazione (profondità di imaging, la dimensione dell'oggetto, la forma dell'oggetto e la posizione dell'oggetto).
Nota: I titolari della sonda sono stati progettati e 3D stampato in laboratorio. Dispone di tre slot, due per le fibre ottiche biforcate e quello centrale per l'UST. La dimensione del titolare sonda era basata sulle dimensioni della fibra ottica e l'UST. Simulazioni Monte Carlo sono stati fatti per studiare l'illuminazione necessaria per imaging sln in maggiore profondità. SNR è stata superiore a bassa profondità per un'illuminazione di 15 ° 33. - Fit biforcato a fibre ottiche nel supporto sonda 3D stampato ad un angolo di illuminazione a luce di 15 ˚.
- Inserire l'UST in centro nello slot del titolare.
Nota: D Figura 1 Mostra la fotografia del titolare sonda con la fibra ottica e UST. Il linear array UST ha 128 elementi di matrice. La frequenza centrale di UST è 8,5 MHz e la larghezza di banda frazionario è 95%. La lunghezza di UST è 3,85 cm. Tuttavia, il sistema ha solo 64 acquisizione dati parallelo hardware e richiede che due impulsi per raccogliere dati da tutti i 128 elementi laser. Di conseguenza, la frequenza fotogrammi effettiva del sistema è la metà del tasso di ripetizione di impulso del laser, che è di 5 fotogrammi al secondo 34. - Regolare la distanza tra l'UST e la fine della fibra a 1 cm allentando le viti sul lato e stringerlo dopo aver regolato la distanza esatta.
Nota: I parametri sono ottimizzati per SLN imaging con simulazione ed esperimenti fantasma 33. L'UST può essere fissato con le due viti sul supporto della sonda. Questo dà la possibilità di variare la distanza tra la fibra ottica e l'UST. - Accendere il laser e assicurarsi di ottenere un fascio laser rettangolare posto davanti all'UST.
- Interruttore spegne il laser. Aumentare l'energia del laser (aumentando il ritardo) al valore desiderato per lo scopo imaging.
Nota: Consultare il manuale per il ritardo massimo che può essere impostato per il laser di YAG. Il valore di ritardo desiderato per questo sistema per imaging SLN era impostato su 210.
2. Caratterizzazione di risoluzione
- prendere la lastra di tessuto disponibile in commercio pollo e tagliarlo in una lastra di 2 6 x 6 cm. Utilizzando un coltello tagliatelo a fette spesse 0,5 cm.
- Inserire un oggetto punto, come un ago di 23 G di diametro 0,6 mm, sulla cima di petto di pollo tessuto.
- Accendere il laser.
Attenzione: Indossare occhiali protettivi quando si lavora con il laser per il resto del protocollo. Un'eccezione è stata fatta durante il processo di allineamento, poiché l'energia del laser è stato debole. - Immagini di prendere PA dell'ago a diverse profondità impilando più pollo seno fettine di tessuto di spessore 0,5 cm uno-fino a 3 cm. applica U.S. gel tra strati di tessuto di petto di pollo per migliorare noi accoppiamento.
- Salvare e memorizzare le immagini di fascio-formata come file. mat.
- Spegnere il laser.
- Elaborare i dati con il codice in-House usando immagine elaborazione software 17.
Nota: Per determinare la risoluzione assiale e laterale, trovare la funzione di punto di diffusione dai segnali normalizzati PA lungo le rispettive direzioni e farli stare a una distribuzione gaussiana funzione 17. Ottenere la piena larghezza a metà altezza. Per ottenere la funzione di diffusione del punto, è necessario un punto di immagine. Tuttavia, c'è un altro modo di ottenere una funzione di diffusione del punto quando un punto obiettivo di imaging è difficile (come nel nostro caso, per un target molto piccolo punto il segnale è piuttosto piccolo e quindi usiamo un obiettivo leggermente più grande). Se la destinazione è grande, anziché direttamente sempre il punto diffusione funzione, si può ottenere una funzione di bordo diffuso. Quindi prendendo la derivata prima della funzione bordo diffuso, si può ottenere la funzione di diffusione del punto. Di conseguenza, non è assolutamente necessario utilizzare una punto di destinazione per calcolare la risoluzione 22.
3. Preparazione degli animali per l'Imaging di SLN
< classe p = "jove_contenda "> Nota: il sistema di imaging clinico palmare sopra descritto è stato dimostrato per l'imaging di piccoli animali SLN. Per gli esperimenti, sono stati acquistati a 8-week-old 6 ratti sani, femminile (NTac:Sprague Dawley, 220 ± 30 g). Ratti femminili vengono utilizzati perché l'insorgenza del cancro al seno in ratti maschii è meno frequente. Tuttavia, i ratti maschii possono essere utilizzati anche per gli studi. Inoltre, nella letteratura, ratti femminili sono utilizzati più ampiamente per l'imaging di SLN.- Amputate rat
- prima di formazione immagine, anestetizzare il topo con la soluzione di anestesia, che contiene un cocktail di ketamina (100 mg/mL), xilazina (20 mg/mL) e soluzione fisiologica iniettabile in proporzione 2:1:1. Aggiungere 0,2 mL del cocktail per 100 g di peso dell'animale a una siringa sterile chirurgico 1 mL con ago (27G, pollice del ½).
- Collottola del collo del ratto a mano e disinfettare il quadrante inferiore destro dell'addome con un tampone imbevuto di alcool. Iniettare la soluzione di anestesia nel corpo degli animali.
- Garantire che l'animale è anestetizzato controllando per riflesso il pizzico di toe.
- SLN per imaging, rimuova i capelli dalla regione di interesse delicatamente con crema depilatoria commercialmente disponibili. Utilizzare come necessaria per coprire completamente l'area. Rimuovere la crema con un batuffolo di cotone bagnato dopo 3-5 min di applicazione. Per evitare gli occhi da siccità e danni accidentali laser, applicare unguento di lacrime artificiali.
- Posto blu underpad sul tavolo e posizionare l'animale lateralmente su di esso. Somministrare un anestetico per inalazione attraverso un cono di naso (0,75% di isoflurane con ossigeno (1,2 L/min)) per mantenere l'animale in anestesia durante gli esperimenti. L'ossimetro di impulso per la zampa posteriore del ratto per monitorare la frequenza cardiaca e la saturazione dell'ossigeno periferico durante gli esperimenti di clip.
Nota: Assicurarsi che l'animale è caldo utilizzando un termoforo approvato per uso animale.
4. In Vivo SLN Imaging di ratti
- prima di formazione immagine, applicare 0,5-1 mL di gel di US sulla pelle con una siringa e diffonderla bene usando un applicatore. Mettete una fetta di tessuto di petto di pollo spesse 0,5 cm di dimensioni 6 x 6 cm sull'area di imaging e applicare ulteriori US gel sul tessuto pollo per migliorare l'accoppiamento.
Nota: LNs si trovano sotto la pelle (entro 2-3 mm) in ratti. In esseri umani, LNs sono ad una profondità di 1 cm. quindi, tessuto di pollo è collocato nell'area della immagini del ratto per imitare il scenario di gestione immagini umano. In alternativa, tessuto che imita fantasmi può essere usato al posto del tessuto pollo. - Interruttore sul laser. Posizionare il palmare portasonda in cima al tessuto di pollo e la scansione esso (spostare il titolare da destra a sinistra) nella modalità combinata di Stati Uniti e PA.
Nota: L'area del fascio laser è di circa 3 cm 2 e fluenza è calcolato per essere circa 8 mJ/cm 2, che è inferiore al limite di sicurezza di American National Standards Institute (ANSI) (20 mJ/cm 2) 35 . La profondità di imaging è impostata a 2 cm nel sistema statunitense clinico. Occhiali di sicurezza devono essere indossati in ogni momento quando il laser è acceso. - Impostare la profondità di imaging a 2 cm per l'imaging PA.
- Ottenere un'immagine di controllo della regione di interesse, sopra la gamba anteriore nella zona toracica, spostando la sonda palmare da un lato a altro prima dell'iniezione del mezzo di contrasto.
Nota: Tutti i dati viene salvati in fascio-formato dati digitare per l'ulteriore elaborazione. - Iniettare 0,2 mL del mezzo di contrasto, (cioè, MB (10 mg/mL)) nella zampa dell'animale e massaggiare bene per 2 min facilitare il movimento di agente di contrasto ai linfonodi attraverso i vasi linfatici. Sonda
- scansione dopo 5 min con il palmare lungo il tessuto di pollo per individuare lo SLN con l'aiuto del segnale PA.
Nota: Tutti i frame vengono salvati nel tipo di fascio-formato dati. - Fare clic sul ' freeze ' pulsante dai controlli il sistema degli Stati Uniti e fare clic sul ' esportare fotogrammi selezionati ' pulsante da monitor touch screen per esportare i dati registrati.
Nota: I dati possono essere memorizzati in diversi formati cioè, fascio formata, scansione convertita, canale e I.Q. - Aggiungere più 2 strati di fette di tessuto di pollo spessore 0,5 cm in cima all'animale uno e individuare lo SLN per dimostrare la fattibilità di profondità imaging fino a 1,5 cm.
- Dopo formazione immagine, rimuovere tutte le sezioni di tessuto di pollo
- Spegnere il laser.
5. Spettroscopia di SLN PA
- mettete una fetta di tessuto di petto di pollo spesse 0,5 cm su ratto.
- Impostare la lunghezza d'onda del laser come 670 nm utilizzando il software.
- Interruttore sul laser. Scansione con la sonda lungo il tessuto di petto di pollo sulla zona per individuare lo SLN con l'aiuto del segnale PA.
- Tenere la sonda stabile dopo aver individuato lo SLN.
- Il laser tuning software fornito, immettere la lunghezza d'onda di 800 nm nel software laser, impostare la velocità come 10 nm/s e scegliere il ' inizio ' pulsante.
Nota: Questo può variare la lunghezza d'onda da 670 nm a 800 nm a una velocità di 10 nm/s. La gamma di lunghezza d'onda di variare dipende lo spettro di assorbimento del mezzo di contrasto utilizzato. MB ha un forte picco intorno 670 nm. - Osservare il cambiamento nel segnale di PA con cambiamento di lunghezza d'onda.
- Spegnere il laser.
- Rimuovere la fetta di pollo tessuto.
6. In tempo reale dell'ago di rilevamento utilizzando PAI
- posto un 0,5 cm spessore petto di pollo fetta di tessuto sull'animale. Impostare la lunghezza d'onda a 675 nm.
- Interruttore sul laser. Muovere la sonda per individuare e identificare SLN sullo schermo con l'aiuto del segnale PA.
- Ago in tempo reale di monitoraggio
- iniettare un ago di 23 G, di dimensioni: 0,6 x 32 mm 2, parallela all'UST attraverso il tessuto di pollo nell'animale per raggiungere lo SLN, mentre guida in tempo reale sul monitor del sistema US clinico.
- Dopo gli esperimenti, spegnere il laser. Rimuovere il tessuto di pollo e pulsossimetro dall'animale e spostare l'animale al banco di lavoro. Pulire il gel per ultrasuoni sul ratto con salviette di cotone.
- Metti l'animale sul suo letto e monitorarlo finché non si riacquista coscienza.
- Tornare l'animale alla sua gabbia dopo che il suo comportamento è normale.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Risultati
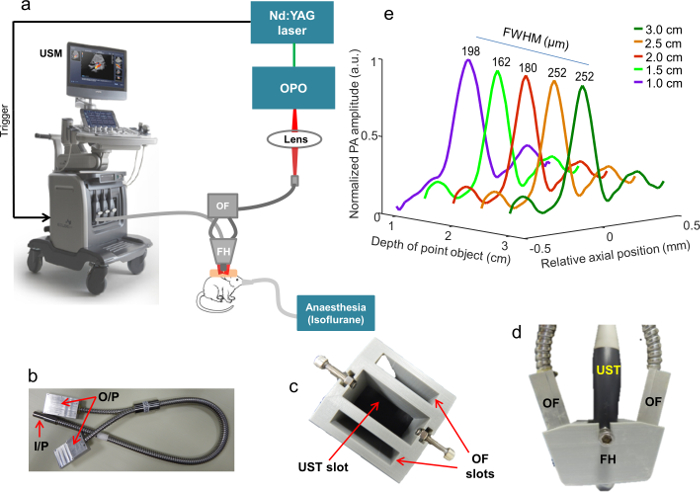
Figura 1: Descrizione del sistema. (a) rappresentazione schematica del sistema PAI con doppio sistema di US clinica modale. OPO - oscillatore parametrico ottico, di - fascio di fibre ottiche, FH - supporto di fibra, USM - clinica macchina degli Stati Uniti. Il titolare di fibra integra l'UST e due uscita fibra ottica bundle. La macchina di anestesia fornitura isoflurano e...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Discussione
Attualmente il costo di screening, diagnosi e trattamento del cancro è molto elevato. Ci sono diverse modalità che vengono utilizzate per lo screening del cancro e diagnosi di formazione immagine. Tuttavia, un sacco di queste tecniche di imaging hanno limitazioni tra cui dimensione macchina ingombrante, diagnosi invasiva, tornando a pazienti, troppo costoso, requisito di radiazione ionizzante, o uso di agenti di contrasto radioattivo. Di conseguenza, un imaging efficiente, conveniente e in tempo reale e sistema di guida ...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Dichiarazioni
Gli autori hanno nessun interessi finanziari rilevanti nel manoscritto e nessun altri potenziali conflitti di interesse a divulgare.
Ringraziamenti
Gli autori si desidera ringraziare il sostegno finanziario dal Tier 1 assegno di ricerca finanziato dal Ministero dell'istruzione in Singapore (RG48/16: M4011617) e Tier 2 assegno di ricerca finanziato dal Ministero della pubblica istruzione a Singapore (ARC2/15: M4020238). Gli autori desidera ringraziare il Dr. Paolo Austria Dienzo per il suo aiuto con animale movimentazione.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| Laser Nd:YAG Q-switched | Laser Continuum | Surelite Pump Oscillatore | |
| ottico parametrico | OPO | Continuum | |
| imaging ecografico clinico | Alpinion | E-CUBE 12R | Sistema di imaging ecografico e fotoacustico bimodale |
| Trasduttore ecografico lineare | Alpinion | L3-12 | Trasduttore lineare a 128 elementi con frequenza centrale di 8,5 MHz, larghezza di banda frazionaria del 95%, |
| fibra ottica biforcata | CeramOptec | Realizzato su misura | Per accoppiare la luce del laser al supporto in fibra portatile |
| Lente | Thorlabs | LB1869 | Focalizzare la luce dal laser alla fibra ottica |
| Gel per ultrasuoni | Progress/parker acquasonic | gel PA-GEL-CLEA-5000 | Accoppiamento acustico |
| Software di elaborazione delle immagini | Mathworks | Matlab | Programma fatto in casa utilizzando Matlab |
| Anesthetic Machine | medical plus pte ltd | Macchina per anestesia non rerespirante con concentratore di ossigeno. | Fornisce ossigeno e isoflurano agli animali |
| Pulsossimetro portatile | Medtronic | PM10N con sensore veterinario | Monitora la pulsossimetria del |
| distributore animale | In Vivos Pte Ltd, distributore | che fornisce piccoli animali per scopi di ricerca. | |
| Maschera respiratoria | su misura | Utilizzato insieme al supporto dell'animale per fornire una miscela di anestesia al tessuto del petto di | |
| pollo | Pasar | Utilizzato per aggiungere profondità per imitare lo scenario di imaging umano | |
| 23G Ago | BD Precisionglide | 23G, 1 e mezzo pollice | Utilizzato per la guida dell'ago in tempo reale |
| Supporto per il cavo in fibra ottica | Su misura | Per tenere l'estremità di ingresso del cavo biforcato | |
| Sonda portatile Stampato | in 3D su misura | Con due fessure per le due estremità di uscita della fibra ottica e una fessura per il trasduttore a ultrasuoni | |
| Blu di metilene (10 mg/mL) | Sterop | Agente di contrasto per l'imaging PA | |
| Software di sintonizzazione laser | Surelite OPO PLUS | Software SLLOPO | per regolare la lunghezza d'onda del laser OPO |
| Fotodiodo | Thorlabs | SP05/M | Per rilevare l'impulso laser per attivare il sistema a ultrasuoni |
| Modulo di polarizzazione del fotodiodo | Thorlabs | PBM42 | Per amplificare il segnale del fotodiodo al segnale ultrasonico della tigre |
| Crema depilatoria | Reckitt Benckiser | Veet | Utilizzato per rimuovere i peli dall'area di imaging |
| Misuratore di potenza laser | Ophir | Starlite, p/n: 7Z01565 | Utilizzato per misurare la potenza del laser |
Riferimenti
- Yun, S. H., Kwok, S. J. Light in diagnosis, therapy and surgery. Nat. Biomed. Eng. 1, 0008(2017).
- Tseng, J., et al. Clinical accuracy of preoperative breast MRI for breast cancer. J. Surg. Oncol. , (2017).
- Baran, P., et al. Optimization of propagation-based x-ray phase-contrast tomography for breast cancer imaging. Phys. Med. Biol. 62 (6), 2315(2017).
- Huzarski, T., et al. Screening with magnetic resonance imaging, mammography and ultrasound in women at average and intermediate risk of breast cancer. Hered. Cancer Clin. Pract. 15 (1), 4(2017).
- Upputuri, P. K., Pramanik, M. Recent advances toward preclinical and clinical translation of photoacoustic tomography: a review. J. Biomed. Opt. 22 (4), 041006(2017).
- Wang, L. V., Yao, J. A practical guide to photoacoustic tomography in the life sciences. Nat. Methods. 13 (8), 627-638 (2016).
- Wang, L. V., Gao, L. Photoacoustic microscopy and computed tomography: from bench to bedside. Annu Rev Biomed Eng. 16, 155-185 (2014).
- Beard, P. Biomedical photoacoustic imaging. Interface Focus. 1 (4), 602-631 (2011).
- Yao, J., Wang, L. V. Photoacoustic tomography: fundamentals, advances and prospects. Contrast Media Mol Imaging. 6 (5), 332-345 (2011).
- Hai, P., et al. Label-free high-throughput detection and quantification of circulating melanoma tumor cell clusters by linear-array-based photoacoustic tomography. J. Biomed. Opt. 22 (4), 041004(2017).
- Upputuri, P. K., Kalva, S. K., Moothanchery, M., Pramanik, M. Pulsed laser diode photoacoustic tomography (PLD-PAT) system for fast in vivo imaging of small animal brain. Proc Spie. , 100645O (2017).
- Fakhrejahani, E., et al. Clinical report on the first prototype of a photoacoustic tomography system with dual illumination for breast cancer imaging. PLoS One. 10 (10), e0139113(2015).
- Wang, L. V., Hu, S. Photoacoustic Tomography: In Vivo Imaging from Organelles to Organs. Science. 335 (6075), 1458-1462 (2012).
- Pan, D., et al. Molecular photoacoustic imaging of angiogenesis with integrin-targeted gold nanobeacons. FASEB J. 25 (3), 875-882 (2011).
- Erpelding, T. N., et al. Sentinel Lymph Nodes in the Rat : Noninvasive Photoacoustic and US imaging with a clinical US system. Radiology. 256 (1), 102-110 (2010).
- Gawale, Y., et al. Carbazole-Linked Near-Infrared Aza-BODIPY Dyes as Triplet Sensitizers and Photoacoustic Contrast Agents for Deep-Tissue Imaging. Chem. Eur. J. 23 (27), 6570-6578 (2017).
- Sivasubramanian, K., et al. Near Infrared light-responsive liposomal contrast agent for photoacoustic imaging and drug release applications. J. Biomed. Opt. 22 (4), 041007(2017).
- Huang, S., Upputuri, P. K., Liu, H., Pramanik, M., Wang, M. A dual-functional benzobisthiadiazole derivative as an effective theranostic agent for near-infrared photoacoustic imaging and photothermal therapy. J. Mater. Chem. B. 4 (9), 1696-1703 (2016).
- Huang, S., Kannadorai, R. K., Chen, Y., Liu, Q., Wang, M. A narrow-bandgap benzobisthiadiazole derivative with high near-infrared photothermal conversion efficiency and robust photostability for cancer therapy. Chem. Comm. 51 (20), 4223-4226 (2015).
- Wu, D., Huang, L., Jiang, M. S., Jiang, H. Contrast Agents for Photoacoustic and Thermoacoustic Imaging: A Review. Int. J. Mol. Sci. 15 (12), 23616-23639 (2014).
- Pramanik, M., Swierczewska, M., Green, D., Sitharaman, B., Wang, L. V. Single-walled carbon nanotubes as a multimodal-thermoacoustic and photoacoustic-contrast agent. J. Biomed. Opt. 14 (3), 034018(2009).
- Kim, J., et al. Programmable Real-time Clinical Photoacoustic and Ultrasound Imaging System. Sci. Rep. 6, 35137(2016).
- McMasters, K. M., et al. Sentinel lymph node biopsy for breast cancer: a suitable alternative to routine axillary dissection in multi-institutional practice when optimal technique is used. J. Clin. Oncol. 18 (13), 2560-2566 (2000).
- Krag, D., et al. The sentinel node in breast cancer - a multicenter validation study. N. Engl. J. Med. 339 (14), 941-946 (1998).
- Borgstein, P. J., Meijer, S., Pijpers, R. Intradermal blue dye to identify sentinel lymphnode in breast cancer. The Lancet. 349 (9066), 1668-1669 (1997).
- Ung, O. A., South, N., Breast, W., Hospital, W. Australasian Experience and Trials in Sentinel Lymph Node Biopsy: The RACS SNAC Trial. Asian J. Surg. 27 (4), 284-290 (2004).
- Purushotham, A. D., et al. Morbidity after sentinel lymph node biopsy in primary breast cancer: results from a randomized controlled trial. J. Clin. Oncol. 23 (19), 4312-4321 (2005).
- Kim, C., et al. Handheld array-based photoacoustic probe for guiding needle biopsy of sentinel lymph nodes. J. Biomed. Opt. 15 (4), 046010(2010).
- Garcia-Uribe, A., et al. Dual-Modality Photoacoustic and Ultrasound Imaging System for Noninvasive Sentinel Lymph Node Detection in Patients with Breast Cancer. Sci. Rep. 5, 15748(2015).
- Kim, C., Song, K. H., Gao, F., Wang, L. V. Sentinel Lymph Nodes and Lymphatic Vessels: Noninvasive Dual-Modality in Vivo Mapping by Using Indocyanine Green in Rats-Volumetric Spectroscopic Photoacoustic Imaging and Planar Fluorescence Imaging. Radiology. 255 (2), 442-450 (2010).
- Pan, D., et al. Near infrared photoacoustic detection of sentinel lymph nodes with gold nanobeacons. Biomaterials. 31 (14), 4088-4093 (2010).
- Song, K. H., Kim, C., Cobley, C. M., Xia, Y., Wang, L. V. Near-infrared gold nanocages as a new class of tracers for photoacoustic sentinel lymph node mapping on a rat model. Nano Lett. 9 (1), 183-188 (2009).
- Sivasubramanian, K., Periyasamy, V., Wen, K. K., Pramanik, M. Optimizing light delivery through fiber bundle in photoacoustic imaging with clinical ultrasound system: Monte Carlo simulation and experimental validation. J. Biomed. Opt. 22 (4), 041008(2017).
- Sivasubramanian, K., Pramanik, M. High frame rate photoacoustic imaging at 7000 frames per second using clinical ultrasound system. Biomed. Opt. Express. 7 (2), 312-323 (2016).
- Laser Institute of America. American National Standard for Safe Use of Lasers. ANSI Standard Z136.1-2007. , NY. (2007).
- Prahl, S. Tabulated molar extinction coefficient for methylene blue in water. , Available from: http://omlc.ogi.edu/spectra/mb/mb-water.html (2016).
- Chapman, G. A., Johnson, D., Bodenham, A. R. Visualisation of needle position using ultrasonography. Anaesthesia. 61 (2), 148-158 (2006).
- Daoudi, K., et al. Handheld probe integrating laser diode and ultrasound transducer array for ultrasound/photoacoustic dual modality imaging. Opt. Express. 22 (21), 26365-26374 (2014).
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Ristampe e permessi
