La pancreaticojejunostomia laterale robotica (RLPJ) può essere utilizzata in pazienti con pancreatite dolorosa, dipendente da morfina, pancreatite cronica e un condotto pancreatico principale dilatato. Descriviamo una tecnica standardizzata e riproducibile per RLPJ, che include la transezione dell'arteria gastrodudenale.
Articolo metodologico
Pancreaticojejutostomia laterale robotica per la pancreatite cronica
* These authors contributed equally
In questo articolo
Sommario
Abstract
La pancreaticojejunostomia laterale (LPJ) ha mostrato buoni esiti postoperatori in pazienti con pazienti con problemi con pancreatite dolorosa, dipendente da morfina, pancreatite cronica (CP). Il recente aumento della chirurgia pancreatica robotica e laparoscopica ha trovato benefici come la riduzione del tempo di recupero funzionale. Pochi studi hanno riportato sulla fattibilità, la tecnica e l'esito dell'LPJ robotico, tra cui la transezione dell'arteria gastrodudenale. Lo studio descrive i principali passi per l'LPJ robotico in un paziente con pancreatite cronica dolorosa con un condotto pancreatico principale dilatato. Il paziente è stato sottoposto a LPJ robotico. L'anastomosi LPJ viene eseguita utilizzando una tecnica di sutura di corsa in modo longitudinale da un lato all'altro. Regolarmente, l'arteria gastrodudenazionale viene transected per drenare l'intera lunghezza del condotto pancreatico principale. Il paziente è in posizione francese; 7 trocar sono collocati (4 robotici, 2 assistenti laparoscopici, 1 retrattore epatico). Dopo l'attracco del sistema robotizzato, viene aperta la bursa omentale e l'arteria gastroeploica e la vena destra vengono slitate alla loro base al bordo inferiore del pancreas. L'ultrasonografia intraoperatoria viene eseguita al fine di determinare la traiettoria del condotto pancreatico principale dilatato che viene aperto per tutta la sua lunghezza dopo che l'arteria gastroduduodenale è stata legrata sia cranicamente che caudale Condotto. Viene creato un arto Roux, e un PJ latero-laterale viene modellato utilizzando diverse suture spinate 3-0. Una jejuno-jejunostomia graffettata viene creata a sufficiente distanza dall'anastomosi pancreatica, aiutata da una sutura di 50 cm. La tecnica descritta per l'LPJ robotico è un'operazione complessa ma fattibile per i pazienti con CP refrattaria di trattamento e un condotto pancreatico principale dilatato. A causa della sua complessità, l'implementazione in centri ad alto volume con una vasta esperienza con la chirurgia CP può migliorare i risultati.
Introduzione
La chirurgia è altamente efficace in pazienti selezionati con pancreatite cronicadolorosa 1,2,3. L'intervento chirurgico per la pancreatite cronica (CP) comporta elevati rischi postoperatori4. Eppure, in pazienti selezionati potrebbe essere l'unico trattamento disponibile, soprattutto per la CP dolorosa che non risponde alla terapia medica5,6. Dolore e compromissione della qualità della vita sono le indicazioni più comuni per la chirurgia in pazienti affetti da CP3,7. L'estensione del coinvolgimento della ghiandola pancreatica e la posizione della malattia sono i principali parametri preoperatori necessari per valutare la migliore strategia chirurgica. Entrambe le tecniche rescezionali e decompressive hanno dimostrato di avere successo per il trattamento di questa condizione8. Le tecniche decompressive sono preferite in quanto permettono di preservare il parenchyma pancreatico, quindi abbassano il rischio di insufficienza endocrina postoperatoria ed esocrina9. La pancreatojejunostomia longitudinale è stata descritta nel 1958 da Puestow e Gilesby10 ed è oggi una delle tecniche chirurgiche più comuni per il trattamento del CP11.
Il dibattito della migliore tecnica chirurgica e approccio chirurgico, cioè aperto o minimamente invasivo, è irrisolto. Nelle poche serie riportate in letteratura, l'LPJ laparoscopico mostra vantaggi per quanto riguarda il dolore postoperatorio e la durata della degenza ospedaliera9. Inoltre, la chirurgia robotica aumenta l'approccio minimamente invasivo con l'ottica migliorata (visione tridimensionale) e i gradi di libertà estesi negli strumenti articolati. Questo permette di movimenti molto precisi durante la sutura per sanguinamento pancreatico e la fase di ricostruzione dell'operazione5,7,9,12,13.
Qui, descriviamo la nostra tecnica robotica di LPJ che coinvolge la transezione dell'arteria gastroduofale. I pazienti sono selezionati sulla base dei sintomi legati alla CP (per lo più dolore continuo) e alla dilatazione del condotto pancreatico principale (MPD) su imaging preoperatorio di almeno 5 mm. Una tomografia computerizzata potenziata a contrasto (TC) si ottiene per confermare la diagnosi ed escludere qualsiasi malattia neoplastica, stenosi del condotto biliare distale, presenza di pancreatite acuta attiva (fluido peripancreatico e alterazione nella consistenza della conditoma pancreatica) e per misurare la dilatazione e l'estensione della dilatazione MPD. Dopo queste considerazioni, se il paziente è ritenuto adatto per LPJ robotico, programmare una valutazione di anestesiologia preoperatoria14,15.
Un uomo di 45 anni si è presentato con CP refrattario non rispondente alla gestione conservativa (dolore) per tre anni sulla base di episodi di consumo pesante di alcol. Il paziente ha cessato di fumare (60-pack anno) e bere prima dell'intervento chirurgico, e sottoposto a trattamento endoscopico (uno stent 10 Fr, 7 cm è stato posizionato nella MPD). Livello preoperatorio bilirubina- e lipasi erano nella gamma normale. Non c'era endocrina pancreatica ed insufficienza esocrina. La TAC preoperatoria ha mostrato un MPD dilatato nel corpo e nella coda del pancreas (Figura 1).
Protocollo
Il presente protocollo segue le linee guida etiche dell'UMC di Amsterdam.
1. Impostazione operativa e posizionamento del trocar
- Posizionare il paziente in posizione francese con un dispositivo di riscaldamento, posando su un materasso a grana corta con il braccio destro nascosto e leggermente abbassato, e il braccio sinistro rapito a 90 gradi.
- Dopo aver accertato tutte le procedure di sicurezza (cappuccio, guanto sterile e scrub sterile), creare un'esposizione sterile. Avere il primo chirurgo alla console robot e il chirurgo sul tavolo tra le gambe del paziente. Eseguire la procedura utilizzando una tecnica a 7 porte.
- Creare lo pneumoperitone mettendo un ago Veress nell'ipocondrio sinistro, quindi posizionare sette trocar come illustrato nella Figura 2 (4 assistenti robotici, 2 laparoscopici e 1 trocar per il retrattore di serpente del fegato).
NOTA: La sequenza degli strumenti (Tabella dei materiali) durante ogni fase operativa è riportata nella Tabella 1. - Posizionare il robot sul lato destro accanto al paziente e attraccare le braccia ai trocar posizionati in precedenza.
- Ritirare il legamento falciforme ventralmente utilizzando una sutura percutanea utilizzando un ago dritto.
2. Tecnica chirurgica
- Mobilitazione dello stomaco
- Aprire il maggiore omentum 2 cm distale dai vasi gastroepiploici utilizzando un dispositivo di tenuta dal chirurgo tavolo.
- Utilizzare il serpente-retrattore per ritrarre lo stomaco e il fegato sinistro ventralmente e cranicamente. Esporre la superficie anteriore del pancreas sezionando le adere tra il pancreas e lo stomaco e duodenum.
- Identificare la giusta vena gastroepiploica e l'arteria al bordo inferiore del pancreas e transettali utilizzando un dispositivo di sigillamento, clip o un endo-stapler utilizzando una cartuccia vascolare.
- Ultrasuoni del pancreas
NOTA: Ora, l'intero pancreas può essere esposto.- Eseguire un ultra-suono intraoperatorio per individuare il MPD.
NOTA: L'ecografia è integrata nella console robotica e ha controllato un punto di presa destinato a un grasper robotico fenerato.
- Eseguire un ultra-suono intraoperatorio per individuare il MPD.
- Apertura del MPD, legatura dell'arteria gastroduodenal
- Determinare la traiettoria del MPD e aprire il pancreas con il gancio robotico monopolare diatermia. Inserire uno stent da 5,7 cm nel condotto che previene danni causati dal cauterio alla superficie dorsale dell'MPD durante la dissezione.
- Avviare l'incisione del dotto pancreatico al collo o al corpo pancreatico; quindi seguire il condotto verso la coda pancreatica.
- Finalizzare procedendo dal corpo pancreatico alla testa pancreatica che include l'incrocio dell'arteria gastrodudenale. Esporre e legare l'arteria gastrodudenale su entrambi i lati, appena sotto e sopra il condotto pancreatico con punti e successivamente transecpati.
- Identificazione dell'arto di Roux
NOTA: Tirando il piccolo intestino per identificare l'arto Roux.- Riflettere cranicamente il colon trasversale per identificare il legamento di Treitz e aprire il mesocolon nel piano avascolare a sinistra dei vasi mesocolonici medi.
- Circa 30 cm dal legamento di Treitz, dividere il jejunum utilizzando un endo-stapler. Contrassegnare l'estremità prossimale utilizzando una lunga sutura che viene mantenuta. Passare l'arto Roux attraverso il difetto e posto in prossimità del MPD. Posizionare l'estremità/ceppo pinzato dell'intestino verso l'hilum splenico.
- Contrassegnare il futuro sito laterale di jejuno-jejunostomy da una sola sutura dopo aver misurato una distanza di 50 cm tra l'anastomosi pancreatica e il sito di jejuno-jejunostomy laterale.
- Pancreaticojejunostomy anastomosi
NOTA: L'arto Roux viene aperto con elettrocauterio monopolare.- In primo luogo, completare la parte caudale dell'anastomosi ('confine inferiore') con una sola fila di sutura in esecuzione fino a raggiungere l'estremità mediale, quindi completare la parete anteriore o cranica nello stesso modo con una nuova sutura in esecuzione.
NOTA: Entrambi gli strati sono realizzati utilizzando una sutura a 3-0 spina (9'' 23 cm, V-20, 1/2 cerchio 26 mm ago). - Esaminare la pancreatojejunostomia laterale per le perdite.
NOTA: Un singolo punto con una sutura monofilamento 5-0 (5'' 13 cm, RB, 1/2 cerchio 17-26 mm ago), può essere posizionato sopra eventuali difetti della parete sospetti. Se una sola sutura spinato non è sufficiente, utilizzare una seconda che può essere legata alla prima sutura.
- In primo luogo, completare la parte caudale dell'anastomosi ('confine inferiore') con una sola fila di sutura in esecuzione fino a raggiungere l'estremità mediale, quindi completare la parete anteriore o cranica nello stesso modo con una nuova sutura in esecuzione.
- Jejunojejunostomia anastomosi
- Aiutare la lato laterale, isoperistale jejuno-jejunostomy anastomosis misurando 60 cm tra l'anastomosi pancreatico e il sito di questo anastomosi.
- Allineare entrambi i piccoli anelli intestinali ed eseguire le enterotomie con elettrocauterio monopolare in ogni anello.
- Quindi, creare un anastomosi utilizzando un endo-stapler. Chiudere l'apertura rimanente utilizzando una sutura postata 3-0 (9'' 23 cm, V-20, 1/2 22-26 mm ago) singolo strato.
- Posizionamento di drenaggio
- Posizionare un singolo scarico tubolare accanto al sito LPJ attraverso l'apertura del trocar destro alla linea ascellare anteriore e fissarlo con un solo punto alla parete addominale esterna.
Risultati
I risultati rappresentativi sono riportati nella tabella 2. Il tempo operativo era di 388 min con 200 mL stimata perdita di sangue intraoperatorio. Il corso postoperatorio era semplice, quindi non è stata rilevata alcuna fistola pancreatica postoperatoria (POPF); su 3 postoperatorio, il livello di amilasi del fluido di drenaggio misurato era basso e lo scarico è stato rimosso quel giorno. Il paziente è stato dimesso il giorno successivo. La valutazione della patologia ha confermato la diagnosi preoperatoria di CP senza malignità.
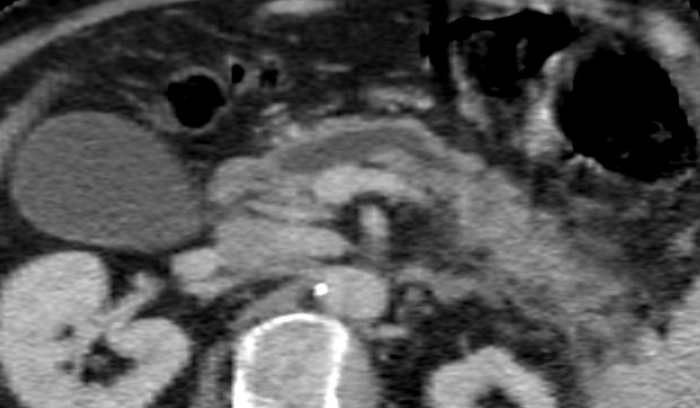
Figura 1: L'aspetto del condotto pancreatico principale sulla TAC. Diametro del condotto pancreatico principale: 8,4 mm. Clicca qui per vedere una versione più grande di questa figura.

Figura 2: Posizionamento trocar. R1: posto sulla linea ascellare anteriore destra; R2: posto sulla linea centrale-clavicolare destra; R3: posto sulla, o appena a destra di, la linea mediana; R4: posto sulla linea sinistra-clavicolare. L1: posto ad una distanza di 8 cm caudally da R2 e R3; L2: posto ad una distanza di 8 cm caudally da R3 e R4; Freccia: Retrattore dello stomaco, posto sulla linea ascellare anteriore sinistra. Fare clic qui per visualizzare una versione più grande di questa figura.
| Strumenti utilizzati | |||||||
| Robotica | Laparoscopic | ||||||
| (Chirurgo console) | (Chirurgo sul lato tavola) | ||||||
| Fasi operative | Dominante | Non dominante | 3braccio rd | L | R | ||
| 2.1. Mobilitare lo stomaco | Gancio cautery permanente | Pinze bipolari fenestrate | Pinze Prograsp o pinze cadiere | Dispositivo di sigillazione, aspirazione, forbici curve, clip-applier | |||
| 2.2. Pancreas degli Stati Uniti | Gancio cautery permanente | Pinze bipolari fenestrate | Pinze Prograsp o pinze cadiere | Aspirazione, dispositivo endo-eco | |||
| 2.3. Pancreas aperto | Gancio cautery permanente | Pinze bipolari fenestrate | Pinze Prograsp o pinze cadiere | Dispositivo di sigillazione, aspirazione, forbici curve, clip-applier | |||
| 2.4. Arto di Roux | Pinze Prograsp o pinze cadiere | Pinze bipolari fenestrate | - | Dispositivo di sigillamento, cucitrice | Aspirazione | ||
| 2.5. LPJ | Driver aghi grande | Cadiere pinzò | Pinze Prograsp | grasper fenisti, aspirazione, clip-applier, forbici curve | |||
| 2.6. JJ | Posizionamento del sito di anastomosi | Pinze Prograsp | Cadiere pinzò | Pinze bipolari fenestrate | Fanti fenestrate | ||
| Enterotomie per cucitrice | Gancio cautery permanente | Cadiere pinzò | Pinze bipolari fenestrate | Grasper Fenerato | |||
| Pinzatura | Pinze Prograsp | Cadiere pinzò | Pinze bipolari fenestrate | pinzatrice | Grasper Fenerato | ||
| Chiusura delle enterotomie | Driver aghi grande | Cadiere pinzò | Pinze Prograsp | grasper fenisti, aspirazione, clip-applier, forbici curve | |||
| Posizionamento del sito di anastomosi | Pinze Prograsp | cadiere pinze | Pinze bipolari fenestrate | Grasper Fenerato | Pinze Prograsp | ||
| Fissaggio roux-loop al mesenteria | Driver aghi grande | Cadiere pinzò | Pinze Prograsp | Fenerato, grasper, Aspirazione | Driver aghi grande | ||
| clip-applier, forbici curve | |||||||
| La configurazione per i bracci dello strumento è in modo che il braccio 3rd sia sulla porta più laterale controllata dal chirurgo robotico (console). | |||||||
Tabella 1: Sequenza degli strumenti durante ogni fase operativa.
| Variabile | Risultato |
| Intraoperative | |
| Tempo operativo (min) | 388 |
| Dissezione (min) | 161 |
| Ricostruzione (min) | 113 |
| Perdita di sangue intraoperatoria stimata (mL) | 200 |
| Postoperatorio | |
| Grado di complicazione Clavien/Dindo | 0 |
| Rimozione del drenaggio, giorno postoperatorio | 3 |
| Degenza ospedaliera postoperatoria, giorni | 4 |
| Diagnosi patologica | Pancreatite cronica senza malignità |
| Il tempo operativo comprende i passi 1.3,2.7.1, la dissezione comprende i passi 2.1-2.4.2, la ricostruzione comprende i passi 2.5-2.6.3. | |
Tabella 2: Risultati rappresentativi dell'intervento.
Discussione
LPJ robotico può essere utilizzato in pazienti selezionati con pancreatite cronica dolorosa e una MPD dilatata. LPJ robotico combina i vantaggi dell'approccio minimamente invasivo e la libertà di articolare i polsi come noto dalla chirurgia aperta. In generale, un approccio minimamente invasivo offre un maggiore recupero postoperatorio, un dolore postoperatorio inferiore e una durata più breve della degenza ospedaliera9,16,17,18. L'approccio robotico ha benefici rispetto all'approccio laparoscopico standard. In primo luogo, una migliore visione grazie all'imaging tridimensionale ad alta definizione consente una migliore visualizzazione delle strutture anatomiche per il chirurgo sia durante la dissezione che durante la fase di ricostruzione5,13,19. In secondo luogo, i driver dell'ago aumentati con articolazione del polso consentono una facile sutura per controllare il sanguinamento durante l'apertura del MPD. In terzo luogo, l'apertura del MPD non è limitata dalla direzione degli strumenti laparoscopici, poiché la diatermia monopolare ha polso l'articolazione.
Come osservato da Khan et al.8, l'ecografia intraoperatoria è uno strumento utile per identificare il MPD. Aggiungendo il colore Doppler, gli ultrasuoni possono anche essere molto utili per identificare la traiettoria dell'arteria gastrodudenale. È importante misurare la lunghezza del circuito Roux utilizzando una lunga sutura. Determinare la lunghezza di un anello intestinale utilizzando la vista robotica può essere particolarmente impegnativo. Questo può essere rilevante in caso di fistola pancreatica con rischio di reflusso del contenuto intestinale in caso di un breve ciclo Roux.
La procedura robotica è una procedura più lunga, più costosa e più impegnativa rispetto all'approccio aperto13. Inoltre, l'uso di questa tecnologia richiede chirurghi di alta esperienza sia in chirurgia aperta che laparoscopica, soprattutto perché manca il feedback tattile20. La RLPJ è impegnativa e comprende molti passaggi critici durante la dissezione e le fasi di ricostruzione.
L'LPJ robotico con doppia transezione dell'arteria gastrodudenale è un'operazione complessa ma fattibile per i pazienti con CP doloroso e una MPD dilatata che non risponde ai trattamenti conservativi. A causa della possibile complicazione di questa procedura e delle preoccupazioni sulla soglia per il volume del caso annuale per la chirurgia pancreatica minimamente invasiva, crediamo che dovrebbe essere eseguita solo in centri ad alto volume da chirurghi con una vasta esperienza in chirurgia pancreatica aperta e minimamente invasiva21.
A causa delle limitate indicazioni per la chirurgia, attualmente, tutte le serie pubblicate si basano su un basso numero di pazienti, che variano da 6 a 17 inclusioni7,16,17,18. Ulteriori studi dovrebbero studiare gli esiti a lungo termine per i pazienti sottoposti a LPJ robotico per affermare l'approccio robotico come vantaggioso e sicuro.
Dichiarazioni
Gli autori non hanno nulla da rivelare.
Ringraziamenti
Vorremmo riconoscere Melissa Hogg, MD che ci ha supportato e addestrato nella chirurgia pancreatica robotica.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| Systems | |||
| Arietta Ultrasound | Hitachi | L43K / arietta v70 | Utilizzato per l'ecografia laparoscopica intraoperatoria. |
| Console chirurgo da Vinci | IS | SS999 | Utilizzato per controllare il robot chirurgico. |
| Carrello di visione da Vinci | IS | VS999 | Il carrello di visione ospita tecnologie avanzate di visione ed energia e fornisce comunicazioni attraverso i componenti del sistema da Vinci. |
| da Vinci Xi | IS | K131861 | Il robot chirurgico: ' carrello laterale per pazienti' |
| Instruments | |||
| Divaricatore epatico Cobra Diamond-Flex | CareFusion | 89-6216 | Retrazione del fegato per un'esposizione ottimale del sito chirurgico. |
| Endoscopio da Vinci Xi con telecamera, 8 mm, 30 gradi | IS | 470027 | La telecamera del robot da Vinci. |
| Video-laparoscopio rigido ENDOEYE, 10 mm, 30 gradi | Olympus | WA50042A | Per vedere all'interno della cavità intra-addominale. |
| ENDOWRIST Pinze bipolari fenestrate | IS 470205 | Utilizzato per la dissezione e la coagulazione. | |
| LE CESOIE A CALDO ENDOWRIST | SONO | Utilizzate per il taglio e la coagulazione. | |
| ENDOWRIST Mega SutureCut Needle Driver | IS | 470309 | utilizzato come driver per ago. |
| ENDOWRIST Gancio per cauterizzazione permanente | È | 470183 | utilizzato per la coagulazione. |
| ENDOWRIST PROGrasp Forceps | IS 470093 | utilizzato per la dissezione. | |
| Punta Dolphin LigaSure 37cm | Medtronic | LS1500 | Utilizzato per la sigillatura e la divisione dei vasi. |
Riferimenti
- Van Der Gaag, N. A., et al. Functional and medical outcomes after tailored surgery for pain due to chronic pancreatitis. Annals of Surgery. 255 (4), 763-770 (2012).
- Cahen, D. L., et al. Long-term outcomes of endoscopic vs surgical drainage of the pancreatic duct in patients with chronic pancreatitis. Gastroenterology. 141 (5), 1690-1695 (2011).
- Cahen, D. L., et al. Endoscopic versus surgical drainage of the pancreatic duct in chronic pancreatitis. New England Journal of Medicine. 356, 676-684 (2007).
- Zhao, X., Cui, N., Wang, X., Cui, Y. Surgical strategies in the treatment of chronic pancreatitis: An updated systematic review and meta-analysis of randomized controlled trials. Medicine (United States). 96 (9), 6220(2017).
- Meehan, J. J., Sawin, R. Robotic lateral pancreaticojejunostomy (Puestow). Journal of Pediatric Surgery. 46 (6), 5-8 (2011).
- Kempeneers, M. A., et al. Multidisciplinary treatment of chronic pancreatitis: an overview of current step-up approach and new options. Nederlands Tijdschrift voor Geneeskunde. 161, (2017).
- Kim, E. Y., Hong, T. H. Laparoscopic Longitudinal Pancreaticojejunostomy Using Barbed Sutures: an Efficient and Secure Solution for Pancreatic Duct Obstructions in Patients with Chronic Pancreatitis. Journal of Gastrointestinal Surgery. 20 (4), 861-866 (2016).
- Khan, A. S., Siddiqui, I., Vrochides, D., Martinie, J. B. Robotic pancreas drainage procedure for chronic pancreatitis: robotic lateral pancreaticojejunostomy (Puestow procedure). Journal of Visceral Surgery. 4 (4), 72(2018).
- Khaled, Y. S., Ammori, M. B., Ammori, B. J. Laparoscopic lateral pancreaticojejunostomy for chronic pancreatitis: A case report and review of the literature. Surgical Laparoscopy Endoscopy & Percutaneous Techniques. 21 (1), 36-40 (2011).
- Puestow, C. B., Gillesby, W. J. Retrograde Surgical Drainage of Pancreas for Chronic Relapsing Pancreatitis. A.M.A Archives of Surgery. 76 (6), 898-907 (1958).
- Adams, D. B. The Puestow Procedure: How I Do It. Journal of Gastrointestinal Surgery. 17 (6), 1138-1142 (2013).
- Eid, G. M., Entabi, F., Watson, A. R., Zuckerbraun, B. S., Wilson, M. A. Robotic-Assisted Laparoscopic Side-to-Side Lateral Pancreaticojejunostomy. Journal of Gastrointestinal Surgery. 15, 1243(2011).
- Wright, G. P., Zureikat, A. H. Development of Minimally Invasive Pancreatic Surgery: an Evidence-Based Systematic Review of Laparoscopic Versus Robotic Approaches. Journal of Gastrointestinal Surgery. 20 (9), 1658-1665 (2016).
- D'Haese, J. G., Ceyhan, G. O., Demir, I. E., Tieftrunk, E., Friess, H. Treatment options in painful chronic pancreatitis: A systematic review. HPB. 16 (6), 512-521 (2014).
- Bachmann, K., Izbicki, J. R., Yekebas, E. F. Chronic pancreatitis: Modern surgical management. Langenbeck's Archives of Surgery. 396, 139-149 (2011).
- Khaled, Y., Ammori, B. Laparoscopic lateral pancreaticojejunostomy and laparoscopic berne modification of beger procedure for the treatment of chronic pancreatitis: The first UK experience. Surgical Laparoscopy Endoscopy & Percutaneous Techniques. 24 (5), 178-182 (2014).
- Palanivelu, C., et al. Laparoscopic lateral pancreaticojejunostomy: A new remedy for an old ailment. Surgical Endoscopy and other Interventional Techniques. 20 (3), 458-461 (2006).
- Tantia, O., Jindal, M. K., Khanna, S., Sen, B. Laparoscopic lateral pancreaticojejunostomy: Our experience of 17 cases. Surgical Endoscopy and Other Interventional Techiques. 18 (7), 1054-1057 (2004).
- Eid, G. M., Entabi, F., Watson, A. R., Zuckerbraun, B. S., Wilson, M. A. Robotic-Assisted Laparoscopic Side-to-Side Lateral Pancreaticojejunostomy. Journal of Gastrointestinal Surgery. 15 (7), 1243-1243 (2011).
- Hamad, A., Zureikat, A. H., Zeh, H. J. Minimally Invasive Drainage Procedures for Chronic Pancreatitis. Minimally Invasive Surgery of the Pancreas. Boggi, U. , Springer-Verlag Italia Srl. Milan, Italy. 115-121 (2018).
- Wright, G. P., Zureikat, A. H. Development of Minimally Invasive Pancreatic Surgery: an Evidence-Based Systematic Review of Laparoscopic Versus Robotic Approaches. Journal of Gastrointestinal Surgery. 20, 1658-1665 (2016).
Ristampe e permessi
