人間の福祉に関する制度的、国内的、国際的なガイドラインに準拠して実施され、地元の施設審査委員会によって審査されています。
1. Electroenchephalopgaphy (EEG) の準備
- ヘッドサイズを測定して、適切なEEGキャップを決定します。
- 測定テープで nasion と inion の中点を見つけることにより、頂点の位置を特定します。
- 1.2で行ったように測定テープを使用してキャップを配置した後、頭の正中線中央領域(Cz)を再度調べます。EEGキャップには電極ホルダーが装備されており、64個の電極(またはホルダー)の配置は、Cz.
に基づく事前に指定された座標系を備えた修正された10-20システムに基づいていることに注意してください
手記: この代表的なアプリケーションは、64電極構成を使用して頭皮分布の変化を評価し、ソース分析を行います。より単純なアプリケーション(振幅と遅延のイベント関連の電位変化)では、より少ない電極を使用することが可能です。ここで使用するEEGシステムには、接地用の電極が2つあります。これらの電極ホルダーもキャップに含まれています。
- 電極ホルダーに電極ゲルを使い捨てシリンジで塗布します。
- EEG電極(接地電極を含む)を、電極のラベルと一致する電極ホルダーと電極キャップの電極ホルダーに取り付けます。
- アルコールパッドで肌の表面をきれいにします.
手記: 眼球運動を検出するための電極(眼電図)の場合、皮膚の位置は右眼の上下(垂直方向の眼球運動)と両眼の外側眼瞭の外側(水平眼球運動)です。体性感覚刺激のために、口腔角の外側の皮膚がきれいになります。
- 4つの眼電図電極に電極ゲルを充填し、電極を両面テープで1.6に記載されている場所に固定します。
- ベルクロストラップを使用してすべての電極ケーブルを固定します。必要に応じて、ケーブルは参加者の体または追加の電気的または機械的なノイズが発生しない他の場所にテープで固定します。
- 参加者をモニターとロボットの前に配置して、体性感覚刺激を行います。1.8と同様に、すべての電極ケーブルを再度固定します。
- EEGと眼電計電極(接地電極を含む)を適切なコネクタ(ラベルとコネクタの形状が一致する)に接続します amplifier EEGシステムのボックス。
- EEG信号にアーチファクトがなく、オフセット値が許容範囲(<50μV以下)にあることを確認してください。ノイズの多い信号や大きなオフセットが見つかった場合は、通常は高インピーダンスを示すノイズの多い信号や大きなオフセットが見つかった場合は、脳波ゲルを追加したり、電極の真下にある髪の毛の位置を変更したりして、それらの電極信号を補正します。
- EEG対応イヤホンを挿入し、被験者のレポートに基づいてサウンドレベルが快適な範囲にあることを確認します。
2. 体性感覚刺激
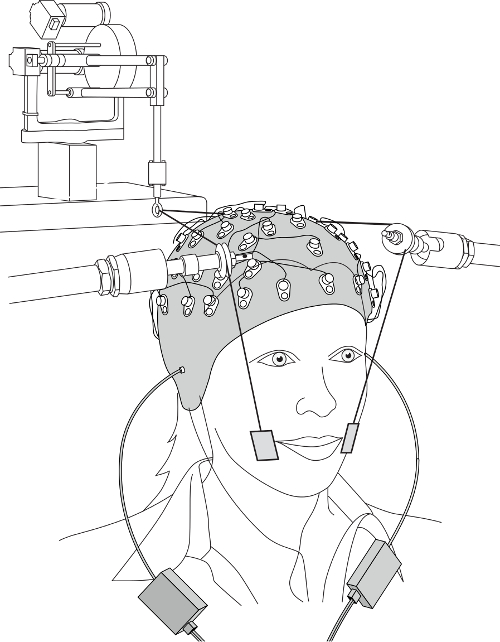
>注:現在のプロトコルでは、体性感覚刺激の目的で顔の皮膚ストレッチを適用します。EEGシステムを使用した実験セットアップを図1に示します。体性感覚刺激装置の詳細は、以前の研究で説明されています。簡単に言うと、2つの小さなプラスチックタブ(幅2cm、高さ3cm)が両面テープで顔の皮膚に取り付けられています。タブは、文字列を使用してロボットデバイスに接続されます。このロボットは、実験計画に従って体系的な皮膚ストレッチ荷重を生成します。ERP 記録の設定プロトコルは次のとおりです。
- 刺激中の頭の動きを最小限に抑えるために、参加者の頭をヘッドレストに置きます。参加者の頭とヘッドレストの間の電極ケーブルを慎重に取り外します。
- 参加者にロボットの安全スイッチを押したままにするように依頼します。
- 体性感覚刺激のために両面テープを使用して、プラスチックタブを目的の皮膚位置に取り付けます。ターゲットが口腔角に対して外側の皮膚である代表的な結果については、タブの中心をモディオールスに置き、口角に対して数mm外側に置き、タブの中心を口腔角とほぼ同じ高さにします。
- 脳波電極やケーブルを避けるために、ストリング、ストリングサポート、ロボットの構成を調整します。
- 顔の皮膚のストレッチを数回適用し(最大力4 Nで3 Hzで1サイクルの正弦波)、刺激によるアーティファクトを確認します(通常、電気生理学的反応と比較して比較的大きな振幅と低い周波数として観察されます)。EEG信号にアーチファクトが観察された場合は、2.4に戻してください。
3. ERPレコーディング
- 被験者に実験課題を説明し、模擬試験(1ブロック=10回以下)を提供して、被験者が課題を明確に理解しているかどうかを確認します。
手記: ERP記録のための実験課題と刺激提示は、刺激提示のためのソフトウェアで事前にプログラムされています。
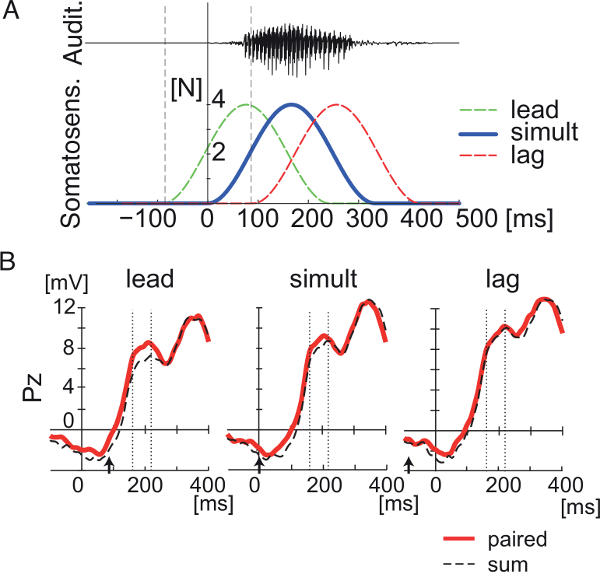
- 体性感覚刺激と聴覚刺激を組み合わせた代表的なテストでは、皮膚の変形に関連する体性感覚刺激を口腔角の外側の皮膚に適用します。ストレッチのパターンは、最大力が4Nの1サイクル正弦波(3Hz)です。「頭」と「持っていた」の間の10ステップの音連続体の中間にある単一の合成音声発話は、聴覚刺激に使用されます。
- 両方の刺激を別々に、または組み合わせて提示します。複合刺激では、3 つの開始タイミング (90 ミリ秒のリードとラグ、および体性感覚と聴覚の同時発症: 図 2A を参照) をテストします。
- 5つの刺激(体性感覚のみ、聴覚のみ、および3つの組み合わせ:リード、同時、ラグ)の提示をランダム化します。予想と慣れを避けるために、試行間間隔を1,000〜2,000ミリ秒の間で変化させます。実験課題は、提示された音声、つまり音響的に「頭」と「持っていた」の中間的な音が、キーボードのキーを押して「頭」であったかどうかを特定することです。聴覚刺激がない体性感覚のみの状態では、参加者は「頭」ではなく答えるように指示されます。
- 刺激提示用ソフトウェアを使用して、刺激の開始からキー押下までの参加者の判断と反応時間を記録します。参加者にディスプレイ画面上の固定点を見つめるように依頼し、目の動きによるアーティファクトを減らします。
- 10回の刺激ごとに固定点を取り外して、短い休憩を取ります。
- 512HzのサンプリングでERP録音用のソフトウェアを起動し、刺激の開始時間もERPデータのタイムラインに記録します。刺激のタイムスタンプは、刺激のタイプに関する情報も含まれており、刺激提示のためのソフトウェアからのすべての刺激に対して送信されることに注意してください。2つのプログラム(ERP記録用と刺激物プレゼンテーション用)は、パラレルポートを介して接続された2つの別々のPCで実行されています。