土砂ベッドのジオメトリを層流から乱流の機能として単一のビードの初期パーティクル モーションを特徴づける 2 つの異なる方法が掲載されています。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
層流から乱流のフロー条件のベッドの幾何学的特性の関数として粒子運動のしきい値を決定する 2 つの実験方法が掲載されています。その目的のため均一な大きさの三角形と二次対称性で定期的に配置されている固定の球の単分子膜で構成される正規の基板上に 1 つのビードの初期の動きを検討しました。しきい値は、臨界のシールド数が特徴です。動の発症のための規準は、近隣のいずれかに元の平衡位置からの変位として定義されます。変位と運動のモードは、イメージング システムで識別されます。層流回転レオメータを用いた並列ディスク構成が誘起されます。せん断レイノルズ数 1 以下のままです。乱流は、オープン ジェット テスト セクションの低速風洞で誘導されます。空気の速度は、送風ファンに周波数コンバーターと規制されています。熱膜流速計に接続された熱線プローブの速度プロファイルを測定します。40 ~ 150 せん断レイノルズ数の範囲します。対数速度法とロッタによって提示された修正された壁はせん断速度実験データからの推論に使用されます。後者は特別な関心のモバイルのビーズがいわゆる油圧過渡的流れの乱流にさらされて部分的に。せん断応力は、動きの始まりと推定されます。安息角とせん断流れにビーズの暴露の強力な影響を示すいくつかの例示の結果は、どちらの政権で表されます。
概要
初期パーティクル モーションは、幅広い産業と自然のプロセスで発生します。環境などが堆積物の初期プロセス1,2,3川と海、底面の侵食または他の中の砂丘形成の輸送。空気4を輸送、汚染物質の除去や洗浄表面5,6の粒子運動の発症を含む典型的な産業用途のもの。
粒子運動の発症がアプリケーションの広範囲に、ほとんどの乱流の条件7,8,9,10、11、下、世紀以上にわたって広く研究されています 12,13,14,15。多くの実験的アプローチは、運動の発症のための閾値を決定するために適用されています。研究には粒子レイノルズ数13,16,17,18,19、20、相対流れ冠水などのパラメーターが含まれます21,22,23,24または幾何学的要因の角度として休息16,18,25,27,26,2928、フローへの露出相対粒突起29または縦ベッド斜面30。
乱流の条件を含むしきい値の現在のデータが12,31広く点在してあり、結果、多く一貫性のない24。これは主に固有の複雑さを制御するまたは乱流の条件13,14のフロー パラメーターを決定するためです。その上、堆積運動のしきい値は強く動き、すなわちスライディング、圧延や昇降17と基準31初期運動を特徴付けるためのモードによって決まります。後者が侵食土砂ベッドであいまいになります。
最後の十年の間に実験研究者は層流32,33,34,35,36,37,における初期粒子運動を研究しています。38,39,40,41,42,43,44, 長さスケール ベッドとの相互作用の広いスペクトルがある45を避けた。沈降を意味多く実用的なシナリオでは、粒子が非常に小さいと粒子レイノルズ数が約 5 より低く残る46。その一方で、層流、乱流は42,47波紋と砂丘として幾何学的なパターンを生成することができます。たとえ両方のレジメンでは、基になる物理47粒子輸送の重要な洞察力より良いから取得できますので、類似の制御実験システム48を反映するように示されています。
層流で Charruらに気づいた飽和条件が達成されるまで、均一に大きさで分類されたビーズ、鎧、いわゆるベッドの粒状ベッドのローカルの転位は運動の発症のための閾値の進歩的な増加の結果32. 文学、ただし、実験の設定36,44によって不規則に配置された土砂ベッドで飽和条件に異なるしきい値を明らかにします。この散乱は、堆積物のコンパクトの向き、突起レベルなど制御粒子の各パラメターの難しさのためかもしれない。
この原稿の主な目標は、水平堆積物層の幾何学的性質の機能として単一球の初期運動を特徴付ける方法を詳しく説明するようです。その目的のため通常のジオメトリを使用して、三角形または二次構成に従って定期的に配置固定ビーズの単分子膜から成る。正規基板のように使用は粒子励起マイクロ アッセイ49、限られた構造化されたジオメトリ50または組み込みマイクロ デバイスの自己組織化における粒子のテンプレート アセンブリのようなアプリケーションで発見されてマイクロ チャネル51で輸送します。もっと重要なは、正規の基板を使用してローカルのジオメトリと方向の影響を強調して近所の役割について任意の dubiety を避けるために私たちことができます。
薄層流れ、基板球の間そしてこうしてビーズの流れ38への暴露の間隔によってだけ 50% 増の重要なシールド数が見られました。同様に、我々 は発見した重要な盾数最大の流れ方向38に基板の向きに応じて 2 つの要因によって変更されました。我々 は不動の隣人のみに影響するモバイルのビードの発症約 3 粒径41よりも近い場合に気づいた。実験結果によってトリガーされると、私たちは、最近、忍び寄るフロー制限40の重要なシールド数を予測する厳格な分析モデルを発表しました。モデルは、隠されたビーズにさらさからモーションの発症をカバーしています。
この原稿の最初の部分を扱うせん断前の研究で使用される実験プロシージャの説明レイノルズ数 Re *、1 よりも低い。層流は、並列構成で回転レオメータで誘導されます。この低レイノルズ数の制限、粒子が任意の速度変動20が発生するはずはない、システムに一致粘性サブレイヤー内の粒子の水没、いわゆる油圧スムーズな流れ。
流での初期の動きが確立されると、乱流の役割が明確になることができます。このアイデアによって動機付けられて、プロトコルの 2 番目の部分で、新たな方法を紹介します。オープン ジェット テスト セクションの数を決定することができますで、広い範囲の日時 * 油圧過渡的流れと乱流域を含む重要な盾のゲッティンゲンの低速風洞を使用してください。実験の結果は、力とトルクが基板ジオメトリによって乱流による粒子に対してどのように作用するかについて重要な洞察力を提供できます。その上、これらの結果は、同様に半確率モデル52を供給するか、最近の数値モデル53を検証する層流の過去の作品が使用されていることのプロセス高日時 * でより高度なモデルのベンチマークとして使用できます。日時 * 40 から 150 までのアプリケーションのいくつかの代表的な例を提案します。
初期条件は、次のいずれかの初期の平衡位置からの単一の粒子の動きとして確立されます。画像処理を使用して、動、すなわち発症のモードを決定転がり、滑り、39,41を持ち上げます。そのため、手動でマークされたモバイルの球の回転の角度が検出されます。アルゴリズムでは、マークの位置を追跡し、球の中心と比較します。実験の予備的なセットは、重要な盾数ままセットアップと相対流れ冠水の有限サイズ効果の独立を明確に両方の実験のセットアップで行われました。実験方法こうして日時 * と堆積層の幾何学的性質を超えて重要な盾数に依存、他のパラメーターを除外して設計されています。日時 * 流体粒子の組み合わせを変えて様々 です。重要な盾数は埋葬の度の関数として特徴付けられる 、マルティーノらによって定義されました。として37
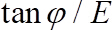 、
 、すなわちどのモーションで臨界角が発生する54安息角と
 効果的に流れにさらされる断面積の比として定義されている、露出度は、モバイルのビードの合計断面積。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
1. 初期パーティクル モーション フローの匍匐性の制限で。
注: この特定のアプリケーションのため変更されている回転粘度の測定を行っています。
- レオメータを準備しています。
- 空気軸受の損傷を防ぐために、空気の供給をレオメーターに接続します。システムの約 5 つの棒の圧力を達成するまでは、空気フィルターのほかにバルブを開きます。
- 流体のサーキュレータを測定プレートに接続します。ペルチェ素子のホースが、レオメーターに接続されていることを確認します。流体のサーキュレータに切り替え、所望の温度 (20 ° C) を設定します。
- カスタマイズされたコンテナー、レオメータの正規の基板をマウントします。
- 容器から正規の基板を取り出して、蒸留水で慎重に表面をきれいに。レンズのクリーニング クロスで表面を乾燥し、送風機を可能な限り残留ほこりを削除します。
注: 正規の基板は、15 × 15 mm2 (405.9 ± 8.7) μ m の球状のソーダライム ガラス ビーズから構築の単分子膜です。 - 0.4 mm 厚の両面テープを使用して、基板センター 21 mm 旋回軸からの距離では、コンテナーの確保に正規の基板を修正します。
- レオメータ プレートにカスタマイズされたアダプターを配置します。
- フラットなフロント セクションは側の記録用に設計されたイメージング システムを直面しているプレートのためにカスタマイズされた円形容器をマウントします。
注: コンテナーが水位 (0.6 mm/m) と完全に水平であることを確認します。その目的のため水位をデバイスの背面に平行コンテナーに配置、レオメータの調節可能な足を持つレベルします。水のレベルを 90 度回して手順を繰り返します。
- 容器から正規の基板を取り出して、蒸留水で慎重に表面をきれいに。レンズのクリーニング クロスで表面を乾燥し、送風機を可能な限り残留ほこりを削除します。
- レオメーターに切り替えます。起動手順が終了し、"ok"の状態は、デバイス画面に表示されるまで待機します。
- コンピューターと見掛けの粘度試験ソフトウェアを起動します。レオメータを初期化し、ソフトウェアのコントロール パネルから温度制御を (20 ° C) の目的の値に設定します。
- カスタマイズされた計測システムをマウントします。セットアップ ソフトウェアからゼロのギャップ。
注: ゼロのギャップを設定する前に基板上にモバイルのビーズがないことと基板のボーダーが曲がっていないことを確認します。ゼロのギャップを設定でエラーは、せん断力の計算に体系的なエラーにつながる評価し、重要な盾のそれに続く測定のため番号します。重要な盾の数を計算するとき、ギャップ幅 0.05 mm の絶対的な不確実性が想定されます。 - 30 mm 測定板を持ち上げて、取り外します。
- 約 70 ml の 100 mpa · s シリコン油のコンテナーを入力します。コンテナー内の流体のレベルが 2 mm 以上あることを確認します。シリコン オイルは、透明板の上の部分をカバーするべきないです。熱平衡の約 15-20 分を待ちます。その間、イメージング システム (プロトコルから手順 2 を参照) を調整します。
注: 温度 (295.15 ± 0.5) に固定されているここで、K は、レオメーターに接続され、外部の温度計で測定したペルチェ素子で制御されます。0.5 K 未満の変動は、実験中に観察されます。
- イメージング システムを調整します。
- 300 W キセノン ランプに切り替えます。コンテナーの透明な壁で側からビードを照らすフレキシブル導べ光を調整します。
- 基板上の強い光の反射を避けるために LED の光の強度を調整します。
- 透明の測定板を介して上部から粒子の運動を記録するために設計されたイメージング システムを調整します。
- コンピューターからは、イメージング ソフトウェアのスタートアップ スタート ダイアログからモノクロのプロファイルを選択し、。
- コンテナー上にインストールされているイメージング システムの 768 x 576 CMOS カメラを開きます。ライブのビデオを起動します。
- 以前基板の中央にマークされている参照の位置は画像の中心に表示されるまで、水平方向の位置決めステージを調整します。
- 基板に集中する垂直位置決めステージを調整します。
- (405.9 ± 8.7) μ m のマークのソーダライム ガラス球を慎重に配置します。
- マークの少なくとも 1 つがビーズの半径の約 75% の距離で配置または回転の軸線から大きいことを確認します。そうでない場合は次の平衡位置にビーズの動きを達成するために手動で測定プレート移動 (参照してください図 2(a)参照)。
注: モーションの間に適切な監視を確保するためモバイルのビーズは約 45 ° で区切られたいくつかのスポットが付いています (図 3(a)を参照)。コードには、回転の角度を計算するために misassignment マークを最小限に抑えるための単純な制御フロー ステートメントが含まれています。詳細については、我々 Agudoらを参照してください。201739。 - カメラのパラメーターを設定するためのダイアログ ボックスを開き、30 fps にフレーム レートを調整します。マークがビーズの境界から区別される正しくことを確認する露光時間を調整します。
注: 100 mpa · s のシリコン オイルに浸漬したソーダライム ガラス球は初期位置から近隣の平衡位置に流域に移動する約 4 秒を必要があります。したがって、30 fps のフレーム レートは、1% 未満の不確実性を許可します。
- レオメータ測定プレートをマウントします。
- 測定距離を 2 mm に設定します。
注: トップのカメラのフォーカスがわずかにプレキシ グラス プレートの存在のために調整する必要があります。 - 透明な顕微鏡スライド側から粒子の運動を記録するために設計されたイメージング システムを調整します。
- 4912 x 3684 CMOS カメラ イメージング システム コンテナーとライブのビデオを開始の前にインストールされているを開きます。
- 垂直と水平位置決めステージの画像の中央に表示されるマークのビーズまで、レオメーターに平行に置かれた調整します。
- ビューのフィールドを含む基板、ビーズと測定ディスクの底の部分の上面までモジュールのレンズのズームを調整します。
- 水平位置決めステージのビーズに焦点を当てるレオメーターに垂直配置を調整します。
- カメラのパラメーターを設定するためのダイアログ ボックスを開き、30 fps にフレーム レートを調整します。
- 動の発症の重要な回転速度を決定します。
- 回転速度n、0.00025 毎分レオメータ ソフトウェアを使用して 2 番目の小さな単位で 1 秒あたり 0.05 回転 0.02 を直線的に増加します。
- 測定ウィンドウでコントロール型のセルをダブルクリックし、0.02 から 1 秒あたり 0.05 回転の速度の範囲を編集します。
- 時間設定をダブルクリックし、入力測定数点、60、および各測定期間 5 s。
- 時間の関数として回転速度を表すテーブルを設定します。
- トップとサイドのカメラからライブ ビデオを開きます。イメージング ソフトウェアを使用して両方のカメラからのビデオ映像を録画を開始します。
- レオメータ ソフトウェアを使用して計測を開始します。
注: 初期の動きが起こるが速度を概算するために、大きなステップ サイズの予備実験を推奨しますステップ 1.3.1.1 前に。旋回軸と 100 mpa · s のシリコン オイルを使用してから 21 mm の距離で例えば、ガラス玉は 1 秒あたり約 0.035 回転の速度を回転移動します。したがって、0.05 秒毎分 0.02 からまでは実験のため適切なようです。 - 上部または側カメラからライブ ビデオをよく見てし、ビーズの平衡位置から転置するときに測定を停止します。ビーズがセパラトリックスを近隣の平衡位置に交差する速度に注意してください。指摘の回転速度は、回転速度、 nCを表します。ビデオ シーケンスを停止します。
注: は、ステップ サイズが十分に小さいビーズは、近隣のいずれかを最初の位置から移動必要があります時間間隔中に速度の増加が重要な値の 1% 以上を含まないことを確認します。 - 元の位置に戻るには、ビーズを配置します。これは、ビーズ 1 つ位置に戻しを転置するまで手動で回転板を移動して行うことができます。5 回平均の危険速度と標準偏差を注意して実験を繰り返します。
- 基板の中心に 2 つの隣接する位置で異なるマーク ビーズで 1.3.1 に 1.3.5 手順を繰り返します。
- 回転速度n、0.00025 毎分レオメータ ソフトウェアを使用して 2 番目の小さな単位で 1 秒あたり 0.05 回転 0.02 を直線的に増加します。
- データを分析します。
- 動モードを決定する: 画像の上部または Agudoら201739で説明されたアルゴリズム側から事前に録音済みのシーケンスを分析します。
- 重要な盾数とレイノルズ数剪断を決定します。
- 次方程式40から重要な盾番号を取得します。
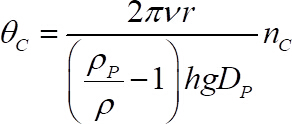 (1)
どこ 1.3.4 のステップから取得されている
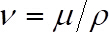 動粘度は、
 と
 粒子と液体の密度は、それぞれ
 重力加速度と
 は、すべてのモバイルのビード径それらは知られています。
 基板球の上部から、すなわち測定プレートまでの距離として定義されている間隔は、2 mm とrは旋回軸、すなわちから粒子の半径距離 21 mm。
- せん断レイノルズ数を取得、再 * 次の方程式から、せん断速度に基づいています。
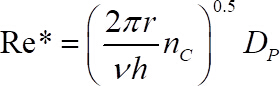 (2)
- 次方程式40から重要な盾番号を取得します。
- 1.4.2 別正規基板を用いた 1.1.3 からの手順を繰り返します。
- 日時 * 1 まで忍び寄るフロー条件からの広い範囲をカバーするために異なるビーズの密度と異なる流体の粘度を使用します。
2. 初期パーティクル モーション油圧経過と大まかな乱流で。
注: 測定のオープン ジェット テスト セクションのカスタマイズされた低速風洞実験で行われているゲッティンゲン タイプ。
- イメージング システムを準備します。
- 二次の基板をテスト セクションの途中で修正します。
- 5 mm アルミナ ビーズの場所は以前 (110 mm から前縁と側縁から 95 mm) 希望の初期位置にマークされます。
- コンピューターにマクロ レンズと相まって高速カメラを接続し、それを切り替えます。ターゲット ビーズがイメージでクリアされるまで、マクロ レンズを調整します。
- コンピューターで画像処理ソフトウェアを開始します。「ライブカメラ」をアクティブにし、「サンプル レート」を 1000 fps に設定します。
- LED 光源に切り替え、強さと同様、粒子とそのマークの鮮明な画像を達成するためにカメラのフォーカスを調整します。
注: は、マークの少なくとも 1 つがビーズの半径の約 75% の距離で配置または回転の軸線から大きくであることを確認 (参照してください図 3(a)参照)。
- 動の発症の重要なファンの速度を決定します。
- 臨界値 (5 mm アルミナ ビーズに約 1400 rpm) を下回るファン速度を設定します。
- イメージング ソフトウェアのトリガーを押すことによって録音を開始します。
- すべての 10 の約 4 に 6 rpm の手順で速度を上げる s 初期のモーションが発生するまで。
- 注これ初期で重要な速度の値が発生し、ビデオ シーケンスを停止します。
- 同じ初期位置に新しいマーク付きビーズを置き、2.2.1 から 2.2.4 までの手順を 10 回繰り返します。各測定ポイントの危険速度に注意してください。
- それぞれ、2.2.1 から 2.2.5 同じ距離で 65 と 125 mm、前縁から側縁からまでの手順を繰り返します。各測定ポイントの危険速度に注意してください。
- 一定の温度を準備する熱線流速計 (CTA)。
- 00.00 にそばに CTA 制御機能と 10 年間抵抗を設定します。メイン電源を入れます、約 15 〜 20 分のウォーム アップするを待ちます。
- ショート プローブを接続し、抵抗測定に CTA 制御機能を切り替えます。針が赤いマークで配置されるまでゼロの抵抗を調整し、制御機能をスタンバイ状態に切り替えます。
- ミニチュア熱線プローブによる短絡プローブを交換してください。抵抗測定に CTA 制御機能を切り替えます。針が赤いマークで配置されるまで抵抗スイッチを調整します。
注: 測定抵抗はミニチュア プローブの耐寒性に対応します。測定値は、製造元 (3.32 Ω) によって提供される値と一致してする必要があります。 - そばにいて抵抗 5.5 Ω 過熱率約 65% を達成するために 10 年を調整する CTA 関数を切り替えます。
- 平均速度 (ステップ 2.2.4) で CTA の周波数応答を測定します。
- ファンに切り替え、臨界値、約 1400 rpm にファンの回転速度を設定します。オシロ スコープに切り替えます。
- CTA の方形波発生器をオンにします。
- コンピューター上のオシロ スコープ ソフトウェアを開始し、データ記録する CSV モジュールを開きます。チャンネル (CH1) を選択し、録音データすなわち時間と目的のファイル名の下の電圧を保存します。測定が (約 3 分) を終えるまで待ちます。
※ カットオフ周波数、電圧が 3 db のレベルに落とした応答時間から算出しています (図 4aを参照)。 - 方形波発生器のスイッチを切る、CTA 関数をスタンバイに設定します。
- CTA のキャリブレーションを行います。
- 運用する CTA の機能を切り替えます。プローブで無料ストリーム ゾーンにあるプレートから十分な高さに調整されますを確認します。
- ファンの回転速度を 200 rpm にセットします。羽根車風速計を使用して無料ストリーム ゾーンに縦の速度を測定し、オシロ スコープで電圧を読みます。
- 約 1450 rpm (26 読み取りの合計) まで 50 rpm の固定インクリメントで回転速度が異なるため、手順 2.4.2.
- 回転数と測定無料ストリーム縦速度相関の確立
 。臨界速度を取得
 2.2.5、2.2.6 の手順から、測定ごとに重要な回転速度に対応。平均の重要な無料ストリーム速度の計算
 と測定値の標準偏差。
- 速度と 3 度多項式近似によると電圧の関係を確立します。
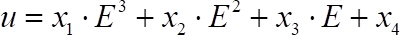 (3)
ここでは、 、縦の速度 m/s で計測ボルト (V) で測定される電圧と
 フィット係数します。速度プロファイルの測定の前後に、較正曲線は図 4(b)のとおりです。
- 重要な条件で壁垂直位置縦の速度を測定します。
- 基板からマークされたビードを削除します。
- 熱線プローブが (110 mm から前縁と側縁から 95 mm) 希望の初期位置に配置されるまでは、水平位置決めステージのハンド ホイールを調整します。
- 垂直方向のハンド ホイールを慎重に調整基板表面にできるだけ近い位置決めステージとして、プローブが配置されるまで。ワイヤーが基板表面に触れないようにカメラのマクロレンズに結合を参照してください。その位置にデジタル レベルのインジケーターでゼロの値を設定します。
注意:ホット線は非常に敏感と表面に接するそれが解除されます。セキュリティ上の理由から 0.05 mm 基板球の上の上の距離にプローブを配置 (参考図 1(e)を参照)。これは正規化された通常の壁コンポーネントを表します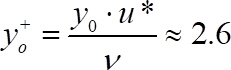 、
 は測定値、開始
 せん断速度と
 動作温度の空気の動粘度は。開始値は下記注
 粘性が支配的な55。
- 初期のモーションが発生する平均回転速度にファンの回転速度を設定、手順 2.2.4 を参照してください。無料ストリーム速度は従ってに対応
 。
- 1 サウジアラビアとオシロ スコープで 6000 のサンプル数をサンプリング レートを調整する (合計 6 のサンプリング時間 s)。チャンネル (CH1) を選択し、測定を開始します。目的のファイルの名前の下で記録データを保存します。測定が (約 3 分) を終えるまで待ちます。
- 0.4 mm を 0.01 mm 単位で、10 mm の高さまで 0.1 mm 単位でプローブの壁垂直位置を増加させます。これはの速度プロファイル曲線 137 ポイント合計に対応します。それぞれの高さの記録データを保存します。
- データを分析します。
- 平均縦速度と各壁垂直位置の乱れの強さを計算します。
- 統計量を評価する独自のアルゴリズムを実行します。スクリプトを開き、各高さの測定値の校正曲線と格納されたデータを含むフォルダーを選択します。
注: スクリプトは、まず、式 3 で示すように、検量線からフィット係数を計算します。瞬時の縦の速度、各高さ計算 式 3 を利用して自己相関法56によって積分時間スケールを計算します。その後、それは時間平均を計算します
 とルートの正方形速度
 、区切って、2 回積分時間時間平均解析に必要なサンプルのため。
- 無次元の垂直方向の位置をプロット
 無次元縦時間平均速度に対し
 、
 基板球の直径です。プロット正方形速度、無次元のルートに対し
 。図 4(c)-(d) 5 mm アルミナ ビーズの場合の結果を示しています。
- 統計量を評価する独自のアルゴリズムを実行します。スクリプトを開き、各高さの測定値の校正曲線と格納されたデータを含むフォルダーを選択します。
- 実験データからせん断速度を計算します。
- 対数速度分布57無次元時間平均速度に合わせて
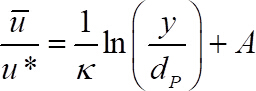 (5)
どこ せん断速度は、
 ・ フォン ・ カルマン定数と
 せん断レイノルズ数26に依存する定数です。図 4(c)の実線は、時間平均速度に対数フィットです。
注: 実験データにフィットからことはせん断速度を示すによって与えられます。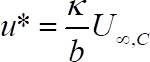 (6)
どこ 対数フィット係数と
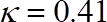 20。
粘性のサブレイヤー 実験基板球の上に残る。最も厳格なシナリオで式 5 はロッタ20,58によって提示された速度法に置き換えてください。
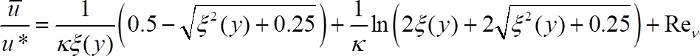 (7)
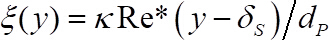 、
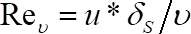 。約で計算することができます壁面の厚さ
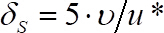 55。
アルゴリズムは、直接式 5、式 7 に実験データのフィットからせん断速度を計算します。図 4(c) 青の記号は、式 7 によると実験データにフィットを表しています。
日時 * 70、上記のモバイル ビード径と式 5 または 7 の eq からフィットにはバリエーションが含まれますを使用して最大 5% を表す不確実性の採用範囲内。実線および図 4で約 87.5 の日時 * (c) で青い記号を比較します。
- 対数速度分布57無次元時間平均速度に合わせて
- 動モードを決定する: Agudoら201739で説明するようにアルゴリズム側から録音済みの画像のシーケンスを分析します。
- 重要な盾数とレイノルズ数剪断を決定します。
- 22次方程式から重要な盾番号を取得します。
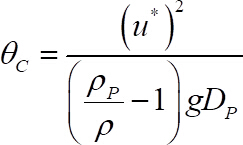 (8)
どこ10.2 のステップから取得されていると は、それぞれ、粒子と流体の密度重力加速度とは知られているそれらのすべてモバイル ビード径。
- 取得粒子レイノルズ数、日時 * 次の数式から。
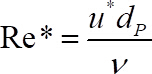 (9)
- 壁垂直座標の関数としての速度プロファイルを測定するための手順を繰り返して、それぞれ 2.5、リーディング エッジから同じ距離ですが、65 と 125 mm 幅方向でのステップします。
- 2.6.4.3 異なるビーズのサイズと正規の基板を使用する 2.1 から手順を繰り返します。
- 22次方程式から重要な盾番号を取得します。
- 平均縦速度と各壁垂直位置の乱れの強さを計算します。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
図 1(a)クリーピング フロー制限、プロトコルのセクション 1 で重要なシールド数を特徴付けるために使用実験のセットアップのスケッチを表します。測定は、この特定のアプリケーションのために変更された回転レオメータで行われています。直径 70 mm の透明アクリル板を直径 25 mm の平行平板を慎重に修正しました。測定システムの慣性は従って測定の前に再調整。透明な壁が付いている直径 176 mm のカスタマイズされた円形コンテナー同心円状、レオメーターに結合されていました。垂直カットは、前のセクションで行われました。顕微鏡のスライドを慎重にイメージングを向上させるフロント セクションを修正しました。ギャップ設定プロファイルがコンテナーの存在を考慮する調整だった。プレートの速度は測定開始前にビーズの動きを避けるために流体の界面近くに最小化されました。そのシステムで単一のビーズは透明板を介して上部から光学的に追跡できる、図 1
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
土砂ベッド形状の関数として初期パーティクル モーションを特徴付ける 2 つの異なる実験方法を提案します。その目的のため我々 は定期的に順に三角形または二次対称性の幾何学的パラメーターを単一のジオメトリを簡素化、このような方法で球の単分子膜を使用します。匍匐性のフロー制限以前研究39,40,41のように層間せん断流を誘導するために回転の浮子式流量計を用いた実験について述べる.予備実験は、初期モーション残った放射状の位置や基板38の上流の境界線からの距離など基板の有限サイズ効果の独立を示した。同様に、重要なシールド数が間隔内で相対流れ冠水の独立したことが判明した 2 から 12 まで及ぶとまで慣性に独立、
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
著者がある何も開示するには
謝辞
著者は、貴重なアドバイスの不明な審判とチェ ・ Sukyung、Byeongwoo Ko と実験の設定でのコラボレーションの Baekkyoung 新感謝しています。この作品は、2017 年に脳釜山 21 プロジェクトによって支えられました。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| MCR 302 回転レオメータ | アントンパール | せん断層流 | |
| 測定プレート PP25 | アントンパール | 社 せん断層流 | |
| ペルチェシステム P-PTD 200 | アントンパール社 | 層流でシステム内のシリコンオイルの温度を一定に保つ | |
| ( | |||
| 405.9 ± 8.7) μm | テクニカル・グラス・カンパニー | 層流条件 | |
| オプトズーム70モジュール 0.3x-2.2x | WEISS IMAGING AND SOLUTIONS GmbH | レオメーター | |
| 2 x TV-Tube 1.0x, D=35 mm, L=146.5 mm | WEISS IMAGING AND SOLUTIONS GmbH | レオメーター | |
| のビーズ運動を記録するイメージングシステムUI-1220SE CMOS カメラ | IDS Imaging Development Systems GmbH | レオメーター | |
| UI-3590CP CMOS カメラ | IDS Imaging Development Systems GmbH | レオメーター | |
| Volpi IntraLED 3 - LED 光源 | Volpi USA | レオメータ | |
| アクティブライトガイド直径5mm | Volpi USA | レオメータ | |
| 300ワット キセノンアークランプ | ニューポートコーポレーション | レオメータ | |
| オープンジェットテストセクション付き風洞、Göティンゲンタイプ | Tintschl BioEnergie und Strömungstechnik AG | 乱流 | |
| ガラス球体 (2.00 ± 0.10) mm | Gloches 韓国 | 乱流条件 | |
| アルミナ球 (5.00 ± 0.25) mm | Gloches 韓国 | 実験 | |
| CTA風速計 DISA 55M01 | Disa Elektronik A/S | 風洞 | |
| ミニチュアワイヤープローブ タイプ55P15 | ダンテックダイナミクス | 洞 | |
| HMO2022 デジタルオシロスコープ、2アナログ、Ch.、200MHz | ローデ&Schwarz | Measurement of flow velocity in the wind | |
| Phantom Miro eX1 High-speed Camera | Vision Research IncVis | Canon | |
| ef 180mm f/3.5 l usm macro lens | Canon | bead motion in the bead motion in the wind-tunnel Imaging system for recording the bead motion in the wind-tunnel | |
| テーブル LED ランプ | グロッシュ 韓国 | 風洞内のビード運動を記録するイメージングシステム |
参考文献
- Groh, C., Wierschem, A., Aksel, N., Rehberg, I., Kruelle, C. A. Barchan dunes in two dimensions: Experimental tests for minimal models. Phys. Rev. E. 78, 021304(2008).
- Wierschem, A., Groh, C., Rehberg, I., Aksel, N., Kruelle, C. Ripple formation in weakly turbulent flow. Eur. Phys. J. E. 25, 213-221 (2008).
- Herrmann, H. Dune Formation in Traffic and Granular Flow. , Springer. Berlin. (2007).
- Stevanovic, V. D., et al. Analysis of transient ash pneumatic conveying over long distance and prediction of transport capacity. Powder Technol. 254, 281-290 (2014).
- Fan, F. -G., Soltani, M., Ahmadi, G., Hart, S. C. Flow-induced resuspension of rigid-link fibers from surfaces. Aerosol. Sci. Tech. 27, 97-115 (1997).
- Burdick, G., Berman, N., Beaudoin, S. Hydrodynamic particle removal from surfaces. Thin Solid Films. , 116-123 (2005).
- Chang, Y. Laboratory investigation of flume traction and transportation. Proceedings of the American Society of Civil Engineers. , 1701-1740 (1939).
- Paintal, A. A stochastic model of bed load transport. J. Hydraul. Res. 9, 527-554 (1971).
- Mantz, P. A. Incipient transport of fine grains and flakes by fluids-extended shield diagram. J. Hydr. Eng. Div.-Asce. 103, (1977).
- Yalin, M. S., Karahan, E. Inception of sediment transport. J. Hydr. Eng. Div.-Asce. 105, 1433(1979).
- Kuhnle, R. A. Incipient motion of sand-gravel sediment mixtures. J. Hydraul. Eng. 119, 1400-1415 (1993).
- Marsh, N. A., Western, A. W., Grayson, R. B. Comparison of methods for predicting incipient motion for sand beds. J. Hydraul. Eng. 130, 616-621 (2004).
- Vollmer, S., Kleinhans, M. G. Predicting incipient motion, including the effect of turbulent pressure fluctuations in the bed. Water Resour. Res. 43, (2007).
- Valyrakis, M., Diplas, P., Dancey, C. L., Greer, K., Celik, A. O. Role of instantaneous force magnitude and duration on particle entrainment. J. Geophys. Res.-Earth. 115, (2010).
- Dey, S., Ali, S. Z. Stochastic mechanics of loose boundary particle transport in turbulent flow. Phys. Fluids. 29, 055103(2017).
- Wiberg, P. L., Smith, J. D. Calculations of the critical shear stress for motion of uniform and heterogeneous sediments. Water Resour. Res. 23, 1471-1480 (1987).
- Ling, C. -H. Criteria for incipient motion of spherical sediment particles. J. Hydraul. Eng. 121, 472-478 (1995).
- Dey, S. Sediment threshold. Appl. Math. Model. 23, 399-417 (1999).
- Bravo, R., Ortiz, P., Pérez-Aparicio, J. Incipient sediment transport for non-cohesive landforms by the discrete element method (DEM). Appl. Math. Model. 38, 1326-1337 (2014).
- Ali, S. Z., Dey, S. Hydrodynamics of sediment threshold. Phys. Fluids. 28, 075103(2016).
- Yalin, M. S. Mechanics of sediment transport. , Pergamon Press. California. (1977).
- Graf, W. H., Sueska, L. Sediment transport in steep channels. Journal of Hydroscience and Hydraulic Engineering. 5, 233-255 (1987).
- Recking, A. An experimental study of grain sorting effects on bedload. , Lyon. Doctor in Sciences thesis, Institut National des Sciences Appliques de Lyon (2006).
- Roušar, L., Zachoval, Z., Julien, P. Incipient motion of coarse uniform gravel. J. Hydraul. Res. 54, 615-630 (2016).
- Miller, R. L., Byrne, R. J. The angle of repose for a single grain on a fixed rough bed. Sedimentology. 6, 303-314 (1966).
- Fenton, J., Abbott, J. Initial movement of grains on a stream bed: the effect of relative protrusion. Proceedings of the Royal Society of London A: Mathematical, Physical and Engineering Sciences. 352, 523-537 (1977).
- Kirchner, J. W., Dietrich, W. E., Iseya, F., Ikeda, H. The variability of critical shear stress, friction angle, and grain protrusion in water-worked sediments. Sedimentology. 37, 647-672 (1990).
- Armanini, A., Gregoretti, C. Incipient sediment motion at high slopes in uniform flow condition. Water Resour. Res. 41, (2005).
- Chin, C., Chiew, Y. Effect of bed surface structure on spherical particle stability. J. Waterw. Port Coast. 119, 231-242 (1993).
- Whitehouse, R., Hardisty, J. Experimental assessment of two theories for the effect of bedslope on the threshold of bedload transport. Mar. Geol. 79, 135-139 (1988).
- Buffington, J. M., Montgomery, D. R. A systematic analysis of eight decades of incipient motion studies, with special reference to gravel-bedded rivers. Water Resour. Res. 33, 1993-2029 (1997).
- Charru, F., Mouilleron, H., Eiff, O. Erosion and deposition of particles on a bed sheared by a viscous flow. J. Fluid Mech. 519, 55-80 (2004).
- Loiseleux, T., Gondret, P., Rabaud, M., Doppler, D. Onset of erosion and avalanche for an inclined granular bed sheared by a continuous laminar flow. Phys. Fluids. 17, 103304(2005).
- Charru, F., Larrieu, E., Dupont, J. -B., Zenit, R. Motion of a particle near a rough wall in a viscous shear flow. J. Fluid Mech. 570, 431-453 (2007).
- Ouriemi, M., Aussillous, P., Medale, M., Peysson, Y., Guazzelli, É Determination of the critical Shields number for particle erosion in laminar flow. Phys. Fluids. 19, 061706(2007).
- Lobkovsky, A. E., Orpe, A. V., Molloy, R., Kudrolli, A., Rothman, D. H. Erosion of a granular bed driven by laminar fluid flow. J. Fluid Mech. 605, 47-58 (2008).
- Martino, R., Paterson, A., Piva, M. Onset of motion of a partly hidden cylinder in a laminar shear flow. Phys. Rev. E. 79, 036315(2009).
- Agudo, J., Wierschem, A. Incipient motion of a single particle on regular substrates in laminar shear flow. Phys. Fluids. 24, 093302(2012).
- Agudo, J., et al. Detection of particle motion using image processing with particular emphasis on rolling motion. Rev. Sci. Instrum. 88, 051805(2017).
- Agudo, J., et al. Shear-induced incipient motion of a single sphere on uniform substrates at low particle Reynolds numbers. J. Fluid Mech. 825, 284-314 (2017).
- Agudo, J., Dasilva, S., Wierschem, A. How do neighbors affect incipient particle motion in laminar shear flow? Phys. Fluids. 26, 053303(2014).
- Seizilles, G., Lajeunesse, E., Devauchelle, O., Bak, M. Cross-stream diffusion in bedload transport. Phys. Fluids. 26, 013302(2014).
- Seizilles, G., Devauchelle, O., Lajeunesse, E., Métivier, F. Width of laminar laboratory rivers. Phys. Rev. E. 87, 052204(2013).
- Hong, A., Tao, M., Kudrolli, A. Onset of erosion of a granular bed in a channel driven by fluid flow. Phys. Fluids. 27, 013301(2015).
- Derksen, J., Larsen, R. Drag and lift forces on random assemblies of wall-attached spheres in low-Reynolds-number shear flow. J. Fluid Mech. 673, 548-573 (2011).
- Happel, J., Brenner, H. Low Reynolds Number Hydrodynamics: With Special Applications to Particulate Media. , Martinuis Nijhoff. The Hague. (1983).
- Lajeunesse, E., et al. Fluvial and submarine morphodynamics of laminar and near-laminar flows: A synthesis. Sedimentology. 57, 1-26 (2010).
- Aussillous, P., Chauchat, J., Pailha, M., Médale, M., Guazzelli, É Investigation of the mobile granular layer in bedload transport by laminar shearing flows. J. Fluid Mech. 736, 594-615 (2013).
- Thompson, J. A., Bau, H. H. Microfluidic, bead-based assay: Theory and experiments. J. Chromatogr. B. 878, 228-236 (2010).
- Sawetzki, T., Rahmouni, S., Bechinger, C., Marr, D. W. In situ assembly of linked geometrically coupled microdevices. Proceedings of the National Academy of Sciences. 105, 20141-20145 (2008).
- Amini, H., Sollier, E., Weaver, W. M., Di Carlo, D. Intrinsic particle-induced lateral transport in microchannels. Proceedings of the National Academy of Sciences. 109, 11593-11598 (2012).
- Soepyan, F. B., et al. Threshold velocity to initiate particle motion in horizontal and near-horizontal conduits. Powder Technol. 292, 272-289 (2016).
- Deskos, G., Diplas, P. Incipient motion of a non-cohesive particle under Stokes flow conditions. International Journal of Multiphase Flow. , (2017).
- Julien, P. Y. Erosion and sedimentation. , Cambridge University Press. Cambridge. (2010).
- Jimenez, J. Turbulent flows over rough walls. Annu. Rev. Fluid Mech. 36, 173-196 (2004).
- O’neill, P., Nicolaides, D., Honnery, D., Soria, J. 15th Australasian Fluid Mechanics Conference. , The University of Sydney. 1-4 (2006).
- Schlichting, H. Boundary-Layer Theory. , McGraw-Hill. New York. (1979).
- Rotta, J. Das in wandnähe gültige Geschwindigkeitsgesetz turbulenter Strömungen. Arch. Appl. Mech. 18, 277-280 (1950).
- Schlichting, H., Gersten, K., Krause, E., Oertel, H. Boundary-layer theory. 7, Springer. (1955).
- Bruun, H. H. Hot-wire anemometry-principles and signal analysis. , Oxford: University Express. Oxford. (1995).
- Fan, D., Cheng, X., Wong, C. W., Li, J. -D. Optimization and Determination of the Frequency Response of Constant-Temperature Hot-Wire Anemometers. AIAA J. , 1-7 (2017).
- Valyrakis, M., Diplas, P., Dancey, C. L. Entrainment of coarse particles in turbulent flows: An energy approach. J. Geophys. Res.-Earth. 118, 42-53 (2013).
- Valyrakis, M., Diplas, P., Dancey, C. L. Entrainment of coarse grains in turbulent flows: An extreme value theory approach. Water Resour. Res. 47, (2011).
- Dey, S., Das, R., Gaudio, R., Bose, S. Turbulence in mobile-bed streams. Acta Geophys. 60, 1547-1588 (2012).
- Wu, F. -C., Chou, Y. -J. Rolling and lifting probabilities for sediment entrainment. J. Hydraul. Res. 129, 110-119 (2003).
- Leighton, D., Acrivos, A. The lift on a small sphere touching a plane in the presence of a simple shear flow. Z. Angew. Math. Phys. 36, 174-178 (1985).
- Tuyen, N. B., Cheng, N. -S. A single-camera technique for simultaneous measurement of large solid particles transported in rapid shallow channel flows. Exp. Fluids. 53, 1269-1287 (2012).
- Gollin, D., Bowman, E., Shepley, P. Methods for the physical measurement of collisional particle flows. IOP Conference Series: Earth and Environmental Science. 26, 012017(2015).
- Amon, A., et al. Focus on Imaging Methods in Granular Physics. Rev. Sci. Instrum. 88, (2017).
- Mouilleron, H., Charru, F., Eiff, O. Inside the moving layer of a sheared granular bed. J. Fluid Mech. 628, 229-239 (2009).
- Diplas, P., et al. The role of impulse on the initiation of particle movement under turbulent flow conditions. Science. 322, 717-720 (2008).
- Coleman, N. L. A theoretical and experimental study of drag and lift forces acting on a sphere resting on a hypothetical streambed. International Association for Hydraulic Research, 12th Congress, proceedings. 3, 185-192 (1967).
- El-Gabry, L. A., Thurman, D. R., Poinsatte, P. E. Procedure for determining turbulence length scales using hotwire anemometry. , NASA Technical Reports NASA/TM-2014-218403 (2014).
- Roach, P. The generation of nearly isotropic turbulence by means of grids. Int. J. Heat Fluid Fl. 8, 82-92 (1987).
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
再版と許可
