ロボット横膵形成術(RLPJ)は、痛みを伴う、モルヒネ依存性、慢性膵炎および拡張された主膵管を有する患者に使用され得る。胃十二指腸動脈の切除を含むRLPJの標準化された再現可能な技術について説明する。
方法論記事
慢性膵炎に対するロボット横膵イェノ間切全切全切全切り
* These authors contributed equally
この記事について
サマリー
要約
側面膵イェ鼻切切り術(LPJ)は、痛みを伴うモルヒネ依存性、慢性膵炎(CP)の患者において良好な術後結果を示している。最近のロボットおよび腹腔鏡下膵臓外科の台頭は、機能回復までの時間の短縮などの利点を発見しました。ロボットLPJの実現可能性、技術および結果に関する研究はほとんど報告されていないが、特に胃十二指腸動脈の切除を含む。本研究では、拡張された主膵管を有する痛みを伴う慢性膵炎患者におけるロボットLPJの主なステップについて説明する。患者はロボットLPJを受けた。LPJアナストモシスは、縦方向の側から左右の方法でランニング縫合技術を用いて行われる。日常的に、胃十二指腸動脈は、主要な膵管の全長を排出するために横断される。患者はフランス語の位置にある。7トロカールが配置されています(4ロボット、2腹腔鏡助手、1肝臓レトラクター)。ロボットシステムのドッキング後、軟部ブルサが開かれ、右の胃上皮動脈と静脈が膵臓の下側の境界でその基部で結ばれます。術中超音波検査は、胃十二指腸動脈が主膵臓から頭蓋と大腸の両方で結離された後、その全長のために開かれる拡張された主膵管の軌道を決定するために行われるダクト。ルーの四肢が作成され、横PJはいくつかの3-0の有刺鉄縫合糸を使用して作り出される。ホチキス止め済み済ジュブノイェジュノスタマイズは、膵臓解剖学から十分な距離で作成され、50cmの縫合糸によって助けられます。ロボットLPJのための記述された技術は、治療難治性CPおよび拡張された主膵管を有する患者のための複雑であるが、実行可能な操作である。その複雑さのために、CP手術の広範な経験を持つ大量のセンターでの実装は、結果を改善することができます。
概要
手術は、痛みを伴う慢性膵炎1、2、3の選択された患者に非常に有効である。慢性膵炎(CP)の外科的介入は、高い術後リスクを運ぶ4.しかし、選択された患者では、特に医療療法5、6に応答しない痛みを伴うCPのために、唯一利用可能な治療である可能性があります。痛みと生活の質の低下は、CP3、7の影響を受ける患者の手術のための最も一般的な指標です。膵腺の関与の延長と疾患の位置は、最良の外科的戦略を評価するために必要な主要な術前パラメータである。切除および解凍技術の両方が、この状態8の治療に成功することが証明されている。彼らは膵臓の膵臓の膵臓を保存することを可能にするので、脱圧技術が好ましく、したがって、術後内分泌およびエキオクリン不全9のリスクを低下させる。縦方向膵潤腸切全切法は、プエストーとジャイルズビー10によって1958年に記述された拳であり、今日CP11を治療するための最も一般的な外科的技術の一つである。
最良の外科的技術と外科的アプローチ、すなわち、オープンまたは最小限の侵襲性の議論は未解決である。文献で報告された数少ないシリーズでは、腹腔鏡LPJは術後の痛みと入院期間9に関する利点を示しています。さらに、ロボット手術は、強化された光学(三次元ビジョン)と関節器具の自由度の延長により、低侵襲的アプローチを増強します。これにより、膵出血および手術の再構成段階のための縫合中に非常に精密な動きを可能にする、5、7、9、12、13。
ここでは、胃十二指腸動脈の切除を伴うLPJのロボット技術について述べています。患者は、CPに関連する症状(主に連続的な痛み)、および少なくとも5mmの術前イメージングに対する主要膵管(MPD)の拡張に基づいて選択される。コントラスト強化コンピュータ断層撮影(CT)スキャンは、診断を確認し、任意の腫瘍性疾患、遠位胆管厳格、活性急性膵炎の存在(膵臓毛腫食における周膜液および変化)の存在を排除し、MPD拡張の拡張および拡張を測定するために得られる。これらの検討の後、患者がロボットLPJに適していると判断された場合、術前麻酔評価14、15をスケジュールする。
45歳の男性は、重いアルコール摂取のエピソードに基づいて3年間、保守的な(痛み)管理に耐火性のない難治性CPを提示しました。患者は、手術前に喫煙(60パック年)と飲酒をやめ、内視鏡治療を受けた(10Fr、7cmステントがMPDに配置された)。術前ビリルビンおよびリパーゼレベルは正常範囲であった。膵内分泌とエキサクミン不全はありませんでした。術前CTスキャンでは、膵臓の体と尾部に拡張されたMPDが示された(図1)。
プロトコル
現在のプロトコルは、アムステルダムUMCの倫理ガイドラインに従っています。
1.手術設定とトロカーの配置
- 患者を加熱装置でフランスの位置に置き、右腕を押し込んでわずかに下げた短い粒マットレスの上に置き、左腕を90°に誘拐する。
- すべての安全手順(フード、滅菌手袋および滅菌スクラブ)が確認された後、無菌の博覧会を作成します。ロボットコンソールの最初の外科医と患者の足の間のテーブルサイド外科医を持っています。7 ポート技法を使用して手順を実行します。
- 左の低血圧にベレス針を置いて肺炎を作成し、図2に示すように7つのトロカーを配置します(4ロボット、2腹腔鏡下助手、および肝臓ヘビレトラクター用の1トロカール)。
注: 各操作ステップ中の計器のシーケンス (材料の表) を表 1に示します。 - ロボットを患者の右側に置き、前に置いたトロカーに腕をドッキングします。
- 直針を用いて経皮縫合を用いて、皮形靭帯を通気的に引き込む。
2. 手術技術
- 胃の動員
- テーブル側外科医によるシール装置を使用して、胃エピプロミック血管から大きなオメンタム2cm遠位を開きます。
- ヘビリトラクタを使用して、胃と左の肝臓の腹腔から頭蓋骨を引き込みます。膵臓と胃と十二指腸との間の癒着を解剖することによって、膵臓の前部を露出させる。
- 膵臓の下側の境界で右の胃エピプロプロー静脈と動脈を特定し、血管カートリッジを使用してシール装置、クリップまたはエンドステープラーのいずれかを使用してこれらをトランセトします。
- 膵臓の超音波
注:膵臓全体を露出できるようになりました。- 術中の超音を実行して MPD を見つけます。
注:超音波はロボットコンソールに統合され、フェネストレートロボットグラッサーを意図したグラブポイントを制御します。
- 術中の超音を実行して MPD を見つけます。
- MPDを開く,胃十二指腸動脈の結び合合
- MPDの軌道を決定し、ロボット単極ジアザーミアフックで膵臓を開きます。解剖中にMPDの後面に焼灼損傷を防ぐように、ダクトに5−7 Fr、10 cmのステントを挿入します。
- 膵臓の首または体で膵管切開を開始します。その後、膵臓の尾に向かってダクトに従ってください。
- 膵臓の体から胃十二指腸動脈の交差を含む膵臓の頭部に進むによってファイナライズする。両側の胃十二指腸動脈を露出させ、縫い目で膵管のすぐ下と上に露出し、その後転写します。
- ルー四肢の識別
メモ:ルーの四肢を識別するために小腸を引き上げる。- 横断結腸を頭蓋内に反射して、トリッツの靭帯を特定し、中型メソコロン血管の左(患者の)血管内のメソコロンを開きます。
- トリッツ靭帯から約30cm、エンドステープラーを使用して空腸を分割します。保持されている長い縫合糸を使用して近位端をマークします。ルーの四肢を欠陥に通し、MPDの近くに置きます。脾臓のヒラムに向かって腸のホチキス止めの端/切り株を置きます。
- 膵臓解剖学と横電解術部位との間の距離を50cm測定した後、単一の縫合器によって将来の横イェジュノイェジュノスタマイズ術部位をマークする。
- 膵膜イェジュナス切り前切妻切り目
メモ:ルー四肢は単極電気焼灼で開かれます。- まず、中間端に達するまで縫合を実行する単一の行でアナストモシス(「劣った境界」)のコード部分を完了し、次に新しいランニング縫合糸で同じ方法で前壁または頭蓋壁を完成させる。
注:両方の層は3-0有刺鉄縫合糸(9'''23 cm、V-20、1/2円26mm針)を使用して作られています。 - 横膵腸結腸切診の漏れを調べる。
注:モノフィラメント5-0縫合糸(5'''13 cm、RB、1/2円17-26 mm針)を備えたシングルステッチは、疑わしい壁の欠陥の上に置くことができます。1つの有刺鉄縫合糸が十分でない場合は、最初の縫合糸に結び付けることができる2つ目を使用してください。
- まず、中間端に達するまで縫合を実行する単一の行でアナストモシス(「劣った境界」)のコード部分を完了し、次に新しいランニング縫合糸で同じ方法で前壁または頭蓋壁を完成させる。
- 済ジュノジェジュノストマイオス切り
- 膵臓の解剖学とこの解剖学の部位との間の60cmを測定することにより、側腹側、アイソペリスティック・イェジュノ・イェジュノス切り術解剖学を助ける。
- 両方の小腸ループを整列し、各ループで単極電気焼灼術で腸管トミーを実行します。
- 次に、エンドホチキスを用いてアナストモシスを作成します。3-0の有刺鉄縫合糸(9'''23 cm、V-20、1/2 22-26 mm針)単層を使用して残りの開口部を閉じます。
- ドレイン配置
- LPJ部位の横に、前軸線の右トロカール開口部を通る単一の管状の排水管を置き、外腹壁に単一のステッチでそれを固定する。
結果
代表的な結果を表2に示す。手術時間は388分で、術中失血と推定された200mLであった。術後のコースは複雑ではないため、術後膵瘻(POPF)は検出されませんでした。術後3では、測定された排水アミラーゼレベルは低く、その日は排水管を除去した。患者は翌日退院した。病理評価は、悪性腫瘍のないCPの術前診断を確認した。
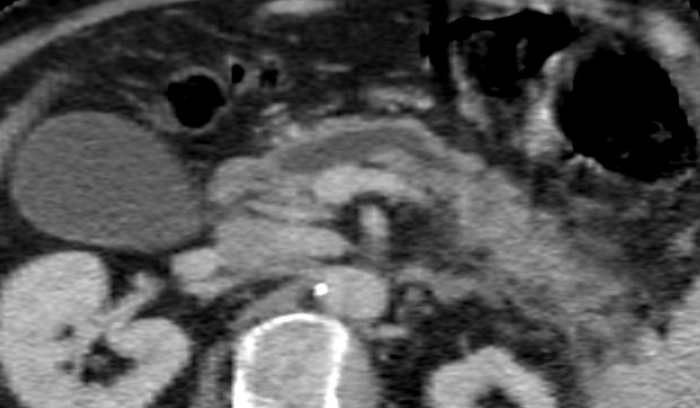
図1:CTスキャンにおける主膵管の外観主膵管の直径:8.4mm.この図の大きなバージョンを表示するには、ここをクリックしてください。

図2:トロカールの配置。R1: 右前軸線に配置;R2: 右の鎖骨線の右中線に配置;R3: ミッドラインの上に配置された、またはちょうど右。R4:左の鎖骨線の左に置かれる。L1:R2とR3から8cmの距離に置かれました。L2:R3とR4から8cmの距離に置かれました。矢印:胃レトラクターは、左前軸線に配置される。この図の大きなバージョンを表示するには、ここをクリックしてください。
| 使用された楽器 | |||||||
| ロボット | 腹腔 鏡 下 | ||||||
| (コンソール外科医) | (テーブルサイド外科医) | ||||||
| 操作手順 | 支配 | 非支配的 | 3番目のアーム | L | R | ||
| 2.1. 胃を動員する | 永久的な焼灼フック | フェネルスト化双極鉗子 | プロ把握鉗子またはカディレ鉗子 | シール装置、吸引、湾曲ハサミ、クリップ適用器 | |||
| 2.2. 米国膵臓 | 永久的な焼灼フック | フェネルスト化双極鉗子 | プロ把握鉗子またはカディレ鉗子 | 吸引、エンドエコー装置 | |||
| 2.3. 膵臓を開く | 永久的な焼灼フック | フェネルスト化双極鉗子 | プロ把握鉗子またはカディレ鉗子 | シール装置、吸引、湾曲ハサミ、クリップ適用器 | |||
| 2.4. ルーの四肢 | プロ把握鉗子またはカディレ鉗子 | フェネルスト化双極鉗子 | - | シール装置、ホチキス | 吸引 | ||
| 2.5. LPJ | 大型ニードルドライバー | カディエ鉗子 | プロ把握鉗子 | フェーストレート・クラッシャー、吸引、クリップアプラー、曲線ハサミ | |||
| 2.6. JJ | アナストモシス部位の位置決め | プロ把握鉗子 | カディエ鉗子 | フェネルスト化双極鉗子 | フェネルストグラス | ||
| ホチキスのための腸管のトミー | 永久的な焼灼フック | カディエ鉗子 | フェネルスト化双極鉗子 | フェネルストクレート・クラッシャー | |||
| ステープル | プロ把握鉗子 | カディエ鉗子 | フェネルスト化双極鉗子 | ホッチキス | フェネルストクレート・クラッシャー | ||
| 腸管切トミーの閉鎖 | 大型ニードルドライバー | カディエ鉗子 | プロ把握鉗子 | フェーストレート・クラッシャー、吸引、クリップアプラー、曲線ハサミ | |||
| アナストモシス部位の位置決め | プロ把握鉗子 | カディエ鉗子 | フェネルスト化双極鉗子 | フェネルストクレート・クラッシャー | プロ把握鉗子 | ||
| 腸間膜にルーループを固定する | 大型ニードルドライバー | カディエ鉗子 | プロ把握鉗子 | フェネルストレート、 クラッシャー、 サクション | 大型ニードルドライバー | ||
| クリップアプラー, 曲線ハサミ | |||||||
| 器械の腕の構成は第3の腕がロボット(コンソール)の外科医によって制御される最も側面の港にあるようにする。 | |||||||
表1:各手術ステップ中の計器のシーケンス。
| 変数 | 結果 |
| 術中 | |
| 手術時間(分) | 388 |
| 解剖(分) | 161 |
| 再建(分) | 113 |
| 推定術中失血 (mL) | 200 |
| 術後 | |
| クラビアン/ディンド合併症グレード | 0 |
| ドレイン除去、術後日 | 3 |
| 術後の入院、日数 | 4 |
| 病理診断 | 悪性腫瘍のない慢性膵炎 |
| 操作時間はステップ 1.3−2.7.1 で構成され、解剖はステップ 2.1−2.4.2 で構成され、再構成はステップ 2.5−2.6.3で構成される。 | |
表2:手術の代表的な結果。
ディスカッション
ロボットLPJは、痛みを伴う慢性膵炎および拡張MPDを有する選択された患者で使用することができる。ロボットLPJは、低侵襲的アプローチの利点とオープン手術から知られている手首を発音する自由を兼ね備えています。一般に、低侵襲的なアプローチは、術後回復の強化、術後疼痛の低下、および入院期間の短い9、16、17、18を提供する。ロボットアプローチは、標準的な腹腔鏡下アプローチよりも利点があります。第1に、三次元、高精細イメージングに起因する高められた視力は、解剖および再構成段階5、13、19の両方の間に外科医のための解剖構造のよりよい視覚化を可能にする。第二に、手首付きの関節で増強された針のドライバーはMPDの開口の間に出血を制御するために容易な縫合を可能にする。第三に、MPDの開口部は、腹腔鏡下器具の方向によって制限されない、単極性ジアターミアが関節を手首にしているので。
Khan et al.8によって観察されるように、術中超音波は、MPDを同定するのに有用なツールである。色ドップラーを添加すると、超音波はまた、胃十二指腸動脈の軌道を同定するのに非常に有用である可能性がある。長い縫合糸を使用してRouxループの長さを測定することは重要です。ロボットビューを使用して腸ループの長さを決定することは、特に困難な場合があります。これは、短いルーループの場合に腸内容の逆流のリスクを持つ膵瘻の場合に関連する可能性があります。
ロボットのプロシージャは、オープンアプローチ13よりも長く、より高価で、より困難な手順です。さらに、この技術の使用は、特に触覚フィードバックが20を欠いているので、開腹手術と腹腔鏡手術の両方で高い経験を持つ外科医を必要とします。RLPJは困難であり、解剖および再構成段階の間に多くの重要なステップを包含する。
胃十二指腸動脈の二重切行を有するロボットLPJは、痛みを伴うCPおよび拡張されたMPDが保守的な治療に反応しない患者のための複雑だが実現可能な操作である。この処置の合併症の可能性と、低侵襲膵臓手術の年間症例量の閾値に関する懸念のため、我々はそれが開口および低侵襲膵臓外科21の両方で広範な経験を持つ外科医によって大容量センターでのみ行われるべきであると考えている。
手術の適応症は限られているため、現在、すべての公表されたシリーズは、6〜17の包含7、16、17、18まで変化する患者の数が少ないに基づいている。さらなる研究は、ロボットLPJを受けている患者のための長期的な結果を調査し、ロボットアプローチを有益かつ安全であると肯定する必要があります。
開示事項
著者たちは何も開示する必要はない。
謝辞
ロボット膵臓手術を支援し、訓練を受けたメリッサ・ホッグを認めたいと思います。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| Systems | |||
| Arietta Ultrasound | Hitachi | L43K / arietta v70 | 術中の腹腔鏡下超音波検査に使用されます。 |
| da Vinci Surgeon Console | IS | SS999 | 手術用ロボットの制御に使用されます。 |
| da Vinci Vision | Cart IS | VS999 | ビジョンカートは、高度なビジョンおよびエネルギー技術を搭載し、da Vinciシステムコンポーネント間の通信を提供します。 |
| da Vinci Xi | IS | K131861 | 手術用ロボット: '患者サイドカート' |
| Instruments | |||
| Cobra Liver Retractor Diamond-Flex | CareFusion | 89-6216 | 手術部位の最適な露出のために肝臓を引っ込めます。 |
| da Vinci Xi 内視鏡 カメラ付き、8 mm、30°; | IS | 470027 | ダ・ヴィンチ・ロボットのカメラ。 |
| ENDOEYE硬質ビデオ腹腔鏡、10 mm、30°; | オリンパス | WA50042A | 内を見ること。 |
| ENDOWRIST穴あきバイポーラ鉗子 | は、 | 解 | 剖と凝固に470205使用されます。 |
| ENDOWRISTホットシャーは | 、 | 切断と凝固に470179使用されます。 | |
| ENDOWRIST Mega SutureCut ニードルドライバーは | 、 | 470309 | ニードルドライバーとして使用されます。 |
| ENDOWRISTパーマネント焼灼フック | は | 凝固 | に470183使用されます。 |
| ENDOWRIST PROGrasp Forceps | ISは | 、解 | 剖に470093使用されます。 |
| LigaSure Dolphin Tip 37cm | Medtronic | LS1500 | 船舶のシールと分割に使用されます。 |
参考文献
- Van Der Gaag, N. A., et al. Functional and medical outcomes after tailored surgery for pain due to chronic pancreatitis. Annals of Surgery. 255 (4), 763-770 (2012).
- Cahen, D. L., et al. Long-term outcomes of endoscopic vs surgical drainage of the pancreatic duct in patients with chronic pancreatitis. Gastroenterology. 141 (5), 1690-1695 (2011).
- Cahen, D. L., et al. Endoscopic versus surgical drainage of the pancreatic duct in chronic pancreatitis. New England Journal of Medicine. 356, 676-684 (2007).
- Zhao, X., Cui, N., Wang, X., Cui, Y. Surgical strategies in the treatment of chronic pancreatitis: An updated systematic review and meta-analysis of randomized controlled trials. Medicine (United States). 96 (9), 6220(2017).
- Meehan, J. J., Sawin, R. Robotic lateral pancreaticojejunostomy (Puestow). Journal of Pediatric Surgery. 46 (6), 5-8 (2011).
- Kempeneers, M. A., et al. Multidisciplinary treatment of chronic pancreatitis: an overview of current step-up approach and new options. Nederlands Tijdschrift voor Geneeskunde. 161, (2017).
- Kim, E. Y., Hong, T. H. Laparoscopic Longitudinal Pancreaticojejunostomy Using Barbed Sutures: an Efficient and Secure Solution for Pancreatic Duct Obstructions in Patients with Chronic Pancreatitis. Journal of Gastrointestinal Surgery. 20 (4), 861-866 (2016).
- Khan, A. S., Siddiqui, I., Vrochides, D., Martinie, J. B. Robotic pancreas drainage procedure for chronic pancreatitis: robotic lateral pancreaticojejunostomy (Puestow procedure). Journal of Visceral Surgery. 4 (4), 72(2018).
- Khaled, Y. S., Ammori, M. B., Ammori, B. J. Laparoscopic lateral pancreaticojejunostomy for chronic pancreatitis: A case report and review of the literature. Surgical Laparoscopy Endoscopy & Percutaneous Techniques. 21 (1), 36-40 (2011).
- Puestow, C. B., Gillesby, W. J. Retrograde Surgical Drainage of Pancreas for Chronic Relapsing Pancreatitis. A.M.A Archives of Surgery. 76 (6), 898-907 (1958).
- Adams, D. B. The Puestow Procedure: How I Do It. Journal of Gastrointestinal Surgery. 17 (6), 1138-1142 (2013).
- Eid, G. M., Entabi, F., Watson, A. R., Zuckerbraun, B. S., Wilson, M. A. Robotic-Assisted Laparoscopic Side-to-Side Lateral Pancreaticojejunostomy. Journal of Gastrointestinal Surgery. 15, 1243(2011).
- Wright, G. P., Zureikat, A. H. Development of Minimally Invasive Pancreatic Surgery: an Evidence-Based Systematic Review of Laparoscopic Versus Robotic Approaches. Journal of Gastrointestinal Surgery. 20 (9), 1658-1665 (2016).
- D'Haese, J. G., Ceyhan, G. O., Demir, I. E., Tieftrunk, E., Friess, H. Treatment options in painful chronic pancreatitis: A systematic review. HPB. 16 (6), 512-521 (2014).
- Bachmann, K., Izbicki, J. R., Yekebas, E. F. Chronic pancreatitis: Modern surgical management. Langenbeck's Archives of Surgery. 396, 139-149 (2011).
- Khaled, Y., Ammori, B. Laparoscopic lateral pancreaticojejunostomy and laparoscopic berne modification of beger procedure for the treatment of chronic pancreatitis: The first UK experience. Surgical Laparoscopy Endoscopy & Percutaneous Techniques. 24 (5), 178-182 (2014).
- Palanivelu, C., et al. Laparoscopic lateral pancreaticojejunostomy: A new remedy for an old ailment. Surgical Endoscopy and other Interventional Techniques. 20 (3), 458-461 (2006).
- Tantia, O., Jindal, M. K., Khanna, S., Sen, B. Laparoscopic lateral pancreaticojejunostomy: Our experience of 17 cases. Surgical Endoscopy and Other Interventional Techiques. 18 (7), 1054-1057 (2004).
- Eid, G. M., Entabi, F., Watson, A. R., Zuckerbraun, B. S., Wilson, M. A. Robotic-Assisted Laparoscopic Side-to-Side Lateral Pancreaticojejunostomy. Journal of Gastrointestinal Surgery. 15 (7), 1243-1243 (2011).
- Hamad, A., Zureikat, A. H., Zeh, H. J. Minimally Invasive Drainage Procedures for Chronic Pancreatitis. Minimally Invasive Surgery of the Pancreas. Boggi, U. , Springer-Verlag Italia Srl. Milan, Italy. 115-121 (2018).
- Wright, G. P., Zureikat, A. H. Development of Minimally Invasive Pancreatic Surgery: an Evidence-Based Systematic Review of Laparoscopic Versus Robotic Approaches. Journal of Gastrointestinal Surgery. 20, 1658-1665 (2016).
再版と許可
