本研究では、法務テキストの断片化および医療人工知能(AI)のバイアス追跡に関する課題に対処するため、法務知識グラフを構築し、セマンティックアラインメントにリレーションアウェア・グラフ畳み込みを採用しています。また、勾配ベースの誤差逆伝播法を通じてバイアスの原因を特定しており、コンプライアンスを遵守した医療AIアプリケーションを裏付ける良好な実験指標が得られています。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
医療人工知能(AI)の法的コンプライアンス分析において、本論文では、多ソースの異種法務テキストの意味的分断およびアルゴリズムのバイアス追跡の困難さによって生じる、責任所在判定における曖昧さに対処する。グラフニューラルネットワークに基づいた、知識グラフ構築およびバイアス伝播パス検出手法を構築する。法条項、医療行為、アルゴリズムモジュール、責任主体の4種類の異種ノードを構造化およびエンコードし、4種類の法的意味関係に基づいて有向グラフを構築する。 "違反", "根拠", "トリガー"、および "帰属"次に、エッジタイプ固有の重みとアテンション機構を組み合わせた関係認識グラフ畳み込みネットワークを用いて、クロスモーダルな法的意味論の多層特徴アライメントを実現します。その後、勾配ベースの誤差逆伝播法を用いて、バイアスに大きく寄与するエッジを特定し、バイアス伝播サブグラフを構築した上で、コミュニティ検出を用いてルートノードクラスターを特定します。最終的に、リアルタイムの意思決定フローを一時的なノードにマッピングし、埋め込み類似度によってコンプライアンスを検証し、主要なエッジ重みの動態を監視することで、システム的なバイアスの蓄積を警告します。実験の結果、意味アライメント精度において、提案手法は異なる知識グラフ密度勾配全体で、平均エンティティアライメント精度が少なくとも0.92、平均関係保持完備性が少なくとも0.88を達成しました。バイアス局在化能力に関しては、ルートノード再現率が0.95に達しました。±±0.02であり、伝搬経路の精度は0.93に達する±±0.03. 本研究は、ある程度の範囲において、法的論理とアルゴリズムの挙動との深い結合を実現しており、医療AIの信頼できる導入に向けた、説明可能かつ検証可能なコンプライアンス支援システムを提供するものである。
概要
診断や治療支援、リソース配分、リスク評価における医療AIの深い関与により、その意思決定は法的責任の想定と密接に結びついています1,2。法規範は高度に構造化されていますが、意味論的に分散しており、またAIシステムの挙動はブラックボックス化している可能性があるため、両者の間に意味論的に整合し、追跡可能なインターフェースが存在しない場合があります3。このような背景から、アルゴリズムの行動シーケンス内における法的な因果関係の連鎖を捉える共通表現フレームワークの開発が、責任のきめ細やかな帰属と動的なコンプライアンスを実現するために不可欠なイネーブラーとして浮上しています4,5。本研究は、技術システムの法的検証に関連しているだけでなく、医療上の公平性、アルゴリズムの公平性、および制度的信頼の深い維持にも関わっており、したがって大きな理論的意義と実用上の緊急性を備えています。
今日の医療AIにおける法的適合性分析の根本的な問題は、法的意味論とアルゴリズムの動作の間に計算可能な接続構造が欠如していることです6,7。法的文書はプレーンテキストとして提供されていますが、段落間の関係は依存関係、矛盾、および例外が複雑に絡み合っており、機械が解釈可能な論理単位に分割する際に問題が生じます8,9。AIシステムの意思決定はデータ駆動型のブラックボックスに封じ込められており、その出力の変動を、法的義務の特定の違反や責任分担のノードにまで遡って追跡することは不可能です10,11。このような断絶(例えば、訓練データのバイアス、モデル設計上の欠陥、または法的規範の意味論的な解釈)を実験的に分離して、バイアスの要因を特定したり、開発者、導入者、またはユーザーの法的義務を明確にしたりすることはできません12,13。さらに問題なのは、既存のコンプライアンス手順が、最終的な出力が固定された仕様を満たしているかを確認するのみであり、「法と技術」の相互作用ネットワークにおけるバイアスの伝播経路や増幅を考慮していないことです14,15。医療AIが同時に複数の法的規定の対象となり、ある条項の誤解釈によって一連のエラーが発生した場合、従来のアプローチでは、そのエラーが他の関連規定を通じてどのように拡散し、最終的に法的責任に至るかを追跡できません16,17。加えて、リアルタイムの意思決定フローと既存の法のナレッジグラフとの間に動的な相関メカニズムが欠如しているため、システム運用中のコンプライアンス評価が遅れ、バイアスの蓄積傾向を先制的にモニタリングすることができなくなっています18,19。これらの問題が相まって、責任判定の不確実性、脆弱な帰属、および規制介入の遅延を招いており、高リスクなヘルスケアAIシステムの信頼できる導入と、法的責任の適用を著しく妨げています。
何よりも、従来の研究では、コンプライアンスに関する質疑応答やリスク通知を支援するために、構造化された形式で法的文書を調査し、オントロジーやルールを用いて特定ドメインの知識ベースを構築している20,21。これらのアプローチは一部の法的概念の表現を捉えることができるが、法の内部論理が一貫しており静的であると想定する傾向があり、管轄区域間の不整合や例外、あるいは曖昧な表現への対処を困難にしている。その後の研究では、自然言語処理技術が導入され、事前学習済み言語モデルを用いて法的実体や関係性を抽出することで、知識抽出の網羅性が向上したが22,23、依然として浅い意味レベルに留まっており、法的挙動と技術的挙動の間のマッピングインターフェースを確立できていない。アルゴリズムのバイアスガバナンスに関しては、主に公平性制約の設計に焦点が当てられており24,25、その評価指標は通常、人口統計学的変数に基づいており、法的な帰責原理との整合性に欠けている。一部の研究では、法的ルールを制約として符号化し、モデルのトレーニングに組み込もうと試みているが26,27、ルール表現の硬直性と粗い粒度のため、複雑な臨床状況に適応させることは困難である。概して、既存の取り組みは、法的コンプライアンスをシステムアーキテクチャ固有の計算可能な属性としてではなく、外部的な検証タスクとして扱っている。その結果、法的な論理とアルゴリズムの論理が並行して動作することになり、バイアス伝播パスに対する共同推論や動的な介入をサポートできていない。
近年、グラフニューラルネットワークは、関係構造を明示的にモデル化できる能力により、医療分野へと徐々に導入されてきました28,29。一部の研究では、判例、法的条項、および当事者情報を統合するためにヘテロジニアスグラフを利用し、ノード埋め込みを通じて判例の推奨や量刑予測を支援しており30,31、これにより法的接続を捉える上でのグラフ構造の有効性が検証されています。また別の研究では、アルゴリズムの構成要素をグラフノードとして抽象化し、エッジを用いてデータフローやコール関係を表現することで、エラー伝播を追跡しています32,33。これらの探究は、グラフ構造が法的要素および技術的要素の共通の担い手となり得ることを示しています。しかし、既存のグラフモデルは一般に3つの限界を抱えています。第一に、単一のエッジ関係に限定されており、法的な意味論における規範的、因果的、および帰属的な差異を区別できない点。第二に、特徴量の集約プロセスにおいてエッジタイプの意味的重みが無視され、異なる法的論理パスが同等に扱われてしまう点。そして第三に、バイアス伝播に対する微分可能な追跡メカニズムを欠いており、寄与度の高いエッジの特定や責任パスの再構築が不可能である点です。本論文では、各タイプの法的意味エッジに専用の変換行列を割り当て、アテンションメカニズムを導入してタイプ間の情報フローを動的に調整することで、意味的ヘテロジニアスの融合という課題を解決する関係認識グラフ畳み込みネットワークを構築します。さらに、勾配逆伝播とサブグラフ抽出を組み合わせることで、マクロレベルのコンプライアンス判定からミクロレベルのバイアス追跡への解釈可能な飛躍を可能にし、静的な推論しかサポートしていなかった従来のグラフモデルのボトルネックを克服します。
医学領域以外においても、グラフベースの手法や進化的手法における近年の進歩により、構造化された知識処理への幅広い適用可能性が示されています。例えば、Xueらは、オントロジーマッチングにおける適応的な類似性特徴量構築のための多層ハイブリッド遺伝的プログラミングアプローチを提案し、不均一な知識グラフ間での堅牢なアライメントを実現しました34。Chengらは、画像復元におけるグラフ畳み込みネットワークの応用について包括的なサーベイを提供し、デノイジング、超解像、およびデブラーリングの手法を体系的に分類しました35。Liらは、自動機械学習の観点から進化的ディープラーニングに関する詳細なサーベイを提示し、その原理、アルゴリズム、応用、および今後の課題を網羅しました36。Maらは、不確実性下での欠陥認識のためのファジィニューラルアーキテクチャ探索フレームワークを開発し、曖昧なデータの処理における進化的探索の有効性を実証しました37。これらの研究は、複雑な意思決定タスクにおいて、グラフ構造表現と進化的最適化を統合することの潜在的な可能性を強調しています。
本論文の主な目的は、医療AIの法的コンプライアンス分析のための、エンドツーエンドで解釈可能なフレームワークを構築することであり、3つのレベルで革新性を有しています。知識表現レベルでは、法的な条項、医療現場の実務、アルゴリズムモジュール、および責任主体を4種類の異種ノードとしてモデル化した初めての試みです。法実務に基づき、「違反」、「根拠」、「トリガー」、「帰属」という4種類の有向関係を抽出することで、法的な因果論理を持つ有向知識グラフを構築し、コンプライアンス分析のための構造化された意味論的基盤を提供します。バイアスのソース追跡においては、勾配感度に基づくエッジ寄与度の定量化手法を提案しています。誤差逆伝播法により、出力バイアスを最大化するエッジの集合を特定し、次にコミュニティ検出アルゴリズムを適用して寄与度の高いノードをクラスター化することで、「ブラックボックス的なバイアス」を「ホワイトボックス的な責任クラスター」へと変換し、運用可能な証拠チェーンに基づいた帰属分析を可能にします。リアルタイム動的モニタリングレベルでは、リアルタイムのAI出力を知識グラフ空間にマッピングする一時的な決定ノード埋め込みメカニズムを開発しました。埋め込みの近接性の比較に基づき、規範からの逸脱度を定量化し、重要な法技術的エッジの重みの変化を監視することで、システム的バイアスの蓄積を検知します。このパラダイムは、意味論的な断片化と追跡可能性の困難さの両方を解決し、法的コンプライアンスを事後的な検証から事前のガバナンスへと変貌させ、高リスクAIシステムにおける責任の透明性を確保するための拡張可能な技術的経路を提示するものです。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
医療AIの法的知識グラフ構築のためのグラフニューラルネットワークの構築
図1に示すように、提案するフレームワークは3つの主要なモジュールで構成される。入力層は、マルチモーダルなエンティティ符号化と有向エッジモデリングを通じて、多様な情報源からのデータを異種グラフに統合する。次に、関係性を考慮したGCN層が、タイプ固有の重みとアテンションを用いてクロスモーダルな意味的アライメントを実行し、統一されたノード埋め込み表現を生成する。最後に、これらの埋め込み表現を用いて、バイアストレース(勾配の逆伝播とコミュニティ検出による)および動的コンプライアンス監視(リアルタイムのノードマッピングとエッジ重みの追跡による)を行い、出力結果として規制当局向けの解釈可能な帰属根拠およびリスクアラートを提供する。
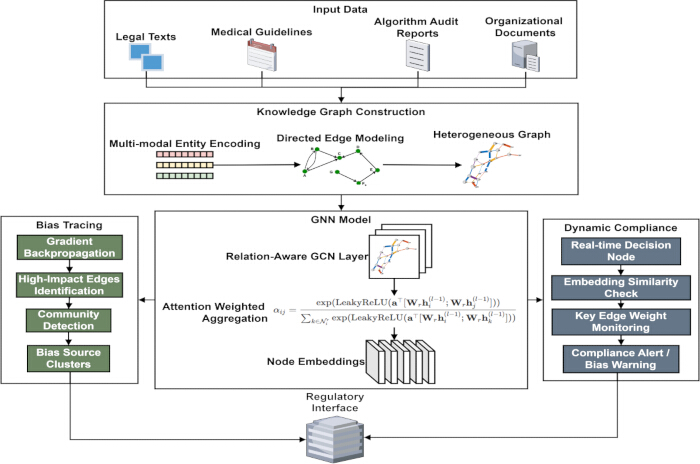
図1:医療AIのための法的知識グラフおよびバイアス追跡アーキテクチャ。 この図は、提案されたフレームワークの全体的なワークフローを示している。入力層では、多様な情報源からの異種データ(法的文書、臨床ガイドライン、アルゴリズム監査報告書)を統合し、4種類のエンティティ(法的条項、医療行為、アルゴリズムモジュール、責任主体)に符号化して、4種類の有向法的・意味的関係(違反、根拠、トリガー、帰属)で接続する。関係性を認識するGCN層は、タイプ固有の重みとアテンションを用いて、クロスモーダルな意味的アライメントを実行する。バイアス追跡モジュールは勾配の逆伝播を用いて寄与度の高いエッジを特定し、その後コミュニティ検出を適用してルートノードのクラスターを特定する。動的コンプライアンスモニターは、リアルタイムの意思決定を一時的なノードにマッピングし、法的条項との埋め込み類似性を評価するとともに、エッジ重みの変化を追跡して早期警戒を行う。出力には、解釈可能な帰属根拠およびリスクアラートが含まれる。 この図の拡大版をご覧になるには、ここをクリックしてください。
法的実体およびそれらの関係の不均一グラフ構造コーディング
医療AIに関する規制法規、臨床診療ガイドライン、およびアルゴリズム監査報告書から、常に4つの基本的エンティティが導き出される:法的条項、医療手順、アルゴリズムモジュール、および責任主体。それぞれのエンティティタイプが意味的に区別可能となるよう、個別の特徴表現学習モデルが提案されている。法的条項ノードには、法的条項の番号が含まれており、これはその法的条項の固有ID(識別子)として使用される。同時に、当該条項に関連する法的責任の程度を示すために、罰則の重大さを定量化する指標が定義され、これに基づいて特徴ベクトルが構築される。
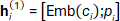 (1)
ci はエントリ番号、Emb(·) は低次元埋め込み写像、[·;·] はベクトル連結操作を表す。この表現形式は、法的文書の形式的構造と罰則の厳しさの両方を保持し、文間の推論を可能にする。
医療行為ノードは臨床操作分類システムに基づいて標準化および符号化され、それらのリスクレベル rj ∈ {1,2,3} および適用可能なシナリオラベルの集合 sj ⊂ S を抽出する。ここで、S は事前定義されたシナリオカテゴリの完全な集合である。ラベル集合の処理にはマルチホット符号化が用いられ、リスクレベルの埋め込みと連結して初期表現を形成する。
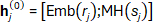 (2)
この戦略により、異なる種類の医療行為がベクトル空間内で測定可能な距離関係を持つようになり、複数のシナリオ間での比較が可能になります。テキスト埋め込み関数Emb(·)は、大規模な中国語法律コーパス上で事前学習された中国語法律言語モデルLawformerを用いて実装されており、出力次元は768に固定されています。
エンティティ間の論理的依存関係および法的制約に基づき、「違反」「根拠」「トリガー」「帰属」の4種類の有向意味関係が確立される。これらはそれぞれ異なる法的因果パターンに対応している。各エッジ eij ⊂ E には、関係認識のための後続のメッセージ伝達に用いられるラベルの種類 tij ⊂ T = {violate, base, trigger, attribute} が割り当てられる。エッジの構築は、ドメインルールに一致するメカニズムに厳密に従う。すなわち、医療行為が規範的要求から逸脱する場合、その行為ノードから関連する法的条項へ向けて「違反」エッジが構築される。法的条項が何らかの操作における技術的コンプライアンスの根拠となる場合は、「根拠」エッジが構築される。アルゴリズムモジュールの出力が特定の医療行為の実行を直接トリガーする場合、「トリガー」エッジが接続される。責任帰属関係は、組織の責任文書および監査の結論に基づいて確立され、責任主体と違反またはアルゴリズムの欠陥との間に「帰属」エッジが構築される。
すべてのノードが初期化された後、異種グラフ(V, E, H0)が構成される。ここで、Vはノードの集合、Eはタイプラベル付きの有向エッジの集合、H0は初期特徴行列である。グラフ構造の意味的識別能力を高めるために、ノード特徴量を正規化する:
 (3)
μk および σk は、それぞれ訓練セットにおけるk番目のノード特徴量の平均および標準偏差であり、∈ はゼロによる除算を防ぐための小さな定数である。正規化により、多様な情報源に由来する異種の特徴量が均一なスケールでグラフ畳み込み演算に参加できるようになり、数値上の支配効果が意味学習を妨害するのを防ぐ。得られた構造化グラフモデルは、医療AIシステムにおける法、行動、技術、責任という4次元要素間の関係的トポロジーを完全に保持しており、後続のバイアス伝播解析のための計算可能なグラフ基盤を提供する。
クロスモーダル法的意味論のためのグラフ畳み込みアライメント強化
初期の異種グラフにわたって特徴を複数の層にわたって伝播させるために、リレーショナル・グラフ畳み込みネットワーク(R-GCN)フレームワークを拡張した関係性認識型グラフ畳み込みネットワーク38,39が用いられる。R-GCNは一般的なリレーショナルデータに対して関係ごとの変換行列を導入するが、本手法ではさらに学習可能なアテンション機構を組み込み、隣接ノードからの寄与を動的に重み付けするとともに、医療AIコンプライアンス分析に特化した4種類の具体的な法的意味関係タイプ(違反、根拠、トリガー、帰属)を定義している。各層の演算は、エッジの意味タイプに基づいて変換プロセスを独立にパラメータ化する。任意のターゲットノードに対して、その近傍情報は接続エッジのタイプごとにグループ化され、集約される。各関係タイプには、異なる法的意味パスに沿って伝達される特徴を区別するための専用の線形変換行列が割り当てられている40,41。「根拠」タイプのエッジが法的条項ノードと医療行為ノードを結んでいる場合、法的条項ノードが医療行為ノードからメッセージを受信すると、対応する重み行列を適用して隣接ノードの特徴を空間的にマッピングする。同様に、医療行為ノードが「トリガー」エッジを介してアルゴリズムモジュールに情報を送信する際には、この関係に関連付けられた「トリガー」パラメータ行列が作用し、特徴変換を行う。これにより、異なる種類の法的論理の流動性を模倣し、情報伝達中にクロスモーダルなノイズを生じることなく、各論理層が意味的独立性を保持するようにする。集約の定義は以下の通りである:
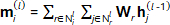 (4)
mi(l)は、層lにおけるノードiによって収集された包括的情報を表し、Nilは関係rにおけるその隣接ノードの集合、Wrは線形変換行列、hj(l−1)は前の層における隣接ノードの埋め込み表現である。
メッセージ集約中に、ターゲットノードの表現更新における隣接ノードの影響強度を動的に調整するために、学習可能なアテンション機構が導入されています42、43。アテンション係数は、ノード属性の類似性と法的重要性という2つの要因に基づいて生成され、固定された事前重みに依存しません。法的条項ノードは、隣接する医療行為の特徴を受信する際、後者の関連する罰則の強度の定量化値に基づいてアテンションスコアを計算します。一方、アルゴリズムモジュールノードが医療行為の情報を融合する際には、運用リスクレベルの高い隣接ノードに重点を置きます。アテンション重みは以下のように計算されます:
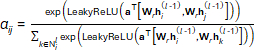 (5)
αijは、ノードjからノードiへの注目係数であり、aは学習可能な注ベクトルである。このモデルは、エンドツーエンドの学習中に高リスクまたは高制約の接続パスを自動的に識別し、それらに高い注目度を割り当てることを可能にする。最終的な更新されたノードの埋め込み表現は、重み付きメッセージと残差接続によって決定される。
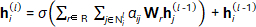 (6)
σ は活性化関数であり、残差設計は深層伝播における勾配消失問題を緩和し、複数の意味的対立が存在する場合でも安定性を保証する。L = 3 のグラフ畳み込み層(各層は隠れ次元256、ReLU活性化)を経ることで、すべてのノードの埋め込みはクロスモーダルな文脈情報をシームレスに統合し、法的意味の識別能力を備えた統一された表現となる。
医療AIにおける2つの代替的な法的コンプライアンス分析図を図2に示す。これは、法的関係の種類やバイアス伝播の経路を視覚化し、この意思決定における潜在的なバイアス源を示すことを目的としている。図2Aは、さまざまな法的意味関係の影響を示しており、4種類の関係タイプが色分けされ、各タイプのエッジは異なる色で区別されている。エッジの太さは、その特定の関係のアテンション重み、つまりその関係がAIの意思決定にどの程度寄与しているかを示している。太いエッジは、意思決定において本質的に支配的な法的関係を示しており、この場合、それが事例の結果を十分に説明している。ノードの大きさは、違反への寄与度で測られており、大きなノードは、行為と特定の法的条項との間の関係が強く、したがってリスクの潜在的可能性が高いことを意味する。上記の可視化は明確な法的意味層を提供し、AIの意思決定における最も強く、かつリスクの高い法的経路を特定することを可能にする。図2Bもまた、バイアス伝播への寄与度が高い経路を示しており、特に寄与度の高いエッジを強調しており、それらは太字で示され、点線(例:B1-B3)とともに意思決定プロセス内に描かれている。これらのエッジの幅が2倍になっていることは、システミックバイアスの拡散においてそれらが重要であることを表している。どの法的規則と技術的行動の組み合わせがこのバイアスの増幅効果を生み出しているかは、図2に示されている。この分析は、バイアス伝播の経路を明らかにするだけでなく、AIツールのコンプライアンス監査および責任の所在を確立するためのバイアスの起源を特定することも可能にする。
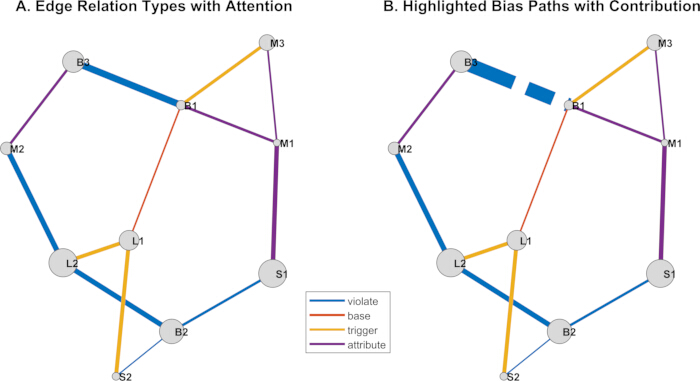
図2:医療AIにおける法的コンプライアンスとバイアス伝播の分析(説明図)。 (A)色分けされた法的意味関係:違反(赤)、根拠(青)、トリガー(緑)、帰属(オレンジ)。エッジの太さはアテンション重みに比例しており、各関係がAIの意思決定に与える影響を示している。ノードの大きさは違反への寄与度に比例しており、リスクのあるエンティティを強調している。(B)バイアス伝播の部分グラフ:寄与度の高いエッジは太線かつ破線で示されている(例:B1-B3)。二重幅のエッジは制度的バイアスの増幅を示している。この可視化により、主要な法的経路、バイアスの起源、およびコンプライアンス監査の特定が支援される。本図は模式図であるため、測定尺度や誤差範囲は適用されない。この図の拡大版をご覧になるには、ここをクリックしてください。
バイアス伝播経路のための部分グラフバックトラッキング機構
本研究では、「バイアス」とは、AIシステムの出力が臨床的および法的に期待される意思決定から系統的に逸脱する度合いを指し、モデルが予測したリスクスコアと正解となるコンプライアンスラベルとの間の差異として測定される。バイアス信号は、アルゴリズムの最終出力とコンプライアンスの二値指標(コンプライアンスの場合は1、非コンプライアンスの場合は0)との間の交差エントロピー損失として定量化され、バッチ内のすべての意思決定事例について集計される。
グラフニューラルネットワークの学習後、その微分可能性を利用して出力層のバイアス信号に対して逆伝播分析を行う。異常を検出するアルゴリズム決定ノードから始まり、各接続エッジに対する損失関数の勾配の大きさを計算することで、そのエッジがバイアス形成にどの程度寄与しているかを定量化する。このプロセスは自動微分フレームワークを用いて実装され、グラフ構造内の有向エッジに沿って層ごとに逆方向に遡ることで、各エッジのパラメータ変換が最終出力の変化に与える影響の強さを取得する。勾配の絶対値が大きいほど、そのエッジが担う法的・技術的関係がバイアス伝播においてより支配的であることを示す。エッジの寄与度は次式で定義される:
 (7)
Lbiasは、偏った挙動に対して定義された微分可能な損失であり、wiはエッジタイプに対応するエントリ重みベクトルである。この勾配値は、特定の意味関係が現在の関連バイアスに参加している度合いを反映する。すべてのエッジに対してこのようにスコア付けを行った後、動的しきい値τを設定し、その寄与度がgij > τを超える高寄与エッジの集合Ehighをフィルタリングして、初期バイアス伝播サブグラフGbias = (Vbias, Ehigh)を構成する。具体的には、τは各学習エポックにおけるすべてのエッジにわたる絶対勾配値の85パーセンタイルとして決定され、上位15%の最も影響力のあるエッジのみがサブグラフ構築のために保持されるようにする。このサブグラフは、体系的なバイアスを引き起こす可能性が最も高い主要な接続パスに焦点を当て、探索空間を圧縮し、バイアスの起源追跡の効率を向上させる。
構築されたバイアス伝播サブグラフ内で、スペクトルクラスタリングに基づくコミュニティ検出アルゴリズムを実行し、高い一貫性を持つノードクラスタ構造を特定する。このプロセスは、サブグラフの正規化ラプラシアン行列の因数分解に基づき、ノードの埋め込み表現を低次元のスペクトル空間に写像し、この空間において密度を考慮したクラスタリング戦略を適用することで、機能的に密接に関連する場合に、異なるタイプのノード(例えば法的条項やアルゴリズムモジュールなど)が同じクラスタにグループ化されるようにする。特定された各コミュニティは、潜在的な機能ループまたは責任の集約単位を表す。このコミュニティ分割の結果は、以下の最適化目的に基づいて決定される。
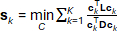 (8)
L=D−A 部分グラフのラプラシアン行列である, A 隣接行列である, D 次数行列であり、 ck は、そのインジケーターベクトルである k-コミュニティ、および K あらかじめ設定されたコミュニティの数である。この基準は、コミュニティ間の最小カットの差を最大化することにより、内部結合を密に保証する。
次に、各コミュニティに対してクロスレイヤー複合ベースの分析を実施する。あるコミュニティが法的条項ノードおよびアルゴリズムモジュールノードを有する場合、それはバイアスの潜在的発生源としてタグ付けされる。その因果関係を検証するために、介入テストが行われる:この領域内のすべてのエッジを一時的にグラフから削除し、同じ意思決定プロセスを再実行して、バイアス測定値の差異を観察する。因果妥当性の測定値は次のように定義される:
 (9)
BorigおよびBmaskは、それぞれオリジナルモデルのバイアス強度とマスキング後のバイアスを表す。因果的妥当性の測定値が予め定められたしきい値を著しく上回る場合、そのノードクラスターは説明可能なバイアス源として特定されたことを意味し、その後のコンプライアンス補正および障害の帰属を導くことになる。
法的制約の動的コンプライアンス検証
医療AIシステムの運用中に発生するリアルタイムの意思決定事例は、一時的なノードとして導入され、学習済みの知識グラフ空間に埋め込まれます。各ノードは、入力コンテキスト、出力動作、およびアルゴリズムの状態を読み取ることにより、初期の特徴ベクトルを生成します。次に、このベクトルはパラメータが固定されたグラフニューラルネットワークに入力され、一層の順伝播が行われ、元のグラフ構造を変更することなく知識グラフに整合した埋め込み表現が得られます。これにより、一時的なノードと法的条項ノードとを共通の意味空間内で比較することが可能になります。
次に、一時的ノードと各法的条項ノード間のコサイン類似度を計算する:
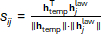 (10)
htempは一時ノードの埋め込みを表し、hjlawはj番目の法的条項ノードの埋め込みを表す。類似度の値は、現在の意思決定とそれぞれの法的制約間における意味的適合度を実質的に反映している。動的なコンプライアンス閾値θは、歴史的コンプライアンスサンプルの類似度分布に基づいて設定され、異なる適用シナリオにおける判定境界に適応する。具体的には、θ = µ - 2σ であり、ここでµおよびσは、500件の既知のコンプライアンス適合事例から構成される検証セットから計算されたコサイン類似度分布の平均および標準偏差である。
コサイン類似度スコアが動的コンプライアンスしきい値を下回る場合、対応する法治のルールが違反されたと見なされ、コンプライアンスアラート機構が作動する。通知には、最小一致法律条項番号、類似度の値、および乖離分析の方向も含まれており、規制当局が迅速に対応するのに十分な情報が提供される。このアプローチにより、不透明な意思決定から法的意味領域への解釈可能なマッピングが可能となり、リアルタイムでのコンプライアンス確認が容易になる。
連続運転中、バイアス伝播部分グラフにおける主要な法的技術接続エッジの重み変化の傾向を追跡する。特にアルゴリズムモジュールノードと法的条項ノードを結ぶエッジに注目する。これらのエッジは、技術的行動が特定の規制に対して示す応答強度を直接表している。推論中に各ターゲットエッジの変換行列パラメータを記録し、そのノルムをこの両者の相関強度の進化を示す動的指標として抽出する。エッジ強度の系列を次のように定義する。
 (11)
wt は時刻 t におけるエッジ eij の関係に対応する重み行列のフロベニウスノルムを表し、Wkl(t) はその時刻においてモデルで実際に使用されるパラメータ行列である。この指標は、モデルの学習の深さまたは法的制約への依存度を反映している。
系列に対してスライドウィンドウ単調性検定を実施し、改善された符号検定を用いて有意な上昇傾向が観察されるかどうかを判定する。N回の連続する時間ステップにおける増分が正の優位性条件を満たす場合、そのエッジは異常な強化現象を示していると見なされる。さらに、過去の勾配寄与データを統合して、そのエッジが以前のソース追跡分析のラウンドで高インパクトパスとして特定されていた場合には、体系的なバイアス蓄積の早期警戒プロセスが開始される。
最後に、ターゲットエッジの両端にあるノード、重み変化の曲線、関連する意思決定の頻度に関する統計、および潜在的な帰属に関する推奨事項などの情報を含むソーストレーシングレポートが生成されます。この仕組みにより、静的なコンプライアンス評価から動的なリスク予測への飛躍が実現され、潜在的な組織的逸脱に対する能動的な介入が可能になります。
実験データと設計
提案されたフレームワークの有効性を検証するため、本論文では実際の規制とシミュレーションデータを統合した多源異種データセットを構築し、厳密な対照実験を設計している。データソースには、国家の医療AI規制、臨床治療ガイドライン、オープンソースのアルゴリズム監査報告書、およびシミュレーション意思決定ログが含まれる。前処理後、285個のノード(法的条項85、医療行為120、アルゴリズムモジュール42、責任主体38)および1247本の有向エッジからなるベンチマーク用異種知識グラフが構築され、図3に示されている。
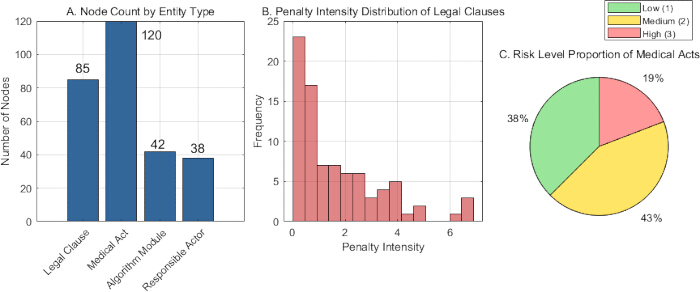
図3:異種混合エンティティタイプの分布と特徴。 (A)各エンティティタイプのノード数を示す棒グラフ:法的条項(85)、医療行為(120)、アルゴリズムモジュール(42)、責任主体(38)。 (B)法的条項ノードにおけるペナルティ強度のヒストグラム。低(0‑0.33)、中(0.34‑0.66)、高(0.67‑1.0)の3カテゴリに分類。縦軸は出現回数を示す。 (C)医療行為ノードにおけるリスクレベルの分布を示す円グラフ:低リスク(19%)、中リスク(43%)、高リスク(38%)。すべての数値は絶対数または割合であり、これらの値はデータセットの記述統計であるため、誤差範囲は示していない。 この図の拡大版を表示するには、ここをクリックしてください。
図3は、異種混合知識グラフにおけるエンティティノードの分布と特徴を示している。図3Aは、「医療行為」ノードが最も多く(120個)、「法的条項」(85個)がそれに続き、「アルゴリズムモジュール」(42個)および「責任主体」(38個)が比較的少ない、4種類のエンティティノードの数の分布を示している。これは、グラフが行動およびルールに基づいて構造的に設計されているためである。図3Bは、一意の法的条項を表すノードにおける罰則強度の分布を示しており、強度とは法的責任の重さを示す指標である。データによると、高い罰則強度を持つ規定は比較的少なく、大多数は中程度から低い強度の範囲に集中しており、これは現実の法制度において極めて重い違反条項が少数であるという実情と一致している。図3Cは、医療行為ノードにおけるリスクレベルの分布を示しており、中リスクの行為が最も高い割合を占め(43%)、低リスクの行為が最も低い割合(19%)である。これは、医療シナリオが通常の運用状態にあること、および高リスクの操作はグラフ内でより厳格な関連制約が課されていることを示している。これらの統計は、知識グラフ構築において採用されたエンティティ曖昧性解消エンコーディング方式の妥当性を裏付け、後続のグラフ畳み込みアライメントに対する特徴サポートを提供している。
データセット全体は、ノードタイプと関係分布に基づいて層別化し、訓練用(70%)、検証用(10%)、テスト用(20%)にランダムに分割され、各分割における全体的なグラフ構造が保持されるようにした。すべてのベースライン手法に対して、この分割を一貫して使用することで、公平な比較を保証した。この基本的な分割に加えて、前述の3種類の知識グラフ密度勾配(スパース、中密度、高密度)および3種類の越境的複雑性設定(単一、二国間、多国間)が、それぞれ独立した実用的なテストベッドとして機能し、データの完全性や規制の重複という異なる条件下で提案手法の堅牢性を包括的に評価する。バイアス局在評価のための正解ラベルを構築するには、以下の2段階の戦略を採用した。(1)専門家によるアノテーション—3名の法務および医療の専門家が、意思決定ログを個別にレビューし、記録されたコンプライアンス違反ごとの根本原因ノードおよび伝播経路を特定し、意見の相違は多数決で解決した。(2)シミュレートされた注入—制御されたテストのために、知識グラフ内のエッジ重みを摂動させることで、ランダムに選択した20の意思決定経路に人工的にバイアス信号を注入し、真の原因ノードおよび影響を受けるエッジが事前に明確になるようにした。
すべてのベースライン手法(TransE、ComplEx、グラフニューラルネットワーク(GNN)エクスプレイナー、KG-BERT、およびNode2Vec)について、公平な比較を保証するため、我々の手法と同じ訓練設定(Adamオプティマイザ、学習率1 × 10⁻³、バッチサイズ64、エポック数100)および同じデータ分割を使用した。TransEおよびComplExについては、マージン1.0で埋め込み次元を256に設定した。KG-BERTについては、事前学習済みのBERT-baseモデルを用い、バッチサイズを16、最大シーケンス長を128とした。GNNエクスプレイナーについては、隠れ層次元が256と同じ3層のGCNを使用した。また、Node2Vecについては、ウォーク長を80、ノードあたりのウォーク数を10、埋め込み次元を256に設定した。
公正な比較を保証するため、すべてのベースライン手法を同じバイアス局在化タスク(すなわちルートノードの同定および伝播経路の再構成)に適用可能に調整した。TransE、ComplExおよびNode2Vecのように、本質的に説明可能ではない手法については、バイアス損失の各ノードの埋め込みに対する勾配を計算し、その勾配の大きさをノードの重要度スコアとして用いた。ルートノードはこれらのスコアを閾値処理することで選択し、伝播経路は最も高い勾配寄与を持つエッジを保持することで再構成した。GNNExplainerについては、組み込みのエッジ重要度およびノードマスク機構を直接用いて、ルートノードおよび部分グラフを取得した。トリプレット上で動作するKG-BERTについては、各グラフエッジをテキスト形式のトリプレットに変換し、エンティティに対するモデルのアテンション重みを用いてノードの重要度を算出し、伝播経路の再構成には同じ閾値処理戦略を適用した。これらの調整を通じて、すべてのベースライン手法がルートノードの予測および伝播経路の予測を出力するようになり、すべての手法に対して一様な評価が可能となった。
評価は、意味的アライメントの正確性、バイアスの局在化能力、説明責任の効率性、およびドメイン間の汎化という4つの基本的な能力を中心に進められる。また、現実世界の複雑さを模倣した3つの重要な制御変数も提示する。
1)知識グラフの密度勾配:情報の完全性のレベルが異なる場合における本手法の性能を評価するため、以下のランダムなエッジ除去戦略に基づき、ベースラインとなる完全グラフ(密度 D = 1.0)から2つの部分集合を作成する。
スパースグラフ(D ~ 0.3):エッジの30%がランダムに保持され、多くの情報が欠けている初期の知識構築段階を模擬する。
中程度の密度のグラフ(D ~ 0.6):辺の60%がランダムに保持され、知識構造の一部のみがわかっている典型的な状況を模擬する。
密なグラフ(D = 1.0):すべての1247本の辺を使用することで、比較的完全な知識を持つ最良のシナリオに対応する。
2)医療AIの意思決定頻度の状況:動的コンプライアンス監視のリアルタイム性能を評価するために、3つの人工的な意思決定フロー負荷を設定する:
低周波10 Hz:平均して1秒あたり10件の意思決定イベントが生成され、小規模または単一サイトシステムの監視を模擬する。
中周波50 Hz:地域または中規模の医療機関におけるAIシステムの負荷を模擬し、1秒あたり50回の意思決定イベントを発生させる。
高頻度100 Hz:1秒あたり100回の意思決定イベントは、大規模病院やクラウドプラットフォームに展開されるAIサービスにおける高並行負荷シナリオを模擬する。
3)法的管轄区をまたぐ複雑さの勾配:法的制約モデルの転移可能性を検証するため、複雑さに基づく3つのテストセットが構築された:
単一管轄区域:医療AIを規制する現行の中国の法律および規制のみで構成される。
二国間管轄:中国および欧州連合の規制体制を包含しており、約15%の規則が矛盾や重複を生じている。
多国的管轄:最初の2つを基盤として、米国のHIPAA(健康保険の携帯性および責任に関する法:Health Insurance Portability and Accountability Act)のプライバシーおよびセキュリティ規則をさらに統合し、3つの法的枠組みの法体系が交錯するテスト環境を構築することで、規則の衝突率を約25%まで高めます。
定量的評価には、以下の主要な指標が使用された:
1) 意味的アライメント精度:法的および技術的エンティティ間の関係をグラフがモデル化する能力を測定する。
エンティティアライメントの精度:
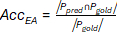 (12)
Ppredはモデルが予測した整列されたエンティティペアの集合であり、Pgoldは専門家によって注釈された正解の整列の集合である。
関係保存の完全性:
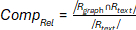 (13)
Rgraphはグラフ内で再構成された関係の集合であり、Rtextは元の法的文書から抽出された明示的な関係の集合である。
2) 偏りの局在化能力:偏りの根本原因および伝播経路を追跡する効果性の評価。
根ノードの再現率:
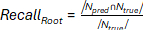 (14)
Npredはモデルによって特定されたバイアス源ノードの集合であり、Ntrueは専門家によってラベル付けされた真の源ノードの集合である。
伝播経路の精度:
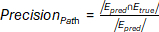 (15)
Epred はモデルによって推定されたバイアス伝播部分グラフにおけるエッジ集合であり、Etrue は真のバイアス伝播エッジ集合である。
3) アカウンタビリティ追跡効率:リアルタイム監視シナリオにおけるシステムの性能をテストする。
平均トレーシング遅延:
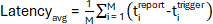 (16)
Mはリクエストの総数を表し、titriggerおよびtireportはそれぞれi番目のバイアストリガーとソースレポートの生成時におけるタイムスタンプである。
システムのスループット:
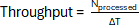 (17)
Nprocessedは、時間窓ΔT内で正常に処理された同時トレース要求の数を表す。
4)ドメイン間の汎化能力:異なる法制度に対する本手法の適応性を検証する。
管轄範囲:
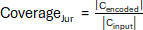 (18)
Cencodedは、グラフ内に正常にエンコードされた異なる管轄条項の数を表し、Cinputは入力された条項の総数を表す。
制約条件の競合検出率:
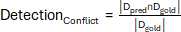 (19)
Dpredはモデルによって検出された法的論理矛盾の集合であり、Dgoldは専門家によって注釈されたすべての矛盾ペアの集合である。
すべての実験は、マルチコアプロセッサとグラフィックス処理装置(GPU)を搭載したワークステーションを用いて実施した。完全なハードウェア仕様は「材料表」に示している。
表1には、このアプローチの主なハイパーパラメータとその値が、モデル構造、学習設定、および埋め込み次元、畳み込み層の数、学習率、バッチサイズなどの重要なしきい値を含めて示されています。すべてのパラメータはグリッドサーチにより検証セットを基準として調整され、学習済みモデルは安定して収束しており、性能は最良です。一部のしきい値は、医療AIコンプライアンスチェックの高信頼性という要件を満たすために、ドメインの基準とともに設定されています。
| パラメータ | 値 | 説明 |
| 埋め込み次元 | 128 | ノード埋め込みのための特徴量次元のサイズ |
| 畳み込み層の数 | 3 | 関係性を考慮したグラフ畳み込みネットワークの深さ |
| 学習率 | 0.001 | Adam最適化器の初期学習率 |
| バッチサイズ | 32 | 1回のバッチで処理される部分グラフの数 |
| ドロップアウト率 | 0.1 | 訓練中にノード特徴量に適用されるドロップアウトの確率 |
| アテンションヘッドの数 | 8 | マルチヘッドアテンション機構におけるヘッド数 |
| L2正則化係数 | 5 × 10⁻⁴ | パラメータ正則化のための重み減衰係数 |
| 類似度の閾値 | 0.75 | 適合性検証のための最小埋め込み類似度 |
| 勾配寄与の閾値 | 0.01 | バイアス部分グラフ構築における高影響エッジ選択の閾値 |
| 監視ウィンドウサイズ | 10 | エッジ重みの動的変化を追跡するための時間ステップ数 |
表1:主要なパラメータ設定 実験で使用した主要なハイパーパラメータのリスト:埋め込み次元(256)、GCN層数(3)、隠れ層次元(256)、学習率(1 × 10⁻³)、バッチサイズ(64)、アテンションベクトル次元、エッジ寄与度の閾値(勾配の大きさの85パーセンタイル)、動的コンプライアンス閾値(µ‑2σ。ただし、µおよびσは500件のコンプライアンス事例からなる検証セットから算出)、コミュニティ数K(スペクトルクラスタリングによって決定)、および最適化アルゴリズム(Adam)。これらの値は、検証セットに対するグリッドサーチによって選定された。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
医療AI法務ナレッジグラフにおけるバイアス発生源追跡の性能検証
関係性を考慮したグラフ畳み込みの性能
関係性を考慮したグラフ畳み込みネットワークを学習させることにより、異なる畳み込み層における法条項ノードと医療行為ノード間の埋め込み類似度を算出し、各層のアライメント効果を記録した。次に、学習後に4つの法的意味関係に割り当てられたアテンションウェイトを統計的に分析し、特徴量集約における各関係タイプの影響度を定量化した。最後に、距離に伴う近傍ノードの影響の減衰パターンを分析した。異なるホップ距離を持つノードが中心ノードの特徴量更新に寄与する割合を算出することで、影響の伝播強度を定量化し、メッセージパッシングメカニズムの有効範囲を評価した。評価プロセス全体は、モデルの内部パラメータと活性化状態の定量分析に基づいており、結果の客観性と再現性を確保した。
図4
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
医療AIを臨床的意思決定に統合することは、責任帰属における法的な課題を引き起こしますが、これは構造化されていない法的文書とブラックボックス化したアルゴリズムとの間の意味的な乖離によって妨げられています。これを解消するため、我々は法的条項、医療行為、アルゴリズムモジュール、および責任当事者を異種ノードとしてモデル化し、4つの有向法的・意味的関係(違反、根拠、トリガー、帰属)を介して接続するGNNベースのナレッジグラフを提案しました。この構造は、クロスモーダルアライメントおよびバイアス追跡のための計算可能なインターフェースを提供します。
本手法は、すべての指標において優れた性能を達成しています。さまざまなグラフ密度において、エンティティアライメント精度(≥0.92)および関係保持率(≥0.88)は、TransE、ComplEx、およびKG‑BERTを上回りました。バイアス局所化では、ルート再現率(0.95 ±± 0.02)およびパス適合率(0.93 ±± 0.03)が得られ、GNNExplainerを大幅に上回りました。動的モニタリングでは、低レイテンシ(42–55 ms)と高スループ...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
本原稿は、これまでに発表されておらず、また他の学術誌への投稿検討も行われていません。著者はすべて論文の内容を承認しています。著者は、金銭的な利益相反がないことを宣言します。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| ComplEx | オープンソース実装(例:OpenKE) | バージョン 1.0 | 知識グラフ比較のための複素数埋め込みベースライン |
| GNNExplainer | オープンソース実装 (https://github.com/RexYing/gnn-explainer) | コミット 7a3b6a2 (2021) | バイアス追跡のためのGNN解釈可能性ベースライン |
| Intel Xeon Gold 6248 (CPU) | Intel Corporation | SRF7F | モデルトレーニングおよびデータ前処理用の中央プロセッサ |
| KG-BERT | HuggingFace Transformers + BERT-base | BERT-base-uncased (HuggingFace) | 意味的アライメントのためのTransformerベースの知識グラフ埋め込みベースライン |
| Node2Vec | オープンソース実装 (https://github.com/aditya-grover/node2vec) | バージョン 1.0 | ランダムウォークに基づくノード埋め込みのベースライン |
| NVIDIA Tesla V100 (GPU) | NVIDIA Corporation | 900-2G500-0010-000 | 高性能GPUによるグラフニューラルネットワーク学習の加速 |
| 提案手法(関係認識GCN) | PyTorchによるカスタム実装 | PyTorch 1.12.0 | リレーションごとの変換、アテンション、および勾配バックトラッキングを備えた提案フレームワーク |
| TransE | オープンソース実装(例:OpenKE) | バージョン1.0 | ナレッジグラフ比較のための翻訳埋め込みベースライン |
参考文献
- Wang Y, Ma Z. Ethical and legal challenges of medical AI on informed consent: China as an example. Dev World Bioeth. 2025;25(1):46-54.
- Sand M, Durán JM, Jongsma KR. Responsibility beyond design: Physicians' requirements for ethical medical AI. Bioethics. 2022;36(2):162-169.
- Schultz MD, Seele P. Towards AI ethics' institutionalization: knowledge bridges from business ethics to advance organizational AI ethics. AI Ethics. 2023;3(1):99-111.
- Magesh V, et al. Hallucination-Free? Assessing the reliability of leading AI legal research tools. J Empir Leg Stud. 2025;22(2):216-242.
- Patil S, Shankar H. Transforming healthcare: harnessing the power of AI in the modern era. Int J Multidiscip Sci Arts. 2023;2(2):60-70.
- Birkstedt T, Minkkinen M, Tandon A, Mäntymäki M. AI governance: themes, knowledge gaps and future agendas. Internet Res. 2023;33(7):133-167.
- Mohammad Amini M, et al. Artificial intelligence ethics and challenges in healthcare applications: a comprehensive review in the context of the European GDPR mandate. Mach Learn Knowl Extr. 2023;5(3):1023-1035.
- Pasham SD. Opportunities and difficulties of artificial intelligence in medicine existing applications, emerging issues, and solutions. The Metascience. 2023;1(1):67-80.
- Vearrier L, et al. Artificial intelligence in emergency medicine: benefits, risks, and recommendations. J Emerg Med. 2022;62(4):492-499.
- Peng Y, Rousseau JF, Shortliffe EH, Weng C. AI-generated text may have a role in evidence-based medicine. Nat Med. 2023;29(7):1593-1594.
- Alam MN, Kaur M, Kabir MS. Explainable AI in healthcare: enhancing transparency and trust upon legal and ethical consideration. Int Res J Eng Technol. 2023;10(6):1-9.
- Sorantin E, et al. The augmented radiologist: artificial intelligence in the practice of radiology. Pediatr Radiol. 2022;52(11):2074-2086.
- Borger JG, et al. Artificial intelligence takes center stage: exploring the capabilities and implications of ChatGPT and other AI-assisted technologies in scientific research and education. Immunol Cell Biol. 2023;101(10):923-935.
- Chikhaoui E, Alajmi A, Larabi-Marie-Sainte S. Artificial intelligence applications in healthcare sector: ethical and legal challenges. Emerg Sci J. 2022;6(4):717-738.
- Kerasidou CX, Kerasidou A, Buscher M, Wilkinson S. Before and beyond trust: reliance in medical AI. J Med Ethics. 2022;48(11):852-856.
- Polineni TNS, Maguluri KK, Yasmeen Z, Edward A. AI-driven insights into end-of-life decision-making: ethical, legal, and clinical perspectives on leveraging machine learning to improve patient autonomy and palliative care outcomes. Migr Lett. 2022;19(6):1159-1172.
- Galiana LI, Gudino LC, González PM. Ethics and artificial intelligence. Rev Clin Esp (Engl Ed). 2024;224(3):178-186.
- Paladugu PS, et al. Generative adversarial networks in medicine: important considerations for this emerging innovation in artificial intelligence. Ann Biomed Eng. 2023;51(10):2130-2142.
- Harris E. Large language models answer medical questions accurately, but can't match clinicians' knowledge. JAMA. 2023;330(9):792-794.
- İpek ZH, Gözüm AIC, Papadakis S, Kallogiannakis M. Educational applications of the ChatGPT AI system: a systematic review research. Educ Process Int J. 2023;12(3):26-55.
- Kim C, et al. Transparent medical image AI via an image-text foundation model grounded in medical literature. Nat Med. 2024;30(4):1154-1165.
- Wang YH, Lin GY. Exploring AI-healthcare innovation: natural language processing-based patents analysis for technology-driven road mapping. Kybernetes. 2023;52(4):1173-1189.
- Pruneski JA, et al. Natural language processing: using artificial intelligence to understand human language in orthopedics. Knee Surg Sports Traumatol Arthrosc. 2023;31(4):1203-1211.
- Chen RJ, et al. Algorithmic fairness in artificial intelligence for medicine and healthcare. Nat Biomed Eng. 2023;7(6):719-742.
- Yang Y, et al. The limits of fair medical imaging AI in real-world generalization. Nat Med. 2024;30(10):2838-2848.
- Almarshadi NF, et al. Clinical and medical coding: a new pathway for automation—an updated review. J Med Life Sci. 2024;6(4):633-651.
- Osifowokan AS, Agbadamasi TO, Adukpo TK, Mensah N. Regulatory and legal challenges of artificial intelligence in the US healthcare system: liability, compliance, and patient safety. World J Adv Res Rev. 2025;25(3):949-955.
- Hasan MT. Graph neural network models for detecting fraudulent insurance claims in healthcare systems. Am J Adv Technol Eng Solut. 2022;2(01):88-109.
- Johnson R, Li MM, Noori A, Zitnik M. Graph artificial intelligence in medicine. Annu Rev Biomed Data Sci. 2024;7:345-368.
- Lettieri N, Guarino A, Malandrino D, Zaccagnino R. Knowledge mining and social dangerousness assessment in criminal justice: metaheuristic integration of machine learning and graph-based inference. Artif Intell Law. 2023;31(4):653-702.
- Ma Y, et al. Incorporating structural information into legal case retrieval. ACM Trans Inf Syst. 2023;42(2):1-28.
- Jin Z, et al. GNNLens: a visual analytics approach for prediction error diagnosis of graph neural networks. IEEE Trans Vis Comput Graph. 2022;29(6):3024-3038.
- Shen Y, Zhang J, Song SH, Letaief KB. Graph neural networks for wireless communications: from theory to practice. IEEE Trans Wirel Commun. 2022;22(5):3554-3569.
- Xue X, et al. Adaptive similarity feature construction for ontology matching via multi-layer hybrid genetic programming. IEEE Transactions on Evolutionary Computation, 2025;30(2):519-533.
- Cheng T, et al. Graph convolutional network for image restoration: A survey. Mathematics, 2024;12(13): 2020.
- Li N, et al. Survey on evolutionary deep learning: Principles, algorithms, applications, and open issues. ACM Computing Surveys, 2023; 56(2): 1-34.
- Ma L, et al. A novel fuzzy neural network architecture search framework for defect recognition with uncertainties. IEEE Transactions on Fuzzy Systems, 2024; 32(5): 3274-3285.
- Fang Y, et al. Relation-aware graph convolutional networks for multi-relational network alignment. ACM Trans Intell Syst Technol. 2023;14(2):1-23.
- Schlichtkrull M, et al. Modeling relational data with graph convolutional networks//European semantic web conference. Cham: Springer International Publishing, 2018; 593-607.
- Ariai F, Mackenzie J, Demartini G. Natural language processing for the legal domain: a survey of tasks, datasets, models, and challenges. ACM Comput Surv. 2025;58(6):1-37.
- Xu Y, et al. BNet: batch normalization with enhanced linear transformation. IEEE Trans Pattern Anal Mach Intell. 2023;45(7):9225-9232.
- Guo MH, et al. Attention mechanisms in computer vision: a survey. Comput Vis Media. 2022;8(3):331-368.
- Guo MH, et al. Visual attention network. Comput Vis Media. 2023;9(4):733-752.
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。