형상의 앙금 침대 층 류에서 난 류 흐름에 기능으로 하나의 구슬의 초기 입자 모션을 특성화에 대 한 두 가지 방법은 제공 됩니다.
이 콘텐츠를 보려면 JoVE 구독이 필요합니다. 로그인하거나 오늘 무료 평가판을 시작하세요.
이 논문에서
요약
초록
층 류에서 난 류 조건에 침대의 기하학적 속성의 기능으로 입자 모션의 임계값을 결정 하기 위한 두 가지 실험 방법은 제시 됩니다. 그 목적에 대 한 단일 구슬의 초기 모션 삼각형 및 이차 대칭에 정기적으로 정렬 된 균일 한 크기의 고정된 분야의 단층으로 구성 된 일반 기판에 공부 된다. 중요 한 방패 수 임계값 특징 이다. 모션의 발병에 대 한 기준 인접 한 원래 평형 위치에서 변위로 정의 됩니다. 변위와 모션의 모드는 이미징 시스템으로 식별 됩니다. 층 류 병렬 디스크 구성으로 회전 고분자를 사용 하 여 유도 된다. 레이놀즈 수 전단 1 남아 있습니다. 난 류는 오픈 젯 테스트 섹션 저속 바람 터널에서 유도 된다. 공기 속도 송풍기 팬에 주파수 변환기와 함께 통제 된다. 속도 프로 파일은 뜨거운 영화 풍속 계에 연결 된 열 선 프로브 측정 됩니다. 레이놀즈 수 전단 40와 150 사이 범위. 로그 속도 법과 Rotta 제시한 수정된 벽 법 전단 속도 실험 데이터 로부터 추론 하는 데 사용 됩니다. 후자는 특별 한 관심의 모바일 비드 부분적으로 소위 hydraulically 과도 적인 흐름 정권에서 난 류 흐름에 노출 되 면. 전단 응력은 모션의 발병에서 추정 된다. 휴식, 각도 전단 흐름을 구슬의 노출의 강한 영향을 보여주는 몇 가지 설명을 결과 두 정권에서 표시 됩니다.
서론
초기 입자 모션 다양 한 산업 및 자연 프로세스에서에서 발생 합니다. 환경 등 토사의 초기 과정 1,,23강 및 바다, 침대 침식 또는 다른 사람 사이 언덕 대형에 수송. 공4를 전달, 오염 물질의 제거 또는 표면5,6 의 청소는 입자 모션의 개시를 포함 하는 전형적인 산업 응용.
응용 프로그램의 광범위 한 범위로 인해 입자 모션의 광범위 하 게 공부 하고있다 세기 동안, 난 류 조건7,,89,10,11에서 주로 12,13,,1415. 많은 실험적인 접근 모션의 발병에 대 한 임계값을 결정 하기 위해 적용 되었습니다 했습니다. 레이놀즈 번호13,,1617,18,19,20, 상대 흐름 침수 입자 같은 매개 변수를 포함 하는 연구 21 , 22 , 23 , 24 또는 기하학 요인의 각도 휴식16,,1825, 흐름26,27,,2829에 노출 상대 곡물 돌출29 또는 streamwise 침대 사면30.
사나운 조건을 포함 한 임계값에 대 한 현재 데이터 광범위 하 게 흩어져12,31 고 결과 종종 일관성24. 이것은 주로 제어 또는 난 류 조건13,14에서 흐름 매개 변수 결정의 고유의 복잡성. 게다가, 앙금 모션에 대 한 임계값은 강하게 모션, 즉 슬라이딩, 롤링 또는 드는17 및 기준31초기 동작 특성의 모드에 따라 다릅니다. 후자 erodible 앙금 베드에서 모호한 수 있습니다.
지난 10 년 동안 실험 연구자 층 흐름32,33,,3435,36,37, 에서 초기 입자 모션 공부 38 , 39 , 40 , 41 , 42 , 43 , 44, 침대와 상호 작용 하는 길이 비늘의 넓은 스펙트럼은45피할. 많은 실용적인 시나리오 암시 하는 침전 입자는 아주 작은 하 고 입자 레이놀즈 수 약 5 보다 낮은 남아46. 다른 한편으로, 층 류 흐름으로 난 류 흐름42,47물결과 언덕으로 기하학적 인 패턴을 생성할 수 있습니다. 두 regimens에 similitudes 유례는 기본 물리47 더 나은에서 입자 수송에 대 한 중요 한 통찰력을 얻을 수 있습니다 그래서 제어 실험 시스템48반영 하기 위해 표시 되었습니다.
층 류, Charru 그 외 여러분 발견 포화 조건 달성 했다 때까지 균일 하 게 크기의 구슬, armouring, 소위 침대의 세부적인 침대의 로컬 재배치 모션의 발병에 대 한 임계값의 진보적인 증가 결과 그러나 32. 문학,, 실험 설정36,44에 따라 불규칙 하 게 배열 된 침전 물 침대에서 포화 상태에 대 한 서로 다른 임계값을 보여준다. 이 산란 방향, 돌출 수준 등은 앙금의 소형 파티클 파라미터를 제어의 어려움이 될 수 있습니다.
이 원고의 주요 목표는 수평 퇴적 침대의 기하학적 속성의 기능으로 단일 분야의 초기 동작을 특성화 하는 방법을 자세히 설명 하는. 그 목적을 위해 우리는 정기적으로 삼각형 또는 정방형 구성에 따라 배열 고정된 구슬의 monolayers의 구성 된 일반 형상, 사용 합니다. 우리가 사용 하는 일반 기판 비슷한 입자 유도 미세 분석49, 렌 한정 된 구조적된 형상50 또는 내장의 자기 조립 입자의 서식 파일 어셈블리와 같은 응용 프로그램에서 발견 되 microchannels51에 전송 합니다. 더 중요 한 것은, 일반 상토를 사용 하 여 로컬 형상 및 방향의 영향을 강조 하 고 이웃의 역할에 대 한 어떤 dubiety을 피하기 위해 수 있습니다.
층 류 흐름에 중요 한 방패 수만 흐름38에 구슬의 노출에 따라서 및 기판 분야 사이의 간격에 따라 50% 증가 관찰 합니다. 마찬가지로, 우리는 중요 한 방패 수 발견을 흐름 방향38기판의 방향에 따라 두 배까지 하 여 변경. 우리는 만약 그들이 3 입자 직경41보다 가까이 움직이지 이웃 모바일 구슬의 영향 것으로 나타났습니다. 실험 결과 의해 트리거됩니다, 우리 최근 들어온다 흐름 제한40에 중요 한 방패 수를 예측 하는 엄격한 분석 모델을 제시 했습니다. 모델 숨겨진된 구슬에 높은 노출에서 모션의 발병을 다룹니다.
전단에서 이전 연구에서 사용 된 실험 절차의 설명 레이놀즈 번호 Re * 다루는이 원고에의 첫 번째 부분, 1 보다 낮은. 층 류 병렬 구성으로 회전 고분자로 유도 된다. 이 낮은 레이놀즈 번호 제한에서 입자는 어떤 속도 변동20 경험 안 하 고 입자 점성 하위 레이어 내에서 침수는 소위 hydraulically 부드러운 흐름을 일치 하는 시스템.
층 류에서 초기 모션 설정 되 면 난 기류의 역할을 명확 하 게 될 수 있다. 이 아이디어에 의해 동기, 우리는 프로토콜의 두 번째 부분에서 새로운 실험 절차 소개. 번호를 확인할 수 있습니다에 넓은 범위의 Re * hydraulically 과도 적인 흐름 등 사나운 정권에 중요 한 보호막 오픈 제트 테스트 섹션, 괴팅겐 저속 바람 터널을 사용 합니다. 실험 결과 힘과 토크 기판 형상에 따라 난 류 흐름으로 인해 입자에 행동 하는 방법에 대 한 중요 한 통찰력을 제공할 수 있습니다. 게다가, 이러한 결과 세미 확률 모델52 피드 또는 최근 수치 모델53유효성을 층 류에서 과거 일 사용 되었습니다 비슷한 방식에서에서 높은 재 * 더 정교한 모델에 대 한 벤치 마크로에 사용할 수 있습니다. 우리에 다시 * 40에서 150까지 응용 프로그램의 몇 가지 대표적인 예를 제시.
초기 조건 다음 중 하나를 초기 평형 위치에서 단일 입자의 모션 설정 됩니다. 이미지 프로세싱 모션, 즉 의 발병의 모드를 결정 하는 롤링, 슬라이딩,39,41해제. 그 목적을 위해 수동으로 표시 된 모바일 분야의 회전 각도 감지 됩니다. 알고리즘의 표시 위치를 추적 하 고 구 중심 비교. 실험의 예비 된 중요 한 방패 수 설치 및 상대 흐름 침수의 유한 크기 효과의 독립적인 남아 명확 하 게 두 실험 설정에서 실시 됐다. 실험 방법 따라서 다시 * 및 침전 물 침대의 기하학적 속성을 넘어 중요 한 방패 수에 다른 매개 변수를 제외 하려면 설계 되었습니다. 다시 * 다른 액체 입자 조합을 사용 하 여 변화 된다. 중요 한 방패 수 매장 정도의 기능으로 특징 이다  , 마티 외. 여 정의 37 로
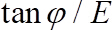 어디
 휴식, 즉 임계 각도 모션에54, 발생의 각도
 흐름에 효과적으로 노출 하는 횡단면 지역 사이 비율로 정의 노출 정도 모바일 구슬의 전체 횡단면 영역.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
프로토콜
1. 초기 입자 모션 들어온다 흐름도.
참고:이 특정 응용 프로그램에 대 한 수정 된 회전 고분자에 측정 실시 합니다.
- 준비는 제가.
- 공기 베어링의 손상을 방지 하려면 공기 공급은 고분자를 연결 합니다. 시스템에 약 5 바의 압력을 얻을 때까지 공기 필터 외에 밸브를 엽니다.
- 유체 circulator 측정 판에 연결 합니다. Peltier 요소의 호스는 고분자에 연결 되어 있는지 확인 합니다. 유체 circulator에 전환 하 고 원하는 온도 (20 ° C)를 설정 합니다.
- 포함 하는 고분자에 일반 기판 사용자 지정된 컨테이너를 탑재 합니다.
- 컨테이너에서 일반 기판 고 증류수와 신중 하 게 표면을 청소. 천으로 청소 렌즈 표면 건조 하 고 송풍기와 가능한 잔여 먼지를 제거 합니다.
참고: 일반 기판은 15 x 15 m m2 (405.9 ± 8.7) µ m의 구형 소 다-라임 유리 구슬에서 내장의 monolayers. - 0.4 m m 두께 양면 테이프를 사용 하 여 기판 센터 선회 축에서 21 m m의 거리에 있는 컨테이너 보장으로 일반 기판 수정.
- 사용자 지정된 어댑터 제가 접시에 놓습니다.
- 플레이트 평면 프런트 섹션 측 기록을 위한 이미징 시스템을 직면 하고있다 보장으로 사용자 지정 된 원형 컨테이너를 탑재 합니다.
참고: 컨테이너 물 수준 (0.6 m m/m)와 완전히 수평 인지 확인 합니다. 그 목적을 위해 물 수준 컨테이너에 장치의 뒷면에 평행 하 게 놓고 고분자 가변 피트 수준. 90도로 수 위를 선회 하는 절차를 반복 합니다.
- 컨테이너에서 일반 기판 고 증류수와 신중 하 게 표면을 청소. 천으로 청소 렌즈 표면 건조 하 고 송풍기와 가능한 잔여 먼지를 제거 합니다.
- 고분자에 전환 합니다. 부팅 절차를 완료 하 고 "확인" 상태 장치 화면에 표시 될 때까지 기다립니다.
- 컴퓨터와 제가 소프트웨어를 시작 합니다. 고분자를 초기화 하 고 소프트웨어의 컨트롤 패널에서 원하는 값 (20 ° C) 온도 제어를 설정.
- 사용자 정의 측정 시스템을 탑재 합니다. 소프트웨어에서 제로 간격 설정 했다입니다.
참고: 0 간격을 설정 하기 전에 기판에 없는 모바일 비즈는 고 기판 테두리에 구부러지거나 되지 확인 합니다. 0-간격 설정에 오류가 전단의 계산에 체계적인 오류를 이어질 것입니다 평가 하 고 중요 한 보호막의 후속 측정에 따라서 번호. 중요 한 방패 수를 계산할 때 0.05 m m의 한 절대 불확실성 간격 폭에 간주 됩니다. - 30 mm 측정 플레이트 들어올리고 그것을 제거 합니다.
- 100 Mpa 실리콘 오일의 약 70 mL로 콘테이너를 채우십시오. 컨테이너에서 액체의 수준은 2 m m 이상 유지할 것을 인식 하시길 바랍니다. 실리콘 오일 투명 한 접시의 위쪽 부분을 커버 하지 해야. 열 평형에 대 한 약 15-20 분을 기다립니다. 그 시간 동안, 이미징 시스템 (프로토콜에서 단계 2 참조)을 조정 합니다.
참고: 온도 (295.15 ± 0.5)에 고정 K 여기, Peltier 요소는 고분자에 연결 하 고 외부 온도계로 측정 제어 됩니다. 미만 0.5 K의 변동 실험 동안 관찰 된다.
- 이미징 시스템을 조정합니다.
- 300 승 호 크 세 논 램프를 켠다. 컨테이너의 투명 한 벽을 통해 측면에서 비드를 밝히는 유연한 라이트 가이드를 조정 합니다.
- 기판에 강한 빛의 반사를 피하기 위해 LED 빛의 강도 조정 합니다.
- 투명 한 측정 격판덮개를 통해 서 위에서 입자 모션 기록 위한 이미징 시스템을 조정 합니다.
- 시작 컴퓨터에서 이미징 소프트웨어 시작 대화 상자에서 흑백 프로필을 선택 하십시오.
- 컨테이너 위에 설치 된 이미징 시스템의 768 x 576 CMOS 카메라를 엽니다. 라이브 비디오를 시작 합니다.
- 참조 위치 이전 기판의 중앙에 표시 된 이미지의 중심에 나타날 때까지 가로 위치 단계를 조정 합니다.
- 기판에 초점을 수직 위치 단계를 조정 합니다.
- 장소 (405.9 ± 8.7) µ m의 신중 하 게 표시 된 소 다 라임 유리 구체.
- 비드 반지름의 약 75%의 거리에서 배치 또는 회전의 축에서 더 큰 상표 중 하나 인지 확인 합니다. 이 경우가 아니, 이동 다음 평형 위치로 구슬의 움직임을 달성 하기 위해 접시 수동으로 측정 (참조 그림 2(a) 참조).
참고: 동작 중 적절 한 모니터링 되도록 모바일 구슬 표시 됩니다 여러 관광 명소를 약 45 °로 구분 (참조 그림 3(a)). 코드의 회전 각도 계산 하기 위해 마크 misassignment를 최소화 하기 위해 간단한 제어 흐름 문을 포함 합니다. 자세한 사항은 우리 Agudo 외. 참조 201739. - 카메라 매개 변수를 설정 하기 위한 대화 상자를 열고 30 fps로 프레임 속도 조정할. 마크 제대로 구슬 경계에서 구별 되도록 노출 시간을 조정 합니다.
참고: 100 Mpa의 실리콘 오일에 잠긴 소 다 라임 유리 구체 이웃 평형 위치로 분수령의 처음 위치에서 이동 약 4 초 필요 합니다. 따라서, 초당 30 프레임의 프레임 속도 1% 미만의 불확실성을 허용합니다.
- 고분자를 측정 플레이트를 탑재 합니다.
- 2 m m 측정 거리를 설정 합니다.
참고: 최고의 카메라의 초점 해야 합니다 수 약간 재조정 유리 접시의 존재로 인해. - 투명 한 현미경 슬라이드를 통해 측면에서 파티클 모션 기록 위한 이미징 시스템을 조정 합니다.
- 컨테이너와 라이브 비디오 시작의 앞에 설치 된 이미징 시스템의 4912 x 3684 CMOS 카메라를 엽니다.
- 수직 및 수평 위치 단계 표시 구슬 이미지의 중앙에 표시 될 때까지 고분자에 평행 하 게 배치를 조정 합니다.
- 보기의 필드는 기판, 구슬, 그리고 측정 디스크의 아래쪽의 상부 표면 포함 될 때까지 모듈 줌 렌즈를 조정 합니다.
- 구슬에 초점을 고분자에 수직으로 배치 가로 위치 단계를 조정 합니다.
- 카메라 매개 변수를 설정 하기 위한 대화 상자를 열고 30 fps로 프레임 속도 조정할.
- 모션의 발병에 대 한 중요 한 회전 속도 결정 합니다.
- 회전 속도 n, 제가 소프트웨어를 사용 하 여 두 번째 당 0.00025 혁명의 작은 단위로 초당 0.05 혁명에 0.02에서 선형으로 증가.
- 측정 창에서 컨트롤 형식에 대 한 셀을 두 번 클릭 하 고 초당 0.05 혁명 0.02에서 속도의 범위를 편집 합니다.
- 시간 설정을 두 번 클릭 하 고 입력 측정 수 점, 60, 및 각 측정의 기간 5 s.
- 시간의 기능으로 회전 속도 나타내는 테이블을 설정 합니다.
- 상단과 측면 카메라에서 라이브 비디오를 엽니다. 이미징 소프트웨어를 사용 하 여 카메라에서 비디오 시퀀스를 녹음을 시작 합니다.
- 제가 소프트웨어를 사용 하 여 측정을 시작 합니다.
참고: 큰 단계 크기는 예비 실험 것이 좋습니다 단계 1.3.1.1 전에 대략 초기 모션 일어날 속도 범위를 견적 하기 위하여. 선회 축 및 100 Mpa의 실리콘 오일을 사용 하 여에서 21 m m의 거리에서 예를 들어, 유리 구슬 회전 속도의 초당 약 0.035 혁명에서 이동 합니다. 따라서, 초당 0.05 혁명에 이르기까지 0.02 실험에 대 한 적절 한 것 같다. - 상단 또는 측면 카메라에서 라이브 비디오 신중 하 게 봐 고 비드 평형 위치에서 전치 하는 때 측정을 중지 합니다. 속도는 구슬 이웃 평형 위치는 separatrix 십자가 note 유명한 회전 속도를 nC중요 한 회전 속도를 나타냅니다. 비디오 시퀀스를 중지 합니다.
주: 단계 크기는 충분히 작은 구슬 인접 한의 처음 위치에서 이동 해야 하는 시간 간격 동안 속도의 증가 중요 한 값의 1% 이상 포함 하지 않는 확인 하십시오. - 그것의 원래 위치로 다시 비드를 놓습니다. 이 구슬 물체가 한 위치를 다시 때까지 회전 접시를 수동으로 이동 하 여 수행할 수 있습니다. 5 번 지적 의미 중요 한 속도 표준 편차는 실험을 반복 합니다.
- 기판의 센터에 2 인접 한 위치에서 다른 표시 된 비드와 1.3.1 1.3.5 단계 반복 합니다.
- 회전 속도 n, 제가 소프트웨어를 사용 하 여 두 번째 당 0.00025 혁명의 작은 단위로 초당 0.05 혁명에 0.02에서 선형으로 증가.
- 데이터를 분석.
- 모션의 모드를 결정: 이전 기록 위에서 Agudo 외. 201739에 설명 된 대로 알고리즘 측면에서 이미지의 순서를 분석.
- 중요 한 방패와 전단 레이놀즈 수를 결정 합니다.
- 다음 방정식40 에서 중요 한 방어막 번호를 가져올
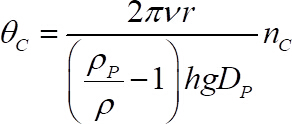 (1)
어디 단계 1.3.4에서 가져온 되었습니다
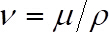 동 점도
 및
 은 각각, 입자 및 액체 밀도
 중력 가속도 고
 의 모든 모바일 비드 직경 알려진 그들에 게 는입니다.
 측정 플레이트, 즉 기판 분야의 정상에서 거리로 정의 된 간격 폭은 2mm와 r 은 선회 축, 즉 에서 입자의 반지름 거리 21 m m.
- 전단 레이놀즈 번호를 얻는, 다시 * 다음 방정식에서 전단 속도에 따라:
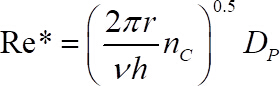 (2)
- 다음 방정식40 에서 중요 한 방어막 번호를 가져올
- 1.4.2 다른 일반 기판을 사용 하 여 1.1.3에서 절차를 반복 합니다.
- 다른 구슬 밀도 다른 유체 점도 사용 하 여 다시 * 1 기 흐름 조건에서의 광범위 한 범위를 커버 하기 위하여.
2. 초기 입자 모션 Hydraulically 과도 하 고 거친 사나운 정권에서.
참고: 측정 오픈 제트 테스트 섹션 사용자 지정된 저속 풍 동에서 실시 하는 괴팅겐 유형.
- 이미징 시스템을 준비.
- 이차 기판 테스트 섹션 중간 수정.
- 장소는 5mm 알 루미나 비드 이전 원하는 초기 위치 (110 mm 첨단 및 측 지에서 95 m m)에 표시 됩니다.
- 컴퓨터에 매크로 렌즈를 결합 하는 고속 카메라를 연결 하 고 켭니다. 대상 구슬 이미지에서 분명 하다 때까지 매크로 렌즈를 조정 합니다.
- 컴퓨터에 이미징 소프트웨어를 시작 합니다. "라이브 카메라"를 활성화 하 고 1000 fps에 "샘플 속도"를 설정.
- LED 광원에 스위치와 강도 뿐만 아니라 입자와 그것의 부호의 명확한 이미지를 달성 하기 위해 카메라의 초점을 조정.
참고: 비드 반지름의 약 75%의 거리에서 배치 또는 회전의 축에서 더 큰 상표 중 하나 인지 확인 (참조 그림 3(a) 참조).
- 모션의 발병에 대 한 중요 한 팬 속도 결정합니다.
- 중요 한 값 (약 5 m m 알 루미나 구슬에 대 한 1400 rpm) 아래 팬 속도 설정 합니다.
- 이미징 소프트웨어에 방 아 쇠를 눌러 녹음을 시작 합니다.
- 모든 10 단계 약 4 ~ 6 rpm의 속도 증가 s 초기 모션 발생할 때까지.
- 참고는 초기 동작에서 중요 한 속도 값 발생 하 고 비디오 시퀀스를 중지 합니다.
- 같은 초기 위치에 새로운 표시 된 비드를 놓고 10 번 2.2.4에 2.2.1에서 절차를 반복 합니다. 각 측정에 대 한 중요 한 속도 note
- 각각 2.2.5 같은 거리에 첨단에서 하지만 65과 125 m m 쪽 가장자리에서 2.2.1에서 절차를 반복 합니다. 각 측정에 대 한 중요 한 속도 note
- 파고계 (CTA) 선법 일정 온도 준비.
- 00.00 CTA 제어 기능에 의해 서와 10 년간 저항 설정. 주 전원에 스위치와 워밍업에 약 15-20 분을 기다립니다.
- 단락 프로브를 연결 하 고 저항 측정 CTA 제어 기능 전환. 바늘은 빨간색 표시에 배치 될 때까지 0 옴을 조정 하 고 대기 모드를 제어 기능을 다시 전환.
- 미니어처 hot-wire 프로브에 의해 단락 프로브를 교체 합니다. 저항 측정에 CTA 제어 기능을 전환 합니다. 바늘은 빨간색 표시에 배치 될 때까지 저항 스위치를 조정 합니다.
참고: 측정 된 저항 소형 프로브의 찬 저항에 해당합니다. 측정 된 값 (3.32 Ω) 제조업체가 제공 하는 값과 일치 하 여 이어야 한다. - 하 서 고 약 65%의 과열 비율을 달성 하기 위해 5.5 Ω 저항 10 조정 CTA 기능을 전환 합니다.
- 말은 중요 한 속도 (2.2.4 단계)에서 CTA의 주파수 응답을 측정 합니다.
- 팬에 전환 하 고 중요 한 값, 약 1400 rpm으로 팬의 회전 속도 설정 합니다. 오실로스코프에 전환 합니다.
- CTA의 구형 파 발생기를 켠다.
- 오실로스코프 소프트웨어는 컴퓨터를 시작 하 고 데이터 기록 수 있도록 CSV 모듈을 엽니다. 채널 (CH1)를 선택 하 고 저장 기록 데이터 즉, 시간 및 전압, 원하는 파일 이름. 측정 완료 (약 3 분) 때까지 기다립니다.
참고: 컷오프 주파수를 전압-3db의 단계로 떨어졌다 응답 시간에서 계산 됩니다 (참조 그림 4(a)). - 구형 파 발생기를 전환 하 고 대기로 CTA 함수를 설정 합니다.
- CTA 보정
- CTA 기능 동작을 전환 합니다. 무료 스트림 지 대에 위치 하 고 있습니다 있도록 프로브 접시에서 충분 한 높이 조정 됩니다 확인 하십시오.
- 200 rpm 팬 회전 속도 설정 합니다. 임 펠 러 풍속 계를 사용 하 여 자유 흐름 영역에서 streamwise 속도 측정 하 고 오실로스코프에 전압을 읽고.
- 약 1450 rpm (총 26 읽기)까지 50 rpm의 고정된 증가와 다른 회전 속도 위한 단계를 2.4.2를 반복 합니다.
- Rpm 측정된 무료 스트림 streamwise 속도 사이의 상관 관계를 설정
 . 구하는 중요 한 속도,
 , 단계 2.2.5 2.2.6에서에서 수행 하는 측정의 각 중요 한 회전 속도에 해당. 말은 중요 한 무료 스트림 속도 계산
 및 측정의 표준 편차.
- 속도 3도 다항식 적합에 따라 전압 간의 상관 관계를 설정:
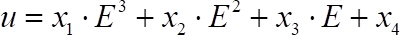 (3)
여기, streamwise 속도 m/s, 측정 는 볼트 (V)에서 측정 전압 및
 맞춤된 계수는. 속도 프로 파일 측정 전후 교정 곡선 그림 4(b) 에 표시 됩니다.
- 중요 한 조건에서 벽 정상 위치와 streamwise 속도 측정.
- 기판에서 표시 된 비드를 제거 합니다.
- 뜨거운 와이어 프로브는 원하는 초기 위치 (110 mm 첨단 및 측 지에서 95 m m)에 배치 될 때까지 가로 위치 단계의 수동 핸들을 조정 합니다.
- 수직의 수동 핸들을 신중 하 게 조정 기판 표면에 최대한 가까이 프로브로 배치 될 때까지 단계를 위치. 매크로 렌즈를 결합 하는 카메라를 통해 와이어 기판 표면에는 영향을 만지지 않습니다 보장 하기 위해 참조. 그 자리에 디지털 레벨 표시기에 0 값을 설정 합니다.
주의: 뜨거운 와이어 매우 민감한 이며 그것은 휴식 것 이다 표면 접촉 하는 경우. 보안의 위 함을 위해 우리는 기판 영역 상단 위에 0.05 m m의 거리에서 프로브를 배치 (참조 그림 1(e) 참조). 이 정규화 된 벽-일반 구성 요소를 나타냅니다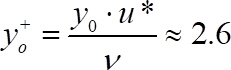 어디
 값을 측정 하는 시작 하는
 는 전단 속도 및
 공기 온도에서 동 점도. 시작 값은 아래
 는 점도 지배적인55.
- 팬 회전 속도는 초기 동작 발생 평균 회전 속도 설정 단계 2.2.4를 참조 하십시오. 무료 스트림 속도에 따라서 해당
 .
- 1 kSa 오실로스코프에 6000 샘플의 수와 샘플링 속도 조정 (총 6의 샘플링 시간 s). 채널 (CH1) 선택한 측정을 시작 합니다. 원하는 파일 이름 기록 데이터를 저장 합니다. 측정 완료 (약 3 분) 때까지 기다립니다.
- 최대 0.4 m m, 0.01 m m의 증가 의해 10 m m의 높이 0.1 m m의 증가 의해 조사의 벽-정상 위치를 증가. 이 속도 프로 파일 커브에 대 한 137 포인트의 총에 해당합니다. 각 높이 대 한 기록된 데이터를 저장 합니다.
- 데이터를 분석.
- 평균 streamwise 속도 각 벽 정상 위치에 대 한 난 류 강도 계산 합니다.
- 통계 수량을 평가 하는 자체 개발한 알고리즘을 실행 합니다. 스크립트를 열고 각 측정된 높이 대 한 교정 곡선 및 저장 된 데이터를 포함 하는 폴더를 선택 합니다.
참고: 스크립트 보정 곡선 식 3에서 맞는 계수를 먼저 계산 합니다. 각 높이 대 한 즉각적인 streamwise 속도 계산 여 식 3을 사용 하 고 상관 방법56여 정수 시간 규모를 계산 합니다. 그 후, 그것은 시간 평균을 계산
 및 루트 평방 속도,
 , 두 번 정수 시간 시간 평균 분석에 필요한 분리 된 샘플에 대 한.
- 치수 세로 위치를 플롯
 치수 streamwise 시간 평균 속도 대 한
 , 어디
 기판 분야입니다. 플롯 치수 루트 평방 속도 대 한
 . 그림 4 (c)-(d) 5 m m 알 루미나 구슬의 경우에 대 한 결과 보여 줍니다.
- 통계 수량을 평가 하는 자체 개발한 알고리즘을 실행 합니다. 스크립트를 열고 각 측정된 높이 대 한 교정 곡선 및 저장 된 데이터를 포함 하는 폴더를 선택 합니다.
- 실험 데이터에서 전단 속도 계산 합니다.
- 로그 속도 분포57 와 크기가 없는 시간 평균 속도 맞게
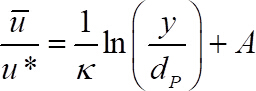 (5)
어디 전단 속도
 는 폰 Kármán 상수와
 전단 레이놀즈 번호26에 의존 하는 상수입니다. 그림 4(c) 실선은 시간 평균 속도에 로그 적합 이다.
참고:에서 실험 데이터에 맞게, 그것은 수 전단 속도 표시 에 의해 주어진 다: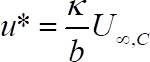 (6)
어디 는 로그 맞는 계수 및
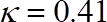 20.
점성 하위 우리의 실험에서 기판 분야의 상단 위에 남아 있다. 가장 엄격한 시나리오 식 5 Rotta20,58제시한 수정된 속도 법으로 대체 되어야 한다.
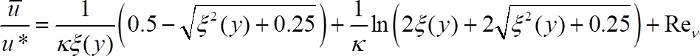 (7)
어디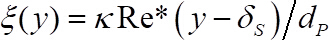 및
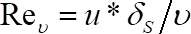 . 에 의해 대략 산출 될 수 있다 점성 레이어 두께
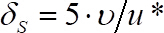 55.
알고리즘은 식 5를 식 7 실험 데이터의 적합에서 전단 속도 직접 계산합니다. 그림 4(c)에 파란색 기호 식 7에 따라 실험 데이터를 맞게를 나타냅니다.
다시 * 70, 모바일 구슬 지름과 식 5 또는 식 7에서 적합에 변이 포함 한다를 사용 하 여의 최대 5% 불확실성의 채택된 범위 내에서. 실선 및 그림 4(c)에 다시 * 약 87.5의 파란색 기호 비교 합니다.
- 로그 속도 분포57 와 크기가 없는 시간 평균 속도 맞게
- 모션의 모드를 결정: Agudo 외. 201739에 설명 된 대로 이전 알고리즘 측면에서 기록 하는 이미지의 순서를 분석.
- 중요 한 방패와 전단 레이놀즈 수를 결정 합니다.
- 다음 공식22 에서 중요 한 방어막 번호를 가져올
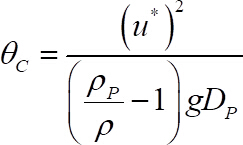 (8)
어디 단계 10.2에서 가져온 되었습니다 및  은 각각, 입자 및 액체 밀도, 의 중력 가속도 및 알려져 그들의 모든 모바일 구슬 지름입니다.
- 레이놀즈 입자를 얻을 수, 다시 * 다음 방정식에서:
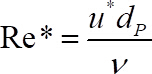 (9)
- 벽-일반 좌표의 기능으로 속도 프로 파일을 측정 하기 위한 절차를 반복, 각각 2.5, 앞 가장자리에서 같은 거리에 있지만 65 및 125 m m 너비 방향으로 단계.
- 다른 구슬 크기와 일반 상토를 사용 하 여 2.6.4.3 2.1에서 절차를 반복 합니다.
- 다음 공식22 에서 중요 한 방어막 번호를 가져올
- 평균 streamwise 속도 각 벽 정상 위치에 대 한 난 류 강도 계산 합니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
결과
그림 1 (a) 들어온다 흐름도, 프로토콜의 섹션 1에서에서 중요 한 방패 수 하는 데 사용 하는 실험 설정의 스케치를 나타냅니다. 측정 된 값이 특정 응용 프로그램에 대 한 수정 된 회전 고분자에서 지휘 된다. 지름 70 mm의 투명 한 유리 접시 신중 하 게 25 m m 직경에서의 병렬 플레이트에 고정 되었다. 측정 시스템의 관성 측정 하기 전에 따라서 재조정 했다. 투명 한 벽으로 직경에서 176 m m의 사용자 지정 된 원형 컨테이너 동심는 고분자를 결합 했다. 세로 컷 앞 섹션에서 수행 되었다. 현미경 슬라이드는 이미지를 개선 하려면 앞 섹션을 신중 하 게 고정 되었다. 간격 설정 프로필 컨테이너의 존재 계정에 걸릴를 재조정 했다. 플레이트 속도 측정을 시작 하기 전에 비드 움직임을 피하기 위해 유체 인터페이스에 가까운 최소화 했다. 그 시스템에서 단일 비드 투명 한 격판덮개를 ...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
토론
우리는 앙금 침대 기하학의 기능으로 초기 입자 동작을 특성화에 대 한 두 가지 실험 방법을 제시. 그 목적을 위해 우리는 정기적으로 삼각형 또는 정방형 대칭 기하학 매개 변수는 단일 형상에 단순화 하는 방식에 따라 배열 하는 분야의 단층을 사용 합니다. 들어온다 흐름도, 우리는 이전 연구39,,4041에서 층 류 전단 흐름을 유도 하는 회전 rotameter를 사용 하 여 실험 방법 설명. 예비 실험 초기 모션 방사형 위치 또는 기판38의 업스트림 테두리에서 거리 같은 기판의 유한 크기 효과의 독립적 남아 있었다 보였다. 마찬가지로, 중요 한 방어막 번호 간격 내에서 상대 흐름 침수의 독립적인 발견
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
공개 사항
저자 공개할 게 없다
감사의 글
저자는 귀중 한 조언에 대 한 알 수 없는 심판을 Sukyung 최 Byeongwoo 코, Baekkyoung 신 공동 실험 설정에 대 한 감사. 이 작품은 2017 년에서 뇌 부산 21 프로젝트에 의해 지원 되었다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| MCR 302 회전식 유변계 | Anton Paar | 전단 층류 | |
| 측정 플레이트 PP25 | Anton Paar | 단 층류 | |
| 펠티에 시스템 P-PTD 200 | Anton Paar | 층류 | |
| 약 10 및 100 mPas의 점도를 가진 실리콘 오일 | Basildon 화학 물질 | ( | |
| ; m | The Technical Glass Company | 층류 조건을 | |
| Opto Zoom 70 Module 0.3x-2.2x | WEISS IMAGING AND SOLUTIONS GmbH | 레오미터의 비드 모션을 기록하기 위한 이미징 시스템 | |
| UI-1220SE CMOS 카메라 | IDS Imaging Development Systems GmbH | 레오미터에서 비드 모션을 기록하기 위한 이미징 시스템 | |
| 유변계의 비드 모션을 기록하기 위한 | Volpi USA | ||
| 팅겐 타입 | Tintschl BioEnergie und Strö mungstechnik AG | 난류 | |
| (2.00 ± 0.10) mm의 유리 구체 | Gloches 대한민국 | 난류 유동 조건을 | |
| (5.00 ± 0.25) mm의 알루미나 구체 | Gloches 대한민국 | 실험 | |
| CTA 풍속계 DISA 55M01 | Disa Elektronik A/S | 풍동의 | |
| Miniaure Wire Probe Type 55P15 | Dantec Dynamics | 풍동의 | |
| HMO2022 디지털 오실로스코프, 2 아날로그. Ch., 200MHz | Rohde & Schwarz | 에서의 유속 측정 | |
| Phantom Miro eX1 High-speed Camera | Vision Research IncVis | 풍동에서의 비드 모션을 기록하는 이미징 시스템 | |
| 풍동에서 비드 움직임을 기록하기 위한 이미징 시스템 |
참고문헌
- Groh, C., Wierschem, A., Aksel, N., Rehberg, I., Kruelle, C. A. Barchan dunes in two dimensions: Experimental tests for minimal models. Phys. Rev. E. 78, 021304(2008).
- Wierschem, A., Groh, C., Rehberg, I., Aksel, N., Kruelle, C. Ripple formation in weakly turbulent flow. Eur. Phys. J. E. 25, 213-221 (2008).
- Herrmann, H. Dune Formation in Traffic and Granular Flow. , Springer. Berlin. (2007).
- Stevanovic, V. D., et al. Analysis of transient ash pneumatic conveying over long distance and prediction of transport capacity. Powder Technol. 254, 281-290 (2014).
- Fan, F. -G., Soltani, M., Ahmadi, G., Hart, S. C. Flow-induced resuspension of rigid-link fibers from surfaces. Aerosol. Sci. Tech. 27, 97-115 (1997).
- Burdick, G., Berman, N., Beaudoin, S. Hydrodynamic particle removal from surfaces. Thin Solid Films. , 116-123 (2005).
- Chang, Y. Laboratory investigation of flume traction and transportation. Proceedings of the American Society of Civil Engineers. , 1701-1740 (1939).
- Paintal, A. A stochastic model of bed load transport. J. Hydraul. Res. 9, 527-554 (1971).
- Mantz, P. A. Incipient transport of fine grains and flakes by fluids-extended shield diagram. J. Hydr. Eng. Div.-Asce. 103, (1977).
- Yalin, M. S., Karahan, E. Inception of sediment transport. J. Hydr. Eng. Div.-Asce. 105, 1433(1979).
- Kuhnle, R. A. Incipient motion of sand-gravel sediment mixtures. J. Hydraul. Eng. 119, 1400-1415 (1993).
- Marsh, N. A., Western, A. W., Grayson, R. B. Comparison of methods for predicting incipient motion for sand beds. J. Hydraul. Eng. 130, 616-621 (2004).
- Vollmer, S., Kleinhans, M. G. Predicting incipient motion, including the effect of turbulent pressure fluctuations in the bed. Water Resour. Res. 43, (2007).
- Valyrakis, M., Diplas, P., Dancey, C. L., Greer, K., Celik, A. O. Role of instantaneous force magnitude and duration on particle entrainment. J. Geophys. Res.-Earth. 115, (2010).
- Dey, S., Ali, S. Z. Stochastic mechanics of loose boundary particle transport in turbulent flow. Phys. Fluids. 29, 055103(2017).
- Wiberg, P. L., Smith, J. D. Calculations of the critical shear stress for motion of uniform and heterogeneous sediments. Water Resour. Res. 23, 1471-1480 (1987).
- Ling, C. -H. Criteria for incipient motion of spherical sediment particles. J. Hydraul. Eng. 121, 472-478 (1995).
- Dey, S. Sediment threshold. Appl. Math. Model. 23, 399-417 (1999).
- Bravo, R., Ortiz, P., Pérez-Aparicio, J. Incipient sediment transport for non-cohesive landforms by the discrete element method (DEM). Appl. Math. Model. 38, 1326-1337 (2014).
- Ali, S. Z., Dey, S. Hydrodynamics of sediment threshold. Phys. Fluids. 28, 075103(2016).
- Yalin, M. S. Mechanics of sediment transport. , Pergamon Press. California. (1977).
- Graf, W. H., Sueska, L. Sediment transport in steep channels. Journal of Hydroscience and Hydraulic Engineering. 5, 233-255 (1987).
- Recking, A. An experimental study of grain sorting effects on bedload. , Lyon. Doctor in Sciences thesis, Institut National des Sciences Appliques de Lyon (2006).
- Roušar, L., Zachoval, Z., Julien, P. Incipient motion of coarse uniform gravel. J. Hydraul. Res. 54, 615-630 (2016).
- Miller, R. L., Byrne, R. J. The angle of repose for a single grain on a fixed rough bed. Sedimentology. 6, 303-314 (1966).
- Fenton, J., Abbott, J. Initial movement of grains on a stream bed: the effect of relative protrusion. Proceedings of the Royal Society of London A: Mathematical, Physical and Engineering Sciences. 352, 523-537 (1977).
- Kirchner, J. W., Dietrich, W. E., Iseya, F., Ikeda, H. The variability of critical shear stress, friction angle, and grain protrusion in water-worked sediments. Sedimentology. 37, 647-672 (1990).
- Armanini, A., Gregoretti, C. Incipient sediment motion at high slopes in uniform flow condition. Water Resour. Res. 41, (2005).
- Chin, C., Chiew, Y. Effect of bed surface structure on spherical particle stability. J. Waterw. Port Coast. 119, 231-242 (1993).
- Whitehouse, R., Hardisty, J. Experimental assessment of two theories for the effect of bedslope on the threshold of bedload transport. Mar. Geol. 79, 135-139 (1988).
- Buffington, J. M., Montgomery, D. R. A systematic analysis of eight decades of incipient motion studies, with special reference to gravel-bedded rivers. Water Resour. Res. 33, 1993-2029 (1997).
- Charru, F., Mouilleron, H., Eiff, O. Erosion and deposition of particles on a bed sheared by a viscous flow. J. Fluid Mech. 519, 55-80 (2004).
- Loiseleux, T., Gondret, P., Rabaud, M., Doppler, D. Onset of erosion and avalanche for an inclined granular bed sheared by a continuous laminar flow. Phys. Fluids. 17, 103304(2005).
- Charru, F., Larrieu, E., Dupont, J. -B., Zenit, R. Motion of a particle near a rough wall in a viscous shear flow. J. Fluid Mech. 570, 431-453 (2007).
- Ouriemi, M., Aussillous, P., Medale, M., Peysson, Y., Guazzelli, É Determination of the critical Shields number for particle erosion in laminar flow. Phys. Fluids. 19, 061706(2007).
- Lobkovsky, A. E., Orpe, A. V., Molloy, R., Kudrolli, A., Rothman, D. H. Erosion of a granular bed driven by laminar fluid flow. J. Fluid Mech. 605, 47-58 (2008).
- Martino, R., Paterson, A., Piva, M. Onset of motion of a partly hidden cylinder in a laminar shear flow. Phys. Rev. E. 79, 036315(2009).
- Agudo, J., Wierschem, A. Incipient motion of a single particle on regular substrates in laminar shear flow. Phys. Fluids. 24, 093302(2012).
- Agudo, J., et al. Detection of particle motion using image processing with particular emphasis on rolling motion. Rev. Sci. Instrum. 88, 051805(2017).
- Agudo, J., et al. Shear-induced incipient motion of a single sphere on uniform substrates at low particle Reynolds numbers. J. Fluid Mech. 825, 284-314 (2017).
- Agudo, J., Dasilva, S., Wierschem, A. How do neighbors affect incipient particle motion in laminar shear flow? Phys. Fluids. 26, 053303(2014).
- Seizilles, G., Lajeunesse, E., Devauchelle, O., Bak, M. Cross-stream diffusion in bedload transport. Phys. Fluids. 26, 013302(2014).
- Seizilles, G., Devauchelle, O., Lajeunesse, E., Métivier, F. Width of laminar laboratory rivers. Phys. Rev. E. 87, 052204(2013).
- Hong, A., Tao, M., Kudrolli, A. Onset of erosion of a granular bed in a channel driven by fluid flow. Phys. Fluids. 27, 013301(2015).
- Derksen, J., Larsen, R. Drag and lift forces on random assemblies of wall-attached spheres in low-Reynolds-number shear flow. J. Fluid Mech. 673, 548-573 (2011).
- Happel, J., Brenner, H. Low Reynolds Number Hydrodynamics: With Special Applications to Particulate Media. , Martinuis Nijhoff. The Hague. (1983).
- Lajeunesse, E., et al. Fluvial and submarine morphodynamics of laminar and near-laminar flows: A synthesis. Sedimentology. 57, 1-26 (2010).
- Aussillous, P., Chauchat, J., Pailha, M., Médale, M., Guazzelli, É Investigation of the mobile granular layer in bedload transport by laminar shearing flows. J. Fluid Mech. 736, 594-615 (2013).
- Thompson, J. A., Bau, H. H. Microfluidic, bead-based assay: Theory and experiments. J. Chromatogr. B. 878, 228-236 (2010).
- Sawetzki, T., Rahmouni, S., Bechinger, C., Marr, D. W. In situ assembly of linked geometrically coupled microdevices. Proceedings of the National Academy of Sciences. 105, 20141-20145 (2008).
- Amini, H., Sollier, E., Weaver, W. M., Di Carlo, D. Intrinsic particle-induced lateral transport in microchannels. Proceedings of the National Academy of Sciences. 109, 11593-11598 (2012).
- Soepyan, F. B., et al. Threshold velocity to initiate particle motion in horizontal and near-horizontal conduits. Powder Technol. 292, 272-289 (2016).
- Deskos, G., Diplas, P. Incipient motion of a non-cohesive particle under Stokes flow conditions. International Journal of Multiphase Flow. , (2017).
- Julien, P. Y. Erosion and sedimentation. , Cambridge University Press. Cambridge. (2010).
- Jimenez, J. Turbulent flows over rough walls. Annu. Rev. Fluid Mech. 36, 173-196 (2004).
- O’neill, P., Nicolaides, D., Honnery, D., Soria, J. 15th Australasian Fluid Mechanics Conference. , The University of Sydney. 1-4 (2006).
- Schlichting, H. Boundary-Layer Theory. , McGraw-Hill. New York. (1979).
- Rotta, J. Das in wandnähe gültige Geschwindigkeitsgesetz turbulenter Strömungen. Arch. Appl. Mech. 18, 277-280 (1950).
- Schlichting, H., Gersten, K., Krause, E., Oertel, H. Boundary-layer theory. 7, Springer. (1955).
- Bruun, H. H. Hot-wire anemometry-principles and signal analysis. , Oxford: University Express. Oxford. (1995).
- Fan, D., Cheng, X., Wong, C. W., Li, J. -D. Optimization and Determination of the Frequency Response of Constant-Temperature Hot-Wire Anemometers. AIAA J. , 1-7 (2017).
- Valyrakis, M., Diplas, P., Dancey, C. L. Entrainment of coarse particles in turbulent flows: An energy approach. J. Geophys. Res.-Earth. 118, 42-53 (2013).
- Valyrakis, M., Diplas, P., Dancey, C. L. Entrainment of coarse grains in turbulent flows: An extreme value theory approach. Water Resour. Res. 47, (2011).
- Dey, S., Das, R., Gaudio, R., Bose, S. Turbulence in mobile-bed streams. Acta Geophys. 60, 1547-1588 (2012).
- Wu, F. -C., Chou, Y. -J. Rolling and lifting probabilities for sediment entrainment. J. Hydraul. Res. 129, 110-119 (2003).
- Leighton, D., Acrivos, A. The lift on a small sphere touching a plane in the presence of a simple shear flow. Z. Angew. Math. Phys. 36, 174-178 (1985).
- Tuyen, N. B., Cheng, N. -S. A single-camera technique for simultaneous measurement of large solid particles transported in rapid shallow channel flows. Exp. Fluids. 53, 1269-1287 (2012).
- Gollin, D., Bowman, E., Shepley, P. Methods for the physical measurement of collisional particle flows. IOP Conference Series: Earth and Environmental Science. 26, 012017(2015).
- Amon, A., et al. Focus on Imaging Methods in Granular Physics. Rev. Sci. Instrum. 88, (2017).
- Mouilleron, H., Charru, F., Eiff, O. Inside the moving layer of a sheared granular bed. J. Fluid Mech. 628, 229-239 (2009).
- Diplas, P., et al. The role of impulse on the initiation of particle movement under turbulent flow conditions. Science. 322, 717-720 (2008).
- Coleman, N. L. A theoretical and experimental study of drag and lift forces acting on a sphere resting on a hypothetical streambed. International Association for Hydraulic Research, 12th Congress, proceedings. 3, 185-192 (1967).
- El-Gabry, L. A., Thurman, D. R., Poinsatte, P. E. Procedure for determining turbulence length scales using hotwire anemometry. , NASA Technical Reports NASA/TM-2014-218403 (2014).
- Roach, P. The generation of nearly isotropic turbulence by means of grids. Int. J. Heat Fluid Fl. 8, 82-92 (1987).
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
재인쇄 및 허가
