로봇 측측 췌장제주절제술(RLPJ)은 고통스럽고, 모르핀 의존성, 만성 췌장염 및 확장된 주 췌장 덕트를 가진 환자에서 사용될 수 있다. 우리는 위십이지장 동맥의 transection을 포함하는 RLPJ를 위한 표준화되고 재현 가능한 기술을 기술합니다.
방법 논문
만성 췌장염에 대한 로봇 측면 췌장 췌장 절제술
* These authors contributed equally
이 논문에서
요약
초록
측면 췌장 제주 절제술 (LPJ)는 고통스러운, 모르핀 의존성, 만성 췌장염 (CP)을 가진 환자에서 좋은 수술 후 결과를 보여주었습니다. 로봇 과 복강경 췌장 수술의 최근 상승은 기능 적 회복에 시간을 단축 등의 혜택을 발견했다. 몇몇 연구 결과는 로봇 LPJ의 타당성, 기술 및 결과에, 특히 위두오성 동맥의 transection를 포함하여 보고되었습니다. 본 연구는 확장된 주요 췌장 덕트를 가진 고통스러운 만성 췌장염을 가진 환자에 있는 로봇 LPJ를 위한 주요 단계를 기술합니다. 환자는 로봇 LPJ를 시행했습니다. LPJ 단합은 세로 좌우 방식으로 실행 봉합기 기술을 사용하여 수행됩니다. 일상적으로, 위십이지장 동맥은 주요 췌장 덕트의 전체 길이를 배수하기 위하여 전환됩니다. 환자는 프랑스어 위치에 있습니다. 7대의 트로카(로봇 4대, 복강경 조수 2대, 간리원1대)가 배치됩니다. 로봇 시스템의 도킹 후, omental bursa가 열리고, 오른쪽 위피플로우성 동맥과 정맥은 췌장의 낮은 경계에 있는 그들의 기지에 결찰됩니다. 수술 중 초음파 검사는 위듀오디날 동맥이 주요 췌장에서 두개골과 결찰을 모두 합치시킨 후 전체 길이동안 열리는 확장된 주요 췌장 덕트의 궤적을 결정하기 위해 수행됩니다. 덕트. 루 사지가 만들어지고, 측면 PJ는 여러 3-0 가시 봉합사를 사용하여 유행한다. 스테이플 제주노-제주스절제술은 췌장 항아로부터 충분한 거리에서 생성되며, 50cm 봉합사의 도움을 받았습니다. 로봇 LPJ에 대한 기술 기술은 치료 불응성 CP 및 확장 된 주요 췌장 덕트를 가진 환자를위한 복잡하지만 실현 가능한 작업입니다. 복잡성으로 인해 CP 수술에 대한 광범위한 경험이있는 대량 센터에서구현하면 결과가 향상 될 수 있습니다.
서론
수술은 고통스러운 만성 췌장염을가진 선택된 환자에서 매우 효과적이다1,2,3. 만성 췌장염에 대한 외과 적 개입 (CP) 높은 수술 후 위험을 운반4. 그러나, 선택된 환자에서 그것은 유일한 유효한 처리일지도 모릅니다, 특히 의학 치료에 반응하지 않는 고통스러운 CP를 위해5,6. 고통 및 손상한 삶의 질은 CP3,7에의해 영향을 받은 환자에 있는 수술을 위한 일반적인 표시입니다. 췌장 침범의 확장과 질병의 위치는 최상의 수술 전략을 평가하는 데 필요한 주요 수술 전 매개 변수입니다. 절제 및 압축 절제 기술 모두이 조건의 치료에 성공한 것으로입증되었습니다 8. 압축 성 기법은 췌장 자충을 보존 할 수 있기 때문에 바람직하므로 수술 후 내분비 및 외분비 부족의 위험을 낮춥힙9. 경도 췌장 제주 절제술은 Puestow와 Gilesby10에 의해 1958년에 기술된 주먹이었고, 요즘 CP11을치료하는 가장 일반적인 외과 기술 중 하나입니다.
최고의 외과 기술 및 외과 접근의 논쟁, 즉, 열기 또는 최소 침습, 해결되지 않습니다. 문학에서 몇 보고 된 시리즈에서, 복강경 LPJ는 수술 후 통증과 병원 체류 기간에 관한 장점을 보여줍니다9. 또한 로봇 수술은 향상된 광학(3차원 비전)과 관절형 기기의 자유도 확장으로 최소 침습 적 접근법을 보강합니다. 이것은 췌장 출혈과수술5, 7,9,12,13의재건 단계에 대한 봉합 중에 매우 정확한 움직임을 허용합니다.
여기에서, 우리는 위두오 동맥의 transection를 관련시키는 LPJ의 우리의 로봇 기술을 기술합니다. 환자는 CP (주로 지속적인 통증)와 관련된 증상에 기초하여 선택되며, 적어도 5 mm의 수술 전 이미징에서 주요 췌장 덕트 (MPD)의 팽창. 대조 강화 된 컴퓨터 단층 촬영 (CT) 검사는 진단을 확인하고 신 생물 질환, 말단 담즙 덕트 협착, 활성 급성 췌장염의 존재 (췌장 자현 질감의 peripancreatic 유체 및 변경)의 존재를 배제하고 MPD 팽창의 팽창 및 확장을 측정하기 위해 수득됩니다. 이러한 고려 후, 환자가 로봇 LPJ에 적합하다고 판단되는 경우, 수술 전 마취 평가14,15를예약한다.
45 세 남성은 무거운 알코올 소비의 에피소드에 기초하여 3 년 동안 보수적 인 (통증) 관리에 내화 CP 비 반응제시. 환자는 수술 전에 흡연 (60 팩 년)과 음주를 중단하고 내시경 치료를 받았다 (10 Fr, 7 cm 스텐트는 MPD에 위치했다). 수술 전 빌리루빈- 및 리파아제 수준은 정상 범위에 있었다. 췌장 내분비와 외분비 부족이 없었다. 수술 전 CT 스캔은 췌장의 몸과 꼬리에 팽창된 MPD를 나타내었습니다(그림1).
프로토콜
본 프로토콜은 암스테르담 UMC의 윤리 지침을 따릅니다.
1. 수술 설정 및 트로카 배치
- 가열 장치와 프랑스어 위치에 환자를 배치, 오른쪽 팔에 자리 잡고 약간 낮게 짧은 곡물 매트리스에 누워, 왼쪽 팔은 90 °로 납치.
- 모든 안전 절차 (후드, 멸균 장갑 및 멸균 스크럽)가 확인 되면 멸균 박람회를 만듭니다. 로봇 콘솔에서 첫 번째 외과 의사와 환자의 다리 사이에 테이블 측 외과 의사가 있습니다. 7포트 기술을 사용하여 절차를 수행합니다.
- 왼쪽 히포콘드리소에 베레스 바늘을 놓고 폐렴을 만든 다음 그림 2(로봇 4개, 복강경 조수 2개, 간 뱀 리트랙터용 트로카 1개)에 표시된 대로 7개의 트로카를 배치합니다.
참고: 각 작동 단계 동안 계측기(재료표)의순서는 표 1에표시됩니다. - 로봇을 환자 옆에 놓고 팔을 이전에 배치한 트로카에 도킹합니다.
- 직선 바늘을 사용하여 경피 봉합사를 사용하여 굴절 인대를 환기.
2. 외과 기술
- 위장의 동원
- 테이블 측 외과 의사에 의해 밀봉 장치를 사용하여 위피 플로우 혈관에서 큰 2cm 말단을 엽니 다.
- 뱀 리트랙터를 사용하여 위장과 왼쪽 간을 통풍구와 두개골로 후퇴시십시오. 췌장과 위 및 십이지장 사이의 유착을 해부하여 췌장의 전방 표면을 노출시십시오.
- 췌장의 하부 경계에서 오른쪽 위피플로우성 정맥과 동맥을 식별하고 혈관 카트리지를 사용하여 밀봉 장치, 클립 또는 엔도 스테이플러를 사용하여 이를 트랜스플로합니다.
- 췌장의 초음파
참고 : 이제 전체 췌장이 노출 될 수 있습니다.- MPD를 찾기 위해 수술 중 초음파를 수행합니다.
참고 : 초음파는 로봇 콘솔에 통합되어 있으며, 울타리가 있는 로봇 그네버를 위한 잡기 지점을 제어합니다.
- MPD를 찾기 위해 수술 중 초음파를 수행합니다.
- MPD 열기, 위액십이지장 동맥 결찰
- MPD의 궤적을 결정하고 로봇 단극 성 다이아헤르미아 후크로 췌장을 엽니다. 해부 중에 MPD의 등쪽 표면에 소작 손상을 방지하는 덕트에 5-7 Fr, 10cm 스텐트를 삽입합니다.
- 췌장 목 이나 신체에서 췌 장 덕트 절개를 시작; 그런 다음 덕트를 따라 췌장 꼬리쪽으로 향합니다.
- 위두오 동맥을 교차포함 췌장 머리로 췌장 몸에서 진행하여 마무리. 바늘로 췌장 덕트 바로 아래와 위 양면에 위두측이체 동맥을 노출하고 리게이트하고 이후에 전이합니다.
- 루 사지의 식별
참고: 작은 창자를 당겨 루 사지를 식별합니다.- 트이츠의 인대를 식별하고 중간 중조 혈관의 왼쪽 (환자)에 avascular 평면에서 메조콜론을 엽니 다.
- Treitz 인대에서 약 30cm, 내도 스테이플러를 사용하여 제주를 나눕니다. 유지되는 긴 봉합사를 사용하여 근위 쪽 끝을 표시합니다. 결함을 통해 루 사지를 통과하고 MPD에 가까운 위치에 배치합니다. 대장의 스테이플 엔드/그루터기를 비장 의 실조로 향하게 합니다.
- 췌장 항문과 측면 제주노토절제술 부위 사이의 거리를 50cm의 거리를 측정한 후 단일 봉합사에 의해 미래의 측면 제주노-제주절제술 부위를 표시한다.
- 췌장 제주 절제술 해부학
참고 : 루 사지는 단극 일렉트로 카우터리로 열립니다.- 첫째, 내측 끝에 도달 할 때까지 단일 행 실행 봉합사와 해부학 ('열등한 테두리')의 꼬리 부분을 완료 한 다음 새로운 실행 봉합사와 같은 방식으로 전방 또는 두개골 벽을 완료합니다.
참고 : 두 층은 3-0 가시 봉합사 (9'' 23cm, V-20, 1/2 원 26mm 바늘)를 사용하여 만들어집니다. - 누설에 대한 측면 췌장 제주 절제술을 검사합니다.
참고 : monofilament 5-0 봉합사 (5''13cm, RB, 1/2 원 17-26mm 바늘)가있는 단일 스티치가 의심되는 벽 결함 위에 배치 할 수 있습니다. 하나의 가시 봉합사가 충분하지 않은 경우, 첫 번째 봉합사에 묶일 수있는 초를 사용하십시오.
- 첫째, 내측 끝에 도달 할 때까지 단일 행 실행 봉합사와 해부학 ('열등한 테두리')의 꼬리 부분을 완료 한 다음 새로운 실행 봉합사와 같은 방식으로 전방 또는 두개골 벽을 완료합니다.
- 제주노제주스절제술
- 췌장 문합과 이 해부학 부위 사이에 60cm를 측정하여 좌우 측면, 동위 원반위내성 제주노토미 해부학을 돕습니다.
- 두 작은 창자 루프를 정렬하고 각 루프에서 단극 성 전기 캐터리와 장내를 수행합니다.
- 그런 다음 엔도 스테이플러를 사용하여 해부학을 만듭니다. 3-0 가시 봉합사 (9'' 23cm, V-20, 1/2 22-26mm 바늘)를 사용하여 나머지 개구부를 닫습니다.
- 드레인 배치
- 전방 겨드릭스 라인에서 오른쪽 트로카 개구부를 통해 LPJ 사이트 옆에 하나의 관 배수구를 놓고 외부 복벽에 하나의 스티치로 고정합니다.
결과
대표적인 결과는 표 2에나와 있다. 수술 시간은 200 mL추정 수술 중 혈액 손실로 388 분이었다. 수술 후 과정은 복잡하지 않았기 때문에 수술 후 췌장 누공 (POPF)이 발견되지 않았습니다. 수술 후 3에서 측정된 배수액 아밀라아제 수준은 낮았고 그날 배수구를 제거했습니다. 환자는 다음날 퇴원했습니다. 병리학 평가는 악성이 없는 CP의 수술 전 진단을 확인했습니다.
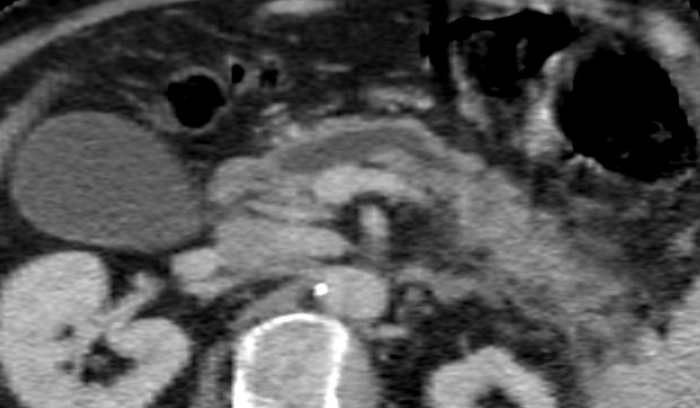
그림 1: CT 스캔에 주요 췌장 덕트의 모양. 주요 췌장 덕트의 직경 : 8.4 mm. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.

그림 2: 트로카 배치. R1: 오른쪽 전방 차축 선에 배치; R2: 오른쪽 중간 쇄골 라인에 배치; R3: 중간선에 배치되거나 바로 오른쪽에 배치됩니다. R4: 왼쪽 중간 쇄골 라인에 배치됩니다. L1: R2 및 R3로부터 8cm의 거리에 위치; L2: R3 및 R4로부터 8cm의 거리에 배치; 화살표: 왼쪽 전방 차축 선에 배치 된 위 리트랙터. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
| 사용되는 계측기 | |||||||
| 로봇 | 복 강경 | ||||||
| (콘솔 외과 의사) | (테이블 측 외과 의사) | ||||||
| 작동 단계 | 지배적인 | 비 지배적 | 3rd 팔 | ℓ | R | ||
| 2.1. 위장 동원 | 영구 소작 후크 | 페스티드 양극성 집게 | 프로그랩 집게 또는 카디어 집게 | 밀봉 장치, 흡입, 곡선 가위, 클립 어플리어 | |||
| 2.2. 미국 췌장 | 영구 소작 후크 | 페스티드 양극성 집게 | 프로그랩 집게 또는 카디어 집게 | 흡입, 내도 에코 장치 | |||
| 2.3. 췌장 열기 | 영구 소작 후크 | 페스티드 양극성 집게 | 프로그랩 집게 또는 카디어 집게 | 밀봉 장치, 흡입, 곡선 가위, 클립 어플리어 | |||
| 2.4. 루 사지 | 프로그랩 집게 또는 카디어 집게 | 페스티드 양극성 집게 | - | 밀봉 장치, 스테이플러 | 흡입 | ||
| 2.5. LPJ | 대형 니들 드라이버 | 카디어 집게 | 프로그랩 집게 | 페스티드 그랩, 흡입, 클립-어플리어, 곡선 가위 | |||
| 2.6. JJ | 해부학 사이트 위치 지정 | 프로그랩 집게 | 카디어 집게 | 페스티드 양극성 집게 | 페네스티드 그네 | ||
| 스테이플러용 장토토미 | 영구 소작 후크 | 카디어 집게 | 페스티드 양극성 집게 | 페네스티드 그네 | |||
| 스테이플링 | 프로그랩 집게 | 카디어 집게 | 페스티드 양극성 집게 | 스테이플러 | 페네스티드 그네 | ||
| 장내 폐쇄 | 대형 니들 드라이버 | 카디어 집게 | 프로그랩 집게 | 페스티드 그랩, 흡입, 클립-어플리어, 곡선 가위 | |||
| 해부학 사이트 위치 지정 | 프로그랩 집게 | 카디어 집게 | 페스티드 양극성 집게 | 페네스티드 그네 | 프로그랩 집게 | ||
| 장간막에 루 루프 고정 | 대형 니들 드라이버 | 카디어 집게 | 프로그랩 집게 | 경피, 구체, 흡입 | 대형 니들 드라이버 | ||
| 클립 -applier, 곡선 가위 | |||||||
| 계측기 암의 구성은3rd 암이 로봇(콘솔) 외과 의사가 제어하는 가장 측면 포트에 있도록 하는 것입니다. | |||||||
표 1: 각 수술 단계 동안 계측기의 시퀀스.
| 변수 | 결과 |
| 수술 중 | |
| 작동 시간(최소) | 388 |
| 해부 (최소) | 161 |
| 재건 (최소) | 113 |
| 추정된 수술 중 혈액 손실 (mL) | 200 |
| 수술 | |
| 클라비앙/딘도 합병증 등급 | 0 |
| 드레인 제거, 수술 후 일 | 3 |
| 수술 후 입원, 일 | 4 |
| 병리학 적 진단 | 악성 이없는 만성 췌장염 |
| 작동 시간은 1.3-2.7.1단계로 구성되며, 해부는 2.1-2.4.2단계로 구성되며, 재건은 2.5-2.6.3단계로 구성된다. | |
표 2: 수술의 대표적인 결과.
토론
로봇 LPJ는 고통스러운 만성 췌장염및 확장된 MPD를 가진 선택된 환자에서 사용될 수 있습니다. 로봇 LPJ는 최소 침습 접근법의 장점과 개수술을 통해 알려진 손목 관절의 자유를 결합합니다. 일반적으로 최소 침습적 접근법은 수술 후 회복, 수술 후 통증 이 낮으며 입원 기간이 짧아9,16,17,18을제공합니다. 로봇 접근법은 표준 복강경 접근법에 비해 이점이 있습니다. 첫째, 3 차원, 고화질 이미징으로 인해 향상된 시력은 해부 및 재건 단계5,13,19동안 외과 의사를위한 해부학 적 구조를 더 잘 시각화 할 수 있습니다. 둘째, 손목 관절로 증강 된 바늘 드라이버는 MPD를 여는 동안 출혈을 제어하기 위해 쉽게 봉합 할 수 있습니다. 셋째, MPD의 개방은 복강경 계측기의 방향에 의해 제한되지 않습니다, 단극 디아테미아는 관절을 손목이 있기 때문에.
Khan et al.8에의해 관찰된 바와 같이, 수술 중 초음파는 MPD를 식별하는 유용한 도구입니다. 도플러 색상을 추가하면 초음파는 위십이지장 동맥의 궤적을 식별하는 데 매우 유용할 수 있습니다. 긴 봉합사를 사용하여 Roux 루프의 길이를 측정하는 것이 중요합니다. 로봇 뷰를 사용하여 창자 루프의 길이를 결정하는 것은 특히 어려울 수 있습니다. 이것은 짧은 Roux 루프의 경우에 창자 내용의 역류의 리스크를 가진 췌장 누공의 경우에 관련있을 수 있습니다.
로봇 절차는 개방형 접근 법13보다길고 비용이 많이 들고 더 까다로운 절차입니다. 또한,이 기술의 사용은 촉각 피드백이 부족하기 때문에 특히, 개방 및 복강경 수술 모두에서 높은 경험이 풍부한 외과 의사를 필요로20. RLPJ는 도전적이며 해부 및 재건 단계에서 많은 중요한 단계를 포함합니다.
위십이지장 동맥의 이중 transection를 가진 로봇 LPJ는 고통스러운 CP및 보수적인 처리에 반응하지 않는 넓혀진 MPD를 가진 환자를 위한 복잡하지만 실행 가능한 작동입니다. 이 절차의 가능한 합병증 및 최소 침습 췌장 수술에 대한 연간 사례 볼륨에 대한 임계 값에 대한 우려로 인해, 우리는 개방 및 최소 침습 췌장 수술 모두에서 광범위한 경험을 가진 외과 의사에 의해 대량 센터에서만 수행되어야한다고 생각합니다21.
수술에 대한 제한된 적응증으로 인해 현재 모든 출판 된 시리즈는 6 ~ 17 개 포함7,16,17및18에이르기까지 다양한 환자 수를 기반으로합니다. 추가 연구 결과는 유익하고 안전한 로봇 접근을 긍정하기 위하여 로봇 LPJ를 겪고 있는 환자를 위한 장기 결과를 조사해야 합니다.
공개 사항
저자는 공개 할 것이 없다.
감사의 글
우리는 로봇 췌장 수술에서 우리를 지원하고 훈련 한 멜리사 호그, MD를 인정하고 싶습니다.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| Systems | |||
| Arietta 초음파 | Hitachi | L43K / arietta v70 | 수술 중 복강경 초음파에 사용됩니다. |
| 다빈치 외과 의사 콘솔 | IS | SS999 | 수술 로봇을 제어하는 데 사용됩니다. |
| 다빈치 비전 카트 | IS | VS999 | 비전 카트는 고급 비전 및 에너지 기술을 탑재하고 있으며 다빈치 시스템 구성 요소 전반에 걸쳐 통신을 제공합니다. |
| 다빈치 Xi | IS는 | 수술 로봇K131861 환자 사이드 카트' | |
| Instruments | |||
| Cobra 간 견인기 Diamond-Flex | CareFusion | 89-6216 | 수술 부위의 최적 노출을 위해 간을 수축시킵니다. |
| da Vinci Xi 내시경 카메라, 8mm, 30°C; | IS | 470027 | 다빈치 로봇의 카메라입니다. |
| ENDOEYE 강성 비디오 복강경, 10mm, 30°C; | 올림푸스 | WA50042A | 복강 내강 내부를 볼 수 있습니다. |
| ENDOWRIST Fenestrated Bipolar Pips | 는 | 470205 | 해부 및 응고에 사용됩니다. |
| ENDOWRIST 뜨거운 가위 | 는 | 절단 및 응고에 470179 사용됩니다. | |
| ENDOWRIST Mega SutureCut 니들 드라이버 | IS | 470309 | 니들 드라이버로 사용됩니다. |
| ENDOWRIST 영구 소작 훅 | IS | 470183 | 응고에 사용됩니다. |
| ENDOWRIST PROGrasp 집게 | 는 | 470093 | 해부에 사용됩니다. |
| LigaSure 돌핀 팁 37cm | Medtronic | LS1500 | 용기 밀봉 및 분할에 사용됩니다. |
참고문헌
- Van Der Gaag, N. A., et al. Functional and medical outcomes after tailored surgery for pain due to chronic pancreatitis. Annals of Surgery. 255 (4), 763-770 (2012).
- Cahen, D. L., et al. Long-term outcomes of endoscopic vs surgical drainage of the pancreatic duct in patients with chronic pancreatitis. Gastroenterology. 141 (5), 1690-1695 (2011).
- Cahen, D. L., et al. Endoscopic versus surgical drainage of the pancreatic duct in chronic pancreatitis. New England Journal of Medicine. 356, 676-684 (2007).
- Zhao, X., Cui, N., Wang, X., Cui, Y. Surgical strategies in the treatment of chronic pancreatitis: An updated systematic review and meta-analysis of randomized controlled trials. Medicine (United States). 96 (9), 6220(2017).
- Meehan, J. J., Sawin, R. Robotic lateral pancreaticojejunostomy (Puestow). Journal of Pediatric Surgery. 46 (6), 5-8 (2011).
- Kempeneers, M. A., et al. Multidisciplinary treatment of chronic pancreatitis: an overview of current step-up approach and new options. Nederlands Tijdschrift voor Geneeskunde. 161, (2017).
- Kim, E. Y., Hong, T. H. Laparoscopic Longitudinal Pancreaticojejunostomy Using Barbed Sutures: an Efficient and Secure Solution for Pancreatic Duct Obstructions in Patients with Chronic Pancreatitis. Journal of Gastrointestinal Surgery. 20 (4), 861-866 (2016).
- Khan, A. S., Siddiqui, I., Vrochides, D., Martinie, J. B. Robotic pancreas drainage procedure for chronic pancreatitis: robotic lateral pancreaticojejunostomy (Puestow procedure). Journal of Visceral Surgery. 4 (4), 72(2018).
- Khaled, Y. S., Ammori, M. B., Ammori, B. J. Laparoscopic lateral pancreaticojejunostomy for chronic pancreatitis: A case report and review of the literature. Surgical Laparoscopy Endoscopy & Percutaneous Techniques. 21 (1), 36-40 (2011).
- Puestow, C. B., Gillesby, W. J. Retrograde Surgical Drainage of Pancreas for Chronic Relapsing Pancreatitis. A.M.A Archives of Surgery. 76 (6), 898-907 (1958).
- Adams, D. B. The Puestow Procedure: How I Do It. Journal of Gastrointestinal Surgery. 17 (6), 1138-1142 (2013).
- Eid, G. M., Entabi, F., Watson, A. R., Zuckerbraun, B. S., Wilson, M. A. Robotic-Assisted Laparoscopic Side-to-Side Lateral Pancreaticojejunostomy. Journal of Gastrointestinal Surgery. 15, 1243(2011).
- Wright, G. P., Zureikat, A. H. Development of Minimally Invasive Pancreatic Surgery: an Evidence-Based Systematic Review of Laparoscopic Versus Robotic Approaches. Journal of Gastrointestinal Surgery. 20 (9), 1658-1665 (2016).
- D'Haese, J. G., Ceyhan, G. O., Demir, I. E., Tieftrunk, E., Friess, H. Treatment options in painful chronic pancreatitis: A systematic review. HPB. 16 (6), 512-521 (2014).
- Bachmann, K., Izbicki, J. R., Yekebas, E. F. Chronic pancreatitis: Modern surgical management. Langenbeck's Archives of Surgery. 396, 139-149 (2011).
- Khaled, Y., Ammori, B. Laparoscopic lateral pancreaticojejunostomy and laparoscopic berne modification of beger procedure for the treatment of chronic pancreatitis: The first UK experience. Surgical Laparoscopy Endoscopy & Percutaneous Techniques. 24 (5), 178-182 (2014).
- Palanivelu, C., et al. Laparoscopic lateral pancreaticojejunostomy: A new remedy for an old ailment. Surgical Endoscopy and other Interventional Techniques. 20 (3), 458-461 (2006).
- Tantia, O., Jindal, M. K., Khanna, S., Sen, B. Laparoscopic lateral pancreaticojejunostomy: Our experience of 17 cases. Surgical Endoscopy and Other Interventional Techiques. 18 (7), 1054-1057 (2004).
- Eid, G. M., Entabi, F., Watson, A. R., Zuckerbraun, B. S., Wilson, M. A. Robotic-Assisted Laparoscopic Side-to-Side Lateral Pancreaticojejunostomy. Journal of Gastrointestinal Surgery. 15 (7), 1243-1243 (2011).
- Hamad, A., Zureikat, A. H., Zeh, H. J. Minimally Invasive Drainage Procedures for Chronic Pancreatitis. Minimally Invasive Surgery of the Pancreas. Boggi, U. , Springer-Verlag Italia Srl. Milan, Italy. 115-121 (2018).
- Wright, G. P., Zureikat, A. H. Development of Minimally Invasive Pancreatic Surgery: an Evidence-Based Systematic Review of Laparoscopic Versus Robotic Approaches. Journal of Gastrointestinal Surgery. 20, 1658-1665 (2016).
재인쇄 및 허가
